В данном протоколе описываются синхронизированный сбор, аннотирование и временная сегментация данных с инерциального измерительного модуля (IMU), закрепленного на запястье, для создания эталонного набора данных с целью валидации оценки техники гигиены рук из трех этапов с помощью машинного обучения. Маркировка наблюдателем и сигналы временных маркеров обеспечивают воспроизводимое аннотирование на уровне каждого этапа, что позволит в будущем разработать алгоритмы носимых датчиков движения для обеспечения обратной связи в режиме реального времени для медицинских работников.
Методическая статья
Мониторинг техники гигиены рук в режиме реального времени с помощью браслета с датчиками движения и машинного обучения
В этой статье
Краткое содержание
Аннотация
Медицинский персонал (МП) часто не соблюдает рекомендуемые методы гигиены рук (ГР), что снижает эффективность профилактики инфекций. Предлагаемое устройство в виде браслета предназначено для подачи антисептиков непосредственно в месте оказания медицинской помощи с предоставлением обратной связи по выполнению техники ГР в режиме реального времени. Обратная связь в реальном времени будет генерироваться алгоритмом, который классифицирует движения рук на уровне отдельных этапов с помощью инерциальных датчиков на запястьях. В настоящее время этот алгоритм проходит валидацию путем оценки параллельной валидности по сравнению с «золотым стандартом» — обученным наблюдателем, оценивающим технику ГР. Настоящее исследование сосредоточено на разработке и валидации протокола сбора и аннотирования данных, необходимого для обучения алгоритма и оценки параллельной валидности перед внедрением устройства в реальную клиническую практику. Протокол описывает синхронизированный сбор данных с использованием ИНС (IMU) с временными маркерами для разграничения границ этапов, при котором сегментированные записи с датчиков на запястьях сопоставляются с метками правильности каждого движения, назначенными наблюдателем. Разработка модели основывается на архитектурах последовательных моделей, способных осуществлять плотную разметку временных рядов; эффективность будет количественно определена с использованием метрик классификации на уровне движений (например, F1-мера) и критериев перекрытия сегментов (например, intersection-over-union), чтобы отразить как правильность принятия решений, так и качество временной сегментации. Вторичные результаты включают эффективность подачи антисептика, своевременность и удобство обратной связи, а также приемлемость устройства пользователями в клинических рабочих процессах. Данные, собранные на репрезентативной выборке медицинских работников и включающие несколько контролируемых выполнений процедуры каждым участником, послужат основой для анализа параллельной валидности с целью определения точности устройства и его потенциала для усиления существующих программ ГР и снижения уровня инфекций, связанных с оказанием медицинской помощи.
Введение
Гигиена рук (ГР) является самым простым, эффективным и наименее затратным способом предотвращения инфекций, связанных с оказанием медицинской помощи (ИСМП), которые признаны серьезной глобальной проблемой общественного здравоохранения1. Однако уровень соблюдения этой практики во всем мире остается ниже оптимального2,3. В этой связи программы инфекционного контроля должны отслеживать не только показатели соблюдения ГР на основе количества возможностей, но и качество техники гигиены рук (ГР), что подразумевает выполнение рекомендуемых этапов и соблюдение надлежащей продолжительности воздействия антисептика4.
Что касается техники, ВОЗ рекомендует 6-этапный метод гигиены рук (ГР) для обеспечения эффективности. Этапы следующие: (1) тереть ладони друг о друга вращательными движениями; (2) тереть ладонь правой руки тыльной стороной левой руки, сцепив пальцы; (3) тереть ладони друг о друга с переплетенными пальцами; (4) тереть тыльную сторону пальцев одной руки о ладонь противоположной руки, сжав пальцы и двигаясь вперед-назад, и наоборот; (5) тереть правый большой палец левой ладонью круговыми движениями, и наоборот; (6) тереть кончики пальцев левой руки о ладонь правой руки круговыми движениями, и наоборот5,6.
Однако данные об относительной эффективности и практической применимости методов, рекомендованных ВОЗ, остаются неполными. В частности, в недавнем систематическом обзоре оценивалась эффективность 6-этапной техники гигиены рук (ГР) по ВОЗ в снижении бактериальной обсемененности рук медицинских работников и проводилось ее сравнение с альтернативными подходами, описанными в международной литературе. Несмотря на то, что 6-этапная техника ГР способствовала снижению бактериальной нагрузки, в обзоре был сделан вывод, что данные, позволяющие определить наиболее эффективную и практичную технику, все еще не являются окончательными, а исследования техник ГР требуют более строгой стандартизации7. Параллельно с этим ряд авторов во всем мире продвигают 3-этапную технику ГР. Она включает следующие этапы: (1) обработка всех поверхностей кистей; (2) попеременное вращательное растирание кончиков пальцев в ладони противоположной руки; (3) вращательное растирание обоих больших пальцев8,9,10. Эти этапы проиллюстрированы на рисунке 1.
В соответствии с этими событиями, в рандомизированном контролируемом исследовании была количественно оценена частота возможностей для гигиены рук (ГР) в 12 больничных отделениях США (n = 2 923). Из этих возможностей 1 516 (51,9%) возникли в интервенционной группе, которая прошла обучение технике ГР из 3 этапов9, и 1 407 (48,1%) — в контрольной группе, которая получила традиционное обучение согласно технике ГР из 6 этапов ВОЗ. Интервенционная группа продемонстрировала более строгое соблюдение правила «Пяти моментов ВОЗ» и техники из 3 этапов. Хотя снижение количества колониеобразующих единиц было признано статистически незначимым с точки зрения основного микробиологического результата (p = 0,029), наблюдаемый уровень соблюдения ГР был существенно выше в интервенционной группе (51,7%) по сравнению с контрольной группой (12,7%).
Трехэтапный метод HH обеспечил большее снижение количества колониеобразующих единиц в логарифмическом масштабе log10 (медиана 4.45, IQR 4.04–5.15), чем шестиэтапный метод (медиана 3.91, IQR 3.69–4.62; p = 0.021)8. Примечательно, что в обоих исследованиях снижение количества колоний существенно не различалось между методами, и оба исследования подтверждают вывод о том, что трехэтапный метод эффективен при правильном выполнении8,9.
Опираясь на эти данные, главный исследователь и ее исследовательская группа оценили и продемонстрировали эффективность трехэтапной техники гигиены рук (HH) среди медицинских работников в научно-обучающей больнице в Центрально-Западном регионе Бразилии. В данной работе микробиологическая оценка рук участников показала отсутствие роста потенциально патогенных микроорганизмов после правильного выполнения трехэтапной техники в течение 15 s. Эти результаты подтвердили эффективность данной техники11,12.
В связи с вышеописанными глобальными проблемами настоящее исследование сосредоточено на разработке технологического продукта для гигиены рук, направленного на повышение комплаентности медицинских работников с помощью браслета, способного выдавать антисептик по голосовой команде непосредственно в месте оказания медицинской помощи и предоставлять обратную связь о качестве выполнения техники гигиены рук (Рисунок 2). Дисплей устройства может быть легко отсоединен от резервуара, что позволяет при необходимости проводить высокоуровневую дезинфекцию части с резервуаром. Дополнительно отмечается, что представленное здесь предложение в настоящее время подано в качестве заявки на патент на полезную модель (патентная привилегия) в Национальный институт промышленной собственности Бразилии (INPI) под протоколом № BR 20 2022 001267 4. В связи с этим крайне важно валидировать алгоритм браслета, чтобы гарантировать надежную и достоверную оценку трех этапов гигиены рук с возможностью точного разграничения правильного и неправильного выполнения техники. Критериальная валидность относится к способности метода соответствовать другим измерениям, которые собираются для изучения одного и того же концепта. Критериальная валидность позволяет оценить, насколько точно новый метод измерения может предсказать ранее валидированный концепт или критерий13.
Критериальная валидность характеризует степень соответствия процедуры измерения другим показателям, предназначенным для оценки того же базового конструкта; в рамках данного подхода она используется для определения того, согласуется ли новый инструмент с установленным, ранее валидированным и надежным эталонным стандартом (критерием). Критериальная валидация требует (1) выбора подходящего и концептуально значимого критерия и (2) независимого подтверждения валидности этого критерия14. Если эталонный стандарт определяется одновременно с использованием оцениваемого инструмента, критериальная валидность обычно считается параллельной (совпадающей), тогда как она считается прогностической, если эталонный стандарт измеряется в более поздний момент времени; данное различие также может определяться предполагаемой целью оценки15.
Соответственно, степень согласованности между показаниями прибора и внешним «золотым стандартом» измерения может быть оценена с помощью статистического анализа. Такой анализ обычно количественно определяет связь или согласованность между исследуемым прибором и внешним критерием («золотым стандартом») с использованием соответствующих показателей ассоциации или конкордантности14.
Для конкретного конструкта соблюдения гигиены рук (ГР) прямое наблюдение, осуществляемое путем систематической регистрации возможностей для ГР и оценки качества техники обученными наблюдателями, широко считается «золотым стандартом» критериальной оценки16 и настоятельно рекомендуется Всемирной организацией здравоохранения (ВОЗ)5.
В данной работе исследователь выступал в роли обученного наблюдателя, оценивающего технику гигиены рук (ГР) участников. Главный исследователь является признанным экспертом в области профилактики и контроля инфекций, связанных с оказанием медицинской помощи, и обладает особым опытом в вопросах соблюдения концепции «Пять моментов гигиены рук» ВОЗ5.
Для обеспечения объективной пошаговой оценки выполнения техники в данном исследовании объединяются обсервационный метод оценки «золотого стандарта» с использованием инерционного датчика, закрепленного на запястье, и систематическая процедура временного разграничения каждого этапа. Границы этапов определяются во время сбора данных с помощью специального временного маркерного IMU, которым управляет приглашенный исследователь; он отмечает начало или завершение этапа и аннотирует переходы между этапами посредством коротких постукиваний. Эти события постукивания впоследствии обнаруживаются с помощью конвейера детектирования пиков на языке Python и используются для сегментации записей с запястного IMU на экземпляры Шага 1, Шага 2 и Шага 3. Полученные сегментированные по этапам сигналы затем сопоставляются с бинарными метками правильности (правильно или неправильно), присвоенными наблюдателем на уровне движений. Такой дизайн позволяет моделировать оценку техники HH как задачу плотной разметки временных рядов с последующей классификацией на уровне этапов.
Последовательные модели на основе архитектуры Transformer особенно подходят для данной формулировки задачи, поскольку механизм self-attention позволяет представлять временные зависимости в сигналах носимых датчиков и обеспечивать прогнозирование типа sequence-to-sequence, когда контролирующие метки определены с высоким временным разрешением17. Эффективность модели количественно оценивается с помощью метрик классификации на уровне движений (например, F1 score) совместно с критериями перекрытия на уровне сегментов (например, intersection-over-union), что позволяет учесть как (i) правильность определения техники выполнения, так и (ii) качество временной сегментации.
Хотя конечной целью предлагаемой системы является обеспечение автоматизированной обратной связи в режиме реального времени во время выполнения гигиены рук в клинических условиях, настоящее исследование сосредоточено на процедурах сбора, аннотирования и временной сегментации, необходимых для создания эталонного набора данных для последующего обучения и валидации алгоритмов. Таким образом, основной целью данной работы является разработка и валидация воспроизводимого протокола сбора синхронизированных данных инерциальных датчиков и аннотаций, созданных наблюдателем, которые могут служить в качестве истинных данных (ground truth) для дальнейшей разработки методов машинного обучения.
Данные были собраны в Инженерной школе кампуса Сан-Жуан-да-Боа-Виста Государственного университета Сан-Паулу (UNESP). В исследовании приняли участие пятьдесят специалистов (n = 50): студенты (n = 20), преподаватели (n = 18), административно-технический персонал (n = 10) и работники вспомогательного персонала (n = 2). Итоговый набор данных включал 1 500 выполнений трехэтапной техники HH. Участникам было поручено выполнить трехэтапную технику HH в трех различных сценариях под руководством главного исследователя, который выступал в роли эталонного эксперта по оценке правильности выполнения.
Перед началом сбора данных потенциальным участникам было предложено принять участие в исследовании, а также были даны подробные разъяснения целей и процедур исследования. Участники привлекались из сообщества FESJ/UNESP, включая студентов бакалавриата и магистратуры/аспирантуры, преподавателей, административный персонал и обслуживающий персонал. Критериями включения участников были: совершеннолетие (≥18 лет), способность понимать и выполнять процедуру гигиены рук, а также готовность предоставить письменное информированное согласие перед участием.
После получения письменного информированного согласия лаборант с кафедры электротехники закрепил датчик захвата движений на выбранном участником запястье (правом или левом). На протяжении всего процесса сбора данных присутствовал совместно работающий исследователь для оказания технической поддержки, включая обеспечение надежной передачи сигнала и мониторинг вариабельности сигнала.
Протокол
Данный экспериментальный протокол был одобрен институциональным комитетом по этике исследований Университетской клиники. Участников, согласившихся принять участие, попросили подписать форму информированного согласия в соответствии с Резолюцией № 466/2012 Национального совета по здравоохранению Бразилии18. Используемые реагенты и оборудование перечислены в Таблице материалов.
1. Подготовка среды для сбора данных
- Разместите ноутбук, смартфон на держателе и стул перед ассистентом исследователя.
- Разместите ноутбук и стул перед обученным наблюдателем.
- Поставьте табурет рядом с обученным наблюдателем и расположите на нем IMU-маркер временных меток так, чтобы к нему был легкий доступ.
- Закрепите IMU-маркер временных меток на поверхности табурета с помощью клейкой ленты.
- Разместите на столе перед участником флакон спиртового антисептика для рук, влажные салфетки, увлажняющий крем, нагрудный IMU для запястья и секундомер.
- Поставьте корзину для отходов рядом с участником.
2. Проверка подключения приложения (выполняется ассистентом исследователя)
- Убедитесь, что уровень заряда аккумулятора смартфона превышает 80%.
- Убедитесь, что носимый на запястье ИНС полностью заряжен.
- Убедитесь, что ИНС для временных маркеров полностью заряжен.
- Убедитесь, что приложение «Stay Awake» активно.
- Запустите приложение BSL Capture, разработанное в Лаборатории биомедицинских сигналов (LSBio/UFSCar), и дождитесь завершения сканирования Bluetooth-устройств.
- Убедитесь, что оба ИНС отображаются в списке доступных устройств на главном экране.
- Перед началом сбора данных подтвердите, что статус подключения обоих ИНС отображается как «Connected» и данные с датчиков обновляются в режиме реального времени непрерывно.
- Перед началом записи данных участника подтвердите работоспособность всего рабочего процесса сбора и обработки данных, показанного на Рисунке 3.
- Перед началом сбора данных убедитесь, что оба носимых ИНС (WitMotion WT901BLECL) работают с заводскими настройками производителя: непрерывная запись сигналов трехосевого акселерометра и гироскопа, диапазон измерений акселерометра ±6 g, диапазон измерений гироскопа ±2000 °/s и эффективная частота дискретизации около 25 Hz. При сборе данных дополнительная фильтрация на аппаратном уровне не применяется.
3. Подготовка обученного наблюдателя
- Убедитесь, что каждый участник проходит три этапа сбора данных индивидуально, чтобы во время регистрации сигнала в помещении не было других участников.
- Назначьте одного обученного наблюдателя для проведения инструктажа и мониторинга каждого участника.
- Записывайте классификацию каждого этапа 3-ступенчатой техники гигиены рук (ГР) в специальную таблицу.
- Убедитесь, что обученный наблюдатель имеет четкий обзор техники ГР участника и удобный доступ к IMU для установки временных меток.
- Оцените каждый этап техники гигиены рук в соответствии со стандартизированным 3-ступенчатым протоколом гигиены рук9. Классифицируйте каждый этап как правильный или неправильный согласно предопределенным критериям оценки.
ПРИМЕЧАНИЕ: Таблица организована таким образом, чтобы включать ID участника, номер выполнения техники ГР (от 1 до 10 для каждого из трех этапов сбора данных) и классификацию этапов 1, 2 и 3 техники ГР. Записывайте классификацию каждого этапа как «правильный» или «неправильный».
4. Подготовка участника (ассистентом исследователя)
- Посадите участника на стул лицом к подготовленному столу.
- Попросите участника положить оба предплечья на стол.
- Предложите участнику выбрать запястье, на которое будет закреплен носимый IMU-сенсор.
- Закрепите носимый IMU-сенсор на выбранном запястье участника с помощью ремешка на липучке, убедившись, что устройство зафиксировано надежно и стабильно, но не вызывает дискомфорта.
- Поместите видимый секундомер или цифровой таймер на стол в поле зрения участника.
- Проводите все сеансы сбора данных в одной и той же лаборатории при постоянном искусственном освещении и с работающим кондиционером на протяжении всех экспериментальных сессий для поддержания стабильных условий окружающей среды.
5. Процедура сбора и регистрации данных (выполняемая обученным наблюдателем)
ПРИМЕЧАНИЕ: Обзор полного рабочего процесса сбора данных представлен на рисунке 4. Протокол состоит из трех последовательных этапов сбора данных: (1) устные инструкции, (2) демонстрация правильной техники и (3) выполнение заранее определенных паттернов ошибок. На каждом этапе участники выполняют по 10 повторений трехэтапной техники гигиены рук. На протяжении всех этапов обученный наблюдатель оценивает правильность выполнения каждого шага и создает временные метки с помощью IMU для временных меток, чтобы обеспечить последующую сегментацию сигналов и аннотирование полученного набора данных. На рисунке 3 обобщен полный рабочий процесс сбора, обработки, сегментации и генерации набора данных.
- Первый этап сбора данных
- Устно опишите участнику каждый шаг 3-этапной техники HH (Рисунок 1).
- Четко сформулируйте: "Выполняйте каждый из трех шагов в течение не менее 5 s, чтобы общая продолжительность техники составляла не менее 15 s."
- Попросите участника следить за секундомером, расположенным перед ним.
- Инструктируйте участника выполнить 3-этапную технику HH 10 раз, предусматривая интервал отдыха между каждым полным циклом техники HH.
- Один раз нажмите на IMU временной маркировки сразу после завершения каждого шага HH для создания временного ориентира, используемого при сегментации.
- Убедитесь, что обученный наблюдатель тщательно оценивает качество каждого выполненного шага HH и фиксирует в таблице, был ли он выполнен правильно или неправильно.
- При пятом выполнении 3-этапной техники HH напомните участнику выполнять каждый шаг в течение не менее 5 s.
- Следите за отображением сигнала в режиме реального времени в приложении для смартфона и подтвердите, что пакеты данных непрерывно поступают с обоих IMU на протяжении всего сеанса записи. При обнаружении потери пакетов, отключения датчика или плохого качества сигнала прервите запись, при необходимости восстановите Bluetooth-соединение и повторите сбор данных для обеспечения полной и надежной записи сигнала.
- Второй этап сбора данных
- Убедитесь, что обученный наблюдатель демонстрирует правильное выполнение 3-этапной техники HH (Рисунок 1).
- Убедитесь, что обученный наблюдатель демонстрирует каждый шаг медленно и на виду у участника, повторяя любой шаг по мере необходимости, пока участник не подтвердит понимание.
- Убедитесь, что обученный наблюдатель указывает на критические точки контакта и распространенные ошибки во время демонстрации.
- Четко сформулируйте: "После практической демонстрации обученным наблюдателем выполняйте каждый из трех шагов в течение не менее 5 s, чтобы общая продолжительность техники составляла не менее 15 s."
- Инструктируйте участника выполнить 10 повторений 3-этапной техники HH.
- Оцените правильность каждого шага 3-этапной техники HH.
- Создавайте временные маркеры с помощью IMU временной маркировки после каждого шага HH.
- Следите за передачей сигнала в режиме реального времени на протяжении всего сеанса сбора данных. При обнаружении потери пакетов, отключения датчика или плохого качества сигнала прервите запись и повторите сбор данных после восстановления нормальной передачи сигнала.
- Убедитесь, что обученный наблюдатель демонстрирует правильное выполнение 3-этапной техники HH (Рисунок 1).
- Третий этап сбора данных
- Убедитесь, что обученный наблюдатель демонстрирует паттерн ошибки, который должен выполнить участник.
- Убедитесь, что обученный наблюдатель применяет паттерны ошибок 1, 2, 3 и 4 последовательно.
- Последовательно назначайте паттерны ошибок 1–4 следующим участникам и повторяйте цикл после четвертого участника.
- Убедитесь, что обученный наблюдатель демонстрирует паттерны ошибок, определенные следующим образом:
- Паттерн ошибки 1: На шаге 1 обрабатывайте только ладони, пропуская остальные поверхности кистей. На шаге 2 растирайте кончики пальцев, исключая большие пальцы. На шаге 3 двигайте большими пальцами вперед-назад без вращательного растирания.
- Паттерн ошибки 2: На шаге 1 пропустите обработку тыльной стороны левой кисти. На шаге 2 растирайте только кончики указательного, среднего и безымянного пальцев, исключая мизинцы и большие пальцы. На шаге 3 выполняйте только частичное вращательное растирание больших пальцев.
- Паттерн ошибки 3: На шаге 1 пропустите обработку тыльной стороны правой кисти. На шаге 2 растирайте только кончики пальцев правой кисти. На шаге 3 выполняйте вращательное растирание только правого большого пальца.
- Паттерн ошибки 4: На шаге 1 обрабатывайте только ладони. На шаге 2 растирайте кончики пальцев, используя обратный или неправильный паттерн движений. На шаге 3 выполняйте вращательное растирание только левого большого пальца.
- "После практической демонстрации обученным наблюдателем выполняйте каждый из трех шагов в течение не менее 5 s, чтобы общая продолжительность техники составляла не менее 15 s."
- Инструктируйте участника выполнить 10 повторений 3-этапной техники HH.
- Оцените правильность каждого шага 3-этапной техники HH.
- Создавайте временные маркеры с помощью IMU временной маркировки после каждого шага HH.
- Следите за передачей сигнала в режиме реального времени на протяжении всего сеанса сбора данных. При обнаружении потери пакетов, отключения датчика или плохого качества сигнала прервите запись и повторите сбор данных после восстановления нормальной передачи сигнала.
- Осторожно снимите напульсный IMU с запястья участника.
- Удалите излишки спиртового антисептика для рук с помощью бумажных полотенец.
- Очистите рабочую поверхность и утилизируйте использованные бумажные полотенца в корзину для отходов.
- Предложите увлажняющий крем, если участник попросит об этом или сообщит о необходимости.
- Поблагодарите участника за помощь.
Результаты
Протокол сбора клинических данных был реализован в соответствии с планом; сигналы от инерциальных датчиков, закрепленных на запястье, были успешно получены от всех зарегистрированных участников во время всех запланированных выполнений HH. Полученный набор данных включал 50 участников и 1 500 полных выполнений 3-этапной техники HH (по 30 выполнений на одного участника). При разделении каждого выполнения на три последовательных этапа в общей сложности было получено 4 500 сегментов движения.
Проведение клинического теста
Каждый участник выполнил три последовательных блока по 10 циклов гигиенической обработки рук (HH) (всего 30 циклов на одного участника), при этом каждое выполнение HH состояло из трех последовательных этапов, определенных для 3-этапной техники. Первый блок выполнялся после устного объяснения правильных движений; второй блок — после устного объяснения и визуальной демонстрации правильных движений; третий блок — после демонстрации неправильных движений, отражающих распространенные ошибки, наблюдаемые в медицинской практике. Для блока с неправильными движениями использовались четыре заранее определенные модели ошибок, которые распределялись между участниками по сбалансированной схеме (т. е. циклическим образом между последовательными участниками), чтобы обеспечить сопоставимое представление каждого типа ошибки на уровне всей когорты.
Все 50 участников успешно прошли три этапа освоения, в результате чего было выполнено 1 500 полных циклов трехэтапной техники HH. В процессе сбора данных обученный наблюдатель оценивал каждое выполнение и фиксировал правильность Шага 1, Шага 2 и Шага 3 в соответствии с заранее определенными критериями оценки. Одновременно с этим с помощью вспомогательного IMU создавались временные маркеры для обозначения переходов между последовательными этапами HH. Данная процедура позволила получить полный набор аннотаций наблюдателя и временных ориентиров для всех записанных выполнений, что обеспечило возможность последующей сегментации и формирования набора данных.
Разграничение временных этапов
Все сессии проходили в сопровождении collaborating researcher, ответственного за создание внешней временной привязки для границ этапов. Эта привязка создавалась с помощью второго IMU, предназначенного для аннотирования, по которому слегка постукивали рукой, чтобы отметить начало и завершение каждого этапа, включая переходы между последовательными этапами. Эти события постукивания создавали сигнал маркера с временным кодированием, который в дальнейшем использовался для определения — при каждом выполнении HH — временных границ Этапа 1, Этапа 2 и Этапа 3.
Для всех записанных выполнений HH были успешно созданы временные маркеры. События, вызванные постукиванием, создали отчетливые пики в вспомогательном сигнале IMU, что позволило четко идентифицировать переходы между Шагом 1, Шагом 2 и Шагом 3. Эти временные ориентиры обеспечили воспроизводимый механизм синхронизации аннотаций наблюдателя с записями IMU на запястье и послужили основой для последующей сегментации сигнала.
Обработка и сегментация сигналов
Для обработки потока данных IMU с временными маркерами был разработан алгоритм на языке Python, включающий операции фильтрации и логику детектирования пиков для надежной идентификации событий, вызванных постукиванием. Обработка сигналов выполнялась с помощью специально разработанного скрипта Python, реализованного в Spyder IDE версии 6.0.5 с Python 3.9.19 (дистрибутив Anaconda, Windows 11). Сигналы IMU импортировались в Python из текстовых файлов с разделителями с использованием автоматического определения разделителя и учета локальных настроек числового анализа для восстановления канала угловой скорости гироскопа, зарегистрированного с частотой 25 Hz. Сигнал подвергался полноволновому выпрямлению и сглаживанию с помощью одномерного гауссова ядра (σ ≈ 60 ms) для подавления высокочастотного шума при сохранении временной огибающей. Дискретные события затем идентифицировались с помощью автоматизированной процедуры детектирования пиков с ограничениями по минимальной значимости (5% от максимальной амплитуды), минимальному расстоянию между пиками и минимальной ширине пика. Обнаруженные пики впоследствии использовались в качестве временных ориентиров для сегментации записей IMU с нательного датчика на запястье по отдельным экземплярам движений: Шаг 1, Шаг 2 и Шаг 3, что позволило получить набор данных с разбивкой по шагам, охватывающий 1 500 исполнений (4 500 сегментированных экземпляров шагов).
Рисунок 5 иллюстрирует процедуру временнóго сегментирования для трех последовательных выполнений HH (всего девять шагов), демонстрируя отфильтрованный сигнал IMU с временными маркерами на основе касаний, соответствующие обнаруженные пики, используемые в качестве событий границ шага, и синхронизированный сигнал IMU с запястного датчика, записанный во время выполнения HH. Полный рабочий процесс от сбора данных до создания аннотированного набора данных на уровне шагов обобщен на Рисунке 3.
Процедура сегментации была успешно применена ко всем записанным выполнениям HH. Обнаруженные события временных маркеров позволили надежно определить границы шагов и впоследствии сегментировать непрерывные записи с нательного IMU-датчика на экземпляры Шага 1, Шага 2 и Шага 3. Полученный набор данных был сопоставлен с аннотациями, созданными наблюдателем для каждого экземпляра движения, что обеспечило эталонные метки, необходимые для последующего обучения и валидации алгоритма. На Рисунке 5 показано соответствие между событиями временных маркеров, обнаруженными пиками и полученными границами движений, что иллюстрирует успешную реализацию предложенного протокола сбора данных и сегментации.
Полученный набор данных и возможности последующего использования
Полученный набор данных объединяет правильные и намеренно неправильные варианты выполнения трех этапов HH при трех условиях сбора данных (устное указание, устное указание с визуальной демонстрацией и заданные паттерны ошибок), при этом временные границы каждого этапа определяются с помощью вспомогательного маркерного сигнала IMU. Этот набор данных позволяет разрабатывать и оценивать модели пошаговой классификации на основе данных носимых IMU-датчиков с долгосрочной практической целью обеспечения обратной связи в реальном времени для медицинских работников при выполнении HH в клинических условиях. Все выводы ограничиваются демонстрацией осуществимости протокола и успешным созданием обширного, сегментированного по этапам набора данных, подходящего для последующего алгоритмического моделирования.
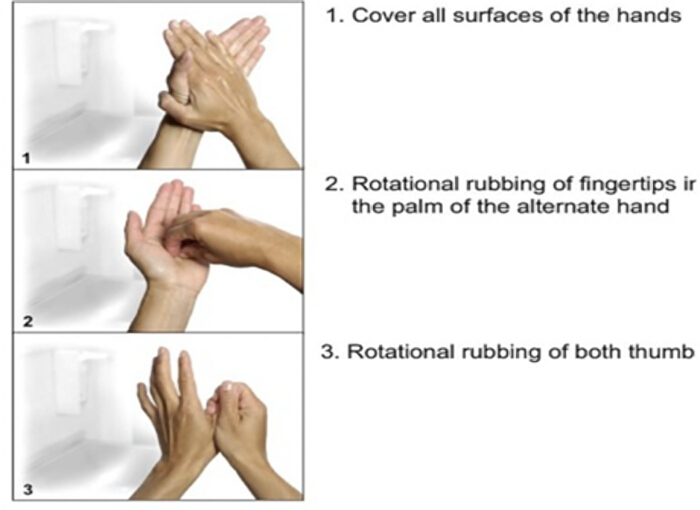
Рисунок 1: Иллюстрация трехэтапной техники гигиены рук (ГР). Пожалуйста, нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
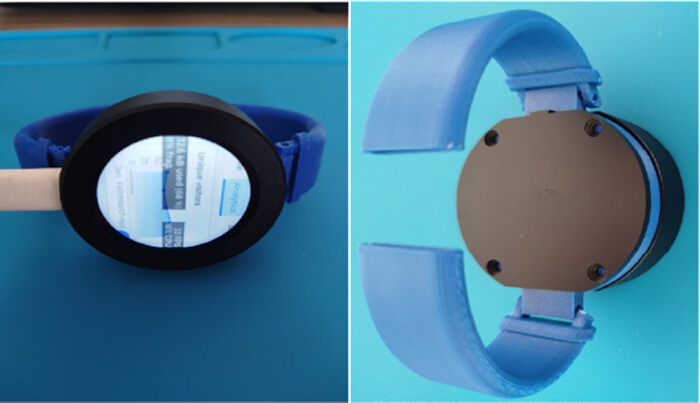
Рисунок 2: Прототип носимого на запястье устройства для мониторинга гигиены рук. Пожалуйста, нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
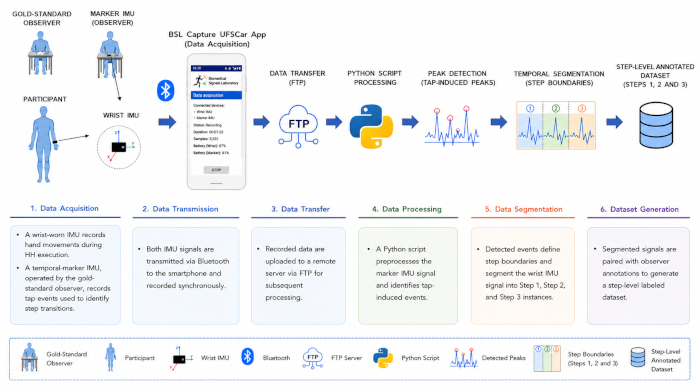
Рисунок 3: Схема сбора, обработки и сегментации данных. Пожалуйста, нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
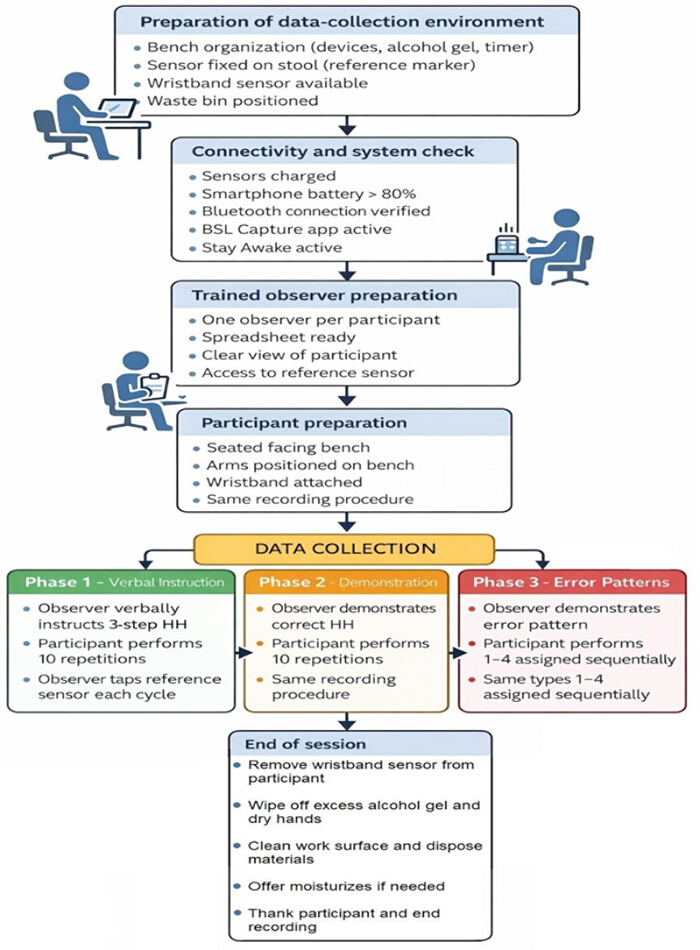
Рисунок 4: Схематическое представление предлагаемого метода. Пожалуйста, нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
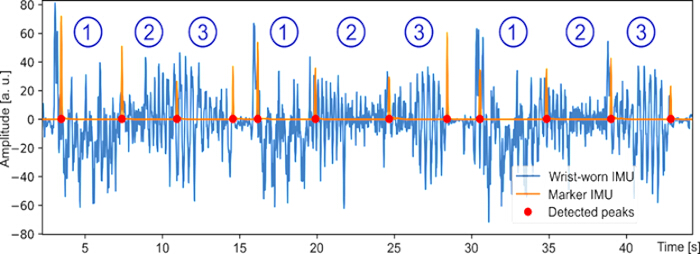
Рисунок 5: Определение границ этапов и сегментация трех последовательных циклов выполнения гигиены рук из трех этапов. Сигнал инерциального измерительного модуля (IMU), закрепленного на запястье и записанного с участника, показан синим цветом, а отфильтрованный сигнал IMU с временными маркерами касаний — оранжевым цветом. Пики, вызванные касаниями и используемые для идентификации переходов между этапами гигиены рук, отмечены красными кругами. Отдельные этапы в рамках каждого цикла гигиены рук обозначены цифрами 1, 2 и 3. Для иллюстрации показаны девять последовательных этапов (три полных цикла гигиены рук). Пожалуйста, нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
Обсуждение
Данное исследование посвящено оценке критериальной валидности пошагового метода HH, сочетающего в себе «золотой стандарт» обсервационного маркирования с использованием носимых инерциальных датчиков и воспроизводимой стратегии временной сегментации. Последующее обсуждение интерпретирует выбор методологии и описывает ожидаемый научный вклад, оставаясь в рамках целей исследования и опираясь на данные, полученные в результате выполнения протокола и построения набора данных.
Интерпретация и вклад
Основной вклад работы заключается в демонстрации возможности создания набора данных с носимых датчиков с разрешением по этапам для трехэтапной техники HH в контролируемых условиях, включающих как правильное выполнение, так и репрезентативные варианты ошибок. Объем набора данных (50 участников, 1 500 полных циклов выполнения HH, 4 500 сегментов этапов) позволяет разрабатывать и оценивать модели на уровне отдельных движений (этапов), а не рассматривать HH как единую недифференцированную активность.
Путем четкого разделения процессов освоения на три раздела (устные инструкции, устные инструкции с визуальной демонстрацией и инструкции с ошибочными паттернами), в исследовании создается согласованная основа для анализа того, как контекст обучения и индукция ошибок влияют на кинематику отдельных этапов и последующую алгоритмическую дискриминацию19.
Методологические аспекты
Использование второго IMU в качестве внешнего временного маркера с индикацией границ этапов путем постукивания обеспечивает механизм разграничения шагов, который не зависит от субъективного апостериорного анализа только видеоданных. Последующий алгоритм детектирования пиков и сегментации, реализованный на Python, преобразует эти сигналы границ в последовательный конвейер обработки, что крайне важно для плотной временной разметки и классификации правильности выполнения каждого шага.
Сбалансированное распределение четырех неверных паттернов между участниками укрепляет внутреннюю структуру класса «неверно», снижая риск избыточного представления одного конкретного типа ошибки. Это особенно важно, поскольку целью классификации является определение правильности выполнения конкретного шага, а не общее обнаружение аномалий.
Критические этапы протокола
Критически важным аспектом предлагаемого протокола является сохранение временного соответствия между оценкой, проводимой наблюдателем, и инерциальными сигналами, полученными с носимого датчика. Достижение этой цели зависит от четырех взаимосвязанных этапов. Во-первых, необходим надежный сбор синхронизированных сигналов IMU, чтобы гарантировать отсутствие потерь важной информации о движениях во время записи. Во-вторых, обученный наблюдатель должен последовательно применять предопределенные критерии оценки, так как эти оценки служат эталонными метками (ground-truth labels), используемыми для последующей разработки моделей машинного обучения. В-третьих, временные маркеры, создаваемые с помощью вспомогательного IMU, должны точно указывать переходы между последовательными этапами гигиены рук, обеспечивая синхронизацию между обсервационной оценкой и записями с носимого датчика. Наконец, успешное определение пиков и сегментация сигналов имеют фундаментальное значение для правильной изоляции отдельных случаев движения, поскольку неточности сегментации напрямую повлияли бы на качество размеченного набора данных и могли бы привести к распространению ошибок на последующие этапы обучения и валидации алгоритма. В совокупности эти этапы закладывают методологическую основу, необходимую для создания воспроизводимого, точно аннотированного и надежного эталонного набора данных для будущей разработки алгоритмов.
Несмотря на то, что данный протокол был успешно реализован в рамках настоящего исследования, при его дальнейшем применении следует учитывать несколько практических факторов для обеспечения качества набора данных. Стабильная связь между IMU и приложением для сбора данных, наряду с надежной генерацией временных маркеров, имеет важное значение для успешного получения данных и последующей сегментации сигналов. Поэтому записи, содержащие отсутствующие или неоднозначные временные маркеры, следует подвергать визуальному осмотру и, при необходимости, переснимать. Кроме того, принципиально важна последовательность разметки данных наблюдателем, поскольку эти аннотации служат эталоном (ground truth) для последующей разработки моделей машинного обучения. Наконец, перед включением в эталонный набор данных рекомендуется провести визуальную проверку сегментированных сигналов, чтобы подтвердить соответствие обнаруженных границ движений ожидаемым этапам гигиены рук.
Валидность и обобщаемость
С точки зрения критериальной валидности основным вопросом является то, соответствует ли правильность выполнения каждого шага, выведенная из сигналов IMU, независимому внешнему критерию, который в данном случае представлен обученным наблюдением в процессе сбора данных. Такой подход согласовывает целевую переменную модели с интерпретируемым поведенческим конструктом — правильным выполнением каждого из трех шагов, — а не с косвенными признаками. Это также позволяет оценивать степень согласия на том же уровне детализации, на котором определены обучающие метки. Однако критериальная валидность зависит не только от модели, но и от надежности и последовательности самого критерия. Соответственно, процедуры наблюдения, четкость определений правильности для каждого шага и единообразие сигнализации границ являются критическими элементами, определяющими обоснованность любого наблюдаемого согласия.
Практическое значение
В данном исследовании не оценивается эффективность обратной связи в режиме реального времени в клинической практике. Вместо этого в работе разрабатывается и валидируется протокол сбора, аннотирования и временной сегментации данных, используемый для создания эталонного набора данных для последующей разработки алгоритмов машинного обучения. Соответственно, валидированным результатом данного исследования является протокол сбора данных, а не сама система мониторинга в режиме реального времени. Автоматизированная классификация движений, мониторинг в реальном времени и функции обратной связи остаются задачами последующих этапов проекта и не оценивались в настоящем исследовании. Парадигма пошаговой оценки имеет клиническое значение, поскольку она позволяет обеспечить практически применимую обратную связь: определение того, какой именно шаг выполнен неправильно, обычно более полезно с операционной точки зрения, чем предоставление единого результата «зачет/незачет» за всю попытку HH.
Трехэтапный протокол закладывает основу для будущих анализов того, как инструкции и демонстрации влияют на паттерны выполнения техники, что может помочь в разработке стратегий обучения и создании сообщений с обратной связью, направленных на конкретные этапы выполнения20. При внедрении в будущие приложения реального времени метод с использованием носимого на запястье устройства может дополнить прямое наблюдение, увеличив частоту и стандартизацию оценки техники гигиены рук без необходимости постоянного личного аудита.
По сравнению с традиционным прямым наблюдением, которое остается эталонным стандартом оценки техники гигиены рук5, предлагаемый протокол сочетает экспертную оценку с синхронизированным носимым сенсорингом и сегментацией на основе временных маркеров для создания объективных аннотаций на уровне движений. Системы на базе носимых IMU-датчиков стали общепринятым подходом для анализа движений человека, так как они поддерживают структурированные конвейеры обработки сигналов, включающие предварительную обработку, сегментацию, извлечение признаков и классификацию21. Более того, в недавних обзорах подчеркивается растущее использование носимых датчиков и других электронных систем мониторинга для оценки гигиены рук, а также отмечается их потенциал в качестве дополнения к традиционным методам наблюдения22. В этом контексте данный протокол был специально разработан для создания высококачественного аннотированного набора данных, который послужит основой для будущей разработки и валидации алгоритмов машинного обучения, способных оценивать технику гигиены рук на уровне каждого отдельного шага.
Ограничения и перспективы дальнейших исследований
Сбор данных проводился в контролируемых условиях и включал специально заданные неправильные паттерны; поэтому к репрезентативности распределения ошибок по сравнению с рутинной клинической практикой следует относиться с осторожностью. Перед утверждением о возможности практического внедрения потребуется внешняя валидация в реальных условиях23. Кроме того, использование одного обученного наблюдателя и опора на сигнализацию границ путем касания (тапов) создают потенциальные источники систематической ошибки и вариативности по времени. Эти факторы должны быть количественно определены в последующих работах (например, путем оценки устойчивости обнаружения границ и согласованности действий наблюдателя).
В дальнейшей работе приоритетное внимание следует уделить следующим аспектам: (1) разработке моделей классификации на основе искусственного интеллекта, (2) проведению формального анализа согласованности между результатами работы моделей и обсервационным критерием на уровне отдельных движений, (3) оценке различных групп пользователей и вариантов размещения датчиков, а также (4) валидации эффективности мониторинга в режиме реального времени и пошаговой обратной связи в условиях реальных клинических рабочих процессов. Соответственно, любые утверждения касательно автоматизированного мониторинга, удобства использования, задержки сигнала, эффективности или клинической масштабируемости следует интерпретировать как цели на будущее, а не как результаты, продемонстрированные в данном исследовании. Аналогичным образом, потенциальное влияние предлагаемой системы на соблюдение гигиены рук или предотвращение инфекций еще предстоит установить в ходе будущей клинической валидации.
Раскрытие информации
Авторы подтверждают отсутствие конфликта интересов в отношении данного исследования.
Благодарности
Авторы выражают искреннюю благодарность за финансовую поддержку CNPq (Национальный совет Бразилии по научно-технологическому развитию).
Материалы
| Имя | Компания | Каталожный номер | Комментарии |
|---|---|---|---|
| Липкая лента | SCOTCH | 5802 | Фиксация контрольного IMU к табурету |
| Спиртовой антисептик для рук (70%) | Giovanna Babby | - | Средство для гигиены рук |
| Приложение BSL Capture UFSCar | LSBio/UFSCar | - | Смартфон-приложение для сбора данных IMU |
| Инерциальный измерительный модуль (IMU) (2 ед.) | WitMotion | WT901BLECL | Один IMU для крепления на запястье и один IMU в качестве временного маркера |
| Ноутбук | ASUS | S46C | Мониторинг и обработка данных |
| Ноутбук | Apple | MacBook Air M1 | Мониторинг и обработка данных |
| Увлажняющий крем | NIVEA | - | Для комфорта участника после выполнения гигиены рук |
| Бумажные полотенца | SNOB | - | Сушка и очистка рук |
| Скрипт сегментации на Python | Custom-developed | - | Алгоритм обнаружения пиков и временной сегментации сигналов IMU |
| Смартфон | XIAOMI | REDMI 13 | Сбор данных IMU |
| Держатель для смартфона | - | - | Позиционирование смартфона во время сбора данных |
| Влажные салфетки | Pampers | - | Очистка рук участника и рабочей поверхности |
Ссылки
- World Health Organization. Global report on infection prevention and control: executive summary [Internet]. Geneva: World Health Organization; 2022. Available from: https://cdn.who.int/media/docs/default-source/integrated-health-services-(ihs)/ipc/ipc-global-report/who_ipc_global-report_executive-summary.pdf
- World Health Organization. WHO research agenda for hand hygiene in health care 2023–2030: summary. Geneva: World Health Organization; 2023. Available from: https://iris.who.int/bitstream/handle/10665/367527/9789240073715-eng.pdf
- Valim MD, et al. Efficacy of the multimodal strategy for hand hygiene compliance: an integrative review. 2019;72(2):552-565.
- Toney-Butler TJ, Gasner A, Carver N. Hand hygiene. In: StatPearls [Internet]. Treasure Island (FL): StatPearls Publishing; 2023. Available from: https://www.ncbi.nlm.nih.gov/books/NBK470254/
- World Health Organization. WHO guidelines on hand hygiene in health care: first global patient safety challenge Clean Care is Safer Care. Geneva: World Health Organization; 2009: WHO/IER/PSP/2009/01.
- World Health Organization. Interim recommendations on obligatory hand hygiene against transmission of COVID-19. Geneva: World Health Organization; 2020. Available from: https://www.who.int/publications/m/item/interim-recommendations-on-obligatory-hand-hygiene-against-transmission-of-covid-19
- Price L, et al. Comparing the effectiveness of hand hygiene techniques in reducing the microbial load and covering hand surfaces in healthcare workers: updated systematic review. Am J Infect Control. 2022;50(10):1079-1090.
- Tschudin-Sutter S, et al. Simplifying the WHO "how to hand rub" technique: three steps are as effective as six—results from an experimental randomized crossover trial. Clin Microbiol Infect. 2017;23(6):409-414.
- Tschudin-Sutter S, et al. Simplifying the World Health Organization protocol: 3 steps versus 6 steps for performance of hand hygiene in a cluster-randomized trial. Clin Infect Dis. 2019;69(4):614-620.
- Stadler RN, Tschudin-Sutter S. What is new with hand hygiene? Curr Opin Infect Dis. 2020;33(4):327-232.
- Valim MD, et al. The impact of an effective 3-step hand hygiene technique in reducing potentially pathogenic microorganisms found on nursing professionals' hands. J Infect Dev Ctries. 2023;17(8):1088-1098.
- Valim MD, et al. Adherence to hand hygiene technique: an observational study. Acta Paul Enferm. 2024;37:eAO0001262.
- Campbell JC, Hindle A, Stroulia E. The art and science of analyzing software data. Burlington (MA): Morgan Kaufmann; 2013.
- Cunha CM, Neto OPA, Stackfleth R. Main psychometric evaluation methods of the validity of measuring instruments. Rev Aten Saúde. 2016;14(47):75-83.
- Pasquali L. Psicometria. Rev Esc Enferm USP. 2009;43:992-999.
- Boyce JM, Pittet D. Guideline for hand hygiene in health care settings: recommendations of the Healthcare Infection Control Practices Advisory Committee and the HICPAC/SHEA/APIC/IDSA Hand Hygiene Task Force. MMWR Recomm Rep. 2002;51(RR-16):1-45.
- Ramachandra S, Hoelzemann A, Van Laerhoven K. Transformer networks for data augmentation of human physical activity recognition. arXiv. 2021. arXiv:2109.04054.
- Brasil. Conselho Nacional de Saúde. Resolução nº 466, de 12 de dezembro de 2012. Brasília: Conselho Nacional de Saúde; 2012.
- Dirgová Luptáková I, Kubovčík M, Pospíchal J. Wearable sensor-based human activity recognition with transformer model. Sensors (Basel). 2022;22(5):1911.
- Srigley JA, Furness CD, Baker GR, Gardam M. Quantification of the Hawthorne effect in hand hygiene compliance monitoring using an electronic monitoring system: a retrospective cohort study. BMJ Qual Saf. 2014;23(12):974-980.
- Ghasemzadeh H, Ostadabbas S, Guenterberg E, Pantelopoulos A. Wireless medical-embedded systems: a review of signal-processing techniques for classification. IEEE Sens J. 2013;13(2):423-437.
- Wang Y, Xu C, Xiang W, et al. Electronic monitoring systems for hand hygiene: systematic review of technology. J Med Internet Res. 2021;23(11):e27880.
- Gould DJ, Moralejo D, Drey N, Chudleigh JH. Interventions to improve hand hygiene compliance in patient care. Cochrane Database Syst Rev. 2010;(9):CD005186.
Перепечатки и разрешения
Эта статья была опубликована
Видео скоро будет доступно