С помощью недорогих материалов, шестерни, напечатанной на 3D-принтере, акселерометра смартфона и бесплатного программного обеспечения на языке Python была разработана доступная и недорогая установка для измерения зависимости силы, скорости и мощности человеческих мышц. Валидация по сравнению с эталонным эргометром продемонстрировала физиологически значимые результаты измерений, обеспечивая при этом равные возможности для практического обучения в условиях учебных курсов для студентов бакалавриата.
Для просмотра этого контента требуется подписка на JoVE. Войдите или начните свой бесплатный пробный период.
Методическая статья
Недорогое устройство для измерения зависимости силы мышц от скорости их сокращения
В этой статье
Краткое содержание
Аннотация
Взаимосвязь между мышечным усилием, скоростью сокращения и мощностью представляет собой парадигму в физиологии с почти столетней историей и является краеугольным камнем нашего понимания функционирования опорно-двигательного аппарата. Однако эта парадигма редко изучается непосредственно в учебных курсах по физиологии и биомеханике из-за непомерно высокой стоимости необходимого оборудования. Целью данной работы стала разработка и валидация недорогого устройства на основе системы шкивов, напечатанных на 3D-принтере, с использованием механизма храповика и собачки, которое можно легко собрать и настроить для сбора данных о силе, скорости и мощности мышц пальцев человека с помощью акселерометра смартфона и бесплатного приложения Phyphox. Специальный скрипт на языке Python преобразует необработанные измерения акселерометра в показатели скорости и мощности, которые затем сравниваются для каждого испытуемого с измерениями, полученными с помощью эталонной двухрежимной рычажной системы. Попарное сравнение пяти сводных переменных (пиковая сила, Fmax; пиковая скорость, Vmax; пиковая мощность, Pmax; оптимальная скорость, Vopt; и кривизна зависимости силы от скорости, a/Fmax) не выявило статистически значимых различий между данными о силе, скорости и мощности, собранными с помощью двух устройств (парный t-критерий, p > 0,05). Таким образом, без существенного снижения качества данных, недорогое устройство представляет собой доступный, безопасный и экономически эффективный способ обучения и изучения биомеханических и физиологических принципов. Данный аппарат обладает потенциалом для демократизации образования в области физиологии и биомеханики мышц, особенно в недостаточно финансируемых и ограниченных в ресурсах образовательных учреждениях по всему миру.
Введение
Поперечнополосатая мышца представляет собой двигатель, обеспечивающий скелетные движения у людей и других животных. Понимание ее уникальной иерархической структуры осложняется факторами разного масштаба, которые влияют на генерацию силы и совершение работы1,2. Возможно, из-за этих сложностей функции мышц могут уделяться недостаточное внимание в программах по анатомии и физиологии, поскольку преподавателям не хватает инструментов, необходимых для надлежащей демонстрации фундаментальных и наиболее захватывающих аспектов функционирования мышц3,4,5,6.
Функционирование мышц исторически описывалось с помощью нескольких устойчивых парадигм, наиболее известной из которых является взаимозависимость силы и скорости, впервые описанная почти столетие назад Арчибальдом Вивианом Хиллом1,2,3,4,5,6. Эта фундаментальная физиологическая зависимость описывает компромисс между скоростью сокращения мышцы и силой, при котором изометрические сокращения или сокращения с очень медленным укорочением, как правило, являются наиболее сильными, создавая пиковую мышечную силу (Fmax), тогда как самые быстрые изотонические сокращения, приближающиеся к пиковой скорости мышцы (Vmax), обычно являются самыми слабыми1. Когда Хилл описал взаимосвязь силы, скорости и мощности (FVP) в 1938 году, он предложил функцию, которая до сих пор носит его имя. Уравнение Хилла (Уравнение 1) связывает пиковую силу, развиваемую при изометрическом сокращении (с фиксированными концами мышцы), с пиковой скоростью, достигаемой в отсутствие внешней нагрузки.
Уравнение 1: (v + b) (F + a) = b (Fmax + a)
где v — скорость укорочения, F — мышечная сила, Fmax — максимальная изометрическая сила, а a и b — константы, описывающие зависимость силы от скорости и энергетические свойства укорочения мышцы1.
В основе этой фундаментальной зависимости лежат несколько ключевых концепций мышечной функции, представленных пятью количественными параметрами, которые определяют взаимосвязь FVP. Произведение мгновенной силы мышцы и скорости является мощностью, которая обычно достигает максимального значения (Pmax) примерно при одной трети Vmax7. Скорость, при которой достигается Pmax, называется оптимальной скоростью (Vopt), а ее положение в диапазоне скоростей сокращения (от V0 до Vmax) является важной характеристикой зависимостей сила–скорость и мощность–скорость. Например, более высокая Vopt приводит к тому, что пиковая мощность достигается при более высокой скорости сокращения. В самой зависимости сила–скорость пиковая сила (Fmax) и пиковая скорость (Vmax) связаны промежуточными значениями силы и скорости нелинейным образом (Рисунок 5A). Типичные зависимости сила–скорость и мощность–скорость, полученные с использованием данной методики, показаны на Рисунке 1. Наклон этой кривой называют кривизной зависимости сила–скорость, которая описывает скорость снижения силы при увеличении скорости. Кривизна определяется как a/Fmax8, где a — термодинамическая константа в уравнении Хилла, которая количественно определяет генерацию теплоты трения в сокращающейся мышце без нагрузки1. Кривизна влияет на положение Vopt на кривой сила–скорость и определяет, какую силу мышца может развить при данной скорости сокращения. Кривизна также описывалась с помощью коэффициента мышечной мощности (Уравнение 2)9.
Уравнение 2: 
где Pmax — максимальная мощность мышцы, а Vmax и Fmax — максимальная скорость сокращения и максимальная изометрическая сила соответственно.
Интуитивная природа зависимостей «сила — скорость» и «мощность — скорость» обеспечивает эффективные точки входа при изучении функций мышц в рамках курсов наук о жизни. Важность предоставления студентам возможностей для практической работы с целью формирования более полного понимания этих взаимосвязей подчеркивается тем фактом, что практическое обучение, как было показано, способствует лучшему закреплению знаний10. Более того, известно, что экспериментальное обучение укрепляет базу для оценки функции мышц как в контексте фундаментальной науки, так и в качестве подготовки к профессиональной деятельности в сфере здравоохранения, включая профилактику травм, реабилитацию и физическую подготовку.
Традиционные приборы для исследования физиологических свойств мышц, такие как двухрежимные сервомоторные рычажные системы, обладают высокой точностью и прецизионностью, однако их стоимость чрезмерно высока, что создает значительные препятствия для их внедрения в большинстве учебных классов7. Чтобы устранить эти ограничения и расширить возможности практического обучения, была разработана недорогая альтернатива. Аппарат построен на базе напечатанного на 3D-принтере шкива с механизмом храповика и собачки; в нем используются стандартные алюминиевые направляющие с прорезями, жесткая проволока и закрепленный в держателе смартфон с бесплатным приложением для сбора данных (Рисунок 2). Смартфон был выбран вместо специализированных устройств для измерения ускорения, поскольку смартфоны широко доступны и обычно оснащены точными и надежными акселерометрами11. Полезность смартфонов в качестве научных измерительных приборов была продемонстрирована ранее, в том числе путем интеграции коммерчески доступного акселерометра смартфона в инерциальный измерительный блок марсианского вертолета Ingenuity12.
Несмотря на существование нескольких недорогих инструментов для обучения физиологии мышц, они направлены на изучение разных концепций: Judge и соавт.6 разработали доступные упражнения на базе SpikerBox для записи электрической активности мышц, а Medeiros и соавт.10 создали недорогую 2D-модель саркомера для демонстрации механики, связанной с титином. Однако ни один из существующих бюджетных инструментов не позволяет студентам напрямую измерять зависимость «сила — длина — velocity» (FVP) сокращающейся мышцы человека и получать количественные данные, сопоставимые с результатами полноценных исследований. Представленный аппарат призван восполнить этот пробел, обеспечивая измерения FVP, валидированные по золотому стандарту, при стоимости менее 300 долларов США.
В настоящем исследовании описывается создание недорогого аппарата для измерения зависимости силы от скорости (FVP) с перекрестной валидацией относительно промышленного золотого стандарта. Валидационный анализ основан на попарном сравнении пяти общепризнанных суммарных переменных FVP, измеренных у одних и тех же испытуемых на обоих аппаратах. В ходе анализа проверяется гипотеза о том, что оба аппарата генерируют эквивалентные кривые зависимости силы от скорости и мощности от скорости. При успешной перекрестной валидации недорогой аппарат может сделать учебные исследования физиологии мышц и биомеханики опорно-двигательного аппарата более доступными, снижая финансовый барьер для приобретения оборудования при сохранении точности экспериментов и, следовательно, научной строгости. Ожидается, что недорогой аппарат вдохновит и позволит студентам и преподавателям физиологии и биомеханики по всему миру, которые уже изучают и преподают анатомию мышц, практически исследовать одну из самых фундаментальных зависимостей в работе мышц. Включение практических занятий по получению физиологических измерений позволит учащимся достичь мультимодального понимания и улучшить закрепление знаний.
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Протокол
Все эксперименты, легшие в основу данной публикации, были одобрены Институциональным наблюдательным советом Университета Массачусетса в Лоуэлле (протокол № 21-163-KON-XPD).
ПРИМЕЧАНИЕ: В установке используется смартфон, подвешенный с внешними грузами на системе шкивов, напечатанных на 3D-принтере. Данные об ускорении собираются с частотой 100 Hz с помощью приложения для сбора данных на базе смартфона. Сила рассчитывается путем умножения суммарной массы смартфона и внешнего груза на ускорение. Скорость получают путем интегрирования ускорения, а мощность рассчитывается как произведение силы и скорости (Дополнительный файл с кодом 1).
1. Сборка аппаратуры
- Прикрепите две короткие алюминиевые балки к нижней стороне одной длинной алюминиевой балки с помощью алюминиевых креплений для рамы. Расположите короткие балки примерно в 8 см от каждого конца длинной балки, чтобы сформировать устойчивое, негнущееся основание.
ПРИМЕЧАНИЕ: Данная сборка далее именуется рамой. - Соберите крепление блока
- Расположите большой блок из вспененного поливинилхлорида так, чтобы сторона длиной 7 дюймов была ориентирована вертикально, а сторона 6,75 дюйма — горизонтально.
- Отмерьте 2,75 дюйма от нижнего левого угла вдоль левого края и отметьте это место.
- Отмерьте 2,75 дюйма от верхнего левого угла вдоль верхнего края и отметьте это место.
- Проведите прямую линию, соединяющую две отмеченные точки.
- Вырежьте по отмеченной линии и удалите получившийся треугольный сегмент.
- Просверлите отверстие диаметром 7/16 дюйма на расстоянии 1,25 дюйма от верхнего правого угла.
- Повторите шаги 1.2.1–1.2.6 для второго большого блока.
- Расположите малый блок из вспененного поливинилхлорида позади рамы.
- Закрепите оба больших блока на малом блоке так, чтобы расстояние между ними составляло 8 дюймов. Ориентируйте диагональные срезы над малым блоком, а просверленные отверстия расположите за краем малого блока.
- Надежно зажмите крепление блока на углу стола или столешницы.
ПРИМЕЧАНИЕ: Расположите крепление так, чтобы блок выступал за край стола. Это предотвратит соприкосновение подвешенных грузов и смартфона с ножками стола во время сокращений. - Изготовьте и установите подлокотник
- Разрежьте блок подлокотника из вспененного поливинилхлорида длиной 14 дюймов на три части: два сегмента по 1,5 дюйма и один сегмент длиной 3,5 дюйма.
- Вырежьте в верхней поверхности каждого малого сегмента паз размером 2 дюйма x 1/8 дюйма, расположив его в 1 дюйме от переднего края.
- Закрепите малые сегменты с нижней стороны большего сегмента с каждого конца. Совместите пазы друг с другом.
- Покройте верхнюю поверхность большего сегмента лентой-липучкой.
- Проденьте ремень для предплечья через два паза.
- Прикрепите подлокотник к раме с помощью болтов и вставных Т-гаек. Расположите подлокотник в 14 дюймах от крепления блока так, чтобы ремень для предплечья был направлен в сторону от блока.
- Вставьте шарикоподшипники в пазы компонентов внутренней и внешней шестерен (Supplemental File 1).
- Проденьте 40 см зубчатого ремня через боковой прорез компонента внутренней шестерни. Сформируйте петлю с перехлестом 2 см и зафиксируйте перехлест в прорези.
- Вставьте металливую ось через левое крепление блока, ограничитель, компонент внутренней шестерни, силовой передаточный компонент, компонент внешней шестерни, второй ограничитель и правое крепление блока.
ПРИМЕЧАНИЕ: Ориентируйте боковой прорез внутренней шестерни в сторону рамы. Расположите оба ограничителя на расстоянии 1 мм с каждой стороны блока. - Установите на оси два дополнительных ограничителя, расположив каждый из них в 1 мм от креплений блока для предотвращения бокового смещения.
- Пропустите 40 см многожильного стального троса через фиксатор пальца и закрепите его обжимкой. Пропустите противоположный конец через карабин A и закрепите второй обжимкой.
ПРИМЕЧАНИЕ: Карабины A и B идентичны и промаркированы только для удобства идентификации при сборке. - Соедините компонент внутренней шестерни с карабином A с помощью прикрепленного зубчатого ремня. Зафиксируйте перехлест с помощью ключа A.
ПРИМЕЧАНИЕ: Ключи A, B и C идентичны. Можно распечатать дополнительные ключи, так как они спроектированы как расходные компоненты, которые выходят из строя раньше, чем повреждаются другие части аппарата. - Оберните 10 см многожильного стального троса вокруг карабина A и закрепите его обжимкой. Оберните противоположный конец вокруг алюминиевого крепления рамы, зажмите трос и закрепите крепление на раме.
ПРИМЕЧАНИЕ: Данный узел далее именуется предохранительным болтом. - Сформируйте петлю из 40 см зубчатого ремня с перехлестом 2 см и вставьте петлю в ключ B. Оберните противоположный конец вокруг карабина B и зафиксируйте перехлест с помощью ключа C.
- Вставьте ключ B в самый большой ярус компонента внешней шестерни.
- Прикрепите держатель для нарукавника смартфона к карабину B, используя либо петлю нарукавника, либо отверстия для кабеля наушников.
- Подвесьте необходимый начальный груз к карабину B с помощью стального троса, зафиксированного петлей и обжимкой.
2. Настройка сбора данных
- Установите приложение для сбора данных на смартфон, оснащенный акселерометром.
- Откройте Ускорение (без g) модуль
- Поместите смартфон в держатель на нарукавную повязку, прикрепленный к карабину B.
- Соберите данные в соответствии с разделом 3.
- Экспортируйте записанные данные в файл формата .xls. Присвойте файлу уникальное имя, соответствующее участнику.
- Перенесите файл .xls на компьютер с доступом в интернет.
- Обработайте данные с помощью Дополнительный файл с кодом 1
ПРИМЕЧАНИЕ: Скрипт вычисляет скорость, используя метод прямого интегрирования Эйлера для измеренного вертикального ускорения (Уравнение 3). Положение вычисляется с помощью кинематического уравнения для постоянного ускорения (Уравнение 4). Расчеты проводятся с использованием необработанных значений ускорения без применения сглаживания или фильтрации.
Уравнение 3: Пожалуйста, предоставьте текст для перевода. = vi-1 + ai ∆t
Уравнение 4: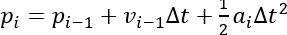
- Установите Дополнительный файл с кодом 1.
- Установите Python на компьютер, используемый для обработки данных.
- Откройте окно терминала и выполните следующую команду: pip install streamlit pandas matplotlib scipy openpyxl xlrd.
- Перейдите в папку, содержащую Дополнительный файл с кодом 1, и выполните: streamlit run muscle_velocity_gui.py.
ПРИМЕЧАНИЕ: При использовании Windows PowerShell выполните команду: python -m streamlit run muscle_velocity_gui.py. Если появится запрос на ввод адреса электронной почты, оставьте поле пустым и нажмите Enter. - Нажмите на Загрузить и выберите экспортированный файл в формате .xls.
- Нажмите на Обработка данных для загрузки и анализа набора данных.
- Ознакомьтесь с графиками ускорения, скорости и положения, построенными для первого испытания.
- Выберите обнаруженные пики, соответствующие достоверным мышечным сокращениям, используя флажки рядом с каждым пиком.
ПРИМЕЧАНИЕ: Достоверные пики обычно возникают до того, как кривая ускорения становится отрицательной, и характеризуются положительными значениями скорости и положения. Алгоритм автоматического обнаружения пиков может ошибочно идентифицировать пики, в связи с чем требуется ручная проверка. - Настройка параметров детектирования пиков
ПРИМЕЧАНИЕ: Если программное обеспечение некорректно определяет пики, расширьте область поиска Расширенные настройки > Параметры детектирования пиков и отрегулируйте настройки детектирования.- Отрегулируйте Нулевой порог для определения диапазона ускорения, считающегося стационарным.
ПРИМЕЧАНИЕ: Увеличьте это значение, если графики ускорения содержат избыточный шум. Порог отображается в виде красных контрольных линий на графике ускорения. Значение по умолчанию = 0,30. Рекомендуемый диапазон = 0,10–5,00. - Отрегулируйте Минимальная скорость для пика для определения минимально допустимого пика скорости.
ПРИМЕЧАНИЕ: Уменьшите это значение, если из анализа исключаются значимые пики. Порог отображается в виде нижней зеленой контрольной линии на графике скорости. Значение по умолчанию = 0,30. Рекомендуемый диапазон = 0,10–10,00. - Отрегулируйте Нулевая точка прицела для определения минимального количества последовательных отсчетов ускорения, близких к нулю, необходимых для идентификации периода покоя.
ПРИМЕЧАНИЕ: Уменьшите это значение, если графики скорости и положения не сбрасываются. Значение по умолчанию = 10. Рекомендуемый диапазон = 3–25. - Отрегулируйте Максимальная скорость для пика для определения максимально допустимого пика скорости.
ПРИМЕЧАНИЕ: Увеличьте это значение, если количество валидных пиков превышает пороговый уровень. Пороговый уровень отображается в виде верхней зеленой контрольной линии на графике скорости. Значение по умолчанию = 10,00. Рекомендуемый диапазон = 10,00–30,00. - Отрегулируйте Минимальное расстояние между пиками для определения минимального количества образцов между обнаруженными пиками.
ПРИМЕЧАНИЕ: Значение по умолчанию = 2. Рекомендуемый диапазон = 1–10. Изменение значения обычно не требуется. - Отрегулировать Минимальная интенсивность пика для определения значимости, необходимой для детектирования пиков.
ПРИМЕЧАНИЕ: Более низкие значения повышают чувствительность и могут позволить выявить дополнительные пики. Значение по умолчанию = 0,10. Рекомендуемый диапазон = 0,01–0,90. Изменение этого параметра обычно не требуется.
- Отрегулируйте Нулевой порог для определения диапазона ускорения, считающегося стационарным.
- После идентификации всех валидных пиков для текущего испытания нажмите на Далее для перехода к следующему испытанию.
- Повторяйте шаги 2.7.7–2.7.10 до тех пор, пока не будут обработаны все опыты.
ПРИМЕЧАНИЕ: Не изменяйте параметры детектирования пиков после обработки первого пробного опыта. Если изменение параметров станет необходимым, повторите анализ для всех ранее обработанных пробных опытов с использованием обновленных настроек. - Скопируйте выбранные данные о скорости и ускорении в электронную таблицу для последующего анализа зависимости силы от скорости и мощности.
3. Экспериментальный протокол
- Закрепите предплечье участника на подлокотнике с помощью ремня для предплечья. Затяните ремень достаточно плотно, чтобы предотвратить смещение предплечья вперед.
- Наденьте фиксатор пальца на большой палец участника и надежно затяните его.
- Устраните слабину в системе блоков, вращая шкив через храповой механизм до тех пор, пока зубчатый ремень не будет натянут.
ПРИМЕЧАНИЕ: Храповой механизм издает слышимый щелчок при переключении между положениями. - Сдвиньте предохранительный болт в сторону шкива до тех пор, пока трос, соединяющий предохранительный болт и карабин A, не натянется.
- Выберите два груза примерно равной массы, весом около 1.25 kg каждый.
- Фиксированная последовательность тестирования
- Протестируйте самый большой, средний и самый маленький уровни шкива, используя один груз и смартфон.
- Протестируйте самый маленький, средний и самый большой уровни шкива, используя два груза и смартфон.
- Протестируйте самый большой и самый маленький уровни шкива, используя только смартфон.
ПРИМЕЧАНИЕ: Для всех участников используйте одну и ту же последовательность, чтобы минимизировать погрешность, связанную с утомлением.
- Нажмите Start Recording в приложении для сбора данных.
- Инструктируйте участника сокращать мышцу большого пальца максимально быстро и сильно.
ПРИМЕЧАНИЕ: Мотивация участника может существенно повлиять на результат. На протяжении всего тестирования оказывайте постоянную вербальную поддержку для обеспечения максимальных усилий. - Приостановите запись данных после каждой попытки. Измените уровень шкива и условия нагрузки в соответствии с последовательностью, установленной в пункте 3.6.
- Возобновите запись данных и повторяйте шаги 3.8–3.9 до тех пор, пока не будут выполнены все восемь комбинаций уровней шкива и нагрузок.
- Наблюдайте за участником на протяжении всего тестирования и повторяйте попытки, на которые повлияло чрезмерное движение руки или недостаточное усилие.
- Проверяйте кривую ускорения после каждой попытки.
ПРИМЕЧАНИЕ: Повторяйте попытки, в которых наблюдаются аномально низкие начальные пики ускорения, чрезмерные осцилляции или продолжающееся движение смартфона между сокращениями, так как эти условия могут ухудшить качество данных. - Делайте заметки по каждой попытке, включая повторные или исключенные, для облегчения последующего анализа данных.
4. Использование эргометра золотого стандарта
- Подготовьте эталонный эргометр
- Включите компьютер и запустите программное обеспечение для сбора данных. Откройте файл процедуры для двухрежимной системы рычагов.
- Установите смещение силы (force offset) на 10 и смещение длины (length offset) на 9 на блоке управления рычагом.
- Включите питание двухрежимной системы рычагов и блока сбора данных.
- Проверьте правильность работы двигателя, осторожно повернув рычаг и убедившись в наличии сопротивления.
- Пропустите 40 cm многожильного стального троса через второе отверстие снизу на рычаге и закрепите трос с помощью обжима.
- Пропустите противоположный конец троса через фиксатор пальца и закрепите трос с помощью обжима.
- Прикрепите двухрежимную систему рычагов к раме в 3 in перед подлокотником.
- Зафиксируйте предплечье участника на подлокотнике и поместите большой палец в фиксатор.
- Сдвиньте руку участника вперед до тех пор, пока большой палец не достигнет максимального сгибания, а трос не окажется под легким натяжением.
- Затяните ремень предплечья достаточно сильно, чтобы предотвратить движение руки вперед или в стороны.
- Настройте параметры сбора данных
- Откройте Scan Control Device Dev6.
- Установите Number of Samples на 60,000.
- Установите Averaging Samples на 1.
- Установите Sample Period на 0.0001.
- Установите Convert Period на 0.
- Установите Post Trigger Samples на 0.
- Установите Reference Trigger Source на /Dev6/PFI1.
- Установите 2x Type на Digital.
- Установите 2x Lever1 на 0.
- Установите 2x Lever2 на 0.
- Установите Mode на One Shot.
- Установите Return Immediately на Off.
- Установите Start Trigger на Off.
- Установите Trigger Source на /Dev6/PFI0.
- Установите Sample Clock на Off.
- Установите Clock Source на /Dev6/PFI7.
- Установите Convert Clock на Off.
- Установите Convert Clock Source на /Dev6/PFI2.
- Выберите Channel 1 + Channel 2 в разделе Select Channels to Scan.
- Нажмите Start в Scan Control Device и попросите участника сократить большой палец настолько быстро и сильно, насколько это возможно.
ПРИМЕЧАНИЕ: Мотивация участника может существенно повлиять на результат. В течение всего тестирования используйте постоянное вербальное стимулирование для достижения максимального усилия. - Нажмите GetWaves и сохраните полученные данные, используя идентификатор участника и текущее значение смещения силы.
ПРИМЕЧАНИЕ: Для первого сокращения смещение силы составляет 10. - Уменьшайте смещение силы с шагом 1.0.
ПРИМЕЧАНИЕ: Пример последовательности: 10.0 > 9.0 > 8.0. - Повторяйте шаги 4.6–4.8 до тех пор, пока двигатель не перестанет оказывать заметное сопротивление движению большого пальца.
- Извлеките значения пиковой силы и пиковой скорости для каждого испытания, используя процедуру анализа, описанную в Supplemental Coding File 2.
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Результаты
Данные о зависимости силы от скорости и мощности от скорости были собраны на выборке студентов бакалавриата (N = 15) с использованием как эталонного эргометра, так и бюджетного аппарата для оценки функциональных показателей каждой системы при идентичном экспериментальном протоколе. Индивидуальные данные испытуемых представлены на Рисунке 1, а суммарные данные для каждого аппарата — на Рисунке 3.
Бюджетный аппарат оценивали в качестве ...
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Обсуждение
Недорогое устройство было валидировано в качестве альтернативы стандартным эргометрам для измерения зависимостей «сила — скорость» и «мощность — скорость» мышц человека в условиях учебного класса.
Результаты валидации подтверждают утверждение о том, что недорогой и, следовательно, более доступный с экономической и технологической точек зрения аппарат может обеспечивать измерения, которые статистически не отличаются от данных, полученных с помощью эталонного эргометра. Способность недорогого ап...
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Раскрытие информации
Авторы не имеют конфликтов интересов, подлежащих раскрытию.
Благодарности
Авторы выражают благодарность студентам, обучавшимся по курсу «Биология мышц» (UML BIOL4890, 2023–2025), и учащимся средней школы Лоуренса (Лоуренс, Массачусетс) за участие в итоговом проекте, который лег в основу данной выпускной квалификационной работы (GC). Также выражается благодарность Мэттью Бороковскому из Aurora Scientific за неоценимую поддержку, а также Виктории Флинт и Сэмюэлю ДеЛапу за их первоначальный вклад в разработку и внедрение модуля сгибателей пальцев для курса UML. Авторы также благодарят Дэниела Бартлетта и Даррелла Ла за помощь в выборе подходов к анализу. Работа финансировалась за счет стипендии Honors College Университета Массачусетса в Лоуэлле (GC), Национального научного фонда (грант 2217246), а также за счет стартовых средств Университета Массачусетса в Лоуэлле (NK).
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Материалы
| Имя | Компания | Каталожный номер | Комментарии |
|---|---|---|---|
| Грузы 1.25 kg | NEXO Fitness | ASIN: B09JHQ6QB8 | Могут быть заменены стандартными грузами примерно 1-2 kg необходимое количество: 2 |
| Зубчатый ремень для 3D-принтера | Ремень для 3D-принтера 10m | ASIN: B08974S1CC | Может быть заменен стандартными зубчатыми ремнями для 3D-принтеров: шаг 2mm, ширина 6mm, материал — резина и стекловолокно необходимое количество: 1 |
| 3D-деталь 1 — Внутренняя шестерня | Н/Д | Н/Д | См. дополнительные STL-файлы — печать из ABS необходимое количество: 1 |
| 3D-деталь 2 — Внешняя шестерня | Н/Д | Н/Д | См. дополнительные STL-файлы — печать из ABS необходимое количество: 1 |
| 3D-деталь 3 — Шпонка | Н/Д | Н/Д | См. дополнительные STL-файлы — напечатать 3-5 шт. из ABS необходимое количество: 1 |
| 3D-деталь 4 — Держатель силы | Н/Д | Н/Д | См. дополнительные STL-файлы — печать из PLA необходимое количество: 1 |
| Алюминиевый профиль (длинный) | 80/20 inc | 1020 | 1 in x 2 in x 32 in необходимое количество: 1 |
| Алюминиевый профиль (короткий) | 80/20 inc | 1010 | 1 in x 1 in x 12 in необходимое количество: 2 |
| Крепеж/предохранительный болт алюминиевой рамы | 80/20 inc | 4108 | необходимое количество: 3 |
| Фиксатор руки | FEATOL | ASIN: B0CGX8QZ3C | Может быть заменен стандартным фиксатором руки необходимое количество: 1 |
| Блок из вспененного поливинилхлорида для подлоктника | Azek board | 8/4 X Thickness Traditional Only | 14 in x 6 1/2 in x 3/4 in необходимое количество: 14 |
| Карабины | Rewoalzx | ASIN: B0FB3VYV3N | необходимое количество: 2 |
| Шарикоподшипники из хромированной легированной стали | uxcell | UXCELL 6900 2RS - ASIN: B07FVX92MJ | Размеры: внутренний диаметр 10 mm, внешний диаметр 22 mm, ширина 6 mm. необходимое количество: 1 |
| Excel/электронная таблица | Microsoft | Excel | Может быть заменено любым программным обеспечением для работы с электронными таблицами необходимое количество: 1 |
| Фиксатор пальца | Sopito | ASIN: B0B5C6RWR4 | Может быть заменен стандартным фиксатором пальца необходимое количество: 1 |
| IGOR 8 PRO | Wavemetrics.com | 8 PRO | Используется с оборудованием Aurora Scientific и для расчета a/Fmax. необходимое количество: 1 |
| Большая панель из вспененного поливинилхлорида | Azek board | 8/4 X Thickness Traditional Only | 6 3/4 in x 7 in x 3/4 in необходимое количество: 2 |
| Металлическая ось | Стандартная | ASIN: B0CC8T8X77 | Стальной стержень толщиной 9.97 mm, длиной 45 cm. необходимое количество: 1 |
| Многожильный стальной трос | Catch All Tackle | ASIN: B00JTWDSQS | Диаметр 1.4mm, разрывная нагрузка 400lb необходимое количество: 2 |
| Держатель для телефона | Tribe | ASIN: B00SXRUFE | необходимое количество: 1 |
| Приложение Phyphox | Phyphox.org | Н/Д | Загрузите из Apple App Store или Google Play Store необходимое количество: 1 |
| Python-скрипт | Н/Д | Н/Д | Можно скачать: Дополнительный документ 1 muscle_velocity_gui.py необходимое количество: 1 |
| Малая панель из вспененного поливинилхлорида | Azek board | 8/4 X Thickness Traditional Only | 1 in x 3 1/4 in x 3/4 in необходимое количество: 1 |
| Смартфон | Apple | IPhone 11 | Может быть заменен любым смартфоном с акселерометром необходимое количество: 1 |
| Кримперы для стального троса | Catch All Tackle | ASIN: B00JTWDSQS | Разрывная нагрузка 400lb необходимое количество: 6 |
| Стопоры | Befenybay | ASIN: B0B1C6BPKQ | внутренний диаметр 10 mm, внешний диаметр 20 mm, ширина 20 mm необходимое количество: 2 |
Ссылки
- Hill AV. The heat of shortening and the dynamic constants of muscle. Proc R Soc Lond B Biol Sci. 1938;126:136-195.
- Huxley AF. Muscle structure and theories of contraction. Prog Biophys Biophys Chem. 1957;7:255-318.
- Seow CY. Hill's equation of muscle performance and its hidden insight on molecular mechanisms. J Gen Physiol. 2013;142:561-573.
- Alcazar J, Csapo R, Ara I, Alegre LM. On the shape of the force-velocity relationship in skeletal muscles: the linear, the hyperbolic, and the double-hyperbolic. Front Physiol. 2019;10:769.
- Huxley AF, Simmons RM. Proposed mechanism of force generation in striated muscle. Nature. 1971;233:533-538.
- Judge JL, Cazares VA, Thompson Z, Skidmore LA. Development of low-cost cardiac and skeletal muscle laboratory activities to teach physiology concepts and the scientific method. Adv Physiol Educ. 2020;44:181-187.
- Nelson FE, Gabaldón AM, Roberts TJ. Force-velocity properties of two avian hindlimb muscles. Comp Biochem Physiol A Mol Integr Physiol. 2004;137:711-721.
- Wilkie DR. The relation between force and velocity in human muscle. J Physiol. 1949;110:249-280.
- Marsh RL, Bennett AF. Thermal dependence of contractile properties of skeletal muscle from the lizard Sceloporus occidentalis with comments on methods for fitting and comparing force-velocity curves. J Exp Biol. 1986;126:63-77.
- Medeiros HBO, Fontana HB, Herzog W. A low-cost 2-D sarcomere model to demonstrate titin-related mechanisms for force production. Adv Physiol Educ. 2024;48:92-96.
- Capuano V, Xu L, Estrada Benavides J. Smartphone MEMS accelerometer and gyroscope measurement errors: laboratory testing and analysis of the effects on positioning performance. Sensors. 2023;23:7609.
- Balaram J, et al. Mars Helicopter technology demonstrator [conference presentation]. Presented at: AIAA Atmospheric Flight Mechanics Conference, AIAA SciTech Forum; Kissimmee, FL; 2018. Available from: https://doi.org/10.2514/6.2018-0023
- Marsh RL. How muscles deal with real-world loads: the influence of length trajectory on muscle performance. J Exp Biol. 1999;202:3377-3385.
- Kontra C, Lyons DJ, Fischer SM, Beilock SL. Physical experience enhances science learning. Psychol Sci. 2015;26:737-749.
- Freeman S, et al. Active learning increases student performance in science, engineering, and mathematics. Proc Natl Acad Sci U S A. 2014;111:8410-8415.
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Перепечатки и разрешения
