В данной статье исследуется метод калибровки лазерного трекера с использованием пирамидальных призм для увеличения базового расстояния в условиях закрытого полигона.
Исследовательская статья
Метод расширения диапазона лазерного трекера для снижения ошибки Аббе
В этой статье
Краткое содержание
Аннотация
В данной работе представлен систематический метод расширения оптического диапазона для калибровки лазерного трекера в ограниченном внутреннем пространстве. Метод основан на складывании оптического пути с использованием пирамидальных призм и предназначен для количественного снижения ошибки Аббе. Оба подхода позволяют реализовать двухдиапазонное измерение лазерными трекерами в условиях ограниченного внутреннего базисного пространства. Экспериментальные результаты показывают, что калибровочные тесты, проведенные на расстоянии 80 m с использованием двух пирамидальных призм, дают максимальную indicated error для лазерного трекера, равную -36.0 µm, в то время как конфигурация с одной пирамидальной призмой обеспечивает максимальную indicated error всего -2.7 µm. Когда две измерительные системы используют одну общую пирамидальную призму, укороченное плечо Аббе эффективно уменьшает ошибку Аббе. Кроме того, оптическая симметрия между падающим и выходящим световыми пучками дополнительно подавляет эту ошибку, что приводит к более низкой indicated measurement error. Соответствующие экспериментальные данные подтверждают, что схема оптического пути с одной пирамидальной призмой обеспечивает более высокую точность измерения. Экспериментальные данные показывают, что эксперимент с оптическим путем с использованием одной пирамидальной призмы обладает более высокой точностью измерений. Мы надеемся, что полученные результаты смогут послужить ориентиром для проведения измерений с расширением диапазона с помощью лазерного трекера.
Введение
По мере совершенствования технологий цифровых измерений методы измерения постепенно эволюционировали от простых измерений к диверсифицированным. Онлайн-измерения являются прямым проявлением цифровых измерений и имеют критически важное значение для развития всей промышленной цепочки1,2,3. Лазерный трекер находит широкое применение в крупномасштабных пространственных прецизионных измерениях. Первоначально он использовался в военной сфере, например, для контроля размеров деталей и оснастки самолетов, а затем стал применяться в автомобилестроении, в частности, для онлайн-измерений кузовов и моделей автомобилей, контроля размеров деталей и калибровки позиционирования при сборке4,5. Существует также множество применений в высокотехнологичном производстве, таких как калибровка автоматизированного производственного оборудования; калибровка динамических параметров, включая скорость, траекторию, перемещение и угол промышленных роботов и манипуляторов; а также калибровка точности линейного перемещения, точности углового перемещения, горизонтальной и вертикальной точности различных испытательных стендов. Он также широко применяется в станкостроении, например, для калибровки точности формы и положения, прямолинейности, плоскостности и цилиндричности станков, а также для позиционирования и калибровки в процессе механической обработки и сборки6,7,8,9. В эпоху стремительного технологического прогресса точность изготовления и сборки заготовок растет; соответственно, к точности измерений лазерных трекеров предъявляются более высокие требования10,11,12.
Полнодиапазонная калибровка лазерных трекеров служит важным средством обеспечения точности и надежности результатов их измерений. Лазерный трекер, являясь важным крупномасштабным эталонным устройством, привлек значительное внимание исследователей. Например, Muralikrishnan и др.13 использовали трекер совместно с отражающим зеркалом для измерения ошибок углового позиционирования, достигнув точности 0,16'', что превосходит традиционные методы прямого измерения. Tian и др.14 представили подход к созданию распределенной измерительной системы на базе трекеров, решив проблему снижения точности таких систем при увеличении измерительного расстояния. Lao и др.15 разработали облегченное детектирующее устройство, адаптированное для трекеров, характеризующееся высокой точностью и операционной эффективностью. Zhou и др.16 использовали лазерный трекер в качестве основного измерительного прибора для ввода в эксплуатацию нейтронной оптической системы дифрактометра инженерных материалов, получив удовлетворительные результаты измерений. Yao и др.17 предложили метод идентификации погрешности оси вращения на базе одностанционного трекера, который является эффективным, точным и надежным, а также может быть расширен на многоосевые сценарии. Feng и др.18,19 предложили техническую схему отслеживания с почти нулевым дрейфом луча на основе двухкаскадной сжимающей структуры. С помощью имитационного моделирования точность измерения координат системы лазерного трекинга была эффективно повышена до 6,85 частей на миллион (ppm). Wang и др.20 подробно изложили принцип интерферометрического измерения расстояния лазерными трекерами и предположили, что оптическое отслеживание на базе позиционно-чувствительного детектора (PSD) в сочетании с многосенсорным синтезом может эффективно повысить точность позиционирования лазерных трекеров. Maciej и др.21 использовали крупномасштабную координатно-измерительную машину для оценки схемы интерферометрических измерений лазерного трекера в диапазоне 15 m и подтвердили простоту реализации данного метода.
Типичный диапазон измерений лазерного трекера составляет 0–80 m. В настоящее время полнодиапазонная калибровка лазерных трекеров основана главным образом на использовании сверхдлинных направляющих в сочетании с лазерными интерферометрами. Однако традиционные методы калибровки по базовой линии в помещении имеют три критических ограничения. Во-первых, ограниченное пространство помещения делает невозможной установку направляющих, соответствующих полному диапазону измерений лазерных трекеров. Во-вторых, изготовление сверхдлинных направляющих сопряжено с высокой сложностью производства и внесением значительных геометрических погрешностей, что дополнительно снижает точность калибровки. В-третьих, смещение между измерительными оптическими путями легко приводит к возникновению значительной ошибки Аббе, которую трудно устранить при традиционных схемах компоновки. Кроме того, на эффективность калибровки влияют факторы окружающей среды. Таким образом, существует острая необходимость в разработке компактного высокоточного метода калибровки, который позволил бы одновременно расширить диапазон измерений и снизить ошибку Аббе в ограниченных условиях помещения.
В данном исследовании предлагается полный, воспроизводимый и теоретически обоснованный метод калибровки, который одновременно обеспечивает расширение диапазона и снижение ошибки Аббе. Метод включает в себя оптическую схему, моделирование ошибок, пошаговый алгоритм выполнения и экспериментальную проверку, что представляет собой практическое решение для полнодиапазонной калибровки лазерного трекера в ограниченных условиях закрытых помещений.
Протокол
Данное исследование не предполагает участия людей, проведения экспериментов на животных или решения связанных с этим этических вопросов, в связи с чем этическое одобрение не требуется. Все содержание исследования и экспериментальные операции соответствуют соответствующим академическим нормам и стандартам научных исследований.
Схема эксперимента
В Таблице материалов перечислены приборы и оборудование, использованные в данном исследовании. На Рисунке 1 представлена схема расширения диапазона для лазерного трекера с двухпирамидальной призмой. Лазерный интерферометр и лазерный трекер соответственно используют отдельную пирамидальную призму для расширения диапазона; предлагаемый метод требует настройки оптических путей лазерного интерферометра и лазерного трекера.
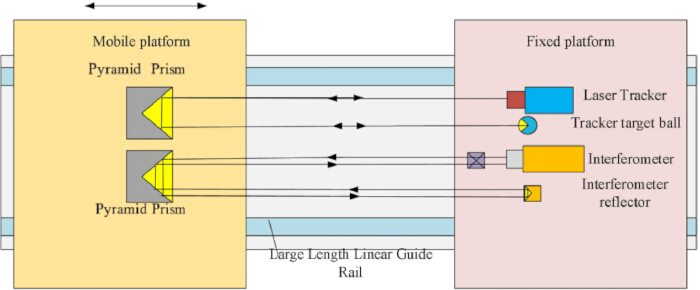
Рисунок 1: Схема расширения диапазона лазерного трекера с двойной пирамидальной призмой. Пожалуйста, нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
Рисунок 2 представляет собой схему расширения диапазона лазерного трекера с использованием одной пирамидальной призмы; лазерный интерферометр и лазерный трекер используют общую пирамидальную призму для расширения диапазона. Предложенный метод требует соответствующей настройки оптических путей лазерного интерферометра и лазерного трекера на пирамидальную призму.
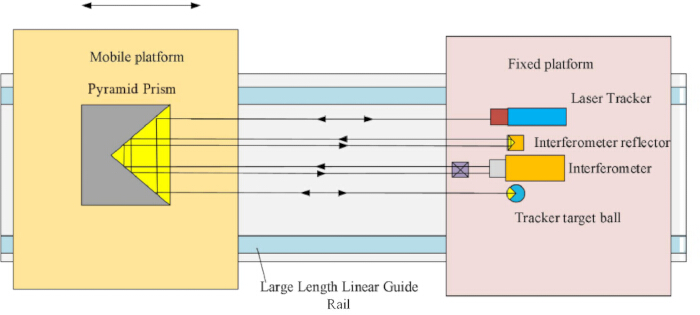
Рисунок 2: Диаграмма расширения диапазона лазерного трекера с одной пирамидальной призмой. Пожалуйста, нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
Обычные лазерные трекеры обычно имеют диапазон измерений 0–80 m, и оптические пути, показанные на Рисунке 1 и Рисунке 2, используются раздельно для проведения полнодиапазонных измерений на лазерном трекере.
Этапы измерения
В данной работе подробно описывается система измерения с одной пирамидальной призмой; на ее основе может быть упрощена система измерения с двумя пирамидальными призмами.
Рисунок 3 представляет собой экспериментальную схему системы калибровки лазерного трекера с одной пирамидальной призмой, которая состоит в основном из следующих частей: 1 — линейная направляющая, 2 — фиксированная платформа, 3 — подвижная платформа, 4 — лазерный интерферометр, 5 — лазерный трекер, 6 — интерферометрический визир, 7 — отражатель интерферометра, 8 — целевая сфера, 9 — пирамидальная призма.
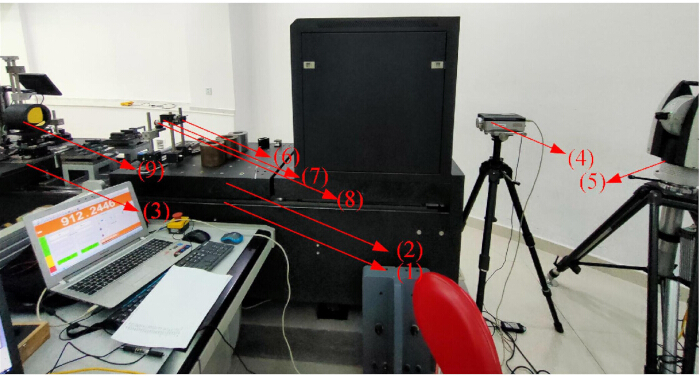
Рисунок 3: Эксперимальная схема системы калибровки лазерного трекера с одной пирамидальной призмой. 1: линейная направляющая, 2: фиксированная платформа, 3: подвижная платформа, 4: лазерный интерферометр, 5: лазерный трекер, 6: система направляющих, интерфероскоп интерферометра, 7: отражатель интерферометра, 8: целевой шар, 9: пирамидальная призма. Пожалуйста, нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
Рисунок 4 представляет собой блок-схему создания системы калибровки лазерного трекера, которая разделена на четыре основных этапа.
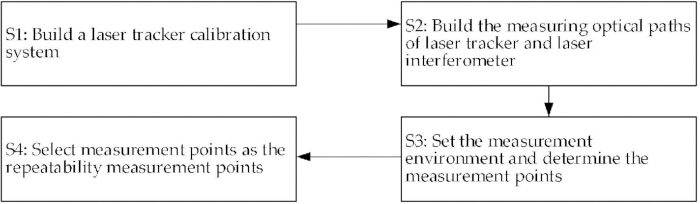
Рисунок 4: Блок-схема создания системы калибровки с использованием лазерного трекера. Пожалуйста, нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
Создание системы калибровки лазерного трекера
Система калибровки, используемая для лазерного трекера, показана на рисунке 3. В данной системе калибровки направляющая система внутреннего базисного поля состоит из линейной направляющей, на которой расположена фиксированная платформа. На фиксированной платформе установлены интерферометрический интерфероскоп, отражатель интерферометра и контрольный шар. На линейной направляющей также имеется подвижная платформа, на которой установлена пирамидальная призма. Лазерный интерферометр и трекер могут быть размещены на фиксированной платформе или на полу вокруг нее с помощью соответствующих кронштейнов. Положения лазерного интерферометра и лазерного трекера могут быть отрегулированы. Положения интерфероскопа, отражателя интерферометра и контрольного шара на фиксированной платформе, а также положение пирамидальной призмы на подвижной платформе являются регулируемыми.
Построение измерительных оптических путей
Оптические пути двух приборов организованы таким образом, чтобы луч трекера был направлен через пирамидальную призму в целевой шар, в то время как луч интерферометра направляется той же призмой к соответствующему отражателю, что обеспечивает корректные и надежные показания обоих устройств. Программным обеспечением для измерения и анализа данных, использованным в данной работе, является пространственный анализатор. Перед построением оптического пути лазерного трекера прибор необходимо перевести в режим лазерной фиксации (laser locking mode) с помощью программного обеспечения. В этом случае лазерный трекер не осуществляет автоматический поиск центра пирамидальной призмы.
Линейная направляющая обладает различными погрешностями прямолинейности в разных точках по всей ее длине. Свет, излучаемый трекером и интерферометром, принимается и отражается одной и той же пирамидальной призмой, что сокращает расстояние между их оптическими путями. Два оптических пути расположены почти коллинеарно, что эффективно минимизирует погрешность Аббе в результатах измерений; более того, когда излучающий оптический путь лазерного трекера близок к пути интерферометра, можно избежать влияния погрешностей прямолинейности линейной направляющей в разных положениях на результаты измерений при перемещении пирамидальной призмы по направляющей с помощью мобильной платформы. Когда излучающий оптический путь лазерного трекера бесконечно близок к пути лазерного интерферометра, погрешность плоскостности линейной направляющей оказывает одинаковое влияние на результаты измерений лазерного трекера и лазерного интерферометра; по сравнению с методом измерения, при котором излучаемый свет трекера и интерферометра принимаются и отражаются разными пирамидальными призмами, использование одной и той же пирамидальной призмы позволяет оптимизировать и снизить погрешности измерения, а также повысить точность измерений. При перемещении пирамидальной призмы показания двух устройств стремятся к совпадению, что способствует обеспечению надежности результатов калибровки лазерного трекера и снижает вероятность ошибочных выводов.
Расстояние между балками измеряли с помощью стальной линейки; кроме того, угол наклона измеряли с помощью лазерного автоколлиматора. Данный прибор позволяет измерять угол горизонтального поворота и угол вертикального наклона направляющей: горизонтальный поворот направляющей составляет 234 µm, что соответствует примерно 48 arcsec; величина отклонения составляет 46.54 mm при плече Аббе 200 mm и 1.163 mm при плече Аббе 5 mm. Таким образом, было возможно измерить и получить значение угла наклона. Кроме того, параллельность оптического пути оценивали по прямолинейности направляющей. Для измерения погрешности показаний каждое измерение проводилось как однократное считывание, за которым следовали два отдельных набора измерений без усреднения. Для измерения повторяемости каждый раз выполняли по 10 считываний. Все точки измерения оставались в режиме измерения стабильной точки в течение 2 s. Критерии приемлемости юстировки оптического пути основаны на значениях, считываемых с лазерного трекера и лазерного интерферометра KLA. Следует отметить, что сама призма не устраняет погрешность Аббе; вместо этого она минимизирует погрешность Аббе, максимально сближая осевые линии падающего и выходящего лучей, тем самым сокращая плечо Аббе при использовании одной призмы в схеме оптической системы.
Планирование оптических путей двух устройств
Схема оптического пути (Рисунок 2), принятая для лазерного интерферометра, выглядит следующим образом: свет, излучаемый интерферометром, проходит через интерфероскоп в пирамидальную призму, отражается призмой в отражатель интерферометра, а затем возвращается к призме через отражатель. Световой луч, возвращающийся в пирамидальную призму, снова отражается призмой, затем интерферирует с группой интерфероскопа и возвращается в лазерный интерферометр. Путь лазерного луча, излучаемого трекером, выглядит следующим образом: лазерный свет входит в пирамидальную призму, отражается в целевой шар, а затем возвращается в призму через целевой шар. Световой луч, возвращающийся в пирамидальную призму, снова отражается пирамидальной призмой и возвращается в трекер.
Оптические пути лазерного интерферометра и трекера расположены строго параллельно друг другу, что позволяет их соответствующим выходящим пучкам входить в одну и ту же пирамидальную призму, тем самым сводя к минимуму влияние ошибки Аббе на результаты измерений. Оптические пути лазерного интерферометра и лазерного трекера могут находиться в одной горизонтальной или вертикальной плоскости. При калибровке предпочтительно, чтобы оба оптических пути находились в одной вертикальной плоскости. Когда оптический путь лазерного интерферометра и оптический путь трекера расположены в одной вертикальной плоскости, два устройства размещают в шахматном порядке (по вертикали лазерный интерферометр находится выше или ниже лазерного трекера, а по горизонтали — перед лазерным трекером или за ним). Вдоль продольного направления линейной направляющей интерферометр предпочтительно располагать перед лазерным трекером. Такая схема размещения способствует повышению прецизионности и точности калибровки.
Положения двух устройств настраиваются в соответствии с запланированным расположением оптического пути и пирамидальной призмы таким образом, чтобы свет, излучаемый интерферометром, и свет, излучаемый трекером, попадали в одну и ту же пирамидальную призму. Пирамидальная призма располагается перед интерферометром и трекером. При настройке сначала корректируются положения лазерного интерферометра и интерфероскопа, чтобы свет лазерного интерферометра проходил через интерфероскоп и затем попадал в пирамидальную призму. Затем настраивается положение трекера так, чтобы свет лазерного трекера попадал в пирамидальную призму. Пирамидальную призму перемещают вперед и назад, регулируют углы тангажа и рыскания лазерного интерферометра, программно отключают режим автоматического приема света лазерного трекера и вручную настраивают углы тангажа и рыскания лазерной головки трекера так, чтобы оптический путь лазерного интерферометра и оптический путь трекера были параллельны траектории движения пирамидальной призмы.
Определите положения отражателя интерферометра и целевой сферы на основании наличия показаний обоих устройств, и установите, имеются ли эти показания. Если одно из устройств не дает показаний, вышеописанные шаги повторяют для определения положения отражателя лазерного интерферометра и положения целевой сферы лазерного трекера, имеющих показания. Отражатель интерферометра и целевую сферу можно расположить в шахматном порядке (слева направо и сверху вниз). Положения по вертикали и горизонтали, а также угол установки отражателя интерферометра являются регулируемыми; аналогично регулируются положение по вертикали и горизонтали и угол установки целевой сферы. При горизонтальном расположении двух устройств, когда отражатель интерферометра и целевая сфера также расположены горизонтально, интерфероскоп размещают перед интерферометром, отражатель интерферометра — между лазерным интерферометром и трекером, а целевую сферу — со стороны лазерного интерферометра, противоположной отражателю интерферометра. При шахматном расположении двух устройств лазерный интерферометр размещают ниже лазерного трекера, группу интерфероскопа — перед интерферометром, отражатель интерферометра — над лазерным интерферометром и под трекером, а целевую сферу — под лазерным интерферометром (см. Рисунок 3), чтобы минимизировать влияние косинусной ошибки и отклонений прямолинейности, вносимых линейным направляющим during движения подвижной платформы.
Настройка условий измерения и определение точек
Ввиду ограниченного времени измерения, параметры окружающей среды для интерферометра и трекера установлены следующим образом: температура 20 °C, атмосферное давление 1013.3 hPa и относительная влажность 50% RH. Перед сбором данных в программном обеспечении лазерный трекер переводится в режим интерференционного измерения. Последовательно перемещайте пирамидальную призму в каждую точку измерения для получения результатов измерений трекера и лазерного интерферометра.
Вдоль продольного направления линейной направляющей каждые 1 m отмечены точки измерения; в процессе измерения пирамидальная призма последовательно перемещается к каждой точке измерения с помощью мобильной платформы для получения результатов измерений двух устройств в каждой точке до тех пор, пока данные от интерферометра или трекера не перестанут поступать. Данные, измеренные во всех точках, принимаются за первый набор данных измерений, в котором измеренные значения интерферометра во всех точках являются номинальными значениями, а измеренные значения трекера во всех точках — фактическими значениями; затем мобильная платформа перемещается к первой точке измерения для повторного сбора данных обоих устройств в этой точке, после чего пирамидальная призма последовательно перемещается к каждой точке измерения для повторного сбора данных второго набора лазерного интерферометра и лазерного трекера.
Выбор точек для измерения повторяемости
В качестве точек измерения повторяемости выбирается несколько точек; пирамидальная призма перемещается к каждой последующей точке для получения результатов измерений трекера. Положения точек измерения повторяемости выбираются случайным образом, предпочтительно в задней части. Для сбора данных выбираются три точки измерения повторяемости.
Снижение ошибки Аббе
В системе калибровки лазерного трекера в качестве рефлектора используется призма. Две из трех ее отражающих поверхностей взаимно перпендикулярны, что позволяет перенаправить падающий свет на 180° и вернуть его обратно. Световые лучи, падающие на пирамидальную призму, претерпевают внешнее отражение на всех поверхностях. По сравнению с цельной пирамидальной призмой, такая конструкция позволяет эффективно избежать влияния дисперсии длины волны и изменения пути луча, возникающих при переходе света из воздуха в стекло; угловая погрешность пирамидальной призмы в диапазоне ±10° составляет 0,2″, благодаря чему призма создает более точный параллельный пучок света и снижает ошибку Аббе; диаметр торцевой поверхности составляет 100 mm, а коэффициент одиночного отражения равен 0,92, что гарантирует прием светового луча, излучаемого интерферометром, приемником лазерного интерферометра после отражения от пирамидальной призмы, а также прием луча, излучаемого трекером, приемником лазерного трекера после отражения от той же призмы; лазерный интерферометр состоит из передатчика и приемника. Передатчик излучает световой луч, а приемник принимает луч, отраженный обратно в лазерный интерферометр; аналогично, трекер состоит из передатчика и приемника. Передатчик используется для излучения светового луча, а приемник — для приема луча, отраженного обратно в трекер.
Погрешность измерения трекера поясняется ниже на примере эксперимента по измерению. Излучаемый трекером свет и излучаемый интерферометром свет могут приниматься одной и той же пирамидальной призмой или разными пирамидальными призмами соответственно. Как показано на Рисунке 1, оптический путь выглядит следующим образом: излучаемый свет лазерного интерферометра через интерфероскоп входит в пирамидальную призму, отражается от нее и затем попадает на отражатель интерферометра; излучаемый свет лазерного трекера входит в другую пирамидальную призму, отражается от нее и затем попадает на целевую сферу. Погрешность Аббе возникает в тех случаях, когда лазерный луч интерферометра и соответствующий луч трекера не лежат на одной прямой. Любой наклон (тангаж или кручение) подвижной платформы может привести к возникновению погрешности Аббе в обеих системах лазерного измерения. Измерение наклона такой подвижной платформы в основном характеризуется несколькими параметрами, такими как прямолинейность и плоскостность линейной направляющей, количественная оценка которых представляет сложность.
Рисунок 5 представляет схему ошибки Аббе, в которой лазерный луч от интерферометра служит опорным путем, а луч от лазерного трекера — измерительным путем. Между двумя лазерными лучами существует определенное расстояние отклонения L (плечо Аббе). Поскольку мобильная платформа наклоняется в пространстве, возникает угол отклонения α, что приводит к значению ошибки Аббе T. Геометрическая зависимость выражается следующим образом:
tan α ≈ T / L. (1)
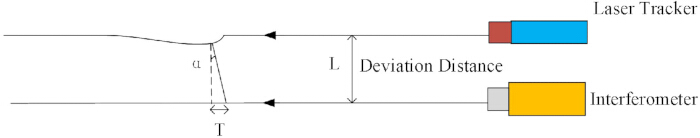
Рисунок 5: Схематическая диаграмма ошибки Аббе, измеренной с помощью лазерного трекера. Пожалуйста, нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
Таблица 1 показывает значения ошибки Аббе, вызванные углом и расстоянием отклонения, полученные в результате измерений стальной линейкой. Эти результаты указывают на то, что расстояние между световым лучом и двумя приборами оказывает доминирующее влияние на результирующую ошибку Аббе. Кроме того, результаты в Таблице 1 демонстрируют, что чувствительность к ошибке Аббе для плеча Аббе длиной 200 mm в 40 раз выше, чем для плеча Аббе длиной 5 mm (0.96 mm/arcsec против 0.024 mm/arcsec), что подтверждает тот факт, что сокращение плеча Аббе может значительно уменьшить эффект усиления ошибок углового наклона и обеспечить заметное снижение ошибки Аббе. При использовании двойной пирамидальной призмы расстояние смещения между световыми лучами составляет примерно 200 mm. Однако при использовании одной пирамидальной призмы в данном исследовании два прибора используют одну и ту же пирамидальную призму, что позволяет отрегулировать расстояние отклонения между лучами до значения в пределах 5 mm и в сорок раз уменьшить влияние ошибки Аббе. Также в случае с пирамидальной призмой значительно снижается влияние, вызванное наклоном подвижной платформы.
| Угол α (″) | Расстояние отклонения (мм) | |||
| 5 (одиночная пирамидальная призма) | 200 (Призма с двойной пирамидой) | |||
| 1 | 0.024 | 0.96 | ||
| 2 | 0.048 | 1.94 | ||
| 5 | 0.120 | 4.80 | ||
| 10 | 0.240 | 9.60 | ||
| 20 | 0.480 | 19.40 | ||
| 50 | 1.212 | 48.48 | ||
| 60 | 1.450 | 58.00 | ||
Таблица 1: Значения ошибки Аббе, вызванной углом и расстоянием отклонения (µm).
Рисунок 6A представляет собой изображение пирамидальной призмы, а путь света, входящего в пирамидальную призму и выходящего из нее, показан на Рисунке 6B. Как показано на Рисунке 6B, падающий свет трекера обозначен как падающий свет 1, а выходящий луч — как испускаемый свет 1. Падающий луч лазерного интерферометра обозначен как падающий свет 2, а его выходящий луч — как испускаемый свет 2. Центральная линия падающего света 1 и выходящего света 1 в пространстве представляет собой интегрированный оптический путь 3, а центральная линия, образованная падающим светом 2 и выходящим светом 2 в пространстве, — интегрированный оптический путь 4. Интегрированный оптический путь 3 и интегрированный оптический путь 4 расположены в пространстве близко друг к другу и проходят близко к центру пирамидальной призмы, что является ключевым фактором для дальнейшего снижения погрешности Аббе.
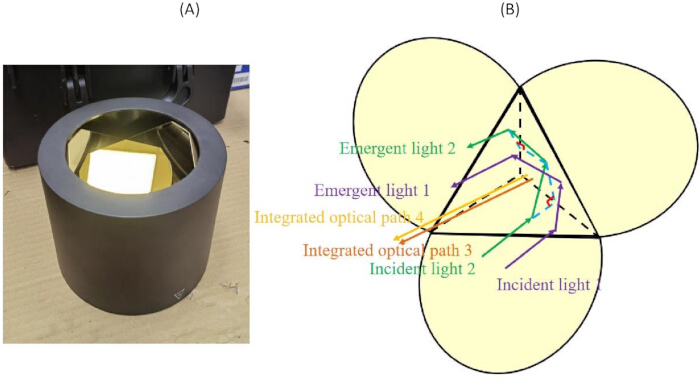
Рисунок 6: Схематическое изображение пирамидальной призмы. (A) Фотография пирамидальной призмы. (B) Схема оптического пути в пирамидальной призме. Пожалуйста, нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
Кроме того, следует отметить, что механизм возникновения ошибки Аббе совпадает с механизмом в традиционных измерительных инструментах (например, в штангенциркулях), и в обоих случаях она обусловлена длиной плеча Аббе. Различные крутильные и тангажные перемещения платформы приводят к отклонениям измеренных значений лазерного трекера от теоретических значений лазерного интерферометра, причем чем длиннее плечо Аббе, тем больше расхождение между ними. Следовательно, в данном исследовании в качестве основного метода компенсации по-прежнему используется сокращение длины плеча Аббе. Поскольку в эксперименте невозможно было использовать датчики наклона в режиме реального времени для коррекции, проведение сравнительных измерений оказалось неосуществимым. Кроме того, анализ неопределенности показывает, что влияние угловой погрешности призмы на результаты измерений практически ничтожно.
Анализ неопределенности системы с одной пирамидальной призмой проводится по пяти аспектам: погрешность лазерного интерферометра, погрешность компенсации условий окружающей среды, угловая погрешность призмы, погрешность прямолинейности направляющей и погрешность юстировки луча, что подробно описано ниже: погрешность показаний лазерного интерферометра составляет (0.03 + 0.5L) µm, а его стандартная неопределенность измерения равна 2 × 10⁻⁸ × L, таким образом, стандартная неопределенность, вносимая лазерным интерферометром, составляет u1 = 1 × 10⁻⁸ × L. Компенсация условий окружающей среды в основном включает три фактора: температуру, влажность и атмосферное давление. Соответствующая вносимая неопределенность составляет приблизительно u2 = 5.8 × 10⁻⁸ × L; в частности, погрешность измерения средней температуры оптического пути лазерного интерферометра составляет 0.1 °C, что рассматривается как равномерное распределение, в результате чего получается 93.0 × 10⁻8 L × 0.1/sqrt(3) = 5.4 × 10⁻8 L; погрешность измерения давления газа в оптическом пути стандартного интерферометра составляет 11 Pa, что рассматривается как равномерное распределение, давая 0.2683 × 10⁻8 L × 11/sqrt(3) = 1.7 × 10⁻8 L; погрешность измерения парциального давления водяного пара в оптическом пути составляет 40 Pa, что рассматривается как равномерное распределение, давая 0.0371 × 10⁻8 L × 40/sqrt(3) = 0.9 × 10⁻8 L. Угловая погрешность пирамидальной призмы достигает 0.2”, и поскольку световой луч претерпевает три отражения внутри пирамидальной призмы, суммарная угловая погрешность увеличивается в 3 раза; при подстановке полной длины диапазона 80 m значение u3 приблизительно равно 0, что рассчитывается по формуле u3 = 80000/cos(3 × 0.2'') mm - 80000 mm. Погрешность прямолинейности S направляющей во всем диапазоне составляет приблизительно 0.4 mm, и соответствующая вносимая неопределенность измерения определяется как u4 = sqrt(800002 + S2) mm - 80000 mm, что после подстановки данных также приблизительно равно 0. Погрешность, вызванная юстировкой луча, влияет на повторяемость измерений; для измерений с одной пирамидальной призмой повторяемость принимается равной 0.4 µm, следовательно, u5 ≈ 0.4 µm. Объединяя вышеперечисленные пять компонентов, расширенная неопределенность для системы измерения с одной пирамидальной призмой определяется как U = 2 × sqrt(u12 + u22 + u32 + u42 + u52), и подстановка данных дает U ≈ 0.2 µm + 0.1 × 10⁻⁶ × L (k = 2), где k — коэффициент охвата, соответствующий уровню доверия приблизительно 95%.
Результаты
Экспериментальные данные разделены на четыре части: эксперимент по измерению с двойным расширением диапазона, эксперимент по проверке повторяемости лазерного трекера с двойной пирамидальной призмой, эксперимент по двойному измерению расстояния и эксперимент по проверке повторяемости лазерного трекера с одинарной пирамидальной призмой.
При использовании системы калибровки, представленной на Рисунке 1, исходящие лучи двух приборов принимаются отдельными пирамидальными призмами. Результаты измерений, полученные двумя приборами в каждой точке измерения, приведены в Таблице 2. Они представляют собой результаты измерений в двух диапазонах с помощью лазерного трекера, использующего две пирамидальные призмы в первой тестовой группе. Анализ Таблицы 2 показывает, что при использовании двух пирамидальных призм максимальная погрешность показаний лазерного трекера достигает -36.0µm во всем диапазоне измерений и наблюдается в точке 37m. В этот момент соответствующее положение направляющей составляет 18m.
| Положение направляющей (м) | Измеренное значение лазерного трекера (мм) | Измеренное значение лазерного интерферометра (мм) | Ошибка показаний ( μm) | Положение направляющей (м) | Измеренное значение лазерного трекера (мм) | Измеренное значение лазерного интерферометра (мм) | Ошибка индикации (μm) |
| 1 | 1999.9671 | 1999.9707 | -3.6 | 20 | 39999.7079 | 39999.7203 | -12.4 |
| 2 | 3999.9413 | 3999.9453 | -4 | 21 | 41999.7334 | 41999.742 | -8.6 |
| 3 | 5999.9503 | 5999.945 | 5.3 | 22 | 43999.7497 | 43999.7555 | -5.8 |
| 4 | 7999.9271 | 7999.9202 | 6.9 | 23 | 45999.812 | 45999.8075 | 4.5 |
| 5 | 9999.8681 | 9999.8682 | -0.1 | 24 | 47999.8187 | 47999.8176 | 1.1 |
| 6 | 11999.8404 | 11999.8414 | -1 | 25 | 49999.8406 | 49999.8359 | 4.7 |
| 7 | 13999.7928 | 13999.8192 | -26.4 | 26 | 51999.8646 | 51999.8611 | 3.5 |
| 8 | 15999.7507 | 15999.7731 | -22.4 | 27 | 53999.8573 | 53999.8638 | -6.5 |
| 9 | 17999.7397 | 17999.763 | -23.3 | 28 | 55999.884 | 55999.8863 | -2.3 |
| 10 | 19999.7188 | 19999.7398 | -21 | 29 | 57999.9459 | 57999.9488 | -2.9 |
| 11 | 21999.7001 | 21999.722 | -21.9 | 30 | 59999.9286 | 59999.9324 | -3.8 |
| 12 | 23999.6621 | 23999.6891 | -27 | 31 | 62000.0027 | 62000.0012 | 1.5 |
| 13 | 25999.644 | 25999.6715 | -27.5 | 32 | 63999.9925 | 63999.993 | -0.5 |
| 14 | 27999.6438 | 27999.6707 | -26.9 | 33 | 65999.9926 | 65999.9958 | -3.2 |
| 15 | 29999.6365 | 29999.6707 | -34.2 | 34 | 67999.9921 | 67999.9954 | -3.3 |
| 16 | 31999.6442 | 31999.6797 | -35.5 | 35 | 69999.9524 | 69999.966 | -13.6 |
| 17 | 33999.6423 | 33999.6782 | -35.9 | 36 | 71999.9452 | 71999.9601 | -14.9 |
| 18 | 35999.6759 | 35999.7119 | -36 | 37 | 73999.9166 | 73999.9315 | -14.9 |
| 19 | 37999.6804 | 37999.6959 | -15.5 | 38 | 75999.8856 | 75999.9065 | -20.9 |
Таблица 2: Результаты измерения двойного диапазона трекера с призмой в форме двойной пирамиды в пределах 80m (Группа 1).
В конфигурации с двойной пирамидальной призмой погрешность показаний возникает из-за плеча Аббе и различных геометрических отклонений вдоль двух измерительных оптических путей. Среди всех факторов, влияющих на погрешность показаний измерения, доминирует погрешность Аббе, вносимая плечом Аббе. Пространственное разделение лучей неизбежно приводит к дополнительным ошибкам, однако их можно существенно подавить, если падающие и выходящие световые лучи расположены симметрично. Данные измерений, полученные с помощью двух приборов в каждой точке, приведены в Таблице 3; эти результаты показывают, что при использовании двойной пирамидальной призмы максимальная погрешность показаний трекера в полном диапазоне измерений лазерного трекера составляет -32.2µm, что наблюдается на отметке 36 m. При сравнении данных в Таблице 2 и Таблице 3 максимальная погрешность показаний составляет -36.0µm.
| Положение направляющей (м) | Измеренное значение лазерного трекера (мм) | Измеренное значение лазерного интерферометра (мм) | Ошибка показания (μm) | Положение направляющей (м) | Измеренное значение лазерного трекера (мм) | Измеренное значение лазерного интерферометра (мм) | Ошибка показания (μm) |
| 1 | 1999.9676 | 1999.9702 | -2.6 | 20 | 39999.7141 | 39999.7222 | -8.1 |
| 2 | 3999.9439 | 3999.9457 | -1.8 | 21 | 41999.7396 | 41999.7437 | -4.1 |
| 3 | 5999.9533 | 5999.9455 | 7.8 | 22 | 43999.7559 | 43999.7576 | -1.7 |
| 4 | 7999.9288 | 7999.9194 | 9.4 | 23 | 45999.8183 | 45999.8094 | 8.9 |
| 5 | 9999.8707 | 9999.868 | 2.7 | 24 | 47999.8254 | 47999.8195 | 5.9 |
| 6 | 11999.8432 | 11999.8412 | 2 | 25 | 49999.8469 | 49999.8378 | 9.1 |
| 7 | 13999.7959 | 13999.819 | -23.1 | 26 | 51999.8704 | 51999.8625 | 7.9 |
| 8 | 15999.7545 | 15999.7734 | -18.9 | 27 | 53999.8636 | 53999.8652 | -1.6 |
| 9 | 17999.7433 | 17999.7632 | -19.9 | 28 | 55999.8911 | 55999.8887 | 2.4 |
| 10 | 19999.724 | 19999.7416 | -17.6 | 29 | 57999.9536 | 57999.9515 | 2.1 |
| 11 | 21999.7053 | 21999.7227 | -17.4 | 30 | 59999.9363 | 59999.9347 | 1.6 |
| 12 | 23999.6684 | 23999.6912 | -22.8 | 31 | 62000.0098 | 62000.0028 | 7 |
| 13 | 25999.6498 | 25999.6728 | -23 | 32 | 64000.0004 | 63999.995 | 5.4 |
| 14 | 27999.6488 | 27999.6714 | -22.6 | 33 | 65999.999 | 65999.997 | 2 |
| 15 | 29999.6419 | 29999.672 | -30.1 | 34 | 68000.0009 | 67999.9989 | 2 |
| 16 | 31999.6491 | 31999.68 | -30.9 | 35 | 69999.96 | 69999.9687 | -8.7 |
| 17 | 33999.6474 | 33999.6796 | -32.2 | 36 | 71999.9534 | 71999.9631 | -9.7 |
| 18 | 35999.6816 | 35999.7135 | -31.9 | 37 | 73999.9259 | 73999.935 | -9.1 |
| 19 | 37999.6864 | 37999.6977 | -11.3 | 38 | 75999.8956 | 75999.9106 | -15 |
Таблица 3: Результаты измерения двойного диапазона трекера с двойной пирамидальной призмой в пределах 80m (Группа 2).
Рисунок 7 иллюстрирует результаты измерения погрешности индикации в двух диапазонах для лазерного трекера, оснащенного двойными пирамидальными призмами, представляя эти данные о погрешности в более интуитивном и наглядном виде.
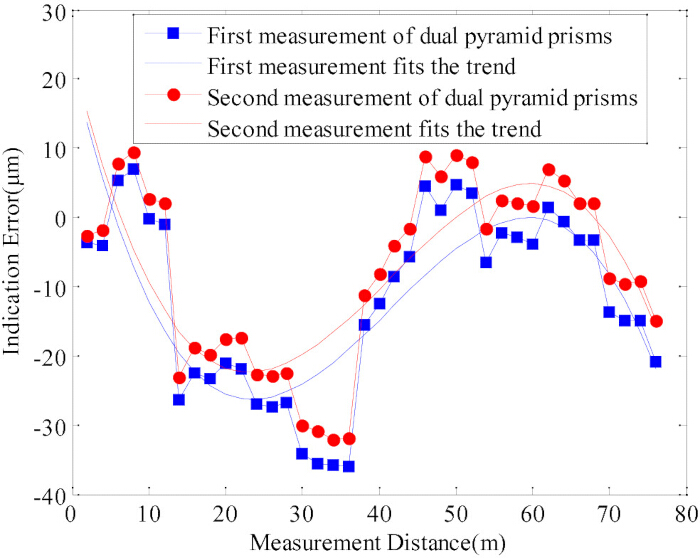
Рисунок 7: Диаграмма ошибки индикации двойного диапазона лазерного трекера с двойной пирамидальной призмой. Пожалуйста, нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
Кроме того, из 38 точек измерения выбираются три точки для повторного измерения, а именно 30-я, 33-я и 35-я соответственно; результаты первичных измерений, полученные трекером в каждой точке проверки повторяемости, обобщены в Таблица 4, что соответствует среднему значению и стандартному отклонению лазерного трекера в позициях 60 м, 66 м и 70 м (первое измерение пирамидальной призмы). Измеренное среднее значение трекера в позиции 60 м составляет 59999,9287 мм при соответствующем стандартном отклонении 0.18µmДля измерительной позиции 66 м среднее значение, зарегистрированное лазерным трекером, составляет 65999,9924 мм со стандартным отклонением 0.12µmИзмеренное среднее значение лазерного трекера в позиции 70 м составляет 69999,9523 мм, а стандартное отклонение составляет 0.16µmСогласно полученным данным, трекер демонстрирует наибольшее стандартное отклонение на отметке 60 м и наименьшее — на отметке 66 м.
| Номер измерения | Показание лазерного трекера (mm) | Номер измерения | Показание лазерного трекера (mm) | Номер измерения | Показание лазерного трекера (mm) |
| 1 | 59999.9286 | 1 | 65999.9926 | 1 | 69999.9521 |
| 2 | 59999.9285 | 2 | 65999.9924 | 2 | 69999.9525 |
| 3 | 59999.9284 | 3 | 65999.9926 | 3 | 69999.9522 |
| 4 | 59999.9287 | 4 | 65999.9925 | 4 | 69999.9522 |
| 5 | 59999.9288 | 5 | 65999.9923 | 5 | 69999.9521 |
| 6 | 59999.9288 | 6 | 65999.9924 | 6 | 69999.952 |
| 7 | 59999.9286 | 7 | 65999.9922 | 7 | 69999.9523 |
| 8 | 59999.9289 | 8 | 65999.9924 | 8 | 69999.9523 |
| 9 | 59999.9289 | 9 | 65999.9924 | 9 | 69999.9525 |
| 10 | 59999.9289 | 10 | 65999.9924 | 10 | 69999.9523 |
| Среднее | 59999.9287 | Среднее | 65999.9924 | Среднее | 69999.9523 |
| Стандартное отклонение | 0.18 × 10⁻³ | Стандартное отклонение | 0.12 × 10⁻³ | Стандартное отклонение | 0.16 × 10⁻³ |
Таблица 4: Повторяемость измерения в одной точке на позициях 60 м, 66 м и 70 м с использованием призмы в форме двойной пирамиды (Группа 1).
Данные вторичных измерений лазерного трекера представлены в таблице 5, в которой зафиксированы среднее значение и стандартное отклонение в измерительных точках 60m, 66m и 70m (вторая группа измерений с использованием призмы в форме двойной пирамиды). Максимальное и минимальное значения стандартного отклонения составляют 0.21µm и 0.14µm соответственно. На основании двух повторений можно сделать вывод, что максимальное стандартное отклонение составляет 0.21µm.
| Номер измерения | Показание лазерного трекера (mm) | Номер измерения | Показание лазерного трекера (mm) | Номер измерения | Показание лазерного трекера (mm) |
| 1 | 59999.9363 | 1 | 65999.9994 | 1 | 69999.96 |
| 2 | 59999.9363 | 2 | 65999.9994 | 2 | 69999.9603 |
| 3 | 59999.9364 | 3 | 65999.9993 | 3 | 69999.9603 |
| 4 | 59999.9365 | 4 | 65999.9993 | 4 | 69999.9601 |
| 5 | 59999.9363 | 5 | 65999.9992 | 5 | 69999.9599 |
| 6 | 59999.9365 | 6 | 65999.9995 | 6 | 69999.9599 |
| 7 | 59999.9361 | 7 | 65999.9995 | 7 | 69999.96 |
| 8 | 59999.936 | 8 | 65999.9998 | 8 | 69999.9601 |
| 9 | 59999.9362 | 9 | 65999.9998 | 9 | 69999.96 |
| 10 | 59999.9363 | 10 | 65999.9997 | 10 | 69999.96 |
| Среднее | 59999.9363 | Среднее | 65999.9995 | Среднее | 69999.9601 |
| Стандартное отклонение | 0.16 × 10⁻³ | Стандартное отклонение | 0.21 × 10⁻³ | Стандартное отклонение | 0.14 × 10⁻³ |
Таблица 5: Повторяемость в одной точке на позициях 60 м, 66 м и 70 м с использованием призмы с двойной пирамидой (группа 2).
Показания, полученные обоими устройствами в каждой точке измерения, обобщены в Таблице 6. Эти результаты были получены при условии, что оптические пути двух устройств параллельны в одной вертикальной плоскости. В первой группе представлены результаты испытаний трекера в двух диапазонах с использованием одной пирамидальной призмы. Анализ результатов в Таблице 6 показывает, что при использовании одной пирамидальной призмы максимальная погрешность показаний трекера по всему диапазону измерений составляет -2.7µm, что наблюдается в позиции 3m.
| Положение направляющей (m) | Измеренное значение лазерного трекера (mm) | Измеренное значение лазерного интерферометра (mm) | Погрешность показаний (μm) | Положение направляющей (m) | Измеренное значение лазерного трекера (mm) | Измеренное значение лазерного интерферометра (mm) | Погрешность показаний (μm) |
| 1 | 1999.9667 | 1999.9682 | -1.5 | 20 | 39999.6986 | 39999.699 | -0.4 |
| 2 | 3999.9415 | 3999.944 | -2.5 | 21 | 41999.7241 | 41999.7231 | 1 |
| 3 | 5999.9495 | 5999.9522 | -2.7 | 22 | 43999.7379 | 43999.7377 | 0.2 |
| 4 | 7999.9245 | 7999.9263 | -1.8 | 23 | 45999.7984 | 45999.7983 | 0.1 |
| 5 | 9999.8667 | 9999.8683 | -1.6 | 24 | 47999.8044 | 47999.8033 | 1.1 |
| 6 | 11999.8393 | 11999.8418 | -2.5 | 25 | 49999.8249 | 49999.8244 | 0.5 |
| 7 | 13999.7901 | 13999.7919 | -1.8 | 26 | 51999.8362 | 51999.8355 | 0.7 |
| 8 | 15999.7483 | 15999.7492 | -0.9 | 27 | 53999.8661 | 53999.8652 | 0.9 |
| 9 | 17999.7349 | 17999.7372 | -2.3 | 28 | 55999.8856 | 55999.8866 | -1 |
| 10 | 19999.7169 | 19999.7186 | -1.7 | 29 | 57999.8972 | 57999.8975 | -0.3 |
| 11 | 21999.6964 | 21999.6978 | -1.4 | 30 | 59999.9153 | 59999.914 | 1.3 |
| 12 | 23999.6586 | 23999.6604 | -1.8 | 31 | 62000.9542 | 62000.9531 | 1.1 |
| 13 | 25999.6393 | 25999.6408 | -1.5 | 32 | 63999.9583 | 63999.9575 | 0.8 |
| 14 | 27999.638 | 27999.6391 | -1.1 | 33 | 65999.9839 | 65999.9829 | 1 |
| 15 | 29999.6304 | 29999.6318 | -1.4 | 34 | 67999.9924 | 67999.9929 | -0.5 |
| 16 | 31999.636 | 31999.6366 | -0.6 | 35 | 69999.8996 | 69999.9002 | -0.6 |
| 17 | 33999.6354 | 33999.6352 | 0.2 | 36 | 71999.8663 | 71999.8679 | -1.6 |
| 18 | 35999.6687 | 35999.6687 | 0 | 37 | 73999.8447 | 73999.8464 | -1.7 |
| 19 | 37999.6714 | 37999.672 | -0.6 | 38 | 75999.7759 | 75999.7778 | -1.9 |
Таблица 6: Результаты измерения двойного диапазона трекера с одной пирамидальной призмой в пределах 80 m (Группа 1).
В таблице 7 приведены результаты измерений в двух диапазонах для лазерного трекера, оснащенного одной пирамидальной призмой (вторая группа). Анализ результатов в таблице 7 показывает, что при использовании одной пирамидальной призмы максимальная погрешность показаний трекера составляет -2.5µm во всем измерительном диапазоне лазерного трекера, что наблюдается на отметке 5m. Сравнение таблицы 6 и таблицы 7 показывает, что наибольшая погрешность показаний прибора составляет -2.7µm.
| Положение направляющей (m) | Измеренное значение лазерного трекера (mm) | Измеренное значение лазерного интерферометра (mm) | Погрешность показаний (μm) | Положение направляющей (m) | Измеренное значение лазерного трекера (mm) | Измеренное значение лазерного интерферометра (mm) | Погрешность показаний (μm) |
| 1 | 1999.9673 | 1999.9682 | -0.9 | 20 | 39999.7014 | 39999.7003 | 1.1 |
| 2 | 3999.9421 | 3999.9437 | -1.6 | 21 | 41999.7248 | 41999.7251 | -0.3 |
| 3 | 5999.949 | 5999.9502 | -1.2 | 22 | 43999.7402 | 43999.74 | 0.2 |
| 4 | 7999.9261 | 7999.9266 | -0.5 | 23 | 45999.8014 | 45999.8007 | 0.7 |
| 5 | 9999.8666 | 9999.8691 | -2.5 | 24 | 47999.8057 | 47999.8051 | 0.6 |
| 6 | 11999.8399 | 11999.8419 | -2 | 25 | 49999.8143 | 49999.8139 | 0.4 |
| 7 | 13999.7916 | 13999.7924 | -0.8 | 26 | 51999.8256 | 51999.8251 | 0.5 |
| 8 | 15999.7474 | 15999.7488 | -1.4 | 27 | 53999.8549 | 53999.8546 | 0.3 |
| 9 | 17999.7359 | 17999.7376 | -1.7 | 28 | 55999.8778 | 55999.8785 | -0.7 |
| 10 | 19999.7173 | 19999.7174 | -0.1 | 29 | 57999.8983 | 57999.8984 | -0.1 |
| 11 | 21999.6967 | 21999.6978 | -1.1 | 30 | 59999.9176 | 59999.9168 | 0.8 |
| 12 | 23999.6598 | 23999.66 | -0.2 | 31 | 62000.9458 | 62000.9454 | 0.4 |
| 13 | 25999.6387 | 25999.6402 | -1.5 | 32 | 63999.9427 | 63999.9426 | 0.1 |
| 14 | 25999.6387 | 25999.6402 | -1.5 | 33 | 65999.9682 | 65999.9675 | 0.7 |
| 15 | 27999.6402 | 27999.6399 | 0.3 | 34 | 67999.9956 | 67999.9964 | -0.8 |
| 16 | 29999.6312 | 29999.6325 | -1.3 | 35 | 69999.9186 | 69999.9196 | -1 |
| 17 | 31999.6389 | 31999.6388 | 0.1 | 36 | 71999.8859 | 71999.8871 | -1.2 |
| 18 | 33999.6374 | 33999.6369 | 0.5 | 37 | 73999.8478 | 73999.8485 | -0.7 |
| 19 | 35999.6691 | 35999.6698 | -0.7 | 38 | 75999.7792 | 75999.7801 | -0.9 |
Таблица 7: Результаты измерений двойного диапазона трекера с одной пирамидальной призмой в пределах 80 m (Группа 2).
Рисунок 8 иллюстрирует результаты измерений двух погрешностей показаний в двух диапазонах для трекера с одной пирамидальной призмой. Эти результаты показывают, что измеренная погрешность показаний постепенно снижается по мере увеличения расстояния измерения, что указывает на наличие определенной степени погрешности установки.
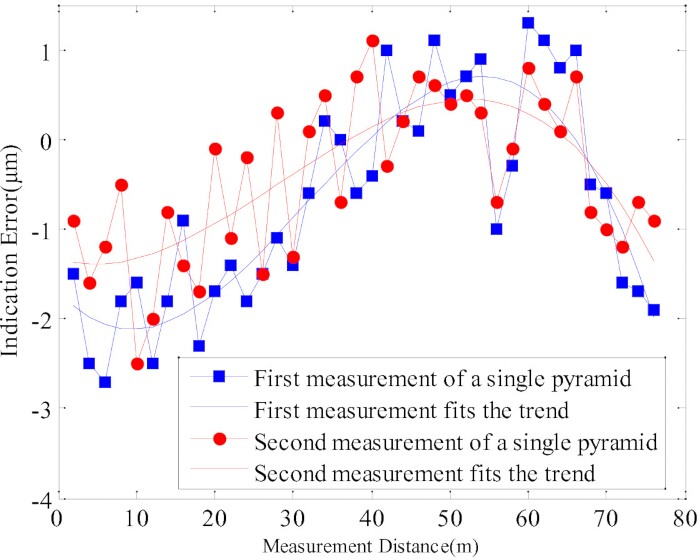
Рисунок 8: Диаграмма ошибки двойного диапазона показаний лазерного трекера с одной пирамидальной призмой. Пожалуйста, нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
Рисунок 9 демонстрирует сравнение погрешностей показаний в двух диапазонах для лазерного трекера с призмой в виде двойной пирамиды и с призмой в виде одинарной пирамиды соответственно (по два набора измеренных значений для каждого случая). Согласно рисунку 7 и рисунку 8, когда излучаемый свет интерферометра и излучаемый свет трекера принимаются одной и той же пирамидальной призмой, погрешность показаний трекера значительно снижается, а точность калибровки трекера эффективно повышается.
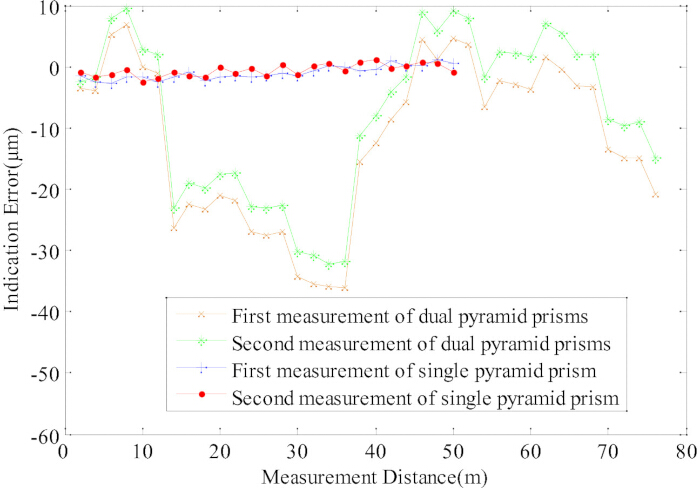
Рисунок 9: Сравнение погрешностей индикации двойного диапазона между двойной пирамидальной призмой и одинарной пирамидальной призмой (по два измерения для каждой). Пожалуйста, нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
Из 38 точек измерения выбраны три точки для оценки повторяемости, а именно 30-я, 33-я и 35-я точки соответственно. Для каждой точки измерения повторяемости начальные показания, зарегистрированные лазерным трекером, приведены в Таблица 8, охватывающий соответствующие статистические показатели на расстояниях 60 м, 66 м и 70 м (первая группа с одной пирамидальной призмой). Трекер дает среднее значение 59999,9156 мм на станции 60 м со стандартным отклонением 0.40µmИзмеренное среднее значение лазерного трекера в позиции 66 м составляет 65999,9845 мм, а стандартное отклонение равно 0.64µmИзмеренное среднее значение трекера в позиции 70 м составляет 69999,8993 мм, а стандартное отклонение составляет 0.63µmДанные показывают, что стандартное отклонение трекера максимально в позиции 66 м, при этом значение стандартного отклонения составляет 0.64µm.
| Номер измерения | Показание лазерного трекера (mm) | Номер измерения | Показание лазерного трекера (mm) | Номер измерения | Показание лазерного трекера (mm) |
| 1 | 59999.9153 | 1 | 65999.9849 | 1 | 69999.8997 |
| 2 | 59999.9163 | 2 | 65999.9855 | 2 | 69999.8995 |
| 3 | 59999.9155 | 3 | 65999.9842 | 3 | 69999.899 |
| 4 | 59999.9159 | 4 | 65999.9851 | 4 | 69999.8998 |
| 5 | 59999.9149 | 5 | 65999.9845 | 5 | 69999.8999 |
| 6 | 59999.9157 | 6 | 65999.9853 | 6 | 69999.8998 |
| 7 | 59999.9154 | 7 | 65999.9837 | 7 | 69999.8993 |
| 8 | 59999.9159 | 8 | 65999.9843 | 8 | 69999.8983 |
| 9 | 59999.9153 | 9 | 65999.9837 | 9 | 69999.8981 |
| 10 | 59999.9154 | 10 | 65999.9842 | 10 | 69999.8994 |
| Среднее | 59999.9156 | Среднее | 65999.9845 | Среднее | 69999.8993 |
| Стандартное отклонение | 0.40 × 10⁻³ | Стандартное отклонение | 0.64 × -3 | Стандартное отклонение | 0.63 × 10⁻³ |
Таблица 8: Повторяемость измерений в одной точке на позициях 60 м, 66 м и 70 м с использованием одной пирамидальной призмы (Группа 1).
В таблице 9 представлены данные второго измерения с помощью лазерного трекера, которые отражают повторяемость в одной точке на расстояниях 60m, 66m и 70m для второй тестовой группы с использованием одной пирамидальной призмы. Максимальное стандартное отклонение наблюдается в точке 70m и составляет 0.58µm.
| Количество измерений | Значение показаний лазерного трекера (мм) | Количество измерений | Значение показаний лазерного трекера (мм) | Количество измерений | Значение показаний лазерного трекера (мм) |
| 1 | 59999.9156 | 1 | 65999.9682 | 1 | 69999.9176 |
| 2 | 59999.9166 | 2 | 65999.969 | 2 | 69999.918 |
| 3 | 59999.9177 | 3 | 65999.9688 | 3 | 69999.9185 |
| 4 | 59999.9168 | 4 | 65999.9687 | 4 | 69999.9184 |
| 5 | 59999.917 | 5 | 65999.9697 | 5 | 69999.9189 |
| 6 | 59999.9166 | 6 | 65999.9691 | 6 | 69999.9188 |
| 7 | 59999.9165 | 7 | 65999.9695 | 7 | 69999.9198 |
| 8 | 59999.9161 | 8 | 65999.9698 | 8 | 69999.9187 |
| 9 | 59999.9169 | 9 | 65999.9695 | 9 | 69999.9186 |
| 10 | 59999.9166 | 10 | 65999.9687 | 10 | 69999.9184 |
| Среднее значение | 59999.9166 | Среднее значение | 65999.9691 | Среднее значение | 69999.9186 |
| Стандартное отклонение | 0.55 × 10font6">-3 | Стандартное отклонение | 0.52 × 10⁻³ | Стандартное отклонение | 0.58 × 10⁻³ |
Таблица 9: Повторяемость измерений в одной точке на позициях 60 м, 66 м и 70 м с использованием одной пирамидальной призмы (Группа 2).
ДОСТУПНОСТЬ ДАННЫХ:
Необработанные данные, поддерживающие исследование, представлены в Дополнительном файле 1.
Обсуждение
В данной работе исследуется система калибровки и измерения для лазерных трекеров, а также подробно описываются подходы к юстировке оптического пути для лазерных интерферометров и лазерных трекеров при использовании пирамидальных призм. В данном исследовании оптический путь лазерного трекера складывается с помощью пирамидальной призмы. Независимо от использования одной или двух пирамидальных призм, при перемещении призмы на одну единицу расстояния показания интерферометра и лазерного трекера изменяются на две единицы расстояния. Это общая особенность двух предлагаемых в данной работе методов измерения, каждый из которых может удовлетворять требованиям калибровки лазерных трекеров. Мы обнаружили, что различие между двумя методами заключается в том, что при использовании двух пирамидальных призм погрешность показаний трекера относительно велика и может достигать -36.0µm. При использовании пирамидальной призмы ошибка Аббе уменьшается. Эти результаты четко указывают на то, что погрешность показаний лазерного трекера остается малой, с максимальным значением -2.7µm. Таким образом, максимальная погрешность показаний снижается более чем в десять раз. В эксперименте по измерению повторяемости мы десять раз измеряли показатели лазерного трекера в различных положениях и обнаружили, что повторяемость трекера составила 0.21µm при использовании двух пирамидальных призм и 0.64 µm при использовании одной пирамидальной призмы. При применении одной призмы погрешность показаний значительно снижается, в то время как повторяемость несколько ухудшается. Это указывает на то, что результаты измерений лазерного трекера в целом ближе к номинальным значениям лазерного интерферометра. Снижение повторяемости лишь отражает недостаточную систематическую стабильность во время измерения, когда показания трекера приближаются к номинальным значениям интерферометра. Такая недостаточная стабильность может быть вызвана более высокой чувствительностью платформы перемещения к вибрации, температуре и другим влияющим факторам при использовании одной пирамидальной призмы после перемещения; при этом погрешность показаний в данном эксперименте снизилась в десятки раз, что представляет собой основную научную ценность данной работы.
Несмотря на преимущества, данное исследование все еще имеет ряд ограничений. Например, в этой работе не учитывались такие составляющие погрешности, как косинусная ошибка, вызванная линейностью, и изменение положения платформы; эти факторы будут детально изучены в будущем. Текущая работа в основном сосредоточена на подавлении осевой ошибки Аббе, в то время как влияние поперечных ошибок в условиях расширенного диапазона не было изучено в полной мере; долгосрочная стабильность и адаптивность системы к условиям окружающей среды при различных температурах, влажности и турбулентности воздуха требуют дальнейшей проверки12. В связи с этим для проверки выдвинутой гипотезы и повышения достоверности выводов могут быть приняты альтернативные подходы; например, в качестве эталонного стандарта для сравнительных измерений может быть использован лазерный интерферометр более высокого класса точности. Для перекрестной проверки также может быть применена измерительная система с сетью из нескольких трекеров или крупногабаритная координатно-измерительная машина (КИМ). Эти методы могут предоставить дополнительные доказательства для подтверждения эффективности и универсальности стратегии калибровки расширения диапазона на основе призмы. Предложенный метод представляет значительную ценность и обладает широким потенциалом применения в крупногабаритном прецизионном производстве и метрологии; он подходит для калибровки лазерных трекеров при сборке летательных аппаратов, контроля точности позиционирования роботов, проверки точности станков и измерений крупных компонентов in-situ22. В частности, в лабораториях и на промышленных площадках с ограниченным пространством данный метод позволяет достичь высокой точности калибровки без использования длинных направляющих, что значительно снижает затраты на монтаж и повышает эффективность калибровки23.
Будущие исследования будут сосредоточены в нескольких направлениях: разработка системы автоматической юстировки оптического пути для снижения сложности эксплуатации; создание комплексной модели погрешностей, охватывающей как осевые, так и латеральные ошибки; изучение стратегий компенсации погрешностей в реальном времени для борьбы с воздействием окружающей среды; расширение метода на сценарии многоосевых и динамических измерений; а также интеграция предложенной схемы с технологиями машинного зрения или лазерного сканирования для достижения более высокой эффективности и точности измерений и калибровки.
Раскрытие информации
Авторы не имеют конфликтов интересов, подлежащих раскрытию.
Благодарности
Данное исследование было профинансировано Национальным природным научным фондом Китая (51775433).
Материалы
| Имя | Компания | Каталожный номер | Комментарии |
|---|---|---|---|
| Направляющая рейка | / | / | линейные направляющие (общая длина 54 m) |
| Лазерный интерферометр | Renishaw plc | XL-80 | Предоставление сравнительных данных (Сертификат: 202603107819) |
| Лазерный трекер | Hexagon Group | AT930 | Предоставление измеренных данных |
| Призма | Специальное изготовление | Специальное изготовление | диаметр 100 mm (Сертификат: CDjd2024-00977) |
Ссылки
- Li J, Yang J, Chen L. Simple and efficient non-contact method for measuring the surface of a large aspheric mirror. Appl Sci. 2022;12:9666.
- Jankowski M, Sienilo M, Styk A. A drone as a reflector carrier in laser tracker measurements. Meas Sci Rev. 2022;22(6):269-274.
- Huang X, et al. Evaluation and experiment of flight parameter quality of the plant protection UAV based on laser tracker. Agriculture. 2021;11(7):628.
- Wu H, et al. Sequential identification of joint-dependent geometric errors for industrial robots using a laser tracker. Precis Eng. 2025;95:1-9.
- Wang J, et al. Method for robot kinematic parameters identification based on position and orientation data obtained with laser tracker. Rev Sci Instrum. 2024;95:105105.
- Zhou Z, et al. Accuracy-enhanced calibration method for robot-assisted laser scanning of key features on large-sized components. Sensors. 2025;25(24):7518.
- Yang B, Cen X, Xie L, Yin M. Automatic pose measurement of robotic drilling system based on zoom monocular vision. Adv Eng Inform. 2025;65:10312.
- Xu K, Zhou J. Study on robot trajectory planning for the normal motion of a complex curved workpiece. J Electromagn Waves Appl. 2026;40(3):436-452.
- Xu K, Liang J, Zhao L, Yu P. A compact mobile robot for high precision in situ surface topography measurement. IEEE Trans Instrum Meas. 2026;75:7502810.
- Wei Y, et al. Precision calibration of robot magnetorheological finishing system based on laser tracker. Photonics. 2025;12:57.
- Qiu T, et al. System error modeling and precision compensation in rotating-mirror laser trackers. Opt Lasers Eng. 2025;195:109259.
- Ma Y, et al. Unified least squares adjustment of laser tracker network measurement. Measurement. 2025;253:117566.
- Muralikrishnan B, et al. A method to calibrate angular positioning errors using a laser tracker and a plane mirror. Sensors. 2025;25:1834.
- Tian Y, et al. Construction of error field for distributed measurement system by using laser tracker. IEEE Trans Instrum Meas. 2025;74:1-12.
- Lao D, Chen T, Wang X. RBD-YOLOv10: A lightweight small-object detector for laser-tracking cooperative targets. Appl Sci. 2026;16:2734.
- Zhou L, et al. Commissioning and performance of the neutron optical system for the engineering materials diffractometer at the China spallation neutron source. J Instrum. 2025;20:1-18.
- Yao S, et al. Rapid error identification for rotary axis based on distance errors. J Manuf Process. 2026;158:65-73.
- Feng T, et al. Near-zero beam drift laser tracking and measurement system with two-stage compression structures. Appl Opt. 2023;62(16):4342-4348.
- Feng T, et al. A study on the real-time compensation system based on Abbe principle for range accuracy of submicron measuring instrument. Meas Sci Technol. 2022;33:085019.
- Wang S, Yang J, Sang X. Laser-tracker-based robot pose measurement using PSD spot sensing and multi-sensor fusion with simulation validation. Micromachines. 2026;17:290.
- Gruza M, Gaska P, Harmatys W, Gaska A. New method for testing the laser tracker length measuring unit using a large-scale horizontal arm CMM and its application for assessing the accuracy of distance measurements. Precis Eng. 2025;94:54-66.
- Muralikrishnan B. Performance evaluation of terrestrial laser scanners—A review. Meas Sci Technol. 2021;32(7):072001.
- Yang L. Automatic guidance method for laser tracker based on rotary-laser scanning angle measurement. Sensors. 2020;20(15):4168.