В данной работе представлена основанная на физических принципах структура глубокого обучения для формирования диаграммы направленности и моделирования каналов ближнего поля в беспроводных системах шестого поколения с использованием чрезвычайно больших интеллектуальных метаповерхностей. По сравнению с традиционными методами связи в дальней зоне, предлагаемый метод повышает энергоэффективность, коэффициент усиления при формировании луча и спектральную эффективность.
Исследовательская статья
Фреймворк на основе глубокого обучения с использованием GNN-Attention для моделирования ближнего поля и формирования луча в беспроводных системах шестого поколения: имитационное исследование
В этой статье
Краткое содержание
Аннотация
Появление сетей шестого поколения (6G) стимулировало разработку чрезвычайно больших интеллектуальных метаповерхностей (XL-IMS) для обеспечения сверхвысоких скоростей и высокой спектральной эффективности. Тем не менее классические каналы дальней зоны неприменимы к передаче в ближней зоне из-за распространения сферических волн и отсутствия пространственной стационарности, что приводит к снижению эффективности формирования луча и увеличению вычислительной сложности. Таким образом, целью данного исследования является разработка метода моделирования каналов ближней зоны и оптимизации формирования луча на основе глубокого обучения с учетом физических закономерностей. Предложенное решение использует физически обоснованную модель канала сферических волн, а также графовые нейронные сети (GNN) и механизмы внимания для фиксации локальных пространственных связей между пользователями и глобальной сетью. Кроме того, предлагается алгоритм формирования луча на основе обучения для повышения эффективности фокусировки энергии на пользователях в ближней зоне. Эффективность предложенной структуры оценивается с использованием реалистичных сценариев распространения сигнала из набора данных DeepMIMO. Результаты моделирования показывают, что предлагаемый метод обеспечивает достижимую скорость 11,6 bps/Hz, коэффициент усиления при формировании луча 28 dB, спектральную эффективность 10,5 bps/Hz, энергоэффективность 9,8 bits/Joule и отношение сигнал/сумма помеха и шум (SINR) 25 dB. По сравнению с традиционными методами, такими как Zero Forcing (ZF), Minimum Mean Square Error (MMSE), Semidefinite Relaxation (SDR) и Alternating Optimization (AO), предложенная схема улучшает общую производительность связи примерно на 10-15%. Эти результаты показывают, что интеграция моделирования каналов ближней зоны с обучением на основе внимания в GNN может служить эффективным и точным методом формирования луча для будущих беспроводных сетей 6G, использующих технологию XL-IMS.
Введение
В последние годы интерес к формированию луча (бимформингу) значительно вырос. С внедрением 6G стали обычными экстремальные требования к пропускной способности, что обусловлено растущим спросом на улучшенное соединение и более высокую скорость передачи данных. Таким образом, формирование луча является перспективным методом для эффективного управления сигналами и повышения общей производительности сети1. Традиционные системы беспроводной связи эффективно использовали пространственные ресурсы дальней зоны для обеспечения пространственного разнесения. Перспективным направлением исследований с огромным потенциалом для будущих беспроводных коммуникаций является формирование луча в ближней зоне2.
С другой стороны, реконфигурируемые интеллектуальные поверхности (RIS) представляют особый интерес, так как они позволяют преодолеть некоторые проблемы распространения сигналов, характерные для миллиметрового (mmWave) и терагерцового (THz) диапазонов3,4. RIS способны отражать, преломлять и модулировать падающие электромагнитные волны5. В данном случае основной задачей является управление лучом для придания ему желаемого направления или формы, и работу RIS можно описать как изменение диаграмм направленности излучающего источника. Для RIS в дальней зоне за прошедшие годы был изучен ряд фундаментальных вопросов6,7,8,9,10,11, включая оценку канала, локализацию, стандартизацию, а также пассивное и активное формирование луча. Эта технология обеспечивает многопользовательскую связь за счет фокусировки лучей, что позволяет достичь компромисса между потерями на трассе распространения и проникающей способностью, особенно в среднечастотных диапазонах, таких как диапазон 10 GHz12. Интеллектуальные интерфейсы получили дальнейшее развитие в коммуникационных сетях и в настоящее время изучаются с целью повышения пространственного разрешения и пропускной способности связи13. Переход от 5G к 6G, сопровождающийся использованием более высоких частот и антенн с большей апертурой, превращает традиционные сценарии связи в дальней зоне в сценарии связи в ближней зоне14,15.
Область ближнего поля будет играть важную роль в сетях 6G, что обуславливает необходимость исследования новых методов работы в ближнем поле16. Для улучшения распространения электромагнитных волн в технологиях ближнего поля волны следует рассматривать как сферические, а не плоские. Эта новая физическая характеристика проявляется в ряде электромагнитных эффектов, включая пространственную нестационарность, расщепление луча, триполяризацию и затухающие волны17. Из-за этого многие традиционные методы связи могут не в полной мере использовать эти новые физические характеристики или привести к серьезным потерям производительности в условиях ближнего поля 6G18. Расхождение между существующими технологиями связи в дальней зоне и моделями распространения в ближнем поле может значительно снизить эффективность современных методов дальней зоны при их применении в ближнем поле19. В отличие от традиционных узкополосных систем дальней зоны, в широкополосных RIS-системах ближнего поля необходимо учитывать новые электромагнитные (ЭМ) эффекты. Во-первых, канал ближнего поля включает два угла и измерение расстояния из-за сферического волнового фронта в спектре ближнего поля, в отличие от гипотезы плоского волнового фронта в моделях каналов дальней зоны. Вместо управления лучом в дальней зоне это приводит к эффекту фокусировки луча в ближнем поле20,21. Термин «эффект расщепления луча» означает возможность того, что лучи, созданные при различных событиях, будут сфокусированы в разных точках22.
В отличие от дальней зоны, где электромагнитные (ЭМ) волновые фронты аппроксимируются как плоские, связь в ближней зоне требует учета распространения сферических волновых фронтов. Эта особенность создает как новые возможности, так и определенные трудности для беспроводных сетей будущего. Благодаря использованию сферических волновых фронтов фокусировка луча позволяет концентрировать сигналы в конкретной пространственной области, что обеспечивает более эффективное подавление помех и многопользовательскую связь по сравнению с традиционным формированием луча в дальней зоне. Однако это также вносит дополнительные сложности в проектирование и обработку сигналов23,24. Ранние исследования связи в ближней зоне включают работу в25, где были описаны различия между ближней и дальней зонами, ключевые концепции, технические проблемы, области применения и оценка канала на основе кодовых книг. Впоследствии автор26 изучил фундаментальные различия между передачей в дальней зоне на основе плоских волновых фронтов и передачей в ближней зоне на основе сферических волновых фронтов, сосредоточившись на формировании луча, анализе каналов, производительности системы и интеграции с технологиями следующего поколения. Кроме того, автор27 исследовал основные проблемы связи в ближней зоне, включая моделирование каналов, их оценку, формирование луча, архитектуру оборудования и сенсорику, обобщив последние достижения в этих областях.
В последних исследованиях подробно изучались беспроводная связь в ближней зоне и моделирование каналов для перспективных систем 6G. В комплексных обзорах были рассмотрены принципы связи в ближней зоне, голографические архитектуры MIMO, методы моделирования каналов, методы обработки сигналов, а также приложения интегрированного зондирования и связи, при этом были определены основные проблемы, связанные с оценкой каналов и проектированием систем в условиях ближней зоны28,29. Для устранения эффекта расщепления луча в системах mmWave/THz с поддержкой RIS были предложены различные решения, включая стратегии распределенного развертывания RIS и архитектуры RIS с поддержкой истинной задержки по времени (TTD). Эти подходы улучшают частотно-селективное управление лучом и снижают деградацию из-за расщепления луча, однако они часто влекут за собой увеличение затрат на развертывание, повышенную сложность оборудования или зависимость от специализированных компонентов задержки 30,31,32.
Оптимизация формирования луча привлекла значительное внимание из-за комбинированного воздействия фокусировки луча и пространственно-широполосных искажений в системах с антенными решетками сверхбольшой апертуры (ELAA). В существующих исследованиях изучались методы фокусировки с фазовой задержкой, архитектуры на основе истинных линий задержки (TTD) и оптимизационные структуры для голографических метаповерхностных антенн с целью увеличения коэффициента усиления формирования луча и ослабления эффектов двойной широкополосности33,34,35,36. Тем не менее, большинство исследований, связанных с XL-IMS, по-прежнему опираются на допущения о плоских волнах в дальней зоне, которые неадекватны для сверхбольших апертур. В результате часто игнорируются важные характеристики ближнего поля, включая распространение сферических волн, пространственную нестационарность, взаимную связь и зависящую от расстояния фокусировку луча37,38. В последнее время методы искусственного интеллекта стали многообещающими решениями для формирования луча в ближнем поле и оптимизации каналов в сетях 6G с поддержкой XL-IMS. В частности, методы на основе мета-обучения продемонстрировали высокую адаптивность и быструю сходимость в динамических условиях беспроводной связи при ограниченном объеме данных для обучения. Эти подходы обладают значительным потенциалом для интеллектуальных систем связи в ближнем поле и будущей автономной оптимизации беспроводных сетей39,40.
Существующие методы формирования диаграммы направленности в значительной степени опираются на упрощенные модели каналов дальней зоны, которые не позволяют учесть критические характеристики ближней зоны в сверхмассивных структурах. Более того, оценки на основе наборов данных в реалистичных средах, таких как DeepMIMO, остаются ограниченными, а совместной оптимизации моделирования каналов ближней зоны и формирования луча для динамических сценариев пользователей уделяется недостаточно внимания. Кроме того, вычислительная масштабируемость остается основной проблемой для практического развертывания сетей 6G с поддержкой XL-IMS. Для устранения этих ограничений в данном исследовании предлагается единая структура, объединяющая физическое моделирование каналов на основе сферических волн с графовыми нейронными сетями (GNN) и механизмами внимания для формирования луча в ближней зоне. Предложенная структура в явном виде учитывает пространственную нестационарность, взаимодействия с метаповерхностями и распространение сигнала в зависимости от расстояния; эффективность данной структуры подтверждена с использованием набора данных DeepMIMO.
Предложенная концепция интегрирует физическое моделирование каналов с глубоким обучением для обеспечения точного представления ближнего поля и оптимизации диаграммы направленности в системах XL-IMS. Благодаря явному моделированию распространения сферических волн и пространственной нестационарности данное исследование способствует точному фокусированию луча, одновременно улучшая распределение энергии, коэффициент усиления диаграммы направленности и подавление помех. Кроме того, в концепцию включена поэлементная оптимизация фазовых откликов метаповерхности для обеспечения адаптивного управления лучом в условиях плотной среды связи. С использованием реалистичных сценариев распространения из набора данных DeepMIMO предложенный подход демонстрирует повышенную спектральную эффективность, улучшенные характеристики формирования луча и вычислительную эффективность, предоставляя масштабируемое решение для крупномасштабных сетей связи 6G на базе XL-IMS.
Протокол
Предложенная концепция моделирования каналов ближней зоны и формирования луча в системах 6G с поддержкой XL-IMS сочетает в себе физическое моделирование с оптимизацией на основе машинного обучения для преодоления ограничений традиционных подходов для дальней зоны. Разработана модель канала ближней зоны, учитывающая распространение сферических волн и пространственную нестационарность, которая была валидирована с использованием набора данных DeepMIMO. Информация о канале представлена в виде графа для отражения пространственных зависимостей между элементами метаповерхности и пользователями, а для определения весовых коэффициентов формирования луча при фокусировке в ближней зоне используется сквозная сеть GNN-attention. В отличие от традиционных итерационных методов оптимизации, данная концепция на основе обучения напрямую предсказывает решения для формирования луча, что снижает вычислительную сложность при сохранении высокой точности и адаптивности к динамическим условиям канала. Эффективность оценивалась по достижимой скорости передачи данных, коэффициенту усиления формируемого луча и энергоэффективности, что продемонстрировало превосходные результаты по сравнению с традиционными методами формирования луча для дальней зоны. На рисунке 1 представлена общая схема концепции.
Ниже представлены предлагаемые этапы:
Шаг 1: Настройка среды DeepMIMO
Платформа DeepMIMO v3.x сначала настраивается с помощью конфигурации O1 Outdoor, в которой используется несущая частота 28 GHz и ширина полосы пропускания 100 MHz. В симуляции XL-IMS представлена равномерной плоской антенной решеткой 16×16 из 256 отражающих элементов с интервалом λ/2 между ними. В качестве модели распространения выбрана сферическая волна с путями прямой (LoS) и непрямой (NLoS) видимости.
Шаг 2: Определение геометрии XL-IMS и расположения пользователей
Спроектируйте XL-IMS как плоскую метаповерхность размером 16×16, состоящую из 256 перенастраиваемых отражающих элементов. Пользовательские терминальные устройства были случайным образом распределены в ближней зоне, на расстоянии от 0.5m до 10m от XL-IMS, согласно критерию расстояния Рэлея.
Шаг 3: Генерация ближних полей каналов с использованием распространения сферических волн
Моделируйте каналы связи между каждым переконфигурируемым элементом метаповерхности и пользователем, используя распространение сферических волн, которое учитывает изменение фазы, вызванное расстоянием.
Шаг 4: Генерация данных ближнего поля канала
Пользовательские терминалы были равномерно распределены в ближней зоне (0,5–10 м) от панели XL-IMS. Для формирования каналов использовались как пути распространения с прямой видимостью (LoS), так и без прямой видимости (NLoS), сгенерированные в рамках сценария DeepMIMO O1 Outdoor.
Шаг 5: Подготовка набора данных для обучения и тестирования
Сгенерированный набор данных состоял из 20 000 образцов, из которых 16 000 (80%) были использованы для обучения и 4 000 (20%) — для тестирования.
Шаг 6: Нормализация входных признаков и подготовка входных данных модели
Заключительный этап процесса подготовки включал выполнение масштабирования Min-Max для всех входных признаков, таких как амплитуда канала, фаза, расстояние и координаты пользователя. В ходе этого процесса данные были масштабированы и преобразованы в тензоры, которые затем подавались в сеть GNN-attention. Модель оптимизировали с помощью оптимизатора Adam при скорости обучения 0,001 и в течение 50 эпох.
Шаг 7: Применение механизма внимания
Добавьте механизм внимания для учета глобальной информации графа и выявления дальних зависимостей между узлами графа. Это помогает модели сосредоточиться на важных пространственных признаках.
Шаг 8: Предсказание весовых коэффициентов диаграммообразования
Предскажите весовые коэффициенты диаграммообразования и значения фазового сдвига с помощью вложения на основе GNN-attention. Сложные, трудоемкие и итерационные процедуры формирования луча заменяются методом прогнозирования.
Шаг 9: Оценка показателей эффективности
Для оценки эффективности работы связи и диаграммообразования рассчитайте такие ключевые показатели эффективности (KPI), как достижимая скорость передачи данных, коэффициент усиления диаграммообразования, спектральная эффективность, энергоэффективность и SINR.
Шаг 10: Сравнение с эталонными методами
Сравните предлагаемый алгоритм с традиционными алгоритмами, включая ZF, MMSE, SDR и AO.
Определение модели системы
Предлагаемая система рассматривает беспроводную сеть 6G на базе XL-IMS, состоящей из 256 реконфигурируемых отражающих элементов, которые управляют распространением электромагнитных волн с помощью регулируемых фазовых сдвигов. Поскольку пользователи находятся в ближней зоне, традиционное допущение о плоской волне в дальней зоне становится недействительным, что требует учета распространения сферических волн, зависящего от расстояния затухания и пространственной нестационарности. Граница между ближней и дальней зонами определяется расстоянием Рэлея, которое зависит от размера метаповерхности и длины волны несущей частоты и отмечает переход от эффектов сферического волнового фронта к распространению плоской волны. Это описывается следующим образом:
 (1)
Здесь D — размер метаповерхности, λ — длина волны, а R — расстояние Рэлея. Явление ближнего поля возникает в канале связи, когда пользователь находится в точке, расстояние до которой меньше реального значения R. По мере прохождения сигнала через различные компоненты метаповерхности он подвергается определенным изменениям фазы и амплитуды.
Канал от n-й метаповерхности к пользователю использует модель сферической волны для распространения в ближнем поле, которая представлена следующим уравнением коэффициента канала:
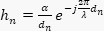 (2)
Здесь α обозначает параметр потерь при распространении, λ — длину волны несущей частоты, а dn — расстояние от пользователя до компонента.
В данном случае βн является ли коэффициент потерь при распространении сигнала для нth элемент XL-IMS, который может быть выражен как βn = дн−α, где α означает показатель затухания сигнала. Следует отметить, что дн представляет собой евклидово расстояние от положения пользователя до nth элемент метаповерхности. Изменения канала в пространстве вызваны значительными различиями в дн между различными метаповерхностями, в отличие от ситуации с каналами в дальней зоне. В общем случае вектор канала можно описать следующим образом:
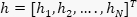 (3)
Входной сигнал, принимаемый пользователем, зависит от фазовой настройки системы XL-IMS. Пусть θ = [θ1, θ2, …., θN] представляет фазовый сдвиг, реализуемый с помощью метаповерхности. Тогда входной сигнал можно выразить следующим образом:
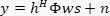 (4)
где Φ = diag(ejθ1, ….., ejθN) — передаваемый сигнал, w — вектор предкодирования базового кодирования, а n обозначает шум. Вектор ближнего поля определяется как h ∈ ℂN×1, диагональная матрица фазового сдвига XL-IMS как Φ ∈ ℂN×N, вектор формирования луча как x ∈ ℂN×1, а принимаемый сигнал как y ∈ ℂ. Аддитивный шумовой член определяется как n ∼ CN (0, σ2). Данные размерности обеспечивают математическую корректность формулировки.
В данном случае ws представляет собой вектор прекодирования базовой станции, который используется для прекодирования передаваемого символа (s). При сравнительном анализе производительности на базовой станции реализуются стандартные методы цифрового прекодирования, такие как ZF и MMSE, с использованием аналогичных реализаций каналов в ближней зоне. Однако новый подход направлен на оптимизацию матрицы фазовых сдвигов XL-IMS (θ) с помощью механизма обучения GNN-attention.
Для концентрации энергии в ближней зоне необходимо обеспечить такую конфигурацию θ, при которой для пользователя возникает конструктивная интерференция. Стратегия формирования диаграммы направленности (бимформинг) направлена на максимизацию спектральной эффективности или мощности принимаемого сигнала. На рисунке 2 представлена архитектура модели системы связи в ближней зоне, основанной на подходе XL-IMS.
Моделирование каналов ближнего поля
Предложенная модель ближнего поля для сетей связи 6G на основе XL-IMS была специально разработана для имитации условий распространения сигнала вблизи расстояния Рэлея от метаповерхности. В области ближнего поля распространение является сферическим, с изменением значений фазы и неоднородностью пространственных параметров по всей метаповерхности, в отличие от традиционных моделей распространения в дальнем поле, которые предполагают наличие плоских волн. В настоящем исследовании использовалась физическая модель сферической волны для разработки точной матрицы импульсного отклика канала, учитывающей физическое расположение как элементов метаповерхности, так и пользовательских терминалов.
Представление каналов на основе расстояния
Расстояние между каждым компонентом метаповерхности и пользователем является решающим фактором при построении модели канала в режиме ближнего поля. Расстояние pn между местоположением пользователя pu и n-м компонентом XL-IMS определяется следующим образом:
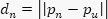 (5)
Это значение существенно меняется по всей поверхности метаповерхности из-за ее чрезвычайно большой площади, что приводит к неравным временам распространения и фазовым сдвигам, которые необходимо учитывать в модели.
Модель канала со сферической волной
Коэффициент канала между n-м элементом и пользователем определяется с использованием модели сферической волны, описанной в уравнении (2), которая учитывает зависимости фазы и амплитуды от расстояния. Для генерации набора данных и обучения модели коэффициенты канала получаются с помощью системы трассировки лучей DeepMIMO, которая учитывает многолучевое распространение как в условиях прямой видимости (LoS), так и в условиях отсутствия прямой видимости (NLoS) на основе реалистичных структур окружающей среды. На основании вышеизложенного можно построить матрицу отклика канала из откликов канала для всех N элементов метаповерхности, как показано в уравнении (3).
Пространственная нестационарность каналов ближнего поля и значимость модели
В отличие от каналов дальней зоны, каналы ближней зоны характеризуются пространственной нестационарностью, при которой принимаемые сигналы варьируются по всей метаповерхности, что позволяет осуществлять фокусировку луча в зависимости от местоположения. Эта пространственная информация заложена в матрице отклика канала и фиксируется моделью GNN-attention. На Дополнительном рисунке 1 представлена предлагаемая структура моделирования каналов ближней зоны для системы связи 6G на базе XL-IMS, а также процесс генерации реалистичных данных о канале для формирования луча на основе глубокого обучения.
Создание набора данных
Генерация данных осуществлялась с использованием платформы DeepMIMO, которая обеспечивает реалистичное моделирование каналов на основе трассировки лучей с учетом геометрии окружающей среды, пространственной согласованности и мобильности пользователей. Импульсные характеристики каналов для нескольких пользовательских позиций в ближней зоне были сгенерированы с использованием сценария O1 (открытое пространство) при несущей частоте 28 GHz и ширине полосы пропускания 100 MHz. XL-IMS состоял из 256 равномерно распределенных отражающих элементов; позиции пользователей выбирались в пределах ближней зоны в соответствии с критерием Рэлея. Коэффициенты канала, усиления путей и пространственная информация были извлечены с помощью библиотеки DeepMIMO на языке Python. В Дополнительной таблице 1 обобщены параметры моделирования и воспроизводимости. Модель была обучена с помощью контролируемого обучения, где в качестве входных данных использовались признаки состояния канала, а в качестве целевых меток — оптимизированные на основе физических принципов весовые коэффициенты диаграммы направленности.
Создание входных признаков и структура набора данных
Затем необработанные данные каналов были преобразованы в признаки для ввода в модели глубокого обучения. Эти признаки включали амплитуды и фазы отклика каналов в качестве отдельных компонентов. В зависимости от требований задачи могли быть включены и другие входные параметры. Например, в качестве признаков могли быть рассмотрены координаты пользователей, расстояния и некоторые пространственные параметры. Набор данных был разделен на обучающую и тестовую выборки в соотношении 80:20.
Подготовка набора данных для обучения
Последний этап включал нормализацию подготовленного набора данных и его преобразование в тензоры, подходящие для ввода в архитектуру GNN-attention для обучения. Обучающий набор данных использовался для изучения отображения состояния канала в оптимальные веса диаграммообразования, в то время как тестовый набор данных применялся для оценки эффективности модели. Тщательная подготовка набора данных сделала процесс обучения более простым и эффективным. В Дополнительной таблице 2 представлены подробные сведения о наборе данных DeepMIMO.
Представление признаков
Этап представления признаков преобразовал данные о ближнепольном канале с комплексными значениями в формат, подходящий для глубокого обучения. Отклики канала были разложены на признаки, которые фиксируют пространственные характеристики и характеристики распространения, сохраняя при этом важную ближнепольную информацию для обучения. Дополнительный рисунок 2 иллюстрирует набор данных DeepMIMO, использованный в данном процессе. Данные о канале из ближней зоны были представлены в виде комплексных чисел чnс действительными и мнимыми компонентами, которые представляют информацию о фазе и амплитуде коэффициентов канала. Для обеспечения эффективного использования в алгоритмах машинного обучения коэффициенты были разложены на действительные (Reчн) и мнимую (Imчn) частей. Данные также могут быть представлены в виде величины чн и фаза коэффициентов ∠чn.
Извлечение пространственных признаков
Помимо коэффициента канала, были включены пространственные признаки для учета геометрической природы среды ближнего поля. К ним относились расстояние dn от каждого элемента метаповерхности до приемника, а также координаты приемника (x, y, z). Таким образом, модель учитывала тот факт, что характеристики сигнала могут зависеть от пространственного положения пары передатчик-приемник, что является важным свойством распространения волн в ближнем поле.
Нормализация и подготовка входных данных модели
В качестве предварительного этапа перед подачей входных данных в модель была выполнена процедура нормализации для предотвращения численной нестабильности и ускорения сходимости. Структурированные векторы были разделены на обучающую и тестовую выборки, обозначенные как (Xtrain, Xtest). После этого подготовленные входные данные были поданы в модели GNN и механизмы внимания.
Основываясь на представлении признаков на Дополнительном рисунке 2, в данном наборе данных использовались различные типы признаков, включая коэффициенты каналов hn, которые характеризуют комплексный отклик сигнала всех элементов метаповерхности. Другим признаком было расстояние dn, которое в данном случае указывало на эффекты распространения. Хотя мнимая и действительная составляющие дают числовое описание сигнала, модули и фазы обеспечивают эксплицитное описание амплитуды сигнала и фазового сдвига соответственно. Координаты положения пользователя (x, y, z) были еще одним важным признаком, который расширил пространственное восприятие модели.
Архитектура глубокого обучения на основе GNN для моделирования пространственных зависимостей в сочетании с гибридным механизмом внимания для изучения глобального контекста
Данный алгоритм обучения был разработан для эффективного обучения сложного канала XL-IMS в ближней зоне с учетом его пространственных характеристик и особенностей распространения сигнала с использованием GNN и механизма внимания. Поскольку элементы метаповерхности сильно коррелируют друг с другом, а их взаимодействия в зоне ближнего поля неоднородны, полносвязная сеть не подходит для адекватного представления канала. Следовательно, в данном подходе метаповерхность представлена в виде графа, где каждый элемент выступает в роли узла, а взаимодействия между ними — в роли ребер. GNN позволила зафиксировать локальные пространственные зависимости между соседними узлами, в то время как механизм внимания улучшил изучение глобальных зависимостей.
Графическое представление XL-IMS
XL-IMS создается в виде графа G = (V, E), где каждая вершина vn ∈ V представляет собой один элемент метаповерхности, а ребра eij ∈ E представляют пространственные связи между элементами. Каждая вершина имеет вектор признаков xn, который получается на этапе представления признаков. Матрица смежности A определяет связность между вершинами, которые расположены близко друг к другу или находятся в пределах определенных ограничений по расстоянию. Такая формулировка графа используется для учета пространственной информации, существующей при распространении в ближнем поле.
Для обеспечения воспроизводимости связность графа определяется с помощью метода K-ближайших соседей при значении k, равном 8. Пусть pi и pj представляют собой векторы координат i-й и j-й клеток XL-IMS соответственно. Расстояние между любыми двумя вершинами измеряется с помощью евклидовой метрики следующим образом: dij = ||pi − pj||2. Ребро между вершинами i и j будет существовать, если вершина j входит в группу восьми ближайших соседей вершины i. Таким образом, матрица смежности строится по следующему правилу: Aij = 1, если j ∈ Nk(i), и Aij = 0 в противном случае.
В предлагаемой GNN обновления для каждого узла рассчитываются на основе информации от других соседних узлов. В частности, распространение слоя l может быть представлено следующим образом:
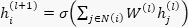 (6)
где hi(l) представляет собой вектор признаков вершины i в слое l, N(i) — окрестность вершины i, W(l) — обучаемую матрицу весов, а σ(·) обозначает нелинейную функцию активации.
Модель GNN-attention состояла из трех графовых сверточных слоев со скрытой размерностью 128; в качестве функции активации использовалась линейная функция с выпрямлением (ReLU). Генерация графа осуществлялась методом k-ближайших соседей (k=8). Каждый признак XL-IMS выступает в роли узла, а ребра формируются на основе евклидова расстояния между соседними узлами. Для извлечения глобальных пространственных зависимостей была использована многоголовая сеть самовнимания (multi-head self-attention network) с 4 головами. Для предотвращения переобучения вероятность исключения (dropout) была установлена на уровне 0,3.
Механизм внимания
Для моделирования дальних зависимостей, выходящих за пределы локальной окрестности, в модель был введен механизм внимания, который работает следующим образом:
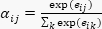 (7)
где eij = LeakyReLU(aT[Whi | Whj]) — степень важности узлов i и j. С помощью этой модели можно присваивать узлам разные уровни важности в зависимости от их ролей, что облегчает модели понимание глобального контекста по всей метаповерхности. Гибридная структура фиксирует как локальную, так и глобальную пространственную информацию, а извлеченные признаки обрабатываются через полносвязные слои для генерации весовых коэффициентов диаграммы направленности. Как показано на дополнительных рисунках 3 и 4, GNN моделирует локальные пространственные зависимости посредством передачи сообщений и агрегации признаков, в то время как механизм внимания фиксирует глобальные взаимодействия между элементами метаповерхности, обеспечивая эффективное формирование луча в ближней зоне. Веса внимания вычисляются для количественной оценки значимости пар узлов, при этом более информативным взаимодействиям присваивается более высокая важность. Используя эти веса, каждый узел агрегирует информацию из всех остальных узлов, что позволяет модели улавливать глобальные зависимости за пределами локальных окрестностей. Результирующее взвешенное слияние признаков создает оптимизированное представление признаков, которое подчеркивает важные пространственные характеристики и подавляет менее значимую информацию, что способствует эффективной оптимизации формирования луча и фокусировке энергии.
Оптимизация диаграммообразования
На этапе оптимизации диаграммообразования были определены фазовые сдвиги XL-IMS и веса диаграммообразования для фокусировки энергии на пользователях в ближней зоне. В отличие от традиционного управления лучом в дальней зоне, диаграммообразование в ближней зоне концентрирует энергию в конкретных пространственных точках. В предлагаемой структуре модель GNN-attention позволила определить оптимальные параметры диаграммообразования непосредственно на основе характеристик канала, что снизило сложность итерационных методов оптимизации. Сигнал, принимаемый пользователем, представлен в уравнении (4).
Данные для обучения были получены из DeepMIMO для каждой реализации канала, а соответствующие фазовые сдвиги XL-IMS были определены с помощью алгоритма AO. Матрица каналов ближнего поля h и матрица фазовых сдвигов XL-IMS использовались для вычисления вектора фазового сдвига θ путем максимизации мощности принимаемого сигнала:
 (8)
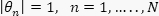 (9)
Оптимизатор AO запускали на 100 итерациях до достижения заданного порога сходимости 10−4. Эти оптимизированные значения использовались в качестве обучающих меток для нашей модели GNN-attention. Целью было достижение конструктивной интерференции для эффективной фокусировки луча в ближнем поле и увеличения мощности принимаемого сигнала. Вместо традиционных методов оптимизации, таких как SDR или AO, задача была решена с помощью подхода на основе обучения. В частности, задача оптимизации диаграммообразования была аппроксимирована моделью глубокого обучения fΘ(⋅).
Для обучения модели GNN-attention был применен метод обучения с учителем, где в качестве целевых значений для обучения использовались оптимальные векторы фазового сдвига диаграммообразования, полученные с помощью алгоритма AO. В частности, обозначим оптимальный вектор фазового сдвига, созданный алгоритмом AO, как θAO,i, а предсказания сети — как  . Тогда критерий обучения был сформулирован следующим образом:
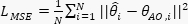 (10)
где N — количество обучающих выборок.
Алгоритм 1: Формирование луча в ближней зоне с использованием модели GNN-attention представлен в Дополнительном файле 1. В данном алгоритме первым шагом была настройка параметров системы и базы данных DeepMIMO для создания реалистичных условий канала. Характеристики канала в ближней зоне для каждого образца рассчитывались с использованием модели сферической волны, после чего из базы данных извлекались важные признаки, такие как коэффициенты канала и пространственные характеристики. Извлеченные признаки были преобразованы в структурированную форму, а затем представлены в виде графа, где узлами являются элементы метаповерхности. Модель глубокого обучения была создана с использованием слоев GNN для захвата локальных пространственных зависимостей, а для изучения глобальных зависимостей был внедрен механизм внимания (attention mechanism). Фреймворк глубокого обучения обучался с помощью контролируемого обучения с использованием функции потерь MSE между предсказанными фазовыми сдвигами и оптимальными метками фазового сдвига, сгенерированными с помощью AO.
Данная реализация была выполнена с использованием Python и PyTorch. Образцы для канала DeepMIMO были получены из сценария O1 для открытых пространств. Эти коэффициенты канала были преобразованы в графы и обработаны с помощью GNN с тремя слоями и механизмом многоголового внимания (multihead attention). Модель обучалась с использованием оптимизатора Adam и функции потерь MSE. Данная модель генерировала фазовые сдвиги и веса для формирования луча (beamforming) для пользователей в ближней зоне, а результаты оценивались по таким показателям, как скорость передачи данных, эффективность и SINR.
Результаты
Эффективность представленной структуры моделирования каналов в ближней зоне и формирования луча для XL-IMS в сетях связи 6G оценивается с использованием набора данных DeepMIMO, который предоставляет практические среды распространения сигнала и пространственно согласованные данные о каналах. Для настройки этого набора данных необходимо сгенерировать множество выборок каналов, представляющих различные положения пользователей в ближней зоне метаповерхности. В частности, в данном исследовании используется от 10 000 до 20 000 выборок, собранных при различных условиях распространения и расположении пользователей. Для разделения этих выборок каналов использовалось соотношение 80:20, где 80% данных предназначены для обучения, а 20% — для тестирования. Таким образом, тестовый набор позволяет оценить способность модели к обобщению, в то время как обучающий набор служит основой для обучения.
Экспериментальные результаты демонстрируют, что предложенная архитектура GNN-Attention превосходит традиционные методы формирования луча в дальней зоне и методы, основанные на оптимизации. Благодаря сочетанию моделирования каналов со сферическими волнами и извлечения пространственных признаков на основе глубокого обучения, предлагаемый подход обеспечивает более высокий коэффициент усиления диаграммы направленности, спектральную эффективность и качество фокусировки энергии. Эффективность оценивается по достижимой скорости передачи данных, коэффициенту усиления формирования луча и энергоэффективности, которые измеряют пропускную способность связи, эффективность фокусировки сигнала и эффективность передачи данных относительно энергопотребления соответственно.
Предложенный метод сравнивается с традиционными методами формирования диаграммы направленности (beamforming), включая ZF и MMSE, а также с методами на основе оптимизации, такими как SDR и AO. В то время как подходы для дальней зоны ограничены предположениями о плоских волнах и демонстрируют низкую эффективность в условиях ближней зоны XL-IMS, методы оптимизации часто характеризуются высокой вычислительной сложностью. Напротив, архитектура GNN-attention обеспечивает эффективное формирование луча с меньшими вычислительными затратами. Для обеспечения объективности сравнения все методы оценивались с использованием одних и тех же каналов ближней зоны, сгенерированных с помощью DeepMIMO, одинаковой конфигурации XL-IMS, несущей частоты, расположения пользователей, мощности передачи и условий отношения сигнал/шум (SNR). Для ZF и MMSE предполагалась идентичная информация о состоянии канала, в то время как SDR и AO были реализованы при одинаковых ограничениях по мощности и фазовому сдвигу с использованием стандартных параметров из литературы.
Валидация моделирования каналов в ближней зоне
Для сравнения характеристик достижимой скорости передачи данных предлагаемой модели формирования диаграммы направленности на основе графовых нейронных сетей и механизмов внимания используются эталонные методы, включая ZF, MMSE, SDR и AO, в Рисунок 3При увеличении SNR от 0 до 30 дБ во всех методах наблюдается рост достижимой скорости передачи данных; тем не менее, предложенная модель последовательно демонстрирует лучшие результаты по сравнению с эталонными методами. Она обеспечивает скорость 2,1 бит/с/Гц при 0 дБ, 7,8 бит/с/Гц при 15 дБ и 11,6 бит/с/Гц при 30 дБ, превосходя по эффективности методы ZF, MMSE, SDR и AO при всех уровнях SNR. Таблица 1 представлено сравнение достижимых скоростей в зависимости от отношения сигнал/шум (SNR).
Рисунок 4 демонстрирует сравнение коэффициента усиления диаграммы направленности предлагаемой модели на основе GNN-attention с традиционными методами, включая ZF, MMSE, SDR и AO, в зависимости от расстояния до пользователя в ближней зоне. С увеличением расстояния до пользователя мощность принимаемого сигнала с формированием луча снижается из-за возрастающих потерь при распространении, что приводит к уменьшению коэффициента усиления для всех методов. Тем не менее, предлагаемая структура GNN-attention последовательно обеспечивает наивысший коэффициент усиления, достигая примерно 28 dB на 1 m, 25 dB на 4 m и 22 dB на 7 m, превосходя SDR, AO, MMSE и ZF на всех оцениваемых расстояниях. Эти результаты демонстрируют превосходную способность предлагаемой структуры к фокусировке луча в ближней зоне и сохранению усиления, что приводит к повышению эффективности формирования луча по сравнению с существующими методами.
Эффективность системы обучения на основе GNN-внимания
Рисунок 5 сравнивает спектральную эффективность предлагаемой схемы формирования луча на основе GNN-attention с методами ZF, MMSE, SDR и AO при значениях SNR от 0 до 30 dB. Несмотря на то, что спектральная эффективность всех методов растет с увеличением SNR, предлагаемый подход стабильно демонстрирует наилучшие результаты, достигая 1.8 bps/Hz при 0 dB, 6.8 bps/Hz при 15 dB и 10.5 bps/Hz при 30 dB, превосходя все эталонные методы. Рисунок 6 сравнивает энергоэффективность предлагаемой системы формирования луча на основе GNN-attention с методами ZF, MMSE, SDR и AO при различных условиях SNR. Энергоэффективность всех методов повышается с ростом SNR; тем не менее, предлагаемый подход неизменно обеспечивает самую высокую производительность, достигая приблизительно 2.5 bits/Joule при 0 dB, 7.2 bits/Joule при 15 dB и 9.8 bits/Joule при 30 dB, превосходя все эталонные методы.
Оценка набора данных и представления признаков
Рисунок 7 иллюстрирует сходимость предлагаемой модели GNN-attention с точки зрения среднеквадратической ошибки (MSE) на протяжении эпох обучения. MSE быстро снижается на ранних этапах обучения, падая примерно с 0,69 на 5-й эпохе до 0,22 на 20-й эпохе, и далее снижается примерно до 0,08 к 35-й эпохе. Модель постепенно сходится к 50-й эпохе, достигая значения MSE примерно 0,04, что указывает на стабильное обучение и эффективное изучение основных характеристик канала.
Результаты оптимизации формирования луча
Рисунок 8 сравнивает общую скорость передачи данных при использовании предложенного метода диаграммообразования на основе GNN-attention с методами ZF, MMSE, SDR и AO при увеличении числа пользователей с 2 до 12. Хотя все методы обеспечивают более высокие общие скорости при увеличении числа пользователей, предложенный подход последовательно демонстрирует наилучшую производительность, достигая 12,5 bps/Hz для 2 пользователей, 31,6 bps/Hz для 6 пользователей и 50,3 bps/Hz для 12 пользователей, превосходя все эталонные методы при различной плотности пользователей.
В таблице 2 сравниваются показатели многопользовательской производительности предлагаемой структуры диаграммообразующего GNN-attention с ZF, MMSE, SDR и AO. Предложенный метод обеспечивает наивысшую многопользовательскую эффективность (92,5%), SINR (24,8 dB) и прирост пропускной способности (50,3 bps/Hz), демонстрируя превосходящую масштабируемость, управление помехами и распределение ресурсов по сравнению с эталонными методами. На рисунке 9 представлено сравнение функций кумулятивного распределения (CDF) SINR. Предложенный подход демонстрирует смещение распределения вправо, что указывает на стабильно более высокие значения SINR для всех пользователей. На медиане (50-й процентиль) он достигает SINR приблизительно 25 dB, превосходя SDR (23 dB), AO (22 dB), MMSE (20 dB) и ZF (17 dB). Превосходные показатели SINR предлагаемой модели обусловлены её способностью улавливать как локальные пространственные зависимости с помощью GNN, так и глобальные взаимодействия посредством механизмов внимания, что обеспечивает эффективное формирование луча в ближнем поле. Результаты CDF демонстрируют более надежное управление помехами и стабильно более высокий SINR по сравнению с традиционными методами ZF, MMSE, SDR и AO.
Таблица 3 содержит средние показатели эффективности, стандартное отклонение и 95-процентные доверительные интервалы, полученные в результате пяти независимых экспериментальных запусков, что демонстрирует стабильность и воспроизводимость предлагаемой структуры. Таблица 4 приводит сравнение вычислительной сложности и времени вывода предлагаемой схемы диаграммоформирования на основе GNN-attention с традиционными методами. Во время обучения вычислительные затраты определяются прежде всего передачей сообщений в графе и механизмом внимания, что приводит к сложности O(E·L·F2 + N2). Несмотря на эти затраты при обучении, обученный диаграммоформирователь устраняет необходимость в итеративной оптимизации при развертывании. Предложенная модель обеспечивает среднее время вывода 4,9 ms, что существенно ниже, чем у SDR (85,4 ms), AO (63,7 ms), MMSE (15,6 ms) и ZF (12,8 ms). Кроме того, анализ масштабируемости указывает на стабильную производительность при увеличении количества пользователей и элементов метаповерхности, что подчеркивает пригодность предлагаемой структуры для крупномасштабных систем связи 6G с поддержкой XL-IMS.
Абляционный анализ
Эффект отдельных компонентов структуры можно оценить с помощью абляционного анализа, при котором компоненты либо исключаются, либо изменяются; к таким компонентам относятся GNN, Attention и физическое моделирование ближнего поля канала. Полная структура охватывает все три компонента, в то время как абляционные модели состоят из: (i) только модели GNN, (ii) только модели Attention и (iii) варианта без физической модели сферической волны (предположение о дальнем поле). Оценка производительности проводится с использованием таких метрик, как достижимая скорость, коэффициент усиления диаграммы направленности и SINR. Результаты показывают, что на общую производительность системы существенно влияют отдельные компоненты, особенно физическая модель канала, отсутствие которой оказывает наиболее значительное негативное воздействие. Это подтверждает важность точного моделирования канала в режиме ближнего поля.
На основании результатов абляционного анализа в Таблице 5 можно подтвердить значимость каждой части предлагаемой архитектуры. Как показано в результатах экспериментов выше, модель со всеми компонентами демонстрирует наилучшую производительность с достижимой скоростью 11.6 bps/Hz, коэффициентом усиления диаграммы направленности 28 dB и SINR 25 dB, что доказывает эффективность предложенной архитектуры. Без механизма внимания модель достигает лишь 10.2 bps/Hz, что указывает на ослабление глобального контекста сигнала. Кроме того, удаление компонента GNN приводит к снижению производительности до 9.8 bps/Hz, что свидетельствует о необходимости моделирования пространственных зависимостей для связи в ближней зоне. Наибольшее падение производительности наблюдается при игнорировании физической модели сферической волны: достижимая скорость составляет 8.5 bps/Hz, а SINR — 19.2 dB, что доказывает необходимость моделирования каналов ближней зоны.
Таким образом, результаты экспериментов подтверждают цели исследования по разработке моделей каналов и диаграммообразующих систем на основе ближнего поля электромагнитных волн с применением в сетях 6G с поддержкой XL-IMS. Архитектура GNN-attention продемонстрировала более высокие показатели достижимой скорости, коэффициента усиления диаграммы направленности, спектральной эффективности, энергоэффективности и SINR по сравнению с традиционными подходами, такими как методы ZF, MMSE, SDR и AO. Анализ абляционных исследований показал, что использование физических моделей сферических волн, графовых нейронных сетей и механизмов внимания имеет высокую ценность для повышения производительности.
Доступность данных
Наборы данных и вспомогательные материалы, созданные и проанализированные в ходе данного исследования, общедоступны в репозитории Zenodo по адресу https://doi.org/10.5281/zenodo.21037047. Наборы данных для симуляции были созданы с помощью репозитория DeepMIMO Python с использованием сценария трассировки лучей на открытой местности O1, несущей частоты 28 GHz и конфигурации XL-MIMO в ближней зоне. Репозиторий DeepMIMO Python доступен по адресу: https://github.com/DeepMIMO/DeepMIMO-python.
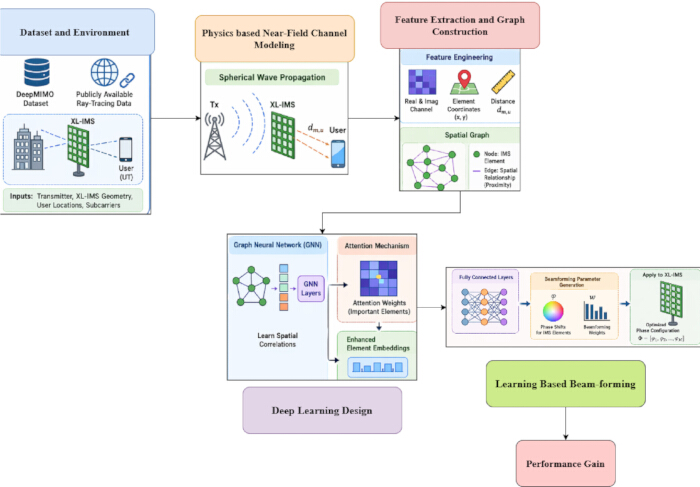
Рисунок 1: Общая архитектура предлагаемой работы. Схематическая иллюстрация всего конвейера предлагаемого метода моделирования каналов в ближней зоне и формирования луча. Нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
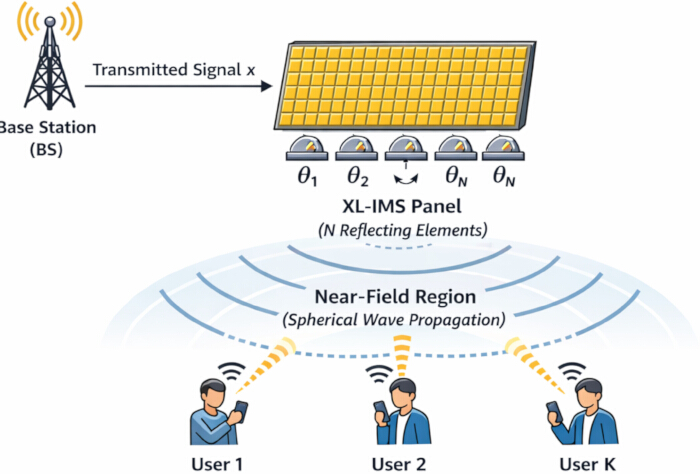
Рисунок 2: Архитектура системной модели. Схематическая диаграмма иллюстрирует архитектуру системы связи 6G на базе XL-IMS с фокусировкой луча в ближней зоне. Пожалуйста, нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
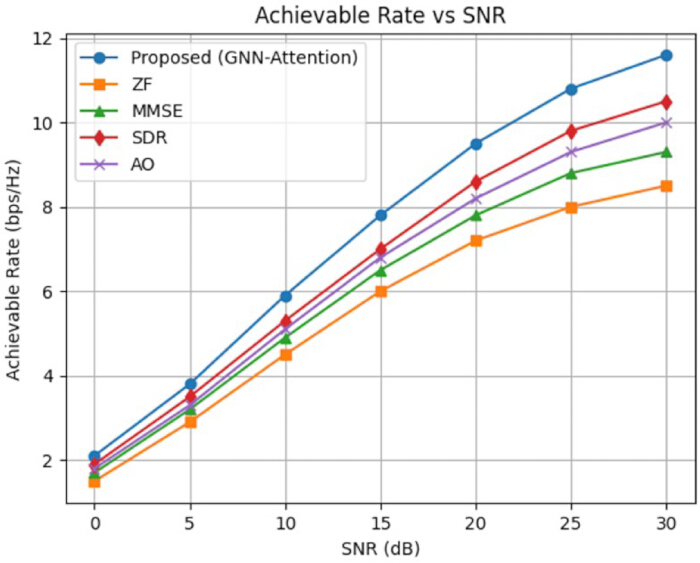
Рисунок 3: Результат зависимости достижимой скорости от SNR. Показатели скорости в зависимости от SNR для предлагаемого и существующих подходов. Пожалуйста, нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
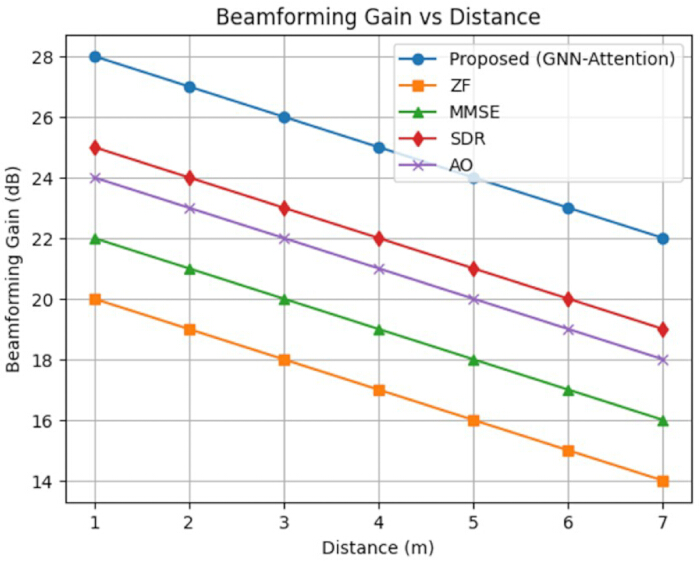
Рисунок 4: Коэффициент усиления диаграммообразующего синтеза в зависимости от расстояния. Коэффициент усиления диаграммообразующего синтеза, достигнутый при использовании различных методов формирования луча, как функция расстояния до пользователя в ближней зоне, что иллюстрирует эффективность пространственной фокусировки сигнала и сохранение усиления при увеличении расстояния. Пожалуйста, нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
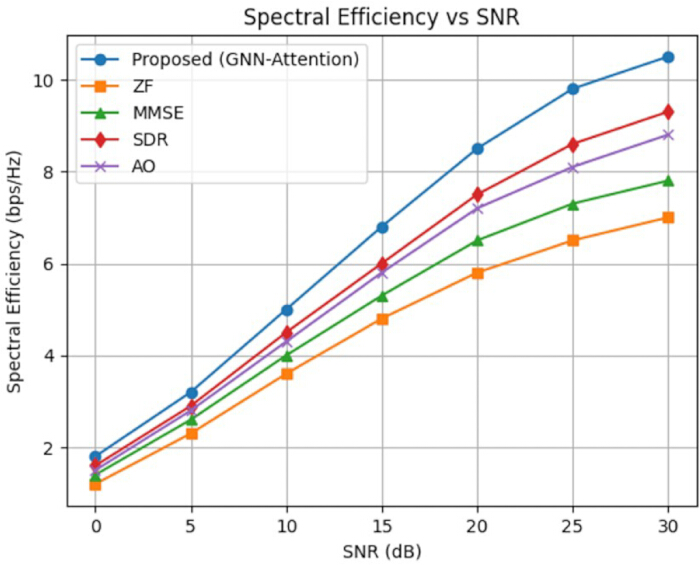
Рисунок 5: Результаты зависимости спектральной эффективности от SNR. Сравнение спектральной эффективности при различных значениях SNR. Пожалуйста, нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
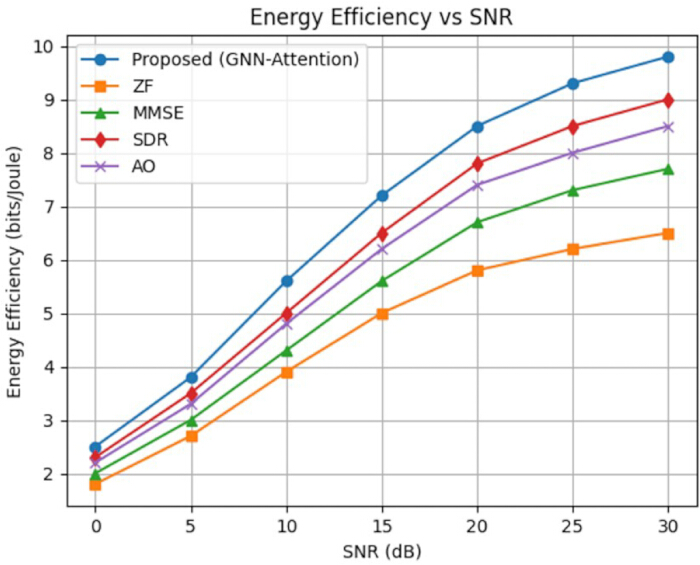
Рисунок 6: Результат зависимости энергоэффективности от SNR. Показатели энергоэффективности при различных значениях SNR. Пожалуйста, нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
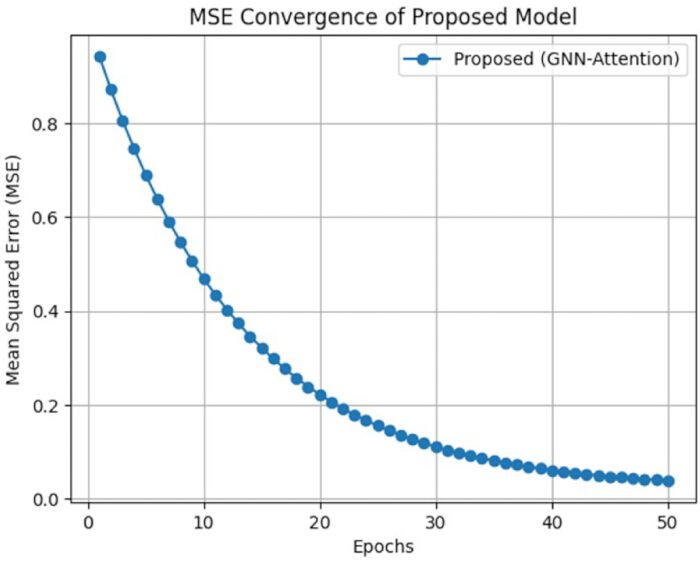
Рисунок 7: Результат сходимости MSE. Сходимость функции потерь MSE в процессе обучения. Пожалуйста, нажмите здесь, чтобы просмотреть этот рисунок в большем размере.
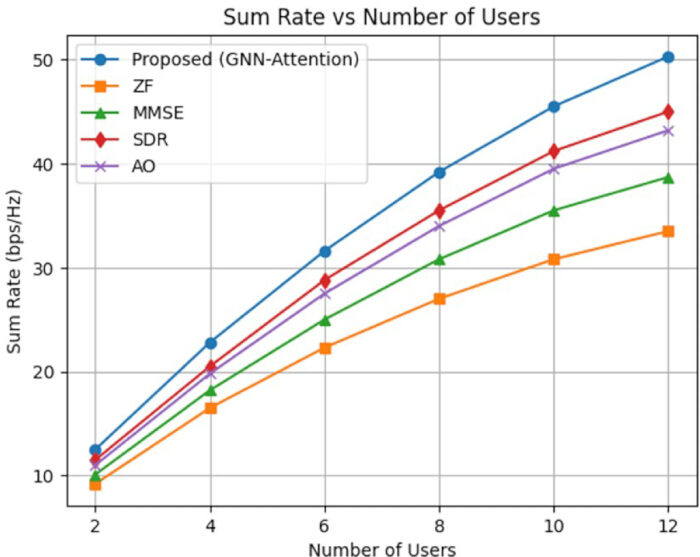
Рисунок 8Результат зависимости суммарной скорости от количества пользователей. Показатель суммарной скорости при увеличении количества пользователей. Пожалуйста, нажмите здесь, чтобы просмотреть этот рисунок в более крупном масштабе.
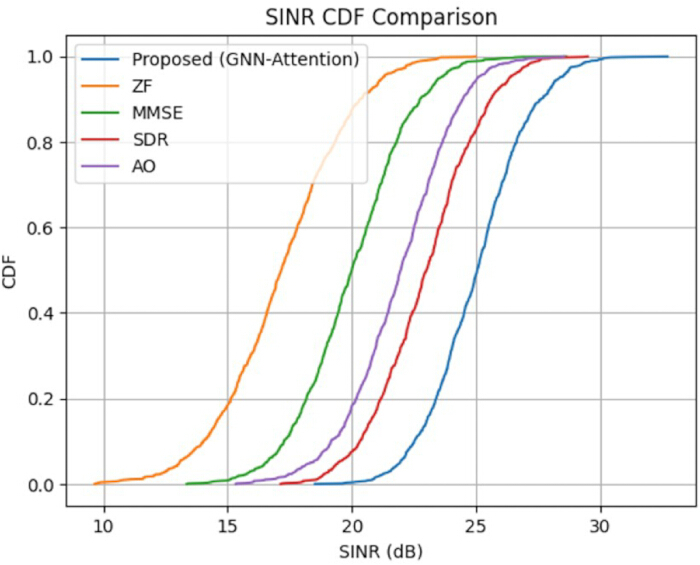
Рисунок 9: Результат сравнения SINR с помощью CDF. Сравнение SINR на основе графиков CDF. Пожалуйста, нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
| Метод | Средняя достижимая скорость (бит/с/Гц) | Уровень эффективности |
| Предложенный метод (GNN-attention) | 7.36 | ***** |
| ПРЛ (пограничное расстройство личности) | 6.66 | **** |
| АО | 6.5 | **** |
| Краткая шкала оценки психического статуса (MMSE) | 6.03 | *** |
| ZF | 5.23 | *** |
Таблица 1: Сравнение достижимой скорости. Иллюстрирует показатели скорости предлагаемых и существующих методов.
| Метод | Эффективность при многопользовательском режиме (%) | Подавление помех (SINR, дБ) | Повышение пропускной способности (бит/с/Гц) |
| Предложенный метод (GNN-Attention) | 92.5 ± 0.8 | 24.8 ± 0.5 | 50.3 ± 0.7 |
| ПМР (программно-определяемая радиосистема) | 86.3 ± 1.1 | 22.1 ± 0.7 | 45.0 ± 0.9 |
| АО | 84.7 ± 1.0 | 21.5 ± 0.8 | 43.2 ± 1.0 |
| Краткая шкала оценки психического статуса (MMSE) | 78.9 ± 1.3 | 19.2 ± 0.9 | 38.7 ± 1.2 |
| ZF | 72.5 ± 1.5 | 17.0 ± 1.0 | 33.5 ± 1.4 |
Таблица 2: Экспериментальный результат масштабируемости системы. Представлены показатели масштабируемости в условиях многопользовательской связи.
| Метрика | Среднее значение | Стандартное отклонение | 95% ДИ |
| Достижимая скорость | 11.6 ± 0.21 | 0.21 | [11.42,11.78] |
| Спектральная эффективность | 10.5 ± 0.18 | 0.18 | [10.34,10.66] |
| Энергоэффективность | 9.8 ± 0.15 | 0.15 | [9.67,9.93] |
| SINR (отношение сигнал-шум и помехи) | 25.0 ± 0.42 | 0.42 | [24.63,25.37] |
Таблица 3: Статистический анализ. Эффективность статистического анализа оценивается с использованием среднего значения, стандартного отклонения и доверительных интервалов.
| Метод | Сложность обучения | Сложность вывода | Среднее время вывода (ms) |
| ZF | Н/Д | O(N³) | 12.8 |
| MMSE | Н/Д | O(N³) | 15.6 |
| SDR | Н/Д | O(N³·⁵) | 85.4 |
| AO | Н/Д | O(IN²) | 63.7 |
| Предлагаемый GNN-attention | O(E·L·F² + N²) | O(E·L·F² + N²) | 4.9 |
Таблица 4: Анализ вычислительной сложности и масштабируемости. В таблице представлен анализ вычислительной сложности и масштабируемости предлагаемого метода.
| Вариант модели | Достижимая скорость (bps/Hz) | Коэффициент усиления диаграммы направленности (dB) | SINR (dB) | Спектральная эффективность (bps/Hz) |
| Полная предлагаемая модель (GNN + attention + на основе физики) | 11.6 ± 0.2 | 28.0 ± 0.4 | 25.0 ± 0.3 | 10.5 ± 0.2 |
| Без механизма внимания (attention mechanism) | 10.2 ± 0.3 | 25.5 ± 0.5 | 22.8 ± 0.4 | 9.1 ± 0.3 |
| Без GNN (только MLP) | 9.8 ± 0.3 | 24.0 ± 0.6 | 21.5 ± 0.5 | 8.7 ± 0.3 |
| Без физической модели канала (допущение о дальней зоне) | 8.5 ± 0.4 | 21.0 ± 0.7 | 19.2 ± 0.6 | 7.4 ± 0.4 |
Таблица 5: Результат исследования абляции. Представлено исследование абляции всех компонентов модели.
Дополнительный рисунок 1. Моделирование ближнего поля канала. Схематическое изображение моделирования ближнего поля канала на основе сферических волн и построения матрицы.Пожалуйста, нажмите здесь, чтобы скачать этот файл.
Дополнительная фигура 2. Характеристики набора данных DeepMIMO, использованные для оценки. Характеристики, извлеченные из набора данных DeepMIMO и использованные в качестве входных данных модели для обучения и оценки.Пожалуйста, нажмите здесь, чтобы скачать этот файл.
Дополнительный рисунок 3. GNN для моделирования пространственной зависимости. Моделирование пространственной корреляции с помощью GNN.Пожалуйста, нажмите здесь, чтобы скачать этот файл.
Дополнительный рисунок 4. Механизм внимания для распознавания глобального контекста. Графическая иллюстрация модуля внимания для захвата информации о глобальном контексте.Пожалуйста, нажмите здесь, чтобы скачать этот файл.
Дополнительная таблица 1. Среда моделирования. Представлены настройки моделирования, использованные для обучения и тестирования моделей.Пожалуйста, нажмите здесь, чтобы скачать этот файл.
Дополнительная таблица 2. Описание набора данных. Представлены характеристики набора данных DeepMIMO, используемые при обучении и оценке.Пожалуйста, нажмите здесь, чтобы скачать этот файл.
Дополнительный файл 1: Рабочий процесс предлагаемой структуры диаграммообразования на основе GNN-attention.В алгоритме описаны этапы генерации набора данных, построения графа, обучения модели, оптимизации диаграммообразования и оценки производительности.Пожалуйста, нажмите здесь, чтобы скачать этот файл.
Обсуждение
Предложенный алгоритм использует нелинейное прекодирование для моделирования распространения сферических волн в ближней зоне, обеспечивая более точную фокусировку луча, чем алгоритмы на основе линейного прекодирования, такие как ZF, MMSE, SDR и AO. Хотя результаты алгоритмов SDR и AO близки к оптимальным, предложенная сеть GNN-attention демонстрирует более высокую производительность при значительно меньших вычислительных затратах, что имеет критическое значение для будущего внедрения XL-IMS в сетях 6G 21,26,27.
Как упоминалось выше, для эмпирической проверки данного утверждения с количественной точки зрения был проведен анализ сложности, результаты которого представлены в Таблице 4. Предложенная архитектура GNN-attention имеет вычислительную сложность O(E · d + N2 · d) в процессе обучения, где E — количество ребер графа, N — количество элементов метаповерхности, а d — размерность скрытого признака. Что наиболее важно, при использовании данной структуры обучения в режиме вывода веса диаграммообразования могут быть вычислены за один проход со сложностью O(N · d), тогда как методы SDR и AO требуют итеративной оптимизации для каждой реализации канала.
Важным этапом, который необходимо выполнить правильно для достижения успеха, является создание моделей каналов ближней зоны на основе принципов распространения сферических волн. Неправильное использование данных о местоположении пользователя и некорректное создание характеристик канала отрицательно повлияют на процесс извлечения признаков и результаты формирования диаграммы направленности. Построение графа является еще одним ключевым компонентом, так как недостаточная связность узлов препятствует способности GNN выявлять пространственные отношения. Переобучение — еще одна проблема, которая может возникнуть при обучении сети всего на нескольких условиях распространения, что влияет на обобщающую способность при новых местоположениях пользователей.
Для решения потенциальных проблем можно принять ряд мер. При плохой сходимости нейронной сети для устранения этой проблемы можно использовать снижение скорости обучения и регуляризацию. Нормализация признаков и разреживание графа могут предотвратить нестабильность в процессе обучения. В случае неожиданного падения коэффициента усиления диаграммы направленности проблему можно решить путем переобучения алгоритма на большем количестве точек данных.
Еще одним преимуществом глубокого обучения является способность алгоритма динамически адаптироваться к изменениям условий в канале, что представляло сложность для существующих методов оптимизации. Это повышает эффективность алгоритма диаграммообразования за счет минимизации времени его выполнения и делает его более устойчивым в условиях динамически меняющейся среды канала16,18,20.
Предложенная модель считается революционной для теории связи в ближнем поле, поскольку она объединяет моделирование физического канала с методами глубокого обучения на основе графов. Включение сферических волн для учета электромагнитных эффектов повышает точность модели; более того, использование GNN и механизмов внимания позволяет описывать математические зависимости между элементами метаповерхности. Таким образом, сочетание машинного обучения с электромагнитными принципами приводит к возникновению новой теоретической базы для создания интеллектуальных беспроводных сред21,27,28.
С прикладной точки зрения разработанный подход значительно расширяет возможности применения XL-IMS в реальном развертывании сетей 6G. Снижение вычислительной нагрузки за счет отсутствия процесса оптимизации позволяет принимать решения по формированию луча в режиме реального времени, что крайне важно для сервисов со сверхнизкой задержкой. Кроме того, предлагаемая модель демонстрирует как спектральную, так и энергетическую эффективность, что делает данную технологию применимой для густонаселенных городов, интернета вещей и высокомобильных пользователей.
Несмотря на множество преимуществ предлагаемой методологии, система также имеет некоторые недостатки. Хотя DeepMIMO обеспечивает реалистичные сценарии распространения сигнала с помощью трассировки лучей, он все равно остается симуляционным фреймворком, и между поведением беспроводного распространения в реальных условиях и симулированным будут наблюдаться некоторые расхождения, так как всегда следует учитывать изменения окружающей среды и неизвестные рассеиватели, временные эффекты канала, влияние погоды и эффекты калибровки оборудования. Следовательно, его результаты следует рассматривать как оценку верхней границы26,38. Текущая модель предполагает использование идеальных компонентов передатчика и приемника. В реальных системах фазовый шум в осцилляторах, искажения усилителя, ошибки синхронизатора, шум квантования аналого-цифровых преобразователей и неточная оценка канала могут привести к снижению производительности. Эти проблемы могут повлиять на согласование и снизить скорость передачи данных системы.
Существует ряд проблем развертывания, которые все еще необходимо решить, прежде чем связь в ближней зоне с поддержкой XL-IMS сможет быть внедрена в широком масштабе. К таким проблемам относятся оценка канала в реальном времени для больших метаповерхностей, масштабируемость вычислений для нескольких тысяч антенн, синхронизация в распределенной сети, стоимость оборудования, требования к электропитанию и интеграция с существующими системами 6G. Будущие исследования должны быть сосредоточены на изучении облегченных моделей обучения и формировании диаграммы направленности.
В данной работе представлена новаторская архитектура моделирования ближнего поля каналов связи и формирования луча для XL-IMS в контексте связи 6G. Инновация сочетает в себе основанное на физических принципах моделирование каналов со сферическими волнами с графовыми нейронными сетями и механизмами внимания для достижения точного представления канала в ближнем поле и оптимального усиления при формировании луча. Система включает в себя моделирование каналов ближнего поля, проектирование наборов данных на базе DeepMIMO, представление признаков, моделирование пространственных зависимостей и оптимизацию формирования луча. Экспериментальная оценка показала лучшие результаты по сравнению с другими современными подходами, такими как ZF, MMSE, SDR и AO, с точки зрения достижимой скорости передачи данных, усиления луча, спектральной эффективности, энергоэффективности и SINR. Кроме того, сравнительный анализ (ablation study) подтвердил эффективность каждого компонента системы.
Раскрытие информации
Авторы не имеют конфликта интересов.
Благодарности
Данная работа была частично поддержана Национальным природным научным фондом Китая (грант № 62466036) и Стартовым фондом исследований Университета Ганьдун (грант № 12225000423). Авторы выражают благодарность Университету Ганьдун за предоставление необходимых исследовательских мощностей и институциональную поддержку. Работа была поддержана Школой информационного инжиниринга и Лабораторией алгоритмов и приложений искусственного интеллекта Университета Ганьдун, Фучжоу, Китай.
Материалы
| Имя | Компания | Каталожный номер | Комментарии |
|---|---|---|---|
| CUDA Toolkit | NVIDIA | CUDA 12.4 | https://developer.nvidia.com/cuda-toolkit |
| DGL | DGL Team | DGL 2.2.1 | https://www.dgl.ai |
| Matplotlib | Matplotlib Development Team | Matplotlib 3.9.0 | https://matplotlib.org |
| NumPy | NumPy Developers | NumPy 1.26.4 | https://numpy.org |
| Python | Python Software Foundation | Python 3.10.13 | https://www.python.org |
| PyTorch | Meta AI | PyTorch 2.3.1 | https://pytorch.org |
| PyTorch Geometric | PyG Team | PyG 2.5.3 | https://pytorch-geometric.readthedocs.io |
| Seaborn | Seaborn Developers | Seaborn 0.13.2 | https://seaborn.pydata.org |
| TensorFlow | TensorFlow 2.16.1 | https://www.tensorflow.org |
Ссылки
- Yang S, et al. Near-field channel estimation for extremely large-scale reconfigurable intelligent surface (XL-RIS)-aided wideband mmWave systems. IEEE J Sel Areas Commun. 2024;42:1567-82.
- Ni H, et al. Energy-efficient near-field beamforming: A review on practical channel models. Energies. 2025;18:2966.
- Di Renzo M, et al. Smart radio environments empowered by reconfigurable intelligent surfaces: How it works, state of research, and the road ahead. IEEE J Sel Areas Commun. 2020;38:2450-525.
- Tang W, et al. Wireless communications with reconfigurable intelligent surface: Path loss modeling and experimental measurement. IEEE Trans Wirel Commun. 2021;20:421-39.
- Li R, et al. Joint design of hybrid beamforming and reflection coefficients in RIS-aided mmWave MIMO systems. IEEE Trans Commun. 2022;70:2404-16.
- Wei L, et al. Joint channel estimation and signal recovery for RIS-empowered multiuser communications. IEEE Trans Commun. 2022;70:4640-55.
- Yang S, et al. Separate channel estimation with hybrid RIS-aided multi-user communications. IEEE Trans Veh Technol. 2022;72(1):1318-24.
- Wei L, et al. Channel estimation for RIS-empowered multi-user MISO wireless communications. IEEE Trans Commun. 2021;69:4144-57.
- Huang C, et al. Multi-hop RIS-empowered terahertz communications: A DRL-based hybrid beamforming design. IEEE J Sel Areas Commun. 2021;39:1663-77.
- Fascista A, et al. RIS-aided joint localization and synchronization with a single-antenna receiver: Beamforming design and low-complexity estimation. IEEE J Sel Top Signal Process. 2022;16:1141-56.
- Huang C, et al. Reconfigurable intelligent surfaces for energy efficiency in wireless communication. IEEE Trans Wirel Commun. 2019;18:4157-70.
- Fan W, et al. Near-field channel characterization for mid-band ELAA systems: Sounding, parameter estimation, and modeling. arXiv. 2024;arXiv:2405.06159.
- Hasan SR, et al. A comprehensive review on reconfigurable intelligent surface for 6G communications: Overview, deployment, control mechanism, application, challenges, and opportunities. Wirel Pers Commun. 2024;139:375-429.
- Cui M, et al. Near-field MIMO communications for 6G: Fundamentals, challenges, potentials, and future directions. IEEE Commun Mag. 2023;61:40-6.
- Zhang H, Shlezinger N, Guidi F, Dardari D, Eldar YC. 6G wireless communications: From far-field beam steering to near-field beam focusing. IEEE Commun Mag. 2023;61(4):72-7.
- Ning B, et al. Beamforming technologies for ultra-massive MIMO in terahertz communications. IEEE Open J Commun Soc. 2023;4:614-58.
- Xu B, et al. Resource allocation for near-field communications: Fundamentals, tools, and outlooks. IEEE Wirel Commun. 2024;31:42-50.
- Devi P, Bharti MR, Gautam D. A survey on physical layer security for 5G/6G communications over different fading channels: Approaches, challenges, and future directions. Veh Commun. 2025;53:100891.
- Elzanaty A, et al. Near and far field model mismatch: Implications on 6G communications, localization, and sensing. IEEE Internet Things Mag. 2024;7:120-6.
- Liu Y, et al. Near-field communications: A tutorial review. IEEE Open J Commun Soc. 2023;4:1999-2049.
- Wang Z, Mu X, Liu Y. Near-field integrated sensing and communications. IEEE Commun Lett. 2023;27:2048-52.
- Dai L, Tan J, Chen Z, Poor HV. Delay-phase precoding for wideband THz massive MIMO. IEEE Trans Wirel Commun. 2022;21:7271-86.
- Zhang H, et al. Beam focusing for near-field multiuser MIMO communications. IEEE Trans Wirel Commun. 2022;21(9):7476-90.
- Lu H, Zeng Y. Near-field modeling and performance analysis for multi-user extremely large-scale MIMO communication. IEEE Commun Lett. 2022;26:277-81.
- Zhang J, Björnson E, Matthaiou M, Ng DWK, Larsson EG. Prospective multiple antenna technologies for beyond 5G. IEEE J Sel Areas Commun. 2020;38:1637-60.
- Liu Y, et al. Near-field communications: A comprehensive survey. IEEE Commun Surv Tutor. 2025;27:1687-728.
- Liu Y, et al. Near-field communications: What will be different? IEEE Wirel Commun. 2025;32:262-70.
- Gong T, et al. Holographic MIMO communications: Theoretical foundations, enabling technologies, and future directions. IEEE Commun Surv Tutor. 2024;26:196-257.
- Lu S, et al. Integrated sensing and communications: Recent advances and ten open challenges. IEEE Internet Things J. 2024;11:19094-120.
- Yan W, et al. Beamforming analysis and design for wideband THz reconfigurable intelligent surface communications. IEEE J Sel Areas Commun. 2023;41:2306-20.
- Hao W, et al. Ultra-wideband THz IRS communications: Applications, challenges, key techniques, and research opportunities. IEEE Netw. 2022;36:214-20.
- Sun H, et al. Time-delay unit-based beam squint mitigation for RIS-aided communications. IEEE Commun Lett. 2022;26:2220-4.
- Cui M, Dai L. Near-field wideband beamforming for extremely large antenna arrays. IEEE Trans Wirel Commun. 2024;23(10):13110-24.
- Wang Z, et al. TTD configurations for near-field beamforming: Parallel, serial, or hybrid? IEEE Trans Commun. 2024;72:3783-99.
- Xu J, et al. Near-field wideband extremely large-scale MIMO transmission with holographic metasurface antennas. arXiv. 2022;arXiv:2205.02533.
- Nordio A, et al. Near-field IRS configuration techniques for wideband signals and THz communications. In: Proc IEEE Int Conf Commun Workshops (ICC Workshops); 2023. p. 1198-203.
- Huang C, Zappone A, Alexandropoulos GC, Debbah M, Yuen C. Holographic MIMO surfaces for 6G wireless networks: Opportunities, challenges, and trends. IEEE Wirel Commun. 2020;27:118-25.
- Monemi M, et al. 6G Fresnel spot beamfocusing using large-scale metasurfaces: A distributed DRL-based approach. IEEE Trans Mob Comput. 2024;23:11670-84.
- Zhu F, et al. Robust beamforming for RIS-aided communications: Gradient-based manifold meta learning. IEEE Trans Wirel Commun. 2024;23(11):15945-56.
- Wang X, et al. Energy-efficient beamforming for RISs-aided communications: Gradient based meta learning. In: Proc IEEE Int Conf Commun (ICC); 2024. p. 1-6.