Этот протокол описывает изготовление и хирургическую имплантацию гибких, биосовместимых силиконовых тензодатчиков для непрерывного мониторинга моторики желудка у свободно движущихся мышей C57BL/6J. Метод обеспечивает стабильные долгосрочные записи за счёт усовершенствованной силиконовой инкапсуляции и надёжной фиксации разъёма на головке.
Методическая статья
Изготовление и имплантация рафинированных силиконовых тензодатчиков для долгосрочного мониторинга моторики желудка у свободно движущихся мышей
В этой статье
Краткое содержание
Аннотация
Этот протокол описывает изготовление и хирургическую имплантацию гибких, биосовместимых силиконовых деформациометров для долгосрочного мониторинга моторики желудка у свободно движущихся мышей C57BL/6J. Непрерывная оценка моторной активности желудка у сознательных животных остаётся технически сложной, поскольку анестезия и инвазивные процедуры могут изменять нормальную физиологию желудочно-кишечного тракта. Для решения этих проблем этот протокол сочетает усовершенствованную силиконовую инкапсуляцию тензодатчика с надёжной фиксацией разъёма на головке для повышения стабильности устройства во время длительной записи и защиты электрической схемы от механических повреждений, связанных с обычной деятельностью животных. Процедура обеспечивает надёжную имплантацию и непрерывную запись сократительной активности желудка в течение 15 дней послеоперационного периода. Репрезентативные записи демонстрируют выраженные паттерны моторики желудка во время анестезии, базового состояния бодрствования, послеоперационного восстановления и аккомодации, вызванной кормлением. Гистологическая оценка показывает лишь лёгкие локальные тканевые реакции вокруг места имплантации, что подтверждает биосовместимость устройства в рассматриваемых условиях. Этот протокол обеспечивает воспроизводимый подход к получению стабильных долгосрочных записей моторики желудка у сознательных мышей и может облегчить исследования физиологии и заболеваний желудочно-кишечного тракта, включая исследования с использованием генетически модифицированных мышей.
Введение
Точный мониторинг физиологической активности в биомедицинских исследованиях, особенно в исследованиях моторики желудочно-кишечного тракта, имеет решающее значение для понимания пищеварительных механизмов и патологийзаболеваний 1,2. Однако современные методы мониторинга моторики желудка у свободно движущихся животных имеют значительные ограничения. Методы визуализации часто ограничены операционной сложностью, высокими требованиями к оборудованию и потенциальным воздействиемрадиации 3,4. Методы на основе баллонов, хотя и полезны, обычно не могут контролировать подвижность желудка у свободно движущихся животных в течение длительного времени и часто ограничиваются анестезиированнымисостояниями 5. Минимально инвазивные методы, такие как сономикрометрия, не способны фиксировать моторику желудка у сознательных животных6. Аналогично, манометрические методы в первую очередь применимы к анестезирующимсямышам 7,8,9. Альтернативно, электрофизиологическая запись медленных волн желудка с помощью серозальных электродов была разработана как прямой способ захвата миоэлектрической активности кардиостимулятора, вызывающей сокращенияжелудка 10,11. Хотя серозальные электроды очень эффективны для обнаружения электрических ритмов и дисритмий, они не измеряют непосредственно возникающую механическую силу. Кроме того, внеклеточно записанные медленные волны, полученные in vivo, не всегда точно отражают истинные внутриклеточные медленныеволны 12, а электрические сигналы, записанные с поверхностных или серозальных электродов, могут существенно подвергаться влиянию локализованной нейронной активности, то есть они не обязательно представляют собой реальные фазово-механическиесокращения 13,14.
В отличие от этого, силиконовые тензодатчики преобразуют изменения механического движения в электрические сигналы, позволяя длительно фиксировать паттерны подвижности в полых висцеральных органах, таких как желудок и кишечник, при физиологических и патологическихусловиях 15,16,17. Общая цель этого протокола — описать изготовление и хирургическую имплантацию рафинированных силиконовых датчиков деформации для долгосрочного мониторинга моторики желудка у свободно движущихся мышей C57BL/6J, наиболее широко используемого генетического фона для трансгенных моделей в гастроэнтерологии. Основываясь на ранее описанных методах измерения деформаций18, этот протокол включает ультратонкий (0,2 мм) профиль датчика с лёгкой, биосовместимой инкапсуляцией силикона 704 для снижения механической нагрузки на стенку желудка мыши по сравнению с предыдущими конструкциями. Кроме того, модульная стратегия прокладки разъёма, установленного на головке, минимизирует послеоперационное натяжение кабеля и повреждения, связанные с жеванием, тем самым повышая стабильность устройства при длительной записи. Протокол предназначен для исследователей, стремящихся к долгосрочным прямым измерениям механической активности желудка у сознательных мышей в различных физиологических состояниях, включая послеоперационное восстановление и питание. Сообщенные снижения спайки тканей и минимальные функциональные нарушения следует интерпретировать в рамках представленных данных валидации, и дальнейшая количественная оценка этих параметров остаётся важным направлением для будущих исследований.
Протокол
Это исследование было проведено в соответствии с Руководящими заключениями по поводу обращения с экспериментальными животными, выпущенными Министерством науки и технологий. Все эксперименты были одобрены Комитетом по этике экспериментов на животных Китайской академии медицинских наук Китая (No D2024-01-26-07).
1. Приготовление животных
- Заведите здоровых диких мышей-самцов C57BL/6J 8 недель и весом 25 ± 3 г.
- Поддерживайте мышей в определённых условиях без патогенов (SPF) при 22°C ± 1°C, относительной влажности 55% ± 5% и в 12-часовом цикле свет/темнота. Размещайте не более пяти мышей в клетке.
- Обеспечивайте стандартную еду и воду ad libitum. Дайте мышам свободный доступ к еде и воде до введения анестезии, чтобы поддерживать соответствующее напряжение стенок желудка во время операции.
- Дайте животным привыкнуть к лаборатории в течение 7 дней, прежде чем начать эксперименты на 8-й день.
- Случайным образом распределяйте акклиматизированных мышей по экспериментальным группам, чтобы минимизировать потенциальное смещение отбора.
- Проведите клиническую оценку состояния здоровья каждой мыши за 24 часа до операции, оценив внешний вид, поведение и массу тела. Исключать животных с признаками болезни, травмы или потери массы тела более 10%.
- Измерьте вес тела каждой мыши непосредственно перед анестезией. Рассчитайте объём инъекции при 20 мл/кг, что соответствует дозе трибромеэтанола 250 мг/кг.
2. Подготовкатензодатчика 18
- Получите тензоколею диаметром 350 Ω с основанием 3,6 мм × 3,0 мм, размером сетки от 2,0 мм × 1,0 мм и толщиной 0,06 мм. Используйте тензодатчик с коэффициентом чувствительности 2,0% ± 1% (класс точности A), предварительно прикреплённый к двойным эмалированным проводам (диаметр 0,15 мм, длина 100 мм).
- Нанесите равномерный слой силиконовой резины с обеих сторон тензодатчика, пока полностью инкапсулированное устройство не достигнет толщины примерно 0,2 мм. Убедитесь, что все поверхности полностью покрыты без открытых участков.
- Нанесите дополнительную каплю силиконовой резины к точке пайки и равномерно распределите ватной палочкой, пока тензодатчик полностью не будет инкапсулирован. Убедитесь, что окончательные размеры устройства примерно 6,0 мм × 8,0 мм.
- Подтвердите полную инкапсуляцию, убедившись, что силиконовое покрытие гладкое, свободное от пузырьков или зазоров воздуха, а также что конечное устройство соответствует целевым размерам.
- Засушение инкапсулированного тензодатчика не менее 48 часов при комнатной температуре (22°C ± 1°C) и относительной влажности 60–70% в хорошо проветриваемой, свободной от пыли среде.
- Приварьте разъём, установленный на головке, к эмалированному проводу с помощью паяльника, припоя и безкислотного припоя.
- Проверьте целостность пайных соединений, аккуратно потянув эмалированные провода с помощью щипцов для рассечения радужки. Убедитесь, что соединения остаются надёжными без отделения провода.
- Подключите собранный тензодатчик к мостовому усилителю через нулевой блок датчика тензодатчика.
- Сбалансируйте цепь, подключив собранный тензодатчик к индивидуальной коробке с нулевой установкой на 350 Ω и усилителем моста, чтобы устранить смещение базовой линии, вызванное сопротивлением проводов, и максимизировать доступный диапазон сигнала. После завершения всех соединений аккуратно согните инкапсулированный тензодатчик с помощью щипцов как в воздухе, так и в 0,9% солевом растворе, одновременно контролируя выходную форму сигнала в программном обеспечении сбора сигнала. Проверьте правильную работу устройства, проверив чёткое отклонение сигнала, что указывает на адекватную электрическую связь, гидроизоляцию и чувствительность датчиков.
3. Хирургическая процедура по имплантации тензодатчика
- Стерилизуйте все хирургические инструменты с помощью 75% этанола. Замачить подготовленные компоненты тензодатчика в 75% этаноле на 15 минут, затем погружение в раствор хлорида натрия 0,9% на 15 минут.
- Удалите компоненты тензодатчика из раствора с 0,9% хлорида натрия и немедленно приступите к хирургической имплантации без дополнительной сушки на воздухе или промывания.
- Анестезия мыши путём внутрибрюшинной инъекции раствора трибромеэтанола 1,25% (20 мл/кг).
- Используйте коммерчески приготовленный раствор триброметанола с 1,25% без дальнейшего разбавления. Храните раствор при 4°C в янтарной бутылке, защищённой от света, и используйте его в течение срока годности, установленного производителем.
- Следите за животным каждые 10 минут во время операции, чтобы обеспечить регулярное дыхание и отсутствие движений в ответ на тактильную стимуляцию. Подтвердите адекватную хирургическую плоскость анестезии, проверив потерю рефлекса выпрямления и отсутствие отменного рефлекса сжатия пальцев.
- Дополнительная анестезия не требовалась, так как начальная доза обеспечивала достаточную хирургическую плоскость на протяжении всей процедуры.
- Поддерживайте температуру тела животного на уровне 37,0°C ± 0,5°C с помощью одеяла с обратной связью. Наносите офтальмологическую мазь из вазелина на протяжении всей операции, чтобы предотвратить высыхание роговицы.
- Удаляйте волосы с живота и черепа с помощью машинки для мелких животных. Дезинфицируйте открытую кожу раствором 1% повидона-йода, затем 75% этанола (рисунок 1A–C).
- Накройте брюшную полость стерильной хирургической занавеской (рисунок 1D).
- Накройте хирургическое поле стерильным хирургическим полотенцем. Создайте вентральный средний разрез длиной примерно 1,5–3,0 см, простирающийся хвостово от ксифовидного отростка через кожу и брюшную мышцу. Создайте второй продольный разрез длиной примерно 5,0–8,0 мм вдоль сагиттального шва на вершине черепа (рисунок 1E,J).
- Выбирайте длину разреза в соответствии с размером тела животного, чтобы обеспечить достаточное открытие желудочной антрума для наложения швов, минимизируя травмы тканей и облегчая закрытие раны.
- Аккуратно выделите желудок наружу ватной палочкой. Отдельте большой оментум и поддерживайте гидратацию тканей на протяжении всей процедуры с помощью ватных шариков, пропитанных физиологическим раствором 0,9% (рисунок 1F).
- Отдельте большой оментум от стенки желудка с помощью мягкой тупой диссекции с помощью влажной ватной палочки или тупых щипцов, стараясь избежать повреждения соседних кровеносных сосудов и окружающих тканей.
- Наносите тёплый (37,0°C± 0,5°C) стерильный физиологический раствор 0,9% на открытый желудок каждые 3–5 минут или когда поверхность тканей начинает высыхает, чтобы поддерживать увлажнённость тканей.
- Аккуратно отдельте кожу от подлежащей мышцы с помощью ватной палочки и вскрытия щипцов, чтобы создать непрерывный подкожный туннель между черепным и брюшным разрезами. Пропустите тензодатчик через туннель, разместите разъём, установленный на голове, на лоб и разместите тензодатчик на брюшной области (рисунок 1G,J).
- Проведите проволоку через подкожный туннель от разреза брюшной полости вдоль левой латеральной стенки тела, под левой передней конечностью и через спинную шею до разреза черепа.
- Пришивайте тензодатчик к серозальной поверхности желудочного антрума с помощью 7-0 неабсорбируемых швов (рисунок 1H). Переместить большой оментум над тензодатчиком и ограничить функциональную площадь шва примерно 5,0 мм × 5,0 мм.
- Разместите деформациометр на серозальной поверхности желудочного антрума с его длинной осью и прикрепите провода, выровненные параллельно продольным мышечным волокнам, простирающимися от сердца к пилосусу. Ориентируйте пайные соединения к брюшной стенке, причем паяемый конец направлен к голове, а противоположный — к пилору (рисунок 1H).
- Закрепите тензодатчик на желудочной серозе с помощью непрерывного шва с тремя точками фиксации. Разместите одну петлю на хвостовом (пилорическом) конце и две последовательные петли на черепном (сердечном) конце, затем закрепите сборку одним узлом на верхней средней линии (рисунок 1H).
- Верните желудок и все остальные органы брюшной полости в их нормальное анатомическое положение. Закрепите эмалированную проволоку на брюшной мышце, чтобы минимизировать передне-заднее движение.
- Закрепите эмалированные провода на брюшной мышце, наместив начальный узел в мышцу швом, несколько раз обмотав шв вокруг обоих проводов и завязав последний узел, чтобы прочно закрепить проволоки.
- Закройте мышцы брюшной живота, затем кожу с помощью 6-0 впитываемых швов (рисунок 1I).
- Удалять надственную область с помощью 3% перекиси водорода, чтобы открыть переднюю фонтанеллю (рисунок 1J).
ВНИМАНИЕ: перекись водорода — это раздражитель. Носите соответствующие средства индивидуальной защиты и избегайте контакта с глазами и кожей. - Нанесите 3% перекись водорода на открытый череп примерно в течение 10 секунд, чтобы удалить надостность и остановить незначительное кровотечение. Немедленно удалите раствор стерильной ватной палочкой, тщательно смойте стерильным физиологическим раствором и полностью высушите поверхность перед нанесением основы.
- Смешайте и нанесите основную смолу на череп. Прижмите разъём, установленный на головке, к смоле, пока она естественным образом не затвердеет. Зашивайте голову вокруг закреплённого разъёма, оставляя круглое отверстие разъёма, установленного на головке открытым (рисунок 1K).
- Дайте базовой смоле полимеризироваться без помех примерно 5 минут. Подтвердите полное затвердевание, аккуратно коснувшись поверхности смолы кончиком щипцов.
- Стабилизируйте разъём, установленный на головке, щипцами, на начальной фазе отверждения, пока смола не затвердеет достаточно, чтобы удерживать разъём на месте без поддержки.
- Нанесите раствор повидона-йода вокруг хирургической раны. Назначают мелоксикам (0,2 мг/кг, подкожно) для послеоперационной анальгезии и противовоспалительного лечения.
- После восстановления после наркоза верните мышь в её домашнюю клетку. Вводите мелоксикам (0,2 мг/кг, внутрибрюшинно) один раз в день в течение двух последовательных дней.
- Возвращайте мышь в домашнюю клетку только после того, как она восстановит рефлекс выпрямления, проявит регулярное и стабильное дыхание и сможет нормально двигаться.
- Следите за мышами ежедневно как минимум первые 2 дня после операции и как минимум два раза в неделю после этого. Гуманно эвтаназируйте животных с устойчивой потерей массы тела и снижением двигательной активности в соответствии с заранее определёнными гуманными критериями конечной цели.
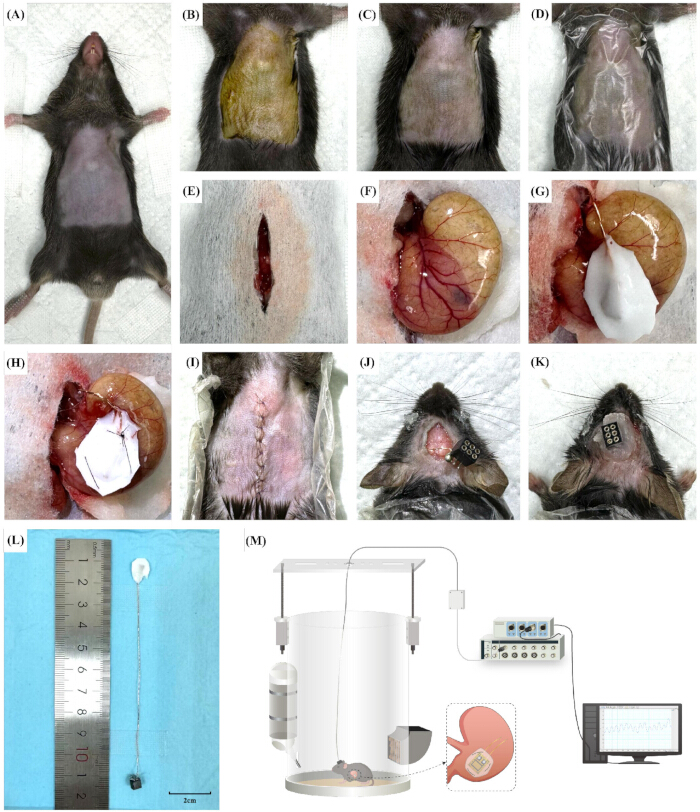
Рисунок 1. Рабочий процесс хирургической имплантации и установка записи моторики желудка. (A) Удаление волос с брюшной полости. (B) Дезинфекция раствором повидона-йода. (C) Чистка с помощью 75% этанола. (D) Наложение стерильной хирургической занавески на живот. (E) Средний разрез брюшной полости и разрез на коже головы. (F) Обнажение желудка. (G) Подкожное прохождение тензодатчика и размещение датчика на желудочном антруме. (H) Пришивание тензодатчика к серозальному слою желудочного антрума, анатомически расположенному между угловой инцисурой и пилорусом. (I) Последовательное закрытие мышц брюшной полости и кожи. (J) Экспозиция передней веночки после удаления надкостника с использованием 3% перекиси водорода. (K) Фиксация разъёма, установленного на головке, и закрытие скальпа вокруг отверстия разъёма. (L) Индивидуальное тензодатчик, показанное рядом с линейкой. (M) Схема свободно движущейся системы записи моторики желудка, включая камеру записи, ротационный коммутатор, разъём с привязкой на головке, усилитель моста, систему сбора данных, компьютер и программное обеспечение для анализа сигналов. Пожалуйста, нажмите здесь, чтобы увидеть увеличенную версию этой фигуры.
4. Запись моторики желудка
- Разместите кастомную свободно движущуюся круглую камеру для записи под 2K-автофокусной камерой, чтобы обеспечить непрерывный синхронизированный мониторинг поведения мыши.
- Постройте камеру записи с помощью прозрачного цилиндрического контейнера из плексигласа (диаметром 35 см × высотой 45 см).
- Установите специальную подвесную пластину (39,5 см × 10,0 см) над камерой для поддержки разъёмного кабеля, установленного на головке.
- Поддерживайте подвесную пластину двумя вертикальными стойками, расположенными по разные стороны камеры. Регулируйте высоту (до 15,5 см), чтобы сохранить соответствующее натяжение кабеля во время записи.
- Поместите мышь в камеру для записи. Подключите женское гнездо, установленное на головке, к многоканальному гибкому записывающему тросу, подвешенному к вращающемуся коммутатору. Убедитесь, что трос позволяет свободно двигаться, поворачиваться и питаться.
- Привыкайте мышей к камере записи по 60 минут ежедневно в течение трёх последовательных дней перед операцией. После имплантации поместите анестезированную мышь в камеру на 30 минут для физиологической стабилизации перед началом непрерывной записи.
- Подключите противоположный конец гибкого троса к мостовому усилителю и подключите усилитель к системе сбора данных PowerLab 8/35.
- Проверьте балансировку усилителя моста и нулирование тензодатчика, как описано в шаге 2.9. Следите за живым сигналом не менее 2 минут и начинайте запись только после подтверждения стабильной базовой линии с незначительным дрейфом.
- Настройте аппаратные настройки в программном обеспечении LabChart для сбора данных (версия 8.0) с частотой дискретизации 10 кГц и усилением усиления 10× для чистого желудочного сигнального канала.
- Настройте систему захвата с входным диапазоном напряжения ±5 В, мостовым возбуждающим напряжением 5 В и аппаратным низкочастотным фильтром на 100 Гц для минимизации высокочастотного шума при сохранении точности сигнала.
- Включите 2K-автофокусную камеру и одновременно запустите программное обеспечение для сбора данных на компьютере записи.
- Собирайте данные с помощью программного обеспечения для сбора данных с выделенным шаблоном для сбора данных. Настройте один аналоговый канал для чистого сигнала желудочной деформациометра и один синхронизированный видеоканал с 2K-автофокусной камеры. Сохраняйте все записи в родном формате файла для получения (*.adicht).
- Проводите сессии записи во время послеоперационного восстановления, перехода от анестезии к бодрствующему состоянию и 6-минутного поведенческого теста кормления, включающего 2-минутный базовый этап до обеда, 2-минутный этап кормления и 2-минутный пост-пандиальный этап.
- Проводите записи с 09:00 до 15:00 в послеоперационные дни (POD) 1, 3, 5, 7, 10 и 15. Начинайте запись сразу после помещения животного в камеру и используйте данные, полученные с 10 минут позже, для анализа с целью физиологической стабилизации.
- Быстрые мыши в течение 12 часов перед экспериментом с кормлением. Фиксируйте подвижность желудка непрерывно в течение 6 минут, включая 2 минуты до еды, 2 минуты кормления с начала кормления животное и 2 минуты после обедания.
- Исключить записи из анализа, если они соответствуют одному из следующих критериев: (i) потеря сигнала, вызванная отказом разъёма или разрывом провода; (ii) серьёзные артефакты движения, возникшие при груминге или работе, выходящие за пределы входного диапазона усилителя; или (iii) нестабильные сигналы или смещение базовой линии более 20% от амплитуды базовой линии за одну сессию записи.
5. Обработка сигналов и статистический анализ
- Установите полное аппаратное соединение и примените аппаратный и программный процесс фильтрации для обработки необработанных биологических сигналов и изоляции волн подвижности желудка от артефактов движения.
- Направлять биологические сигналы через встроенный аналоговый низкочастотный фильтр усилителя моста и системы сбора данных. Установите частоту среза аналогового фильтра низких частот на 100 Гц для снижения высокочастотного электромагнитного шума и помех по линии питания и генерации базового исходного канала данных (рисунок S1).
- Не применяйте дополнительные аппаратные фильтры, такие как высокочастотные, вырезанные или сглаживающие фильтры, при сборе данных.
- Сгенерировать сглаженный аналитический канал с помощью модуля Smoothing в программном обеспечении для приобретения (рисунок S2). Выберите «Сглаживание» в выпадающем меню канала, выберите «Треугольный» (Bartlett) тип сглаживания и установить ширину окна на 10 с (рисунок S3).
ПРИМЕЧАНИЕ: Треугольное окно 10 с функционирует как адаптивный цифровой низкочастотный фильтр, который ослабляет дыхательные и движущие артефакты, сохраняя амплитуду и ритм базальной мышиной медленной волны желудка (~5 циклов/мин; ~0,083 Гц). - Не применяйте дополнительные этапы цифровой предварительной обработки, включая коррекцию базовой линии, детрендинг, ресемплирование, регулировку смещения канала или нормализацию сигнала.
- Сохраняйте сглаженную форму сигнала как новый аналитический канал (канал 2) вместе с исходным сигналом (канал 1) в том же родном файле получения программного обеспечения (*.adicht) без внешнего преобразования (рисунки S3 и S4).
- Извлекать сглаженные сигналы моторики желудка для анализа. Выберите стабильные, репрезентативные непрерывные 2-минутные окна записи для каждого экспериментального состояния, минимизируя артефакты, связанные с движением и поведением (рисунок S4).
- Случайным образом выберите непрерывное 2-минутное окно записи с помощью синхронизированной видеозаписи. Включайте только сегменты со стабильным базовым уровнем и без артефактов движения, поведения при груминге или локомоторной активности.
- Извлеките один непрерывный 2-минутный сегмент записи из каждого назначенного POD 1–15. Сравните формы желудочной моторики, записанные под глубокой анестезией, с теми, что записаны в полностью сознательном состоянии.
- Стандартизируйте все записи с 09:00 до 15:00, как описано в шаге 4.12, чтобы минимизировать влияние циркадных вариаций на подвижность желудка.
- Проанализируйте одну непрерывную 6-минутную запись из эксперимента с кормлением, разделив запись на три последовательных периода по 2 минуты, представляющие исходную фазу до обедания, активное кормление и после обедания.
- Определите начало кормления по синхронизированной видеозаписи, когда животное начинает длительное жевать. Определите фазу кормления как следующий двухминутный интервал и исключите записи, при которых кормление длится всего несколько секунд.
- Количественно определить среднюю циклическую частоту (циклы/мин), амплитуду цикла (μV) и площадь под кривой (AUC; мВ·с·мин−1) по сглаженным волнам. Определите частоту сокращения с помощью анализа интервалов между пиками и расчётите AUC путём интеграции ректифицированного контрактильного сигнала на выбранный интервал записи (рисунок S5).
- Выполните автоматическое определение пиков с помощью модуля Cyclic Measurements в программном обеспечении для сбора данных Data Pad для расчёта средней циклической частоты для каждого выбранного сегмента записи (рисунок S5).
- Определите базовую линию как минимальное напряжение сигнала в выбранном интервале записи. Вычислите AUC автоматически, используя функцию интеграл относительно минимума в модуле Data Pad (рисунок S5).
- Автоматически измеряйте амплитуду сокращения как среднюю циклическую высоту с помощью модуля Data Pad, который рассчитывает среднюю высоту от пика до впадины для каждого двухминутного сегмента записи (рисунок S5).
- Графически суммировать и статистически проанализировать данные частоты, амплитуды и AUC во всех экспериментальных условиях.
- Сравните параметры моторики желудка между глубокой анестезией и полностью сознательными состояниями.
- Оценить продольные изменения моторики желудка от POD 1 до POD 15.
- Сравните параметры подвижности желудка во время активной фазы кормления с параметрами до и после еды.
- Включать все данные, соответствующие заранее установленным критериям качества записи, в статистический анализ. Не проводите обнаружение статистических выбросов и не исключайте наблюдения на основе статистических критериев.
- Оценить нормальность данных и однородность дисперсии перед статистическим анализом. Анализировать нормально распределенные данные с помощью обычного одностороннего анализа дисперсии (ANOVA) или непарного t-теста. Анализируйте ненормально распределённые данные с помощью теста Крускаля–Уоллиса или теста Манна– Уитни U .
- Оценить нормальность данных с помощью теста Шапиро–Уилка и однородность дисперсии с помощью теста Брауна–Форсайта. Анализировать нормально распределенные данные с равными дисперсиями с помощью одностороннего ANOVA и анализировать ненормально распределенные данные или данные с неравными дисперсиями с помощью теста Крускаля–Уоллиса.
- Проведите пост-хок многократное сравнение с использованием теста Тьюки после одностороннего ANOVA или теста Данна после теста Крускаля–Уоллиса, по мере необходимости.
- Анализируйте все данные с помощью GraphPad Prism версии 10.0. Отчёт данных как среднее ± стандартной ошибке (SE). Считаем p < 0,05 статистически значимым.
- Проводите все статистические анализы в виде двусторонних тестов. Рассмотрим p < 0,05 статистически значимым.
- Ослепить исследователя, отвечающего за фильтрацию данных и извлечение параметров, для экспериментальных групп и методов лечения. Анонимизируйте и закодуйте все наборы данных перед анализом.
- Архивируйте все необработанные сигналы, обработанные сигналы и связанные метаданные в родном формате файла программного обеспечения для получения (*.adicht). Храните эти файлы и экспортированные таблицы в централизованном репозитории для независимой верификации. Предоставляйте соответствующие наборы данных и файлы статистического анализа при разумном академическом запросе.
Результаты
Моторика желудка под наркозом и состояния бодрствования
Для оценки потенциального влияния анестезии на моторику желудка сравнивались параметры моторики желудка между анестезиированными и сознательными мышами (n = 6; Рисунок 2A,B). Значимой разницы в частоте между анестезиированным и сознательным состояниями не наблюдалось (5,38 ± 0,13 против 5,48 ± 0,10 цикла мин−1 [cpm] соответственно; непарный t-тест: t = 0,4053, p = 0,6874). Аналогично, ни амплитуда (73,88 ± 10,79 против 60,79 ± 3,96 мкВ; Тест Манна–Уитни U: U = 68,5, p = 0,1620) и площадь под кривой (AUC) (6,83 ± 1,26 против 7,47 ± 0,84 мВ·с·мин−1; Тест Манна–Уитни U: U = 102, p = 0,8437) значительно различался между этими двумя условиями. Эти репрезентативные записи демонстрируют сопоставимые параметры моторики желудка при изученных анестезированных и сознательных условиях.
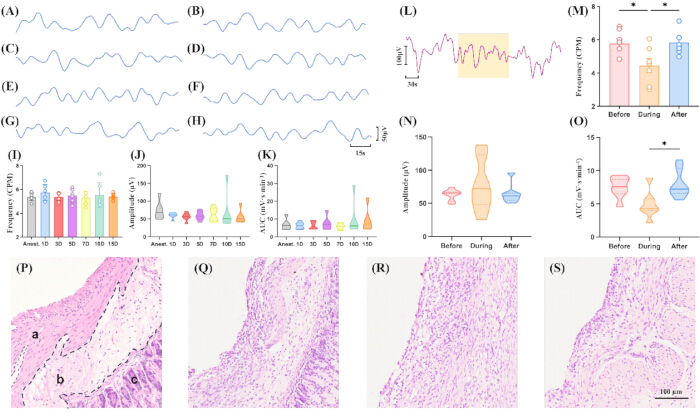
Рисунок 2. Репрезентативные записи моторики желудка, количественный анализ и гистология желудка после имплантации тензодатчика. (A,B) Репрезентативные следы моторики желудка, записываемые сразу после операции под анестезией (A) и в сознательном состоянии бодрствующего состояния (B) (n = 6 мышей). (C–H) Репрезентативные следы желудочной подвижности, зафиксированные во время послеоперационного восстановления в день после операции (POD) 1 (C), POD 3 (D), POD 5 (E), POD 7 (F), POD 10 (G) и POD 15 (H). Шкала в H применяется к панелям A–H: 50 мкВ, 15 с. (I–K) Количественная оценка частоты подвижности желудка (I; Анализ дисперсии Брауна-Форсайта и Уэлча с множественными сравнениями, F = 0,3898, p = 0,8762), амплитуды (J; Тест Крускаля–Уоллиса H, H = 3,989, p = 0,6782), а также площадь под кривой (AUC) (K; Тест Крускаля–Уоллиса H, H = 0,8218, p = 0,9915) по продольной точке времени (n = 6 мышей). (L) Представительный след желудочной моторики, зафиксированный до, во время и после добровольного кормления. Затенённая область указывает на период кормления в 2 минуты. Шкала масштаба: 100 мкВ, 30 с. (M–O) Количественная оценка частоты подвижности желудка (M; обычный односторонний анализ дисперсии, F = 5,490, p = 0,0138), амплитуды (N; Тест Крускаля–Уоллиса H, H = 0,3639, p = 0,8451), а также AUC (O; обычный односторонний анализ дисперсии, F = 4,954, p = 0,0193) до, во время и после кормления (n = 7 мышей). (P–S) Гематоксилин и эозин-окрашенные срезы желудка у нормальных контрольных мышей (P) и имплантированных мышей на POD 7 (Q), POD 10 (R) и POD 15 (S). В панели P a обозначает мышечную оболочку, b — подслизистую, c — слизистою. Шкала 100 мкм, показанная в панели S, применима ко всем гистологическим панелям (P–S). Данные представлены как средние ± стандартные ошибки. *p < 0.05. Пожалуйста, нажмите здесь, чтобы увидеть увеличенную версию этой фигуры.
Послеоперационная моторика желудка меняется со временем
У свободно перемещающихся мышей с POD 1 по POD 15 отслеживалась моторика желудка для оценки послеоперационной стабильности (n = 6; Рисунок 2C–K). В ранней послеоперационной фазе (POD 1–3) частота не отличалась существенно от исходного измерения (5,76 ± 0,27 против 5,38 ± 0,14 cpm; Анализ дисперсии Брауна-Форсайта и Уэлча [ANOVA] с множественными сравнениями, p = 0,9670). Аналогично, значимых различий в амплитуде не наблюдалось (60,41 ± 3,41 против 56,43 ± 4,78 мкВ; Тест Крускаля–Уоллиса с множественными сравнениями, p > 0,9999) или AUC (6,34 ± 0,79 против 6,42 ± 0,92 мВ·с·мин−1; Тест Крускаля–Уоллиса с множественными сравнениями, стр . > 0,9999).
Во время промежуточной послеоперационной фазы (POD 5–7) измеренные параметры оставались стабильными, без значимых различий в частоте (5,49 ± 0,23 против 5,31 ± 0,22 cpm; p > 0,9999), амплитуда (58,96 ± 5,40 против 63,29 ± 8,01 мкВ; p > 0,9999), или AUC (7,52 ± 1,59 против 5,78 ± 0,69 мВ·с·мин−1; p > 0,9999) относительно соответствующих базовых значений.
В более поздней послеоперационной фазе (PODs 10–15) не наблюдалось значительных изменений частоты (5,55 ± 0,42 против 5,41 ± 0,10 цикла/мин; p > 0,9999), амплитуду (69,33 ± 21,04 против 56,33 ± 7,95 мкВ; p > 0,9999), или площадь под кривой (AUC; 9,74 ± 3,87 против 9,00 ± 2,71 мВ·с·мин−1; p > 0,9999) по сравнению с соответствующими базовыми значениями. В совокупности эти репрезентативные данные показывают, что измеренные параметры моторики желудка оставались стабильными на протяжении всего послеоперационного периода наблюдения при рассматриваемых условиях.
Подвижность желудка во время приёма пищи
Репрезентативные записи подвижности желудка были получены при добровольном употреблении твердой пищи для характеристики фазозависимых изменений в желудочной подвижности (n = 7; Рисунок 2L–O). Во время активного кормления частота значительно снижалась по сравнению с исходным уровнем до обеда (5,78 ± 0,30 до 4,44 ± 0,42 cpm; обычная односторонняя ANOVA с множественными сравнениями p = 0,0301). В отличие от этого, амплитуда не отличалась существенно между предпроеденной и пищевой фазами (62,73 ± 3,31 против 77,33 ± 15,32 мкВ; Тест Крускаля–Уоллиса с множественными сравнениями, стр . > 0,9999). Хотя AUC снизился с 7,50 ± 0,61 до 4,92 ± 0,78 мВ·с·мин⁻1 во время кормления, разница не достигла статистической значимости (обычная односторонняя ANOVA с множественными сравнениями, p = 0,0611).
После прекращения кормления частота значительно увеличилась по сравнению с фазой кормления (5,84 ± 0,27 cpm; p = 0,0230). Аналогично, AUC значительно увеличился с 4,92 ± 0,78 до 8,01 ± 0,82 мВ·с·мин−1 (p = 0,0228). Значимой разницы в амплитуде между фазами кормления и после обеда не наблюдалось (77,33 ± 15,32 против 64,17 ± 5,65 мкВ; стр . > 0.9999). При сравнении фазы после обеда с до-прондиальной базой не было выявлено значимых различий в частоте (p = 0,9908), амплитуде (p > 0,9999) или AUC (p = 0,8784), что указывает на то, что измеренные параметры подвижности возвращались к исходному уровню в течение периода наблюдения.
Гистологические изменения желудка
Гистологическое исследование желудочной ткани, собранной на POD 7–15, показало локализованные воспалительные изменения рядом с имплантированным деформационометром, включая лёгкую инфильтрацию воспалительных клеток, дезорганизованную клеточную архитектуру и ядерные аномалии (рисунок 2P–S). В исследуемых участках не наблюдалось сильного воспаления или значительного повреждения тканей. Эти репрезентативные гистологические данные указывают на локализованные реакции тканей в месте имплантации при исследуемых условиях.
Рисунок S1. Установление базового канала записи необработанной моторики желудка. Репрезентативный скриншот исходного сигнала желудочной подвижности, полученного в программном обеспечении сбора данных после аналоговой аппаратной фильтрации с низкочастотным фильтром 100 Гц. Этот базовый канал записи служит входом для последующей обработки и анализа цифровых сигналов. Пожалуйста, нажмите здесь, чтобы скачать этот файл.
Рисунок S2. Генерация сглаженного канала анализа в программном обеспечении для сбора данных. Репрезентативный скриншот, иллюстрирующий создание нового сглаженного аналитического канала с помощью функции Smoothing в программном обеспечении для сбора данных. Сглаженный канал был получен из необработанной записи подвижности желудка для последующей количественной анализа. Пожалуйста, нажмите здесь, чтобы скачать этот файл.
Рисунок S3. Конфигурация параметров сглаживания в программном обеспечении для сбора данных. Репрезентативные скриншоты, показывающие настройки сглаживания программного обеспечения для сбора данных, используемые для цифровой обработки сигналов. Треугольное (Bartlett) сглаживающее окно было выбрано с шириной окна 10 с для ослабления дыхательных и движущих артефактов, сохраняя при этом физиологический ритм медленноволновых желудков. Пожалуйста, нажмите здесь, чтобы скачать этот файл.
Рисунок S4. Выбор репрезентативных окон записи для количественного анализа. Репрезентативный пример, демонстрирующий выбор стабильного 2-минутного непрерывного сегмента записи (серая область) по сглаженной дорожке подвижности желудка для количественного анализа. Были выбраны окна записи для минимизации артефактов, связанных с движением и поведением, перед расчётом параметров моторики желудка. Пожалуйста, нажмите здесь, чтобы скачать этот файл.
Рисунок S5. Количественная оценка параметров подвижности желудка по сглаженной форме волны. Репрезентативные скриншоты программного обеспечения для сбора данных, Data Pad и интерфейс анализа, используемые для количественной оценки основных параметров моторики желудка. Средняя циклическая частота (циклы/мин), средняя амплитуда цикла (μV) и интегрированная площадь под кривой (AUC; мВ·с·мин⁻1) рассчитывались из выбранных сглаженных сегментов записи. Пожалуйста, нажмите здесь, чтобы скачать этот файл.
Обсуждение
Этот усовершенствованный протокол обеспечивает стабильный, биосовместимый и воспроизводимый подход к долгосрочной записи моторики желудка у свободно движущихся мышей. Критическим этапом является изготовление силиконовоготензодатчика 18, который обеспечивает оптимальное устройство (общие размеры: ~6,0 мм × 8,0 мм; функциональная площадь: ~5,0 мм × 5,0 мм), подходящее к мышиному желудочному антруму при минимизации помех с пилорусом и дном19. По сравнению с обычными жёсткими устройствами, инкапсуляция силиконовой резиной 704 обеспечивает превосходную механическую гибкость и эластичность (удлинение при разрыве ≥ 140%), что позволяет датчику учитывать раздутие желудка во время физиологического кормления и снижать вероятность перелома устройства или ограничения движения. Кроме того, гладкая силиконовая инкапсуляция, как ожидается, уменьшит адгезию тканей вокруг импланта, что помогает сохранить качество сигнала при продольных записях. Хотя систематическая количественная оценка послеоперационного образования спайок и долгосрочных механических характеристик выходила за рамки данного исследования, хронические записи продемонстрировали стабильное качество сигнала и устойчивую чувствительность сенсоров до 15 дней после имплантации. Тонкое, гладкое силиконовое покрытие также служит защитным барьером, который может помочь уменьшить чрезмерную адгезию тканей. Тем не менее, дальнейшая долгосрочная валидация с использованием количественного оценки адгезии и специализированного механического тестирования производительности будет важна для полной характеристики хронической производительности устройства. Наконец, интеграция разъёма, установленного на головке, с силиконовым тензодатчиком минимизирует скручивание кабеля и повреждения, связанные с жеванием, что облегчает долгосрочную фиксацию моторики желудка у свободно движущихся животных.
Ключевым изменением этого протокола является то, что мыши сохраняют доступ к продукту ad libitum до момента введения анестезии. В отличие от традиционных протоколов желудочно-кишечной хирургии, предоперационное голодание отсутствует, поскольку вздутие желудка, возникающее при нормальном приёме пищи, облегчает визуализацию поверхности желудка и может снизить риск случайного проникновения слизистой при наложении 7-0 серозныхшвов 16,19. В отличие от этого, желудочный коллапс, вызванный длительным голодаком, увеличивает избыточность тканей, что может усложнять точное размещение швов. Однако для последующих сессий записи моторики вводится стандартизированный 12-часовой период голодания перед базовыми записями, чтобы минимизировать вариабельность послеобеда 16,19.
Ещё одной важной процедурной модификацией является выбор режима анестезии. Хотя ингаляционная анестезия широко используется в хирургиигрызунов 20,21, описанная здесь операция с двумя точками требует многократного перемещения положения животного и беспрепятственного доступа к черепному хирургическому полю для установки коннектора, установленного на голове. Сбор данных также зависит от лёгкого троса, подключённого к индивидуальной камере для записи (рисунок 1M), что может ограничивать перемещение животных по сравнению с неограниченной домашней клеткой. Мейле и др. разработали беспроводную систему телеметрии тензодатчиков, способную фиксировать моторику желудочно-кишечного тракта у свободно перемещающихсякрыс 22. Однако размеры и вес этого телеметрического устройства не совместимы с взрослыми мышами C57BL/6J, что ограничивает его прямое применение в этой модели. Таким образом, описанная здесь проводная конфигурация представляет собой практический подход к долгосрочной фиксации желудочной подвижности у мышей при сохранении непрерывного приёма сигнала. В таких условиях внутрибрюшинное введение трибромеэтанола 1,25% обеспечивает беспрепятственный хирургический доступ на протяжении всей процедуры. Использование триброметанола 1,25% поддерживается его быстрой индукцией, надёжной хирургической анестезией и отличной мышечной релаксацией, необходимой для микрошвования. Для обеспечения химической стабильности и минимизации разрушения использовался коммерчески подготовленный рабочий раствор, который хранился при 4°C, защищённом от света. Хотя трибромеэтанол может вызывать временное торможение желудочно-кишечного тракта или раздражение тканей при неправильном приготовлении или неправильном обращении, недавние исследования продемонстрировали его эффективность и безопасность при использовании в рамках соответствующих процедур контролякачества 23. В соответствии с этими отчетами, в ходе настоящего исследования не было обнаружено побочных эффектов, включая послеоперационный илеус или перитонит.
Текущий протокол имеет несколько ограничений. Во-первых, хотя репрезентативная гистологическая оценка показала локализованные послеоперационные изменения тканей, текущее исследование не включало количественную оценку воспалительных реакций или послеоперационных спаек. Этот протокол был разработан прежде всего как методологическое руководство для воспроизводимого устройства и точной анатомической имплантации, а не как комплексная патологическая оценка. Соответственно, полуколичественная гистологическая оценка, слепая патологическая оценка и количественная оценка послеоперационных спаек выходили за рамки данного исследования. Тем не менее, представительные срезы с гематоксилином и эозином демонстрировали лёгкие, локализованные изменения тканей, ограниченные поверхностью серозы, без признаков значительного повреждения тканей в исследуемых участках. Будущие исследования с количественным гистологическим анализом и стандартизированной оценкой адгезии обеспечат более комплексную оценку долгосрочных реакций тканей.
Наконец, текущая валидация была сосредоточена преимущественно на записях подвижности желудка и гистологических наблюдениях. Дополнительные физиологические оценки, включая опорожнение желудка, время прохода по всему кишечнику и выделение фекальных гранул, выходили за рамки этого первоначального валидационного исследования. Хотя эти показатели обеспечивают более комплексную оценку функции желудочно-кишечного тракта, стабильные и ритмичные схемы сократимости желудка, наблюдаемые на протяжении всего послеоперационного периода записи, свидетельствуют о том, что процедура имплантации поддерживала надёжные записи моторики желудка при рассматриваемых условиях. Тем не менее, комплексная оценка общей функции желудочно-кишечного тракта с помощью этих дополнительных физиологических тестов остаётся важным направлением для будущей валидации этого хронического метода учета.
Несмотря на эти ограничения, протокол расширяет набор экспериментальных инструментов для долгосрочной оценки подвижности желудка у сознательных мышей. Наблюдаемые базальные частоты желудка соответствуют значениям, ранее зафиксированным с помощью экстрасветовых силовыхпреобразователей 19 и серозальных электрофизиологическихзаписей 10, а репрезентативные изменения, связанные с питанием, соответствуют ранее описанным физиологическим реакциям в моделях млекопитающих. Тем не менее, абсолютные значения амплитуды сигнала и AUC по-прежнему зависят от экспериментальных переменных, включая изготовление датчика, настройки усиления и условия хирургической имплантации, поэтому их следует интерпретировать в контексте каждой экспериментальной установки. Этот протокол может быть полезен для лонгитюдных исследований физиологии и заболеваний желудка, включая модели функциональной диспепсии, диабетического гастропареза и послеоперационного илеуса, а также может облегчить оценку терапевтических вмешательств при сознательных условиях записи.
Раскрытие информации
Авторы заявляют, что у них нет известных конкурирующих финансовых интересов или личных отношений, которые могли бы повлиять на работу, описанную в этой статье.
Благодарности
Авторы выражают признательность Икуаню Се из Института фундаментальных медицинских наук Китайской академии медицинских наук за вклад в подготовку тензодатчиков и оптимизацию экспериментальных процедур. Эта работа была поддержана Фундаментальными исследовательскими фондами Центральных институтов общественного благополучия (ZZ-JQ2023002), Научно-техническим инновационным проектом Китайской академии медицинских наук (CI2026A03401) и Национальным фондом естественных наук Китая (82174281 и 82230123).
Материалы
```html
```
| Имя | Компания | Каталожный номер | Комментарии |
|---|---|---|---|
| 1% Povidone-Iodine Solution | Jiangmen Hengjian Pharmaceutical Co., Ltd., Guangdong, China | 500 мл | Дезинфекция кожи |
| 1.25% Ready-to-Use Tribromoethanol Solution | Nanjing Aibei Biotechnology Co., Ltd., Jiangsu, China | M2910 | Используется напрямую без дополнительной подготовки или разбавления. |
| 2K Auto-focus Camera | Shenzhen Lvlian Technology Co., Ltd., Guangdong, China | CM717-25442 | Мониторинг поведения |
| 3% Hydrogen Peroxide Solution | Lircon Medical Technology Co., Ltd., Shandong, China | 100 мл | Подготовка черепа |
| 6-0 Absorbable Sutures with Needle | Jinhuan Medical Products Co., Ltd., Shanghai, China | R611 | Закрытие брюшных мышц и кожи |
| 7-0 Non-absorbable Sutures | Ningbo Chenghe Microscopic Instrument Factory, Zhejiang, China | 45/35 | Фиксирование штаммового измерителя |
| 75% Ethanol | Lircon Medical Technology Co., Ltd., Shandong, China | 500 мл | Дезинфекция инструментов и устройств |
| Acid-free Soldering Flux | Prokit's Industries Co., Ltd., Shanghai, China | 8S005 | Электрическая сборка |
| Animal Mini Arco Cordless Trimmer | AUX Group Co., Ltd., Zhejiang, China | C6S | Удаление волос |
| Basing Resin | YAMAHACHI Dental Material Co., Ltd., Jiangsu, China | LSBR-NPS | Фиксировка черепа для крепления головного соединителя |
| Circular Free-moving Recording Chamber | Beijing Xin Hang Xing Ye Technology Trading Co., Ltd., Beijing, China | По заказу | Прозрачный цилиндр из plexiglas (диаметр 35 см × высота 45 см), оснащенный настраиваемой верхней подвесной пластиной (39,5 см × 10,0 см) и двумя регулируемыми по высоте подставками (до 15,5 см) для подвешивания кабеля головного соединителя. |
| Custom Strain Gauge (350 Ω) | Yiyang Heshan District Guangce Electronics Co., Ltd., Hunan, China | По заказу | База: 3,6 мм × 3,0 мм; сетка: 2,0 мм × 1,0 мм; толщина: 0,06 мм |
| Delicate Scissors | RWD Life Science Co., Ltd., Guangdong, China | S12003-09 | Хирургические ножницы |
| Disposable Micro-applicator | Ouwen Medical Device Technology Co., Ltd., Guangdong, China | Маленький | Нанесение силиконового состава |
| Feedback-controlled Electric Heating Blanket | Nanjing Xin Xiao Yuan Biotech, Jiangsu, China | H-KWDY-III | Поддержание температуры тела во время операции |
| GraphPad Prism | GraphPad Software, LLC, MA, USA | Версия 10.0 | Статистический анализ |
| Head-mounted Connector | Beijing Xin Hang Xing Ye Technology Trading Co., Ltd., Beijing, China | По заказу | Настраиваемый 2 × 3 разъем для крепления головного блока; шаг штырьков 1,27 мм, диаметр штырьков 0,44 мм, расстояние между концами штырьков 4,90 ± 0,25 мм; габариты: 4,88 мм × 3,25 мм × 5,32 мм (Д × Ш × В); высота изолятора: 3,80 мм. |
| Iris Dissecting Forceps | RWD Life Science Co., Ltd., Guangdong, China | F12006-10 | Диссекция тканей |
| LabChart Professional Software | ADInstruments Ltd., New South Wales, Australia | Версия 8.0 | Сбор данных и обработка сигналов |
| Meloxicam Injection | Qilu Animal Health Products Co., Ltd., Shandong, China | 20 мл | Постоперационная анальгезия |
| Needle Holders | RWD Life Science Co., Ltd., Guangdong, China | F31047-12 | Хирургическое шитье |
| Petrolatum Ophthalmic Ointment | Dechra Pharmaceuticals PLC, Northwich, UK | 17033-211-38 | Защита роговицы во время анестезии |
| PowerLab 8/35 | ADInstruments Ltd., New South Wales, Australia | PL3508 | Система сбора данных |
| Quad Bridge Amplifier | ADInstruments Ltd., New South Wales, Australia | FE224 | Усиление сигнала |
| Silicone Rubber (704 RTV) | Liyang Kangda Co., Ltd., Jiangsu, China | 704 RTV | Инкапсуляция штаммового измерителя |
| Sodium Chloride Physiological Solution (0.9%) | BBCA Pharmaceutical Co., Ltd., Anhui, China | 500 мл | Промывка устройства и увлажнение тканей |
| Solder | SANKI, Japan | Резинокомпозитный, диаметр 0,5 мм, 60/40 | Электрическая сборка |
| Soldering Iron | HAKKO Corp., Osaka, Japan | FX888D-06BY | Электрическая сборка |
| Standard Chow | SPF (Beijing) Biotechnology Co., Ltd., Beijing, China | SPF-F02-001 | Рацион животных |
| Sterile Protective Membrane for Surgical Incisions | Shanghai Sea Pure Biological Science and Technology Co., Ltd., Shanghai, China | SPU12 (10 см × 12 см) | Стерильная хирургическая накидка |
| Strain Gauge Sensor Zero Setting Box | Beijing Xin Hang Xing Ye Technology Trading Co., Ltd., Beijing, China | По заказу | Настраиваемый блок выравнивания с встроенной цепью резисторов 350 Ω, согласованной с мостом Уитстона. |
| Wild-type C57BL/6J Mice | Vital River Laboratory Animal Technology Co., Ltd., Beijing, China | SCXK (Beijing) 2021-0011 | Самцы; 8 недель; 25 ± 3 г |
Ссылки
- Goyal RK, Guo Y, Mashimo H. Advances in the physiology of gastric emptying. Neurogastroenterol Motil. 2019;31(4):e13546.
- Febo-Rodriguez L, Chumpitazi BP, Sher AC, Shulman RJ. Gastric accommodation: Physiology, diagnostic modalities, clinical relevance, and therapies. Neurogastroenterol Motil. 2021;33(12):e14213.
- Servin-Vences MR, et al. PIEZO2 in somatosensory neurons controls gastrointestinal transit. Cell. 2023;186(16):3386-3399.e15.
- Jin M, et al. Cell membrane-functionalized bismuth oxyiodide nanodots as potential contrast agents for gastrointestinal tract imaging. Colloids Surf B Biointerfaces. 2025;245:114235.
- Xiao A, et al. H2S, a novel gasotransmitter, is involved in gastric accommodation. Sci Rep. 2015;5:16086.
- Adelson DW, et al. Coordinated gastric and sphincter motility evoked by intravenous CCK-8 as monitored by ultrasonomicrometry in rats. Am J Physiol Gastrointest Liver Physiol. 2004;286(2):G321-G332.
- Ataka K, et al. Wood creosote prevents corticotropin-releasing factor-induced motility via 5-HT3 receptors in the proximal colon and 5-HT4 receptors in the distal colon in rats. Auton Neurosci. 2007;133(2):136-145.
- Chen CY, et al. Des-acyl ghrelin acts via corticotropin-releasing factor type 2 receptors to disrupt fasted stomach motility in conscious rats. Gastroenterology. 2005;129(1):8-25.
- Fujino K, et al. Ghrelin induces fasted motor activity of the gastrointestinal tract in conscious fed rats. J Physiol. 2003;550(Pt 1):227-240.
- Wang H, et al. Establishment of a radiotelemetric recording technique in mice to investigate gastric slow waves: Modulatory role of putative neurotransmitter systems. Exp Physiol. 2018;103(6):827-837.
- Yin J, Chen JD. Electrogastrography: Methodology, validation and applications. J Neurogastroenterol Motil. 2013;19(1):5-17.
- Rhee PL, et al. Analysis of pacemaker activity in the human stomach. J Physiol. 2011;589(Pt 24):6105-6118.
- Hasler WL, Soudah HC, Dulai G, Owyang C. Mediation of hyperglycemia-evoked gastric slow-wave dysrhythmias by endogenous prostaglandins. Gastroenterology. 1995;108(3):727-736.
- Coleski R, Gonlachanvit S, Owyang C, Hasler WL. Selective reversal of hyperglycemia-evoked gastric myoelectric dysrhythmias by nitrergic stimulation in healthy humans. J Pharmacol Exp Ther. 2005;312(1):103-111.
- Zhou L, Ke MY. Textbook of Gastrointestinal Motility: Basic and Clinical Aspects. Science Press; Beijing, China; 1991:262-278.
- Holmes GM, Swartz EM, McLean MS. Fabrication and implantation of miniature dual-element strain gauges for measuring in vivo gastrointestinal contractions in rodents. J Vis Exp. 2014;(91):51739.
- Chen QC, et al. Xiangbinfang granules enhance gastric antrum motility via intramuscular interstitial cells of Cajal in mice. World J Gastroenterol. 2021;27(7):576-591.
- Wang SY, Xie Y, Zhu B, Chen X; China Academy of Chinese Medical Sciences, assignee. Silicone strain gauge and physiological signal acquisition apparatus for animal hollow visceral organs. China Utility Model Patent CN221533769U. 2024.
- Zheng J, et al. Ghrelin regulates gastric phase III-like contractions in freely moving conscious mice. Neurogastroenterol Motil. 2009;21(1):78-84.
- Hüske C, et al. Towards optimized anesthesia protocols for stereotactic surgery in rats: Analgesic, stress and general health effects of injectable anesthetics. A comparison of a recommended complete reversal anesthesia with traditional chloral hydrate monoanesthesia. Brain Res. 2016;1642:364-375.
- Callahan LM, Ross SM, Jones ML, Musk GC. Mortality associated with using medetomidine and ketamine for general anesthesia in pregnant and nonpregnant Wistar rats. Lab Anim (N Y). 2014;43(6):208-214.
- Meile T, Zieker D, Königsrainer A, Glatzle J. New telemetry device for the measurement of gastrointestinal motility in rats and comparison with standard equipment. Int Surg. 2015;100(4):755-760.
- Black C, et al. Revisiting tribromoethanol as a safe and effective murine anesthetic for veterinary clinical and biomedical research. Vet Immunol Immunopathol. 2025;282:110909.