В данном исследовании представлен воспроизводимый рабочий процесс оптимизации планировки иммерсивных выставок путем сочетания адаптивного имитированного отжига, выбора предложений в зависимости от этапа и контроля повторного нагрева. Выбранная планировка была реализована в среде виртуальной реальности выставочного пространства и оценена с помощью показателей пространственных затрат, журналов поведения участников и рейтингов после посещения.
Для просмотра этого контента требуется подписка на JoVE. Войдите или начните свой бесплатный пробный период.
Исследовательская статья
Оптимизация проектирования иммерсивных выставочных пространств с использованием адаптивного имитационного отжига с повторным нагревом и оценки посредством виртуальной реальности
В этой статье
Краткое содержание
Аннотация
Иммерсивные выставочные пространства требуют планировки, обеспечивающей эффективную циркуляцию посетителей, понятную навигацию, сбалансированное взаимодействие и комфортные условия окружающей среды. Однако планировка выставок часто разрабатывается на основе ручных дизайнерских решений, что затрудняет одновременную оценку длины маршрута, визуальной доступности, риска скопления людей, экологического комфорта и распределения узлов взаимодействия. В данном исследовании был разработан и оценен рабочий процесс оптимизации пространственного дизайна на основе адаптивного имитационного отжига с выбором предложений в зависимости от этапа и контролем повторного нагрева. Был спроектирован иммерсивный выставочный зал размером 36 m x 24 m с шестью тематическими зонами, переходными коридорами, одной зоной отдыха и несколькими узлами взаимодействия. Сравнивались три варианта планировки: ручная планировка, планировка с использованием стандартного имитационного отжига и планировка с использованием адаптивного имитационного отжига с повторным нагревом. Модель оптимизации минимизировала взвешенную функцию пространственных затрат, которая включала расстояние при ходьбе, визуальную доступность, скученность, экологический комфорт и баланс взаимодействий. Выбранные варианты планировки были реализованы в сценах выставки в виртуальной реальности и оценены с помощью логов поведения участников и рейтингов после посещения. Адаптивный алгоритм обеспечил более низкие конечные пространственные затраты, более высокий процент улучшения и меньшее количество итераций до достижения наилучшего решения по сравнению со стандартным имитационным отжигом при незначительном увеличении времени вычислений. Участники, которым была предложена адаптивная планировка, сообщили о более высоком уровне удовлетворенности, более сильном ощущении присутствия, более понятной навигации, меньшем воспринимаемом скоплении людей и более низкой когнитивной нагрузке; также они прошли маршрут с меньшим расстоянием ходьбы, меньшим количеством колебаний, более длительным временем пребывания и более широким охватом тепловой карты. Эти результаты подтверждают эффективность данного рабочего процесса как метода поддержки принятия решений для протестированного выставочного сценария; они не устанавливают универсально оптимальную планировку выставки или превосходство над всеми альтернативными метаэвристиками.
Введение
Иммерсивные выставочные пространства все чаще сочетают в себе пространственный дизайн, цифровые медиа, интерактивные дисплеи и технологии виртуальной реальности для создания среды, в которой посетители не просто наблюдают за контентом, но перемещаются по нему, реагируют на него и интерпретируют выставку как пространственный опыт. В таких условиях качество восприятия зависит не только от насыщенности визуального или интерактивного контента, но и от непрерывности маршрута, обзора, степени скученности, комфорта окружающей среды и распределения возможностей для взаимодействия. Таким образом, проектирование выставочных пространств представляет собой многофакторную задачу: планировка должна эффективно направлять посетителей, сохраняя при этом нарративную последовательность, перцептивную открытость и возможности для вовлечения. Исследования поведения людей в музеях и на выставках давно показали, что на опыт посетителя влияет пространственная организация, структура циркуляции и интерпретационная доступность, а не только содержание экспозиции1.
Теория пространственной конфигурации служит полезной основой для рассмотрения планировки экспозиции как анализируемой дизайнерской задачи. С этой точки зрения пространство представляет собой не пассивный контейнер для объектов; оно организует перемещение, встречи, видимость и выбор. Архитектурная конфигурация может влиять на то, как люди перемещаются по среде и насколько легко они понимают взаимосвязь между пространствами2. Пространственный анализ на основе видимости дополнительно подтверждает этот взгляд, показывая, что поля зрения и отношения прямой видимости могут быть смоделированы как измеримые характеристики пространственного познания и навигации3. Эти идеи особенно актуальны для иммерсивных выставок, поскольку посетители должны постоянно интегрировать визуальную информацию, решения о маршруте, сигналы к взаимодействию и стимулы окружающей среды по мере перемещения по экспозиции.
В то же время иммерсивные технологии расширили возможности проектирования и тестирования выставочных пространств перед их физической реализацией. Виртуальные и иммерсивные интерфейсы позволяют исследователям и дизайнерам изучать восприятие и поведение пользователей в контролируемых пространственных условиях, что дает возможность сравнивать альтернативные планировки при сохранении неизменности контента и параметров окружающей среды4. Обзоры приложений иммерсивной виртуальной реальности показывают, что пространственная структура, дизайн взаимодействия и ясность задач являются важными определяющими факторами вовлеченности пользователей и качества обучения5. Данные метаанализа также свидетельствуют о том, что уровень и тип погружения могут влиять на ощущение присутствия, однако одна лишь иммерсивность не гарантирует лучших результатов, если среда плохо организована или затрудняет навигацию6.
Пользовательский опыт в иммерсивной экспозиции тесно связан с чувством присутствия, когнитивной нагрузкой и физическим комфортом. Присутствие отражает степень, в которой пользователи воспринимают себя находящимися внутри опосредованной среды, что делает этот показатель ключевым результатом в виртуальных и иммерсивных условиях7. Однако иммерсивные среды могут также создавать когнитивную нагрузку, если навигация, взаимодействие или сенсорная информация недостаточно скоординированы8. По этой причине оптимизация выставочного пространства должна быть направлена не только на увеличение плотности взаимодействия или визуальной стимуляции. Она должна поддерживать целостность пространственного восприятия, сокращать количество излишних решений при выборе маршрута и сводить к минимуму предотвратимую утомляемость. Также необходимо контролировать возникновение симптомов симуляторной болезни, поскольку дискомфорт может повлиять как на безопасность пребывания в виртуальной реальности, так и на интерпретацию результатов пользовательского опыта9.
Несмотря на эти требования, многие планы экспозиций по-прежнему разрабатываются на основе опыта дизайнеров, путем итерационных ручных корректировок или последующего наблюдения за посетителями. Эти подходы остаются ценными, однако они затрудняют одновременную оценку множества ограничений планировки. Проектирование пространства для иммерсивных выставок может быть сформулировано как задача условной оптимизации, которая совместно учитывает длину маршрута, видимость, скученность, комфорт и распределение взаимодействий. Метод имитации отжига подходит для такого типа задач, поскольку он позволяет исследовать обширные, нерегулярные пространства решений, допуская контролируемое принятие промежуточных решений, не приводящих к улучшению, что помогает избежать локальных оптимумов10. Логика принятия решений в нем следует правилу Метрополиса11, в то время как более общая структура Метрополиса — Гастингса вводит отношение плотности прямой и обратной предложений, если ядро предложений асимметрично12. В данной реализации четыре условных ядра предложений симметричны; следовательно, формальный вывод показывает, что коэффициент Гастингса равен единице для обратимых допустимых перемещений. Таким образом, данный метод описывается как адаптивный имитационный отжиг с принятием по Метрополису и повторным нагревом, а не как отдельный сэмплер Метрополиса — Гастингса.
В вариантах адаптивного имитационного отжига давно используются неоднородный выбор окрестностей, модификация графика охлаждения, повторный нагрев, стратегии перезапуска и гибридные компоненты поиска13,14. Следовательно, текущую реализацию следует рассматривать как конфигурацию для конкретного применения, а не как новый метаэвристический примитив. Ее вклад заключается в явном сочетании зависящего от этапа графика предложений из четырех перемещений и повторного нагрева со специфическими для выставки ограничениями допустимости, прозрачной многокомпонентной функцией пространственных затрат и валидацией в виртуальной реальности на уровне участников15. Такое более узкое позиционирование напрямую отличает данный рабочий процесс от утверждений о создании принципиально нового принципа оптимизации. Ожидалось, что выбор предложений в зависимости от этапа сместит поиск от широкого исследования последовательностей/путей к локальному пространственному уточнению, в то время как повторный нагрев восстановит мобильность поиска после стагнации. Ожидалось, что этот баланс между исследованием и эксплуатацией позволит сократить преждевременное попадание в локальные минимумы и повысить вероятность достижения допустимой планировки с более низкими затратами в рамках того же номинального бюджета итераций.
В данном исследовании предлагается воспроизводимый рабочий процесс, интегрирующий адаптивный имитационный отжиг, выбор предложений в зависимости от этапа, управление повторным нагревом, многокомпонентную модель пространственных затрат и оценку виртуальной реальности на уровне участников. Методологический вклад ориентирован на практическое применение и воспроизводимость, а не на утверждение о создании фундаментально нового принципа оптимизации16. Метод сравнивает ручную планировку, стандартную планировку с имитационным отжигом и планировку с адаптивным имитационным отжигом и повторным нагревом в контролируемой среде виртуальной выставочной экспозиции. В исследовании анализируются как алгоритмические результаты, так и результаты на уровне участников, включая итоговые пространственные затраты, процент улучшения, эффект присутствия, ясность ориентирования, удовлетворенность, когнитивную нагрузку, пройденное расстояние, количество колебаний, время пребывания и охват тепловой карты. Основная гипотеза заключалась в том, что адаптивный метод обеспечит более низкие итоговые пространственные затраты, чем стандартный имитационный отжиг; на уровне участников ожидалось, что соответствующая планировка повысит общую удовлетворенность и эффективность маршрутов по сравнению с ручной планировкой и планировкой со стандартным имитационным отжигом. Такая концепция соответствует общей логике методов проектирования метаэвристик, при которых вычислительный поиск поддерживает, а не заменяет человеческое дизайнерское суждение17.
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Протокол
Протокол исследования был рассмотрен Хэнаньским сельскохозяйственным университетом, и 20 декабря 2025 года было определено, что он освобожден от официальной этической экспертизы. Экспертной комиссией не было выдано отдельного разрешения по этике или регистрационного номера об освобождении от экспертизы. До включения в исследование от всех участников было получено письменное информированное согласие.
Подготовка участников
В исследовании приняли участие взрослые добровольцы в возрасте 18–60 лет с нормальным или скорректированным до нормы зрением. Были исключены участники с тяжелыми вестибулярными нарушениями, неконтролируемой эпилепсией, выраженным нарушением зрения, недавно перенесшие серьезные хирургические операции или испытывавшие сильный дискомфорт при предыдущем воздействии виртуальной реальности. Перед началом эксперимента каждый участник заполнил screening-форму. В качестве контрольных переменных были зафиксированы возрастная группа, пол, уровень образования, предыдущий опыт использования виртуальной реальности, а также частота посещения музеев или выставок.
Участники были распределены по одному из трех вариантов планировки с использованием компьютерного списка рандомизации: ручная планировка, стандартная планировка с имитацией отжига или адаптивная планировка с имитацией отжига и повторным нагревом. Для исключения эффектов обучения между различными вариантами планировки использовался межгрупповой дизайн. Коэффициент распределения был установлен как 1:1:1, при этом по 60 участников было назначено в каждую группу, всего 180 участников. До распределения были зафиксированы возрастная группа, пол, уровень образования, предыдущий опыт работы с виртуальной реальностью и частота посещения музеев/выставок для описательной оценки характеристик участников; эти переменные не использовались в качестве критериев исключения после рандомизации.
Подготовка модели выставочного пространства
Был сконструирован прямоугольный иммерсивный выставочный зал размером 36 m x 24 m с высотой потолка 4.5 m. Общая полезная площадь пола была установлена на уровне 864 m2. Один вход и один выход были размещены на противоположных коротких сторонах зала. Ширина входа и выхода была установлена на уровне 3.0 m и оставалась неизменной для всех вариантов планировки.
Выставочный зал был разделен на шесть тематических выставочных зон, два переходных коридора, одну зону отдыха и один основной маршрут для посетителей. Допустимая площадь каждой тематической зоны была установлена в пределах 80–130 m2, а площадь зоны отдыха составила 40 m2. Допустимая ширина основного пути была установлена в пределах 1,8–3,5 m. В каждой планировке было размещено от восьми до двенадцати узлов взаимодействия. Каждый узел взаимодействия определялся как точка, в которой участники могли остановиться, активировать цифровой контент, осмотреть экспонат или сменить направление движения.
План этажа был дискретизирован на ячейки сетки размером 0.5 m x 0.5 m. Сетка использовалась для анализа видимости, проверки непрерывности маршрутов, расчета охвата тепловой карты и оценки локальной плотности. Каждая тематическая зона была представлена координатами своего центра, граничным многоугольником, площадью и позицией в последовательности маршрута. Каждый узел взаимодействия был представлен своими координатами, соответствующей зоной, радиусом срабатывания и зоной очистки.
Пространственная конфигурация была определена в качестве основной переменной дизайна, поскольку планировка экспозиции, видимость и структура маршрутов влияют на перемещение посетителей, ориентацию в пространстве и пространственное познание.18Полный рабочий процесс — от построения пространственной модели до оптимизации планировки, реализации виртуальной сцены, тестирования участников и статистического анализа — представлен на Рисунок 1.
Параметры планировки и ограничения реализуемости
Ко всем вариантам планировки применялись одни и те же ограничения реализуемости. Во-первых, все тематические зоны должны были располагаться внутри границ размером 36 m x 24 m. Во-вторых, перекрытие тематических зон было недопустимо. В-третьих, основной маршрут посетителей должен был непрерывно соединять вход, шесть тематических зон, зону отдыха и выход. В-четвертых, узлы взаимодействия не должны были блокировать основной путь. В-пятых, для каждого узла взаимодействия требовалось обеспечить радиус свободного пространства не менее 1.2 m. В-шестых, прогнозируемая локальная плотность на основном маршруте не должна была превышать 1.50 persons/m2. В-седьмых, итоговый маршрут не должен был содержать тупиков или разъединенных вспомогательных путей.
Для всех трех вариантов планировки использовались одни и те же масштаб сцены, правила маршрутов, экологические цели и настройки взаимодействия. Перед запуском алгоритмов оптимизации были зафиксированы размеры залов, параметры функциональных зон, диапазон ширины путей, настройки узлов взаимодействия, пороги осуществимости, настройки виртуальной реальности, веса целевой функции, параметры алгоритмов и определения результатов. Эти параметры определили воспроизводимые границы протокола и обобщены в Таблице 1.
Функция пространственных затрат
Каждый вариант планировки оценивали с помощью взвешенной функции пространственных затрат:
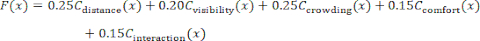
где F(x) — это общие пространственные затраты для планировки x. Cdistance(x) — затраты на расстояние при ходьбе, Cvisibility(x) — затраты на визуальную доступность, Ccrowding(x) — затраты из-за скученности, Ccomfort(x) — штраф за экологический комфорт, а Cinteraction(x) — штраф за баланс взаимодействия. Более низкое значение F(x) указывает на более благоприятную планировку.
Затраты на перемещение пешком рассчитывались следующим образом:
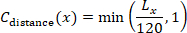
где Lx — общая длина маршрута схемы x в метрах. В качестве эталонной максимальной длины маршрута использовалось значение 120 m.
Стоимость визуальной доступности рассчитывали следующим образом:
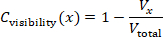
где Vx — фронтальная часть тематической зоны, видимая с основного маршрута, а Vtotal — общая длина фронтальных частей всех тематических зон. Лучи прямой видимости испускались каждые 0,5 m вдоль маршрута посетителя. Выставочные перегородки, стены и границы зон рассматривались как окклюзирующие объекты.
Стоимость скученности рассчитывали следующим образом:
Ccrowding(x) = min(Dmax / 1.50, 1)
где Dmax — максимально прогнозируемая локальная плотность в чел/м2. Для основного маршрута использовался верхний порог плотности 1.50 чел/м2.
Штраф за экологический комфорт рассчитывался следующим образом:
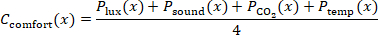
Штраф за освещенность был установлен следующим образом:
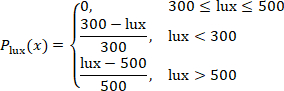
Штраф за звуковое давление был установлен следующим образом:
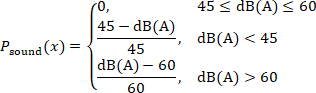
Штраф за выбросы диоксида углерода был установлен следующим образом:
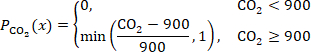
Температурный штраф был установлен следующим образом:
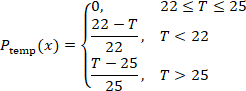
Штраф за баланс взаимодействий рассчитывали следующим образом:
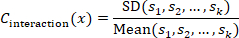
где sk — расстояние по маршруту между двумя соседними узлами взаимодействия. Более низкое значение указывает на более равномерное распределение возможностей взаимодействия вдоль маршрута посетителя.
Параметры комфорта окружающей среды включены в протокол, так как освещенность, звук, качество воздуха и температура влияют на утомляемость, комфорт и желание посетителей оставаться в выставочных пространствах19. Данные диапазоны параметров среды являются целевыми показателями контроля протокола, а не универсальными нормативными пределами. Диапазон освещенности 300–500 lx соответствует современным китайским рекомендациям по освещению зданий и музеев; целевой уровень углекислого газа <900 ppm намеренно выбран более консервативным, чем среднесуточный предел 1,000 ppm в GB/T 18883-202220,21; температурный диапазон 22–25 °C находится в пределах общепринятых условий теплового комфорта для людей с низкой физической активностью22; а диапазон 45–60 dB(A) используется как контролируемый уровень окружающего шума, а не как законодательно установленный предел шума в помещении23,24.
Веса целевой функции были выбраны как явные приоритеты проектирования для конкретного сценария, а не как универсальные коэффициенты или оценки предпочтений, выведенные на основе результатов участников. Расстояние при ходьбе и скученность получили вес 0,25, так как эффективность маршрута и контроль заторов рассматривались как два основных эксплуатационных ограничения; визуальная доступность получила 0,20, поскольку видимость влияет на ориентацию и осмотр экспонатов; комфорт окружающей среды и взаимодействие получили по 0,15, чтобы эти факторы влияли на поиск, не доминируя над параметрами, связанными с циркуляцией. Поскольку приоритеты экспозиции могут различаться в зависимости от контекста, протокол проверяет устойчивость локальных весов путем индивидуального изменения каждого веса на ±10% с последующей пропорциональной ренормировкой остальных весов так, чтобы общая сумма оставалась равной 1,00. Таким образом, полученные коэффициенты следует интерпретировать как настройки проектирования, специфичные для данного протокола, которые могут быть перекалиброваны для художественных, исторических, научных или коммерческих выставок.
Ручное создание планировки
Ручная планировка была создана в качестве базового условия. Шесть тематических зон были расположены в традиционной повествовательной последовательности от входа к выходу. Зона отдыха была размещена рядом со средней секцией маршрута. Начальная ширина основного прохода была установлена на уровне 2.2 m. Узлы взаимодействия были размещены у входа в каждую тематическую зону и в основных точках поворота маршрута. Ручная планировка была проверена на соответствие всем ограничениям осуществимости. Границы зон корректировались только в случае нарушения ограничений. После того как планировка стала осуществимой, были зафиксированы общая длина маршрута, коэффициент видимого фасада, максимальная локальная плотность, штраф за экологический комфорт, коэффициент интервалов взаимодействия и общая пространственная стоимость.
Стандартный имитированный отжиг
В качестве начального состояния использовалась допустимая ручная компоновка. Начальная температура была установлена на уровне 100, коэффициент охлаждения — 0,95, максимальное число итераций — 1 500, а порог стагнации — 200 итераций. Алгоритм запускался с 30 независимыми случайными значениями seed. Эти значения представляли собой параметры рабочего протокола, использованные для определения согласованного вычислительного бюджета; они не заявлялись как универсальные константы из литературы или оптимизированные результаты. T₀ = 100 обеспечивало широкое исследование пространства на ранних этапах, α = 0,95 обеспечивало постепенное охлаждение, 1 500 итераций предоставляли каждому запуску одинаковый верхний лимит бюджета поиска, а порог стагнации в 200 итераций предотвращал длительное продолжение процесса при отсутствии улучшений. Те же настройки температуры и максимального числа итераций использовались для адаптивного метода, чтобы различия были обусловлены планированием предложений и повторным нагревом, а не более крупным номинальным бюджетом поиска.
На каждой итерации создавался один соседний вариант планировки путем применения одного действия: перемещения одной тематической зоны на 0.5–2.0 m, изменения последовательности двух тематических зон, корректировки одного сегмента пути на 0.1–0.3 m или перемещения одного узла взаимодействия на 0.5–1.5 m. Предложенный вариант планировки немедленно отклонялся, если он нарушал любое ограничение по технической осуществимости.
Если предлагаемая схема была осуществима и имела более низкую пространственную стоимость, она принималась. Если же пространственная стоимость была выше, схема принималась в соответствии с уравнением вероятности:
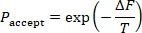
где ΔF — увеличение пространственных затрат, а T — текущая температура. Температура после каждой итерации обновлялась следующим образом:
Тновый = 0.95Tстарый
Каждый запуск прекращался при достижении максимального количества итераций или в случае, если наилучшая пространственная стоимость не улучшалась в течение 200 итераций подряд. Метод имитации отжига был признан подходящим для данной задачи, поскольку оптимизация планировки выставки представляет собой комбинаторную пространственную задачу, которую невозможно эффективно решить методом полного перебора.
Стандартный метод имитации отжига использовался в качестве основного численного алгоритмического эталона, поскольку он обладал тем же кодированием структуры, правилами допустимости, целевой функцией, инициализацией, графиком температуры и вычислительным бюджетом, что и адаптивный вариант. Стандартный метод имитации отжига был единственным численным метаэвристическим компаратором в данном исследовании и, следовательно, служил соответствующим базовым вариантом (по аналогии с абляционным анализом) для оценки влияния добавленного планирования предложений и повторного нагрева на уровне рабочего процесса. Генетические алгоритмы, оптимизация роем частиц, муравьиный алгоритм и оптимизаторы на основе машинного обучения не включались в эксперимент; соответственно, утверждения о производительности были ограничены сравнением с соответствующим базовым вариантом стандартного SA. Для каждого запуска сохранялись случайное число (seed), начальная пространственная стоимость, конечная пространственная стоимость, процент улучшения, количество итераций до достижения наилучшего решения, время выполнения, доля принятия решений и статус допустимости. Процент улучшения рассчитывался по следующей формуле:
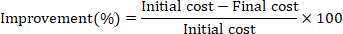
Адаптивный имитированный отжиг с повторным нагревом>
Были использованы те же исходная компоновка, ограничения допустимости, начальная температура, коэффициент охлаждения, максимальное количество итераций и 30 случайных начальных значений, что и в условиях стандартного имитированного отжига. Адаптивный алгоритм отличался только вероятностями классов перемещений, зависящими от этапа, и правилом повторного нагрева, при этом для допустимых вариантов компоновок было сохранено стандартное правило принятия Метрополиса. Были определены четыре класса предлагаемых перемещений: локальное смещение (L), перестановка последовательностей зон (S), регулировка ширины пути (W) и перенос узла взаимодействия (N). В течение первых 40% итераций вероятности классов перемещений были установлены как pL = 0.20, pS = 0.35, pW = 0.30 и pN = 0.15. В течение оставшихся 60% они были установлены как pL = 0.35, pS = 0.15, pW = 0.20 и pN = 0.30. Такое изменение частоты классов перемещений сместило поиск от широкого исследования последовательностей/путей в сторону локального пространственного уточнения и корректировки узлов взаимодействия.
На итерации t полная плотность предложения выражалась как q(x′|x,t) = pm(t)qm(x′|x), где m ∈ {L,S,W,N} обозначал выбранный класс перемещения, а pm(t) — его вероятность для конкретной фазы. Для локального смещения одна из шести тематических зон выбиралась равномерно, направление смещения выбиралось равномерно из интервала [0,2π), а величина смещения выбиралась равномерно из интервала [0.5,2.0] m; таким образом, qL была пропорциональна (1/6)(1/2π)(1/1.5). Для перестановки последовательности зон равномерно выбиралась одна из 15 неупорядоченных пар зон, что давало qS = 1/15. Для корректировки ширины пути равномерно выбирался один из J регулируемых сегментов пути, а знаковое изменение выбиралось равномерно из диапазона [−0.3,−0.1] ∪ [0.1,0.3] m, что давало qW = (1/J)(1/0.4). Для перемещения узла взаимодействия равномерно выбирался один из K текущих узлов взаимодействия, направление выбиралось равномерно из интервала [0,2π), а величина смещения выбиралась равномерно из интервала [0.5,1.5] m, что давало qN, пропорциональное (1/K)(1/2π)(1/1.0). Предложения, нарушающие ограничения, отклонялись и учитывались как самопереход.
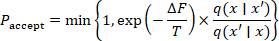
Для каждого обратимого допустимого перемещения в данной реализации условное ядро предложений было симметричным: qm(x′|x) = qm(x|x′). Поскольку для прямого и обратного перехода на данной итерации применялась одна и та же вероятность класса перемещений, специфичная для фазы, pm(t), отношение q(x|x′,t)/q(x′|x,t) было равно 1. Таким образом, вероятность принятия сводится к стандартному правилу Метрополиса для имитации отжига: A(x→x′) = min{1, exp[−(C(x′)−C(x))/T]}. Нетривиальная поправка Хастингса не применялась; поэтому данный метод называется адаптивным имитационным отжигом с повторным нагревом, а не сэмплером Метрополиса-Хастингса25.
Повторный нагрев применялся в случаях, когда наилучшая пространственная стоимость не улучшалась в течение 150 последовательных итераций, что позволяло намеренно вмешиваться до наступления остановки из-за стагнации через 200 итераций, предусмотренной при стандартном имитационном отжиге. Текущая температура увеличивалась на 10%, при этом в рамках одного запуска допускалось до 3 событий повторного нагрева. Сохранялись те же переменные эффективности алгоритма, что и в условии стандартного имитационного отжига. В эксперименте оценивалась комбинированная конфигурация, включающая график предложений, зависящий от этапа, и повторный нагрев, поэтому независимый причинно-следственный вклад каждого компонента не оценивался. Пошаговый псевдокод точной последовательности предложений, проверки допустимости, принятия по критерию Метрополиса, обновления температуры, повторного нагрева и сохранения выходных данных представлен в Дополнительном файле 3.
Treheated = 1,10Tcurrent
Финальные планировки>
Для каждого условия была выбрана одна финальная планировка. Для ручного условия использовалась возможная ручная планировка. В условиях стандартного имитационного отжига был выбран запуск с наименьшей итоговой пространственной стоимостью из 30 запусков. Для условия адаптивного имитационного отжига с повторным нагревом был выбран возможный запуск с наименьшей итоговой пространственной стоимостью из 30 запусков. Перед экспортом выбранных планировок была проведена финальная проверка на допустимость, которая подтвердила, что все зоны находятся внутри границ, зоны не перекрываются, маршрут является непрерывным, вход и выход остались неизменными, зазор между узлами взаимодействия составляет не менее 1.2 m, максимальная плотность остается ниже 1.50 persons/m2, а все тематические зоны доступны с основного маршрута.
Сцены виртуальной экспозиции
Три сцены виртуальной экспозиции были созданы в Unity 2022.3.22f1 LTS (Unity Technologies) с использованием XR Interaction Toolkit 2.5.4. Сцены были представлены с помощью шлема виртуальной реальности Meta Quest 2 (Meta Platforms) с использованием системы отслеживания головы и контроллеров с шестью степенями свободы. Контент экспозиции, визуальный стиль, модели объектов, стиль указателей, ресурсы освещения, окружающий звук, механизм взаимодействия и инструкции по навигации были идентичны для всех трех сцен. Различались только пространственное расположение, последовательность маршрута, ширина дорожек и размещение узлов взаимодействия.
Высота виртуальной камеры была установлена на уровне 1.65 m, а скорость ходьбы — 1.2 m/s. Телепортация была отключена. Использовались одни и те же триггеры начала на входе и завершения на выходе. Радиус триггера узла взаимодействия был установлен на уровне 1.0 m. Фиксировалось посещение каждого узла взаимодействия.
Во всех сценах использовались одни и те же шесть тематических наборов контента. Каждая тема была закреплена за соответствующей зоной независимо от условий планировки. Высота стен, стиль перегородок, размер медиадисплеев, плотность текста и масштаб выставочных объектов оставались неизменными. Среды виртуальной реальности были признаны подходящими для данного протокола, поскольку они позволяли изучать пространственное присутствие, ясность маршрута и опыт посетителей в контролируемых условиях планировки26.
Оборудование, программное обеспечение, инструменты мониторинга окружающей среды, файлы опросников/кодовых книг и ресурсы для анализа, необходимые для воспроизведения протокола, перечислены в Таблица материалов и организованы как Дополнительные файлы 1–3Ресурсы для исследований с зарегистрированными идентификаторами исследовательских ресурсов (RRID) были перечислены по их RRID в разделе Таблица материалов.
Сессия участника
Тестирование проводилось с каждым участником по отдельности. Перед началом сессии участник находился в состоянии покоя в течение 2 min. Был установлен наголовный дисплей, а межзрачковое расстояние отрегулировано в соответствии с комфортом участника. Была предоставлена 2 min тренировочная сцена, не входившая в состав экспозиции. Тренировочная сцена использовалась исключительно для того, чтобы ознакомить участника с перемещением и взаимодействием.
Поскольку тестирование проводилось с одним участником за раз, скученность в протоколе была представлена на основе оценок плотности по модели, а не в виде возникающего одновременного движения группы. Таким образом, эффект совместного присутствия нескольких пользователей, межличностное избегание и динамические взаимодействия в толпе не моделировались напрямую и учитывались при интерпретации результатов, связанных со скученностью.
После тренировки началась работа с назначенной экспозиционной сценой. Участнику было предложено войти в экспозицию, естественно следовать по маршруту, взаимодействовать с отмеченными узлами и покинуть зону после прохождения всех шести тематических зон. Дополнительные указания по маршруту предоставлялись только в том случае, если участник не мог продвинуться вперед более 30 s. Время завершения, время пребывания, дистанция прогулки, количество колебаний, посещения узлов взаимодействия и координаты траектории регистрировались автоматически.
Сеанс завершался, когда участник достигал триггера выхода. Нашлемный дисплей снимали, после чего участнику предоставляли отдых в течение 3 min. Сразу после периода отдыха участник заполнял послеэкспериментальную анкету.
Поведенческие, экологические и результаты анкетирования
Время выполнения определялось как интервал от активации триггера входа до активации триггера выхода. Время пребывания определялось как общее время, проведенное внутри тематических зон и областей узлов взаимодействия. Дистанция ходьбы определялась как совокупная длина пути на основе координат траектории. Количество колебаний определялось как число пауз продолжительностью более 3 s за пределами областей узлов взаимодействия. Покрытие тепловой карты рассчитывалось следующим образом:
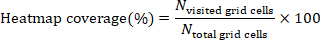
Среднюю освещенность регистрировали с помощью люксметра Testo 540 (Testo SE & Co. KGaA), уровень звукового давления — с помощью шумомера 2-го класса Testo 816-1 (Testo SE & Co. KGaA), концентрацию диоксида углерода — с помощью прибора для измерения CO₂ Testo 535 (Testo SE & Co. KGaA), а температуру окружающей среды — с помощью термогигрометра Testo 605i (Testo SE & Co. KGaA). Во всех трех вариантах обстановки использовались одни и те же точки мониторинга. Освещенность регистрировали в lx, уровень звукового давления — в dB(A), содержание диоксида углерода — в ppm, а температуру — в °C.
Степени эффекта присутствия и пространственного присутствия измерялись с использованием 7-балльной шкалы, указанной в протоколе исследования. Данные конструкты интерпретировались с опорой на валидированную структуру Опросника присутствия (PQ) Уитмера и Сингера, а также структуру Опросника присутствия Igroup (IPQ) Шуберта и др.27Переменные исследования были представлены в виде 7-балльных показателей на уровне доменов, а не в виде стандартных общих баллов PQ или IPQ. Для оценки симуляторной болезни использовалась структура симптомов Опросника симуляторной болезни (Simulator Sickness Questionnaire) вместе с заранее определенной суммарной переменной исследования в диапазоне от 0 до 30; более высокие значения указывали на более выраженный дискомфорт. Данный суммарный показатель исследования (0–30) сообщался отдельно от стандартного взвешенного общего балла тяжести SSQ, что соответствует разграничению между общепринятыми методами измерения симуляторной болезни и отчетностью о киберболезни.28Качество взаимодействия, ясность навигации, визуальный комфорт, акустический комфорт, тепловой комфорт, воспринимаемая скученность, когнитивная нагрузка и общая удовлетворенность оценивались с помощью разработанных для данного исследования многопунктовых 7-балльных шкал рейтинга. Дополнительный файл 2 были задокументированы источник конструкта, диапазон баллов и правила представления данных для каждого домена.
Результаты исследования
Основным алгоритмическим результатом была определена итоговая пространственная стоимость. Основным результатом с точки зрения пользовательского опыта была определена общая удовлетворенность. Вторичными алгоритмическими результатами были определены процент улучшения, количество итераций до достижения наилучшего решения, время выполнения и коэффициент принятия. Вторичными результатами с точки зрения пользовательского опыта были определены эффект присутствия, пространственное присутствие, качество взаимодействия, ясность ориентирования, визуальный комфорт, акустический комфорт, тепловой комфорт, воспринимаемая скученность, когнитивная нагрузка, симуляторная болезнь, время завершения, время пребывания, пройденное расстояние, количество колебаний и охват тепловой карты. Время завершения и пройденное расстояние использовались для оценки эффективности маршрута. Количество колебаний и ясность ориентирования использовались для оценки качества навигации. Эффект присутствия, пространственное присутствие, качество взаимодействия и время пребывания использовались для оценки уровня иммерсивного погружения. Воспринимаемая скученность, когнитивная нагрузка, оценки комфорта и симуляторная болезнь использовались для оценки эмпирической нагрузки.
Очистка данных и контроль качества
Перед началом анализа были проверены все записи участников. Было подтверждено, что каждая запись содержит уникальный идентификатор участника, одну метку условия, полные поведенческие логи и баллы по опроснику, а также не содержит дубликатов идентификаторов. Оценки присутствия, пространственного присутствия и специфического опыта исследования были ограничены определенным диапазоном от 1 до 7. Обобщающая переменная по исследованию кинетоза (симуляторной болезни) была ограничена заранее заданным диапазоном от 0 до 30. Файл опросника/кодового словаря был проверен, чтобы подтвердить документирование источника конструкта, диапазона ответов, построения домена и определений производных баллов, использованных в анализе.
Запись участника исключалась, если сессия не была завершена, время выполнения составило менее 3 min или более 25 min, покрытие тепловой карты было менее 10%, лог траектории был неполным или технически некорректным, дистанция ходьбы составила менее 20 m в сочетании с неполной/некорректной записью траектории или если участник запросил досрочное прекращение. Верхний порог дистанции ходьбы не применялся; дистанция ходьбы сохранялась в качестве непрерывного результата исследования во всем наблюдаемом допустимом диапазоне. Запуск алгоритма исключался из выбора макета, если он нарушал любое ограничение по реализуемости. Случайные числа (random seeds), файлы макетов, выходные данные алгоритмов, файлы опросников/кодовых книг и скрипты анализа были сохранены для обеспечения воспроизводимости. Сохранение случайных чисел было необходимо, поскольку результаты стохастической оптимизации могут варьироваться в зависимости от инициализации и поведения предложений29.
Эффективность алгоритма
Были проанализированы 30 стандартных запусков имитации отжига и 30 запусков адаптивной имитации отжига с повторным нагревом. Начальная пространственная стоимость, конечная пространственная стоимость, процент улучшения, количество итераций до достижения наилучшего решения, время выполнения и вероятность принятия были представлены в виде среднего значения ± стандартного отклонения (SD); для групповых средних и различий между алгоритмами были рассчитаны 95% доверительные интервалы.
Нормальность распределения оценивали с помощью графиков «квантиль-квантиль» (Q-Q) и теста Шапиро-Уилка. Гомогенность дисперсии оценивали с помощью теста Ливена. Два алгоритмических условия сравнивали с использованием метода для независимых выборок t тесты в случаях, когда допущения были соблюдены. В случаях, когда допущения не были соблюдены, использовались U-критерии Манна-Уитни. Двусторонний p были представлены значения, 95% доверительные интервалы и величины эффекта. d Коэна д рассчитывали по формуле

где:
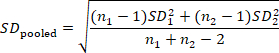
Для непараметрических сравнений использовалась ранговая бисериальная корреляция. Анализ чувствительности проводился путем индивидуального изменения веса каждой целевой функции на ±10% с пропорциональной ренормировкой остальных четырех весов таким образом, чтобы общая сумма оставалась равной 1,00. Конечная пространственная стоимость и процент улучшения пересчитывались для каждого альтернативного вектора весов. Алгоритмическое сравнение считалось стабильным, если адаптивный имитационный отжиг с условием повторного нагрева обеспечивал более низкую конечную пространственную стоимость при всех альтернативных настройках весов.
Анализ результатов участников
Результаты участников в трех вариантах планировки анализировали с помощью IBM SPSS Statistics 27.0 (IBM Corp.). Непрерывные переменные представлены в виде среднего значения ± SD, а категориальные переменные — в виде количества и процентов. Нормальность распределения оценивали с помощью Q-Q графиков и теста Шапиро-Уилка. Гомогенность дисперсии оценивали с помощью теста Левена. Для нормально распределенных результатов с приемлемой гомогенностью дисперсии использовали однофакторный дисперсионный анализ (ANOVA). В случаях нарушения условия гомогенности дисперсии применяли ANOVA Уэлча. Для результатов с ненормальным распределением использовали критерии Краскела-Уоллиса.
Были проведены попарные сравнения ручного размещения, стандартного размещения методом имитации отжига и адаптивного размещения методом имитации отжига с повторным нагревом. Три попарных сравнения для каждого показателя были скорректированы с использованием метода Холма. 95%-е доверительные интервалы были представлены вместе с скорректированными pзначения. Для стандартного ANOVA приводили показатель эта-квадрат, для ANOVA Уэлча — омега-квадрат, для критериев Краскела — Уоллиса — эпсилон-квадрат, а для попарных сравнений — стандартизированные средние разности. В качестве дополнительного анализа устойчивости результатов были рассчитаны попарные контрасты Уэлча на основе среднего значения группы, стандартного отклонения (SD) и n = 60 в группе. Степени свободы Уэлча, двусторонний критерий p значения, скорректированные по методу Холма p значения, 95% ДИ для разности средних и g Хеджеса г были рассчитаны. Этот дополнительный анализ был проведен с использованием статистики на групповом уровне и представлен в Дополнительная таблица 1.
Основным анализом было признано рандомизированное сравнение трех групп в соотношении 1:1:1. Перед распределением по группам были зафиксированы возрастная группа, пол, уровень образования, предыдущий опыт использования виртуальной реальности и частота посещения музеев/выставок для характеристики выборки и выявления явного дисбаланса. Дизайн и статистическая мощность исследования не были рассчитаны на проведение тестов взаимодействия подгрупп, и заранее определенная модель модерации не предусматривалась; следовательно, данные характеристики рассматривались как контекстные переменные, а не как доказанные модераторы. Рандомное распределение обеспечило контроль базовых характеристик на уровне дизайна, в то время как остаточное влияние предшествующего знакомства с VR было эксплицитно отмечено как ограничение исследования. Значение eta-квадрат было рассчитано с использованием
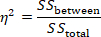
Значение эпсилон-квадрат для критерия Краскела-Уоллиса рассчитывалось следующим образом:
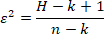
где H — статистика критерия Краскела-Уоллиса, k — количество групп, а n — общий размер выборки.
При интерпретации приоритет был отдан общим показателям удовлетворенности, эффекту присутствия, ясности навигации, воспринимаемой скученности, когнитивной нагрузке, времени прохождения, пройденному расстоянию, количеству колебаний и покрытию тепловой карты, поскольку эти переменные напрямую отражали пространственную эффективность и иммерсивный опыт посетителей.
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Результаты
Поток участников и полнота данных
В общей сложности 180 участников приняли участие в эксперименте с иммерсивной выставкой и были включены в финальный анализ. Три варианта планировки были сбалансированы: по 60 участников было распределено в группу с ручной планировкой, в группу со стандартной планировкой методом имитации отжига и в группу с адаптивной планировкой методом имитации отжига с повторным нагревом. После контроля качества данных ни одна запись участника не была исключена. Все поведенческие...
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Обсуждение
В настоящем исследовании оценивался воспроизводимый рабочий процесс планировки экспозиции, сочетающий взвешенную модель пространственных затрат, адаптивный имитационный отжиг с повторным нагревом и тестирование участников в виртуальной реальности. В рамках заданного сценария размером 36 m x 24 m адаптивная планировка обеспечила более низкие пространственные затраты по сравнению со стандартным имитационным отжигом и была связана с более высокой удовлетворенностью, более сильным чувством присутствия, более четкой навигацие...
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Раскрытие информации
Авторы заявляют об отсутствии конфликта финансовых интересов.
Благодарности
Авторы благодарят участников, принявших участие в оценке выставки в виртуальной реальности. Авторы также выражают благодарность Школе искусства и дизайна и Колледжу информационных и управленческих наук Университета сельского хозяйства Хэнаня за поддержку в разработке и оценке рабочего процесса проектирования иммерсивного выставочного пространства. Исследование не получило внешнего финансирования. Работа была выполнена за счет собственных ресурсов авторов и с использованием стандартной институциональной базы Университета сельского хозяйства Хэнаня.
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.
Материалы
| Имя | Компания | Каталожный номер | Комментарии |
|---|---|---|---|
| Программное обеспечение для 3D-моделирования | Blender Foundation | Нет данных | Blender 4.0.2; использовался для построения геометрии выставочного пространства, тематических зон, перегородок и пространственных объектов. RRID:SCR_008606 |
| Скрипты для анализа | Специализированные исследовательские скрипты | Поскольку исходный текст не был предоставлен, я не могу выполнить перевод. Пожалуйста, введите текст, который необходимо перевести на русский язык. | Версия 1.0; использовалась для статистического анализа, анализа чувствительности, расчета доверительных интервалов и подготовки данных для рисунков. |
| Монитор углекислого газа | Testo SE & Co. KGaA | testo 535; 0563 0535 | Цифровой CO2 измеритель; диапазон измерения 0–10 000 ppm; используется в качестве контрольного образца по протоколу для проверки концентрации диоксида углерода в соответствии с заданными параметрами окружающей среды. |
| Настольная рабочая станция | Dell Technologies | Precision 3660 Tower | 32 ГБ ОЗУ; используется для рендеринга виртуальных сцен, симуляции планировки, выполнения алгоритмов и регистрации сеансов участников. |
| Скрипты для генерации рисунков | Индивидуальные исследовательские скрипты | Пожалуйста, предоставьте исходный текст для перевода. | Версия 1.0; используется для построения графиков производительности алгоритма, графиков исходов посетителей и тепловых карт траекторий. |
| Игровой движок / VR-платформа | Unity Technologies | Данный текст отсутствует. Пожалуйста, предоставьте исходный английский текст для перевода. | Unity 2022.3.22f1 LTS; использовалась для создания и запуска сцен виртуальной выставки. |
| Нашлемный дисплей | Meta Platforms, Inc. | Meta Quest 2 (128 ГБ) | автономный HMD-шлем с 6 степенями свободы (6-DoF); 1832 × 1920 пикселей на каждый глаз; частота обновления сеанса 90 Гц; используется для создания иммерсивной сцены виртуальной реальности и отслеживания движений участника. |
| Люксметр | Testo SE & Co. KGaA | testo 540; 0560 0540 | Цифровой люксметр; диапазон измерения 0–99 999 лк; используется в качестве контрольной проверки освещенности по протоколу при заданном целевом значении условий окружающей среды. |
| NumPy | Разработчики NumPy | Поскольку исходный текст отсутствует, я не могу выполнить перевод. Пожалуйста, предоставьте текст, который необходимо перевести на русский язык. | Версия 1.26.4; использовалась для операций с числовыми массивами и подготовки данных. RRID:SCR_008633 |
| Скрипт оптимизации | Специальный сценарий исследования | Поскольку исходный текст отсутствует, пожалуйста, предоставьте содержимое, которое необходимо перевести. | Python 3.11, версия 1.0; реализует стандартный алгоритм имитации отжига (Standard SA) и адаптивный алгоритм имитации отжига с повторным нагревом (Adaptive SA-R), включая выбор предложений в зависимости от этапа, критерий принятия Метрополиса и повторный нагрев. |
| pandas | команда разработчиков pandas | Поскольку вы не предоставили исходный текст для перевода, пожалуйста, введите текст на английском языке, который необходимо перевести на русский. Я готов выполнить профессиональный перевод вашего научно-образовательного контента JoVE в соответствии со всеми заданными требованиями. | Версия 2.1.4; использовалась для очистки набора данных, табуляции и подготовки данных для построения графиков. RRID:SCR_018214 |
| Форма скрининга участников | Форма индивидуального исследовательского заказа | Поскольку исходный текст не был предоставлен, пожалуйста, отправьте контент, который необходимо перевести. | Версия 1.0; использовалась для регистрации соответствия критериям отбора, демографических переменных, предшествующего опыта использования виртуальной реальности и частоты посещения музеев/выставок. |
| Опросник оценки после получения опыта | Форма индивидуального исследовательского заказа | Поскольку исходный текст не был предоставлен, пожалуйста, введите текст, который необходимо перевести. | Версия 1.0; 7-балльные шкалы ответов; используются для оценки качества взаимодействия, ясности навигации, визуального/акустического/теплового комфорта, воспринимаемой скученности, когнитивной нагрузки и общей удовлетворенности. |
| Форма оценки присутствия и пространственного присутствия | Специализированная форма исследования | Поскольку исходный текст не был предоставлен (N/A), пожалуйста, введите текст, который необходимо перевести. | Версия 1.0; специфические для исследования 7-балльные показатели доменов интерпретировались с учетом структур PQ/IPQ; стандартные общие баллы PQ или IPQ не приводились. |
| Язык программирования Python | Python Software Foundation | Поскольку исходный текст не был предоставлен, пожалуйста, отправьте контент, который необходимо перевести. | Версия 3.11; использовалась для выполнения алгоритма, расчета функции стоимости, обработки данных и анализа чувствительности. RRID:SCR_008394 |
| SciPy | сообщество SciPy | Поскольку исходный текст не был предоставлен, пожалуйста, введите текст для перевода. | Версия 1.11.4; использовалась для статистических тестов и вспомогательного численного анализа. RRID:SCR_008058 |
| Форма оценки симуляторной болезни | Форма индивидуального исследовательского запроса | Поскольку исходный текст не был предоставлен, пожалуйста, введите текст, который необходимо перевести. | Версия 1.0; предварительно задано 0–Резюме 30 исследований на основе структуры симптомов SSQ; отличное от стандартного взвешенного общего балла тяжести по SSQ. |
| Шумомер | Testo SE & Co. KGaA | testo 816-1; 0563 8170 | IEC 61672-1 класс 2; 30–130 дБ; частотная характеристика A/C; используется в качестве контрольной проверки протокола уровня звукового давления в соответствии с заранее определенным целевым показателем окружающей среды. |
| Программное обеспечение для работы с электронными таблицами | Microsoft | Поскольку исходный текст не был предоставлен, пожалуйста, отправьте текст, который необходимо перевести. Я готов приступить к переводу вашего научного контента в соответствии со всеми указанными требованиями. | Microsoft Excel 2021; использовался для организации набора данных, подготовки кодификатора и создания дополнительных файлов электронных таблиц. RRID:SCR_016137 |
| Статистическое программное обеспечение | IBM | Поскольку исходный текст отсутствует, пожалуйста, предоставьте содержимое, которое необходимо перевести. | IBM SPSS Statistics 27.0; использовался для проведения дисперсионного анализа (ANOVA), тестов Уэлча, проверки допущений и дополнительной статистической верификации. RRID:SCR_002865 |
| Монитор температуры | Testo SE & Co. KGaA | testo 605i; 0560 2605 03 | Термогигрометр; диапазон температур −от 20 до +60 °C; 0.1 °C разрешение; используется в качестве контрольной проверки протокола для контроля температуры окружающей среды при заданном целевом значении параметров среды. |
| Пакет интеграции VR | Unity Technologies | Данные отсутствуют | XR Interaction Toolkit 2.5.4; используется для взаимодействия в виртуальной реальности (VR), управления перемещением, обработки триггерных событий и регистрации траекторий. |
| ПРИМЕЧАНИЕ: В данном исследовании биологические ресурсы не использовались. Для соответствующих исследовательских ресурсов приведены идентификаторы RRID. |
Ссылки
- Falk JH, Dierking LD. The museum experience revisited. Left Coast Press; Walnut Creek, CA; 2013.
- Hillier B, Hanson J. The social logic of space. Cambridge University Press; Cambridge; 1984.
- Turner A, Doxa M, O'Sullivan D, Penn A. From isovists to visibility graphs: a methodology for the analysis of architectural space. Environ Plan B Plan Des. 2001;28:103-21.
- Kuliga SF, Thrash T, Dalton RC, Hölscher C. Virtual reality as an empirical research tool: exploring user experience in a real building and a corresponding virtual model. Comput Environ Urban Syst. 2015;54:363-75.
- Radianti J, et al. A systematic review of immersive virtual reality applications for higher education: design elements, lessons learned, and research agenda. Comput Educ. 2020;147:103778.
- Cummings JJ, Bailenson JN. How immersive is enough? A meta-analysis of the effect of immersive technology on user presence. Media Psychol. 2016;19:272-309.
- Witmer BG, Singer MJ. Measuring presence in virtual environments: a presence questionnaire. Presence-Teleop Virt. 1998;7:225-40.
- Makransky G, Petersen GB. The Cognitive Affective Model of Immersive Learning: a theoretical research-based model of learning in immersive virtual reality. Educ Psychol Rev. 2021;33:937-58.
- Kennedy RS, Lane NE, Berbaum KS, Lilienthal MG. Simulator Sickness Questionnaire: an enhanced method for quantifying simulator sickness. Int J Aviat Psychol. 1993;3:203-20.
- Kirkpatrick S, Gelatt CD Jr, Vecchi MP. Optimization by simulated annealing. Science. 1983;220:671-80.
- Metropolis N, et al. Equation of state calculations by fast computing machines. J Chem Phys. 1953;21:1087-92.
- Hastings WK. Monte Carlo sampling methods using Markov chains and their applications. Biometrika. 1970;57:97-109.
- Aarts EHL, Korst JHM. Simulated annealing and Boltzmann machines: a stochastic approach to combinatorial optimization and neural computing. John Wiley & Sons; Chichester; 1989.
- Van Laarhoven PJM, Aarts EHL. Simulated annealing: theory and applications. D. Reidel Publishing Company; Dordrecht; 1987.
- Bertsimas D, Tsitsiklis J. Simulated annealing. Stat Sci. 1993;8:10-5.
- Talbi EG. Metaheuristics: from design to implementation. John Wiley & Sons; Hoboken, NJ; 2009.
- Sörensen K. Metaheuristics: the metaphor exposed. Int Trans Oper Res. 2015;22:3-18.
- Hillier B. Space is the machine: a configurational theory of architecture. Cambridge University Press; Cambridge; 1996.
- Lolli F, et al. Post-Occupancy Evaluation's (POE) applications for improving indoor environment quality (IEQ). Toxics. 2022;10:626.
- Ministry of Housing and Urban-Rural Development of the People's Republic of China, State Administration for Market Regulation. GB/T 50034-2024 Standard for lighting design of buildings. Beijing; 2024.
- State Administration for Market Regulation, Standardization Administration of China. GB/T 23863-2024 Specification for lighting design of museum. Beijing; 2024.
- State Administration for Market Regulation, Standardization Administration of China. GB/T 18883-2022 Standards for indoor air quality. Beijing; 2022.
- Ministry of Housing and Urban-Rural Development of the People's Republic of China, General Administration of Quality Supervision, Inspection and Quarantine. GB/T 50785-2012 Evaluation standard for indoor thermal environment in civil buildings. Beijing; 2012.
- Ministry of Environmental Protection of the People's Republic of China, General Administration of Quality Supervision, Inspection and Quarantine. GB 3096-2008 Environmental quality standard for noise. Beijing; 2008.
- Chib S, Greenberg E. Understanding the Metropolis-Hastings algorithm. Am Stat. 1995;49:327-35.
- Slater M, Sanchez-Vives MV. Enhancing our lives with immersive virtual reality. Front Robot AI. 2016;3:74.
- Schubert T, Friedmann F, Regenbrecht H. The experience of presence: factor analytic insights. Presence-Teleop Virt. 2001;10:266-81.
- Stanney KM, Kennedy RS, Drexler JM. Cybersickness is not simulator sickness. Proc Hum Factors Ergon Soc Annu Meet. 1997;41:1138-42.
- Blum C, Roli A. Metaheuristics in combinatorial optimization: overview and conceptual comparison. ACM Comput Surv. 2003;35:268-308.
- Benedikt ML. To take hold of space: isovists and isovist fields. Environ Plan B Plan Des. 1979;6:47-65.
- Penn A. Space syntax and spatial cognition: or why the axial line? Environ Behav. 2003;35:30-65.
- Sherman WR, Craig AB. Understanding virtual reality: interface, application, and design. Morgan Kaufmann; San Francisco, CA; 2003.
- Slater M. Place illusion and plausibility can lead to realistic behaviour in immersive virtual environments. Philos Trans R Soc Lond B Biol Sci. 2009;364:3549-57.
- Sweller J. Cognitive load during problem solving: effects on learning. Cogn Sci. 1988;12:257-85.
- Heydarian A, Carneiro JP, Gerber D, Becerik-Gerber B. Immersive virtual environments versus physical built environments: a benchmarking study for building design and user-built environment explorations. Autom Constr. 2015;54:116-26.
- Rebenitsch L, Owen C. Review on cybersickness in applications and visual displays. Virtual Real. 2016;20:101-25.
- Clay V, König P, König SU. Eye tracking in virtual reality. J Eye Mov Res. 2019;12:3.
- Deb K, Pratap A, Agarwal S, Meyarivan T. A fast and elitist multiobjective genetic algorithm: NSGA-II. IEEE Trans Evol Comput. 2002;6:182-97.
- Kennedy J, Eberhart RC. Particle Swarm Optimization. Proc IEEE Int Conf Neural Netw. 4, 1942-1948.
- Dorigo M, Maniezzo V, Colorni A. Ant system: optimization by a colony of cooperating agents. IEEE Trans Syst Man Cybern B Cybern. 1996;26:29-41.
Доступ ограничен. Войдите в систему или начните пробный период, чтобы просмотреть этот контент.