В данной работе мы предлагаем подход на основе дополненной реальности (AR) с использованием стереокамеры и безмаркерной регистрации для оказания помощи при удалении ретинированных сверхкомплектных зубов. Этот рабочий процесс обеспечивает визуальную поддержку при локализации ретинированных сверхкомплектных зубов и может служить эффективным вспомогательным методом для клинического применения.
Методическая статья
Навигация с использованием дополненной реальности на базе камеры для помощи при удалении ретинированных сверхкомплектных зубов
В этой статье
Краткое содержание
Аннотация
Хирургическое удаление глубоко ретинированных сверхчисленных зубов является сложной педиатрической процедурой из-за их скрытого расположения и близости к жизненно важным структурам, таким как зачатки зубов и нервы. Традиционные методы «на глаз» часто опираются на субъективную мысленную реконструкцию 3D-изображений, что может привести к избыточному удалению костной ткани и ятрогенным повреждениям. В данном исследовании представлен стандартизированный протокол с использованием навигационной системы дополненной реальности (AR) на базе камеры для облегчения локализации ретинированных сверхчисленных зубов. Был разработан цифровой рабочий процесс, интегрирующий данные предоперационной конусно-лучевой компьютерной томографии (КЛКТ) с внутриротовым сканированием для создания индивидуального виртуального плана лечения. Во время операции камера высокого разрешения фиксирует операционное поле, а виртуальная модель ретинированного сверхчисленного зуба накладывается на живое изображение с камеры, выводимое на экран компьютера, обеспечивая визуальный ориентир для облегчения локализации. Интерфейс AR-навигации позволяет хирургам регулировать прозрачность различных слоев тканей для улучшения обзора внутренних структур и точно настраивать совмещение изображений с помощью регулируемого порога достоверности локализации. Кроме того, система позволяет зафиксировать изображение после достижения наиболее точного совмещения, что обеспечивает визуальную стабильность при выполнении критических манипуляций. Данный протокол был продемонстрирован на клиническом случае пациента с глубоко ретинированным сверхчисленным зубом. Предварительный результат показал, что система обеспечила интуитивное пространственное руководство для облегченной локализации ретинированного сверхчисленного зуба. Рабочий процесс оказался клинически осуществимым, интраоперационных осложнений, таких как повреждение соседних корней, не наблюдалось. В заключение, AR-навигация на базе камеры может служить потенциальным вспомогательным подходом к традиционным методам облегченного удаления ретинированных сверхчисленных зубов. Обеспечивая визуализацию внутренних структур в реальном времени и интерактивный контроль над совмещением и прозрачностью, данный протокол способствует внедрению цифровых инноваций в сложную педиатрическую стоматологическую практику.
Введение
Сверхкомплектные зубы — это зубы, количество которых превышает норму для данного зубного ряда. Они представляют собой распространенную аномалию развития зубов, а также могут быть оральным проявлением некоторых синдромов. Клинически сверхкомплектные зубы чаще всего наблюдаются в переднем отделе верхней челюсти. Некоторые сверхкомплектные зубы проявляются лишь увеличением общего количества зубов и могут оставаться бессимптомными; однако они также могут вызывать осложнения, включая аномальное прорезывание соседних зубов, резорбцию корней, нарушения в зубных дугах и образование кист1,2. Таким образом, хирургическое удаление обычно требуется в тех случаях, когда сверхкомплектные зубы препятствуют прорезыванию постоянных зубов, создают риск развития осложнений или влияют на последующее планирование лечения.
Ранняя диагностика и своевременное вмешательство имеют фундаментальное значение для лечения сверхкомплектных зубов. Сроки проведения вмешательства и выбор хирургического подхода тесно связаны с пространственным расположением сверхкомплектного зуба. Хотя оптимальное время удаления остается предметом дискуссий, многие клиницисты отдают предпочтение раннему вмешательству в случаях, когда уже нарушено прорезывание постоянных зубов или существует потенциальный риск осложнений3,4. Выбор хирургической методики в значительной степени зависит от данных клинического и рентгенологического обследований. Перед удалением сверхкомплектных зубов обычно применяется КЛКТ, так как она позволяет провести трехмерную (3D) оценку количества, положения, морфологии корней и взаимоотношения сверхкомплектных зубов с окружающими анатомическими структурами. Эта информация помогает определить точное местоположение зуба, его вестибулярное или палатальное положение, степень ретенции в кости и подходящий хирургический доступ2,5.
В настоящее время традиционное удаление «на глаз» в основном опирается на пространственную интерпретацию предоперационных снимков хирургом и локализацию на основе имеющегося опыта. Ошибки в локализации могут привести к чрезмерному удалению костной ткани и даже к повреждению корней соседних зубов или важных анатомических структур3,6. С развитием концепций минимально инвазивного вмешательства и достижениями в области цифровых технологий для удаления сложных ретинированных или сверхкомплектных зубов стали применяться персонализированные 3D-печатные шаблоны, динамическая навигация, смешанная реальность и роботизированные методы7,8,9,10. Эти методы продемонстрировали потенциал в улучшении локализации, сокращении времени операции и уменьшении объема удаляемой костной ткани. Однако данные методы также имеют свои ограничения. Персонализированные 3D-печатные шаблоны обычно требуют предоперационного проектирования, обработки модели, печати шаблона и постобработки, что может увеличить время подготовки и сложность рабочего процесса. В первичных больницах или учреждениях с ограниченным оборудованием изготовление шаблонов часто зависит от внешних перерабатывающих центров, что может еще больше затянуть время подготовки. Системы динамической навигации и роботизированные комплексы обычно требуют дополнительных устройств отслеживания и процедур регистрации. В ограниченном операционном пространстве полости рта эти системы могут усложнить расстановку оборудования и хирургические манипуляции, а также повлиять на поле зрения хирурга и работу с инструментами. Несмотря на высокий потенциал визуализации смешанной реальности, точность совмещения виртуального и реального объектов, а также стабильность динамического отслеживания остаются важными факторами, ограничивающими ее клиническое применение. Кроме того, высокая стоимость оборудования и длительный период обучения работе с этими технологиями могут ограничить их широкое использование при амбулаторном удалении ретинированных сверхкомплектных зубов.
Для устранения этих ограничений метод дополненной реальности (AR), используемый в данном протоколе, основан на относительно простой аппаратной конфигурации, состоящей в основном из компьютера, стереокамеры и программного обеспечения для AR-навигации. Технология AR уже предварительно применялась при проведении челюстно-лицевых операций, включая цистэктомию одонтогенных кист, установку зубных имплантатов, ортогнатические операции, хирургическое лечение челюстно-лицевых травм и удаление ретинированных третьих моляров, продемонстрировав потенциал для интраоперационной визуализации и пространственной локализации11,12,13,14,15,16. В связи с этим в данном протоколе предлагается метод AR на основе стереокамеры, без использования маркеров и с применением регистрации, для помощи при удалении сверхкомплектных зубов. В предоперационном периоде для 3D-реконструкции получают данные КЛКТ и модели внутриротового сканирования. Цифровые модели сверхкомплектного зуба и соседних зубов реконструируют и импортируют в систему AR-навигации. В ходе операции стереокамера в режиме реального времени захватывает операционное поле. Система выполняет безмаркерную регистрацию на основе морфологии зубного ряда, и виртуальная модель сверхкомплектного зуба накладывается на изображение с камеры, выводимое на экран, обеспечивая тем самым интраоперационный визуальный ориентир для локализации. Такой рабочий процесс особенно подходит для глубоко ретинированных сверхкомплектных зубов, локализация которых при традиционном свободном хирургическом доступе представляется затруднительной.
Протокол
Описанная здесь процедура была одобрена и проведена в соответствии с рекомендациями Комитета по этике исследований с участием людей при Стоматологической больнице, аффилированной с Куньминским медицинским университетом, Куньмин, Китай (номер одобрения KYKQ2025MEC0077). От пациента и ее законного представителя было получено письменное согласие на использование и публикацию клинических и интраоперационных изображений.
1. Подготовка прибора
- Подготовьте стерильные инструменты для удаления зуба.
- Подготовьте оборудование для дополненной реальности (AR), включая ноутбук и камеру высокого разрешения, подключенную к компьютеру через USB 3.0.
2. Предоперационная визуализация и подготовка пациента (Рисунок 1)
- Выполните предоперационную 3D-реконструкцию на основе КЛКТ высокого разрешения, обращая особое внимание на положение ретинированного сверхкомплектного зуба в верхней челюсти и его пространственное отношение к корням соседних зубов и носонебному нейрососудистому пучку.
ПРИМЕЧАНИЕ: Параметры получения КЛКТ: New Tom 3G; поле обзора: 153.60 mm x 153.60 mm; размер матрицы: 512 x 512 пикселей; размер вокселя: 0.300 mm; напряжение на трубке: 110 kVp; ток трубки: 3 mA.- Экспортируйте набор данных КЛКТ в формате DICOM (Digital Imaging and Communications in Medicine) из программного обеспечения для КЛКТ.
- Откройте Mimics Medical 21.0 (далее именуемое ПО для 3D-реконструкции). Нажмите File > New Project, импортируйте набор данных DICOM пациента и нажмите Next > Open.
- Нажмите Segment > New Mask. В разделе Predefined Threshold Sets выберите Bone (CT) и отрегулируйте диапазон пороговых значений с помощью ползунка. В данном случае установите минимальное значение 570 HU и максимальное значение 3071 HU. Создайте маску, содержащую данные скелета черепа и лица (назовите ее Maxilla).
- Нажмите Segment > Crop Mask, перетащите рамку выделения, чтобы ограничить область верхней челюстью, и нажмите OK.
- Нажмите Segment > Edit Masks, выберите Erase во всплывающем окне и удалите зубы нижней челюсти, контактирующие с зубами верхней челюсти, в двухмерном и 3D-видах. Получите модель верхней челюсти и зубного ряда верхней челюсти.
- Реконструируйте сверхкомплектный зуб и соседние зубы. Нажмите New Mask, выберите Enamel (CT, Child) в Predefined Threshold Sets и нажмите OK, чтобы получить данные о зубах пациента.
- Нажмите Segment > Edit Masks, выберите Erase во всплывающем окне и удалите ненужные зубы, оставив только ретинированный сверхкомплектный зуб в области корня правого верхнего резца.
- Нажмите Segment > Edit Masks и Multiple Slice Edit, чтобы уточнить маску сверхкомплектного зуба.
- Выберите маски верхней челюсти и сверхкомплектного зуба, щелкните правой кнопкой мыши и выберите Calculate Part для создания соответствующих 3D-объектов.
- Получите и обработайте данные внутриротового сканирования пациента (Рисунок 2A).
- Перед сканированием откалибруйте внутриротовой 3D-сканер с помощью модуля калибровки в программном обеспечении для сканирования в соответствии с инструкциями производителя. Выполните сканирование зубного ряда с помощью внутриротового 3D-сканера (скорость сканирования: 20 кадров/с; точность для одного зуба: ≤0.01 mm; глубина сканирования: <22 mm) и экспортируйте данные сканирования в формате STL.
- Откройте Geomagic Wrap 2021 (далее именуемое ПО для обработки данных 3D-сканирования).
- Нажмите File > Open, выберите STL-файл данных сканирования зубного ряда верхней челюсти и нажмите Open.
- В окне выбора единиц измерения выберите Millimeters и нажмите OK.
- Нажмите Trim > Trim with Curve, чтобы удалить избыточные и некорректные невалидные данные по краям скана.
- Нажмите Polygons > Fill Single Hole > Flat > Bridge, чтобы закрыть модель.
- Нажмите Mesh Doctor > Apply > OK, чтобы исправить модель.
- Нажмите Save и выберите STL в качестве типа файла.
3. Совмещение данных 3D-сканирования с данными реконструкции, полученными с помощью КЛКТ
- В программном обеспечении для 3D-реконструкции выберите Import > STL и импортируйте исправленный STL-файл модели внутриротового сканирования.
- Выберите Align > Point Registration и отметьте соответствующие воспроизводимые ориентиры как на модели внутриротового сканирования, так и на модели зубного ряда, полученной на основе КЛКТ. Для первоначальной регистрации по точкам требуется минимум четыре нелинейно расположенные точки; для повышения стабильности регистрации рекомендуется использовать шесть точек. Например, выберите точки мезио-режущего угла центральных резцов верхней челюсти, вершины клыков, а также либо вершины мезио-щечных бугров, либо центральные ямки первых моляров верхней челюсти с обеих сторон. Нажмите OK для получения предварительно зарегистрированной модели.
- В разделе Objects нажмите Contours Visible, чтобы оценить качество регистрации в аксиальной, сагиттальной и коронарной плоскостях. Регистрация считается удовлетворительной, если контуры зубного ряда модели внутриротового сканирования и модели, полученной на основе КЛКТ, демонстрируют почти полное визуальное перекрытие в двухмерных проекциях без явного смещения или вращательного несоответствия. При обнаружении несоответствия скорректируйте модель, используя функции Reposition > Move with Mouse и Rotate with Mouse, чтобы получить окончательно зарегистрированную модель.
- Выберите File > Export > Binary STL > Part, выделите модель ретинированного сверхкомплектного зуба и зарегистрированную модель внутриротового сканирования, после чего нажмите Add > Finish.
4. Изоляция данных о передней зубной дуге для распознавания (Рисунок 2B)
- Откройте программное обеспечение для обработки данных 3D-сканирования.
- Нажмите File > Open, выберите STL-файл с данными сканирования верхнего зубного ряда и нажмите Open.
- В окне выбора единиц измерения выберите Millimeters и нажмите OK.
- Нажмите Trim > Trim with Curve. Последовательно кликайте вдоль десневого края, чтобы обвести коронковую часть передних зубов верхней челюсти от клыка до клыка, затем нажмите Apply > OK.
- В Model Manager выберите части коронок, не относящиеся к передним зубам, щелкните правой кнопкой мыши и выберите Delete.
- Нажмите Polygons > Fill Single > Flat > Bridge. Выберите зеленую граничную линию, зажмите левую кнопку мыши, перетащите курсор и выберите границу на противоположном конце, чтобы завершить создание перемычки.
- Нажмите Fill All > Apply > OK, чтобы завершить закрытие модели.
- Нажмите Mesh Doctor > Apply > OK, чтобы завершить восстановление модели.
- Нажмите Save и выберите STL в качестве формата файла.
5. Инициация навигации с помощью дополненной реальности (AR)
ПРИМЕЧАНИЕ: Камера Intel RealSense D415 использовалась только для получения RGB-изображений с разрешением 1080p и частотой 30 fps; ее функция определения глубины не использовалась для отслеживания или регистрации. Параметры калибровки камеры были определены заранее в ходе разработки программного обеспечения и использовались для AR-регистрации. В ходе последующего использования дополнительная калибровка не требовалась. В данной системе регистрация выполнялась с использованием индивидуальной трехмерной модели переднего зубного ряда пациента в качестве маркера зубного ряда. Система сопоставляла проецируемый контур и геометрические особенности этой 3D-модели с передним зубным рядом пациента в режиме реального времени через RGB-камеру. После автоматической регистрации виртуальная модель сверхкомплектного зуба отображалась в соответствии с ее предопределенным предоперационно пространственным отношением к модели переднего зубного ряда.
- Откройте программное обеспечение AR.
- Нажмите Import STL, выберите модель impacted supernumerary tooth и модель переднего отдела зубного ряда, экспортированные на предыдущих этапах, нажмите OK, а затем нажмите Save project.
6. Предоперационная подготовка
- Положите пациента в положение лежа на спине и приведите стоматологическое кресло в хирургическое положение.
- Продезинфицируйте внутриротовую и внеротовую области 0,5% раствором повидон-йода.
- Накройте голову, лицо и шею стерильными простынями, оставив открытой только область от кончика носа до подбородочной точки.
- Проведите местную инфильтрационную анестезию слизистой оболочки щеки и неба в области хирургического вмешательства, используя примерно 1,7 mL 4% раствора гидрохлорида артикаина с эпинефрином 1:100 000, содержащего 68 mg гидрохлорида артикаина и 17 µg битартрата эпинефрина.
- Накройте кабель передачи данных камеры и миниатюрный опорный кронштейн стерильным чехлом. Во время получения изображений держите камеру на расстоянии не менее 30 cm от стерильного хирургического поля.
7. Определение хирургического доступа при помощи дополненной реальности (AR)
ПРИМЕЧАНИЕ: Процедуру должна выполнять группа, состоящая из лечащего хирурга-стоматолога с опытом работы с технологией AR, хирургического ассистента и ассистента по AR-операциям.
- Отодвиньте верхнюю губу с помощью ретрактора и ротового зеркала, чтобы открыть операционное поле.
- Откройте программное обеспечение AR и файл проекта. Выберите модель передних зубов и используйте ее в качестве регистрационного маркера. Нажмите Virtual and Navigation > Camera AR Navigation, затем выберите камеру для входа в интерфейс AR-навигации.
- После успешной активации модуля навигации в интерфейсе отобразится изображение с камеры в реальном времени. В центре экрана появится контур регистрационного маркера. Поскольку камера расположена на определенном расстоянии и под определенным углом к операционному полю, вручную отрегулируйте размер и ориентацию регистрационного маркера так, чтобы они соответствовали контуру зубного ряда на изображении с камеры. Этот этап служит лишь для первоначального выравнивания; окончательная регистрация выполняется автоматически на этапе 7.4.
- Когда уверенность в сопоставлении признаков и локализации достигнет установленного порога (0,7), система автоматически завершит регистрацию. Под сопоставлением признаков понимается соответствие между спроецированным контуром и геометрическими особенностями индивидуальной трехмерной модели передних зубов пациента и видимого зубного ряда на изображении с RGB-камеры в реальном времени.
ПРИМЕЧАНИЕ: Уверенность в локализации означает расчетную программным обеспечением надежность пространственной локализации маркера зубного ряда в поле зрения камеры. Пороговое значение 0,7 представляет собой установленный минимальный уровень качества отслеживания, необходимый для принятия автоматической регистрации. Регистрация считалась успешной только в том случае, если и сопоставление признаков, и уверенность в локализации достигали этого порога. Данный порог был выбран на основе повторных предварительных испытаний для обеспечения баланса между скоростью распознавания и стабильностью AR-наложения, но он не является количественно измеренным показателем точности хирургической локализации. - После регистрации контур маркера зубного ряда изменится с красного на зеленый. Согласно предопределенным предоперационно пространственным отношениям, виртуальная модель сверхкомплектного зуба накладывается на изображение с камеры в реальном времени и отображается на экране. В этот момент отображаемое положение виртуальной модели зуба указывает на местоположение ретинированного сверхкомплектного зуба.
- Отрегулируйте угол наклона камеры, чтобы получить оптимальный вид виртуальной модели для интраоперационного ориентирования. При медленном повороте камеры относительный вид между камерой и маркером зубного ряда меняется. Поскольку пространственное соотношение между моделью сверхкомплектного зуба и маркером зубного ряда было определено предоперационно, вид виртуальной модели сверхкомплектного зуба на экране обновляется соответствующим образом при изменении ракурса камеры.
- Во время операции ассистент по AR-навигации должен удерживать камеру с помощью миниатюрного поддерживающего кронштейна и постоянно корректировать ее положение так, чтобы операционное поле в передней области верхней челюсти находилось в центре кадра, а оптическая ось камеры оставалась максимально перпендикулярной поверхности операционного поля для обеспечения оптимального обзора.
- Отрегулируйте прозрачность виртуальной модели сверхкомплектного зуба так, чтобы скальпель был виден под моделью в интерфейсе AR-навигации. Хирург может использовать отображаемые на экране контуры наложенной виртуальной модели для оценки приблизительных границ фактического сверхкомплектного зуба. Затем сделайте разрез слизистой оболочки губы длиной примерно 1 cm по центру предполагаемой пришеечной области сверхкомплектного зуба; разрез должен быть ориентирован примерно перпендикулярно длинной оси сверхкомплектного зуба (Рисунок 3A). Отслоите слизисто-надкостничный лоскут и обнажите кость, покрывающую сверхкомплектный зуб.
- Если хирургические инструменты часто перекрывают зону распознавания зубного ряда и прерывают AR-навигацию в реальном времени, активируйте функцию блокировки изображения. После наложения виртуальной модели на изображение с камеры зафиксируйте ее положение относительно реальных анатомических структур и используйте изображение на экране в качестве интраоперационного ориентира для локализации сверхкомплектного зуба.
ПРИМЕЧАНИЕ: В данном случае функция блокировки изображения не использовалась, так как AR-навигация в реальном времени оставалась стабильной при минимальных интраоперационных помехах.
8. Обнажение и удаление ретинированного сверхкомплектного зуба
- При локализации с помощью дополненной реальности (AR) определите положение и приблизительные границы реального сверхкомплектного зуба, основываясь на контурах виртуальной модели, отображаемых на экране. Используя хирургический наконечник, удалите кость, покрывающую предполагаемую область коронки, до обнажения коронки сверхкомплектного зуба (Рисунок 3B,C).
- После обнажения зуба выполните последующее рассечение и экстракцию под прямым визуальным контролем без дальнейшего использования AR-навигации.
- Используя хирургический наконечник, рассеките обнаженную структуру зуба в мезио-дистальном направлении, отделяя коронку от корня для устранения сопротивления. В качестве альтернативы используйте стоматологический элеватор и кровоостанавливающий зажим типа «mosquito» для удаления коронки и корня (Рисунок 3D,F).
- Очистите лунку экстракции кюреткой, чтобы убедиться в отсутствии остатков тканей зубного фолликула.
- Промойте лунку экстракции стерильным физиологическим раствором, чтобы убедиться в отсутствии фрагментов зуба (Рисунок 3E).
- Ушейте разрез нерассасывающимися шовными нитями 3-0 и прижмите гемостатическую марлю для достижения гемостаза.
9. Послеоперационный уход
- Наблюдайте за пациентом в течение 1 h после операции и выпишите его при отсутствии явного кровотечения из раны. Разрешите пациенту начать прием прохладной жидкой пищи через 2 h после операции с постепенным переходом на мягкую диету. Инструктируйте пациента о необходимости строгого соблюдения гигиены полости рта в области хирургического вмешательства.
- Назначьте пероральный прием капсул амоксициллина по 0,5 g дважды в день в течение 3 дней для профилактики послеоперационной инфекции. Инструктируйте пациента принимать одну капсулу ибупрофена 0,3 g по мере необходимости для купирования послеоперационного болевого синдрома.
- Снимите швы через 1 неделю после операции. Инструктируйте пациента следить за возможным кровотечением из раны, болевыми ощущениями или дискомфортом и немедленно обратиться за медицинской помощью при возникновении любого из этих симптомов.
Результаты
17-летняя пациентка прошла КЛКТ-обследование в ходе ортодонтической консультации, в результате чего в переднем отделе верхней челюсти были обнаружены два ретинированных сверхкомплектных зуба. После оценки ортодонтом было рекомендовано удаление двух сверхкомплектных зубов и одного сохранившегося молочного зуба. При внутриротовом осмотре был выявлен сохранившийся молочный зуб, в то время как ни один из сверхкомплектных зубов не прорезывался в ротовую полость. КЛКТ показала инвертированный сверхкомплектный зуб, расположенный над апексом правого латерального резца верхней челюсти, с полным костным ретенционным покрытием. Другой сверхкомплектный зуб располагался со стороны неба между центральным и латеральным резцами левой верхней челюсти, был ориентирован в вестибуло-палатильном направлении и не был полностью покрыт костью, в связи с чем сложность его локализации была относительно низкой. После полного разъяснения состояния, плана лечения, потенциальных рисков и альтернативных вариантов лечения пациентка и ее семья согласились на удаление инвертированного, ретинированного в кости сверхкомплектного зуба над апексом правого латерального резца верхней челюсти с помощью дополненной реальности (AR). Другой сверхкомплектный зуб и сохранившийся молочный зуб были удалены традиционным методом.
Периоперационные результаты были следующими: цифровое проектирование заняло 15 min. Во время операции в качестве маркера зубного ряда использовались передние зубы. После завершения первоначального ручного выравнивания дополнительная интраоперационная процедура регистрации по точкам не потребовалась, так как система дополненной реальности (AR) автоматически выполнила сопоставление и регистрацию. Используя локализацию с помощью AR, хирург определил место разреза и подготовил костное окно для обнажения ретинированного сверхкомплектного зуба. Хирургическая процедура, от разреза до полного удаления ретинированного сверхкомплектного зуба, заняла 10 min. Во время процедуры AR-трекинг был временно прерван, так как хирургические инструменты перекрыли область распознавания зубного ряда. После повторного обнажения передних зубов система снова распознала их, и навигация была возобновлена.
Интраоперационного повреждения корней соседних зубов или важных нейрососудистых структур не наблюдалось. Ретинированный сверхкомплектный зуб был полностью удален после секционирования коронки для устранения сопротивления. Поскольку послеоперационный осмотр показал, что удаленный зуб был целым, а в лунке отсутствовали остатки фрагментов зуба или тканей зубного фолликула, дополнительное послеоперационное КЛКТ-обследование не проводилось. Другой сверхкомплектный зуб был удален после стандартного разреза и отслойки лоскута, а задерживающийся молочный зуб был удален в обычном порядке.
Пациент вернулся через 1 неделю после операции для снятия швов. Клинический осмотр не выявил покраснения слизистой оболочки, отека или других признаков воспаления в области хирургического вмешательства. Пациент не сообщил о нарушениях чувствительности слизистой оболочки. При перкуссии соседних зубов дискомфорт отсутствовал, подвижность не наблюдалась.
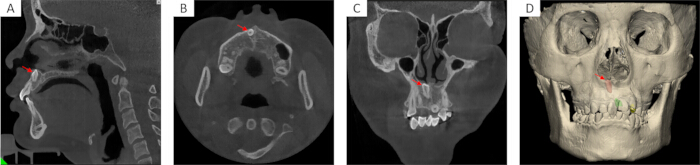
Рисунок 1: Предоперационные КЛКТ-изображения и 3D-реконструкция сверхкомплектных зубов. (A) сагиттальный, (B) аксиальный и (C) корональный срезы КЛКТ, демонстрирующие положение ретинированных сверхкомплектных зубов (красные стрелки) в переднем отделе верхней челюсти и их взаимоотношение с корнями соседних зубов и окружающей костной тканью. (D) Модель 3D-реконструкции, показывающая верхнюю челюсть, зубной ряд и два сверхкомплектных зуба. Красная модель представляет вестибулярный сверхкомплектный зуб, удаленный с помощью дополненной реальности (AR), а зеленая модель — палатинальный сверхкомплектный зуб, удаленный традиционным методом. Нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
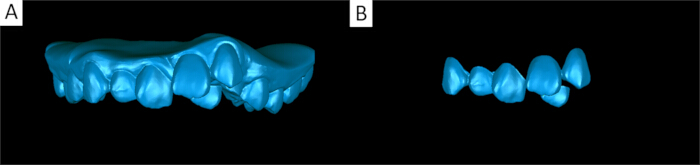
Рисунок 2: Обработка модели внутриротового сканирования. (A) Исправленная модель внутриротового сканирования верхней челюсти, используемая для совмещения с моделью реконструкции. (B) Обрезанная модель переднего отдела зубов верхней челюсти, используемая для бесконтурной AR-регистрации. Нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
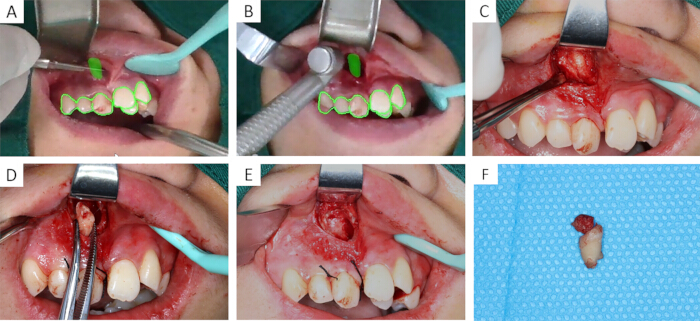
Рисунок 3: Основные интраоперационные этапы удаления ретинированного сверхкомплектного зуба с помощью дополненной реальности. (A) Локализация перед разрезом. Виртуальная модель ретинированного сверхкомплектного зуба была наложена на изображение с камеры в режиме реального времени в интерфейсе AR-навигации. Зеленым контуром обозначена зарегистрированная передняя группа зубов, а зеленая сплошная модель — планируемое положение ретинированного сверхкомплектного зуба. (B) AR-навигация использовалась для определения локализации во время удаления кости. (C) Ретинированный сверхкомплектный зуб был обнажен после удаления вышележащей кости. (D) Отрезанный фрагмент зуба был извлечен из лунки. (E) Осмотр лунки после полного удаления ретинированного сверхкомплектного зуба. (F) Осмотр удаленного сверхкомплектного зуба для подтверждения полного извлечения. Пожалуйста, нажмите здесь, чтобы просмотреть увеличенную версию этого рисунка.
Обсуждение
Сверхкомплектные зубы представляют собой распространенную аномалию развития зубочелюстной системы и могут приводить к таким осложнениям, как нарушение прорезывания соседних зубов, резорбция корня, нарушения зубного ряда и образование кист. В случаях, когда сверхкомплектные зубы препятствуют прорезыванию постоянных зубов, создают риск осложнений или влияют на последующее планирование ортодонтического лечения, основным методом лечения обычно является хирургическое удаление. Сверхкомплектные зубы, которые прорезались сквозь слизистую оболочку и видны непосредственно, а также те, что пробили кость и могут быть визуализированы после разреза слизистой, удаляются относительно легко. Напротив, сверхкомплектные зубы, полностью ретенированные в кости, не могут быть напрямую обнаружены в операционном поле. Определение их вестибуло-палатинального положения, размера костного окна и хирургического доступа в основном зависит от пространственного восприятия предоперационных снимков хирургом и его клинического опыта, что делает такие случаи более сложными, особенно для молодых хирургов с меньшим опытом. Хотя для удаления ретенированных сверхкомплектных зубов можно использовать традиционные хирургические методики, их успех в значительной степени зависит от опыта хирурга. Если интраоперационная локализация отклоняется от фактического положения зуба, может произойти избыточное удаление кости, что увеличивает риск повреждения корней соседних зубов или важных анатомических структур. В настоящее время при удалении ретенированных сверхкомплектных зубов применяются различные цифровые технологии, которые показали предварительные результаты в определении положения зуба, сохранении костной ткани и снижении частоты осложнений. Однако эти методы все еще имеют недостатки, включая значительные временные затраты, дорогостоящее оборудование и трудности с широким внедрением в практику.
В данном исследовании предлагается метод удаления ретинированных сверхкомплектных зубов с использованием стереокамеры и дополненной реальности (AR). На предоперационном этапе на основе данных КЛКТ и интраорального сканирования реконструируются 3D-модели сверхкомплектного зуба и соседних зубов. С помощью безмаркерной AR-регистрации виртуальная модель накладывается на изображение с камеры в реальном времени, выводимое в интерфейс AR-навигации, что обеспечивает визуальный ориентир, помогающий хирургу определить местоположение ретинированного сверхкомплектного зуба. В данном рабочем процессе критически важными этапами для успешной реализации являются удовлетворительная регистрация данных КЛКТ и интраорального сканирования, стабильное распознавание зубного ряда и надлежащая корректировка угла камеры при сохранении относительно постоянного положения камеры. Эти шаги необходимы для получения четкого операционного обзора и стабильного AR-наложения. Следовательно, требуются адекватная доклиническая подготовка и многократная практика для обеспечения надежного предоперационного цифрового планирования и уверенного интраоперационного управления AR-системой. По сравнению с методами навигации, основанными на внешних маркерах или физических хирургических шаблонах, данный метод не требует размещения дополнительных искусственных маркеров в операционном поле. Это снижает помехи от дополнительных регистрационных устройств в ограниченном внутриротовом пространстве и области операции, сохраняя при этом естественную морфологию зубного ряда в качестве основы для регистрации. В этой системе изображения операционного поля захватываются камерой, а AR-наложение отображается на экране. Таким образом, на применение системы влияют угол наклона камеры, обзор операционного поля и перекрытие обзора инструментами. Вестибулярный доступ в переднем отделе верхней челюсти обычно обеспечивает более прямой обзор для камеры и достаточную экспозицию операционного поля. При таком доступе перекрытие обзора мягкими тканями и инструментами относительно ограничено, что более благоприятно для поддержания распознавания контура зубного ряда и стабильности наложения виртуального изображения на реальное. По сравнению с традиционным хирургическим вмешательством, этот метод может помочь хирургу оптимизировать форму костного окна и локализовать хирургический доступ, тем самым потенциально снижая риск осложнений. По сравнению с другими цифровыми методами, данный подход отличается относительно простой аппаратной конфигурацией и определенными преимуществами с точки зрения стоимости и организации рабочего процесса.
Тем не менее, данный протокол все еще имеет несколько ограничений. В представленном случае AR использовалась для вспомогательной локализации ретинированного сверхкомплектного зуба, а расчетное положение локализации служило визуальным ориентиром для облегчения позиционирования разреза и подготовки костного окна. Система не предоставляла предварительно спланированную линию разреза, предопределенные границы костного окна, траекторию хирургического доступа или плоскость распиливания зуба, что в определенной степени ограничило роль AR в данном рабочем процессе. В будущих случаях проектирование линии разреза, определение границ костного окна, разработка траектории хирургического доступа и предварительное определение плоскости распиливания зуба могут быть включены в предоперационное цифровое планирование и визуализированы интраоперационно с помощью AR, что дополнительно повысит ценность этой методики для планирования хирургического пути и операционного наведения. Навигационное изображение AR зависит от захвата операционного поля с помощью камеры, и на распознавание контура зубного ряда и стабильность регистрации могут влиять четкость изображения, условия освещения, угол наклона камеры и степень обнажения операционного поля. Во время процедуры камеру в стерильных условиях держит ассистент. Следовательно, необходимо поддерживать относительную стабильность положения камеры и операционного поля, чтобы избежать отклонения наложения, вызванного тремором рук или изменением угла обзора. Кроме того, безмаркерный метод регистрации, используемый в данном протоколе, основан на контуре передних зубов. Хирургические инструменты, аспирационные устройства или мягкие ткани могут перекрывать обзор камеры и прерывать навигацию. В таких случаях требуется повторная регистрация, что может повлиять на ход операции. Более того, хирург в основном наблюдает наложение AR на экране дисплея. Для начинающих двухмерный экранный дисплей отличается от естественного стереоскопического зрения человеческого глаза, что может затруднить понимание пространственной взаимосвязи между виртуальной моделью и реальным операционным полем. Для решения этих проблем возможны улучшения как посредством обучения, так и путем оптимизации системы. Во-первых, для ознакомления хирургов с регистрацией изображений, интерпретацией наложения виртуального и реального объектов, а также с локализацией костного окна с помощью AR можно использовать стандартизированное симуляционное обучение на 3D-печатных моделях, тем самым снижая ошибки локализации, вызванные недостаточной привычкой к технологии. Во-вторых, могут быть дополнительно оптимизированы алгоритмы трекинга и сценарии клинического применения. Например, после достижения стабильной регистрации пространственную взаимосвязь между контуром зубного ряда и виртуальной моделью можно заблокировать, а положение виртуальной модели обновлять в режиме реального времени по мере повторного обнажения особенностей зубного ряда. Камеру также можно закрепить с помощью механической опоры или интегрировать в операционный светильник, чтобы уменьшить вибрацию камеры в руках и снизить операционную нагрузку.
Метод удаления ретинированных сверхкомплектных зубов с помощью дополненной реальности (AR) на базе стереокамеры обеспечивает интуитивно понятную и упрощенную визуальную поддержку для интраоперационной локализации. Данный метод обладает определенными преимуществами в конфигурации оборудования, рабочем процессе и возможностях клинического внедрения. Однако представленная демонстрация на одном клиническом случае подтверждает лишь техническую осуществимость метода в клинической практике, и к его применению следует подходить с осторожностью. Для подтверждения точности локализации, клинической эффективности и безопасности необходимы дальнейшие исследования на более крупных выборках и в нескольких центрах. Учитывая технические преимущества и доступность оборудования, этот метод может иметь потенциал для будущего использования в учреждениях первичного звена здравоохранения, где доступ к высокотехнологичному цифровому хирургическому оборудованию часто ограничен. Данное исследование предварительно демонстрирует возможность использования этой методики для удаления ретинированных сверхкомплектных зубов и создает методологическую основу для разработки стандартизированного рабочего процесса экстракции с применением AR.
Раскрытие информации
Авторы использовали DeepSeek исключительно для редактирования англоязычного текста и помощи в переводе. Весь текст, созданный с помощью ИИ, был проверен и отредактирован авторами, которые несут полную ответственность за окончательное содержание рукописи.
Благодарности
Данная работа была поддержана группой по диагностике и лечению сложных краниофациальных мальформаций Медицинского университета Куньмина (2024XKTDTS08), исследовательским проектом Клинического медицинского центра провинции Юньнань (2024YNLCYXZX0227, 2024YNLCYXZX0229), Клиническим исследовательским центром по стоматологическим заболеваниям Юньнани (202505AJ310001), Планом поддержки подготовки высококвалифицированных кадров провинции Юньнань (YNWR-MY-2020-086), а также научно-исследовательским проектом в области образования и обучения Медицинского университета Куньмина (2026-JY-Z-18).
Материалы
| Имя | Компания | Каталожный номер | Комментарии |
|---|---|---|---|
| 0.5% повидон-йод | Н/П | Н/П | Используется для внутриротовой и внеротовой дезинфекции перед операцией. |
| неабсорбируемый шелковый шовный материал 3-0 | Johnson (Suzhou) Medical Devices Co., Ltd. | Ушивание тканей. | |
| 4% гидрохлорид артикаина с эпинефрином | Используется для местной анестезии. | ||
| Камера | Intal RealSense | D415 | Используется для получения визуального поля в реальном времени для распознавания маркера. |
| КЛКТ | Quantitative Radiology s.r.1.Verona, Italy | New Tom 3G | Используется для получения изображений зуба и окружающих структур. |
| Кюретка | Н/П | Н/П | Используется для кюретажа лунки после удаления и удаления остатков тканей зубного фолликула. |
| Стоматологический элеватор | Н/П | Н/П | Используется для расшатывания и удаления распиленной коронки и фрагментов корня. |
| E3D CMF | Hunan Liuwei Jinghang Digital Technology Co., Ltd., Hunan, China. | https://www.e3d-med.com/ | Программное обеспечение для AR-навигации. |
| Geomagic Wrap 2021 | 3D Systems Corporation | version 2021 | Обработка модели внутриротового сканирования и сегментация передних зубов для использования в качестве регистрационного маркера. |
| гемостатическая марля | Н/П | Н/П | Используется для компрессионного гемостаза после закрытия раны. |
| Внутриротовой сканер | SHINING 3D | Aoralscan 3 CA3-C80046J04;https://www.shining3d.cn/ | Используется для получения цифровых данных зубной дуги. |
| Хирургический наконечник J45-LED | Guangdong JINME Medical Technology Co., Ltd. | 45-TUP; https://www.jinmedental.cn/ | Удаление кости, покрывающей сверхкомплектный зуб, и отделение коронки от корня. |
| Ноутбук | Lenovo Group Limited | Legion Y7000 IRX9; Intel Core i7-13650HX CPU; NVIDIA GeForce RTX 4060 Laptop GPU, 8 GB GDDR6; 24 GB DDR5 RAM; 512 GB SSD. | Запуск AR-программного обеспечения. |
| Mimics | Materialise | version 21.0 | Используется для трехмерной реконструкции. |
| Стерильные простыни | Н/П | Н/П | Используются для покрытия головы, лица и шеи, оставляя открытой только операционную область. |
| Стерильный чехол | Н/П | Н/П | Используется для покрытия кабеля передачи данных камеры и миниатюрного опорного кронштейна во время интраоперационного получения изображений. |
| Кабель USB 3.0 | Н/П | Н/П | Используется для подключения камеры к ноутбуку для получения изображений. |
Ссылки
- Tworkowski K, Gąsowska E, Baryła D, Gabiec K. Supernumerary teeth: literature review. J Pre Clin Clin Res. 2020;14(1):18-21.
- He L, et al. Prevalence, clinical characteristics, and 3-dimensional radiographic analysis of supernumerary teeth in Guangzhou, China: a retrospective study. BMC Oral Health. 2023;23(1):351.
- Barham M, et al. Influence of mesiodens on adjacent teeth and the timing of its safe removal. Imaging Sci Dent. 2022;52(1):67-74.
- Jang DH, et al. Determination of the range of intervention timing for supernumerary teeth using the Korean Health Insurance Review and Assessment Service database. J Clin Pediatr Dent. 2023;47(1):67-73.
- Pacurar C, et al. Impaction predictors and diagnostic performance of CBCT versus panoramic radiography for supernumerary teeth in a Romanian multicenter cohort. Diagnostics (Basel). 2025;15(23):3019.
- Maddalone M, Rota E, Amosso E, Porcaro G, Mirabelli L. Evaluation of surgical options for supernumerary teeth in the anterior maxilla. Int J Clin Pediatr Dent. 2018;11(4):294-8.
- Jo C, Bae D, Choi B, Kim J. Removal of supernumerary teeth utilizing a computer-aided design/computer-aided manufacturing surgical guide. J Oral Maxillofac Surg. 2017;75(5):924.e1-9.
- Xu F, et al. Precision extraction of lingual mandibular supernumerary teeth using dynamic navigation and high-speed handpieces: a case report. Am J Case Rep. 2024;25:e945262.
- Liu SL, Li M, Zhang FQ, Ma W. Assisted removal of impacted supernumerary teeth using HoloLens 2 and mixed reality. J Oral Maxillofac Surg. 2026;84(5):753-9.
- Liu C, et al. Efficiency for robotic-assisted extraction of completely impacted supernumerary teeth in children: a randomized controlled trial. BMC Oral Health. 2025;25(1):1831.
- Lysenko A, et al. The use of augmented reality navigation technology in combination with endoscopic surgery for the treatment of an odontogenic cyst of the upper jaw: a technical report. Imaging Sci Dent. 2022;52(2):225-30.
- Rosu SN, et al. Augmented reality in implant and tooth-supported prosthodontics practice and education: a scoping review. Dent J (Basel). 2025;13(9):435.
- Civita F, et al. Augmented reality vs CAD/CAM system in orthognathic surgery: development and accuracy evaluation. Maxillofac Plast Reconstr Surg. 2025;47(1):33.
- Lin L, et al. The application of augmented reality in craniofacial bone fracture reduction: study protocol for a randomized controlled trial. Trials. 2022;23(1):241.
- Ceccariglia F, et al. Application of augmented reality to maxillary resections: a three-dimensional approach to maxillofacial oncologic surgery. J Pers Med. 2022;12(12):2047.
- Pellegrino G, et al. Augmented reality in dental extractions: narrative review and an AR-guided impacted mandibular third-molar case. Appl Sci (Basel). 2025;15(17):9723.