هنا ، نقدم بروتوكولا جديدا لقياس الاستقرار الموضعي في الأحداث الرئيسية أثناء الجلوس إلى الوقوف للمشي باستخدام مركز الضغط إلى مسافة مركز كتلة الجسم بالكامل. تم اشتقاق هذا من منصة القوة وتقنية التقاط الحركة ثلاثية الأبعاد. النموذج موثوق به ويمكن استخدامه لتقييم الأفراد المعرضين للخطر العصبي.
يتطلب اشتراك JoVE لعرض هذا المحتوى. تسجيل الدخول أو ابدأ نسخة تجريبية مجانية
مقالة منهجية
اعتصام لموقف وسيرا على الأقدام من 120٪ الركبة الطول: مقاربة جديدة لتقييم الحيوي القوام تحكم المستقلة من الرصاص الأطراف الاصطناعية
في هذه المقالة
ملخص
الملخص
الأفراد مع الحسية علم الأمراض على سبيل المثال، السكتة الدماغية يجدون صعوبة في تنفيذ المهمة المشتركة للارتفاع من الجلوس والبدء في المشي (الاعتصام لمسافة: موطني). وهكذا، في الفصل إعادة التأهيل السريري للاعتصام إلى موقف والمشية بدء - وصف الاعتصام إلى الوقوف والمشي (STSW) - هو معتاد. ومع ذلك، لم يتم بعد تحديد بروتوكول STSW موحد مع النهج التحليلي واضحة المعالم مناسبة لتقييم المرضية.
وبالتالي، يتم تعريف البروتوكول الموجه الهدف الذي هو مناسبة للأشخاص أصحاء والشبهة التي تتطلب المرحلة يرتفع إلى أن تبدأ من 120٪ ارتفاع الركبة مع وجود قاعدة واسعة من المستقلين بدعم من أطرافهم الرصاص. القبض على بصري ثلاثي الأبعاد (3D) مسارات حركة المجزأ، وقوة منصات لانتاج ثنائي الأبعاد (2D) مركز من الضغط (COP) مسارات تتبع تصريح من المسافة الأفقية بين الأطراف ووغالبا كامل الجسم الوسط كتلة (BCOM)، وانخفاض منها زيادةق الاستقرار الموضعية ولكن يقترح لتمثيل ضعف السيطرة على وضع الجسم الحيوية.
وأعرب عن المسافة BCOM-COP مع وبدون تطبيع لطول الساق المواضيع '. بينما مسافات COP-BCOM تختلف من خلال STSW، تطبيع البيانات في الأحداث الحركة الرئيسية للمقاعد وإيقاف الأولي اصبع القدم إيقاف (TO1) خلال الخطوات 1 و 2 لديهم منخفضة داخل وأمور تقلب الموضوع في 5 المحاكمات المتكررة التي يقوم بها 10 أشخاص أصحاء الشباب . وبالتالي، مقارنة المسافة COP-BCOM في الأحداث الرئيسية خلال أداء لنموذج STSW بين المرضى الذين يعانون من إصابة الخلايا العصبية الحركية العليا، أو غيرها من الجماعات المريض للخطر، والبيانات المعيارية في الأفراد الأصحاء الصغار هي منهجية جديدة لتقييم استقرار وضع الجسم الحيوية.
المقدمة
الأمراض السريرية التي تؤثر على الأنظمة الحسية، على سبيل المثال الخلايا العصبية الحركية العليا (UMN) إصابة السكتة الدماغية التالية، يؤدي إلى ضعف الوظيفية بما في ذلك ضعف، فقدان الاستقرار الوضعي والتشنج، والتي يمكن أن تؤثر سلبا على الحركة. ويمكن استعادة متغير مع عدد كبير من الناجين من السكتات الدماغية فشلها في تحقيق الإنجازات الوظيفية من ذوي المكانة آمن أو المشي 1،2.
ممارسة منفصلة من المشي والجلوس إلى الوقوف على المهام التأهيلية المشتركة بعد UMN أمراض 3،4، لكن الحركات الانتقالية غالبا ما تهمل. اعتصام لمسافة (موطني) مهمة الوضعي-الحركي متتابعة دمج (STS) اعتصام للموقف، والشروع مشية (GI)، والمشي 5.
وقد لوحظ الفصل بين STS والجهاز الهضمي، وهذا انعكاس للتردد خلال STW في المرضى الذين يعانون من أمراض مزمنة 6 و السكتة الدماغية الشلل الرعاش 7، بالإضافة إلى unimpaire كبار السند البالغين 8، ولكن ليس في الأفراد الأصحاء الصغار 9. ويتم تنفيذ ذلك الاعتصام لموقف والمشي (STSW) عادة ضمن بيئة السريرية ويعرف من مرحلة وقفة من طول متغير عند الوقوف. ومع ذلك، لا توجد بروتوكولات نشرت حتى الآن تحديد ديناميات STSW في سياق مناسب لعدد المرضى.
عادة في الدراسات موطني ذروة كرسي الأولي هو 100٪ من مستوى الركبة (KH، من الأرض إلى الركبة بعد)، وقدم العرض وGI الرصاص أطرافهم هم اختاروها بأنفسهم، مقيدة الأسلحة عبر الصدر وسياق مهمة ذات مغزى من الناحية البيئية غالبا ما يكون غائبا 5-9. ومع ذلك، والمرضى الذين يجدون ترتفع من 100٪ KH تحديا 10، وكثيرا ما يتخذ موقفا القدم أوسع مقارنة مع الأفراد الأصحاء 11، والشروع في المشي مع المحطة المتضررة من 7، واستخدام أسلحتهم لتوليد زخم 7.
لبدء المشي، وتغيير الدولة في حركة كامل الجسم في الاغراض مطلوب الاتجاه eful 12. ويتحقق ذلك من خلال فصل كامل الجسم الوسط من الكتلة (BCOM: المتوسط المرجح لجميع قطاعات الهيئة تعتبر في الفضاء 13) من مركز من الضغط (COP: موقف قوة رد فعل الارض الناتجة (GRF) ناقلات 14). في المرحلة الاستباقية من معهد جوته، والخلفي النمطية السريعة والحركة الجانبية لمؤتمر الأطراف تجاه الطرف إلى أن تحولت يحدث وبالتالي توليد BCOM الزخم 12،15. وبالتالي فصل الأطراف وBCOM، مع المسافة الأفقية بينهما بعد أن تم اقتراح كإجراء التحكم الديناميكي الوضعي 16.
حساب المسافة COP-BCOM يتطلب قياس وقت واحد من مواقف الأطراف وBCOM. يظهر الحساب القياسي لمؤتمر الأطراف أدناه في المعادلة (1) 17:
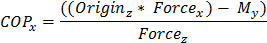
tp_upload / 54323 / 54323eq2.jpg "/>
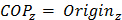
(1)
حيث تمثل M وقوة لحظات حول المحاور منصة القوة وGRF اتجاهي على التوالي. تمثل السفلية محاور. الأصل هو المسافة العمودية بين سطح الاتصال وأصل منصة القوة، ويعتبر أن يكون صفرا.
طريقة الحركية استخلاص موقف BCOM ينطوي على تتبع النزوح من علامات قطعي. وتمثيل المؤمنين من حركة الجسم جزء لا يمكن أن يتحقق من خلال استخدام علامات عنقودية على لوحات جامدة وضعها بعيدا عن معالم العظمية، والتقليل من الأنسجة الرخوة-قطعة أثرية (تقنية CAST 18). من أجل تحديد موقف BCOM، وتقدر الجماهير جزء الجسم الفردية، على أساس العمل جثي 19. يستخدم ثلاثي الأبعاد (3D) نظام حركة البرمجيات الاحتكارية لتنسيق المواقف من الداني ودمواقع قطاع istal إلى: 1) تحديد أطوال المجزأ، 2) ويقدر حسابيا الجماهير قطعي، و 3) بحساب مواقع COM قطعي. هذه النماذج ثم قادرة على توفير تقديرات الموقف BCOM 3D عند نقطة معينة من الزمن على أساس الجمع صافي المواقف بين قطعي (الشكل 1).
وبالتالي، فإن الغرض من هذه الورقة هو الأول لتقديم بروتوكول STSW موحدة صالحة بيئيا وتشمل ارتفاع من ارتفاع مقعد الارتفاع. ولقد ثبت سابقا أن STSW من 120٪ KH هو غير واضحة-الحيوي من 100٪ KH منع توليد أقل BCOM السرعات الرأسي وفي GRF خلال ارتفاع 20، وهذا يعني ارتفاع من 120٪ KH أسهل (وأكثر أمنا) للأفراد للخطر. ثانيا، لاستخلاص المسافات الأفقية-COP BCOM لتقييم تحكم الوضعي الحيوية خلال المراحل والتحولات الرئيسية باستخدام 3D اقتراح التقاط. هذا النهج الذي في الأفراد الأصحاء خلال STSW مستقلة من طرف لوإعلان 20، ويوفر إمكانية تقييم الانتعاش وظيفية. وأخيرا، يتم تقديم أولي البيانات STSW مجموعة ممثلة من الأفراد الأصحاء الصغار، ويتم تعريف التباين داخل وبين تخضع في المجموعة من أجل إبلاغ مقارنة مع الأفراد المرضية.
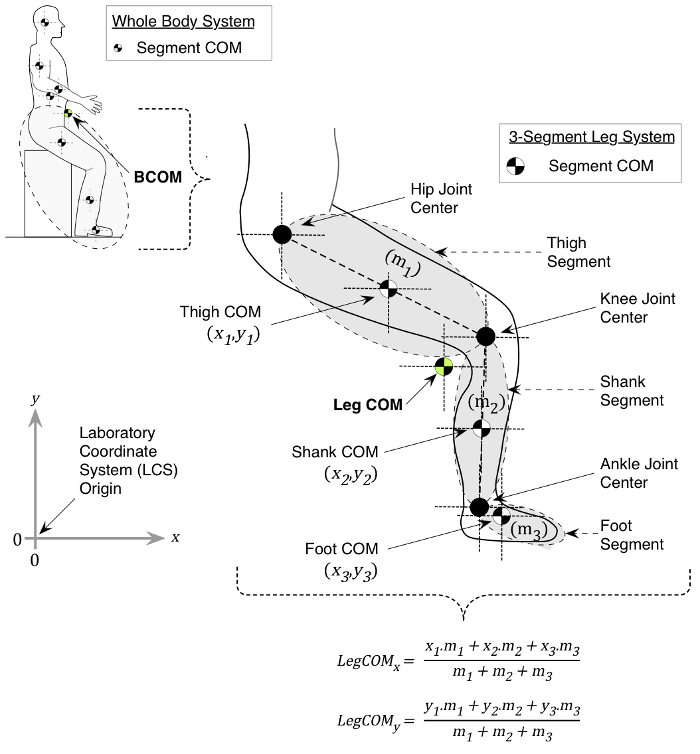
الشكل 1. 2D BCOM حساب للحصول على البساطة، ويستند المثال على حساب COM كامل الساق من كتلة 3 المرتبطة في 2 الأبعاد، حيث إحداثيات مواقع COM منها (س، ص)، والجماهير قطعي (م 1، م 2، م 3) معروفة. جماهير القطاع وموقع وظائف COM المجزأ، فيما يتعلق المختبر تنسيق نظام (LCS، الأصل: 0، 0)، ويقدر من قبل البرمجيات الاحتكارية الحركة نظام التحليل باستخدام تخضع كتلة الجسم وبيانات القياسات البشرية نشرت (انظر النص الرئيسي). س لالثانية ذ موقف COM الساق، في هذا المثال من كتلة 3-ربط، ثم يتم اشتقاق باستخدام الصيغ هو موضح. الرجاء انقر هنا لعرض نسخة أكبر من هذا الرقم.
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
البروتوكول
يتبع بروتوكول المبادئ التوجيهية المحلية لاختبار المشاركين البشري، التي يحددها موافقة لجنة أخلاقيات البحوث جامعة لندن ساوث بانك (UREC1413 / 2014).
1. إعداد مختبر المشية
- مسح حجم القبض على الأجسام العاكسة غير المرغوب فيها التي يمكن أن يساء تفسيرها على أنها علامات الحركة وقضاء النهار المحيطة للحد من انعكاسات حسب الاقتضاء.
- تشغيل كاميرات اقتراح التقاط برامج تتبع الملكية، ومكبرات الصوت منصة القوة، والتناظرية إلى الرقمية الخارجي (م) المحول. إتاحة الوقت أمام الكاميرات لتهيئة.
- ترتيب الكاميرات ضمان وجود ما لا يقل عن 2 تتقاطع محاور في اقصى حجم الالتقاط. ضمان الكاميرات الفردية لها التعرض وفتحة الإعدادات المثلى عن طريق فحص فردي نقطة قرار من علامات الاختبار (على سبيل المثال، والإطار معايرة ثابت) داخل الفضاء حجم اسر (أنظر المرجع الملحق A 21).
- جبل موضوع التحول إلى إيقاف إشارة الذهاب البصرية في خط الوسط من الممشى، 6 م أمام نقطة الانطلاق في اتجاه السفر، على ترايبود على ارتفاع السرة الشخص المعني. مصدر جبل النور (للإشارة الذهاب البصرية) في خط الوسط من الممر، 1 م أمام موضوع التحول في اتجاه السفر، على ترايبود في الارتفاع لحاظ الموضوع في (الشكل 2). ترتيب ضوء التحول المشغل على مقربة من المحقق.
- ترتيب منصات النفاذ في 1 و 2 بشكل متواز لمشية بدء، ومنصات القوة 3 و 4 في تكوين متداخلة لالتقاط غير المهيمنة المحاكمات الرصاص أطرافهم. ثم نعلق منصة القوة مع يغطي الشريط القابل للإزالة.
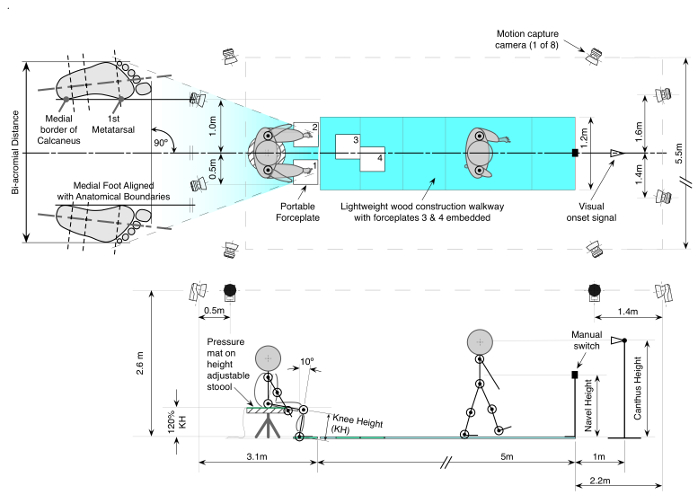
الشكل 2. البروتوكول التجريبي. يوضح هذا المثال بفارق الساق اليسرى: الموضوعات الجلوس على كرسي المجهزة في 120٪ ارتفاع الركبة (KH) خفة دمح الكاحلين 10 ° درجة في عطف ظهري وقدم في عرض الكتفين الموجه بعيدا إلى الأمام. على جديلة البصرية، والموضوعات أداء 5 محاكمات STSW المؤدية مع الأطراف غير المهيمن في وتيرة الذاتي مختارة إنهاء بإطفاء النور. الرجاء انقر هنا لعرض نسخة أكبر من هذا الرقم.
- في الملكية تتبع البرامج القبض على مجموعة التردد 60 هرتز والمعلمات تتبع 3D. على وجه التحديد، استخدم خطأ التنبؤ 20 ملم، والمتبقي الحد الأقصى من 2 ملم، الحد الأدنى لطول مسار أي ما يعادل 2 الإطارات، والحد الأقصى فجوة إطارات من 10 الإطارات. انتقل إلى تحديد كل من 8 مكونات النظام الأساسي القوة الفردية (Z1، Z2، Z3، Z4، x1-2. x3-4، y1-4، y2-3) من كل مكبر للصوت شكل منصة في التناظرية منها إلى المحول الرقمي ( 32 قنوات في هذه الدراسة).
- ضمان كافة الإعدادات معايرة محددة مسبقا من calibratio كل منصة القوةوثائق ن، وقد تم تحديد عوامل القياس والقنوات التماثلية (انظر الفصل الخيارات المشاريع؛ التناظري المجالس 21) وترشح تعويض يمكن ان تقرأ خلال الأطر ال 10 الماضية من القبض على عندما تفرغ.
- في تتبع البرمجيات الاحتكارية، ترشيح مضاعف لتردد اقتراح التقاط لضمان تردد كاف أخذ العينات التناظرية. استخدام مضاعف من 17، مما أسفر عن منصة قوة تردد أخذ العينات الفردية من 1020 هرتز.
- تنفيذ الإجراء عصا معايرة حيوي:
- وضع هيكل إشارة على شكل حرف L على الأرض في حجم القبض استعدادا لمعايرة الفضاء 3D. وينبغي أن يكون محور طويل من هذا الهيكل لافتا في الاتجاه الأمامي. (انظر الفصل العصا طريقة المعايرة 21).
- في صفحة إعدادات المعايرة في الحوار خيارات المشروع حدد معايرة 'نوع' إلى العصا، ويبلغ طوله 750 ملم. ثم حدد coorنظام dinate التوجه مع إيجابي مشيرا صعودا ض محور وإيجابي العمودي كذراع طويلة (انظر الفصل معايرة 21). انقر فوق موافق.
- انقر فوق رمز المعايرة وتعيين طول المقصود من القبض على معايرة إلى 60 ثانية. قم بتعيين فترة زمنية من 5 ثوانى وتحديد دليل الملف حيث سيتم حفظ النتائج. انقر فوق موافق لبدء معايرة.
ملاحظة: يستخدم الإجراء عصا كائنين المعايرة لمعايرة حجم القياس؛ يستخدم هذا لتعظيم قرار من وحدة التقاط الحركة كبير (الشكل 3). واحد هو بنية ثابتة إشارة على شكل حرف L مع أربع علامات المرتبطة به، ويستخدم لتحديد تنسيق النظام العالمي. الكائن الآخر هو عصا، والتي تتألف من اثنين من علامات تقع على مسافة ثابتة من بعضها البعض. أثناء المعايرة، س، ص، ض يتم تعقب توجهات هذه فيما يتعلق س، ص، ض المواقف من علامات ثابتة أربعةعلى هيكل المرجعية؛ بدوره السماح البرمجيات الاحتكارية لتثليث، التنبؤ وإعادة بناء مسارات علامات تتحرك في الفضاء 3D. في نهاية هذه العملية، سيكون على كل كاميرا بإرجاع خطأ المتبقية من دقتها. - نقل عصا المعايرة داخل حجم المعايرة الدورية وترجمة عصا حول حجم القبض على معدة للالمحدد 60 ثانية (انظر الفصل العصا معايرة الطريقة 21).
- تحقق نتائج المعايرة، وتقبل المعايرة مع أخطاء الكاميرا الفردية المتبقية من <1.5 مم، انقر فوق موافق.
ملاحظة: إذا كان لديك لوحات القوة سوف يكون هناك تحذير لتذكيرك من قياس موقف قوة لوحة مرة أخرى (لأنها تمت على الأرجح يتغير مع معايرة جديدة).
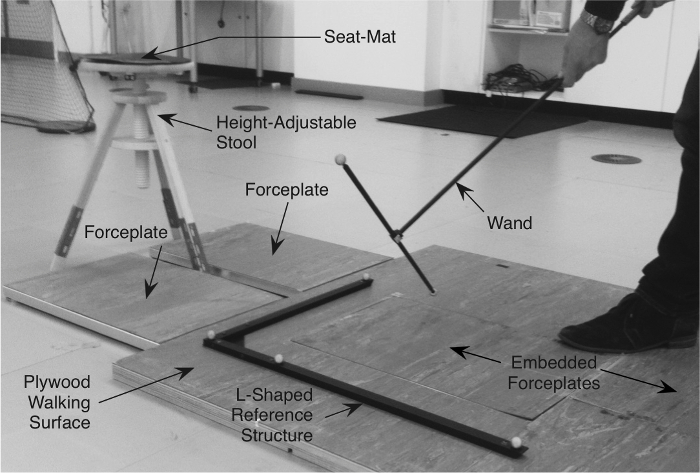
الرقم 3. على شكل L الهيكل المرجعي والعصا للكاميراالمعايرة. ويبقى هيكل إشارة على شكل حرف L ثابت ولديه 4 علامات المرتبطة به. عصا اثنين من علامات الملحقة به على مسافة ثابتة ويتم نقل، فيما يتعلق بنية الإشارة، إلى إنشاء وحدة تخزين 3-D معايرة المساحة التي هي كافية لعلامة المقصودة المقرر أن بالمرور. الرجاء النقر هنا ل عرض نسخة أكبر من هذا الرقم.
- إزالة معايرة مجموعة من حجم الالتقاط. تحديد موقع منصات قوة في الفضاء 3D معايرة من خلال وضع واحدة قطرها 9 مم السلبية عاكسة علامة في كل زوايا 4 من كل منصة (الانتباه إلى وضع أمر ضروري، وانظر لوحة الفصل قوة الموقع 21). الحصول على تسجيل 5 ثانية، والشروع في تحديد كل علامة ونظام مرجعي كل منبر (PRS) داخل الفضاء 3D حسب اقتراحات البرمجيات الاحتكارية.
- إجراء ديناميكيةالتقاطها باستخدام أخذ العينات المذكورة أعلاه والمعلمات تتبع 3D (1.6) لتأكيد والحس-تحقق مقادير القوة اللاحقة والاتجاهات.
- إعداد التقاط دينامية لمدة 15 ثانية مع تأخير 5 ثانية. وما أن يبدأ فوق لبدء الالتقاط، المشغل لديه الوقت للجلوس على كرسي، وقفة، والوقوف، وقفة والسير إلى الأمام مما يجعل الاتصال مع منصات القوة (في هذه المرحلة، ليست هناك حاجة للمشغل أن يكون عاكسة للضوء علامات المرفقة في الموقع).
- بمجرد الانتهاء من التقاط، تحقق في اتجاه ومقادير من ناقلات رد فعل الارض لضمان تكوينات من قوة منصات صحيحة. نتوقع صعودا والخلفية لاتجاه ناقلات السفر في الاتصال القدم، وقوة قصوى العمودية من وزن الجسم ما يقرب من 1 إلى 1.5 مرة.
- مكان ارتفاع البراز قابل للتعديل في خط الوسط من حجم القبض بين منصات النفاذ في 1 و 2 (الشكل 2)، ثم توصيل ديامي 300 ملمضغط ثالثا مقعد حصيرة إلى تحويل ميلادي الخارجي.
- إعداد جميع العلامات التشريحية سلبية عاكسة للتثبيت من قبل ربط بشكل فردي لجانب واحد من شريط لاصق مزدوج، ما يقرب من 15 ملم في الطول (60 سم على الأقل من شريط لاصق مزدوج في المجموع في الموضوع) وترتيب في الموقع المناسب جاهزة للتطبيق إلى الموضوع. وتشمل مجموعات علامة تتبع وضمادة في تأمين الذاتي على استعداد لتطبيق الموضوع في الوقت المناسب.
ملاحظة: يجب أن تشمل علامات تتبع ما لا يقل عن 3 علامات عاكسة مرتبة في ترتيب غير المشارك الخطي، وتوضع على شرائح الجسم (بعض علامات تشريحية المتمركزة على مراكز مشتركة المقدرة يمكن أن تستخدم تتبع علامات على سبيل المثال، شارع 1 و 5 تشرين الأمشاط).
2. موضوع التحضير
- الحصول على الموافقة المسبقة الخطية من الموضوع الذي يستوفي معايير الاشتمال / الاستبعاد.
- نسأل عرضة للتغيير إلى ملابس مناسبة (الدراجات الصورة horts، على مقربة من المناسب تي شيرت والرياضة حمالة الصدر حسب الاقتضاء).
- إنشاء المهيمن الطرف السفلي باستخدام اختبار الركل واحد في الكرة 22 إذا كان الموضوع هو قادرة على القيام بذلك بأمان.
- قياس ارتفاع تخضع دائمة (م) والكتلة (كجم)؛ تحويل الكتلة إلى الوزن (N).
- مع موضوع مكانة، وقياس المسافة تخضع ثنائية الأخرمية (م) باستخدام الفرجار قياس. موقف الفرجار قفل لاستخدام مسافة للأقدام لتحديد المواقع (انظر 4.5 أدناه).
- قياس المسافة العمودية من الأرض إلى الركبة (م) على الطرف المهيمن (في وضع)؛ مضاعفة مسافة 1.2 لحساب 120٪ KH المسافة (م). ضبط ارتفاع البراز إلى 120٪ KH. ويلخص الجدول 1 10 خصائص الموضوع الصحية بما في ذلك البيانات ارتفاع الركبة.
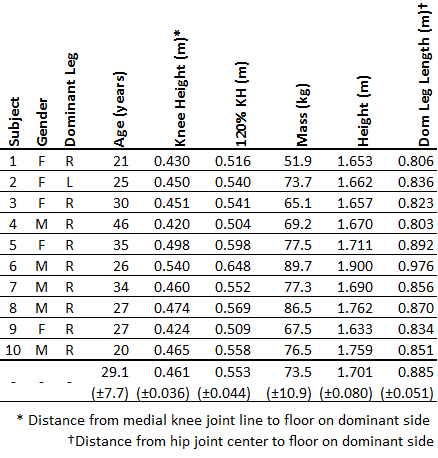
وتظهر خصائص موضوع البيانات الفردية ويعني (± 1 SD) عبر 10 مواضيع: الجدول 1.
- لاذع = "7">
- إعداد مناطق الجلد لوضع علامة. حلاقة شعر الجسم غير المرغوب فيها على النحو المناسب واستخدام الكحول مناديل لإزالة العرق الزائد و / أو مرطب لتحقيق أقصى قدر من الالتزام بين علامات والجلد.
- جس، وتحديد وتطبيق علامات عاكسة إلى المعالم التشريحية للالسفلية والعلوية والجذع والرأس وأجزاء الحوض باستخدام شريط لاصق مزدوج وفقا للإطار الفني اختيار المرجعية 23 (الجدول 2). انتقل إلى تطبيق علامات تتبع قطعي مع ضمادة في تأمين الذاتي.
ملاحظة: في الإناث، إذا دعت صعوبة في تحديد موقع الشق علامة القصية - مكان علامة على مركز من الملابس الرياضية الصدرية.

الجدول 2: وضع علامة بين مجموعة. علامات (التشريحية وتتبع) مبنية على إطار تقني ذكرت سابقا المرجعية 23 .
- طرح الموضوع على السير في حجم التقاط واعتماد الوضعية التشريحية. عند هذه النقطة يجب أن هذا الموضوع لم تتحرك حتى بعد أن تم إجراء التقاط ثابت بسبب مشكلة الكامنة في تقدير مركز مفصل الورك فوق الملابس في هذا الموقع التشريحي.
3. التقاط ثابت
- إرشاد تخضع لتقف ثابتة في وسط حجم القبض، على افتراض أن الوضعية التشريحية القياسية، مع كل علامات تشريحية وتتبع في الموقع.
ملاحظة: من أجل الحد من القطع الأثرية الأنسجة اللينة وإجراء معايرة ثابتة مع علامات تشريحية وتتبع في الموقع. يتم الرجوع إليها علامات تتبع علامات تشريحية، وهذا ينفي الحد من افتراض أن مراكز مشتركة لا تتحرك تحت الجلد. يتم ترك علامات تتبع في الموقع للمحاكمات ديناميكية لاحقة. هذا هو ما يسمى تقنية معايرة التشريحية أنظمة (CAST) 18.- من أجل إجراء التقاط ثابت قصيرة، استخدام أخذ العينات المذكورة أعلاه والمعلمات تتبع 3D (1.6) وضمان المحاسبة عن علامات لفي حجم القبض من خلال التأكيد على عدد من علامات المدرجة في لوحة مسارات مجهولة الهوية في الوقت الحقيقي واسطة 3D . هذا يجب أن تتوافق مع العدد الإجمالي للعلامات أن الإطار الفني اختيار مرجعية يتطلب. انقر على رمز التسجيل لاستكمال القبض على 5 ثانية. كرر الإجراء عند الضرورة إذا علامات مفقودة.
ملاحظة: انظر قسم 6 أدناه لتجهيز البيانات القبض ثابتة.
- من أجل إجراء التقاط ثابت قصيرة، استخدام أخذ العينات المذكورة أعلاه والمعلمات تتبع 3D (1.6) وضمان المحاسبة عن علامات لفي حجم القبض من خلال التأكيد على عدد من علامات المدرجة في لوحة مسارات مجهولة الهوية في الوقت الحقيقي واسطة 3D . هذا يجب أن تتوافق مع العدد الإجمالي للعلامات أن الإطار الفني اختيار مرجعية يتطلب. انقر على رمز التسجيل لاستكمال القبض على 5 ثانية. كرر الإجراء عند الضرورة إذا علامات مفقودة.
- استخدام بيانات الموقع من المعلم-مشترك-مركز الورك على الجانب المهيمن الموضوع لتحديد الساق بطول (المسافة من الهيب مشترك الوسط (انظر 7.1 و الجدول 3B أدناه) إلى الأرض) لتطبيع المسافة (انظر 7.11 أدناه).
4. استطلاعية
- إزالة كل علامات تشريحية فقط.
- إرشاد الموضوع إلى الجلوسعلى كرسي مع القدمين على منصات القوة الفردية 1 و 2.
- إرشاد الموضوع إلى الوقوف ومن ثم السير قدما في المحطة الرائدة محددة. ضبط الموقف الأمامي الخلفي من البراز حتى موضوع يجعل باستمرار اتصال مركزي مع منصات القوة 3 و 4 خلال الخطوات 2 الأولى من المشي. السماح للمحاكمات الممارسة المتكررة حتى هذا الموضوع هو مريح.
- بمناسبة موقف الساق الأمامية من البراز مع الشريط على سطح الأرض من أجل إعادة تأسيس موقف البراز.
- إعداد موقف قدم النهائي (الشكل 2). طرح الموضوع على الجلوس على كرسي مع القدمين على منصات القوة الفردية 1 و 2. ضبط الموقف عرقوب على الجانب المهيمن الموضوع في 10 ° الخلفي من رأسي باستخدام مقياس الزوايا ذراع قابلة للتمديد. انتقل إلى ضبط القدم غير المهيمن على قدم المساواة في الخط، وبعد ذلك باستخدام الفرجار مقفل (انظر 2.5 أعلاه)، وترتيب العرض أمور قدم لمسافة محددة مسبقا ثنائية الأخرمية وفقا لذلك بين الحدود القدم الجانبية.
- ضبط اتجاه الطائرة عرضية من كل قدم بحيث يتم وضع كل الحدود القدم وسطي تمشيا مع اتجاه السفر.
- بعد التحقق أخيرا المحاذاة، رسم حول مواقع القدم النهائية باستخدام جاف مجلس قلم على سطح منصة القوة القابلة للإزالة.
- استخدام تعليمات لفظية: "عندما ترى النور يأتي على أمامك، والوقوف والتوقف عن الاعتماد عقليا أسفل 3-1، رقم واحد في وقت واحد ثم الرائدة مع ساقك غير السائد، والمشي، في وتيرة مريحة نحو التحول أمام النور ووقف. عدد عقليا من 3 الى 1، رقم واحد في وقت واحد، ومن ثم مع الكتابة يدك استخدام مفتاح لإيقاف ضوء ".
- إعادة أعاد إلى موضوع أنهم قد تستخدم الأسلحة بشكل طبيعي، ثم السماح موضوع التعريف كافيا لSTSW البروتوكول. يعطي التعريف هذا الموضوع الكثير من الوقت وقت ممكن للتأقلم مع البيئة اختبار ضمان أنها قادرة على تحقيق كفاءةمهمة من دون أي حركة القسرية التي قد تؤثر على خلاف ذلك على صحة البيئة من النموذج التجريبي.
5. STSW المحاكمات الديناميكية
- مع موضوع يجلس على مقعد جاهز للتجارب الحيوية، أولا التأكد من العدد الإجمالي للعلامات المدرجة في لوحة مسارات مجهولة الهوية في الوقت الحقيقي واسطة 3D، وأنها تتوافق مع العدد الإجمالي للعلامات أن الإطار الفني اختيار مرجعية يتطلب. ثم انقر فوق رمز التسجيلة الى استكمال التقاط دينامية 15 ثانية.
- بعد 5 التقاط ثانية، تشغيل المشغل ضوء التحول والتحقق من كيفية يستجيب هذا الموضوع - أنها ترتفع من البراز وقفة وفقا للتعليمات، خطوة على إجبار منصات 3 و 4، وأنهم إيقاف العنف وضوء قبالة وفقا للتعليمات في غضون فترة الاعتقال.
- إعادة تعيين مفتاح الضوء، وتحقق للمتسربين علامة من علامات المحاسبة للجميع خلال بطء تشغيل حركة محاكمة. كرر إذا necessaراي، مواصلة إلا إلى المحاكمة المقبلة. انتقل إلى القبض على 5 محاكمات STSW في كل موضوع.
- في حال وعلامات تشريحية أصبحت غير مرتبط، إعادة نعلق على علامة الجلد محددة سلفا. وإذا تحركت علامات التتبع، وإعادة نعلق علامات تشريحية وتكرار محاكمة ثابت - ثم مواصلة التجارب الحيوية المتبقية.
تجهيز 6. الملكية تتبع البرمجيات المشاركة
- في تتبع البرمجيات الاحتكارية، وتحديد وتسمية كل علامات من التجارب والدينامية (انظر الفصل تحديد يدوي من مسارات 21) والمحاصيل التقاط غير المرغوب فيها عن طريق تحريك-شرائح الوقت لبداية ونهاية المهمة. الاستفادة من "التعرف الآلي من علامات"، والمعروف باسم AIM، وظائف في البرمجيات تتبع الملكية لمساعدة العلامات (انظر الفصل توليد AIM نموذج 21).
ملاحظة: مطلوب وسم علامات بحيث برامج التحليل الميكانيكا الحيوية الملكية واللاحقةيبني باستمرار وبحساب مسار نسبي من هيئة جامدة في الفضاء 3 الابعاد. استخدم الوسم معنى كما هو مبين في الجدول رقم (2). AIM يخضع محددة، ولكن التحديثات باستمرار. مع موضوع آخر، وفي حال وجود AIM الفقراء، على المضي قدما لتحديث AIM بوصف اليدوي. هذا ينطبق أيضا على عملية القبض ثابتة (انظر البند 3.1.1 أعلاه). - في حال وعلامة الانقطاع، الذي يتجاوز 10 لقطة، انتقل إلى إما تحديد مسار المفقود في لوحة مسارات مجهولة الهوية، أو يدويا الفجوة ملء باستخدام وظيفة الاستيفاء متعدد الحدود التي توفرها البرمجيات الاحتكارية (انظر الفصل الفجوة تعبئة مسارات 21) .
ملاحظة: في بعض الحالات مسارات علامة غائبة جزئيا ولسد الفجوات هو آلية يمكن من خلالها البيانات المفقودة يمكن رياضيا قدرت على أساس مسار تقاس قبل وبعد البيانات المفقودة. - شكلد تصدير جميع المحاكمات والدينامية، في شكل c3d، لمرحلة ما بعد المعالجة في برامج التحليل الميكانيكا الحيوية.
ملاحظة: قبل تصدير، واستبعاد جميع مسارات علامة مجهولة الهوية وفارغة، وتحديد الواقع ووضع العلامات، وترشيح 10 لقطة الماضية لمستويات خط الأساس قوة الصفر لكل لوحة القوة.
تجهيز 7. الميكانيكا الحيوية برامج التحليل المشاركة
- بناء ثابت 13 قطعة نموذج 23 (قدم، السيقان والفخذين والحوض والجذع والذراعين والذراعين والرأس (لاحظ لم أيدي)).
ملاحظة: إن عملية بناء نموذج أساسية في تحديد قطاعات مرتبطة على أساس محاكمة قياس ثابتة والتعليمات البرمجيات الاحتكارية استخدمت 24 في هذا البروتوكول نظم كل جزء الجسم (الجدول 3A) ومواقع مراكز مشتركة التشريحية تنسيق (الجدول 3B ) تقوم أساسا على رين وآخرون. 23 مع تعديلات لتجنب ح الوظيفيةالملكية الفكرية والحقاني العضدي تقدير مركز مشترك. لا تزال المعايير الذهبية لجميع المواقع مركز مشترك تقنيات التصوير مثل التصوير بالرنين المغناطيسي (MRI)، والتي هي غير واقعية في معظم الحالات. وقد تم استخدام وظيفية تقديرات مركز المشتركة؛ ومع ذلك، لا يزال هناك خطر أن المرضى الذين يعانون من أمراض لن تكون قادرة على التحرك المشترك في الطائرات المطلوبة 25. لذلك، لمعادلات الحوض الانحدار على سبيل المثال، ديفيس 26 وغالبا ما تستخدم. هنا، في المقطع الختامي الحوض تم استخدام 27 ويقوم على العمل من قبل بيل وآخرون. 28، وقدرت مراكز مشتركة الحقاني العضدي وفقا لايمز وآخرون. 29.
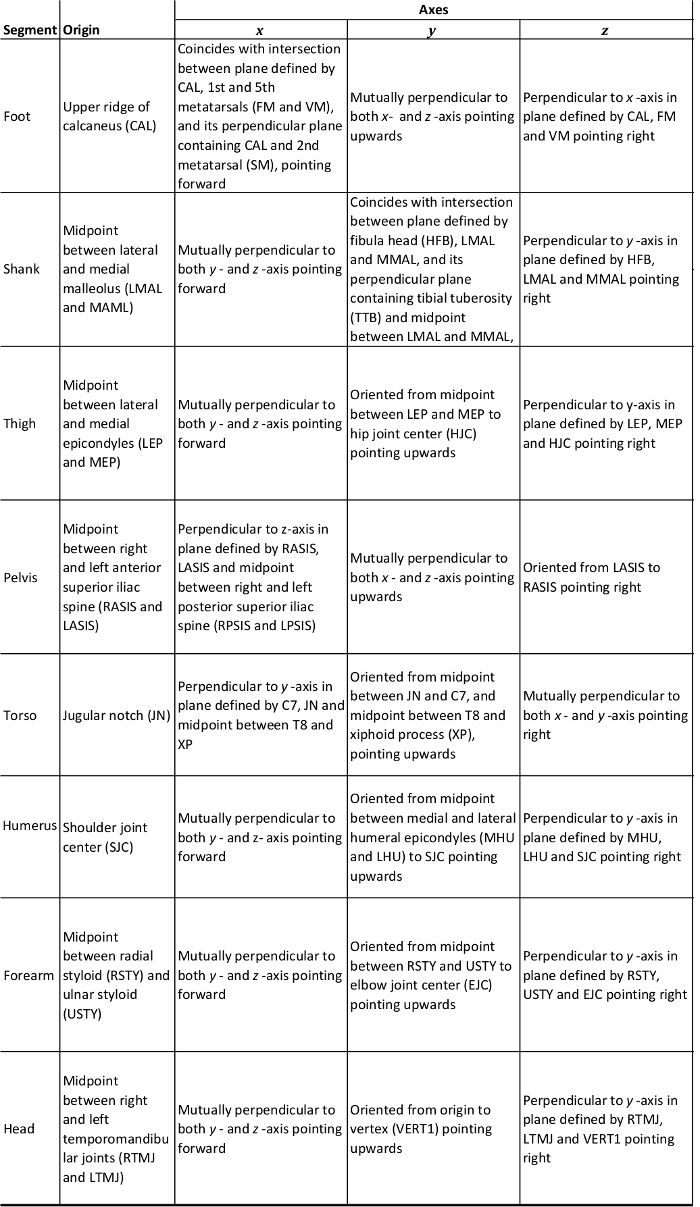
الجدول 3A: تشريحية نظام الإحداثيات للالجسم كله النموذجي.
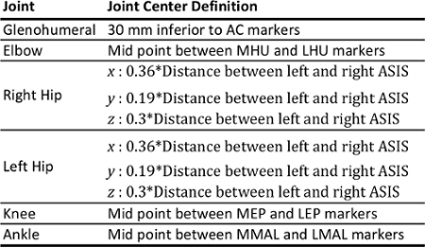
الجدول 3B: المركز المشترك تعاريف الجسم كله النموذجي.
- استيراد ملفات حيوية وتعيين نموذج لكل منهما. تأكيد دقة بناء نموذج عن طريق فحص التكوين البصري العادي من القطاعات. في حالة عدم دقة، وينصح المشغل العودة إلى الملكية الملفات تتبع البرمجيات وتحقق من الشخصية تتبع صورة الاستشعار وتصحيح عند الضرورة.
- انخفاض الحركية مرشح المرور والبيانات الحركية باستخدام نظام ال 4 بتروورث تصفية مع تردد قطع في 6 هرتز و 25 هرتز على التوالي.
- متوسط ضوء فلتر والضغط حصيرة الإشارات التماثلية عبر نافذة 25 الإطار.
- إنشاء بنية القوة لمنصات النفاذ في 1 و 2 و 3 و 4. استخدام الزاوية تنسق لإنشاء، هيكل مستطيل على السطح المستوى يشمل جميع منصات 4 القوة (الشكل 4).
ملاحظة: مطلوب هيكل القوة 30 من أجل أن صافي حسابات الأطراف يمكن أن تكون عبر منصات القوة 4. ط> - حساب COP صافي تنسيق الإشارات (x و y) داخل المختبر نظام (LCS) من هيكل القوة تنسيق.
ملاحظة: البرنامج ينفذ ذلك عن طريق استخدام المعادلات 2A-ز أدناه.- استخدام x و إشارات ذ من المعادلات 2F و 2G لصافي موقف الأطراف داخل LCS.
(2A) صافي قوة ميديو الجانبي 
(2B) صافي القوة الأمامي الخلفي 
(2C) القوة العمودية صافي 
(2D) منصة صافي حظة واحدة عن س -axis 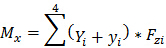
(2E) منصة صافي حظة واحدة عن -axis ذن 8 "SRC =" / ملفات / ftp_upload / 54323 / 54323eq8.jpg "/>
(2F) × -Coordinate من صافي نقطة تطبيق القوة (COP خ) 
(2G) ص -Coordinate من صافي نقطة تطبيق القوة (COP ص) 
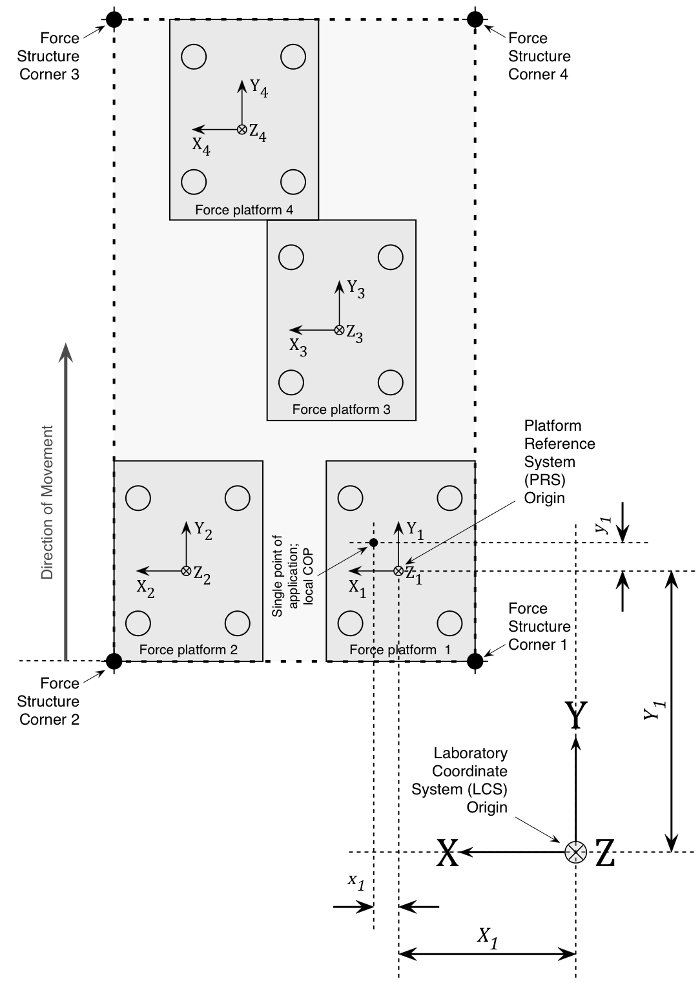
الشكل 4. هيكل القوة. مثال لهيكل القوة مستطيلة تضم 4 منصات القوة في الحق توجه الرصاص أطرافهم. وترد تفاصيل تطبيق COP المحلي وأبعاد فيما يتعلق مختبر نظام الإحداثيات (LCS) للقوة منصة 1 كمثال على ذلك. س، ص، ويقابل موقف ض من النظام الأساسي مرجع (PRS) نسبة إلى L CS حيث X 1 و Y 1 تمثل المسافات الناصفي الوحشي والأمامي الخلفي من استراتيجية الحد من الفقر، على التوالي. لحساب حظة منصة الفردية حول س -axis، يتم ضرب GRF العمودي على مجموع لمؤتمر الأطراف ذ المحلي تنسيق وPRS-LCS جديدة تعوض ذ تنسيق (ص 1 + ص 1). ويحسب لحظة عن ذ -axis تنسيق بالمثل بضرب GRF العمودي على مجموع السلبي للس COP المحلي تنسيق وPRS-LCS جديد تعويض س تنسيق - (X + 1 × 1). لحظة إجمالي القوة عن هيكل القوة العالمي يساوي مجموع كل من لحظات القوة، مقسوما على مجموع القوى العمودية الفردية. وهكذا أنتجت الإحداثيات صافي COP X و Y للهيكل القوة داخل LCS (المعادلات 2A-ز).large.jpg "الهدف =" _ فارغة "> الرجاء انقر هنا لعرض نسخة أكبر من هذا الرقم.
- باستخدام أوامر خط أنابيب مخصصة، إنشاء أحداث حركة مهمة في STSW، وتحديدا مقعد حالا، وتستقيم، مشية بدء ظهور أول إصبع القدم قبالة 1، و 1 و 2 ش الثانية الاتصالات الأولية (الجدول 4).
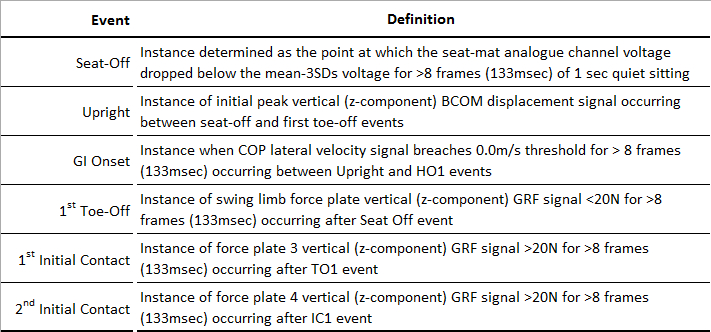
الجدول 4: حركة الحدث تعاريف GI - بدء بالمشي. COP - مركز من الضغط. HO1 - أول كعب قبالة؛ TO1 - 1ST أخمص القدمين حالا، IC1 - الاتصال الأولي 1ST.
- باستخدام أوامر خط أنابيب مخصصة حساب المسافة COP-BCOM (L) من خلال تطبيق المعادلة 3 في كل حدث الحركة، حيث ر ط يمثل حدثا معينا.
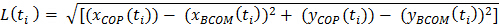
(3) - باستخدام أوامر خط أنابيب مخصصة، وحساب المسافة القصوى COP-BCOM (L ماكس) من خلال تطبيق المعادلة 4 بين حدثين (ر س → ر ط).
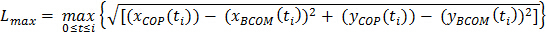
(4)
حيث: ر 0 و ر ط تمثل بداية الحركة والمثال الساعة الأخير من الفائدة على التوالي، (خ COP (ر ط)) هو العاشر تنسيق لمؤتمر الأطراف في وقت ر ط، (خ BCOM (ر ط)) هو تنسيق من BCOM في وقت ر ط، و (ذ COP (ر ط)) و (ذ BCOM (ر ط)) هي القيم المقابلة للذ تنسق 31. - استخراج المتغيرات التابعة للمصلحة في أحداث التنقل؛ مسافات COP-BCOM في مقعد حالا ووأوال اصبع القدم إيقاف (TO1) الأحداث، والحد الأقصى لمسافات COP-BCOM خلال المرحلة خطوة شارع 1 (بين TO1 وأول اتصال أولي؛ IC1) والمرحلة الثانية الخطوة 2 (بين IC1 وIC2) باستخدام تخصيص أوامر خط أنابيب.
- تطبيع داخل تخضع لمسافات COP-BCOM كنسبة من طول الساق المهيمن الموضوع (انظر 3.2 أعلاه).
- تصدير البيانات لأغراض التحليل الإحصائي باستخدام نسخ إلى الحافظة وظيفة أو من خلال تصدير الملفات في تنسيقات الأصلية الأخرى المتاحة.
8. الحسابات المعيارية القيمة مختبر محدد
- حساب متوسط (± 1 SD) داخل وبين تخضع القيم على حد سواء الفعلية مسافات COP-BCOM والقيم تطبيع كما نسب المهيمن طول الطرف السفلي المواضيع '.
- حساب معاملات الاختلاف (COV) عن البيانات بين تخضع متوسط.
- حساب التباين داخل تخضع في الحدث باستخدام اتجاهين معاملات آثار مختلطة نموذج داخل الطبقة الارتباط (ICC 3،1)، وقياس الخطأ (32).
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
النتائج
ارتفعت جميع المواد الدراسية على أقدامهم وضعت على منصات القوة التوأم، مما يؤدي مع اطرافهم غير المهيمن وفقا للتعليمات. وقد لوحظ مشية طبيعية مع موضوعات خطوة نظيفة على منصات أخرى و 3D تحليل الحركة على أساس الضوئية تعقب بنجاح حركة الجسم كله خلال 5 المهام STSW الموجه هدف المتكررة ارتفعت من 120٪ KH. مؤتمر الأطراف في وقت واحد وBCOM الناصف الوحشي (ML) وأمامي خلفي (ا ف ب) التشريد بين مقعد حالا وIC2 (100٪ لدورة STSW) وتشمل: ارتفاع، وقفة، والشروع مشية (GI)، ال...
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
المناقشة
بروتوكول الجلوس إلى الوقوف والمشي (STSW) المعرفة هنا يمكن استخدامها لاختبار السيطرة الوضعي ديناميكية خلال الحركة الانتقالية المعقدة في الأفراد الأصحاء أو مجموعات المرضى. ويتضمن البروتوكول القيود التي تم تصميمها للسماح الموضوعات مع علم الأمراض على المشاركة، وإدراج إطفاء الضوء يعني أنها صالحة بيئيا والموجهة نحو الهدف. كما تبين أنه سبق أن تقدم الأطراف الاصطناعية وارتفاع من (120٪ KH) مقعد عال لا يؤثر جذريا ديناميكية مهمة خلال STSW 20، يمكن تطبيق الأساليب المذكورة هنا كما بر...
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
الإفصاحات
ليس لدى المؤلفين مصالح مالية متنافسة للإفصاح عنها.
شكر وتقدير
فإن الكتاب أود أن أشكر توني كريستوفر، ليندسي البردقوش في كينجز كوليدج في لندن وبيل أندرسون في جامعة لندن ساوث بانك للحصول على الدعم العملي. شكرا لك أيضا إلى إليانور جونز في كينجز كوليدج في لندن لمساعدتها في جمع البيانات لهذا المشروع.
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
المواد
| الاسم | الشركة | رقم فهرسي | التعليقات |
|---|---|---|---|
| كاميرات تتبع الحركة | Qualysis (Qualysis AB غوتنبرغ ، السويد) | Oqus 300+ | n= 8 |
| Qualysis Track Manager (QTM) | Qualysis (Qualysis AB غوتنبرغ ، السويد) | QTM 2.9 رقم البناء: 1697 | برنامج تتبع احتكاري |
| منصة القوة مكبر للصوت | Kistler Instruments, Hook, UK | 5233A | n = 4 |
| Force Platform | Kistler Instruments, Hook, UK | 9281E | n = 4 |
| AD Converter | Qualysis (Qualysis AB غوتنبرغ ، السويد) | 230599 | |
| الممشى الخشبي | الوزن Kistler Instruments ، هوك ، المملكة المتحدة | نوع 9401B01 ؛ | ن = 2 |
| قسم الممشى الخشبي خفيف الوزن | Kistler Instruments ، هوك ، المملكة المتحدة | Type 9401B02 ؛ | ن = 4 |
| 4 نقاط "على شكل حرف L" إطار معايرة | Qualysis ؛ (Qualysis AB غوتنبرغ ، السويد) | ||
| "T-Shaped" عصا Qualysis | ؛ (Qualysis AB غوتنبرغ ، السويد) | ||
| 12 مم قطر السلبي الرجعية عاكس ماركر | Qualysis ؛ (Qualysis AB غوتنبرغ ، السويد) | رقم القط: 160181 | ذو قاعدة مسطحة |
| Qualysis ؛ (Qualysis AB غوتنبرغ ، السويد) | رقم القط: 160188 | لتثبيت العلامات على الجلد | |
| براز قابل لتعديل الارتفاع | Ikea ، السويد | Svenerik | الارتفاع 43 - 58 سم مع ~ 10 سم خيار تمديد الارتفاع المخصص في كل ساق |
| وسادة أرضية ضغط دائرية (قرص) | Arun Electronics Ltd ، ساسكس ، المملكة المتحدة | PM10 | قطر 305 مم ، سمك 3 مم ، 2 سلك |
| مجموعات علامة تتبع الأطراف | السفلية Qualysis ؛ (Qualysis AB غوتنبرغ ، السويد) | رقم القط: 160145 | 2 مجموعات علامات ، الجزء السفلي من الجسم مع 8 علامات (ن = 2) |
| علامات تتبع الأطراف العلوية | Qualysis ؛ (Qualysis AB غوتنبرغ ، السويد) | رقم القط: 160146 | 2 مجموعات علامات، الجزء السفلي من الجسم مع 6 علامات (ن = 2) |
| ضمادة ذاتية التأمين من | اللابرفوم، بنسلفانيا، الولايات المتحدة الأمريكية | 3 × 5 بوصات | |
| غطاء جمجمة لركوب الدراجات | Dhb | Windslam | |
| Seca | 763 ميزان طبي رقمي مع مقياس قياسي | ||
| لقياس الفرجار | قبضة قبضة | الفرجار الجامبو - نموذج رقم 59070 | 24 في. مقياس الزوايا للذراع القابل للتمديد للفك |
| لافاييت | نموذج الصك 01135 | Gollehon | |
| Light Switch | مخصص | ||
| Visual3D Biomechanics Software | C-Motion Inc. ، Germantown ، MD ، الولايات المتحدة الأمريكية | الإصدار 4.87 |
المراجع
- Duncan, P. W., Goldstein, L. B., Matchar, D., Divine, G. W., Feussner, J. Measurement of motor recovery after stroke. Outcome assessment and sample size requirements. Stroke. 23 (8), 1084-1089 (1992).
- Smith, M. T., Baer, G. D. Achievement of simple mobility milestones after stroke. Arch Phys Med Rehabil. 80 (4), 442-447 (1999).
- Langhorne, P., Bernhardt, J., Kwakkel, G. Stroke rehabilitation. Lancet. 377 (9778), 1693-1702 (2011).
- Veerbeek, J. M., et al. What is the evidence for physical therapy poststroke? A systematic review and meta-analysis. PLoS One. 9 (2), e87987(2014).
- Magnan, A., McFadyen, B., St-Vincent, G. Modification of the sit-to-stand task with the addition of gait initiation. Gait Posture. 4 (3), 232-241 (1996).
- Buckley, T. A., Pitsikoulis, C., Hass, C. J. Dynamic postural stability during sit-to-walk transitions in Parkinson disease patients. Mov Disord. 23 (9), 1274-1280 (2008).
- Frykberg, G. E., Aberg, A. C., Halvorsen, K., Borg, J., Hirschfeld, H. Temporal coordination of the sit-to-walk task in subjects with stroke and in controls. Arch Phys Med Rehabil. 90 (6), 1009-1017 (2009).
- Dehail, P., et al. Kinematic and electromyographic analysis of rising from a chair during a "Sit-to-Walk" task in elderly subjects: role of strength. Clin Biomech (Bristol, Avon). 22 (10), 1096-1103 (2007).
- Buckley, T., Pitsikoulis, C., Barthelemy, E., Hass, C. J. Age impairs sit-to-walk motor performance. J Biomech. 42 (14), 2318-2322 (2009).
- Roy, G., et al. The effect of foot position and chair height on the asymmetry of vertical forces during sit-to-stand and stand-to-sit tasks in individuals with hemiparesis. Clin Biomech (Bristol, Avon). 21 (6), 585-593 (2006).
- Kubinski, S. N., McQueen, C. A., Sittloh, K. A., Dean, J. C. Walking with wider steps increases stance phase gluteus medius activity. Gait Posture. 41 (1), 130-135 (2015).
- Jian, Y., Winter, D. A., Ishac, M. G., Gilchrist, L. Trajectory of the body COG and COP during initiation and termination of gait. Gait Posture. 1 (1), 9-22 (1993).
- Winter, D. A. Human balance and posture control during standing and walking. Gait Posture. 3 (4), 193-214 (1995).
- Cavanagh, P. R. A technique for averaging center of pressure paths from a force platform. J Biomech. 11 (10-12), 487-491 (1978).
- Halliday, S. E., Winter, D. A., Frank, J. S., Patla, A. E., Prince, F. The initiation of gait in young, elderly, and Parkinson's disease subjects. Gait Posture. 8 (1), 8-14 (1998).
- Hass, C. J., Waddell, D. E., Fleming, R. P., Juncos, J. L., Gregor, R. J. Gait initiation and dynamic balance control in Parkinson's disease. Arch Phys Med Rehabil. 86 (11), 2172-2176 (2005).
- Winter, D. A., Patla, A. E., Ishac, M., Gage, W. H. Motor mechanisms of balance during quiet standing. J Electromyogr Kinesiol. 13 (1), 49-56 (2003).
- Cappozzo, A., Catani, F., Croce, U. D., Leardini, A. Position and orientation in space of bones during movement: anatomical frame definition and determination. Clin Biomech (Bristol, Avon). 10 (4), 171-178 (1995).
- Dempster, W. T., Gabel, W. C., Felts, W. J. The anthropometry of the manual work space for the seated subject. Am J Phys Anthropol. 17 (4), 289-317 (1959).
- Jones, G. D., James, D. C., Thacker, M., Jones, E. J., Green, D. A. Sit-to-Walk and Sit-to-Stand-and-Walk Task Dynamics are Maintained During Rising at an Elevated Seat-Height Independent of Lead-Limb in Healthy Individuals. Gait Posture. 48, 226-229 (2016).
- Qualysis AB. Qualysis Track Manager User Manual. , Sweden. (2011).
- Hoffman, M., Schrader, J., Applegate, T., Koceja, D. Unilateral postural control of the functionally dominant and nondominant extremities of healthy subjects. J Athl Train. 33 (4), 319-322 (1998).
- Ren, L., Jones, R. K., Howard, D. Whole body inverse dynamics over a complete gait cycle based only on measured kinematics. J Biomech. 41 (12), 2750-2759 (2008).
- C-Motion Wiki Documentation. Tutorial: Building a Model. , http://www.c-motion.com/v3dwiki/index.php/Tutorial:_Building_a_Model (2013).
- Kainz, H., Carty, C. P., Modenese, L., Boyd, R. N., Lloyd, D. G. Estimation of the hip joint centre in human motion analysis: a systematic review. Clin Biomech (Bristol, Avon). 30 (4), 319-329 (2015).
- Harrington, M. E., Zavatsky, A. B., Lawson, S. E., Yuan, Z., Theologis, T. N. Prediction of the hip joint centre in adults, children, and patients with cerebral palsy based on magnetic resonance imaging. J Biomech. 40 (3), 595-602 (2007).
- C-Motion Wiki Documentation. Coda Pelvis. , http://www.c-motion.com/v3dwiki/index.php/Coda_Pelvis (2015).
- Bell, A. L., Brand, R. A., Pedersen, D. R. Prediction of hip joint centre location from external landmarks. Human movement science. 8 (1), 3-16 (1989).
- Eames, M. H. A., Cosgrove, A., Baker, R. Comparing methods of estimating the total body centre of mass in three-dimensions in normal and pathological gaits. Human movement science. 18 (5), 637-646 (1999).
- C-Motion Wiki Documentation. Force Structures. , http://www.c-motion.com/v3dwiki/index.php?title=Force_Structures (2015).
- Martin, M., et al. Gait initiation in community-dwelling adults with Parkinson disease: comparison with older and younger adults without the disease. Phys Ther. 82 (6), 566-577 (2002).
- Bland, J. M., Altman, D. G. Measurement error. BMJ. 313 (7059), (1996).
- Hof, A. L. Scaling gait data to body size. Gait Posture. 4 (3), 222-223 (1996).
- Holden, J. P., Selbie, W. S., Stanhope, S. J. A proposed test to support the clinical movement analysis laboratory accreditation process. Gait Posture. 17 (3), 205-213 (2003).
- Baker, R. Gait analysis methods in rehabilitation. J Neuroeng Rehabil. 3, (2006).
- Gregory, C. M., Embry, A., Perry, L., Bowden, M. G. Quantifying human movement across the continuum of care: From lab to clinic to community. J Neurosci Methods. 231, 18-21 (2014).
- Pai, Y. C., Rogers, M. W. Segmental contributions to total body momentum in sit-to-stand. Medicine and Science in Sports and Exercise. 23 (2), 225-230 (1991).
- Hughes, M. A., Weiner, D. K., Schenkman, M. L., Long, R. M., Studenski, S. A. Chair rise strategies in the elderly. Clin Biomech (Bristol, Avon). 9 (3), 187-192 (1994).
- Medeiros, D. L., Conceição, J. S., Graciosa, M. D., Koch, D. B., Santos, M. J., Ries, L. G. The influence of seat heights and foot placement positions on postural control in children with cerebral palsy during a sit-to-stand task. Res Dev Disabil. 43-44, 1-10 (2015).
- Breniere, Y., Do, M. C. When and how does steady state gait movement induced from upright posture begin? J Biomech. 19 (12), 1035-1040 (1986).
- Weerdesteyn, V., de Niet, M., van Duijnhoven, H. J., Geurts, A. C. Falls in individuals with stroke. J Rehabil Res Dev. 45 (8), 1195-1213 (2008).
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
إعادة الطباعة والأذونات
