تشكل الأغشية الحيوية الميكروبية بنيات معقدة في المراحل البينية وتتطور إلى أنماط مكانية تعتمد على النطاق إلى حد كبير. هنا، نقدم نظام تجريبي (الثابت والبرمجيات) للاقتناء الآلي للتصوير المقطعي للتماسك البصري 3D (OCT). تسمح مجموعة الأدوات هذه بالتوصيف غير الغازي والمتعدد النطاق لمورفوجينيسيس الفيلم الحيوي في المكان والزمان.
يتطلب اشتراك JoVE لعرض هذا المحتوى. تسجيل الدخول أو ابدأ نسخة تجريبية مجانية
مقالة منهجية
التصوير المقطعي الآلي للتماسك البصري ثلاثي الأبعاد لأتمتة المورفولوجيا الحيوية على الموازين المكانية الكبيرة
في هذه المقالة
ملخص
الملخص
Biofilms هي أسلوب حياة الميكروبية الأكثر نجاحا وتسود في العديد من البيئات البيئية والمهندسة. فهم النفيمور biofilm، وهذا هو التنويع الهيكلي للأفلام الحيوية أثناء التجمع المجتمعي، يمثل تحديا ملحوظا عبر المقاييس المكانية والزمنية. هنا، نقدم نظام التصوير الآلي للأفلام الحيوية على أساس التصوير المقطعي للتماسك البصري (OCT). OCT هو تقنية التصوير الناشئة في البحوث biofilm. ومع ذلك، فإن كمية البيانات التي يمكن الحصول عليها ومعالجتها حاليا تعوق الاستدلال الإحصائي لأنماط واسعة النطاق في مورفولوجيا الأفلام الحيوية. يسمح نظام التصوير الآلي OCT بتغطية المقاييس المكانية والزمنية الموسعة لنمو الأفلام الحيوية. وهو يجمع بين نظام OCT متاح تجارياً مع منصة تحديد المواقع الروبوتية ومجموعة من حلول البرمجيات للتحكم في تحديد مواقع مسبار المسح الضوئي OCT، فضلاً عن الحصول على مجموعات بيانات التصوير الحيوي ثلاثي الأبعاد ومعالجتها. يسمح هذا الإعداد بالرصد الآلي في الموقع وغير الغازية لتطوير الأفلام الحيوية، ويمكن تطويره بشكل أكبر لاقتران التصوير بالتصوير بالتصوير الكلي وتوصيف أجهزة الاستشعار الدقيقة.
المقدمة
Biofilms هي التكيف نمط الحياة الميكروبية ناجحة للغاية وهذه المجتمعات بين phase المرتبطةومصفوفة المغلقة من الكائنات الحية الدقيقة تهيمن على الحياة الميكروبية في البيئات الطبيعية والصناعية 1،2. هناك، biofilms تشكل البنى المعقدة، مثل الدفق ممدود3، تموجات4 أو الفطر مثل قبعات5 مع عواقب هامة لنمو biofilm ، والاستقرار الهيكلي ومقاومة للإجهاد6. في حين تم تعلم الكثير عن التمايز الهيكلي biofilm من العمل على الثقافات أحادية الأنواع نمت في غرف تدفق مصغرة، ومعظم biofilms هي مجتمعات معقدة للغاية في كثير من الأحيان بما في ذلك أعضاء من جميع مجالات الحياة6. ومن ثم فإن تقدير هذه الأفلام الحيوية المعقدة على أنها مناظر طبيعية ميكروبية7 وفهم كيفية تفاعل هيكل الأغشية الحيوية ووظيفتها في المجتمعات المعقدة هو في طليعة أبحاث الأفلام الحيوية.
يتطلب الفهم الآلي لنشأة الأغشية الحيوية المعقدة استجابة للإشارات البيئية تجارب مصممة بعناية بالاقتران مع عمليات رصد تم حلها مكانياً وزمنياً للبنية الفيزيائية للأفلام الحيوية عبر المجالات ذات الصلة جداول8. ومع ذلك، فإن المراقبة غير المدمرة لنمو الفيلمالحيوية في النظم التجريبية كانت محدودة للغاية بسبب القيود اللوجستية مثل الحاجة إلى نقل العينات (على سبيل المثال، إلى المجهر) التي غالباً ما تضر ببنية الأفلام الحيوية الحساسة.
يقدم البروتوكول المعروض هنا نظامًا مؤتمتًا بالكامل يستند إلى التصوير المقطعي للتماسك البصري (OCT)، والذي يسمح بالرصد غير الغازي في الموقع لمورفوجينيسيس البيوفيلم في النطاق المتوسط (مم). OCT هو تقنية التصوير الناشئة في البحوث biofilm مع التطبيقات في معالجة المياه والبحوث biofouling، والطب9 وتيار الإيكولوجيا10. في OCT، يتم تقسيم مصدر ضوء التماسك المنخفض إلى عينة وذراع مرجعية; يتم تحليل تداخل الضوء المنعكس والمتناثر من قبل biofilm (ذراع العينة) وضوء الذراع المرجعية. يتم الحصول على سلسلة من التشكيلات الجانبية المحورية الكثافة (A-scans) التي تحتوي على معلومات هيكلية تم حلها بعمق ودمجها في مسح ب (مقطع عرضي). سلسلة من عمليات المسح الضوئي B المجاورة يؤلف المسح الضوئي 3D حجم النهائي10. OCT يوفر دقة بصرية جانبية في نطاق ما يقرب من 10 م، وبالتالي هو مناسب تماما لدراسة التمايز الهيكلي التنظيري من biofilms10،12. للحصول على وصف أكثر تفصيلا من OCT، يرجى الرجوع إلى دريكسلر وفوجيموتو13وفيرشر والزملاء14. على الرغم من أن مجال الرؤية من مسح xy OCT واحد يصل إلى مئات من ميكرومتر مربع، لا يمكن قياس أنماط أكبر حجماً عن طريق OCT في مسح واحد. وفيما يتعلق بالأفلام البيولوجية في الموائل الطبيعية مثل الجداول والأنهار، فإن هذا يحد حاليا من قدرتنا على تقييم تكوين الأغشية الأحيائية على مستويات مطابقة للقالب المادي والهيدروليكي للموئل.
من أجل تجاوز هذه الحدود المكانية والحصول على عمليات المسح OCT تلقائيا، تم تركيب مسبار التصوير OCT المجال الطيفي على نظام تحديد المواقع 3 محاور. يسمح التثبيت بالحصول على عدة عمليات مسح OCT في نمط فسيفساء متداخلة (مسح البلاط)، وتحقيق التصويرالمقطعي للمناطق السطحية تصل إلى 100 سم 2. وعلاوة على ذلك، فإن دقة تحديد المواقع العالية لهذا النظام تمكن من رصد نمو وتطوير السمات الحيوية في مواقع محددة خلال التجارب الطويلة الأجل رصدا موثوقا. النظام هو وحدات والمكونات الفردية (أي، جهاز تحديد المواقع وOCT) من التثبيت يمكن استخدامها كحلول مستقلة أو مجتمعة بمرونة. ويقدم الشكل 1 لمحة عامة عن مكونات التثبيت الثابتة والبرمجية.
تم اختبار النظام مع جهاز تحديد المواقع CNC التيتسيطر عليها GRBL المتاحة تجاريا (جدول المواد). مسافات التشغيل من هذه المنصة تحديد المواقع هي 600 × 840 × 140 ملم، مع دقة وأشار من قبل الشركة المصنعة من +/- 0.05 ملم ودقة قابلة للبرمجة من 0.005 ملم. الاجهزه. لذلك، يجب أن يكون كل جهاز تحديد المواقع المستند إلى GRBL (الإصدار > 1.1) متوافقًا مع الإرشادات وحزم البرامج المعروضة هنا. وعلاوة على ذلك، يمكن تكييف البرنامج مع وحدات تحكم stepmotor أخرى مع نوع الإدخال STEP-DIR مع تعديلات قليلة.
يتميز جهاز OCT المستخدم لتقييم أداءالنظام (جدول المواد) بمصدر ضوء منخفض التماسك مع طول موجة وسطي يبلغ 930 نانومتر (عرض النطاق الترددي = 160 نانومتر) وطول الذراع المرجعي وكثافته القابل للتعديل. في المثال المعروض هنا، تم استخدام محول الغمر لغمس التحقيقOCT في المياه المتدفقة (جدول المواد). حزمة البرمجيات التي تم تطويرها هنا للحصول على المسح الضوئي OCT الآلي يعتمد بشكل حاسم على SDK المقدمة جنبا إلى جنب مع نظام OCT محددة، ومع ذلك، يجب أن تكون أنظمة OCT من نفس الشركة المصنعة مع عدسات المسح الضوئي المختلفة والأطوال الموجية المركزية متوافقة بسهولة.
يتم التحكم في جهاز GRBL بواسطة ملقم ويبمثبت على كمبيوتر أحادي اللوحة (الشكل 1). وهذا يمنح التحكم عن بعد للجهاز من أي جهاز كمبيوتر مع شبكة محلية أو الوصول إلى الإنترنت. يتم التحكم في جهاز OCT بواسطة كمبيوتر منفصل، مما يسمح بتشغيل نظام OCT جانبا الإعداد التجريبي الآلي. وأخيراً، تتضمن حزم البرامج مكتبات لمزامنة تحديد موضع مسبار OCT والحصول على المسح الضوئي لـ OCT (أي للحصول تلقائيًا على مجموعات بيانات التصوير ثلاثي الأبعاد في نمط فسيفساء أو في مجموعة من المواضعالمحددة). تحديد موقف التحقيق OCT في 3D يسمح بشكل فعال لضبط المستوى البؤري على وجه التحديد لمجموعات (الإقليمية) من المسح الضوئي. على وجه التحديد، على الأسطح غير المستوية، يمكن تحديد طائرات محورية مختلفة (أي مواقع مختلفة في اتجاه z) لكل مسح OCT.
تم تطوير مجموعة من حزم البرامج لمعالجةعمليات المسح الخام OCT (الجدول 1). يتم تنفيذ الملاحة من جهاز تحديد المواقع، والحصول على المسح الضوئي OCT ومعالجة مجموعة البيانات مع أجهزة الكمبيوتر المحمولة Jupyter مشفرة بيثون، والتي تسمح مرونة ملحوظة في تطوير وتحسين البرنامج. وهناك مثالان يعملان ومشروحان لهذه الدفاتر (للحصول على الصور ومعالجتها، على التوالي) متاحان من https://gitlab.com/FlumeAutomation/automated-oct-scans-acquisition.git يقصد بها أن تكون احتياج للتخصيص من الأسلوب. دفتر ملاحظات Jupyter هو تطبيق متصفح ويب يستند إلى الخلايا مع رمز بيثون المشروح. يتم تضمين كل خطوة في خلية من دفتر الملاحظات، والتي يمكن تنفيذها بشكل منفصل. نظرا لطول مختلف من مسار الضوء من خلال عدسة المسح الضوئي (انحراف كروية)15، والمسح الخام OCT تظهر مشوهة (الشكل2A). قمنا بتطوير خوارزمية لتصحيح تلقائيا لهذا التشويه في عمليات المسح المكتسبة OCT (الواردة في ImageProcessing.ipynb، ملف تكميلي 1). وعلاوة على ذلك، يمكن تصور مورفولوجيا الفيلم الحيوي كخريطة ارتفاع ثنائية الأبعاد، كما كان يستخدم سابقا في أنظمة الغشاء16،ونحن نوضح كيف يمكن خياطة خرائط الارتفاع التي تم الحصول عليها من عمليات المسح التي تم التقاطها في صفيف تبليط.
وأخيراً، تُوضَّح وظيفة تركيب المختبر الموصوف باستخدام تجربة فلوم يتعرض فيها الفيومتر الحيوي للتيار الضوئي إلى تدرج في سرعة التدفق.
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
البروتوكول
1. إعداد جهاز تحديد المواقع
- قم بسلك جهاز تحديد المواقع إلى لوحة تحكم دقيق، باتباع التعليمات في https://github.com/grbl/grbl/wiki/Connecting-Grbl.
- قم بتوصيل وحدة التحكم الدقيقة بجهاز كمبيوتر أحادي اللوحة مع اتصال بالإنترنت عبر كبل USB وقم بتثبيت خادم GRBL كما هو موضح في https://gitlab.com/FlumeAutomation/GRBL_Server.git. الآن يجب أن يكون جهاز تحديد المواقع قابل للملاحة من صفحة ويب مستضافة في http://IP:5020/. بدلا من ذلك، يمكن التنقل جهاز تحديد المواقع مع البرنامج النصي بيثون، كما هو موضح في الجزء الأول من المثال عملت ImagesAcquisition.ipynb (ملفتكميلي 2).
2. إعداد OCT
- قم بتركيب مسبار OCT على جهاز تحديد المواقع باستخدام حامل حمامة ذيل متوافق. إذا لزم الأمر، قم بتثبيت محول الغمر على العدسة الهدف.
- ضع وحدة الكمبيوتر وقاعدة OCT على مقعد بجوار التجربة (على سبيل المثال، الأجهزة الدقيقة، وغرف التدفق، والمداخن، وأنظمة الترشيح). تأكد من أن الحبل البصري (الحد الأقصى لطول حوالي 1.8 م) يتحرك بحرية، طويل بما فيه الكفاية للوصول إلى جميع المواقع المقصودة وعدم التداخل مع الإعداد التجريبي.
- قم بتثبيت نظام OCT مع البرامج المتوفرة كما هو موضح من قبل الشركة المصنعة.
- قم بتثبيت حزم البرامج للحصول على فحص OCT تلقائي كما هو موضح في https://gitlab.com/FlumeAutomation/automated-oct-scans-acquisition.git.
3. الحصول على الصور
- الطاقة على نظام OCT وجهاز تحديد المواقع. تأكد من أن الجهاز يمكن أن تتحرك بحرية.
- افتح الملف config.json في محرر نص. تحرير الملف config.json لضبط المعلمة الافتراضية الحصول على الصورة (الجدول2)،مثل فهرس الانكسار (1.33 للمياه عند 20 درجة مئوية، 1.00 للهواء) والمجلد الوجهة للبيانات والبيانات الوصفية المكتسبة.
- حدد حجم حقل العرض (FOV) وعدد عمليات المسح الضوئي A لكل B-المسح الضوئي في config.json.
ملاحظة: تحدد هذه المعلمات اثنين حجم voxels من مجموعة البيانات النهائية وحجم ملف الإخراج ويجب أن تتطابق مع الدقة البصرية للمسبار (x-y voxel الحجم يجب أن لا يكون أصغر من نصف الدقة البصرية). يؤثر عدد عمليات المسح A-وB على النطاق المكاني الذي يجب تغطيته مقابل المساحة المتاحة للقرص وطاقة المعالجة. - حدد حدود الإشارة للإخراج OCT المسح الضوئي في config.json. هذه تعتمد على نوع العينة. وبالتالي فمن المستحسن لتحديد هذه المعلمات على أساس المخططات كثافة من مجموعة من المسح الأولي. حفظ التغييرات في config.json.
- انتقل التحقيق OCT إلى موقع الفائدة. قم بتركيز العينة وضبط الذراع المرجعي وكثافة مصدر الضوء للحصول على جودة الصورة المثلى. كرر هذا الإجراء لعدد من المواقف ولاحظ الإحداثيات.
ملاحظة: سيسمح هذا الحصول على فحص OCT التلقائي اللاحقة حول هذه النقاط المرجعية. لاحظ أنه لا يمكن تغيير طول الذراع المرجعي وكثافته أثناء الامتلاك التلقائي للصورة. - افتح الملف ImageAcquisition.ipynb (ملف تكميلي 2) في دفتر ملاحظات Juypter. تحتوي كل خلية على تعليمات برمجية لتنفيذ مهام محددة ويمكن تشغيلها بشكل منفصل عن طريق الضغط على الخلية | تشغيل،أو Ctrl + أدخل أو إزاحة + Enter .
- تعيين المسار إلى المكتبات المطلوبة ومعلمات التكوين الافتراضية. بدلاً من ذلك، قم بتعريف مجموعة جديدة من المعلمات المؤقتة.
- الاتصال بجهاز تحديد المواقع وتهيئة OCT.
- معايرة جهاز تحديد المواقع (أي، إجراء "توجيه").
- الحصول على مجموعات البيانات التي تغطي مواضع المصالح في نمط المسح الأحادي أو الفسيفساء، مع تحديد العدد والتداخل (على سبيل المثال، 30 في المائة) من البلاط المجاورة.
ملاحظة: يتم تخصيص الذاكرة قبل الفحص الذي يحسن استخدام موارد الكمبيوتر. يتم حفظ البيانات بتنسيق 8 بت *.raw لتوفير مساحة التخزين، في المجلد الوجهة المعرّف في config.json، باستخدام الطابع الزمني والموضع كاصطلاح التسمية (أي %Y%m%d_%H%M%S_). يتم حفظ بيانات التعريف بما في ذلك إعدادات OCT والإحداثيات في نفس المجلد في ملف. اعتماداً على إعدادات مثل FOV والدقة، قد يصل حجم الملف إلى 1.5 غيغابايت لكل OCT المسح الضوئي.
- لتجنب الإجهاض من الحصول على البيانات، تأكد من وجود مساحة حرة كافية على القرص أو نقل مجموعات بيانات OCT باستمرار إلى محرك أقراص ثابتخارجي.
4. تصحيح الصورة وعرضها
- افتح دفتر Jupyter ImageProcessing.ipynb (ملفتكميلي1) للحصول على مثال عملي لمعالجة الصور OCT (تصحيح التشويه، طرح الخلفية، حساب خرائط الارتفاع، خياطة خريطة الارتفاع).
- إذا لزم الأمر، المحاصيل OCT المسح الضوئي من أجل استبعاد إشارات زائفة وإعادة توجيه مجموعة البيانات (يجب أن تظهر biofilm فوق الطبقة الفرعية).
- تصحيح للانحراف كروية. ويتم ذلك بواسطة خوارزمية تصحيح تستخدم سطح مرجعي عاكس للغاية معروف بأنه مسطح (على سبيل المثال، الجزء السفلي من المداخن، الطبقة الفرعية). أولاً، تحدد الخوارزمية شبكة من خطوط عمودية 20×20 متباعدة بانتظام عبر مستوى س ص من المسح الضوئي OCT. ثم، فإنه يختار منطقة دائرية حول كل نقطة ومتوسطات إشارة كثافة على طول التشكيل الجانبي الرأسي (الشكل2B). تتم معالجة التشكيلات الجانبية العمودية باستخدام عامل تصفية غاوسي معدل:
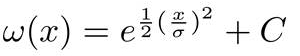
حيث x هي إشارة الإدخال، والانحراف المعياري الخاص بها، في حين يتم تحديد C مثل: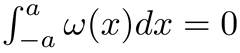
يتم ترجمة السطح المرجعي كـ maxima محلي في كل من هذه التشكيلات الجانبية. يتم تصفية النقاط التي تم تحديدها بشكل خاطئ استنادًا إلى مواقف جيرانها في ثلاثة أبعاد (الشكل2C). وأخيرا، يتم تركيب سطح متعدد الحدود منأجل 2 ND يعكس التشويه الذي أدخلته عدسة المسح الضوئي عبر هذه النقاط (الشكل2C). ثم يتم استخدام السطح المجهزة لتحويل كل بكسل في اتجاه z، وبالتالي الحصول على صورة مسطحة. يجب ضبط معلمات هذه الخوارزمية إلى خصائص الفحص OCT. - تصحيح لضوضاء الخلفية. تحديد منطقة فارغة من الصورة (عادة فوق biofilm) واستخدام خوارزمية التصحيح لطرح متوسط كثافة الخلفية من قيم كثافة الصورة لإنتاج صورة OCT تصحيح النهائي (الشكل2D).
- حساب مخطط ارتفاع من مجموعة بيانات OCT ثلاثية الأبعاد. في هذه الخطوة، حدد سطح مرجعي للاهتمام للتجربة المحددة (مثل الطبقة الفرعية) وكثافة عتبة مناسبة. ثم استخدم خوارزمية حساب خريطة الارتفاع لحساب سمك الفيلم الحيوي لكل إحداثيات (س، y) من القناع الثنائي وتعيينه إلى مصفوفة ثنائية الأبعاد جديدة (الشكل3A). ثم يتم تعيين قيم السماكة إلى مصفوفة 2D من حجم الصورة الأصلية في اتجاهين س وص. يتم تقديم صورة يتم فيها الإبلاغ عن ارتفاع السطح كقيمة تدرج الرمادي (الشكل3B).
- في حالة أخذ العديد من عمليات المسح OCT في نمط الفسيفساء، حدد عدد الصفوف والأعمدة وغرزة خرائط الارتفاع ذات الصلة. ويقدم الشكل 5 أمثلة على خرائط الارتفاع المخيطة، التي تغطي النطاق الواسع للنطاقات المكانية والقرارات التي يمكن تحقيقها مع الإعداد الموصوف.
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
النتائج
نقوم بتوضيح وظيفة نظام التصوير الآلي OCT باستخدام تجربة فلوم مصممة لدراسة المورفيكوجينية الصدغية الزمنية للأغشية الحيوية للتيار الضوئي. الهندسة تضييق تدريجيا من المداخن الناجمة عن التدرجات في سرعة التدفق على طول مركز الفلوم (انظر المرجع17). تم رصد التطور الزمني والتمايز الهيكلي للأفلام الحيوية على مدى 18 يوما بهدف فهم أفضل لآثار الظروف الهيدروديناميكية على مورفوجينيسيس الفيلم الحيوي. ويبين الشكل 4 نمو مستعمرة ميكروفيلم حيوية تلت هاعلى مدى 18 يوما من النمو. تم قياس المو...
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
المناقشة
التصوير OCT هو مناسبة تماما لحل الهياكل في نطاق ميكرومتر مع FOV من عدة ملليمترات مربعة. وبالتالي فهي أداة قوية لبحوث الأفلام الحيوية10،18. ومع ذلك، يقتصر OCT حاليا على منطقة المسح الأقصى من100 - 256 مم 2، في حين أن الأنماط الهيكلية biofilm غالبا ما تتجاوز هذا النطاق المكاني19، وخاصة عندما يكون الدافع وراء التمايز المورفولوجي من التدرجات البيئية واسعة النطاق 20-ويوسع نظام التصوير الآلي لـ OCT الوارد وصفه ف...
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
الإفصاحات
يعمل سيباستيان شيفر في شركة ثورلابس
شكر وتقدير
ونشكر موريسيو أغيري موراليس على إسهامه في تطوير هذا النظام. جاء الدعم المالي من المؤسسة الوطنية السويسرية للعلوم إلى T.J.B.
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
المواد
| الاسم | الشركة | رقم فهرسي | التعليقات |
|---|---|---|---|
| OCT Probe | Thorlabs | GAN210C1 | OCT جهاز تصوير OCT |
| عدسة مسح OCT | Thorlabs ؛ | OCT-LK3-BB | |
| محول الغمر | Thorlabs ؛ | OCT-IMM3-SP1 | |
| Stepcraft 840 CK | STEPCRAFT | NA | جهاز تحديد المواقع |
| متحكم Arduino Uno R3 | NA | ||
| كمبيوتر أحادي | اللوحة Raspberry PI | ||
| كاميرا | Canon EOS 7D Mark II | NA | |
| عدسة الكاميرا | Canon MACRO EFS 35 مم | NA |
المراجع
- Flemming, H. C., Wingender, J. The biofilm matrix. Nature reviews. Microbiology. 8, 623-633 (2010).
- Flemming, H. -C., et al. Biofilms: an emergent form of bacterial life. Nature reviews. Microbiology. 14, 563(2016).
- Stoodley, P., Lewandowski, Z., Boyle, J. D., Lappin-Scott, H. M. Oscillation characteristics of biofilm streamers in turbulent flowing water as related to drag and pressure drop. Biotechnology and Bioengineering. 57, 536-544 (1998).
- Stoodley, P., Lewandowski, Z., Boyle, J. D., Lappin-Scott, H. M. The formation of migratory ripples in a mixed species bacterial biofilm growing in turbulent flow. Environmental microbiology. 1, 447-455 (1999).
- Banin, E., Vasil, M. L., Greenberg, E. P. Iron and Pseudomonas aeruginosa biofilm formation. Proceedings of the Natural Academy of Sciences U.S.A. 102, 11076-11081 (2005).
- Battin, T. J., Besemer, K., Bengtsson, M. M., Romani, A. M., Packmann, A. I. The ecology and biogeochemistry of stream biofilms. Microbiology. 14, 251-263 (2016).
- Battin, T. J., et al. Microbial landscapes: new paths to biofilm research. Nature Reviews. Microbiology. 5, 76-81 (2007).
- Neu, T. R., Lawrence, J. R. Innovative techniques, sensors, and approaches for imaging biofilms at different scales. Trends in Microbiology. 23, 233-242 (2015).
- Meleppat, R. K., Shearwood, C., Seah, L. K., Matham, M. V. Quantitative optical coherence microscopy for the in situ investigation of the biofilm. J. of Biomedical Optics. 21 (12), 127002(2016).
- Wagner, M., Horn, H. Optical coherence tomography in biofilm research: A comprehensive review. Biotechnology and Bioengineering. 114, 1386-1402 (2017).
- Huang, D., et al. Optical coherence tomography. Science. 254, 1178-1181 (1991).
- Haisch, C., Niessner, R. Visualisation of transient processes in biofilms by optical coherence tomography. Water Resources. 41, 2467-2472 (2007).
- Drexler, W., Fujimoto, J. G. Optical Coherence Tomography: Technology and Applications. , Springer Verlag. (2008).
- Fercher, A. F. Optical coherence tomography – development, principles, applications. Zeitschrift für Medizinische Physik. 20, 251-276 (2010).
- Lee, H. -C., Liu, J. J., Sheikine, Y., Aguirre, A. D., Connolly, J. L., Fujimoto, J. G. Ultrahigh speed spectral-domain optical coherence microscopy. Biomedical Optics Express. , 41236-41254 (2013).
- Fortunato, L., Leiknes, T. In-situ biofouling assessment in spacer filled channels using optical coherence tomography (OCT): 3D biofilm thickness mapping. Bioresource Technology. 229, 231-235 (2017).
- Niederdorfer, R., Peter, H., Battin, T. J. Attached biofilms and suspended aggregates are distinct microbial lifestyles emanating from differing hydraulics. Nature Microbiology. 1, 16178(2016).
- Roche, K. R., et al. Benthic biofilm controls on fine particle dynamics in streams. Water Resources. 53, 222-236 (2016).
- Fortunato, L., Jeong, S., Wang, Y., Behzad, A. R., Leiknes, T. Integrated approach to characterize fouling on a flat sheet membrane gravity driven submerged membrane bioreactor. Bioresource Technology. 222, 335-343 (2016).
- Morgenroth, E., Milferstedt, K. Biofilm engineering: linking biofilm development at different length and time scales. Reviews in Environmental Science and Bio/Technology. 8, 203-208 (2009).
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
إعادة الطباعة والأذونات
