يتم تقديم بروتوكول لجمع ومعالجة بيانات المسح التصويري تحت الماء ، بما في ذلك خط أنابيب معالجة الصور المبسط والآلي بالكامل مما يؤدي إلى مخرجات مرجعية جغرافيا وسلاسل زمنية جاهزة لاستخراج البيانات البيئية وتحليلها وتطبيقها.
مقالة منهجية
Reefshape: نظام للجمع الفعال والمعالجة الآلية لبيانات المسح التصويري تحت الماء للسلاسل الزمنية لمراقبة الموائل القاعية
في هذه المقالة
ملخص
الملخص
اكتسب التصوير الدائري للمنطقة الكبيرة (LAI) من خلال القياس التصويري للهيكل من الحركة قوة دفع كبيرة كأداة مراقبة للنظم البيئية للشعاب المرجانية ، مما يسمح بإنشاء نموذج رقمي لجزء من الشعاب المرجانية يمكن تحليله خارج الموقع لجمع البيانات حول التركيب القاعي والتعقيد الهيكلي والمقاييس الأخرى. في حين تم استخدام مجموعة متنوعة من الأساليب ، لا يزال النهج المنهجي لجمع البيانات ومعالجتها الحاسوبية حاجة للعديد من الباحثين. لمعالجة هذا الأمر ، قمنا بتطوير ReefShape ، وهو سير عمل مباشر وشامل لجمع الصور تحت الماء ، والإسناد الجغرافي ، ومعالجة البيانات ، ومحاذاة السلاسل الزمنية. يتم توفير توصيات محددة لنظام الكاميرا وتعليمات الحصول على الصور بناء على تجربتنا. تم وصف عملية دمج الإسناد الجغرافي في العالم الحقيقي باستخدام علامات التحكم الأرضي الدائمة المثبتة على الركيزة التي تسهل المحاذاة التلقائية لمجموعات بيانات السلاسل الزمنية. تم تطوير مجموعة من البرامج النصية للمعالجة لأتمتة سير عمل معالجة البيانات ، وتبسيط وتبسيط العملية المعقدة التي تستغرق وقتا طويلا عادة. يهدف نهجنا المكتوب إلى تقليل عبء معالجة البيانات على الباحثين في الشعاب المرجانية ، وزيادة كفاءة خط أنابيب المسح التصويري ، وتصدير البيانات بتنسيقات جاهزة للتحليل لاستخدامها في نظم المعلومات الجغرافية الشائعة وبرامج تجزئة صور الشعاب المرجانية. توفر الطرق الموضحة هنا حلا شاملا لدمج المسح التصويري كأداة لمراقبة الشعاب المرجانية مع الحفاظ على المرونة وترك التحليلات المحددة التي يتعين إجراؤها للباحث.
المقدمة
تعد الشعاب المرجانية واحدة من أكثر النظم البيئية تنوعا بيولوجيا وأهمية اقتصاديا على مستوى العالم وتواجه تحديات غير مسبوقة من تغير المناخ والأمراض والصيد الجائر والضغوطات الأخرى1،2،3. إن رصد النظم الإيكولوجية للشعاب المرجانية أمر صعب بشكل فريد بسبب مواقعها النائية في كثير من الأحيان والصعوبات الكامنة في البحث تحت الماء. لذلك ، لم تتم دراسة الشعاب المرجانية تاريخيا4. تعد مراقبة الشعاب المرجانية بشكل فعال على نطاقات مكانية متعددة تتراوح من الميكروبات5 إلى الأرخبيل6 والعالمي7 أمرا ضروريا لفهم تدهورها ، بالإضافة إلى تخطيط وتتبع وتقييم جهودالتدخل 8. الأداة التي أصبحت شائعة لمراقبة حالة قاع الشعاب المرجانية على نطاق عشرات إلى مئات الأمتار المربعة هي التصوير الفسيفسائي الضوئي ، وهو مصطلح يشير إلى خرائط عالية الدقة تتكون من صور متداخلة متداخلة معاتحت الماء 9. تسمح هذه الفسيفساء للباحثين بتصوير منطقة من الشعاب المرجانية أكبر مما يمكن التقاطها في صورة واحدة ، ومن هنا جاء مصطلح التصوير بمساحة كبيرة (LAI)10. يمكن تحليل الفسيفساء لاحقا لاستخراج المعلومات البيئية ذات الصلة ، مثل نسبة الغطاء المرجاني ، وحجم المستعمرة ، وتوزيع الأنواع ، والتكوين القاعي11. يسمح التقدم في الحوسبة وتوافر البرامج الجاهزة الآن بإكمال هذه العملية باستخدام المسح التصويري للهيكل من الحركة (SfM). يتضمن SfM تحليل الصور لنقاط المطابقة التي تستخدم لإعادة بناء الاتجاه ثلاثي الأبعاد للصور ونقاط الربط ، مما يتيح إنشاء نسخة طبق الأصل من الشعاب المرجانية الافتراضيةالدقيقة 12،13،14. أصبحت مسوحات SfM / LAI شائعة في أبحاث الشعاب المرجانية ، مما يسمح برؤى جديدة حول بيئة مجتمع الشعابالمرجانية 10 ، وتعقيد الموائل15،16 ، واستجابات مجتمع الشعاب المرجانية لأحداث التبييض17،18 ، والأعاصير19 ، واستعادة الشعابالمرجانية 20.
تم تطوير العديد من الأساليب لاستخدام LAI لمراقبة الشعاب المرجانية21،22،23،24 ، مما أدى إلى مجموعة متنوعة من الخيارات المتاحة للممارسين الذين يسعون إلى الاستفادة من التكنولوجيا. ومع ذلك ، فإن الاستخدام الفعال ل LAI في أبحاث الشعاب المرجانية معقد ويتطلب جهدا تعليميا كبيرا. تعد الكفاءة في الغوص ، والملاحة تحت الماء ، والتصوير الفوتوغرافي تحت الماء ، واستخدام البرامج ، وتنظيم البيانات ، والإدارة أمرا ضروريا. بالإضافة إلى ذلك ، تعد الخبرة في علم البيئة أساسية لتحليل منتجات البيانات وتفسيرها بشكل فعال. تميل مهام سير العمل الحالية إلى التركيز بشكل أساسي على الحصول على الصور دون توفير إرشادات كافية لبروتوكولات السلاسل الزمنية أو جمع البيانات الوصفية (على سبيل المثال ، القياس والعمق والموقع) ، أو معالجة بيانات ما بعد الرحلة الميدانية: جميع الخطوات الضرورية لجمع البيانات بدقة وقابلة للتكرار. تميل التكاليف المرتبطة بسير عمل LAI أيضا إلى أن تكون مرتفعة ، باستخدام أنظمة الكاميرا باهظة الثمن وإعدادات الكمبيوتر. لا تزال هناك حاجة ماسة بين الباحثين لمنهجية شاملة ومباشرة وفعالة ، مما يؤدي إلى بيانات ذات جودة كافية للإجابة على مجموعة واسعة من الأسئلة البحثية الحالية والمستقبلية. نعالج هذا من خلال تطوير نهج قوي وفعال لتحليل البيانات المنطقية تحت الماء يقلل من جهد المعالجة والتعقيد ويقلل من التكاليف مع تحسين جودة البيانات. يسمح نهجنا الجديد بالاكتساب السريع والمعالجة الآلية ومحاذاة السلاسل الزمنية للصور لتوفير منتجات بيانات عالية الجودة للدراسة والتحليل البيئي للشعاب المرجانية. تبلغ تكلفة بدء التشغيل الإجمالية لتنفيذ هذا النهج حوالي 5,000 دولار - 8,000 دولار أمريكي (بما في ذلك نظام الكاميرا والمواد والكمبيوتر المخصص والبرامج) ، اعتمادا على ما إذا كان بإمكان المستخدم الوصول إلى الأسعار التعليمية لبرنامج المسح التصويري. من خلال تطبيق أساليبنا ، نهدف إلى مساعدة الباحثين في الشعاب المرجانية في تحسين مساعيهم في جمع البيانات ومعالجتها ، مما يتيح تدفقات عمل أكثر كفاءة تسهل الاستخراج السريع وتحليل البيانات البيئية للشعاب المرجانية ذات الأهمية الحاسمة
الطريقة الموضحة هنا ، والتي نسميها "ReefShape" ، لها ثلاث مساهمات رئيسية جديدة: (1) استخدام علامات التحكم الأرضي شبه الدائمة المثبتة على الركيزة لتمكين الإسناد الجغرافي التلقائي ومحاذاة السلاسل الزمنية لمجموعات البيانات ، (2) استخدام مسح مخصص قائم على التطبيق لتسهيل جمع بيانات الموقع وتنسيقها ، و (3) تنفيذ عملية نصية شاملة مصممة لأتمتة خط أنابيب المسح التصويري بالكامل ، تقليل العمل البشري بشكل كبير خلال مرحلة المعالجة التي يتم الاعتماد عليها في بروتوكولات LAI الأخرى20،21،22،23. مثل بروتوكولات LAI الأخرى هذه ، يعتمد ReefShape على استخدام Agisoft Metashape25 (المشار إليه فيما يلي باسم "برنامج المسح التصويري") للمعالجة التصويرية ويستخدم بالإضافة إلى ذلك تطبيق الهاتف الذكي ESRI Survey12326المجاني (المشار إليه فيما يلي باسم "تطبيق المسح") لجمع بيانات الموقع. تم تصميم هذا البروتوكول ليكون بسيطا ولكنه قوي ، ولا يتطلب أنظمة متعددة الكاميرات24 أو مسوحات جيوديسية معقدة13 مع الاستمرار في تحقيق هدف تقديم بيانات عالية الجودة ، تعرف بأنها نماذج ثلاثية الأبعاد مكتملة ، وفسيفساء ضوئية ، ونماذج ارتفاع رقمية ذات هندسة دقيقة ومقياس وموقع ؛ دقة وحدة كافية للتعرف بصريا على الكائنات القاعية على مستوى الأنواع أو الجنس ؛ لا توجد فجوات أو ثغرات كبيرة في البيانات ؛ لون دقيق وفي حالة بيانات السلاسل الزمنية ، المحاذاة الصحيحة بين النقاط الزمنية. يوفر النهج المحدد الموصوف هنا إطارا لجمع البيانات ومعالجتها لتحقيق هذه الأهداف.
مدفوعا بالتقدم في التعلم الآلي ، نتوقع أنه سيتم تطوير أدوات تحليل جديدة لاستخراج البيانات البيئية بشكل أسرع وأكثر دقة من الفسيفساء الضوئية. لذلك ، نركز جهودنا على جمع صور عالية الجودة تحت الماء وأتمتة خط أنابيب المسح التصويري ، مع ترك التحليلات المحددة إلى حد كبير لمستخدمي هذا البروتوكول بناء على مجموعات احتياجاتهم المتنوعة. تتضمن هذه العملية المكتوبة ، التي تهدف إلى أن تكون قابلة للتطبيق على نطاق واسع على مجتمع أبحاث الشعاب المرجانية ، خيارات لتصدير منتجات البيانات المنسقة على شكل GeoTIFFs بمواصفات مختلفة مصممة خصيصا لبرامج نظم المعلومات الجغرافية الشائعة و TagLab ، وهو تطبيق مصمم لهذا الغرض للتعليق التوضيحي السريع لفسيفساء الشعاب المرجانية27.
نظرة عامة على البروتوكول
يتم تقسيم طريقة ReefShape إلى مرحلتين رئيسيتين: جمع البيانات في الموقع ومعالجة البيانات على جهاز كمبيوتر. هذه الطريقة وظيفية لأحجام المؤامرات من ~ 25 م2 إلى >1000 م2 ، وتتراوح عمقها من ~ 1 م إلى 30 م. لقد ثبت أن قطع الأراضي التي تتراوح مساحتها بين 300 و 400 م2 مثالية لالتقاط التنوع المرجاني بشكل فعال في الشعاب المرجانية في منطقة البحر الكاريبي28. ومع ذلك ، فقد وجد أن قطع الأراضي التي يزيد حجمها عن ~ 100 م2 قد يكون من الصعب على المساحين المبتدئين التنقل فيها. لذلك ، يتم وصف حجم قطعة الأرض 10 م × 10 م في البروتوكول كنقطة بداية ، لكننا لا نعتزم تقييد المستخدمين بهذا الاقتراح. بدلا من ذلك ، يقترح أن يختار المستخدمون حجم قطعة الأرض الخاصة بهم بناء على خبرتهم الخاصة واحتياجاتهم البحثية. تظل عملية جمع البيانات كما هي فعليا لأي حجم قطعة أرض يتم اختيارها.
عندما يتم إنشاء قطعة أرض لأول مرة ، يبدأ المساح بتثبيت أربع علامات علامة فريدة بشكل دائم تتميز بأهداف المسح التصويري المشفرة (الشكل 1 د) على الركيزة في كل زاوية (الشكل 2) ، باستخدام كمبيوتر الغوص لقياس عمق كل علامة. يتم وضع أشرطة المقياس المشفرة (الشكل 1E) مؤقتا داخل المؤامرة ، ويتم جمع الصور المواجهة للركيزة بواسطة الغواص بكاميرا واحدة بدون مرآة وعدسة مستقيمة عريضة الزاوية موضوعة على ارتفاع 1.5 متر - 2 متر فوق الشعاب المرجانية ، والسباحة في نمط "جزازة العشب" مزدوج التقاطع ، على غرار البروتوكولات الأخرى المعمولبها 11،21،24 ،. يمكن عادة إكمال العملية بأكملها (بما في ذلك الإعداد والتصوير الفوتوغرافي لأول مرة) في غوص واحد ، على الرغم من أنه قد تكون هناك حاجة إلى غطس متعدد لقطع أعمق أو أكبر. بعد التصوير الفوتوغرافي ، يستخدم المساح وحدة GPS Bluetooth المثبتة على جهاز تعويم (الشكل 1C) وهاتف ذكي لجمع نقاط GPS على السطح فوق كل علامة زاوية باستخدام نموذج مخصص داخل تطبيق المسح ، والذي يقوم بعد ذلك بإرسال البيانات المرجعية عبر البريد الإلكتروني إلى المستخدم في جدول بيانات منسق مسبقا. في مسوحات المؤامرة اللاحقة ، لا يقوم المساح بجمع البيانات المرجعية أو تثبيت العلامات ويحتاج فقط إلى تحديد موقع علامات الزاوية الموجودة وتنظيفها وجمع الصور ، مما يبسط عملية جمع بيانات السلاسل الزمنية.
لمعالجة البيانات ، تم تطوير مجموعة من نصوص Python المخصصة التي تتفاعل مع برنامج المسح التصويري لأتمتة خط الأنابيب (الشكل 3) ، وهي عادة عملية تتطلب تدخلا بشريا في عدة نقاط. تشمل خطوات المعالجة الرئيسية لخط الأنابيب الآلي إنشاء سحابة نقطة ربط وتقدير مواضع الكاميرا ، وبناء نموذج شبكي ثلاثي الأبعاد للشعاب المرجانية ، وبناء نموذج ارتفاع رقمي 2.5D (DEM) ، وبناء فسيفساء ضوئية ثنائية الأبعاد ، وتحديد منطقة الاهتمام (ROI) تحدها علامات الزاوية الأربع (الشكل 4). في سير العمل هذا ، يقوم المستخدم بإدخال الصور والبيانات المرجعية في واجهة رسومية (الشكل التكميلي 1) في بداية المعالجة ، بدلا من الحاجة إلى المضي قدما في العديد من الخطوات قبل إضافة البيانات المرجعية يدويا وإنشاء منتجات البيانات ، كما هو شائع في مهام سير العمل الأخرى21،22،23،24. لمعالجة السلاسل الزمنية، تسهل علامات الزاوية الدائمة المحاذاة التلقائية للنقاط الزمنية، مما يلغي الحاجة إلى المحاذاة اليدوية. يساعد استخدام سير عمل موحد ومكتوب على ضمان اتساق البيانات ويوفر جهدا بشريا كبيرا أثناء المعالجة ، خاصة في المشاريع ذات النقاط الزمنية المتعددة. يتم أيضا تضمين مجموعة من البرامج النصية المستقلة لأتمتة مهام المعالجة المختلفة ، بما في ذلك حساب مساحة السطح ثلاثية الأبعاد إلى نسبة المساحة المستوية ، وهو مقياس مهم لتقييم التعقيد الهيكلي للشعابالمرجانية 19،29.

الشكل 1: المواد الرئيسية المطلوبة لجزء جمع البيانات من هذا البروتوكول. (أ) كاميرا غير مزودة بمرآة مع عدسة مستقيمة بزاوية عريضة ، (ب) مبيت تحت الماء مع منفذ قبة لتناسب الكاميرا / العدسة ، (ج) جهاز بلوتوث GPS ، (د) علامات زاوية مشفرة يمكن اكتشافها تلقائيا للتحكم الدائم في الأرض والإسناد الجغرافي ، و (ه) أشرطة المقياس المشفرة المستخدمة لضبط حجم النموذج. الرجاء النقر هنا لعرض نسخة أكبر من هذا الرقم.
البروتوكول
ملاحظة: انظر الملف التكميلي 1 ، القسمان 1 و 2 لمعرفة خطوات إعداد المعدات.
1. إعداد المؤامرة
- تركيب علامات الزاوية (فقط للنقطة الزمنية الأولية)
- حدد قطعة أرض مناسبة في حقل. تأكد من إعطاء الأولوية للسلامة طوال العملية. بالنسبة لهذا البروتوكول ، تم وصف مخطط 10 م × 10 أمتار.
ملاحظة: يمكن تنفيذ البروتوكول بواسطة باحث واحد أو زوج من الأصدقاء ويمكن تكييفه مع معظم أحجام المؤامرات حسب احتياجات البحث. - بمجرد اختيار قطعة الأرض ، قم بتثبيت علامات الزوايا الأربعة أثناء الغوص. قم بتثبيت علامات الزاوية 1-4 (الشكل 1 د) على الركيزة بترتيب تسلسلي في زوايا المؤامرة باستخدام مطرقة و 4 مسامير ، مع توخي الحذر حتى لا تكسر الركيزة أو تتلف الشعاب المرجانية الحية الحساسة. ابحث عن مواقع مناسبة لتثبيت العلامات (على سبيل المثال ، مناطق مسطحة نسبيا من الركيزة غير الحية التي يمكن رؤيتها بسهولة من الأعلى مباشرة ولا يحتمل أن تتلف أو تتآكل حيويا بسرعة).
- من أجل الاتساق وللمساعدة في التنقل في المؤامرة ونقلها ، قم بتثبيت علامات المؤامرة بترتيب عقارب الساعة. قم بتثبيت العلامة 1 في زاوية NE ، والعلامة 2 في زاوية SE ، والعلامة 3 في زاوية SW ، والعلامة 4 في زاوية NW ، باستخدام شريط قياس وبوصلة ، إذا لزم الأمر.
ملاحظة: يوضح الشكل 2 أ علامة مثبتة بشكل صحيح ، ويوضح الشكل 2 د نظرة عامة على تخطيط المؤامرة ، مع وضع جميع العلامات على بعد ~ 10 أمتار في نمط مربع. - سجل أعماق العلامات. باستخدام كمبيوتر الغوص أو مقياس عمق آخر ، سجل عمق كل من علامات الزاوية الأربعة إلى أقرب 10 سم على لوح الغوص.
- اختياريا ، في الحالات التي يكون فيها تثبيت العلامة الدائم غير مسموح به أو ممكنا ، يمكن وضع علامات الزاوية المؤقتة (انظر الملف التكميلي 1 ، القسم 3) على الركيزة في زوايا المؤامرة بدلا من ذلك. يمكن استرداد هذه العلامات لاحقا.
- حدد قطعة أرض مناسبة في حقل. تأكد من إعطاء الأولوية للسلامة طوال العملية. بالنسبة لهذا البروتوكول ، تم وصف مخطط 10 م × 10 أمتار.
- موضع شريط المقياس (جميع النقاط الزمنية)
- بعد وضع علامات الزاوية ، ضع 3-5 قضبان مقياس (انظر الملف التكميلي 1 ، القسم 1) في مواقع مستقرة داخل المؤامرة ، باستخدام وزن غوص أو صخرة صغيرة لوزن كل شريط مقياس لمنعها من التحرك أثناء التصوير الفوتوغرافي. ما لم تستخدم بطاقة رمادية لموازنة اللون الأبيض للكاميرا (انظر الخطوة 2.1.2)، تأكد من وجود شريط مقياس واحد على الأقل بالقرب من متوسط عمق المخطط.
ملاحظة: يجب أن تكون أشرطة المقياس مرئية من الأعلى ، ولا يمكن أن تغطي الأشياء ذات الأهمية مثل الشعاب المرجانية ، ولا يمكن ثنيها / ثنيها بحيث يتم تقصير الطول المقاس بين العلامات.
- بعد وضع علامات الزاوية ، ضع 3-5 قضبان مقياس (انظر الملف التكميلي 1 ، القسم 1) في مواقع مستقرة داخل المؤامرة ، باستخدام وزن غوص أو صخرة صغيرة لوزن كل شريط مقياس لمنعها من التحرك أثناء التصوير الفوتوغرافي. ما لم تستخدم بطاقة رمادية لموازنة اللون الأبيض للكاميرا (انظر الخطوة 2.1.2)، تأكد من وجود شريط مقياس واحد على الأقل بالقرب من متوسط عمق المخطط.
2. الحصول على الصور
ملاحظة: يجب إيلاء اهتمام خاص لتكوين إعدادات الكاميرا بشكل صحيح، لأن هذا أمر بالغ الأهمية لضمان بيانات عالية الجودة. يوصى باستخدام كاميرا غير مزودة بمرآة مع عدسة بزاوية عريضة لهذا البروتوكول. انظر الجدول 1 والملف التكميلي 1، القسم 4 للاطلاع على إعدادات الكاميرا الرئيسية وتوصيات النظام. قم بإقرانها مع غلاف تحت الماء ومنفذ قبة يتناسب مع العدسة. الهدف هو الحفاظ على صور واضحة.
| إعداد الكاميرا | التوصيه |
| وضع التصوير | يدوي |
| فرج | F8 ، F5.6 إذا كان عمق المخطط >15 مترا أو في الإضاءة المنخفضة |
| سرعة الغالق | 1/500 ثانية ، 1/320 ثانية في الإضاءة المنخفضة أو انفرادتها الصفرية |
| أيزو | تلقائي |
| توازن اللون الأبيض | مخصص (اضبط على نقطة بيضاء عند العمق المتوسط) |
| تثبيت الصورة | تشغيل (إن وجد) |
| تنسيق الصورة | JPEG + RAW |
| فترة | 1 ثانية |
| التركيز البؤري التلقائي | AF-S (يركز على الإطار الأول من التسلسل) |
| نوع الغالق | ميكانيكية أو EFCS (غير صامتة أو إلكترونية) |
| تنعيم التعريض الضوئي / حساسية تتبع التعريض التلقائي | إيقاف / مرتفع |
الجدول 1: إعدادات الكاميرا الهامة اللازمة لزيادة جودة البيانات إلى أقصى حد عند جمع الصور للمسح التصويري تحت الماء. تنطبق هذه الإعدادات على معظم الكاميرا غير المزودة بمرآة أو كاميرا DSLR ولكنها مصممة وفقا للإعداد المحدد الموصى به في جدول المواد.
- تصوير الشعاب المرجانية (جميع النقاط الزمنية)
- قم بتجميع نظام الكاميرا والمبيت وفقا لتوصيات الشركة المصنعة وممارسات التصوير الفوتوغرافي القياسية تحت الماء لضمان الوظيفة المناسبة تحت الماء والعزل المائي. تأكد من أن الكاميرا في وضع التعريض الضوئي اليدوي (M) ، وضبط الفتحة على f / 8 ، وسرعة الغالق 1/500من الثانية ، وضبط ISO على الوضع التلقائي لتحقيق التعريض الضوئي الصحيح لكل إطار. للاطلاع على الإعدادات التفصيلية، انظر الجدول 1.
ملاحظة: في الظروف المظلمة والأعمق ، يمكن استخدام فتحة 5.6 وسرعة غالق تبلغ 1/320 ثانية لزيادة كمية الضوء وتقليل تشويش الصورة. - باستخدام بطاقة رمادية أو شريط مقياس في العمق المتوسط للمؤامرة، قم بتعيين توازن أبيض مخصص مع توجيه الكاميرا لأسفل إلى البطاقة الرمادية أو الجزء الأبيض من شريط التوازين، مع الحرص على تجنب تظليل النقطة المرجعية البيضاء. أكمل هذا مباشرة قبل البدء في جمع الصور.
- انتقل إلى أحد أركان المؤامرة وضع الكاميرا على ارتفاع 1.5-2 متر فوق الركيزة ، مشيرا إلى أسفل (الشكل 2C). قم بالتركيز التلقائي للكاميرا على الشعاب المرجانية وابدأ الفاصل الزمني لجمع الصور بمعدل 1 إطار / ثانية.
- ابدأ السباحة بسرعة مريحة باتجاه زاوية مؤامرة مجاورة ، واجمع أول تمريرة من الصور. أدر 180 درجة واجمع تمريرة صورة ثانية على مسافة 1 متر تقريبا من المسار الأول ، باستمرار 1.5-2 متر فوق الركيزة. كرر لإكمال التمريرات المضادة للتوازي في نمط يشبه جزازة العشب فوق قطعة الأرض بأكملها ، بما في ذلك عازلة 0.5 متر على الأقل حول المحيط (الشكل 2D ، المجموعة 1). تجنب الثغرات في تغطية الصور وتأكد من تضمين جميع أشرطة المقياس وعلامات الزاوية في الصور.
ملاحظة: يتم إجراء الملاحة بواسطة المساح ، عادة في الغوص (أو الغطس للقطع على عمق < 2 متر) ، باستخدام حفظ ميزات الشعاب المرجانية الرئيسية للحفاظ على التغطية. يمكن أن يساعد مساح ثان و / أو رفيق الغوص في التنقل. الهدف هو جمع الصور المتداخلة (~ 80٪ تداخل أمامي ، ~ 60٪ تداخل جانبي) تغطي بالكامل جميع أسطح الشعاب المرجانية داخل المنطقة التي تحتويها العلامات ومنطقة عازلة 0.5 متر. - قم بإجراء مجموعة تمرير جمع الصور 2. عند اكتمال المجموعة الأولى من التمريرات ، أدر بزاوية 90 درجة واجمع مجموعة ثانية من التمريرات فوق الشعاب المرجانية ، واستكمال نمط الشبكة (الشكل 2D ، المجموعة 2). يجب التقاط الصور بشكل أساسي المواجهة لأسفل ، باستثناء المناطق عالية الإغاثة حيث يجب إمالة الكاميرا بشكل غير مباشر لتظل مدببة بشكل عمودي على سطح الركيزة.
ملاحظة: تهدف هذه المجموعة الثانية من التصاريح إلى ضمان التداخل الكامل وتغطية قطعة الأرض. من المقبول جمع الصور الإضافية في المناطق الرئيسية و / أو البارزة في المؤامرة ويوصى بها للقطع المعقدة لضمان تغطية الصور الكاملة. - نظف المؤامرة. بعد اكتمال جمع الصور ، التقط أشرطة المقياس وأي مواد متبقية. علامات الزاوية الدائمة هي المواد الوحيدة التي يقصد تركها على الشعاب المرجانية.
ملاحظة: في حالة استخدام علامات زاوية مؤقتة ، يجب جمع البيانات المرجعية (القسم 3) قبل إزالة العلامات. يوصى باستخدام مساح ثان لجمع البيانات المرجعية أثناء تصوير الأول للمؤامرة.
- قم بتجميع نظام الكاميرا والمبيت وفقا لتوصيات الشركة المصنعة وممارسات التصوير الفوتوغرافي القياسية تحت الماء لضمان الوظيفة المناسبة تحت الماء والعزل المائي. تأكد من أن الكاميرا في وضع التعريض الضوئي اليدوي (M) ، وضبط الفتحة على f / 8 ، وسرعة الغالق 1/500من الثانية ، وضبط ISO على الوضع التلقائي لتحقيق التعريض الضوئي الصحيح لكل إطار. للاطلاع على الإعدادات التفصيلية، انظر الجدول 1.
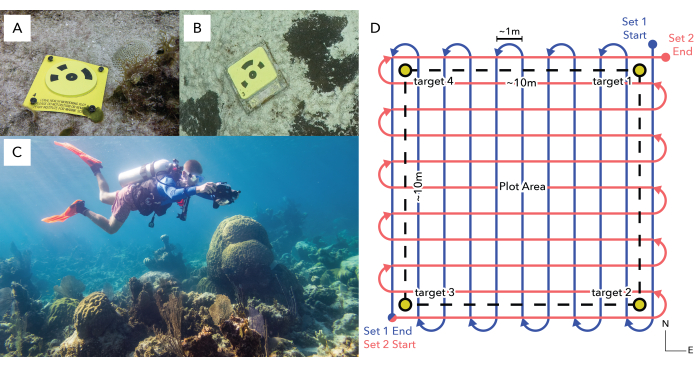
الشكل 2: إعداد المؤامرة والتصوير الفوتوغرافي. (A) يعرض علامة زاوية مثبتة حديثا، بينما يعرض (B) علامة في مكانها بعد 13 شهرا من التثبيت. (ج) يظهر غواصا يجري مسحا على المسافة المناسبة فوق الشعاب المرجانية ، و (د) يظهر رسما تخطيطيا لعملية التصوير الفوتوغرافي للمؤامرة مع مجموعتين عموديتين من الممرات المضادة للتوازي (الخطوط الحمراء والزرقاء) التي تشمل المنطقة التي تحتويها علامات الزاوية (صندوق أسود متقطع) ، مع عدم وجود فجوات كبيرة. الرجاء النقر هنا لعرض نسخة أكبر من هذا الرقم.
3. جمع البيانات المرجعية
ملاحظة: للحصول على مجموعة GPS وإعداد مسح ReefShape ، راجع الملف التكميلي 1 ، القسم 2. إذا كان جمع نقاط GPS غير ممكن ، فلا يزال من الممكن استخدام نهج المعالجة الآلية ReefShape (القسم 5). يمكن العثور على استطلاع منفصل يسهل تنسيق ملف مرجعي بإحداثيات محلية على صفحة GitHub (https://github.com/Perry-Institute/ReefShape) جنبا إلى جنب مع إرشادات الاستخدام.
- مسح ReefShape (فقط للنقطة الزمنية الأولية)
- افتح استطلاع ReefShape داخل تطبيق الاستطلاع (الشكل التكميلي 1) على هاتف ذكي وأدخل البيانات الوصفية المهمة (الأحرف الأولى من اسم المساح والبريد الإلكتروني واسم المؤامرة والملاحظات). ضع الهاتف الذكي في كيس مقاوم للماء. باستخدام مجموعة لوح الركل GPS (الشكل 2C) والهاتف الذكي ، اسبح فوق قطعة الأرض.
- حدد الهدف 1 ، ضع لوح GPS على السطح فوق الهدف مباشرة ، وداخل مسح ReefShape على الهاتف ، انقر فوق أيقونة الشعيرات المتصالبة لجمع نقطة GPS. انتقل إلى الهدف التالي. سجل موقع الهدف 2 في التكرار الثاني ، والهدف 3 في التكرار الثالث ، والهدف 4 في التكرار الرابع. العودة إلى القارب أو الشاطئ.
- في استطلاع ReefShape ، أدخل معلومات العمق المقابلة لكل علامة. تحقق من صحة البيانات (أي تقديرات دقة معقولة ، ولا توجد مواقع أو أعماق فارغة) ، ثم أرسلها.
ملاحظة: يمكن إكمال عملية جمع بيانات GPS بواسطة باحث ثان بينما يقوم الباحث الأول بجمع الصور لتوفير الوقت. يتطلب التقديم الوصول إلى الإنترنت ، ولكن يمكن تخزين الاستطلاعات في صندوق الصادر لإرسالها لاحقا إذا لزم الأمر. بمجرد الإرسال ، سيتلقى المستخدم بريدا إلكترونيا يحتوي على بيانات الموقع المنسقة مسبقا.
4. كرر النقاط الزمنية
- فحص قطعة الأرض وصيانتها (فقط للنقاط الزمنية اللاحقة)
- عند العودة إلى قطعة الأرض لتكرار الصور ، قم أولا بنقل المؤامرة وابحث عن علامات الزاوية (الشكل 2 ب) ، باستخدام بيانات GPS الأصلية أو نسخة مطبوعة من الفسيفساء الضوئية الأصلية للنقطة الزمنية كمرجع إذا لزم الأمر. إذا كان هناك أي قاذف حيوي على سطح العلامة ، فاستخدم مكشطة بلاستيكية أو جهازا مشابها لتنظيف السطح ، مما يضمن رؤية التصميم المستهدف بسهولة.
- في حالة فقدان علامة أو تلفها بحيث لم يعد تصميم الهدف الدائري واضحا، فاستبدلها بنفس عملية التثبيت مثل الخطوة 1.1.2. إذا أمكن ، استبدل العلامة في الموقع السابق (+/- ~ 5 سم). من الأهمية بمكان أن يكون لعلامة الاستبدال نفس الرقم المستهدف مثل الأصل. قم بتدوين العلامة (العلامات) التي تم استبدالها.
- تصوير المؤامرة (نفس العملية لجميع النقاط الزمنية)
- ضع أشرطة المقياس. انظر خطوة البروتوكول 1.2.
- قم بتعيين توازن اللون الأبيض المخصص وجمع الصور. انظر القسم 2 من البروتوكول.
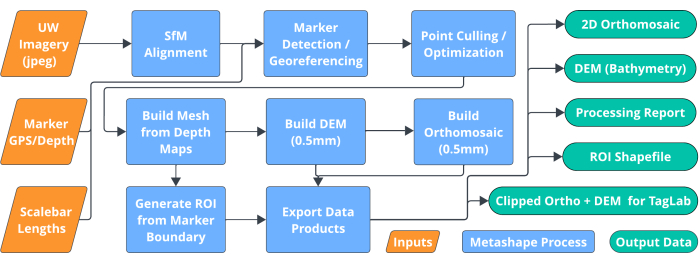
الشكل 3: مخطط انسيابي يوضح خطوات سير عمل المسح التصويري المؤتمتة من خلال البرنامج النصي الرئيسي ReefShape. يتم إدخال الصور وملف طول شريط المقياس وملف الإسناد الجغرافي (المربعات البرتقالية) في البرنامج النصي ، والذي يقوم بعد ذلك بأتمتة جميع خطوات المعالجة الأساسية (المربعات الزرقاء) ، مما ينتج عنه منتجات البيانات (المربعات الخضراء) جاهزة للتحليل. الرجاء النقر هنا لعرض نسخة أكبر من هذا الرقم.
5. معالجة البيانات
ملاحظة: انظر الملف التكميلي 1، القسم 5 للاطلاع على خطوات إعداد البرنامج.
- استيراد الصور
- قم باستيراد جميع الصور من تصوير المؤامرة إلى كمبيوتر المعالجة ، وفصل صور JPEG و RAW إلى مجلدات فرعية منفصلة.
- تنزيل البيانات المرجعية. تأكد من تخزين الملف النصي بطول شريط المقياس (انظر الملف التكميلي 1، القسم 1) في موقع يسهل الوصول إليه على الكمبيوتر. قم بتنزيل ملف CSV المراجع الجغرافية وتخزينه بالمثل والذي تم إرساله تلقائيا عبر البريد الإلكتروني عند إرسال بيانات الإسناد الجغرافي داخل مسح ReefShape (قسم البروتوكول 3).
- سير عمل ReefShape الرئيسي (النقطة الزمنية الأولى)
- افتح مشروعا جديدا داخل برنامج المسح التصويري وحدد Full ReefShape Workflow من شريط القائمة المخصص ReefShape . سيؤدي هذا إلى إظهار لوحة واجهة رسومية (انظر الشكل التكميلي 2).
- في القسم الأول (إعداد المشروع)، انقر فوق إنشاء جديد لتسمية المشروع (اسم المخطط) وتحديد موقع التخزين الخاص به. في المربع الثاني، انقر فوق إعادة تسمية القطعة لتسمية القطعة النشطة بتاريخ تجميع الصور بتنسيق YYYYMMDD. في المربع الثالث ، انقر فوق تحديد الصور لتحديد واستيراد المجلد الذي يحتوي على صور JPEG للمؤامرة. انقر فوق حفظ المشروع لإنهاء تهيئة المشروع.
- في اللوحة الثانية (عام) من واجهة Full ReefShape Workflow ، ابدأ بتعيين نظام الإحداثيات. حدد ارتفاع WGS84 + EGM96 (EPSG: 9707) ، حيث يجمع هذا بين نظام إحداثيات WGS84 الذي تستخدمه وحدة GPS مع نموذج جيود مدمج (EGM96) يقترب من مستوى سطح البحر.
ملاحظة: إذا لم يقم المستخدم بجمع بيانات الموقع في العالم الحقيقي، فيجب ضبط نظام الإحداثيات على الإحداثيات المحلية (m) بدلا من ذلك. تم تصميم الإعدادات الافتراضية في اللوحة العامة (التحديد المسبق العام: تشغيل، جودة الشبكة: متوسطة، الدقة الافتراضية: إيقاف، الدقة المخصصة: 0.5 مم) لتطبيقها على البروتوكول المحدد الموضح هنا. السيناريو مرن لاستيعاب احتياجات الباحثين ويمكن تعديل الإعدادات وفقا لذلك. - بالقرب من الجزء السفلي من اللوحة General ، انقر فوق الزر Select Folder لتعيين مسار إخراج لمنتجات البيانات. حدد المربعات الخاصة بمنتجات بيانات الإخراج المطلوبة حسب الحاجة للتحليل.
- قم بإعداد لوحة الإسناد الجغرافي . حدد نعم لاستخدام العلامات القابلة للاكتشاف التلقائي. انقر فوق تحديد ملف بجوار مربع شريط المقياس لتحديد موقع ملف نص القياس (راجع الملف التكميلي 1، القسم 1). انقر فوق تحديد ملف بجوار مربع ملف الإسناد الجغرافي لتحديد موقع CSV المشار إليه من استطلاع ReefShape للمخطط.
ملاحظة: إذا تم تثبيت العلامات أثناء إعداد المخطط بشكل غير مرتب (على سبيل المثال، الهدف 1 والهدف 3 والهدف 2 والهدف 4 بدلا من 1 و2 و3 و4 يدور حول المخطط)، فيمكن تحديد الترتيب الفعلي بالنقر فوق الزر ضبط علامات الزاوية وإعادة ترتيب العلامات في النافذة المنبثقة. يسمح هذا للبرنامج النصي بإنشاء عائد استثمار بشكل صحيح يشمل المنطقة بين العلامات. - قم بتشغيل البرنامج النصي. بمجرد إدخال جميع البيانات ، انقر فوق موافق في الجزء السفلي من اللوحة لتشغيل العملية. سيعرض أشرطة التقدم لكل خطوة. يتم عرض العملية التي يقوم البرنامج النصي بأتمتتها في الشكل 3.
ملاحظة: إذا واجه البرنامج النصي خطأ أو تعطل البرنامج أو الكمبيوتر، فسيقوم البرنامج النصي بحفظ التقدم حتى الخطوة الأخيرة المكتملة. يمكن إعادة فتح المشروع وتصحيح الخطأ إذا لزم الأمر وإعادة تشغيل البرنامج النصي لاستعادة العملية وإكمالها. طالما تم الانتهاء من العملية مع المحاذاة ودمج بيانات المقياس والمرجع الجغرافي ، لا يحتاج المستخدم إلى إعادة إدخال أي شيء في لوحة الإسناد الجغرافي. - افحص البيانات لضمان مخرجات عالية الجودة. راجع القسم 5.4 للحصول على سير عمل التحقق من صحة البيانات.
- اختياريا، احسب نسبة مساحة السطح. إذا رغب المستخدم في حساب نسبة مساحة السطح ثلاثية الأبعاد إلى 2D للقطعة لقياس الصلابة ، فحدد الزر حساب نسبة مساحة السطح في القائمة الفرعية أدوات في القائمة المنسدلة ReefShape . ستتم طباعة النسبة الناتجة في وحدة التحكم ، بالإضافة إلى مربع منبثق.
- محاذاة النقاط الزمنية (النقاط الزمنية اللاحقة)
ملاحظة: سيتم تخزين كل نقطة زمنية من قطعة الأرض ك "قطعة" جديدة داخل نفس المشروع.- كما هو الحال مع النقطة الزمنية الأولى ، قم باستيراد الصور وتنظيمها في مجلدات منفصلة بتنسيق JPEG وRAW. افتح مشروع المؤامرة في برنامج المسح التصويري ، ثم افتح القائمة المنسدلة ReefShape وحدد محاذاة النقاط الزمنية (الشكل التكميلي 3).
- في لوحة إعداد المشروع ، انقر فوق Create Chunk لإضافة جزء جديد (يمثل نقطة زمنية جديدة) إلى المشروع. أدخل تاريخ جمع الصور الجديدة بتنسيق YYYYMMDD كاسم القطعة. اختر تحديد مجلد لإضافة الصور الجديدة إلى هذه القطعة.
- داخل اللوحة General ، حدد النقطة الزمنية الأولية ل Select Reference Chunk. في القائمة المنسدلة لتحديد المقطع النشط، حدد النقطة الزمنية الجديدة. انقر فوق OK عند الانتهاء لاكتشاف العلامات في صور الأجزاء النشطة واستيراد الإحداثيات الدقيقة لكل منها من المقطع المرجعي.
ملاحظة: إذا تم استبدال أي علامات زاوية تحت الماء ، فيجب ملاحظة ذلك في القائمة المنسدلة إضافة علامة (علامات) تالفة لإبلاغ البرنامج بأن العلامة قد لا تكون في نفس الموقع الجغرافي الدقيق كما كان من قبل. - فحص العلامات والمراجع الجغرافية. في اللوحة المرجعية (الشكل التكميلي 4)، تأكد من اكتشاف جميع العلامات وأن الغايات 1-4 ورثت معلومات الموقع من المقطع المرجعي.
ملاحظة: إذا فشل اكتشاف أي علامات (عادة بسبب تلف العلامة إذا لم يتم استبدالها)، فيجب إضافة العلامات يدويا، وثلاث صور مصدر على الأقل، وتسميتها لتتوافق مع تسميات العلامات من المقطع المرجعي. يمكن بعد ذلك تشغيل البرنامج النصي لمحاذاة النقاط الزمنية مرة أخرى لإضافة معلومات الموقع للعلامات الموضوعة يدويا. - قم بتشغيل البرنامج النصي Full ReefShape Workflow عن طريق اختياره من قائمة ReefShape . اترك إعداد المشروع ولوحات الإسناد الجغرافي فارغة وقم بتحرير اللوحة العامة فقط حسب الحاجة، وتحديد إعدادات المعالجة ومكان تصدير منتجات البيانات والمنتجات التي يجب إنشاؤها كما في الخطوة 5.2.3. انقر فوق موافق لإكمال عملية المسح التصويري وتصدير منتجات البيانات المحاذاة للنقطة الزمنية الجديدة.
- افحص البيانات لضمان مخرجات عالية الجودة. راجع القسم 5.4 للحصول على سير عمل التحقق من الصحة.
- حساب نسبة مساحة السطح (اختياري). انظر الخطوة 5.2.8.
- التحقق من صحة البيانات (كل نقطة زمنية)
ملاحظة: لكل نقطة زمنية، من المهم فحص منتجات المحاذاة والبيانات للتأكد من دقتها. إذا ظهرت مشكلات ، فقد تكون هناك حاجة إلى التدخل اليدوي. يجب حذف أجزاء البيانات (مثل Orthomosaic و DEM و 3D Model و Tie-Points) في اتجاه مجرى أي خطأ. يمكن بعد ذلك تصحيح المشكلة (إن أمكن) ، وتشغيل البرنامج النصي Full ReefShape Workflow مرة أخرى لإكمال المعالجة. بمجرد أن يكون المستخدم راضيا عن منتجات البيانات ، يمكنه البدء في التحليل.- تحقق من محاذاة الصورة. في لوحة Workspace داخل برنامج المسح التصويري، تحقق أولا من عدد الصور من الإجمالي التي تمت محاذاتها بنجاح. إذا لم تتم محاذاة صور < 10 ، فمن المحتمل ألا يكون لغيابها آثار ضارة على منتجات البيانات النهائية.
ملاحظة: إذا لم تتم محاذاة جزء كبير من الصور ، فقم بإعادة تعيين المحاذاة وإعادة تشغيل سير عمل ReefShape الكامل مع التحديد المسبق العام دون تحديد. إذا كانت العديد من الصور لا تزال غير محاذاة ، فمن المحتمل أن يكون هناك تداخل غير كاف في مجموعة البيانات ، وإعادة التصوير ضرورية. - افحص سحابة نقطة الربط ومواضع الكاميرا (الشكل 4A) في نافذة عارض النموذج لتقييم ما إذا كانت هناك مشكلات واضحة في المحاذاة. تعد أقسام نقاط التعادل أو مواضع الكاميرا التي من الواضح أنها في غير محلها فيما يتعلق بسحابة النقاط الإجمالية علامات واضحة على مشكلات المحاذاة.
ملاحظة: يجب تحديد الصور غير المحاذاة وإعادة تعيين محاذاة الصور بالنقر بزر الماوس الأيمن واختيار إعادة تعيين محاذاة الكاميرا. بعد ذلك ، حدد محاذاة الصور في القائمة المنسدلة شريط قوائم سير العمل. إذا لم تتم محاذاتها بشكل صحيح ، فمن المحتمل أن يكون هناك تداخل غير كاف في مجموعة البيانات ، وإعادة التصوير ضرورية. - تحقق من الإسناد الجغرافي. افحص النموذج و DEM في نافذتي عارض الطراز وOrtho (الشكل 4B و C) لضمان التسوية وتحديد المواقع بشكل صحيح. في اللوحة المرجعية (الشكل التكميلي 4) ، يجب أن يكون خطأ العلامة أقل من 1 أو 2 متر ، ويجب أن يكون خطأ القياس الداخلي أقل من 1 أو 2 مم.
ملاحظة: يشير خطأ القياس الكبير أو خطأ العلامة أو النموذج المقلوب إلى أخطاء في الإسناد التي قد تكون ناتجة عن نظام إحداثيات تم ضبطه بشكل غير صحيح أو علامات تم اكتشافها بشكل غير صحيح أو بيانات موقع GPS ضعيفة للغاية (بحيث يتم وضع مواقع العلامات خارج الترتيب الجغرافي). قد تكون هناك حاجة إلى التحرير اليدوي للبيانات المرجعية لحل المشكلة. - تحقق من تقويم العظام. افحص الفسيفساء العظامية في نافذة عارض Ortho وتحقق من أن جودة الصورة كافية عن طريق فحصها بصريا بحثا عن ضبابية كبيرة أو تشويه أو ثقوب في الصور أو ضوضاء عالية للغاية (الشكل 6).
ملاحظة: إذا تم اكتشاف هذه المشكلات، فمن المحتمل أن تكون إعدادات الكاميرا غير مضبوطة بشكل صحيح، أو تم التقاط الصور على مسافة غير مناسبة من الشعاب المرجانية، أو عدم وجود تداخل غير كاف في الصورة في بعض المناطق، وقد تكون إعادة تصوير الموقع ضرورية لتحقيق نتائج مقبولة. - تحقق من مضلع الحدود. في نافذة عارض Ortho ، تحقق من صحة المضلع الحدودي الذي تم إنشاؤه تلقائيا والذي يحدد منطقة الاهتمام داخل علامات الزوايا الأربعة ، كما هو موضح في الشكل 4.
ملاحظة: إذا تم تجاوز الحدود أو ربط العلامات الخاطئة ، فانقر بزر الماوس الأيمن فوق المضلع في العارض واحذفه. حدد Create Boundary من القائمة الفرعية Tools في القائمة المنسدلة ReefShape لتحديد الترتيب الصحيح لعلامات الزاوية أو تحديد حد مخصص جديد باستخدام أداة المضلع وتعيينه إلى نوع مضلع الحدود الخارجية. أعد تشغيل البرنامج النصي Full ReefShape Workflow لإعادة تصدير منتجات البيانات.
- تحقق من محاذاة الصورة. في لوحة Workspace داخل برنامج المسح التصويري، تحقق أولا من عدد الصور من الإجمالي التي تمت محاذاتها بنجاح. إذا لم تتم محاذاة صور < 10 ، فمن المحتمل ألا يكون لغيابها آثار ضارة على منتجات البيانات النهائية.
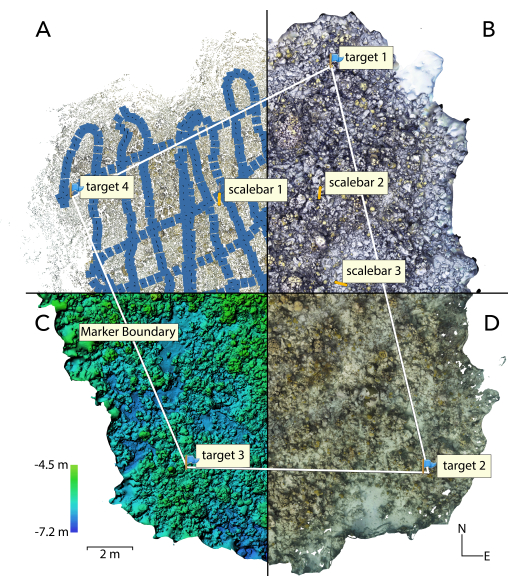
الشكل 4: صورة مرئية لمؤامرة الشعاب المرجانية مقسمة إلى الخطوات الأربع الرئيسية في عملية ReefShape. (أ) مواقع سحابة نقطة الربط والكاميرا ، (ب) نموذج شبكة ثلاثي الأبعاد ، (ج) نموذج الارتفاع الرقمي (DEM) ، و (د) الفسيفساء الضوئية المصححة بالعظام. تظهر الملصقات مواقع علامات الزاوية المكتشفة (الأهداف 1-4) ، وثلاثة أشرطة مقياس ، ومضلع منطقة اهتمام تم إنشاؤها تلقائيا للتحليل الهيكلي والبيئي. الرجاء النقر هنا لعرض نسخة أكبر من هذا الرقم.
النتائج
تم جمع مجموعة بيانات LAI من السلاسل الزمنية باستخدام هذه المنهجية في Simms Point Reef ، قبالة الطرف الجنوبي الغربي من نيو بروفيدنس ، جزر الباهاما. الشكل 4 والشكل 5 والشكل 6 والشكل التكميلي 4 كلها تصور نتائج هذه التجربة. تم إنشاء الشبكة المرجعية ، وتم جمع الصور الأولى في يناير 2023. تمت إعادة تصويره في أغسطس 2023 ، خلال موجة حر بحرية شديدة ، لتقييم شدة ابيضاض المرجان. تمت معالجة كلتا النقطتين الزمنيتين باستخدام البرنامج النصي الكامل لسير عمل ReefShape، دون الحاجة إلى تدخل المستخدم في الخطوات الوسيطة. تضمنت النقطة الزمنية الأولى 1,299 صورة ، تمت محاذاتها جميعا بنجاح ، بمتوسط ارتفاع للسباحة يبلغ 1.8 متر فوق الركيزة ، ودقة أرضية أصلية تبلغ 0.567 مم / بكسل (موحدة إلى 0.5 مم / بكسل) ، ومساحة تغطية إجمالية تبلغ 208 م2 (كما تم قياسها بالمنطقة داخل علامات الزاوية) ، ونسبة مساحة سطح 3D / 2D تبلغ 2.887 ، خطأ إعادة الإسقاط 1.12 بكسل ، ودقة تحديد الموقع الجغرافي الداخلية الإجمالية 30.6 سم ، وخطأ في القياس 1.4 مم. استغرقت العملية برمتها ، في الإعدادات الافتراضية ضمن البرنامج النصي Full ReefShape ، 8 ساعات و 23 دقيقة ، باستخدام جهاز كمبيوتر مكتبي حوالي عام 2018 مزود بوحدة معالجة مركزية سداسية النواة ، وذاكرة وصول عشوائي 32 جيجابايت ، ووحدة معالجة رسومات منفصلة بسعة 8 جيجابايت (التكلفة الإجمالية ~ 1,500 دولار أمريكي). قام سطح مكتب 2024 مزود بوحدة معالجة مركزية ذات 14 نواة وذاكرة وصول عشوائي بسعة 64 جيجابايت ووحدة معالجة رسومات منفصلة بسعة 24 جيجابايت (التكلفة الإجمالية ~ 4,000 دولار أمريكي) بمعالجة نفس المؤامرة في 1 ساعة و 58 دقيقة إجمالا. استغرقت النقطة الزمنية الثانية ، بما في ذلك 1,974 / 1,974 صورة محاذاة ، 7 ساعات و 45 دقيقة على سطح المكتب الأقدم لعام 2018.
يظهر في الشكل 5 قسم مكبر من النقطتين الزمنيتين وتحليل تبيض الشعاب المرجانية الأساسي الذي تم الانتهاء منه في TagLab27 ، مما يوضح فائدة هذه العملية لتحليل تغير الموائل القاعية بمرور الوقت. أشارت نتائج التحليل إلى أن أكثر من 90٪ من الأفراد عبر العديد من أنواع الشعاب المرجانية عانوا من التبييض الكامل ، مما يؤكد شدة الحدث ، بينما شهدت الأنواع الأخرى الحد الأدنى من التبييض أو معدومه ، مما يعطي نظرة ثاقبة لأنماط المرونة داخل مجتمع الشعاب المرجانية. تظهر كلتا النقطتين الزمنيتين (الشكل 5) صورا عالية الجودة ، مع حدة ودقة كافية لتحديد الخبراء للكائنات القاعية على مستوى الأنواع أو الجنس. تم ضبط توازن اللون الأبيض بشكل صحيح ، ولا توجد مناطق كبيرة من التعتيم أو ثقوب البيانات أو غيرها من القطع الأثرية ، مما يشير إلى أن البروتوكول كان ناجحا في تقديم البيانات اللازمة لدراسة ديناميكيات بيئة القاع للشعاب المرجانية بكفاءة. يوضح الشكل 6 (أعلى) تكبير هذه المخطط كمثال على الصور عالية الجودة مقارنة بمجموعة بيانات رديئة الجودة (أسفل) لا تفي بمتطلبات جودة البيانات ، حيث تعيق القطع الأثرية للصور استخراج البيانات البيئية. تم جمع مجموعة البيانات ذات الجودة الرديئة باستخدام إعدادات الكاميرا غير الصحيحة (توازن اللون الأبيض غير الصحيح الذي يؤدي إلى تدرج اللون الأحمر العام ، وفتحة مفتوحة جدا تؤدي إلى عدم وضوحها) وتداخل غير كاف للصور بسبب ضعف ملاحة الغواصين ، مما يسلط الضوء على أهمية الحصول على الصور (قسم البروتوكول 2).
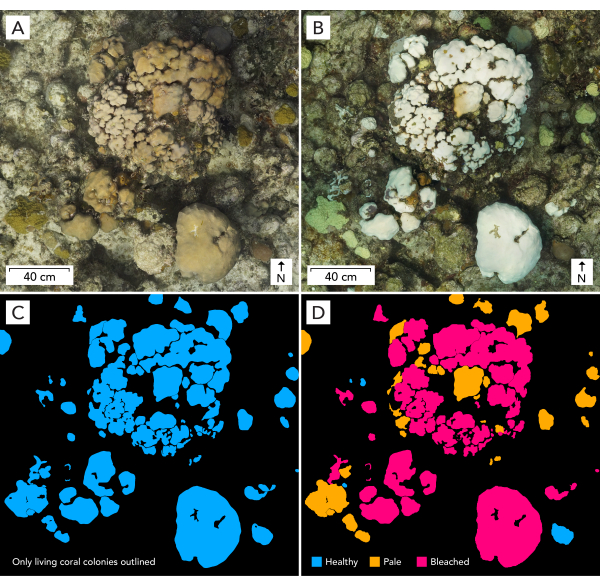
الشكل 5: النتائج التمثيلية التي توضح صور السلاسل الزمنية والخطوط العريضة للمستعمرة المرجانية من مؤامرة تم تصويرها قبل وأثناء حدث التبييض ، مما يدل على دقة المحاذاة التلقائية التي تم تحقيقها مع بروتوكولنا وفائدة هذه البيانات لمراقبة التغير القاعي بمرور الوقت. (أ) تظهر صورة يناير 2023 لموقع Simms Point في نيو بروفيدنس ، جزر الباهاما ، (ب) صورة أغسطس 2023 ، (ج) مستعمرات الشعاب المرجانية الحية في يناير 2023 المصنفة على أنها صحية (زرقاء) ، شاحبة (برتقالية) أو مبيضة (حمراء) ، و (د) مستعمرات مرجانية حية في أغسطس 2023 موضحة بنفس مخطط التصنيف. تم الانتهاء من مخطط مستعمرة المرجان باستخدام التجزئة بمساعدة الذكاء الاصطناعي في TagLab. الرجاء النقر هنا لعرض نسخة أكبر من هذا الرقم.
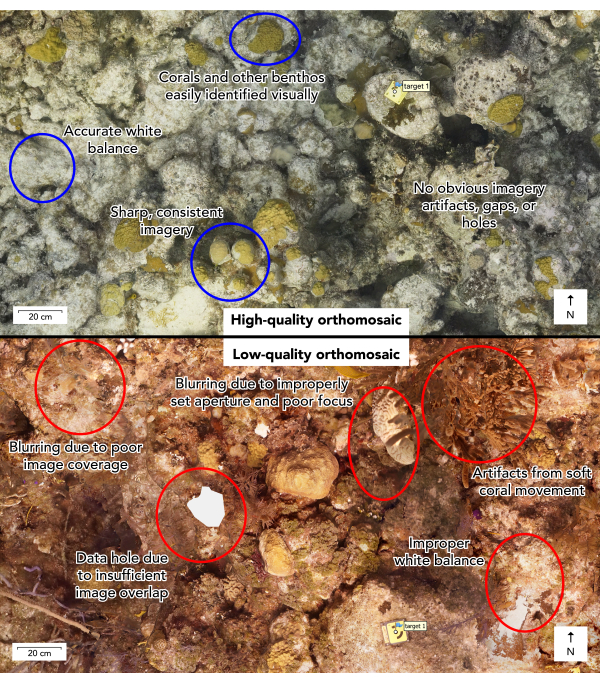
الشكل 6: مثال على تقويم العظام عالي الجودة والفسيفساء المنخفضة الجودة ، مع التعليقات التوضيحية التي توضح السمات الرئيسية التي تميز الاثنين. يعد الفحص البصري لتقويم العظام ومنتجات البيانات الأخرى أثناء خطوة البروتوكول 5.4 ضروريا لتقييم ما إذا كان البروتوكول قد تم تنفيذه بشكل صحيح أو إذا كانت هناك حاجة إلى إعادة تصوير المؤامرة لتحقيق أهداف جودة البيانات. الرجاء النقر هنا لعرض نسخة أكبر من هذا الرقم.
الوصول إلى البرامج:
تتوفر نصوص ReefShape python وتعليمات التثبيت والاستخدام وإرشادات أكثر تفصيلا حول جمع البيانات واستخدام البرامج في شكل مستند تقني على https://github.com/Perry-Institute/ReefShape. نعتزم تحديث البرامج النصية لمعالجة المشكلات عند ظهورها وإجراء تحسينات. لذلك ، نوصي باستخدام أحدث إصدار.
الشكل التكميلي 1. لقطة شاشة توضح مسح جمع بيانات المرجع الجغرافي ReefShape داخل تطبيق Survey123 على هاتف ذكي. يمكن للمستخدمين الوصول إلى الاستطلاع بدون حساب مدفوع ويتم إرسال بياناتهم عبر البريد الإلكتروني بتنسيق مسبق لاستخدامها في معالجة ReefShape عند التقديم. الرجاء النقر هنا لتنزيل هذا الملف.
الشكل التكميلي 2. لقطة شاشة لواجهة المستخدم الرسومية الكاملة للبرنامج النصي لسير عمل ReefShape. يمكن للمستخدمين إدخال جميع المعلومات الضرورية للمعالجة في هذه الواجهة ، مما يسمح بالتشغيل الآلي الكامل لسير عمل المسح التصويري. الرجاء النقر هنا لتنزيل هذا الملف.
الشكل التكميلي 3. لقطة شاشة لواجهة المستخدم الرسومية (GUI) للبرنامج النصي لمحاذاة النقاط الزمنية. يمكن للمستخدمين استخدام هذا البرنامج النصي لتسهيل المحاذاة التلقائية للاستطلاعات اللاحقة مع النقطة الزمنية الأصلية ، مما يسمح بتحليل تغيير السلاسل الزمنية. الرجاء النقر هنا لتنزيل هذا الملف.
الشكل التكميلي 4. لقطة شاشة لنموذج ثلاثي الأبعاد ، مع تسليط الضوء على النتائج التمثيلية واللوحة المرجعية. يتم إعداد جميع المعلومات الموجودة في اللوحة المرجعية تلقائيا وفقا لشريط المقياس وإدخال الملفات ذات المرجع الجغرافي في البرنامج النصي Full ReefShape Workflow. يتم إدخال مقاييس الدقة المتغيرة للبيانات المرجعية المختلفة (0.25 مم للقياس ، و 10 سم للعمق ، و ~ 70 سم لتحديد الموقع الجغرافي XY) تلقائيا وتسهيل المعالجة التفضيلية للمقياس ، ثم العمق ، ثم إحداثيات XY في حل الموقع النهائي المحسوبة بواسطة Metashape. الرجاء النقر هنا لتنزيل هذا الملف.
الملف التكميلي 1: يتم تضمين تعليمات إعداد المعدات ومتطلبات نظام الكاميرا وإعداداته ومتطلبات الكمبيوتر وخطوات إعداد البرامج التي تقع خارج نطاق البروتوكول نفسه في الملف التكميلي. الرجاء النقر هنا لتنزيل هذا الملف.
المناقشة
تم تصميم هذا البروتوكول لمعالجة بعض التحديات الرئيسية في المسح التصويري تحت الماء لموائل الشعاب المرجانية ، بما في ذلك جودة الصورة والتداخل أثناء الاستحواذ ، وجمع البيانات الوصفية لقياس الحجم ، والتسوية ، وتحديد الموقع الجغرافي ، ومحاذاة السلاسل الزمنية للنماذج والخرائط ، واتخاذ القرارات البشرية أثناء خط أنابيب معالجة المسح التصويري ، وإعداد البيانات وتصديرها للتحليل. نتعامل مع التحدي الأول من خلال الاختيار الدقيق والاختبار والتوصية بنظام الكاميرا والإعدادات المهمة. في حين أن العديد من الأنظمة يمكن أن تعمل للحصول على الصور ، نجد أن الإعدادات التي تتضمن كاميرات الحركة (على سبيل المثال ، GoPro أو ما شابهها) غير كافية بسبب تشويه الغالق الدوار ، ونقص توازن اللون الأبيض اليدوي ، وعدم القدرة على جمع صور RAW عند 1 هرتز ، وكلها تحد من جودة الصور النهائية والقدرة على محاذاة بيانات السلاسل الزمنية بدقة. يمكن أن تسهل إعدادات DLSR متعددة الكاميرات تغطية الصورة المحسنة لمخطط الدراسة24 ، لكن هذه الإعدادات باهظة الثمن وأكثر تعقيدا تحت الماء. بدلا من ذلك ، نختار نظام كاميرا واحد غير مكلف نسبيا (~ 2,800 دولار أمريكي التكلفة الإجمالية) بدون مرآة مع مصراع ميكانيكي ، وموازنة بيضاء مخصصة ، والقدرة على جمع صور RAW و JPEG ، ومستشعر صور APS-C حديث بمستويات ضوضاء منخفضة ، وعدسة بزاوية عريضة (~ مجال رؤية 100 درجة) ومزيج منفذ القبة الذي ينتج عنه صور حادة. يتم اختيار عدسة عريضة لزيادة تغطية الصورة وتداخلها ، مما يحسن العرض ثلاثي الأبعاد للأسطح الرأسية والمتدلية ، ويقلل من ثقوب النموذج المحتملة. يؤدي استخدام فاصل زمني يبلغ 1 ثانية وكاميرا واحدة إلى تقليل العدد الإجمالي للصور مقارنة بالطرق الأخرى دون فقدان التفاصيل أو جودة الطراز ، مما يؤدي إلى تسريع المعالجة. أخيرا، على الرغم من أن صور RAW ليست مهمة على الفور لوظيفة مسار معالجة الصور الحالي الذي يعتمد على صور JPEG، فإننا نعتبر صور RAW ضرورية لأغراض الأرشفة لأنها تحتوي على معلومات ألوان عالية الجودة. يمكن ضبط توازن اللون الأبيض بعد التجميع في برنامج معالجة الصور ، ويمكن في المستقبل إدخال معلومات الألوان عالية الجودة في خوارزمية تصحيح الألوان مثل SeaThru30 أو DeepSeeColor31 ودمجها في خط أنابيب المسح التصويري للحصول على ألوان أكثر اتساقا ودراسة مفصلة لظواهر مثل تصبغ المرجان والتبييض.
التحدي الرئيسي الثاني هو تحديد الموقع الجغرافي ثلاثي الأبعاد ، والقياس ، ومحاذاة السلاسل الزمنية. في حين أن إحداثيات العالم الحقيقي ليست ضرورية للعديد من التحليلات ، يجب قياس النماذج وتسويتها بدقة لعملية تصحيح التقويم والقياسات الدقيقة32،33. يصعب أتمتة هذه العملية داخل برنامج المسح التصويري دون استخدام أهداف مشفرة يمكن اكتشافها أو بدون قياسات عمق ونظام إحداثيات XY. تتطلب معظم البروتوكولات الدمج اليدوي للمعلومات المرجعية إما في Metashape أو في وقت لاحق في برامج أخرى ، مما يضيف تعقيدا وعدم كفاءة إلى سير العمل. من خلال دمج الأهداف المشفرة في أشرطة المقياس ذات الطول المعروف بدقة وعلامات الزاوية الثابتة بشكل دائم ، إلى جانب نظام تحديد الموقع الجغرافي وجمع العمق سهل الاستخدام ، نزود البرنامج بالمعلومات اللازمة لتحديد نظام الإحداثيات تلقائيا ، وتحديد موقع النموذج وقياسه وتسويته. من خلال تحديد دقة كل قياس ، يقوم البرنامج بتقييم حل الموقع النهائي بشكل صحيح بحيث يضع الأولوية على المقياس ، ثم العمق ، وأخيرا إحداثيات XY ، مما يسمح بقياس وتسوية عالية الدقة حتى مع بيانات GNSS منخفضة الدقة نسبيا. عادة ما يتطلب التسجيل المشترك للفسيفساء الضوئية للسلاسل الزمنية تدخلا بشريا لتحديد موقع النقاط المتسقة على الشعاب المرجانية وتمييزها ومطابقتها. تستغرق هذه العملية وقتا طويلا وصعبة للغاية إذا لم تكن هناك ميزات ثابتة واضحة بين النقاط الزمنية. يخفف استخدام علامات نقطة التحكم الأرضية المتينة من هذه المشكلة من خلال توفير مجموعة من 4 أهداف ثابتة يمكن اكتشافها تلقائيا. من خلال عمليتنا المكتوبة ، ترث النقاط الزمنية اللاحقة الإسناد الجغرافي الدقيق من نقطة زمنية سابقة ، مما يبسط عملية المحاذاة بشكل كبير ويقلل من المدخلات البشرية مع تسهيل التسجيل المشترك عالي الدقة للنقاط الزمنية التي تسمح بتتبع التغيرات البيئية والهيكلية على نطاق واسع على الشعاب المرجانية.
التحدي الثالث الذي يعالجه هذا البروتوكول هو أوجه القصور في سير عمل المسح التصويري ، سواء من حيث التدخل البشري أو الطلبات على أجهزة الكمبيوتر. لقد صممنا البرامج النصية ReefShape للسماح للمستخدم بإدخال جميع المعلومات المطلوبة للعملية بأكملها في مربع واجهة المستخدم الرسومية واحد ، وإزالة أي تدخل مطلوب عادة في الخطوات الرئيسية في العملية (على سبيل المثال ، دمج معلومات الحجم والتسوية والإسناد الجغرافي). يتيح ذلك للمستخدم بدء العملية وترك الباقي للكمبيوتر ، مما يوفر الوقت والجهد. تم تحسين خط أنابيب المسح التصويري المستخدم في البرنامج النصي Full ReefShape Workflow (الشكل 3 والشكل 4) لتوفير معالجة فعالة. نحن نستخدم عملية محاذاة متخصصة تتكون من مرحلتين. يتم تشغيل تمرير المحاذاة الأول مع تمكين التحديد المسبق العام ، وهو خيار يمكن أن يقلل من وقت محاذاة الصورة لعدة ساعات دون أن يؤدي إلى فقدانالدقة 34. تحاول المرحلة الثانية بعد ذلك إضافة أي صور متبقية غير محاذاة إلى المحاذاة الموجودة مسبقا دون استخدام التحديد المسبق العام ، والذي يمكن أن يخفف من مشكلات المحاذاة الناتجة عن التداخل دون المستوى الأمثل أو النطاقات الكاوية من عدسة الموجة في المياه الضحلة. مجتمعة ، تمثل هذه الخطوات عملية محاذاة فعالة وقوية تؤدي في كثير من الأحيان إلى نسبة أكبر بكثير من الصور المحاذاة بشكل صحيح من إجراءات معالجة Metashape القياسية. نقوم بإنشاء شبكة ثلاثية الأبعاد مباشرة من خرائط العمق ، متجاوزين العملية كثيفة الاستخدام للوقت والموارد لبناء سحابة النقاط الكثيفة. تميل الشبكات التي تم إنشاؤها بهذه الطريقة إلى أن يكون لها ضوضاء أقل وإعادة بناء أفضل للمناطق ذات التغطية المنخفضة ، مما يمنع الحاجة إلى تنظيف السحابة النقطية قبل التشابك كما هو مستخدم في طرق أخرى23. في تجربتنا ، تميل عملية إنشاء الشبكة هذه إلى أن تكون أكثر استقرارا ، مما يؤدي إلى تعطل أقل للكمبيوتر مقارنة ببناء سحابة النقاط الكثيفة والتشابك. أخيرا ، نقوم بإنشاء DEM عالي الدقة يستخدم كسطح تصحيح تقويم بدلا من الشبكة ، حيث يقلل هذا من وقت بناء تقويم العظام بشكل كبير دون أي خسارة ملحوظة في الجودة.
يتمثل التحدي الأخير في إعداد البيانات وتوحيدها وتصديرها للتحليل البيئي. من خلال توحيد دقة منتج الصورة عند 0.5 مم / بكسل ، نضمن منتجات متسقة وقابلة للمقارنة عبر المخططات وعبر النقاط الزمنية ، مما يعزز الجهود المستقبلية لاستخدام الذكاء الاصطناعي والتعلم الآلي للتحليل. يوفر البرنامج النصي الكامل لسير عمل ReefShape خيارات لتصدير تقرير المعالجة ومنتجات البيانات بالتنسيق المناسب لبرنامج GIS و TagLab27 ، وتوحيد التنسيق وتوفير الوقت والجهد على مهام سير العمل حيث تتم هذه الخطوة يدويا. يتم إنشاء مضلع منطقة الاهتمام (ROI) ، الضروري للعديد من التحليلات ، تلقائيا باستخدام مواضع علامة الزاوية المعروفة ، ويتم تصديرها كملف شكل قياسي لتضمينه في مهام سير عمل نظم المعلومات الجغرافية ، مثل إنشاء وتحديد نقاط عشوائية عبر المؤامرة لتحليل التكوين القاعي. يتيح عائد الاستثمار هذا أيضا المخرجات التي تم اقتصاصها ومحاذاة البكسل ل TagLab ، وهو أمر ضروري لتحليل السلاسل الزمنية كما هو موضح في الشكل 5. يتيح عائد الاستثمار أيضا الحساب التلقائي لمساحة السطح ثلاثية الأبعاد إلى نسبة المساحة المستوية لكل نقطة زمنية (خطوة البروتوكول 5.2.8) ، وهو أمر مهم لقياس التعقيد الهيكلي للشعاب المرجانية وتغيرها بمرور الوقت.
في حين أن هذا البروتوكول يمثل تقدما في الكفاءة وسهولة الاستخدام للمسح التصويري تحت الماء ، إلا أن هناك قيودا. والجدير بالذكر أنه إذا فشلت عملية المسح التصويري في إحدى الخطوات الرئيسية، يلزم تدخل المستخدم لاستكشاف المشكلات وإصلاحها وإصلاحها قبل المتابعة. في حين أن عمليتنا المكتوبة مصممة لتكون قابلة للاستخدام من قبل الباحثين دون معرفة متعمقة بالمسح التصويري ، فإن الفهم الأساسي مهم لحل المشكلات عند ظهورها. بعض الأجزاء الرئيسية من العملية هي الأكثر عرضة للمشكلات. أولا ، يمكن أن تفشل الصور في المحاذاة بسبب ضعف تداخل الصورة أو بسبب العصابات الكاوية الشديدة على الركيزة في المياه الضحلة والظروف المشمسة. يمكن اكتشاف فشل المحاذاة عن طريق فحص سحابة نقطة الربط ومواضع الكاميرا. إذا فشلت المحاذاة بسبب النطاقات الكاوية ، فإن إعادة تشغيل سير عمل ReefShape الكامل مع التحديد المسبق العام دون تحديد يمكن أن يحل المشكلة عادة على حساب وقت معالجة أطول بشكل كبير. إذا كان تداخل الصور غير كاف للبرنامج لمحاذاة الصور ، فمن المحتمل أن تكون إعادة تصوير الموقع هي الحل الأفضل. يمكن أن يؤدي فشل اكتشاف العلامة أيضا إلى حدوث خطأ في التعيين. غالبا ما يكون هذا هو الحال في حالة تلف العلامة أو عدم تنظيفها بشكل كاف. في هذه الحالة ، يمكن وضع العلامات على الصور الفردية داخل Metashape وتسميتها يدويا ، ويمكن إعادة تشغيل نص (نص) ReefShape لإنهاء المعالجة. في بعض الحالات ، يمكن أن تفشل الإسناد الجغرافي إذا كانت نقاط GPS غير دقيقة لدرجة أنها غير مرتبة جغرافيا أو إذا تم تعيين نقاط GPS للأهداف غير الصحيحة. يمكن حل ذلك عن طريق تحرير CSV المراجع الجغرافية يدويا لمطابقة البيانات بشكل مناسب وإعادة تشغيل البرنامج النصي لاحقا. أخيرا ، من الممكن حدوث أعطال في البرامج ، خاصة عند استخدام جهاز كمبيوتر أقل قوة بقطعة أرض كبيرة أو بإعدادات عالية الجودة. تحسبا لذلك ، سيتم حفظ عمليتنا النصية تلقائيا بعد كل خطوة مكتملة ، مما يسمح للمستخدم بإعادة تشغيل الإعدادات وضبطها دون فقدان التقدم. يتم توفير المزيد من توصيات استكشاف الأخطاء وإصلاحها على صفحة GitHub الخاصة بنا.
الهدف الأساسي من ReefShape هو تبسيط مكونات الجمع والمعالجة للمسح التصويري تحت الماء وتقليل التكاليف قدر الإمكان حتى يتمكن المستخدمون من تركيز الوقت والجهد بشكل كامل على استخراج البيانات البيئية. نحن نقدم عملية كاملة مصممة لتحقيق مخرجات بيانات عالية الجودة مصممة لتلبية احتياجات خيارات التحليل البيئي الشائعة. في حين أن البروتوكول الموصوف محدد للغاية ، فإن النهج المكتوب للمعالجة مرن ويمكنه التعامل مع التعديلات على جوانب الطريقة مثل حجم الحبكة ، ونمط السباحة / جمع الصور ، ودقة الإخراج المستهدف ، ونظام الكاميرا المحدد المستخدم دون مشكلة. يمكن أيضا تطبيق هذه الطريقة دون تعديل كبير على معظم مشاريع المسح التصويري الأرضي تحت الماء أو على نطاق واسع ، مثل توثيق حطام السفن أو المواقع الأثرية.
الإفصاحات
وليس لدى أصحاب البلاغ مصالح مالية متنافسة أو أي تضارب في المصالح أخرى.
شكر وتقدير
ReefShape هو مصطلح غير محمي بحقوق الطبع والنشر استخدمناه كاسم لهذه الطريقة. المشروع الذي صممه CD و WG ، وتطوير الأساليب بواسطة WG ، والترميز بواسطة WG و SM ، والكتابة بواسطة WG ، والتحرير والمراجعة بواسطة JL و CD. شكر خاص للفريق بأكمله في معهد بيري لعلوم البحار على ملاحظاتهم ودعمهم طوال تطوير هذه الطريقة. تم توفير التمويل من قبل صندوق ديزني للحفظ. تستند هذه المادة إلى العمل المدعوم من قبل زمالة أبحاث الدراسات العليا لمؤسسة العلوم الوطنية بموجب المنحة رقم 2233001. البيانات التي تم جمعها بموجب تصاريح إدارة التخطيط والحماية البيئية في جزر البهاما لا. SRBS-0013-2021-CD و BS-2021-930119 و BS-2022-281752 و BS-2022-315006 و BS-2023-661916 و BS-2023-610959 و BS-2023-211510.
المواد
| الاسم | الشركة | رقم فهرسي | التعليقات |
|---|---|---|---|
| 0.3 متر طول 1/2 "الأنابيب البلاستيكية | عامة | N / A | لمجموعة GPS |
| 1 "غطاء طاولة PVC | عام | N / A | لمجموعة GPS |
| 1/2 "إلى 1" جلبة مخفض PVC | عامة | N / A | لمجموعة GPS |
| 12 مم f / 2.0 AF عدسة E-mount | تباع Samyang | SYIO12AF-E | أيضا تحت اسم العلامة التجارية Rokinon |
| 2 "مسامير | حجرية مستديرة مخددةعام | N / A | لتركيب علامة الزاوية |
| 256 جيجابايت UHS-1 V30 بطاقة | SD SanDisk | SDSDXXD-256G-ANCIN | أسرع بطاقة UHS-1 SD موصى بها |
| شريط قياس 30 مترا (اختياري) | N / A | N / | A لإعداد قطعة |
| لوح أكريليك ، بسمك 3 مم ، مقطوع إلى 80 مم × 580 مم (3x) | N / A | / | A مادة شريط |
| مقياس علبة كاميرا الألومنيوم | KitDive | N / A | يناسب غلاف الكاميرا ويساعد مع مجموعة علامات |
| الزاوية تحت الماء للكاميرا مع أهداف المسح التصويري المطبوعة | N / A | N / | A حسب الطلب ، اتصل بالمؤلف للحصول على التفاصيل |
| ورق طابعة الليزر المقاوم للماء Duracopy | Rite in the Rain | 6511 | بورق ملصق مقاوم للماء |
| E6000 إيبوكسي | عام | N / A | لمجموعة GPS |
| GLO2 Bluetooth GPS | Garmin | 010-02184-01 | توجد خيارات أخرى ، GLO2 هي الكاميرا الأكثر اقتصادا |
| ILCE a6700 الكاميرا بدون مرآة | ILCE6700 / B | a6700 المفضلة ، a6600 أو a6400 هي خيارات منخفضة | |
| التكلفة طابعة ليزر | N / A | N / A | أي طابعة ليزر (لا نافثة للحبر) |
| Metashape Professional Edition | Agisoft | N / A | البرنامج المطلوب |
| بطاقة بلاستيكية (حوالي 1 مم × 5 مم × 5 مم) | N / A | غير متاح | لمجموعة GPS ، يمكن أيضا استخدام بطاقة الائتمان المهملة أو ما شابه ذلك ، مقطوعة إلى النصف. |
| الهاتف الذكي | N / A | N / A | أي هاتف ذكي حديث بشكل معقول ، لجمع بيانات GPS |
| A6700 Sea Frogs 40M / 130FT غلاف مقاوم للماء مع أكريليك 6 "Dome Port V.1 | SeaFrogs | N / A | إذا كنت تستخدم كاميرات a6600 أو a6400 ، استبدل بغلاف SeaFrogs المناسب |
| Super Glue | N / A | / A | لمجموعة GPS وإنشاء شريط المقياس |
| لوح السباحة على غرار اللياقة البدنية | Speedo | 877530050021SZ | لمجموعة GPS ، العلامة التجارية غير مهمة |
| كمبيوتر الغوص على غرار الساعة | N / A | N / A | لجمع أعماق علامة الزاوية |
| الحقيبة المقاومة للماء | Xuniea | W-1188 | العلامة التجارية غير مهمة ، لتناسب جهاز GPS |
| الحقيبة الهاتف المقاوم للماء | البجع | العلامة التجارية PP048884 | غير مهم ، لتناسب الهاتف الذكي |
المراجع
- Hughes, T. P., et al. Coral reefs in the Anthropocene. Nature. 546 (7656), 82-90 (2017).
- Fisher, R., et al. Species richness on coral reefs and the pursuit of convergent global estimates. Current Biology. 25 (4), 500-505 (2015).
- Costanza, R., et al. Changes in the global value of ecosystem services. Glob Environ Change. 26 (1), 152-158 (2014).
- Jackson, J. B. C. Reefs since Columbus. Coral Reefs. 16 (1), S23-S32 (1997).
- Bourne, D., Iida, Y., Uthicke, S., Smith-Keune, C. Changes in coral-associated microbial communities during a bleaching event. ISME Journal. 2 (4), 350-363 (2008).
- Asner, G. P., et al. Mapped coral mortality and refugia in an archipelago-scale marine heat wave. Proc Natl Acad Sci U S A. 119 (19), e2123331119(2022).
- Li, J., et al. A global coral reef probability map generated using convolutional neural networks. Coral Reefs. 39 (6), 1805-1815 (2020).
- Hedley, J. D., et al. Remote sensing of coral reefs for monitoring and management: A review. Remote Sens. 8 (2), (2016).
- Lirman, D., et al. Development and application of a video-mosaic survey technology to document the status of coral reef communities. Environ Monit Assess. 125 (1), 59-73 (2007).
- Edwards, C. B., et al. Large-area imaging reveals biologically driven non-random spatial patterns of corals at a remote reef. Coral Reefs. 36 (4), 1291-1305 (2017).
- Burns, J. H. R., Delparte, D., Gates, R. D., Takabayashi, M. Utilizing underwater three-dimensional modeling to enhance ecological and biological studies of coral reefs. Int Arch Photogramm Remote Sens Spat Inf Sci. 40 (5W5), 61-66 (2015).
- Burns, J. H. R., Delparte, D., Gates, R. D., Takabayashi, M. Integrating structure-from-motion photogrammetry with geospatial software as a novel technique for quantifying 3D ecological characteristics of coral reefs. PeerJ. 7, (2015).
- Nocerino, E., et al. Coral reef monitoring by scuba divers using underwater photogrammetry and geodetic surveying. Remote Sens. 12 (18), (2020).
- Westoby, M. J., Brasington, J., Glasser, N. F., Hambrey, M. J., Reynolds, J. M. 34;Structure-from-Motion" photogrammetry: A low-cost, effective tool for geoscience applications. Geomorphology. 179, 300-314 (2012).
- Burns, J. H. R., et al. 3D habitat complexity of coral reefs in the Northwestern Hawaiian Islands is driven by coral assemblage structure. Int Arch Photogramm Remote Sens Spat Inf Sci. 42 (2/W10), 61-67 (2019).
- Storlazzi, C. D., Dartnell, P., Hatcher, G. A., Gibbs, A. E. End of the chain? Rugosity and fine-scale bathymetry from existing underwater digital imagery using structure-from-motion (SfM) technology. Coral Reefs. 35 (3), 889-894 (2016).
- Fox, M. D., et al. Limited coral mortality following acute thermal stress and widespread bleaching on Palmyra Atoll, central Pacific. Coral Reefs. 38 (4), 701-712 (2019).
- Kopecky, K. L., et al. Quantifying the loss of coral from a bleaching event using underwater photogrammetry and AI-assisted image segmentation. Remote Sens. 15 (16), (2023).
- Pascoe, K. H., Fukunaga, A., Kosaki, R. K., Burns, J. H. R. 3D assessment of a coral reef at Lalo Atoll reveals varying responses of habitat metrics following a catastrophic hurricane. Sci Rep. 11 (12050), (2021).
- Peterson, E. A., Carne, L., Balderamos, J., Faux, V., Gleason, A., Schill, S. R. The use of unoccupied aerial systems (UASS) for quantifying shallow coral reef restoration success in Belize. Drones. 7 (4), 221(2023).
- Neufeld, A. M., Fundakowski, G. Coral Restoration Foundation TM Photomosaic Manual Second Edition-November 2020. , www.coralrestoration.org (2020).
- Roach, T. N. F., et al. A field primer for monitoring benthic ecosystems using structure-from-motion photogrammetry. J Vis Exp. , e61815(2021).
- Suka, R., et al. Processing photomosaic imagery of coral reefs using structure-from-motion standard operating procedures. NOAA Technical Memorandum. (NOAA-TM-NMFS-PIFSC-93. , (2019).
- Sandin, S. A., et al. Large area imagery collection & processing standard operating procedures - Version 3.0 (2021). Standard Operating Procedure Documents for Coral Reef Ecological Monitoring Collection. UC San Diego Library Digital Collections. , (2023).
- Agisoft Metashape Professional Edition. , (2024).
- ESRI Survey123. , (2023).
- Pavoni, G., et al. TagLab: AI-assisted annotation for the fast and accurate semantic segmentation of coral reef orthoimages. J Field Robot. 39 (3), 246-262 (2022).
- Hernández-Landa, R. C., Barrera-Falcon, E., Rioja-Nieto, R. Size-frequency distribution of coral assemblages in insular shallow reefs of the Mexican Caribbean using underwater photogrammetry. PeerJ. 8, e8957(2020).
- Fukunaga, A., Burns, J. H. R. Metrics of coral reef structural complexity extracted from 3D mesh models and digital elevation models. Remote Sens. 12 (17), RS12172676(2020).
- Akkaynak, D., Treibitz, T. Sea-Thru: a method for removing water from underwater images. Proc IEEE Comput Soc Conf Comput Vis Pattern Recognit. , 1682-1691 (2019).
- DeepSeeColor: realtime adaptive color correction for autonomous underwater vehicles via deep learning methods. In. Jamieson, S., How, J. P., Girdhar, Y. 2023 IEEE Int Conf Robot Autom, , 3095-3101 (2023).
- Menna, F., Nocerino, E., Chemisky, B., Remondino, F., Drap, P. Accurate scaling and levelling in underwater photogrammetry with a pressure sensor. Int Arch Photogramm Remote Sens Spat Inf Sci. 43 (B2-2021), 667-672 (2021).
- Edwards, C. B., et al. Large-area imaging in tropical shallow water coral reef monitoring, research and restoration: a practical guide to survey planning, execution, and data extraction. NOAA Technical Memorandum NOS NCCOS 313. , (2023).
- Agisoft Agisoft Metashape User Manual Professional Edition, Version 2.1. , https://www.agisoft.com/pdf/metashape-pro_2_1_en.pdf (2024).
إعادة الطباعة والأذونات
