本文介绍了一种利用高分辨率、高速粒子图像测速技术(PIV)研究边界附近瞬态流动的方法。PIV是一种非侵入式测量技术,通过优化图像与记录特性、激光片光源特性以及分析算法等多个参数约束,可应用于任何光学可访问的流动研究。
本文内容
摘要
摘要
多维瞬态流动在科学、工程和健康科学的许多领域中起着关键作用,但往往尚未被充分理解。这类复杂流动的特性可通过粒子图像测速技术(PIV)进行研究,PIV是一种基于激光的成像技术,适用于光学可访问的流动。尽管存在多种形式的PIV,能够将该技术扩展到超越最初二维平面双分量速度测量的能力,但基本的PIV系统由光源(激光器)、相机、示踪粒子和分析算法组成。通过调整成像与记录参数、光源以及算法,可优化目标流动的记录过程,从而获得有效的速度数据。
常规的粒子图像测速(PIV)研究通常在某一平面内测量二维速度分量,速率为每秒几帧。然而,近年来仪器技术的进步推动了高帧率(> 1 kHz)测量的发展,能够以高时间分辨率解析瞬态流动。因此,高帧率测量使得研究人员能够探究高度瞬态流动结构与动力学的演化过程。这些研究在理解复杂流动基本物理机制方面发挥着关键作用。
本文详细介绍了如何进行高分辨率、高速平面粒子图像测速(PIV),以研究平板表面附近瞬态流动的方法。内容包括调整图像与记录参数、激光片光源特性以及数据处理算法等参数约束的详细步骤,以便将PIV技术适用于任何感兴趣的流动研究。
引言
速度的多维测量以及对流场进行时间追踪的能力为科学、工程和健康科学的许多领域提供了关键信息。在流动成像技术中,应用最广泛的技术之一是粒子图像测速(particle image velocimetry, PIV)。PIV最初是一种平面测量技术,用于获取两个面内速度分量的瞬时图像,现已发展出多种变体,能够实现三维速度分量和体积分量的测量。所有PIV系统均由示踪粒子、一个或多个光源以及一个或多个相机组成。常用的示踪粒子包括固体颗粒或液滴,但流动中固有的气泡也可用作示踪粒子。当示踪粒子被光源照射后,相机将捕获其散射或发射的光。在众多技术变体中1,2,最常见的是以每秒数帧的速率测量平面内的两个速度分量。近年来,新型仪器实现了高帧率测量(> 1 kHz),可在kHz量级的湍流时间尺度上追踪流动过程。
PIV 通过追踪由已知时间间隔分隔的一对图像中粒子群的平均运动来确定速度场。每幅图像被划分为由规则间隔的询问窗口组成的网格。最常见的询问窗口大小为 32 × 32 像素。一种算法计算所有询问窗口的互相关函数,从而得到每个询问窗口对应的一个位移矢量,因此生成一个规则的矢量网格。将位移矢量场除以时间间隔即可确定速度矢量场。
在规划粒子图像测速(PIV)测量时,需要认识到实验参数的选择通常是在相互冲突的要求之间做出的权衡。换句话说,必须仔细设计实验条件,以捕捉与当前研究相关的关键流动特征。Raffel et al. 1 以及 Adrian 和 Westerweel 2 的著作对这些限制条件提供了深入而详尽的讨论。本文重点介绍在当前背景下最为关键的几个方面。
视场(FOV)的选择将决定此处参数设置的起点。在确定相机芯片上的像素数量后,若在互相关处理过程中选择使用32×32像素的 interrogation window(通常具有50%的重叠率),则可进一步确定空间分辨率以及所获得的矢量数量。通常希望每个 interrogation window 内有8–10个示踪粒子,以利于互相关函数的计算。然而,也存在一些特殊算法,例如粒子追踪测速法(PTV)和时间平均相关方法,可用于处理示踪粒子密度较低的情况(每个 interrogation window 仅含1–3个粒子),这在靠近表面成像时尤为常见。需要注意的是,每个 interrogation window 内的速度梯度应尽可能小,以避免该窗口代表性矢量出现偏差。
一个既定的经验法则是,第一帧与第二帧之间示踪粒子的位移不应超过8个像素(即 interrogation window 尺寸的¼),以减少相关过程中的配对损失(即示踪粒子图像在 interrogation window 内从第一帧到第二帧丢失)。因此,两次连续激光脉冲之间的时间间隔(dt)必须相应调整。然而,若将 dt 减小至低于相当于8像素位移的值,将降低速度动态范围,因为速度分辨率的下限约为0.1像素的位移。
与成像平面内8像素的位移类似,速度最高的粒子移动不应超过 ¼ 光片厚度的调整同样是为了减少配对损失。由于两束激光脉冲之间的时间延迟用于确保光片平面内最佳的相关性,因此在此背景下光片厚度是一个可变参数。尽管光强均匀性对于基于强度的测量(如平面激光诱导荧光成像)至关重要,但在本应用中其重要性相对较低。 3近平顶光束轮廓有助于提高PIV质量,尤其是在高分辨率成像时。
通常,可以将关于所研究流动特性的某些假设作为选择实验参数的出发点。随后,可能需要进行探索性实验以优化设置。
本文介绍了如何建立一种粒子图像测速(PIV)实验,以实现对两个速度分量的高帧率成像测量,其空间分辨率足以解析边界层结构。该方法采用高重复频率的TEM 00模态二极管泵浦固体激光器、长距离显微镜和高帧率CMOS相机来实现。文中还包含了一些关于近表面成像的细节说明。
方案
1. 实验室安全
- 操作激光器前,应先学习激光安全相关材料,并确保已满足培训要求。
- 获取用于激光作业的正确安全设备。每位人员都应佩戴可阻挡激光发射波长的激光防护眼镜。在实验室外安装警示标志,以告知他人激光正在运行。在共享实验空间中,应在光学平台上悬挂激光安全遮帘,以将其与其他工作人员隔离开。
- 操作激光器时,应取下手表和所有首饰。
- 安装设备时应考虑光束路径:布置设备时应确保调整操作无需在光束上方或下方伸手进行。
- 阅读激光器使用手册,了解如何安全操作激光器。
- 切勿使眼睛处于激光光束平面内!
2. 台式装置设置
- 确定应用所需的放大倍数,并选择合适的镜头。放大倍数(M)可通过将相机芯片的长度除以对应的视场(FOV)长度来确定。在本例中,相机芯片的长度为 17.6 mm,对应的视场长度为 2.4 mm。因此,M = 17.6 mm / 2.4 mm = 7.33。此处使用长工作距离显微镜以实现较小的视场。
- 对近壁区域的预期流速进行粗略估算。根据PIV的实用指南1,2,利用这些估算值确定记录参数,例如帧率和时间延迟。计算粒子移动8个像素所需的时间,这将决定每次激光脉冲之间的时间间隔(dt)。在时间序列PIV中,1/dt将决定所需的相机帧率,且必须小于相机允许的最大帧率。可能需要稍后对这些参数进行微调,以优化流动记录,获得高质量的速度数据。如果所需的帧率超过激光器的最大重复频率,可使用两台激光器以跨帧模式执行PIV。在本例中,帧率(5 kHz)未超过激光器的最大重复频率,因此仅需单台激光器即可在时间序列模式下进行PIV。
- 将激光器相对于光学平台调平
- 将激光头置于水平光学平台的一端,并在平台另一端的光路中放置一个光束吸收器。
- 在激光头与光束吸收器之间安装一条光学导轨。将靶标粘贴在光束挡板上,将挡板固定在滑块上,并将滑块放置在导轨上。
- 将激光电流设置为较低值——足以产生激光但不足以烧穿纸张。打开激光器,并前后滑动滑块。微调激光器的位置,使激光束中心在滑块前后移动时保持在同一位置。将激光器固定在光学平台上。
- 使用组合角尺测量激光束中心的高度。关闭激光器。
- 安装激光片光成形光学元件
- 移除导轨,但将带有靶标的光束挡板放置在光束吸收器前方。打开激光器,并精确标记光束中心在靶标上的位置。将片光成形光学元件(在本演示中为包含片光成形望远镜的光束匀化器(BH))置于激光光路中以形成激光片光。激光片光的高度必须大于视场。调整BH的位置,使激光片光的高度和宽度中心对准靶标上的标记,并防止反射光返回激光腔。如有必要,在激光头与BH之间放置一个光阑,以避免反向反射。关闭激光器。本演示中的片光高度为8 mm,厚度为0.5 mm,脉冲能量为0.4 mJ/脉冲。
- 若光学平台空间有限,可放置一个45°高反射镜,将激光片光偏转90°。将另一靶标粘贴在光束挡板上,将挡板固定在滑块上,并将滑块放置在导轨上。将导轨组件置于反射镜后方。打开激光器。微调反射镜,使片光中心在滑块沿导轨滑动时在靶标上保持固定位置。
- 将激光重复频率设置为与测量帧率匹配(本例中为5 kHz),并将激光电流调至最大值。在BH与靶标之间放置一条导轨。将第二个光束挡板固定在滑块上,并将组件置于导轨上。打开激光器。前后滑动滑块,确定从BH出发的焦点位置。标记焦点相对于BH的位置。若使用反射镜,则相对于反射镜进行测量。测量焦点处激光片光的近似高度。关闭激光器。
- 安装并调节长工作距离显微镜和相机
- 使用对中规和组合角尺标记长工作距离显微镜(LDM)和相机孔径的水平与垂直中心线。测量平台与LDM及相机水平中心线之间的距离。
- 将LDM和相机固定在滑块上,并使用垫片(如垫圈或螺母)调节,使LDM和相机的水平中心线处于相同高度。将LDM和相机固定在导轨上。使用适当的适配器连接LDM和相机。调节组件高度,使水平中心线距平台的高度与片光中心高度一致。
- 在光束焦点标记前方固定一个平移台,平移台的运动方向应与光束传播方向平行。将带有相机组件的导轨固定在平移台上,使整个组件垂直于片光。通过将LDM和相机的垂直中心线与焦点对齐,使相机组件居中。
- 将相机连接至计算机和高速控制器(HSC),并将激光器连接至HSC。保持相机组件盖帽状态,在PIV软件程序(LaVision DaVis 7.2)中执行强度校准。
- 在软件中将相机设置为连续采集模式,并取下相机组件的盖帽。在焦点处放置一个组合角尺。沿导轨移动相机和LDM,直至标尺的清晰图像聚焦。继续沿导轨移动相机和LDM,并使用LDM的调焦杆进行聚焦,直至相机芯片覆盖所需的视场(对应800 × 600像素芯片的2.4 × 1.8 mm2)。
- 将平板固定在支架上,使其与平台平行,并置于焦点位置。抬高平板,使其在计算机图像中可见。关闭连续采集模式,并为相机组件盖上盖帽。打开激光器,确保激光片光沿平板表面完整接触。
3. 流路设置
- 在本演示中,通过记录硅油液滴散射光的图像来执行粒子图像测速(PIV)。使用油雾化器生成油滴。将以下部件连接至气源:颗粒过滤器、油过滤器、压力调节器、质量流量计和油雾化器。将雾化器的出口连接至一根钢管。使用支架和夹具将钢管固定在光学平台上,抬高管道使其高于平台表面,并将其朝向平板定向。
- 打开气源阀门。将压力调节器的背压设置为 > 140 kPa,以在系统中产生足够的气流。
- 开启气流,并通过调节雾化器喷嘴和雾化器上旁通阀来调整示踪粒子密度。
4. 优化实验设置
- 在软件程序中输入帧率。检查高速相机(HSC)是否向激光器发送与帧率匹配的触发信号。在激光电源上设置重复频率和电流(本示例中分别为 5 kHz 和 15.5 A)。将激光器设为外部触发模式。在切换至外部模式之前,激光器必须持续接收到与激光器上设定的重复频率相匹配的来自高速相机的触发信号,否则激光器将过热。
- 将相机设为连续采集模式,打开激光器,然后启动雾化器。使用激光多普勒测速仪(LDM)上的聚焦杆确保颗粒图像处于焦点位置。同时确保颗粒图像的强度未使相机饱和。如果发生饱和,应降低激光电流——这会影响焦点位置!若调整了激光电流,则需重复步骤 2.3.3 和 2.4.3。当获得清晰聚焦的颗粒图像后,关闭采集模式。
- 记录、回放并调整参数以获取有效的速度数据
- 记录数百幅流动图像。记录完成后,检查所采集的图像,确保颗粒位移不超过 8 像素,示踪粒子密度约为每 32 × 32 像素 interrogation window 内 8–10 个颗粒,并确认图像聚焦良好。重复步骤 4.3.1–4.3.4,直至满足上述条件。
- 如果颗粒位移超过 8 像素,则减小两次 PIV 激光脉冲之间的时间间隔(dt),使最大位移控制在 8 像素以内。如果颗粒位移明显小于 8 像素,则相应增加 dt。对于单激光 PIV 系统,通过调节帧率进而改变激光重复频率来调整 dt;对于使用两台激光器的 PIV 系统,dt 是指第一台激光器脉冲与第二台激光器脉冲之间的时间延迟。如果仅调整 dt 无法解决问题,可先调整帧率和激光重复频率,再重新精细调节 dt。
- 如果难以在一系列图像中持续追踪颗粒群,则可能存在过多的面外运动。可通过以下几种方式解决:a)将相机组件偏离焦点位置,使相机成像的光片更厚;b)增大相机与光片平面组件之间的工作距离(并使用聚焦杆重新聚焦),以获得更大的景深,但此举会降低空间分辨率。
- 如果示踪粒子密度过稀或过密,应增加或减少雾化喷嘴的数量。
5. 运行实验
- 使用相机组件上的盖子进行相机强度校准,以设定强度参考值。校准完成后,取下盖子。
- 将激光器设置为优化的重复频率和电流。在将激光器切换至外部模式之前,确保激光器接收到与设定频率相匹配的连续触发信号。开启激光器。
- 记录一系列仅由光片掠过培养皿表面的背景图像。保存这些图像。
- 打开流体并使其流动稳定。
- 将相机设置为连续采集,并确认相机正在收集清晰的颗粒图像。关闭连续采集模式。
- 输入所需的图像数量,然后按记录。
- 记录完成后,关闭流体流动和激光。查看图像序列,检查颗粒位移、示踪粒子密度及颗粒图像的聚焦情况。若满意,则保存记录;否则重复步骤5.4–5.7。
- 重复步骤 5.4–5.7 以收集更多数据。
- 增加相机的曝光时间(即相机每帧采集图像的时间)。
- 在光片平面上设置校准目标,并确保其与平板接触。从后方用光源照射该目标(即 手电筒)。将相机设置为连续采集模式,调整目标物,使记录的图像清晰且无畸变。确保图像中可见平板与目标物的接触点——这对于确定图像中平板的位置至关重要。
- 记录校准目标的10幅图像。每次更换相机组件或调整焦距时,均需重复步骤5.9–5.11。
6. 数据处理
- 本演示中使用的PIV软件程序为LaVision DaVis 8.1。对每组标定靶图像进行平均处理,并将所得图像用于标定程序,以确定所获取图像的实际物理尺寸。
- 将每个校准应用于相应的一组图像。
- 确定平板在已校准图像中的位置。此信息对于创建几何掩膜(见6.6节)是必需的。
- 对背景图像进行平均。通过将平均背景图像的强度计数值与示踪粒子的强度计数值进行比较,判断表面激光反射是否对背景噪声产生显著影响。靠近壁面的强激光反射其强度将高于粒子强度,这会不利地影响壁面附近的PIV相关性,并限制距离壁面最近的第一个可靠矢量的位置。在本示例中,激光反射对背景噪声的影响不显著。
- 使用高通滤波器(减去滑动背景滤波器)对已校准的流场图像进行预处理,以去除背景中较大的强度波动,例如激光反射。粒子信号的强度波动较小,能够通过该滤波器。
- 定义几何掩膜——使用矩形掩膜禁用图像中平板所在区域的矢量计算。注意:DaVis 提供两种几何掩膜选项:一种是在指定区域内启用 PIV 相关计算,另一种是在指定区域内禁用 PIV 相关计算。本演示中采用的是在指定区域内启用 PIV 算法的掩膜。
- 在“高级蒙版设置”菜单中,确保蒙版应用得当(即 仅使用掩膜内的像素。
- 指定矢量计算流程:本示例中采用多遍计算法, interrogation window)从大到小逐步减小——前两遍使用64 × 64像素的 interrogation window,重叠率为50%;随后三遍使用32 × 32像素的 interrogation window,重叠率同样为50%。
- 本演示中的速度矢量场通过五个子程序进行后处理,以提高互相关结果的质量:a) 使掩膜永久化;b) 剔除峰值比(Q)异常的矢量 < 1.1;c) 应用中值滤波;d) 去除具有 < 5个载体 e) 应用载体补足。峰比值(Q)定义为
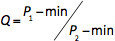 其中,P1 和 P2 分别为相关峰中的第一和第二最高值,min 为相关平面中的最小值。 Q 是评估矢量质量的一个指标。Q 将产生最佳矢量的最高相关峰与由第二高相关峰代表的普通相关背景进行比较。Q 接近 1 的矢量表明最高相关峰为假峰。接下来,中值滤波器确定中值矢量u中位数,v中位数一组矢量的平均方向与相邻矢量偏离程度(u均方根, vrms)。如果中间向量(u,v)不符合以下标准,则中值滤波器将拒绝该向量: u中位数 - u均方根 ≤ u ≤ u中位数 + u均方根 和 v中位数 - v均方根 ≤ v ≤ v中位数 + v均方根此外,如果在计算速度矢量时设定了较大的重叠区域,则可能获得一些虚假矢量组。因此,可以移除矢量数量少于指定阈值的矢量组。去除虚假矢量后,可采用矢量填充方法,利用非零的相邻矢量进行插值,以填补空白区域。最后,永久应用掩膜将删除掩膜范围之外的所有矢量。
- 评估结果的质量:a) 结果是否具有物理合理性?即 靠近边界的流速较慢,随着与壁面距离的增加,流速逐渐增大;矢量的方向与流动的整体方向一致。 等等。);b) 所得的矢量场主要由首选矢量(由PIV处理软件标示)构成。通常建议首选矢量的比例高于95%。文献中描述了更广泛的后处理步骤, 例如 1,2.
结果
实验装置的照片如图1所示。从连续采集的两幅图像中,靠近壁面的32 × 32像素 interrogation window 内的原始粒子图像如图2所示。图2a中的粒子在图2b中向右移动了2-3个像素,满足“四分之一规则”,即面内和面外粒子位移不应超过 interrogation window 尺寸的四分之一。此外,每个 interrogation window 内的粒子密度应约为8-10个粒子,因为PIV相关算法通过追踪粒子群进行计算。然而,在近壁区PIV研究中,示踪粒子密度通常仅为1-3个粒子。因此,对于低粒子密度的情况,应采用特殊算法,例如粒子追踪测速(particle tracking velocimetry, PTV)算法,该算法可追踪单个粒子1,2,4-6。也可采用时间平均相关方法7,8来应对低粒子密度问题,但这通常会导致时间分辨率的损失。此外,靠近壁面成像时会受到强烈激光反射的影响,可能对PIV相关计算产生不利影响并生成错误的速度矢量。这些强反射还会限制壁面法向方向上第一个有效速度矢量的位置。必须对原始粒子图像进行预处理,以降低来自激光反射等来源的背景噪声影响。在本演示中,第一个有效矢量位于距壁面23 μm处。
在使用PIV相关算法处理原始粒子图像后,应对所得速度矢量场的质量和有效性进行评估。原始矢量场中不可避免地会出现异常矢量,但这些矢量具有一些可辨识的特征。错误的矢量通常出现在表面附近、光片边缘以及流动边界的区域。此外,无效矢量的大小和方向与邻近矢量存在显著差异,且在物理意义上不合理。以本例中的边界层流动为例,有效的速度矢量应指向从左到右,因为粒子位移方向也应如此 图2 表明。此外,由于无滑移条件,壁面附近的流速应降低 9. 所示的瞬时速度场 图3 同时满足这两个物理标准。评估PIV结果有效性的另一个有用指标是确定速度矢量场中每个矢量的矢量选择情况。通常情况下,矢量场应由 >= 95% 首选载体 即 那些无需后期处理的数据,因此可采用稳健的后期处理算法来检测并替换虚假矢量,而不会产生明显的伪影 2. 所示的瞬时矢量场 图3 完全由首选载体组成。
通过检查一系列流动图像的时间序列,高速或电影式PIV测量的重要性变得显而易见。图3展示了记录序列开始、中间和结束时刻的瞬时速度(Vi)和速度脉动(V')矢量场。根据雷诺分解,Vi 是平均速度场( )与 V' 之和10。在本实验中, 通过在时间上对序列中所有图像进行平均得到。在整个记录序列中,瞬时矢量场非常相似,显示流动从左向右运动。这些结果还表明,流动主要沿水平方向,因为水平速度分量(u)远大于垂直速度分量(v)。脉动矢量场也显示,水平速度脉动(u')大于垂直速度脉动(V')。然而,脉动结果还表明流动正在减速,因为在整个记录序列中,u' 的方向发生了反转。
在记录序列的多个不同时间点处,时间平均和瞬时的u速度剖面如图4所示,结果验证了流动随时间逐渐减慢。u速度剖面通过将靠近壁面的四个相邻矢量列进行平均得到,以提高近壁区域结果的统计显著性。该方法在先前的研究中已有应用6,8。误差棒表示四个相邻矢量列标准差的两倍。最大的误差棒出现在平板表面附近,再次说明在示踪粒子密度较低的区域使用PIV相关算法存在困难。目前已有多种分析算法用于应对低示踪粒子密度的情况,例如PTV方法5,6和时间平均相关算法7,8。

图 1. 台式装置组装。
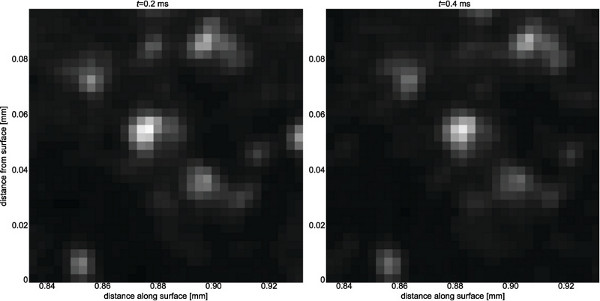
图 2. 在壁面附近一个 32 × 32 像素的 interrogation 区域中,a) t = 0.2 msec 和 b) t = 0.4 msec 时刻的粒子图像。 interrogation 窗口的物理尺寸为 96 × 96 μm2。
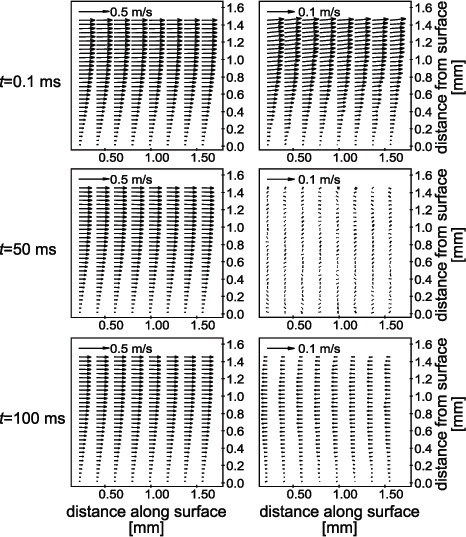
图3. 左侧:瞬时(Vi)速度场,右侧:脉动(V')速度场,分别显示记录序列的起始、中间和结束时刻。 矢量场完全由首选矢量构成。为清晰起见,仅展示矢量场的一个较小子集。Vi 场显示流动方向从左向右,而 V' 场方向相反。请注意,为便于观察,水平方向上仅显示每第四个矢量列。此外,如每幅图像左上角所示,Vi 与 V' 场之间的速度标度不同。
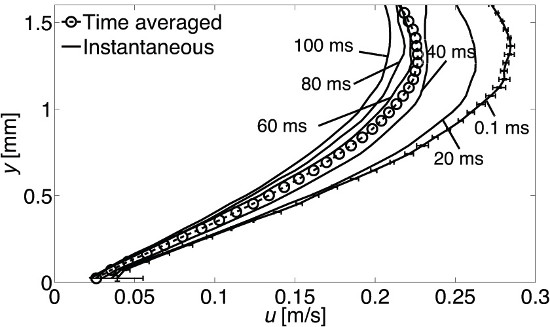
图4. 水平速度(u流动过程中不同时间点的剖面图 时间平均的 u - 剖面以圆形表示。t = 0.1 毫秒剖面上的误差棒代表所有其他时刻的误差棒。时间历程的 u - 曲线显示随时间推移流速下降。
讨论
与任何光学流动测量技术一样,在规划高速粒子图像测速(PIV)实验装置时,必须评估各种限制条件,并针对具体的测量任务寻求最佳折中方案。图像放大倍数、帧率、激光片光源特性以及分析算法的选择,均取决于所研究流动的具体细节。如有必要,需先进行探索性测量,以确定能够实现高保真度测量的参数设置。
本文介绍了利用高速粒子图像测速技术(PIV)研究平板表面流动边界层的一般步骤及部分示例结果。实验中以5 kHz的频率连续采集了500帧图像。采用长距离显微镜系统,获得位于平板表面的2.4 × 1.8 mm2视场区域。示踪油滴的高质量照明由脉冲式二极管泵浦固体激光器产生的光束实现,该光束通过光束匀化器扩展为片状光。光束匀化器包含一个由多个小型柱面透镜组成的微透镜阵列以及一个额外集成的望远镜系统。微透镜阵列通过将入射光束分割为多个子光束,在垂直方向上扩展圆形光束。随后,望远镜系统将这些子光束叠加,从而在垂直于光束传播方向的平面内形成光强分布均匀的片状光。图像数据采用PIV互相关算法进行处理。需要注意的是,匀化光束在靠近表面区域工作时尤为有利,但对于本文所述应用而言并非关键条件。
本方法通过使用鲁棒的互相关算法,实现了对流动的非侵入式高分辨率、高速测量。这种高分辨率、高速测量技术的主要优势在于其高空间和时间分辨率,以及识别和追踪流场内结构演化的能力。利用这些技术,Alharbi6 和 Jainski et al.8 已成功实现了对内燃机边界层内涡旋结构的可视化与追踪。这些关键特性使得对高度瞬态流动的结构与动力学特性开展研究成为可能。此外,粒子图像测速技术(PIV)可进一步扩展,不仅限于本文所述的二维双分量(2D-2C)速度场测量,还可实现平面内的三分量(3C)测量(立体PIV)以及三维空间内的测量(层析PIV、扫描PIV、全息PIV)。同时,PIV还可与其他技术结合使用,例如平面激光诱导荧光(PLIF)、滤波瑞利散射(FRS)和热致磷光技术,以实现速度场与其他标量场(如温度、组分浓度、当量比)的同步二维测量11-14。这些基于激光的光学方法可直接应用于研究多种场景下的质量与能量交换过程,例如内燃机中的近壁面流动。
披露
作者无任何利益冲突需要披露。
致谢
本材料基于美国国家科学基金会资助项目(资助号:CBET-1032930)支持的研究工作,以及在美国密歇根大学定量激光诊断实验室完成的研究工作。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 高速532 nm Nd:YAG激光器 | Quantronix | 型号:Hawk I | |
| 长距离显微镜(QM-100) | Questar | 型号:QM-100 | |
| 高速CMOS相机(Phantom v7.3) | Vision Research | 型号:Phantom v7.3 | |
| 气溶胶发生器(TSI 9306) | TSI | 型号:9306 | |
| 硅油 | Dow Corning CST 510 | CST 510 流体 | |
| 光束匀化器 | Fraunhofer | 定制部件 | |
| 45 ° 高反射率(HR)532 nm 反射镜 | Laser Optik | 多家供应商 | |
| 光阑 | 多家供应商 | ||
| 校准靶标 | 定制部件 | ||
| PIV记录与处理软件 | LaVision | 软件:Da Vis | |
| 高速控制器(HSC) | LaVision | ||
| 光学导轨及滑块 | 多家供应商 | ||
| 激光束阻挡块与吸收阱 | 多家供应商 | ||
| 光学元件支架 | 多家供应商 | ||
| 平移台 | Newport | ||
| 用于产生射流的金属管 | McMaster-Carr | 多家供应商 | |
| 组合方尺与对中方尺 | 多家供应商 |
参考文献
- Raffel, M. Particle Image Velocimetry: A Practical Guide. , Springer. Berlin. (2007).
- Adrian, R. J., Westerweel, J. Particle image velocimetry. , Cambridge University Press. New York. (2011).
- Sick, V. High speed imaging in fundamental and applied combustion research. Proceedings of the Combustion Institute. 34 (2), 3509-3530 (2013).
- Prasad, A. K. Particle image velocimetry. Current Science (Bangalore). 79 (1), 51(2000).
- Stitou, A., Riethmuller, M. L. Extension of PIV to super resolution using PTV. Measurement Science & Technology. 12 (9), 1398-1403 (2001).
- Alharbi, A. Y., Sick, V. Investigation of boundary layers in internal combustion engines using a hybrid algorithm of high speed micro-PIV and PTV. Experiments in Fluids. 49 (4), 949-959 (2010).
- Meinhart, C. D., Wereley, S. T., Santiago, J. G. A PIV Algorithm for Estimating Time-Averaged Velocity Fields. Journal of Fluids Engineering. 122 (2), 285(2000).
- Jainski, C., Lu, L., Dreizler, A., Sick, V. High-Speed Micro Particle Image Velocimetry Studies of Boundary-Layer Flows in a Direct-Injection Engine. International Journal of Engine Research. , (2012).
- White, F. M. Fluid mechanics. , McGraw-Hill. New York. 864(2008).
- Pope, S. B. Turbulent Flows. , Cambridge University Press. Cambridge. 771(2000).
- Most, D., Leipertz, A. Simultaneous Two-Dimensional Flow Velocity and Gas Temperature Measurements by use of a Combined Particle Image Velocimetry and Filtered Rayleigh Scattering Technique. Applied Optics. 40 (30), 5379(2001).
- Omrane, A., Petersson, P., Aldén, M., Linne, M. A. Simultaneous 2D flow velocity and gas temperature measurements using thermographic phosphors. Applied Physics B. 92 (1), 99-102 (2008).
- Someya, S., Li, Y., Ishii, K., Okamoto, K. Combined two-dimensional velocity and temperature measurements of natural convection using a high-speed camera and temperature-sensitive particles. Experiments in Fluids. 50 (1), 65-73 (2010).
- Peterson, B., Reuss, D. L., Sick, V. High-speed imaging analysis of misfires in a spray-guided direct injection engine. Proceedings of the Combustion Institute. 33 (2), 3089-3096 (2011).
重印与许可
