提出了一种用于啮齿类动物操作性条件反射的全自动化实验方案。该方案依赖于对行为事件的精确时间控制,以研究这种控制在多大程度上影响感觉运动整合及认知控制实验中潜在的神经活动。
本文内容
摘要
摘要
啮齿类动物传统上被用作涉及多种感觉、认知和运动任务的实验室实验中的标准动物模型。然而,对于需要精确控制感觉运动反应的高级认知功能(如决策和注意力调节),通常在非人灵长类动物中进行评估。尽管灵长类动物行为丰富,可支持这些功能的多种变体研究,啮齿类动物模型仍是一种具有吸引力且成本效益高的替代方案。此外,在研究这些复杂功能的广泛范围时,能够完全自动化地对啮齿类动物进行操作性条件反射训练,相比耗时耗力的非人灵长类动物训练,具有独特的优势。
本文介绍了一种对大鼠进行操作性条件训练以执行工作记忆任务的实验方案。在任务的关键阶段,该方案要求动物“注视”直至接收到“开始”提示,从而最大限度地减少动物明显的身体移动,类似于非人灵长类动物的实验设计。我们采用一个简单的二选一迫选任务来展示其执行效果,并讨论了该范式在其他任务中的应用。
引言
研究神经生理学与行为之间的关系是系统神经科学的最终目标。从历史上看,动物模型的选择与行为谱之间存在权衡1-5。虽然像海蛞蝓6或鱿鱼7这样的简单生物已被广泛用于研究单个离子通道、神经元以及简单神经回路的特性,但研究更复杂的功能(如空间导航、决策8-11和认知控制12-14)则需要更高阶的物种。尽管非人灵长类动物是模拟人类行为的标准动物模型,但其使用涉及成本和伦理问题,限制了在单一实验室环境中开展广泛实验的可行性15-18。因此,通常更倾向于使用啮齿类等较简单的动物模型19,前提是它们在感兴趣的行为背后具有类似的神经基础。
大量证据表明,啮齿类动物具有与灵长类动物相似的大脑皮层和皮层下结构20-22。已知啮齿类动物能够整合多种感觉模态的信息以指导其行为23-25,例如在探索行为中协调触须运动与嗅探活动26,或整合听觉与视觉/嗅觉事件25,27。
本文描述了一种用于测试啮齿类动物认知任务的操作性条件反射框架28-32。在此框架中,实验动物需将鼻部固定于鼻触孔内,并在“开始”提示出现前始终保持鼻部位于孔中。该行为任务采用五孔鼻触设计,通常用于五选一序列反应时间任务的研究。在延迟期间,呈现一系列指导性提示,以引导动物执行相应动作。该框架可轻松修改,适用于多种需要训练动物在短时间内最小化明显运动的实验。这使得研究人员能够探究在此期间特定提示对单个神经元放电活动的影响程度。该方案可缩短训练时间,并减少个体间学习差异。任务的示意图流程见图1。
方案
所有涉及动物的实验程序均经密歇根州立大学机构动物护理与使用委员会(IACUC)批准。
1. 实验设置
- 使用一个操作性条件反射箱,其一侧为五孔鼻触墙,另一侧为食物递送槽。
- 中间的鼻触孔被视为"注视"孔,其余四个孔(注视孔两侧各两个)被视为运动目标孔。每个孔均配备一个三色LED和一个红外光束发射-检测系统,用于检测动物进入和退出注视孔的行为。
- 使用可编程音调发生器生成具有毫秒级精度的单频音调,并将其连接至安装在操作箱内部的扬声器。通过适当的行为追踪软件控制音调发生器和鼻触输入。使用能够以毫秒级时间尺度监测行为事件并控制提示和反应的硬件与软件系统。
注意:音调和噪声提示的强度应保持在约 60 ± 3 dB SPL。
2. 早期习惯化
- 逐渐将受试对象的食物摄入量限制至约5 g 每100克 受试者正常体重的(例如 3天内)。受试者应保持其85-90%的 随意摄取 重量
- 从食物剥夺方案的第一天起,让受试对象习惯实验人员的抓握操作,并使其熟悉实验装置。开始抓握动物并将其放入操作性条件反射箱中,同时在食丸槽内提供食丸,以鼓励受试对象探索箱体环境并熟悉奖励投放位置。
3. 受试者训练
- 一般注意事项
- 此处建议的任务需要对听觉线索的感知、延迟期间的运动抑制以及运动执行进行精确协调。
- 逐步对受试者进行渐进式训练,以使其为最终期望的行为做好准备。
- 确保在每一步结束时,受试者保持 >连续三个阶段中每个阶段的行为表现均达到75%或以上,方可进入下一阶段。
- 当达到最终阶段后,让受试者继续遵循该方案一周,以确保其表现维持在理想水平。
- 开始: 让受试者熟悉鼻触孔、食物递送口,以及闪烁孔与奖励之间的关联。
- 在随机安排下从四个目标中选择一个。
- 播放“Go”提示音(白噪声),并保持孔内LED闪烁(脉冲持续时间0.3秒)。
- 设置软件,当受试对象访问洞口时给予奖励。
- 30 秒后终止试验 如果未访问该孔,则开始新试验。
- 不要奖励对错误孔位的任何访问。
- 靶点选择: 惩罚对未选择孔洞的错误访问。
- 当动物探查错误的孔洞时,立即终止该次试验,随后进行5秒的间隔 失明。
注意:在 blackout 时期,笼内的注视孔 LED 会关闭。这意味着受试者无法启动试验,必须等待注视孔 LED 开始闪烁。 - 选择一个新的孔位并开始新的试验。
- 当动物探查错误的孔洞时,立即终止该次试验,随后进行5秒的间隔 失明。
- 鼻触 训练受试者将手指伸入固定孔以启动一次试验。
- 在注视孔内闪烁黄色LED。
- 到达固定孔后立即播放“Go”提示音并开始新一次试验。
- 错误访问将被罚时5秒 失明。
- 延迟: 训练受试者在固定时间内(延迟期)将鼻子保持在固定孔内,并随着训练的进展逐渐延长该时间。
- 等待受试者注视注视孔。
- 若受试者在500毫秒内撤回,则终止试验;否则,播放Go提示。
- 通过设置7秒的空白期来惩罚过早回缩。
- 通过递送食物颗粒来奖励正确的访问行为。
- 两个提示(带灯光): 增加并随机化延迟期时长,同时引入听觉指令提示。
- 将延迟期的时长增加至平均1.5秒。
- 每次试验中,根据1.3-1.8秒之间的均匀分布随机选择一个延迟时间段。
- 以单频声音脉冲三联组形式呈现指令提示音,每个脉冲持续时间为150毫秒,脉冲间间隔为100毫秒。
- 在受试者进入注视孔后立即播放指令提示。
- 为每个目标分配两个指令提示。
- 此阶段每个目标仅使用一个相关线索。
- 让受试者利用听觉和视觉线索选择目标孔。
- 两个提示(无光照): 训练受试者仅使用听觉线索。
- 关闭目标孔内的闪烁LED,使受试者仅依赖听觉指令线索。
- 四个提示: 将另外两个提示加入随机呈现的指令提示序列中,并重复执行步骤 3.5.3–3.6.1。
4. 行为数据的分析
- 成功率:将成功率定义为正确访问目标的次数占总试验次数的百分比。
- 在训练的每个阶段测量成功率。
- 错误类型:
- 过早回撤:测量因过早从注视孔回撤而导致超时的试验所占的百分比。
- 误报错误:计算受试者访问了未指示的目标而导致试验失败的百分比。
- 遗漏错误:计算试验开始后受试者未访问任何目标所产生的错误所占的百分比。
- 测量变量:
- 反应时间(RT):在每次试验中,测量“开始”提示出现至受试者从注视孔回撤之间的时间延迟。
- 到达目标时间(TT):测量受试者从注视孔回撤至进入目标孔之间的时间持续时间。
结果
该建议的框架能够使受试者接受一系列认知任务的训练。在此,我们实施了一项指令延迟任务,旨在研究啮齿类动物前额叶皮层中目标导向行为的机制。图1展示了实验设计的流程图。
为了确保受试者在每个步骤中都能理解任务要求,应持续评估其表现。图2展示了某一位受试者在多次实验会话中的典型表现。当受试者掌握任务后,会在其前边缘区(对应于内侧前额叶皮层)植入一个32通道的微电极阵列。记录多单元放电活动和局部场电位(LFPs)。使用标准的脉冲波形分类技术33分离单个神经元的脉冲序列,并标记与任务不同阶段相关的事件。图3和图4展示了一些在任务关键阶段选择性调控多个单神经元活动的示例结果。
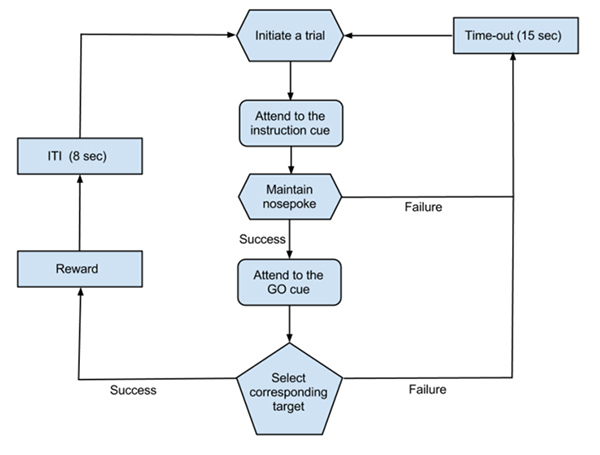
图1. 单次试验流程示意图,展示试验过程中各动作与事件的顺序。 受试者通过将鼻部伸入中央固定孔来自行启动一次试验。鼻部伸入后,短暂延迟随即呈现一个指令线索(单一频率的声音),之后进入一段延迟期。受试者需保持鼻部位于固定孔内,直至“开始”线索(Go cue)出现。任何过早的退出动作将导致本次试验中止,并对受试者施加时间惩罚(time-out)。在一段随机长度的延迟期后,呈现“开始”线索(听觉白噪声),此时受试者可自由移动至指定目标位置。成功完成的试验将获得一颗45 mg的食物颗粒作为奖励,失败的试验则需接受15秒的时间惩罚。 点击此处查看高清图像。
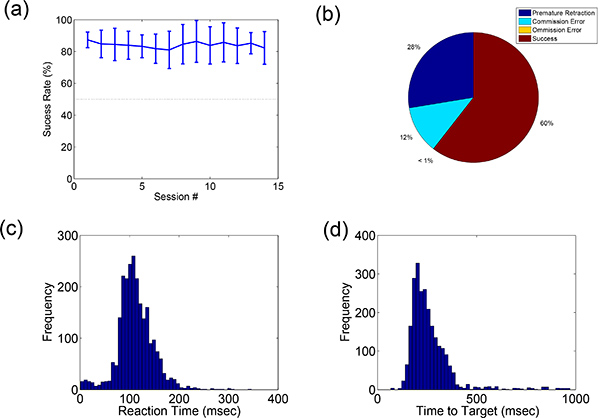
图 2. 多个实验阶段中测量的行为学表现得分。(a)成功率为每个阶段中成功试验次数与总试验次数的比值。结果显示了一个完全训练后的受试者在14次记录阶段中的表现。(b)错误类型的分布。提前回撤是指在“开始”提示出现前过早回撤;错误操作是指访问了非指令目标;遗漏错误是指受试者在“开始”提示发出后5秒内未向任何目标移动。(c)反应时间的直方图——从“开始”提示出现到受试者断开注视孔光束之间的时间段——显示了不同试验中反应时间的分布情况。(d)到达目标时间的直方图——从断开注视孔光束到进入目标孔光束之间的时间段——显示了不同试验中到达目标时间的分布情况。 点击此处查看高清图像。
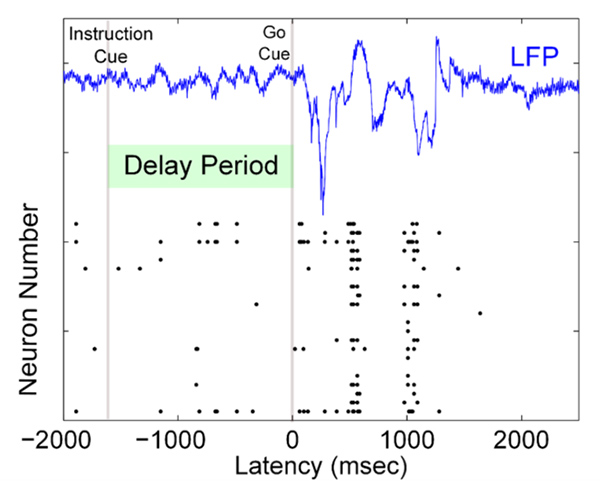
图3. 来自一次示例实验的神经生理学数据。 在受试者掌握任务并保持高水平表现至少一周后,将其植入一个32通道的微电极阵列至内侧前额叶皮层(mPFC)的前边缘区域,并同时记录多个单神经元活动和局部场电位。图中显示了局部场电位(LFP)变化的一个示例轨迹,以及22个同时记录的神经元的点阵图(每一行为一个神经元单元,每个点代表一次动作电位)。行为事件的标记也叠加绘制在轨迹上方。这些轨迹显示出在“Go”提示后对运动意图具有较高的预测能力(相关分析未在此展示)。点击此处查看高清大图。
| 感觉线索 | 空间目标位置 |
| 1 KHz | 右侧 |
| 2 KHz | 右侧 |
| 4 KHz | 左侧 |
| 8 KHz | 左侧 |
表1. 指令提示分配。 该表格显示了每个指令提示所对应的运动目标。
| 感觉线索 | 空间目标位置 |
| 1 KHz | 右侧 |
| 2 KHz | 右侧 |
| 4 KHz | 左侧 |
| 8 KHz | 左侧 |
表2. 训练时间表。 该表格显示了成年雌性Sprague-Dawley大鼠(3-4月龄)每只动物每天进行两次训练会话的单次训练持续时间。
| 实验方案 | A24 | A25 | A26 | A28 | A29 | 平均值 |
| 开始 | 4 | 2 | 4 | 4 | 4 | 3.6 |
| 目标选择 | 3 | 5 | 5 | 4 | 4 | 4.2 |
| 鼻触 | 8 | 7 | 9 | 5 | 2 | 6.2 |
| 延迟 | 8 | 8 | 5 | 4 | 3 | 5.6 |
| 双线索(带光) | 5 | 4 | 5 | 5 | 2 | 4.2 |
| 双线索(无光) | 10 | 7 | 9 | 11 | 17 | 10.8 |
| 四线索 | 13 | 12 | 14 | 18 | 11 | 13.6 |
| 总计 | 51 | 45 | 51 | 51 | 43 | 48.2 |
讨论
大鼠在神经科学研究中已广泛应用了一个多世纪。自桑代克在猫身上提出效果律概念以来34,操作性条件反射一直是测试动物行为不同方面的标准方法。许多涉及决策和运动准备的神经科学实验在指令线索和动作区间之间设置了延迟期。在这些延迟期间,最好尽量减少动物的运动,以降低对所获取神经数据的干扰。虽然传统的啮齿类动物迷宫导航实验利用了啮齿类动物强大的觅食能力,但这类实验受限于动物的实际运动,因此无法用于研究决策和运动规划等更复杂的问题。尽管迷宫任务易于实施——因为受试动物能快速学会导航——但在任务的每个阶段,外在行为均不受限制例如 T迷宫的中央臂
本文介绍了一种受啮齿类动物视觉注意研究启发的灵活实验框架。我们提供的代表性结果表明,即使多个感觉线索与单一运动目标相关联,动物仍能够学会该任务。选择此设计旨在检验工作记忆在指导运动行为中的作用能力。该实验方案中最关键的步骤是训练受试动物在整个延迟期间将鼻部保持在固定孔内。
由于额叶区域与许多皮层及皮层下区域存在相互连接,精确控制行为事件的时间进程,并将这些事件的时间与采集到的神经数据同步,可降低潜在混杂因素的风险。行为事件(如鼻触或提示触发)可通过计算机自动记录,实现毫秒级精度。同时可进行受试动物运动的视频追踪,并将追踪数据与行为事件同步,以提供神经活动与行为之间的精确关联。
可以利用该范式研究啮齿类动物更复杂的认知能力。例如,我们已使用该范式实现了一种基于听觉感知模态而非空间导航的啮齿类动物延迟匹配样本任务。实验中,受试动物首先接收一个样本听觉线索,随后接收一个匹配线索,并需根据匹配判断来决定目标位置。
故障排除:
使用计算机软件实施实验设计非常简单直接,受试者通常应在大约25至30次训练会话后掌握该任务。若偏离此进度,可能源于动机不足,或由以下因素引起的困惑:
- 听觉音调频率不准确:该设计对指令提示音的音高高度依赖。实验人员应同时检查音频输出的频率和音调的振幅。
- 食物递送问题:当受试者缺乏执行任务的动机时,通常应检查食物递送系统是否存在可能使奖励递送系统失效的任何缺陷。
总之,大规模神经元群记录与刺激技术的进步使得以毫秒级精度测量和探究动作准备与执行背后的神经环路成为可能。在不同动物物种中,啮齿类动物因其能够执行认知任务,且具备针对其优化的技术手段,成为此类研究的最佳候选之一。本文所述的实验方案有助于设计实验,以回答关于动作准备与执行认知机制的特定科学问题。
披露
作者声明 不存在相互竞争的经济利益。
致谢
本工作由 NINDS 资助项目 #NS054148 支持。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 5孔鼻触响应箱(带3种刺激提示灯,大鼠用) | Coulbourn | H21-06M/R | |
| 测试箱 | Coulbourn | H10-11R-TC | |
| 图形化状态控制软件 | Coulbourn | ||
| 可编程音调/噪声发生器 | Coulbourn | A12-33 | |
| 无粉尘精密颗粒饲料 | Bio-Serv | F0165 | |
| 扬声器模块 | Coulbourn | H12-01R |
参考文献
- Goldstein, E. B. Cognitive psychology: Connecting mind, research, and everyday experience. , Wadsworth Publishing Company. (2008).
- Kandel, E. R., Schwartz, J. H., Jessell, T. M., et al. 4th edition. Principles of neural science. , McGraw-Hill. New York. (2000).
- Cisek, P., Kalaska, J. F. Neural mechanisms for interacting with a world full of action choices. Ann. Rev. Neurosci. 33, 269-298 (2010).
- Kalat, J. W. Biological psychology. , Wadsworth Publishing Company. (2012).
- Banich, M. T., Compton, R. J. Cognitive neuroscience. , Wadsworth Publishing Company. (2010).
- Carew, T. J., Pinsker, H. M., Kandel, E. R. Long-term habituation of a defensive withdrawal reflex in aplysia. Science. 175, 451-454 (1972).
- Hodgkin, A. L., Huxley, A. F. A quantitative description of membrane current and its application to conduction and excitation in nerve. J. Physiol. 117, 500(1952).
- Romo, R., Salinas, E. Flutter discrimination: neural codes, perception, memory and decision making. Nat. Rev. Neurosci. 4, 203-218 (2003).
- Romo, R., de Lafuente, V. Conversion of sensory signals into perceptual decisions. Prog. Neurobiol. 10, (2012).
- Shadlen, M. N., Britten, K. H., Newsome, W. T., Movshon, J. A. A computational analysis of the relationship between neuronal and behavioral responses to visual motion. J. Neurosci. 16, 1486-1510 (1996).
- Beck, J. M., et al. Probabilistic Population Codes for Bayesian Decision Making. Neuron. 60, 1142-1152 (2008).
- Goldman-Rakic, P. S. Circuitry of primate prefrontal cortex and regulation of behavior by representational memory. Compr. Physiol. , (1987).
- Miller, E. K., Erickson, C. A., Desimone, R. Neural mechanisms of visual working memory in prefrontal cortex of the macaque. J. Neurosci. 16, 5154-5167 (1996).
- Fuster, J. M., Alexander, G. E., et al. Neuron activity related to short-term memory. Science. 173, 652-654 (1971).
- Fetz, E. E., Baker, M. A. Operantly Conditioned Patterns of Activity and Correlated Responses Cells and Contralateral Muscles. , (1973).
- Carmena, J. M., et al. Learning to control a brain--machine interface for reaching and grasping by primates. PLoS Biol. 1, e42(2003).
- Georgopoulos, A. P., Schwartz, A. B., Kettner, R. E. Neuronal population coding of movement direction. Science. 233, 1416-1419 (1986).
- Donoghue, J. P., Sanes, J. N., Hatsopoulos, N. G., Gaál, G. Neural discharge and local field potential oscillations in primate motor cortex during voluntary movements. J. Neurophysiol. 79, 159-173 (1998).
- Abbott, A. Laboratory animals: the Renaissance rat. Nature. 428, 464-466 (2004).
- Fuster, J. The prefrontal cortex. , Academic Press. (2008).
- Britten, K. H., Shadlen, M. N., Newsome, W. T., Movshon, J. A. The analysis of visual motion: a comparison of neuronal and psychophysical performance. J. Neurosci. 12, 4745-4765 (1992).
- Abbott, A. Neuroscience: The rat pack. Nature. 465, 282-283 (2010).
- Uchida, N., Mainen, Z. F. Speed and accuracy of olfactory discrimination in the rat. Nat. Neurosci. 6, 1224-1229 (2003).
- Jaramillo, S., Zador, A. M. The auditory cortex mediates the perceptual effects of acoustic temporal expectation. Nat. Neurosci. 14, 246-251 (2010).
- Cohen, L., Rothschild, G., Mizrahi, A. Multisensory integration of natural odors and sounds in the auditory cortex. Neuron. 72, 357-369 (2011).
- Deschênes, M., Moore, J., Kleinfeld, D. Sniffing and whisking in rodents. Curr. Opin. Neurobiol. 22, 243-250 (2012).
- Raposo, D., Sheppard, J. P., Schrater, P. R., Churchland, A. K. Multisensory decision-making in rats and humans. J. Neurosci. 32, 3726-3735 (2012).
- Bari, A., Dalley, J. W., Robbins, T. W. The application of the 5-choice serial reaction time task for the assessment of visual attentional processes and impulse control in rats. Nat. Protoc. 3, 759-767 (2008).
- Brasted, P. J., Dunnett, S. B., Robbins, T. W. Unilateral lesions of the medial agranular cortex impair responding on a lateralised reaction time task. Behav. Brain Res. 111, 139-151 (2000).
- Gage, G. J., Stoetzner, C. R., Wiltschko, A. B., Berke, J. D. Selective activation of striatal fast-spiking interneurons during choice execution. Neuron. 67, 466-479 (2010).
- Erlich, J. C., Bialek, M., Brody, C. D. A cortical substrate for memory-guided orienting in the rat. Neuron. 72, 330-343 (2011).
- Mohebi, A., Oweiss, K. G. Neural ensemble correlates of working memory in the rat medial prefrontal cortex. 41 st Ann. Meet. Soc. Neurosci. , (2011).
- Oweiss, K. G. Statistical signal processing for neuroscience and neurotechnology. , Academic Press. (2010).
- Thorndike, E. L. Animal intelligence: An experimental study of the associative processes in animals. Psychol. Monographs: Gen. Appl. 2, 1-109 (1898).
重印与许可
