本方案通过一种新近引入的基于地面的光电细胞系统,用于评估神经科/骨科患者及老年人的空间和时间步态参数。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
人类行走的空间和时间特征经常被用于识别可能的步态障碍,主要应用于骨科和神经科患者1-4,也适用于健康的老年人5,6。本方案中描述的定量步态分析采用一种 recently-introduced 光电系统(见 材料表),该系统具有在临床环境中应用的潜力,因其具有便携性、易于设置(测试前无需受试者准备)且无需维护和传感器校准。该光电系统由一系列高密度地面式光电细胞组成,每个细胞包含发光和受光二极管,彼此平行排列形成一条走廊,并垂直于行进方向7。系统通过检测光信号的中断(例如由于足部进入记录区域)来工作。随后计算步态的时间参数以及连续步态的一维空间坐标,以提供常见的步态参数,如步长、单肢支撑时间和行走速度8,这些参数与标准仪器相比的有效性最近已得到验证7,9。测量过程非常简便;单个患者测试可在5分钟内完成 ,并在不到1分钟内 生成一份全面的报告。
引言
行走是日常生活中最重要的体力活动之一,对于可能出现步态衰退的老年群体和患者群体而言,行走能力是决定其生活质量的主要因素。因此,对步态功能进行临床评估至关重要,不仅有助于揭示由衰老和/或神经/骨科病理所引起的功能改变,还可用于验证治疗措施的功能性效果。目前已开发出多种仪器用于步态参数的定量评估, 例如测力台、基于视频的三维运动分析、可穿戴加速度计10,11以及配备传感器的行走垫或跑步机12然而,这些系统主要用于研究而非临床目的,因为它们操作复杂、可及性低且传感器脆弱。
一种基于地面的光电系统 recently 被引入,能够有效计算行走步态的时间特征和一维空间坐标。与先前存在的系统相比,该测量仪器具有多项优势:操作简便、数据采集迅速、易于生成详细报告,并且为模块化设计,可根据需要调整系统长度。因此,该系统可可靠地用于纵向评估中组内变化以及横断面比较中组间差异的测量。本方案的目标是聚焦于设备及其安装过程,并客观、简洁地描述用于评估老年人群及患者群体步态时空参数的测试流程。
访问受限。请登录或开始试用以查看此内容。
方案
该方案遵循苏黎世当地人类伦理委员会(KEK Zurich)的指导原则。
1. 硬件安装(图1)
- 使用两组长度为10米的地面固定栏杆,将其相互平行放置(并与行进方向平行),使两组栏杆之间的间距约为1米,形成一条走廊。
注意:此距离可延长至8 m。每根横杆长1 m,包含96个发光二极管。 - 安装条带时,根据行进方向,将透光单元(T)置于右侧,受光单元(R)置于左侧,以区分透光(T)和受光(R)单元。
注意:第一个计量段(T 和 R)带有银色滚筒。其余 9 m 上布置的 T 和 R 段均相同且可互换。 - 将每行的所有横杆用接头(无线)连接。使用2个电源:每个横杆组(T和R)各用一个。
- 使用USB线缆将第一个R bar连接到笔记本电脑。
- 将相机置于第一个横杆旁边,用于离线验证(例如,起始脚),并使用 USB 线将其连接到笔记本电脑。
- 在轨道起点前2米和终点后2米处做标记。
- 使用第一个R和T条的开关打开光电设备。
- 检查所有 R 条上的控制 LED 是否均为绿色。
注意:如果控制指示灯均为绿色,则系统已正确放置,可开始测试;但如果一个或多个控制指示灯为红色,则表示系统未正确放置和/或未正确连接。请检查所有盖帽是否已完全卡入到位,然后将系统关闭并重新启动。
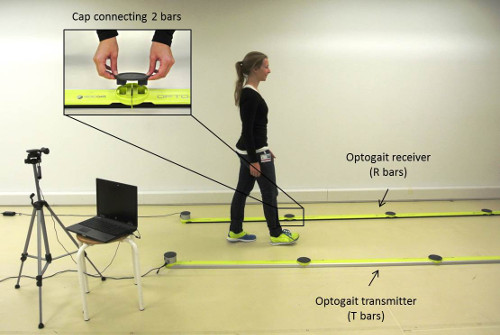
图1. 光电系统由光发射单元(T)和光接收单元(R)组成,两者相互平行放置,间距约为1 m。 摄像头安装在起始区域附近,用于监控控制。笔记本电脑通过USB线缆连接至第一个R横杆和摄像头。请点击此处查看该图的高清版本。
2. 软件安装与测试准备
- 从 www.optogait.com/Support/Downloads 下载并加载用于光电系统的操作软件。注意:本方案以 1.8.1 版本为例进行描述。
- 若首次使用该软件进行步态分析,请按以下步骤创建新测试(否则请跳至步骤 2.3):
- 选择 测试,然后点击 定义/修改测试。接着点击 步态测试,再选择 复制测试。在弹出窗口中点击 确认,完成测试复制。
- 双击已复制的测试以修改其名称(例如,步态测试 10 栏),并将栏数设为 10。使用步态测试的标准参数,如图 2所示。最后,选择 保存 以保存所有修改。
- 向数据库中添加新患者。选择 患者,点击 插入/修改患者,然后点击 新患者 输入数据,随后点击 保存。
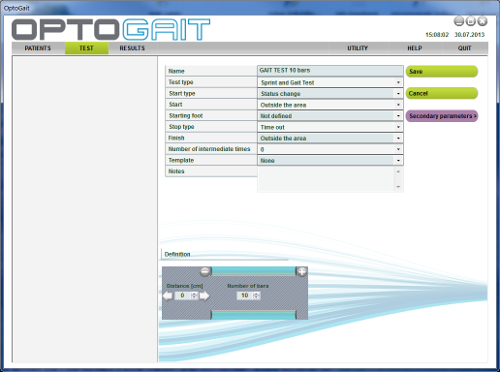
图2. 按本实验方案所述,使用10个光束进行步态测试的标准设置。 当首次使用光电系统时,必须定义这些设置。在本方案中,未预先规定起始足。当患者进入记录区域时系统开始测量,当患者离开测量单元时系统停止测量。请点击此处查看该图的高清版本。
3. 测试流程
- 始终向患者提供相同的指导说明13.
- 指导患者穿着平底鞋,以两种不同的速度沿10米步行道行走:正常速度(“以您感觉舒适的步速行走”)和快于正常速度(“以比您通常行走更快的步速行走”)。
- 在行走试验期间,要求患者目视正前方。
- 要求患者用同一只脚迈出第一步,以更好地标准化测试条件。
- 让患者在第一个光电感应杆前2米处开始行走,并在最后一个光电感应杆后2米处结束每次测试,以保持步态速度恒定13.
- 向患者演示一次正常速度的试验。
- 要求患者在每种速度下先完成三次熟悉性试验,然后进行一次实验性试验。务必先完成正常速度的试验。
- 准备好软件后,单击 测试 然后 执行 开始使用创建的测试进行测量。
- 通过点击选择患者 选择,选择患者,然后点击 确认。
- 点击以选择测试 选择,以及选择测试方法 例如,步态测试10栏。确保仅选择此测试进行测量。
- 将相机放置在能够完整记录整个行走过程的位置。在调整相机位置时,通过笔记本电脑屏幕上的实时画面进行检查。
- 最后, 点击 执行 再次。
注意:此时软件已准备就绪,可进行测量。一旦患者进入测量区域,系统即开始测量,并弹出窗口提示选择起始足。
- 点击相应的脚部,以便正确计算步态参数。
注意:测试一旦开始,相机会自动记录。 - 保存测试。
4. 数据分析
- 点击 结果 以显示已完成的试验。然后点击感兴趣测试旁边的箭头,将该测试从 测试列表 转移到 测试分析 部分。接着点击 查看 以显示所选测试。有关本研究中所有测试的结果,请参见结果部分。
注意:一个包含所有测试数据的窗口将出现(图3)。窗口左侧有一些命令按钮,用于激活各种功能。窗口的其余部分显示当前测试的四类信息。每类信息均可通过配置命令进行显示或隐藏。从上到下依次为:视频、显示结果的图表、包含数值数据的表格以及光电条。 - 点击 步态数据 以显示步态报告(图3)。
- 点击 打印(报告窗口将出现)以打印报告。
注意:报告可直接打印,也可进行修改。报告中呈现的不同时空参数结果包括:左右两侧的均值 ± 标准差(SD)、表示步态变异性系数(CV)14,15,以及左右两侧之间的百分比差异(不对称性)。- 如有需要,按以下方式修改报告:如上所述打开报告(步骤4.3)。点击屏幕左侧的 显示 或 隐藏 按钮,以调整报告中呈现的数据和图表。
- 如需更改报告中的标志和/或页脚,请点击相应按钮(更改标志 或 更改页脚)以修改这些参数。
- 如需比较在不同时间点进行的两个或多个测试,例如干预前和干预后,可在结果部分通过点击各测试旁边的箭头选择不同的测试,然后点击 比较 按钮。
注意:系统将显示一份包含不同测试间所有参数直接比较的报告。
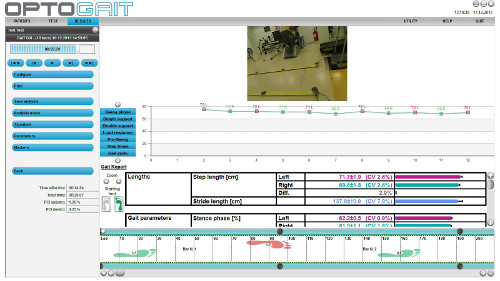
图3. 所有测试数据的截图。 命令按钮位于窗口左侧(例如,通过点击 打印 生成报告后可进行修改。窗口的另一部分自上而下显示当前测试的相关信息:视频、结果图表、数值数据表格以及光电条。这些内容可通过 配置 右侧的按钮。通过点击可更改数据的实际显示视图。 步态数据 或 步态报告分别。 请点击此处以查看此图的放大版本。
访问受限。请登录或开始试用以查看此内容。
结果
最近一项研究证实了光电系统在评估骨科患者和健康老年对照者时空步态参数方面相对于标准仪器(经过验证的电子步道)的有效性7。两种系统检测到的组间步态变量差异一致。尽管两种测量仪器之间的一致性效度极佳,组内相关系数介于0.933至0.999之间(p < 0.001),但仍观察到存在系统性偏差(p < 0.001)。与电子步道相比,光电系统测得的支撑相时间和步态周期时间显著更长,而摆动相时间和步长则更短。同样,光电系统测得的行走速度和步频略低(低1-2%),差异具有统计学意义。
一项代表性报告中的数据如图4所示。该报告展示了一次以正常速度进行的步行试验结果,共包含12步(左侧6步,右侧6步)。本试验的时空步态参数以均值±标准差(SD)及变异系数(CV)的形式分别呈现左侧和右侧数据。此外,还列出了左右两侧之间的百分比差异(Diff.)。左侧和右侧的数据分别以紫色和青绿色表示。最常见的步态参数,如步长、支撑相、摆动相、单腿支撑相、步时、步频和速度,均在实际试验过程中实时(在线)计算并显示在屏幕上(图3
访问受限。请登录或开始试用以查看此内容。
讨论
本文介绍的方案可用于评估患者(骨科、神经科、心肺科等)及健康老年人使用一种新近推出的光电系统测量步态的空间和时间参数。该系统的总长度和宽度可根据可用空间和预算进行调节。在欧洲,每米的预计成本约为2,800美元(10米系统) 系统,且推荐的最小长度为3米 用于基于地面的步态分析。该光电系统最近还引入了一项新功能,即在T型和R型杆的基础上增加两条垂直设置的附加杆,从而封闭走廊形成网格状结构,可实现二维落足模式的计算。此外,即使需要进一步验证,也可仅使用前两米的杆进行基于跑步机的步态分析。
在开始测量之前,必须确认所有光栅条均已正确连接;每个光电条上均设有红/绿控制指示灯,便于检查连接状态。另一步骤是确定起始足,每次测试开始时均需选择起始足。若选择错误,可在任何时候进行离线修改(打开相应的测试,选择步态报告,然后更改足部),也可在视频上核对起始足(及其他任何疑问)后进行修改。
该方案的主要局限性在于采用了自选步速(正常步速及快于正常步速),因为所有时空步态参数均显著受行走速度的影响。1...
访问受限。请登录或开始试用以查看此内容。
披露
作者无任何利益冲突需要披露。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| Optogait 系统(10 米) | Microgate,意大利博尔扎诺 | www.optogait.com | |
| Optogait 软件 | www.optogait.com/Support/Downloads | ||
| 笔记本电脑 | |||
| Optogait 系统包含以下设备: | |||
| 10 根光发射(T)杆(其中 1 根为第一米) | |||
| 10 根光接收(R)杆(其中 1 根为第一米) | |||
| 18 个用于连接每组杆的帽盖(T 杆和 R 杆各需 9 个),以及 2 个用于最后一根 T 杆和 R 杆的特殊帽盖 | |||
| 1 台带三脚架的摄像机 | |||
| 1 根用于连接 Optogait 与笔记本电脑的电缆 | |||
| 1 根用于连接摄像机与笔记本电脑的电缆 | |||
| 2 个电源适配器(每组杆各一个) |
参考文献
- Chow, J. W., Yablon, S. A., Horn, T. S., Stokic, D. S. Temporospatial characteristics of gait in patients with lower limb muscle hypertonia after traumatic brain injury. Brain. Inj. 24, 1575-1584 (2010).
- Esser, P., Dawes, H., Collett, J., Feltham, M. G., Howells, K. Assessment of spatio-temporal gait parameters using inertial measurement units in neurological populations. Gait Posture. 34, 558-560 (2011).
- Maffiuletti, N. A., et al. Spatiotemporal parameters of gait after total hip replacement: anterior versus posterior approach. Orthop. Clin. North Am. 40, 407-415 (2009).
- Webster, K. E., Wittwer, J. E., Feller, J. A. Quantitative gait analysis after medial unicompartmental knee arthroplasty for osteoarthritis. J. Arthroplasty. 18, 751-759 (2003).
- Chui, K. K., Lusardi, M. M. Spatial and temporal parameters of self-selected and fast walking speeds in healthy community-living adults aged 72-98 years. J. Geriatr. Phys. Ther. 33, 173-183 (2010).
- Hollman, J. H., McDade, E. M., Petersen, R. C. Normative spatiotemporal gait parameters in older adults. Gait Posture. 34, 111-118 (2011).
- Lienhard, K., Schneider, D., Maffiuletti, N. A. Validity of the Optogait photoelectric system for the assessment of spatiotemporal gait parameters. Med. Eng. Phys. 35, 500-504 (2013).
- Perry, J. Gait analysis, normal and pathological function. First edn, Slack Inc. , (1992).
- Lee, M. M., Song, C. H., Lee, K. J., Jung, S. W., Shin, D. C., Shin, S. H. Concurrent validity and test-retest reliability of the OPTOGait photoelectric cell system for the assessment of spatio-temporal parameters of the gait of young adults. J. Phys. Ther. Sci. 26, 81-85 (2014).
- Item-Glatthorn, J. F., Casartelli, N. C., Petrich-Munzinger, J., Munzinger, U. K., Maffiuletti, N. A. Validity of the intelligent device for energy expenditure and activity accelerometry system for quantitative gait analysis in patients with hip osteoarthritis. Arch. Phys. Med. Rehabil. 93, 2090-2093 (2012).
- Maffiuletti, N. A., et al. Concurrent validity and intrasession reliability of the IDEEA accelerometry system for the quantification of spatiotemporal gait parameters. Gait Posture. 27, 160-163 (2008).
- Reed, L. F., Urry, S. R., Wearing, S. C. Reliability of spatiotemporal and kinetic gait parameters determined by a new instrumented treadmill system. BMC Musculoskelet. Disord. 14, 249(2013).
- Kressig, R. W., Beauchet, O. Guidelines for clinical applications of spatio-temporal gait analysis in older adults. Aging Clin. Exp. Res. 18, 174-176 (2006).
- Dubost, V., et al. Relationships between dual-task related changes in stride velocity and stride time variability in healthy older adults. Hum. Mov. Sci. 25, 372-382 (2006).
- Hausdorff, J. M. Gait variability: methods, modeling and meaning. J. Neuroeng. Rehabil. 2, (2005).
- Blin, O., Ferrandez, A. M., Serratrice, G. Quantitative analysis of gait in Parkinson patients: increased variability of stride length. J. Neurol. Sci. 98, 91-97 (1990).
- Webster, K. E., Merory, J. R., Wittwer, J. E. Gait variability in community dwelling adults with Alzheimer disease. Alzheimer. Dis. Assoc. Disord. 20, 37-40 (2006).
- Bejek, Z., Paroczai, R., Illyes, A., Kiss, R. M. The influence of walking speed on gait parameters in healthy people and in patients with osteoarthritis. Knee Surg. Sports Traumatol. Arthrosc. 14, 612-622 (2006).
访问受限。请登录或开始试用以查看此内容。
重印与许可
