经颅磁刺激、肌电图和三维运动捕捉是研究人类神经肌肉功能的常用无创技术。本文介绍了一种同步采集这三种工具所产生的数据的方案,同时还创新性地加入了虚拟现实刺激呈现与反馈。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
人类运动的神经肌肉控制研究借助多种技术得以实现。用于研究神经肌肉功能的非侵入性方法包括经颅磁刺激、肌电图以及三维运动捕捉。随着易于获取且成本效益高的虚拟现实解决方案的出现,研究人员在实验室环境中重现“真实世界”场景和动作的能力得到了显著拓展。对自然运动的分析不仅有助于更深入地理解健康个体的运动控制机制,还能推动针对特定运动功能障碍(例如脑卒中)的实验设计和康复策略的开发。这些工具的联合使用将促进对运动控制神经机制的进一步认识。在整合这些数据采集系统时,一个关键要求是各数据流之间实现精确的时间对应。本方案描述了一个多功能系统的整体连接方式、系统间信号传递以及记录数据的时间同步方法。各组成部分的同步主要通过使用一种可定制电路来实现,该电路可利用市售元件轻松搭建,且仅需基本的电子组装技能。
引言
虚拟现实(VR)正迅速成为多种研究领域中可及的研究工具,包括人类运动研究。上肢运动的研究尤其受益于虚拟现实技术的引入。虚拟现实能够快速定制实验参数,以探究手臂运动控制中的特定运动学和动力学特征,并且这些参数可针对每位受试者 individually 进行调整。例如,虚拟目标的位置可以按比例缩放,以确保不同受试者起始手臂姿势的一致性。此外,虚拟现实还允许在实验过程中操控视觉反馈,这在视觉-运动研究中是一种极为宝贵的工具1–5。
结合其他生物力学工具使用逼真的虚拟现实环境,将能够创建自然状态下的运动场景,用于测试运动模式。这种组合方式在疾病和损伤后的康复研究与实践中正变得越来越重要6,7。在临床环境中模拟自然的运动行为和环境(例如,在虚拟厨房中执行动作),可使康复专家更精确地描述个体在真实世界情境中的功能障碍。高度个体化的功能障碍描述将有助于制定更具针对性的治疗策略,从而可能提高康复疗效并缩短康复周期。
将虚拟现实(VR)与其他工具结合,例如经颅磁刺激(TMS)、表面肌电图(EMG)和全身运动捕捉,可构建一个极为强大且灵活的平台,用于研究人类运动的神经肌肉控制。经颅磁刺激是一种强大的非侵入性方法,可通过肌电图反应(如运动诱发电位,MEPs)来评估下行运动通路(例如 皮质脊髓束)的兴奋性和功能完整性8。现代三维运动捕捉系统还使研究人员能够将神经肌肉活动与相应的运动学和动力学特征结合起来进行分析。这使得构建高度精细的肌肉骨骼系统模型以及检验关于神经控制器结构与功能的假设成为可能。这些研究将拓展我们对人类感觉运动系统的科学认知,并推动肌肉骨骼系统和神经系统疾病治疗的改进。
然而,多功能系统的一个主要问题是不同步记录的数据流之间的同步问题(例如 动作捕捉,肌电图 等等。)。本方案旨在描述一种可推广的通用设置,利用常见的市售设备,同步记录运动过程中的生物力学和生理学测量数据。使用不同厂商设备的研究人员可能需要根据自身具体需求对本方案的部分内容进行调整,但本方案中的通用原则仍具有适用性。
访问受限。请登录或开始试用以查看此内容。
方案
所有参与实验的受试者均需经过西弗吉尼亚大学机构审查委员会(IRB)批准的知情同意程序。
1. 系统总体特征、设计及一般实验任务
注意:完整的实验装置包括以下主要组件:肌电图(EMG)设备及相关的数字采集(DAQ)设备;运动捕捉系统(本方案采用主动式LED系统);经颅磁刺激(TMS)仪,配备“8”字形线圈和立体定位设备;虚拟现实(VR)头戴式显示器及其配套的计算机与软件;以及一个定制的同步电路。图1 示意性地展示了各实验组件之间的连接关系。
- 系统组件的连接
- 将肌电图前置放大器连接到主放大器。
- 使用BNC或类似连接方式,将肌电图放大器的输出端连接到数据采集(DAQ)记录设备的输入端块。
- 将数据采集(DAQ)记录设备连接至专用计算机,该计算机将运行数据采集脚本(补充文件)。
- 将虚拟现实(VR)控制计算机的并行输出连接至自定义电路单元(详见下一部分说明)。
- 将来自自定义电路的同步信号和动作捕捉触发输出,与肌电图信号连接线一同接入数据采集(DAQ)记录端块。
- 将动作捕捉触发信号分路,同时连接至肌电图数据采集设备的“模拟输入启动”端口以及控制动作捕捉设备的计算机上的触发连接端口。
注意:上述设备(动作捕捉与肌电图)各自数据采集流起始时间之间的时差可能在160–190毫秒之间。该时间差促使了本实验方案中所述同步电路的设计,可能由这两个系统之间的软硬件差异所致。 - 将自定义电路单元上的经颅磁刺激(TMS)触发端口连接至TMS控制单元的BNC输入触发端口。
- 使用厂商提供的软件和物理网络连接,在虚拟现实(VR)计算机与动作捕捉计算机之间建立网络连接。
- 将虚拟现实(VR)头戴式显示器连接至VR计算机,并确保其能与用于向受试者显示虚拟环境的任何脚本或程序正常运行。
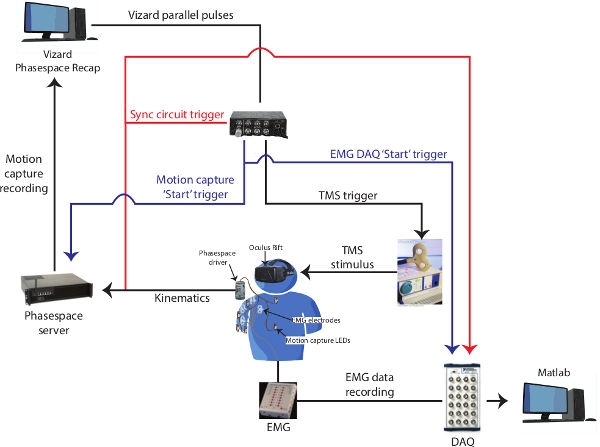
图1:整个实验装置的连接示意图。 该布局描述了本系统各组成部分之间的总体连接方式。同步电路的详细说明在本文其他部分中有进一步描述。蓝色轨迹对应于同时启动运动捕捉和肌电图(EMG)数据采集的信号。使用本方案中所述设备时,该事件会导致最长可达190毫秒的时间延迟。红色轨迹对应于由虚拟现实(VR)系统触发的同步事件,该事件被运动捕捉系统和肌电图系统同时记录,并用于后续对齐各自的数据流。请点击此处查看该图的放大版本。
2. 系统集成与同步的一般细节
注意:本方案中独立数据采集系统(运动捕捉和肌电图)的同步是通过使用一个对所有记录流均相同的事件信号来实现的。利用一个共同的事件信号,所有信号在数据采集后可进行时间上的重新对齐,以尽量减少实时记录中的时间差异(本方案所用设备的时间差异可达190毫秒)。在本方案中,该共同信号来自虚拟现实(VR)系统,以并行端口信号形式输出。该信号被传送到一个电路,该电路可通过直接与肌电信号同步记录以及同时关闭一个运动捕捉LED灯的方式,实现不同数据流的同步。该电路使用构建电子元件的基本工具和技术制成,类似于其他文献中描述的电路9。
- 同步电路的设计、布局与构建
- 识别设备控制单元上任何基于模拟TTL的触发机制例如 TMS、运动捕捉)并熟悉触发要求,例如TTL脉冲方向(正/负)和幅度。模拟触发机制通常具有常见的“BNC”同轴连接器,便于连接组件。
- 在动作捕捉系统中增加一个LED,用于信号同步;将LED的导线穿过同步电路图3).
- 确定电气元件参数(即 电阻、电容)以关闭同步 LED 特定时长。通过公式 t = 1.1×R1×C1 计算电路中同步 LED 关闭的时间。建议该时间短于实验动作的平均持续时间。例如,当前描述的实验所需电阻和电容的额定值分别约为一兆欧姆和一微法拉。
- 使用电烙铁根据所示电路图将电子元件焊接到印刷的“原型”或“项目”电路板上 图3将该电路封装在一个常见的塑料“项目”盒中;可能需要在该盒上钻孔以安装BNC连接器。该电路可直接由台式计算机的5 V USB电源供电;需要拆解一条USB线缆以分离出电源线和接地线。可能还需要旁路电容来稳定供给555芯片的电源(图中未示出)。 图3).
- 检查电路板上各电子元件之间是否存在意外的焊料桥接。若发现此类桥接,应使用吸锡工具去除焊料,或加热焊料后机械移除桥接部分。
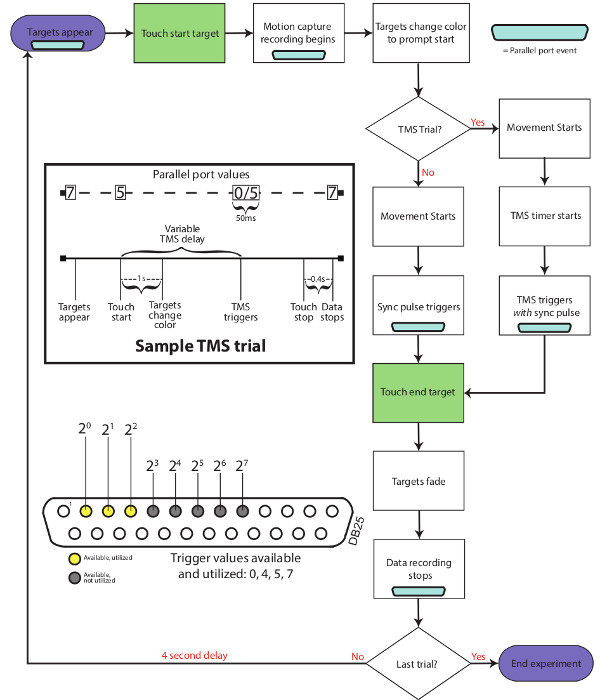
图 2:试验流程图。 该流程图概述了在包含经颅磁刺激(TMS)的典型实验试验期间发生的刺激和信号事件。试验过程中出现的并行端口代码显示在DB25接线图符号中(浅蓝色)。
- 同步细节
- 使用类似于流程图的方法 图2,确定在实验运动过程中各个设备的触发时机。例如,某些设备可单独触发,而其他设备可同时触发。
- 在需要触发或信号传导的时间点例如 蓝色并行端口符号在 图2),确定使用哪些并行端口信号线,并将其整合到虚拟现实(VR)系统中。具体方法是在运动过程中的指定时间向并行端口发送数值,每条信号线代表一个二进制位。有关基于并行端口的信号传输的更多细节,请参见讨论部分。
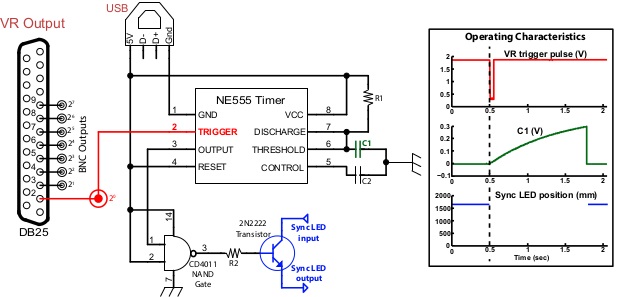
图 3:同步电路。 该示意图展示了我们定制的同步电路布局。与非门的默认输出为高电压状态;该电压输出被传送至晶体管的栅极,同步 LED 的电路通过该晶体管连接。此默认状态使电路处于闭合状态,从而保持 LED 处于点亮状态。当接收到并行端口的同步触发信号(插图中的红色轨迹)时,555 器件的内部状态发生翻转,使其输出变为高电平,从而关闭 LED(蓝色轨迹)。此时,C1 上的电压(绿色轨迹)逐渐升高,达到可重置 555 器件内部状态的电压值,重新激活 LED。并行端口的同步触发信号也直接连接至一个 BNC 接口,该接口与 TMS 输入触发端口相连。注意:根据研究者具体设备的要求,该触发信号的方向可能需要反转(从正向变为负向,或反之)。在此触发输出端添加一个“反相器”芯片即可轻松实现此功能。请点击此处查看该图的放大版本。
3. 实验步骤
- 安全规程与知情同意
- 确保所有实验程序均已获得机构审查委员会(IRB)的批准。向参与者详细解释所有程序,并使用经 IRB 批准的文件获取知情同意。
- 在获得知情同意后,对参与者进行基本的经颅磁刺激(TMS)安全筛查,以确保其无耳鸣、癫痫或惊厥家族史,或其他可能增加癫痫风险的疾病。
- 在 TMS 刺激期间,必须严格要求使用防护耳塞,以防止听力损伤。
- 肌电图采集
- 根据读者研究的科学目标,确定从哪些上肢肌肉记录肌电信号。在本方案所描述的研究中,考察了运动过程中肩关节和肘关节产生的力矩。因此,记录的肌电信号来自作用于这两个关节的主要浅层肌肉,例如三角肌、胸大肌、肱二头肌、肱三头肌和肱桡肌。
- 根据制造商的说明,通过连接匹配的接头,完成所有肌电设备之间的必要电气连接,包括放大器、前置放大器、传感器导线和传感器贴片。
- 使用酒精棉片轻轻清洁每个电极安放部位,用剃刀去除过多毛发,并涂抹轻度研磨凝胶。正确的部位准备可确保电极与皮肤之间的阻抗值稳定且较低(<10 kOhms),并提高所记录肌电信号的信噪比。
- 让受试者执行旨在孤立目标肌肉的等长收缩动作,依据公认的解剖学和生物力学描述10。例如,为孤立肱二头肌,可要求参与者抵抗施加的肘关节伸展动作。
- 在受试者完成肌肉孤立性收缩后,将差分双极肌电电极贴附于各肌肉公认位置11最厚、中央的部分,即“肌腹”处。这可确保覆盖最大数量的肌纤维,并最小化邻近肌肉之间的“串扰”。务必使双极电极的长轴沿肌肉方向排列,与肌纤维平行。
- 根据设备说明贴附肌电接地电极(例如 C7 椎体处的皮肤)。
- 通过由自定义计算机脚本控制的数据采集(DAQ)设备记录放大后的肌电信号。当前方案中使用的脚本作为补充文件附上。
- 通过调节肌电前置放大器上的旋钮,将施加于记录信号的增益调整至所需水平。避免使用导致记录信号超出记录设备输入范围(通常为 5V)的增益值。常见的肌电增益值范围为 1,000–4,000。
- 执行与步骤 3.2.4 类似的等长收缩,并目视检查肌电信号,确保其质量良好(即 高信噪比)。必要时重新定位电极或调整信号增益。
- 运动捕捉系统准备
- 根据制造商说明,使用供应商提供的说明和设备校准运动追踪相机。
- 使用胶带和其他包扎材料,将主动式 LED 传感器贴附于上肢关节附近及其他用于构建生物力学模型的解剖标志点:示指远节指骨、腕部桡骨茎突和尺骨茎突、肘部鹰嘴、肩部喙突和肩峰、胸锁切迹、剑突以及 C7 椎体棘突。另将一个 LED 贴附于虚拟现实(VR)头戴设备上,以设定虚拟环境中的视点。
- 将每个 LED 连接到连接至无线驱动单元的线缆束。打开驱动单元,并确保所有 LED 正常发光。
- 将同步 LED 置于远离受试者但处于相机清晰视野内的方便位置。
- 经颅磁刺激立体定位
- 校准专为 TMS 定位设计的硬件和软件12,以实现线圈的精确定位。这通常包括将 TMS 线圈与鼻根、耳前点和鼻尖等解剖标志点进行共定位。受试者与刺激线圈之间的立体定位注册对于实现一致的刺激定位至关重要。
- 运动诱发电位热点定位与阈值测定程序
- 采用所谓的“热点”技术,定位皮层中对 TMS 敏感、在最低刺激阈值下产生最大振幅运动诱发电位(MEP)的区域8,13,14。研究运动系统的经颅磁刺激通常涉及刺激控制特定身体部位(例如 上肢和手部)运动的皮层区域15。
- 使用校准后的立体定位注册设备及配套软件,记录受试者头皮上任何理想刺激位点的位置。每次通过软件记录位置后,应重新定位该点并再次刺激,观察是否产生相似的 MEP 反应,以确认其准确性。
- 虚拟现实中的行为任务
- 设计实验中使用的行为任务参数(例如 抓取动作)。在本研究中,任务是依次触碰位于不同空间位置的虚拟目标。目标的大小定义了参与者动作的精确度。设计动作时,应使参与者在触碰目标时诱发不同方向和幅度的关节力矩。
- 根据制造商协议,使用与头戴设备和运动追踪系统兼容的商业虚拟现实软件设置引导受试者完成行为任务的 VR 环境。熟悉该软件包所需的计算资源和编程语言要求。常见的 VR 软件包支持使用 Python、C++、C# 等语言进行编程。此外,通过并行端口编程模拟输出,用于同步和标记特定事件(图 2)。在当前实验中,VR 软件在每次任务重复开始时以及所需 TMS 刺激时刻输出事件信号。
- 使用匹配接头的电缆将 VR 输出连接至同步电路(图 3)和/或需要同步的其他设备。
- 指导受试者执行 VR 行为任务。在本研究中,VR 环境通过头戴式显示器呈现,参与者可看到一系列球形目标。使用 VR 软件通过改变目标的外观(颜色、位置、等)来编程特定的运动序列,并让参与者熟悉这些操作。此外,告知参与者任何其他期望的运动限制。例如,本研究中的参与者被要求在触碰目标时,使所有上肢节段保持在垂直运动平面内。
- 当参与者熟悉实验动作后,使用自定义脚本或供应商提供的软件包记录肌电、运动捕捉数据及同步信号。将各数据采集系统的采样率调整至所需值;同时熟悉并调整任何制造商特定参数,例如运动追踪 LED 的亮度。
访问受限。请登录或开始试用以查看此内容。
结果
同步该实验设置中的大量数据流,可记录上肢运动过程中发生的运动学、连续肌肉活动(EMG)以及瞬时神经肌肉活动(MEPs)。为了重建整个运动过程中的MEP反应曲线,需要重复多次相同的运动试验。图4展示了来自一名受试者的数据。图4A显示了单次试验中这些数据流的示例,以及相应的同步信号和事件。以同步事件为参考,使用信号分析软件对各信号进行时间对齐,是一种简单的事后处理步骤(即以同步事件作为共同的时间锚点,将信号在时间上进行“偏移”调整)。随后,可依据每次运动试验的持续时间对信号进行时间归一化处理。若未进行同步,EMG与运动捕捉数据流之间的时间差异可能高达160–190毫秒。然而,通过结合广泛使用的TTL信号与同步技术,用户可将不同数据流之间的时间误差减小至信号采样频率的极限水平(在本例中约为1毫秒)。图4B展示了24次试验中单个运动的平均角度运动学与动力学数据、在相同运动过程中未施加TMS时肱二头肌长头的EMG曲线,以及在向相同目标运动时施加单脉冲TMS试验中对应的重建MEP曲线。
访问受限。请登录或开始试用以查看此内容。
讨论
本文的目的是介绍一种将虚拟现实(VR)技术应用于人体运动研究的方法,以及一种同步多种数据流的方法。虚拟现实技术将拓展研究人员在实验室环境中重现真实世界运动场景的能力。将虚拟现实与其他神经肌肉记录和刺激方法相结合,可形成一套强大的综合工具,用于全面研究人体运动控制机制。在精心设计的实验过程中获得的多维数据集,有助于加深我们对运动神经控制机制的理解。
该系统较为重要的特性之一,是能够将电生理信号与动作捕捉数据流与虚拟现实(VR)生成的公共事件进行同步。本方案中描述的定制电路提供了一个灵活且成本效益高的基础平台,可根据其他实验范式和设备的独特需求进行调整,类似于其他领域中的解决方案9。公共同步事件是一个来自运行VR软件的计算机的并行输出指令。标准并行接口的优势在于其简单性、高速性和灵活性。在并行接口中,共有八条独立的数据线,每条代表一个从20到27的二进制位;这些位的总和可表示0至255范围内的任意数值。各数据线可作为独立且同时触发的信号,用于与多个系统进行连接。这些触发信号通常是简单的方波电压信号,通常称为TTL信号或脉...
访问受限。请登录或开始试用以查看此内容。
披露
作者声明无任何利益冲突。
致谢
本工作由美国国立卫生研究院(NIH)资助项目 P20 GM109098、美国国家科学基金会(NSF)和西弗吉尼亚大学(WVU)ADVANCE 赞助计划(VG)以及西弗吉尼亚大学系级启动资金资助。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 经颅磁刺激器 | Magstim | N/A | TMS 刺激器和线圈 |
| Impulse X2 | PhaseSpace | N/A | 动作捕捉系统 |
| MA300 高级多通道肌电图系统 | Motion Lab Systems | MA300-28 | 肌电图前置放大器和放大器 |
| Norotrode 肌电图电极 | Myotronics | N/A | 肌电图电极 |
| BNC-2111 单端屏蔽 BNC 连接块 | National Instruments | 779347-01 | BNC 连接块 |
| NI PXI-1033 5 插槽 PXI 机箱,集成 MXI-Express 控制器 | National Instruments | 779757-01 | 数据采集机箱 |
| NI PXI-6254 16 位,1 MS/s(多通道),1.25 MS/s(单通道),32 路模拟输入 | National Instruments | 779118-01 | 数据采集卡 |
| SHC68-68-EPM 电缆(2米) | National Instruments | 192061-02 | 屏蔽电缆 |
| DK1 或 DK2 | Oculus VR | N/A | Oculus Rift 头戴式显示器 |
| Vizard 5 Lite | WorldViz | N/A | 虚拟现实软件 |
| C1 和 C2 电容器 | varied | N/A | 根据需要调整数值 |
| R1 和 R2 电阻器 | varied | N/A | 根据需要调整数值 |
| CD4011 与非门 | varied | N/A | 与非门 |
| 2N2222 晶体管 | varied | N/A | 晶体管 |
| NE555 定时电路 | varied | N/A | 定时电路 |
| DB25 和 USB 连接器 | varied | N/A | 并行和 USB 连接器 |
参考文献
- Dounskaia, N., Wang, W., Sainburg, R. L., Przybyla, A. Preferred directions of arm movements are independent of visual perception of spatial directions. Exp. brain Res. 232 (2), 575-586 (2014).
- McIntosh, R. D., Mulroue, A., Brockmole, J. R. How automatic is the hand’s automatic pilot? Evidence from dual-task studies. Exp brain Res. 206 (3), 257-269 (2010).
- Shabbott, B. A., Sainburg, R. L. Learning a visuomotor rotation: simultaneous visual and proprioceptive information is crucial for visuomotor remapping. Exp. Brain Res. 203 (1), 75-87 (2010).
- Sarlegna, F. R., Sainburg, R. L. The roles of vision and proprioception in the planning of reaching movements. Adv. Exp. Med. Biol. 629, 317-335 (2009).
- Lillicrap, T. P., et al. Adapting to inversion of the visual field: a new twist on an old problem. Exp. brain Res. 228 (3), 327-339 (2013).
- Saposnik, G., Levin, M. Virtual reality in stroke rehabilitation: a meta-analysis and implications for clinicians. Stroke. 42 (5), 1380-1386 (2011).
- Robles-García, V., et al. Motor facilitation during real-time movement imitation in Parkinson’s disease: a virtual reality study. Parkinsonism Relat. Disord. 19 (12), 1123-1129 (2013).
- Gritsenko, V., Kalaska, J. F., Cisek, P. Descending corticospinal control of intersegmental dynamics. J. Neurosci. 31 (33), 11968-11979 (2011).
- Shirvalkar, P. R., Shapiro, M. L. Design and construction of a cost effective headstage for simultaneous neural stimulation and recording in the water maze. J. Vis. Exp. (44), e2155(2010).
- Kendall, F. P., McCreary, E. K., Provance, P. G., Rodgers, M., Romani, W. Muscles: Testing and Function With Posture and Pain. , Lippincott Williams & Wilkins. (2005).
- Barbero, M., Merletti, R., Rainoldi, Atlas of Muscle Innervation Zones: Understanding Surface Electromyography and Its Applications. Springer-Verlag Mailand. , (2012).
- Sliwinska, M. W., Vitello, S., Devlin, J. T. Transcranial magnetic stimulation for investigating causal brain-behavioral relationships and their time course. J. Vis. Exp. (89), (2014).
- Goss, D. A., Hoffman, R. L., Clark, B. C. Utilizing transcranial magnetic stimulation to study the human neuromuscular system. J. Vis. Exp. (59), e3387(2012).
- Rogers, J., Watkins, K. E. Stimulating the lip motor cortex with transcranial magnetic stimulation. J. Vis. Exp. (88), e51665(2014).
- Ellaway, P., et al. Variability in the amplitude of skeletal muscle responses to magnetic stimulation of the motor cortex in man. Electroencephalogr. Clin. Neurophysiol. Mot. Control. 109 (2), 104-113 (1998).
- Storr, W. Electronics Tutorials 555 Timer Tutorial. , Available from: http://www.electronics-tutorials.ws/waveforms/555_timer.html (1999).
访问受限。请登录或开始试用以查看此内容。
重印与许可
