我们利用3D打印技术制备出具有各向异性的颗粒,其形状包括钩状、十字形、四联体和三联体,这些颗粒在湍流流体中的取向和旋转可通过多幅同步视频图像进行测量。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
本文介绍了测量各向异性粒子在湍流流体中旋转和平移运动的实验方法。采用3D打印技术制备具有细长臂并在共同中心连接的粒子,研究的形状包括十字形(两条相互垂直的杆)、星形(三条相互垂直的杆)、三联形(三条呈三角平面对称的杆)和四面体形(四条呈四面体对称的臂)。文中描述了制备约10,000个荧光染色粒子的方法。通过四台同步摄像机记录粒子在振荡网格间湍流(Rλ = 91)中的运动,获得其取向和刚体旋转速率的时间分辨测量结果。在这种相对低雷诺数的流动中,被携带的粒子足够小,可近似为椭球形示踪粒子。我们展示了粒子位置和取向的三维轨迹随时间变化的结果,以及对其旋转速率的测量数据。
引言
在最近的一项研究中,我们提出使用由多个细长臂构成的粒子来测量湍流中粒子的旋转运动1。这些粒子可通过3D打印机制造,并且可以利用多台相机精确测量其位置、取向和旋转速率。借助细长体理论的工具可证明,这些粒子具有相应的有效椭球体2,其旋转运动与各自对应的有效椭球体完全相同。具有等长对称臂的粒子旋转方式与球体相同。其中一种粒子称为“jack”( jack 粒子),其三个臂相互垂直并连接于中心。通过调节 jack 粒子各臂的相对长度,可形成等效于任意三轴椭球体的粒子。若将其中一个臂的长度设为零,则形成一个“cross”(十字形粒子),其等效椭球体为圆盘状。由细长臂构成的粒子所占实体体积远小于其对应的实心椭球体。因此,它们的沉降速度更慢,更易于实现密度匹配。这使得研究比使用实心椭球体粒子时大得多的粒子成为可能。此外,由于这些粒子遮挡其他粒子的光线比例较小,因此可在更高的粒子浓度下进行成像。
本文记录了3D打印颗粒的制备与追踪方法。多个研究团队已开发出通过多相机观测到的颗粒位置来追踪球形颗粒平动运动的工具3,4。Parsa et al.5 将该方法扩展至利用多相机观测到的杆状颗粒的位置和取向来实现对其运动的追踪。本文中,我们提出了制备多种形状颗粒并重建其三维取向的方法。这为将具有复杂形状颗粒的三维追踪技术拓展至广泛的新应用领域提供了可能。
由于可设计的颗粒形状种类繁多,该技术具有广阔的发展潜力。这些形状中的许多在环境流动中具有直接应用价值,例如浮游生物、种子和冰晶均呈现出极为多样的形态。颗粒旋转与湍流小尺度基本特性之间的关联6表明,对这些颗粒旋转行为的研究为探讨湍流级联过程提供了新的视角。
访问受限。请登录或开始试用以查看此内容。
方案
1. 颗粒的制备
- 使用三维计算机辅助设计软件创建粒子模型。每种模型导出为一个独立文件,文件格式需兼容所使用的3D打印机。
- 使用“圆”命令绘制直径为0.3 mm的圆,然后使用“拉伸”功能生成长度为3 mm的圆柱体。
- 制作一个“十字”结构:两个正交的圆柱体共享同一中心;制作一个“三轴”结构:三个相互正交的圆柱体共享同一中心;制作一个“四面体”结构:四个圆柱体共享一个共同端点,彼此之间的夹角为109.5°;制作一个“平面三叉”结构:三个圆柱体位于同一平面,共享一个共同端点,彼此之间的夹角为120°。
- 若需使圆柱体(此后称为粒子的“臂”)相对于彼此倾斜,可使用“三维旋转”命令,在圆柱一端的圆形截面直径上绘制一条直线,然后输入所需的旋转角度。
- 使用“合并”命令将不同的臂连接成一个完整的密封整体。
- 再次使用“三维旋转”命令倾斜整个物体,确保没有任何臂沿垂直或水平轴方向,因为沿这些轴方向的臂更容易出现缺陷、断裂或压扁。
- 将每个物体分别导出为独立文件,文件格式需适用于3D打印机。
- 从专注于增材制造的商业供应商处订购每种类型约10,000个粒子,或在可用的设施中自行打印。粒子应使用聚合物挤出式3D打印机打印,该打印机需采用可溶解的不同材料作为支撑基质。
- 由于大量粒子的排布与打印过程较为耗时,应在计划实验前至少三周订购粒子。确保粒子以“高分辨率模式”打印,因为这些粒子接近许多3D打印机的最小特征尺寸,若以较低分辨率打印,臂的对称性会降低,且更易断裂。
2. 颗粒的制备
- 配制一种盐溶液,使颗粒在其中呈中性浮力,以尽量减少储存过程中颗粒臂的弯曲,并确保在分析时无需考虑重力和浮力的影响。
- 通过将颗粒浸入由水与氯化钙(CaCl₂)混合的溶液中,测试颗粒的平均密度。2) 在约 1.20 g/cm 的密度下3.
- 为测定水的密度,首先将空的100 ml容量瓶置于天平上并归零。取下容量瓶,加入含有CaCl混合的水2将烧瓶重新放回天平上,并将所得质量除以 100 ml。
注意:由于 1 ml = 1 cm3,1 g/ml = 1 g/cm³3. - 在多种不同溶液密度下测试颗粒,密度范围从1.16 g/cm³开始3 至 1.25 g/cm3,约0.01 g/cm3 逐步增加密度。在每种密度下测试多个颗粒,因为并非所有颗粒的密度都相同:在相同溶液中,部分颗粒会下沉,部分呈中性浮力,部分则会上浮。
- 为测定水的密度,首先将空的100 ml容量瓶置于天平上并归零。取下容量瓶,加入含有CaCl混合的水2将烧瓶重新放回天平上,并将所得质量除以 100 ml。
- 记录数小时后颗粒平均达到中性浮力时的密度。
注意:测得的密度可能与颗粒生产商提供的体相密度有显著差异。 - 混合约 400 kg 的 CaCl2 直至溶液达到2.1.1–2.1.2中记录的密度,总体积约为1,600 L。
- 每种粒子类型(jacks、tetrads)各取出约 1 L 该混合溶液 等等。用于颗粒储存。将每升溶液分别置于不同的容器中,室温保存。其余溶液存放在大型储液罐中,室温保存。
- 通过将颗粒浸入由水与氯化钙(CaCl₂)混合的溶液中,测试颗粒的平均密度。2) 在约 1.20 g/cm 的密度下3.
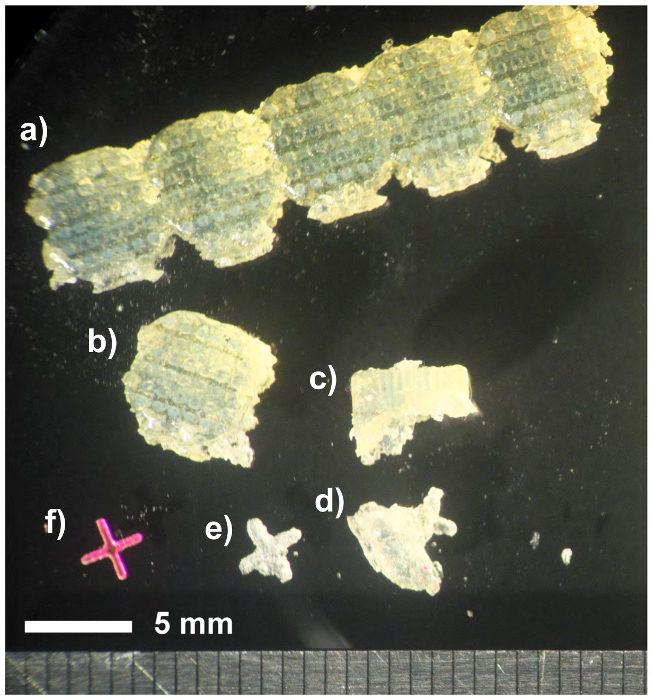
图1. 树脂去除过程中的不同阶段的样品。 a) 颗粒所附着的支撑树脂块。 b) 从其余部分分离出的一个单独树脂块。 c-e) 通过手工完成的多个树脂去除阶段。 f) 经NaOH浴处理并用罗丹明B染色后的单个样品。 请点击此处查看该图的高清版本。
- 通过轻轻敲击将颗粒所包裹的支撑材料中的大块(约 5 mm × 320 mm,如图1a所示部分)破碎成小段(约 5 mm × 5 mm,图1b),手动松解颗粒周围的支撑材料,然后逐段用手揉搓,直至大部分多余的树脂脱落(图1c-e)。通过此方式去除多余树脂,以减少步骤 2.2.1 - 2.2.4 所需配制的 NaOH 溶液的用量。
- 将剩余的树脂块置于质量分数为 10% 的氢氧化钠(NaOH)溶液中,并放入超声波清洗仪中处理一小时。树脂与颗粒材质不同,因此 NaOH 可去除树脂而不会永久影响颗粒。
注意:该溶液具有腐蚀性,在超声波清洗过程中会发热。 - 过滤分离颗粒。
- 为过滤颗粒,使用带有 0.1016 cm × 0.13462 cm 塑料孔的网布制作漏斗。将漏斗置于用于废弃 NaOH 溶液的容器上方,缓慢倾倒溶液使其通过滤网。按照环境健康与安全指南处置 NaOH 溶液。
- 用水轻轻冲洗颗粒,然后将其浸入新的质量分数为 10% 的 NaOH 溶液中,在超声波清洗仪中继续处理半小时。
- 按照 2.2.2.1 的方法过滤分离颗粒,并将其储存在 2.1.4 中配制的密度匹配溶液中,直至颗粒硬化。操作时需小心,因为 NaOH 溶液会暂时软化颗粒。
注意:若颗粒未储存在密度匹配溶液中,部分臂状结构可能发生弯曲。将颗粒在密度匹配溶液中浸泡数小时,还可使塑料内部的部分孔隙被液体填充。
- 将剩余的树脂块置于质量分数为 10% 的氢氧化钠(NaOH)溶液中,并放入超声波清洗仪中处理一小时。树脂与颗粒材质不同,因此 NaOH 可去除树脂而不会永久影响颗粒。
- 使用罗丹明-B(Rhodamine-B)与水的混合溶液对颗粒进行染色,使其在绿光激光照射下产生荧光。
- 配制 1 L 浓度为 0.5 g/L 的罗丹明-B 水溶液(后续简称为“染色液”)。
警告:有毒。 - 将染色液加热至 50 至 80 °C,具体温度取决于颗粒材料。较硬的塑料使用较高温度;温度过高会导致臂状结构弯曲。
- 取约 2,500 个颗粒(在密度匹配储存液中体积约为 25 ml,松散填充)放入染色液中,保持温度在 80 °C 持续 2 至 3 小时,使染料充分渗入聚合物。当颗粒变为粉红色(如图1f所示)时取出。
注意:加热会暂时软化颗粒。 - 过滤分离颗粒,冲洗后再储存于 2.1.4 中配制的指定溶液中。颗粒会损失少量染料,导致溶液呈粉红色,但用自来水冲洗有助于防止染料过度流失。
注意:由于染色后颗粒的平均密度发生变化,需按照 2.1.1–2.1.2 重新测试,确定颗粒平均呈中性浮力时所需的新溶液密度。
- 配制 1 L 浓度为 0.5 g/L 的罗丹明-B 水溶液(后续简称为“染色液”)。
- 根据需要调整 2.1.3 中的大量 CaCl2 溶液的密度。重复 2.1.4 步骤,并分离出新的密度匹配溶液。按照环境健康与安全法规处置旧的储存溶液(其中已含有少量罗丹明-B 染料)。
- 对后续每组约 2,500 个颗粒重复 2.3.2–2.3.4 步骤,将相同形状的颗粒统一储存在 2.4 步骤中配制的相同密度匹配溶液中,并与不同形状的颗粒分开存放。
注意:大约重复 5 次 2.3.2–2.3.4 后,罗丹明-B 溶液的浓度将不足以有效染色。 - 按照环境健康与安全法规处置 2.3.1 中配制的溶液,然后重复 2.3.1,重新配制 0.5 g/L 的新染色液用于后续染色。
- 每完成 5 次 2.3.2–2.3.4 操作后,重复一次 2.6 步骤。
3. 实验与光学装置
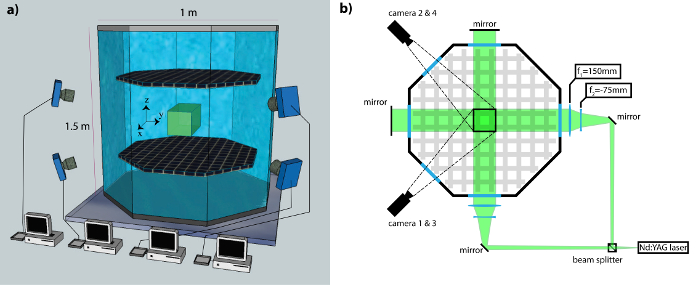
图2. 实验装置示意图。 在振荡网格之间的八角形流动中,位于四个摄像机焦点位置的中心观测区域由一束绿色Nd:YAG激光照明。a) 侧视图,显示四个摄像机的布置及其与计算机的连接方式。图源自13。b) 俯视图,展示激光器、反射镜和透镜的配置,以实现中心区域的均匀照明。请点击此处查看该图的放大版本。
- 准备相机。
- 使用分辨率至少为1兆像素、帧速率为450帧/秒的相机。
- 布置相机,使每台相机均对准观测体积的中心并聚焦于该中心。可使用较少数量的相机,但粒子臂之间相互遮挡会限制取向测量的准确性,相机数量越少,实验越容易受到此效应的影响。使用四台以上的相机同样可能提高取向测量精度,因为这会降低所有相机上均出现臂被遮挡的可能性,而这是不确定性的主要来源。
- 在满足装置约束条件的前提下,将相机以较大的角度(约90°)相互布置。按照图2所示方式放置相机,以平衡实验可操作性与各相机之间的夹角大小。通过在装置上设置垂直于每台相机观测方向的观察窗口,以尽量减少光学畸变。
- 在每台相机上使用200 mm的微距镜头,以便在半米的工作距离下获得所需的测量体积。四台相机共同观测到的区域决定了检测体积,约为3 × 3 × 3 cm3。
- 校准相机,以实现从测得的像素位置到三维空间坐标的转换。
- 将光圈设为f/11,并在相机上安装532 nm陷波滤光片,以滤除激光光,同时允许长波长的荧光通过并到达相机。
- 将图像校准掩模置于水箱中,注入2.4步骤中的主体溶液,并照亮掩模。
- 调整相机,使每台相机均能看见掩模,并且全部聚焦在掩模上的同一点。仔细对准相机,以优化检测体积的形状。
- 从此时起,尽量减少对光学装置的任何改动。
- 采集并存储每台相机拍摄的掩模图像。
- 将溶液从水箱中排出,并泵回其先前储存的位置。
- 从校准图像中提取表征每台相机位置、观测方向、放大倍数和光学畸变的参数。通过识别在四台相机上均可看见的校准掩模上的标记点,并定义这些点之间的距离来完成此过程。利用这些信息,采用标准校准方法提取相关参数。
注:基本校准方法见Tsai, 19877。本实验所用的具体实现方法见Oullette et al.3。希望开发相机校准软件的研究人员也可参考OpenPTV4。 - 使用动态校准流程创建最终的校准文件。该步骤在获取示踪粒子数据后进行。采用非线性最小二乘法搜索,优化相机校准参数,使多个相机观测到的粒子位置之间的差异最小化。这些方法详见参考文献8和9。
- 使用平均功率可达50 W的Q开关绿色Nd:YAG激光器(以下简称“激光器”),照射水箱中心处流动均匀的区域,形成横截面直径约为3 cm的圆柱形照明区。8
注:激光器功率标定于5 kHz脉冲频率下。本实验中脉冲频率为900 Hz,此时输出功率显著降低。- 利用分束器将激光束分成两束,并使用反射镜将其中一束导入水箱前部,另一束则垂直于第一束导入水箱侧面。
- 在水箱外部、光束入射位置的对面放置两个额外的反射镜,以将光线反射回水箱内部,从而实现更均匀的照明,显著降低阴影效应。
注:反向传播光束产生的干涉效应的空间尺度极小,不会对本实验产生显著影响。
4. 进行实验
- 准备从每台相机录制视频。
- 编写一个实时去除不需要的图像数据的图像压缩系统。10,13
- 如果相机视野中没有颗粒,则不要保存图像。
- 仅保存亮像素的位置和亮度,而非整幅图像。
注意:由于每个颗粒通常覆盖约5,000个亮像素,且视野中很少同时出现多个颗粒,因此图像压缩系统可显著减少使用高速相机记录数小时所需的存储空间。
- 准备数据采集软件。
- 编写一个实时去除不需要的图像数据的图像压缩系统。10,13
- 制备1 x 1 x 1 m的湍流流动3 使用两个同步振荡的8 cm网格式网格的八角形水箱。8
- 泵入 CaCl2 将2.4中的溶液放入真空室中,并在室中静置过夜以脱气,从而减少实验中的气泡产生。
- 通过真空室泵送溶液 0.2 µm 过滤至将进行实验的八角形水箱中。
- 运行实验。
- 选择一种颗粒类型(示踪颗粒、十字形颗粒、叉形颗粒、四联体或三联体)用于第一轮实验,通过装置顶部的加样口将全部10,000个该类型颗粒加入水中。加样后关闭该加样口。
- 打开激光器。
- 将相机和激光器设置为响应外部触发信号,并将触发频率分别设为相机450 Hz、激光器900 Hz。使用外部触发以确保所有相机同时开始采集,并在整个记录过程中保持同步。
- 打开激光光阑。
- 将网格设置为选定频率(1 或 3 Hz)并启动运行。在开始数据采集前,先运行网格约 1 分钟,以使湍流充分发展。
- 记录 106 帧数以控制文件大小,并防止图像压缩系统中可能出现的错误影响过多数据。
- 关闭激光光阑并停止相机触发。重置图像压缩系统和相机。
- 通过查看每个文件的部分内容,检查视频文件是否损坏。
- 重复 4.4.1 - 4.4.6 直至 107 已针对选定的颗粒在选定的网格频率下记录了图像。
- 将网格频率更改为在 4.4.4 中未选择的频率,并重复步骤 4.4.4 至 4.4.7
- 排空水箱并过滤水体以去除所有颗粒。如有需要,可保留步骤 2.4 中储存水内的颗粒。
- 对所有颗粒类型重复步骤 4.4 - 4.6。
- 所有实验完成后,需再次校准相机,步骤同 3.1.5-3.1.5.7。
5. 数据分析
注意:本协议部分概述了获取颗粒取向和旋转速率所采用的流程。所使用的具体程序、测试图像和校准文件已作为本出版物的补充材料提供,并向所有感兴趣的读者开放使用。(详见补充文件“MATLAB_files.zip”中的“Use_Instructions.txt”文件。)
- 利用相机标定参数,从多个相机拍摄的颗粒图像中获取其三维位置和取向。
- 在每一帧中,确定颗粒在四个图像上的中心位置。本实验中所有颗粒均具有足够的对称性,因此从任意视角观察时,颗粒的中心均位于图像上亮像素区域的几何中心。
- 通过立体匹配该颗粒在四个相机上同时获取的二维位置,计算其三维位置3,8。
- 建立一个可投影到各相机成像平面上的颗粒数值模型,以模拟该相机图像中的光强分布。
- 将颗粒建模为若干杆状结构的组合。利用3.1.5.7和3.1.5.8节中的相机标定参数,将每根杆的两个端点投影到各个相机上,然后根据软件协议,在二维空间中建模光强分布:沿杆的宽度方向采用高斯函数,沿长度方向采用费米-狄拉克函数。
- 采用这种二维光强建模方式,以降低数据分析的计算成本。虽然对荧光颗粒建立完整的三维模型可进一步优化该方法,但会显著增加计算量。
- 点击“运行”(Run)开始分析。
- 选择颗粒取向的初始估计值。
- 若正在分析该颗粒首次出现的帧,则初始估计值可设为一组随机的欧拉角。
- 若该颗粒在至少前一帧中已出现,则以前一帧所确定的取向作为初始估计值。
- 进行非线性最小二乘拟合,以确定颗粒的取向。
- 优化三个三维位置坐标和三个欧拉角,使模型在四个相机上的二维投影与实测光强之间的平方差最小,具体操作依据软件协议。
注:定义欧拉角存在多种惯例。本文将角度 (φ, θ, ψ) 定义如下:φ 为绕 z 轴的初始旋转,生成新坐标轴 x' 和 y';θ 为绕 x' 轴的旋转,生成新坐标轴 z' 和 y'';ψ 为绕新 z' 轴的旋转。11
- 优化三个三维位置坐标和三个欧拉角,使模型在四个相机上的二维投影与实测光强之间的平方差最小,具体操作依据软件协议。
- 选择相对于前一帧旋转量最小的取向。对于“jack”形颗粒,所得到的欧拉角对应24种对称取向之一;对于“tetrad”形颗粒,为12种对称取向之一;对于“cross”形颗粒,为8种对称取向之一;对于“triad”形颗粒,为6种对称取向之一。
注:5.1.6节中的方法假设颗粒在相邻帧之间的旋转不超过其内部角度的一半。该假设的合理性在“讨论”部分中予以说明。
- 将位置和欧拉角随时间的变化数据保存下来。
- 利用这些数据提取刚体旋转速率及其他相关物理量。
访问受限。请登录或开始试用以查看此内容。
结果
图3a 显示了来自我们某台相机拍摄的一个四联体图像,其下方是根据该四联体轨迹某一段计算得到的欧拉角曲线图(图3c)。在图3b中,协议5 - 5.3中描述的取向识别算法的结果被叠加在四联体图像上。图3a中四联体的臂并不遵循用于构建模型的简单强度分布(协议5.1.3.1)。所有颗粒均表现出这一特性。此外,观测到的强度对臂之间的夹角、照明方向和观察方向具有非平凡的依赖关系12。尽管模型未包含上述任何因素,但仍能非常准确地测量颗粒的取向。
当通过最小二乘法拟合确定取向后,会保存粒子中心的三维坐标以及三个欧拉角(φ, θ, ψ),这三个角度用于定义其取向矩阵11。对于每个粒子在所有四台相机视野中的帧,均执行此操作。这些数据可用于重建粒子在整个观测体积内的完整轨迹,...
访问受限。请登录或开始试用以查看此内容。
讨论
在实验流体力学领域,长期以来人们一直认为测量湍流中粒子的涡量和旋转是重要的研究目标。小球体在湍流中的刚体旋转等于流体涡量的一半,但由于球体具有旋转对称性,直接测量其刚体旋转一直较为困难。传统上,流体涡量的测量依赖于复杂的多传感器热线探针14,但这类传感器仅能在具有较大平均速度的气流中获得单点涡量数据。此外,还发展了其他一些涡量测量方法。例如,Su 和 Dahm 采用基于标量图像的流场测速技术15,而 Lüthi、Tsinober 和 Kinzelbach 则使用了三维粒子追踪测速技术16。通过追踪单个粒子的旋转来测量涡量的方法最早由 Frish 和 Webb 开创,他们利用一种涡量光学探针测量了实心球形粒子的旋转17。该探针利用带有嵌入式平面晶体的小粒子,这些晶体充当镜子,产生随粒子旋转而改变方向的光束。近年来,已发展出通过成像标记在粒子表面的图案18,19或嵌入透明水凝胶粒子中的荧光粒子20来测量大尺寸球形粒子旋转运动的方法。为追踪各向异性粒子,Bellani 等. 采用了定制模具制备的...
访问受限。请登录或开始试用以查看此内容。
披露
作者声明无竞争性财务利益。
致谢
感谢Susantha Wijesinghe设计并构建了我们所使用的图像压缩系统。本研究得到了美国国家科学基金会(NSF)DMR-1208990号资助项目的支持。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| Condor Nd:YAG 50 W 激光器 | Quantronics | 532-30-M | |
| 高速相机 | Basler | A504k | |
| 高速相机 | Mikrotron | EoSens Mc1362 | |
| 罗丹明-B | ScienceLab.com | SLR1465 | |
| 氢氧化钠 | Macron | 7708 | 颗粒状。 |
| 500 Connex 3D 打印机 | Objet | 用于制造较小的颗粒。颗粒由 RP+M(快速成型加制造)公司提供。 | |
| VeroClear | Stratasys | RGD810 | Objet 构建材料。 |
| Clear Form 1 光敏树脂 | Formlabs | ||
| 柱面和球面透镜 | |||
| 200 mm 微距相机镜头 | F 卡口。 | ||
| 超声波清洗机 | Sonicator | ||
| 氯化钙 | Spectrum Chemical Mfg. Corp. | CAS 10043-52-2 | 颗粒状。 |
| LabVIEW 系统设计软件 | National Instruments | 用于触发相机、控制网格以及触发激光器。 | |
| XCAP 软件 | EPIX | 与 LabVIEW 配合使用以触发相机。 | |
| MATLAB | Mathworks | 用于所有图像和数据分析。从多幅图像中提取三维取向的程序随本出版物一并提供。 | |
| OpenPTV:开源粒子追踪测速法 | OpenPTV 联盟 | ||
| ParaView | Kitware | ||
| AutoCAD | AutoDesk | 用于设计所有颗粒。所有颗粒设计的截图均来自 AutoCAD。 | |
| 孔径为 0.040 × 0.053 英寸的筛网 | Industrial Netting | XN5170–43.5 | |
| 相机滤光片 | Schneider Optics | B+W 040M |
参考文献
- Marcus, G., Parsa, S., Kramel, S., Ni, R., Voth, G. Measurements of the Solid-body Rotation of Anisotropic Particles in 3D Turbulence. New J. Phys. 16, 102001(2014).
- Bretherton, F. The motion of rigid particles in a shear flow at low Reynolds number. J. Fluid Mech. 14 (02), 284-304 (1962).
- Oullette, N., Xu, H., Bodenschatz, E. A quantitative study of three-dimensional Lagrangian particle tracking algorithms. Exp. in Fluids. 40 (2), 301-313 (2006).
- Open Source Particle Tracking Velocimetry. , Open PTV Consortium. Available from: www.openptv.net (2014).
- Parsa, S., Calzavarini, E., Toschi, F., Voth, G. Rotation Rate of Rods in Turbulent Fluid. Phys. Rev. Lett. 109 (13), 134501(2012).
- Parsa, S., Voth, G. Inertial Range Scaling in Rotations of Long Rods in Turbulence. Phys. Rev. Lett. 112 (2), 024501(2014).
- Tsai, R. A versatile camera calibration technique for high-accuracy 3d machine vision metrology using off-the-shelf tv cameras and lenses. IEEE Journal of Robotics and Automation. 3 (4), 323-344 (1987).
- Blum, D., Kunwar, S., Johnson, J., Voth, G. Effects of nonuniversal large scales on conditional structure functions in turbulence. Phys. Fluids. 22 (1), 015107(2010).
- Mann, J., Ott, S., Andersen, J. S. Experimental study of relative, turbulent diffusion. RISO Internal Report. , R-1036 (1999).
- Chan, K., Stich, D., Voth, G. Real-time image compression for high-speed particle tracking. Rev. Sci. Instrum. 78 (2), 023704(2007).
- Goldstein, H., Poole, C., Safko, J. Classical Mechanics, 3rd Edition. , Addison-Wesley Publishing Company. 134-180 (2002).
- Parsa, S. Rotational dynamics of rod particles in fluid flows. , Wesleyan University. Ph.D. Thesis (2013).
- Wijesinghe, S. Measurement of the effects of large scale anisotropy on the small scales of turbulence. , Wesleyan University. Ph.D. Thesis (2012).
- Wallace, J., Foss, J. The Measurement of Vorticity in Turbulent Flows. Annu. Rev. Fluid Mech. 27, 469-514 (1995).
- Su, L., Dahm, W. Scalar imaging velocimetry measurements of the velocity gradient tensor field in turbulent flows. I. Assessment of errors. Phys. Fluids. 8, 1869-1882 (1996).
- Lüthi, B., Tsinober, A., Kinzelbach, W. Lagrangian measurement of vorticity dynamics in turbulent flow. J. Fluid Mech. 528, 87-118 (2005).
- Frish, M., Webb, W. Direct measurement of vorticity by optical probe. J. Fluid Mech. 107, 173-200 (1981).
- Zimmerman, R., et al. Tracking the dynamics of translation and absolute orientation of a sphere in a turbulent flow. Rev. Sci. Instrum. 82 (3), 033906(2011).
- Zimmerman, R., et al. Rotational Intermittency and Turbulence Induced Lift Experienced by Large Particles in a Turbulent Flow. Phys. Rev. Lett. 106 (15), 154501(2011).
- Klein, S., Gibert, M. athieu, Bérut, A., Bodenschatz, E. Simultaneous 3D measurement of the translation and rotation of finite-size particles and the flow field in a fully developed turbulent water flow. Meas. Sci. Technol. 24 (2), 1-10 (2013).
- Bellani, G., Byron, M., Collignon, A., Meyer, C., Variano, E. Shape effects on turbulent modulation by large nearly neutrally buoyant particles. J. Fluid Mech. 712, 41-60 (2012).
访问受限。请登录或开始试用以查看此内容。
重印与许可
