我们展示了如何使用光纤分布式传感器来绘制混合气流的温度场。基于瑞利散射的传感器沿单根光纤生成数千个数据点,提供传统传感器(如热电偶)无法达到的卓越空间分辨率。
本文内容
摘要
摘要
通过将模拟结果与实验数据进行比较,可以检验计算流体动力学(CFD)代码的可靠性。典型的数据集主要包含速度和温度测量值,理想情况下这些数据应具有较高的空间和时间分辨率,以支持对代码进行严格的验证。虽然利用粒子图像测速等光学测量技术可以方便地获得高分辨率的速度数据,但要获取具有类似分辨率的温度数据却一直存在困难。传统的传感器(如热电偶)无法满足这一需求,而近年来基于瑞利散射和扫频干涉技术的分布式传感技术的发展,则提供了适用于CFD代码验证的分辨率。单根细小的光纤可在数百赫兹的频率下产生数千个温度测量点。此类传感器可在大范围温度条件下工作,并适用于光学方法不适用的不透明流体中。然而,这类传感器不仅对温度敏感,还对应变和湿度敏感,因此其测量精度会受到操作、振动以及相对湿度变化的影响。这种特性与传统传感器截然不同,因此必须采用非常规的安装和操作程序,以确保测量结果的准确性。本文演示了在涉及25°C和45°C两股空气射流的热混合实验中,如何应用基于瑞利散射的分布式温度传感器。我们提出了指导传感器光纤选型的准则,并描述了射流混合实验的安装设置。我们展示了传感器的基线校准过程,该过程将测量读数与绝对温度标准相关联,并讨论了由流动诱导振动引起的误差等实际问题。本文内容可为关注在流体力学实验及其他类似应用中实现高数据密度和高带宽温度测量的研究人员提供帮助。我们还特别强调了在实验设计和运行过程中需注意的此类传感器特有的潜在问题。
引言
计算流体动力学(CFD)代码被用于模拟多种多样的流体系统,从飞机和汽车周围的气流到动脉中的血液流动。随着计算能力的不断提升,此类模拟的范围和保真度也在持续扩大。然而,尽管高级模拟技术已相当复杂,其准确性和可靠性往往仍难以量化。在实际应用中,CFD 代码的准确性通常通过将模拟结果与实验数据进行比较来评估,这一过程称为代码验证。
典型的实验数据集主要包含速度和温度测量结果,两者在理想情况下均应具有较高的空间和时间分辨率,以利于严格的代码验证。速度场可通过粒子图像测速技术(PIV)实现高分辨率测量,这是一种成熟且广泛应用的光学方法1,2。相比之下,要获得与PIV相当分辨率的温度场测量则较为困难。尽管已有诸如激光诱导荧光等光学技术可用于温度测量3,4,但这些方法需要配备相机和相对高功率的激光器,且不适用于不透明流体。
另一种选择是基于瑞利散射和扫描波长干涉法(SWI)的相对较新的分布式温度传感技术5-7。沿单根光纤可获取数千个温度测量点。分布式温度传感器(DTS)能够覆盖大范围流场,并可在不适合基于成像技术的环境中工作8。此外,还存在基于拉曼散射和布里渊散射的DTS9,10,但基于瑞利散射和SWI的传感器在空间和时间分辨率方面更适用于典型的流体力学实验。
尽管分布式温度传感系统(DTS)的数据密度远超热电偶(TC)等传统传感器,但基于瑞利散射的传感器对温度和应变均有响应11。如果光纤涂层具有吸湿性,则传感器还会对湿度变化产生响应12,13。水蒸气的吸收会导致涂层膨胀,而解吸则使其收缩14,从而对底层玻璃纤维产生应变并改变信号。因此,测量精度会受到操作方式、振动以及相对湿度变化的影响。这与传统传感器截然不同,因此必须采用非常规的安装和测量方法才能获得准确数据。本文展示了一种DTS在热混合实验中的应用,并提供了一套确保测量准确性的操作方案和指导原则。
此处使用的分布式温度传感(DTS)技术基于对光纤波导中瑞利散射的检测与分析。光纤纤芯中杂质和结构变化的随机分布会产生一种独特的后向散射模式,该模式对特定光纤具有唯一性且通常稳定。通过读取此模式的光谱和幅度,可作为光纤的特征“指纹”。物理变化(如温度变化或应变)会以可重复的方式改变该指纹特征,检测指纹的变化即构成将光纤用作传感器的基础。
图1展示了这种光电传感装置的主要组成部分,该装置称为光学分布式传感器解调仪,本文中简称为"解调仪"。在一种称为扫频干涉测量的技术中,低功率可调谐激光器向光纤中发射窄带信号,以记录由此产生的后向散射5-7。激光器在数纳米的波长范围内进行扫描,并将信号分为参考臂和测量臂两路。来自传感器的散射光与参考信号结合,在探测器处产生干涉信号。探测器输出信号被数字化并进行分析,以提取瑞利散射信号。当传感器的温度(应变或湿度)发生变化时,其瑞利散射特征的波长会发生偏移。该波长偏移的大小与传感器的灵敏度相关,而灵敏度是与光纤类型相关的物理常数,其校准因子类似于热电偶的塞贝克系数。
图2展示了本研究中用作测试段的玻璃水箱。水箱后方的相机可提供尺寸参考。空气通过两个六边形管道进入,在排出通风口前完成混合。为了突出射流效果,其中一股气流掺入了油雾,而另一股则保持为纯净空气。水箱盖上设有一个窗口,覆盖有黑色聚合物网屏。尽管在照片中不可见,DTS 悬置于黑色网屏下方。
如图3所示,一根50米长的分布式温度传感(DTS)系统安装在水箱盖下方。该传感器由直径为155 µm的聚酰亚胺涂层光纤制成,并悬挂在连接水箱两端面板、直径为127 µm的钢丝上。传感器以交替方式穿绕在钢丝上,并在水箱内来回穿行49次。其覆盖一个0.5 × 0.8 m的平面区域,在4 Hz采样频率下以30 mm空间分辨率生成1,355个独立数据点;当以10 mm间距过采样时,可生成4,067个数据点。如此高密度的温度数据可与速度数据相互补充,显著提升用于计算流体动力学(CFD)验证的数据集价值。本实验方案详细阐述了传感器的选型、制备与配置过程,并重点讨论了在流体动力学实验中使用DTS时需特别注意的问题。
方案
1. 为应用选择最佳传感器类型
- 根据采样速度与数据点数量之间的权衡来选择传感器长度。
注意:一个询问器以 2.5 Hz 的频率和分辨率对长达 50 m 的传感器进行采样 <10 mm,而其他样品传感器的长度可达10 m,分辨率为5 mm,采样频率为100 Hz。 - 根据使用温度范围、响应时间、湿度敏感性以及安装方式(裸纤或毛细管封装)的要求,选择一种单模光纤类型。
注意:此处我们使用了直径为155 µm的聚酰亚胺涂层单模商用通信光导纤维。
注意:参见 表1 和 2 作为我们实验室所使用的纤维和构型的示例。
2. 在测试段安装光纤
- 通过移除一侧长条形玻璃侧板来打开测试区域。
- 在盖子下方侧壁3 mm处钻直径1 mm的孔,用于固定导线锚图 3).
注意:锚点用于固定支撑传感器的钢丝。锚点间距可根据测试段尺寸和预期的水流动态载荷进行调整。本实验采用的20 mm间距在流速接近1 m/s时表现出良好的稳定性,振动最小。振动会影响分布式温度传感(DTS)信号,对于较长的传感器而言,该问题更为显著。15,16. - 用钢丝在测试段内穿引一段直径为127 µm的钢丝,通过将其两端系在水箱末端的黄铜锚上固定。重复此操作,直至水箱横跨共47根钢丝。
- 使用通信/电工剪刀截取50米光缆,并预留足够长度用于连接器熔接和光纤端接(可能需要额外长度) <0.5 米,但取决于接续技术的熟练程度)。将此光纤收集到一个小卷轴上,直径约 50 mm。
- 将第一个传感器段放置在选定用于测量温度的区域的一端。
注意:第一个片段固定位置后,光纤将绕至相邻片段并固定位置,随后为下一个片段分配更多光纤,重复此过程直至用完全部光纤。 - 从水箱的一侧向另一侧编织纤维,使其交替穿过相邻的金属丝上方和下方,根据需要从线轴上释放纤维。
注意:光纤与导线垂直,如图所示 图 3 织物在一个方向上支撑其抵抗重力,而在另一方向上支撑其抵抗流动。 - 用普通透明胶带或聚酰亚胺薄膜胶带将第一段光纤的两端固定在盖子上。阵列的第一段现已安装到位。
注意: 不要将传感器拉紧固定 像吉他弦一样,而是绷紧到足够平直并消除可见的松弛。如果传感器被施加张力,支撑结构的微小形变会 例如,盖板的热膨胀会改变这种张力,从而产生异常的信号偏移和测量误差。 - 将光纤旋转180度,使其折返以用于下一段,如图所示。 图 4 并将其粘贴到盖子上,距离第一段10 mm处。
注意:应尽量减小环的直径,因为它是 "废弃纤维" (不在阵列范围内),但为承受可接受的应力,其直径应大致为30 mm或更大。本实验所用光纤已耐受直径为30 mm的环状弯曲数月之久,且未观察到明显的信号损耗,但具体极限值会因光纤类型而异。对于本实验所用光纤,制造商规定 "短期" 弯曲半径限制为 ≥ 10 mm 且 "长期" 极限为≥17 mm。 - 再次将纤维在导线之间穿向水箱的另一侧,并用胶带固定。重复缠绕、粘贴和穿插纤维的过程,直至用完所有纤维。
3. 光纤的拼接连接器与端接
- 使用熔接机按照制造商说明,将LC型单模连接器熔接至光纤的一端17。
- 用电工/通信剪刀截取约0.25 m的尾纤,并使用熔接机按照制造商说明将其熔接至光纤的另一端。
注意:此组件(光纤、连接器和尾纤)此后将被称为"传感器"。尾纤用于分散激光脉冲的残余信号,防止其返回至解调仪。
4. 传感器配置
- 将传感器的LC型连接器端插入询问器端口,并启动配置软件。
- 通过选择生成传感器幅值数据 "获取" (不同于温度数据),扫描完成后会自动显示。
注意:具有良好拼接的传感器的轨迹将呈现如图所示的一般特征 图 5接续不良可能表现为噪声基底不清晰,或在预期连接器位置出现明显的反射峰。若怀疑接续不良,请返回步骤3,重复接续操作。 - 通过拖动屏幕上显示的黄色光标至传感器的起始位置,红色光标至末端,来选择传感器的有效区域。
- 为传感器命名并选择 "保存传感器文件".
注意:传感器现已配置完毕,可投入使用。 - 关闭配置软件并切换到测量软件。
5. 在测试段内映射传感器位置
- 启动询问器测量软件,并加载刚刚配置好的传感器。
- 将电烙铁连接至设定为约40%功率的可调变压器,预热5-10分钟。
注意:焊枪会产生用于映射的局部温度尖峰。焊枪可能熔化光纤涂层并损坏传感器,因此应从较低的变压器设置开始,仅使用足以获得清晰尖峰的功率。在此过程中,10–20 °C 的温度尖峰已足够。 - 选择 "测量" 在检测仪软件中将实时数据绘制成屏幕图表。
- 缩小显示以在屏幕上展现整个传感器。
- 将烙铁靠近传感器,并短暂触碰第一个映射点,即远离出风口且与盖子相接的最远端部分图 4).
- 记录软件显示的温度峰值位置及其在测试段内的相应物理位置。
- 重复步骤5.5–5.6,以确定全部49个片段的末端位置。
6. 传感器基线:与绝对温度的关联
- 放置一个或多个温度标准品, 例如,TC 或电阻温度检测器(RTD),置于 DTS 附近,用作将 DTS 读数与绝对温度关联的标准。
- 通过重新安装在步骤2.1中移除的长玻璃侧板来封闭水箱。
- 用毯子或常规保温板包裹水箱以进行隔热,并静置过夜,使内部形成等温环境。
- 启动询问器软件,选择 "基线" 或 "去皮"),同时记录TC(或RTD)读数。当软件完成基线采集后,选择 "测量" 绘制实时数据以检查基线质量。
注意:此关键步骤用于建立 DTS 基线,此时信号应显示为零。 即,ΔT(x) = 0 ± 零点几摄氏度。此后,当水箱温度偏离参考温度时,信号将随之变化:ΔT(x) = T(x)绝对值 - T基底,其中 T(x)绝对值 是沿光纤的绝对温度,以及 T基础 是基线温度6,18. 如果测试段为非等温,T基底 将取决于位置, 即,T碱基(x),若不满足T,则准确性将受到影响基底部(x) 与多个 TC 或 RTD 对应(见讨论部分)。 在完成第7步之前,请勿移动或触碰传感器。 以任何方式对其施加应力都可能引入偏差,从而降低测量精度。 - 观察实时信号,其值应接近零且无明显漂移。若漂移超出应用允许范围(本实验中约5分钟后漂移不应超过0.5 °C),则需延长测试段达到热平衡的时间和/或改进隔热措施(见下文注释),然后重复步骤6.4。
注意:信号质量在基线测量后始终最佳,随后会因测试段内的温度分布变化而随时间漂移。良好的隔热措施以及在基线测量前进行较长的等待时间,可减少漂移和测量误差。显著且快速的漂移表明测试段未达到热平衡状态,这将最终导致测量结果不准确。 - 在询问器软件中选择记录功能,并对刚刚用于生成基线的相同静止、等温条件记录10–100次DTS数据扫描。同时记录热电偶/RTD读数。
注意:此为预留数据,用于测试后检查因流动引起的应变或测试段或支撑结构意外变形所产生的偏移。
7. 运行测试
- 开启压缩机以产生气流,并调节流量控制器,使每个通道的流量达到 1.25 kg/sec。
注:平均入口流速为 1.1 m/sec,雷诺数为 10,000。 - 将加热器功率设为 600 W,使东侧射流温度比处于环境温度的西侧射流高 20 °C。
- 让系统运行过夜,以达到平衡状态。
- 次日检查实时 DTS 信号以评估噪声水平。在软件中选择传感器"标距"以获得可接受的噪声水平(此处使用 30 mm 标距)。
注:标距对应于传感器的空间分辨率。通常情况下,当标距减小或流动诱导振动增强时,信号噪声会增加(参见用户指南及参考文献 13 和 14)。 - 以 4 Hz 采集 2,000 次 DTS 扫描数据。
- 关闭加热器功率和气流。让水箱静置过夜以达到平衡,并记录 10–100 次 DTS 扫描,以补充测试前保存的数据集,用于测试后偏移校验。
8. 数据分析
- 在 interrogator 软件的主窗口中选择后处理功能,并导入测试数据,该数据为专有的二进制格式。
- 将数据导出为纯文本文件,以便常规电子表格程序读取。
注意:此数据表示沿光纤测得的 ΔT,其中 ΔT(x) = T(x)abs - Tbase。数据中不包含测试段内的位置信息(见图6)。有关本步骤及下一步的更多详细信息,请参阅 interrogator 用户指南以及参考文献6和16。 - 将文本数据导入常规电子表格程序,并通过向所有数据添加步骤6.4中由热电偶(TC)或热电阻(RTD)测得的 Tbaseline,将其转换为绝对温度。
注意:转换为绝对温度仅需进行单值偏移校正:T(x)abs = ΔT(x) + Tbaseline,因为已规定测试段在基线测量期间处于等温状态。 - 使用电子表格软件或类似的数据处理程序,对 T(x) 数据进行分解,并将其映射到测试段内的物理位置,如图7和图8所示。
注意:该程序将利用步骤5中使用电烙铁采集的数据。
结果
原始DTS数据如图6所示,显示了沿传感器距离测得的相对于基线温度(约20 °C)的ΔT值。所谓“原始”是指该数据尚未转换为绝对温度,也未映射到测试段内的实际物理位置。数据基于30 mm的标距长度,可在50 m的完整传感器长度上提供1,666个独立测量点。该30 mm标距以10 mm间隔在过采样模式下应用,使数据点数量增加至5,000个。这种数据密度是传统传感器(如热电偶)无法实现的。
在图6中,x=0处传感器位于水槽的东端,随着x增大,传感器来回往复向西端移动。当传感器经过高温东侧射流时出现峰值,而在经过低温西侧射流时信号逐渐衰减。该图表明,即使单根分布式温度传感(DTS)的原始信号,也能对较宽区域的温度分布提供基本的表征。注意光纤西端信号的噪声,这是由流动引起的振动所致。尽管肉眼无法观察到振动,但其已足以降低信号质量,此类问题在较长的传感器(> 10 m)中最常出现。
原始数据映射到图7中的测试区域,该图显示了由分布式温度传感(DTS)阵列形成的0.5 × 0.8 m测量平面上的温度分布。视角为从水箱上方俯视盖板。图中包含六边形通道的轮廓,以提供方位参考。等温线基于4,067个数据点生成,因为粘贴在盖板下方的回路已被排除。相邻传感器段之间采用线性插值法生成二维等温图。
等温线清晰地显示了盖板下方的温度分布模式,在东侧射流区域存在一个高温区,但并未以射流为中心。此外,图中还明显呈现出围绕水槽中平面(即图中 y=0 位置)的大致对称性。此类温度数据对于涉及热混合与传热的流体动力学研究而言,是对速度数据的重要补充。严格的代码验证需要对温度场和速度场均提供高分辨率的数据。
相同的传感器数据可被处理以揭示温度波动的幅度。图8展示了2,000次扫描数据集的均方根(RMS)值。品红色标示出温度波动相对较大的区域,这也是湍流强度较高的区域,两个上升射流在此处撞击顶盖并相互作用。RMS数据在热混合背景下的湍流建模中具有重要应用价值。

图1. 解调仪示意图。 用于温度测量的光纤分布式传感器解调仪的主要组成部分。该系统基于扫频干涉技术,用于表征传感器的瑞利后向散射特征。请点击此处查看此图的放大版本。
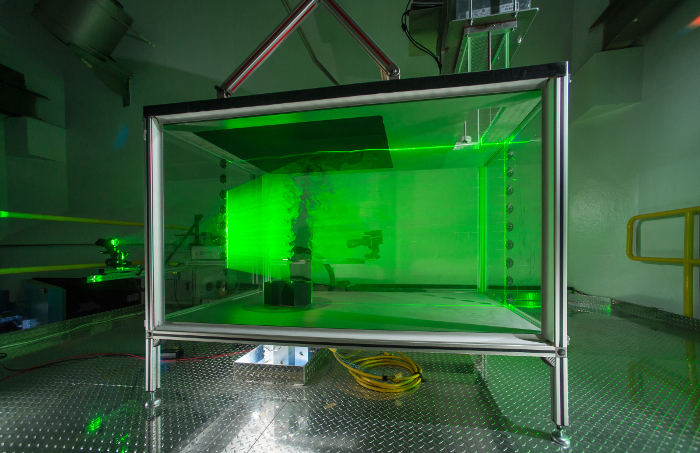
图2. 测试段。 射流混合实验:空气通过底部两个六边形管道进入储罐,在顶部排气口排出前完成混合。覆盖在顶盖窗口上的黑色屏幕位于DTS上方3 mm处(不可见)。请点击此处查看该图的放大版本。
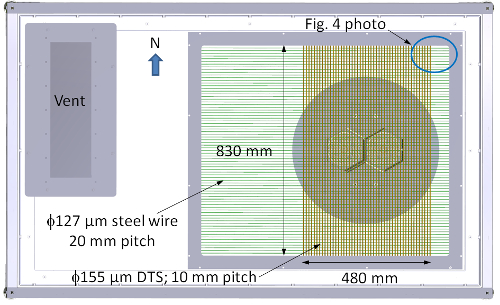
图3. DTS安装配置。 水箱顶视图,显示DTS编织在沿水箱长轴方向拉伸的钢支撑丝之间。请点击此处查看此图的放大版本。
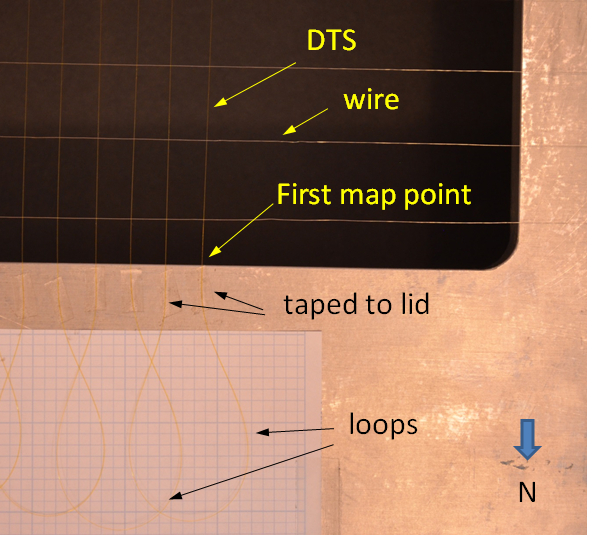
图4. DTS特写。 DTS的近距离照片,视角从罐体内部向上拍摄至顶盖,突出显示传感器环、固定方式以及使用电烙铁进行映射的第一个测试点位置。请点击此处查看该图的放大版本。
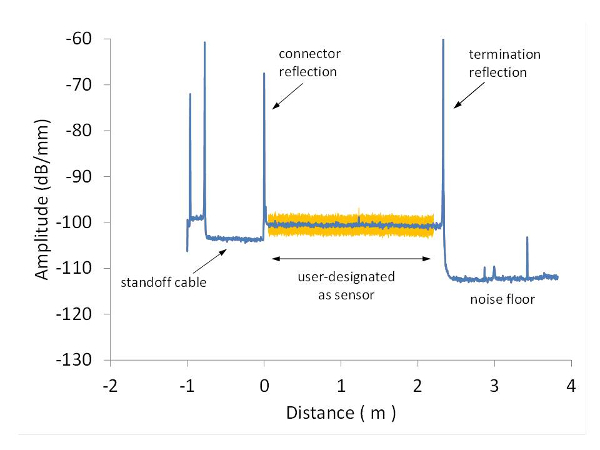
图 5. 瑞利散射信号。 使用传感器配置工具记录的典型瑞利散射信号(此处显示短传感器以更清晰说明)。正确的端接将产生急剧的信号下降至噪声基底。连接器处轻微的信号上升和适度的反射是正确熔接连接器的特征。请点击此处查看该图的放大版本。
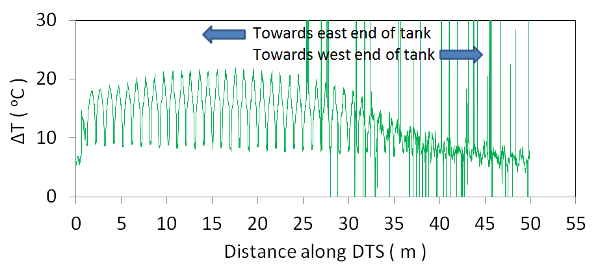
图6. 原始DTS数据。 一次原始DTS扫描数据,其中东部热射流温度为45 °C,西部冷射流温度为25 °C。当传感器正对热射流上方时出现峰值。请注意,传感器在水箱两侧壁之间来回循环。 请点击此处查看该图的放大版本。
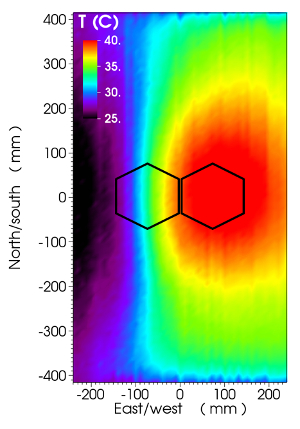
图7. 盖子下方测得的空气温度。 DTS原始数据转换为绝对温度,并映射到水箱内的物理位置。数据基于以4 Hz记录的2,000次扫描。数据点间距为10 mm,共绘制4,067个数据点。采用线性插值法填充传感器各段之间的区域。六边形表示入口位置。请点击此处查看该图的放大版本。
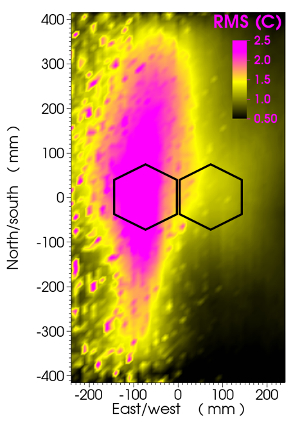
图 8. 测量温度的均方根(RMS)。 数据来自 图 7 的绘图结果。品红色表示较高的温度波动以及冷热射流的热混合。六边形表示入口位置。请点击此处查看该图的放大版本。
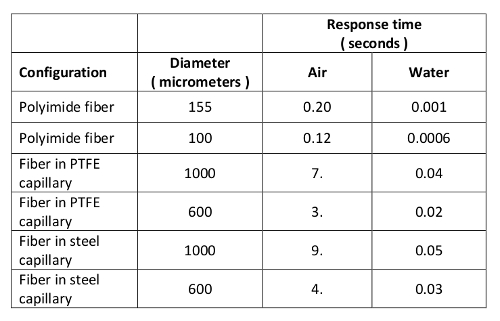
表 1. 在 1 m/sec 和 20 °C 横向流条件下,选定纤维类型及封装结构的热响应时间数量级。
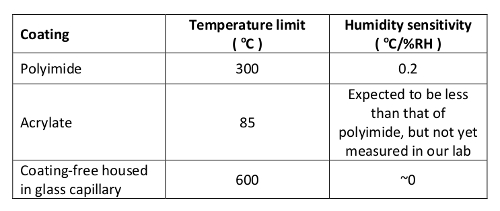
表 2. 若干选定涂层构型的大致工作温度范围及湿度敏感性。
讨论
我们已展示了分布式温度传感器(DTS)在流体动力学实验中的应用。这类传感器的主要优势在于,单个传感器即可获取大量测点数据。本文所用的DTS在一个0.5 × 0.8 m的平面内生成了4,067个测点的数据,远超热电偶等传统点式传感器的实际可行范围。尽管激光诱导荧光(LIF)等光学方法可实现更高的数据密度,但DTS可在不透明流体以及缺乏光学通路的应用场景中正常工作。DTS的高数据密度特性使其非常适用于计算流体动力学代码验证相关的实验研究。
基线校准是该方案中的关键步骤,对测量精度的确定至关重要。进行基线校准时,必须保证测试段处于等温状态,以确保整个分布式温度传感系统(DTS)处于同一温度。如果无法实现等温条件,则Tbase 将变为Tbase(x),此时需通过在DTS附近密集布设多个热电偶(TCs)来绘制基线温度分布图。尽管这种方法可提高基线质量,但会使DTS基线与标准值之间的映射关系复杂化,从而增加转换为绝对温度的难度。
在基线测量之后,始终要注意是否存在可能导致应变的因素,这些因素会引入不可预测的信号漂移。此类因素包括例如测试段热膨胀导致传感器被拉伸、支撑结构的移动、高流速引起的动态载荷或流动诱导振动等。在等温条件下进行测试前后测量将有助于识别此类问题。
应变敏感性是这种基于瑞利散射的分布式温度传感(DTS)的主要缺点。与热电偶等传统传感器不同,它对操作方式、湿度和振动较为敏感。这些问题在本文所展示的裸露传感器配置中尤为突出,但对于封装在毛细管中的传感器则重要性显著降低。
与传统传感器不同,分布式温度传感系统(DTS)无法通过文件证明其可追溯至公认的标准校准机构,例如美国国家标准与技术研究院(NIST)。 原位 校准是必要的,最好使用等温测试段,但在某些应用中可能难以实现。对于跨越较大测试段的裸露光纤,振动问题尤为值得关注。我们曾尝试一种垂直布置的阵列,其沿水箱长轴方向分布,每段长度为1.7 m,结果喜忧参半。在一项研究中,采用总长28 m、分为16段的光纤配置表现良好。18,但尝试将其扩展至53米并分为29段时未获成功16.
通常,通过增加解调软件计算瑞利信号偏移的应变测量长度,可以降低任意传感器长度和构型的信号噪声,但这会降低有效空间分辨率。每种应用都必须在信号噪声和空间分辨率之间取得自身的平衡。同样,此类困难可通过将传感器置于毛细管中加以显著避免,但代价是延长了热响应时间。
这种相对较新的温度测量技术需要进一步开发,以降低对振动的敏感性。大部分工作将必然涉及询问器的硬件和软件。传感器本身也可进一步改进,以降低对操作和湿度变化的敏感性,这些因素受光纤涂层的影响。研究可聚焦于开发优于目前 commercially available 的聚酰亚胺和丙烯酸酯涂层光纤的新型涂层。
披露
作者无任何利益冲突需要披露。
致谢
作者感谢 Luna Innovations 公司的 Tyler Gorney 和 Aida Rahim 在本应用中提供的宝贵技术指导和帮助。
提交的手稿由阿贡国家实验室(“阿贡”)的运营方芝加哥大学阿贡有限责任公司(UChicago Argonne, LLC)编写。阿贡是美国能源部科学办公室下属的实验室,由合同号 DE-AC02-06CH11357 支持运行。本工作得到了美国能源部核能办公室的资助。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 传感器询问仪 | Luna Inc. | ODiSI-A 和 -B | 这两个系统主要在速度和空间分辨率上有所不同 |
| 光纤熔接机 | Fujikura | 70S | |
| 光纤切割刀 | Fujikura | CT-3A | |
| 三孔护套剥离器 | Fiber Instrument Sales | F11301T | |
| 光纤 | OFS, Specialty Photonics Division | BF06160-02 | 聚酰亚胺涂层 |
| 光纤 | Newport Corp. | F-SM1500-4.2/50 | 丙烯酸酯涂层 |
| 连接器 | AFL Global | FUSE-LC-9U-SMA-6 | |
| 端接光纤 | OFS, Specialty Photonics Division | 552 HPWR 040 |
参考文献
- Raffel, M., Willert, C., Wereley, S., Kompenhans, J. Particle Image Velocimetry. , Springer. New York. (2007).
- Adrian, R. J. Twenty years of particle image velocimetry. Exp. Fluids. 39, 159-169 (2015).
- Vetrano, M. R., Simonini, A., Steelant, J., Rambaud, P. Thermal characterization of a flashing jet by planar laser-induced fluorescence. Exp. Fluids. 54, 1573-1583 (2013).
- Dahikar, S. K., Sathe, M. J., Joshi, J. B. Investigation of flow and temperature patterns in direct condensation using PIV, PLIF and CFD. Chem. Eng. Sci. 65, 4606-4620 (2010).
- Juškaitis, R., Mamedov, A. M., Potapov, V. T., Shatalin, S. V. Distributed interferometric fiber sensor system. Opt Lett. 17 (22), 1623-1625 (1992).
- Gifford, D., et al. Swept-wavelength interferometric interrogation of fiber Rayleigh scatter for distributed sensing. Proc. SPIE. 6770, Fiber Optic Sens and Appl V. 67700F (2007).
- Kreger, S., Gifford, D., Froggatt, M., Soller, B., Wolfe, M. High resolution distributed strain or temperature measurements in single- and multi-mode fiber using swept-wavelength interferometry. Optical Fiber Sensors. 2006, OSA/OFS 2006 4 (2006).
- Bersan, S., et al. Application of a high resolution distributed temperature sensor in a physical model reproducing subsurface water flow. Measurement. , http://dx.doi.org/10.1016/j.measurement.2015.09.018 (2015).
- Bao, X., Chen, L. Recent progress in distributed fiber optic sensors. Sensors. 12, 8601-8639 (2012).
- Ukil, A., Braendle, H., Krippner, P. Distributed temperature sensing: review of technology and applications. IEEE Sensors J. 12 (5), 885-892 (2012).
- Zhou, D., Qin, Z., Li, W., Chen, L., Bao, X. High-spatial-resolution distributed vibration measurement using time-resolved optical frequency-domain reflectometry. Proc. SPIE 22nd Int. Conf. Optical Fiber Sensors. 8421, 842115(2012).
- Ding, F., Wang, L., Fang, N., Huang, Z. Experimental study on humidity sensing using a FBG sensor with polyimide coating. SPIE-Int Soc Opt. Eng. 7990, Optical Sensors Biophotonics. II 79900C (2011).
- Palmieri, L., Schenato, L. Distributed optical fiber sensing based on Rayleigh Scattering. Open Optics J. 7 (1), http://dx.doi.org/10.2174/1874328501307010104 104-127 (2013).
- Bhargava, P., Chuang, C. K., Chen, K., Zehnder, A. Moisture diffusion properties of HFPE-II-52 polyimide. J Appl Polymer Sci. 102 (4), 3471-3479 (2006).
- Lomperski, S., Gerardi, C. Assessment of distributed fiber optic sensors for flow field temperature mapping. Proc. ASME 2014 4th Joint US-European Fluids Engineering Division Summer Meeting and 12th International Conference on Nanochannels, Microchannels, and Minichannels. , Chicago. August 3-7, paper FEDSM2014-22156 8(2014).
- Lomperski, S., Bremer, N., Gerardi, C., Lisowski, D. Performance assessment of a 50 m-long fiber optic distributed temperature sensor in a fluid dynamics experiment. Specialist Workshop on Advanced Instrumentation and Measurement Techniques for Nuclear Reactor Thermal Hydraulics. SWINTH-2016, June 15-17, Livorno, Italy, , (2016).
- Fusion Splicer 70S Instruction Manual. Fujikura Ltd., 70S_Rev2. , Fujikura Ltd. (2013).
- Lomperski, S., Gerardi, C., Pointer, W. D. Fiber optic distributed temperature sensor mapping of a jet mixing flow field. Exp. Fluids. 56, 16(2015).
重印与许可
