本文介绍了一种向人类受试者大腿施加振动触觉刺激的技术,并测量受试者针对不同刺激位置和频率组合的自主反应的准确性和反应时间。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
人工感觉反馈(ASF)系统可用于补偿下肢功能障碍个体失去的本体感觉。有效设计这些 ASF 系统需要深入理解特定反馈机制的参数如何影响用户对刺激的感知和反应。本文介绍了一种向人类受试者施加振动触觉刺激并测量其反应的方法。将旋转质量振动电机放置在受试者大腿的预定义位置,并通过定制的硬件和软件进行控制。针对研究者指定的电机位置与振动频率组合,测量受试者对振动触觉刺激的自主反应的速度和准确性。尽管本文所述方案使用按钮采集对振动触觉刺激的简单二元反应,但该技术可扩展至其他反应机制,例如使用惯性测量单元或压力传感器分别测量关节角度和负重比例。类似地,振动触觉刺激的应用也可探索用于大腿以外的身体节段。
引言
人工感觉反馈(ASF)是指向个体提供实时生物学信息的方法,通常用于补偿受损的本体感觉或其他感觉机制。ASF 长期应用于伤残人士的康复领域,以协助恢复部分身体功能和运动能力1-3,使个体能够控制原本由自主神经系统无意识调节的生理过程4。ASF 的一个子类别——生物力学生物反馈,利用外部传感器测量与平衡或步态运动学相关的参数,并通过某种施加的刺激将这些信息传递给个体。一种日益流行的生物力学反馈方法是在身体不同部位放置小型振动电机(即触觉致动器),以提供空间和时间上的反馈信息。已有文献表明,振动触觉反馈在下肢截肢、前庭功能障碍以及与年龄相关的平衡能力下降等人群中的应用具有良好的前景5-9。
要为不同应用有效实施 ASF 系统,必须充分理解控制个体对特定刺激的感知与反应机制。对于振动触觉反馈而言,其中最重要的机制包括本体感觉和感觉运动反应,特别是用户对施加振动的敏感性以及执行预期反应所需的时间。通过振动刺激传递的任何感觉信息都必须编码为振动频率、振幅、位置和序列的特定组合。因此,振动触觉 ASF 系统的设计应选择合适的参数组合,以最大化用户对刺激的感知与解读能力,同时提高相应运动反应的及时性和准确性。本方案的目标是提供一个评估平台,用于测量个体对不同类型振动刺激的反应时间与反应准确度,从而为面向不同感觉障碍人群的 ASF 系统设计提供依据。
本文所述方法基于以往关于人类对触觉和振动触觉反馈感知的研究3,5,6,并已在两项先前的研究中得到应用10,11。后两项研究采用该方案,考察了振动频率和位置对下肢截肢患者用户反应准确性和及时性的影响,结果表明这两个参数均显著影响结果指标,且可实现较高程度的反应准确性。这些结果可为未来研究及振动触觉感觉反馈(ASF)系统在临床应用中触觉致动器(tactors)的理想 placement 提供参考。Crea et al.12 的其他近期工作则在行走过程中通过施加于大腿的振动模式变化,考察用户对振动模式变化的敏感性,采用语言反馈来标识感知到的振动模式变化,而非运动反应。尽管这些语言反馈可用于测量检测准确性,但其并未考虑运动控制过程中可能存在的错误和延迟。
以下实验的主要装置由多个振动电机组成,这些电机连接至微控制器板的脉冲宽度调制输出引脚。该控制板通过通用串行总线(USB)连接到运行商用系统设计软件的计算机进行控制。电机需要额外的放大电路,以确保在较宽的振动频率范围内提供足够的电压和电流。示例放大电路如图1所示。图中的双极结型晶体管(BJT)可用尺寸更小、效率更高的金属氧化物半导体场效应晶体管(MOSFET)替代。同样,整个放大电路也可由现成的触觉电机驱动器替代,以实现更精确的控制并减小体积。每个电机都需要独立的电路,使用本文所列设备时,单个微控制器板最多可控制十个电机。
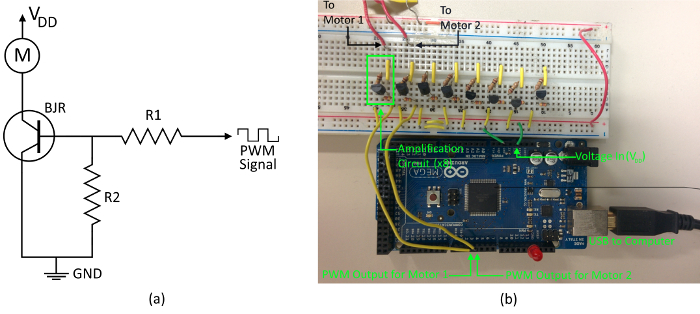
图1. 电机接线。(A)显示了一个振动电机的放大电路。每个电机都需要独立的电路,并必须连接到微控制器上唯一的PWM输出端口。此处的VDD表示由微控制器板提供的3.3 V电源,电阻R2作为下拉电阻,用于确保在施加零电压时晶体管开关保持断开状态。(B)两个电机实际接线的示例。尽管图中显示了八个独立的放大电路,但仅有两个连接了振动电机。本方案中R1 = 4.7 kΩ,R2 = 100 kΩ。请点击此处查看该图的放大版本。
访问受限。请登录或开始试用以查看此内容。
方案
以下方案已获得霍兰布卢尔维儿童康复医院研究伦理委员会的批准。
1. 电机校准
- 使用 USB 端口将微控制器板连接到计算机。
- 使用原始的微控制器软件,通过点击标有圆圈右箭头的“上传”图标,经由USB连接将自定义脚本“Motor_and_AccelerometerTest.ino”上传至开发板。
- 确保将振动级别设置为零,以使用“analogWrite”命令使电机处于关闭位置。代码应为“analogWrite(vibe1,0);”。
- 在微控制器代码中,通过初始化“vibe1”变量,指定与目标电机对应的脉宽调制(PWM)输出引脚。
注意:PWM 信号通过微控制器生成的数字信号来产生近似的模拟输出。引脚在物理微控制器板上以数字标示。例如,如果电机连接至 PWM 输出引脚“3”,则需确保在代码中声明“int vibe1 = 3;”。
- 将三轴加速度计的z轴输出连接到微控制器板的一个模拟输入端口,并将加速度计的正极和接地引线分别连接到微控制器板的5V和接地(GND)端口。
- 将加速度计安装到振动电机上,确保其 z 轴与电机的平面垂直,如图所示 图2并将电机放置在坚硬的表面上。
- 在数据采集软件中打开“Motor_Calibration.vi”文件,并通过USB端口将微控制器连接到计算机。
- 在提供的字段中,使用下拉菜单指定微控制器输入的串行端口,以及采样率和需采集的样本数量。注意:为防止加速度数据混叠,此类实验的标准采样率为 500 Hz,通常记录 1,000 个样本。
- 使用“Motor_and_Accelerometer.ino”代码,通过“analogWrite”命令再次设定供给振动电机的PWM脉冲的期望占空比,并将程序重新下载到控制电机的微控制器板上(参见步骤1.1)。例如,若要将脉冲数设为100,代码应为“analogWrite(vibe1,100);”。 表1 列出了PWM值及其对应的占空比。
- 在“MotorCalibration.vi”界面上使用快速傅里叶变换(FFT)显示,识别最大峰值并记录对应的振动频率值(来自横轴)。
- 重复步骤 1.7–1.8,调节 PWM 水平直至达到目标频率,记录每一组 PWM-频率对应值。例如,若目标频率为 100 Hz,则重复执行步骤 1.7–1.8,直至水平轴上 100 Hz 标记处出现最大峰值。
注意:本实验方案所用振动电机的目标振动频率应位于 60–400 Hz 范围内,以更好地匹配文献中所述皮肤机械感受器的响应频率5,10,13. - 对每个电机重复步骤 1.2.2 至 1.8,使用电子表格或纸笔手动记录每个电机的 PWM-频率关系。
- 打开“Experiment_1.vi”文件。针对每个电机,右键单击频率下拉菜单并选择“Property”。在“Edit Items”选项卡中,使用表格输入步骤1.8–1.9中确定的所需频率及对应的PWM水平。选择“OK”退出。
- 对测试期间要使用的系统设计软件中的每个虚拟接口(VI)文件,重复步骤 1.11例如, “Experiment_2.vi”,“Experiment_3.vi” 等等。).
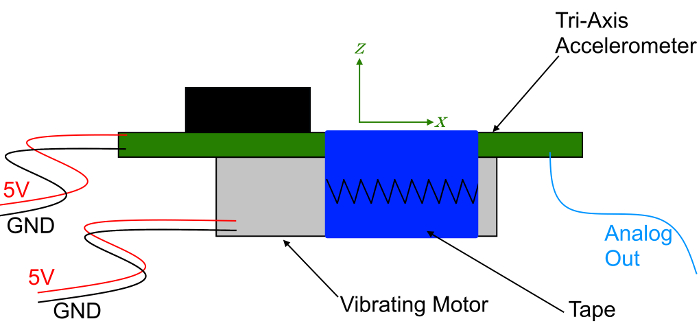
图 2. 安装在电机上的加速度计。 三轴加速度计(绿色)安装在纽扣电机上,其 z 轴垂直于电机的平面,以便校准。通过不同的占空比激活每个电机,并由加速度计记录相应的振动频率。 请点击此处查看该图的放大版本。
2. 安装电机
- 完成所有电机的校准后(第 2 节),将电机安装至大腿部位。
- 为实现本文所述实验结果,需将一个电机分别置于大腿的前侧、后侧、内侧和外侧表面,位置大约位于大转子与股骨外侧髁之间中点处(对于膝上截肢者,则位于残肢的远端部分中点附近)。
注意:每个电机的具体位置可能因研究问题和关注区域的不同而有所变化,同时可能受到解剖学和生理学因素的影响,例如皮肤中机械感受器的类型及其空间分布。
- 为实现本文所述实验结果,需将一个电机分别置于大腿的前侧、后侧、内侧和外侧表面,位置大约位于大转子与股骨外侧髁之间中点处(对于膝上截肢者,则位于残肢的远端部分中点附近)。
- 使用双面胶带将电机直接固定在皮肤上。
注意:无需剃除每个电机周围的毛发,但剃除可能有助于提高其与皮肤的粘附效果(图 3)。若研究关注衣物、假肢衬垫或其他材料对使用者感知的影响,则应将电机置于该类材料表面,而非直接接触皮肤。
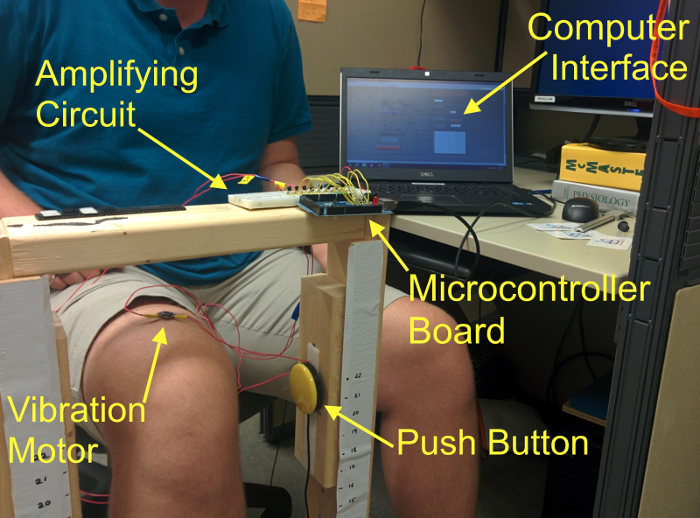
图3. 实验测试平台。 专门设计了一个测试平台,用于安装微控制器板和按钮。电机可直接贴附于皮肤(如图所示),也可在电机与皮肤之间放置假肢衬垫。请点击此处查看该图的放大版本。
3. 实验1:施加刺激并记录反应时间
- 通过使用控制器配套的软件包打开“LVIFA_Base.pde”文件,并重复步骤1.1,将“Motor_and_Accelerometer_Test.ino”替换为“LVIFA_Base.pde”脚本,重新烧录微控制器板的固件,以实现通过数据采集软件对该板进行控制。
- 使用串行转USB连接线将按钮直接连接至计算机的USB端口。确保已安装所有必要的驱动程序。
- 打开“Experiment_1.vi”界面。
- 在“Experiment_1.vi”界面中,分别从标有“Motor Input”和“Green Button”的下拉菜单中选择相应的串行端口识别编号,以指定连接电机和按钮的微控制器板所使用的串行端口。可通过计算机操作系统的设备管理器工具来确定串行端口的识别编号。
- 选择用于记录结果的文件,并启动程序。
- 在“Experiment_1.vi”界面中,通过下拉菜单为每个电机选择将要激活的电机和频率。当受试者感受到振动时,要求其用施加反馈的腿部按下按钮。按钮被按下后,在数据采集软件界面中确认响应,观察到计时器停止计数即表示已确认;随后通过下拉菜单选择下一组新频率,重置电机以进行下一次试验。
- 实验结束后,使用下拉菜单将所有电机频率调回零位,并点击“Stop Program”按钮,以终止与电机控制板的连接。
4. 实验2:区分不同刺激
注意:本实验可完全独立于实验1进行。可使用单个电机或多个电机。电机的具体位置可根据应用和研究问题而变化。
- 使用串行-USB连接器将第二个按钮开关连接到另一个USB端口。
- 打开“Experiment_2.vi”数据采集界面。
- 根据具体的研究应用需求,将电机放置在相应的位置和配置中。例如,将单个电机放置在大腿的前、后、外侧和内侧表面,位置位于大转子与股骨外侧髁之间中点处(对于截肢者则置于残肢远端),以检测腿部各部位的频率敏感性10,11。
- 使用与步骤3.4相同的程序,指定微控制器板和两个按钮开关所连接的串行端口。务必记录每个按钮开关所对应的端口分配。
- 通过点击软件界面上的“Motor”图标,选择需要激活的特定电机以及期望的频率序列。例如,假设测试三个频率:140 Hz、180 Hz 和 220 Hz。则可设计一系列测试组合,如(1)180 Hz 后接 140 Hz,(2)220 Hz 后接 140 Hz,以及(3)180 Hz 后接 220 Hz。
- 输入延迟启动时间和刺激持续时间。延迟时间和刺激时间通常均设置为1.5秒。
- 启动程序。
注意:在步骤4.6中设定的延迟时间结束后,程序将按照步骤4.5中选择的成对频率序列激活相应的电机。例如,若在步骤4.5中选择了180 Hz与220 Hz的对比,则相应电机会先以180 Hz振动指定时长,随后切换至220 Hz。 - 让受试者按下两个按钮开关中的一个,以判断所感知的第二个频率是高于还是低于第一个频率。程序将自动记录受试者的反应。
访问受限。请登录或开始试用以查看此内容。
结果
图4展示了用于确定单个电机在180 Hz振动频率下PWM值的校准曲线。从50%的占空比开始,逐步调整PWM值,直至主频峰值出现在180 Hz处。成功的校准实验应在主振动频率处显示出明显的峰值。若加速度计与电机之间或电机与支撑表面之间的固定不牢,可能导致快速傅里叶变换(FFT)结果较为弥散,缺乏清晰的峰值。此时,应在调整安装部件以确保连接更稳固后,重新进行校准实验。
图5A展示了在十名健康受试者和三名截肢者的大腿前表面施加三种振动频率(140 Hz、180 Hz 和 220 Hz)时,实验1中记录的刺激与按键反应之间的时间10。采用重复测量方差分析(ANOVA)及使用Bonferroni校正的Tukey事后检验,以识别每种频率的特定效应。这些数据显示,在健康人群中,每种频率下的数据分布相对集中,且频率效应显著。区分成对振动频率的反应时间如图5B所示,可采用与单频率测试相同的分析方法进行分析。类似的方法也可用于分析电机位置、响应机制(例如,用手或...
访问受限。请登录或开始试用以查看此内容。
讨论
本实验方案的目的是为评估振动触觉ASF应用中的刺激参数提供一个框架。具体而言,该框架考察了振动频率、振幅、位置和序列对用户感觉运动反应的影响。此框架可进一步扩展,以纳入其他可能更具临床相关性的用户反应类型,例如屈曲关节或从一条腿向另一条腿转移体重。此类改变需要略微调整硬件配置,主要是将按钮替换为惯性测量单元(IMUs)或压力传感器等设备,并相应地修改虚拟界面。类似地,尽管本方案要求受试者处于坐姿状态,但只需对硬件进行少量修改,即可过渡到更具临床相关性的姿势,例如站立平衡或行走试验。
在两个实验中,受试者可根据具体的研究问题和预期反应,用手、腿、脚或其他方式按压按钮。此外,采用该基本方案的进一步研究可用于探索不同反馈编码策略、反馈位置以及将其整合到新型或现有假肢中的效果。例如,在将振动触觉反馈应用于下肢假肢时,可考察假肢接受腔和衬垫对使用者感知刺激敏感性的影响。尽管本文所述方案需要通过界面进行振动电机的半手动激活,但可轻松修改以实现电机对来自外部传感器的运动学或动力学测量信号的响应性启动。使用诸如惯性测量单元(IMUs)、角度计、压力传感器等测量设备, 等等。,可开...
访问受限。请登录或开始试用以查看此内容。
披露
作者无任何利益冲突需要披露。
致谢
本方案由加拿大自然科学与工程研究理事会(资助号 RGPIN 401963)资助的研究项目开发。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 振动寻呼电机 | Precision Microdrives | Model 310-101 | 硬币型偏心旋转质量电机。 可根据需要准备足够数量,以测试所有感兴趣的位置和相互作用 |
| 三轴加速度计 | Dimension Engineering | ADXL 335 | 高性能模拟加速度计,带宽为 500 Hz,输入电压范围为 3.5–15 V。适用于运动、倾斜和坡度测量,以及振动和冲击感知。 |
| Arduino Uno | Arduino | DEV-11021 | 用于与三轴加速度计通信的微控制器板 |
| Arduino Mega 2560 | Arduino | DEV-11061 | 用于与振动电机接口的微控制器板。 |
| LabVIEW | National Instruments | 数据采集软件,用于控制电机并显示加速度计信号 | |
| Arduino IDE 软件 | Arduino | v. 1.6.5 | |
| 按钮开关 | Bridges | Buddy Button | 有线开关,具有 2.5 英寸/6.35 厘米的触发表面,提供听觉提示音和触觉反馈。 |
| 可选: | |||
| 专用触觉电机驱动器 | Texas Instruments | DRV2605L | 可用于替代步骤 1 中描述的整个放大电路。 |
| 柔性可穿戴角度计 | Biometrics Ltd. | SG110 | 双轴柔性角度计,可测量最多两个运动平面内的角度,可用于替代按钮开关,以测量关节对刺激的运动响应。 www.biometricsltd.com/gonio.htm |
参考文献
- Tate, J. J., Milner, C. E. Real-time kinematic, temporospatial, and kinetic biofeedback during gait retraining in patients: a systematic review. Phys. Ther. 90 (8), 1123-1134 (2010).
- Onate, J. A., Guskiewicz, K. M., Sullivan, R. J. Augmented feedback reduces jump landing forces. J. Orthop. Sports Phys. Ther. 31 (9), 511-517 (2001).
- Cholewiak, R. W. The perception of tactile distance: Influences of body site, space, and time. Perception. 28 (7), 851-875 (1999).
- Zhang, Z., Wu, H., Wang, W., Wang, B. A smartphone based respiratory biofeedback system. Proc. 2010 3rd Int. Conf. Biomed. Eng. Informatics. 2, 717-720 (2010).
- Wentink, E. C., Mulder, A., Rietman, J. S., Veltink, P. H. Vibrotactile stimulation of the upper leg: Effects of location, stimulation method and habituation. Proc. Annu. Int. Conf. IEEE Eng. Med. Biol. Soc. , 1668-1671 (2011).
- Rusaw, D., Hagberg, K., Nolan, L., Ramstrand, N. Can vibratory feedback be used to improve postural stability in persons with transtibial limb loss? J. Rehabil. Res. Dev. 49 (8), 1239-1254 (2012).
- Goodworth, A. D., Wall, C., Peterka, R. J. Influence of feedback parameters on performance of a vibrotactile balance prosthesis. IEEE Trans. Neural Syst. Rehabil. Eng. 17 (4), 397-408 (2009).
- Asseman, F., Bronstein, A. M., Gresty, M. A. Using vibrotactile feedback of instability to trigger a forward compensatory stepping response. J. Neurol. 254 (11), 1555-1561 (2007).
- Fan, R. E., Culjat, M. O., et al. A haptic feedback system for lower-limb prostheses. IEEE Trans. Neural Syst. Rehabil. Eng. 16 (3), 270-277 (2008).
- Sharma, A., Torres-moreno, R., Zabjek, K., Andrysek, J. Toward an artificial sensory feedback system for prosthetic mobility rehabilitation: Examination of sensorimotor responses. J. Rehabil. Res. Dev. 51 (6), 416-425 (2014).
- Sharma, A., Leineweber, M. J., Andrysek, J. The effects of cognitive load and prosthetic liner on volitional response times to vibrotactile feedback. J. Rehabil. Res. Dev. , (2016).
- Crea, S., Cipriani, C., Donati, M., Carrozza, M. C., Vitiello, N. Providing Time-Discrete Gait Information by Wearable Feedback Apparatus for Lower-Limb Amputees: Usability and Functional Validation. IEEE Trans. Neural Syst. Rehabil. Eng. 23 (2), 250-257 (2015).
- Bolanowski, S. J., Gescheider, G. A., Verrillo, R. T., Checkosky, C. M. Four channels mediate the mechanical aspects of touch. J. Acoust. Soc. Am. 84 (5), 1680-1694 (1988).
- Giggins, O. M., Persson, U. M., Caulfield, B. Biofeedback in rehabilitation. J. Neuroeng. Rehabil. 10 (1), 60(2013).
- Shull, P. B., Jirattigalachote, W., Hunt, M. A., Cutkosky, M. R., Delp, S. L. Quantified self and human movement: A review on the clinical impact of wearable sensing and feedback for gait analysis and intervention. Gait Posture. 40 (1), 11-19 (2014).
- Goodworth, A. D., Peterka, R. J. Sensorimotor integration for multisegmental frontal plane balance control in humans. J. Neurophysiol. 107 (1), 12-28 (2012).
访问受限。请登录或开始试用以查看此内容。
重印与许可
