设计了一种设备,用于向非专业观众展示基于肌电图的控制技术。在首台设备取得成功后,又研制了第二台设备,其功能更加灵活,可用于演示和研究目的。本实验方案描述了构建和校准这两台设备的全过程。
本文内容
摘要
摘要
本文介绍了两种“仿生点击器”系统,第一种旨在用于教学目的的肌电图(EMG)控制系统的演示,第二种则用于科研目的。基于肌电图的控制系统可采集肌肉激活时产生的电信号,并将这些信号用作控制器的输入。EMG控制器在假肢中广泛应用,用于控制肢体运动。
Mark I(MK I)点击器允许使用者通过抬起食指来切换演示文稿的幻灯片。该设备基于微控制器和生物信号屏蔽模块构建,引起了公众和科研界的广泛关注。
本文介绍的 Mark II(MK II)设备旨在成为一个成本更低、外形更简洁且高度可定制化的系统,能够轻松修改并直接传输肌电图(EMG)数据。该设备采用具备无线功能的微控制器和肌肉传感器构建而成。
引言
康复工程与辅助技术Aspire研究中心致力于研究适用于相关兴趣领域内不同学科之间且可相互转化的技术,这些领域包括但不限于中风、肌营养不良、截肢、老龄人群以及专业技能训练。该中心参与的一项研究领域是神经假体。在用于控制神经假肢手臂的多种技术中,肌电图(EMG)是控制系统最常用的输入信号之一1,2,3,4,5,6。这在很大程度上归因于其相较于其他控制系统更易于使用且成本较低7。近年来开发的3D打印假肢,例如Ada手,采用此类控制方式时成本仅需1,000美元8,9,10。然而,在向公众展示此类系统时,若无截肢者协助,则难以实现有效演示。
为了提高公众对本领域科研活动的认知,开发了一种仿生式点击器演示装置。采用基于实物的演示方法非常重要,因为它能够吸引注意力,并加快对所授主题的学习与理解11。我们的装置不仅有助于讲授肌电图(EMG)的概念,还能增进人们对现代技术最新发展的了解。此外,它还能激励年轻一代选择科学、技术、工程和数学(STEM)领域的学习方向。
第一代仿生点击器(Bionic Clicker MK I)采用实验室中已有的现成部件制成。该设备由微控制器、生物信号扩展板12、电极、控制板、无线通信板和一块9 V电池组成。设备通过采集位于食指与拇指之间的拇短展肌的肌电活动实现功能。当肌电信号达到预设阈值时,设备会模拟键盘操作,发送“向右按键”信号以触发幻灯片切换。控制板支持手动发送“向右”和“向左”按键指令(用于前进或后退幻灯片),并在现场演示过程中出现异常时,可用于覆盖肌电输入信号。
作为医学物理与生物医学工程系公众参与活动的一部分,我们向公众展示了“仿生点击器”。该展示获得了观众的热烈反响,并激发了开展多项合作的兴趣。在首台设备取得成功后,我们设计了该设备的第二代版本。
第二代设备的设计目标是制造出一种比第一代设备更便宜、更轻便且可定制性更高的装置。该设备的用途是设计一种能够方便地针对学生项目进行修改,并可低成本地整合到现有项目中的工具。与其他现有设备1,2,3,4,5,6相比,该设备的主要优势在于其使用简便、体积小且成本低。尽管仿生点击装置的分辨率可能不及其他研究设备(如触发装置),但其性能已完全足够。MK II 非常适合作为任何利用肌电阈值来触发设备(例如假肢控制器或辅助装置)系统的理想基础。
该设计基于一个具备无线功能的微控制器和一个肌肉传感器。此外还包括一块3.7 V 150 mAh的锂聚合物电池、一个手动控制板以及一个3D打印外壳。图3展示了不同设计之间的差异概览。MK II 型在基本功能上与原始设备相同,但在新应用方面具有显著更强的扩展潜力,例如无线肌电图(EMG)监测。
方案
该方案遵循伦敦大学学院人类研究伦理委员会的指导方针。
警告:本方案包含电击危险和烫伤危险(电烙铁);在开始本方案前请仔细阅读全部注意事项。本方案涉及将设备连接至皮肤。务必确保在任何情况下皮肤与市电之间均无导电通路。切勿触碰电烙铁的加热元件。加热导线时应使用镊子或夹具夹持。使用过程中保持清洁海绵湿润。不使用电烙铁时,务必将其放回支架,切勿直接放置在工作台上。不使用时应关闭设备并拔掉电源插头。
1. 组装基础组件
注意:图3 概括展示了本方案的各个步骤。
- 要构建仿生点击器 MK I,请将生物信号传感器扩展板插入微控制器中,并将肌电(EMG)电缆拧入扩展板上的 E、M 和 GND 螺丝端子(见图 4)。然后继续进行步骤 1.6。
- 要构建 MK II,请从上方将一排三个排针插入肌肉传感器的 +、- 和 SIG 孔中(见 图 5),并在底部进行焊接。
- 使用钳子将排针中部弯折 90°,使排针处于适合外壳的正确位置。
- 如果使用拇收肌作为输入信号源,则继续进行步骤 1.3;否则跳转至步骤 1.4。
- 从肌肉传感器上拆下短的黑色参考电缆。
- 使用剥线钳将三根肌电(EMG)电缆剪至合适长度,使其可从手腕延伸至手背。使用剥线钳剥去三根 EMG 电缆末端的绝缘层。
- 将黑色导线裸露的一端插入肌肉传感器的 R 孔,蓝色导线插入 E 孔,红色导线插入 M 孔(图 5)。在肌肉传感器的底面将导线焊牢。然后进入步骤 1.5。
- 将两个电极片卡入肌肉传感器底面,另一个电极片插入黑色参考电缆的连接器中。
- 使用电极片将肌肉传感器粘贴在选定的肌肉上,并将黑色参考电极放置在合适的位置。
- 将 8 根单芯多股导线剪至适当长度,并剥去每根导线两端的绝缘层:其中 5 根短导线(7 cm),用于连接微控制器与控制板(分别为红色、黑色、绿色、白色和蓝色),以及 3 根较长导线(约 12 cm,具体长度取决于手腕尺寸)(分别为红色、黑色和绿色),用于从手腕一侧延伸至另一侧。
注意:如果将肌肉传感器放置在其他肌肉上,请确保较长的导线能够从肌肉传感器位置连接至无线微控制器位置。- 将导线插入微控制器中准备焊接:2 根红色导线插入 3V 孔,2 根黑色导线插入 GND 孔,长的绿色导线插入 A0 孔,短的蓝色导线插入 2 孔,长的白色导线插入 3 孔,短的绿色导线插入 5 孔。在微控制器底面将导线焊牢。
- 将 3 根长导线的另一端按以下顺序焊接到 3 个排母上:红色、黑色、绿色。参见 图 5。如果未使用拇收肌,则继续进行步骤 2。
- 将肌电(EMG)传感器电极片按 图 6 所示放置在手上,其中两个电极分别位于拇收肌的两端,另一个 EMG 传感器电极片置于手背中部。
- 将电极片卡入肌肉传感器电缆的连接端(推入式安装)。蓝色和红色电极位于肌肉上方,黑色电极位于手背。
2. 测试肌电输出
- 从参考文献部分的链接14下载生物信号屏蔽库。解压后将其放入集成开发环境(IDE)的库文件夹中(通常位于文档/Arduino/libraries)。然后继续执行步骤2.3。如果构建的是MK II版本,请转至步骤2.2。
- 按照说明15将微控制器开发板添加到IDE中。
- 下载适用于MK I的“ThresholdTest.ino”文件,或适用于MK II的“BLEThresholdTest.ino”和“BluefruitConfig.h”文件,并在IDE软件中打开(补充文件)。
- 先将笔记本电脑从电源插座拔下,然后——且仅在此之后——通过通用串行总线(USB)线缆将微控制器连接至笔记本电脑。
- 将相应版本的阈值测试程序上传至微控制器,然后打开串行监视器(工具>串行监视器)。此时将显示肌电(EMG)的输出结果。
- 左右移动食指,然后在不移动食指的情况下活动整个手部。分别记录下每种情况下的显示数值。
注意:使用MK II时,请确保导线不发生移动,因为该设备对此类方式产生的噪声极为敏感。 - 选择一个数值,该数值应高于仅活动手部时观察到的值,但低于左右移动食指时观察到的值。记下此数值。
注意:选择该数值的目的是确保设备仅在发生明确的食指动作时才被激活。此数值即为“阈值触发值”(Threshold Trigger Value),即设备被激活的临界值。肌电传感器具有可手动调节的增益设置,若难以确定合适的阈值,可调整该设置。必要时可能需要更换电极。若使用的是示指展肌(abductor indicis muscle),建议将增益设为最小值作为起始点。增益通过肌电传感器上标有“GAIN”的电位器进行调节,可用小型一字螺丝刀进行调整。
3. 测试阈值
- 下载适用于 MK I 的 'BoomTest.ino' 或适用于 MK II 的 'BLEBoomTest.ino' 和 BluefruitConfig.h,并在 IDE 软件中打开。
- 编辑提供的代码,将 'PLACE_YOUR_THRESHOLD_TRIGGER_VALUE_HERE' 替换为之前在步骤 2.8 中确定的阈值触发值。该值位于 MK I 代码的第 37 行,或 MK II 代码的第 47 行。
- 将正确版本的 BoomTest 上传至微控制器,然后打开串行监视器(工具>串行监视器)。
- 移动手部(不要左右移动食指);串行输出中无任何显示。
- 左右移动食指;屏幕上出现单词 'BOOM'。
注意:如果 'BOOM' 在错误的时间出现或完全不出现,请检查连接并返回步骤 2.7。
4. 3D 打印 MK II 外壳
- 如果制作MK II版本,请下载外壳全部5个部件的stl文件(所有5个部件见图7)。通过任意首选方法打印外壳部件,然后进入步骤5.2。如果制作MK I版本,请直接进入第5节。
注意:外壳已成功通过熔融沉积成型16(FDM)和光刻打印技术17完成打印。
5. 焊接控制板
注意:如果构建 MK II,请继续执行步骤 5.2。
- 按照 图8A 所示,将两排排针、五个 10 KΩ 电阻、一个滑动开关和两个轻触开关放置在相应位置;然后在电路板背面将它们焊接到位。
- 使用美工刀沿着 图8A 中的灰色线条切割条形板上的铜箔走线,以切断相应铜箔通路。这样可以使各条走线在电路板上实现多种功能。
- 使用剥线钳裁剪 7 根适当长度的导线(黑色、红色、蓝色、橙色、白色、棕色和黄色),使其能够从 forearm 延伸至 upper arm(约 30 cm)。另裁剪一根 7 cm 长的红色导线、一根 3 cm 长的黑色导线,以及两根分别为 4 cm 长的橙色和蓝色导线。
- 使用剥线钳将所有导线两端的绝缘层剥除。
- 按照 图9 所示的电路图,将导线布置到控制板上,并在电路板背面焊接到位。
- 将较长的红色和黑色导线焊接到一对排针上,然后将其他较长的导线按以下顺序焊接到一排排针上:蓝色、橙色、白色、棕色、黄色。
- 将无线模块的 5V 和 GND 引脚焊接到控制板上的排针。
- 将短橙色导线焊接到无线通信模块的第 2 引脚,将短蓝色导线焊接到第 3 引脚。
- 按照 图10A 所示,放置三个 10 KΩ 电阻、一个滑动开关和两个轻触开关,并在电路板背面焊接到位。
- 使用美工刀沿着 图10A 中的灰色线条切割条形板上的铜箔走线,以切断相应通路。这样可使该走线在电路板上实现多种功能。
- 使用剥线钳将先前焊接到微控制器上的导线裁剪至适当长度,使其能够穿过微控制器外壳的中层并连接至控制板,同时不影响外壳闭合(图10B)。
- 根据电路图(图11)将导线布置到控制板上,并焊接到位。然后进入步骤 6.2。
6. 组装点击器并更新微控制器
- 重新组装仿生点击器,将控制板导线上的接头连接到微控制器和生物信号扩展板上(MK I 版本连接 5V 和 GND,MK II 版本连接引脚 22-30)。将电池连接至微控制器。参见图12。然后进入步骤 6.3。
- 重新组装仿生点击器,将微控制器上的接头连接至肌肉传感器(绿线接 SIG)。参见图13。
- 通过 USB 数据线将微控制器连接至笔记本电脑。
- 下载 'BionicClicker.ino' 或 'BLEBionicClicker.ino' 以及 BluefruitConfig.h 文件,并在 IDE 软件中打开。
- 编辑代码,将 'PLACE_YOUR_THRESHOLD_TRIGGER_VALUE_HERE' 替换为步骤 2.7 中确定的阈值触发值(MK I 版本位于代码第 59 行,MK II 版本位于第 83 行)。
注意:MK II 设备在无线连接时显示的名称可通过编辑代码的第 47 行进行更改。将'Bionic Clicker MK II'替换为其他名称。 - 拔下 USB 数据线,断开微控制器与笔记本电脑的连接。
7. 将设备连接到计算机
- 若使用 MK I,请按照制造商指南中的说明将无线模块与设备配对18。若使用 MK II,请按照将无线键盘连接至所用计算机的步骤,通过无线方式连接设备。
8. 测试点击器
- 打开一些文字输入软件并输入一些文本,例如“Lorem ipsum dolor sit amet”。这可以让人感知按键操作,以测试这些指令是否被发送和接收。
注意:如果电池电量过低,设备可能会出现异常行为;请始终使用新电池。- 按下手动前进按钮,观察光标向前移动;按下手动后退按钮,观察光标向后移动。抬起食指也可实现向前移动。
- 使用演示软件测试点击器时,抬起食指以推进幻灯片。
注意:覆盖开关用于开启和关闭肌电图(EMG)功能,而在两种模式下,手动前进和后退按钮均可用于推进或回退幻灯片。
9. 安装点击器
注意:如果构建 MK II,则进入步骤 9.2。
- 如果制作 MK I 型,用剪刀将双面钩环材料裁剪成适合手腕舒适佩戴的尺寸。确保环状面朝内,以免刮伤手腕。
- 将双面钩环材料裁剪成适合上臂舒适佩戴的尺寸,同样确保环状面朝内。
- 将双面钩环条裁剪成微控制器尺寸(10 cm × 5 cm)和控制板尺寸(2.5 cm × 6.4 cm)。另裁一条能紧密贴合电池的尺寸(4 cm × 12 cm)。
- 使用热熔胶枪,将钩环条的环状面粘在微控制器底部和控制板底部。
- 将控制板固定在腕带处,将微控制器和电池固定在上臂绑带上。
- 连接所有部件:9 V 电池通过 PP3 接头插入微控制器;微控制器和 e-health 扩展板通过焊接导线与控制板相连。
注意:MK I 型现已完成。
- 如果制作 MK II 型,裁剪宽度为 35 mm、长度足以环绕手腕一周的双面钩环材料(较小手腕约需 22 cm)。
- 将钩环材料穿过外壳底部的卡扣。确保环状面朝内,以免刮伤手腕。
- 将焊接在微控制器上并以母头接口结尾的导线插入肌电传感器的公头针脚接口,并通过按压方式将电极插入肌电导线的插槽中。
注意:MK II 型现已完成。参见 图 14。
结果
MK II 比 MK I 设备更经济实惠、可定制性更高,且使用更为轻便。整个 MK II 的成本仅略高于生物信号扩展板(75 美元)。该设备体积显著缩小,可佩戴于手腕而非上臂,且其无线微控制器理论上可同时支持来自 6 个肌肉传感器的输入信号。MK I 设备使用一块 9 V 550 mAh 电池时,功能性电池寿命略低于 1 小时;而 MK II 设备在用作点击器时,使用一块 3.7 V 150 mAh 电池的功能性电池寿命约为 8 小时;参见 表1 用于设备间的比较。
当在示指外展肌上使用Bionic Clicker MK II时,可能会出现问题:放大器可能发生饱和,并需要超过一秒的时间才能放电(见图15)。通过仔细放置电极并正确设置增益,可以克服此问题。该问题在Bionic Clicker MK I或任何其他常用于肌电图的肌肉上均不会出现。
在对设备进行校准以确定阈值触发值时,可观察到多个不同的数值。这些数值可分为三个范围:手部静止时的数值、手部移动时的数值以及手指发力时的数值。表2列出了每个范围内的记录值;对于静止状态和手部移动状态,显示的是最大值,而对于手指发力状态,则显示最小值。阈值应选择在手部移动值以上、手指发力值以下。若阈值更接近手部移动范围,则假阳性概率增加,而假阴性概率降低;若阈值更接近手指发力范围,则会产生相反的效果。
在紧张拇展肌时,对两种设备的假阴性和假阳性情况均进行了测试。当设备在肌肉紧张时未触发幻灯片切换,则记录为假阴性;若在无肌肉紧张时发生幻灯片切换,则记录为假阳性。两种设备均未出现假阳性问题,但MK II设备偶尔出现假阴性(发生率低于5%)。MK I设备在运行前45分钟内未出现任何假阳性或假阴性,但此后假阴性数量迅速增加,直至设备在50分钟至1小时之间完全失效(见表3)。
这些结果表明,该设备成功实现了其既定目标。 表1 表明MK II比MK I更便宜且具有更高的灵活性。 表 2 和 表3 表明该设备能按预期功能运行,可作为基于肌电图的触发装置使用。 图15 展示了使用拇展肌时可能出现的问题:这种情况在大多数肌肉中不会发生,可通过调整增益来解决。尽管这些设备存在一些问题,但其性能足以满足预期用途。
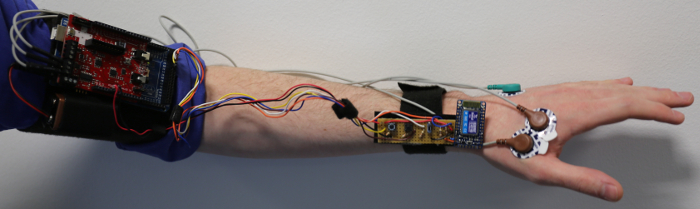
图1: Bionic Clicker MK I。该图显示了安装在左臂上的Bionic Clicker MK I及其所有组件。请点击此处查看此图的放大版本。
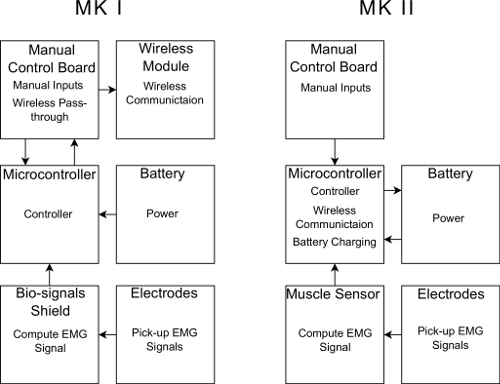
图 2:设备的框图。 每个方框代表设备的一个独立部分;每个方框内表示该部分在设备中所具备的功能。请点击此处查看该图的放大版本。
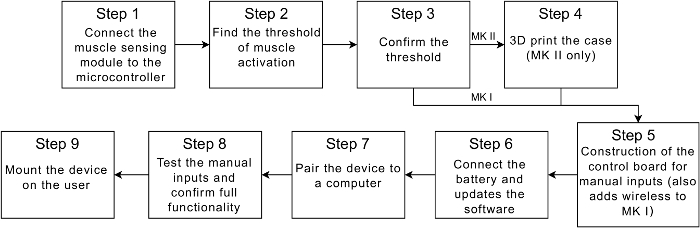
图3:设备构建步骤。 该流程图概括展示了本方案各步骤的总体流程。请点击此处查看此图的放大版本。
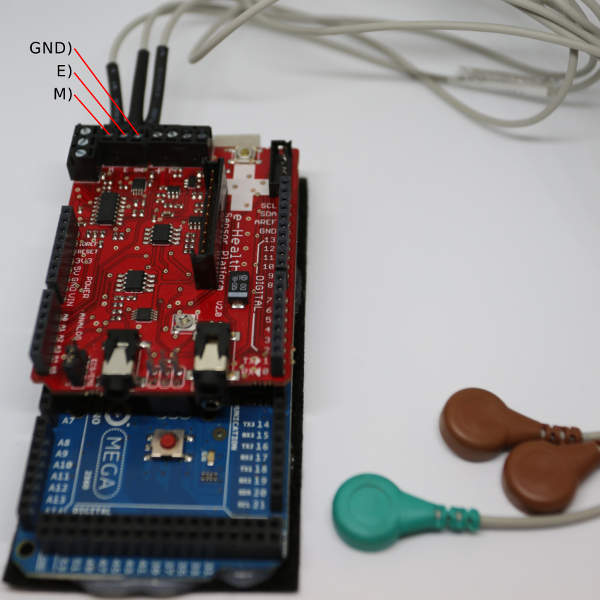
图4:初版MK I组件。 带有生物信号扩展板和电极线缆的微控制器。 请点击此处查看此图的放大版本。
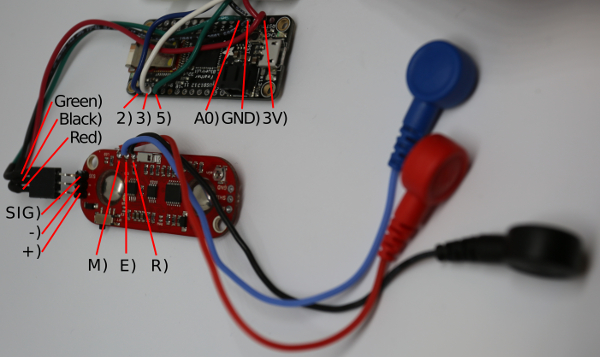
图 5: MK II 初步组装。 带有肌肉传感器及焊接连接的微控制器。 请点击此处查看此图的放大版本。
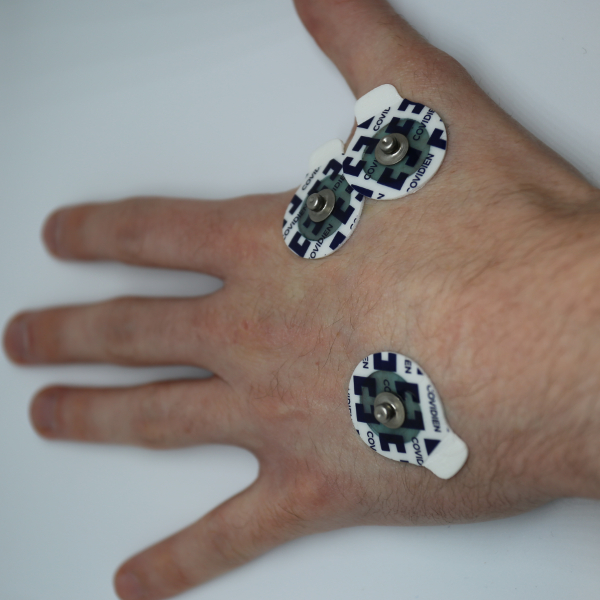
图6:电极放置。 本图展示了使用示指展肌时电极在手部的正确放置位置。请点击此处查看该图的放大版本。
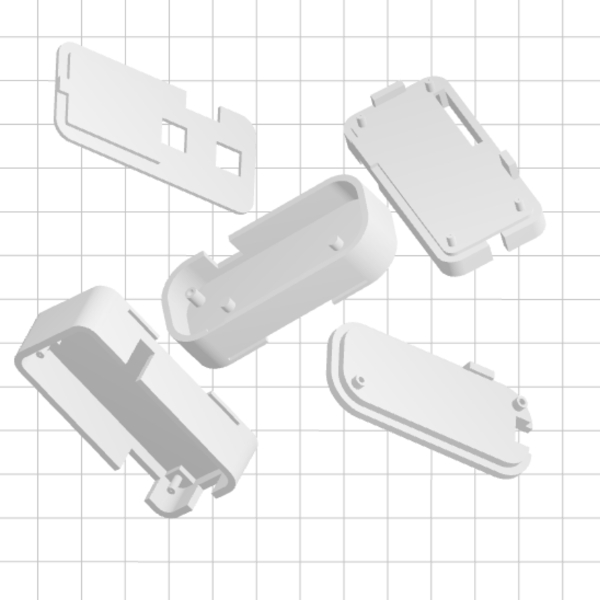
图7:MK II 外壳部件。 MK II 外壳的各个部件,已准备在光刻打印机中进行打印。请点击此处查看该图的放大版本。
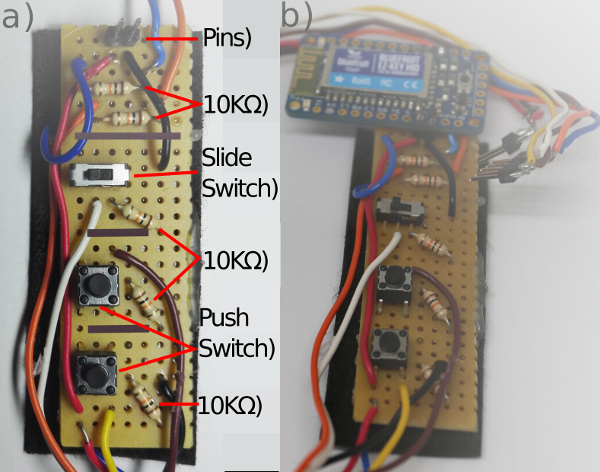
图 8:MK I 控制电路。(a)从上方拍摄的电路板(灰色标记表示条形板背面断开连接的位置)。(b)完成后的电路板。请点击此处查看此图的放大版本。
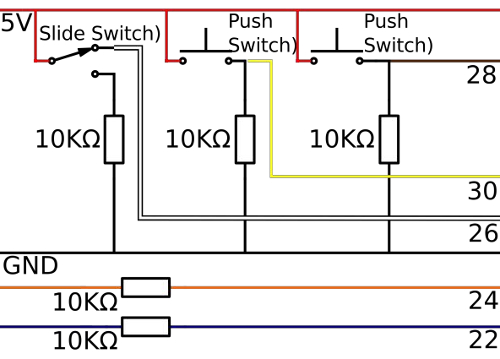
图9:MK I 控制板电路图。 MK I 控制板的电路图,显示了电阻、开关和导线之间的连接关系。 请点击此处查看此图的放大版本。
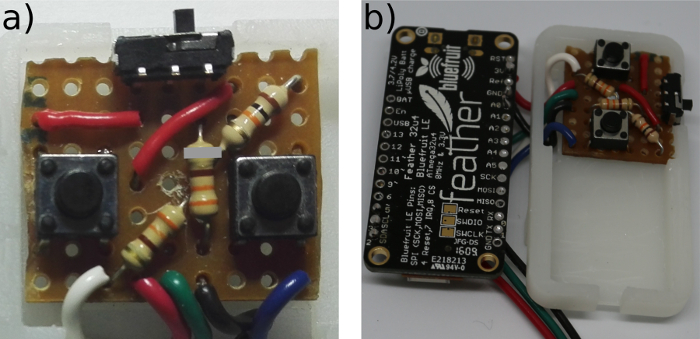
图10:MK I 控制电路。(a)从上方观察的控制板(灰色标记处为覆铜板背面断开连接的位置)。(b)完成的电路板 请点击此处查看此图的放大版本。
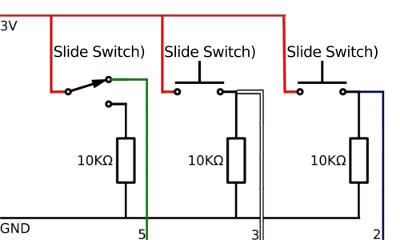
图11: MK II控制板电路图。 MK I控制板的电路图,显示了电阻、开关和导线之间的连接方式。 请点击此处查看该图的放大版本。
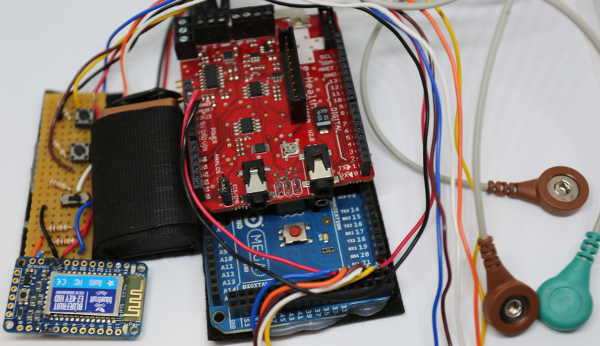
图12:组装完成的MK I装置。 本图展示了MK I设备的所有组件,这些组件尚未安装到手臂上。请点击此处查看此图的放大版本。
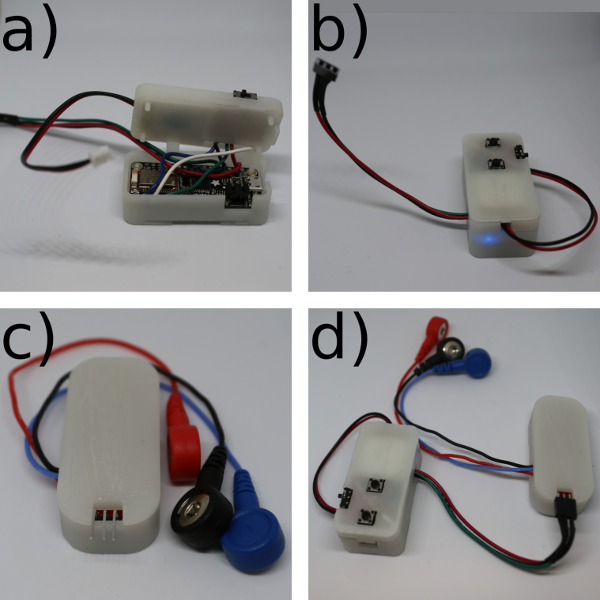
图13:组装 Clicker MK II。(a)将微控制器放入外壳底部。(b)将电池放入中段,并盖上盖子。(c)将肌电传感器放入其外壳中,并盖上盖子。(d)将微控制器与肌电传感器连接,并将电池连接至微控制器。请点击此处查看该图的放大版本。
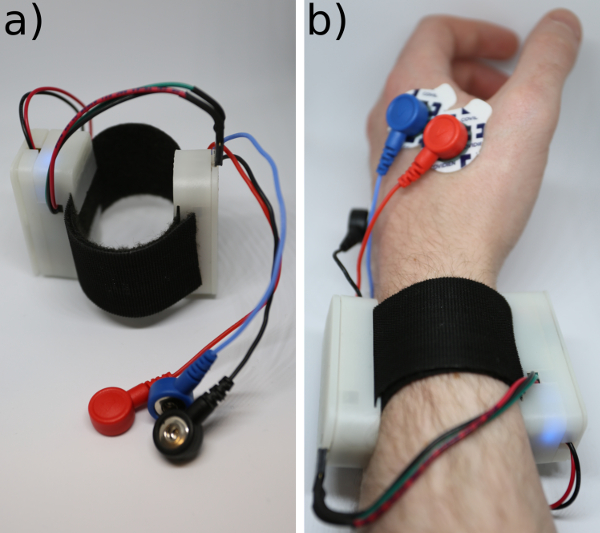
图14:完成的仿生点击器MK II。(a)安装在钩环带上。(b)佩戴在手腕上。请点击此处查看该图的放大版本。
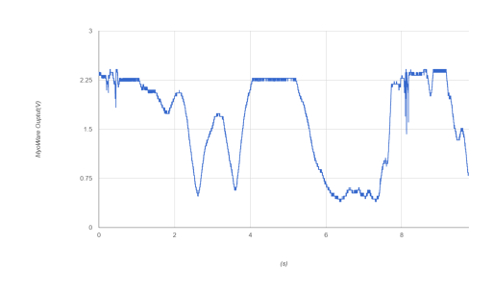
图15: 肌肉传感器的过饱和现象。本图展示了肌肉传感器发生过饱和时的情况;平台期表示肌肉激活强度超出了设备当前增益设置的范围。请点击此处查看该图的放大版本。
| MK I | MK II | |
| 肌电传感器 | 通用生物传感器 | 专用肌肉传感器 |
| 无线功能 | 独立无线模块 | 集成于微控制器板上 |
| 是否支持无线传输肌电信号? | 否 | 是 |
| 电池 | 9 V PP3 | 150 mAh LiPo |
| 工作时间 | 1 h | 8 h |
| 组装时间 | 5 h | 4 h |
| 总成本 | $150 | $80 |
| 误报率 (%) | 0 | 0 |
| 漏报率 (%) | 0 | 4.7 |
表1:设备比较。本表从设计到功能等多个方面对设备进行了比较。
| 静止状态(最大值) | 手部移动(最大值) | 手指紧张(最小值) | 阈值 | |
| MK I | 25 | 35 | 215 | 200 |
| MK II | 40 | 280 | 460 | 400 |
表2:校准结果。 本表展示了手部保持静止、手部运动及手指用力时获得的数值,以及所选择的阈值。
| 假阴性数量(每30秒测试一次) | 假阳性数量(自发激活) | ||||
| 前45分钟 | 45分钟至1小时 | 1至8小时 | 第1小时内 | 1至8小时 | |
| MK I | 0 | 35 | N/A | 0 | N/A |
| MK II | 4 | 1 | 40 | 0 | 0 |
表3:设备测试。两种设备之间假阳性与假阴性的比较。
MK I 和 MK II 的补充代码文件:
请单击此处下载“BionicClicker.ino”
请单击此处下载“BLEBionicClicker.ino”
请单击此处下载“BLEBoomTest.ino”
请单击此处下载“BLEThresholdTest.ino”
请单击此处下载“BoomTest.ino”
请单击此处下载“ThresholdTest.ino”
请单击此处下载“Feather-Featherbase.stl”
请单击此处下载“Feather-Feathermid.stl”
请单击此处下载“Feather-Feathertop.stl”
请单击此处下载“Myo-Myobase.stl”
请单击此处下载“Myo-Myolid.stl”
讨论
当使用MK II检测示指展肌时,信号饱和问题并不像初看时那样严重。通过仔细放置电极并正确设置增益,即可避免该问题,尤其是在将设备用作点击器时。除非需要精确记录示指展肌的活动情况,否则这几乎不会构成任何问题。在增益设置正确后,其他任何肌肉均未观察到过饱和现象。MK II出现假阴性结果的原因在于使用示指展肌时难以选择合适的阈值。对于较大的肌肉而言,非自主激活与自主收缩之间的信号幅度差异更大,因此可以选择一个远离假阳性与假阴性区域的阈值点。在某些特别小的手部,示指展肌可能过小,导致电极无法正确放置(不过使用更小的电极片可能解决这一问题)。
MK II 更长的电池续航时间在多种情况下都非常有用。首先,MK I 设备在使用 45 分钟后开始出现运行不稳定的情况,因此无法用于较长时间的演示。其次,由于 MK II 具备数小时的电池续航能力,可将其作为实用设备的控制输入装置;并且只需略微增加物理电池尺寸,即可将其用作全天候监测设备。该无线微控制器具有 6 个模拟输入端口和 13 个数字输入端口;这意味着该设备可以接收来自多个肌肉传感器的信号,从而构建出具有更多控制自由度的设备。还应注意,肌肉传感器可被任何具有模拟输出的生物传感器替代,以构建使用其他生物信号作为输入的设备。该设备的代码也可轻松修改,以改变其功能。通过对软件和硬件进行调整,可对该设备实现简单而多样的功能改进。
该设备目前存在一个局限性,即肌电输出无法以高数据率进行无线传输,因为这可能会导致无线微控制器缓冲区过载。另一个局限性在于该技术使用拇短伸肌作为输入信号来源,而该肌肉体积很小,导致手部电极的间距几乎重叠;如果使用者手部特别小,则可能无法将电极准确放置于该肌肉上方。
与更昂贵的设备相比,该设备在潜在研究项目的灵活性方面具有多项优势。其成本较低:设备本身价格为80美元,额外的肌电图(EMG)通道仅需35美元,非常适合规模较小或学生主导的项目。该设备易于定制,软件可轻松编辑,并可更改输入以适配其他硬件。设备体积小巧,佩戴者无需携带沉重或笨重的装备。此外,该设备在其他设备上显示为无线键盘,因此可轻松集成到任何兼容的无线设备中。该设备已被整合进一种辅助装置,相关成果将在不久的将来发表。
由于MK II体积小巧且易于定制,目前已被考虑作为无线肌电图模块和无线触发机制整合到多个研究项目中。它还被用作硕士生课程中某次实验课的基础平台。我们希望对该设备进行的主要改进是提高无线传输速率;目标是达到10 Hz,但该目标将通过硬件还是软件实现,仍有待确定。
方案中最关键的步骤是 2.6 和 2.7 步:阈值触发值的选择。在第 2.6 步中,需特别注意肌电图(EMG)电缆的移动,因为这些电缆可能充当天线并产生运动伪影;然而,只要保持电缆静止,就不会出现问题。在第 2.7 步中,如果所选值过高,会导致假阴性结果;如果该值过低,则会导致假阳性结果。以示指展肌为例,很难找到一个完全避免偶尔出现假阴性的阈值,而对于较大的肌肉,此问题似乎并不明显。如果仍难以确定正确的阈值,可通过将增益调至最小值并逐步提高,直到串行读数显示非激活状态与激活状态之间存在显著差异,同时确保数值始终低于饱和点,从而校正增益。
总体而言,MK II 作为潜在的研究设备相比 MK I 有了显著改进,但由于 MK I 具有更强的视觉冲击力,未来仍可能被用于公众参与活动中。
披露
作者无任何利益冲突需要披露。
致谢
该项目由工程与物理科学研究理事会(EPSRC)(EP/K503745/1)、国家卫生研究院(NIHR)生物医学研究中心(BRC)(BRC272/HI/JG/101440)以及伦敦大学学院变革者项目资助。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 适用于 Mark I | |||
| 设备 | |||
| 笔记本电脑 | 任何带 USB 接口的笔记本电脑 | ||
| USB B 型线缆 | 用于连接笔记本电脑与 Arduino 上的 USB-B 接口 | ||
| 焊接台 | |||
| 焊锡 | |||
| 热熔胶枪 | |||
| 热熔胶枪胶棒 | |||
| 物品 | |||
| 细单芯多股导线 | 黑色、红色、黄色、棕色、白色带橙条纹、蓝色 | ||
| Arduino MEGA 2560 | Arduino | Arduino MEGA 2560 | (美国以外称为 Geniuno MEGA 2560) |
| E-Health Shield v2.0 | Cooking Hacks | e-Health Sensor Shield V2.0 for Arduino, Raspberry Pi and Intel Galileo [生物识别 / 医疗应用] | |
| EMG 线缆 | Cooking Hacks | Electromyography Sensor (EMG) for e-Health Platform [生物识别 / 医疗应用] | |
| EMG 电极 | Sparkfun | SEN-12969 | |
| 9V 电池 | 任意型号 | ||
| 电源线 | 带插头的 PP3 9V 连接线 | ||
| Bluefruit EZ-KEY HID | Adafruit | 1535 | |
| 条形电路板 | Amazon.co.uk | Small Stripboard 25 X 64mm Pack of 3 | 任何类似的 2.54mm 间距、7x25 孔的条形板 |
| 轻触按钮开关 | COM-00097 | ||
| 滑动开关 | amazon.com | 20 Pcs On/Off/On DPDT 2P2T 6 Pin Vertical DIP Slide Switch 9x4x3.5mm | |
| 电阻器 | COM-11508 | ||
| 双面魔术贴 | |||
| 直针排针(可折分) | Sparkfun | PRT-00116 | 需要 2 根、2 根和 5 根 |
| 适用于 Mark II | |||
| 设备 | |||
| 笔记本电脑 | 任何带 USB 接口的笔记本电脑 | ||
| Micro USB 线缆 | 用于连接笔记本电脑与 Micro USB 接口(标准手机接口类型) | ||
| 焊接台 | 任意型号 | ||
| 焊锡 | |||
| 物品 | |||
| 细单芯多股导线 | 黑色、红色、绿色、白色、蓝色 | ||
| Feather BLE 32U4 | Adafruit | 2829 | |
| MyoWare | Sparkfun | SEN-13723 | |
| EMG 线缆 | Sparkfun | CAB-12970 | |
| EMG 电极 | Sparkfun | SEN-12969 | |
| 3.7 V 锂聚合物电池(LiPo) | Adafruit | 1317 | |
| 条形电路板 | amazon.co.uk | Small Stripboard 25 X 64mm Pack of 3 | 2.54mm 间距,7x9 行 |
| 轻触按钮开关 | COM-00097 | ||
| 滑动开关 | amazon.com | 20 Pcs On/Off/On DPDT 2P2T 6 Pin Vertical DIP Slide Switch 9x4x3.5mm | |
| 电阻器 | COM-11508 | ||
| 3D 打印部件 | 可自行 3D 打印,或通过网站打印获取 | ||
| 双面魔术贴 | |||
| 直针排针(可折分) | Sparkfun | PRT-00116 | 需要 3 个引脚 |
| 排母 | sparkfun | PRT-00115 | 需要 3 个引脚 |
参考文献
- Navarro, X., Krueger, T. B., Lago, N., Micera, S., Stieglitz, T., Dario, P. A critical review of interfaces with the peripheral nervous system for the control of neuroprostheses and hybrid bionic systems. J Periph Nerv Syst. 10 (3), 229-258 (2005).
- Yang, D. P., et al. An anthropomorphic robot hand developed based on underactuated mechanism and controlled by EMG signals. J Bionic Eng. 6 (3), 255-263 (2009).
- Chu, J. U., Moon, I., Lee, Y. J., Kim, S. K., Mun, M. S. A supervised feature-projection-based real-time EMG pattern recognition for multifunction myoelectric hand control. IEEE/ASME Trans Mechatronics. 12 (12), 282-290 (2007).
- Bitzer, S., Van Der Smagt, P. Learning EMG control of a robotic hand: towards active prostheses. Proceedings 2006 IEEE International Conference on Robotics and Automation. , Orlando, Florida. (2006).
- Cipriani, C., Zaccone, F., Micera, S., Carrozza, M. C. On the shared control of an EMG-controlled prosthetic hand: analysis of user-prosthesis interaction. IEEE Trans Rob. 24 (1), 170-184 (2008).
- Tenore, F., Ramos, A., Fahmy, A., Acharya, S., Etienne-Cummings, R., Thakor, N. V. Towards the control of individual fingers of a prosthetic hand using surface EMG signals. IEEE EMBS. 2007, 6145-6148 (2007).
- Reinvee, M., Pääsuke, M. Overview of Contemporary Low-cost sEMG Hardware for Applications in Human Factors and Ergonomics. In Proc Hum Fact Ergon Soc Annu Meet. 60 (1), 408-412 (2016).
- George, P. K., Minas, V. L., Agisilaos, G. Z., Christoforos, I. M., Kostas, J. K. Open-Source, Anthropomorphic, Underactuated Robot Hands with a Selectively Lockable Differential Mechanism: Towards Affordable Prostheses. 2015 IEEE/RSJ International Conference of Intelligent Robots and Systems. , Hamburg. (2015).
- Agisilaos, G. Z., Minas, V. L., Christoforos, I. M., Kostas, J. K. Open-Source, Affordable, Modular, Light-Weight, Underactuated Robot Hands. IEEE/RSJ International Conference of Intelligent Robots and Systems. , Chicago, Illinois. (2014).
- Minas, V. L., Agisilaos, G. Z., Melina, N. B., Kostas, J. K. Open-Source, Low-Cost, Compliant, Modular, Underactuated Fingers: Towards Affordable Prostheses for Partial Hand Amputations. 2014 36th Annual International Conference of the IEEE Engineering in Medicine and Biology Society. , Chicago, Illinois. (2014).
- Engaging the senses: object-based learning in higher education. Chatterjee, H. J., Hannan, L. , Ashgate Publishing, Ltd. (2015).
- Zainee, N. M., Chellappan, K. Emergency clinic multi-sensor continuous monitoring prototype using e-Health platform. 2014 IEEE Conference on Biomedical Engineering and Sciences (IECBES). , Kuala Lumpur. (2014).
- Paul, P., Motskin, M. Engaging the Public with Your Research. Trends Immunol. 37 (4), 268-271 (2016).
- e-Health Sensor Platform V2.0 for Arduino and Raspberry Pi. , Available from: https://www.cooking-hacks.com/documentation/tutorials/ehealth-biometric-sensor-platform-arduino-raspberry-pi-medical#step3_1 (2017).
- Arduino IDE Setup. , Available from: https://learn.adafruit.com/add-boards-arduino-v164/setup (2017).
- Ultimaker 2+. , Available from: https://ultimaker.com/en/products/ultimaker-2-plus (2017).
- Form 2. , Available from: https://formlabs.com/3d-printers/form-2/ (2017).
- Pairing to Bluefruit. , Available from: https://learn.adafruit.com/introducing-bluefruit-ez-key-diy-bluetooth-hid-keyboard/pairing-to-bluefruit (2017).
重印与许可
