本实验方案的目标是实现对振动管道引起的平衡冲刷坑内详细流场的可视化,并确定近边界处的剪切应力和法向应力。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
本文介绍了一种实验方法,用于可视化由振动管道引起的平衡冲刷坑内的详细流场,并确定近壁面剪切应力和法向应力。该方法包括在直水槽中构建管道振动系统,以及采用时间分辨粒子图像测速(PIV)系统对管道位移进行追踪并测量流场。通过互相关算法获取振动管道的位移时间序列。文中描述了处理时间分辨PIV所获得的原始含粒子图像的步骤。利用多时间间隔互相关算法计算不同振动相位下振动管道周围的瞬时流场,以避免在速度梯度较大的区域出现位移偏差误差。通过应用小波变换技术,在获得相位平均速度场之前,对具有相同振动相位的捕获图像进行精确分类。本文所述流场测量技术的主要优势在于其具有极高的时间和空间分辨率,并可同时用于获取管道动力学特性、流场信息及近壁面流动应力。利用该技术,可在诸如振动管道周围的复杂环境中开展更深入的二维流场研究,从而更好地理解相关的复杂冲刷机理。
引言
海底管道广泛用于海洋环境中输送流体或碳氢化合物产品。当管道铺设在可侵蚀的海床上时,由于波浪、海流或管道自身产生的动态运动(强迫振动或涡激振动),管道周围容易形成冲刷坑1,2。为了更好地理解海底管道周围的冲刷机理,除了测量冲刷坑的尺寸外,对管道-流体-海床相互作用区域内的湍流流场进行测量,并估算床面剪切应力和法向应力,是至关重要的1,2,3,4,5,6,7。在床面剪切应力和法向应力极难直接测定的环境中,由于流场非定常且底边界粗糙,可将近壁面瞬时应力(距边界约2 mm处)作为其替代参数8,9。在过去几十年中,关于振动管道周围冲刷现象的研究已有发表,但尚未定量呈现冲刷坑内管道周围复杂流场的具体数值3,4,5,10,11,12,13,14,15,16,17,18。因此,本文的方法学目标是提供一种新颖的实验方案,用于可视化由强迫振动管道诱导的平衡冲刷坑内的详细流场,并测定近壁面的剪切应力和法向应力。需要指出的是,本研究中的管道-流体-海床相互作用过程处于静水环境,而非存在单向水流或波浪的环境。
该实验方法包含两个重要组成部分:(1)管道(强迫)振动的模拟;以及(2)管道周围流场的测量。在第一部分中,通过使用包含伺服电机、两个连接弹簧和管道支撑框架的振动系统,在实验水槽中模拟振动管道。通过调节电机转速和连接弹簧的位置,可模拟不同的振动频率和振幅。在第二部分中,采用时间分辨粒子图像测速技术(PIV)和小波变换技术,获取不同管道振动相位下具有高时间与空间分辨率的流场数据。时间分辨PIV系统由连续波激光器、高速相机、示踪粒子和互相关算法组成。尽管PIV技术已广泛应用于稳态湍流流场的测量19,20,21,22,23,24,25,但在诸如管道-流体-海床相互作用等复杂非定常流场条件下的应用仍相对有限8,9,26,27。其原因可能是传统的单时间间隔互相关PIV算法难以准确捕捉存在较高速度梯度的非定常流场中的流动特征9,20。本文所述方法通过采用多时间间隔互相关算法,可有效解决这一问题9,28。
访问受限。请登录或开始试用以查看此内容。
方案
1. 实验室安全检查
- 复习与激光器和水槽系统使用相关的安全规则。
- 确保已满足实验室的安全培训要求。
注意:本实验使用一台5 W风冷连续波激光器(波长532 nm)和一个玻璃侧壁的直通式水槽(图1),其尺寸为长11 m、宽0.6 m、深0.6 m。针对这两套设备的基本安全建议如下:- 测试前检查激光光路中可能产生反射的表面;操作激光设备时佩戴安全护目镜。
- 实验过程中避免眼睛处于激光束同一水平面,操作光学元件或反光工具时需注意防范反射激光。
- 确保水管不会脱落,并始终防止水槽中的水溢出。
2. 水槽与海床模型设置
- 准备位于水槽中部的可冲刷海床模型。
注:本研究使用的沉积物材料为均匀分布的中砂,其中值粒径 d50 = 0.45 mm,颗粒相对 submerged 密度 Δ = 1.65,几何标准偏差 σg = 1.30。 - 使用砂面整平器对海床进行压实并整平。
- 通过水管缓慢向水槽注水,并确保在注水过程中海床表面保持平整;当水位达到海床以上 0.4 m 深度时,停止注水。
- 清理水槽顶部平台及玻璃表面,以便安装管道模型和 PIV 系统。
3. 管道模型与振动系统设置
- 使用一个预制的管道模型,该模型为直径 35 mm、长度 0.56 m 的丙烯酸圆柱体。
- 将管道模型安装在一个铝制支撑框架上,该支撑框架通过两个弹簧连接到另一个固定框架上的可移动杆,该固定框架锁定在水槽顶部导轨上,如图 2所示。使用四个轴承将支撑框架固定在固定框架内部,以确保支撑框架仅能沿垂直方向自由振动(图 2)。
- 使用连杆将可移动杆与安装在固定框架顶部的伺服电机连接。本研究中,组装后的振动系统(包括管道模型和铝制框架)的质量为 1.445 kg,其等效质量比(m*) 为 2.682;固有频率(fN)为 0.82 Hz;阻尼比(ζ)为 0.124。
- 调节可移动杆和支撑框架,使管道与海床之间达到特定的间隙比。本研究中,G/D = 1,其中 G 为管道底部与初始海床表面之间的垂直距离,D 为管道直径。
- 启动伺服电机,使管道产生受迫振动;调节支撑框架和四个轴承,以确保管道振动沿垂直方向进行。当支撑框架调节完成后,关闭伺服电机。
- 若在步骤 3.5 中海床模型受到扰动,则在开始实验前需再次对海床进行压实和平整处理。
4. PIV 实验装置
- 将激光装置放置在水槽顶部,并安装激光片光成形光学组件。
- 开启激光装置,调节激光片光成形光学组件,使在感兴趣区域内形成一个被照亮的平面片光。
注:本研究中,绿色激光片光厚度为 1.5 mm,平行于水槽玻璃壁,并沿水槽中心线垂直向下投射入水中。本研究的感兴趣区域指管道-流体-海床相互作用区域,限定于管道右侧半区,管道左侧半区将呈现其阴影。 - 设置高速相机。
注:本研究采用一台具备 12 GB 内存存储容量、最大分辨率为 2.3 Mpx(1920×1200)的高速相机(例如 Phantom Miro LAB 320)。详细操作步骤如下:- 在高速相机上安装合适焦距的镜头。将高速相机旋紧在可调高度的三脚架上,调整相机至观测区域等高位置,确保其光轴垂直于激光照明片光。
注:本研究采用一支 60 mm 定焦镜头,光圈调至最大 f/2.8。 - 使用以太网线将相机连接至计算机,并启动相机控制软件(例如 Phantom PCC 2.6);开启相机,并在控制软件界面中将其与计算机连接。
- 调节三脚架,确保相机视场覆盖管道-流体-海床相互作用区域;利用三脚架内置水平气泡使相机保持水平;调节镜头上的对焦环,确保激光片光在焦平面上清晰成像。
- 在高速相机上安装合适焦距的镜头。将高速相机旋紧在可调高度的三脚架上,调整相机至观测区域等高位置,确保其光轴垂直于激光照明片光。
5. 实验装置优化与校准
- 将示踪粒子加入水槽试验段中。
注:本研究使用的示踪粒子为直径10 μm、比重为2.7的铝粉。 - 必要时增强激光片光源的光强。
- 通过计算机上的实时相机画面观察激光片光平面上被照亮的示踪粒子,检查相机的聚焦情况;如有必要,微调对焦环,确保示踪粒子成像清晰、聚焦准确。
- 在激光片光平面内、视场范围内放置校准尺,并采集一张校准图像。
注:本研究采用的图像分辨率为1600 × 1200像素。 - 为数据采集选择合适的采样频率。
注:所选采样频率应确保一对图像之间示踪粒子的位移小于最大 interrogation 窗口长度的50%。本研究中,最大 interrogation 窗口尺寸为32 × 32像素,采用的采样频率为200帧每秒。 - 完成步骤5.1–5.5后,关闭激光器和相机。
6. 实验运行与数据采集
- 在激光源下方及水面之上放置一块透明亚克力板(厚度为 20 mm),以抑制水面波动,确保激光光路具有稳定的光学通路。
- 启动伺服电机,使管道模型产生受迫振动。
注意:本研究中,伺服电机的激励频率为 f0 = 0.3 Hz。 - 保持振动系统持续运行(时间 t =)1440 分钟,以在振动管道下方形成准平衡状态的冲刷坑。
- 开启激光器,并将输出功率调节至最佳强度;开启相机及相机控制软件,并将已校准的参数设置应用于相机;关闭实验室内的背景光源。
- 在相机控制软件中点击采集按钮,以 5.6 节选定的采样率开始记录示踪粒子携带流场的图像。
注意:本研究中每次单次记录,相机存储最多可采集 1,000 张图像。 - 数据采集完成后,检查所记录图像的质量,并确认每个 interrogation window(32×32 像素)内的示踪粒子密度是否大于 8。若满足要求,则保存记录文件;否则,通过缓慢向观测区域注入示踪溶液以提高示踪粒子密度,并重复步骤 6.3–6.5。
- 重复步骤 6.3–6.5,以采集更多数据集。
注意:本研究共采集了超过 20,000 张图像,以确保获得足够的原始数据用于计算流速、涡量、湍流特性及近壁面应力。 - 完成全部数据采集后,关闭激光器、相机和伺服电机;开启实验室背景光源。
7. 数据处理
- 打开软件;点击工具栏上的文件夹按钮,加载步骤 5.4 中拍摄的标定图像。
注意:使用用于管道位移追踪和流场计算的数据处理程序(例如 PISIOU)。 - 点击工具栏上的标尺设置按钮;在标定图像上测量一个已知距离,以计算图像的比例尺。
注意:计算得到的图像比例尺为 0.1694 mm/像素。 - 点击工具栏上的原点按钮;在每幅图像上设置坐标系的原点。
- 从记录的图像中提取振动管道的位移时间序列。
- 加载步骤 6 中获取的原始图像,然后点击参数面板,输入数据文件数量和采样频率。
- 在图像滤波菜单中应用低通滤波器。
注意:该操作将使管道边缘(待追踪目标)在处理后的图像中更容易被识别(见图 3a)。 - 在工具栏中点击PTV 模块,然后点击追踪点按钮,选择管道的中心点。进入PTV 工具,调节Gamma、光闸和中值滤波器,以突出图像中管道的轮廓。点击工具栏上的目标追踪按钮;在处理后的图像上选择目标区域(即管道),并从连续的处理图像中追踪振动管道的位移;记录振动管道的位移时间序列 η(t),用于后续的流场数据处理(见图 4)。
- 导出并保存管道位移时间序列数据,用于进一步计算。
- 从记录的图像中确定瞬时速度场。
- 进入PTV 工具,点击默认按钮以恢复原始图像,用于后续的 PIV 分析。通过点击PTV 模块关闭 PTV 模块。打开工具栏上的参数面板,设定速度矢量计算参数。
注意:本研究采用多步迭代法作为查询窗口,初始为 32 × 32 像素,随后为 16 × 16 像素,最终为 8 × 8 像素;所有步骤中相邻子窗口之间重叠率为 50%。 - 在图像滤波菜单中对原始图像应用拉普拉斯滤波函数,以增强示踪粒子的可见性,并滤除不必要的散射光(见图 3c)。
- 点击工具栏上的边界按钮,在图像上设置几何掩膜,以排除海底区域参与后续计算。点击保存边界按钮以保存边界数据。
- 点击工具栏上的运行按钮,使用互相关方法计算不同振动相位下的瞬时速度场。
注意:本研究采用多时间间隔算法,以减小因流场中高速梯度引起的偏差误差(见图 5)。所采用的多个互相关时间间隔为 Δt、3Δt、9Δt 和 21Δt(Δt = 5 ms)。满意的相关性判据大于 70%。 - 导出并保存瞬时速度场数据,用于进一步分析。
- 进入PTV 工具,点击默认按钮以恢复原始图像,用于后续的 PIV 分析。通过点击PTV 模块关闭 PTV 模块。打开工具栏上的参数面板,设定速度矢量计算参数。
- 根据 Newland 199429,30 和 Hsieh 200828 中描述的算法,从计算得到的瞬时速度场中确定相位平均速度场。
注意:本步骤的计算过程如下:- 对振动管道的位移时间序列 η(t) 应用小波变换函数,以获得每个瞬时速度场的瞬时相位。小波变换函数定义为:
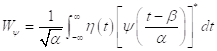 (1)
其中,WΨ 为小波系数;α 和 β 分别为尺度和位移参数;函数 Ψ 为 Morlet 函数,其表达式为 ;上标“*”表示复共轭。对应于不同管道位移的振动管道瞬时相位 Φ 可由下式计算:
 (2)
- 将具有相同相位的瞬时速度场进行平均,以获得相位平均速度场。
- 从计算得到的相位平均速度场中确定流场涡量 ω2:
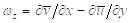 (3)
其中, 和
 分别为沿 x 和 y 方向的相位平均速度。
- 对振动管道的位移时间序列 η(t) 应用小波变换函数,以获得每个瞬时速度场的瞬时相位。小波变换函数定义为:
- 在 Tecplot 软件中加载计算得到的相位平均速度和涡量数据,进行可视化处理。
- 根据 Hsieh et al. 20169 中描述的算法,从计算得到的瞬时速度场中确定近壁面剪切应力和法向应力。本步骤的计算过程如下:
- 从计算得到的相位平均速度场中提取近壁面速度数据(海底上方 0–5 mm 范围内)。
- 在振动周期内的不同相位下,沿冲刷剖面(约在冲刷坑边界上方 2 mm 处)计算近壁面剪切应力 ts 和法向应力 tn。注意:计算公式如下:
 ,
 (4)
其中,μ = 流体的动力粘度(此处取为 1×10⁻³ Pa∙s);up = 沿床面方向的近壁面速度;un = 垂直于床面的近壁面速度;n = 从床面起算的法向距离。
- 在软件(例如 Tecplot)中加载计算得到的近壁面剪切应力和法向应力数据,进行可视化处理。
访问受限。请登录或开始试用以查看此内容。
结果
管道位移追踪与瞬时速度计算的原始图像与处理后图像对比示例如图3所示。如图3b所示,原始图像中的示踪粒子和噪声被滤除,仅保留明亮的管道边缘,以获取位移时间序列。如图3c所示,示踪粒子周围、管道边缘及海床表面的光散射/反射通过拉普拉斯滤波器被滤除。振动管道的位移时间序列示例如图4所示。管道的振动几乎呈正弦波形,其振动频率和振幅分别为0.3 Hz和约50 mm。
图6展示了准平衡冲刷剖面及管道振动在 t = 1440 min 时的图像示例,本研究的坐标系(x-O-y)原点设定在原始海床表面与管道竖直中心线的交点处。如图6所示,除了示踪粒子外,流场中几乎观察...
访问受限。请登录或开始试用以查看此内容。
讨论
本文介绍的实验方案描述了一种利用粒子图像测速技术(PIV)对处于平衡冲刷坑中的受迫振动管道周围的二维流场进行可视化,并测定近壁面流动应力场的方法。由于设计的管道运动是沿y方向的一维运动,因此制备并调整管道模型及振动系统以实现这一目标,是获得成功结果的关键前提。管道在x方向上的任何非预期运动都可能在振动管道周围引发非对称流场和冲刷坑的形成。除了装置本身的影响外,实验中管道振动频率和振幅的选择对于在管道周围诱导出对称流场也至关重要。事实上,在静止水体条件下,Lin 等人31的研究表明,当无量纲时间TD = tDUD/D < 5 时,突然启动的圆形圆柱体后方的回流结构可保持其对称性,其中tD为圆柱体运动时间,UD为圆柱体运动速度。当TD > 5 时,圆柱体周围可能出现倾斜的...
访问受限。请登录或开始试用以查看此内容。
披露
作者无任何利益冲突需要披露。
致谢
本研究受到国家自然科学基金青年科学基金(51709082)和中央高校基本科研业务费专项资金(2018B13014)的资助。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 相机控制软件 | Vision Research | Phantom PCC 2.6 | 相机控制、图像数据采集与处理 |
| 相机镜头 | Nikon Chiyoda | Nikor 60mm,f=2.8 定焦镜头 | |
| 连续波激光器 | 北京激光波光电技术有限公司 | PIV 激光光源;Nd:YAG 激光器,532 nm;风冷 | |
| 高速相机 | Vision Research | Phantom Miro LAB 320 | 图像数据记录 |
| 激光片光成形光学元件 | Thorlabs Inc | 将点状激光转换为薄片状激光 | |
| 管道模型 | ZONCEPZ SOLUTIONS | 直径为 35 mm 的亚克力圆柱管 | |
| 管道振动系统 | ZONCEPZ SOLUTIONS | 由伺服电机、两个连接弹簧和管道支撑框架组成 | |
| PIV 计算软件 | AXESEA 工程技术有限公司 | PISIOU | 用于获取流场和管道位移的图像数据处理 |
| PIV 示踪粒子材料 | Shimakyu | 粒径为 10 µm 的铝粉 | |
| 循环水槽 | SZU ENGINEERING PTE LTD | 玻璃侧壁,长 11 m,宽 0.6 m,深 0.6 m | |
| 三脚架 | MANFROTTO | SKU MT190GOC4US 410 | 相机支撑 |
参考文献
- Fredsøe, J. Pipeline-seabed interaction. Journal of Waterway, Port, Coastal, and Ocean Engineering. 142 (6), 03116002(2016).
- Larsen, B. E., Fuhrman, D. R., Sumer, B. M. Simulation of wave-plus-current scour beneath submarine pipelines. Journal of Waterway, Port, Coastal, and Ocean Engineering. 142 (5), 04016003(2016).
- Chiew, Y. Mechanics of local scour around submarine pipelines. Journal of Hydraulic Engineering. 116 (4), 515-529 (1990).
- Chiew, Y. Prediction of maximum scour depth at submarine pipelines. Journal of Hydraulic Engineering. 117 (4), 452-466 (1991).
- Gao, F. -P., Yang, B., Wu, Y. -X., Yan, S. -M. Steady current induced seabed scour around a vibrating pipeline. Applied Ocean Research. 28 (5), 291-298 (2006).
- Wu, Y., Chiew, Y. Mechanics of three-dimensional pipeline scour in unidirectional steady current. Journal of Pipeline Systems Engineering and Practice. 4 (1), 3-10 (2013).
- Zhu, Y., Xie, L., Su, T. -C. Visualization tests on scour rates below pipelines in steady currents. Journal of Hydraulic Engineering. 145 (4), 04019005(2019).
- Guan, D., Hsieh, S. -C., Chiew, Y. -M., Low, Y. M. Experimental study of scour around a forced vibrating pipeline in quiescent water. Coastal Engineering. 143, 1-11 (2019).
- Hsieh, S. -C., Low, Y. M., Chiew, Y. -M. Flow characteristics around a circular cylinder subjected to vortex-induced vibration near a plane boundary. Journal of Fluids and Structures. 65, 257-277 (2016).
- Sumer, B., Fredsøe, J. Scour below pipelines in waves. Journal of Waterway, Port, Coastal, and Ocean Engineering. 116 (3), 307-323 (1990).
- Sumer, B. M., Fredsøe, J., Gravesen, H., Bruschi, R. Response of marine pipelines in scour trenches. Journal of Waterway, Port, Coastal, and Ocean Engineering. 115 (4), 477-496 (1989).
- Çevik, E., Yüksel, Y. Scour under submarine pipelines in waves in shoaling conditions. Journal of Waterway, Port, Coastal, and Ocean Engineering. 125 (1), 9-19 (1999).
- Sumer, B. M., Truelsen, C., Sichmann, T., Fredsøe, J. Onset of scour below pipelines and self-burial. Coastal Engineering. 42 (4), 313-335 (2001).
- Li, F., Cheng, L. Prediction of lee-wake scouring of pipelines in currents. Journal of Waterway, Port, Coastal, and Ocean Engineering. 127 (2), 106-112 (2001).
- Yang, B., Gao, F. -P., Jeng, D. -S., Wu, Y. -X. Experimental study of vortex-induced vibrations of a pipeline near an erodible sandy seabed. Ocean Engineering. 35 (3), 301-309 (2008).
- Zhao, M., Cheng, L. Numerical investigation of local scour below a vibrating pipeline under steady currents. Coastal Engineering. 57 (4), 397-406 (2010).
- Fu, S., Xu, Y., Chen, Y. Seabed effects on the hydrodynamics of a circular cylinder undergoing vortex-induced vibration at high reynolds number. Journal of Waterway, Port, Coastal, and Ocean Engineering. 140 (3), 04014008(2014).
- Guo, Z., Jeng, D. -S., Zhao, H., Guo, W., Wang, L. Effect of seepage flow on sediment incipient motion around a free spanning pipeline. Coastal Engineering. 143, 50-62 (2019).
- Adrian, R. J. Particle-imaging techniques for experimental fluid mechanics. Annual Review of Fluid Mechanics. 23 (1), 261-304 (1991).
- Raffel, M., Willert, C. E., Wereley, S. T., Kompenhans, J. Particle image velocimetry: A practical guide. , Springer. Berlin Heidelberg. (2007).
- Piirto, M., Saarenrinne, P., Eloranta, H., Karvinen, R. Measuring turbulence energy with piv in a backward-facing step flow. Experiments in Fluids. 35 (3), 219-236 (2003).
- Guan, D., Chiew, Y. -M., Wei, M., Hsieh, S. -C. Characterization of horseshoe vortex in a developing scour hole at a cylindrical bridge pier. International Journal of Sediment Research. , (2018).
- Guan, D., Agarwal, P., Chiew, Y. -M. Quadrant analysis of turbulence in a rectangular cavity with large aspect ratios. Journal of Hydraulic Engineering. 144 (7), 04018035(2018).
- Kim, J. -T., Kim, D., Liberzon, A., Chamorro, L. P. Three-dimensional particle tracking velocimetry for turbulence applications: Case of a jet flow. Journal of Visualized Experiments. (108), e53745(2016).
- Lu, L., Sick, V. High-speed particle image velocimetry near surfaces. Journal of Visualized Experiments. (76), e50559(2013).
- Lin, W. -J., Lin, C., Hsieh, S. -C., Dey, S. Flow characteristics around a circular cylinder placed horizontally above a plane boundary. Journal of Engineering Mechanics. 135 (7), 697-716 (2009).
- Hsieh, S. -C., Low, Y. M., Chiew, Y. -M. Flow characteristics around a circular cylinder undergoing vortex-induced vibration in the initial branch. Ocean Engineering. 129, 265-278 (2017).
- Hsieh, S. -C. Establishment of high time-resolved piv system with application to the characteristics of a near wake flow behind a circular cylinder. National Chung Hsing University. , (2008).
- Newland, D. E. Wavelet analysis of vibration: Part 1-theory. Journal of Vibration and Acoustics. 116 (4), 409-416 (1994).
- Newland, D. E. Wavelet analysis of vibration: Part 2-wavelet maps. Journal of Vibration and Acoustics. 116 (4), 417-425 (1994).
- Lin, C., Hsieh, S. -C., Lin, W. -J., Raikar, R. V. Characteristics of recirculation zone structure behind an impulsively started circular cylinder. Journal of Engineering Mechanics. 138 (2), 184-198 (2012).
- Sarpkaya, T. A critical review of the intrinsic nature of vortex-induced vibrations. Journal of Fluids and Structures. 19 (4), 389-447 (2004).
访问受限。请登录或开始试用以查看此内容。
重印与许可
