分布式机器人节点提供一系列蓝光刺激,以引导攀援植物的生长轨迹。通过激活植物的天然向光性,机器人引导植物做出左右二元选择,使其生长成预设的图案;而当机器人处于休眠状态时,则无法实现此类生长模式。
本文内容
摘要
摘要
机器人系统在自然植物操控方面的研究正受到广泛关注,但通常局限于农业自动化活动,如收获、灌溉和机械除草。在此基础上,我们提出一种新颖的方法,通过植物自身的信号传导和激素分布机制来调控其定向生长。一种有效的机器人刺激供给方法,可为植物后期发育阶段的新实验或新型生物技术应用(如塑造用于绿色墙体的植物形态)开辟新的可能性。与植物交互带来了若干机器人技术挑战,包括对微小且可变的植物器官进行近距离感知,以及在环境因素和所施加刺激共同影响下,对植物响应进行精确控制。为了引导植物生长方向,我们开发了一组固定式机器人,其配备传感器以检测植物生长尖端的接近情况,并配备发光二极管提供光刺激以触发向光性反应。该系统在中国台湾地区进行的受控环境中,以攀援型普通菜豆(Phaseolus vulgaris)为实验对象,开展了持续长达五周的实验。通过机器人依次发射峰值波长为465 nm的蓝光,成功引导植物在机械支撑结构上通过连续的二元选择,最终到达目标位置。实验装置高度达180 cm,在约七周时间内,植物茎干累计生长长度达约250 cm。这些机器人能够自主协调并完全自主运行:通过红外接近传感器检测植物尖端的接近,并通过无线电通信按需切换蓝光刺激与休眠状态。总体而言,实验结果验证了将机器人技术与植物实验方法相结合,在研究自然与人工自主系统之间潜在复杂相互作用方面的有效性。
引言
随着制造业和生产领域自动化程度的不断提高,机器人正被用于植物的播种、养护和收获1,2,3,4,5。我们利用机器人技术以非侵入性方式自动化植物实验,旨在通过刺激的方向性响应来调控植物生长。传统的园艺实践包括通过机械约束和修剪来人工塑形树木与灌木。本文提出的方法可用于此类塑形任务,即通过施加刺激来引导植物的生长模式。本方法也是迈向自动化植物实验的重要一步,尤其聚焦于提供光刺激。一旦该技术变得足够稳健可靠,将有望降低植物实验的成本,并实现一些因时间和人力投入过大而原本不可行的新型自动化实验。这些机器人组件可自由编程,并具备传感器、刺激施加执行器和微处理器,能够自主运行。本文主要关注近距传感(即近距离距离测量)和光刺激,但该系统同样支持多种其他可能性。例如,传感器可用于分析植物颜色、监测生化活性6,或采用植物传感(phytosensing)7方法,通过植物电生理学监测环境条件8。类似地,执行器还可提供其他类型的刺激9,例如通过振动电机、喷雾装置、加热器、风扇、遮光装置或用于定向物理接触的机械臂。此外,还可实施其他驱动策略,使机器人具备缓慢移动能力(即“慢速机器人”10),从而逐步调整其施加刺激的位置和方向。同时,由于机器人配备了单板计算机,它们还可运行更复杂的处理程序,例如用于植物表型分析的视觉成像11,或用于刺激调控的人工神经网络控制器12。由于植物科学研究通常聚焦于早期生长阶段(即茎部生长)13,利用自主机器人系统在较长时间内影响植物的研究仍属未充分探索的领域,未来可能蕴含大量研究机遇。更进一步,这些机器人组件本身也可作为研究对象,用于探究由机器人与植物紧密交互所形成的生物-人工混合系统的复杂动态。机器人选择性地向植物施加刺激,植物则根据其适应性行为作出响应并改变生长模式,该变化随后被机器人通过传感器检测到。我们的方法在植物与机器人之间构建了行为反馈闭环,形成了一个稳态控制回路。
在测试机器人系统功能的实验中,我们 exclusively 使用攀援型普通菜豆Phaseolus vulgaris。在该实验设置中,我们采用具有机械支撑的攀援植物,支撑结构为总高度180 cm的网格状支架,使植物受到触向性的影响,并且其生长方向的选择范围有限。由于我们希望在数周的时间内塑造整株植物的形态,因此我们利用蓝光刺激在宏观尺度上影响植物的光向性,涵盖从幼嫩茎尖到后期茎秆硬化等多个生长阶段。实验在完全可控的环境光照条件下进行,除提供的蓝光刺激外,其余光照均为红光,其峰值发射波长为650 nm。当植物生长至机械支撑网格的分叉点时,会做出向左或向右生长的二元选择。机器人被安置在这些机械分叉点处,彼此间隔40 cm。它们根据预设的期望生长模式图(本例中为锯齿形模式),自主开启和关闭其蓝光发射,蓝光峰值发射波长为465 nm。通过这种方式,植物被引导按照既定顺序从一个分叉点生长至下一个分叉点。每次仅有一个机器人被激活,在此期间,该机器人发射蓝光,并自主监测其下方机械支撑上的植物生长情况。一旦其红外接近传感器检测到生长尖端,即停止蓝光发射,并通过无线电通信通知相邻的机器人。随后,被判定为序列中下一个目标的机器人被激活,吸引植物向新的机械分叉点生长。
由于我们的方法结合了人工设计与自然机制,实验包含多种同时且相互依赖的操作方法。本方案首先按方法类型进行组织,每种方法都必须整合到统一的实验设置中。这些类型包括:植物物种选择;机器人设计(含硬件与机械结构);用于通信与控制的机器人软件;以及植物健康状况的监测与维护。随后,方案继续介绍实验设计,接着是数据采集与记录。有关迄今获得结果的完整细节,请参见 Wahby 等人14。代表性结果涵盖三类实验:对照实验,其中所有机器人都不提供刺激(即处于休眠状态);单决策实验,其中植物在一台提供刺激的机器人与一台休眠机器人之间进行二选一;以及多决策实验,其中植物通过一系列二选一决策,生长出预设的模式。
方案
1. 植物物种选择流程
注意:本方案重点关注与攀爬行为、向光性反应以及在特定季节、地点和实验条件下植物的健康状况和存活情况相关的植物行为。
- 选择一种已知在生长尖端对紫外A和蓝光(340–500 nm)表现出强烈正向光向性的植物物种15,16。
- 选择一种缠绕型物种,其回旋运动17行为显著,且生长尖端具有足够大振幅的螺旋轨迹,能够在特定实验条件下缠绕所使用的机械支撑物。所选缠绕型物种表现出的缠绕18行为应能耐受实验中的环境与营养条件,并能耐受倾斜角度不超过45°的机械支撑物。
- 选择一种在实验条件下能够稳定且快速生长的物种,平均生长速度不低于约5 cm/天,条件允许时最好更快。
- 选择一种在当前季节和地理区域能够表现出所需行为的物种。
- 确保该物种能够耐受实验装置中可能出现的环境参数范围。植物应能耐受缺乏绿光以及可见光谱(400–700 nm)以外光照的条件,同时还应耐受温度(维持在约27 °C)、湿度及浇灌条件的任何波动。
2. 机器人条件与设计
- 将机器人功能组织为由单板计算机构成的去中心化节点(参见 图1 和 图2),集成到模块化机械支撑结构中。确保每个相同的机器人节点都能控制并执行自身的行为。
- 为通过机器人向植物提供刺激,需在可控的时间间隔内,以能够触发植物向光性反应的强度,从实验各阶段所需的方向和方位向植物提供蓝光(400–500 nm)。
- 选择一个红-绿-蓝(RGB)发光二极管(LED)或一个独立的蓝色LED。无论哪种情况,均需包含一个具有蓝色二极管的LED,其峰值发射波长为ƛ最大 = 465 nm
- 选择一种LED,当其成组聚集并置于所用机器人的特定条件下时,能够在实验设置中测试的各个方向上维持所需光照强度水平。针对每个测试方向,确保单个机器人中LED内的蓝色二极管在位于所用机器人外壳内并结合任何所采用的散热策略时, collectively 能够维持约30流明的光照强度水平,且不发生过热。所选LED的视角应约为120°。
注意:例如,在一个每个方向使用三个LED并可通过微控制器调节亮度的机器人中,如果蓝色二极管以最大光强Φ = 15流明发射光线,则在不发生过热的情况下,应能维持最大光强的65%。 - 通过LED驱动器将LED连接至机器人的单板计算机,以根据所需亮度调节电源供应。实现对每个LED或针对实验设置中各测试方向所用LED组的独立控制。
- 对于检测植物生长尖端接近度的传感程序(参见 图3B),利用红外接近(IR-proximity)传感器的处理后读数,可靠且自主地检测实验设置中各个测试方向上接近的植物。
- 选择一种红外接近传感器,该传感器在无遮挡环境中经过测试,当其垂直于植物生长方向的中心轴放置时,能够持续检测所选植物物种的生长尖端。确保传感器在距离为5 cm时即可实现有效检测,如 图3A 从横轴标注为“07.04.16”的时间戳开始。
- 将每个红外接近传感器连接至机器人的单板计算机,并采用加权算术平均法处理传感器读数,以判断5 cm范围内是否存在植物。使用最近五次的传感器读数 s 以达到检测中所用最终平均重量的20%。
- 确保所选的红外接近传感器不发射可能干扰目标物种光驱动行为的关键波长。通过光谱仪测量,确保传感器在800 nm以下的发射波长在距离其红外光源超过5 mm的位置处不存在。
- 将实验功能分配给机器人组,使每个机器人能够自主管理在其局部区域内进行的实验部分。根据所测试的植物生长方向,安排各机器人提供光刺激和感知能力。
- 围绕单板计算机构建每个机器人,并启用无线局域网(WLAN)。通过定制的印刷电路板(PCB)将计算机与传感器和执行器连接。每个机器人单独供电,并配备独立的电池备份。
- 根据上述要求,每个测试方向需安装一个红外接近传感器,用于检测接近的植物。
- 为测试接近植物的每个方向,需配备足够的LED以满足上述蓝光要求。
- 若使用RGB LED而非蓝光LED,可选择在蓝光二极管未使用时启用红光二极管发射,以增强下文所述的红光供给(通过支持光合作用促进植物健康)。
- 如果机器人在特定时间间隔发出红光,则使用峰值发射波长约为 ƛ 的红色二极管最大 625–650 nm,无关键波长与绿光波段(即低于550 nm)或远红光波段(即高于700 nm)重叠。
- 切勿使红色二极管产生的热量高于蓝色二极管。
- 包含可实现机器人之间局部线索交互的硬件。为每个相邻机器人的各个方向配备一个光敏电阻(即光敏电阻器或LDR),以监测其发光状态。或者,通过WLAN传递局部邻居的状态信息。
- 根据所选蓝色二极管的工作条件及所用机器人外壳的要求,配备必要的散热硬件。通过铝制散热片、机器人外壳上的通风孔以及风扇的组合方式实现散热。通过单板计算机或附加的PCB上的数字温度传感器控制风扇的启停。
- 整理机器人组件,使相关方向得到统一维护。
- 将蓝色二极管定位,使其向植物可能接近的各个方向提供相当的光照强度(即从机器人下半部分连接的机械支撑结构方向,参见步骤2.5)。调整机器人外壳内每个二极管的方向,使其透镜角度的中心轴线与所服务的每个机械支撑结构的轴线之间的夹角在60°以内,并确保其位置不会被机器人外壳遮挡。
- 将红外接近传感器相对于各自对应的生长方向以相同方式定位(即从机器人下半部分连接的机械支撑处接近,参见步骤2.5)。每个红外接近传感器应置于机器人与待服务机械支撑连接点1 cm范围内,并调整其方向,使传感器的视场角与支撑轴平行。确保传感器的发射器和接收器不被机器人外壳遮挡。
- 在设置中,将用于局部通信的每个光敏电阻按等效位置安装,使其朝向相邻机器人的各个方向(即安装在机器人连接的所有机械支架上,参见2.5节)。调整每个光敏电阻的方向,使其视场角的中心轴线与所对应支架的轴线夹角在45°以内,并确保其位置不会被机器人外壳遮挡。
- 组装所有组件与单板计算机(参考方框图中的说明) 图2确保组装后计算机可轻松进行维护访问。
- 通过LED驱动器使用脉宽调制将LED接口连接至计算机。在LED与外壳或散热片之间采用固定的机械连接,并在LED与计算机之间采用无机械约束的连接。
- 通过通用输入/输出接头引脚,使用线性稳压器(例如开关)将风扇连接至计算机。将风扇固定在气流充足的位置,同时确保其不受机械应力。
- 通过串行外设接口,使用模数转换器连接红外接近传感器和光敏电阻。传感器与外壳之间采用固定的机械连接,与计算机之间则采用无机械约束的连接方式。
- 使用选择性激光烧结、立体光刻、熔融沉积成型或注塑成型技术,采用耐热塑料制造机器人外壳。
- 将机器人集成到一组模块化机械支撑结构中,这些结构既能固定机器人的位置,又可作为植物攀爬的支架,从而限制植物可能的平均生长轨迹。设计机器人作为支撑结构之间的附加机械连接节点,将其定位在与植物生长轨迹相交的位置。
- 尽量缩小机器人的尺寸,并确保所选植物物种的无支撑生长尖端能够可靠地越过机器人。在尽可能的程度上减小机器人尺寸,以提高实验速度。
- 在植物生长尖端围绕机器人逐步移动时,应将机器人本体的外壁设计得尽可能不妨碍植物生长。将机器人本体设计为圆弧形或刻面状,以避免阻碍缠绕类植物回旋运动的螺旋轨迹。避免出现尖锐突起或锐角凹陷。
- 选择适合的材料和截面形状作为机械支撑,使选定的植物物种能够有效攀爬,例如直径约为8 mm或更小的圆形截面木杆。确保机械支撑结构具有足够的刚性,以承载装置内的植物和机器人,并在装置后方附加一块透明亚克力板以增强结构稳定性。
- 在每个机器人上设置固定点,用于锚定指定的机械支撑结构。针对植物可能接近或离开机器人的每个方向,均应设置一个固定点。
- 为每个连接点,在机器人外壳上设置一个插槽,其尺寸需与支撑材料的横截面相匹配。
- 设置套筒深度不小于1 cm。保持套筒足够浅,以免支撑物与机器人内部组件发生碰撞。
- 将机械支撑物以规则的网格状排列,均匀呈对角线分布,倾斜角度为45°或更陡。支撑物的长度应保持一致。支撑物的最小外露长度为30 cm,以在植物无支撑生长阶段完成探索后,为攀缘植物提供足够的附着空间。推荐的外露长度为40 cm或更长,以便为植物附着的统计学极端情况预留缓冲空间。
- 使用机器人组装机械部件。以下方案假设支撑段暴露长度为40 cm,并采用四排共八个机器人的布局(参见 图6)。对于其他规格,请相应调整比例。
- 在地面构建一个宽125 cm的支架,用于将装置垂直固定。
- 将一块尺寸为125 cm × 180 cm、厚度不小于8 mm的透明亚克力板固定在支架上,使其竖直立放。
- 将装有适当土壤的花盆放置在支架上,并紧靠亚克力板。
- 在花盆上方10 cm处的亚克力板上固定两个机械Y型接头。将接头分别置于支架左边缘右侧45 cm和165 cm处。
- 在左侧Y形接头处固定两个支撑,分别向左和向右倾斜45°,并在右侧Y形接头处固定一个支撑,向左倾斜45°。
- 将两个机器人固定在亚克力板上,并将先前放置的支撑杆末端插入机器人外壳的插孔中。将机器人置于y型接头上方35 cm处,分别距支架左边缘右侧10 cm和80 cm。
- 重复该模式,以对角网格排列方式固定剩余的机器人和支持结构(参见 图6),使得每排机器人的高度比前一排高35 cm,且每个机器人在水平方向上正位于其下方两排的机器人或y型接头的正上方。
3. 机器人软件
- 在机器人的单板计算机上安装操作系统(例如 Raspbian)。
- 在每次实验期间,同时在每个机器人上运行软件协议,以实现其分布式的自主行为(伪代码及更多细节参见 Wahby 等人14)。
- 为机器人设定两种可能的状态:一种是刺激状态,在此状态下机器人以如上所述的强度发射蓝光;另一种是休眠状态,在此状态下机器人不发射光或如上所述发射红光。
- 在刺激状态下,通过单板计算机发送脉宽调制(PWM)信号,其频率对应所需亮度,输出至蓝色LED 驱动器。
- 在休眠状态下,不触发任何LED,或根据需要仅向红色LED 驱动器发送 PWM 信号。
- 在对照实验中,将所有机器人的状态设为休眠状态。
- 在单决策实验中,将一个机器人的状态设为休眠,另一个机器人的状态设为刺激。
- 在多决策实验中,启动初始化过程,步骤如下:
- 向每个机器人提供当前实验中待测试植物生长模式的完整配置图。
- 使用定位传感器自动或手动设置机器人在该模式中的位置。
- 将机器人的位置与所提供的地图进行比较。如果机器人的位置是地图上的第一个位置,则将其设为刺激状态;否则,将其设为休眠状态。初始化过程结束。
- 在多决策实验中,启动引导过程,步骤如下。循环执行以下步骤:
- 检查机器人的红外接近传感器读数,判断是否检测到植物。
- 若检测到植物且机器人处于休眠状态,则保持当前状态。
- 若检测到植物且机器人处于刺激状态,则:
- 通知相邻的邻近机器人已检测到植物,并在消息中包含该机器人的位置。
- 将该机器人设为休眠状态。
- 将该机器人的位置与地图进行比较。若该机器人位于地图上的最后一个位置,则通过 WLAN 发送信号,表示实验已完成。
- 检查来自相邻邻近机器人的传入消息,判断其中是否有处于刺激状态的机器人检测到了植物。
- 若某个处于刺激状态的邻近机器人检测到植物,则将其位置与本机器人的位置进行比较,并同时与地图进行比对。
- 若本机器人位于地图上该邻近机器人位置的后续位置,则将本机器人设为刺激状态。
- 一旦接收到实验完成的信号,即结束引导过程的迭代循环。
4. 植物健康监测与维护流程
- 在受控环境条件下设置实验——具体要求为室内环境,无直射日光或其他超出下述条件范围的外部光源,空气温度与湿度可控,土壤浇灌可控。使用连接至支持无线局域网(WLAN)的微控制器或单板计算机的传感器监测环境条件。
- 使用位于机器人外部并朝向实验装置的LED植物生长灯维持植物光合作用。
- 使用生长灯向实验装置提供单色红光,红光LED的峰值发射波长约为ƛmax = 625–650 nm,除少量环境蓝光(若有助于所选物种健康)外,不应存在550–700 nm范围以外的关键波长。若包含少量环境蓝光,其强度应限制为单个机器人所发出光强的极小比例。
- 提供适合所选物种生长所需的红光强度,通常总照度约为2000流明或更高。
- 将生长灯朝向实验装置定向安装,使其辐射在生长区域上大致均匀分布。
- 使用RGB颜色传感器监测环境光照条件。
- 种子萌发后,为每株植物在实验装置底部配置独立花盆。提供适合所选物种的土壤体积与类型。确保播种前土壤与种子已进行消毒处理。如发现害虫,应采用适当的害虫防控方法进行预防或治理。
- 根据所选物种的需求,使用加热器、空调、加湿器和除湿器调节空气温度与湿度。使用温压湿传感器监测相关参数。
- 使用土壤湿度传感器监测土壤状况。根据所选物种的需求维持适当的浇灌频率。可通过自动灌溉系统执行灌溉,即由土壤湿度传感器读数触发,通过喷嘴向土壤供水;或根据传感器读数手动进行浇水。
5. 实验设计
- 将机器人和机械支撑结构以网格形式布置,网格范围需足够覆盖实验中测试的生长区域和图案,且不得少于一排两列的机器人。
- 在机器人最底排的下方,放置一行标准的对角线机械支撑,其规格应与整个装置中的其他支撑一致。在这些支撑下端相交处,使用“Y型接头”进行机械连接。在装置底部的每个“Y型接头”处,根据对角网格单元的大小(大约每10 cm暴露的机械支撑长度种植一株植物)均匀种植相同数量的植物,并按照上述条件进行植物健康维护。
- 选择要运行的实验类型,并在适用时选择机器人数量及其分布。
- 实验类型1:对照
注:该实验类型用于测试在无光刺激以引发向光性的情况下攀援植物的生长情况。可在任意尺寸和形状的装置上进行。- 将所有机器人设为dormant(休眠)状态(参见步骤3.4),并持续运行,直至人工判断结果已完成。
- 观察植物是否附着到机械支撑上。在成功的实验中,所有植物均不会发现或附着到机械支撑上。
- 实验类型2:单决策
注:该实验类型用于测试当植物面临二选一选项时的生长轨迹——一个支撑通向dormant(休眠)机器人,另一个支撑通向stimulus(刺激)机器人。该实验仅可在最小配置装置上运行(即一排两列)。- 将一个机器人设为dormant(休眠)状态(参见步骤3.5),另一个机器人设为stimulus(刺激)状态。持续运行,直至其中一个机器人通过红外接近传感器检测到植物。
- 观察植物对机械支撑的附着、沿支撑的生长情况以及stimulus(刺激)机器人的传感器读数。在成功的实验中,处于stimulus(刺激)状态的机器人将在植物沿相应支撑生长后检测到植物。
- 实验类型3:多决策
注:该实验类型用于测试当植物面临多个连续刺激条件时的生长情况,这些条件会根据预设的全局地图触发一系列决策。可在任何行数超过最小数量(即两行或以上)的任意尺寸和形状的装置上运行。- 向机器人提供待生长图案的全局地图(参见步骤3.6–3.7.7)。
- 观察植物附着事件及其沿机械支撑的生长模式。
- 在成功的实验中,至少有一株植物会沿全局地图中包含的每一根支撑生长。
- 此外,在成功的实验中,当植物生长尖端位于当前激活的决策点时,不会选择错误方向。
- 此处不考虑额外的生长尖端,例如分支事件导致新的生长尖端出现在地图上已失效的位置。
- 实验类型1:对照
6. 记录步骤
- 将传感器和摄像头生成的数据首先存储在机载的单板计算机中。运行机载响应服务器,以响应所需请求,例如最近存储的传感器读数。定期通过 WLAN 将数据和日志文件上传至本地网络附加存储(NAS)设备。
- 使用位于两个或更多观察点的摄像头连续拍摄实验的时间序列视频,其中至少一个摄像头视角应覆盖整个实验装置。确保所采集的图像具有足够高的分辨率,以清晰捕捉植物生长尖端的运动,其宽度通常仅为几毫米。
- 通过单板计算机上的机载摄像头或使用间隔计自动控制的独立数码相机,自动化图像采集过程,确保采集间隔时间一致。安装可作为闪光灯的灯具,并以与摄像头相同的方式实现自动化。确保闪光灯亮度足够高,能够在不显著依赖图像后期色彩校正的情况下,有效抵消生长灯的红光影响。
- 布置闪光灯位置,使实验装置能够被完全照亮,从而在图像中清晰可见。同步摄像头与闪光灯,使所有摄像头在持续 2 s 的闪光期间同时拍摄图像。每个实验期间,每 2 分钟拍摄一次图像。
- 记录环境传感器数据,特别是温度-压力-湿度传感器、RGB 色彩传感器以及土壤湿度传感器的读数。同时记录实验装置中所有机器人的数据,包括红外接近传感器和光敏电阻的读数,以及定义机器人 LED 发光状态的内部状态信息。
- 通过定期的实时报告,将所有记录的数据提供用于实验的远程监控,以确保在整个实验周期(最长可达数月)内维持正确的实验条件。
结果
对照:无机器人刺激下的植物行为。
由于缺乏蓝光(即所有机器人都处于休眠状态),植物未触发正向光向性。因此,植物仅依据向重力性表现出无偏向的向上生长。它们还表现出典型的回旋运动(即盘绕),见图4A。如预期所示,植物无法找到通向休眠机器人的机械支撑,当植物自身无法再支撑其重量时便发生倒伏。当至少有两株植物倒伏时,我们终止实验,见图4B、C。
单一或多重决策:植物在机器人刺激下的行为
在四个 单决策 实验中,两次运行采用向左转向(即分叉左侧的机器人被激活作为 刺激),另外两次运行采用向右转向。这些 刺激 机器人成功引导植物朝向正确的支撑物,见图5。茎秆角度与正确支撑物最接近的植物首先附着。在每次实验中,至少有一株植物会附着到支撑物上,并持续攀爬直至接触到 刺激 机器人,从而结束实验。在一个实验中,第二株植物也附着到了正确的支撑物上。其余植物可能在更长的实验时间内也会发生附着。没有任何一株植物附着到错误的支撑物上。每个实验平均持续连续运行13天。
在两个多决策实验中,植物生长形成预设的之字形模式,见图6A。每个实验持续约七周。实验开始时,机器人将其状态设为刺激(见3.6.3),并根据规定模式引导植物朝向正确的支撑物生长。植物附着并攀爬该支撑物,最终到达被激活的刺激机器人,从而完成第一次决策。根据3.7.3,当前的刺激机器人随后转为休眠状态,并通知其相邻的邻居。在之字形模式中下一个位置的休眠邻居将自身切换为刺激状态(见3.7.6)。若休眠机器人检测到植物,则不作出反应(见3.7.2)。植物继续生长,并成功完成剩余的三次决策。因此,预设的之字形模式得以完整生长,见图6B。
所有实验数据以及视频均可在线获取24.
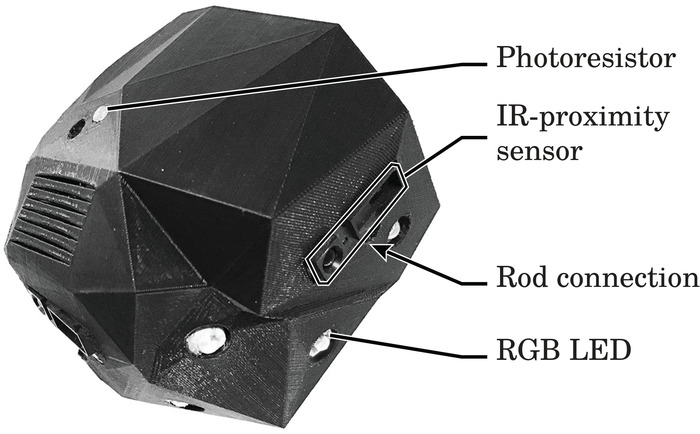
图 1. 静止机器人及其主要组件。 该图改编自作者发表的文章 Wahby 等14,根据知识共享许可协议 CC-BY 4.0 使用(参见补充文件),并依照许可允许的方式进行了修改。请点击此处查看此图的放大版本。
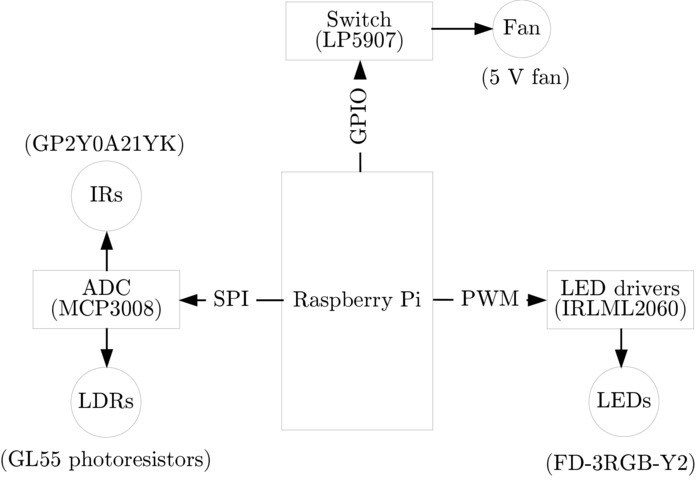
图2. 固定式机器人电子系统的组件示意图。 IRLML2060 LED驱动器通过脉宽调制(PWM)与机器人的单板计算机(例如Raspberry Pi)连接,以控制LED的亮度。LP5907开关通过通用输入/输出(GPIO)接口引脚与单板计算机连接,用于控制风扇。MCP3008模数转换器(ADC)通过串行外设接口(SPI)与单板计算机连接,用于读取红外(IR)传感器和光敏电阻(LDR)传感器的模拟信号数据。请点击此处查看该图的放大版本。
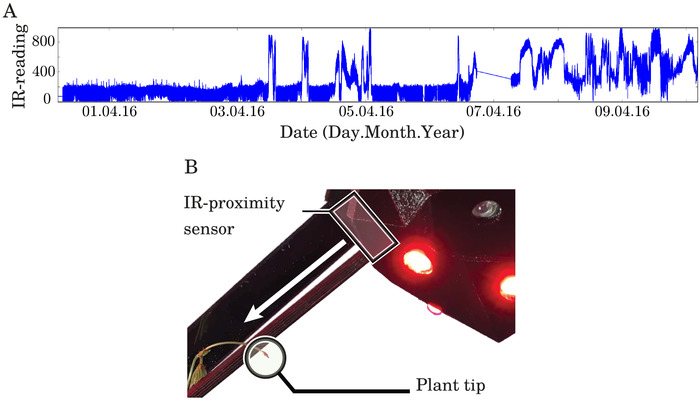
图3. 在“03.04.16”时间点后不久,植物尖端攀附支撑物并进入机器人的视野范围。(A)实验过程中红外接近传感器的标定电压读数(纵轴)。较高的数值表示检测到植物尖端。(B)红外接近传感器根据支撑物的安装位置进行放置和定向,以确保有效检测植物尖端。该图改编自作者发表的文献Wahby等14,经Creative Commons许可CC-BY 4.0授权使用(见补充文件),并根据许可允许的范围进行了修改。请点击此处查看此图的放大版本。
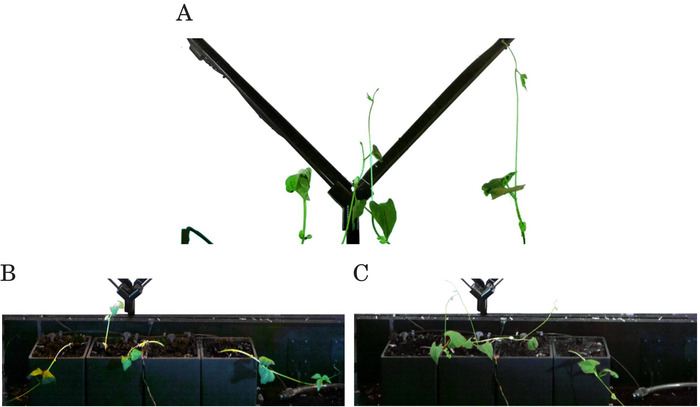
图 4. 对照实验结果图像,显示在无蓝光条件下,四株植物均未附着任何支撑物。(A)经过五天后,其中一项对照实验中所有植物均向上生长(后续生长状态见(C))。(B)经过15天后,第一项对照实验中三株植物倒伏,一株仍保持向上生长。(C)经过七天后,第二项对照实验中两株植物倒伏,两株仍保持向上生长(此前生长状态见(A))。该图改编自作者发表文献 Wahby 等14,根据知识共享许可协议 CC-BY 4.0 使用(详见补充文件),并依照许可允许的方式进行了修改。请点击此处查看该图的高清版本。
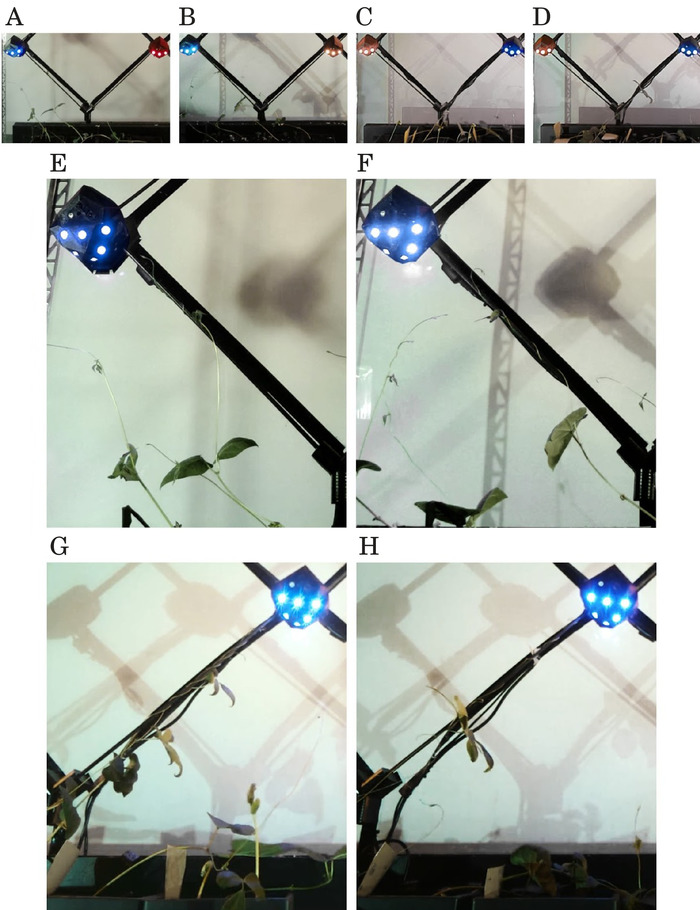
图5. 单次决策 实验结果帧显示了一种能力 刺激 机器人引导植物完成二元选择,攀爬正确的支撑物。 在全部四项实验中,将一个机器人设定为 刺激 以及另一个 休眠的在连接处相对的两侧。图中显示了植物在该时刻之前所处的位置 刺激 机器人检测到它们。在每次实验中,至少有一株植物附着到正确的支撑物上,且没有任何植物附着到错误的支撑物上。此外,未受支撑的植物表现出向某一方向偏斜的生长趋势 刺激 机器人 E, F,G, H 是局部放大图 A, B, C, D 分别。图示转载自作者发表文献 Wahby 等。14,根据知识共享署名4.0国际许可协议(CC-BY 4.0)使用(参见补充文件),并依照许可允许的范围进行修改。 请点击此处以查看此图的放大版本。
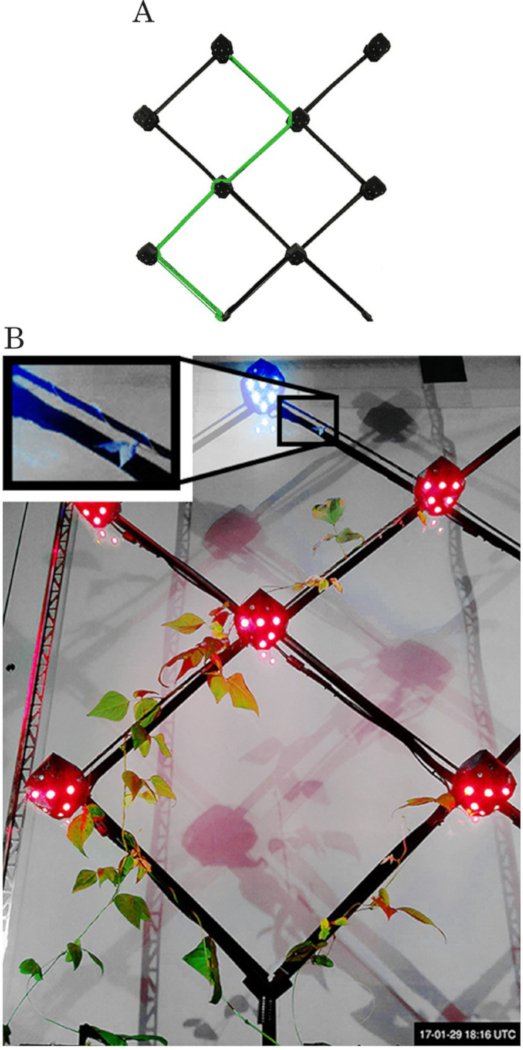
图6. 多决策 实验。(A)目标之字形图案在地图上以绿色突出显示。(B)实验最后阶段的图像(第40天后),显示在图案末端的最后一个刺激机器人检测到植物前的植株状态。机器人成功引导生成了该之字形图案。本图改编自作者发表文献Wahby等14,根据知识共享许可协议CC-BY 4.0(见补充文件)使用,允许范围内已作修改。请点击此处查看此图的高清版本。
讨论
本文所展示的方法代表了实现植物生长在刺激驱动下自动定向、以生成特定图案的初步探索。该方法需要在将生化生长响应与工程化的机电功能——包括感知、通信和刺激的可控生成——整合到单一实验装置中的同时,持续维持植物的健康状态。由于本文重点关注攀援植物,因此机械支撑结构也是该系统的重要组成部分。当前装置的一个局限性在于其规模,但我们认为该方法具有良好的可扩展性。机械支架可以扩展至更大的装置,从而支持更长时间的生长过程,并允许更复杂的构型和图案。目前的装置仅限于二维空间和二元的左右决策,因为植物生长被限制在呈45°倾斜的机械支撑网格上,且植物决策位置仅限于该网格的分叉点。机械结构的扩展可包括三维支架和不同材料,以实现更复杂的形状9,19。该方法可被视为一种系统,能够自动培育出由用户定义的图案。通过扩展机械构型的可能复杂性,用户在设计目标图案时所受限制将大大减少。对于此类应用,应开发配套的用户软件工具,用于确认目标图案是否可实现,随后机电系统应能通过生成适当的刺激信号,自主组织并完成图案的构建。该软件还应进一步扩展,以包含恢复方案和策略,用于在原始计划图案部分失败时决定如何继续生长过程——例如,若首个激活的机器人始终未检测到植物,但处于休眠状态的机器人已发现生长尖端的位置已越过激活的机器人所在位置时,系统应能据此作出响应。
在本方法学中,符合方案选择标准的示例植物物种为攀援型普通菜豆P. vulgaris,该物种用于代表性结果的展示。由于P. vulgaris对紫外A波段(UV-A)和蓝光具有强烈的正向光向性,植物中的光向蛋白(光受体蛋白)将吸收波长为340–500 nm的光子。当受体被激活后,首先会因水分优先重分布至受体对侧的茎组织而引起茎部膨胀,产生可逆的方向性响应。随后,在茎内生长素(植物形态建成激素)被导向相同组织区域,持续维持方向性响应,并随着组织硬化而固定茎的形态。该特性可用于在受控室内环境中对植物进行塑形,因为植物仅暴露于独立的蓝光和独立的红光下,而来自红外接近传感器的远红光入射强度足够低,不会干扰避荫反应等行为20,21。植物的向光性反应在本装置中响应峰值发射波长为ƛmax = 465 nm的蓝光LED光源,而植物的光合作用22,23则由峰值发射波长为ƛmax = 650 nm的红光LED提供支持。P. vulgaris植株可生长至数米高,适用于整体实验装置,因为每盆所需约3 L的市售园艺土壤与装置的规模相匹配。
尽管当前的实验设置主要将光作为吸引刺激,但其他类型的刺激可能对不同的实验也具有相关性。如果目标生长模式需要将植物分为不同群体并使其分布在相对的两侧,则仅使用单一类型的刺激可能难以实现。对于这类与支架形状无关的复杂生长模式,可考虑在不同时间段分别培养不同群体的植物,以避免各自的吸引刺激相互干扰,同时也有助于整合分支事件。然而,这种方法并不总是适用,此时可在标准的趋光性刺激基础上,增加遮蔽等排斥性影响,或引入远红光、振动电机等其他刺激因素9,14。
本文所提出的方法和实验设计仅是迈向自动影响植物定向生长的复杂方法学的初步第一步。该实验设置仅通过确定植物的一系列二元决策,且我们仅关注一种易于控制的刺激因素。要验证该方法的统计显著性、引入更多刺激因素并控制其他过程(如分枝),还需开展进一步研究。若经过充分开发以确保机器人长期运行的可靠性,该方法学有望实现对植物实验的长期自动化,从而降低研究茎以外植物发育阶段所需的人力与资源开销。类似的方法未来还可用于探索生物体与自主机器人之间尚未充分研究的动态关系,尤其是在二者作为紧密耦合的自组织生物-混合系统共同作用时。
披露
作者声明不存在任何竞争性经济利益。
致谢
本研究由 flora robotica 项目资助,该项目获得了欧盟“地平线2020”研究与创新计划下未来与新兴技术(FET)资助协议(编号:640959)的支持。作者感谢 Anastasios Getsopulos 和 Ewald Neufeld 在硬件组装方面的贡献,以及 Tanja Katharina Kaiser 在植物实验监测方面的贡献。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 3D打印外壳 | Shapeways, Inc | n/a | 定制产品,https://www.shapeways.com/ |
| 3D打印关节件 | n/a | n/a | 由作者自行制作 |
| Adafruit BME280 I2C或SPI温湿度压力传感器 | Adafruit | 2652 | |
| Arduino Uno Rev 3 | Arduino | A000066 | |
| CdS光敏电阻 | Lida Optical & Electronic Co., Ltd | GL5528 | |
| Cybertronica PCB | Cybertronica Research | n/a | 定制产品,http://www.cybertronica.de.com/download/D2_node_module_v01_appNote16.pdf |
| 直流无刷鼓风机风扇 | Sunonwealth Electric Machine Industry Co., Ltd. | UB5U3-700 | |
| 数字温度传感器 | Maxim Integrated | DS18B20 | |
| 高功率(800 mA)EPILED-远红/红外(740-745 nm) | Future Eden Ltd. | n/a | |
| I2C土壤湿度传感器 | Catnip Electronics | v2.7.5 | |
| 红外接近传感器(4-30 cm) | Sharp Electronics | GP2Y0A41SK0 | |
| LED手电筒(50 W) | Inter-Union Technohandel GmbH | 103J50 | |
| 室内植物用LED红蓝吊灯(45 W) | Erligpowht | B00S2DPYQM | |
| 低压潜水泵 600 l/h(扬程6 m) | Peter Barwig Wasserversorgung | 444 | |
| 中密度纤维板 | n/a | n/a | 用于支架 |
| 基于Arduino兼容转接板的微光谱仪(Hamamatsu) | Pure Engineering LLC | C12666MA | |
| Pixie - 可级联智能LED像素(3W) | Adafruit | 2741 | |
| 花盆(容量3.5 L,高度15.5 cm) | n/a | n/a | |
| 电源适配器(5 V,10 A) | Adafruit | 658 | |
| Raspberry Pi 3 Model B | Raspberry Pi Foundation | 3B | |
| Raspberry Pi Camera Module V2 | Raspberry Pi Foundation | V2 | |
| Raspberry Pi Zero | Raspberry Pi Foundation | Zero | |
| 带红外滤光片和白光LED的RGB颜色传感器 - TCS34725 | Adafruit | 1334 | |
| 播种与草本植物专用土壤 | Gardol | n/a | |
| 四季豆种子 | SPERLI GmbH | 402308 | |
| 5 mm厚透明亚克力板 | n/a | n/a | 用于附加结构支撑 |
| 黑色涂装桦木棒(直径5 mm) | n/a | n/a | 供植物攀爬使用 |
参考文献
- Åstrand, B., Baerveldt, A. J. An agricultural mobile robot with vision-based perception for mechanical weed control. Autonomous Robots. 13 (1), 21-35 (2002).
- Blackmore, B. S. A systems view of agricultural robots. Proceedings of 6th European conference on precision agriculture (ECPA). , 23-31 (2007).
- Edan, Y., Han, S., Kondo, N. Automation in agriculture. Springer handbook of automation. , Springer. Berlin, Heidelberg. 1095-1128 (2009).
- Van Henten, E. J., et al. An autonomous robot for harvesting cucumbers in greenhouses. Autonomous Robots. 13 (3), 241-258 (2002).
- Al-Beeshi, B., Al-Mesbah, B., Al-Dosari, S., El-Abd, M. iplant: The greenhouse robot. Proceedings of IEEE 28th Canadian Conference on Electrical and Computer Engineering (CCECE). , 1489-1494 (2015).
- Giraldo, J. P., et al. Plant nanobionics approach to augment photosynthesis and biochemical sensing. Nature Materials. 13 (4), (2014).
- Mazarei, M., Teplova, I., Hajimorad, M. R., Stewart, C. N. Pathogen phytosensing: Plants to report plant pathogens. Sensors. 8 (4), 2628-2641 (2008).
- Zimmermann, M. R., Mithöfer, A., Will, T., Felle, H. H., Furch, A. C. Herbivore-triggered electrophysiological reactions: candidates for systemic signals in higher plants and the challenge of their identification. Plant Physiology. , 01736(2016).
- Hamann, H., et al. Flora robotica--An Architectural System Combining Living Natural Plants and Distributed Robots. , arXiv preprint arXiv. 1709.04291 (2017).
- Arkin, R. C., Egerstedt, M. Temporal heterogeneity and the value of slowness in robotic systems. Proceedings of IEEE International Conference on Robotics and Biomimetics (ROBIO). , 1000-1005 (2015).
- Mahlein, A. K. Plant disease detection by imaging sensors-parallels and specific demands for precision agriculture and plant phenotyping). Plant Disease. 100 (2), 241-251 (2016).
- Wahby, M., et al. A robot to shape your natural plant: the machine learning approach to model and control bio-hybrid systems. Proceedings of the Genetic and Evolutionary Computation Conference (GECCO '18). , ACM. New York, NY, USA. 165-172 (2018).
- Bastien, R., Douady, S., Moulia, B. A unified model of shoot tropism in plants: photo-, gravi-and propio-ception. PLoS Computational Biology. 11 (2), e1004037(2015).
- Wahby, M., et al. Autonomously shaping natural climbing plants: a bio-hybrid approach. Royal Society Open Science. 5 (10), 180296(2018).
- Liscum, E., et al. Phototropism: growing towards an understanding of plant movement. Plant Cell. 26, 38-55 (2014).
- Christie, J. M., Murphy, A. S. Shoot phototropism in higher plants: new light through old concepts. American Journal of Botany. 100, 35-46 (2013).
- Migliaccio, F., Tassone, P., Fortunati, A. Circumnutation as an autonomous root movement in plants. American Journal of Botany. 100, 4-13 (2013).
- Gianoli, E. The behavioural ecology of climbing plants. AoB Plants. 7, (2015).
- Vestartas, P., et al. Design Tools and Workflows for Braided Structures. Proceedings of Humanizing Digital Reality. , Springer. Singapore. 671-681 (2018).
- Pierik, R., De Wit, M. Shade avoidance: phytochrome signalling and other aboveground neighbour detection cues. Journal of Experimental Botany. 65 (10), 2815-2824 (2014).
- Fraser, D. P., Hayes, S., Franklin, K. A. Photoreceptor crosstalk in shade avoidance. Current Opinion in Plant Biology. 33, 1-7 (2016).
- Hogewoning, S. W., et al. Photosynthetic Quantum Yield Dynamics: From Photosystems to Leaves. The Plant Cell. 24 (5), 1921-1935 (2012).
- McCree, K. J. The action spectrum, absorptance and quantum yield of photosynthesis in crop plants. Agricultural Meteorology. 9, 191-216 (1971).
- Wahby, M., et al. Autonomously shaping natural climbing plants: a bio-hybrid approach [Dataset]. , Available from: https://doi.org/10.5281/zenodo.1172160 (2018).
重印与许可
