准确且标准化地评估外部功率输出对于研究手动轮椅推进过程中的生理、生物力学以及主观感受到的应激、负荷和能力至关重要。本文介绍了在实验室内外开展轮椅推进研究时,用于确定和控制功率输出的多种方法。
本文内容
摘要
摘要
全球有1%的人口依赖手动轮椅出行。人力驱动的轮式移动研究已取得显著进展,过去几十年中不断涌现出更为先进的研究技术。为了加深对轮式移动性能的理解,以及在康复、日常生活和体育运动中实现对轮椅使用者界面的监测、训练、技能获取和优化,亟需进一步标准化测量装置与分析方法。其中关键的一步是准确测量和标准化外部功率输出(单位:瓦特,Watts),这对于解释和比较旨在改善康复实践、日常生活活动能力以及适应性体育运动的实验至关重要。本文详细阐述并讨论了在地面推进、跑步机推进以及基于功率计测试过程中,准确测定功率输出的不同方法及其优势。地面推进测试具有最高的外部效度,但标准化较为困难;跑步机推进在机械特性上与地面推进相似,但无法实现转向和加速;而功率计测试的约束性最强,标准化相对容易。本文旨在推动良好实践和标准化进程,以促进全球各研究机构及临床与运动科学应用领域的理论发展与实际应用。
引言
据估计,目前全球约有1%的人口依赖轮椅进行移动1,2,因此在康复1,3、工程学4以及运动科学5,6等多个领域的国际同行评审期刊中,相关国际研究工作正持续涌现。这推动了关于这种常见人类移动方式复杂性的知识积累与深入理解。然而,为了在康复和适应性体育实践中实现持续的发展与应用,仍需进一步加强国际间的研究交流与合作。此类合作网络的核心在于提升实验与测量方法及技术的标准化水平。此外,在实验室和/或实地环境中,对轮椅使用者整体表现进行准确、一致的监测,对于优化个体功能发挥和参与能力至关重要,同时有助于个体在整个生命周期中维持健康积极的生活方式7,8,9。
实验上,手动轮椅在稳态或峰值运动状态下的推进过程10,11 通常被视为一种周期性的上肢运动,用于研究轮椅与使用者之间的交互界面12,13、肌肉骨骼负荷14,15,16,以及运动学习与技能获取17,18。周期性运动所涉及的生物力学与生理学概念相结合,使得研究者可以采用“功率平衡”"Power balance"模型——该建模方法最初由 Van Ingen Schenau19 提出,用于速度滑冰和自行车运动,随后被引入手动轮式移动领域的研究中8,20,21。图1 展示了手动轮椅推进过程的功率平衡示意图。图中左侧列出了决定轮椅-使用者组合性能的关键因素,涵盖轮椅、使用者及其交互界面这三个核心组成部分,并逐步汇入(生物)力学与生理学层面的功率分项及其计算公式。
功率输出是运动和日常生活情境中的一个重要结果参数,峰值功率输出既可以反映在适应性运动中表现的提升,也可以体现日常活动中功能执行的便利性22。此外,结合能量消耗,功率输出可用于评估整体机械效率17,18,23(即技能更熟练的个体产生相同外部功率输出所需的内部能量更少)。从实验角度来看,功率输出是在测试过程中需要严格控制的参数,因为功率输出的变化会直接影响所有性能结果,例如推动时间、恢复时间24以及机械效率25。因此,控制并报告功率输出对于所有与手动轮椅推进相关的研究至关重要。
在有效性方面(即惯性、空气摩擦、视觉流和动态运动),地面测试是金标准26,但对外部功率输出、速度及相关环境条件的标准化则困难得多,且随时间推移的可重复性较差。与轮椅相关的地面研究始于20世纪60年代27,28,主要关注轮式移动带来的生理负荷。尽管在数据解释和理解中至关重要8,20,但对外部功率输出的认识仅局限于观察在不同表面上进行不同活动时的内部代谢成本。如今,可使用测力轮直接测量功率输出29,30,也可通过滑行减速测试31,32推断推进过程中的摩擦损耗,从而估算功率输出。
已开发出多种基于实验室的轮椅专项运动测试技术33,涵盖多种类型的功率计以及不同尺寸和品牌的跑步机。在有效性方面,跑步机测试被认为最接近实地测试34,自20世纪60年代以来已被用于轮椅运动测试35,36。测试前必须定期检查跑步机的坡度和速度。即使是同一品牌和型号的跑步机,其性能也可能存在显著差异,并随时间推移发生变化37。为测定外部功率输出,需采用拖拽测试20,36,以评估个体轮椅使用者组合的总滚动阻力和内部摩擦阻力38。拖拽测试所用的力传感器也需定期校准。为了在实验中实现测试方案的个体化,使不同受试者在不同时段推动轮椅时所承受的总体外部负荷更具可比性,已设计了一种滑轮系统(图2),作为以往依赖坡度调节负荷梯度方法的替代方案36。
用于标准化轮椅运动测试的另一种替代方法是使用固定式功率计33,其范围从现成的简易功率计解决方案39发展到高度专业化的基于计算机且配备仪器的功率计40。目前市面上可购得的此类设备极少。由于功率计在技术与机械特性方面存在巨大差异,导致测试结果之间存在大量未知的变异性33。功率计必须与轮椅通过设计进行连接或一体化集成。测试中不存在空气阻力,使用者感知到的惯性仅限于车轮上模拟的惯性,以及在推动过程中躯干、头部和手臂感受到的运动,而轮椅使用者整体处于相对静止状态。若能有效固定车轮,该功率计也可用于短跑或无氧测试,以及等长收缩测试。
本文介绍了一种基于实验室的手动轮式移动性研究的基本方法,同时简要展望了基于实地的轮椅研究方法及其潜在成果。核心重点是在实地和实验室实验中对外部功率输出(W)进行控制和测量。此外,还加入了通过肺量测定法确定内部功率输出的方法,因为该方法常用于确定总机械效率。除了实施良好实践外,本研究的目标还在于推动关于实验标准化和国际信息交流的讨论。当前研究将主要针对手轮圈驱动的轮椅推进方式及其测量方法,因为这是科学文献中最常见的手动轮式移动形式。然而,下文讨论的概念同样适用于其他轮椅推进机制(例如杠杆、曲柄41)。
本方案描述了在1.11 m/s稳态推进条件下,对地面、跑步机和轮椅测功计测试中输出功率进行标准化和测量的方法。以地面测试为例,首先通过滑行减速试验测定滚动摩擦力。利用该摩擦力估算值,参照现有研究文献中的测试方案,设定跑步机和测功计测试中的输出功率。对于跑步机测试,采用拖拽试验测定摩擦力,并通过滑轮系统调节输出功率。在测功计测试中,使用计算机控制的测功计,使外部输出功率与地面测试保持一致。
方案
本研究获得了格罗宁根大学医学中心当地伦理委员会(人体运动科学伦理委员会)的批准。所有参与者均签署了书面知情同意书。
1. 研究设计与准备
- 向参与者说明实验流程,并按照机构伦理委员会的要求获取知情同意书。
- 通过《身体活动准备问卷》进行基线评估,以确定参与者参与身体活动的适宜性42,43。
- 由医生对住院患者进行筛查。
- 为所有参与者确定一个固定的功率输出(例如,10−20 W,速度为1.11 m/s)、相对功率输出(例如,0.25 W/kg体重,速度为1.11 m/s),或基于感兴趣表面(根据滑行减速测试)设定“现实”的个体化功率输出。
- 在正式测试前,让参与者熟悉地面行走、跑步机以及功率计的使用条件。
- 每次测量前检查轮胎气压及轮椅整体机械状态,必要时将轮胎充气至600 kPa。
注意:为了获得有效的稳态 cardiopulmonary 上肢运动数据和总机械效率(ME),每个亚极量(不超过最大运动能力的70%)运动阶段应至少持续3分钟,以达到呼吸交换比低于1的稳态运动44,45。特别是在手轮圈驱动模式下,轮椅速度必须保持在舒适或可行的范围内(0.56−2.0 m/s),以排除运动控制问题46,47,48,这意味着功率的增加最好通过阻力的递增来控制。
2. 地面测试期间的外部功率输出
- 在目标表面上进行滑行减速测试。将受试者置于主动姿势,并尽可能标准化:双脚放在脚踏板上,双手置于大腿上,目视正前方(该姿势应反映推进过程中的实际姿势)。
注意:每一个动作都会改变质量中心,从而改变滚动阻力。 - 将轮椅加速至高速。
注:此步骤也可由受试者自行完成。 - 让轮椅在不受干扰的情况下减速至完全静止。
- 记录减速过程中的时间和速度数据(例如,使用测量轮或惯性测量单元)。参见第 2.4.1 和 2.4.2 节。
- 使用测量轮记录数据。
- 将轮椅的轮子更换为测量轮和惯性假人材料表),最好在参与者未坐在轮椅上时进行。
注意:本示例适用于 OptiPush 轮。其他轮子可能具有不同的校准要求。 - 使用开关打开测量轮。
- 打开装有 USB 蓝牙接收器及配套软件的笔记本电脑。
- 打开计算机上的软件。
- 通过选择正确的通信端口(COM)将轮子与软件连接。如果正确的 COM 端口未出现在列表中,请按刷新按钮以更新列表,然后重试。按下 下一步.
- 在客户端设置屏幕上填写必填字段。按下 下一步.
注意:请特别关注轮子尺寸和轮子侧向设置。 - 通过按下采集偏移数据 开始 在轮椅装置上缓慢转动轮子,不要触碰轮圈,直到红色圆圈变为绿色。或者,按下 跳过 如果自上次安装车轮后该步骤已完成,则可跳过此步骤。按压 下一步.
- 要收集数据,请按 记录 在“数据采集”界面中,从此处恢复常规的滑行减速测试流程。
注意:测量轮数据的分析脚本可在以下位置获取 补充材料 1.
- 将轮椅的轮子更换为测量轮和惯性假人材料表),最好在参与者未坐在轮椅上时进行。
- 使用惯性测量单元(IMUs)记录数据。
- 连接IMU(惯性测量单元)材料表将惯性测量单元(IMU)安装到轮椅上:每个轮毂各一个,座椅下方中心位置一个。记录每个IMU的安装位置及其方向,以供后续参考。
- 打开惯性测量单元(IMU),并使用 NGIMU 同步网络管理器可执行程序将 IMU 连接到计算机。
- 为收集数据,请前往 工具,然后选择 数据记录仪,然后按压 开始从此处开始恢复常规的滑行减速实验流程。
注意:用于分析 IMU 数据的脚本可在 补充材料 2.
- 使用测量轮记录数据。
- 重复进行滑行减速实验步骤(2.1–2.4),并采集往返数据,以减少不平整表面的影响。
- 打开 coast_down_test 计算机上的软件。按下 导入数据 导入滑行数据文件(测功轮或IMU)。通过右侧图表中的滑块选择数据中的滑行段,并按下 选取区域.
- 设置参与者和轮椅的重量 设置 部分。按压 计算结果记录平均滚动摩擦力(N)和滚动摩擦系数。按下 导出 以保存所有(元)数据以供日后参考。
注意:当由于空气阻力导致无法假设摩擦力恒定时(即在大多数体育环境中),分析会变得稍复杂。实验方案相同,但初始速度可能需要更高。此时需要求解一个非线性微分方程,并使用曲线拟合算法(例如 Levenberg-Marquardt)对该方程进行拟合。49.
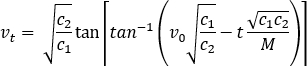
在此方程中,为瞬时速度,为减速开始时的初速度。反映与速度相关的摩擦,反映与速度无关的摩擦()。用于滑行测试分析的脚本可在以下获取: 补充材料 3 以及用于第2.7步中滑行测试分析的图形用户界面(GUI)可在以下位置获取: 补充材料 4.
3. 跑台测试期间的外部功率输出
- 跑步机表征
- 使用经过校准的转速计测量负载状态下跑步机的皮带速度,以确定需要使用的跑步机设定值(例如,若目标速度为 1.11 m/s,则跑步机显示屏应设为 4.1 km/h 而非 4.0 km/h)。
注:也可通过测量皮带长度并记录皮带旋转十圈所需时间(使用秒表或摄像机)来确定皮带速度。 - 使用角度传感器测量跑步机的倾斜角度。通过重复测量检查一致性,并通过按递减顺序重复测量检查滞后现象。
注:若跑步机速度或角度的可靠性较低,则每次测量时均需使用转速计检查速度,使用角度传感器检查角度。
- 使用经过校准的转速计测量负载状态下跑步机的皮带速度,以确定需要使用的跑步机设定值(例如,若目标速度为 1.11 m/s,则跑步机显示屏应设为 4.1 km/h 而非 4.0 km/h)。
- 拖拽测试:校准
- 在开始校准前至少 30 分钟打开拖拽测试力传感器的电源。
- 将力传感器垂直悬挂,并使用自调平激光仪或角度传感器进行对齐。
- 设置拖拽测试计算机,并将力传感器与计算机连接。在拖拽测试计算机上打开 ADA3 软件,点击 校准力传感器。
- 将已知(已校准)的砝码(1–10 kg,以 1 kg 为增量)依次挂载到传感器上,并记录对应的数字读数。
- 在 ADA3 软件中继续操作,拟合线性回归方程,以确定施加的负载与测得电压之间的关系。
- 若均方根误差(RMSE)超过 0.13 N37,则重复步骤 (3.2.1–3.2.5)。
- 执行拖拽测试
- 在开始测量前至少 30 分钟打开电源。
- 设置拖拽测试计算机,并将力传感器与计算机连接。在拖拽测试计算机上打开 ADA3 软件,点击 功率表测量。
- 将轮椅-使用者组合放置于跑步机上。让受试者保持主动姿势,并尽可能标准化:双脚置于脚踏板上,双手放在大腿上,目视正前方(该姿势应反映推进过程中的实际姿势)。指导受试者在整个测试过程中保持相同姿势。
- 使用 ADA3 软件记录未连接绳索时的力值,以测量载荷传感器的偏移量。点击 确定。
- 使用一根轻质绳索将轮椅连接至力传感器。确保载荷传感器和绳索与轮椅后轮轴线水平对齐。
- 将皮带加速至目标速度,本例中为 1.11 m/s(显示屏显示 4.1 km/h)。
- 逐步增加跑步机的倾斜角度,待跑步机与轮椅-使用者组合的位置稳定后,记录力值和角度。重复此过程,共测试 10 个逐渐增大的坡度(1.5%–6%,以 0.5% 为增量)。
- 在 ADA3 软件中点击 下一步,利用角度和力值拟合线性回归方程,并计算跑步机零角度时的力值。
注:若跑步机角度存在偏移,则不能使用回归方程的截距值。 - 若线性回归线的均方根误差(RMSE)超过 0.5 N37,则重复拖拽测试(3.3.3–3.3.8)。
- 在跑步机上设定功率输出
- 计算目标功率输出,并确定测试速度。
注:在本实验方案中,该值等于步骤 2.7 所得结果。 - 通过从目标摩擦力(步骤 2.7 所得)中减去拖拽测试测得的摩擦力(步骤 3.3.8 所得),计算所需的滑轮配重。
- 将滑轮置于跑步机前方或后方,并确保其居中。将滑轮连接至轮椅,并确保绳索处于水平状态。告知受试者滑轮上的配重可能会使轮椅移动。
- 使用已知低质量的配重篮和卡扣,将配重(通常为 0–1 kg)连接至滑轮系统。如有必要,缓慢增加配重,直至达到目标功率输出。
注:也可通过改变跑步机的倾斜角度(依据拖拽测试所得的功率表)来调节功率输出。
- 计算目标功率输出,并确定测试速度。
4. 基于功率车测试期间的外部功率输出
- 测量前至少30分钟打开测功仪,并启动计算机上的配套软件。
- 点击受试者控件,然后点击添加…。为受试者分配一个ID,并输入其体重。点击确定。
- 点击设备菜单中的轮椅图标。在表单中填写轮椅的技术参数,然后点击确定。
注意:体重变量非常重要,因为它会影响测功仪提供的模拟阻力。 - 点击方案控件。通过选择添加…来创建自定义方案。选择自定义方案,然后点击下一步。为该方案命名并点击创建。
- 选择阶段,点击添加阶段和阻力。将阻力设置为第2节滑行减速测试中获得的摩擦系数。目标速度设为4 km/h,然后点击确定(图3)。
- 设置受试者显示界面。从屏幕上移除所有控件。点击添加控件,选择轮椅方向控件并将其拖入屏幕中(图4)。
- 使用对准系统将轮椅在滚轮上对齐。使用四点式绑带系统固定轮椅。检查确保车轮未接触测功仪且已正确对齐。
- 将受试者置于主动姿势,并尽可能标准化:双脚放在脚踏板上,双手置于大腿上,目视正前方(该姿势应反映推进过程中的实际姿势)。指导受试者在整个测试过程中保持相同姿势。
- 通过点击设备菜单中的十字准星按钮,并点击开始校准,使用配套软件对测功仪进行校准。
注意:测功仪数据分析脚本可在补充材料5中获取。
5. 手动轮椅驱动过程中输出功率的内部估算
- 在进行任何校准或测试之前,至少提前 45 分钟开启肺功能仪。
- 根据厂家指南使用配套软件对肺功能仪进行校准,包括涡轮、参考气体、室内空气和延迟校准。
注意:每次测试前均应进行室内空气和参考气体校准。- 执行涡轮校准。
- 在校准菜单中点击Turbine。将带有光电读取器的涡轮连接至肺功能仪。将已知容积的校准注射器连接至涡轮。
- 设备准备就绪后,推动活塞完成六次受控且完整的往复运动。然后点击Exit图标退出。
- 执行参考气体校准。
- 在校准菜单中点击Reference gas。将减压阀连接至已知浓度混合气体的校准气瓶。
注意:气瓶必须打开,但减压阀必须关闭。 - 将采样管连接至肺功能仪的采样接口,另一端保持断开。让肺功能仪冲洗分析仪。确保采样管远离任何呼出气体。
- 当肺功能仪提示时,将采样管的自由端连接至校准气瓶上的减压阀并打开减压阀。校准结束后点击Exit图标退出。
- 在校准菜单中点击Reference gas。将减压阀连接至已知浓度混合气体的校准气瓶。
- 执行室内空气校准。
- 将采样管连接至肺功能仪的采样接口,另一端保持开放。校准结束后点击 Exit 图标退出。
- 执行延迟校准。
- 将涡轮连接至光电读取器,并连接采样管。确保两者均已连接至肺功能仪。
- 操作者可配合声学信号进行同步呼吸。
注意:每次更换采样管后均需重复此步骤。在将面罩交给受试者前,应清洁或更换用于此步骤的面罩。 - 校准结束后点击Exit图标退出。
- 执行涡轮校准。
- 为受试者佩戴肺功能仪面罩。调节头帽上的弹性带,使面罩在受试者面部形成严密密封。
注意:可选择性地将心率监测器连接至肺功能仪,并让受试者佩戴心率监测带。 - 固定肺功能仪的管路,避免其干扰受试者活动。
- 点击Test,然后在肺功能仪显示屏上输入New subject。
- 对于次最大运动测试,选择逐呼吸模式。点击肺功能仪上的Record key开始记录。
注意:肺功能仪数据的分析脚本见Supplementary Material 6。
6. 测试程序
- 指导受试者以目标速度(1.11 m/s)进行 4 分钟的稳态运动。
- 指导受试者利用速度反馈,平均保持在目标速度。
注:在常速行走条件下,速度可从测轮或惯性测量单元(IMUs)各自的笔记本电脑上显示。笔记本电脑配有魔术贴绑带,可固定在腿部。 - 在跑步机条件下,指导受试者平均保持在跑步机中央位置。
- 在功率车条件下,指导受试者注视功率车屏幕上的速度和方向反馈,并平均将其保持在目标范围内。
- 指导受试者利用速度反馈,平均保持在目标速度。
- 同时启动秒表和肺量计(步骤 5.6)。
注:由于使用逐拍肺量计时,手动启动的时间差异可忽略不计,因此无需外部触发信号。 - 30 秒后,开始轮椅推进。
注:在跑步机和功率车条件下,这意味着启动跑步机或功率车。若使用测轮(步骤 2.4.1.8)或惯性测量单元(IMUs)(步骤 2.4.2.3),也需同时启动。- 在常速行走条件下,使用分段按钮标记跑道的拐角。
- 在测试开始 4 分钟后,无预先提示,指导受试者停止推动轮椅。
注:在跑步机条件下,皮带停止前需额外推动几次。
结果
采用上述方法,通过在光滑的医院走廊中进行地面往返滑行减速测试(五次试验的平均值),测定了17名已熟悉测试流程(经过两次30分钟的练习)的健康参与者在滑行减速过程中的功率输出。滑行减速特征通过测量轮进行记录。随后,对参与者在地面(25.0 × 9.0 米环路)、跑步机(2.0 × 1.2 米)和测功仪上的手动轮椅推进过程进行了测量。跑步机和测功仪模式下的功率输出通过本文所述的协议与地面条件相匹配。
功率输出是在一段相同长度的适应性练习后,通过三组各4分钟的轮椅驱动过程中,从同一个测量轮上获取的。每组仅使用最后一分钟的数据进行分析,假设此时已达到稳态驱动状态。对于地面驱动数据,仅选取长直线段(25 m)部分用于分析。所有数据(预)处理均在Python 3.7(Python Software Foundation)中完成。组内相关系数(ICC)估计值及其95%置信区间使用R 3.3.4(R Core Team)计算,采用单次评分、绝对一致性、随机效应模型。
轮椅使用者系统的平均总重量为92.6 kg(± 8.3)。根据滑行测试计算的平均预期输出功率为9.7 W(± 1.6)。通过测量轮测得的输出功率在地面推进、跑步机推进和功率计推进条件下分别为8.1 W(± 1.4)、7.8 W(± 1.9)和8.7 W(± 2.2),均低于预期值。目标输出功率与实测输出功率的平均差异分别为:地面推进-1.6 W(± 1.6),跑步机推进-1.8 W(± 1.4),功率计推进-1.0 W(± 1.0)。这些结果也显示在 表1, 图5,以及 图6.
在地面上进行推进时,输出功率与目标输出之间表现出较差至中等程度的一致性(ICC:0.38,CI:0.00–0.73)。相比之下,跑步机推进表现出较差至良好程度的一致性(ICC:0.45,CI:0.00–0.79),而功率计推进则表现出较差至极好程度的一致性(ICC:0.77,CI:0.11–0.93)。绝对误差与功率计推进条件下的输出功率呈负相关(r = -0.55,p = 0.02),但在其他两种条件下无此相关性(地面推进:r = 0.47,p = 0.06;跑步机:r = 0.22,p = 0.40)。
不同条件之间的一致性较差至中等水平(ICC:0.49,CI:0.20–0.74)。同一种测量方式内(三个4分钟阶段之间)的重测信度在地面推进中为良好至极佳(ICC:0.91,CI:0.82–0.97),在跑步机推进中为良好至极佳(ICC:0.97,CI:0.93–0.99),在功率计推进中为中等至极佳(ICC:0.97,CI:0.71–0.99)。功率计的表现随时间推移有所下降,重复测量方差分析证实了这一趋势(F(2, 32) = 64.7,p < 0.01);但在地面推进(F(2, 32) = 0.9,p = 0.418)和跑步机推进(F(2, 32) = 0.9,p = 0.402)中均未观察到显著的时间效应。
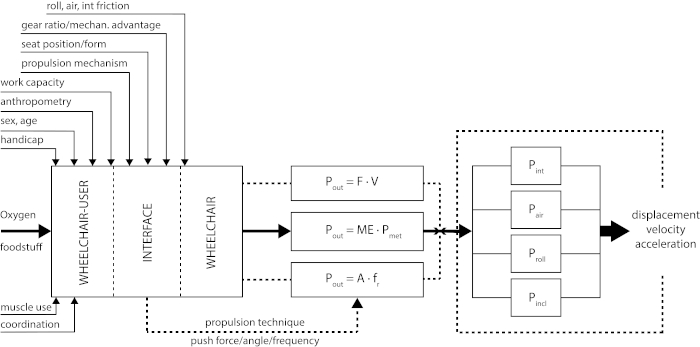
图1:应用于手动轮椅推进的功率平衡。 Pout:外部输出功率(W);ME:总机械效率(%);F:平均阻力;V:平均滑行速度;A:每次推动或每周期做功(J);fr:推动或周期频率(1/s);Pint:内部损耗(W);Pair:空气阻力(W);Proll:滚动摩擦(W);Pincl:坡度引起的损耗(W)。该图引自 van der Woude 等人20。 请点击此处查看此图的放大版本。

图 2:跑步机实验装置。 左:滑轮装置,用于在推进过程中增加跑步机上的外部功率输出。右:拖拽测试装置,用于测量轮椅在跑步机上推进时的摩擦力。请点击此处查看此图的放大版本。
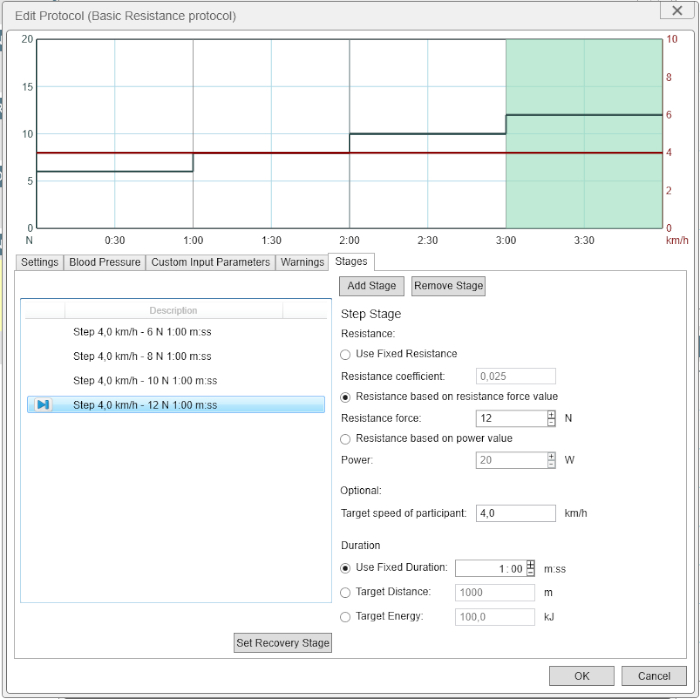
图3:轮椅功率计的协议设置窗口。 可通过选择功率输出和目标速度,或滚动摩擦力和目标速度来设定功率输出。 请点击此处查看此图的放大版本。
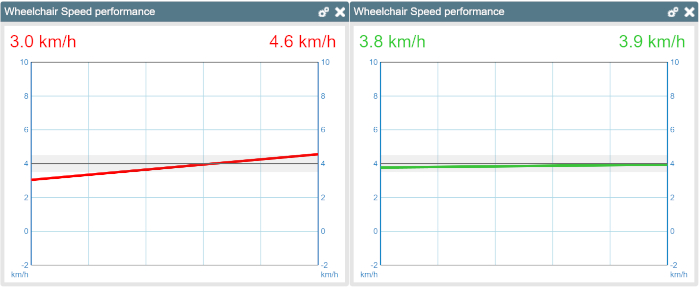
图4:以折线图形式显示的轮椅测功仪反馈结果。 图中绘制了左右滚轮的速度。受试者应尽量保持匀速直线运动(通过使屏幕上的线条保持水平)。速度数据通过滑动窗口进行平滑处理,窗口参数可在设置中调整。请点击此处查看该图的放大版本。
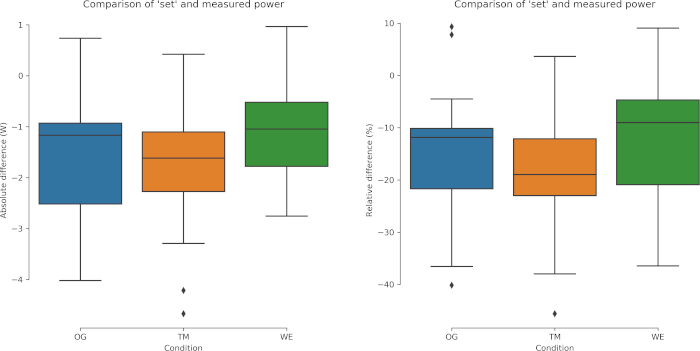
图 5:在户外(OG)、跑步机(TM)和功率计(WE)轮椅推进过程中,阻力滑行摩擦法估算功率与实测功率输出之间的相对差值和绝对差值分布。 须线表示1.5倍四分位距。 请点击此处查看该图的高清版本。
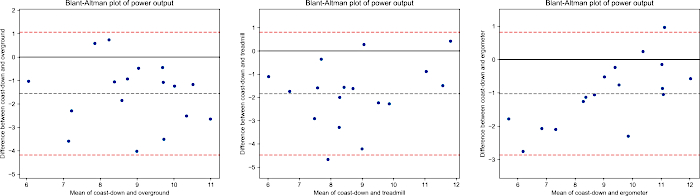
图 6:地面(左)、跑步机(中)和功率计(右)轮椅推进过程中阻力滑行法与实测功率输出的 Bland-Altman 图。 深灰色虚线表示合并数据的总体均值,红色虚线表示均值加 1.96 倍标准差。 请点击此处查看此图的放大版本。
| 双侧值 (W)2 | 与目标值的差异 | 与目标值的差异 (%) | 与目标值的绝对差异 | 与目标功率输出的一致性 (ICC)3 | 各区块间的可靠性 (ICC)3 | |
| 目标功率输出1 | 9.68 (± 1.57) | n.a | n.a | n.a. | n.a | n.a. |
| 地面功率输出 | 8.12 (± 1.41) | -1.56 (± 1.57) | -15.30 (± 13.70) | 1.72 (± 1.57) | 0.38 (0.00−0.73)* | 0.91 (0.82−0.97)* |
| 跑步机功率输出 | 7.84 (± 1.92) | -1.84 (± 1.38) | -18.98 (± 13.42) | 1.91 (± 1.16) | 0.45 (0.00−0.79)* | 0.97 (0.93−0.99)* |
| 功率计功率输出 | 8.65 (± 2.24) | -1.02 (± 0.97) | -11.82 (± 11.94) | 1.16 (± 0.78) | 0.77 (0.11−0.93)* | 0.97 (0.71−0.99)* |
| 1. 由滑行减速摩擦力计算得出。2. 使用测量轮确定。3. 双因素、绝对一致性、固定评分者,含95%置信区间。* p < 0.001。 | ||||||
表1:使用测量轮测得的设定功率输出与实际功率输出的比较。
| 因素 | 滚动阻力 |
| 身体质量 ↑ | ↑ |
| 轮椅质量 ↑ | ↑ |
| 轮胎压力 ↓ | ↑ |
| 车轮尺寸 ↑ | ↓ |
| 地面硬度 ↓ | ↑ |
| 外倾角 ↑ | ? |
| 前束角 ↑ | ↑↑ |
| caster shimmy ↑ | ↑ |
| 重心位于后轮上 | ↓ |
| 折叠车架 | ↑ |
| 维护 ↓ | ↑ |
表2:手动轮椅推进过程中影响滚动摩擦和功率输出的因素。 本表格转载自van der Woude等人的研究8。
补充材料 1. 请点击此处查看该文件(右键单击以下载)。
补充材料 2。 请点击此处查看该文件(右键单击以下载)。
补充材料 3。 请点击此处查看该文件(右键单击以下载)。
补充材料 4。 请点击此处查看该文件(右键单击以下载)。
补充材料 5。 请点击此处查看该文件(右键单击以下载)。
补充材料 6. 请点击此处查看该文件(右键单击以下载)。
讨论
在前文各节中,介绍了一种用于确定和标准化不同实验室条件下功率输出的简便方法。此外,还对设定功率输出与稳态运动期间实测功率输出进行了比较。尽管存在系统性误差及部分变异,但所介绍的工具仍优于另一种选择:即完全不进行标准化。这些结果与另一项报告实测功率输出与设定功率输出的研究相似50。此外,不同条件之间的一致性较差至中等,表明在比较使用不同模式的研究时需格外谨慎。正如预期,从操作者角度来看,功率计条件提供了最易于标准化的环境。在高摩擦设置下,功率计的表现更优。同一模式内的各个阶段(3 × 4 分钟)显示出良好至极佳以及中等至极佳的一致性。有趣的是,功率计随时间推移表现变差,可能归因于传感器漂移。因此,建议在每个阶段之间重新校准功率计。需注意的是,这些结果适用于低强度稳态运动,对于其他实验方案可能有所不同。
轮椅与使用者组合的微小机械或人体工程学变化都可能对实验结果产生显著影响12,51。材料维护以及对车辆机械原理的充分了解,对于实验表现结果和实验有效性至关重要。轮椅与使用者组合的车辆机械特性(如质量、车轮尺寸、轮胎类型和胎压、对齐情况)以及适配性(如前后位置、质心位置、质量、冠状面)将与环境条件共同决定滚动阻力和空气阻力。质心的质量及其位置会影响相对于后部大轮和前部小脚轮的滚动阻力。影响滚动摩擦的因素总结见表2。此外,轮椅通常具有个体化特征。除了每次测试中的干预条件(如车辆机械结构或界面)外,轮椅的状态也必须保持恒定,并应检查其车辆机械特性,包括车架、座椅和轮胎。轮胎在不同测试及不同个体间均需保持固定的胎压。重要的检查点52包括可能的摩擦点、后轮位置以及轮子对齐状态的潜在变化36,53,54,55。
地面测试还需要便携式技术来测量心肺负荷、运动学或动力学结果的每一项指标。这虽然可以实现,但在非研究环境中,复杂测量的实用性受到限制。滑行减速测试针对特定的轮椅-使用者组合及滚动表面具有特异性。然而,这类测试是静态的,因此可能无法完全捕捉轮椅-使用者组合的所有特性56。它们对质心位置的变化尤为敏感,这或许可以解释滑行减速测试与实测地面功率输出之间存在的微小差异。这些局限性同样存在于拖拽测试和测功仪校准中,因为这些方法也假设轮椅使用者处于静止姿态。
拖拽测试用于测量每种轮椅-使用者组合的滚动阻力和内部拖拽阻力。该测试对轮椅的机械性能敏感,同时也受使用者位置和身体朝向的影响。必须采用标准化的操作流程20,36,即在恒定跑带速度下,通过将轮椅-使用者组合连接至固定在跑台框架上的单轴校准力传感器,使其在一系列坡度角度下被牵引通过跑带(图2)。需要使用可调节至轮椅中心轴高度的力传感器跑台适配器。通过线性回归分析,可估算出特定轮椅-使用者组合在零坡度时跑带上的平均拖拽力,进而通过跑带速度与拖拽力的乘积得出平均外部功率输出。拖拽测试在不同操作者执行测试时(例如绳索位置)存在微小差异的情况下仍具有良好的稳健性37。
尽管拖拽测试有时被认为是一种看似简单的实验,但其各个测试环节均需理解其背后的理论基础,并对所有操作细节进行系统培训8。与滑行减速测试类似,该测试对质心的变化尤为敏感。此外,基于应变片的力传感器的性能与灵敏度、其校准的一致性(即校准砝码的精度、安装顺序)20,36,37,以及拖拽测试中任何对跑台速度或倾斜角度变化敏感的操作步骤,均需予以充分考虑。这意味着跑台本身也需要进行检查和校准37。在日常实验过程中,必须持续关注并严格执行对这些产生噪声因素的控制措施。
基于功率输出的模拟实验及其结果的精确性完全依赖于实验操作人员的标准化操作、实践经验及培训水平。跑步机、功率车或任何其他电动马达驱动设备的多样性可能带来问题,正如 De Groot 等人所指出的51。在交换基于人群的数据时,应意识到这些差异对测试结果可能产生的影响。在任何轮椅实验中,都应针对每个亚组或测量条件,充分说明测试环境,并公开呈现速度、阻力和功率输出的实际数值。
在轮椅实验研究中,当研究对象为实际使用轮椅的用户时,测试样本的异质性难以避免。其中,脊髓损伤患者最常被纳入研究,因为他们通常终身存在稳定的脊髓损伤。损伤节段、损伤程度、性别、年龄、天赋以及训练状态等因素共同决定了此类研究群体的异质性57。通过多中心合作增加受试者数量,是克服这一问题并提高实验效能的重要途径57,即使在康复早期阶段也是如此10。本文有望成为推动康复医学与残疾人体育领域内关于轮椅实验广泛讨论的基石,并通过现有及新兴的研究者网络,促进国际间的合作与知识交流。充足的测试基础设施有助于对临床康复、残疾人体育及其他相关领域的进展进行持续的监测与评估。
披露
作者无任何利益冲突需要披露。
致谢
本论文的撰写工作得到了荷兰北部合作组织(Samenwerkingsverband Noord-Nederland,项目编号:OPSNN0109)资助,并由荷兰经济事务部知识与创新顶尖联盟的PPP补贴共同资助。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| “coast_down_test” 软件 | 格罗宁根大学医学中心 | - | 定制制作 |
| ADA3 软件 | 格罗宁根大学医学中心 | - | 定制制作 |
| 角度传感器 | 三丰公司 | Pro 360 | |
| 校准砝码(0–10 kg,每级 1 kg) | 格罗宁根大学医学中心 | - | 定制制作 |
| 拖拽测试力传感器(20 kg) | AST | KAP-E/Z | |
| 超宽跑步机 | Motek-forcelink | 14-890-0387 | |
| 惯性测量单元(IMU)传感器组 | X-IO 技术公司 | NGIMU | |
| 惯性假人 | Max Mobility | Optipush | |
| 轻质绳索 | - | - | 定制制作 |
| Lode 运动管理软件 | Lode | LEM 10 | |
| 测量轮 | Max Mobility | Optipush | |
| 滑轮系统 | 格罗宁根大学医学中心 | - | 定制制作 |
| 肺量计 | COSMED | K-5 | |
| 秒表 | Oneplus | 6T | 手机秒表 |
| 转速计 | Checkline | CDT-2000HD | |
| 用于拖拽测试的跑步机附件 | 格罗宁根大学医学中心 | - | 定制制作 |
| 滑轮用砝码(0–2 kg,每级 5 g) | 格罗宁根大学医学中心 | - | 定制制作 |
| 轮椅 | Küsschall | K 系列 | |
| 轮椅滚筒测功仪 | Lode | Esseda |
参考文献
- Flemmer, C. L., Flemmer, R. C. A review of manual wheelchairs. Disability and Rehabilitation: Assistive Technology. 11 (3), 177-187 (2016).
- WHO. World Report on Disability 2011. , WHO Press. Geneva, Switzerland. (2011).
- Liu, X., Liu, N., Zhou, M., Lu, Y., Li, F. Bibliometric analysis of global research on the rehabilitation of spinal cord injury in the past two decades. Therapeutics and Clinical Risk Management. 15, 1-14 (2019).
- Coe, P. L. Aerodynamic characteristics of wheelchairs. NASA Technical Memorandum 80191. , (1979).
- Khoo, S., Li, C., Ansari, P. The Top 50 Most Cited Publications in Disability Sport: A Bibliometric Analysis. Perceptual and Motor Skills. 125 (3), 525-545 (2018).
- Cooper, R. A. Wheelchair research progress, perspectives, and transformation. Journal of Rehabilitation Research & Development. 49 (1), 1-5 (2012).
- de Groot, S., et al. WHEEL-I: development of a wheelchair propulsion laboratory for rehabilitation. Journal of Rehabilitation Medicine. 46 (6), 493-503 (2014).
- van der Woude, L. H., Veeger, H. E., Dallmeijer, A. J., Janssen, T. W., Rozendaal, L. A. Biomechanics and physiology in active manual wheelchair propulsion. Medical Engineering & Physics. 23 (10), 713-733 (2001).
- van der Woude, L. H., de Groot, S., Janssen, T. W. Manual wheelchairs: Research and innovation in rehabilitation, sports, daily life and health. Medical Engineering & Physics. 28 (9), 905-915 (2006).
- de Groot, S., et al. Course of gross mechanical efficiency in handrim wheelchair propulsion during rehabilitation of people with spinal cord injury: a prospective cohort study. Archives of Physical Medicine and Rehabilitation. 86 (7), 1452-1460 (2005).
- van Koppenhagen, C. F., et al. Patterns of Changes in Wheelchair Exercise Capacity After Spinal Cord Injury. Archives of Physical Medicine and Rehabilitation. 94 (7), 1260-1267 (2013).
- van der Woude, L. H., et al. Wheelchair racing: effects of rim diameter and speed on physiology and technique. Medicine & Science in Sports & Exercise. 20 (5), 492-500 (1988).
- van der Woude, L. H. V., et al. Seat height: effects on submaximal handrim wheelchair performance during spinal cord injury rehabilitation. Journal of Rehabilitation Medicine. 41 (3), 143-149 (2009).
- Veeger, H. E., Rozendaal, L. A., van der Helm, F. C. Load on the shoulder in low intensity wheelchair propulsion. Clinical Biomechanics. 17 (3), 211-218 (2002).
- Veeger, H. E. J., Vanderwoude, L. H. V., Rozendal, R. H. Load on the upper extremity in manual wheelchair propulsion. Journal of Electromyography and Kinesiology. 1 (4), 270-280 (1991).
- Arnet, U., van Drongelen, S., Scheel-Sailer, A., van der Woude, L. H., Veeger, D. H. Shoulder load during synchronous handcycling and handrim wheelchair propulsion in persons with paraplegia. Journal of Rehabilitation Medicine. 44 (3), 222-228 (2012).
- Vegter, R., de Groot, S., Lamoth, C., Veeger, D., Van der Woude, L. Initial Skill Acquisition of Handrim Wheelchair Propulsion: A New Perspective. IEEE Transactions on Neural Systems and Rehabilitation Engineering. , (2013).
- Vegter, R. J., Lamoth, C. J., de Groot, S., Veeger, D. H., van der Woude, L. H. Inter-individual differences in the initial 80 minutes of motor learning of handrim wheelchair propulsion. PLoS One. 9 (2), e89729(2014).
- van Ingen Schenau, G. J. Cycle power: a predictive model. Endeavour, New Series. 12, (1988).
- van der Woude, L. H., de Groot, G., Hollander, A. P., van Ingen Schenau, G. J., Rozendal, R. H. Wheelchair ergonomics and physiological testing of prototypes. Ergonomics. 29 (12), 1561-1573 (1986).
- Vegter, R. J. K., de Groot, S., Hettinga, F. J., Veeger, H. E. J., van der Woude, L. H. V. Design of Manually Propelled Wheelchairs: Optimizing a Wheelchair-User Combination. , http://cirrie.buffalo.edu (2010).
- Janssen, T., et al. Relationship between physical strain during standardised ADL tasks and physical capacity in men with spinal cord injuries. Spinal Cord. 32 (12), 844(1994).
- de Klerk, R., Lutjeboer, T., Vegter, R. J. K., van der Woude, L. H. V. Practice-based skill acquisition of pushrim-activated power-assisted wheelchair propulsion versus regular handrim propulsion in novices. Journal of Neuroengineering and Rehabilitation. 15 (1), 56(2018).
- Vanderwoude, L. H. V., et al. Manual wheelchair propulsion-Effects of power output on physiology and technique. Medicine & Science in Sports & Exercise. 20 (1), 70-78 (1988).
- Hintzy, F., Tordi, N. Mechanical efficiency during hand-rim wheelchair propulsion: effects of base-line subtraction and power output. Clinical Biomechanics. 19 (4), 343-349 (2004).
- Chénier, F., Champagne, A., Desroches, G., Gagnon, D. H. Unmatched speed perceptions between overground and treadmill manual wheelchair propulsion in long-term manual wheelchair users. Gait & Posture. 61, 398-402 (2018).
- Broucha, L., Krobath, H. Continuous recording of cardiac and respiratory functions in normal and handicapped people. Human Factors. 9 (6), 567-572 (1967).
- Clarke, K. Caloric costs of activity in paraplegic persons. Archives of Physical Medicine and Rehabilitation. 47, 427-435 (1966).
- Guo, L., Kwarciak, A. M., Rodriguez, R., Sarkar, N., Richter, W. M. Validation of a biofeedback system for wheelchair propulsion training. Rehabilitation Research and Practice. 2011, (2011).
- Cooper, R. A. SMARTWheel: From concept to clinical practice. Prosthetics and Orthotics International. 33 (3), 198-209 (2009).
- DiGiovine, C., Cooper, R., Dvornak, M. 'Magnificent Milestones and Emerging Opportunities in Medical Engineering' (Cat. No. 97CH36136). Proceedings of the 19th Annual International Conference of the IEEE Engineering in Medicine and Biology Society. 97, IEEE. 1888-1891 (1997).
- Theisen, D., Francaux, M., Fay, A., Sturbois, X. A new procedure to determine external power output during handrim wheelchair propulsion on a roller ergometer: a reliability study. International Journal of Sports Medicine. 17 (08), 564-571 (1996).
- de Klerk, R., et al. Measuring handrim wheelchair propulsion in the lab: a critical analysis of stationary ergometers. IEEE Reviews in Biomedical Engineering. , In press (2019).
- van Ingen Schenau, G. J. Some fundamental aspects of the biomechanics of overground versus treadmill locomotion. Medicine & Science in Sports & Exercise. 12 (4), 257-261 (1980).
- Voigt, E. D., Bahn, D. Metabolism and pulse rate in physically handicapped when propelling a wheel chair up and incline. Scandinavian Journal of Rehabilitation Medicine. 1 (3), 101-106 (1969).
- Bennedik, K., Engel, P., Hildebrandt, G. Der Rollstuhl. , Schindele Verlag. (1978).
- de Groot, S., Zuidgeest, M., van der Woude, L. H. Standardization of measuring power output during wheelchair propulsion on a treadmill Pitfalls in a multi-center study. Medical Engineering & Physics. 28 (6), 604-612 (2006).
- Veeger, H. E., van der Woude, L. H., Rozendal, R. H. Wheelchair propulsion technique at different speeds. Scandinavian Journal of Rehabilitation Medicine. 21 (4), 197-203 (1989).
- Brattgard, S. O., Grimby, G., Hook, O. Energy expenditure and heart rate in driving a wheelchair ergometer. Scandinavian Journal of Rehabilitation Medicine. 2, 143-148 (1970).
- Niesing, R., et al. Computer-controlled wheelchair ergometer. Medical & Biological Engineering & Computing. 28 (4), 329-338 (1990).
- van der Woude, L. H., Dallmeijer, A. J., Janssen, T. W., Veeger, D. Alternative modes of manual wheelchair ambulation: an overview. American Journal of Physical Medicine & Rehabilitation. 80 (10), 765-777 (2001).
- Thomas, S., Reading, J., Shephard, R. J. Revision of the Physical Activity Readiness Questionnaire (PAR-Q). Canadian Journal of Sport Sciences. 17 (4), 338-345 (1992).
- Chisholm, D., et al. PAR-Q validation report: the evaluation of a self-administered pre-exercise screening questionnaire for adults. Victoria: Canada: BC Ministry of Health and Welfare. , (1978).
- Poole, D. C., Jones, A. M. Oxygen uptake kinetics. Comprehensive Physiology. 2 (2), 933-996 (2011).
- Whipp, B. J., Wasserman, K. Oxygen uptake kinetics for various intensities of constant-load work. Journal of Applied Physiology. 33 (3), 351-356 (1972).
- Veeger, H. E., van der Woude, L. H., Rozendal, R. H. Within-cycle characteristics of the wheelchair push in sprinting on a wheelchair ergometer. Medicine & Science in Sports & Exercise. 23 (2), 264-271 (1991).
- van der Scheer, J. W., de Groot, S., Vegter, R. J., Veeger, D. H., van der Woude, L. H. Can a 15m-overground wheelchair sprint be used to assess wheelchair-specific anaerobic work capacity? Medical Engineering & Physics. 36 (4), 432-438 (2014).
- Van der Woude, L., Van Croonenborg, J., Wolff, I., Dallmeijer, A., Hollander, A. Physical work capacity after 7 wk of wheelchair training: effect of intensity in able-bodied subjects. Medicine & Science in Sports & Exercise. 31 (2), 331-341 (1999).
- Fuss, F. K. Influence of mass on the speed of wheelchair racing. Sports Engineering. 12 (1), 41-53 (2009).
- Vegter, R. J., Lamoth, C. J., De Groot, S., Veeger, D. H., Van der Woude, L. H. Variability in bimanual wheelchair propulsion: consistency of two instrumented wheels during handrim wheelchair propulsion on a motor driven treadmill. Journal of Neuroengineering and Rehabilitation. 10 (1), 9(2013).
- de Groot, S., Vegter, R. J., van der Woude, L. H. Effect of wheelchair mass, tire type and tire pressure on physical strain and wheelchair propulsion technique. Medical Engineering & Physics. 35 (10), 1476-1482 (2013).
- Khasnabis, C., Mines, K., Organization, W. H. Wheelchair service training package: basic level. , World Health Organization. (2012).
- Frank, T., Abel, E. Drag forces in wheelchairs. Ergonomics of Manual Wheelchair Propulsion: State of the Art. Concerted Action 'Mobility Restoration for Paralyzed Persons'. Van der Woude, L. H. V., Meijs, P. J. M., Van der Grinten, B. A., De Boer, Y. A. , IOS Press. Amsterdam, Netherlands. 255-267 (1993).
- Kauzlarich, J. Wheelchair rolling resistance and tire design. Biomedical Aspects of Manual Wheelchair Propulsion: The State of the Art IIIAssistive Technology Research Series. Van der Woude, L. H. V., Hopman, M. T. E., Van Kemenda, C. H. , IOS Press. Amsterdam, Netherlands. 158-172 (1999).
- Brubaker, C. E., McLaurin, C. A. Ergonomics of wheelchair propulsion. Wheelchair III: report of a wheelchair on specially adapted wheelchairs and sports wheelchairs. , 22-37 (1982).
- Eydieux, N., et al. Changes in wheelchair biomechanics within the first 120 minutes of practice: spatiotemporal parameters, handrim forces, motor force, rolling resistance and fore-aft stability. Disability and Rehabilitation: Assistive Technology. , 1-9 (2019).
- de Groot, S., et al. Demographics of the Dutch multicenter prospective cohort study 'Restoration of mobility in spinal cord injury rehabilitation'. Spinal Cord. 44 (11), 668-675 (2006).
重印与许可
