本方案描述了通过仿真解决微观交通问题的流程。整个过程包括数据采集、数据分析、仿真模型构建、仿真校准和敏感性分析的详细说明。还讨论了该方法的修改建议与故障排除。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
传统的掉头设计虽能显著改善运行特性,但掉头分流与合流段仍会导致交通拥堵、冲突和延误。本文提出一种专用丁坝式掉头车道设计(ESUL),以解决传统掉头设计的缺陷。为评估ESUL的运行性能,需采用交通仿真协议。整个仿真过程包括五个步骤:数据采集、数据分析、仿真模型构建、仿真校准和敏感性分析。其中,数据采集与仿真模型构建是两个关键步骤,后文将对此进行更详细的描述。评估中通常采用三个指标(行程时间、延误和停车次数),其他参数可根据实验需求从仿真中测得。结果表明,ESUL显著减轻了传统掉头设计的缺点。该仿真方法适用于解决微观交通问题,例如单个或若干相邻交叉口或短路段的情形。该方法不适用于大规模路网或缺乏数据采集的评估场景。
引言
一些交通问题,例如交叉口或短路段的交通拥堵,可以通过优化道路设计、调整信号灯配时、采取交通管理措施以及其他交通技术来解决或改善1,2,3,4。与原始状况相比,这些改进措施可能对交通流运行产生正面或负面的影响。交通运行的变化可以通过交通仿真软件进行比较,而无需实际重建交叉口或路段。当提出一个或多个改进方案时,特别是需要比较不同改进方案或评估改进效果时,交通仿真方法是一种快速且经济的选择。本文介绍了通过评估专用车道式导流堤掉头车道设计的交通流运行特征,利用仿真解决交通问题的过程5。
掉头行驶是一种常见的交通需求,需要在道路上设置中央分隔带的掉头开口,但这一做法一直存在争议。设计掉头开口可能导致交通拥堵,而关闭掉头开口则会使需要掉头的车辆绕行。掉头车辆与直接左转车辆这两种交通流均需使用掉头开口,容易引发交通延误、停车甚至交通事故。为解决掉头行驶带来的不利影响,已有若干技术方案被提出,例如信号灯控制6,7、专用车道左转车道8,9以及自动驾驶车辆技术10,11。然而,由于上述解决方案的应用具有一定的局限性,掉头问题仍存在改进空间。在特定条件下,一种新型的掉头设计可能成为更优的解决方案,能够有效应对现有问题。
最受欢迎的掉头设计是中央分隔带掉头交叉口(MUTI)12,13,14,15,如图1所示。MUTI的一个显著局限性在于其无法区分掉头车辆与直行车辆,且仍存在交通冲突16,17。本文提出一种改进型掉头设计,称为专设丁坝式掉头车道(ESUL;图2),旨在通过在中央分隔带两侧设置专用掉头车道来缓解交通拥堵。由于实现了两股车流的渠化,ESUL可显著减少行程时间、延误以及停车次数。
为了证明ESUL比常规MUTI更高效,需要一个严谨的实验方案。在实际构建ESUL之前必须先建立理论模型,因此需要进行仿真研究18。利用交通流参数,已有若干关键模型被应用于仿真研究19,例如驾驶行为模型20,21、跟驰模型22,23、U型转弯模型4以及换道模型21。交通流仿真的准确性已被广泛认可16,24。本研究利用实测数据对MUTI和ESUL进行仿真,以比较ESUL所带来的改进效果。为确保仿真结果的准确性,还对ESUL进行了敏感性分析,该分析可适用于多种不同的交通状况。
本方案介绍了用于解决实际交通问题的实验流程。提出了交通数据采集、数据分析以及交通改善措施整体效率分析的方法。该流程可概括为五个步骤:1)交通数据采集,2)数据分析,3)构建仿真模型,4)仿真模型校准,5)运行性能的敏感性分析。若这五个步骤中的任何一项要求未满足,则该过程不完整,不足以证明其有效性。
访问受限。请登录或开始试用以查看此内容。
方案
1. 仪器设备的准备
- 准备以下每种设备各两套,以采集双向交通流数据:雷达、笔记本电脑、电池以及用于雷达和笔记本电脑的电缆、摄像头、雷达和摄像头三脚架。
注意:雷达及其配套软件用于采集车辆速度、轨迹信息,其精度高于测速枪。若具备其他可采集车辆速度、轨迹和流量的设备,雷达并非唯一选择。由于雷达信号易被大型车辆遮挡,可利用摄像头拍摄的视频进行车辆计数。在调查过程中,若遇雨天或晴天,需对设备采取防护措施。尤其在晴天,设备可能因温度过高而自动关机,因此需配备遮阳伞或降温设备以应对该情况。
2. 设备测试
- 确保所有研究人员均穿着反光背心。
- 准备雷达三脚架并将其伸展至最高。将三脚架高度设置为超过 2 m,以避免路边信号被遮挡。
- 将雷达安装在三脚架顶部并锁定雷达。
- 将雷达设置在距离路边约 0.5 m 处,调整雷达垂直方向,使其面向车辆行驶方向或相反方向。尽量减小雷达与道路之间的夹角。
注意:雷达最大探测距离为 200 m。若雷达距离车道过近,可能无法完整捕捉经过车辆。因此,距离车道 0.5−1.0 m 为常规设置距离。 - 打开电源电池,并将笔记本电脑连接至电源电池。插入雷达电源线,并将雷达数据 USB 线插入笔记本电脑。待所有电缆连接完成后,开启笔记本电脑。
- 将摄像机放置在雷达旁,用于拍摄车流情况。
- 打开雷达软件
- 点击 通信检查,然后从下拉列表中选择雷达 ID 编号。系统将显示带有 ID 编号的雷达已检测到。
- 点击 调查设置。在弹出菜单中,点击 读取 RLU 时间,左侧的 设备时间 将随之更新。然后点击 设置 RLU 时间,左侧的 PC 当前时间 也将更新。
- 点击 开始调查,设备工作状态将从 数据记录未进行 和 设备无数据 变为 数据记录进行中 和 设备有数据。点击 关闭 以关闭此对话框。
- 点击 实时查看 以检查雷达状态。新对话框将弹出,雷达数据将快速滚动显示。这表示雷达正在检测车辆且运行正常。请保持此对话框开启,直至数据采集完成。
注意:车辆经过雷达时可被雷达捕获。 - 在对话框中点击 关闭 以结束采集。
- 点击 调查设置 | 结束调查,并在弹出对话框中确认。点击 关闭 按钮。
- 在主菜单中选择 数据下载。点击 浏览 选择保存雷达数据的位置。为电子表格输入独立的名称。点击 开始下载 按钮,进度条将显示下载进程,下载完成后将弹出对话框。点击 确认 以完成数据采集。
- 点击 调查设置 | 清除数据记录,并在下一个对话框中确认,以清除雷达内部存储器中的数据。
注意:在前往数据采集地点前,需对所有设备进行测试。若所有部件均正常工作,则将全部设备转移至数据采集地点。
3. 数据采集
- 数据采集地点的选择(图3)
- 选择一个与研究中所使用的交叉口类型相似的合适地点。
注意:这是地点选择中的关键要求。地点的形状、交通流状况、交通信号控制及其他控制措施均需纳入考虑。研究地点与目标场景越相似,结果越准确。需要在高速公路上设置一个U型转弯中央开口。必须具备足够长的视距和净空,以确保雷达正常工作并保障调查人员的安全。根据雷达的探测距离和车辆停车距离,从该地点向上游方向的视距应至少为200 m。 - 检查雷达方向上的净空情况,确保视野中无树木、灌木、人行天桥、交通标志或路灯等障碍物。
- 确保该地点对设备和调查人员而言是安全的。设备是设置在路边还是道路上方,取决于地形条件。
- 将设备放置在隐蔽位置,以避免引起驾驶员注意。
注意:根据以往经验,部分驾驶员在看到调查设备后可能会减速,从而导致数据误差。可将数据采集设备视为交通警察用于测量超速车辆的测速装置。
- 选择一个与研究中所使用的交叉口类型相似的合适地点。
- 交通数据采集
- 选择数据采集时间。
- 采集3小时的数据:上午高峰时段1小时、中午平峰时段1小时、傍晚高峰时段1小时。
- 从交通研究报告、交警部门或交通企业获取准确的高峰与平峰时段信息25,26(图4)。
注意:若无交通报告或分析作为参考,则在上述三个时段各采集1小时数据,并选取交通量最高的时段数据。 - 将1小时内交通量最高的数据输入仿真模型和分析部分,其余2小时的数据用于最终验证。
- 设备安装
- 调整雷达朝向,并将摄像头安装在雷达旁边,确保其能够覆盖所有车道。在人行天桥上重复第2节中所有设备的安装过程。
注意:雷达前方的净空应尽可能长且宽,以覆盖整个U型转弯范围。东西向(EW)雷达正对交通流方向,而西东向(WE)雷达因道路线形需朝向车辆尾部(图5)。设备安装在车道内侧或外侧对结果无显著差异,雷达位置的内侧或外侧仅影响轨迹图中基于雷达数据的坐标系。当雷达正对交通流时,检测到的行驶速度为负值,在数据处理过程中需取反;当雷达背对交通流时,检测到的行驶速度为正值,可直接使用。 - 设置雷达和摄像头,使其略高于天桥栏杆,以确保设备前方有足够的净空。
注意:雷达无需设置得与路边构筑物一样高。
- 调整雷达朝向,并将摄像头安装在雷达旁边,确保其能够覆盖所有车道。在人行天桥上重复第2节中所有设备的安装过程。
- 确保雷达、笔记本电脑和摄像头的时间与实时时间保持一致。
- 同时启动两台雷达和摄像头,以同步时间安排。
- 在数据采集过程中每5分钟检查一次雷达和摄像头是否正常工作,确保所有部件运行良好。
- 结束数据采集,并将雷达数据以电子表格形式导出,文件需命名标识(表1)。
- 选择数据采集时间。
4. 数据分析
- 使用计算软件提取雷达数据,并从电子表格中绘制运行速度和轨迹图。
注意:X/Y 坐标和 X/Y 方向速度均包含在电子表格中。 - 删除图中明显离散的点,这些点属于雷达误差。
注意:雷达探测范围较广,数据中可能包含目标车辆、对向车辆以及非机动车道内的非机动车。当将所有数据绘制成图时,三条车道内的目标车辆特征明显,其余点即为“明显离散点”。由于 图3 中的检测区域为直线段,且三条车道的宽度已知,因此可在软件中删除“明显离散点”。必要点的绘制结果如 图6b,d 所示。 - 回放交通视频并进行人工计数,以获取交通流量及车辆类型。
注意:可根据车辆尺寸将车辆分为小汽车和卡车两类。本研究中,将长度在6 m以内的所有小汽车、出租车和小型货车归类为小汽车;将所有大型货车和公交车归类为卡车。 - 选取交通流量最大的一组数据作为代表性数据,并输入至第5节所述的仿真模型中。
注意:仿真分析和敏感性分析仅需一组数据;其余两组数据将用于后续仿真验证。
5. 构建模拟模型
- 道路的构建
- 打开仿真软件。点击界面顶部的地图按钮,放大地图以找到数据采集位置。
- 点击左侧的连接线,然后将光标移至连接线的起点,右键单击。选择添加新连接线,输入连接线名称和车道数,点击确定。拖动光标在地图上绘制连接线。
- 右键单击连接线,选择添加点。添加点并拖动点,使连接线与地图上的实际道路线形更加平滑吻合。
- 重复步骤 5.1.2 和 5.1.3 三次,以构建四个路段,但U形转弯中央开口部分除外。
- 按住鼠标右键和键盘上的Ctrl键,然后将一条连接线的端点拖动至相邻连接线,以连接两条连接线。该部分称为“连接段”,添加更多点可使其更加平滑。
- 重复步骤 5.1.5,连接所有连接线和U形转弯路线。
- 期望速度的输入
- 从顶部工具栏选择基础数据,然后选择分布 | 期望速度。
- 点击底部的绿色加号添加按钮以新增一个期望速度,并为其命名。
- 在期望速度分布对话框中,输入从代表性数据中获取的最大速度作为最大期望速度,然后输入从代表性数据计算出的平均速度作为最小期望速度。删除默认数据。
- 为该期望速度输入名称,通常以方向命名。
- 重复步骤 5.2.3 和 5.2.4,构建所有期望速度(西向东、东向西、西向西U形转弯和东向东U形转弯)。
- 车辆组成
- 从顶部工具栏选择“列表”按钮,然后点击私人交通 | 车辆组成。
- 点击底部的绿色加号添加按钮以新增一种车辆组成。选择步骤 5.2 中建立的期望速度作为小汽车。
- 点击绿色加号添加按钮,将公交车/货车类型的车辆添加为HGV。选择与步骤 5.3.2 相同的期望速度。
- 根据代表性数据,在相对流量中输入小汽车和货车的交通量。
- 重复步骤 5.3.2–5.3.5,构建所有车辆组成(西向东、东向西、西向西U形转弯和东向东U形转弯)。
- 车辆行驶路线
- 从左侧菜单栏选择车辆路线。
- 将光标移至某连接线的上游作为起点,右键单击,然后选择添加新的静态车辆路径决策。
- 拖动代表车辆路线的蓝色光标进行数据采集。在西向东、东向西、西向西U形转弯和东向东U形转弯中重复此步骤四次,以绘制所有车辆路线。
- 减速区域
- 从左侧菜单栏选择减速区域。
- 在U形转弯开口的上游右键单击,然后选择添加新的减速区域。
注:该区域的长度取决于代表性数据和速度变化长度。 - 在两个方向上均构建该区域。
- 冲突区域
- 从左侧菜单栏选择冲突区域。在中央开口段将显示四个黄色冲突区域。
- 右键单击一个黄色冲突区域,选择设置状态为未确定,以反映实际情况,冲突区域将变为红色。
- 对全部四个冲突区域重复步骤 5.6.2。
- 行程时间测量
- 从左侧菜单栏选择车辆行程时间。
- 在某连接线起点处右键单击,选择添加新的车辆行程时间测量。
- 将光标拖动至连接线末端,以建立一次车辆行程时间测量。对所有车辆路线(西向东、东向西、西向西U形转弯和东向东U形转弯)重复此步骤。
- 为每个行程时间测量命名,对应其方向。
注:为比较改进设计方案的运行状况,两个仿真模型中的行程时间测量长度应保持一致。
- 车辆输入
- 从左侧菜单栏选择车辆输入。点击某连接线的起点并右键单击,以添加新的车辆输入。
- 将鼠标移至左下角,根据代表性数据输入交通量。对所有连接线重复此步骤。
- 构建另一个ESUL仿真模型作为对比,仅需修改U形转弯开口部分(图7 和 表2)。
- 点击界面顶部的蓝色播放按钮,仿真将开始运行。拖动播放按钮左侧的滑块,可调节仿真速度。
注:仪器按钮快速模式可将仿真速度调至最大。 - 仿真结束后,所有结果将在界面底部显示。将结果复制到新的电子表格中。本分析中评估行程时间、延误和停车次数27。
6. 模拟模型校准
- 将代表性数据的交通量输入仿真软件,并进行仿真(图8a)。
- 将仿真结果中的交通量与采集的数据量进行比较。
- 使用下方的公式1计算通行能力:
 (1)
其中,C 表示理想通行能力(veh/h),ht 表示平均最小车头时距(s)。 - 基于通行能力,按照公式2计算平均绝对百分比误差(MAPE)以评估仿真误差:
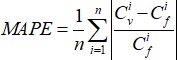 (2)
其中,n 表示本研究中的四种不同交通流,Civ 表示仿真模型中模拟的通行能力(veh/h),Cif 表示实测调查的通行能力(veh/h)。计算得到的 MAPE 如表3所示。
注:若 MAPE 较小,则该仿真模型可用于分析28,29,30。 - 根据仿真软件的操作说明调整参数(如随机种子、车辆跟驰模型类型、换道规则等),或在构建仿真模型时重新检查上述所有步骤31,32,33,34。
7. 敏感性分析
注意:敏感性分析过程如图8b所示。所收集的数据仅能反映其自身性能(图9、表4、表5和表6)。为验证在所有情况下的有效性,将所有可能的交通状况及不同组合输入仿真模型,以确保MUTI与ESUL之间涵盖所有情况(图10和表7)。
- 选择代表性数据中的车辆(卡车/公交车)比例和运行速度,并保持这些参数不变。
- 在敏感性分析中将掉头比例设置为 ~0.03–0.15,以 0.03 为增量,即在敏感性分析中包含五个掉头比例。
注意:根据表1中的代表性数据,掉头率的范围为 0.04–0.15。 - 将交通流量设置为 ~0.2–1.0 V/C,以 693 辆/小时(0.1 V/C;表7)为增量,即在敏感性分析中包含九个流量等级。
注意:在设计速度为 80 km/h 的情况下,根据美国州公路与运输官员协会(AASHTO)《公路通行能力手册》35,城市快速路三车道断面的最大交通流量为 6,930 辆/小时,对应服务水平 E。 - 模拟全部 45 种情况,并分别保存当前情况(MUTI)和改进情况(ESUL)下的结果。
- 通过计算比率 = (MUTI - ESUL)/MUTI × 100% 来验证行程时间与延误的改善情况;通过计算减少的时间 = MUTI - ESUL 来验证停车次数的改善情况。
注意:在最终结果(图10)中,正值(>0)表示 ESUL 改善了交通状况,而负值(<0)则表示相反情况。
访问受限。请登录或开始试用以查看此内容。
结果
图2展示了U形转弯中央开口处的ESUL示意图。WENS代表四个基本方向。主路为双向六车道。绿化带位于两侧,用于分隔非机动车道,并在道路中央分隔两个行车方向。车流1为由东向西的直行交通,车流2为由东向东的U形转弯交通,车流3为由西向东的直行交通,车流4为由西向西的U形转弯交通。
ESUL 内侧两条车道的功能是引导、减速、掉头、加速、寻找间隙,并将掉头车辆汇入车流。其中,导流堤部分为核心区域,不同于普通的掉头设计。该部分可促使交通流略微向外偏移(一个车道宽度),并在导流堤之后实现直行交通与掉头交通的分离。
丁坝式设计具有三个显著差异。首先,通过将全部车道向外移动,提供专用的调头车道,以避免直行交通流的干扰。与标线方式相比,驾驶员不能穿越丁坝,而必须沿车道行驶,从而将两股交通流分...
访问受限。请登录或开始试用以查看此内容。
讨论
本文讨论了使用仿真方法解决交叉路口或短路段交通问题的流程。其中若干要点需要特别关注,下文将对此进行更详细的讨论。
现场数据采集是首先值得关注的事项。数据采集地点需满足以下要求:1)选择合适的数据采集位置。该位置应与研究中道路的几何形状相似,这是数据采集的前提条件。2)通过寻找足够的净空区域来确定雷达及其他设备的布设位置,确保雷达信号不会被遮挡。可采用一些先进的技术手段,例如无人机,来监测交通运行状况。整个观测区域应无树木或建筑物等障碍物。3)最后,每个位置的数据采集时间应至少持续3小时,应涵盖早晨和傍晚的交通高峰时段以及白天的低谷时段。拥堵指数的时间数据可通过现场观测获得,或从其他可靠的交通信息发布来源获取。
仿真模型构建是另一个关键步骤。仿真模型的准确性将导致不同的仿真误差。在仿真模型中,首先要考虑的是连接件。如果连接件一侧的某个连杆发生移动,该连接件可能会发生形变,并侵入相邻的连杆或连接件,从而导致误差。因此,每当需要移动连杆时,重新计算连接件的位置和状态至关重要。
...
访问受限。请登录或开始试用以查看此内容。
披露
作者无任何利益冲突需要披露。
致谢
作者感谢中国国家留学基金管理委员会对本工作的部分资助,项目文件编号为 201506560015。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 电池 | 北京奥泽尔科技公司 | LPB-568S | 容量:3.7V/50000mAh。两个输出端口,DC 1 输出:19V/5A(最大),供一台笔记本电脑使用;DC 2 输出:12V/3A(最大),供一台雷达使用。 |
| 电池电缆 | 北京奥泽尔科技公司 | 无目录编号 | 用于连接一个电池与一台笔记本电脑。 |
| 相机 | 索尼 | a6000/as50r | 相机拍摄的视频分辨率为1080p,即1920×1080。 |
| 相机三脚架 | 伟峰 | 3560/3130 | 相机三脚架高度为1.4米。 |
| 笔记本电脑 | 戴尔 | C2H2L82 | 运行Windows 7基础系统。 |
| Matlab软件 | MathWorks | R2016a | |
| 雷达 | 北京奥泽尔科技公司 | SD/D CADX-0037 | |
| 雷达软件 | 北京奥泽尔科技公司 | Datalogger | |
| 雷达三脚架 | 北京奥泽尔科技公司 | 无目录编号 | 可与雷达配套使用的三脚架,最大高度为2米。 |
| 反光背心 | 定制 | 无目录编号 | |
| VISSIM软件 | PTV AG集团 | PTV vissim 10.00-07 学生版 |
参考文献
- Tang, J. Q., Heinimann, H. R., Ma, X. L. A resilience-oriented approach for quantitatively assessing recurrent spatial-temporal congestion on urban roads. PLoS ONE. 13 (1), e0190616(2018).
- Bared, J. G., Kaisar, E. I. Median U-turn design as an alternative treatment for left turns at signalized intersections. ITE Journal. 72 (2), 50-54 (2002).
- El Esawey, M., Sayed, T. Operational performance analysis of the unconventional median U-turn intersection design. Canadian Journal of Civil Engineering. 38 (11), 1249-1261 (2011).
- Leng, J., Zhang, Y., Sun, M. VISSIM-based simulation approach to evaluation of design and operational performance of U-turn at intersection in China. 2008 International Workshop on Modelling, Simulation and Optimization. , IEEE. Hong Kong, China. (2008).
- Shao, Y., et al. Evaluating the sustainable traffic flow operational features of an exclusive spur dike U-turn lane design. PLoS ONE. 14 (4), e0214759(2019).
- Zhao, J., Ma, W. J., Head, K., Yang, X. G. Optimal Intersection Operation with Median U-Turn: Lane-Based Approach. Transportation Research Record. (2439), 71-82 (2014).
- Hummer, J. E., Reid, J. E. Unconventional Left Turn Alternatives for Urban and Suburban Arterials-An Update. Urban Street Symposium Conference Proceedings. , Dallas, TX. (1999).
- Ram, J., Vanasse, H. B. Synthesis of the Median U-Turn Intersection Treatment. Transportation Research Board. , Washington, DC. (2007).
- Levinson, H. S., Koepke, F. J., Geiger, D., Allyn, D., Palumbo, C. Indirect left turns-the Michigan experience. Fourth Access Management Conference. , Portland, OR. (2000).
- Mousa, M., Sharma, K., Claudel, G. C. Inertial Measurement Units-Based Probe Vehicles: Automatic Calibration, Trajectory Estimation, and Context Detection. IEEE Transactions on Intelligent Transportation Systems. , 1-11 (2017).
- Odat, E., Shamma, J., Claudel, G. C. Vehicle Classification and Speed Estimation Using Combined Passive Infrared/Ultrasonic Sensors. IEEE Transactions on Intelligent Transportation Systems. , 1-14 (2017).
- Liu, P., et al. Operational effects of U-turns as alternatives to direct left-turns. Journal of Transportation Engineering. 133 (5), 327-334 (2007).
- Potts, I. B., et al. Safety of U-turns at Unsignalized Median Opening. Transportation Research Board. , Washington, DC. (2004).
- Yang, X. K., Zhou, G. H. CORSIM-Based Simulation Approach to Evaluation of Direct Left Turn vs Right Rurn Plus U-Turn from Driveways. Journal of Transportation Engineering. 130 (1), 68-75 (2004).
- Guo, Y. Y., Sayed, T., Zaki, M. H. Exploring Evasive Action-Based Indicators for PTW Conflicts in Shared Traffic Facility Environments. Transportation Engineering, Part A: Systems. 144 (11), 04018065(2018).
- Liu, P., Qu, X., Yu, H., Wang, W., Gao, B. Development of a VISSIM simulation model for U-turns at unsignalized intersections. Journal of Transportation Engineering. 138 (11), 1333-1339 (2012).
- Shao, Y., Han, X. Y., Wu, H., Claudel, G. C. Evaluating Signalization and Channelization Selections at Intersections Based on an Entropy Method. Entropy. 21 (8), 808(2019).
- Ander, P., Oihane, K. E., Ainhoa, A., Cruz, E. B. Transport Choice Modeling for the Evaluation of New Transport Policies. Sustainability. 10 (4), 1230(2018).
- Wang, J., Kong, Y., Fu, T., Stipanicic, J. The impact of vehicle moving violations and freeway traffic flow on crash risk: An application of plugin development for microsimulation. PLoS ONE. 12 (9), e0184564(2017).
- Lin, C., Gong, B., Qu, X. Low Emissions and Delay Optimization for an Isolated Signalized Intersection Based on Vehicular Trajectories. PLoS ONE. 10 (12), e0146018(2015).
- Tang, T. Q., Wang, Y. P., Yang, X. B., Huang, H. J. A multilane traffic flow model accounting for lane width, lanechanging and the number of lanes. Networks and Spatial Economics. 14 (14), 465-483 (2014).
- Gupta, A. K., Dhiman, I. Analyses of a continuum traffic flow model for a nonlane-based system. International Journal of Modern Physics C. 25 (10), 1450045(2014).
- Chen, H., Zhang, N., Qian, Z. VISSIM-Based Simulation of the Left-Turn Waiting Zone at Signalized Intersection. 2008 International Conference on Intelligent Computation Technology and Automation (ICICTA). , IEEE. Hunan, China. (2008).
- PTV AG. PTV VISSIM 10 User Manual. , Karlsruhe, Germany. (2018).
- AutoNavi Traffic Big-data. 2017 Traffic Analysis Reports for Major Cities in China. , China. https://report.amap.com/share.do?id=8a38bb86614afa0801614b0a029a2f79 (2018).
- AutoNavi Traffic Big-data. Xi'an realtime traffic congestion delay index. , https://trp.autonavi.com/detail.do?city=610100 (2019).
- Xiang, Y., et al. Evaluating the Operational Features of an Unconventional Dual-Bay U-Turn Design for Intersections. PLoS ONE. 11 (7), e0158914(2016).
- Kuang, Y., Qu, X., Weng, J., Etemad, S. A. How Does the Driver's Perception Reaction Time Affect the Performances of Crash Surrogate Measures? PLoS ONE. 10 (9), e0138617(2015).
- Zhao, F., Sun, H., Wu, J., Gao, Z., Liu, R. Analysis of Road Network Pattern Considering Population Distribution and Central Business District. PLoS ONE. 11 (3), e0151676(2016).
- Jian, S. Guideline for microscopic traffic simulation analysis. , Tongji University Press. Shanghai, China. (2014).
- Liu, K., Cui, M. Y., Cao, P., Wang, J. B. Iterative Bayesian Estimation of Travel Times on Urban Arterials: Fusing Loop Detector and Probe Vehicle Data. PLoS ONE. 11 (6), e0158123(2016).
- Ran, B., Song, L., Zhang, J., Cheng, Y., Tan, H. Using Tensor Completion Method to Achieving Better Coverage of Traffic State Estimation from Sparse Floating Car Data. PLoS ONE. 11 (7), e0157420(2016).
- Zhao, J., Li, P., Zhou, X. Capacity Estimation Model for Signalized Intersections under the Impact of Access Point. PLoS ONE. 11 (1), e0145989(2016).
- Wei, X., Xu, C., Wang, W., Yang, M., Ren, X. Evaluation of average travel delay caused by moving bottlenecks on highways. PLoS ONE. 12 (8), e0183442(2017).
- American Association of State and Highway Transportation Officials (AASHTO). Highway Capacity Manual 6th edition. , Washington, D.C. (2010).
- Wang, Y., Qu, W., Ge, Y., Sun, X., Zhang, K. Effect of personality traits on driving style: Psychometric adaption of the multidimensional driving style inventory in a Chinese sample. PLoS ONE. 13 (9), e0202126(2018).
- Shen, B., Qu, W., Ge, Y., Sun, X., Zhang, K. The relationship between personalities and self-report positive driving behavior in a Chinese sample. PLoS ONE. 13 (1), e0190746(2018).
- American Association of State and Highway Transportation Officials (AASHTO). A policy on geometric design of highways and streets 6th Edition. , Washington, D.C. (2011).
- Ashraf, M. I., Sinha, S. The "handedness" of language: Directional symmetry breaking of sign usage in words. PLoS ONE. 13 (1), e0190735(2018).
- Lu, A. T., Yu, Y. P., Niu, J. X., John, X. Z. The Effect of Sign Language Structure on Complex Word Reading in Chinese Deaf Adolescents. PLoS ONE. 10 (3), e0120943(2015).
- Fan, L., Tang, L., Chen, S. Optimizing location of variable message signs using GPS probe vehicle data. PLoS ONE. 13 (7), e0199831(2018).
访问受限。请登录或开始试用以查看此内容。
重印与许可
