关节镜手术中的探查通常用于评估软组织的状况,但这种方法一直具有主观性和定性特点。本报告介绍了一种探查装置,可在关节镜手术期间利用三轴力传感器对软组织的阻力进行定量测量。
本文内容
摘要
摘要
关节镜手术中的探查操作通常通过牵拉或推压软组织来完成,从而为评估软组织状况提供反馈。然而,这种操作的结果仅基于“外科医生的手感”,属于定性判断。本文介绍了一种探查装置,该装置通过三轴力传感器定量测量软组织的阻力,以解决上述问题。在两种操作条件(即牵拉和推压模拟髋臼盂唇和软骨的组织)下,该探查装置均被证实可用于关节镜手术中关节内某些力学特性的测量。
引言
探针检查是通过金属探针牵拉(或钩住)或推压关节内的软组织,以在关节镜手术过程中评估软组织状况的一种方法1,2。然而,探针检查的评估具有高度主观性和定性特征(即依赖于外科医生的主观感受)。
基于这一背景,如果能够在牵拉过程中定量测量软组织(例如髋关节的关节囊或盂唇、膝关节的半月板或韧带)的阻力,则可帮助外科医生判断是否需要对软组织进行修复,以及在完成主要修复后是否仍需进一步的外科干预3,4,5。此外,必须为外科医生建立用于指示必要外科干预的关键定量变量标准。另外,在相反方向上,通过推压探针可用于评估关节软骨组织的力学特性。在组织工程和再生医学领域,例如用于替代受损、退变或病变的软骨组织时,原位推探测评可能至关重要2,6。
本文报道了一种带有三轴力传感器6的探针装置的开发,该装置可在关节镜手术过程中定量测量软组织的阻力。该探针装置由探针部件和手柄部件组成,其中探针部件的长度为常规关节镜探针的一半(200 mm),手柄部件内嵌有应变片传感器,用于测量探针尖端三个方向的合力(图1)。该应变片传感器专为探针应用而设计,位于手柄部件顶部,并与探针部件相连。该探针装置的分辨率为0.005 N。其精度和准确度通过已知质量(50 g)的标准商用砝码进行了测定,测得精度为0.013 N,准确度为0.0035 N。
此外,探头组件的握持部分设计有滑动结构,可通过外科医生的食指或拇指在拉动或推动探头时控制距离。在测量阻力的过程中,测量值取决于探针装置的拉伸距离和拉力,因此通过滑动结构来控制探针装置的拉伸距离。在本研究的以下代表性案例中,探针装置握持部分的滑动距离设定为 3 mm。
如图1所示,因此可对软组织的阻力进行三轴测量。第一个力沿探针轴方向;第二个力垂直于探针轴,沿探针钩的方向;第三个力则位于横向方向。力的测量采用以下通用方法:三轴力传感器包含对应于x、y和z轴的三个惠斯通电桥。应变片的电阻值随所施加载荷的大小而变化,电桥中点电压随之改变,从而将力以电信号形式检测出来。该装置的测量范围在探针轴方向为50 N,在其余两个方向为10 N。
为此探针开发了专用软件,该软件以50 Hz的频率实时显示探针装置测得的x、y和z三个方向上的力,分别以三个独立的曲线图呈现(图2,其中x为横向,y为垂直方向(钩子方向),z为探针轴线方向)。可选地,此处可使用通常用于超声设备术中使用的薄弹性保护套进行防水。
因此,该探针装置可用于评估软组织的某些状态。此外,该探针装置还可能用于评价关节软骨组织的力学特性。为此,在将该探针装置的尖端沿关节软骨表面向前滑动时,关节软骨表面所受的反作用力可能与关节软骨的力学特性相关。
本研究旨在介绍如何使用该探针装置。首先,使用模拟髋关节模型进行牵拉探针测试,对模拟髋臼唇组织这一代表性组织进行测量,研究典型髋臼唇修复术中三个手术步骤下髋臼唇阻力的差异。其次,通过对代表性模拟软骨组织进行推压探针测试进行测量。同时,研究该探针装置与传统压痕装置所测得的模拟软骨组织两种不同力学特性之间的相关性,以验证该新方法在测量关节软骨力学特性方面的有效性。
方案
本研究中的方案主要包含以下两个方面:1)通过拉伸探针测量髋臼唇的抗力;2)通过压缩探针测量模拟软骨样本的反作用力。
1. 使用拉钩探查髋臼盂唇的阻力
- 使用拉钩探查进行测量的模型制备
- 将一个包含左侧骨盆和股骨、髋部主要肌肉、髋臼唇、髋关节囊以及髋关节关节软骨的模型髋关节固定在标准固定装置上5。
- 轻微外展并内旋股骨,使其与骨盆分离,形成模拟髋关节镜手术的关节间隙。
- 关节镜摄像系统准备
- 准备一根4 mm、70°视角、可高温高压灭菌的直视关节镜,并连接便携式关节镜摄像系统。将便携式关节镜光源连接至该70°关节镜。将关节镜摄像系统和光源的USB线缆连接至计算机。随后,在计算机上打开高级屏幕录制软件以记录关节镜视野图像。
- 建立入路通道
注意:本步骤遵循标准的传统髋关节镜手术方法7。- 从大转子顶端向髋关节插入带导针的套管针及导丝,建立标准前外侧入路通道。
- 沿导丝方向插入带有闭孔器的5.5 mm套管。 然后 移除闭孔器, 沿套管插入带有便携式摄像系统的70°关节镜,从而建立第一个入路通道。
- 确认从此入路视野中是否可见髋臼唇与股骨头之间的关节囊三角区7。接下来,建立第二个改良前侧入路通道7。
- 关节囊切开术(打开髋关节囊)
- 建立前侧入路后,将关节镜保留在前外侧入路中。沿导丝方向从前侧入路插入带有闭孔器的4.5 mm套管,移除闭孔器后, 从前侧入路插入关节镜手术刀。在前侧入路周围进行周边入路区关节囊切开,将手术刀向内侧和外侧移动,以在髋关节囊中为前侧入路创造更大操作空间。
- 将关节镜置入前侧入路。旋转关节镜摄像视野,直至在视野中看到前外侧入路的套管。从前外侧入路插入关节镜手术刀。进行横向跨通道关节囊切开术,连接两个入路,切口位置大约从钟面10点至2点方向。切开时距离髋臼唇约5 mm,总长度约为15 mm。
- 探针装置的设置
- 使用USB线缆确认电源单元与计算机之间的连接。打开电源单元。启动探针装置的配套软件(该软件在引言部分已有描述)。
- 首次输入标定应变片传感器时预先计算好的矩阵数据。若探针尖端放置标准重量时测得数值与默认值不符,则需重新标定。
- 每次测量前立即重置测量力值为零。此外,确认与探针装置记录系统相连的脚踏开关工作正常。
- 拉钩探查过程中测量髋臼唇的阻力
- 将关节镜置入前外侧入路。从前方入路插入探针装置,并深入髋关节,直至装置尖端位于髋臼唇内侧下方。
- 按上述方法将测量值归零。将探针尖端沿关节方向向外牵拉(此为第一手术步骤,标记为“髋臼唇完整”)(图3)。
- 从前侧入路取出探针装置,随后将关节镜手术刀插入关节腔。使用手术刀沿髋臼上缘纵向锐性分离前上部髋臼唇约10 mm。
- 在前侧区域将手术刀更换为探针装置。沿探针轴线在同一位置钩住髋臼唇,测量其抵抗拉力的阻力(此为第二步骤,标记为“髋臼唇切断”)。再次测量前请务必重新归零。
- 从前侧入路插入髋臼唇修复用锚钉套装。将锚钉套装尖端置于髋臼骨性边缘处。取出锚钉套装后,将缝合器械插入前侧入路。将髋臼唇紧固于髋臼边缘。重复该修复步骤一次,完成第二针缝合。
- 再次沿探针轴线钩住髋臼唇,测量其阻力(此为第三步骤,标记为“髋臼唇修复”)。每次记录手术步骤时,请务必踩下脚踏开关。
2. 通过推探法测量反应力以模拟软骨样本
注意:在第二项研究中,通过以30°倾斜于水平线的方式对软骨表面进行推压探测,测量了每个模拟软骨表面的垂直阻力(图4A),并将其确定为关节软骨力学特性的一个组成要素。
- 使用推探法进行测量的样品制备。
- 准备软骨样品。本研究中使用了五种模拟软骨样品,均由聚乙烯醇水凝胶制成8。
- 将提供的块状样品重新塑形为尺寸15 mm × 20 mm × 3 mm的模拟软骨板。将每块样品放置于基板上,基板朝推探方向一侧设有微小限位器。
- 使用推探法测量软骨阻力
- 固定探测装置的位置和方向,使装置探头几乎接触模拟软骨样品表面,并保持与水平线成30°倾斜。
- 归零设置后,通过踩下脚踏开关,对模拟软骨样品上的探测装置探头进行三次推拉操作。
- 依次将五块样品分别放置到位后,重复上述测量步骤。
- 使用传统压痕装置测量软骨阻力
- 使用传统压痕装置测量每个样品的常规弹性模量和刚度(图4B)。
注:本研究中用于测量模拟软骨样品弹性模量的传统压痕试验定制装置,配备直径为1 mm的球形压头和机电致动器(分辨率:5 µm)。致动器、压头和载荷传感器通过PLA材料在3D打印机上使用定制3D打印支架组装而成(图4B),构成传统的单轴压痕系统。将每个样品置于压痕装置的基板上,使样品中心与压头对齐。使用0.02 N的预加载力使压头初始接触样品表面,随后将压头向软骨表面压缩150 µm。在压痕过程中记录力和位移数据。采用Hayes等人24 报道的方法,利用样品厚度,根据压痕力-位移曲线的线性部分计算刚度和弹性模量。该装置的数据未经验证,但此前已确认其测得的软骨样品力学值:弹性模量为0.46 MPa(标准差(SD)0.27 MPa),与多项先前文献研究结果一致11,16,19。 - 计算推探法测得的最大垂直反作用力与传统压痕装置测得的弹性模量之间的系数值。
- 使用传统压痕装置测量每个样品的常规弹性模量和刚度(图4B)。
结果
使用牵拉探针法在三个手术步骤中髋臼唇的抗力
该探针装置在每个步骤中记录的测量值均重复三次。结果显示,在三个步骤中,髋臼唇在 y 和 z 方向上的平均合力最大值分别为:完整髋臼唇 4.4 N(标准差 0.2 N)、切开后髋臼唇 1.6 N(标准差 0.1 N)、修复后髋臼唇 4.6 N(标准差 0.7 N)(图5)。在探查完整髋臼唇时,横向力仅为最大合力的 2.8%。
推力探测装置与经典压痕装置测得的两种不同尺度力学性能之间的关系
结果表明,两种方法获得的力学性能之间存在显著的正相关关系:探测传感器信号与弹性模量之间的相关性,r = 0.965,p = 0.0044(图6);探测传感器信号与刚度之间的相关性,r = 0.975,p = 0.0021。

图1:本研究中使用的探针装置(A)探针装置由探针部件和手柄部件组成,手柄内嵌有应变片传感器,可在探针尖端三轴测量作用力(一个方向沿探针轴线,黄色虚线箭头;另外两个方向垂直于探针轴线,白色虚线箭头)(B)由于手柄部件包含一个滑动部件,可用食指将探针部件及滑动部分沿手柄移动(实心黄色箭头)。请点击此处查看该图的放大版本。
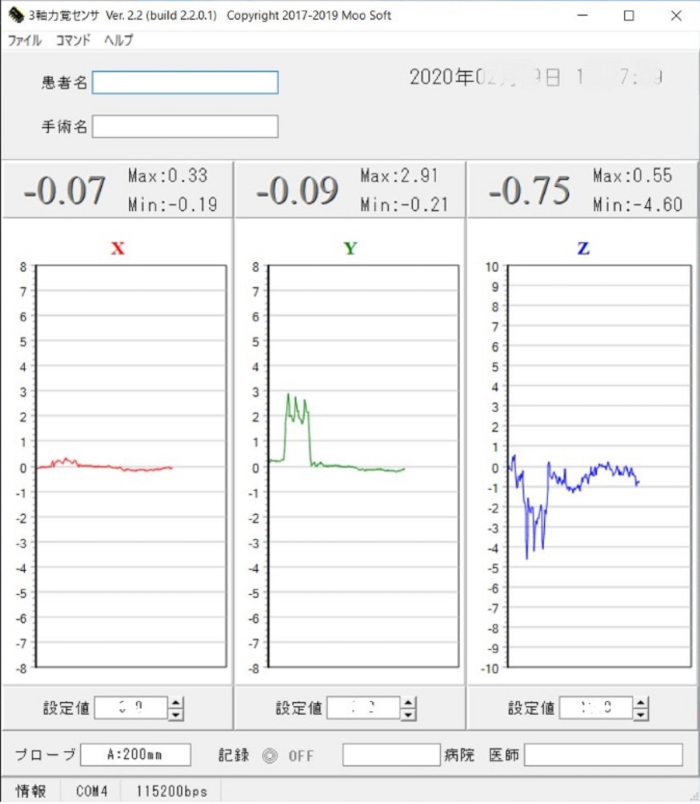
图 2:探针装置软件界面示意图。 本图显示了在探查过程中软组织阻力的实时三轴测量值。 请点击此处查看此图的放大版本。
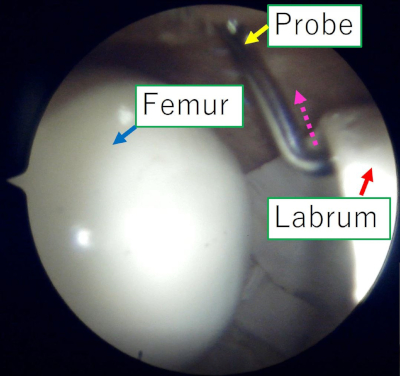
图3: 关节镜监视器在牵拉探查髋臼盂唇期间的代表性操作视野。 该视野来自典型的前外侧入路。探查器械从改良的前入路插入。牵拉探查沿探针轴线方向进行(虚线箭头所示)。 请点击此处查看该图的放大版本。
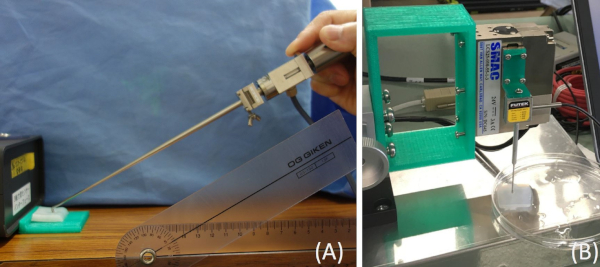
图4:用于模拟关节软骨组织力学性能的两种不同尺度测试(A) 在手动滑动探针时测量垂直于软骨表面的反作用力;(B) 经典压痕试验(垂直压缩软骨表面),以理解这两种力学性能测试之间的相关性。请点击此处查看该图的放大版本。
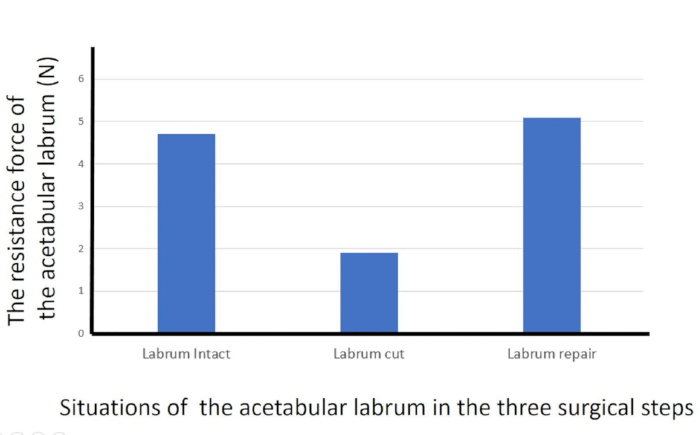
图 5:使用牵拉探针法测得的髋臼盂唇抗力。 三种手术步骤下使用牵拉探针法测得的髋臼盂唇抗力。 请点击此处查看此图的放大版本。
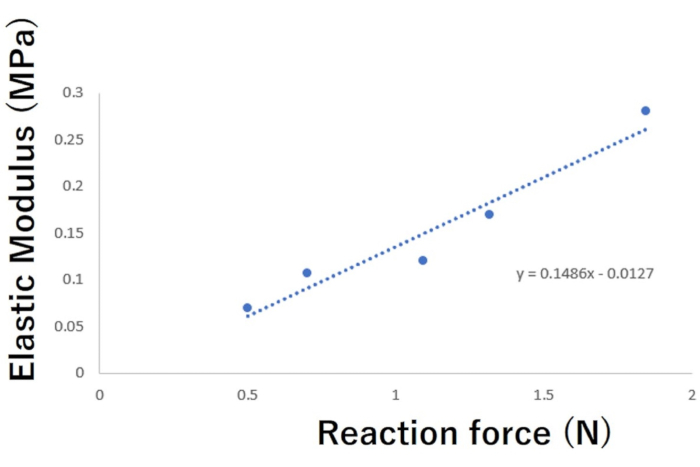
图6:通过推探法测得的软骨表面垂直反作用力与经典压痕试验测得的弹性模量之间的关系。 通过推探法测得的软骨表面垂直反作用力与经典压痕试验测得的弹性模量之间具有显著的正相关性(r = 0.965,p = 0.0044)。请点击此处查看该图的放大版本。
讨论
本研究证明,该探针装置能够在关节镜探查过程中三轴向测量关节内软组织的阻力。具体研究了以下两个方面:1)在典型的盂唇修复手术的三个步骤中,使用牵拉探查法测量髋臼盂唇阻力的差异;2)模拟软骨组织在推拉作用下的两种不同力学特性之间的关系。
根据本研究,使用该设备进行牵拉探查所测得的定量数值可用于评估关节软组织的状况。当盂唇被切断后,髋臼盂唇的最高阻力水平下降;而当盂唇被修复后,高阻力水平得以恢复。因此,探查力也可用于评估外科干预是否充分。此外,这种牵拉探查还可用于评估其他软组织,例如在膝关节手术中用于评估前、后交叉韧带的不稳定性,以及内、外侧副韧带的内翻或外翻平衡;在肩关节手术中用于评估盂唇和肩袖组织,以及其他关节镜手术中的相关软组织。
此前使用10个新鲜尸体髋关节标本及类似的探查装置也报道过类似结果3。当盂唇被切断后,其最高阻力水平显著降低(完整盂唇为8.2 N,切断后为4.0 N)。此外,当盂唇被修复后,其高阻力水平显著恢复(切断后为4.0 N,修复后为7.8 N)。进一步分析显示,切断后盂唇的阻力水平(3.0–5.0 N)与完整(6.5–9.9 N)及修复后盂唇(6.7–9.1 N)的阻力水平在95%置信水平下具有统计学上的显著分离。因此,可确定一个用于检测盂唇损伤的阈值,该阈值约为盂唇最高阻力水平的5 N(在尸体标本上为4–6 N)。根据本研究,该阈值在模拟髋关节模型上可能约为2–3 N。
本研究中另一个有趣的发现是,推探测装置对模拟软骨表面产生的反作用力与经典压痕装置测得的弹性模量之间存在显著的正相关关系。当按照图4所示进行推探测操作,探针尖端在表面移动时,会产生一个反作用力,导致探针尖端被反作用力向上推起。该力被测量为探针轴线方向的垂直力。在这种情况下,如果模拟软骨组织的力学性能较弱(即较软),则推探测施加于软骨表面的作用力可能会被部分吸收,因此其对探针尖端的表面反作用力应弱于在较硬软骨组织上进行推探测时的情况。结果,探针轴线方向的垂直力将减小。因此,如果能够利用新型技术(如可穿戴式陀螺传感器9,10)控制探针轴线相对于模拟软骨表面的角度,则可实现对软骨组织原位力学性能的评估。
多个研究团队已尝试开发各种设备,以在关节镜手术过程中对关节软骨的质量进行体内定量评估11,12,13,14,15,16,17,18,19,20,21,22,所采用的方法包括超声生物显微技术11、关节镜超声成像12、光学反射光谱法13、脉冲激光照射14、近红外光谱法15,以及基于超声16、机械16,17,18,19,20,21和机电压痕技术的设备22。除压痕类设备外,大多数设备11,12,13,14,15均可测量软骨层的厚度;然而,它们无法测量相关的力学性能参数。尽管基于超声和机械原理的压痕设备16,17,18能够测量关节软骨的某些力学特性,但设备探头的表面必须垂直接触关节软骨表面,这沿用了传统的压缩测试方法。而另一种最近开发的机电压痕设备22,23,其探头末端呈球形结构;由于其相对较大的尺寸可能遮挡测量点,因此在关节镜操作中难以确定探头与软骨表面的接触方式。此外,该设备提供的定量值(称为QP值22,23)并非连续数值,更类似于一种损伤评分(用于软骨评估,范围为4至20)。例如,QP值为4并不代表其数值意义是QP值为2时的两倍。
一个重要的特点是,该装置尽可能遵循经典探针的形状。此外,部分原因是由于其具有连续的定量特性,探针装置采用了常规且已知的参数单位(即牛顿)。在此背景下,本文所述的探针装置能够重现基于“外科医生手感”的传统探查条件。因此,该探针装置在关节镜手术期间测量关节某些力学特性方面显示出其应用价值。
综上所述,本文所述的探针装置可通过三轴力传感器进行拉伸和压缩探查,定量测量软组织的阻力,从而有助于对关节软组织的全面病变或状态进行定量评估,相较于目前常规探查的定性评估方法具有改进意义。
披露
作者无任何利益冲突需要披露。
致谢
本工作部分得到了日本学术振兴会(JSPS)科研费补助金 JP19K09658 和 JP18KK0104 以及日本内镜研究促进基金会(JFE)资助项目的支持。作者谨向 Professor Darryl D. D'Lima 和专业科学合作者 感谢Erik W. Dorthe在斯克里普斯诊所Shiley骨科研究与教育中心允许复制用于该机构经典压痕试验的定制装置,并感谢其通过合作研究为作者提供的支持。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 4.5 mm ARTHROGARDE 髋关节通路套管 绿色 | Smith&Nephew | 72201741 | 关节镜套管 |
| 70° 可高温高压灭菌 直视型 | Smith&Nephew | 72202088 | 70度关节镜 |
| Bandicam | Bandicam Company | 一款先进的屏幕录制软件 | |
| da Vinci 2.0 A Duo | XYZ printing Japan | 3D打印机 | |
| 一次性髋关节穿刺包 | Smith&Nephew | 7209874 | 包含3根导丝和2根关节镜穿刺针的套装 |
| 髋关节模拟体模 | Sawbones USA, A Pacific Research Company | SKU:1516-23 | 用于髋关节镜手术的模拟模型 |
| Labview | National Instruments | 适用于需要测试、测量和控制并能快速访问硬件的系统工程软件 | |
| LAC-1 | SMAC | 机电致动器 | |
| LSB200 | Futek | FSH00092 | 一种测力传感器 |
| Nanopass | Stryker | CAT02298 | 用于盂唇修复的缝合器械 |
| Osteoraptor 2.3 缝合锚钉 | Smith&Nephew | 72201991 | 用于盂唇修复的锚钉套装 |
| 探针传感器PC软件 | Moosoft | 探针传感器的PC软件 | |
| 聚乙烯醇水凝胶 | Sunarrow Limited | 聚乙烯醇水凝胶 | |
| 便携式关节镜摄像系统 | Sawbones USA, A Pacific Research Company | SKU:5701 | 便携式关节镜摄像系统 |
| 探针传感器 | Takumi Precise Metal Work Manufacturing Ltd | 用于探测关节内软组织时测量阻力的探针装置 | |
| Samurai Blade | Stryker | CAT00227 | 关节镜手术刀 |
| 标准固定装置 | Sawbones USA, A Pacific Research Company | SKU:1703-19 | 用于髋关节模拟体模的固定装置 |
| 应变片传感器 | Nippon Liniax Co.,LTD | MFS20-100 | 采用三个惠斯通电桥工作的传感器 |
| 超硬C2碳化钨球,直径1 mm | McMaster-Carr | 9686K81 | 超硬C2碳化钨球,直径1 mm |
参考文献
- Chami, G., Ward, J. W., Phillips, R., Sherman, K. P. Haptic feedback can provide an objective assessment of arthroscopic skills. Clinical Orthopaedics and Related Research. 466, 963-968 (2008).
- Tuijthof, G. J., Horeman, T., Schafroth, M. U., Blankevoort, L., Kerkhoffs, G. M. Probing forces of menisci: what levels are safe for arthroscopic surgery. Knee Surgery, Sports Traumatology, & Arthroscopy. 19 (2), 248-254 (2011).
- Hananouchi, T., Aoki, S. K. Quantitative evaluation of capsular and labral resistances in the hip joint using a probing device. Bio-Medical Materials and Engineering. 30 (3), 333-340 (2019).
- Hananouchi, T., et al. Resistance of Labrum using A Quantitative probing device in Hip Arthroscopy. Orthopaedic Research Society Annual Meeting. , San Diego, USA, March 19-22 (2017).
- Hananouchi, T. Evaluation of a quantitative probing to assess condition of soft tissue during arthroscopic surgery for regenerative medicine. Tissue Engineering International and Regenerative Medicine Society. (Termis-EU 2014). , Geneva, Italy June 10-13 (2014).
- Hananouchi, T., Dorthe, E. W., Chen, Y., Du, J., D'Lima, D. D. A Probing Device for in-situ Mechanical Property Evaluation of Cartilage Tissue. The 11th annual meeting of JOSKAS (Japanese Orthopaedic Society of Knee, Arthroscopy and Sports Medicine). , Sapporo, Japan June 13-15 (2019).
- Aoki, S. K., Beckmann, J. T., Wylie, J. D. Hip Arthroscopy and the Anterolateral Portal: Avoiding Labral Penetration and Femoral Articular Injuries. Arthroscopy Techniques. 1 (2), 155-160 (2012).
- Sato, H., et al. Development and use of a non-biomaterial model for hands-on training of endoscopic procedures. Annals of Translational Medicine. 5 (8), 182(2017).
- Boddy, K. J., et al. Exploring wearable sensors as an alternative to marker-based motion capture in the pitching delivery. PeerJ. 7, 6365(2019).
- Aroganam, G., Nadarajah Manivannan, N., Harrison, D. Review on Wearable Technology Sensors Used in Consumer Sport Applications. Sensors. 19 (9), 1983(2019).
- Gelse, K., et al. Quantitative ultrasound biomicroscopy for the analysis of healthy and repair cartilage tissue. European Cells & Materials. 19, 58-71 (2010).
- Virén, T., et al. Quantitative evaluation of spontaneously and surgically repaired rabbit articular cartilage using intra-articular ultrasound method in situ. Ultrasound in Medicine and Biology. 36 (5), 833-839 (2010).
- Johansson, A., Sundqvist, T., Kuiper, J. H., Öberg, P. Å A spectroscopic approach to imaging and quantification of cartilage lesions in human knee joints. Physics in Medicine & Biology. 56 (6), 1865-1878 (2011).
- Sato, M., Ishihara, M., Kikuchi, M., Mochida, J. A diagnostic system for articular cartilage using non-destructive pulsed laser irradiation. Lasers in Surgery and Medicine. 43 (5), 421-432 (2011).
- Spahn, G., Felmet, G., Hofmann, G. O. Traumatic and degenerative cartilage lesions: arthroscopic differentiation using near-infrared spectroscopy (NIRS). Archives of Orthopaedic and Trauma Surgery. 133 (7), 997-1002 (2013).
- Kiviranta, P., Lammentausta, E., Töyräs, J., Kiviranta, I., Jurvelin, J. S. Indentation diagnostics of cartilage degeneration. Osteoarthritis Cartilage. 16 (7), 796-804 (2008).
- Franz, T., et al. In situ compressive stiffness, biochemical composition, and structural integrity of articular cartilage of the human knee joint. Osteoarthritis Cartilage. 9 (6), 582-592 (2001).
- Kitta, Y., et al. Arthroscopic measurement of cartilage stiffness of the knee in young patients using a novel indentation sensor. Osteoarthritis Cartilage. 22, Supplement 110-111 (2014).
- Lyyra, T., Jurvelin, J., Pitkänen, P., Väätäinen, U., Kiviranta, I. Indentation instrument for the measurement of cartilage stiffness under arthroscopic control. Medical Engineering & Physics. 17 (5), 395-399 (1995).
- Niederauer, G. G., et al. Correlation of cartilage stiffness to thickness and level of degeneration using a handheld indentation probe. Annals of Biomedical Engineering. 32 (3), 352-359 (2004).
- Appleyard, R. C., Swain, M. V., Khanna, S., Murrel, G. A. C. The accuracy and reliability of a novel handheld dynamic indentation probe for analyzing articular cartilage. Physics in Medicine & Biology. 46, 541-550 (2001).
- Sim, S., et al. Non-destructive electromechanical assessment (Arthro-BST) of human articular cartilage correlates with histological scores and biomechanical properties. Osteoarthritis Cartilage. 22 (11), 1926-1935 (2014).
- Mickevicius, T., Maciulaitis, J., Usas, A., Gudas, R. Quantitative Arthroscopic Assessment of Articular Cartilage Quality by Means of Cartilage Electromechanical Properties. Arthroscopy Techniques. 7 (7), 763-766 (2018).
- Hayes, W. C., Keer, L. M., Herrmann, G., Mockros, L. F. A mathematical analysis for indentation tests of articular cartilage. The Journal of Biomechanics. 5 (5), 541-551 (1972).
重印与许可
