该方案从系外行星的光变曲线中提取信息,并构建其表面图。通过使用地球的光变曲线(作为类比系外行星)来演示这一方法。
本文内容
摘要
摘要
通过单点观测实现对系外行星特征的空间分辨,对于评估系外行星的潜在宜居性至关重要。本实验方案的最终目标是确定这些行星世界是否具有地质特征和/或气候系统。我们提出一种方法,从多波段单点光变曲线中提取信息并反演表面图。该方法利用奇异值分解(SVD)分离导致光变曲线变化的各个来源,并推断部分多云气候系统的存在。通过对SVD所得时间序列的分析,可在无需假设任何光谱特性的前提下,推断主成分(PCs)的物理归属。结合观测视角几何关系,若发现某一主成分包含表面信息,则有可能重建表面图。由于像素几何结构与光谱信息的卷积所导致的退化性问题会影响重建表面图的质量,因此需要引入正则化方法加以约束。为演示该方案,本文分析了地球的多波段光变曲线(作为类比系外行星的代理样本),并将结果与真实情况对比,以展示该方案的性能与局限性。本研究为未来推广至系外行星应用提供了基准参考。
引言
确定宜居世界是天体生物学的最终目标之一1。自首次探测到系外行星以来2,迄今为止已确认了超过4000颗系外行星3,其中包括若干类地行星(例如TRAPPIST-1e)4。这些行星的轨道和行星特性与地球相似,因此可能具备宜居性。在此背景下,基于有限的观测数据评估其宜居性至关重要。根据地球生命的认知,地质系统和气候系统对宜居性具有关键作用,因而可作为生物标志物。原则上,即使行星在空间上无法被分辨为超过单个像素点,这些系统的特征仍可能通过远距离观测获得。在此情况下,通过单像素光变曲线识别地质特征和气候系统,对于评估系外行星的宜居性至关重要。对这些系外行星进行表面测绘已成为紧迫任务。
尽管观测几何与光谱特征之间存在复杂关联,但系外行星表面的信息仍包含在其随时间变化的单点光变曲线中,这些光变曲线可以从远处获取,并通过足够多的观测数据推导得出。然而,由于云层的影响,对可能宜居的类地系外行星进行二维(2D)表面成像仍具挑战性。研究人员已基于模拟光变曲线和已知光谱开发并测试了多种重建二维表面图的方法5,6,7,8,但这些方法尚未应用于真实的观测数据。此外,在当前及近期将来的系外行星观测分析中,当行星表面成分尚未被较好约束时,采用特征光谱的假设可能会引发争议。
本文展示了一种针对类地系外行星的表面映射技术。我们采用奇异值分解(SVD)方法,无需假设任何特定光谱特征,即可评估并分离多波长光变曲线中来自不同来源的信息。结合观测几何构型,我们利用时间分辨但空间上混合的表面信息,实现了表面图的重建。为演示该方法,本文分析了深空气候观测站/地球多色成像相机(DSCOVR/EPIC;www.nesdis.noaa.gov/DSCOVR/spacecraft.html)获取的为期两年的地球多波长单点观测数据。由于目前可获得的系外行星观测数据尚不充分,我们以地球作为系外行星的代理样本,用于评估该方法的有效性。本文附带了示例代码,该代码基于 Python 3.7 环境开发,使用了 anaconda 和 healpy 软件包,但该方案的数学原理也可在其他编程环境中实现(例如 IDL 或 MATLAB)。
方案
1. 编程设置
- 为附带代码设置编程环境。需要使用 Linux 操作系统的计算机,因为 healpy 软件包在 Windows 系统上不可用。该代码的计算开销不大,普通个人计算机即可运行本实验方案。
- 按照说明(https://docs.anaconda.com/anaconda/install/linux/)在系统中安装 Python 3.7 版本的 Anaconda,然后在终端中使用以下命令设置编程环境:
$ conda create --name myenv python=3.7
$ conda activate myenv
$ conda install anaconda
$ conda install healpy
注意:这些步骤所需时间可能因硬件性能和网络速度而异,耗时可达数十分钟。前两行命令中的环境名称“myenv”可替换为任意其他字符串。
2. 从观测中获取多波长光变曲线和观测几何结构
- 在观测几何中,为每个对应的时间帧包含次恒星点和次观测点的经度和纬度。
若要使用以下附带的代码,请确保这两个文件的格式与 LightCurve.csv 和 Geometry.csv 相同。 - 运行 PlotTimeSeries.py 以可视化数据并检查其质量。将生成两张图:LightCurve.png 和 Geometry.png(补充图1-2)。本步骤及后续绘图代码中的参数在应用于不同观测数据时可能需要调整。
$ python PlotTimeSeries.py LightCurve
$ python PlotTimeSeries.py Geometry
3. 从光变曲线中提取表面信息
- 对系外行星的时间分辨多波长反照率光变曲线进行中心化处理,并通过每个波长对应的标准化偏差进行归一化。这使得每个通道具有相等的重要性。

其中 R’t,k 和 Rt,k 分别表示在第 t 个时间步和第 k 个波长处的缩放后反照率和观测反照率;μk 和 σk 分别表示第 k 个波长处反照率时间序列的均值和标准差。- 运行 Normalize.py 对光变曲线 Rt,k 进行归一化处理。输出结果保存在 NormalizedLightCurve.csv 中。
$ python Normalize.py
- 运行 Normalize.py 对光变曲线 Rt,k 进行归一化处理。输出结果保存在 NormalizedLightCurve.csv 中。
- 运行 PlotTimeSeries.py 以可视化归一化后的光变曲线。将生成图像 NormalizedLightCurve.png(补充图 3)。
$ python PlotTimeSeries.py NormalizedLightCurve - 对缩放后的反照率光变曲线应用奇异值分解(SVD),以提取主要的主成分(PCs)及其对应的时间序列。

等式左侧,T 和 K 分别为总时间步数和观测波长数;R’ 为缩放后反照率观测值的矩阵,其 (t,k) 元素为 R’t,k。等式右侧,V 的列为 PCs,即定义 SVD 投影空间的正交单位向量;Σ 为对角矩阵,其 (k,k) 元素为沿由 V 第 k 列定义的第 k 轴方向上缩放光变曲线的标准差;U 的列为 V 中各 PC 对应的时间序列。- 运行 SingularValueDecomposition.py 对 R’ 进行分解。结果中的 U、Σ 和 VT 分别保存在输出文件 U.csv、SingularValue.csv 和 V_T.csv 中。
$ python SingularValueDecomposition.py
- 运行 SingularValueDecomposition.py 对 R’ 进行分解。结果中的 U、Σ 和 VT 分别保存在输出文件 U.csv、SingularValue.csv 和 V_T.csv 中。
- 使用 PlotTimeSeries.py 和 PlotSVD.py 可视化 SVD 结果。将生成三幅图像:U.png、Sigma.png 和 V_T.png(补充图 4–6)。
$ python PlotTimeSeries.py U
$ python PlotSVD.py - 分析各主成分(PCs)的贡献及其对应的时间序列,以确定包含地表信息的主成分。
- 比较 Σ 对角线上的奇异值。一个类似地球且部分被云覆盖的系外行星预期具有两个相近的主要奇异值。
注意:Σ 可能包含少于或多于两个主要奇异值,具体情况将在下文讨论。 - 比较两个主要 PC 的时间序列模式。包含地表信息的 PC 通常具有比另一个更规则的形状。由于经度不对称性以及地表在连续两天中以微小变化重现,其对应的时间序列往往表现出近似恒定的每日变化。
- 使用 Lomb-Scargle 周期图9,10 计算两个主要 PC 的周期性,以确认 PC 的选择。包含地表信息的 PC 在功率密度谱中倾向于在自转周期处出现更高的峰值。
- 运行 Periodogram.py 获取每个 PC 时间序列的功率谱。功率谱保存在 Periodogram.csv 中。
$ python Periodogram.py - 运行 PlotPeriodogram.py 以可视化这些周期图并确认 PC 的选择。将生成图像 Periodogram.png(补充图 7)。当前绘图代码添加了虚线,表示年周期、半年周期、日周期和半日周期作为参考,当应用于其他观测时可能需要调整。
$ python PlotPeriodogram.py - 选择包含地表信息的主成分 vj 及其对应的时间序列 uj。


其中 V[:,j] 和 U[:,j] 分别为 V 和 U 的第 j 列;j 为步骤 3.3 推断出的包含地表信息的 PC 的索引。
- 比较 Σ 对角线上的奇异值。一个类似地球且部分被云覆盖的系外行星预期具有两个相近的主要奇异值。
4. 构建行星表面地图
- 使用分层等面积等纬度像素化(Hierarchical Equal Area iso-Latitude Pixelization, HEALPix)11 方法对反演图进行像素化。该方法将行星的球面划分为面积相等且分布均匀的像素。记第 p 个像素的未知值为 xp。
- 运行 HEALPixRandom.py 以可视化像素化方法。将生成一幅图像 HEALPixRandom.png(补充图 8)。可修改第 17 行的参数 Nside 以实现不同分辨率。此步骤可能需要数秒至数分钟,具体耗时取决于分辨率。
$ python HEALPixRandom.py
- 运行 HEALPixRandom.py 以可视化像素化方法。将生成一幅图像 HEALPixRandom.png(补充图 8)。可修改第 17 行的参数 Nside 以实现不同分辨率。此步骤可能需要数秒至数分钟,具体耗时取决于分辨率。
- 利用观测几何关系,计算在第 t 个时间步长时第 p 个像素的权重 wt,p。

其中 αt,p、βt,p 分别为第 t 个时间步长时第 p 个像素处的太阳天顶角和航天器天顶角;ct 是第 t 次观测的归一化因子,使得每个时间步长的总权重之和为 1。
注:本步骤假设几何信息已知,或可通过其他分析获得,相关内容将在下文讨论。- 运行 ComputeWeight.py 以计算 wt,p。修改第 23 行的 Nside 值,可获得不同分辨率的反演图。由于数据量较大,输出结果保存为 W.npz 文件。
$ python ComputeWeight.py
- 运行 ComputeWeight.py 以计算 wt,p。修改第 23 行的 Nside 值,可获得不同分辨率的反演图。由于数据量较大,输出结果保存为 W.npz 文件。
- 使用 PlotWeight.py 可视化这些权重。将在文件夹 Weight 中生成多个图像,每个时间步长对应一幅图。合并这些图像可得到 补充视频 1,展示各像素权重随时间的变化情况。由于可视化数量庞大,此步骤可能需要数小时才能完成。
$ python PlotWeight.py - 结合几何信息与观测数据,构建线性回归问题。

其中 P 为反演像素的总数;W 为权重矩阵,其第 (t,p) 个元素为 wt,p;x 为待求解量,其第 p 个元素为 xp。
采用 L-2 范数正则化求解该线性回归问题。

其中 I 为单位矩阵,λ 为正则化参数。
注:当 T~104 且 P~3*103 时,λ 取 10-3 是一个合理值。应通过比较正则化平方误差 e 中两项的大小来调整 λ,如下所示。

- 运行 LinearRegression.py 求解该线性回归问题。x 的结果保存在文件 PixelValue.csv 中。修改第 16 行的 λ 值可调整正则化强度。
$ python LinearRegression.py
- 运行 LinearRegression.py 求解该线性回归问题。x 的结果保存在文件 PixelValue.csv 中。修改第 16 行的 λ 值可调整正则化强度。
- 根据 HEALPix 的映射规则,将 x 转换为二维表面图。
- 运行 PlotMap.py,使用不同正则化参数构建反演图。当前设置下将生成三幅图像:Map_-2.png、Map_-3.png 和 Map_-4.png(补充图 9)。像素索引与其在图上位置的对应关系详见 HEALPix 文档11。此步骤耗时约数十秒。
$ python PolotMap.py
- 运行 PlotMap.py,使用不同正则化参数构建反演图。当前设置下将生成三幅图像:Map_-2.png、Map_-3.png 和 Map_-4.png(补充图 9)。像素索引与其在图上位置的对应关系详见 HEALPix 文档11。此步骤耗时约数十秒。
5. 估算反演图的不确定性
- 在第 4.3 步中,将线性回归问题重写为以 x 的“真实值”z 和观测噪声 ε 表示的形式。

- 假设 ε 服从高斯分布 N (0, σ2I[T*T]),并估计其协方差。当反演得到的图谱固定时,T-P 是观测值 uj 的自由度。

- 合并第 4.4 步和第 5.1 步中的方程,得到关于 x 的高斯向量。

- 计算 x 的期望值和协方差矩阵。

- 将 x 中每个元素的不确定性表示为 Cov[x] 对角线上对应元素的平方根。

其中 ep 是 xp 的不确定性;Diag[Cov[x]]p 是 Cov[x] 对角线上的第 p 个元素。 - 运行 Covariance.py 计算 x 的协方差矩阵。由于数据量较大,结果将保存为 Covariance.npz。该步骤所需时间从数十秒到数分钟不等,具体取决于 W 的大小。
$ python Covariance.py
- 假设 ε 服从高斯分布 N (0, σ2I[T*T]),并估计其协方差。当反演得到的图谱固定时,T-P 是观测值 uj 的自由度。
- 根据 HEALPix 的映射规则,将 ep 转换为反演得到的二维图谱。
- 运行 PlotCovariance.py 以可视化 Cov[x] 并将不确定性 ep 映射到反演图谱上。将生成两张图像:Covariance.png 和 Uncertainty.png(补充图 10-11)。
$ python PlotCovariance.py
- 运行 PlotCovariance.py 以可视化 Cov[x] 并将不确定性 ep 映射到反演图谱上。将生成两张图像:Covariance.png 和 Uncertainty.png(补充图 10-11)。
结果
我们利用地球的多波长单点光变曲线来演示本方案,并将结果与真实情况对比以评估地表反演的质量。所使用的观测数据来自位于地球与太阳之间第一拉格朗日点(L1)附近的 DSCOVR/EPIC 卫星,该卫星对地球被阳光照射的一面在十个波长下进行成像。本次演示使用了两年(2016 年和 2017 年)的观测数据,与 Jiang 等(2018)12 和 Fan 等(2019)13 所用数据相同,更多关于观测的细节可在上述文献中找到。2017 年 2 月 8 日世界时 9:27 的一次观测样本如 图 1 所示。地球图像被积分成单个点,以模拟“外星人”或遥远观测者所获得的光变曲线观测,这些观测者无法将地球的空间分辨率提高到超过一个像素。因此,生成了包含约 10,000 个时间步长的多波长单点系外行星光变曲线,作为本方案的输入数据。
在完成步骤3后,我们在多波长光变曲线中发现两个主要的主成分(PC),其中第二个主成分(PC2)包含地表信息。根据步骤3.5推导出的PC2时间序列显示出更规则的形态,具有近似恒定的每日变化,其功率谱显示的昼夜周期性比第一个主成分(PC1)更强(图2)。因此,按照步骤4构建了该代理系外行星的地表图(图3a),该图由每个像素点上PC2的数值构成。与地球的真实情况(图3b)相比,重建的地图恢复出了所有主要大陆,尽管在南半球存在一些差异,这是由于云层部分遮挡导致地表信息无法被观测到。根据步骤5获得的每个像素值的不确定性(图3c)约为重建地图中数值的10%,表明地表映射质量良好,结果令人满意。
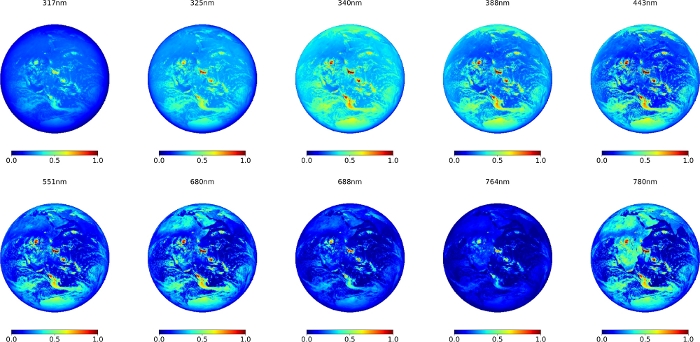
图 1:地球向阳半球的反射率图像。
观测数据由 DSCOVR/EPIC 于 2017 年 2 月 8 日世界时 9:27 在十个波长下获取。请点击此处查看此图的放大版本。
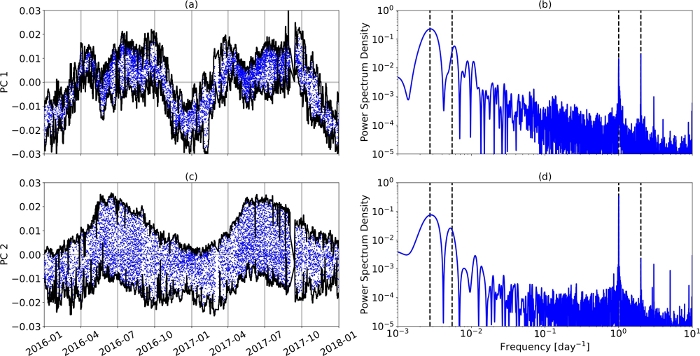
图2:两个主导主成分(PC)的时间序列与功率谱。
(a)PC1的时间序列。每日最高值和最低值以黑色实线表示。(b)PC1时间序列的功率谱。年周期、半年周期、日周期和半日周期以黑色虚线表示。(c)和(d)与(a)和(b)相同,但对应于PC2。该图引自Fan等(2019)13。请点击此处查看此图的放大版本。

图3:地球表面的重建。
(a)作为类地系外行星代理的地球表面图,由多波段光变曲线重建而成。图中颜色表示每个像素点上PC2的数值,中位数值的轮廓以黑线标示。(b)地球表面图的真实参考数据(地面实况)。(c)显示于(a)中的重建图的不确定性。本图经修改自Fan等(2019)13。请点击此处查看此图的放大版本。
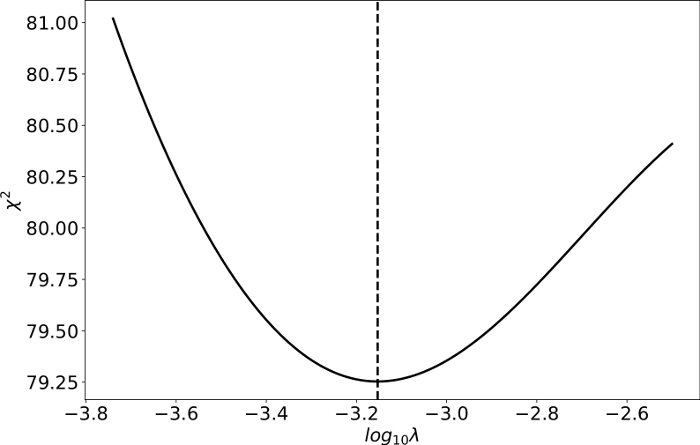
图 4:寻找最优正则化参数的结果。
当重构的 χ2(实线)达到最小值时,正则化参数 λ 的最优值为 10-3.153(虚线)。请点击此处查看此图的放大版本。
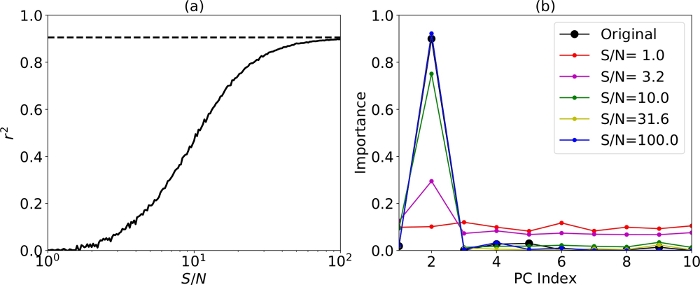
图 5:观测噪声的敏感性测试。
(a)由不同信噪比(S/N)观测数据导出的PC2与视场内陆地比例之间的相关系数(实线)。无噪声光变曲线所得原始相关系数以虚线表示。(b)不同观测信噪比条件下,各主成分(PC)对陆地比例预测的重要性。重要性值根据Fan等(2019)13中所述的梯度提升回归树(GBRT)模型计算得出。请点击此处查看该图的高清版本。
补充图1:地球在十个波长处反射率的时间序列。 请点击此处下载该图。
补充图 2:(a)星下点纬度的时间序列。(b)同(a),但为经度。(c)和(d)与(a)和(b)相同,但对应于恒星下点。 请点击此处下载该图。
补充图3:地球在十个波长处归一化反射率的时间序列。 请点击此处下载该图。
补充图 4:U 的十个主成分(PC)的时间序列。 请点击此处下载该图。
补充图5:每个主成分对应的奇异值,即Σ的对角元素。 请点击此处下载该图。
补充图6:十种光子晶体(PCs)及V型列的归一化反射光谱。 请点击此处下载该图。
补充图7:十个PC的时间序列的功率密度谱。 请点击此处下载该图。
补充图8:检索图的像素化,填充有随机像素值。 请点击此处下载该图。
补充图9:使用不同正则化参数重建的地球地图,分别为 (a) 10-2、(b) 10-3 和 (c) 10-4。 请点击此处下载该图。
补充图10:x的协方差矩阵。 请点击此处下载该图。
补充图11:协方差矩阵x对角线元素的平方根,映射到重构的表面图上。 请点击此处下载该图。
视频 S1:2016 年和 2017 年每个时间帧中观测值的像素权重。
补充文件。 请点击此处下载这些文件。
讨论
该方案的一个关键要求是从光变曲线中提取表面信息的可行性,而这取决于云层覆盖情况。在步骤3.5.1中,不同系外行星的主成分(PC)相对值可能有所不同。以地球为例,前两个主成分主导了光变曲线的变化,分别对应于与地表无关的云层和地表信息(Fan et al. 2019)13。它们的奇异值大小相近,因此可通过步骤3.5.2和3.5.3将地表信息分离出来。对于未来对系外行星的观测,在极端情况下,若行星完全被云层覆盖或完全无云,则在步骤3.3的奇异值分解(SVD)中仅会出现一个主导的主成分。此时必须进行光谱分析,以解释该主成分的物理含义,因为云层和地表的成分不同。如果主导主成分对应的是地表信息,则仍可继续执行步骤4和5;若其对应的是云层,则可得出结论:地表信息被云层遮挡,因此无法利用给定波长下的光变曲线提取地表信息,此时地表成像不可行。此外,也可能存在第三个甚至第四个具有可比性的主导主成分,其可能对应另一层云或大尺度水文过程,但只要能够提取地表信息,这些情况不会影响本方法后续步骤的有效性。
如 Cowan & Strait (2013)14 和 Fujii 等 (2017)15 所讨论的,由于几何与光谱的卷积导致的简并性是限制反演地图质量的主要因素。由于主导主成分(PC)的时间序列仅覆盖 PC 平面的一小部分,空间变化与光谱变化之间始终存在权衡。换句话说,只要使用相同波长的光变曲线,即使时间步数无限且观测完全理想,所反演的地图(图 2a)也无法显著改进。我们引入正则化以部分缓解这种简并性。在第 4.4 步中,正则化项 λ 的最优值通过基于真实情况合成的观测数据确定,其中将观测到的 uj 替换为视场(FOV)中加权并缩放后的陆地比例。为生成合成观测数据,我们使用第 4.3 步的方程,并将 x 替换为每个像素的真实陆地比例 y。利用观测中 PC2(u2)与平均 FOV 陆地比例之间的强线性相关性,将 y 缩放到与 x 相同的范围13。由于简并性的存在,无法通过第 4.4 步的线性回归完美恢复 y,因此我们通过寻找 χ2(即每个像素的残差平方除以其方差)的最小值来确定 λ 的最优值。方差由每个像素的绝对值估计。该方法类似于 Kawahara & Fujii (2011)16 中的 L 曲线准则。在本文特定情况下(T=9739,P=3072),λ 的最优值为 10-3.153(图 4)。
观测噪声是另一个影响成图质量的因素,在实际应用中可能会干扰光变曲线的奇异值分解(SVD)分析。我们通过向原始光变曲线引入不同水平的观测噪声来检验该方案的鲁棒性。这些噪声假设包含了所有噪声源(例如天空背景、暗电流和读出噪声),并服从高斯分布。在不含噪声的原始光变曲线中,第二主成分(PC2)与视场(FOV)陆地分数表现出强线性相关性(r2=0.91)13,因此其时间序列被用于表面成图。随着噪声水平的增加,PC2与地表之间的相关性逐渐减弱(图5)。当信噪比(S/N)低于10时,PC2与地表的相关系数r2降至0.5以下(图5a),尽管此时PC2的重要性仍占主导地位(图5b)。我们建议在未来推广应用该方案时,信噪比至少应达到30,以确保结果可靠。需要注意的是,此处的信噪比是指系外行星信号与观测噪声之比,其中已去除宿主恒星的信号。
在步骤4.2中,假设观测几何已知,因为从系外行星观测数据中精确推导观测几何超出了本研究的范围。除了可通过光变曲线观测推导出的轨道参数以及通过功率密度谱(图2b 和 2d)获得的自转周期外,表面成图仅需另外两个量:夏/冬至点和倾角。只要南北半球之间存在显著不对称性,夏/冬至点通常与表面对应主成分(PC)时间序列的极值点重合。系外行星的倾角可通过其对光变曲线振幅和频率的影响推断得出17,18。所有这些推导均要求观测采样频率至少高于行星自转频率,而目前这一条件在系外行星观测中极少满足。
披露
作者无任何利益冲突需要披露。
致谢
本工作部分由美国国家航空航天局(NASA)合同支持的加州理工学院喷气推进实验室资助。YLY 感谢华盛顿大学虚拟行星实验室提供的支持。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 配备 anaconda 和 healpy 包的 Python 3.7 | 其他编程环境(例如 IDL 或 MATLAB)也可使用。 |
参考文献
- Schwieterman, E. W., et al. Exoplanet Biosignatures: A Review of Remotely Detectable Signs of Life. Astrobiology. 18 (6), 663-708 (2018).
- Campbell, B., Walker, G. A. H., Yang, S. A Search for Substellar Companions to Solar-type Stars. The Astrophysical Journal. 331, 902(1988).
- NASA. NASA Exoplanet Archive (2019) Confirmed Planets Table. , (2019).
- Gillon, M., et al. Seven temperate terrestrial planets around the nearby ultracool dwarf star TRAPPIST-1. Nature. 542 (7642), 456-460 (2017).
- Kawahara, H., Fujii, Y. Global Mapping of Earth-like Exoplanets from Scattered Light Curves. The Astrophysical Journal. 720 (2), 1333(2010).
- Fujii, Y., Kawahara, H. Mapping Earth Analogs from Photometric Variability: Spin-Orbit Tomography for Planets in Inclined Orbits. The Astrophysical Journal. 755 (2), 101(2012).
- Cowan, N. B., Fujii, Y. Mapping Exoplanets. Handbook of Exoplanets. , Springer, Cham. (2018).
- Farr, B., Farr, W. M., Cowan, N. B., Haggard, H. M., Robinson, T. exocartographer: A Bayesian Framework for Mapping Exoplanets in Reflected Light. The Astronomical Journal. 156 (4), 146(2018).
- Lomb, N. R. Least-Squares Frequency Analysis of Unequally Spaced Data. Astrophysics and Space Science. 39 (2), 447(1976).
- Scargle, J. D. Studies in astronomical time series analysis. II. Statistical aspects of spectral analysis of unevenly spaced data. The Astrophysical Journal. 263, 835(1982).
- Górski, K. M., et al. HEALPix: A Framework for High-Resolution Discretization and Fast Analysis of Data Distributed on the Sphere. The Astrophysical Journal. 622 (2), 759(2005).
- Jiang, J. H., et al. Using Deep Space Climate Observatory Measurements to Study the Earth as an Exoplanet. The Astronomical Journal. 156 (1), 26(2018).
- Fan, S., et al. Earth as an Exoplanet: A Two-dimensional Alien Map. The Astrophysical Journal Letters. 882 (1), 1(2019).
- Cowan, N. B., Strait, T. E. Determining Reflectance Spectra of Surfaces and Clouds on Exoplanets. The Astrophysical Journal Letters. 765 (1), 17(2013).
- Fujii, Y., Lustig-Yaeger, J., Cowan, N. B. Rotational Spectral Unmixing of Exoplanets: Degeneracies between Surface Colors and Geography. The Astronomical Journal. 154 (5), 189(2017).
- Kawahara, H., Fujii, Y. Mapping Clouds and Terrain of Earth-like Planets from Photomertic Variability: Demonstration with Planets in Face-on Orbits. The Astrophysical Journal Letters. 739 (2), 62(2011).
- Kawahara, H. Frequency Modulation of Directly Imaged Exoplanets: Geometric Effect as a Probe of Planetary Obliquity. The Astrophysical Journal. 822 (2), 112(2016).
- Schwartz, J. C., Sekowski, C., Haggard, H. M., Pall ́e, E., Cowan, N. B. Inferring planetary obliquity using rotational and orbital photometry. Monthly Notices of the Royal Astronomical Society. 457 (1), 926-938 (2016).
重印与许可
