我们介绍一种非致死性且自动化的装置,用于采集返回蜂巢的熊蜂(Bombus)工蜂身上的花粉。文中包含该装置的制作、准备、安装和使用说明。通过使用3D打印部件,可及时、高效地对设计进行修改,并实现快速迭代测试。
本文内容
摘要
摘要
为了验证熊蜂采集花粉的植物来源,必须采集个体熊蜂,以获取其携带在花粉篮中的花粉进行分析。传统方法是在蜂巢入口或花朵上用网捕捉采集蜂,将蜜蜂置于冰上冷却,然后用镊子或刷子从花粉篮中移除花粉。该方法耗时且劳动强度大,可能改变熊蜂正常的采集行为,并可能导致操作人员被蜇伤。花粉采集器(如用于蜜蜂蜂箱的装置)通过让工蜂穿过巢门处的筛网,将其附着在腿部花粉篮上的花粉震落来收集花粉。这类装置能够以极少的人力投入从归巢采集蜂身上获取大量花粉,但迄今为止尚无适用于熊蜂蜂群的类似装置。由于熊蜂蜂群内的工蜂体型存在差异,因此在设计适合商业养殖熊蜂蜂箱的巢门尺寸时面临挑战。我们利用3D打印设计软件,开发出一种能够有效从归巢熊蜂采集蜂腿部去除花粉篮中花粉的采集装置。该方法显著减少了研究人员从返回蜂巢的熊蜂采集蜂身上收集花粉所需的时间。本文展示了该装置的设计方案、花粉去除效率测试结果,并提出了若干改进建议,以便研究者将该装置适配于不同种类的熊蜂或不同结构的蜂巢箱体。
引言
熊蜂(Bumble bees)熊蜂属 spp.) 是体型较大且健壮的昆虫,广泛分布于全球的温带、高山和极地地区1它们很重要 植物群落 并为其访问的农作物提供重要的授粉服务2近年来的下降趋势 多个物种的丰度与分布已使其作为传粉者的重要性凸显于前沿 公开 意识3研究人员已确定多种可能对种群造成影响的应激因素 包括缺乏可供大黄蜂觅食的多样化且丰富的花卉资源4. 确定哪一种 植物种类影响熊蜂的觅食行为,使研究人员和土地管理者能够了解熊蜂如何响应资源可获得性、竞争等方面的变化, 人为干扰5,6.
研究人员通常通过捕捉在花朵上觅食的个体蜜蜂,移除其后足胫节花粉篮中的花粉团,并对花粉样本进行后续处理和鉴定,来研究熊蜂的花粉采集偏好7,8,9,10。尽管该方法有助于了解某一熊蜂物种或一组熊蜂物种如何利用特定区域内的资源7,但该方法耗时较长,且若无额外的分子分析以确定采集蜂所属的蜂群来源,则无法分辨不同蜂群之间潜在的偏好差异11。
在某些关于觅食动态的研究中,需要在单个蜂群中进行;然而,野生熊蜂的蜂巢通常位于地下或地表附近,难以定位12。商业化生产的熊蜂蜂箱为研究人员提供了更便利的接触条件和更好的实验控制,而采集工蜂携带的花粉仍主要通过捕捉返回蜂巢的采集蜂,并手动清除其后足胫节上的花粉团来完成13,14。人工从蜜蜂的花粉篮(corbicula)中采集花粉耗时较长,单位时间获得的花粉量较低,尤其是在蜂巢入口处,返回的花粉采集蜂数量可能较少。此外,人工采集花粉可能扰动工蜂,导致研究人员被蜇伤。
几十年来,花粉采集器一直被用于实验性地从蜜蜂身上去除花粉15;然而,目前尚未开发出适用于熊蜂的被动式去粉方法。开发一种从归巢采集工蜂身上去除花粉机制的主要障碍在于熊蜂蜂群中工蜂个体大小存在显著差异16。蜜蜂花粉采集器之所以有效,主要是因为蜜蜂工蜂的体型变异较小。此外,这些采集器在安装后仅需少量操作,且无需牺牲蜜蜂17。该效果通过使用筛网或塑料表面实现,当工蜂返回蜂巢时,这些结构可将花粉从其后足上震落。这些采集器仅能去除归巢采集蜂所携带花粉的一部分,且不同设计在花粉收集效率上存在差异。花粉从蜜蜂足部脱落后,会穿过筛网落入研究人员可单独取样的收集槽中,蜜蜂无法接触该区域,因此研究人员可在几乎不干扰蜂群的情况下取出花粉。
本研究的目的是调整用于从蜜蜂蜂箱采集花粉的技术,利用3D打印结构将其应用于熊蜂蜂巢,并在Bombus huntii蜂群中测试这些捕获装置的设计。设计过程基于以下假设:该装置应生产成本低廉,可适用于多种熊蜂物种,对蜜蜂造成的伤害或干扰最小,且花粉采集效率应高于人工采集。三维打印技术具有高度灵活性,易于获取,是一种经济高效的工具,使研究人员能够复制和修改特定用途的物体18。本文所述方法指导使用者构建花粉捕获装置,并将其安装到市售的商品化熊蜂蜂群上。这些装置并非设计用于野生蜂群。当携带花粉的熊蜂返回其巢箱时,该装置可被动地从其后足的花粉篮中移除花粉团。
方案
1. 打印花粉捕获装置结构
- 下载适合蜜蜂筑巢的蜂巢箱对应的 STL 文件(例如 Biobest 或 Koppert 款式蜂箱,https://www.ars.usda.gov/pacific-west-area/logan-ut/pollinating-insect-biology-management-systematics-research/docs/pollen-traps/)。这些文件向公众免费提供,用户可自由下载并修改。
- 在打印机程序中打开 STL 文件。按照打印机制造商的说明打印捕获装置的四个组件。
注意:捕获装置主体打印时间约为 3 小时,收集盆打印时间约为 2 小时,过滤器和装置封闭插件各需打印 30 分钟。捕获装置主体尺寸为 6 cm × 3.8 cm × 7 cm。
2. 花粉采集器的组装
- 移除与诱捕器主体和集落盆一同打印的支撑结构,包括诱捕器主体筛网结构的支撑部分(图1)。
- 使用安装在手钻上的3/16英寸(0.476 cm)钻头,清除花粉过滤器凸起边缘处可能阻碍蜜蜂通过滤孔的塑料丝。使用盒式切割刀片和砂纸修平花粉过滤器平面一侧的任何凸起或不平整边缘。
- 通过轻轻将塑料滤网从诱捕器主体一侧推入,将花粉过滤器安装到诱捕器主体中。滤网仅能以一种方式安装,因为诱捕器左侧开口较大,可容纳凸起的过滤锥形结构。
- 如果侧边狭缝过小导致花粉过滤器无法顺利滑入,可用刀片或其他可逐次去除少量塑料的工具,刮除诱捕器主体狭缝处适量塑料。确保花粉过滤器牢固就位,且花粉过滤器与诱捕器主体之间的间隙不超过2 mm。
- 通过将诱捕器主体底部的凸起边缘滑入集落盆顶部的凹槽,将集落盆连接至诱捕器主体。集落盆应正位于诱捕器主体筛网区域的正下方(图1A‒E)。
- 通过切割或打磨塑料进行适当调整,以确保集落盆能够顺畅地安装和拆卸。集落盆的安装将固定花粉过滤器的位置,在移除集落盆之前无法取出花粉过滤器;同样,在集落盆就位时也无法插入花粉过滤器。
注意:若多个蜂巢彼此靠近放置,为每个蜂巢配备独特颜色组合的诱捕器主体、集落盆和花粉过滤器结构,并结合不同朝向布置蜂巢,将有助于归巢工蜂准确找到其巢穴。
3. 大黄蜂蜂群准备
- 在部署蜂群前 24‒48 小时停止花粉饲喂。这将促使工蜂消耗掉储存的花粉,并刺激其离开蜂巢寻找花粉。
- 通过将封闭插件插入过滤槽中,为安装做好蜂箱诱捕装置的准备,以防止在安装过程中蜜蜂逃逸。
- 在红光下操作以防止蜜蜂飞行,将塑料巢箱从纸板外箱中取出。
- 找到巢箱前端的塑料巢门。巢门有两种类型,取决于巢箱供应商:Koppert 型(步骤 3.5)和 Biobest 型(步骤 3.6)。
- 对于 Koppert 型蜂巢入口,通过向上拉起入口标签,直至两个入口孔均打开,将花粉采集器安装到巢门上。
- 将花粉采集器的两根管子插入入口孔中,确保花粉采集器的筛网位于下方。轻轻向下按压塑料入口标签,以固定花粉采集器。
- 将花粉采集器安装到 Biobest 型蜂巢入口时,使用平头螺丝刀轻轻撬开巢箱上的塑料入口装置。将花粉采集器插入巢门孔中,直至花粉采集器紧贴巢体(图 1E)。
- 如有需要,可在花粉采集器与巢箱接触处使用胶带或快干胶固定。
- 将塑料巢箱放回纸板箱中。可能需要裁剪部分纸板以适应花粉采集器的安装。
4. 巢穴的布置
- 将蜂箱放置到研究区域。提供遮蔽物以防止降水影响,并固定蜂箱以防风害,因为这些因素可能对采集的花粉质量和数量产生不利影响。对于放置在温室内的蜂箱,应提供足够的遮阳措施,以防止过热。
- 从采集器本体中移除封闭插件,使蜜蜂能够自由觅食,以便采集蜂能够熟悉周围环境及其蜂巢位置。在正常条件下,定向飞行应在24小时内完成。
5. 花粉采集
- 启动蜂花粉采集器时,将花粉滤网滑入滤网槽中,并确保其牢固就位。
- 从前方将集粉盒滑入采集器主体,直至完全闭合。若集粉盒过于松动或易脱落,可用橡皮筋将其固定在采集器主体上。
- 首次安装后,观察蜜蜂进出花粉采集器的情况,确保花粉滤网上的孔径足够蜜蜂通过。
- 若工蜂无法顺利通过滤网,应取下滤网,并使用直径大于 3/16 英寸(0.476 cm)的钻头逐步扩大孔径。每次增加孔径 1/32 英寸(0.079 cm),需逐步进行,因为孔径过大将无法采集到花粉。
- 当蜜蜂能够通过滤网后,继续观察巢门,确保蜜蜂返巢时花粉能被有效刮下。
注意:蜜蜂通过花粉滤网孔时应有一定阻力,尤其是初次通过时。若通过过于轻松,则可能无法有效刮落蜂足花粉篮中的花粉。
- 完成预定的花粉采集时间后,将集粉盒从采集器主体上滑出并取下。
- 根据实验设计对采集的花粉进行后续处理。
- 取下花粉滤网,使工蜂可自由外出采集,直至下一次花粉采集时段。在实验期间,采集器主体可保留在蜂箱上。
注意:研究人员可根据需要随时启用花粉采集器采集蜂群花粉。但每周使用花粉采集器的时间超过 24 小时,可能导致蜂群幼虫饥饿,阻碍蜂群正常发育。
结果
测试了八种不同的花粉过滤器设计,以评估其从归巢的熊蜂工蜂身上清除携粉器花粉团的效率和效果。所有设计均成功地从归巢采集蜂身上至少清除一个携粉器花粉团。然而,部分设计会减缓工蜂进出蜂巢的速度,或未能有效清除花粉团(表1)。在为期7天(2016年3月2日至3月8日)的时间内,将带有不同过滤器的花粉采集装置依次安装在4个实验室饲养的熊蜂(B. huntii Greene)蜂群上,这些蜂群在温室中采集Phacelia tanacetifolia的花粉,累计测试时间为138.5小时,共收集到229个携粉器花粉团(表1)。在花粉采集装置运行期间,于巢穴入口前方设置摄像机以记录采集蜂的活动。采集装置入口的设计在该期间通过反复试验逐步优化。测试期间共获得52小时的视频观察数据,并收集到142个携粉器花粉团(表1)。过滤效率通过将收集到的携粉器花粉团数量除以通过过滤器的、携带花粉的采集蜂观察数量来计算。不同花粉过滤器设计的效率范围为2%–58.9%,即清除了相应比例的完整携粉器花粉团。花粉从工蜂腿部被清除后,以成团的花粉颗粒形式落入收集槽中。由于携粉器花粉团通常以整团形式脱落,部分清除的情况较少见;但部分情况下可能将未完全清除的花粉团误判为完全清除,因为我们无法确认蜜蜂进入蜂巢后其携粉器中是否残留花粉。总体而言,圆形的过滤孔设计更有利于花粉收集以及工蜂顺利进入巢内环境。此外,过滤器设计中若具有从蜂箱向外延伸的凸起结构,也有助于更有效地从采集蜂后腿上清除花粉。在先前的一项野外研究中,使用早期过滤器设计,在连续24小时采集后,11个“蜂巢-日”采集周期的平均花粉采集量为1.017 g,各蜂巢采集的花粉总质量变异较大(每日0.22–2.94 g)。这些数值代表了采用该方法可能获得的花粉质量预期范围。下载的花粉采集装置打印文件中的最终设计为第8号设计,即具有凸起边缘的圆形入口采集装置。

图1:安装在熊蜂蜂巢上的花粉采集装置。(A)花粉采集装置的前视图,显示工蜂着陆后穿过筛网朝向花粉过滤器移动。(B)组装好的花粉采集装置的后视图,显示陷阱主体上的凹槽边缘,使收集盆可滑入并固定。(C)组装好的花粉采集装置的侧视图,显示花粉过滤器狭缝,该狭缝用于将花粉过滤器插入陷阱主体,并由收集盆固定。(D)插入花粉过滤器后的陷阱主体底面视图,筛网可使携带有花粉篮的花粉团落入收集盆中,同时阻止工蜂接触已收集的花粉。(E)连接到巢箱上的组装花粉采集装置的侧视图。请点击此处查看该图的放大版本。
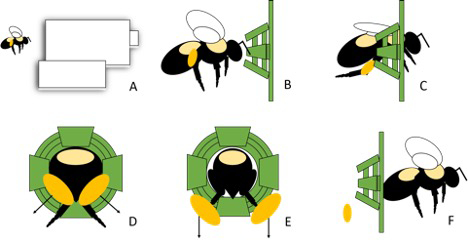
图 2:工蜂足部花粉团被移除的机制。 (A) 工蜂的侧面图及其相对于组装好的花粉采集器的大小比例。(B) 工蜂接近花粉过滤孔时的侧面图。(C) 工蜂穿过花粉过滤孔时的侧面图,此时迫使花粉团接触过滤器及腹部腹面。(D) 工蜂穿过花粉过滤孔时的后视图,此时花粉团被挤压接触过滤器及腹部腹面。(E) 工蜂穿过花粉过滤孔后,花粉团已从其花粉篮(corbiculae)上被剥离,并通过筛网落入收集槽中的后视图;以及 (F) 工蜂穿过花粉过滤孔后,花粉团已从其花粉篮上被剥离,并通过筛网落入收集槽中的侧面图。
| 累计总量 | 视频观察 | ||||||||
| 设计编号 | 入口形状 | 部署时间(小时) | 收集的距状花粉团数量 | 采集速率(花粉团/小时) | 观察时长(小时) | 收集的距状花粉团数量 | 采集花粉的个体数 | 个体效率* | 总效率** |
| 1 | 菱形 | 1 | 1 | 1 | 1 | 1 | 9 | 0.11 | 5.56% |
| 2 | 菱形 | 3.5 | 2 | 0.57 | 3.5 | 2 | 50 | 0.04 | 2.00% |
| 3 | 方形 | 4.5 | 2 | 0.44 | 4.5 | 2 | 2 | 1 | 50.00% |
| 4 | 圆形 | 9.5 | 7 | 0.74 | - | - | - | - | - |
| 5 | 圆形 | 17.5 | 10 | 0.57 | 5.75 | 5 | 23 | 0.22 | 10.87% |
| 6 | 圆形 | 18 | 36 | 2 | 13 | 35 | 54 | 0.65 | 32.41% |
| 7 | 圆形 | 49.5 | 48 | 0.97 | 6.25 | 11 | 17 | 0.65 | 32.35% |
| 8 | 圆形 | 35 | 123 | 3.51 | 18 | 86 | 73 | 1.18 | 58.90% |
| 总计 | 138.5 | 229 | - | 52 | 142 | 228 | - | - | |
| *从返回的花粉采集蜂个体中收集的距状花粉团平均数量。 | |||||||||
| **从返回采集蜂中收集的总距状花粉团百分比(个体数/2)。 | |||||||||
表1:通过视频记录验证的总部署时间、采集的花粉筐花粉量、随时间变化的采集速率、采集花粉的个体数量、个体及总效率的汇总表。
讨论
从熊蜂蜂巢入口收集花粉可用于多种生态学和农业研究。鉴定熊蜂采集花粉的植物来源,可为蜂群整体饮食所依赖的植物多样性提供有价值的信息和深入见解19。花粉来源的鉴定对于农业生产以及野生地区生态系统服务的研究均具有重要意义12,20。通过采集较大量的花粉篮花粉样本,研究人员能够判断熊蜂是否在目标作物上觅食(即其被投放的目的作物)21、是否采集熊蜂饮食中其他重要成分8,以及特定物种在某一区域内的偏好觅食植物7。利用花粉采集器自动从熊蜂蜂群中收集花粉,将有助于拓展对熊蜂觅食行为、营养状况及农药暴露水平的研究。
手工从蜜蜂身上去除花粉是目前大多数研究熊蜂花粉偏好的常用方法,但该方法耗时且劳动强度大10。相比之下,采用花粉采集器设计进行被动收集,在为期一周的时间内,从四个蜂群中收集到超过200份花粉团。因此,该方法使研究人员能够从不同地点的多个蜂巢中收集花粉,从而增加未来研究的采样工作量和统计可靠性。
为了开发和改进花粉过滤器的设计,对熊蜂工蜂通过陷阱装置的过程进行视频记录至关重要。我们观察到,当熊蜂通过狭窄空间时,其后足会向后并伸至腹部下方(图2C‒E)。基于对此行为的观察,我们对3D打印设计进行了调整,并通过反复试验优化了花粉过滤器(表1)。建议在正式实验开始前,在部署陷阱时利用视频记录进行观察,以确保陷阱运行正常且高效,必要时可进行调整。为兼顾蜂群内及不同蜂群间个体体型的差异以及研究目标,可调整陷阱入口的尺寸。我们发现,将陷阱入口调整至允许较大个体的采集蜂进出蜂巢,可最大程度减少对采集活动的干扰,并实现较为合理的效率(>50%)去除携载在花粉篮中的花粉。3D打印塑料材质可使用手工工具轻松修改,且打印设计可根据特定项目需求或蜂箱入口结构的变化进行调整18。
该方法的局限性在于,花粉过滤器的设计针对所采样的熊蜂物种具有特异性。本方法采用统一尺寸的入口孔径,理论上可能限制蜂巢中体型较大的个体外出采集,而体型较小的工蜂若进行采集活动也可能无法被采样;然而,我们的设计允许大型工蜂顺利通过,且未基于体型大小对采集效率进行量化评估。可供下载的设计是基于B. huntii工蜂的平均体型(胸部宽度3.22 mm22)制定的,因此若用于B. impatiens(3.38 mm23)或B. terrestris(4.77 mm24)的工蜂,则需按描述进行相应扩大。在一项使用B. terrestris的研究中发现,较大个体比小型工蜂更频繁地采集花粉25;然而,后续研究并未发现北美熊蜂B. impatiens的工蜂体型与其花粉采集出行频率之间存在相关性26,27,28。此外,工蜂体型可能随季节变化而有所不同12,因此应定期检查花粉过滤器,以确保花粉采集高效进行。了解目标物种及具体研究问题,对于逐案评估该陷阱设计的适用性至关重要。
归巢采集蜂对已启用花粉采集器的存在所表现出的行为反应具有多样性,包括:(i)工蜂逐渐适应进入巢穴环境所需增加的 effort;(ii)工蜂多次尝试通过过滤装置;(iii)工蜂试图绕过过滤口,转而通过采集器本体的筛网部分进入;(iv)工蜂避开过滤装置,转而采集花蜜,并通过蜂箱底部的通风孔将花蜜传递给巢内蜂。此前针对该物种的一项研究中也观察到,熊蜂采集蜂即使在巢口未被堵塞的情况下,也会尝试寻找蜂巢的其他入口29。尽管这些行为反应已被观察到,但其发生频率较低,因此我们未对因采集器存在而改变行为的采集蜂数量比例进行量化,仅观察到大多数蜜蜂在采集器安装后不久即适应了该装置。
该方法的未来应用包括调整现有设计,以适用于其他商业化生产的熊蜂物种,特别是全球范围内主要用于温室作物授粉的B. terrestris和B. impatiens19。在这些熊蜂非原生分布区域的商业蜂群中使用此类花粉采集器,将使研究人员能够确定其与本地熊蜂(Bombus)物种之间可能存在的生态位重叠及竞争性相互作用30,31。
披露
作者无任何利益冲突需要披露。
致谢
感谢 Colby Carpenter 和 Spencer Mathias 在 3D 打印设计方面的协助。感谢 Ellen Klinger 在制作摄影图示方面的帮助,以及 Jonathan B. Koch 在修改稿件过程中提供的协助。本研究由美国农业部农业研究局授粉昆虫生物学、管理与系统学研究组提供资金支持。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| MakerBot Replicator+ | MakerBot | 型号 PABH65 | |
| MakerBot 坚韧材料 | PLA 线材 | 多种颜色 | |
| 巢箱 | Biobest | 不单独对外销售,需随蜜蜂一同购买 |
参考文献
- Michener, C. D. The bees of the world. , JHU press. (2000).
- Corbet, S. A., Williams, I. H., Osborne, J. L. Bees and the pollination of crops and wild flowers in the European Community. Bee world. 72 (2), 47-59 (1991).
- Cameron, S. A., et al. Patterns of widespread decline in North American bumble bees. Proceedings of the National Academy of Sciences. 108 (2), 662-667 (2011).
- Goulson, D., Nicholls, E., Botías, C., Rotheray, E. L. Bee declines driven by combined stress from parasites, pesticides, and lack of flowers. Science. 347 (6229), 1255957(2015).
- Jha, S., Stefanovich, L. E. V., Kremen, C. Bumble bee pollen use and preference across spatial scales in human-altered landscapes. Ecological Entomology. 38 (6), 570-579 (2013).
- Thomson, D. Competitive interactions between the invasive European honey bee and native bumble bees. Ecology. 85 (2), 458-470 (2004).
- Kleijn, D., Raemakers, I. A retrospective analysis of pollen host plant use by stable and declining bumble bee species. Ecology. 89 (7), 1811-1823 (2008).
- Harmon-Threatt, N. H., Kremen, C. Bumble bees selectively use native and exotic species to maintain nutritional intake across highly variable and invaded floral resource pools. Ecological Entomology. 40, 471-478 (2015).
- Harmon-Threatt, N. H., Valpine, P., Kremen, C. Estimating resource preferences of a native bumblebee: the effects of availability and use-availability models on preference estimates. Oikos. , (2016).
- Martin, A. P., Carreck, N. M. L., Swain, J. L., Goulson, D. A modular system for trapping and mass-marking bumblebees: applications for studying food choice and foraging range. Apidologie. 37, (2006).
- Saifuddin, M., Jha, S. Colony-level variation in pollen collection and foraging preferences among wild-caught bumble bees. (Hymenoptera: Apidae). Environmental Entomology. 42 (2), 393-401 (2014).
- Heinrich, B. Bumblebee Economics. , Harvard University Press. (2004).
- Leonhart, S. D., Bluthgen, N. The same, but different: pollen foraging in honeybee and bumblebee colonies. Apidologie. 43, (2012).
- Kriesell, L., Hilpert, A., Leonhardt, S. D. Different but the same: bumblebee species collect pollen of different plant sources but similar amino acid profiles. Apidologie. 48, 102-116 (2017).
- Al-Tikrity, W. S., Benton, A. W., Hillman, R. C., Clarke, W. W. The relationship between the amount of unsealed brood in honeybee colonies and their pollen collection. Journal of Apicultural Research. 11 (1), 9-12 (1972).
- Spaethe, J., Weidenmüller, A. Size variation and foraging rate in bumblebees (Bombus terrestris). Insectes Sociaux. 49 (2), 142-146 (2002).
- Goodwin, R. M., Perry, J. H. Use of pollen traps to investigate the foraging behaviour of honey bee colonies in kiwifruit. New Zealand Journal of Crop and Horticulture Science. 20 (1), 23-26 (1992).
- Chua, C. K., Leong, K. F. 3D PRINTING AND ADDITIVE MANUFACTURING: Principles and Applications (with Companion Media Pack) of Rapid Prototyping. , World Scientific Publishing Co Inc. (2014).
- Kearns, C. A., Inouye, D. W. Techniques for Pollination Biologists. , University Press of Colorado. (1993).
- Velthuis, H. H., van Doorn, A. A century of advances in bumblebee domestication and the economic and environmental aspects of its commercialization for pollination. Apidologie. 37 (4), 421-451 (2006).
- Moisan-Deserres, J., Girard, M., Chagnon, M., Fournier, V. Pollen loads and specificity of native pollinators of lowbush blueberry. Journal of Economic Entomology. 107 (3), 1156-1162 (2014).
- Medler, J. T. A nest of Bombus huntii Greene (Hymenoptera: Apidae). Entomological News. 70, 179-182 (1959).
- Husband, R. W. Observation on colony of bumblebee species (Bombus spp). Great Lakes Entomologist. 10, 83-85 (1977).
- Buttermore, R. E. Observations of successful Bombus terrestris (L), (Hymenoptera: Apidae) colonies in Southern Tasmania. Australian Journal of Entomology. 36, 251-254 (1997).
- Goulson, D., Peat, J., Stout, J. C., Tucker, J., Darvill, B. Can alloethism in workers of the bumblebee, Bombus terrestris, be explained in terms of foraging efficiency. Animal Behaviour. 64 (1), 123-130 (2002).
- Couvillon, M. J., Jandt, J. M., Duong, N. H. I., Dornhaus, A. Ontogeny of worker body size distribution in bumble bee (Bombus impatiens) colonies. Ecological Entomology. 35 (4), 424-435 (2010).
- Russell, A. L., Morrison, S. J., Moschonas, E. H., Papaj, D. R. Patterns of pollen and nectar foraging specialization by bumblebees over multiple timescales using RFID. Scientific Reports. 7 (1), 1-13 (2017).
- Hagbery, J., Nieh, J. C. Individual lifetime pollen and nectar foraging preferences in bumble bees. Naturwissenschaften. 99 (10), 821-832 (2012).
- Baur, A., Strange, J. P., Koch, J. B. Foraging economics of the Hunt bumble bee, a viable pollinator for commercial agriculture. Environmental Entomology. 48 (4), 799-806 (2019).
- Winter, K., et al. Importation of non-native bumble bees into North America: potential consequences of using Bombus terrestris and other non-native bumble bees for greenhouse crop pollination in Canada, Mexico, and the United States. San Francisco. 33, (2006).
- Ruz, L., Herrera, R. Preliminary observations on foraging activities of Bombus dahlbomii and Bombus terrestris (Hym: Apidae) on native and non-native vegetation in Chile. Acta Horticulturae. 561, 165-169 (2001).
重印与许可
