本文介绍了一种基于归一化最小均方(NLMS)算法的自适应滤波器和一种转速估计方法,用于检测电静液作动器(EHA)的电气与液压故障。通过仿真和实验验证了上述方法的有效性与可行性。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
电静液作动器(EHA)由于具有高功率密度和低维护需求,已成为多电飞机(MEA)飞行控制系统中一种前景广阔的作动装置。随着系统复杂性的增加,其可靠性下降,因此故障检测变得愈发重要。本文基于归一化最小均方(NLMS)算法设计了一种自适应滤波器,可在线识别电机绕组电阻,以实现对EHA电气故障的检测。此外,基于转速与位移之间的解析关系,设计了一种转速估计算法。通过将实际转速与估计转速进行比较,可实现对液压故障的检测。为验证上述方法的有效性,采用软件进行了建模与仿真,包括故障注入与检测过程。在此基础上搭建了实验平台,并开展了一系列验证实验。结果表明,该故障检测方法具备检测EHA中电气与液压故障的潜力。
引言
电静液作动器(EHA)是多电飞机(MEA)飞行控制中的关键部件。图1展示了EHA的典型结构。与传统的液压伺服作动器(HSA)相比,其紧凑的结构保证了高功率密度、低维护需求以及更高的容错性和安全性1。然而,当前EHA的可靠性尚无法满足多电飞机的实际应用需求2。因此,冗余技术已被引入EHA的设计中。为了最大限度地发挥冗余技术的有效性,应通过故障检测方法对系统的运行状态进行监测3。根据故障发生的位置,EHA的故障模式可分为伺服控制器故障和动力控制单元(PCU)故障。其中,PCU故障又可进一步分为传感器故障、机电单元故障和液压单元故障。伺服控制器的故障机理与EHA本体关联较小,且传感器的故障概率远低于设备部件4。因此,本文重点研究机电单元和液压单元的故障问题。
机电单元故障包括电机驱动模块故障和无刷直流电机(BLDCM)故障。通常,电力驱动电子设备(PDE)故障(例如短路故障、开路故障)发生的概率相对较高。当发生短路故障时,PDE电流会在短时间内急剧上升,导致电机停机或电气元件损坏等严重后果。尽管在发生开路故障后电机仍可维持工作状态,但其他电气元件仍不可避免地出现过流和过压现象,进而可能引发二次故障5。对于无刷直流电机(BLDCM)而言,电机绕组最容易因短路或开路而发生故障6。机电单元中的PDE与相应的电机绕组串联连接。针对电机绕组设计的故障检测方法在处理PDE故障时同样有效。因此,应对机电单元中包括电机和PDE在内的所有故障进行在线检测。
液压单元故障包括定量柱塞泵、集成阀块和作动筒中发生的故障7。电液伺服作动器(EHA)的柱塞泵由柱塞、斜盘和配流盘组成;密封件损坏和配流盘磨损是主要的故障形式8。这两种故障模式会增加泵的泄漏量,随之引起输出流量和压力的异常变化,最终导致作动筒运动速度下降以及系统伺服性能降低。集成阀块的故障模式包括增压油箱故障、单向阀故障、溢流阀故障和工作模式选择阀故障。增压油箱通常采用自增压设计,具有较高的可靠性;然而一旦发生故障,补油压力不足将导致泵产生气穴现象,从而引起输出流量异常。弹簧疲劳、部件磨损和变形是单向阀与溢流阀常见的故障形式。单向阀故障表现为反向泄漏,直接导致流量异常;溢流阀故障则导致保护功能失效,引起压力异常。工作模式选择阀的常见故障包括复位弹簧失效和线圈断线。前者会导致通电状态下工作状态异常切换,进而引起作动筒异常运动。作动筒故障会导致位置控制精度和动态性能下降。综上所述,液压单元的故障会引起流量和压力异常9。由于在EHA系统中流量与电机转速近似成正比,因此可通过在线监测电机转速来检测因突发故障引起的流量和压力异常。
针对前述机电单元故障和液压单元故障,需要设计相应的故障检测方法。机电系统中的故障检测方法主要包括状态估计和参数辨识10。该方法基于系统的数学模型构建状态观测器,通过状态估计并分析观测器生成的残差序列来判定故障。Alcorta 等人提出了一种具有两个校正项的简单且新颖的非线性观测器,用于商用飞机振动故障检测,效果显著11。然而,此类方法必须解决观测器的鲁棒性问题,即需抑制由模型误差或外部干扰等非故障信息引起的残差序列变化。此外,该方法通常需要非常精确的模型信息,而在实际工程应用中,这类信息往往难以获取。
参数辨识方法采用特定算法来识别系统中的重要参数。当发生故障时,相应的参数值也会发生变化。因此,通过检测参数的变化即可实现故障检测。参数辨识方法无需计算残差序列,因而能够避免干扰对检测精度的影响。自适应滤波器由于易于实现且性能稳定,已被广泛应用于参数辨识,是一种适用于机电故障检测的有效且可行的方法12。Zhu 等人提出了一种基于核自适应滤波器的新多模型自适应估计故障检测方法,可在线实现飞行状态真实值的估计与执行器故障检测,并表现出良好的性能13。
参考先前的研究,已设计出相应的故障检测方法。当发生电气故障(如开路故障或短路故障)时,绕组的电阻会急剧变化。因此,基于归一化最小均方(NLMS)算法设计了一种自适应滤波器,用于识别绕组电阻,从而判断是否发生了电气故障。将自适应滤波器与NLMS算法相结合,以最小化参数向量的变化,可实现更优且更快的收敛效果14。针对液压系统故障,提出了一种基于泵的转速与作动缸位置之间明确解析关系的转速估计算法。通过实时比较估算转速与实际转速,实现了对EHA液压故障的在线检测。
本文采用了一种结合仿真与实验的测试方法。首先,建立了电液伺服作动器(EHA)的数学模型,并对所提出的故障检测方法进行了仿真。仿真过程包括在无故障和故障注入条件下验证检测方法的有效性。随后,将该故障检测方法在实际伺服控制器中实现。最后,对仿真与实验结果进行分析与比较,以评估故障检测方法的有效性。
访问受限。请登录或开始试用以查看此内容。
方案
1. EHA 仿真模型的建立
- 在个人电脑上打开模拟软件。
- 构建用于电液伺服作动器(EHA)的仿真模型图2),依据EHA模型的数学方程15,并采用三环PI控制器。封装液压模块(图 2C),电学模块(图2B)和控制器(图2B,D在三个子模型中。
注意:EHA 模型的数学方程如下所示 Eq (1):
 (1)
在此方程中, Ue 是电枢的电压, Ke 是电机的反电动势系数, ωm 是电机的转速, L 电枢的等效电感 i 是线圈的电流, R 是绕组的电阻, Kt 是电机的转矩系数, Jm 是转子的转动惯量, Bm 是电机的摩擦系数, q 泵的排量 Pf 液压缸中两个腔室之间的压差 A 是活塞的有效面积, x 是活塞杆的位置, V0 是液压缸的有效腔体容积, B 是液压油的体积模量, Kil 是系统的总内泄漏系数, M 是活塞与负载的总质量, Kf 是液压缸的粘性阻尼系数,且 Fex 是外部负载力。 - 在 M 文件中基于 NLMS 算法编写自适应滤波器程序,可在运行时调用。
注意:此处展示了基于归一化最小均方(NLMS)算法的自适应滤波器推导过程。通过辨识绕组电阻可判断机电故障,电机方程的离散化形式如下所示:
 (2)
在此公式中, ts 是采样时间,且 R(k)和 L(k需要确定的参数。 方程(2) 可编写如下:
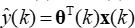 (3)
在此公式中,
通过向参数向量添加两个项目 θ(k),采样时间, ts,可消除以获得电阻, R(k)。当三相绕组中的任意一相发生故障时, R(k)偏离正常值。
自适应滤波器可以由 Eq (3),滤波器的估计误差如下:
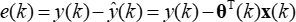 (4)
在此公式中, e(k)是一种波动的随机信号。当 e(k足够小,滤波器的估计值为 ŷ(k。最后,如果能够收敛到真实输出, y(k),系统的参数向量 θ(k)收敛于真实系统参数。
最小均方(LMS)算法以最小均方误差为准则,实现最优预测与滤波。通过自动迭代调整,使 θ(k)收敛至系统的真值。代价函数的表达式如下所示:
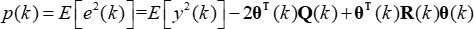 (5)
在此公式中,
Q(k是互相关向量 y(k)和 x(k). R(k输入向量的自相关矩阵。
根据最速下降法,递推公式为 θ(k) 接近最优解的方法如下:
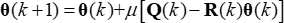 (6)
在此公式中, µ 是自适应变步长。在实际迭代过程中,利用当前采样点的值进行估计 Q(k)和 R(k),可表示为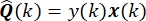 和
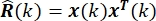 .
然后,LMS 算法可简化如下:
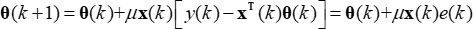 (7)
LMS算法可以实现 θ(k逐渐收敛至真实系统参数。
在实际应用中,通常使用归一化最小均方(NLMS)算法来克服最小均方(LMS)算法收敛速度慢的问题。NLMS算法的约束条件如下:
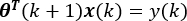 (8)
使用拉格朗日乘子法求解约束优化问题时,其代价函数如下所示:
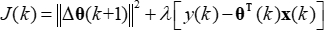
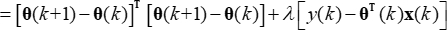 (9)
在此公式中, λ 是拉格朗日系数。为了求得最小值 J(k),求该函数的偏导数 J(k) 到 θ(k)并将其设为 0。按如下方式计算解:
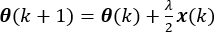 (10)
放置 方程(10) 进入 Eq (8),然后得到溶液的 λ 如下所示:
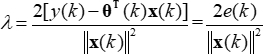 (11)
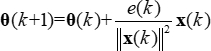 (12)
为了控制参数向量的增量变化,需引入一个步长因子, β,引入该公式后,表达式如下所示:
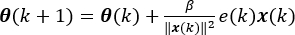 (13)
同时,为了避免由于输入向量过小而导致数值计算困难,引入一个相对较小的正常数, γ,被引入。Li 等证明,当 0 < β < 2 和 0 < γ < 1,NLMS 算法能够实现更优的收敛效果16最终表达式如下:
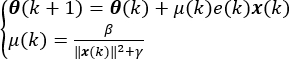 (14)
- 在 M 文件中编写可在运行时调用的转速估计算法。
注:此处展示了旋转速度估计算法的推导过程。执行器的流量方程可写为如下形式:
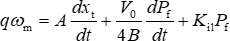 (15)
当液压装置处于正常工作状态时,总流量损失, Qf由油液压缩和泄漏引起的影响可近似表示如下:
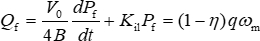 (16)
在此公式中, η 是EHA的容积效率。
因此,速度之间的近似解析关系 ωm,以及位移, x,可按如下方法获得:
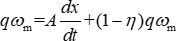 (17)
离散化转速估计误差方程如下:
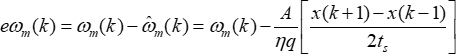
在此公式中, eωm(k)是估计的转速误差,以及 是估算的旋转速度。变化在 eωm(k)反映液压装置的工作状态。当 eωm(k)突然偏离正常值,则表明液压单元状态异常,可用于在线检测液压故障。
- 构建故障注入模块并提供故障注入开关(图 2E,F),可决定是否注入故障。
- 根据模拟模型的参数进行设置 表1 通过双击每个子模型中的特定组件。
- 编程绘图软件,以便在完成一组实验后绘制模拟曲线。
2. 故障检测方法的模拟
- 给出一个位置指令,该指令为振幅 0.01 m、频率 1 Hz 的正弦波。
- 进入 MODELING 菜单并点击 Model Settings 按钮。设置仿真运行参数:Start time 为 0 s,Stop time 为 6 s,Type 设为变步长,solver 设为 auto。
- 双击 fault injection switches,将模型设置为无故障状态运行。
- 点击 Run 按钮运行仿真,获取无故障状态下的结果。
- 运行绘图软件,绘制活塞杆位移曲线。
- 双击 insert electromechanical fault switch ,在 3 s 时注入机电故障,将电阻设为 1,000 Ω,以模拟电机绕组的开路故障。
- 重复步骤 2.4 和步骤 2.5,获得机电故障状态下的结果。运行绘图软件,绘制活塞杆位移和识别出的电阻曲线。
- 拨动 insert hydraulic fault switch ,在 3 s 时注入液压故障,将泄漏值增加至 2.5 × 10⁻⁹ (m3/s)/Pa,以模拟液压单元故障。
- 重复步骤 2.3 和步骤 2.4,获得液压故障状态下的结果。运行绘图软件,绘制活塞杆位移和转速估计结果曲线。
3. 实验平台的建立(图3)
- 将PC、EHA和伺服控制器放置到位。EHA如图所示。 图4,伺服控制器如图所示 图5.
- 连接电气部件。
- 将 EHA 传感器连接到伺服控制器的传感器端口 通过 多个航空插头。
- 将 EHA 电机驱动端口连接至伺服控制器的逆变器端口 通过 航空插头
- 将伺服控制器连接至控制电源和驱动电源 通过 航空插头
注意:出于安全考虑,暂时关闭电压。
- 建立伺服控制器与计算机之间的通信。
- 打开 主机软件接口 (图6) 在个人电脑上。
- 通过422转USB串行电缆将计算机与伺服控制器连接,以建立通信。
- 为伺服控制器提供控制电源。控制电源电压为 24 V DC。
- 从下拉菜单中选择合适的串行端口 VISA 资源名称 软件中的下拉窗口。
注意:如果通信未能成功建立,请检查电缆或重新启动软件,直至建立 RS422 通信。 - 点击 运行 单击按钮以启动软件。
- 观察接收区域及软件对应的曲线,以确定数据接收功能是否正常。点击 电磁阀 1 按下按钮,观察电磁阀是否有吸合声,并判断数据传输功能是否正常。
4. 故障检测方法的实验
- 为伺服控制器提供驱动电源,并将电压设置为 50 V DC。
注意:50 V DC 欠压运行可确保安全操作,因为系统处于无负载状态。 - 在软件上点击 EHA 开关 按钮,使 EHA 处于运行状态。点击 数据记录 按钮以开始数据采集。记录的数据包括实际位置、目标位置、实际速度、目标速度、总线电流、电压等。
- 对 EHA 进行预运行操作。在软件上发出位置指令,包括 +0.005 m 和 -0.005 m 的阶跃信号。观察 EHA 是否正常动作。
警告:如果 EHA 不能正常工作,必须立即检查错误,再继续本实验。 - 在软件上施加一个位置指令,该指令为振幅 0.01 m、频率 1 Hz 的正弦信号。
- 观察辨识出的阻力和估计的转速是否与非故障运行条件下的数值一致。
- 若结果正确,将位置指令恢复至初始状态。点击 EHA 开关 按钮停止 EHA 运行,并切断驱动电源,关闭 上位机软件,中断伺服控制器与 PC 之间的通信。
- 导出实验数据,对数据进行分析,并使用绘图软件绘制实验结果曲线。
- 分析实验结果,并与仿真结果进行比较,得出结论。
访问受限。请登录或开始试用以查看此内容。
结果
在仿真中,EHA活塞杆在无故障工况下的实际位置与目标位置曲线如图所示。 图7根据该曲线,系统运行正常,具有良好的动态特性。机电故障注入条件下EHA活塞杆的实际位置与目标位置曲线如图所示。 图8根据该曲线,系统无法准确追踪目标。电阻识别算法的结果如图所示。 图9,这些结果表明,在注射前,识别值收敛于0.3的真实值 Ω 并随……波动 ±0.02 Ω,而注射后,测得值收敛至真实值1,000 Ω 并随……波动 ±3 Ω,表明该方法达到了预期效果。液压故障注入条件下EHA活塞杆的实际位置与目标位置曲线如图所示。 图10根据该曲线,系统无法准确跟踪目标。转速估计算法的结果如图所示。 图11曲线表示实际转速、估计转速和转速误差, eω<...
访问受限。请登录或开始试用以查看此内容。
讨论
在进行这些实验步骤时,必须确保算法的实时性,以获得准确的计算结果。在信号采集过程中引入白噪声,以模拟实际传感器的特性,从而使仿真更接近实际情况。在仿真和实验中,采用移动平均滤波器来减小识别出的电阻和估计的转速的波动,使故障特征更加稳定且易于判断。实验过程中应注意,若发生突发性通信中断,必须立即切断驱动电源,待通信恢复后方可继续实验。
对于绕组电阻辨识算法,尽管实验结果与仿真结果接近,均在0.3 Ω附近波动,但实验中辨识出的电阻波动程度更大,效果不够理想。其原因为电流采集受到较多干扰。例如,电机换相时,功率器件的开关状态无法瞬时切换,导致采集到的母线电流出现锯齿状波形。电流传感器安装在电机驱动模块附近,受到功率器件开关状态变化所产生的强电磁干扰影响,因此电流传感器所采集数据中的噪声较大。尽管已采用滤波器对数据进行平滑处理,最终结果仍不如仿真理想。因此,在后续研究中,需进一步优化伺服控制器的电磁兼容性设计,并改进滤波器以获得更优的实际效果。
实验在无负载条件下进行,施加的正弦位置指令振幅为 0.01 m,频率为 1 Hz。实际上,...
访问受限。请登录或开始试用以查看此内容。
披露
作者声明,他们不存在任何已知的可能影响本文所报告工作的竞争性财务利益或个人关系。
致谢
本工作由中国民用飞机项目(编号:MJ-2017-S49)和中国
博士后科学基金(编号:2021M700331)。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| LabVIEW | NI | NI LabVIEW 2018 | |
| Matlab/SIMULINK | MathWorks.Inc | R2020a | |
| 个人计算机 | 联想 | Y7000 2020H | |
| 24V 开关电源 | ECNKO | S-250-24 | |
| 可编程电流源 | Greens Pai | GDP-50-30 |
参考文献
- Fu, Y., et al. Review on design method of electro-hydrostatic actuator. Journal of Beijing University of Aeronautics and Astronautics. 43 (10), 1939-1952 (2017).
- Qi, H., et al. Modelling and simulation of a novel dual-redundancy electro-hydrostatic actuator. 2015 International Conference on Fluid Power and Mechatronics (FPM) IEEE. , 270-275 (2015).
- Chao, Q., et al. Integrated slipper retainer mechanism to eliminate slipper wear in high-speed axial piston pumps. Frontiers of Mechanical Engineering. 17, (2022).
- Yoo, M., et al. A resilience measure formulation that considers sensor faults. Reliability Engineering& System Safety. 199, 106393(2019).
- Fang, J., et al. Online inverter fault diagnosis of buck-converter BLDC motor combinations. IEEE Transactions on Power Electronics. 30 (5), 2674-2688 (2015).
- Lisnianski, A., et al. Power system structure optimization subject to reliability constraints. Electric Power Systems Research. 39 (2), 145-152 (1996).
- Fu, T., Wang, L., Qi, H., Liu, H. Fault diagnosis and management of electric hydrostatic actuator. Machine Tool & Hydraulics. 38 (9), 120-124 (2010).
- Maddahi, A., Kinsner, W., Sepehri, N. Internal leakage detection in electrohydrostatic actuators using multiscale analysis of experimental data. IEEE Transactions on Instrumentation and Measurement. 65 (12), 2734-2747 (2016).
- Guo, S., et al. Hydraulic piston pump in civil aircraft: Current status, future directions and critical technologies. Chinese Journal of Aeronautics. 33 (01), 16-30 (2020).
- Jackson, E. Real-time model-based fault detection and diagnosis for automated systems. IEEE Industry Applications Society Dynamic Modeling Control Applications for Industry Workshop. , 26-28 (1997).
- Alcorta, G. E., Zolghadri, A., Goupil, P. A novel non-linear observer-based approach to oscillatory failure detection. 2009 European Control Conference (ECC). , 1901-1906 (2009).
- Castaldi, P., et al. Design of residual generators and adaptive filters for the FDI of aircraft model sensors. Control Engineering Practice. 18 (5), 449-459 (2010).
- Zhu, P., Dong, W., Mao, Y., Shi, H., Ma, X. Kernel adaptive filtering multiple-model actuator fault diagnostic for multi-effectors aircraft. 2019 12th Asian Control Conference (ASCC). , 1489-1494 (2019).
- Hidayat, R., Ramady, G. D., Lestari, N. S., Mahardika, A. G., Fadriani, H. Optimization of normalized least mean square algorithm of smart antenna beamforming for interference mitigation. Journal of Physics: Conference Series. 1783, 012085(2021).
- Fu, J., et al. Modelling and simulation of flight control electromechanical actuators with special focus on model architecting, multidisciplinary effects and power flows. Chinese Journal of Aeronautics. 30 (1), 47-65 (2017).
- Li, Z., et al. New normalized LMS adaptive filter with a variable regularization factor. Journal of Systems Engineering and Electronics. 30 (2), 259-269 (2019).
访问受限。请登录或开始试用以查看此内容。
重印与许可
