微流控技术是开发诊断检测方法的有力工具。然而,该技术通常需要昂贵的设备和材料,以及繁琐的制备和操作步骤。本文详细描述了一种丙烯酸微流控装置的制备方案,可用于低成本且易于使用的磁性微纳米粒子免疫分析。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
微流控系统极大地改进了免疫测定技术。然而,许多微加工技术需要专用、昂贵或复杂的设备,导致制造成本高昂且难以实现大规模生产,而大规模生产是低资源环境下采用即时检测(POCT)最重要的前提条件之一。本研究描述了一种利用计算机数控(CNC)微铣削技术制备丙烯酸(聚甲基丙烯酸甲酯,PMMA)装置的工艺,用于纳米粒子偶联的酶联免疫测定检测。通过使用溶菌酶作为模型抗原,并将其偶联至100 nm磁性纳米颗粒,进而执行免疫测定实验,展示了该微流控装置的功能。该装置集成了仅5 µm高的物理交错限流结构,通过在外侧放置磁铁形成磁阱以捕获磁性微粒。在此设计下,磁力足以捕获偶联纳米颗粒的免疫载体,并抵抗流体剪切力。该微流控装置特别适用于低成本大规模生产,同时不牺牲免疫测定性能的精确性。
引言
近年来,微流控技术在免疫分析技术中发挥了重要作用1。与传统免疫分析方法相比,微型化技术具有诸多显著优势,如减少样品和试剂消耗、缩短孵育时间、高效的溶液交换,以及更高的集成化和自动化程度2。
此外,将磁性纳米颗粒作为免疫载体与微流控系统结合用于免疫分析时,可显著缩短孵育时间,并因表面积与体积比的增加而实现高检测灵敏度3。颗粒的布朗运动在抗原-抗体复合物形成过程中改善了反应动力学4,5。此外,纳米颗粒的磁性使其能够灵活集成到不同的微流控装置构型中,因而成为微型化芯片生物传感系统中信号生成和分子捕获的理想候选材料5。然而,由于纳米尺度下极高的表面积与体积比,磁力远弱于拖曳力6。因此,在洗涤和检测等关键免疫分析步骤中捕获纳米颗粒具有挑战性,常规磁铁难以满足要求4。
操控纳米颗粒的一种高效方法是利用由铁微粒构成的微流控磁阱,这些铁微粒被固定在微流控结构中3。因此,当外部磁体靠近时,磁化多孔介质内部会在磁力与磁通力之间产生复杂的相互作用。作用在纳米颗粒上的磁力足够强,能够捕获纳米颗粒并抵抗流体拖拽力3,4,7。该方法需要采用微加工技术,实现数微米量级的分辨率,以制造出可截留微粒的微米级结构。
目前的微加工技术能够以高分辨率制造从几微米到数百纳米尺度的结构8。然而,这些技术中的许多需要专用、昂贵或复杂的设备。其中一个主要困难是模具制造需要洁净室环境,而洁净室的使用仍然成本高昂且耗时8,9。近年来,微流控工程师通过开发多种替代性制造方法克服了这一缺点,这些方法具有降低成本、缩短制作周期、使用更廉价的材料和工具以及增强功能等优势8。因此,新型微加工技术的发展实现了无需洁净室且成本低廉的加工方法,其分辨率可低至10 µm8。图案可直接在基底上形成,无需制作昂贵的模具,从而避免了耗时的流程。直接制造方法包括数控铣削(CNC milling)、激光烧蚀和直接光刻8。所有这些方法均适用于在各种材料上加工高深宽比的通道,不受材料硬度限制9,从而为微流控器件实现新的、更有利的几何结构、物理行为和性能特征8。
数控微铣削利用切削工具从基底上去除块体材料,从而制造出微米级结构,是微流控器件的一种高效 fabrication 方法10,11。该微铣削技术可用于微流控应用中,在工作表面直接加工微通道和结构特征,具有一个关键优势:工件可在短时间内完成加工(少于30分钟),显著缩短了从设计到原型的周转时间12。此外,由于各种材质、尺寸和形状的切削附件广泛可得,数控铣床成为一种适用性良好的工具,已实现多种低成本一次性材料上不同结构特征的加工13。
在微铣削常用的各类材料中,热塑性塑料因其诸多优良特性以及与生物应用的良好相容性,始终是首选材料之一10,14。由于在开发低成本、一次性分析系统方面具有显著优势,热塑性塑料成为微流控系统的理想基底材料9。此外,这类材料非常适合大规模制造工艺,因而适用于商业化和批量生产。正因如此,自微流控技术发展初期以来,诸如PMMA等热塑性塑料一直被视为可靠且坚固的材料10。已有多种方法被用于在热塑性材料中制备封闭通道,例如溶剂键合15、热压键合16以及紫外光(UV)/臭氧表面处理键合17。
在许多情况下,传统微铣削机床所达到的定位分辨率不足以满足某些微流控应用的需求,这些应用需要小于 10 µm 的结构。高端微铣削设备虽具备足够的分辨率,但由于价格高昂,其使用仅限于少数用户12。此前,我们的研究团队报道了一种低成本装置的制备与操控方法,该装置可加工小于 10 µm 的结构,从而克服了传统铣床的分辨率限制12。该装置是一个通过 3D 打印制造并集成简单电子元件的平台,包含三个压电执行器。其表面具有铰链状连接结构,当压电元件同时作用时可实现抬升。Z 轴位移的控制分辨率可达 500 nm,精度为 ±1.5 µm12。
本文介绍了通过微铣削技术制造丙烯酸材料(PMMA)装置的加工步骤。该芯片设计包含一条主通道,宽200 µm、高200 µm,以及一条尺寸相同的侧通道,用于清除试剂流。在芯片中央区域,通道被一个仅高5 µm的物理障碍中断,该障碍由本研究团队自制的3D打印压电平台12加工而成;通过施加外部磁铁,可利用该结构捕获构成纳米颗粒磁阱的磁性微粒。我们通过执行一项免疫分析实验来展示该微流控装置的功能,该实验以溶菌酶作为模型抗原,将其偶联至100 nm磁性纳米颗粒,用于检测商用抗体。该装置集成了多种独特特性4:采用磁性纳米颗粒作为免疫载体,可将检测总时间从数小时缩短至数分钟;使用荧光生成酶进行检测,其检测限可与标准酶联免疫吸附测定(ELISAs)相媲美;并且采用热塑性材料作为制造材料,使其具备大规模生产的兼容性,而此特性在以往的微流控纳米颗粒磁阱中尚未实现3,因此该装置成为开发即时检测(POCT)设备的优良候选者。
访问受限。请登录或开始试用以查看此内容。
方案
1. 微型铣削
- 表面研磨
- 打开微铣削机和压电控制器,启动各自的控制软件12.
- 选择所需的立铣刀头(200 µm 和 800 µm 直径)。将它们放入研磨机的相应隔室中(图1).
- 用激光切割机切割尺寸为 9 mm × 25 mm、厚度为 1.3 mm 的聚甲基丙烯酸甲酯(PMMA)矩形片 800 µm 端铣刀头。使用双面胶带将其中一个矩形试样小心地固定在压电平台上(图2).
注意:务必始终将亚克力矩形块放置在相同位置,使其其中一个角与加工时x轴和y轴的原点坐标重合。 - 连接并将 z 轴传感器放置在 PMMA 矩形片表面。选择检测针并将其移至传感器表面。手动降低检测针,但不与传感器接触。启动 Z0 感应 模式(图3).
- 选择 200 µm 端铣刀头移至 x、y 原点。取下 z 轴传感器,小心降低刀头,避免接触亚克力表面。
- 离心 200 µm 以14,500 rpm的转速使用端铣刀具。缓慢将其沿z轴下降至原点坐标(z = 0)。重置z轴 30 µm 原点下方。将此坐标设为新的 z 轴原点。
注意:钻头未旋转时切勿下放,否则可能导致其断裂。 - 点击 切割 微铣削机软件中的按钮以启动 切割 面板。单击 添加 按钮并选择 .txt 文件(补充编码文件 1) 使用先前创建的用于研磨丙烯酸表面的代码。单击 输出 单击按钮以启动该过程。
- 将端铣刀移至将要加工限位的坐标位置。到达该坐标后,点击以防止端铣刀脱离地面表面 暂停 按钮。否则,手动将端铣刀重新定位到此坐标(图4A).
- 研磨 5 µm 限制性
- 将端铣刀的旋转速度设置为 11,000 rpm。升起平台 6.5 µm 与压电平台的界面(补充图 S1)。沿 y 轴移动端铣刀头 500 µm通过控制界面将压电平台在 z 轴方向返回至初始值。
- 微通道铣削
- 从设计软件中打开先前创建的设计文件(补充设计文件 1)。点击 打印 按钮。访问 特性 菜单中点击对应待加工图层的颜色窗口。在 工具 如指定的面板 补充图 S2.
- 通过选择来停用不需要的图层 无 选项在 工具 下拉菜单
- 钻孔加工
- 切换到 800 µm 端铣刀头。通过点击相应颜色窗口,激活直径为1.2 mm孔的设计层。
- 重复步骤 1.3.2,但此次将相应的制备参数设置为如下所述 补充图 S3A 用于打孔。
注意:加工孔的深度为亚克力厚度的一半。 - 在矩形对侧角落再加工两个孔,以便将亚克力板以倒置方式对齐安装到新平台图4B)。从压电平台剥离亚克力矩形片。翻转亚克力片,并使用双面胶带将其固定在带有加工柱的适配器上图4C,D).
- 使用设计软件打开与设计面相对的另一面的孔位设计文件(补充设计文件 2)。根据所述设置相应的制备参数 补充图 S3B. 用直径1.5 mm、深度0.7 mm的刀具铣削剩余一半的试剂进出口孔(补充图 S3C).
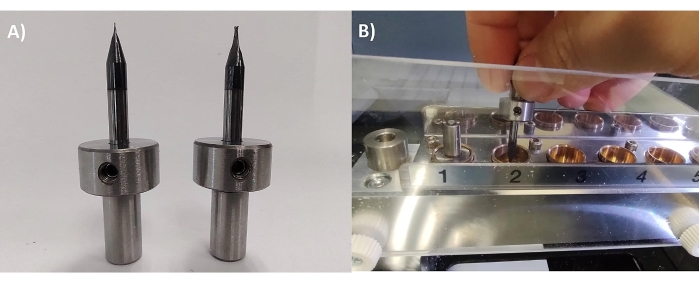
图1:立铣刀安装位置。(A)将200 µm和800 µm的立铣刀通过螺丝固定在钢制支架上。(B)每个立铣刀被放置于微铣床的特定隔舱中,以实现自动选择。请点击此处查看该图的放大版本。
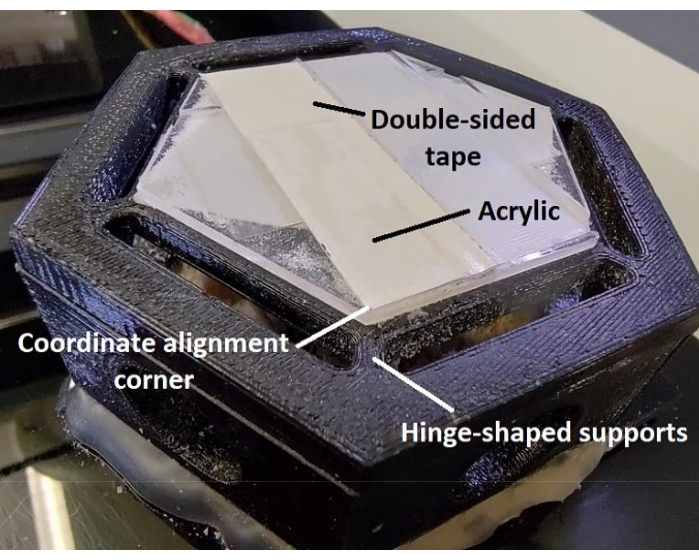
图2:压电平台。 该平台通过3D打印制成,由两个六边形底座通过铰链连接而成,铰链可在z轴方向实现微小位移,并由三个压电致动器控制。图中还可观察到一个亚克力适配器,PMMA矩形片固定在其上,可用于设定坐标系的对准角。 请点击此处查看该图的放大版本。
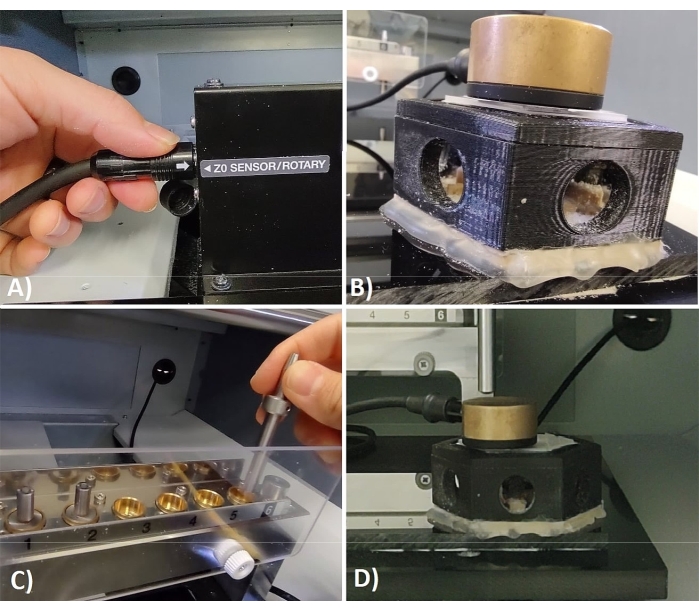
图3:Z轴校准。 详细说明了Z轴校准的各个步骤。(A) Z轴传感器包含一根电缆,可插入微铣削机床中。(B) 将传感器直接放置在待加工表面之上。(C) 检测针由一根金属杆构成,放置在紧邻铣刀位的专用腔室内。(D) 当两个附件相互接触时,微铣削机床将自动计算Z轴上的原点坐标。请点击此处查看该图的放大版本。
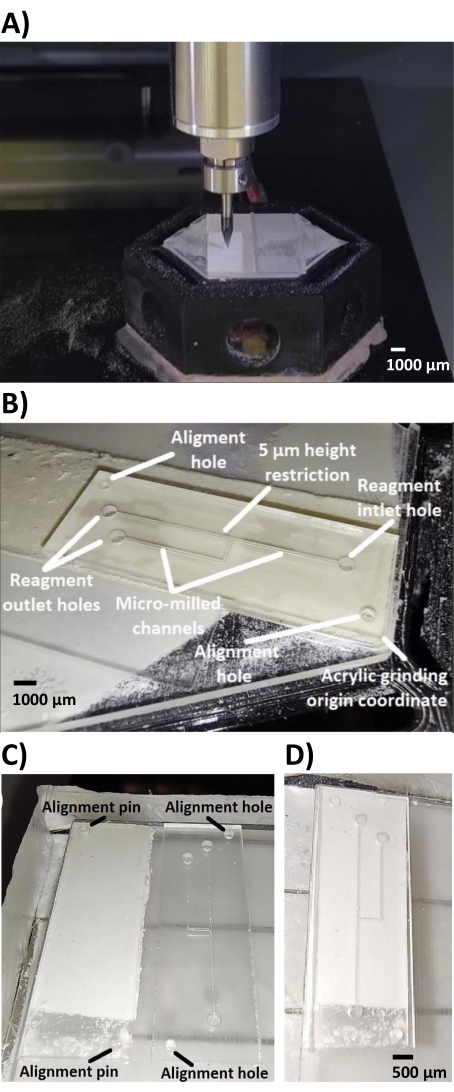
图4:整平后的丙烯酸树脂表面。(A)直径为200 µm的端铣刀头扫过整个丙烯酸矩形表面,去除约30 µm高的材料层。(B)图像显示在先前整平的丙烯酸表面铣削出的不同结构。可见试剂入口和出口的通道与孔洞。5 µm的狭窄区域肉眼不可见。(C)带有对准孔的微铣削表面,以及在对角位置带有对准柱的适配器。(D)丙烯酸片以倒置方式对准并安装在带有对准柱的适配器上,对准孔与对准柱相配合。比例尺 = 500 µm。请点击此处查看该图的放大版本。
2. 通道密封
- 丙烯酸材料清洗
- 从柱状适配器平台取下丙烯酸矩形片,另取一片未加工的丙烯酸矩形片。用异丙醇(IPA)清洗两片丙烯酸板,并用去离子水冲洗。佩戴手套,避免直接接触IPA。
- 将丙烯酸板浸入超声波清洗仪中清洗10分钟(图5A,B)。
- 氯仿气体处理
- 将两片丙烯酸板彻底干燥。使用双面胶带将其固定在玻璃培养皿盖的内侧。确保加工出微通道的一面朝外(图5C)。佩戴手套,避免直接接触丙烯酸表面。
- 将玻璃培养皿的底部放入一个更大的玻璃培养皿中(图5D)。向培养皿底部加入1 mL氯仿,迅速将附有丙烯酸板的盖子盖上。
- 立即向大培养皿的底部加入去离子水,直至水位达到小培养皿盖的高度。使丙烯酸板暴露于氯仿气体中1分钟(图5E)。
注意:氯仿暴露时间过长会腐蚀丙烯酸表面,导致5 µm的限流结构熔化、高度改变,甚至完全消失。 - 倾斜培养皿以破坏形成的水封,立即打开培养皿取出丙烯酸板。注意避免水溢出。
警告:该操作必须在通风橱中进行,并佩戴手套,因为氯仿具有高毒性。
- 加压加热键合
- 将两片丙烯酸板从双面胶带上剥离。
- 将两片丙烯酸板经氯仿气体处理过的表面相对对齐,形成三明治结构。将丙烯酸板放入压机中,在18 kgf/cm2压力和90 °C温度下进行键合(图5F,G)。
注意:建议将丙烯酸板沿纵向放置,并在2分钟后调整其方向以获得更好的密封效果。若此时密封仍不充分,可将其放回压机中继续加压,每次不超过1分钟。使用体视显微镜检查通道和限流结构的状态。注意,若加压时间过长,可能导致限流结构完全消失。
- 软管连接
- 截取2–3 cm长的软管,确保切口完全平直。使用快干液体胶将软管粘接到装置的孔位上(图6A)。注意防止胶水进入芯片内部。
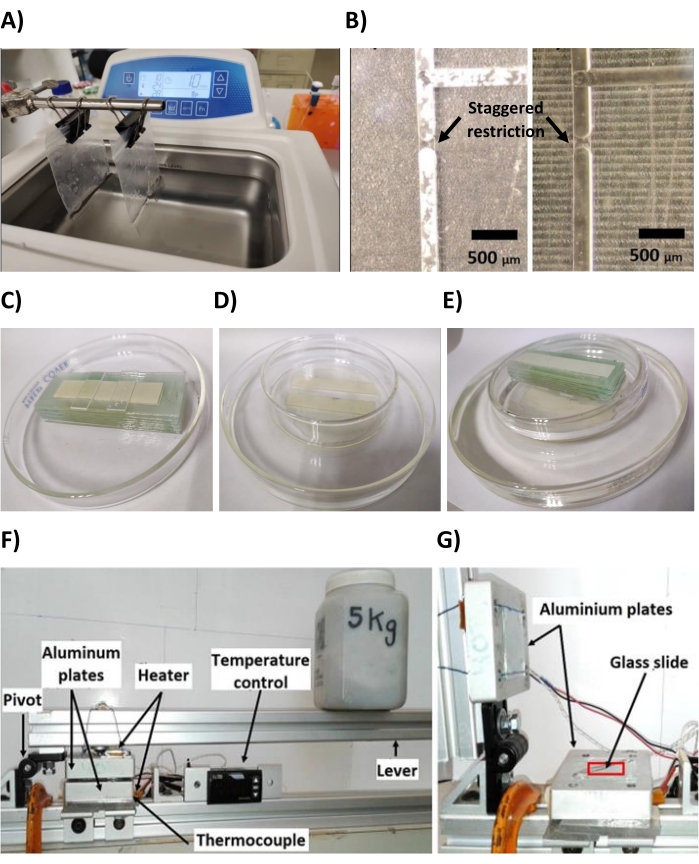
图 5:装置的密封过程。(A)将每块亚克力板放入含有蒸馏水的可密封袋中,并浸入超声波清洗仪中。(B)左侧图像显示微通道加工完成后的状态,右侧图像显示经异丙醇(IPA)清洗和超声处理后的同一装置,该过程可去除微通道内所有杂质和亚克力残留物。可观察到中断200 µm主通道的狭窄结构边缘,证实铣削工艺成功。比例尺 = 500 µm。(C)将两块亚克力板干燥后粘附至盖子的玻璃平台上。(D)将培养皿的底部置于另一个直径更大的培养皿内。(E)关闭培养皿时,水封可防止气态氯仿逸出。(F)描述带有5 kg重物的杠杆装置的各组成部分。(G)打开状态下的杠杆图像,红色区域标示亚克力板的放置位置。请点击此处查看该图的放大版本。
3. 设备准备
- 使用注射器将蒸馏水注入通道中。确保无泄漏或流动阻力。将装置浸入超声波清洗仪中10分钟,以去除通道内残留的丙烯酸、粘合剂或其他不需要的物质。
- 排空装置通道内的水。使用注射器注入阻断溶液,该溶液由5%(w/v)牛血清白蛋白(BSA)溶于1×Tris缓冲盐水(TBS)中配制而成,并经0.2 µm聚醚砜(PES)注射器滤器预先过滤。
- 在5% BSA溶液中制备直径为7.5 µm的铁微粒悬浮液。
注意:微粒预先经二氧化硅-聚乙二醇(PEG)层功能化处理,可抵抗蛋白质吸附4。 - 将芯片和微粒悬浮液在阻断溶液中于室温孵育至少1小时。如有可能,建议在4 °C下过夜孵育。
4. 微粒捕获结构的形成
- 使用注射器针头通过侧通道出口软管将微粒插入芯片中。将芯片垂直放置,使微粒在重力作用下流经侧通道。将芯片分两步旋转180°(每步90°),使微粒靶向并聚集在5 µm的狭窄处。
- 将芯片向侧通道方向旋转45°,利用重力去除多余的微粒。
- 保持装置直立,以避免破坏微粒捕获结构。微粒捕获形成过程的示意图详见图6B。
5. 免疫测定
- 纳米颗粒制备
- 取 2 µL 已与溶菌酶(抗原模型)偶联的 100 nm 纳米颗粒悬浮液,加入含有 100 µL 封闭液的 1.5 mL 微量离心管中。在 4 °C 下孵育过夜。
- 加入 150 µL 洗涤缓冲液(1x TBS,0.05% Tween 20)。
- 将 1.5 mL 微量离心管置于磁力分离器中,静置 15 分钟以实现纳米颗粒的分离(补充图 S4)。
注意:磁力分离器的最小使用体积为 200 µL,请避免使用更小体积。 - 用移液器移除管中的液体,避免接触管壁上形成纳米颗粒沉淀的区域。
- 加入 250 µL 新鲜洗涤缓冲液,将离心管置于振荡条件下持续 15 分钟。
- 重复步骤 5.1.3–5.1.5 共 2 次,每次振荡时间缩短至 5 分钟。
- 加入所需浓度的一抗(抗溶菌酶抗体)(见 材料表),用抗体稀释液(1x TBS,1% BSA,0.05% Tween 20)调节终体积至 100 µL。
- 在 37 °C 下孵育 15 分钟,随后在室温下继续振荡孵育 15 分钟。
- 重复洗涤步骤 5.1.2–5.1.6。
- 加入 100 µL 抗体稀释液,并按 1:500 的稀释比例加入辣根过氧化物酶标记的二抗(HRP-AbII)(见 材料表)。
- 重复洗涤步骤 5.1.2–5.1.6。
- 将纳米颗粒最终悬浮于 50 µL 抗体稀释液中保存。
6. 实验安装
- 用两个100 µL玻璃注射器装满水,将一根6.5 cm长的软管连接到每个注射器上,在软管末端插入金属针,并将两个注射器放置在计算机控制的注射泵上。
- 用加热方式密封丙烯酸装置的所有软管。
- 剪切断入口软管,仅保留几毫米长度。用洗涤缓冲液填充分配针头,并将其插入切断的软管中。在将针头连接至装置前,先让溶液滴出,以防止空气进入装置。
- 剪切断侧通道的出口软管,并连接至注射泵。接着对主通道的出口软管执行相同操作。
注意:必须按此顺序执行步骤6.3–6.4,以避免微粒捕获结构松动。如有可能,建议在此过程中借助放大镜检查捕获结构的状态。 - 将一块载玻片放置在显微镜载物台上。使用双面胶带将磁铁固定在载玻片上,并在两侧各贴一小段胶带,以固定芯片边缘。
- 在注射泵控制器的流速和单位选项卡中设置50 µL/h的流速。选择抽取模式,然后点击启动按钮以启动洗涤缓冲液的流动。
- 小心地以水平方式将装置移近带有磁铁的载玻片,使芯片上含有捕获结构的区域与磁铁接触。
- 使用双面胶带将装置边缘粘贴在玻璃上,以防止移动。注意避免遮挡显微镜观察的光路(图6C)。
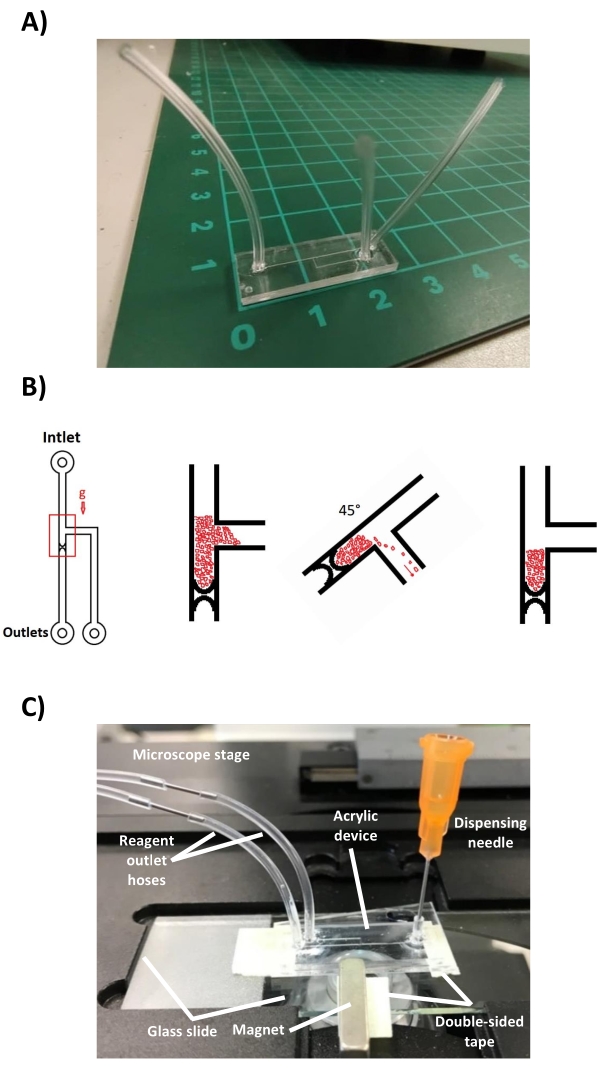
图6:最终装置构型。(A)丙烯酸材质的装置,软管已连接至相应的输入和输出端口。比例尺显示了装置的厘米级尺寸。(B)微粒捕获结构的实验流程。当装置垂直放置时,微粒在重力作用下流经通道,并在5 µm的狭窄区域富集。通过侧向通道旋转芯片可轻松去除多余的微粒。在进行免疫分析前,芯片保持垂直状态以维持捕获结构。(C)将含有磁体的微流控装置安装在载玻片上,并置于倒置荧光显微镜载物台上。图中可见用于添加试剂的加样针,以及连接至注射泵的出口软管。请点击此处查看该图的放大版本。
7. 免疫检测
- 保持洗涤缓冲液流动10分钟 50 µL/h 以去除多余的BSA。
- 用移液器移除分配针中残留的洗涤缓冲液。加入 50 µL 纳米颗粒悬浮液的
- 以一定流速使纳米颗粒悬浮液流动 7 分钟 100 µL/h随后,将流速调整至 50 µL/h 并继续流动15分钟。
- 更换分配针。以洗涤缓冲液冲洗10分钟 50 µL/h在洗涤步骤期间,根据制造商的说明书配制荧光底物。
- 用移液器移除分配针中残留的洗涤缓冲液。加入 100 µL 荧光底物的(参见 材料表。以荧光底物孵育6分钟 50 µL/h.
- 设置 流速(1 µL/h, 3 µL/h, 5 µL/h,以及 10 µL/h) 和 时间(6 分钟) 相应测量参数 流速 和 设置计时器 控制注射泵的界面选项卡。务必进行选择 撤出 每项测量的模式。
- 设置一个额外的 流速 标签位于 50 µL/h 并设置计时器 在 3 min 用于洗涤步骤。
- 在底物之前15秒开启显微镜的荧光 50 µL/h 停止。在底物停止前10秒,使用显微镜相机软件开始图像采集,曝光时间为1,000毫秒。以每秒1帧(FPS)的速度持续成像6分钟。
- 点击 开始 在底物洗涤流速之后立即设置所需流速参数的按钮 50 µL/h 停止。点击 开始 洗涤流的按钮(50 µL/h在选定的测量流程停止后立即进行。
- 停止图像采集并关闭显微镜的荧光光源,以避免底物发生光漂白。
- 对每个使用的测量流速重复步骤 7.8–7.10。
访问受限。请登录或开始试用以查看此内容。
结果
已成功建立一种高度可重复的制备方案,可提升传统微铣削技术的加工分辨率。利用该方案,可在高度为200 µm的通道中加工出低至5 µm高的微通道结构,形成交错式限流结构。该交错式限流结构的简单设计可捕获直径为7.5 µm的铁磁微粒;当这些微粒在微通道内被压缩后,可在外部磁体接近装置时形成磁阱。该装置可用于以与目标分析物偶联的纳米颗粒作为免疫载体的免疫分析。本研究中进行了基于酶标记抗体检测的非竞争性间接免疫分析。模型抗原(Ag)为与直径100 nm的纳米颗粒(NPs)偶联的溶菌酶蛋白。以兔抗溶菌酶IgG作为一抗(AbI),通过辣根过氧化物酶标记的兔源二抗(HRP-AbII)进行检测。
通过检测HRP-AbII与荧光底物反应后,经过含有捕获纳米颗粒的捕获区时荧光信号强度的变化,实现检测。为进行测量,确定了捕获区之前和之后的两个区域。图7A-D展示了在固定荧光底物流速(3 µL/h)条件下,不同浓度抗溶菌酶AbI(0 ng/mL、10 ng/mL、100 ng/mL...
访问受限。请登录或开始试用以查看此内容。
讨论
采用微铣削技术制备了一种用于免疫分析的丙烯酸微流控装置,该装置以纳米颗粒作为免疫载体。这种在基底上直接制造的方法具有避免使用母模及其所涉及的时间和成本的优势。然而,该方法仅限于快速原型制作和高通量设备的制造。
本研究采用了一种先前报道过的用于铣床的压电辅助平台12。该平台通过3D打印技术制造,可加工出深度可变的微通道,其垂直分辨率优于传统微铣床的10 µm分辨率。我们成功加工出高达5 µm的通道,其在200 µm的微流控通道中形成交错式缩窄结构。
加工该微流控装置仅需直径为 200 µm 和 800 µm 的两种端铣刀具,无需手动更换刀具。所使用的铣床型号可自动更换刀具,有助于节省时间。此外,"Z0 感应"模式可通过传感器与铣床上配备的探针接触,自动精确确定 z 轴方向的原点位置。
该装置的设计十分简单,仅包含一个主通道和一个辅助通道,其中主通道被一个5 µm的交错式狭窄结构中断,辅助通道则用作微粒的冲洗和进...
访问受限。请登录或开始试用以查看此内容。
披露
作者声明无利益冲突。
致谢
本工作由墨西哥国家科学技术委员会(Conacyt)资助,项目编号为312231。 "科技创新活动支持计划",以及由美洲基金(AMEXCID)和墨西哥外交关系部(SRE)在资助项目下支持 "SARS-CoV-2快速、低成本且高灵敏度的血清学检测方法"JAHO 感谢墨西哥国家科学与技术委员会(Conacyt Mexico)提供的博士奖学金。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 0.008 铣刀 | KYOCERA SGS | 2204 | 2FL 0.008x1/8x0.12x1-1/12 |
| 0.032 铣刀 | KYOCERA SGS | 2228 | 2FL 0.032x1/8x0.48x1-1/12 |
| 羰基铁微粒 | Sigma-Aldrich | 44890 | 7 μm |
| 氯仿 | Fermont | 6201 | 健康危害:中等 易燃性:无 反应性:无 接触危害:中等 |
| CMOS 相机 Moment | Teledyne Photometrics | 传感器技术:CMOS 量子效率:73% 像素尺寸:4.5 µm × 4.5 µm 支持接口:USB 3.2 Gen 2 | |
| Dr Engrave 软件 | Roland DGA Corporation | 用于在表面设计和生成雕刻路径的雕刻软件 | |
| 通风橱 | 未知 | 未知 | |
| 柔性塑料管 | Tygon | AAD04103 | 内径 = 0.020,外径 = 0.060 |
| 荧光显微镜 | ZEISS | Axio Vert.A1 | |
| 高精度点胶针头 | Loctite | 98612 | |
| 自制压电控制器应用 | LabView | 详见参考文献12。 | |
| Loctite 495 瞬干胶 | Henkel | 49503 | 使用微量移液器吸头或点胶针头施加 |
| MagJET 分离架 | thermoscientific | 12 × 1.5 mL | |
| 机械压力机 | 自制 | ||
| 铣床 | Roland | MDX-50 | |
| 压电平台 | 自制 | 参见参考文献12 | |
| 聚甲基丙烯酸甲酯板材 - PMMA,亚克力 | Goodfellow | ME303018/1 | 厚度:1.3 mm,透明度:透明 |
| PVCamTest 软件 | Teledyne Photometrics | 版本 3.10.107 | 图像采集软件 |
| 体视显微镜 | Nikon | SMZ 7457 | |
| SuperMag 羧基磁珠 | Ocean NanoTech | KSC0100 | 100 nm |
| 注射泵 | kd Scientific | KDS200 | 最多可容纳两个注射器 |
| 超声波清洗机 | Branson | 2800 | |
| VPanel 软件 | Windows 操作系统 | 版本 1.0.3.0 | 用于控制微铣床的软件 |
参考文献
- Ng, A. H. C., Uddayasankar, U., Wheeler, A. R. Immunoassays in microfluidic systems. Analytical and Bioanalytical Chemistry. 397 (3), 991-1007 (2010).
- Berlanda, S. F., Breitfeld, M., Dietsche, C. L., Dittrich, P. S. Recent advances in microfluidic technology for bioanalysis and diagnostics. Analytical Chemistry. 93 (1), 311-331 (2021).
- Teste, B., et al. Microchip integrating magnetic nanoparticles for allergy diagnosis. Lab on a Chip. 11 (24), 4207-4213 (2011).
- Guevara-Pantoja, P. E., Sánchez-Domínguez, M., Caballero-Robledo, G. A. Micro-nanoparticles magnetic trap: Toward high sensitivity and rapid microfluidic continuous flow enzyme immunoassay. Biomicrofluidics. 14 (1), 014111(2020).
- Khizar, S., et al. Magnetic nanoparticles in microfluidic and sensing: From transport to detection. Electrophoresis. 41 (13-14), 1206-1224 (2020).
- Podaru, G., Chikan, V. CHAPTER 1: Magnetism in nanomaterials: Heat and force from colloidal magnetic particles. Magnetic Nanomaterials: Applications in Catalysis and Life Sciences. , Royal Society of Chemistry. Cambridge, UK. 1-24 (2017).
- Reynoso-Hernández, K. B., Guevara-Pantoja, P. E., Caballero-Robledo, G. A. Capture efficiency of magnetic nanoparticles through the compaction effect of a microparticles column. Physical Review E. 104 (2), 024603(2021).
- Gale, B. K., et al. A review of current methods in microfluidic device fabrication and future commercialization prospects. Inventions. 3 (3), 60(2018).
- Liu, K., Fan, Z. H. Thermoplastic microfluidic devices and their applications in protein and DNA analysis. Analyst. 136 (7), 1288-1297 (2011).
- Guckenberger, D. J., de Groot, T. E., Wan, A. M. D., Beebe, D. J., Young, E. W. K. Micromilling: A method for ultra-rapid prototyping of plastic microfluidic devices. Lab on a Chip. 15 (11), 2364-2378 (2015).
- Guevara-Pantoja, P. E., Jiménez-Valdés, R. J., García-Cordero, J. L., Caballero-Robledo, G. A. Pressure-actuated monolithic acrylic microfluidic valves and pumps. Lab on a Chip. 18 (4), 662-669 (2018).
- Guevara-Pantoja, P. E., Chavez-Pineda, O. G., Solis-Serrano, A. M., Garcia-Cordero, J. L., Caballero-Robledo, G. A. An affordable 3D-printed positioner fixture improves the resolution of conventional milling for easy prototyping of acrylic microfluidic devices. Lab on a Chip. 20 (17), 3179-3186 (2020).
- Friedrich, C. R., Vasile, M. J. Development of the micromilling process for high-aspect-ratio microstructures. Journal of Microelectromechanical Systems. 5 (1), 33-38 (1996).
- Malayath, G., Sidpara, A. M., Deb, S. Study of different materials response in micro milling using four edged micro end mill tools. Journal of Manufacturing Processes. 56, 169-179 (2020).
- Jiang, J., et al. A single low-cost microfabrication approach for polymethylmethacrylate, polystyrene, polycarbonate and polysulfone based microdevices. RSC Advances. 5 (45), 36036-36043 (2015).
- Sun, Y., Kwok, Y. C., Nguyen, N. T. Low-pressure, high-temperature thermal bonding of polymeric microfluidic devices and their applications for electrophoretic separation. Journal of Micromechanics and Microengineering. 16 (8), 1681-1688 (2006).
- Tsao, C. W., Hromada, L., Liu, J., Kumar, P., DeVoe, D. L. Low temperature bonding of PMMA and COC microfluidic substrates using UV/ozone surface treatment. Lab on a Chip. 7 (4), 499-505 (2007).
- Bamshad, A., Nikfarjam, A., Khaleghi, H. A new simple and fast thermally-solvent assisted method to bond PMMA-PMMA in micro-fluidics devices. Journal of Micromechanics and Microengineering. 26 (6), 065017(2016).
- Ogilvie, I. R. G., et al. Reduction of surface roughness for optical quality microfluidic devices in PMMA and COC. Journal of Micromechanics and Microengineering. 20 (6), 065016(2010).
访问受限。请登录或开始试用以查看此内容。
重印与许可
