通过遵循一种新型工作流程,将增强现实头戴式显示器 Magic Leap 与传统导航系统结合使用,在猪模型中置入椎弓根螺钉。根据 Gertzbein 标准,螺钉置入的中位时间为 <2.5 分钟,技术精度达到亚毫米级,临床准确率达到 100%。
本文内容
摘要
摘要
本方案旨在评估使用 Magic Leap 头戴式显示器(HMD)的增强现实(AR)混合导航系统在微创椎弓根螺钉置入术中的准确性及工作流程。将猪尸体标本置于手术台上,并用无菌敷料覆盖。通过透视成像确定目标节段,并在目标区域的椎骨棘突上安装动态参考架。随后进行锥形束计算机断层扫描(CBCT),自动生成三维重建图像,用于后续规划椎弓根螺钉的置入路径。每位外科医生佩戴经过个性化眼球校准并连接至脊柱导航系统的头戴式显示器(HMD)。
使用导航系统追踪并在头戴式显示器(HMD)中以二维和三维显示的导航器械,对33个直径为4.5 mm的椎弓根通道进行了穿刺。术后锥形束CT(CBCT)扫描由独立评审人员评估,以测量每次穿刺的技术准确性(与计划路径的偏差)和临床准确性(Gertzbein分级)。记录每次穿刺的导航时间。在入口点的技术准确性为1.0 mm ± 0.5 mm,在目标点为0.8 mm ± 0.1 mm。角度偏差为1.5° ± 0.6°,平均每次穿刺的插入时间为141 s ± 71 s。根据Gertzbein分级标准,临床准确性达到100%(32例为0级,1例为1级)。在猪模型中用于微创椎弓根穿刺时,本方案可实现亚毫米级的技术准确性和100%的临床准确性。
引言
正确放置椎弓根螺钉对于避免损伤脊柱及其周围神经血管结构至关重要。采用徒手技术放置的准确性差异较大1。通过使用三维导航技术,相较于基于术中透视成像的传统影像引导方法,其准确性得到提高。更高的准确性可降低翻修手术的风险2,3。
据估计,人类平均预期寿命将持续增加,因此将有越来越多的老年患者因各种病理状况需要接受脊柱外科手术4。由于微创手术具有较低的并发症发生率,尤其适用于老年患者,其应用正日益广泛5,6。然而,这些手术方式依赖于精确的导航技术。由于导航依赖影像引导,目前正不断努力以减少患者和医护人员在术中的辐射暴露7,8,9,10。
增强现实(AR)是一种在手术导航中新兴的技术,旨在提高手术室(OR)中的准确性和效率11。AR 将计算机生成的信息叠加到真实世界的视野中。当通过头戴式显示器(HMD)观察这些叠加信息时,效果尤为显著。为此,采用抬头显示技术的 HMD 因其体积小、便携性强以及能够保持直接视线而受到关注。目前市场上已有多种可用于 AR 导航的 HMD12,13,14,15,16。
Magic Leap 头戴设备是一种光学透视型头戴显示器(HMD),包含多个摄像头、深度传感器和惯性测量单元,用于确定头戴设备在环境中的位置和方向。本研究的目的是评估在逼真的手术环境中,将 Magic Leap 头戴显示器与传统导航系统及先进的移动锥形束CT(CBCT)设备结合用于术中成像的工作流程。
方案
该操作在常规手术室(OR)中进行,手术室内配备有透射线手术台、导航平台以及可提供高质量二维透视和三维锥形束CT(CBCT)图像的移动式CBCT设备,用于增强现实(AR)导航。本研究使用了两具猪尸体标本,体长约80 cm,体重约45 kg。标本为商业采购,其用于本实验无需伦理许可。在所述工作流程中使用的所有设备、器械和软件均列于材料表中。以下分步操作对每个标本均执行并重复一次。
1. 猪尸体标本
- 将猪尸体标本放置于手术室内的手术台上。
- 用无菌覆盖物包裹猪尸体标本,并使用切口膜覆盖手术区域的皮肤。
2. 确定目标椎体节段
- 使用CBCT扫描仪,通过透视法确定目标椎体节段。利用CBCT扫描仪的无线控制平板将扫描仪移至所需位置,校准X射线束,并执行透视扫描。图1).
注意:二维扫描图像可立即在平板电脑上进行查看。通过在透视扫描图像中寻找肋骨,并向上或向下计数,以确定椎体水平。 - 将放射线可透的导航动态参考夹通过专用螺丝刀固定于目标区域的棘突上,操作时需先暴露棘突,再紧固夹具。随后,将参考架的反射球体连接至该夹具图2).
- 进行锥形束CT(CBCT)扫描,并将扫描数据传输至导航平台(通过 LAN) (图3导航系统摄像头追踪CBCT扫描仪和动态参考架,通过导航平台上的Brainlab Loop-X自动配准软件实现患者的自动注册。
- 开始脊柱操作 & 在导航平台上使用创伤导航软件。利用脊柱探针和二维导航视图,根据解剖标志验证患者注册的准确性。
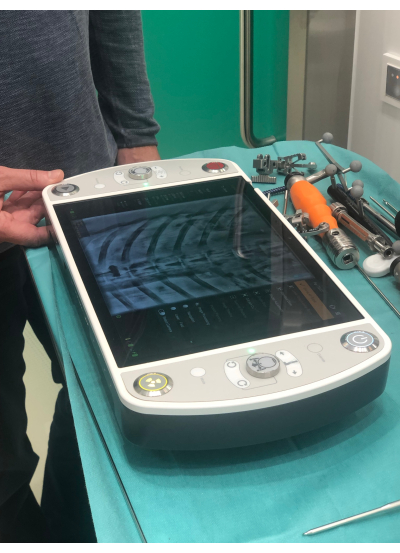
图1:CBCT扫描仪的无线控制平板电脑。 平板电脑上显示来自CBCT的透视图像。 请点击此处查看此图的放大版本。
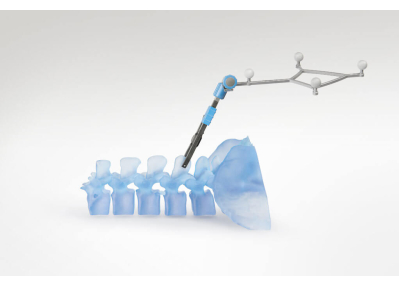
图 2:固定在棘突上的夹具示意图。 请点击此处查看该图的放大版本。
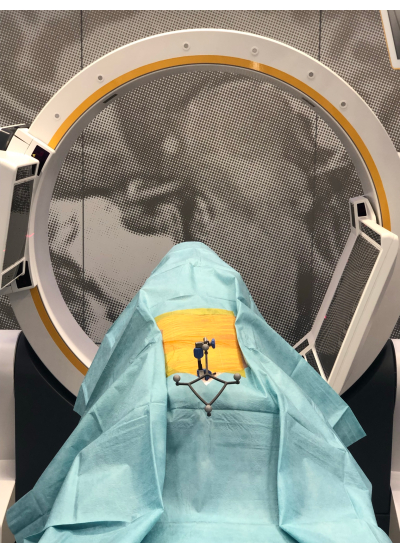
图3:Loop-X CBCT设备。 CBCT正在对覆盖无菌单的猪尸体进行扫描,参考标记已安装到位。 请点击此处查看该图的放大版本。
3. 仪器校准
- 将导航钻孔导板和螺钉起子校准至导航系统。具体操作为:在 Brainlab Spine & Trauma Instrument Setup 软件中选择相应器械,然后将实际器械连同校准装置一并呈现在导航系统的摄像头前。在校准装置接触状态下旋转移动器械,直至导航系统识别该器械。校准完成后,在 HMD 的 2D 图像和 3D 模型中同时追踪并可视化显示该器械。
4. 头戴式设备适配
- 确保每位外科医生佩戴 Magic Leap 头戴设备(HMD)。确保 HMD 与导航平台连接至同一网络(HMD 使用 WLAN 连接,导航平台使用 LAN 连接)。
- 通过注视导航平台屏幕上的二维码,建立 HMD 与脊柱及创伤导航软件之间的通信。此操作将启动 HMD 上相应的混合现实应用程序,并开始向 HMD 传输数据。
- 通过 HMD 注视脊柱参考阵列数秒钟,执行混合现实配准。等待基于锥形束 CT(CBCT)扫描生成的脊柱三维模型被精确地叠加至 HMD 中的标本上。除三维叠加图像外,还需在 HMD 中查看二维导航视图以及位于二维导航视图上方的另一个三维模型(悬停视图)。
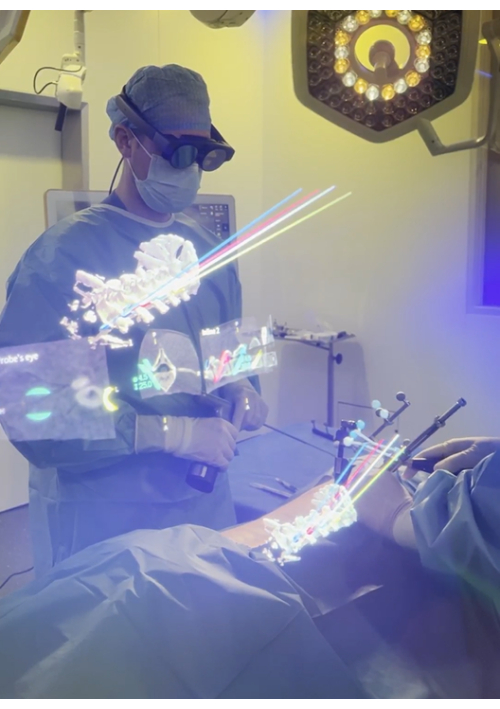
图4:头戴式显示器(HMD)中的视野。 外科医生通过头戴式显示器所见的图像,包含2D和3D信息。3D叠加图像显示了计划植入的3D螺钉及延伸出的轨迹线,以辅助手术器械对准。下方的3D模型叠加在猪的脊柱上;额外的信息以悬浮在空中的2D和3D图像形式呈现,这些图像可在虚拟空间中自由定位,并可随时开启或关闭。请点击此处查看此图的放大版本。
5. 椎弓根螺钉置入的规划
- 根据三维配准的增强模型规划椎弓根螺钉的置入路径,使其与脊柱解剖结构对齐,并在头戴显示器(HMD)中进行可视化(图5)。在导航平台的触摸屏上对螺钉路径进行精细调整。

图 5:椎弓根螺钉置入路径规划。 使用头戴式显示器(HMD)和导航指针规划椎弓根螺钉的置入路径。 请点击此处查看该图的放大版本。
6. 开始置入椎弓根螺钉
- 根据通过头戴式显示器(HMD)可见的叠加3D模型,使用手术刀做长约2 cm的小切口,以微创方式进入椎弓根(图6)。
- 采用微创技术分离软组织,并使用扩张器逐步扩张通道,直至到达椎体表面的椎弓根进针点。
- 调整导向钻套的深度,使其与计划植入椎弓根螺钉的长度一致。导航系统屏幕会显示计划螺钉长度。将导航引导的导向钻套置于计划路径上,并进行定位和对齐。
- 使用电动钻机配合4.5 mm钻头钻入椎弓根(图7)。沿计划路径钻入,导向钻套可限制钻头深度,防止超过预定深度。
- 估算每个椎弓根从皮肤切口至完成椎管钻孔所需的时间。
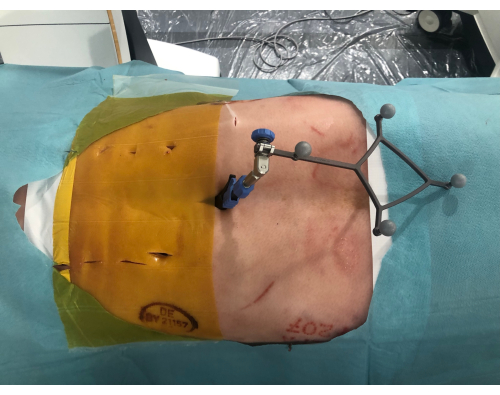
图6:微创切口。 上方为猪尸体,显示沿脊柱分布的微创切口。右侧为参考图像,反光球体夹在棘突上。 请点击此处查看该图的放大版本。
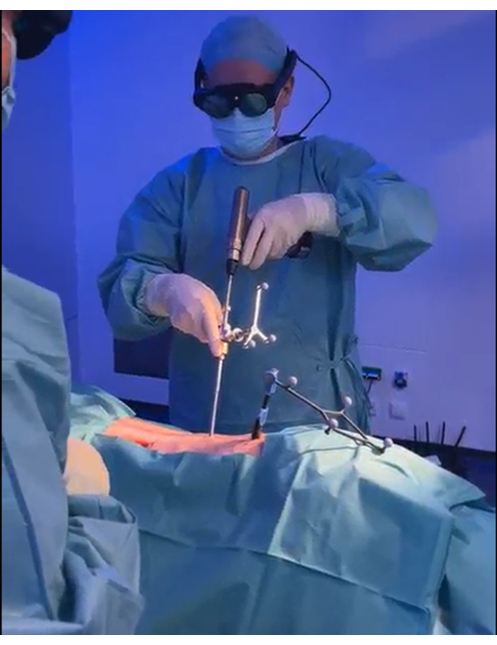
图7:椎弓根钻孔。 使用动力钻进行椎弓根钻孔,通过头戴式显示器(HMD)中可见的导航系统,将钻孔导向器对准预先规划的路径。 请点击此处查看该图的放大版本。
7. 螺钉置入位置的可视化
注意:为避免评估过程中产生金属伪影,未放置任何螺钉。
- 进行第二次锥形束CT扫描,以获取钻孔椎体的X射线图像,用于准确性分析。在将图像用于后续准确性分析之前,确保椎体中的钻孔通道清晰可见。
8. 脊柱插管
- 重复第2、第4、第6和第7节中所述的上述步骤,以覆盖下一个感兴趣区域,直至整个脊柱完成插管。
- 使用第二个样本重复相同的操作步骤(第1至第8节)。
9. 图像分析
- 将获取的锥形束CT(CBCT)图像与导航计划进行匹配,并根据操作过程中记录的实验笔记进行校正。
- 由独立评审人对所有图像进行评估,并根据Gertzbein评分标准(0至3级)对穿刺情况进行分级。0级或1级视为准确,2级或3级视为不准确。
- 融合规划路径与实际穿刺路径的轨迹,并以入口点和目标点处相对于规划路径的偏差定义技术准确性。测量角度偏差。
结果
共完成了33次导航引导下的穿刺。通过术后锥形束CT扫描评估每次穿刺所需时间以及临床和技术准确性(图8)。
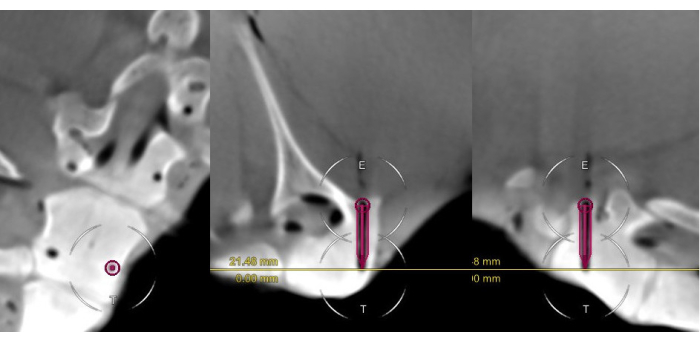
图8:Gertzbein 0级椎弓根置管的术后扫描。 扫描图像包含椎弓根置管的手术计划,以冠状面、轴向面和矢状面视图呈现。请注意虚拟螺钉与置管椎弓根通道的高度匹配。 请点击此处查看该图的放大版本。
每次插管的平均置入时间为 141 s ± 71 s(中位数 [范围]:151 [43–471]); 图9).
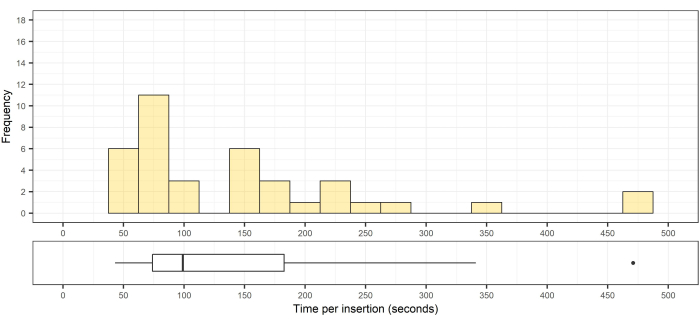
图9:椎弓根穿刺时间分布的直方图与箱线图。 上图为椎弓根穿刺时间分布的直方图(n = 33);下图为相应的箱线图,显示中位数、四分位距及一个离群值。 请点击此处查看该图的放大版本。
根据Gertzbein评分标准,所有33个置管均被认为临床定位准确(32例为0级;1例为1级;表1)。
| Gertzbein 0 级 | Gertzbein 1 级 | Gertzbein 2 级 | Gertzbein 3 级 | 临床准确 | 临床不准确 | 准确率 | |
| 螺钉数量 | 32 | 1 | 0 | 0 | 33 | 0 | 100% |
表1:根据Gertzbein分级标准评估的植入螺钉的临床准确性。 0级或1级被视为准确,2级或3级被视为不准确。
为评估技术准确性,测量了每次穿刺相对于其计划路径在骨入口处和钻孔通道底部的偏差(图10)。通过将包含计划穿刺路径的术中扫描图像与穿刺完成后的术后扫描图像进行融合,完成三维测量,并基于这些数据计算角度偏差。
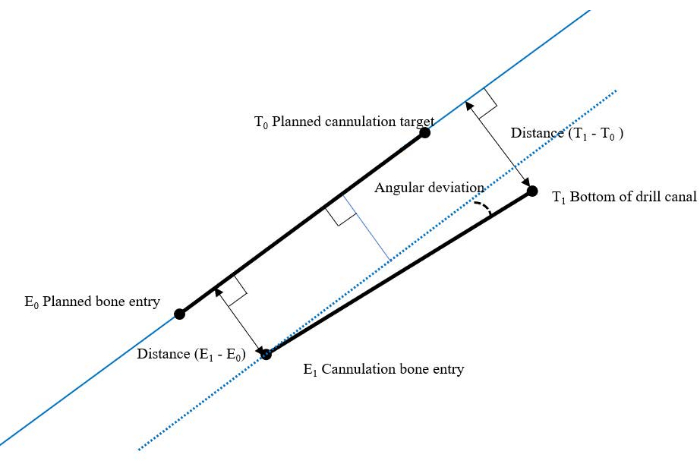
图10:技术准确性的测量模型概述。 请点击此处查看此图的放大版本。
该方法先前由 Frisk 等人描述12。在完成的33例椎弓根套管插入术中,穿刺入口点的技术精度为1.0 mm ± 0.5 mm(中位数[范围]:1.0 [0.4–3.3])(图11),钻孔通道底部的技术精度为0.8 mm ± 0.1 mm(中位数[范围]:0.8 [0.6–4.6])(图12)。角度偏差为1.5° ± 0.6°(中位数[范围]:1.5 [0.3–5.0])(图13)。
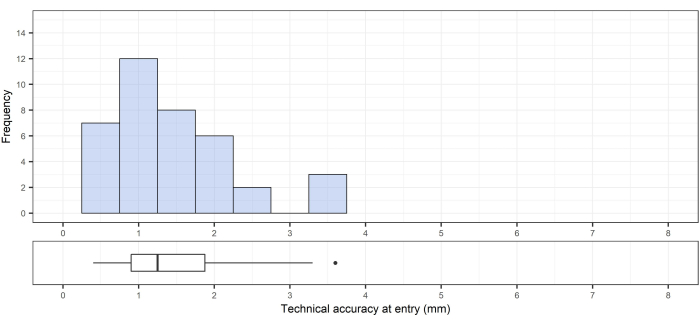
图11:骨入口点的技术准确性。 上图显示入口点处的技术准确性;下图为其对应的箱线图,展示中位数、四分位距及一个离群值。 请点击此处查看该图的放大版本。
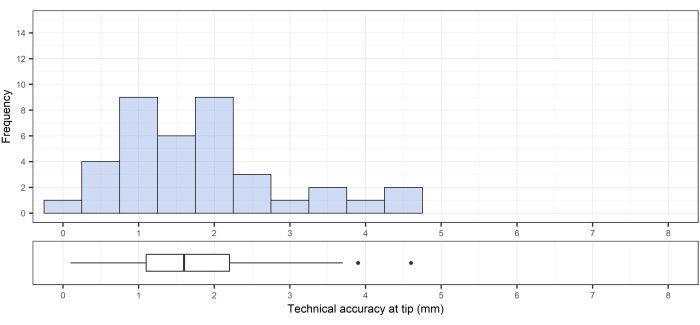
图12:靶点处的技术准确性(钻孔通道尖端)。 上图:靶点处的技术准确性(钻孔通道尖端);下图:相应的箱线图,显示中位数、四分位距及离群值。请点击此处查看该图的放大版本。
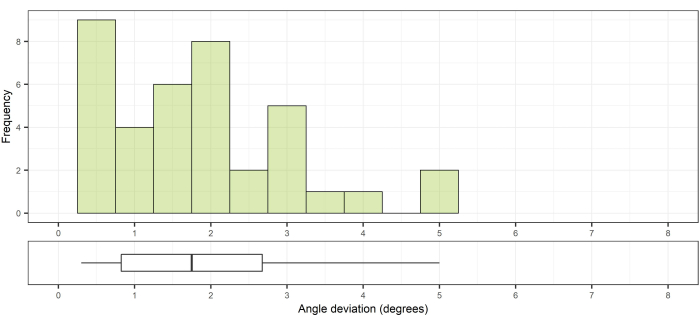
图13:实际路径与计划路径之间的角度偏差。 上图:相对于计划路径的角度偏差;下图:对应的箱线图,显示中位数和四分位距。请点击此处查看此图的放大版本。
讨论
本研究描述了一种在无菌条件下使用头戴式显示器(HMD)进行微创椎弓根螺钉置入的新型工作流程,并评估了其准确性。已有若干关于HMD系统用于颅脑和脊柱导航的科学报道,其中两种系统已获得美国食品药品监督管理局(FDA)批准用于临床应用17,18。其他研究也表明,HMD在无菌环境中的可用性具有前景19,20,并且在模拟体模和尸体研究中表现出良好的准确性12,13,21。本研究的结果支持该工作流程在无菌环境中的实用性和可行性,可为当前设备的临床引入提供重要依据。
本研究的特点在于对手术室(OR)中操作步骤的逐步详细描述。通过采用包括术中锥形束CT(CBCT)和头戴式显示器(HMD)在内的集成导航方案,可实现患者注册和图像叠加的自动化,从而节省手术室中的时间与操作负担。一旦完成系统设置,且外科医生佩戴经过眼动校准的HMD后,其余所有步骤均可无缝进行。预先规划螺钉置入路径的一大优势在于,任何偏离正确路径的情况均可立即被可视化并予以纠正。
当规划完成后,可以通过椎弓根观察到螺钉的置入路径,并且这些路径将与椎弓根的解剖角度相匹配。任何与其他椎弓根角度不一致的路径都会明显显现,此时外科医生可对其进行修正,以利于后续的连接棒放置。所规划的路径将被保存,可用于术后影像与融合后的扫描进行比对,以评估技术准确性。在此背景下,技术准确性是导航系统定位误差与外科医生遵循预定路径能力的综合体现。重要的是,术中可进行锥形束CT(CBCT)确认扫描,从而对任何尽管使用了导航但仍置入不当的螺钉进行术中修正。
锥形束CT(CBCT)是一种广为人知且广泛用于术中导航和术后验证的成像设备。与脊柱手术中常用的C形臂设备所提供的二维图像相比,CBCT可提供质量更优的三维图像。CBCT的图像质量和诊断准确性可与常规CT相媲美。其安装和无菌铺巾所需时间与标准C形臂相似,但能获得更高质量的诊断图像22,23,24,25。
进针点与目标点之间的技术准确性差异,是由于进针点的准确性高度依赖于所选进针点处的解剖结构。如果进针点位于骨表面的斜坡区域,则始终存在偏移切削的风险26,27。当进入椎弓根时,坚硬的皮质骨壁会引导器械行进,因此在目标点处的偏差较小,因为没有晃动的空间。
头戴式显示器(HMD)提供一个三维模型,该模型由术中锥形束CT(CBCT)或术前影像渲染生成,并叠加到实际的脊柱上。此外,它还显示轴向、矢状和冠状面的二维图像,以及第二个三维模型,外科医生可根据个人偏好在虚拟空间中任意旋转和定位该模型。目前,通过遥控器与显示软件进行交互。为了在无菌环境中使用此遥控器,必须将其置于无菌塑料袋中。这是多种非无菌手持设备在无菌环境中使用的标准做法。然而,在临床环境中,更倾向于使用手势操作或语音指令。在导航过程中,二维和三维视图中对已追踪器械的虚拟表示可为外科医生提供视觉反馈以辅助手术操作。
头戴式显示器(HMD)本身已经历发展,Magic Leap 第二代设备更轻便,且视场角更大。视场角是使用头戴式显示器时的重要因素,也是持续改进的关键特性之一。本实验中所用 Magic Leap 的视场角完全满足实验需求,未对工作流程造成任何限制。每台头戴式显示器均配有独立的小型计算机,需由外科医生穿戴于无菌手术衣内。头戴式显示器与导航系统之间的通信为 通过 Wi-Fi 和网络限制可能导致延迟。尽管该产品为首个原型,但目前的结果表明其具有出色的临床准确性和亚毫米级的技术准确性。
本研究的局限性在于样本量较小以及使用了猪的尸体模型。无法评估呼吸和出血对准确性的可能影响。尽管采用了微创技术,但未置入螺钉。然而,螺钉通道清晰可见,能够在不受金属伪影干扰的情况下准确评估准确性。总之,本文详细描述了一种用于头戴式显示器增强现实导航的新工作流程。在猪模型中用于微创椎弓根穿刺时,可实现亚毫米级的技术准确性和100%的临床准确性。
披露
所有隶属于临床机构的作者(H.F.、G.B.、E.E. 和 A.E.-T.)在本研究主题、材料或设备方面均无经济利益,也未从 Brainlab 获得任何竞争性材料或付款。A.E.-T. 曾担任 Brainlab 的顾问,直至 2022 年 10 月。其他隶属于 Brainlab 的作者(J.W.、F.T. 和 L.W.)在本研究主题、材料和设备方面存在经济利益,因为他们是 Brainlab 的雇员。这些作者和/或 Brainlab 对数据、稿件结构及稿件结论的影响仅限于提供技术知识和实验支持,以及对图像数据进行技术分析。无利益冲突的作者完全掌控所有数据标注、数据分析、提交发表的信息以及稿件中的总体结论。本文所述的原型系统目前仅为研究用途的原型,不可用于商业目的。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 器械追踪阵列脊柱模块 &与创伤 4标记 | Brainlab | ||
| Curve 导航系统 | Brainlab | 导航系统 <图片替代文本="图1" src="/files/ftp_upload/64474/64474eq01.jpg" style="margin: auto;"/> | |
| 一次性可拆卸遥控器 | Brainlab | SmartClip | |
| 钻孔导向管,带标记球的手柄,可插入式钻孔导向深度控制件,钻头 | Brainlab | 钻孔导向器及配件 | |
| Expedium | DePuy Synthes | 螺丝刀 <图片替代文本="图3" src="/files/ftp_upload/64474/64474eq03.jpg" 样式="margin: auto;"/> | |
| 器械校准矩阵 | Brainlab | 器械校准矩阵 <图片替代文本="图4" src="/files/ftp_upload/64474/64474eq04.jpg" 样式="margin: auto;"/> | |
| Loop-X | Brainlab | CBCT 扫描仪 <图片替代文本"图5" src="/files/ftp_upload/64474/64474eq05.jpg" 样式="margin: auto;"/> | |
| Magic Leap 2 | Magic Leap 公司 | 混合现实头戴设备 <图像替代文本"图6" src="/files/ftp_upload/64474/64474eq06v2.jpg" style="margin: auto;"/> | |
| 导航指针脊柱 | Brainlab | 导航指针 <图片替代文本"图7" src="/files/ftp_upload/64474/64474eq07v2.jpg" style="margin: auto;"/> | |
| 用于参考夹具碳纤维的脊柱参考阵列(4球体结构) | Brainlab | 脊柱参考阵列 <图片替代文本="图8" src="/files/ftp_upload/64474/64474eq08.jpg" 样式="margin: auto;"/> | |
| 脊柱参考夹具碳纤维带滑块 | Brainlab | 脊柱参考夹 <图片 替代文本="图9" src="/files/ftp_upload/64474/64474eq09.jpg" style="margin: auto;"/> | |
| TruSystem 7500 | Trumpf | 手术台 | |
| 软件 | |||
| 用于 Magic Leap 的混合现实脊柱导航应用 | Brainlab | Curve 导航系统运行 版本:2.0 | |
| PDM | Brainlab | Curve 导航系统运行 版本:4.2 | |
| 脊柱 &创伤手术器械设置 | Brainlab | Curve 导航系统运行 版本:6.2 | |
| 脊柱 &创伤导航 2.0 | Brainlab | Curve 导航系统运行 版本:1.6 |
参考文献
- Kosmopoulos, V., Schizas, C. Pedicle screw placement accuracy: A meta-analysis. Spine. 32 (3), 111-1120 (2007).
- Perdomo-Pantoja, A., et al. Accuracy of current techniques for placement of pedicle screws in the spine: A comprehensive systematic review and meta-analysis of 51,161 screws. World Neurosurgery. 126, 664-678 (2019).
- Elmi-Terander, A., et al. Augmented reality navigation with intraoperative 3D imaging vs fluoroscopy-assisted free-hand surgery for spine fixation surgery: A matched-control study comparing accuracy. Scientific Reports. 10, 707(2020).
- Deyo, R. A., et al. Trends, major medical complications, and charges associated with surgery for lumbar spinal stenosis in older adults. JAMA. 303 (13), 1259-1265 (2010).
- Lee, D. G., Park, C. K., Lee, D. C. Clinical and radiological comparison of 2 level anterior lumbar interbody fusion with posterolateral fusion and percutaneous pedicle screw in elderly patients with osteoporosis. Medicine. 99 (10), 19205(2020).
- Shamji, M. F., Goldstein, C. L., Wang, M., Uribe, J. S., Fehlings, M. G. Minimally invasive spinal surgery in the elderly: Does it make sense. Neurosurgery. 77, 108-115 (2015).
- Bourgeois, A. C., et al. Improved accuracy of minimally invasive transpedicular screw placement in the lumbar spine with 3-dimensional stereotactic image guidance: A comparative meta-analysis. Journal of Spinal Disorders and Techniques. 28 (9), 324-329 (2015).
- Innocenzi, G., Bistazzoni, S., D'Ercole, M., Cardarelli, G., Ricciardi, F. Does navigation improve pedicle screw placement accuracy? Comparison between navigated and non-navigated percutaneous and open fixations. Acta Neurochirurgica. Supplement. 124, 289-295 (2017).
- Fomekong, E., Safi, S. E., Raftopoulos, C. Spine navigation based on 3-dimensional robotic fluoroscopy for accurate percutaneous pedicle screw placement: A prospective study of 66 consecutive cases. World Neurosurgery. 108, 76-83 (2017).
- Yu, E., Khan, S. N. Does less invasive spine surgery result in increased radiation exposure? A systematic review. Clinical Orthopaedics and Related Research. 472 (6), 1738-1748 (2014).
- Burström, G., Persson, O., Edström, E., Elmi-Terander, A. J. A. N. Augmented reality navigation in spine surgery: A systematic review. Acta Neurochirurgica. 163 (3), 843-852 (2021).
- Frisk, H., et al. Feasibility and accuracy of thoracolumbar pedicle screw placement using an augmented reality head mounted device. Sensors. 22 (2), 522(2022).
- Liebmann, F., et al. Pedicle screw navigation using surface digitization on the Microsoft HoloLens. International Journal of Computer Assisted Radiology and Surgery. 14 (7), 1157-1165 (2019).
- Molina, C. A., et al. Augmented reality-assisted pedicle screw insertion: A cadaveric proof-of-concept study. Journal of Neurosurgery. Spine. 31 (1), 139-146 (2019).
- Yanni, D. S., et al. Real-time navigation guidance with intraoperative CT imaging for pedicle screw placement using an augmented reality head-mounted display: A proof-of-concept study. Neurosurgical Focus. 51 (2), 11(2021).
- Liu, H., et al. Percutaneous placement of lumbar pedicle screws via intraoperative CT image-based augmented reality-guided technology. Journal of Neurosurgery. Spine. 32 (4), 542-547 (2019).
- Bhatt, F. R., et al. Augmented reality-assisted spine surgery: An early experience demonstrating safety and accuracy with 218 screws. Global Spine Journal. , (2022).
- Felix, B., et al. Augmented reality spine surgery navigation: Increasing pedicle screw insertion accuracy for both open and minimally invasive spine surgeries. Spine. 47 (12), 865-872 (2022).
- Dennler, C., et al. Augmented reality in the operating room: A clinical feasibility study. BMC Musculoskeletal Disorders. 22 (1), 451(2021).
- Cofano, F., et al. Augmented reality in medical practice: From spine surgery to remote assistance. Frontiers in Surgery. 8, 657901(2021).
- Muller, F., et al. Augmented reality navigation for spinal pedicle screw instrumentation using intraoperative 3D imaging. Spine Journal. 20 (4), 621-628 (2020).
- Burström, G., et al. Intraoperative cone beam computed tomography is as reliable as conventional computed tomography for identification of pedicle screw breach in thoracolumbar spine surgery. European Radiology. 31 (4), 2349-2356 (2020).
- Edström, E., Burström, G., Nachabe, R., Gerdhem, P., Elmi Terander, A. A novel augmented-reality-based surgical navigation system for spine surgery in a hybrid operating room: Design, workflow, and clinical applications. Operative Neurosurgery. 18 (5), 496-502 (2020).
- Feng, W., Wang, W., Chen, S., Wu, K., Wang, H. O-arm navigation versus C-arm guidance for pedicle screw placement in spine surgery: A systematic review and meta-analysis. International Orthopaedics. 44 (5), 919-926 (2020).
- Cewe, P., Vorbau, R., Omar, A., Elmi-Terander, A., Edstrom, E. Radiation distribution in a hybrid operating room, utilizing different X-ray imaging systems: Investigations to minimize occupational exposure. Journal of Neurointerventional Surgery. 14 (11), 1139-1144 (2021).
- Su, B. W., et al. An anatomical study of the mid-lateral pars relative to the pedicle footprint in the lower lumbar spine. Spine. 34 (13), 1355-1362 (2009).
- Burström, G., Nachabe, R., Persson, O., Edstrom, E., Elmi Terander, A. Augmented and virtual reality instrument tracking for minimally invasive spine surgery: A feasibility and accuracy study. Spine. 44 (15), 1097-1104 (2019).
重印与许可
