本文介绍了一种机器人辅助下保留脾脏的远端胰腺切除术的逐步操作方案,包括保留脾血管(即 Kimura 技术)和不保留脾血管(即 Warshaw 技术)两种术式。
本文内容
摘要
摘要
保脾远端胰腺切除术为传统远端胰腺切除联合脾切除术提供了一种替代外科手术方法,可用于切除远端胰腺的良性及低度恶性病变,同时避免与脾切除相关的并发症。该手术可通过切除并结扎脾动静脉(Warshaw术式)或保留脾血管(Kimura术式)两种方式完成。目前,微创手术的广泛应用已使腹腔镜和机器人辅助的保脾远端胰腺切除术成为治疗此类疾病的可靠且安全的选择。本方案旨在描述如何采用机器人技术实施保脾远端胰腺切除术中的Warshaw术式和Kimura术式。第一位患者为一名36岁女性,胰体部患有神经内分泌肿瘤(NET),接受了保留脾脏的远端胰腺切除术,并结扎了脾血管(WT)。第二位患者为一名76岁男性,患有慢性胰腺炎,表现为胰尾部主胰管扩张,接受了保留脾血管的保脾远端胰腺切除术(KT)。
引言
远端胰腺切除术(DP)用于切除位于胰腺体部和尾部的良性和恶性病变。传统上,DP常与脾切除术联合进行1。然而,在切除远端胰腺的良性或低级别/癌前病变时,建议采用保脾手术方式,以避免与脾切除术相关的短期和长期并发症2。这些并发症包括出血、血小板增多、血栓栓塞事件、肺动脉高压以及暴发性脾切除术后感染(OPSI)3。尽管如此,保脾手术也可能导致脾梗死、脾静脉血栓形成和脓肿形成等并发症。在最初计划保脾的病例中,继发性脾切除的发生率为0–2%,是一种潜在的并发症4,5,6,7。
保留脾脏的远端胰腺切除术可通过两种不同方法实现8。第一种方法为Warshaw技术(WT),最初由Warshaw于1988年描述,属于血管切除技术9。在WT中,脾动脉和脾静脉被切除并结扎,脾脏的灌注则由胃网膜左动脉和胃短血管维持。第二种技术为血管保留法,由Kimura于1996年提出(KT)10,该方法在保留脾动脉和脾静脉的同时,结扎位于胰腺后方的小脾支血管。最近,Kim等提出第三种替代方案,即保留脾动脉但牺牲脾静脉的同时保留脾脏11。患者解剖结构在决定采用何种术式时起着关键作用。当脾血管位于胰腺外侧时,Kimura技术更具可行性。然而,若脾血管无法从胰腺后表面分离,则应采用Warshaw技术。术中发现和意外情况也可能改变最初的手术计划。
本文展示了两例保留脾脏的机器人远端胰腺切除术。患者的详细情况如下所述。
第一位患者是一名36岁女性,表现为不典型的腹部症状。她接受了计算机断层扫描(CT),结果显示胰体部存在一个26 mm的类圆形病灶,未见胰管扩张,也无血管侵犯(图1)。根据病灶的强化特征,最初的鉴别诊断包括神经内分泌肿瘤(NET)和副脾。因此,患者还接受了锝-99m(99mTc)标记的热变性红细胞扫描显像,结果未提示副脾组织存在。正电子发射断层扫描(PET)显示该病灶内生长抑素受体表达显著升高(图2)。基于上述结果,决定对该患者实施机器人辅助保留脾脏的远端胰腺切除术。由于患者的解剖结构以及脾脏血管与胰腺后表面邻近,认为采用Warshaw术式更为合适。
第二位患者是一名76岁男性,患有慢性胰腺炎,主诉过去18个月来左下腹疼痛。无急性胰腺炎或过量饮酒史。最初因报告有下消化道症状而接受了CT结肠成像检查。扫描未发现结肠存在病理性异常,但提示胰腺远端可能存在梗阻性结石,并伴有主胰管局灶性扩张。经内镜超声(EUS)检查确诊为慢性胰腺炎,同时发现一处可疑乳头状肿瘤的病灶。然而,细针穿刺活检(FNA)病理结果显示为低级别腺瘤。患者最近一次CT扫描显示慢性胰腺炎影像,胰尾部主胰管扩张达7 mm,胰尾与胰体之间存在突然的过渡改变。此外还可见多发粗大钙化灶(图3)。该患者被安排接受机器人辅助保留脾脏的远端胰腺切除术。由于患者的解剖结构显示脾血管位于胰腺外,适合采用Kimura术式。
方案
注意:两名患者均已签署书面并口头同意,授权将其医疗数据和手术视频用于教育和科研目的。该方案已获得本机构(阿姆斯特丹大学医学中心)批准。
1. 病例1(Warshaw技术)
- 体位
- 将患者置于仰卧位,双腿分开呈法式体位。
- 将左上肢外展至90°,右上肢放于身体右侧。
- 将手术台调整为反向头高脚低位(reverse Trendelenburg)10°,并向右侧倾斜10°。
- 穿刺套管位置及机器人对接
- 在Palmer点插入气腹针,建立气腹。
- 插入四个8 mm机器人穿刺套管(R1–4)。首先在左侧锁骨中线与肋缘交点至脐部的连线上插入镜头套管(R3),位置约在肋缘下方11 cm处,对应胰腺尾部的预期水平。
注:穿刺套管位于脐部上方呈半弧形排列,彼此间距为7 cm。R1置于右侧腋前线,R2置于右侧锁骨中线,R4置于左侧锁骨中线(图4)。 - 在R3与R4中间偏下3 cm处插入一个12 mm助手用穿刺套管。
- 在右侧肋缘下区域插入一个5 mm穿刺套管,用于胃和肝脏的牵拉。
- 从患者右肩方向对接机器人系统。
- 游离
- 辨认胃结肠韧带,使用血管闭合装置将其切开,打开小网膜囊。
- 从患者右侧插入肝脏牵开器,牵拉肝脏和胃。
注:此操作可实现手术区域的最佳暴露。也可选择经腹腔在胃后壁体部缝置固定缝线,用于牵拉胃部。
- 切除
- 通过游离胰腺建立胰腺后隧道。先使用机器人镊子和电钩从头侧开始游离,分离胰腺周围所有组织,再向尾侧游离。通过将镊子从尾侧向前推进直至在头侧可见,确认隧道贯通。
- 辨认脾静脉和脾动脉。
- 使用机器人镊子将血管环套绕胰腺,作为牵拉手段。将环套经隧道穿过胰腺预定切断平面,并用金属夹或Hem-o-lock夹夹闭环套两端。
- 使用直线切割吻合器进行胰腺离断,逐步加压持续4分钟。若此步骤未能完全离断,可使用血管闭合装置、剪刀或电钩将标本完全分离。
- 在吻合器进入前,先用血管环套绕血管以方便牵拉。先离断脾动脉,再离断脾静脉。
- 继续游离胰腺至脾门。在Warshaw术式中,尽可能靠近胰腺尾部后方使用吻合器或Hem-o-lock夹再次离断脾血管,以保留胃网膜血管与脾脏之间的所有侧支血管。
- 使用血管闭合装置或吻合器将胰腺尾部从脾门处分离。
- 将切除标本放入取物袋中,经Pfannenstiel切口取出。
- 脾脏评估
- 在解除气腹前评估脾脏状况。观察脾脏颜色,并检查是否存在分界区域,提示脾梗死可能。
2. 病例2(Kimura技术)
- 体位
- 将患者置于仰卧位,双腿分开呈法国位。
- 将左上肢外展至90°,右上肢放于身体右侧。
- 将手术台调整为反向特伦德伦堡位倾斜10°,并向右侧倾斜10°。
- 穿刺套管位置及机器人对接
- 在帕默点插入气腹针以建立气腹。
- 插入四个8 mm机器人穿刺套管(R1–4)。首先在左侧锁骨中线与肋缘交点至脐部的连线上插入镜头套管(R3),距离肋缘约11 cm,位于预期胰尾水平。
注:穿刺套管位于脐部上方呈半弧形排列,彼此间距为7 cm。R1置于右侧腋前线,R2置于右侧锁骨中线,R4置于左侧锁骨中线(图4)。 - 在R3与R4中点下方3 cm处插入一个12 mm助手用穿刺套管。
- 在右侧肋缘下区域插入一个5 mm穿刺套管,用于牵拉胃和肝脏。
- 从患者右肩方向对接机器人。
- 游离
- 辨认胃结肠韧带,使用血管闭合装置将其切开,打开小网膜囊。
- 从患者右侧插入肝脏牵开器,牵开肝脏和胃,以获得手术区域的最佳暴露。也可选择经腹腔在胃后壁体部缝置固定缝线进行胃部牵拉。
- 术中超声检查
- 可选择在胰腺离断前插入超声探头,以识别扩张的胰管并评估实质离断平面。
- 使用电钩标记离断线。
- 切除
- 通过游离胰腺建立胰腺后隧道。先使用机器人镊子和电钩从头侧开始游离,分离胰腺周围所有组织,然后向尾侧游离。
- 辨认脾动静脉。游离脾静脉和脾动脉并予以保留。
- 将镊子置于尾侧并向前推进,直至在头侧可见,以确认隧道贯通。
- 使用机器人镊子将血管环带绕过胰腺作为牵拉手段。将环带经隧道围绕胰腺穿过预定离断线,并用金属夹或Hem-o-lock夹夹闭环带两端。
- 使用直线切割吻合器离断胰腺,逐步加压持续4分钟。若此步骤后离断不完全,可使用血管闭合装置、剪刀或电钩将标本完全分离。
- 胰腺离断后,使用金属夹或Hem-o-lock夹仔细结扎胰腺后方的小脾动脉分支。
- 继续游离胰腺至脾门。使用血管闭合装置仔细分离胰腺周围所有组织,直至到达脾门。
- 使用血管闭合装置或吻合器将胰尾从脾门处分离。
- 将标本置入取物袋中,经由潘纳施蒂尔切口取出。
- 引流管放置
- 从患者左侧插入一根18–20 French引流管,并将其推进至胰腺残端旁。确保引流管不与胰腺或血管(残端)直接接触。
3. 术后护理:
- 第0天
- 确保患者在恢复室停留6小时后返回科室。
- 每日四次测量血糖水平12.
- 第1天
- 通过鼻胃管测量胃潴留量。若潴留量低于300 mL,则拔除鼻胃管。
- 拔除鼻胃管后开始进食。
- 每日四次测量血糖水平12.
- 第3天
- 若存在引流管,可通过检测淀粉酶水平来诊断术后胰瘘。若引流液淀粉酶水平为 <400 U/L 且产率是 < 300 ml/24 hr 时,移除引流管。
- 测量C反应蛋白(CRP)水平13.
- 第4天
- 如果 CRP 水平升高,则重复检测 CRP> 第3天为150。CRP水平必须为 >比第3天低10%。否则,进行CT扫描。
结果
对于接受瓦绍术式(患者1)的患者,总手术时间为190分钟,术中出血量为200 mL,未放置引流管。术后第3天和第4天检测C反应蛋白,显示无下降趋势。因此行CT扫描,发现约5 cm的低密度液体积聚,随后使用10 French猪尾导管经皮引流。引流液中淀粉酶水平升高(24,109 U/L,符合国际胰瘘研究组B级标准)。患者于术后第5天出院。待引流液淀粉酶水平于术后第22天恢复正常后,拔除引流管。病理结果显示为1级浸润性神经内分泌肿瘤(每2 mm2核分裂象数为0,Ki67增殖指数:2%),肿瘤细胞对嗜铬粒蛋白和突触素呈100%阳性,且发现1枚区域淋巴结(第11p站)转移,因此分期为T2N1R1(后切缘<1 mm)(图5)。切除术后6个月的影像学检查未发现复发或转移(图6)。
对于接受金村技术治疗的患者(患者2),总手术时间为180分钟,术中失血量为50 mL。放置了一根引流管。术后第6天拔除引流管,患者于次日出院。术后第18天,患者因左下腹疼痛至门诊就诊。CT扫描显示切除部位存在7 cm的液体积聚。随后行经胃镜引流并置入支架(ISGPS B级)。随访CT显示无液体积聚(图7)。组织病理学检查结果显示为慢性萎缩性胰腺炎,未见恶性征象(图8)。表1总结了两种技术的代表性结果。

图1:Warshaw患者的术前CT扫描。 请点击此处查看此图的放大版本。
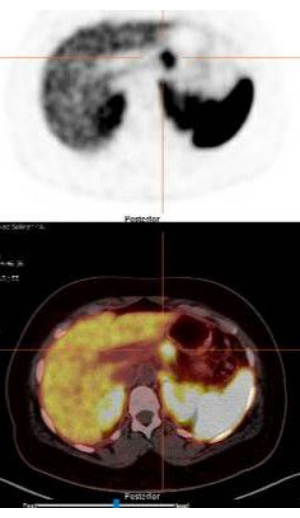
图2:Warshaw患者术前PET扫描。 请点击此处查看此图的放大版本。
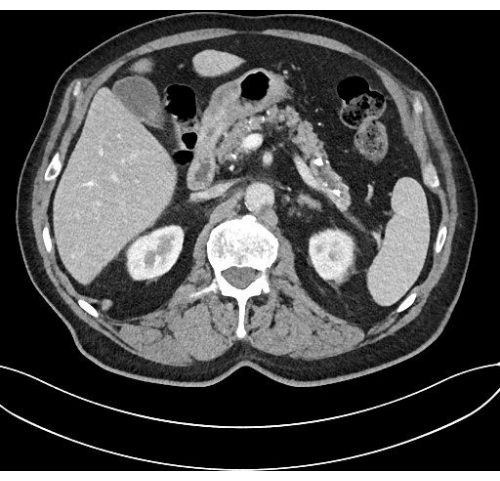
图3:Kimura患者的术前CT扫描。 请点击此处查看此图的放大版本。

图 4:穿刺器的位置。本图经参考文献14许可改编。 请点击此处查看此图的放大版本。

图 5:Specimen-Warshaw 患者样本。 请点击此处查看此图的放大版本。
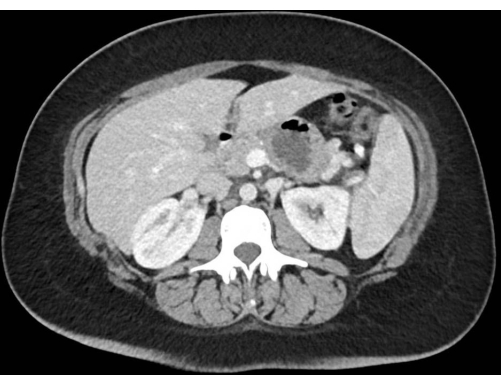
图6:Warshaw患者的术后CT扫描。 请点击此处查看该图的放大版本。

图7:Kimura患者的术后CT扫描。 请点击此处查看此图的放大版本。

图8:金村患者标本。 请点击此处查看此图的放大版本。
| 手术时间(分钟) | 失血量(毫升) | 引流管放置 | 并发症 | 病理结果 | |
| WT 患者 | 190 | 200 | 否 | ISGPS B 级 | T2N1R1 |
| KT 患者 | 180 | 50 | 是 | ISGPS B 级 | 慢性萎缩性胰腺炎 |
| WT:Warshaw 技术,KT:Kimura 技术,ISGPS:国际胰瘘研究组 | |||||
表1:术后结果。
讨论
保脾机器人远端胰腺切除术的关键步骤包括体位摆放与机器人对接、游离、术中 ultrasound 检查(必要时)、脾血管的分离与处理、脾脏评估及引流管放置。若发生无法控制的出血,建议中转开腹手术。在放气拔除气腹针之前,应完成对脾脏活力的评估。
该技术的改良包括使用第二助手套管、从患者左侧或右侧引入肝脏牵开器,以及由术者或机器人控制台外科医生使用能量器械。在培训过程中,游离步骤最初可采用腹腔镜方式完成,直至完全熟悉机器人控制台操作。若无直线切割吻合器,可使用多个Hem-o-lock夹或金属夹结扎血管。
近年来,微创手术的引入已确立了腹腔镜和机器人辅助的保留脾脏胰体尾切除术(DP)作为安全且可行的外科手术选择。最近发表了一项针对两项随机对照试验15,16的荟萃分析,比较了微创DP与开放DP。该荟萃分析显示,两种手术方式在重大并发症方面无显著差异,但微创技术显著缩短了住院时间,并降低了胃排空延迟的发生率17。微创DP中脾脏保留率介于29%至86%之间5。然而,机器人手术的局限性包括触觉反馈的缺失、外科医生的学习曲线,以及机器人平台和耗材带来的较高成本18。
两种技术之间的比较研究已涉及安全性、短期和长期并发症、手术时间以及术中失血量等临床结局。这些回顾性研究的结果不一,部分研究报道两种技术在短期和长期结局上具有可比性19,20,21,而其他研究则认为KT优于WT,原因是WT相关并发症较少(如脾梗死、继发性脾切除和胃静脉曲张发生率)4,22。最近一项针对现有研究的系统综述和荟萃分析得出结论:尽管两种技术在大多数术后结局方面总体相当,但KT优于WT,表现为脾梗死发生率显著更低(OR= 0.14,p<0.0001)和胃静脉曲张风险降低(OR=0.1,p<0.0001)23。
总之,在经验丰富的医生操作下,保留脾脏的机器人远端胰腺切除术是一种可行且安全的手术方式。患者的解剖结构可能在选择最佳手术技术时起到关键作用。未来仍需进一步研究,以全面了解这两种技术的临床效果差异。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 日立Arietta V70超声系统 | Hitachi | - | 超声成像系统。 |
| 机器人超声探头 | Hitachi | L43K | 用于术中腹腔镜超声检查。 |
| Cobra Liver Retractor Diamond-Flex | CareFusion | 89-6216 | 用于牵拉肝脏,以充分暴露手术区域。 |
| 达芬奇外科医生控制台 | Intuitive Surgical | SS999 | 用于控制手术机器人。 |
| 达芬奇影像推车 | Intuitive Surgical | VS999 | 影像推车集成了先进的视觉与能量技术,并实现达芬奇系统各组件之间的通信。 |
| 达芬奇Xi手术机器人 | Intuitive Surgical | K131861 | 手术机器人:“床旁机械臂系统”。 |
| 达芬奇Xi内窥镜配摄像头,8 mm,30° | Intuitive Surgical | 470027 | 达芬奇机器人的摄像头。 |
| ENDOEYE刚性视频腹腔镜,10 mm,30° | Olympus | WA50042A | 用于观察腹腔内部结构。 |
| ENDOWRIST带孔双极抓钳 | Intuitive Surgical | 470205 | 用于分离组织和凝固止血。 |
| ENDOWRIST HOT SHEARS | Intuitive Surgical | 470179 | 用于切割和凝固。 |
| ENDOWRIST永久性电凝钩 | Intuitive Surgical | 470183 | 用于凝固止血。 |
| ENDOWRIST PROGrasp抓钳 | Intuitive Surgical | 470093 | 用于组织分离。 |
| LigaSure Dolphin Tip 37cm | Medtronic | LS1500 | 用于血管闭合与切断。 |
| Autosuture 5 mm腔内施夹器 | Covidien | 176620 | 施夹器 |
| ECHELON FLEX ENDOPATH 60mm吻合器 | Ethicon | 带抓持面技术的动力吻合器 |
参考文献
- Navez, J., et al. Distal pancreatectomy for pancreatic neoplasia: is splenectomy really necessary? A bicentric retrospective analysis of surgical specimens. HPB (Oxford). 22 (11), 1583-1589 (2020).
- Lee, S. Y., et al. Spleen-preserving distal pancreatectomy. Singapore Med J. 49 (11), 883-885 (2008).
- Weledji, E. P. Benefits and risks of splenectomy. Int J Surg. 12 (2), 113-119 (2014).
- Jain, G., Chakravartty, S., Patel, A. G. Spleen-preserving distal pancreatectomy with and without splenic vessel ligation: a systematic review. HPB (Oxford). 15 (6), 403-410 (2013).
- Moekotte, A. L., et al. Splenic preservation versus splenectomy in laparoscopic distal pancreatectomy: a propensity score-matched study. Surg Endosc. 34 (3), 1301-1309 (2020).
- Nakata, K., et al. Minimally invasive preservation versus splenectomy during distal pancreatectomy: a systematic review and meta-analysis. J Hepatobiliary Pancreat Sci. 25 (11), 476-488 (2018).
- Shi, N., et al. Splenic preservation versus splenectomy during distal pancreatectomy: A systematic review and meta-analysis. Ann Surg Oncol. 23 (2), 365-374 (2016).
- Juo, Y. Y., King, J. C. Robotic-assisted spleen preserving distal pancreatectomy: A technical review. J Vis Surg. 3, 139(2017).
- Warshaw, A. L. Conservation of the spleen with distal pancreatectomy. Arch Surg. 123 (5), 550-553 (1988).
- Kimura, W., et al. Spleen-preserving distal pancreatectomy with conservation of the splenic artery and vein. Surgery. 120 (5), 885-890 (1996).
- Kim, E. Y., Choi, H. J., You, Y. K., Kim, D. G., Hong, T. H. Spleen-preserving distal pancreatectomy with vein scarifying and artery saving as an alternative for Warshaw Method. J Gastrointest Surg. 25 (6), 1556-1558 (2021).
- Eshuis, W. J., et al. Early postoperative hyperglycemia is associated with postoperative complications after pancreatoduodenectomy. Ann Surg. 253 (4), 739-744 (2011).
- Giardino, A., et al. C-reactive protein and procalcitonin as predictors of postoperative inflammatory complications after pancreatic surgery. J Gastrointest Surg. 20 (8), 1482-1492 (2016).
- Kacmaz, E., et al. Robotic enucleation of an intra-pancreatic insulinoma in the pancreatic head. J Vis Exp. (155), e60290(2020).
- de Rooij, T., et al. Minimally invasive versus open distal pancreatectomy (LEOPARD): A multicenter patient-blinded randomized controlled trial. Ann Surg. 269 (1), 2-9 (2019).
- Bjornsson, B., Larsson, A. L., Hjalmarsson, C., Gasslander, T., Sandstrom, P. Comparison of the duration of hospital stay after laparoscopic or open distal pancreatectomy: randomized controlled trial. Br J Surg. 107 (10), 1281-1288 (2020).
- Korrel, M., et al. Minimally invasive versus open distal pancreatectomy: an individual patient data meta-analysis of two randomized controlled trials. HPB (Oxford). 23 (3), 323-330 (2021).
- Vining, C. C., Skowron, K. B., Hogg, M. E. Robotic gastrointestinal surgery: learning curve, educational programs and outcomes. Updates Surg. 73 (3), 799-814 (2021).
- Korrel, M., et al. Short-term outcomes after spleen-preserving minimally invasive distal pancreatectomy with or without preservation of splenic vessels: A pan-european retrospective study in high-volume centers. Ann Surg. 277 (1), 119-125 (2021).
- Paiella, S., et al. Long term outcome after minimally invasive and open Warshaw and Kimura techniques for spleen-preserving distal pancreatectomy: International multicenter retrospective study. Eur J Surg Oncol. 45 (9), 1668-1673 (2019).
- Zhu, A., Greene, B., Tsang, M., Jayaraman, S. Comparing the Warshaw technique with vessel-preservation in laparoscopic spleen preserving distal pancreatectomy: is there a better approach. HPB. 25 (1), Oxford. 109-115 (2022).
- Hang, K., et al. Splenic vessels preserving versus Warshaw technique in spleen preserving distal pancreatectomy: A systematic review and meta-analysis. Int J Surg. 103, 106686(2022).
- Granieri, S., et al. Kimura's vs Warshaw's technique for spleen preserving distal pancreatectomy: a systematic review and meta-analysis of high-quality studies. HPB (Oxford). 25 (6), 614-624 (2023).
重印与许可
