本文所述方案旨在加强上肢功能障碍的定量评估,目标是开发更多可用于临床和家庭远程评估的技术。该方案结合虚拟现实与生物传感器技术以及标准临床技术,以深入了解神经肌肉系统的功能状态。
本文内容
摘要
摘要
运动能力使我们能够与外界互动。当这种能力受损时,会显著降低个人的生活质量和独立性,并可能导致并发症。由于面对面医疗服务的可及性受限,远程患者评估与康复的重要性近年来日益凸显。例如,新冠肺炎疫情意外地导致了严格的管控措施,减少了非紧急医疗保健服务的获取机会。此外,远程医疗为解决农村、服务不足地区以及低收入地区长期存在的医疗资源不平等问题提供了契机。
通过远程医疗选项提高可及性,将减少患者前往医院或专科医生处就诊的次数,并使常规治疗更加经济实惠。最后,利用 readily available 的商用消费类电子产品进行居家护理,可通过对症状、治疗效果和治疗剂量进行更精确的定量观察,从而改善患者的治疗结局。尽管远程医疗是解决上述问题的一种有前景的手段,但仍迫切需要对此类应用中的运动功能障碍进行定量表征。以下方案旨在弥补这一知识空白,使临床医生和研究人员能够获取关于复杂运动及潜在肌肉活动的高分辨率数据。最终目标是建立一套用于远程实施功能性临床测试的标准化操作流程。
在此实验中,参与者被要求执行一项受医学启发的方盒方块任务(Box and Block task,BBT),该任务常用于评估手部功能。此任务要求受试者将标准化的立方体从被隔板分隔的两个区域之间来回搬运。我们通过虚拟现实实现了改良版的方盒方块任务,以展示开发远程评估方案的潜力。每位受试者的肌肉激活情况均通过表面肌电图(surface electromyography)进行采集。该方案能够获取高质量的数据,从而以更详细且定量的方式表征运动功能障碍。最终,这些数据有望用于开发虚拟康复及远程患者监测的相应方案。
引言
运动是我们与世界互动的方式。尽管日常活动(如拿起一杯水或步行上班)看似简单,但即使是这些动作也依赖于中枢神经系统、肌肉和肢体之间复杂的信号传递1。因此,个人的独立性和生活质量与其肢体功能水平密切相关2,3。神经系统损伤,例如脊髓损伤(SCI)或周围神经损伤,可能导致永久性运动功能障碍,从而削弱个体执行基本日常生活活动的能力4,5。根据美国国家神经疾病与中风研究所的数据,美国有超过一亿人存在运动功能障碍,其中中风是主要原因之一6,7,8。由于此类损伤的特性,患者通常需要长期护理,而定量的运动评估和远程治疗可能对其具有重要意义。
目前治疗运动障碍的常规方法通常需要通过物理治疗师或作业治疗师等经过培训的专家进行观察,以完成对功能的初始评估和持续临床评估。标准且经过验证的临床测试通常需要由经过培训的专业人员来实施,且具有特定的时间限制,并对预定义的动作或功能性任务进行主观评分。然而,即使在健康个体中,相同的动作也可以通过不同的关节角度组合来完成。这一概念被称为骨骼肌冗余。
功能性的临床测试通常未考虑个体冗余性所导致的受试者间差异。对于临床医生和研究人员而言,区分由冗余性引起的正常变异与运动中的病理性改变仍然是一个挑战。由训练有素的评估者执行的标准临床评估采用低分辨率的评分系统,以减少评估者间的差异并提高测试的有效性。然而,这种方法会引入天花板效应,从而降低对可能存在轻度运动功能障碍的受试者的敏感性和预测效度9,10。此外,这些临床测试无法判断功能缺陷是由被动的生物力学因素还是主动的肌肉协调障碍所致,而这一点在初步诊断及制定个体化康复方案时可能至关重要。随机临床试验表明,基于这些临床测试所提供的证据所制定的治疗方案,其疗效存在不一致性11,12,13。多项研究已强调,亟需开发定量且易于使用的临床指标,以指导未来干预措施的设计14,15。
在以往的研究中,我们已证明利用现成的消费级动作捕捉设备,可对中风后上肢功能障碍以及乳腺癌患者胸部手术后的肩关节功能进行自动化的运动评估16,17。此外,我们还表明,与关节角度相比,利用主动关节力矩来估算特定主动运动的肌肉力矩,是评估中风后运动功能缺损更为敏感的指标18。因此,动作捕捉与表面肌电图(EMG)在那些经标准临床检查被诊断为无症状、但仍可能存在运动困难、疲劳或疼痛的患者评估中,可能具有关键意义。本文介绍了一种系统,该系统有望在未来实现对运动障碍患者群体在家中进行评估与康复的方法开发中,对标准临床测试过程中的运动进行详细且定量的表征。
虚拟现实(VR)可用于构建沉浸式用户体验,同时模拟日常任务。通常,VR 系统会追踪用户的手部运动,以实现与虚拟环境的模拟交互。本文所述方案采用消费级 VR 产品进行动作捕捉,以量化评估运动功能障碍,这与其他研究中使用现成电子游戏控制器对中风或肩部手术后功能障碍进行定量评估的方法类似16,17。此外,肌电图(EMG)是一种用于测量肌肉收缩过程中潜在神经活动的非侵入性方法19。因此,EMG 可用于间接评估运动神经控制的质量,并提供对运动功能的详细分析。EMG 可检测肌肉和神经损伤,常用于监测肌营养不良和脑性瘫痪等疾病20,21。此外,EMG 还可用于追踪肌肉力量或痉挛性的变化,而这些变化在运动学评估中可能并不明显22,23,也可用于评估疲劳和肌肉共激活情况。此类指标在评估康复进展时至关重要23,24,25。
本文所述的实验范式旨在结合虚拟现实(VR)与肌电图(EMG)技术,以克服传统临床评估工具的局限性。在此实验中,受试者被要求使用真实物体以及在虚拟现实环境中完成改良版的方盒方块任务(Box and Block task, BBT)26。标准的BBT是一种用于总体评估上肢粗大功能的临床工具,要求受试者在一分钟内将尽可能多的2.5 cm见方的方块从一个隔间经隔板移动至相邻的另一个隔间。该测试虽常用于可靠地评估中风或其他神经肌肉疾病患者(如上肢轻瘫、痉挛性偏瘫)的功能缺损,但也已有针对6至89岁健康儿童和成年人的常模数据报道26。本研究采用虚拟运动评估方法,以模拟真实世界中已验证的临床测试的功能性要素。此处使用VR技术可在减少所需硬件设备的同时,提供标准化的指导说明,并实现程序化、自动化的评分。因此,不再需要训练有素的专业人员持续监督测试过程。
本研究中,BBT 已被简化,旨在专注于捕捉每次出现在同一位置的单个方块的抓取动作。这最大限度地提高了动作的可重复性,并减少了记录数据中的个体间差异。最后,虚拟现实头戴设备的购买价格可低至 300 美元,并具有集成多种评估工具的潜力。一旦完成编程,这将显著降低常规专业评估的相关成本,并使得这些标准化、经过验证的临床测试在临床环境以及远程或家庭环境中更易于推广应用。
方案
实验方案已获得西弗吉尼亚大学机构审查委员会(IRB)批准,方案编号为 #1311129283,并遵循《赫尔辛基宣言》的原则。该方案存在的风险较小,但有必要向参与者说明所有操作步骤及潜在风险,并已获得机构伦理审查委员会批准的书面知情同意书。
1. 系统特性与设计
注意:本方案的设置包括以下组成部分:(1)肌电图(EMG)传感器及底座,(2)EMG 数据采集(DAQ)软件,(3)运动捕捉系统,以及(4)配备相应软件的虚拟现实(VR)头戴设备。这些组件如图1所示。
- 系统组件的设置
- 连接肌电图(EMG)系统。
- 将EMG基站接入电源。
- 将EMG基站连接至一台专用计算机(图1C),该计算机中包含数据采集(DAQ)脚本。
注意:示例脚本可在以下网址获取:https://www.dropbox.com/sh/7se5lih4noxj584/AACqFDZytpDm-L8jAULFwfTHa?dl=0。某些商业产品可能附带授权的数据采集软件,也可使用。
- 连接运动捕捉系统。
- 将第二台专用计算机(图1A)连接至网络路由器。
- 将网络路由器连接至运动捕捉服务器。
- 将运动捕捉服务器连接至计算机显示器以进行可视化显示。
- 将摄像头连接至运动捕捉服务器。
- 连接虚拟现实(VR)系统。
- 将VR头戴显示器连接至第三台专用计算机,并加载相应的数据采集(DAQ)脚本(图1B)。
注意:示例脚本可在以下网址获取:https://www.dropbox.com/sh/7se5lih4noxj584/AACqFDZytpDm-L8jAULFwfTHa?dl=0 - 将包含预定任务的VR游戏环境加载至连接VR头戴显示器的计算机中(图1B)。
- 将VR头戴显示器连接至第三台专用计算机,并加载相应的数据采集(DAQ)脚本(图1B)。
- 准备受试者完成任务的区域。
- 使用无扶手且稳固的椅子,以确保不会干扰受试者正常的伸手动作。
- 为保障安全并确保所采集数据的准确性,需确认测试区域无任何障碍物。
- 同步各系统。
- 使用自定义软件功能,将各系统在时间上同步至一个统一的时间服务器。
- 或者,使用一台计算机或首选的消息管理器进行同步。
- 连接肌电图(EMG)系统。

图1:实验设备设置。(A)标记式运动捕捉摄像头布置在实验区域周围的地面和天花板上,以建立最佳的运动追踪空间。使用专用计算机运行运动捕捉软件并保存数据。(B)用于在虚拟现实(VR)中显示改良版BBT的头戴式显示器,连接至一台专用计算机,用于保存虚拟评估和任务数据。(C)肌电图(EMG)系统主机连接至专用计算机,用于在任务执行期间记录和保存肌肉活动数据。在实验过程中,EMG传感器和用于运动捕捉的LED标记均放置于受试者手臂上(见图2)。缩写:VR = 虚拟现实;EMG = 肌电图。请点击此处查看该图的放大版本。
2. 实验步骤
注意:本方案所述实验流程的可视化示意图见图2。
- 设置肌电图(EMG)
- 为了确定肌电传感器的最佳放置位置以获得最佳信号质量,应在受试者收缩相关肌肉时触诊肌肉肌腹27。本方案所用肌肉的选择参见表1。
- 使用酒精棉片仔细清洁每个电极以及受试者手臂上预定的传感器放置部位。
注意:彻底清洁肌电传感器和受试者皮肤可确保电极与皮肤之间的阻抗较低,从而保证记录的肌电信号具有较高的信噪比。即使清洁充分,传感器放置部位的过多毛发仍可能导致数据质量下降。此时可能需要剃除毛发。 - 在完成肌电电极和受试者皮肤的准备工作后,将肌电传感器贴附于受试者身上,确保电极与皮肤之间接触良好。双极电极应放置成传感器与肌纤维方向平行。
- 设置运动捕捉系统
注意:如果仅使用VR头显来追踪手部运动以获取运动学数据,则此步骤可能非必需。- 根据制造商的说明校准运动追踪相机。在整个实验空间内移动校准棒,以校准运动追踪相机并设定空间的三维坐标轴。
注意:本方案中使用的标记式运动捕捉系统包含带有LED标记的校准棒。 - 将LED运动捕捉标记贴附于受试者上肢和躯干所需的骨性标志点上,以便构建所需的生物力学模型。
- 使用配套的运动捕捉软件,确保所有标记均被运动捕捉相机识别并持续追踪。指导受试者进行若干次练习性动作,同时研究人员实时目视监控标记数据。
- 根据制造商的说明校准运动追踪相机。在整个实验空间内移动校准棒,以校准运动追踪相机并设定空间的三维坐标轴。
- 设置VR技能评估任务
- 在运动捕捉实验空间中央放置一把椅子。应选用与传统真实世界测试中相似的椅子。
- 在受试者将要执行评估任务的椅子位置校准VR头显。校准完成后,指导受试者坐在椅子上并佩戴VR头显。
- 当受试者就座时,测量其肩部到地面的距离以及手臂长度。利用这些测量值设定虚拟环境中桌子和评估任务的生成位置。
- 在VR任务控制脚本中输入受试者的测量数据,并设定所需的任务模块生成重复次数。
注意:在本改良版BBT中,虚拟模块将逐个生成,以提高可重复性。
- 指导受试者在VR中执行改良版BBT评估。
- 向受试者简要说明任务内容。
- 虚拟模块将根据实验人员设定,在左侧或右侧生成。
- 向受试者说明,他们需要拾取虚拟模块,将其越过隔板运输,并放置到对侧区域的目标位置(图2)。
注意:在本研究所用的虚拟改良版BBT中,模块将在起始位置自动消失并重新生成,重复次数由实验人员预先设定。
- 开始采集肌电图(EMG)数据。
- 开始采集运动捕捉数据。
- 启动VR技能评估任务。
- 让任务按预设的重复次数自动运行直至结束。
- 保存肌电图和运动学数据用于事后分析。
- 事后根据临床相关性确定改良版BBT评分,即60秒内成功越过隔板的模块数量或完成任务的重复次数。
- 向受试者简要说明任务内容。
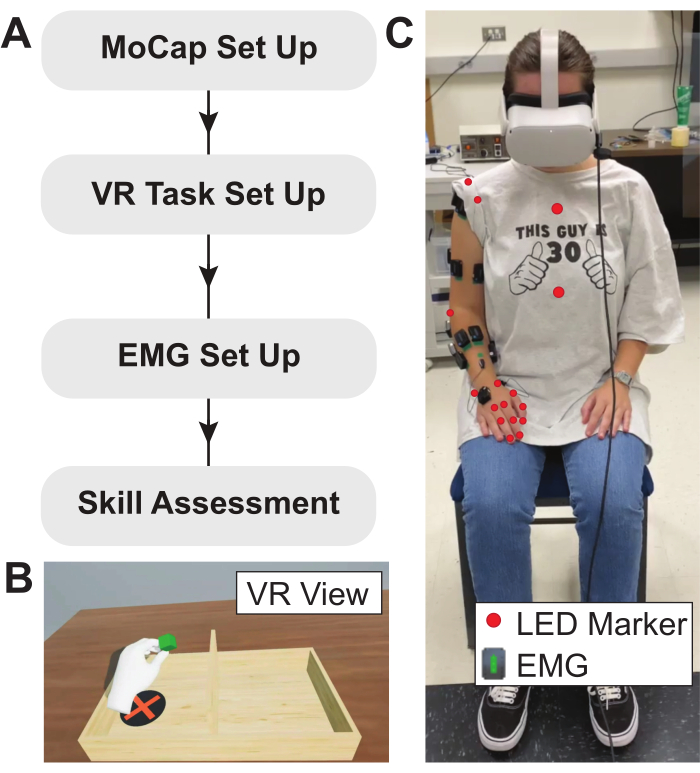
图 2:实验方案、虚拟现实任务及受试者设置。(A)描述本实验所用方案的流程图。(B)在虚拟现实环境中实现的改进版BBT任务示例视图。通过解剖学测量对虚拟现实任务进行校准,以确保虚拟桌面出现在正确的相对位置。(C)受试者身上LED运动捕捉标记和肌电图传感器的放置位置。肌电图传感器置于目标肌肉上,LED运动捕捉标记则置于骨性标志点上。缩写:VR = virtual reality;EMG = electromyography;LED = light-emitting diode。请点击此处查看该图的放大版本。
结果
通过本方案获取的受试者肌电图(EMG)、运动学和力数据可用于表征同一任务多次重复过程中的运动特征,以及不同任务期间的运动特征。此处展示的数据来自健康对照参与者,用以证明该实验设置的可行性。图 3 展示了健康受试者在虚拟现实(VR)环境中执行改良版抓取搬运测试(BBT)时记录的代表性肌电图(EMG)曲线。可见三角肌前束(DELT_A)呈现高强度肌肉激活,提示其为每次伸手动作中上肢的主要主动肌。前臂和腕部伸肌(ECU 和 ECR)也表现出显著激活,表明这些肌肉在运动全程中用于辅助抓握方块。最后,拇短伸肌(EPB)和拇对掌肌(APB)活动增强,提示其参与了方块的抓握与释放动作。尽管在虚拟现实环境中进行改良版BBT时记录的肌电图(EMG)曲线与真实世界任务中的表现相似,但在虚拟现实评估期间的最大肌肉活动水平有所降低。这些结果表明,标准的真实世界BBT与虚拟现实环境中的改良版BBT均涉及相似的运动控制机制。
利用VR手部追踪数据获取运动学数据,从而生成在VR中改进的BBT任务期间关节角度轨迹的平滑曲线图(图4)。在抓取方块过程中,拇指、中指和食指的使用表现为近端和远端指间关节处关节角度的变化(图4)。食指(第2指)和中指(第3指)的关节角度呈现出相似的变化轨迹,表明它们在抓取和释放方块时被同时使用。相比之下,无名指(第4指)和小指(第5指)在近端和远端指间关节处的关节角度变化表现出明显不同的模式。这不仅表明它们未参与抓取方块的动作,还提示其运动与第2、第3指相反,可能代表一种典型的非协同运动模式,即在释放方块时这些手指仍保持屈曲状态。这种对各手指伸展与屈曲的分离控制能力,在中风后存在运动功能障碍的个体中可能缺失。表2展示了任务过程中各关节角度的平均变化范围。此外,还可从VR头显获取的运动学数据中测量每次动作或动作阶段(如抓取和伸手)的时间,以及在特定时间段内的重复次数。
通过充分考虑多个因素,可以最大限度地提高本方案所获得数据的质量。如前所述,获取高质量的肌电图(EMG)数据依赖于传感器电极与皮肤之间的紧密接触。当传感器固定牢固时,EMG 数据将具有较高的信噪比,并呈现出清晰的爆发期,表明肌肉正在主动收缩(图5)。在未滤波(图5A)和滤波后(图5B)的信号中均可观察到与肌肉收缩相对应的明显电活动爆发,且噪声极小。信号幅值出现异常或意外升高可能提示存在运动伪迹,这通常是由于EMG传感器在皮肤上固定不牢所致。若使用有线传感器,运动过程中导线晃动也可能导致此类问题。高质量的动作捕捉数据要求肢体始终处于摄像机清晰视野范围内,以便追踪算法能够精确解析追踪点的相对坐标。追踪点坐标的大幅或突然变化,或坐标值缺失,均表明动作捕捉数据质量较低。虽然可通过标记点插值法来估算缺失的坐标,但该方法仅在相对于运动持续时间较短的时间段内有效。

图3:健康受试者在虚拟现实中完成10次改良版方块移动任务(BBT)时记录的代表性滤波及整流后EMG信号曲线。 (A)上臂近端屈肌(肱二头肌短头,红色;肱二头肌长头,灰色;三角肌前束,黑色)。(B)上臂近端伸肌(肱三头肌长头,绿色;肱三头肌外侧头,蓝色)。(C)前臂远端屈肌(尺侧腕屈肌,红色;桡侧腕屈肌,黑色)。(D)前臂远端伸肌(尺侧腕伸肌,绿色;桡侧腕伸肌,蓝色)。(E)手指及拇指肌肉(指浅屈肌,红色;指总伸肌,绿色;拇短伸肌,蓝色;拇短展肌,棕色)。本图改编自Yough28。缩写:BBT = 方块移动任务(Box and Block Task);EMG = 肌电图(electromyography);BIC_SH = 肱二头肌短头(biceps short head);BIC_LO = 肱二头肌长头(biceps long head);DELT_A = 三角肌前束(anterior deltoid);TRI_LO = 肱三头肌长头(triceps long head);TRI_LAT = 肱三头肌外侧头(lateral triceps);FCU = 尺侧腕屈肌(flexor carpi ulnaris);FCR = 桡侧腕屈肌(flexor carpi radialis);ECU = 尺侧腕伸肌(extensor carpi ulnaris);ECR = 桡侧腕伸肌(extensor carpi radialis);FDS = 指浅屈肌(flexor digitorum superficialis);EDC = 指总伸肌(extensor digitorum communis);EPB = 拇短伸肌(extensor pollicis brevis);APB = 拇短展肌(abductor pollicis brevis)。 请点击此处查看此图的放大版本。

图 4:健康受试者在虚拟现实环境中完成10次改良版BBT任务时记录的代表性运动学曲线。 (A)拇指在腕掌关节(CMC)、掌指关节(MCP)和指间关节(IP)处的关节角度。(B)第2至第5指掌指关节(MCP)的关节角度。(C)第2至第5指近端指间关节(PIP)的关节角度。(D)第2至第5指远端指间关节(DIP)的关节角度。每个关节名称后的数字表示该关节对应的指头(拇指 = 1,示指 = 2,中指 = 3,无名指 = 4,小指 = 5)。本图改编自 Yough28。缩写:CMC = 腕掌关节;Ad/Ab = 内收/外展;E/F = 伸展/屈曲;MCP = 掌指关节;IP = 指间关节;PIP = 近端指间关节;DIP = 远端指间关节。 请点击此处查看此图的高清版本。

图 5:典型的肌电传感器数据。(A)来自尺侧腕屈肌上位置优化且固定良好的肌电传感器的原始信号,以及(B)滤波后的肌电信号。本图改编自 Yough28。缩写:EMG = electromyography(肌电图)。 请点击此处查看此图的放大版本。
| Delsys 传感器编号 | 肌肉 |
| 1 | 尺侧腕屈肌 |
| 2 | 桡侧腕屈肌 |
| 3 | 尺侧腕伸肌 |
| 4 | 桡侧腕长伸肌 |
| 5 | 肘肌 |
| 6 | 指浅屈肌 |
| 7 | 指伸肌 |
| 8 | 肱二头肌 - 内侧/短头 |
| 9 | 肱二头肌 - 外侧/长头 |
| 10 | 肱三头肌 - 长头 |
| 11 | 肱三头肌 - 外侧头 |
| 12 | 三角肌前束 |
| 13 | 三角肌外侧束 |
| 14 | 拇短伸肌 |
| 15 | 拇短展肌 |
表1:本实验方案中用于肌电图传感器记录的肌肉选择。
| 自由度 | 最小关节角度(弧度) | 最大关节角度(弧度) | 幅度(弧度) | ||
| 腕部旋后-旋前 | 0.24 | 0.68 | 0.44 ± 0.17 | ||
| 腕部伸展-屈曲 | -0.47 | -0.4 | 0.1 ± 0.06 | ||
| 腕部内收-外展 | -0.18 | -0.1 | 0.08 ± 0.03 | ||
| 腕掌关节内收-外展 | 0.35 | 0.55 | 0.2 ± 0.09 | ||
| 腕掌关节屈曲-伸展 | 0.05 | 0.24 | 0.18 ± 0.12 | ||
| 拇指掌指关节屈曲-伸展 | -0.23 | -0.15 | 0.08 ± 0.02 | ||
| 拇指指间关节屈曲-伸展 | -0.56 | -0.48 | 0.09 ± 0.03 | ||
| 示指掌指关节伸展-屈曲 | 0.25 | 0.5 | 0.25 ± 0.13 | ||
| 示指近端指间关节伸展-屈曲 | 0.74 | 0.94 | 0.2 ± 0.14 | ||
| 示指远端指间关节伸展-屈曲 | 0.67 | 0.81 | 0.15 ± 0.1 | ||
| 中指掌指关节伸展-屈曲 | 0.25 | 0.46 | 0.2 ± 0.11 | ||
| 中指近端指间关节伸展-屈曲 | 0.89 | 1.07 | 0.18 ± 0.11 | ||
| 中指远端指间关节伸展-屈曲 | 0.74 | 0.9 | 0.15 ± 0.1 | ||
| 无名指掌指关节伸展-屈曲 | 0.22 | 0.42 | 0.2 ± 0.14 | ||
| 无名指近端指间关节伸展-屈曲 | 0.9 | 1.1 | 0.2 ± 0.15 | ||
| 无名指远端指间关节伸展-屈曲 | 0.78 | 0.93 | 0.15 ± 0.1 | ||
| 小指掌指关节伸展-屈曲 | 0.32 | 0.48 | 0.16 ± 0.04 | ||
| 小指近端指间关节伸展-屈曲 | 0.93 | 1.09 | 0.16 ± 0.09 | ||
| 小指远端指间关节伸展-屈曲 | 0.76 | 0.9 | 0.14 ± 0.09 | ||
表2:改良版BBT过程中的平均关节角度范围。 DOF名称中的运动方向对应负-正方向。例如,在“腕关节旋后-旋前”中,旋后为负方向,旋前为正方向。
讨论
肌电图系统
肌电图系统的硬件包含15个肌电图传感器,用于获取肌肉激活数据。采用市售的应用程序编程接口(API)开发了定制的肌电图记录软件。虚拟现实系统硬件包括一个虚拟现实头戴式显示器,用于呈现沉浸式虚拟现实环境,以及一根将头显连接至专用计算机的电缆,虚拟评估任务存储于该计算机中。软件部分包括三维计算机图形软件,用于创建和运行虚拟现实任务。本研究采用经过修改的方盒方块测试作为评估任务,该测试改编自广泛使用的手部灵巧性评估方法26。通过专门设计的软件程序实现与虚拟现实环境的交互,该程序可计算桌面生成位置、启动任务、生成方块并保存数据。
动作捕捉系统
动作捕捉系统的硬件包括虚拟现实(VR)头戴式显示器、标记式动作捕捉系统和VR动作控制器。VR头戴式显示器通过内置的四个红外摄像头(72–120 Hz)实现手部追踪功能。这些数据被从设备中提取出来用于运动学分析。标记式动作捕捉系统由服务器、视场角为60°的摄像头、发光二极管(LED)标记点以及校准装置组成。为了精确捕捉空间信息,摄像头的视场需要轻微重叠。在实验过程中,特定的捕捉区域由八个摄像头(480 Hz)环绕,其中四个安装在天花板上,四个放置在地面。该系统在实验前已完成校准与对齐。由于能够为临床和科研应用提供高精度的运动学数据,标记式动作捕捉系统可能更受青睐。VR动作控制器包含一个光学手部追踪模块,可捕捉手部和手指的运动。控制器配备两个640 × 240像素的近红外摄像头(120 Hz),可在距离设备最远60 cm的范围内、视场角为140 × 120°的区域内实现运动追踪。该设备在运动过程中被连接至VR头戴式显示器或固定于头部上方。使用三维计算机图形开发软件来可视化手部追踪过程,并从VR环境中采集数据。无标记与标记式动作捕捉系统的数据均通过自定义软件程序脚本进行采集和保存。示例软件程序脚本可访问以下网址: https://www.dropbox.com/sh/7se5lih4noxj584/AACqFDZytpDm-L8jAULFwfTHa?dl=0。
可能的设备替代方案
本方案中使用了无线双极表面肌电图(EMG)电极,但也可采用其他类型的EMG技术(如有线设备等)。如果使用材料表中所述的标准商用传感器,则可使用配套的数据采集(DAQ)软件,替代自定义的软件脚本(采样率为2,000 Hz)。如果使用其他类型的EMG传感器,则应同时使用与该系统兼容的软件。
与通过线缆将VR头显连接到计算机不同,该VR头显具备在设备内部存储交互式环境的能力。在未来用于居家康复的应用中实现这一功能,将对患者有利。此处使用的VR头显可替换为其他沉浸式VR头显。但在替换前,需验证其与游戏开发软件的兼容性。
可使用其他开发软件来创建本方案中所述的虚拟环境和任务。此外,也可采用已转化为虚拟现实(VR)形式的其他临床评估方法替代此处所示的改良版箱块测试(例如,动作研究上肢测试(ARAT)或分级修订的力量、感觉和抓握能力评估(GRASSP))。尽管箱块测试可用于评估多种神经系统损伤,但使用其他临床任务将有助于评估其他类型的运动障碍。例如,GRASSP主要用于评估脊髓损伤患者,而ARAT最常用于评估因皮质损伤导致的偏瘫。虚拟评估也可在无软件程序脚本控制的情况下独立进行,但需另行考虑数据采集(DAQ)及测试过程的控制问题。在技能评估方面,可使用实体的箱块测试(BBT)替代在虚拟现实中开发的任务26。使用真实设备时,需采用替代性的运动捕捉技术,而非通过VR头显记录的手部追踪数据。
可采用其他可靠的标记物或无标记运动捕捉方法来追踪手部运动学。例如,基于虚拟现实(VR)的运动捕捉可用于简化实验设置,同时仍能获取必要的手部追踪数据以提取运动学信息。本研究所使用的标记物运动捕捉系统包含用于校准实验运动捕捉空间和控制相机运行的软件(采样率为 480 Hz)。应根据所选用的替代运动捕捉技术,配合使用相应的配套软件。
不同的计算机如图1所示,每台计算机运行不同的硬件组件。一台高性能计算机即可运行所有用于数据采集和虚拟现实(VR)的软件。在本文所述的实验方案中,使用三台独立的计算机需要进行数据同步。跨设备的时间同步对于肌电图(EMG)、运动学和力数据获得有意义的结论至关重要。采用基于内置datetime函数的自定义软件程序脚本,在任务开始时记录每个系统的通用时间。关键的是,所有计算机必须连接到同一网络,这些脚本才能正常运行。使用datetime记录起始时间后,数据采集(DAQ)脚本利用tic和toc函数在试验过程中递增计时。这些函数的时间精度约为0.000001秒,理论上可支持高达1,000 kHz的数据记录频率。在我们的实验设置中,最高采样频率为30 kHz,远低于该方法在跨设备记录和时间同步方面的最大能力。我们使用Python开发的传输控制协议/网际协议(TCP-IP)消息传递应用29,根据IP地址在VR环境与DAQ应用程序之间传输数据。
除了确保时间同步外,同步以不同采样频率采集的数据也至关重要。其中两台计算机被手动启动,用于采集运动捕捉数据(480 Hz)和记录肌电图(EMG)数据(2000 Hz)。以往研究曾利用定制的同步电路,在试验的关键时间点向各系统发送共同事件(例如,数据记录开始时发送一个同步脉冲,结束时再次发送)30。本研究中,通过使用软件程序的 datetime、tic 和 toc 函数,无需额外硬件即可实现同步。此处使用的商用 TCP-IP 消息传递应用程序还支持系统间的持续通信。这种跨系统同步时间和数据采集频率的框架,也有助于为后续高级事后分析一致地组织数据。
本文所述实验方案具有高度可定制性,可根据临床或研究团队的不同需求进行调整,适用于临床环境以及家庭/远程场景。尽管我们描述了在虚拟现实(VR)中使用改良版抓取箱测试(BBT)对肌肉活动和运动学进行评估的方法,但类似的设置也可用于其他临床测试,甚至可简化以获取更少的数据集。例如,若仅需运动学数据,则可省略肌电图(EMG)和力传感器;仅采集运动学数据时,只需使用动作捕捉系统即可。此外,还可加入脑电图(EEG)或心电图(ECG)等其他硬件设备以记录额外数据。在肌电记录方面,可采用高密度表面肌电或针电极肌电替代标准表面肌电电极,以获取更精确的肌肉活动数据31,32。此外,也可采用其他功能性临床测试,如动作研究量表(ARAT)或格拉斯哥上肢感觉运动评估(GRASSP),以评估不同患者群体的运动功能障碍。尽管本文描述的设置主要用于科研目的,以更精确地量化虚拟现实中运动功能障碍,但我们的目标是开发类似系统,实现对患者的远程监测与康复治疗。我们预计,该方案可借助配备手部动作追踪功能的标准消费级VR眼镜,结合可穿戴式肌电记录设备,实现便捷的转化应用。在后续研究中,我们计划进一步优化该方案,使其适用于家庭环境,通过整合一种正在研发的低成本、可穿戴、高密度肌电袖套,提升其实用性。
与传统的在诊所或康复中心进行的物理治疗或作业治疗相比,虚拟现实(VR)康复具有诸多潜在优势。尽管本文所述方案主要用于研究目的,但虚拟评估方法未来有望通过市售设备实现远程实施,而无需依赖昂贵的专业医疗设备。此外,VR 系统能够对手部运动进行定量追踪,从而提供有关运动质量的深入信息,而这一点在常规评估中可能难以实现33,34。VR 环境中的运动与真实世界任务中运动的可比性仍是当前深入研究的课题,未来的研究成果将影响 VR 在康复中的应用方式。本文描述的是一种灵活的实验设置,利用 VR 引导标准化动作,并获取个体的运动学和肌电图(EMG)数据。采用该设置开展的研究所获得的数据,还可能揭示个体在虚拟环境中的运动特征,以及部分受试者为何感觉 VR 更具沉浸感的潜在机制。这一点在将现实生活中的临床评估转化为 VR 环境时尤为关键。
在本实验方案的设置与实施过程中,多个步骤必须严格监控,以获得高质量且准确的数据。其中最重要的是肌电图(EMG)传感器的正确放置。要获得信噪比高、清洁准确的EMG数据,必须将传感器置于选定肌肉肌腹上方经过清洁且无毛发的皮肤上27。同样,若使用标记点运动捕捉系统,则必须将标记点精确放置于骨性标志处,以可靠地采集用于计算目标关节角度的数据。与EMG传感器相比,运动捕捉标记点的方向具有一定的灵活性,但定义空间中刚体位置时,应始终使用至少三个不共线的点35。某些计算关节角度的技术,例如基于模型的逆向动力学方法,要求标记点的放置位置必须精确。若采用此方法,实验中标记点的位置应与模型中的位置相匹配36。用于逆向动力学计算的肌肉骨骼建模软件通常内置了将模型与实验标记点位置进行匹配的计算功能。斯坦福大学开发的OpenSim平台37常被用于此类分析。在整个实验任务过程中,应持续监控EMG传感器和标记点的固定情况,以确保记录到高质量的数据。
如果本方案获得的数据存在噪声,应重点排查以下几个步骤。首先,肌电传感器放置不当可能导致数据噪声,需进行确认。为解决此问题,如前所述,在安装肌电传感器前对皮肤进行适当准备至关重要。此外,若标记点移出摄像机的视野范围,可能导致运动捕捉数据质量下降。短暂的追踪点丢失可通过插值法修复,但如果标记点持续无法传输准确的位置数据,则可能存在更严重的根本性问题。若某个单一标记点反复丢失,可能表明该标记点被受试者的动作遮挡,或已移出摄像机的捕捉范围。此外,摄像机校准不良可能导致多个标记点同时失效。在此情况下,最佳做法是将受试者及测试设备移出实验区域后,对整个运动捕捉系统进行全面重新校准。同时,应确保使用充足的照明,因为光线不足的环境可能影响高质量运动捕捉数据的获取。
本方案存在若干局限性。首先,此处所示的实验装置需要使用多个动作捕捉摄像头。然而,本方案的目的是在开发出可由患者独立完成的完全远程临床评估之前,采集高分辨率数据,以更精确地量化虚拟现实(VR)中的运动功能缺陷。此外,在虚拟现实中执行的任务缺乏触觉反馈。这一点值得注意,因为仅触觉反馈本身即可改变抓握力的大小38,39。当任务在虚拟环境中执行而非使用实体设备时,这可能会影响肌肉激活或运动学参数。如果认为触觉反馈至关重要(例如,患者同时存在感觉功能障碍),则可引入触觉机器人以模拟触觉反馈。尽管存在这一局限性,我们仍预计,从本方案所述装置获得的数据对于量化运动障碍患者在纯虚拟现实任务中的运动学变化和肌肉活动具有关键作用,这将有助于将此类临床测试改进为适用于家庭环境的版本。本方案的另一局限性在于测试过程中每次仅呈现一个方块。在标准的九孔插板测试(BBT)中,初始时将150个木块放置于盒子的一个隔间内。而本改良版BBT旨在通过模拟同一个虚拟位置重复生成单个方块的方式,提高所记录的动作捕捉和肌电图(EMG)数据的可重复性。因此,VR中实施的改良版BBT可能是一项更为简化的任务。在未来的研究中,重要的是使VR中的改良版BBT尽可能与标准BBT的设置保持一致,以确保其内容效度。
披露
作者声明无利益冲突。
致谢
本研究工作由美国国防部卫生事务助理部长办公室通过战伤军人神经肌肉骨骼损伤修复研究计划(RESTORE)资助,资助编号为 W81XWH-21-1-0138。文中观点、解释、结论和建议均为作者个人意见,不一定代表美国国防部的立场,亦不构成其认可。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 无扶手椅 | N/A | 供受试者就座的椅子应为无扶手设计,以避免对其手臂活动造成干扰。 | |
| 计算机 | Dell Technologies | 使用三台计算机以配合数据采集设备。 | |
| Leap Motion 控制器 | Ultraleap | 一种光学手部追踪模块,可捕捉手部及手指的运动。该控制器配备两个640 x 240像素的近红外摄像头(120 Hz),能够追踪设备上方最远60 cm范围内、视场角为140 x 120°的空间内的运动。该设备可连接至VR头显,或在运动过程中固定于头部上方。 | |
| MATLAB | MathWorks, Inc. | 用于开发自定义数据采集软件的编程平台 | |
| Oculus Quest 2 | Meta | 具备手部追踪功能的沉浸式虚拟现实头显,内置4个红外摄像头(72–120 Hz)。可使用其他类似设备替代(例如 HTC Vive、HP Reverb、PlayStation VR)。 | |
| Oculus Quest 2 连接线缆 | Meta | 用于将头显连接至存储VR游戏的计算机 | |
| PhaseSpace 动作捕捉系统 | PhaseSpace, Inc. | 一种基于标记点的动作捕捉系统,包含服务器、视场角为60°的摄像头、发光二极管(LED)标记点以及校准装置 | |
| Trigno 无线系统 | Delsys, Inc. | 由 Delsys 公司生产,包含肌电图(EMG)、加速度计、力传感器、基站及采集软件。使用 Trigno-MATLAB 应用程序编程接口(API)开发了自定义记录软件。 | |
| UnReal Engine 4 | Epic Games | 用于在虚拟现实中创建并运行改进版方盒方块任务的软件 |
参考文献
- Rosenbaum, D. A. Human motor control. , Elsevier Inc. (2010).
- Kalsi-Ryan, S., Curt, A., Fehlings, M., Verrier, M. Assessment of the hand in tetraplegia using the Graded Redefined Assessment of Strength, Sensibility and Prehension (GRASSP): impairment versus function. Topics in Spinal Cord Injury Rehabilitation. 14 (4), 34-46 (2009).
- Kalsi-Ryan, S., et al. The Graded Redefined Assessment of Strength Sensibility and Prehension: reliability and validity. Journal of Neurotrauma. 29 (5), 905-914 (2012).
- Menorca, R. M. G., Fussell, T. S., Elfar, J. C. Nerve physiology. Hand Clinics. 29 (3), 317-330 (2013).
- Spinal cord injury. National Institute of Neurological Disorders and Stroke. , Available from: https://www.ninds.nih.gov/health-information/disorders/spinal-cord-injury (2023).
- Peripheral neuropathy. National Institute of Neurological Disorders and Stroke. , Available from: https://www.ninds.nih.gov/health-information/patient-caregiver-education/fact-sheets/peripheral-neuropathy-fact-sheet (2023).
- Statistics: Get informed about Parkinson's disease with these key numbers. Parkinson's Foundation. , Available from: https://www.parkinson.org/understanding-parkinsons/statistics (2023).
- Virani, S. S., et al. Heart disease and stroke statistics-2021 update: a report from the American Heart Association. Circulation. 143 (8), e254(2021).
- Hsieh, Y., et al. Responsiveness and validity of three outcome measures of motor function after stroke rehabilitation. Stroke. 40 (4), 1386-1391 (2009).
- Van Der Lee, H., Beckerman, H., Lankhorst, G. J., Bouter, L. M. The responsiveness of the action research arm test and the Fugl-Meyer assessment scale in chronic stroke patients. Journal of Rehabilitation Medicine. 33 (3), 110-113 (2001).
- Duncan, P., et al. Randomized clinical trial of therapeutic exercise in subacute stroke. Stroke. 34 (9), 2173-2180 (2003).
- Saposnik, G., et al. Efficacy and safety of non-immersive virtual reality exercising in stroke rehabilitation (EVREST): a randomised, multicentre, single-blind, controlled trial. The Lancet Neurology. 15 (10), 1019-1027 (2016).
- Wolf, S. L., et al. The EXCITE stroke trial: Comparing early and delayed constraint-induced movement therapy. Stroke. 41 (10), 2309-2315 (2010).
- Krakauer, J. W., Carmichael, S. T. Broken movement: the neurobiology of motor recovery after stroke. , The MIT Press. Cambridge, MA. (2017).
- Pollock, A., et al. Interventions for improving upper limb function after stroke. Cochrane Database of Systematic Reviews. 2014 (11), (2014).
- Olesh, E. V., Yakovenko, S., Gritsenko, V. Automated assessment of upper extremity movement impairment due to stroke. PLoS ONE. 9 (8), e104487(2014).
- Gritsenko, V., et al. Feasibility of using low-cost motion capture for automated screening of shoulder motion limitation after breast cancer surgery. PLOS ONE. 10 (6), e0128809(2015).
- Thomas, A. B., Olesh, E. V., Adcock, A., Gritsenko, V. Muscle torques and joint accelerations provide more sensitive measures of poststroke movement deficits than joint angles. Journal of Neurophysiology. 126 (2), 591-606 (2021).
- De Luca, C. Electromyography. Encyclopedia of Medical Devices and Instrumentation. , (2006).
- Lin, C. -J., Guo, L. -Y., Su, F. -C., Chou, Y. -L., Cherng, R. -J. Common abnormal kinetic patterns of the knee in gait in spastic diplegia of cerebral palsy. Gait & Posture. 11 (3), 224-232 (2000).
- Lin, J., Shah, D., McCracken, C., Verma, S. Quantitative EMG in Duchenne muscular dystrophy (P6.328). Neurology. 86, (2016).
- EMG test for neuromuscular disease. Brigham and Women's Hospital. , Available from: https://www.brighamandwomens.org/medical-resources/emg-test (2023).
- Kuthe, C. D., Uddanwadiker, R. V., Ramteke, A. A. Surface electromyography based method for computing muscle strength and fatigue of biceps brachii muscle and its clinical implementation. Informatics in Medicine Unlocked. 12, 34-43 (2018).
- Holtermann, A., Grönlund, C., Karlsson, J. S., Roeleveld, K. Motor unit synchronization during fatigue: Described with a novel sEMG method based on large motor unit samples. Journal of Electromyography and Kinesiology. 19 (2), 232-241 (2009).
- Kim, H., Lee, J., Kim, J. Electromyography-signal-based muscle fatigue assessment for knee rehabilitation monitoring systems. Biomedical Engineering Letters. 8 (4), 345-353 (2018).
- Mathiowetz, V., Volland, G., Kashman, N., Weber, K. Adult norms for the box and block test of manual dexterity. American Journal of Occupational Therapy. 39 (6), 386-391 (1985).
- Hermens, H. J., Freriks, B., Disselhorst-Klug, C., Rau, G. Development of recommendations for SEMG sensors and sensor placement procedures. Journal of Electromyography and Kinesiology. 10 (5), 361-374 (2000).
- Yough, M. Advancing medical technology for motor impairment rehabilitation: Tools, protocols, and devices. Graduate Theses, Dissertations, and Problem Reports. , (2023).
- Velliste, M., Perel, S., Spalding, M. C., Whitford, A. S., Schwartz, A. B. Cortical control of a prosthetic arm for self-feeding. Nature. 453 (7198), 1098-1101 (2008).
- Talkington, W. J., Pollard, B. S., Olesh, E. V., Gritsenko, V. Multifunctional setup for studying human motor control using transcranial magnetic stimulation, electromyography, motion capture, and virtual reality. Journal of Visualized Experiments. (103), e52906(2015).
- Murillo, C., et al. High-density electromyography provides new insights into the flexion relaxation phenomenon in individuals with low back pain. Scientific Reports. 9 (1), 15938(2019).
- Péter, A., et al. Comparing surface and fine-wire electromyography activity of lower leg muscles at different walking speeds. Frontiers in Physiology. 10, 1283(2019).
- Isenstein, E. L., et al. Rapid assessment of hand reaching using virtual reality and application in cerebellar stroke. PLOS ONE. 17 (9), e0275220(2022).
- Varela-Aldás, J., Buele, J., López, I., Palacios-Navarro, G. Influence of hand tracking in immersive virtual reality for memory assessment. International Journal of Environmental Research and Public Health. 20 (5), 4609(2023).
- Robertson, D., et al. Human kinetics. Research methods in biomechanics. , Champaign, IL. (2004).
- Dunne, J. J., Uchida, T. K., Besier, T. F., Delp, S. L., Seth, A. A marker registration method to improve joint angles computed by constrained inverse kinematics. PLOS ONE. 16 (5), e0252425(2021).
- Delp, S. L., et al. OpenSim: Open-source software to create and analyze dynamic simulations of movement. IEEE Transactions on Biomedical Engineering. 54 (11), 1940-1950 (2007).
- Naceri, A., Gultekin, Y. B., Moscatelli, A., Ernst, M. O. Role of tactile noise in the control of digit normal force. Frontiers in Psychology. 12, 612558(2021).
- Wottawa, C. R., et al. The role of tactile feedback in grip force during laparoscopic training tasks. Surgical Endoscopy. 27 (4), 1111-1118 (2013).
重印与许可
