本方案介绍了一例针对十二指肠狭窄患者进行的机器人辅助部分十二指肠切除术,并行原位侧侧十二指肠-空肠重建术,该患者十二指肠狭窄长度为5 cm。该手术在因十二指肠息肉接受内镜下黏膜切除术(EMR)后,于十二指肠第三段(D3)实施。
本文内容
摘要
摘要
十二指肠狭窄是一种可由多种疾病引起的病症,病因可分为内在性因素(如肿瘤和炎症性狭窄)和外在性因素(如胰腺假性囊肿、肠系膜上动脉综合征及异物)。目前的治疗方法包括内镜治疗(如内镜下切除和支架置入)以及外科手术治疗(如十二指肠切除术、胰十二指肠切除术和胃肠道旁路手术)。由于机器人辅助微创手术具有减轻手术应激反应、减少术中出血量和术后疼痛的优势,同时其器械与三维视觉系统有助于精细解剖和腹腔内缝合操作,从而缩短功能恢复时间并减少住院天数,因此正日益受到重视。本文报道一例75岁女性患者,因5 cm大小的腺瘤伴局灶高级别上皮内瘤变,接受机器人辅助D3段部分十二指肠切除术,并行原位侧侧十二指肠-空肠吻合术。
引言
部分十二指肠切除术的适应证较少且非常特定,主要适用于无法通过内镜切除的胃肠道间质瘤(GIST)、早期十二指肠癌以及十二指肠腺瘤的治疗。部分十二指肠切除术作为一种替代更侵入性手术(如胰十二指肠切除术)的方法,其临床意义日益凸显。由于胆道、胰腺与胃肠道交界处解剖结构复杂,加之十二指肠具有特殊的生理功能,使得外科医生在手术中处理该区域时面临较大困难。因此,与任何复杂的外科技术一样,难以就手术方式的选择达成共识1,2。鉴于其手术复杂性和严格的适应证,部分十二指肠切除术应仅在具备开展胰十二指肠切除术经验的医疗中心进行。
近几十年来,机器人辅助的微创手术迅速发展,旨在与开放手术相比减轻疼痛并加快术后恢复。如今,在进行部分十二指肠切除术时,采用Roux-en-Y吻合方式进行重建是可行且可靠的。尽管对病变十二指肠行部分切除后,采用侧侧十二指肠-空肠吻合术似乎同样有效,但该方法的技术难度和手术结果尚未被详细描述2,3。
我们报道一例75岁女性患者,该患者因一个5 cm且伴有局灶性高级别异型增生的腺瘤接受了内镜下黏膜切除术(EMR),术后出现反应性狭窄。由于患者存在严重吞咽困难,内镜治疗无法解除狭窄,且狭窄部位与Vater壶腹无关联(胰胆管系统无梗阻),多学科团队决定对该患者实施机器人辅助D3段部分十二指肠切除术,并行原位侧-侧十二指肠-空肠吻合术。
方案
本方案遵循阿姆斯特丹大学医学中心的伦理指南。已从患者处获得本文及视频的知情同意。
1. 术前管理
- 术前进行CT扫描成像,以评估十二指肠狭窄的定位、范围及其与Vater壶腹的关系(图1)。
- 行食管胃十二指肠镜检查,描述狭窄情况及其位置。病变必须部分或完全阻塞十二指肠管腔,导致内镜无法继续通过,无法完成根治性内镜治疗(图2)。在狭窄前方的黏膜下层用染色标记法放置一个约1 cm的小标记,以便术中识别病变部位。
- 评估手术入路的适应证及相对禁忌证(严重狭窄导致吞咽困难、疼痛、营养不良;疾病是否适合内镜治疗;十二指肠狭窄部位远离且位于Vater壶腹远端;无腹部手术史;以及更广泛而言,D3段十二指肠内任何可通过部分十二指肠切除术治疗的良性、癌前或恶性局部病变)。
2. 麻醉、患者体位摆放及安全核查程序
- 在麻醉医师的协助下,对患者实施全身麻醉。
- 将患者置于截石位。将右臂沿身体侧方放置于臂板上,左臂置于90°屈曲外展位。将手术台向患者左侧倾斜20°,并调整为20°反向特伦德伦堡位。
- 按照医疗机构要求执行安全核查程序(如患者姓名、出生日期、手术类型、预防性抗生素治疗等),并使用氯己定外科消毒液及手术铺巾建立无菌区域。
3. 建立气腹及穿刺套管放置
- 在左侧锁骨中线肋缘下方 2 cm 处的 Palmer 点插入气腹针,以建立气腹。然后注入 CO2 至压力达 10–12 mm。
- 气腹建立后,标记套管针的位置,并按照 图 3 所示放置套管针(4 个机器人套管针,2 个(12 mm)腹腔镜床旁手术者套管针)。
- 首先,从脐右侧 2 cm 处一点向胆囊左侧的肋缘画一条线。沿此线自肋缘向下 11–12 cm 处,标记机器人镜头套管针位置,编号为 3。
- 在套管针 3 左右两侧各 7 cm 处,分别标记套管针 2 和 4。
- 在套管针 2 的头外侧 7 cm 处标记套管针 1。
注意:此为机器人辅助胰十二指肠切除术的匹兹堡入路4,5,6。然而,该手术也可仅使用一个腹腔镜套管针完成,后续可用于标本取出。
4. 套管针放置
- 在Palmer点使用与CO2气源连接的Verres针进行气腹建立。在脐右侧,距机器人穿刺套管2和3均为7 cm处,放置一个12 mm的术者侧套管。
- 检查并拔出Veress针后,按照标记位置放置四个8 mm机器人穿刺套管。
- 在距套管3和4均为7 cm处,放置第二个12 mm术者侧套管。
注意:确保所有套管之间的距离均约为7 cm。
5. 分子对接
- 将机器人安装在患者右肩上方,并将机器人手臂与机器人套管针对接。
注意:最终手术设置如图3和图4所示。为便于在患者右侧放置大型独立式3D显示屏,应使机器人从头侧方向、经患者肩部上方进入。为便于床旁外科医生保持舒适的操作姿势,应确保该医生在套管针位于头侧位置的情况下就座,并且显示屏位置适宜。
6. Treitz 松解术
- 将大网膜和结肠向膈肌方向推移,使其移出手术视野。
- 通过屈氏韧带从腹膜后腔辨认第一段空肠袢。
- 使用第4臂的机器人电钩和腹腔镜血管闭合器,解剖屈氏韧带左侧,游离出十二指肠最远端部分及空肠起始段与主动脉之间的组织。
7. 升结肠和肝曲游离
- 通过肝结肠韧带进行隧道式分离,以保护血管结构。
- 使用机器人电钩(位于第4臂)和腹腔镜闭合装置游离肝曲和升结肠。
注意:需注意右结肠动脉是否存在血管变异。
8. 胰头的识别与游离
- 使用机器人电钩和腹腔镜闭合装置,从远端向近端游离十二指肠及胰头,完成柯赫尔(Kocher)手法。操作时,在十二指肠右侧缘切开腹膜,并将十二指肠和胰头向患者左侧牵拉7。
- 将空肠袢牵引至腹膜后腔。
9. 十二指肠切除术
- 将肠袢在距黏膜下标记处远端10 cm的位置进行钉合。
- 使用腹腔镜闭合装置,通过对肠系膜进行安全且可行的解剖,将十二指肠从其肠系膜上分离。
- 在黏膜下标记水平处对十二指肠进行钉合,并确保将标记包含在切除标本内。也可使用机器人腔内钉合器。
注意:病灶距离法特壶腹的最小距离应为5 cm。在其他情况下(例如2–5 cm),可经法特壶腹插入 Fogarty 球囊导管。术中可通过内镜确认该操作。
10. 十二指肠-空肠吻合术
- 使用机器人剪刀结合电凝技术,在十二指肠和空肠残端的对系膜缘处制作两个小切口。
- 使用带有血管钉仓(白色钉仓)的腔内吻合器,行60 mm的侧侧空肠-空肠吻合术。
- 用两层连续缝合的4-0缝线(约15 cm)关闭剩余的吻合口开口。
11. 引流管放置
- 若吻合器误击发或肠液意外污染腹腔,应放置引流管。
注意:本例患者未放置引流管。该患者接受的是择期手术,术中无特殊事件,因此无需放置引流管。
12. 术后管理
- 术后第1天清晨拔除鼻胃管。开始进食流质软食,并在24小时内逐步过渡至正常饮食。
- 术后第2、3、4天检测血清C反应蛋白(CRP)和白细胞水平。若第4天CRP较第3天升高,或术后病程出现不良变化(引流液性状异常、临床改善不充分),则行腹部CT或MRI扫描。
- 若患者临床状况良好、进食充分、无疼痛且CRP <150,可尽早出院。
注:该患者于术后第3天出院,几乎无疼痛,临床状况良好,CRP值为67 mg/L。
13. 出院后管理
- 在10-14天后进行随访医学检查。
结果
代表性结果见表1。手术时间为84分钟,术中失血量为20 mL。患者术后恢复顺利。术后第1天(POD1)清晨早期拔除鼻胃管(NGT)。患者于术后第2天(POD2)恢复进食,并于术后第3天(POD3)情况良好出院。病理学评估显示切除了一枚5 cm的腺瘤,伴有局灶性高级别异型增生,切缘阴性。
患者在术后两周复诊,主诉餐后疼痛,伴有呕吐发作及偶发性发热(T°< 38 °C)。她接受了CT扫描,结果显示腹腔内无液体积聚,肝脏、胰腺、胃和小肠均无受损迹象。图5 和 图6在随后的随访中,患者报告此前所述症状完全缓解。随后终止了外科随访。

图1:术前评估。 术前通过CT扫描评估十二指肠狭窄的位置和范围。请点击此处查看该图的放大版本。
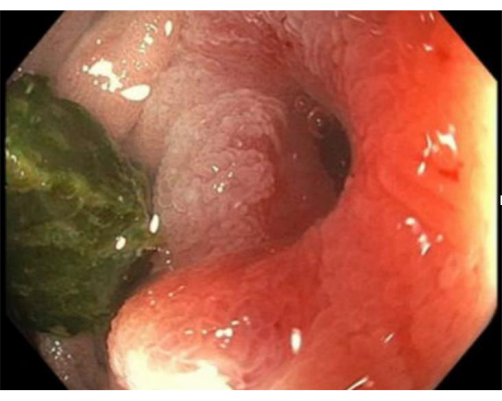
图2:术前评估。 术前胃镜检查用于描述狭窄的部位、位置及其与乏特壶腹的关系。 请点击此处查看此图的放大版本。

图3:套管穿刺器的放置。 红色:8 mm 机器人套管穿刺器,蓝色:12 mm 腹腔镜套管穿刺器,黄色:用于胃/肝拉钩的5 mm 套管穿刺器。 请点击此处查看该图的放大版本。
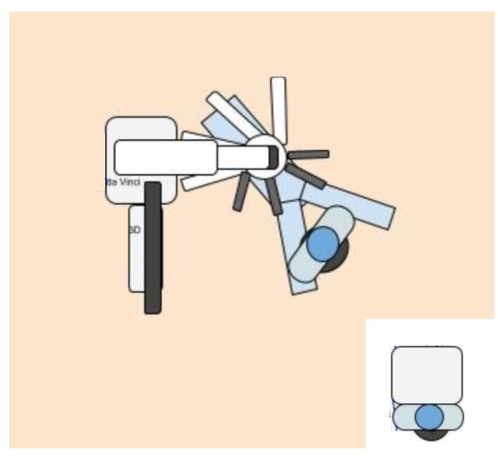
图 4:手术期间机器人的设置。 请点击此处查看此图的放大版本。
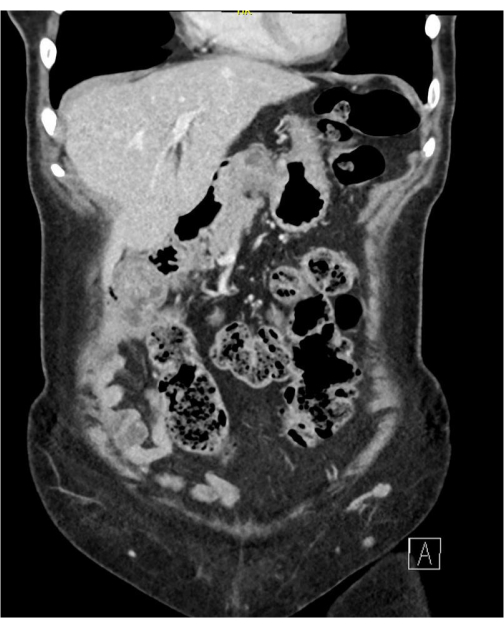
图 5:术后两周进行的冠状面CT扫描。 显示十二指肠-空肠吻合口水平的冠状面 请点击此处查看此图的放大版本。
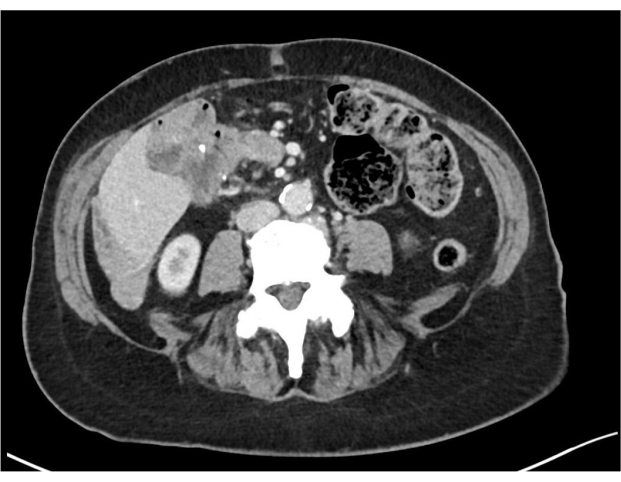
图6:术后两周进行的轴向平面CT扫描。 在十二指肠-空肠吻合口水平的轴向切面 请点击此处查看该图的放大版本。
| 术中情况 | |
| 手术时间,分钟 | 84 |
| 术中失血量,ml | 20 |
| 术后情况 | |
| 术后并发症 | 无 |
| 住院时间,天 | 4 |
| 出院时间,术后第几天 | 3 |
| 病理结果 | 5cm 腺瘤的根治性切除 高级别异型增生 |
表1:手术的代表性结果。
讨论
十二指肠狭窄可产生模糊且易混淆的症状,其严重程度主要与狭窄程度(部分狭窄、完全梗阻)相关,且常对早期诊断尝试具有抵抗性。鉴于潜在的解剖学复杂性,治疗方案的选择较为困难,若条件允许,应仅由具备资质的多学科团队(MDT)来实施。3,8,9 具有机器人辅助胰十二指肠切除术经验10,11.
进行适当的术前检查至关重要。事实上,内镜检查(如小肠镜和内镜超声检查(EUS))是评估狭窄范围及其与Vater壶腹关系的必要手段。在内镜操作过程中,在病灶近端黏膜下注射少量1 cm的墨汁标记,有助于术中定位并确保获得阴性手术切缘。
局限性切除的主要优势在于,有可能避免实施胰十二指肠切除术(PD)等侵入性手术,同时不增加术后并发症发生率,也不降低长期生存率12。基于这一原理,应考虑采用微创手术。实际上,腹腔镜和机器人辅助手术均可用于此类肠段切除术。然而,与腹腔镜手术相比,机器人手术具有多项优势。例如,高清三维视野有助于更清晰地观察并放大器械操作动作,而具有腕部活动功能的器械则比腹腔镜更便于在腹腔内进行缝合操作。
2021年,一项针对十二指肠胃肠道间质瘤患者的单中心回顾性研究报道,与开放手术相比,机器人手术在手术时间更短、术中出血更少以及手术切口更小方面具有优势2。由于技术难度较高,尤其是吻合操作方面的挑战,采用侧侧十二指肠-空肠吻合术进行病变十二指肠部分切除的术式仍存在争议2,3。实际上,部分胰十二指肠切除术通常联合采用Roux-en-Y吻合术,因其具有可行性和可靠性。然而应考虑到,与侧侧十二指肠-空肠吻合术相比,Roux-en-Y重建因多施行了一处吻合,可能导致胃肠道漏的风险增加。
就恶性疾病而言,手术方式的选择仍存在争议。一些外科医生倾向于采用胰十二指肠切除术,以降低残留病变的风险,尽管该术式会导致显著更高的术后发病率和死亡率13。除了较高的围手术期发病率和死亡率外,还必须考虑到胰十二指肠切除术主要用于治疗癌等晚期疾病,而晚期疾病本身具有较高的复发率14。最近有报道称,对于局限性十二指肠癌,实施有限范围的节段切除术似乎可获得与胰十二指肠切除术在统计学上相当的长期生存率,且并发症明显减少15。此外,术前特定因素,如肿瘤、淋巴结和转移(TNM)分期、组织学报告中的肿瘤分级以及术前放疗情况,似乎比切除术式更能可靠地预测患者预后15。
最近的一项系统评价报道,在胃癌相关性胃出口梗阻患者中,与胃空肠吻合术相比,内镜下支架置入术与多种积极结局相关,包括住院时间缩短、术后死亡率降低以及症状缓解更快,尽管两者的获益和并发症发生率相似16。然而,在预期生存期较长的患者中,支架置入后梗阻症状复发的可能性显著更高17。这一情况可能促使临床更充分地考虑手术治疗方案,以避免需要再次进行内镜干预。
该手术技术的主要局限性在于识别病变肠段。实际上,仅能依靠一个微小的墨水标记来确定病变位置并进行切除。然而,墨水可能在黏膜下层过度扩散,导致整个肠段被染色,从而几乎无法辨认正确的切除范围。为了降低这一风险,墨水标记应尽可能小,并且应在内镜检查前告知负责的胃肠病医生这一要求。
总之,机器人辅助下部分十二指肠切除术联合一期侧侧十二指肠-空肠吻合术是可行的,尤其适用于良性疾病患者(如炎症性十二指肠狭窄)以及在高度专业化的医疗中心开展时。未来还需更大规模的前瞻性研究来验证该术式的安全性和有效性。
披露
作者无任何利益冲突需要披露
致谢
本临床研究由HPB-Amsterdam和F de Graaf以及阿姆斯特丹大学医学中心(Amsterdam UMC)的手术室提供支持。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 系统 | |||
| 达芬奇外科医生控制台 | IS | SS999 | 用于控制手术机器人。 |
| da Vinci 视觉推车 | IS | VS999 | 视觉推车容纳先进的视觉与能量技术,并提供达芬奇系统各组件之间的通信功能 |
| 达芬奇 Xi | IS | K131861 | 手术机器人: ’患者侧车’ |
| 仪器 | |||
| 眼镜蛇肝拉钩 Diamond-Flex | CareFusion | 89-6216 | 牵拉肝脏以充分暴露手术区域。 |
| da Vinci Xi 内窥镜配摄像头,8 mm,30度° | IS | 470027 | 达芬奇机器人的摄像头。 |
| ENDOEYE 刚性视频腹腔镜,10 mm,30°° | Olympus | WA50042A | 观察腹腔内情况。 |
| ENDOWRIST 窗孔型双极电凝钳 | IS | 470205 | 用于分离和凝固 |
| ENDOWRIST 热剪刀 | IS | 470179 | 用于切割和凝固。 |
| ENDOWRIST Mega SutureCut 缝合剪针持器 | IS | 470309 | 用作持针器。 |
| ENDOWRIST 永久性电钩 | IS | 470183 | 用于凝固。 |
| ENDOWRIST PROGrasp 钳 | IS | 470093 | 用于分离组织。 |
| LigaSure Maryland 钳口 | Medtronic | LF1937 | 用于血管封闭 |
| 缝合线 | |||
| Vicryl 2-0 x2 | |||
| V-loc 倒刺缝线 4-0 15 cm ×2 | |||
| Monocryl 4-0 ×2 | |||
| 吻合器 | |||
| Echelon 60mm 白色钉仓 | Ethicon | GST60W | 用于缝合 |
参考文献
- Lee, S. Y., et al. Surgical strategy and outcomes in duodenal gastrointestinal stromal tumor. Annals of Surgical Oncology. 24 (1), 202-210 (2017).
- Zhou, Z. -P., et al. Robotic resection of duodenal gastrointestinal stromal tumour: Preliminary experience from a single centre. World Journal of Gastrointestinal Oncology. 13 (7), 706-715 (2021).
- McGuirk, M., Gachabayov, M., Gogna, S., Da Dong, X. Robotic duodenal (D3) resection with Roux-en-Y duodenojejunostomy reconstruction for large GIST tumor: Step by step with video. Surgical Oncology. 36, 130(2021).
- Nota, C. L., et al. Developing a robotic pancreas program: the Dutch experience. Journal of Visualized Surgery. 3, 106(2017).
- Hogg, M. E., et al. Mastery-based virtual reality robotic simulation curriculum: the first step toward operative robotic proficiency. Journal of Surgical Education. 74 (3), 477-485 (2017).
- Tam, V., et al. Robotic pancreatoduodenectomy biotissue curriculum has validity and improves technical performance for surgical oncology fellows. Journal of Surgical Education. 74 (6), 1057-1065 (2017).
- Niederle, B. V. Surgery of the Biliary Tract. , Springer Netherlands. Dordrecht. (1981).
- Marano, A., et al. Robotic treatment for large duodenal gastrointestinal stromal tumor. Annals of Surgical Oncology. 27 (4), 1101-1102 (2020).
- Thomas, J., Abraham, K., Osilli, D., Mukherjee, S. Adult distal duodenal obstruction: a diagnostic and therapeutic challenge. Cureus. 14 (4), e24095(2022).
- Emmen, A. M. L. H., et al. Impact of shifting from laparoscopic to robotic surgery during 600 minimally invasive pancreatic and liver resections. Surgical Endoscopy. 37 (4), 2659-2672 (2023).
- Zwart, M. J. W., et al. Outcomes of a multicenter training program in robotic pancreatoduodenectomy (LAELAPS-3). Annals of Surgery. 276 (6), e886-e895 (2022).
- Chok, A. -Y., Koh, Y. -X., Ow, M. Y. L., Allen, J. C., Goh, B. K. P. A systematic review and meta-analysis comparing pancreaticoduodenectomy versus limited resection for duodenal gastrointestinal stromal tumors. Annals of Surgical Oncology. 21 (11), 3429-3438 (2014).
- Lau, J. Y., et al. Through-the-scope balloon dilation for pyloric stenosis: long-term results. Gastrointestinal Endoscopy. 43 (2 Pt 1), 98-101 (1996).
- Shen, Z., et al. Pancreaticoduodenectomy versus limited resection for duodenal gastrointestinal stromal tumors: a systematic review and meta-analysis. BMC Surgery. 19, 121(2019).
- Cloyd, J. M., Norton, J. A., Visser, B. C., Poultsides, G. A. Does the extent of resection impact survival for duodenal adenocarcinoma? Analysis of 1,611 cases. Annals of Surgical Oncology. 22 (2), 573-580 (2015).
- Nagaraja, V., Eslick, G. D., Cox, M. R. Endoscopic stenting versus operative gastrojejunostomy for malignant gastric outlet obstruction-a systematic review and meta-analysis of randomized and non-randomized trials. Journal of Gastrointestinal Oncology. 5 (2), 92-98 (2014).
- Jeurnink, S. M., van Eijck, C. H. J., Steyerberg, E. W., Kuipers, E. J., Siersema, P. D. Stent versus gastrojejunostomy for the palliation of gastric outlet obstruction: a systematic review. BMC Gastroenterology. 7, 18(2007).
重印与许可
