我们报告了一种利用无人机(UAV)遥感数据评估入侵植物生物量并获取其空间分布的详细方法。该方法在开展入侵植物危害评估和早期预警方面具有重要应用价值。
本文内容
摘要
摘要
本文报道了一种基于无人机遥感与计算机视觉技术估算入侵植物生物量的方法的详细步骤。为从研究区域采集样本,我们准备了样方装置以实现采样点的随机化。通过无人机与相机构建了无人航拍相机系统,利用自动导航获取研究区域连续的RGB图像。航拍完成后,收集样方内的地上生物量,并对所有样本进行标记和封装。对样本数据进行处理,将航拍图像分割为280 × 280像素的小图像,构建图像数据集。采用深度卷积神经网络对研究区域内Mikania micrantha的分布进行映射,并获取其植被指数。所采集的生物样本经烘干处理后,记录干重作为实地验证的生物量真值。通过从样本图像中提取植被指数作为自变量,并结合实地生物量作为因变量,利用K近邻回归(KNNR) 构建入侵植物生物量回归模型。结果表明,该方法能够准确预测入侵植物的生物量。通过图像遍历生成了入侵植物生物量的精确空间分布图,可精准识别受入侵植物影响的高风险区域。综上所述,本研究展示了将无人机遥感与 机器学习技术相结合在估算入侵植物生物量方面的潜力,显著推动了入侵植物实时监测新技术与新方法的研究,为区域尺度上的智能化监测与危害评估提供了技术支撑。
引言
本方案中,基于无人机遥感与计算机视觉的入侵生物量估算方法能够反映入侵生物的分布情况,并预测其生物危害程度。对入侵生物的分布范围和生物量进行准确估算是防控这些生物的关键。一旦入侵植物定殖,可能破坏生态系统并造成巨大的经济损失。快速而准确地识别入侵植物并估算其关键生物量,是入侵植物监测与防控中的主要挑战。在本方案中,我们以薇甘菊(Mikania micrantha)为例,探索一种基于无人机遥感与计算机视觉的入侵植物生物量估算方法,为入侵植物的生态学研究提供新的思路与技术手段,推动入侵植物的生态研究与管理进程。
目前,Mikania micrantha 的生物量测定主要依靠人工采样1。传统的生物量测定方法需要投入大量人力和物力资源,效率较低,且受地形条件限制,难以满足Mikania micrantha区域生物量估算的需求。本方案的主要优势在于,提供了一种量化区域入侵植物生物量及其空间分布的方法,该方法无需考虑区域采样限制,并避免了人工调查的需要。
无人机遥感技术在植物生物量估算方面已取得一定成果,广泛应用于农业2,3,4,5,6,7、林业8,9,10,11和草地12,13,14。无人机遥感技术具有成本低、效率高、精度高和操作灵活等优势15,16,可高效获取研究区域的遥感影像数据;随后提取遥感影像的纹理特征和植被指数,为大范围植物生物量估算提供数据支持。当前植物生物量估算方法主要分为参数化模型和非参数化模型17。随着机器学习算法的发展,精度更高的非参数化机器学习模型已被广泛应用于植物生物量的遥感估算。Chen 等人18采用混合逻辑回归(MLR)、K近邻回归(KNNR)和随机森林回归(RFR)方法对云南省森林地上生物量进行估算,结果表明机器学习模型(特别是KNNR和RFR)优于MLR。Yan 等人19利用RFR和极端梯度提升(XGBR)回归模型,评估了使用不同变量组合估算亚热带森林生物量的精度。Tian 等人20采用11种机器学习模型对北部湾不同红树林物种的地上生物量进行估算,研究发现XGBR方法在估算红树林地上生物量方面更为有效。利用人机协同遥感进行植物生物量估算已成为成熟实践,然而国内外尚未见关于使用无人机对入侵植物Mikania micrantha进行生物量估算的报道。该方法在本质上不同于以往所有针对入侵植物(尤其是Mikania micrantha)的生物量估算方法。
总之,无人机遥感具有高分辨率、高效率和低成本的优势。在遥感图像特征变量提取中,将纹理特征与植被指数相结合可获得更优的回归预测性能。在植物生物量估算中,非参数模型相比参数模型能够获得更精确的回归模型。因此,为了精确计算入侵植物的零分布及其生物量,我们建议采用以下基于无人机遥感与计算机视觉技术的入侵植物生物量实验流程。
方案
1. 数据集的准备
- 选择研究对象
- 根据实验研究的重点选择测试样本,可考虑以下选项: Mikania micrantha 或其他入侵植物。
- 采集无人机图像
- 准备25-50个0.5 m×0.5 m的方形塑料框架,具体数量根据研究区域的大小而定。
- 采用随机取样方法,在研究区域内利用足够数量的生物量样本确定土壤取样点位置。将取样框水平放置于植被上方,完全覆盖植物,且各植物之间保持至少2 m的最小间距。
- 使用无人机和相机组成无人机遥感拍摄系统,如图所示 图1.
- 使用无人机在指定研究区域内规划航线。航线规划设置如图所示。 图2.
- 设置航向和旁向重叠率为70%,以2秒的均匀时间间隔拍摄照片,保持相机角度垂直于地面 90°,并将相机高度设置为30 m。这获得了研究区域连续的可见光图像数据,单幅图像分辨率为8256 x 5504像素,如图所示 图3.
- 将航拍影像存储以供后续使用Python软件进行生物量估算处理。
- 收集地上生物量
- 收集地上生物量 小花蔓泽兰 在完成无人机数据采集后,于每个样地内人工采集样本,装入袋中,并对每袋样本进行相应标记。
- 收集时 小花蔓泽兰,防止样地移动。首先,剪切 小花蔓泽兰 沿着样地的内边缘。
- 然后,切取根状茎的 小花蔓泽兰 从底部开始,清除混入的泥土、石块或其他植物。最后,将样品装袋并贴上标签。
- 将1.3.1步骤中采集的外来植物样品带回实验室。将所有采集的样品进行风干,以蒸发大部分水分。
- 为进一步去除风干样品中的水分,可使用烘箱。将温度设置为 55 °C干燥样品72小时,然后使用电子天平称量每个样品,并以克(g)为单位记录生物量数据。
- 将电子天平置于无干扰的环境中,称重、校准,然后继续称重。放置装有样品的袋子 小花蔓泽兰 在电子天平上等待读数稳定,并记录读数。
- 称量 小花蔓泽兰 每小时称重一次,直至质量不再变化,记录读数并减去袋子的重量,作为该样品的实测质量。使用以下公式计算入侵植物的地上生物量:

其中 B 代表生物量 小花蔓泽兰 克每平方米(g/m2),M 是所测得的重量 小花蔓泽兰,以克(g)为单位;S 对应样本样地的面积,单位为平方米(m²)2).
- 收集地上生物量 小花蔓泽兰 在完成无人机数据采集后,于每个样地内人工采集样本,装入袋中,并对每袋样本进行相应标记。
- 创建数据集
- 从原始无人机图像中提取与样本图像对应的RGB图像。使用Python编程将其划分为280 × 280像素的网格。补充图1).
- 使用 Python 编程将原始图像数据分割为与样本图像相同大小的较小图像。采用滑动窗口法进行分割,将水平和垂直步长均设置为 280 像素。
- 从步骤 1.4.2 中分割出的小图像中,随机选取 880 张入侵植物图像和 1500 张背景图像以构建数据集。随后,将该数据集按 6:2:2 的比例划分为训练集、验证集和测试集补充图2).
2. 鉴定 小花蔓泽兰
- 准备软件
- 前往 Anaconda 官方网站(https://www.anaconda.com/)下载并安装 Anaconda。然后访问 PyCharm 官网(https://www.jetbrains.com/pycharm/),下载 PyCharm 集成开发环境(IDE)。
- 创建 Conda 环境
- 安装 Anaconda 后,打开 Anaconda Prompt 命令行,输入 conda create -n pytorch python==3.8 以创建一个新的 Conda 环境。环境创建完成后,输入 conda info --envs 确认 pytorch 环境已存在。
- 打开 Anaconda Prompt,通过输入 conda activate pytorch 激活 pytorch 环境。输入 nvidia-smi 查看当前(统一计算设备架构)CUDA 版本。然后运行命令 conda install pytorch==1.8.1 torchvision==0.9.1 torchaudio==0.8.1 cudatoolkit=11.0 -c pytorch 安装 PyTorch 1.8.1 版本。
- 模型识别运行
注:使用 PyTorch 构建本文所用的 Mikania micrantha 识别模型。所采用的网络模型为 ResNet10121,其结构与原始论文保持一致。对网络输出部分进行了修改,以满足飞机草识别的需求。- 对图像进行预处理,以准备模型输入。将图像从 280 × 280 像素调整为 224 × 224 像素,并进行归一化处理,确保满足模型的尺寸要求,使用以下代码:
transform = transforms.Compose([
transforms.Resize((224, 224)),
transforms.ToTensor(),
transforms.Normalize([0.485, 0.456, 0.406], [0.229, 0.224, 0.225])]) - 使用卷积神经网络进行图像特征提取并降低维度。
- 首先,通过 self.conv1 初始化卷积层以进行初始特征提取。通过该卷积层,原始图像被卷积为具有 self.in_channel 通道的特征图,用于提取初始特征(补充图 3A)。
注:在残差路径上的卷积操作中提取高级特征。这些层通过调用 _make_layer 函数生成,由一系列残差块组成。每个残差块包含卷积、批归一化和激活函数,逐步提取复杂的特征(补充图 3B)。 - 使用层的函数通过 1×1 卷积修改通道数,实现降维。该操作在保留重要特征的同时降低计算负载(补充图 3C)。
注:总体而言,ResNet101 通过多种卷积层进行特征提取,而残差块内的 1×1 卷积层实现降维。该方法使网络能够更深入地学习特征,避免梯度消失问题,从而更高效地学习和表示复杂任务中的图像特征。 - 在卷积和池化操作之后,将高质量特征输入全连接层。
注:在 ResNet 架构中,特征提取在卷积层中完成,随后将这些特征送入全连接(FC)层进行分类(补充图 4)。操作 self.avgpool(x) 执行自适应平均池化,将张量重塑为固定大小;操作 torch.flatten(x, 1) 将张量展平为一维向量;self.fc(x) 将全连接层应用于展平后的向量,最终作为分类的最后一步。该过程有效地将提取的特征通过卷积层传递,并转换为适合通过全连接层进行分类的格式。 - 使用 Softmax 函数根据三项分类需求获得最终输出。
- 首先,通过 self.conv1 初始化卷积层以进行初始特征提取。通过该卷积层,原始图像被卷积为具有 self.in_channel 通道的特征图,用于提取初始特征(补充图 3A)。
- 使用第 1.4 步的数据集训练多类识别模型。将迭代次数设为 200,初始学习率为 0.0001。每 10 次迭代将学习率降低三分之一,批量大小为 64。每次迭代后自动保存最优模型参数(补充图 5)。
- 采用经过精细训练的识别模型,系统地遍历第 1.2.2 步的原始图像以进行识别。
- 将水平和垂直步长精确配置为 280 像素,生成一幅全面的分布图,突出显示研究区域边界内入侵植物的存在情况。如 图 4 所示,以可视化方式呈现选定结果。
注:原始图像通过分割为较小块进行预处理,使用训练好的深度学习模型对每个块进行分类,并将结果组合成输出图像。若某图像块被分类为入侵植物,则输出图像中对应位置的像素值设为 255。最终输出图像以灰度图像文件保存。具体实现代码见 补充图 6。
- 将水平和垂直步长精确配置为 280 像素,生成一幅全面的分布图,突出显示研究区域边界内入侵植物的存在情况。如 图 4 所示,以可视化方式呈现选定结果。
- 对图像进行预处理,以准备模型输入。将图像从 280 × 280 像素调整为 224 × 224 像素,并进行归一化处理,确保满足模型的尺寸要求,使用以下代码:
3. 外来入侵植物生物量的估算
- 使用 RandomResizedCrop 和 RandomHorizontalFlip 函数进行简单的数据增强(补充图7),以扩展步骤1.2中创建的图像集,并提取常用于生物量估算的六种植被指数:RBRI、GBRI、GRRI、RGRI、NGBDI 和 NGRDI。这些指数的计算公式见表1。
- 利用模型输出构建K近邻回归(KNNR)22模型,以精确估算入侵植物的生物量。将提取的植被指数作为估算模型的输入。
- 采用决定系数 R2 和均方根误差(RMSE)23 评估模型的准确性,其计算公式如下:
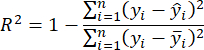
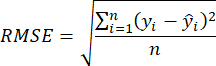
注:K近邻回归(KNNR)算法是一种非参数机器学习技术,用于解决回归问题。其基本原理是根据输入样本在特征空间中的距离,确定最近的K个邻居,并据此预测结果。KNNR的主要优势包括结构简单、易于理解,且无需训练阶段。此外,KNNR对数据分布不做过多假设。该方法可用于回归问题,以预测连续型目标变量,并精确评估入侵植物的生物量。 - 采用步骤3.2中选定的地上生物量估算模型,对步骤2.3.4生成的入侵植物分布图进行扫描,水平和垂直方向的步长均为280像素。
结果
我们展示了基于计算机视觉的入侵植物估算方法的代表性结果,该方法以编程方式在计算机上实现。在本实验中,我们评估了入侵植物在自然生境中的空间分布,并估算了其生物量,使用 小花蔓泽兰 作为研究对象。我们利用无人机相机系统获取了研究地点的图像,其中一部分展示如下 图3我们利用 ResNet101 卷积神经网络识别研究区域内的植物种类。随后,我们绘制了入侵植物的空间分布图,并展示了部分研究结果 图4在 图3, Mikania micrantha 可以看到一只生物攀爬在开满白色花朵的植物上。其他植物以及道路和相关元素均被统一描绘于背景中。在 图4,该模型将红色部分识别为 小花蔓泽兰比较这两组图像可以明显看出,ResNet101 在检测方面表现出较强的鲁棒性 小花蔓泽兰 在复杂背景下。此外,它能准确绘制出分布情况 Mikania micrantha 在研究区域内实现高精度测量。
通过从正射影像中截取280 × 280像素的Mikania micrantha样地图像,并提取植被指数RBRI、GBRI、GRRI、RGRI、NGBDI和NGBDI,估算了研究区域入侵植物的生物量。采用KNNR回归模型进行回归分析,将上述六个指数作为估算模型的输入变量,生物量作为模型输出。图5展示了结果:图中横坐标表示实地测量的生物量值,纵坐标表示模型预测的生物量值,灰色区域表示置信区间。结果表明模型具有较强的预测性能,R²值为0.62,RMSE为10.56 g/m2。该模型提高了Mikania micrantha生物量估算的准确性,图6中的空间分布图有效反映了Mikania micrantha生物量的分布情况。

图 1:无人机遥感系统。 一些由无人机捕获的RGB图像数据示例。 请点击此处查看该图的放大版本。

图2:路线规划。区域路线规划研究 请点击此处查看该图的放大版本。

图 3:研究区域内入侵植物识别结果。 该图展示了通过 ResNet101 卷积神经网络在研究区域内识别 Mikania micrantha 的结果。图像中的红色区域表示被 ResNet101 检测为 Mikania micrantha 的区域,其余背景表示研究区域的其他部分。这些结果与 图 1 中展示的样本图像相对应,分别代表了 图 1 的识别结果。请点击此处查看该图的放大版本。

图 4:入侵植物的空间分布。 该模型将红色部分识别为 Mikania micrantha。 请点击此处查看此图的放大版本。

图 5:生物量预测回归结果。 横轴显示野外实测的生物量值,纵轴显示模型估算的生物量值。灰色阴影区域表示置信区间。KNNR 模型在测试集上达到的 R2 为 0.65,最低均方根误差为 30.59 g/m2。在模型的回归散点图中,多数 Mikania micrantha 生物量估算值位于置信区间内,表明生物量预测结果具有有效性。请点击此处查看该图的放大版本。

图6:Mikania micrantha 生物量的空间分布。 该图展示了利用KNNR作为预测模型对研究区域内的Mikania micrantha生物量进行估算的结果,以及提取出的Mikania micrantha生物量分布图。颜色较深的区域表示Mikania micrantha生物量较高。请点击此处查看该图的放大版本。

图7:本实验方案主要流程的示意图。 该图展示了本方案的主要步骤。请点击此处查看此图的放大版本。
| 植被指数名称 | 计算公式 |
| 绿蓝比值指数 | GBRI = DNG/DNB |
| 绿红比值指数 | GRRI = DNG/DNR |
| 红蓝比值指数 | RBRI = DNR/DNB |
| 红绿比值指数 | RGRI = DNR/DNG |
| 归一化绿蓝差值指数 | NGBDI = (DNG - DNB)/(DNG + DNB) |
| 归一化绿红差值指数 | NGRDI = (DNG - DNR)/(DNG + DNR) |
表1:植被指数计算公式。 本实验方案中使用的植被指数及其相应的计算公式。
补充图1:使用OpenCV库通过Python脚本将图像裁剪为280 x 280像素。 请点击此处下载该文件。
补充图2:将数据集划分为训练集、验证集和测试集。 请点击此处下载该文件。
补充图3:特征提取与降维。(A) 初始特征提取。(B) 卷积操作。(C) 降维。 请点击此处下载该文件。
补充图4:在ResNet架构中将特征传递给全连接层。 请点击此处下载该文件。
补充图5:设置参数。 请点击此处下载该文件。
补充图6:生成综合分布图的具体实现代码。 请点击此处下载该文件。
补充图7:RandomResizedCrop 和 RandomHorizontalFlip 函数。 请点击此处下载该文件。
讨论
我们介绍了利用无人机遥感和计算机视觉估算入侵植物生物量实验的详细步骤。本协议的主要流程和步骤如图7所示。合适的样本质量是该计划中最关键且最具挑战性的环节之一。这一重要性不仅适用于所有入侵植物,也适用于 其他任何植物生物量估算实验24。
为了确定研究区域内入侵植物的分布情况, 我们必须首先通过无人机遥感获取该区域可见且连续的摄影测量影像。为此,需要选择合适的无人机航摄高度和相机分辨率。这将确保ResNet101(一种卷积神经网络)能够从图像中提取植被指数 和纹理等特征。这些特征有助于在复杂的环境背景下识别入侵植物,并最终绘制其在研究区域内的分布图。
为了估算研究区域入侵植物的生物量,需要建立方形样方框25,并设置25至50个随机采样点。当无人机系统完成拍照过程后,需从样方框中采集入侵植物样本。需特别注意的是,如前文所述,应保持样方框位置不变,并通过分配唯一编号精确采集框内生物量。此外,采集的生物量应在实验室中小心干燥并称重,以获得准确的测量结果。本研究采用KNNR回归模型18来获取入侵植物的空间分布,将无人机相机系统获取图像中提取的六个植被指数作为估算模型的输入,以生物量作为模型输出。
本文所述的入侵植物种群估算方法并非详尽无遗。可采用其他工具获取可比较的数据,也可实施多种实用或创新性的改进方案。可选用多种无人机,其中本方案中指定的型号仅为一种可选方案,任何具备自动导航集成功能、可适配云台、能够飞行至50米高度、有效载荷超过所选相机重量、且飞行范围覆盖整个研究区域的无人机均可替代使用。在为无人机选择相机时,需考虑最大分辨率、有效图像像素、最大像素及其他成像参数,同时兼顾无人机载荷的尺寸和重量限制。此外,为顺利完成拍摄过程,无人机还需具备足够的飞行范围。此外,物种识别模型并非唯一方法,可根据多种入侵植物物种(如木本植物或不同类型的植物)进行调整,以增强所建议方法的适用性。该策略还可进一步发展为一种回归算法,使用更少的样本,获取更多的植被指数,并达到更高的精度。或者,可采用简化后的识别网络来识别入侵植物,从而实现智能识别方法的实用化部署。
该方法的主要局限在于模型对光照条件和背景的依赖性。要进一步提高准确性,必须进一步整合多光谱26、激光雷达(LiDAR)12以及气象数据27。获取此类数据可能具有挑战性,并且可能需要昂贵的设备,但我们可以通过在使用无人机拍摄系统对区域进行采样时避免直射阳光并隔离植物背景,来提高数据的准确性。
相较于其他方法,该方法的优势在于能够提供指定研究区域内入侵植物物种的空间分布情况。该分布通过回归分析确定,以通过无人机相机系统拍摄的图像中提取的六个植被指数作为输入,以生物量作为模型输出。该方法采用一种便携式手段,可同时对多个研究区域的生物量进行估算,这与以往的人工生物量采集方法有本质区别。传统方法需人工开展调查并采集大量样本,效率低下且具有主观性28,因此在复杂条件下难以提供切实可行的生物量估算结果。
利用上述方法估算入侵植物生物量,可实现区域分布的量化分析。此外,该方法还为区域尺度的智能监测与危害评估提供了技术支持。
披露
作者无任何利益冲突需要披露。
致谢
作者感谢中国农业科学院和广西大学对本研究工作的支持。本工作由国家重点研发计划&D 计划(2022YFC2601500) & 2022YFC2601504)、国家自然科学基金(32272633)、深圳市科技计划(KCXFZ20230731093259009)
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 数码单反相机 | Nikon | D850 | 传感器类型:CMOS;最大像素数:4689万;有效像素数:4575万;最高分辨率:8256 × 5504 |
| GPU - 图形处理器 | NVIDIA | RTX3090 | |
| 六旋翼飞行器 | DJI | M600PRO | 水平飞行速度:65 km/h(无风环境);最大飞行负载:6000 g |
| PyCharm | Python 集成开发环境 | 2023.1 | |
| Python | Python | 3.8.0 | |
| PyTorch | PyTorch | 1.8.1 |
参考文献
- Lian, J. Y., et al. Influence of obligate parasite Cuscuta campestris on the community of its host Mikania micrantha. Weed Research. 46, 441-443 (2006).
- Yu, X., Bao, Q. Aboveground biomass estimation of potato from UAV multispectral imagery. Remote Sensing. 54 (4), 96-99 (2023).
- Guo, T. C., Wang, Y. H., Feng, W. Research on wheat yield estimation based on multimodal data fusion from unmanned aircraft platforms. Acta Agronomica Sinica. 48 (7), 15(2022).
- Shao, G. M., et al. Estimation of transpiration coefficient and aboveground biomass in maize using time-series UAV multispectral imagery. The Crop Journal. 10 (5), 1376-1385 (2022).
- Jiang, Q., et al. UAV-based biomass estimation for rice-combining spectral, TIN-based structural and meteorological features. Remote Sensing. 11 (7), 890(2019).
- Fei, S. P., et al. UAV-based multi-sensor data fusion and machine learning algorithm for yield prediction in wheat. Precision Agriculture. 24, 187-212 (2023).
- Shu, S., et al. Aboveground biomass estimation of rice based on unmanned aerial vehicle imagery. Fujian Journal of Agricultural Sciences. 37 (7), 9(2022).
- Wu, X., et al. UAV LiDAR-based biomass estimation of individual trees. Fujian Journal of Agricultural Sciences. 22 (34), 15028-15035 (2022).
- Yang, X., Zan, M., Munire, M. Estimation of above ground biomass of Populus euphratica forest using UAV and satellite remote sensing. Transactions of the Chinese Society of Agricultural Engineering. 37 (1), 7(2021).
- Li, B., Liu, K. Forest biomass estimation based on UAV optical remote sensing. Forest Engineering. 5, 38(2022).
- Li, Z., Zan, Q., Yang, Q., Zhu, D., Chen, Y., Yu, S. Remote estimation of mangrove aboveground carbon stock at the species level using a low-cost unmanned aerial vehicle system. Remote Sensing. 11 (9), 1018(2019).
- Luo, S., et al. Fusion of airborne LiDAR data and hyperspectral imagery for aboveground and belowground forest biomass estimation. Ecological Indicators. 73, 378-387 (2017).
- Li, S., et al. Research of grassland aboveground biomass inversion based on UAV and satellite remoting sensing. Remote Sensing Technology and Application. 1, 037(2022).
- Wengert, M., et al. Multisite and multitemporal grassland yield estimation using UAV-borne hyperspectral data. Remote Sensing. 14 (9), 2068(2022).
- Li, Y., et al. The effect of season on Spartina alterniflora identification and monitoring. Frontiers in Environmental Science. 10, 1044839(2022).
- Wang, F., et al. Estimation of above-ground biomass of winter wheat based on consumer-grade multi-spectral UAV. Remote Sensing. 14 (5), 1251(2022).
- Lu, N., et al. Improved estimation of aboveground biomass in wheat from RGB imagery and point cloud data acquired with a low-cost unmanned aerial vehicle system. Plant Methods. 15 (1), 17(2019).
- Chen, H., et al. Mapping forest aboveground biomass with MODIS and Fengyun-3C VIRR imageries in Yunnan Province, Southwest China using linear regression, K-nearest neighbor and random. Remote Sensing. 14 (21), 5456(2022).
- Yan, M., et al. Biomass estimation of subtropical arboreal forest at single tree scale based on feature fusion of airborne LiDAR data and aerial images. Sustainability. 15 (2), 1676(2023).
- Tian, Y. C., et al. Aboveground mangrove biomass estimation in Beibu Gulf using machine learning and UAV remote sensing. Science of the Total Environment. 781, 146816(2021).
- Shrivastava, A., et al. Beyond skip connections: Top-down modulation for object detection. arXiv. , (2016).
- Belkasim, S. O., Shridhar, M., Ahmadi, M. Pattern classification using an efficient KNNR. Pattern Recognition. 25 (10), 1269-1274 (1992).
- Joel, S., Jose Luis, A., Shawn, C. K. Farming and earth observation: Sentinel-2 data to estimate within-field wheat grain yield. International Journal of Applied Earth Observation and Geoinformation. 107, 102697(2022).
- Tian, L., et al. Review of remote sensing-based methods for forest aboveground biomass estimation: Progress, challenges, and prospects. Forests. 14 (6), 1086(2023).
- Wei, X. Biomass estimation: A remote sensing approach. Geography Compass. 4 (11), 1635-1647 (2010).
- Débora, B., et al. New methodology for intertidal seaweed biomass estimation using multispectral data obtained with unoccupied aerial vehicles. Remote Sensing. 15 (13), 3359(2023).
- Zhang, J. Y., et al. Unmanned aerial system-based wheat biomass estimation using multispectral, structural and meteorological data. Agriculture. 13 (8), 1621(2023).
- Shen, H., et al. Influence of the obligate parasite Cuscuta campestris on growth and biomass allocation of its host Mikania micrantha. Journal of Experimental Botany. 56 (415), 1277-1284 (2005).
重印与许可
