本方案介绍了一种用于治疗贲门失弛缓症的机器人辅助 Heller 肌切开术。
本文内容
摘要
摘要
贲门失弛缓症是一种食管运动功能障碍性疾病。其发病原因是食管下括约肌(LES)内的神经受到破坏,导致LES无法正常松弛。患者通常表现为吞咽困难、胸痛和反流。许多患者会描述在进食固体食物时需饮水以帮助食团推进至胃内。贲门失弛缓症的诊断通常通过食管造影和食管测压检查(食管压力测定)来确诊。食管造影的经典表现是“鸟嘴征”,即远端食管逐渐变细。贲门失弛缓症的治疗包括手术和非手术方法。手术治疗具有较低的复发率、较高的临床成功率以及持久的症状缓解效果。目前手术治疗的金标准是肌切开术,即切断远端食管的肌肉纤维。手术肌切开可通过腹腔镜或机器人辅助技术完成;经口内镜下肌切开术是一种新兴的替代治疗方法。由于肌切开术后理论上存在发生胃食管反流的风险,有时会同时进行抗反流手术。本文综述了机器人辅助Heller肌切开术治疗贲门失弛缓症的手术方法。
引言
贲门失弛缓症是一种食管运动功能障碍。最常见的病因是特发性的,其特征是由于食管下括约肌(LES)区域肌间神经丛的破坏,导致食管的环形肌和纵行肌层功能受损1。这使得LES无法正常松弛。贲门失弛缓症还与食管鳞状细胞癌的风险增加相关。诊断贲门失弛缓症的金标准是测压检查2,3。然而,应进行内镜检查以排除其他导致狭窄的原因,例如胃食管结合部(GEJ)恶性肿瘤及其他狭窄性病变。
贲门失弛缓症的治疗分为手术和非手术两种选择。非手术治疗包括使用钙通道阻滞剂和硝酸盐类药物,以及内镜下治疗,如扩张术或肉毒杆菌毒素注射。非手术治疗的复发率较高4,5。手术治疗,特别是腹腔镜或机器人辅助肌切开术,最初被称为 Heller 肌切开术,可选择性地联合抗反流手术进行。手术治疗可提供最佳的长期疗效,通过在食管下括约肌(LES)周围切开受累部位的肌肉来缓解贲门失弛缓症的症状6。
在Heller肌切开术后是否进行胃底折叠术仍存在争议。理论上,抗反流手术(如Dor或Toupet手术)可降低肌切开术后胃食管反流病(GERD)的风险。经口内镜下肌切开术(POEM)已被开发作为治疗贲门失弛缓症的一种选择。通过近端黏膜下隧道,将受累食管的肌层向远端切开至下食管括约肌(LES)和贲门水平7。我们采用机器人辅助方法实施Heller肌切开术。机器人平台相较于腹腔镜方法,可提供更佳的高清可视化效果,更清晰地显示远端食管及裂孔解剖结构,同时具备更广的活动范围和更低的并发症发生率8。尽管机器人手术具有诸多优势,但最终关于贲门失弛缓症外科治疗方法和路径的选择仍取决于外科医生,并受可用资源、操作熟练程度以及对现有技术经验的影响。本方案旨在为培训新的食管胃部外科医生及住院医师提供指导和有价值的资源,使手术步骤更加清晰易懂。
方案
本方案遵循本机构人类研究伦理委员会的指南。已从接受本方案审查的患者病例中获得书面知情同意。纳入标准——所有年龄阶段且根据临床表现、测压标准和放射学检查确诊为贲门失弛缓症的患者。排除标准——由胃食管恶性肿瘤引起的贲门失弛缓症症状。
1. 术前准备
- 术前3天让患者进食流质饮食,以尽量清除食管内嵌顿的食物。
- 将患者置于仰卧位,通过快速序贯诱导(RSI)实施全身气管内麻醉(GETA),同时施加环甲膜压力,以降低插管期间发生误吸的风险。为施加环甲膜压力,需用手对环状软骨施加压力,以闭塞食管。
注意:RSI技术应根据麻醉医师的方案,使用适当的麻醉药物和神经肌肉阻滞剂进行。 - 成功完成气管插管后,进行食管胃十二指肠镜检查(EGD),以评估贲门失弛缓症的严重程度,并在必要时清除食管内滞留的固体食物(图1A)。
- 确保内镜清洁,并正确连接至视频监视器和光源。确认注水和送气通道功能正常,润滑内镜远端以便插入,然后在直视下轻柔地将内镜经患者口腔插入食管。
注意:通常在内镜通过食管胃交界处时会感受到压力突然释放。
- 确保内镜清洁,并正确连接至视频监视器和光源。确认注水和送气通道功能正常,润滑内镜远端以便插入,然后在直视下轻柔地将内镜经患者口腔插入食管。
- 将内镜保留在胃内,作为探条使用,以便在肌切开术过程中为食管提供对抗压力。
2 个端口的放置与机器人对接
注意:手术共需要四个8 mm的机器人穿刺套管,可选择增加第五个穿刺套管作为助手操作通道。
- 使用消毒剂溶液进行皮肤消毒和准备后,在每个计划的套管穿刺插入部位用刀片做约1 cm的小切口,以便将套管穿刺针插入腹腔。
- 将第一个穿刺口置于剑突下方15 cm处,腹正中线左侧1-2 cm处,使用0° 5 mm腹腔镜并结合光学可视套管穿刺技术。必要时使用Veress针进行腹腔充气。
- 连接二氧化碳气体气腹装置,将腹腔压力充至15 mmHg。重新插入0°镜头,检查腹腔内是否有潜在的套管穿刺损伤部位。将腹腔镜更换为30°镜头,以利于后续套管穿刺的放置。
- 在直视下,于第一穿刺口水平线上横向放置三个8 mm机器人套管穿刺针,各穿刺针之间相距4-8 cm(尽量保持8 cm间距,以减少机器人手臂之间的碰撞)。机器人穿刺口位置(从患者左侧至右侧)分别大致位于左腋前线、左锁骨中线和右锁骨中线(图2)。
- 在右侧腹外侧区、右腋前线水平且略高于脐部水平处,放置一个额外的助手用套管穿刺针。
- 在剑突区域放置Nathanson肝脏牵开器,以抬高肝脏左外叶并暴露食管裂孔。这将充分暴露整个左上腹区域,确保手术视野良好。
- 对接机器人系统。准备手术器械,包括高级双极能量设备、贲门抓钳、带窗双极钳和钩形电刀。
3 膈食管韧带的分离
- 使用双极能量器械切开胃肝韧带,以暴露右膈脚和膈食管膜(图3)。
- 辨认膈食管膜,并使用双极能量器械将其切开,以暴露食管的纵行肌纤维。在切开膈食管韧带后,从右膈脚向左膈脚方向分离并解剖食管与纵隔之间的无血管平面。该解剖操作应暴露食管的前表面。
- 辨认并保护前迷走神经。将前迷走神经从食管表面抬起并进行分离,以利于保护该神经,并确保在神经下方完成充分的肌层切开。
4 食管肌层切开术
- 使用电凝钩从胃部水平开始,在前表面解剖胃食管脂肪垫,以暴露食管胃结合部(GEJ);解剖起始于远端脂肪垫。
- 使用电凝钩将解剖向近端延伸至左膈脚,然后小心向内侧解剖至右膈脚,注意保护常走行于脂肪垫内侧的前迷走神经。
- 在进行肌切开术之前,应完全暴露食管远端和近端胃的前壁,以确保肌切开术达到适当长度。
注意:肌切开术的长度目标应至少为食管远端6 cm和近端胃2 cm。 - 在食管侧壁、食管胃结合部近端约1 cm处开始肌切开术。该方法有助于外科医生避免误切胃部的斜行肌纤维,这些纤维在解剖过程中可能引起混淆。
- 将机器人双极器械更换为机器人钩状器械。极为谨慎地在食管胃交界处近端1 cm处开始肌切开术,短暂使用机器人钩施加电凝能量。通过将机器人钩向腹前壁方向牵拉,小心切开食管肌层纤维,直至观察到食管黏膜。
- 观察到黏膜后,重复钩状器械的牵拉动作(尽量减少电凝使用),将食管肌层纤维向近端撕开。持续解剖,直至视野受阻或到达难以修复损伤的位置。确保肌切开长度至少达6 cm(图4 和 图5)。
- 完成近端肌切开术后,继续沿胃壁向下解剖。
注意:肌切开术中的技术要点是优先采用撕裂肌纤维的方式,而非依赖电凝,以尽量降低热损伤风险。然而,若必须使用电凝,建议在施加能量前先将环形肌纤维从食管壁拉开。(图4)
5 次肌切开术后食管胃十二指肠镜检查
- 进行食管胃十二指肠镜(EGD)以评估胃食管连接部(GEJ)。确保内镜能够顺利通过贲门,并通过视觉检查确认无热损伤(图1B)。
- 通过向食管和胃内注入空气并将其浸入水中,进行漏气测试。观察是否有气泡产生,以判断是否存在漏气。
- 完成肌切开术后,如有指征,进行Dor至Toupet胃底折叠术。
注意:若行Toupet胃底折叠术,需对食管裂孔后方进行充分游离;但若行Dor胃底折叠术,则无需松解食管后方的附着结构。 - 手术完成后,取出内镜、肝牵开器及穿刺套管。
术后护理
- 术后期间,采用多模式镇痛方案,联合使用抗炎药物和阿片类药物。手术当天,从清流质饮食开始进食。术后第1天,通过上消化道造影检查(upper GI series)进行影像学评估,以检测是否存在吻合口漏(图6B)。大多数患者于术后第1天出院,指导其维持全流质饮食,直至术后2周内在外科门诊完成术后评估。
结果
在我们所在的学术性三级医疗中心,Heller肌切开术的术中及术后并发症极为罕见。2020年至2023年8月期间,采用机器人辅助方法实施Heller肌切开术后,穿孔发生率为0%。在此期间,我们共完成了105例机器人辅助Heller肌切开术。术中出血量通常少于20 mL,未对任何患者进行输血;住院时间极少超过术后第1天,患者术后可立即饮水,并迅速缓解贲门失弛缓症相关症状。肌切开术后,我们常规在术中进行食管胃十二指肠镜检查(EGD),以评估胃食管(GE)连接部。在该检查过程中,我们确认内镜可顺利通过贲门(图1B),并通过漏液试验排除任何损伤。近年来,我们开始在手术中应用管腔内功能性管腔成像探针。本例患者为随机选取,女性,67岁,既往有银屑病关节炎病史,诊断为II型贲门失弛缓症。患者存在进行性吞咽困难,既往曾接受肉毒杆菌毒素注射及扩张治疗,但症状未缓解。本次Heller肌切开术顺利完成,无任何并发症发生,未输血。术后患者立即可饮水,吞咽困难症状明显缓解。术后第1天即出院回家。术后获得的上述结果使我们确信肌切开术安全且充分(表 1)。术前及术后第1天上消化道造影检查结果见图6,显示狭窄段已消除,且无任何造影剂外漏。
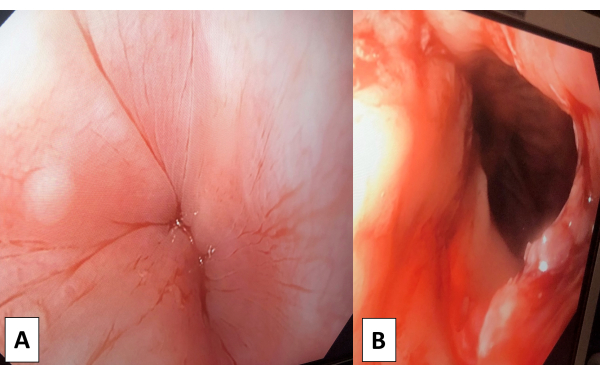
图1:食管胃十二指肠镜检查。(A)术前食管胃十二指肠镜(EGD)用于评估贲门失弛缓症的严重程度,并排除其他异常发现(如胃食管连接部恶性肿瘤及其他狭窄性病变)。(B)肌切开术后食管胃十二指肠镜(EGD)可轻松通过贲门,未见热损伤迹象。请点击此处查看该图的放大版本。
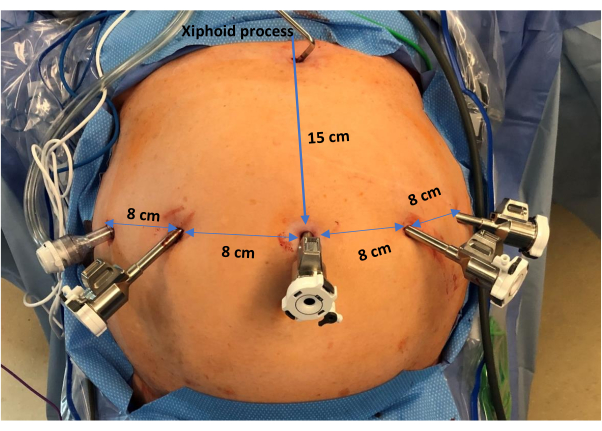
图2:穿刺套管的放置位置。 从患者的左侧到右侧,图中显示了4个机器人穿刺套管的排列,彼此间距约为8 cm。此外,在右侧腋前线水平位置设有一个助手用穿刺套管。同时,在剑突区域可见一个Nathanson肝脏牵开器。请点击此处查看该图的放大版本。
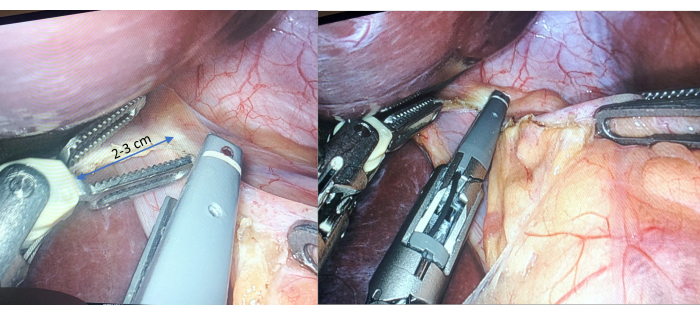
图3:胃肝韧带离断。 使用双极能量器械离断胃肝韧带,暴露右膈脚及膈食管膜。请点击此处查看该图的放大版本。
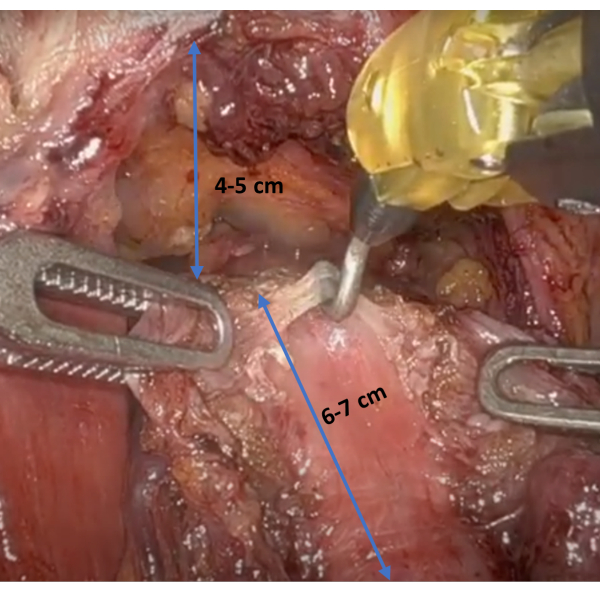
图 4:食管肌切开术。 该图显示使用机器人钩向腹前壁施加牵引,同时仔细分离食管的肌纤维,直至食管黏膜可见。请点击此处查看该图的放大版本。
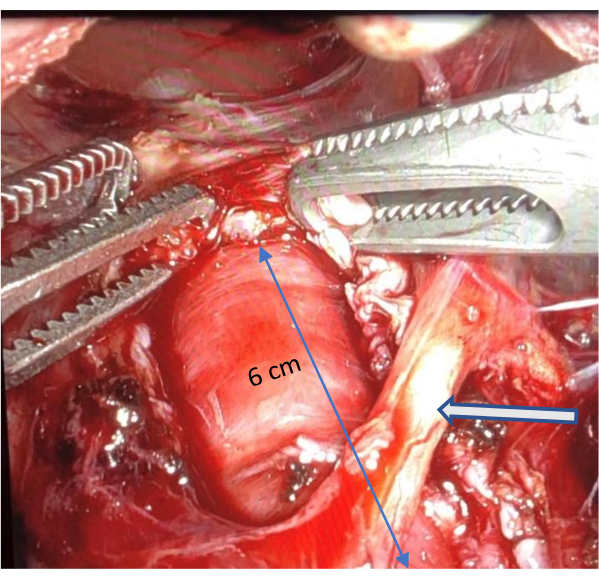
图5:完整的食管肌层切开术。该图片展示了一段至少延伸6 cm的完整食管肌层切开,箭头所示为保留的前迷走神经分支。 请点击此处查看此图的放大版本。

图 6:上消化道钡餐造影。(A)此图像显示在上消化道钡餐检查中吞服钡剂后,食管扩张并伴有食管胃连接部(EGJ)狭窄。(B) Heller 手术后,可见食管扩张明显缓解,钡剂通过顺畅,食管胃连接部(GEJ)狭窄显著改善;此外,未见造影剂外漏或游离气体征象。请点击此处查看该图的高清版本。
| 年龄 | 67 岁 |
| 性别 | 女性 |
| 种族 | 白人或高加索人种 |
| BMI | 40 |
| 术中情况 | |
| 手术时间,分钟 | 160 min |
| 术中出血量,mL | 20 mL |
| 术后情况 | |
| 术后并发症 | 无 |
| 住院时间,天 | 2 |
| 出院时间,术后天数(POD) | POD 1 |
表1:患者人口统计学与手术参数。
讨论
腹腔镜和机器人辅助的Heller肌切开术目前是治疗贲门失弛缓症的首选术式,无论是否联合抗反流手术6。主要争议集中在Heller肌切开术后是否需要行胃底折叠术,以及应选择何种类型的胃底折叠术(Toupet、Dor或Nissen)以最大程度减少胃食管反流病(GERD)。经口内镜下肌切开术(POEM)是另一种治疗贲门失弛缓症的选择;然而,该术式缺乏胃底折叠步骤8。因此,外科医生应根据自身的经验和偏好来决定采用何种术式。肌切开术的关键在于确保食管侧和胃侧均达到足够的肌切开长度。胃侧肌切开有时比食管侧更具挑战性,因为胃壁存在浆膜层,同时还含有胃斜行肌纤维。在分离过程中,常会遇到汇入左胃静脉系统的较大黏膜下静脉。若发生出血,建议采用压迫联合止血剂的方法控制出血。此外,使用钩形电刀时应格外谨慎,以避免损伤食管黏膜并防止穿孔9。若在食管肌切开过程中存在纵隔暴露困难,可切开膈肌裂孔的前部以改善显露。但若进行了该操作,则应在手术结束时使用不可吸收缝线将其关闭。
与传统手术相比,机器人手术的优势在于其三维视野可提供更佳的可视化效果,从而增强操作的灵活性和精确性。此外,机器人手术使外科医生能够在狭小的空间内进行操作,因此在盆腔手术中得到广泛应用。一项荟萃分析研究显示,与腹腔镜手术相比,机器人辅助Heller肌切开术的术中穿孔率更低(分别为0%与11%)10。机器人手术的缺点是费用较高11。而腹腔镜手术的局限性则包括与机器人手术相比,其活动范围较小,视野受限,以及视觉稳定性较差。
总之,对于经验丰富的外科医生而言,机器人手术由于其更佳的视野、平台的稳定性以及器械活动度的增加,具有更高的安全性并能取得卓越的手术效果。
披露
DuCoin 博士受聘于 Intuitive Surgical、Medtronic 和 Johnson & Johnson。其他作者声明无竞争利益。
致谢
我谨向杜库安博士致以诚挚的谢意,感谢他给予我学习机器人前肠手术的机会。作为一名来自以色列的研究员,我非常感激能够分享我们中心所采用的这种机器人辅助贲门肌切开术的方法。本研究未获得任何经费支持。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 8 mm 辅助端口 | Da Vinci | ||
| 气密充气系统 | CONMED | Ias8-120LP | |
| 双极抓钳 | |||
| 持针器 | |||
| 四个 8-mm 机器人端口 | Da Vinci | ||
| 钩形电刀 | COVIDIEN | E3773-36C | |
| Nathanson 肝脏牵开器 | Mediflex | 69704-3 | |
| 持针钳 | COVIDIEN | 172015 | |
| 机器人 30° 内窥镜 | Da Vinci | 470057 | |
| 机器人高级双极器械(血管封合器) | INTUITIVE SURGICAL | 480422 | |
| 两个腹腔镜抓钳 | Stortv |
参考文献
- Boeckxstaens, G. E., Zaninotto, G., Richter, J. E. Achalasia. Lancet. 383, 83-93 (2014).
- Goyal, R. K., Chaudhury, A. Pathogenesis of achalasia: lessons from mutant mice. Gastroenterology. 39 (4), 1086-1090 (2010).
- Leeuwenburgh, I., et al. Long-term esophageal cancer risk in patients with primary achalasia: a prospective study. Am J Gastroenterol. 105 (10), 2144-2149 (2010).
- Campos, G. M., et al. Endoscopic and surgical treatments for achalasia: a systematic review and meta-analysis. Ann Surg. 249 (1), 45-57 (2009).
- Lopushinsky, S. R., Urbach, D. R. Pneumatic dilatation and surgical myotomy for achalasia. JAMA. 296 (18), 2227-2233 (2006).
- Yaghoobi, M., et al. Laparoscopic Heller's myotomy versus pneumatic dilation in the treatment of idiopathic achalasia: a meta-analysis of randomized, controlled trials. Gastrointest Endosc. 78 (3), 468-475 (2013).
- Boeckxstaens, G. E., et al. Pneumatic dilation versus laparoscopic Heller's myotomy for idiopathic achalasia. N Engl J Med. 364 (19), 1807-1816 (2011).
- Patti, M. G., Schlottmann, F., Herbella, F. A. M. Laparoscopic Heller myotomy and robotic Heller myotomy: when is it indicated. Mini-invasive. Surgery. 6, 38(2022).
- Campos, G. M., et al. Endoscopic and surgical treatments for achalasia: a systematic review and meta-analysis. Ann Surg. 249 (1), 45-57 (2009).
- Maeso, S., et al. Efficacy of the Da Vinci surgical system in abdominal surgery compared with that of laparoscopy: a systematic review and meta-analysis. Ann Surg. 252 (2), 254-262 (2010).
- Huffmanm, L. C., et al. Robotic Heller myotomy: a safe operation with higher postoperative quality-of-life indices. Surgery. 142 (4), 613-618 (2007).
重印与许可
标签
