本方案描述了在完全经胸腔镜机器人肺叶切除术后取出肺标本的方法。确定标本取出的最佳位置是一个重要问题,因为在机器人或视频辅助胸腔镜肺叶切除术后,肋间和肋下路径均可作为潜在的标本取出路径。我们选择经肋下路径而非肋间路径取出肺标本。
本文内容
摘要
摘要
完全孔道机器人肺叶切除术(CPRL-4)技术因其相较于传统机器人辅助肺叶切除术(RAL)的诸多优势,正日益受到肺叶切除手术的青睐。CPRL-4整合了第四机械臂和CO2气腹技术,通过增强肺萎陷,显著改善了胸腔内的视野可视化效果。尽管CPRL-4能够有效完成肺切除,但标本取出通常仍需经肋间辅助切口开胸,该方法可能带来一定风险。为降低该操作方式相关的潜在损伤,我们在切除过程中引入了经肋下横膈膜通路作为操作通道,并在肺叶切除术后将其扩大以用于标本取出。本研究评估了由单一外科团队实施的CPRL-4术后采用肋下经横膈膜路径取出标本的疗效与可行性。研究结果表明,CPRL-4术后采用肋下路径取出标本具有多项优势,包括降低与开胸相关的并发症风险,是一种切实可行且安全的方法。此项创新有望显著改善肺部恶性肿瘤手术的治疗效果与患者管理水平。
引言
由Cerfolio等人首次描述的四臂完全腔镜机器人肺叶切除术(CPRL-4)1。与机器人辅助肺叶切除术(RAL)相比,CPRL-4是一种改进的机器人肺叶切除方法,采用第四条机器人臂和CO2气腹技术。该配置通过更充分的肺萎陷,实现了对胸腔内更佳的视野暴露2。CPRL-4提供了更高的精确度和更强的操作灵活性。
机器人手术是胸外科领域的一项创新技术。随着外科医生经验的积累,他们不断优化现有技术以确保最佳应用效果。与RAL相比,CPRL通常被视为一种更为精细和改良的术式,其从手术开始即采用不撑开肋骨的辅助胸腔切口。RAL被认为是一种比CPRL复杂程度较低的机器人手术技术,因为它允许对手术组织进行触觉感知和触诊,在必要时可使用传统外科器械更方便地进入分离区域,胸腔切口操作更快,并且在发生血管出血时更易于控制出血。此外,由于存在辅助胸腔切口,标本取出过程也更具优势且争议较少3。
尽管肺切除术通常采用完全胸腔镜手术方法进行,但标本的取出通常需要通过肋间辅助切口开胸。为了减轻该方法可能带来的损伤,我们提出了一种在机器人辅助胸腔镜下右肺上叶切除术(CPRL-4)后采用经肋下途径取出切除组织的方法4,5。经肋下穿过膈肌的切口可为取出标本提供进入胸膜腔的通路。确定最佳标本取出位置至关重要,因为在机器人或视频辅助胸腔镜肺叶切除术后,肋间和肋下路径均可作为潜在的标本取出途径。
本研究旨在根据实际操作经验,分析并比较这两种标本取出技术。据我们所知,目前尚未见有关该主题的比较性研究报道。本研究纳入了由单一医疗机构内同一外科团队实施的经肋缘下穿膈肌标本取出术(CPRL-4)治疗肺部肿瘤的病例,以探讨该技术在标本取出方面的有效性和可行性。
方案
本研究方案已获得当地机构审查委员会的批准(伊斯坦布尔穆罕默德·阿基夫·埃尔索伊胸心血管外科培训和研究中心医院,批准编号:2018/57)。已从患者处获得书面知情同意,允许将其医疗数据和手术视频用于教育和科研目的。本研究中所用的试剂和设备列于材料表中。补充图1展示了本研究中使用的外科手术器械。
1. 麻醉
- 采用标准的麻醉诱导方案(经机构批准),包括给予罗库溴铵 0.6 mg/kg、咪达唑仑 0.05 mg/kg 以及芬太尼 1–2 µg/kg。
- 以硫喷妥钠 6 mg/kg 用于维持麻醉。每位患者在全身麻醉下实施选择性单肺通气。
2. 患者体位
- 进行局部消毒时,使用10%聚维酮碘溶液。
- 覆盖手臂、腋窝和胸部区域,身体其余部分使用无菌单覆盖,以防止污染。
- 将每位患者置于侧卧位。
- 将手术台倾斜10-20度,并反向特伦德伦堡倾斜5-10度。
3. 穿刺口开放
- 通过第7肋间打开胸部的第一个套管针切口(8 mm)th-8th 通过解剖腋中线肋间部位的皮肤和皮下组织进入胸腔,置入套管,并将此套管作为镜头端口(7th 对于上叶肺叶切除术,8th 用于下叶肺叶切除术)(图1).
- 插入胸腔镜摄像头,并使用加热的CO₂建立气胸2 注入胸腔(37 °C,压力/流速) <10 mmHg 和 8 m/s
- 使用电子可调流量气腹机来控制CO₂2 压力
- 以相机成像为引导,在第7个位置再打开三个额外的穿刺孔th-8th 前侧肋间斜肌平面(8 毫米)、后腋线(12 毫米——血管钉合所必需)及椎旁(8 毫米)。
- 确保两种技术的端口间距均约为9 cm,以保证机械臂顺畅运作。
4. 肋下入路穿刺口开放
- 在第11节前段做一15 mm切口th 肋骨作为服务端口。
- 使用电灼分离皮下组织。
- 利用机器人摄像头可视化技术,钝性分离第10肋的下缘和后方结构th 肋骨以到达膈肌。
- 进行钝性分离 通过 使用弯钳将膈肌与相邻的胸壁分离,并切断膈肌与其在第10肋附着处的连接th 肋
- 使用后腋窝穿刺孔中的内镜抓钳作为引导,将肋下入路穿刺套管(15 mm穿刺套管)经胸腔插入,避免损伤腹膜。
- 在肺叶切除术中,利用此器械通道进行缝合、吸引以及引入纱布等材料。
5. 分子对接
- 将机器人置于患者后方。
- 打开各操作通道(包括辅助通道)后,对接机器人。
- 通过前腋窝通道使用双极弯头抓钳。
- 通过后腋窝通道使用持针抓钳,通过椎旁通道使用尖端向上抓钳。
- 确保第一术者位于机器人操作台处,第二术者位于患者前方。
6. 肺叶切除术
- 进行肺裂分离并探查胸膜腔。清除壁层胸膜与肺实质之间的粘连。
- 进行肺门解剖及纵隔淋巴结清扫。
- 解剖下肺韧带。
- 使用内镜血管钉合器钉合将被切除肺叶的供血动脉。
- 使用内镜血管钉合器钉合将被切除肺叶的引流静脉。
- 使用内镜支气管钉合器钉合将被切除肺叶的支气管。
- 根据肿瘤位置完成相应的肺叶切除术。
7. 肋下标本取出
- 将肋缘下辅助操作孔从15 mm扩大至3 cm。
- 利用单臂标本取出器经横膈膜移除标本 通过 肋下穿刺孔(图2).
- 使用不可吸收缝线(0号)在内镜下关闭膈肌切口。
8. 穿刺口关闭
- 通过摄像头端口插入24号法国胸管。
- 在直视下使肺膨胀,并确认胸管位置正确无误。
- 使用可吸收缝线(2-0)缝合肋下端口(包括皮下肌肉、皮下组织和皮肤)。
- 使用可吸收缝线(2-0)关闭其余胸腔端口(皮肤)。
9. 术后护理
- 将患者转移至术后重症监护室。
- 使用非甾体抗炎药、阿片类镇痛药和肌肉松弛剂进行术后疼痛管理。
- 通过让患者填写SF36生命质量问卷,评估每位患者的SF生命质量评分6。
- 当胸腔引流液和气体引流停止后,拔除胸腔引流管。
结果
2014年1月至2023年1月期间,回顾性收集并分析了150例接受机器人辅助胸外科手术患者的资料。不符合机器人手术适应证的患者包括:怀疑有纵隔淋巴结转移(N2)、肿瘤位于叶支气管、累及胸壁需行肋骨切除,以及需要再次开胸手术的患者。
在接受机器人胸部手术的150例患者中,有106例在本机构接受了解剖性肺切除术。前20例患者通过机器人辅助胸腔镜手术(RAL)行肺切除术,随后连续86例患者则采用四臂腔镜辅助机器人肺切除术(CPRL-4)进行肺切除术。对这86例CPRL-4手术病例进行分析,并根据标本取出方式分为两组:传统方式取出标本的患者 通过 肋间实用开胸术(A组,n = 32)及标本经连续患者移除 通过 经肋下穿膈切口(B组,n = 54)。A组在肺切除术完成后,将前侧操作孔延长为3至4 cm的肋间开胸切口,以取出胸腔内标本。
对年龄、性别、体重指数、合并症、手术类型、手术时间、出血量、中转开胸率、住院时间及术后并发症发生率进行回顾性审查并作描述性分析。每位患者的手术时长记录为总对接时间、控制台操作时间及关胸持续时间。对接时间定义为从初始切口(包括开放所有穿刺端口,含辅助端口)至外科医生登上控制台之间的时段。控制台操作时间定义为外科医生坐上控制台开始,至切除标本取出、机器人机械臂与患者脱离连接(在完成止血和漏气处理后)为止的持续时间。中转手术定义为机器人系统脱机后转为扩肋式开胸手术。
在本诊所,自开展微创肺切除术以来,疼痛评分即被常规记录。研究对象的疼痛程度在术后第一天开始,每6小时定期评估一次。采用视觉模拟评分法(VAS)测定患者的疼痛评分,其中0分表示无痛,10分表示患者经历的最剧烈疼痛。患者的疼痛评分在术后连续三天内进行计算。此外,采用SF36生命质量评分在术后第一个月内评估患者的生命质量6。
采用描述性统计方法,包括均值、中位数、标准差、最大值、最小值、频数和百分比。利用 Kolmogorov-Smirnov 检验评估变量的分布情况。定量数据的比较采用 Mann-Whitney U 检验,定性数据的比较则使用卡方检验。统计分析通过 SPSS Statistics 软件完成。
患者的中位年龄为64岁(范围:50–72岁),其中男性占54.6%(n = 47)。26例患者(30.2%)合并有冠状动脉疾病、高血压、肥胖和糖尿病等合并症。41例患者(47.7%)接受了颈部纵隔镜检查,14例患者(16.3%)接受了支气管内超声检查。手术切除方式包括右上肺叶切除术(25.6%,n = 22)、右下肺叶切除术(32.6%,n = 28)、左上肺叶切除术(22.1%,n = 19)和左下肺叶切除术(19.8%,n = 17)。7例患者(8.1%)因机器人辅助切除术中出现动脉出血而中转开胸。术后未观察到死亡病例。病理分期显示,39.5%、47.7%和12.8%的患者分别处于I期(n = 34)、II期(n = 41)和III期(n = 11)。31例患者(36%)出现并发症,包括心房颤动(n = 12)、术后肺炎(n = 10)和持续性漏气(n = 9)。住院时间平均为6.36 ± 2.4天(范围:3–14天)。术中估计失血量平均为245.5 ± 60.5 mL。未发现因CO2气腹导致的术后高碳酸血症或酸中毒病例。
在年龄、性别、体重指数、合并症、并发症、住院时间、重症监护室(ICU)停留时间、淋巴结分期充分性、肿瘤位置或大小、肺切除术类型以及术中估计失血量方面,A组与B组之间均未观察到具有统计学意义的差异表1)。所有患者术后均无需在重症监护室(ICU)停留超过24小时。B组的平均肿瘤大小大于A组(3.2 ± 1.8 与. 2.62 ± 1.1) (p > 0.05)。B组的平均对接时间显著高于A组(26.2 ± 5.3) 与. 17.8 ± 4.1) (p = 0.001)。尽管B组的平均控制台时间短于A组,而手术时间长于A组,但这些差异均无统计学意义(p > 0.05)。在术后早期疼痛方面,B组的疼痛评分显著低于A组(表2) (p < 0.05)。平均临床随访时间为26.4 ± 12.3个月(范围:3–44个月)。根据SF36生命质量评分对术后第一个月生活质量进行评估,各组之间无显著差异。表3).
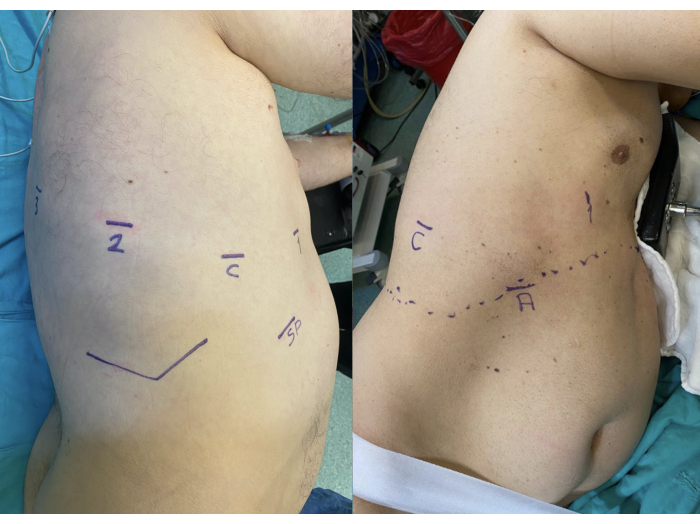
图1:机器人操作端口及肋下经膈肌辅助操作端口切口的定位。 接受CPRL手术的患者术前标记的端口位置。请点击此处查看该图的放大版本。
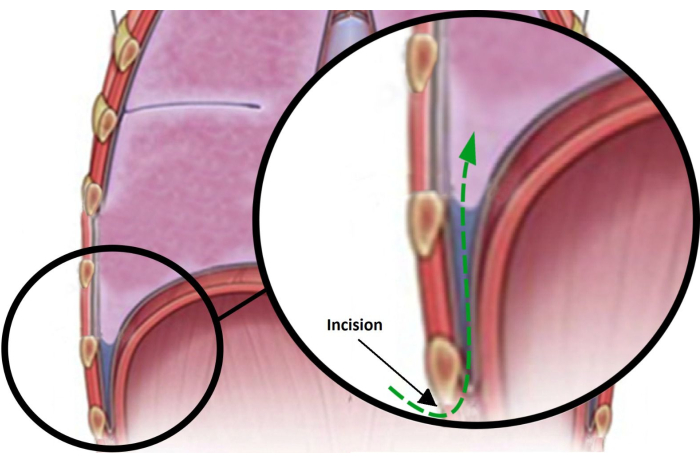
图2:肋下经膈切口示意图。 本图展示了肋下穿刺孔与膈肌之间的解剖关系。 请点击此处查看该图的放大版本。
表1:A组与B组的比较数据。 m:Mann-Whitney U检验,X²:卡方检验,RUL:右上肺叶切除术,RLL:右下肺叶切除术,LUL:左上肺叶切除术,LLL:左下肺叶切除术。请点击此处下载该表格。
表2:各组术后早期疼痛的比较。 VAS:视觉模拟评分,m:Mann Whitney-U 检验。请点击此处下载该表格。
表3:根据SF36生命质量评分评估术后1个月的生命质量。 m:Mann Whitney-U检验。 请点击此处下载该表格。
补充图1:本研究中使用的手术器械。 请点击此处下载该文件。
讨论
减轻患者术后疼痛一直是推动外科医生通过小切口进行内镜手术的重要动力。由于吻合器、胸腔镜摄像头及其他器械需经肋间间隙置入的胸腔穿刺孔进入,因此不可避免地会造成一定程度的肋间神经损伤。然而,对于接受机器人辅助肺切除术(RAL)的患者而言,导致大部分术后疼痛的原因是辅助性开胸切口,因其会损伤肋间血管神经束。此外,由于辅助切口暴露于室内空气中,无法使用CO2气腹。相比之下,完全胸腔镜机器人肺切除术(CPRL)技术直到手术结束、标本取出时才需要做辅助性开胸切口。由于CPRL技术需要机器人主刀医师具备更丰富的操作经验,且成本高于RAL,目前尚未广泛应用,相关文献报道也较少。
CPRL 最重要的优势包括使用额外的后侧第四机械臂,使主刀医生能够自行牵拉肺组织,以及采用加温的 CO2 气腹来扩大手术视野。由于配备了第四机械臂,无需助手协助牵拉肺组织。此外,使用 CO2 气腹显著促进了肺切除操作。它通过降低膈肌位置和压缩肺实质,扩大了胸腔内的视野。CO2 气腹的气压有助于肺门解剖及松解胸膜粘连;加热后的气腹还可减少内镜电凝造成的视觉干扰。在选择性支气管阻塞导管移位的情况下,CO2 气腹可通过防止肺膨胀来保护手术操作空间;同时还可能具有减轻术后疼痛和减少术中出血的优势7。尽管较高的 CO2 气腹压力可提供更佳的视野,但由于高碳酸血症的风险,我们未将压力设置超过 10 mmHg8。CO2 气腹仅可用于通道式外科手术入路。
与RAL不同,CPRL中切除标本具有挑战性,因为没有开放切口来取出切除的肺叶组织。根据已有研究报告,在大多数开展CPRL的医疗中心,肺切除完成后,通过将前侧操作孔扩大至至少3 cm来取出标本,此时不再需要CO2气腹9。Ninan等4报道,可通过肋下经膈肌切口取出标本,而无需扩大肋间放置的任何操作孔。他们提出了一种结合经膈肌入路的机器人辅助肺叶切除术方法,无需辅助性胸腔切开术,通过制作肋下经膈肌切口进入胸膜腔。在我院,连续患者分别采用了这两种标本取出技术;随后我们对这些数据进行了比较分析,以确定经膈肌取出标本是否必要。
采用肋缘下经膈肌切口取出标本具有多项优势。首先,该方法避免了经肋间入路开胸术,仅损伤一个肋间神经结构。众所周知,即使不进行肋骨撑开,肋间入路也可能导致慢性神经痛和神经损伤。本研究中,术后生活质量评分相似,但肋缘下取标本组的术后疼痛明显较轻。可以明确的是,几乎所有A组患者均表示其辅助切口部位存在局部疼痛,而B组患者并未指出任何特定穿刺孔位置存在疼痛,包括肋缘下切口。腹前壁区域的组织结构较为疏松,与肋间隙(ICS)不同;我们认为,正是由于这种疏松的解剖特点,患者在肋缘下穿刺孔区域不会产生明显的局部疼痛。
其次,该技术避免了任何可能限制大肿瘤取出的骨性结构。肋间隙(ICS)由两根相邻的肋骨所限制,这使得大于4 cm的肿瘤及大尺寸标本的切除变得复杂。肋间隙的压迫可能导致标本变形、扭曲以及内取物袋(endobag)损坏10。此外,当肺部肿瘤体积大于肋间隙时,在从胸腔取出标本的过程中存在癌细胞溢出的风险,从而导致癌细胞污染。随着肿瘤体积增大,这一风险可能进一步升高,因为装入取物袋内的肿瘤标本会受到肋间隙的挤压11。在本研究中,A组多次出现内取物袋损坏的情况。在某些情况下,使用了润滑剂(如卡他胶,catagel)以帮助内取物袋顺利通过肋间隙。而在B组中,未遇到任何尺寸标本取出困难的问题。肋下组织松弛的结构使得在术者向外推送取出器械时,操作孔区域能够自然扩张。此外,在未使用CO2气腹的情况下,膈肌可从下方推动内取物袋,协助标本的取出。该技术可能是最便捷的标本取出方式,尤其适用于肺叶切除术或双肺叶切除术的标本取出。
然而,通过肋下经横膈膜切口移除标本也存在一些缺点。首先,由于需要分离横膈膜,胸外科医生在对接阶段所花费的时间比通常更长。在外科医生插入摄像头和其他穿刺套管后,需在CO₂的辅助下探查横膈膜2 灌注。CO₂2 充气会通过气压使膈肌下移,以便外科医生探查膈肌与第10肋的附着情况th 肋。完成内镜电凝分离后,分离腹膜前间隙。于第11肋前端做一15 mm肋缘下穿刺切口th 肋骨,对应于内镜下膈肌分离的位置。虽然该15 mm套管在整个手术过程中作为辅助操作孔使用,但在完成肺切除术后,将其延长至3 cm。随后,肋下辅助操作孔即作为标本取出通道。本研究中,B组的机械臂对接时间显著长于其他组,而各组在手术时间方面无显著差异。
其次,如果胸外科医生计划通过肋下经膈肌切口取出标本,且该切口将在解剖性肺叶切除术中作为操作通道,则需要使用较长的器械,因为常规尺寸的内镜器械长度不足以完成上叶肺叶切除术。必须使用加长型可旋转内镜吻合器(此类吻合器同时可增强旋转能力)以及抓钳,以便完整环绕解剖结构。然而,在进行中叶或下叶肺叶切除术时,此类器械并非必需。本研究中,若未配备加长型内镜吻合器和抓钳,则未采用此方法进行上叶肺叶切除术。
肋下切口取物术后疼痛较轻,但若打开经膈肌操作通道时破坏了腹膜的完整性,则可能因出现膈肌/切口疝等并发症而抵消疼痛方面的潜在益处。本研究中未发生此类并发症,因为所有病例均未累及腹膜。此外,气腹和肝损伤可能是理论上的并发症。
本研究存在若干局限性。首先,由于采用单中心设计,两组纳入的患者数量有限。此外,本研究为回顾性研究。由于技术能力限制,需要接受袖状肺叶切除术的患者未被提供机器人手术。由于患者群体有限,本研究将早期学习曲线阶段治疗的患者也纳入了两组分析,这有助于更精确地比较手术时间。
最终可以推测,进行肋下经膈肌切口并非复杂的过程,尽管它会显著延长对接时间。尽管当前实验基于较小的研究群体,但在经腹腔镜根治性前列腺切除术(CPRL)后通过肋下经膈肌切口取出标本具有潜在应用价值,具备多项优势,是一种实用、可行且安全的方法。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| da Vinci Xi 内窥镜带摄像头,8 mm,0 | Intuitive Surgery | 470027 | 达芬奇机器人的摄像头 |
Da Vinci X 机器人穿刺器 | Da Vinci | F13574 | 用于达芬奇手术器械 |
| Endo GIA Ultra 吻合器 | Covidien | EGIAUSTND | 用于缝合 |
| 取物袋 | Medtronic | US150152 | 用于标本取出 |
| 内窥镜吸引器 | Safir Health Medical | 680395 | 用于吸引 |
| EndoWrist 马里兰双极抓钳 | Intuitive Surgery | 470172 | 用于分离组织 |
| EndoWrist 抓取钳 | Intuitive Surgery | 470068 | 用于抓持 |
| EndoWrist 上翘型抓钳 | Intuitive Surgery | 470092 | 用于抓持 |
| 气腹管路套装 | Storz | 31210 | 用于加温 CO2 气腹 |
| Medtronic 15 mm 穿刺套管 | Medtronic | US150477 | 用于肋下穿刺通道 |
| SPSS Statistics | IBM | SPSS Inc., ver 22.0, IBM, Chicago | |
| 吻合器钉仓 | Covidien | EGIA45CTAWM | 用于缝合 |
| 外科止血钳 | Lawton | D1755 | 用于夹闭 |
| 胸腔镜辅助抓钳 | Medtronic | 173030 | 用于抓持 |
参考文献
- Cerfolio, R. J., Bryant, A. S., Skylizard, L., Minnich, D. J. Initial consecutive experience of completely portal robotic pulmonary resection with 4 arms. J Thorac Cardiovasc Surg. 142 (4), 740-746 (2011).
- Gharagozloo, F., Margolis, M., Tempesta, B., Strother, E., Najam, F. Robot-assisted lobectomy for early-stage lung cancer: report of 100 consecutive cases. Ann Thorac Surg. 88 (2), 380-384 (2009).
- Veronesi, G., Novellis, P., Voulaz, E., Alloisio, M. Robot-assisted surgery for lung cancer: State of the art and perspectives. Lung Cancer. 101, 28-34 (2016).
- Ninan, M., Dylewski, M. R. Total port-access robot-assisted pulmonary lobectomy without utility thoracotomy. Eur J Cardiothorac Surg. 38 (2), 231-232 (2010).
- Oda, M., Matsumoto, I., Waseda, R., Watanabe, G. Total port-access lobectomy via a subcostal trans-diaphragmatic approach for lung cancer. Interact Cardiovasc Thorac Surg. 16 (2), 211-213 (2013).
- Brazier, J. E., et al. Validating the SF-36 health survey questionnaire: New outcome measure for primary care. BMJ. 305 (6846), 160-164 (1992).
- Novellis, P., Alloisio, M., Cariboni, U., Veronesi, G. Different techniques in robotic lung resection. J Thorac Dis. 9, 4315-4318 (2017).
- Bready, L. L. Anesthesia for laparoscopic surgery. Curr Rev Clin Anesth. 15, 133-144 (1995).
- Yang, M. Z., et al. Learning curve of robotic portal lobectomy for pulmonary neoplasms: A prospective observational study. Thoracic Cancer. 12 (9), 1431-1440 (2021).
- Yu, X. Feasibility and validity of double-arm specimen extraction method after partial lung resection in single-port thoracoscopic surgery. J Thorac Dis. 11 (9), 3769(2019).
- Nakano, T., et al. Extraction bag lavage cytology during video-assisted thoracoscopic surgery for primary lung cancer. Interact Cardiovasc Thorac Surg. 18 (6), 770-774 (2014).
重印与许可
