本方案研究小鼠在导航气味羽流时海马CA1区的脑-行为关系。我们提供了一套逐步操作的实验流程,包括手术以实现对海马体的成像、行为训练、使用微型显微镜记录GCaMP6f信号以及对脑部和行为数据的处理,从而通过感兴趣区域(ROI)的神经活动解码小鼠的位置信息。
本文内容
摘要
摘要
小鼠在黑暗中通过导航具有复杂时空结构的气味羽流来寻找气味源。本文介绍了一种在小鼠于50 cm × 50 cm × 25 cm的气味竞技场中导航气味羽流时,监测其行为并记录海马背侧CA1区锥体细胞层(dCA1)神经元中Ca2+瞬变的实验方案。通过梯度折射率(GRIN)透镜聚焦的落射荧光微型显微镜,对表达钙指示蛋白GCaMP6f的Thy1-GCaMP6f小鼠dCA1神经元中的Ca2+瞬变进行成像。本文描述了在自动化气味竞技场中训练小鼠执行气味羽流导航任务的行为学实验流程。方法部分包括GRIN透镜植入和用于GCaMP6f成像的基板放置手术的逐步操作步骤。文章还提供了实时追踪小鼠位置以自动启动试验并递送水奖励的技术信息。此外,该方案包含使用接口板同步描述气味导航任务自动化过程的元数据以及微型显微镜和数字相机追踪小鼠位置的帧时间信息。最后,本文阐述了处理GCaMP6f荧光视频的分析流程:首先使用NorMCorre算法进行运动校正,随后利用EXTRACT软件识别感兴趣区域。此外,文章介绍了一种人工神经网络方法,通过CA1神经元群体活动解码空间路径,以预测小鼠在气味羽流中的导航行为。
引言
尽管在理解头固定小鼠嗅觉导航相关的神经回路方面已取得显著进展1,2,3 自由移动小鼠的导航策略4,5,6,7,8, 在自然行为相关的自由移动导航中,神经回路在湍流气味羽流中的作用仍然未知。本文描述了通过钙成像来监测神经活动的方法2+ 表达遗传编码钙离子传感器 GCaMP6f 的 Thy1-GCaMP6f 小鼠细胞中的瞬时钙信号9 研究背侧海马CA1区锥体细胞层神经元(dCA1)的序列神经动态是否在气味羽流导航中发挥作用。该方法通过微型表层荧光显微镜聚焦于GRIN透镜,对dCA1区域的GCaMP6f荧光信号进行成像,获取相关数据10,11,12. 本方法阐述了如何在小鼠执行气味羽流导航任务时,同步监测其空间导航行为与dCA1神经元GCaMP6f钙信号的瞬时变化。在该任务中,当小鼠到达释放气味分子的出水口时,会获得水作为奖励,而气味区域中存在背景层流气流。13,14。本文介绍了完成此项任务所需的方法(图1),包括用于植入梯度折射率(GRIN)透镜的立体定位手术、在自由活动小鼠颅骨上安装基板以固定微型显微镜、使用微型显微镜进行成像并利用高速数字相机监测小鼠运动、数据预处理以去除运动伪影并识别感兴趣区域(ROIs)、以及构建数据集并训练人工神经网络,通过dCA1区域ROIs的荧光变化解码小鼠在气味竞技场中的X和Y位置7.
小鼠在气味羽流中导航时,通过微型显微镜记录海马体CA1区的钙信号,有助于理解与嗅觉及空间信息处理相关的神经环路在复杂行为任务——气味羽流导航中的计算机制2,14,15,16。海马体CA1区在空间导航中发挥重要作用,对于构建环境的认知地图以实现高效导航至关重要17,18。利用微型显微镜记录钙信号是研究CA1神经元在气味羽流导航过程中编码空间信息的有效方法。
该技术结合了微型显微镜技术记录 GCaMP 钙信号的优势与海马 CA1 区在空间导航中已确立的重要作用,以更深入地理解神经环路如何驱动复杂行为19。另一种方法是使用双光子显微镜记录 CA1 神经元活动9,20,但该方法需要固定小鼠头部,限制了动物自由移动以追踪气味羽流的可能性21。对 CA1 神经元进行局部场电生理记录则允许研究自由移动的小鼠在气味羽流中导航的行为22。然而,局部场电信号在通过峰电位分类技术分离单个神经元信号时,难以准确估计细胞内放电活动。微型显微镜信号能够以可靠的方式识别与细胞内钙信号直接相关的感兴趣区域(ROIs),从而实现单细胞分辨率下神经计算过程的精确研究10,11 。微型显微镜技术为深入理解 CA1 区域如何基于气味线索编码空间信息提供了独特的机会。
此外,该技术研究特定神经元群体如何处理气味信息以实现导航,以及在气味羽流追踪过程中神经元活动模式与决策行为之间的关系。该方法有助于更深入地理解大脑如何处理气味和空间信息。尽管微型显微镜能够以单细胞分辨率记录自由活动小鼠的脑部活动,但其需要专门的手术操作和数据分析专业知识。本文提供了一套全面的实验方案,帮助研究人员逐步开展研究,以探索气味羽流导航的神经机制。
气味导航任务是研究小鼠神经编码和空间气味线索记忆的有前景的框架。本文的研究结果表明,可以根据dCA1区神经元群体的钙信号解码小鼠在气味羽流中导航的轨迹。理解dCA1区钙信号在气味羽流导航中的作用,是揭示真实环境中气味引导导航神经回路基础的关键一步13,14。
方案
实验使用3至6月龄的雄性和雌性Thy1-GCaMP6f转基因小鼠进行23。所有实验方案均经科罗拉多大学安舒茨医学校区机构动物护理和使用委员会批准,符合美国国立卫生研究院的指导方针。GRIN透镜植入(第1节)和基板放置(第2节)的手术操作步骤借鉴了以往的研究工作9,24,25,26,27,28,29。
1. 海马体内植入GRIN透镜的立体定位手术
- 佩戴无菌手套、头套、外科口罩和实验服。
- 所有存活手术均需在无菌条件下进行。所有手术器械须经高压灭菌器灭菌。
- 在手术区域周围铺设无菌手术单。
- 将小鼠放入诱导室,使用3%异氟烷麻醉10分钟。在麻醉诱导时,皮下注射聚合物中的盐酸丁丙诺啡碱基,剂量为0.001 mg/g。
- 通过夹捏后肢足掌测试后肢反射,确认小鼠是否停止活动并处于深度麻醉状态。
- 将异氟烷气流切换至鼻罩(补充文件1)。
- 确保小鼠低流量异氟烷麻醉系统(材料表)的温控垫设置为恒温模式,并确认蒸气源设置为外部压缩模式。
- 将麻醉后的小鼠置于数字立体定位仪(材料表)中。将小鼠门齿放入咬杆,鼻罩置于鼻部前方以维持异氟烷气流,并固定头部位置。根据夹捏后肢足掌后的足反射,将麻醉深度调节至2%-3%之间(图2A)。
- 将耳杆插入小鼠耳道并拧紧。确保小鼠头部水平,无左右或上下移动。当头部固定牢固时,轻压颅骨不应导致颅骨从耳杆下方滑脱。
- 将体温探头插入直肠,并用胶带将导线固定在小鼠尾巴上以防止移动。调节温控垫温度,使直肠温度维持在37 °C。
- 在眼睛上涂抹眼用软膏,防止空气干燥造成损伤。
- 在头部固定且处于鼻罩提供的异氟烷气流下时剃除头部毛发,以防小鼠移动。使用电动剃须刀剃除头顶毛发,然后用脱毛剂和无菌棉签木棒清除残留毛发(图2B)。
- 使用无菌棉签木棒蘸取乙醇和聚维酮碘,各擦拭头皮三次,以建立无菌手术区域。
- 使用29 G针头在双眼与双耳之间的皮肤下皮下注射0.1 mL局部麻醉药利多卡因(S.Q.)。注射后会形成一个隆起。等待数分钟后,再用剪刀切开皮肤。
- 采用仅使用尖端技术,用镊子小心提起皮肤,使用小型剪刀剪除圆形皮肤区域。用无菌棉签吸除任何出血。
- 出血停止后,使用无菌棉签蘸取5%过氧化氢清洁颅骨。确保骨性标志清晰可辨,包括矢状缝以及冠状缝与矢状缝交点(即前囟)。
- 通过确认前囟和人字缝处于完全相同的Z坐标,验证颅骨相对于立体定位装置的平整度。操作时将一根针固定在操纵臂上,当针尖分别接触两个缝时,检查其Z坐标是否一致。若不一致,通过调节Z轴板上的咬杆角度并重复操作,直至颅骨处于完全水平位置。
- 将连接有微操纵器的移液管装入纹身墨水。在前囟顶部做一标记。
- 将微操纵器坐标在前囟处归零,然后移动至右侧海马CA1区上方的坐标位置(内侧-外侧 +1.8 mm,前-后 -2.4 mm)2。该位置由Radvansky和Dombeck选定,用于研究小鼠在虚拟气味梯度中的导航行为18,30。使用钻头(材料表)以10000转/分钟的速度在目标位置顶部钻出一个直径1 mm的永久性凹痕(图2C)。
- 使用牙科钻在颅骨上开一个直径1.5 mm的圆形穿孔,以便植入直径1 mm、长度4 mm的梯度折射率(GRIN)透镜至脑组织中(材料表)(图2D)。
- 将23 G针头插入孔中央,缓慢刺入硬脑膜和皮层(约0.1 mm/min),直至达到硬脑膜下1.25 mm深度。然后缓慢(约0.1 mm/min)将针头从脑组织中抽出。使用无菌棉签和生理盐水清理血液。
- 使用加州大学洛杉矶分校(UCLA)自制的GRIN透镜固定装置,该装置由两个切割后可相互嵌套的1 mL移液管尖端构成(GRIN透镜固定器,材料表)(图2E、F)。
- 将GRIN透镜固定器连接至微操纵器,并开启与移液管相连的抽吸装置以固定GRIN透镜。负压产生的气流可将GRIN透镜稳定固定。
- 使用长度为4 mm、直径为1 mm的GRIN透镜。缓慢将GRIN透镜植入皮层,直至达到硬脑膜下-1.25 mm的深度。
- 在圆形颅骨穿孔中滴加一滴液体组织粘合剂(材料表),封闭孔洞。等待数分钟使其干燥。
- 在GRIN透镜基部涂抹速干型粘合水泥——生物相容性甲基丙烯酸甲酯树脂(材料表),将透镜永久固定于颅骨上。等待数分钟使其干燥。
- 关闭抽吸装置,释放GRIN透镜固定器,并从已牢固固定于颅骨的GRIN透镜顶部缓慢移除固定器。
- 将头杆置于颅骨顶部,使其中心孔对准GRIN透镜(图2G-I)(补充文件2 和 补充文件3)。
- 小心地在GRIN透镜基部周围涂抹速干型粘合水泥(材料表),以封闭颅窗并将头杆固定于颅骨。在头杆中部及两侧添加干燥型粘合水泥(材料表),确保其牢固固定于颅骨。确保水泥完全干燥。注意切勿将粘合水泥涂抹在GRIN透镜表面,否则将永久性破坏光路并阻碍成像。
- 在GRIN透镜顶部滴加一滴低毒性硅胶粘合剂(材料表),以防止物理损伤。
- 关闭异氟烷气流。
- 立即进行术后护理监测,直至动物从麻醉中苏醒。
- 持续进行术后护理,监测小鼠是否出现疼痛迹象,直至完全恢复。接受手术的动物不得立即与其他动物合笼饲养。
- 短暂观察其在笼内活动、进食饮水情况以及对操作的正常反应,以确认其未处于疼痛或应激状态。
- 若动物出现严重神经功能或组织损伤迹象,应立即实施人道安乐死。
2. 迷你显微镜的基板放置
注意:在动物完全从手术中恢复后2周,开始对小鼠进行头部固定。在动物完全恢复且GCaMP6f信号明显可见后3周,开始对dCA1进行成像。通过将基板固定在GRIN透镜顶部,可利用微型显微镜经由GRIN透镜实现对dCA1区GCaMP6f荧光信号的光学访问。本实验方案采用微型显微镜版本4 -V4(Miniscope V4;材料表)。
- 手术后两周,用夹钳固定头杆,使小鼠头部固定10分钟,以使其适应头部固定状态。
- 手术后3周,将小鼠头部固定在基板上。
- 将微型显微镜连接至安装在显微操作器上的3D打印固定支架材料表)固定在显微操作仪上(图3A,B).
- 小心移除硅胶粘合剂(材料清单使用精细镊子从镜头顶部取下盖玻片,并用镜头纸清洁GRIN镜头表面。
- 拧紧基板侧面的固定螺钉,将基板固定到微型显微镜上(材料表) (图3C,D).
- 将微型显微镜末端移动至GRIN透镜上方100 µm处。
- 使用滑块在微型显微镜软件中配置微型显微镜的设置(材料表)执行步骤 2.8 至 2.10。
- 点击 功率 软件中的滑块用于控制功率,将其保持在10%左右。
- 点击 采集速率 滑块调至约 10 Hz。
- v4微型显微镜配备有电润湿透镜,可用于精细调焦。点击 聚焦 滑动滑块将其设置为50%,以使电润湿透镜保持在焦距范围的中间位置。
- 使用软件查看GRIN透镜的顶端。在屏幕上可以看到GRIN透镜的圆形轮廓。
- 使用显微操作仪调节微型显微镜的轴向位置,使其靠近GRIN透镜,并通过计算机监控图像。
- 当看到GRIN透镜顶部时,使用显微操作器进行微调焦,上下调节以找到可清晰观察细胞荧光信号的最佳焦平面。在软件中使用伪δF/F0设置,再次检查细胞荧光信号的质量。
- 将焦距调整至视野中细胞数量最多且荧光强度达到最高的状态。此时,确保血管处于清晰对焦状态。
- 小鼠可能没有瞬时钙信号(即闪光)。在这种情况下,应避免进行后续步骤(14–16),并在接下来的几周内再次检测该小鼠,以确认是否出现瞬时钙信号。
注意:如果小鼠在手术后2个月仍从未出现瞬时钙信号,可考虑实施安乐死。 - 当焦距优化后,在颅骨与基板底部之间小心地用速干胶水构建一道密封墙。注意不要将微型显微镜粘接到基板上,并务必避免任何胶水沾到GRIN透镜的顶部。
- 水泥干燥后,取下固定螺钉,并使用显微操作器小心地将微型显像镜从基板上取下。
- 使用基板盖保护GRIN透镜。
3. 气味竞技场的构建
注意:本方法基于 Connor 等人13 和 Gumaste 等人14 的设计,描述了一种自动化的气味行为装置。完整的组装方案可在材料表 (补充文件 4)提供的链接中找到。
- 构建一个尺寸为 50 cm(长)× 50 cm(宽)× 25 cm(高)的实验舱,包含两面亚克力侧壁、一个亚克力顶板、一个白色发泡聚氯乙烯(PVC)底板,以及前后两个独特的可促进空气流通的结构(图 4A)。
- 在实验舱后部安装一个锥形设计的空气抽吸端,并连接计算机风扇以将空气抽出舱外。使用物理旋钮设置风扇的脉冲宽度调制(PWM),以调节气流速率。
注:气味实验舱的前壁和后壁采用3D打印的蜂窝结构,以促进气流的层流状态,同时防止小鼠逃逸10。实验舱前部的蜂窝结构具有外部扩口设计,可无扰动地接收大量空气。 - 设置一套水递送系统,通过简单的装置实现水奖励递送,该装置由一个与注射器耦合的 Nema 17 步进电机组成。A4988 微步驱动器可精确控制递送体积(https://github.com/dougollerenshaw/syringe_pump, 图 4B)。
- 在进气端设置4组气味源,并与水递送喷嘴配对,每组沿x轴方向相距10 cm,以定义动物为获取水奖励而行进的“通道”(图 4C,D)。
- 安装由电磁阀控制的气味递送系统,电磁阀通过管路连接至气味瓶(图 4D)。
注:电磁阀通过继电器板供电,其电路设计确保始终只有洁净空气或加味空气流动,并且在任意时刻仅允许一个通道或无通道接收加味空气。使用包含4个继电器的继电器板控制一组5个12 V电磁阀。当所有4个继电器均处于“关闭”状态时,洁净空气阀默认开启;当任一气味阀开启时,洁净空气阀自动关闭。继电器板的状态由主Arduino控制器的数字输出进行管理。商用级水族空气泵提供气源,并通过手动气流调节器将流量限制在20 mL/min。通过一系列内径为1/16英寸的管路和分流器,供气管线将洁净空气输送至各个电磁阀。在气味瓶前后安装单向阀,以确保气流方向正确。洁净空气管路在进入实验舱前与气味管路汇合,以确保在关闭气味管路时能将残留的加味空气清除。 - 在实验舱上方安装一台高速数字相机,用于监测动物行为(材料表)。
注:使用安装在实验舱上方的一台高速数字相机以60 Hz频率监测动物行为(材料表)。通过C/CS接口适配器安装一个3.5 mm固定焦距C系列镜头,可完整捕捉整个实验舱区域(焦距镜头,材料表)。 - 使用自定义的Python代码管理气味实验舱的硬件设备(材料表)。该软件整合了相机及设置实验参数和采集实验数据所需的所有硬件(材料表)。
- 设置一台连接Teensy 4.0开发板的PC,以实现计算机控制的气味和水递送(气味实验舱硬件与软件,材料表)。
- 设置数字相机在记录视频帧时输出时钟信号。该信号通过USB接口板用于与微型显微镜进行事后同步(材料表),该接口板记录两个系统的同步输出信号。
注:在实验过程中,自定义的数据采集软件还会生成一个事件文件,记录重要的实验事件及其发生时对应的相机帧。同时生成时间戳文件,用于识别任何丢失的帧(罕见情况)(气味实验舱软件,材料表)。
4. 使用光离子化检测器(PID)测量羽流的气流速度( 图5)
注意:该方法通过 PID 检测气味羽流的时间过程,PID 将气态气味分子暴露于高强度紫外光下,使气味分子离子化。该设备的输出信号可检测气味羽流中的气味分子。通过比较 PID 在两个不同位置检测到气味分子到达的时间延迟,可利用该技术估算气味区域中的气流速度。
- 将快速响应微型PID传感器放置在距离气味源两个不同的位置,其中一个位置较近,另一个位置较远,两者相距10 cm。
- 将PID控制器前面板上的GAIN开关调至x5位置。
- 将PID控制器前面板上的PUMP开关调至High位置。
- 在无气味物质存在时,检查控制器前面板上显示传感器(电压)输出的发光二极管(LED)状态指示灯。
- 调节电位器OFFSET,使在无气味物质存在时电压输出归零。
- 打开气味实验区的气味阀门。
- 阀门打开后,测量PID在每个位置检测到气味羽流的时间延迟。该过程可通过接口板(材料表)同步记录PID输出信号和气味实验区记录的阀门输出信号(气味开启),在离线状态下完成。
- 将两个位置检测延迟的差值除以两个PID之间的距离差,以计算羽流的空气流速。
5. 在气味竞技场中对小鼠进行行为训练( 图6)
注意:本部分描述了一种改编自 Findley 等人4的行为学任务。实验前一日对小鼠进行限水处理,以激发其主动寻找水源奖励的动机。小鼠在气味羽流中(图6B)向气味释放源处的饮水口移动,以获取水奖励(以1 Hz频率递送3滴,每滴10 µL)。在训练期间,通过每日最多提供2 mL饮水的方式维持小鼠的限水状态。需监测小鼠在限水期间的体重,确保其不低于原始体重的85%。小鼠在气味训练场内每天获得约1 mL饮水,并在每日训练结束后于笼内额外补充1 mL饮水。小鼠的限水状态最长持续72小时。使用定制软件(材料表)通过简单的背景减除和斑点定位技术,实时(60 Hz)检测小鼠的位置。用户需手动设定通道边界、起始边界(小鼠在实验区域后端的起始位置)以及目标边界(靠近前端气味源的位置)。此外,用户可自定义软件对这些边界的应用方式。例如,可设置仅当小鼠位于起始边界后方时才释放气味。为使小鼠获得奖励,用户可要求其在向目标(气味源)移动过程中始终保持在有气味的通道内。一旦小鼠越过目标边界,即可获得奖励。然而,在训练过程中,所有这些条件均可通过简单编辑一个设计为自解释且用户友好的“yaml”文件进行调整。
- 首先,训练小鼠通过移动到竞技场后部以启动试验(定义为距离气流进入 chamber 侧面 40 cm 的区域)。等待小鼠移动至竞技场后部后,手动在一条随机通道中递送气味和水。让小鼠寻找气味源并饮水。
- 重复此过程多次,以建立气味与水之间的关联(图 6A,B)。一旦小鼠学会启动试验,即可使用自动化软件递送气味。
- 使用自动化定制软件训练小鼠完成双通道气味导航任务。在此任务中,随机选择两个气味出口中的一个递送气味,并在小鼠到达释放气味的饮水口时给予水奖励。本实验方案使用 1% 异戊基乙酸酯矿物油稀释液。
注意:小鼠约在 40 分钟内完成约 20 次气味羽流导航试验的一个训练阶段。小鼠每天进行一个阶段的训练。训练后的小鼠在一个阶段结束时的正确导航率高于随机选择水平(> 65% 正确选择)。小鼠应在经过 3 至 5 个阶段的训练后,在双通道气味导航任务中达到 > 65% 正确选择的标准。
6. 在气味竞技场中对自由活动小鼠进行落射荧光记录
注意:该方法描述了通过广视野微型显微镜成像技术,在双喷嘴气味流导航任务期间(补充视频1 和 补充视频2),对表达在Thy1小鼠中的遗传编码钙指示剂GCaMP6f进行成像,以记录背侧CA1区锥体细胞层(SP)细胞的神经元活动9。一次典型的成像实验持续约40分钟,使小鼠能够完成大约20次气味导航试验。该技术可对同一只小鼠进行长达数月的记录。
- 固定小鼠头部,使用显微操作器将微型显微镜放置在基板顶部,并拧紧固定螺钉。
- 调节电润湿透镜,找到具有最多细胞且荧光强度最高的最佳焦平面。
- 调节微型显微镜的功率,以获得最佳动态范围,实现高信噪比且无信号饱和。可通过在Thy1-GCaMP6f小鼠中对背侧CA1进行成像来实现,设置微型显微镜功率约为30%,采集速率为30 Hz。
- 将微型显微镜固定在基板上后,释放小鼠进入气味行为箱。
- 通过接口板启动数据采集,记录位于行为箱顶部的数字相机的晶体管-晶体管逻辑(TTL)输出信号,以及微型显微镜的TTL信号,以便后续同步行为视频与GCaMP6f成像帧。数字相机以60 Hz记录,微型显微镜以30 Hz记录。
- 开始记录微型显微镜成像和行为视频,并启动自动化软件以执行双喷口气味导航任务。
7. 数据预处理
注意:本方法使用 MATLAB 流程处理数据。相关代码可在 GitHub 上获取(同步软件,材料表)。采用 NoRMCorre31 进行运动校正,使用 EXTRACT32 识别具有随时间变化的荧光信号的感兴趣区域(ROI),信号以钙瞬变期间归一化后的荧光变化(δF/F0)表示。
- 通过运行 GitHub 上提供的 MATLAB 代码 Synchronize_Files_JOVE.m,利用接口板记录的同步信号对气味行为箱元数据、数码相机帧和微型显微镜帧进行同步。
- 使用 NoRMCorre(运动校正软件,材料表)对同步后的微型显微镜帧进行运动校正。
- 使用 EXTRACT(ROI 提取软件,材料表)识别具有随时间变化的 δF/F0 信号的感兴趣区域(ROIs)。
- 使用同步软件(材料表)将数据划分为不同试验。
- 根据小鼠导航行为的正确与否,将每次试验分别标记为“命中”或“未命中”。
- 使用行为集合与神经轨迹观测器(BENTO)33 可视化每次单独试验的行为表现和感兴趣区域(图 7A、B 及 补充视频 3)。
8. 数据分析——从脑信号解码空间位置
注意:该方法使用机器学习从 dCA1 感兴趣区域(ROIs)解码小鼠在实验环境中的 X 和 Y 坐标位置7。MATLAB 代码可在 https://github.com/restrepd/drgMiniscope 获取(解码脑信号软件,材料表)。
- 将 EXTRACT.mat 输出文件和气味区域元数据文件输入到软件 drgDecodeOdorArenav2.m 中。GitHub 仓库为示例提供了这两个文件(同步软件,材料表):
dFF_file='20220804_FCM22_withodor_miniscope_sync
_L1andL4_ncorre_ext.mat';
arena_file='20220804_FCM22withodor_odorarena_L1
andL4_sync.mat';
注意:drgDecodeOdorArenav2.m 会创建一个按试验内数据划分的数据集,其中包含每个试验的感兴趣区域(ROI)信号以及元数据(小鼠的 X 和 Y 位置、气味喷口位置、水递送等)。该代码还会分析试验间数据的解码情况。代码使用 fitrnet,基于所有试验中除一个试验外的所有 ROI 的 δF/F0 数据,训练一个人工神经网络,以预测 X 和 Y 位置,并通过留一法预测被排除试验的位置。 - 神经网络返回 X 和 Y 位置作为输出。使用训练好的神经网络进行预测,将未用于训练网络的被排除试验作为输入,以从 ROI 预测小鼠在区域中的 X 和 Y 位置(图 8A,B)。
结果
采用该方法可对小鼠在气味竞技场中导航以寻找气味源时的dCA1区GCaMP6f荧光瞬变进行可视化和记录(图6A、B、补充影片1和补充影片2)。荧光图像通过NoRMCorre进行运动校正,并使用EXTRACT提取感兴趣区域(ROIs)。此外,通过接口电路板进行记录,可实现ROIs的δF/F0信号与气味和水奖励递送事件的同步(图7A),以及与小鼠在气味竞技场中运动的同步(图7B和补充影片3)。小鼠在气味羽流中导航的代表性结果显示,在任务过程中出现了大量钙瞬变信号(图7A、B)。此外,还可观察钙响应信号与气味呈现及水奖励之间的对应关系(图7A)。利用BENTO对单次试验进行可视化,可获取试验不同阶段(包括试验开始、决策、导航、饮水以及返回竞技场后部)的钙响应信息(图7B)。该方法提供了关于CA1区钙响应与小鼠在气味导向导航任务中行为之间关联的重要见解。
PID 记录可提供关于气味羽流及其羽流风速的关键信息。代表性结果表明,在打开阀门释放气味竞技场内的气味羽流后,PID 响应出现升高(图 5A)。此外,本方案能够根据 dCA1 感兴趣区域(ROIs)的 δF/F0 信号解码小鼠的 X 和 Y 坐标位置(图 8)。该技术基于 CA1 区神经元的响应,预测小鼠在气味羽流导航任务中的空间位置,有助于深入理解 CA1 神经元如何处理气味与空间信息。从 dCA1 神经元群体钙信号中解码小鼠运动轨迹具有重要意义,因为它揭示了背侧 CA1 区神经元如何表征气味与空间信息的认知图谱,从而完成复杂的气味羽流导航任务。该方法已扩展至其他不同感兴趣区域,包括仅表现为位置细胞的区域,以及对气味刺激产生响应的其他细胞类型。通过比较解码预测结果与小鼠实际的 X 和 Y 位置之间的强相关性,可验证从神经元群体信号中成功解码运动轨迹的效果。

图1:研究流程图。(A)立体定位手术包括在海马CA1层植入GRIN透镜,并在颅骨上安装头固定基板以固定小鼠头部。(B)在GRIN透镜顶部安装一个基板,以便通过微型显微镜光学获取CA1神经元的荧光信号。(C)对小鼠进行气味羽流导航任务训练。(D)在小鼠自由活动状态下记录其行为及CA1神经元在气味羽流中导航时的活动数据。请点击此处查看该图的放大版本。

图 2:立体定位手术。(A)将麻醉后的小鼠置于立体定位仪中。根据脚趾夹捏反射反应,将麻醉水平调节至 2% 至 3%。(B)剃除头部上方的毛发。(C)使用钻头在目标位置正上方小心钻出一个微小的永久性凹痕。(D)使用牙科钻头在颅骨上开一个直径为 1.5 mm 的圆形穿孔,以便植入直径为 1 mm、长度为 4 mm 的梯度折射率(GRIN)透镜至脑内。(E)将 GRIN 透镜固定器连接至显微操作器,并启动连接于移液管的抽吸装置以夹持 GRIN 透镜。(F)将 GRIN 透镜缓慢植入皮层,直至其达到硬脑膜下方 -1.25 mm 的深度。(G)死后固定头部的示意图,显示头板和基板通过骨水泥固定于颅骨上,并已植入 GRIN 透镜。(H)死后头部 CT 扫描图像,显示颅顶的头部固定杆以及颅内植入的 GRIN 透镜。(I)头板的设计用于实现小鼠头部的固定。图中动物未覆盖遮布,以便更清晰地展示解剖结构。请点击此处查看该图的放大版本。
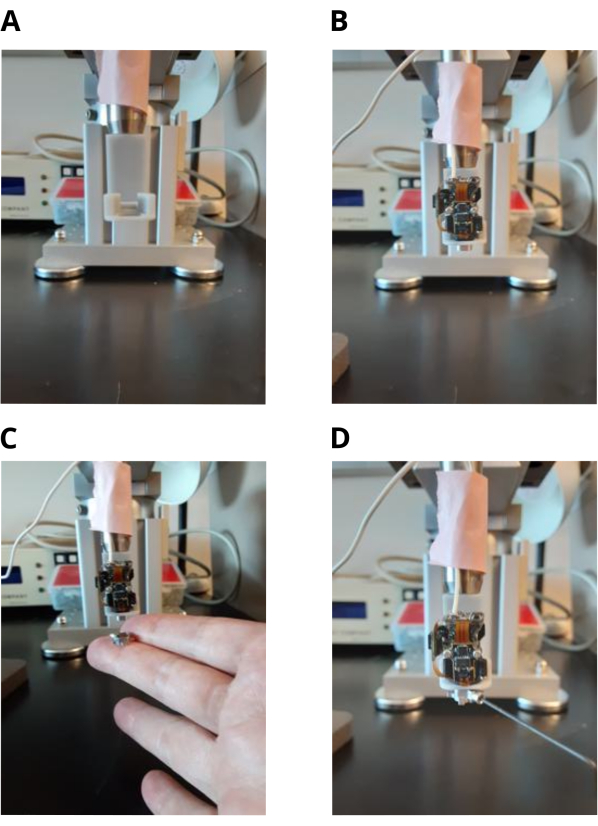
图3:微型显微镜基板的放置。(A)与显微操作器连接的3D打印微型显微镜支架。(B)将微型显微镜固定在支架上。(C)将基板连接至微型显微镜。(D)拧紧固定螺钉以将基板固定在微型显微镜上。在将基板用水泥固定于小鼠颅骨后,释放该固定螺钉。请点击此处查看此图的放大版本。

图4。气味行为箱的构建。(A)气味行为箱透明腔室。顶部配有数字相机,用于记录小鼠行为。(B)与注射器耦合的步进电机用于控制向小鼠供水奖励。(C)从气味行为箱内部视角可见,采用蜂窝结构以实现层流,并设有四条气味输送管路。(D)气味输送系统,包括管道、阀门和气味瓶,从气味行为箱外部观察。 请点击此处查看此图的放大版本。

图5:气味羽流记录。 (A)使用光离子化检测器(PID)记录的气味羽流。在气味实验区中以4.23 cm/s速度传播的气味羽流的五次PID信号轨迹的平均值(粗蓝线)±标准差(浅蓝色)。气味源位于气味实验区底部上方2 cm处。PID的传感器头可提供对应于气味羽流气体浓度的电压信号。(B)在20 cm/s未受限气流条件下通过激光记录的气味羽流。请点击此处查看此图的放大版本。

图6:小鼠行为训练。(A)小鼠学习向右侧通道释放的气味羽流方向进行导航。小鼠学会通过移动到气味区域后部以启动一次试验,选择一侧通道朝向气味羽流进行导航,并饮用作为奖励的水。(B)小鼠学习向左侧通道释放的气味羽流方向进行导航。若小鼠导航至正确的通道,则会获得气味作为奖励。请点击此处查看该图的放大版本。

图7:数据预处理。(A)多次试验中与气味区域事件同步的钙信号轨迹。每次试验以红色标记的气味递送开始,获得奖励的试验以蓝色标记的水递送脉冲结束。每个感兴趣区域(ROI)的δF/F0(无量纲)钙信号轨迹以黑色显示,每条线代表一个ROI。使用接口板记录气味区域顶部相机和微型显微镜相机的TTL输出,以实现帧同步。采用NorMCorre校正微型显微镜图像帧中的运动噪声,并使用EXTRACT识别ROI并提取δF/F0钙信号轨迹。(B)小鼠在气味羽流中导航的代表性单次试验。通过BENTO系统可同时观察同步的行为视频(左图)和单次试验中各ROI的δF/F0钙信号轨迹(右图)。请点击此处查看该图的放大版本。
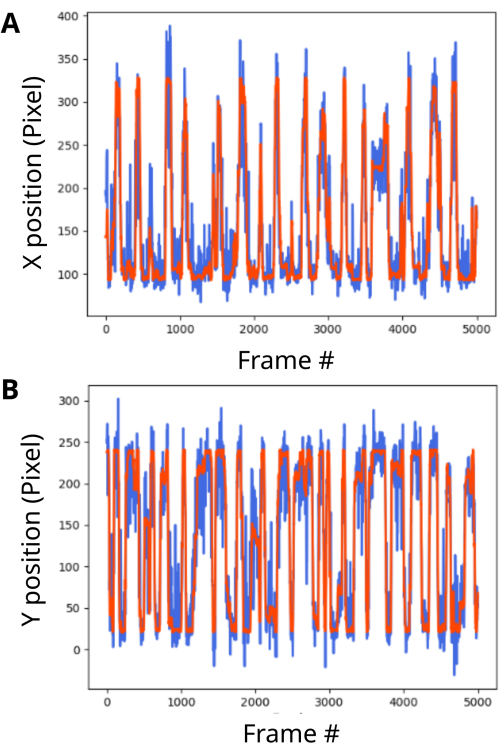
图8。根据CA1信号解码小鼠的位置。 利用CA1感兴趣区域(ROIs)解码小鼠的X和Y位置。蓝色表示解码预测位置,红色表示小鼠的实际位置(ground truth)。预测轨迹与真实轨迹高度相关。(A)根据感兴趣区域解码X方向位置(皮尔逊相关系数 = 0.88)。(B)根据感兴趣区域解码Y方向位置(皮尔逊相关系数 = 0.88)。请点击此处查看该图的高清版本。
补充视频 1:小鼠在左侧通道中朝向气味流移动时同步的行为与微型显微镜图像帧的代表性示例。 (A)佩戴微型显微镜的小鼠在气味竞技场内活动的行为图像帧。(B)小鼠的微型显微镜图像帧,显示通过GRIN透镜记录的原始钙瞬变信号。请点击此处下载该视频。
补充视频2:小鼠在右侧通道中朝向气味羽流移动时同步的行为与微型显微镜图像的代表性示例。 (A)佩戴微型显微镜的小鼠在气味竞技场内活动的行为图像。(B)小鼠的微型显微镜图像,显示通过GRIN透镜记录的原始钙瞬变信号。请点击此处下载该视频。
补充视频3:小鼠行为与脑信号处理数据的BENTO展示。 左侧面板:小鼠正在向旷场右侧通道移动,行为标注以不同颜色显示。右侧面板:小鼠移动过程中的δF/F0钙信号。请点击此处下载该视频。
补充文件 1:NoseconeRender.png。 用于 3D 打印鼻锥以实施异氟烷麻醉的文件。请点击此处下载该文件。
补充文件 2:HeadbarRender.png。 用于固定小鼠头部的头杆文件。请点击此处下载该文件。
补充文件 3:头夹技术图纸.png。 用于固定小鼠头部的头夹文件。请点击此处下载该文件。
补充文件 4:ArenaFig_Draft2.tiff。 气味行为箱的详细布局。请点击此处下载该文件。
讨论
本方案详细阐述了在小鼠穿越气味羽流时,记录其海马dCA1区域位置细胞和气味响应细胞的步骤。该方案的关键步骤包括立体定位手术、微型显微镜基板的植入、气味区域的构建、在气味竞技场中检测气味羽流、行为训练、对自由活动小鼠进行微型显微镜记录、数据预处理以及数据分析。此外,本方案还解释了如何从dCA1记录数据中解码小鼠运动轨迹的过程。
立体定位手术中的一个关键步骤是根据前囟的相对坐标来确定GRIN透镜的正确植入位置。该方法的一个局限性在于手术与开始观察GCaMP6f信号之间存在延迟,这一过程可能需要2-4周。经过这一关键时期后,小鼠方可用于实验。本方案与先前方案24,25,26,27的一个区别在于使用已在CA1区域表达GCaMP6f的Thy1-GCaMP6f转基因小鼠,而非向海马体注射AAV-GCaMP6f病毒。这种方法节省了手术时间,并且无需等待AAV病毒在脑内表达。此外,本方案不进行脑组织抽吸,并使用异氟烷替代氯胺酮/赛拉嗪,从而更精确地控制麻醉剂量,避免过量。该方法的一个局限性是GRIN透镜存在光学像差,限制了视野范围。在基板安装过程中至关重要的一步是保持电润湿透镜位于中心位置,以防止在将基板粘接到头部后影响Z轴调节能力。气味行为箱构建的一个局限性在于系统复杂,可能需要数月时间完成,且可能需要工程师协助。行为训练的一个局限性是小鼠可能偏好气味行为箱的某一侧。克服这一问题的方法之一是交替设置试验,奖励小鼠向左或向右通道移动的行为。
检查气味羽流的关键步骤是保持PID探针与气味源对齐,以检测羽流的路径。在对自由活动的小鼠进行微型显微镜记录时,一个至关重要的步骤是确保微型同轴线在任务过程中不会缠绕,这可以通过使用换向器来避免。可使用氦气球防止微型同轴线出现在小鼠前方。数据预处理的关键在于同步气味行为箱的数字顶置相机与微型显微镜相机的TTL脉冲。对于EXTRACT分析流程,建议采用非负处理方法,以更有效地提取感兴趣区域(ROI)及δF/F0信号。EXTRACT可对每个ROI的信号轨迹进行可视化检查,以剔除质量不佳的ROI。从ROI解码小鼠的X和Y位置至关重要,需获得包含数百个周期的大型数据集,以更好地训练人工神经网络。
与现有的头部固定方法相比,这种自由活动记录方法的意义在于能够在符合动物行为学相关性的环境中研究小鼠行为,并允许其通过自然的头部运动来探索复杂的气味羽流。该方法适用于研究dCA1神经元在复杂气味导航中的动态作用。此外,该技术不仅限于海马体或嗅觉研究,还可用于探究不同脑区和感觉模态的功能,例如通过使用LED指示奖励通道来研究视觉导航。同时,该方法还可潜在地应用于实时闭环实验,即通过解码神经元群体的钙信号来触发神经刺激或感觉反馈20,34,35,36。
披露
作者声明无利益冲突。
致谢
本研究由美国国立卫生研究院(NIH UF1 NS116241 和 NIH R01 DC000566)和美国国家科学基金会(NSF BCS-1926676)资助。作者感谢 Andrew Scallon 协助搭建气味竞技场装置。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| Arduino Micro | Arduino | Micro | |
| 生物相容性甲基丙烯酸树脂 | Parkell | S380 | C&B-Metabond Adhesive Luting Cement |
| 脑信号解码软件 | CU Anschutz | https://github.com/restrepd/drgMiniscope | |
| 牙科钻机 | Osada | LHP-6 | AZ210015 |
| 牙科钻机箱 | Osada | XL-230 | 每分钟30000转 |
| 数字立体定位仪 | Stoelting | 51730D | 小鼠立体定位仪,#51904 数字操纵臂,三轴附加组件,左侧 |
| 钻头 | FST Fine Science Tools | 19007-05 | 尖端直径0.5 mm |
| 高速数字相机 | Edmund Optics | BFS-U3-63S4C | FLIR Blackfly S |
| 聚焦透镜 | Edmund Optics | C-Series | 3.5 mm |
| 梯度折射率透镜(GRIN透镜) | Inscopix | 1050-004595 | 直径1 mm,长度4 mm |
| GRIN透镜固定装置 | UCLA | http://miniscope.org/index.php/Surgery_Protocol | |
| 液体组织粘合剂 | 3M | 1469C | Vetbond Tissue Adhesive |
| 小鼠低流量麻醉系统 | Kent Scientific Corporation | SomnoSuite | https://www.kentscientific.com/products/somnosuite/ |
| 低毒性硅胶粘合剂 | WPI – World Precision Instruments | Kwik-sil | |
| miniPID控制器 | ASI – Aurora Scientific Inc. | Model 200B | 快速响应微型光离子化检测器 |
| Miniscope V4固定装置 | UCLA | NA | https://github.com/Aharoni-Lab/Miniscope-v4/tree/master/Miniscope-v4-Holder |
| Miniscope V4 | Labmaker | NA | https://www.labmaker.org/products/miniscope-v4 |
| Miniscope基板V2 | Labmaker | NA | https://www.labmaker.org/products/miniscope-v4-base-plates-variant-2-pack-of-10 |
| Miniscope DAQ-QT软件 | UCLA | https://github.com/Aharoni-Lab/Miniscope-DAQ-QT-Software/wiki | |
| 运动校正软件 | CU Anschutz | https://github.com/restrepd/drgMiniscope | |
| 气味场硬件 | 定制 | 3D模型 | https://www.dropbox.com/scl/fo/lwtpqysnpzis32mhrx3cd/ADomsxyhxu42sqDmTBl2O6k?rlkey=b3l4809eradundt5l3iz0gq74& dl=0 |
| 气味场软件 | CUAnschutz | https://github.com/wryanw/odorarena | |
| 气味剂 异戊基乙酸酯 | Aldrich Chemical Co | 06422AX | 用无味矿物油稀释至1% |
| RHD USB接口板 | Intan Technologies | C3100 | 产品已停产。可选用其他等效电路板替代。 |
| 感兴趣区域提取软件 | CU Anschutz | https://github.com/restrepd/drgMiniscope | |
| Sutter微操 | Sutter Instrument Company | MP-285 | |
| 同步软件 | CU Anschutz | https://github.com/fsimoesdesouza/Synchronization | |
| Thy1-GCaMP6f小鼠 | Jackson Laboratory | IMSR_JAX 028281 | C57BL/6J-Tg(Thy1-GCaMP6f)GP5.12Dkim/J) |
参考文献
- Adoff, M. D., Climer, J. R., Davoudi, H., Marvin, J. S., Looger, L. L., Dombeck, D. A. The functional organization of excitatory synaptic input to place cells. Nat Commun. 12 (1), 3558(2021).
- Radvansky, B. A., Oh, J. Y., Climer, J. R., Dombeck, D. A. Behavior determines the hippocampal spatial mapping of a multisensory environment. Cell Rep. 36 (5), 109444(2021).
- Lewis, S. M., et al. Plume dynamics structure the spatiotemporal activity of mitral/tufted cell networks in the mouse olfactory bulb. Front Cell Neurosci. 15, 633757(2021).
- Findley, T. M., et al. Sniff-synchronized, gradient-guided olfactory search by freely moving mice. ELife. 10, e58523(2021).
- Gire, D. H., Kapoor, V., Arrighi-Allisan, A., Seminara, A., Murthy, V. N. Mice develop efficient strategies for foraging and navigation using complex natural stimuli. Curr Biol. 26 (10), 1261-1273 (2016).
- Liu, A., Papale, A. E., Hengenius, J., Patel, K., Ermentrout, B., Urban, N. N. Mouse navigation strategies for odor source localization. Front Neurosci. 14, 218(2020).
- Tariq, M. F., et al. Using head-mounted ethanol sensors to monitor olfactory information and determine behavioral changes associated with ethanol-plume contact during mouse odor-guided navigation. eNeuro. 8 (1), (2021).
- Rigolli, N., Reddy, G., Seminara, A., Vergassola, M. Alternation emerges as a multi-modal strategy for turbulent odor navigation. ELife. (11), e76989(2022).
- Ma, M., et al. Sequential activity of CA1 hippocampal cells constitutes a temporal memory map for associative learning in mice. Curr Biol. 34 (4), 841-854 (2024).
- Aharoni, D., Khakh, B. S., Silva, A. J., Golshani, P. All the light that we can see: a new era in miniaturized microscopy. Nat Methods. 16 (1), 11-13 (2019).
- Aharoni, D., Hoogland, T. M. Circuit investigations with open-source miniaturized microscopes: Past, present and future. Front Cell Neurosci. 13, 141(2019).
- Flusberg, B. A., et al. High-speed, miniaturized fluorescence microscopy in freely moving mice. Nat Methods. 5 (11), 935-938 (2008).
- Connor, E. G., McHugh, M. K., Crimaldi, J. P. Quantification of airborne odor plumes using planar laser-induced fluorescence. Exp Fluids. 59 (9), 137(2018).
- Gumaste, A., et al. A Comparison between mouse, in silico, and robot odor plume navigation reveals advantages of mouse odor tracking. eNeuro. 7 (1), (2020).
- Gumaste, A., et al. Behavioral discrimination and olfactory bulb encoding of odor plume intermittency. ELife. 13, e85303(2024).
- Marin, A. C., Schaefer, A. T., Ackels, T. Spatial information from the odour environment in mammalian olfaction. Cell Tissue Res. 383 (1), 473-483 (2021).
- Eichenbaum, H. The role of the hippocampus in navigation is memory. J Neurophysiol. 117 (4), 1785-1796 (2017).
- Dombeck, D. A., Harvey, C. D., Tian, L., Looger, L. L., Tank, D. W. Functional imaging of hippocampal place cells at cellular resolution during virtual navigation. Nat Neurosci. 13 (11), 1433-1440 (2010).
- Wirtshafter, H. S., Disterhoft, J. F. In vivo multi-day calcium imaging of CA1 hippocampus in freely moving rats reveals a high preponderance of place cells with consistent place fields. J Neurosci. 42 (22), 4538-4554 (2022).
- Mizuta, K., Sato, M. Multiphoton imaging of hippocampal neural circuits: techniques and biological insights into region-, cell-type-, and pathway-specific functions. Neurophotonics. 11 (3), 033406(2024).
- Radvansky, B. A., Dombeck, D. A. An olfactory virtual reality system for mice. Nat Commun. 9 (1), 839(2018).
- Almeida-Santos, A. F., et al. Social isolation impairs the persistence of social recognition memory by disturbing the glutamatergic tonus and the olfactory bulb-dorsal hippocampus coupling. Sci Rep. 9 (1), 473(2019).
- Dana, H., et al. Thy1-GCaMP6 transgenic mice for neuronal population imaging in vivo. PLoS One. 9 (9), e108697(2014).
- Thapa, R., Liang, B., Liu, R., Li, Y. Stereotaxic viral injection and gradient-index lens implantation for deep brain in vivo calcium imaging. J Vis Exp. (176), e63049(2021).
- Hsiao, Y. -T., Wang, A. Y. -C., Lee, T. -Y., Chang, C. -Y. Using baseplating and a miniscope preanchored with an objective lens for calcium transient research in mice. J Vis Exp. (172), e62611(2021).
- Zhang, L., et al. Miniscope GRIN lens system for calcium imaging of neuronal activity from deep brain structures in behaving animals. Curr Protoc Neurosci. 86 (1), e56(2019).
- Guo, D., Gürkan Özer, A., Uusisaari, M. Y. In vivo calcium imaging in mouse inferior olive. J Vis Exp. (172), e62222(2021).
- Yun, M., Shin, J., Jung, M. W. Protocol for calcium imaging of dorsal and ventral CA1 neurons in head-fixed mice. STAR Protoc. 4 (3), 102439(2023).
- Yun, M., Hwang, J. Y., Jung, M. W. Septotemporal variations in hippocampal value and outcome processing. Cell Rep. 42 (2), 112094(2023).
- Sheffield, M. E. J., Dombeck, D. A. Calcium transient prevalence across the dendritic arbour predicts place field properties. Nature. 517 (7533), 200-204 (2015).
- Pnevmatikakis, E. A., Giovannucci, A. NoRMCorre: An online algorithm for piecewise rigid motion correction of calcium imaging data. J Neurosci Methods. 291, 83-94 (2017).
- Inan, H., et al. Fast and statistically robust cell extraction from large-scale neural calcium imaging datasets. bioRxiv. , (2021).
- Segalin, C., et al. The mouse action recognition system (MARS) software pipeline for automated analysis of social behaviors in mice. ELife. 10, e63720(2021).
- Chen, Z., et al. A hardware system for real-time decoding of in vivo calcium imaging data. ELife. (12), e78344(2023).
- Xue, F., et al. Multi-region calcium imaging in freely behaving mice with ultra-compact head-mounted fluorescence microscopes. Natl Sci Rev. 11 (1), nwad294(2024).
- Tabourin, L., Bretzner, F., Galstian, T. Towards a mini-endoscope design with spatially selective excitation and imaging. Biomed Opt Express. 15 (3), 1750-1760 (2024).
重印与许可
