本方案涵盖一种四步大范围成像调查方法,用于提取珊瑚礁群落的结构复杂性、群落组成以及种群人口统计学指标。该方案的每一步均优先确保所采集图像的质量以及对原始图像的集成访问。
本文内容
摘要
摘要
数字成像与处理技术的发展推动了大范围成像调查的扩展,增强了我们研究亚潮带生境中生物现状、变化趋势及动态的能力。通过为ex situ分析创建逼真的数字孪生图像,这些方法使小型野外团队能够采集远超以往的数据量。本文介绍了一种四步式的大范围成像调查流程与分析方法,包括图像采集、模型构建、生态分析和数据管理,该流程在过去十年中通过实验不断开发和完善。所述每一步均始终强调原始影像数据的独特价值。尽管从大范围图像调查中可提取的数据类型极为丰富,本文重点提供了用于提取结构复杂性、群落组成及种群动态等生态学数据的工作流程,这些数据对监测工作和基于假设的研究具有重要价值。此外,我们还提出了元数据标准建议,以补充大范围成像数据的采集工作,并支持数据归档,促进研究团队之间的透明度与协作。
引言
在陆地环境中,研究人员已充分利用对生态群落进行标准化的大面积取样,特别是在长期研究样地的背景下,包括巴罗科罗拉多岛1、哈伯德布鲁克实验林2以及其他类似地点3。通过收集具有明确空间信息和分类学分辨率的分布数据,此类取样已被用于探索基本的生态动态过程,例如扩散与定殖模式3,4,5、生境偏好与可利用性、扩散核函数、资源限制3,5,6,7,8以及空间利用9,10。然而迄今为止,大多数对海洋群落的空间研究仍依赖于相对覆盖度的度量指标,通常以某一分类单元或类群所占的百分比覆盖面积来表示11,12,13,14,15。然而,相对覆盖度的聚合估算无法充分揭示种群水平的种群统计特征以及群落水平的动态过程。尽管已有研究对底栖群落进行了详细分析,但这些研究依赖于费力的水下监测方案16,17,18,19,20,21,22,23,24,25,26,27,28,29,30,31,32,但由于水下方法在操作上的高要求,这些研究在尺度上(包括分类学、空间和时间尺度)明显受限。
大范围成像(Large-area imaging, LAI)是一种通过计算密集型工作流程,将大量图像信息进行整合,从而生成远超单幅图像尺度的、具有照片般真实感的环境表征的方法33。由于水体对光的吸收和散射导致能见度受限,LAI 工作流程特别适用于水下生境的研究。由于能见度有限,要获取底栖生物精细结构的图像必须近距离拍摄;因此,若要在保留单个底栖生物精细细节的同时,呈现大范围底栖生境的景观(或海景)视图,就必须采用图像拼接技术。此外,在结构复杂的环境中,为了准确还原底栖生物之间的空间位置和相对距离,在重建拼接图像时必须考虑其三维(3D)结构。运动恢复结构(Structure-from-Motion, SfM)摄影测量方法已被应用于相对静止的底栖生物群落环境,包括珊瑚礁34,35,36、南极底栖生态系统37、冷水珊瑚礁38、冷泉区39以及海草生境40,通过非立体成像方式生成拼接图像,并进一步生成正射影像图和点云估计。
在珊瑚礁科学研究中,LAI(激光成像)技术已具备在日益扩大的空间尺度上可视化珊瑚礁景观的潜力,并可通过数字媒体共享这些可视化成果。LAI可用于估算珊瑚礁生物的覆盖面积、珊瑚群体的密度与分布,以及单个生物体的形态和健康状况41,42,43,44,45,46,47。此外,当在不同时间点对同一地点采集LAI数据产品时,便有可能记录单个生物体在大小和状态上的变化48,49,50,51。鉴于大多数石珊瑚群体每年径向生长量仅为毫米至厘米级别,跨年度采集的时间序列LAI数据可为报告这些物种的生物学与生态学特征提供极为宝贵的数据流52。重复获取且空间配准的LAI数据能够提供独特洞察,以支持珊瑚礁研究,并以可共享、可归档的形式成为全球合作的基础。
随着LAIs在珊瑚礁生态学家中的应用日益广泛53,所使用的相机系统和调查方法的多样性也随之增加52。所选择的LAIs方案应针对所需生态指标的分辨率和范围,同时受限于可获得的资源。任何摄影测量重建的质量最终都取决于原始影像的分辨率以及调查区域的空间覆盖范围。图像质量由相机参数(如传感器分辨率和焦距)以及采集过程(主要是与海底的距离)共同决定54,这些因素共同影响一组特定图像的有效地面采样距离(GSD)。此外,较快的快门速度、较小的光圈和较低的ISO值将分别产生清晰、对焦准确且电子噪声较低的图像。在光照水平较低的水下环境中,要使这些参数均保持在能够获得足够图像质量的阈值水平,可能具有挑战性。较大的传感器(如数码单反(DSLR)型和无反相机所配备的传感器)相比更小型、更便携的解决方案(如运动相机),可生成更高质量的图像,从而实现更精确的重建55。在选择合适的相机型号时,不应忽视的其他功能还包括内置定时拍摄装置,以及足够的存储容量和电池续航能力,以支持野外长时间的图像采集工作。
调查设计应以生态学假说为导向,候选指标将决定所需的空间分辨率和覆盖范围。在珊瑚礁生态学中,LAI 已被用于表征结构复杂性35,36,56,57,58,59、群落组成与集合60,61,62、空间分布45,63,64,65,66,以及群落动态轨迹48,49,50,67,68,69。图像质量的分辨率应满足生态数据的需求,亚毫米级的精细分辨率对于支持沿珊瑚群体边界进行息肉尺度的竞争观察70,或对小型幼体珊瑚开展调查66,71是必要的。相比之下,若需提取大尺度生境和结构指标用于海岸制图72,73,74,则需要更大的空间覆盖范围,而对厘米至米级分辨率的需求相对较低。对分辨率的要求必须与获得足够采样量所需的空间范围以及完成一次LAI调查所需时间的操作限制之间取得平衡33。
本文介绍了一种开展LAIS调查的端到端协议,重点在于提高源图像的质量、可用性和价值,并将该协议分解为四个主要步骤:图像采集、模型构建、生态分析和数据管理33。过去十年中,对超过2,000个独特珊瑚礁地点进行的大约3,500次LAIS图像调查,推动了本协议中各步骤方法学的不断完善(https://doi.org/10.6075/J0T43RN1)。最终形成的协议可实现可靠的数据采集以及准确且精确的模型重建,从而支持在广泛的应用场景中获取详细的生态数据,包括结构复杂性、群落组成以及种群统计特征(如密度和个体大小结构)。此外,我们还纳入了用于归档LAIS数据的元数据标准,建立这些标准对于确保这些数字孪生体的长期保存、透明性和协作潜力至关重要。
方案
1. 图像采集
注意:以下大面积图像采集流程概述了一种可调查约 100 m2 区域的方法,但也可轻松适用于 10 m2 至 2,500 m2 范围内的区域。下述调查方法设计为可在多种工作条件下实施,能够获取高质量图像,并通过两人潜伴小组一次约一小时的潜水工作,获得可用于多种生态学应用的可靠数据。
- 齿轮制备
- 使用1 1/2英寸螺钉将外框面板固定到相机安装面板和立柱上,组装相机框架" 长 Philips 平头螺丝(图1).
- 准备两台单反相机,一台配备固定广角镜头,另一台配备变焦镜头。参见 表1 有关详细的相机设置。
注意:虽然第二个变焦镜头相机为可选配置,但强烈建议使用,以获得更高的图像分辨率,从而更准确地判断分类学细节75,76,寻找并鉴定小型幼体珊瑚66,71 (1-5 厘米直径),并识别珊瑚群体边界45,48,50 在未来的生态学分析中。 - 组装水下相机外壳,安装圆顶端口,并用附带的圆顶手拧螺丝固定。使用1/2" 长 Phillips 头螺钉和摄像头安装板,使用 1 1/8" 长内六角头螺钉。将相机插入外壳中,并使用真空泵将外壳压力调节至5 in.Hg,检查O型圈密封的完整性。
- 通过将相机安装板滑入安装框架面板,将外壳安装到相机支架上,并使用手拧螺钉固定。
- 实验设置
- 使用六个带有印刷编码标记的方形不锈钢板(边长10 cm)确定样地边界。沿目标等深线将两块中心板相距10 m放置,并在中心板的近岸和远岸方向各5 m处添加四块角板,形成一个10 m × 10 m的正方形样地范围(图2记录六个瓦片处的深度,以提供局部垂直方向的参考,并便于后续建模步骤。
- 在每块角落瓷砖外侧约1米处,添加带有约1.5米长绳索的参考浮标,并连接至0.45 kg(1 lb)的重物。
注意:这些参考浮标可为摄像操作员提供指引,用以标示样地的边界以及摄像机在底栖生物上方应保持的拍摄高度。将浮标设置在10 m × 10 m样地边界之外,可形成影像缓冲区,有助于确保核心成像区域能够被完整重建。 - 在样地的每个象限中放置一根由两个编码目标贴片固定在聚氯乙烯(PVC)或铝条上的0.5 m长度比例尺,共布置四根比例尺。
注意:在整个图像采集过程中,比例尺和深度标记必须保持稳定。比例尺和深度标记还可作为摄像头操作员的视觉参照物,用于追踪其游动路径的进展。 - 为建立永久样地,在每个中心瓷砖旁边用锤子安装一根0.46米(18英寸)长的不锈钢桩(直径0.95厘米或3/8英寸螺纹钢),并使用双组分船用环氧树脂固定,以标记样地的中心线。面向岸上时,左侧桩上装有一个锁紧螺母,以便在后续调查中辅助定位。调查结束时,将装在防水盒内并固定于潜水浮标上的GPS设备置于左侧中心桩正上方,记录该位置的全球定位系统(GPS)坐标。
注意:若许可允许,建议安装永久性标记桩,以减少后续调查时的搜寻时间,并确保对同一珊瑚礁区域进行重测。使用打印的二维(2D)正射影像或 "路线图" (补充文件 1) 调查地点的示意图以定位不变特征,并辅助识别用于成像的相同样地位置。这些示意图还可用于重新定位 在不允许安装永久性标桩或标桩已被移位或移除的情况下,采用精确的样地调查方法。
- 图像采集
- 使用灰卡在样地目标深度处设置每台相机的自定义白平衡。
- 将每台相机的间隔拍摄器设置为每1秒拍摄一次,然后启动相机-1 间隔。
- 在距海底约1.5 m的高度,以网格模式缓慢游动摄像系统,速度约为0.25 m/s,各航线间距约1 m;随后以垂直方向进行第二次网格状巡游,同样保持约1 m的航线间距,游动速度约为0.25 m/s。-1 (图3确保航带在样地边界的两侧至少延伸2米以上,以保证目标样地区域内有足够的重叠。
注意:按照此游泳路径和速度,在28分钟成像过程中每台相机至少可采集约1,700张图像。然而,为弥补往返转弯所需时间,并为避免因图像重叠不足导致数据质量不佳而留出冗余采样余量,建议潜水员在约40分钟的成像时间内,每台相机采集2,500张图像。 - 将相机系统大致垂直于海面放置,以确保足够的俯视覆盖范围;然而,对于地形复杂的调查区域,在第二次通过时应调整相机朝向,使其垂直于海底,以减少三维重建中的遮挡。调整相机角度时需谨慎,尽量减少影像中捕获的蓝色水体。
注意:在海洋条件不理想的情况下(例如水流强劲或坡度较陡),两次往返可沿相同的沿岸方向进行。在强流中,可能需要仅使用单个广角镜头相机,以减小拖曳阻力并降低潜水员维持前进所需的体力消耗。第二组往返路线 ideally 应相对于第一组略微旋转。若两次往返均沿相同的沿岸方向进行,则至少应进行一次或两次垂直或对角线方向的 "连接线" 应增加与初始扫描路径相交的切削路径,以提高重建质量。
2. 模型构建
注意:模型构建步骤的重点是保持对高分辨率源影像的访问,并生成相应的密集点云。密集点云的引用在集中式可视化与分析软件中进行(参见材料表)77,允许用户实时输入和修改。当出现新信息时,尤其是随着时间推移新增的调查数据,该方法可避免对数据集重复处理和重新导出数据产品。二维正射影像(本文称为正射投影图)是通过对密集点云采用正射校正投影方式生成的,其投影角度与重力方向垂直。
- 相机校准与三维稠密点云构建
- 使用高性能计算机,将所有图像(包括广角镜头和微距镜头相机拍摄的图像)载入 Agisoft Metashape 通过选择项目 工作流程 | 添加文件夹文件加载完成后,选择 数据布局 作为 单个摄像头, 添加所有图像 t一块移除项目中场景内含有过多蓝色水体的图像。
注意:在将图像添加到项目之前,应将每个相机拍摄的图像分别组织到独立的文件夹中,以便在数据块中将图像文件划分为不同的相机组。 - 对所有图像进行对齐,方法是选择 工作流程 | 对齐照片。参见 表2 用于比对的处理参数设置。
- 对齐完成后,根据已对齐相机的百分比以及生成的稀疏点云在覆盖范围上是否存在间隙或错位情况,检查图像集是否成功对齐。继续操作前,确保包围框完全包含整个稀疏点云。如有必要,可使用 调整大小 或 旋转区域 选项
注意:即使有100%的图像完成对齐,模型的某些部分仍可能存在空隙;相反,即使仅有80–90%的图像对齐,仍可能获得目标调查区域的完整模型。因此,应同时参考对齐百分比和面积覆盖率,以科学判断生成数据集在整体或部分上的可用性,或确定是否需要进一步提高图像采集质量,或调整对齐处理参数设置。 - 禁用 包含变焦镜头图像的相机组。通过选择构建稠密点云 工作流程 | 构建密集点云。参见 表2 用于“生成密集点云”的处理设置。
注意:尽管在生态学分析过程中为便于查询所有高分辨率图像,应使用两台相机拍摄的图像进行配准,但在生成密集点云时不应使用变焦镜头图像,因为两台相机之间在白平衡和曝光上的细微差异会为密集点云引入视觉噪声。 - 通过选择导出相机姿态估计结果 工具 | 运行脚本 | Extract_meta.py 脚本 (补充文件 2)。通过选择导出密集点云 文件 | 导出 | 导出点参见 表 2 用于导出的设置。
- 将导出的密集点云文件拖放到可视化软件程序文件夹中的 vc5prep-confidence.bat 文件上。
- 将导出的数据文件(包括相机位姿文件 *.cams.xml 和 *.meta.json)以及生成的程序文件(*.vml 文件及包含 *ptdata、*.xml、*.kdm 文件的文件夹)整合至同一个目录中,供可视化软件使用.
- 使用高性能计算机,将所有图像(包括广角镜头和微距镜头相机拍摄的图像)载入 Agisoft Metashape 通过选择项目 工作流程 | 添加文件夹文件加载完成后,选择 数据布局 作为 单个摄像头, 添加所有图像 t一块移除项目中场景内含有过多蓝色水体的图像。
- 比例尺与方向
- 在可视化软件中, 使用 缩放工具 在比例尺目标上放置标记对,并输入已知距离。
注意:有关标度工具的更多详细信息,可参见 第4.2节 的 补充文件 3. - 在每个深度标记块上放置标记,并使用 定向工具 调整每个图块的深度值,以确定最适配局部垂直方向的平面。
注意:有关该内容的更多细节,请参见 定位工具 可以在 第4.4节 的 补充文件 3.
注意:请验证深度射线是否向上指向,并终止于估计的水面位置。若射线朝下,请检查深度图块中是否存在可能导致深度值相对于其最终重建位置出现误差,或深度元数据出现错误的运动迹象。
- 在可视化软件中, 使用 缩放工具 在比例尺目标上放置标记对,并输入已知距离。
- 时间共配准
- 在软件中为一组数据创建一个 org 项目文件 第10.0节 的 补充文件 3在单个组织项目中包含多个地点的长期调查数据。
- 将密集点云文件作为图层添加到项目中,并根据需要调整站点层级的组织结构,以实现同一站点不同时期密集点云数据的关联。
注意:使用统一的文件命名方案 [区域]_[日期]_[地点],以实现图层组织的自动化。 - 选择一个时间点的位点作为参考层,用于确定时间序列的比例尺和方向。
注意:可使用多个图层来设定比例尺;然而,由于潮汐变化和较大的波浪高度会导致不同时间点水深测量的精度和一致性出现误差,因此必须选择一个时间点的图层作为定向参考。 - 使用 辅助配准工具 对齐不同时相的图层。
注意:更多详细信息可参见 第11.0节 的 补充文件 3在由于快速生长或显著膨胀事件导致较大结构变化的情况下,建议使用基于候选不变特征的手动配准流程。对于较长时间序列,或当随时间发生显著变化时,通常建议将给定时间点的模型与前一个较早时间点进行配准。
- 二维正射校正
- 使用 盒子工具 在软件中,设置一个表面角度的视图(g:0°) 范围包括焦点分析区域(10 m × 10 m)及至少2 m的缓冲区(最小 w:14 m,最低 14 分钟从每条边缘延伸出
注意:有关使用方框工具的详细信息,可参见 第6.0节 的 补充文件 3 - 在……之内 盒子工具,打开 地图导出 创建正交投影图像文件。设置 导出分辨率 是 1 mm px-1 并选择 捕获 生成预览。滚动至包含密集点云完整区域的预览图块,并放大 点大小 用于填补点之间间隙的值。
- 选择 捕获 将正交投影导出为 ppm 文件。捕获完成后,通过将生成的 .ppm 文件拖放到程序文件夹中的 convert-to-tif-flip.cmd 文件上来将其转换为 tif 格式。
- 对于时间序列的配准密集点云,针对同一区域,在使用相同方框的前提下,重复步骤 2.4.2 至 2.4.3,仅更改时间层。
- 使用 盒子工具 在软件中,设置一个表面角度的视图(g:0°) 范围包括焦点分析区域(10 m × 10 m)及至少2 m的缓冲区(最小 w:14 m,最低 14 分钟从每条边缘延伸出
3. 生态学分析
注意:生态数据提取存在多种方法,此处仅介绍其中部分选项。这些核心工作流程聚焦于长期监测的成熟指标78,79,但也可用于生成足以支持基于观测的科学研究的数据,并可根据需要进行调整。用户应根据自身的数据需求和分析目标选择并调整相应的工作流程。下述工作流程旨在通过直接访问原始影像,利用衍生产品(如三维密集点云或二维正射投影)作为组织框架,辅助生物数据的标注。
- 结构复杂性
- 使用 rugo 工具, 在稠密点云上创建一个 10 m × 10 m 的方框,设置最大边长为 10 m(rugo-dim:10.0 米) 长宽比为1.0 (四视角:1.000) 用于标记100米2 数据提取的目标区域
注意:有关使用rugo工具的更多详细信息,可参见 第7.0节 的 补充文件 3. - 设置要采样的样线数量(线条)以及每条样线上的点数(样本)根据所需的样本间距进行选择。 准备 导出包含每个采样点 x、y 和 z 坐标的 CSV 文件,可用于多种结构复杂性分析。
- 运行位于其中的脚本 补充文件 4 用于生成结构复杂性分析所用的函数。然后,按照脚本中的指示进行操作 补充文件 5 根据所需的量化结构复杂性的指标。
注意:建议在最高分辨率下选择间距刻度(1 cm 间距 推荐)用户可根据自身关注的尺度进行选择,涵盖多种尺度类型,例如本文所展示的这些(0.5 米行距 和 10 cm 点间距),也可以通过下采样进行评估56.
- 使用 rugo 工具, 在稠密点云上创建一个 10 m × 10 m 的方框,设置最大边长为 10 m(rugo-dim:10.0 米) 长宽比为1.0 (四视角:1.000) 用于标记100米2 数据提取的目标区域
- 群落组成
- 使用 虚拟点截取(VPI)工具, 在稠密点云上创建一个 10 m × 10 m 的方框,设定最大边长为 10 m (四维:10.0 米) 长宽比为1 (四向比:1.000) 以指定目标 100 m2 用于数据提取的区域。
注意:有关使用虚拟点截取工具的详细信息,可参见 第5.0节 的 补充文件 3. - 以分层随机分布的方式,从密集点云中设置采样点,采样点数量以达到选定的密度为目标。选择 准备 开始采样点。
注意:采样密度为 25 m-2 (2,500 个点建议在分类学水平分析时采用较高的采样密度。本文所呈现的结果使用了较低的采样密度(10 m)-2)以开展一项更广泛的群落组成比较研究,重点关注功能层面。 - 使用 cams 工具 将源图像与稠密点云进行关联,从而实现对模型上各点的空间查询及多视角图像显示。
注意:有关该内容的更多细节 cams 工具 可以在 第4.5节 的 补充文件 3. - 使用 VPI 浏览器网络小程序,主要通过源图像的多视角直接为每个点标注其最高分辨率的分类学名称。为每个点添加两组可选的次级标签,以珊瑚标签为例,可包括白化胁迫等75 和形态学。
注意:可通过编辑位于 *.pq 文件夹中的 qclasses.json 文件来修改初级和次级标签集。 - 使用网络小程序将每个标签的覆盖百分比汇总导出为 .csv 文件。
- 使用 虚拟点截取(VPI)工具, 在稠密点云上创建一个 10 m × 10 m 的方框,设定最大边长为 10 m (四维:10.0 米) 长宽比为1 (四向比:1.000) 以指定目标 100 m2 用于数据提取的区域。
- 密度调查
- 确保图像已按照步骤 3.2.3 在软件中完成链接。通过将透视图的焦距更改为 100 mm,并缩放至模型的自上而下完整视图,设置稠密点云的伪地图视图。使用补充文件 6 中的样方采样文件,通过点击单元格 c1 的 eval 按钮,然后选择 grab 按钮,利用网页小程序捕获该视图。
注意:更多详细信息可参见 第8.0节 的 补充文件 3. - 转动 钙调素依赖性蛋白激酶 开启后,通过点击四分位样方采样工作流程中的图像链接 评估 用于细胞 c2 和 c3 在样方取样脚本中。
- 确保一个 rugo box 已在步骤 3.1.1 中完成,以指定目标 100 m2 数据提取区域。在网络应用程序小程序中, 评估 的 c4 准备细胞 采样区段 100 1 m2 样方
- 在样方抽样网站地址中,利用源图像搜索样方并标记目标生物。 双击左键 点击位置以重新定位采样点。 点击 一个分类按钮,用于将目标点指定为样本。要移除已标记的点, 双击左键 该点并选择 无
注意:样方按预设的随机顺序呈现,以便对部分样方进行随机抽样以开展密度调查。 - 将位于 *aux/recruits/test1 下的所有采样文件合并到一个目录中,重命名每个文件以包含站点名称。添加按钮查找文件(补充文件 7) 与采样文件放在同一目录中。运行该脚本 补充文件 8,按照文内说明将样本数据按位点和分类群汇总为密度。
注意:此处我们采集固着无脊椎动物,但同一工具也可用于调查多种生物,包括幼体和成体珊瑚的密度。
- 确保图像已按照步骤 3.2.3 在软件中完成链接。通过将透视图的焦距更改为 100 mm,并缩放至模型的自上而下完整视图,设置稠密点云的伪地图视图。使用补充文件 6 中的样方采样文件,通过点击单元格 c1 的 eval 按钮,然后选择 grab 按钮,利用网页小程序捕获该视图。
- 人口统计学
- 在分割分析软件中加载用于菌落分割的正交投影文件(参见 材料表)80. 加载多个时间点的共配准正交投影文件作为 新地图 在同一项目文件中随时间推移对菌落进行分割并追踪其大小。
- 通过网络小程序使用源图像 iView 发现于 第17.1节 的 补充文件 3 在对菌落进行分割以作为分类和边界识别参考的同时,确保图像已预先链接。 在完成步骤 3.2.3 后使用可视化软件。在密集点云上为焦点菌落放置标记,并滚动查看该标记位置对应的不同视角的源图像。
- 使用 阳性/阴性点击标注工具 对单个珊瑚群体进行分割。使用基于点击或手动边界调整的方法修改边界。
4. 数据整理
注意:归档工作应优先保护原始影像,因为所有后续衍生产品均可重新生成。尽管不同用户可使用的存储库可能各不相同,但仍应努力标准化与原始影像数据集一同提供的相关调查元数据,以最大限度提高其向更广泛科研社区共享时的可用性。
- 数据存储库
- 生成一份方法描述文件,包含调查的详细信息,如覆盖区域、相机系统、地面控制标记和采集模式。示例描述请参见补充文件9。
- 为图像数据集生成特定的调查元数据文件,包括站点名称、采集日期、GPS坐标、样地方位角、地面控制点的深度和比例数据,以及本次调查所使用的采集模式和相机系统。
注意:强烈建议添加包含更广泛地理背景信息及调查期间环境条件的额外字段。推荐字段的元数据文件示例见补充文件10。 - 将描述文件、元数据文件和图像文件合并为一个压缩包,以便提交至选定的数据存储库。
注意:图像数据集已公开提供于 https://doi.org/10.6075/J0DV1HDR。
结果
在野外进行大范围图像采集时,若采集成功,应生成具有完整俯视覆盖的密集点云重建结果;而覆盖冗余度不足则可能导致点云出现空隙甚至完全退化(图4)。在2016年对夏威夷群岛开展的43次大范围图像调查中,平均每组数据集成功匹配了99.6%的图像,其中66%的图像组实现了100%的图像对齐。广角镜头相机采集的图像平均地面采样距离(GSD)为0.52 mm px-1,而变焦镜头相机采集的图像平均GSD为0.18 mm px-1。这些调查生成的密集点云平均包含5.577亿个点(15 GB)。
此处描述的生态工作流程旨在生成可与现有珊瑚礁监测方法相比较的数据78. 夏威夷各地区LAI调查中提取的生态数据显示,除少数离群值外,由结构复杂性工作流程得出的线性粗糙度测量值与相对值相比具有良好的一致性 原位 不同位点间的复杂性度量81 (图 5A,B)。从LAI进行的额外群落组成分析,用于测量主要底栖功能群的覆盖百分比,其结果与传统的照片样方调查显示出相似的一致性。82 (图5C,D)。此处采用样方法测量固着无脊椎动物的密度,其中最常见的是海胆,其相对丰度以类别化指标进行汇总。与LAI方法相比,常规记录的丰度水平较高 原位 方法81 (图5E,F),这可能归因于相较于快速视觉普查,该方法能够对特定区域内的所有个体进行全面搜索和调查。使用二维正射投影对珊瑚群体进行分割,也揭示了常见珊瑚分类单元的大小分布与 原位 方法83 (图 5G,H).
LAI调查的一个主要优势是能够通过密集点云的共配准,对珊瑚礁区域随时间的变化进行存档和追踪。珊瑚礁是活体基质,对于LAI调查而言,这意味着很难识别出永久性的表面(无论是天然的还是人工安装的),从而可靠地对不同时期的密集点云进行共配准。来自千禧年环礁的示例(图6)展示了一种高生长与结构损失并存的情况,尽管礁体表面在时间跨度上极不稳定或完全缺乏稳定性,仍采用了辅助共配准工作流程来实现密集点云的共配准。
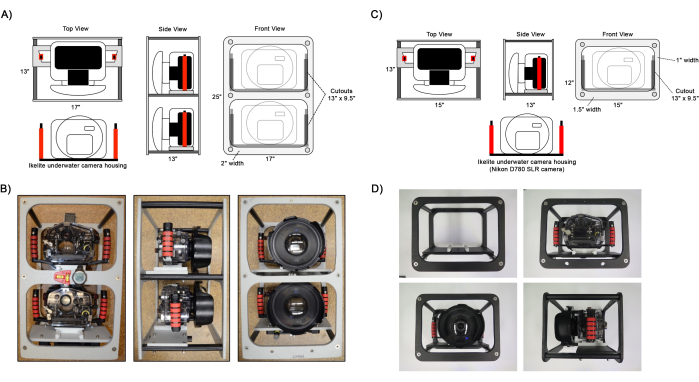
图1:组装后相机支架的示意图。(A,B)双相机支架和(C,D)单相机支架配置的示例视图。Ikelite相机外壳通过连接在外壳手柄上的滑块板固定在相机安装面板上。如图B所示,可选的导航辅助仪器(如水平仪、指南针和潜水电脑)也可安装在支架上。请点击此处查看此图的放大版本。
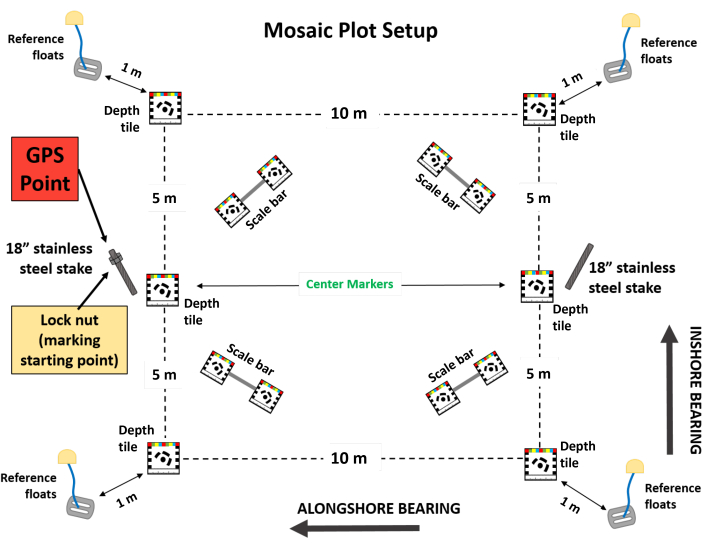
图2:100 m2 大面积成像样地设置示意图。 面积为100 m2 的大面积成像样地完整设置示意图。临时样地标记包括六个边界标记砖、四个比例尺和四个参考浮标。永久性样地标记包括两根不锈钢桩,当面向陆地时,左侧桩上带有一个锁紧螺母。该样地的GPS参考点应位于左中侧的标记砖或钢桩上方。请点击此处查看此图的放大版本。
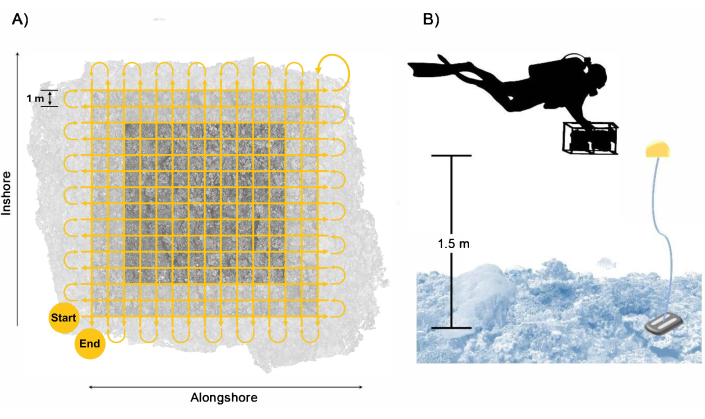
图3:潜水员采样路径。示例显示(A)潜水员的游动路径,以确保样区及其缓冲区得到充分覆盖并具有足够的重叠;以及(B)潜水员与相机系统的相对位置,其中参考浮标用于指示游泳高度。 请点击此处查看此图的放大版本。

图 4:图像重叠数量减少的影响。 随着通过随机采样减少重叠图像的数量,密集点云的质量逐渐下降。每个图板显示了由(A)全部图像、(B)½、(C)1/3、(D)1/5 和(E)1/10 的原始图像生成的密集点云。 请点击此处查看该图的高清版本。

图 5:生态数据提取。 从大范围成像中提取的各类生态工作流程的候选数据,与已建立的原位数据采集方法进行了对比。内容包括(A,B)结构复杂性,(C,D)群落组成(误差线表示标准误),(E,F)无脊椎动物密度,以及(G,H)个体大小结构的人口统计特征。缩写:LAI = 大范围成像。 请点击此处查看该图的放大版本。
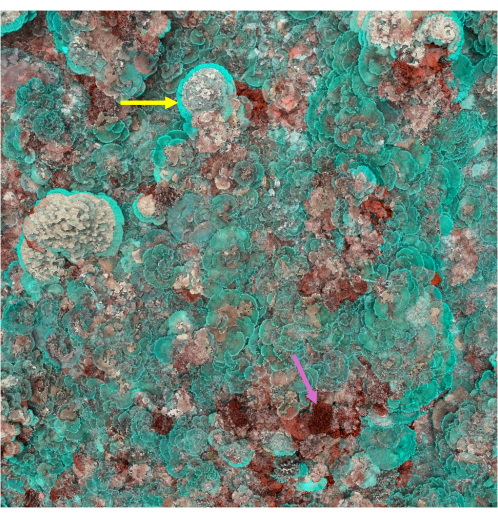
图6:密集点云配准。 两个时间序列上配准的密集点云的可视化对比示例。结构损失区域(可能由涌浪破坏引起)以红色视觉编码,如品红色箭头所示;结构增加区域(通常归因于珊瑚群体的生长)以蓝色视觉编码,如黄色箭头所示。此处描述的配准工作流程仍可用于如本图所示的高动态性珊瑚礁区域,因为在这些区域,永久安装的地面控制点(GCPs)会因生物覆盖或移位而不可靠。请点击此处查看该图的放大版本。
| 相机功能 | 推荐设置 |
| 对焦 | 自动 |
| 拍摄模式 | 广角镜头使用 P 模式(程序自动) |
| 微距镜头使用 A 模式(光圈优先自动),光圈设为 F8 | |
| 释放模式 | S 模式(快门优先自动) |
| 自动对焦设置 | 中央自动对焦(AF-C),单中央对焦点(S) |
| 自动 ISO 感光度控制 | 开启 |
| 最大 ISO 感光度 | 3200 |
| 最低快门速度 | 1/320 |
| 图像质量 | RAW + JPEG |
| 间隔定时器 | 1 s |
| 白平衡 | 自定义 |
表1:推荐的相机设置。以下是用于优化图像质量的关键相机设置列表。这些设置旨在优先获取在水下光照条件下由移动的操作者拍摄的聚焦清晰的图像。
| 对齐照片 | |
| 精度 | 高 |
| 通用预选 | 否 |
| 关键点数量限制 | 5000 |
| 连接点数量限制 | 0 |
| 引导式图像匹配 | 否 |
| 自适应相机模型拟合 | 是 |
| 构建密集点云 | |
| 质量 | 高 |
| 深度滤波 | 轻微 |
| 计算点颜色 | 是 |
| 计算点置信度 | 是 |
| 导出点云 | |
| 文件类型 | Stanford PLY |
| 坐标系 | 局部坐标 (m) |
| 源数据 | 密集点云 |
| 保存点颜色 | 是 |
| 保存点法向量 | 是 |
| 保存点置信度 | 是 |
| 保存点类别 | 否 |
| 将颜色转换为8位RGB | 是 |
| 二进制编码 | 是 |
表2:三维稠密点云构建设置。 在Agisoft Metashape 中用于生成和导出高质量稠密点云重建结果的参数设置列表。
补充文件1:路线图。 标注了样地特征和深度的正射影像示例,用于辅助查找重新调查的样地区域。请点击此处下载该文件。
补充文件 2:Extract_meta.py。 在 Agisoft Metashape 中运行的脚本,用于导出相机位姿和文件目录信息,供 Viscore 使用以查询原始图像。请点击此处下载该文件。
补充文件3:Viscore 使用指南。本软件指南包含 Viscore 的模型可视化、共同配准和生态学分析等工作流程。请点击此处下载该文件。
补充文件 4:Rugosity_Functions.Rmd。 在 R 中使用的脚本,包含用于处理从 Viscore 提取的粗糙度数据的函数。请点击此处下载该文件
补充文件 5:Rugosity_Analysis.Rmd。 在 R 中用于计算粗糙度指标的脚本。请点击此处下载该文件。
补充文件 6:Quadrat_sampling.rpl.json。 在 Viscore 中用于样方密度分析工作流程的脚本。请点击此处下载该文件。
补充文件 7:Density_taxo_lookup.json。 用于运行样方采样脚本的按钮查找文件,以便按分类群对样方采样数据进行汇总。请点击此处下载该文件。
补充文件 8:Density_Analysis.R 在 R 中使用的脚本,用于汇总样方调查数据,并按分类群在调查层级上计算密度。请点击此处下载该文件。
补充文件 9:README.txt 用于与原始图像一同归档的示例文本文件,描述图像采集方法。请点击此处下载该文件。
补充文件 10:METADATA_KAH_2016-07_03.txt 用于与原始图像一同归档的数据存档示例文本文件,其中包含叶面积指数(LAI)调查的元数据字段。该文件包括调查尺度内用于参考的深度数据字段,以及用于地理背景的整体位点元数据。缩写:LAI = 大面积成像。请点击此处下载该文件。
讨论
大范围成像是一种使领域科学家能够在超过单幅图像采集尺度的范围内,对环境特征进行数字化可视化和分析的工具。通过从多个视角采集环境的多幅图像,大范围成像(LAI)协议有助于创建相对于单幅图像空间覆盖范围更广的景观表达,同时保留原始图像所获取的细节信息。LAI的独特价值在于能够跨尺度探索环境数据,从最大尺度(由调查的面积范围定义)到最精细尺度(由原始图像的实际分辨率定义)。然而,为了充分发挥这种跨尺度优势,关键在于确保对所采集数据各个层级的规律且流畅的访问,特别是要确保能够便捷地访问原始图像和衍生的三维模型。在本文所呈现的协议的每一步中,我们都通过持续确保原始图像的可访问性、可用性,并将其与衍生的LAI模型一同安全归档,来突出LAI的这一独特优势。
LAI 方法将生成与采集的原始影像直接关联的产品。通过调整影像采集的细节,用户可以生成不同质量和覆盖范围的数据产品。在调查结构复杂的珊瑚礁环境时,水下调查时间有限(或可获取的影像数量固定)的用户,可能需要在扩大调查区域的面积覆盖范围与提高采样区域各部分的细节水平之间进行权衡。这必然存在取舍:大范围模型在单位面积上的细节较少(可能遮挡更多),而高细节模型覆盖的总面积较小(遮挡可能更少)。在本方案中,我们采用两台配备不同镜头的相机,使用户能够在满足运动恢复结构(SfM)要求的大范围重叠(广角镜头)基础上,同时采集更详细的原始影像(变焦镜头提供更高细节,但影像间重叠较少)。通过整合来自两台相机影像的姿态估计,后续的可视化与分析流程可在采样区域的大部分范围内提供更高分辨率的视图。尽管本方案旨在拓展调查的适用范围,但用户可能会发现生成的产品在面积覆盖范围或原始影像细节方面不足以支持其偏好的分析流程。建议用户仔细检查原始影像和生成的模型,确保环境调查方案满足项目需求,并根据需要调整水下调查策略(例如,调整地面采样距离、调查时长或采集的影像数量),以实现单位面积上面积覆盖与分辨率的理想平衡。
LAI 方法通过捕获信息丰富、覆盖范围广的海底环境“快照”,为水下科学研究提供了重要价值,这些数据采集高效且对领域专业知识要求较低。这些数据产品的价值既可参照现有数据流进行评估,也可用于新颖且加速发展的领域特定应用。在与现有数据流进行比较时,LAI 分析产品可提供与已采集数据直接可比的生态学数据 原位 由水下观察员84,85,86,87我们在此对从经典方法中获得的生态数据输出进行了定量分析 原位 监测活动以及按照本方案对叶面积指数(LAI)产品进行标准化分析。通过关注珊瑚礁监测工作中的四个常用指标(结构复杂性、底栖生物群落组成、移动无脊椎动物密度和珊瑚大小结构; 图5),我们在数据输出方面展示了高度的定量一致性。值得注意的是,对于需要精细尺度观测的数据流(例如分类学鉴定、生物边界精确定义),LAI 工作流程若能定期且可靠地访问原始影像,便可提供独特优势,以并行实现以往仅限于沉浸式观察条件下的观测机会, 原位 采样。数据处理和可视化方面的进步提供了 Viscore 本方案中所述方法在确保基于激光雷达指数(LAI)获取的生态数据可比性方面具有独特价值, 原位 监测产品,可实现长期数据流的无偏维护,并整合LAI的数字化增强工作流程。
对于水下科学家而言,LAI 提供了利用新颖且加速的数据采集与探索工作流程的机会。作为一种高分辨率测绘工具,LAI 具有独特优势,其数据不仅包含关于底栖环境相对组成的信息,还包含空间特征信息。在通过 SfM 工作流程构建三维模型的过程中, LAI 产品包含了可在多个尺度上进行分析的结构复杂性信息56。作为能够捕捉大范围海洋景观的工具,LAI 产品有助于研究底栖生物的空间分布格局及其邻域特征45,66。此外,通过在更大尺度上可视化底栖景观,研究人员能够识别出由于水下远距离能见度受限而在水下栖息地中难以察觉的特征,例如太平洋珊瑚礁上一种常见大型藻类的大尺度(3–4 m)多边形分布模式64。
尽管水下激光扫描成像(LAI)为大规模分析提供了可能,但人们已指出其在高效水下采集和图像后期处理方面存在挑战。要扩大水下图像采集的空间范围,需要从潜水员部署的成像方式,逐步发展到利用辅助测绘系统88,并最终采用遥控潜水器(ROVs)38和自主水下航行器(AUVs)67,89。针对图像采集模式和相机系统的稳健调查方法,将确保在不同平台之间实现平滑过渡以及所生成数据的一致性。鉴于LAI产品在计算需求和数据格式上的庞大性,一些海洋科学家对工作流程的技术可及性90以及生态数据提取所需大量时间投入表示担忧84,86。然而,越来越多的工具正在被提出,这些工具通过创新方案应对数据提取中的技术难题80,91,92,93。重要的是,AI增强型LAI分析工作流程的应用受限于输入信号的质量。因此,无论数据提取是由人工观察者完成、由训练好的AI算法完成,还是(理想情况下)由AI加速且有人类参与的工作流程完成,LAI协议中始终需要坚持图像采集和数据管理的标准与质量。通过持续强调原始影像在LAI协议中的核心重要性(如本文所述),将涌现出独特的机会,以更稳健、透明且一致的方式探索水下生境。
披露
作者声明无利益冲突。
致谢
本工作得益于斯克里普斯海洋研究所“百岛挑战计划”(100 Island Challenge)的共同努力。感谢施密特海洋技术合作伙伴(Schmidt Marine Technology Partners)、Ed 和 Christy Scripps 以及摩尔家族基金会(Moore Family Foundation)为相关研究及大范围成像培训工作提供的资金支持,这些支持有助于完善本方法学。此外,感谢研究船 Hi'ialiki、Hanse Explorer 和 Plan B 的船员团队,他们为野外工作提供了重要协助。我们特别感谢美国国家海洋和大气管理局(NOAA)太平洋岛屿渔业科学中心生态系统科学部团队,他们在本研究所呈报数据的野外采集过程中给予了支持。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 1" × 4 1/4" 3¼" 定制加工的缩醛树脂 | N/A | N/A | 1.1 齿轮准备;用于相机载玻片和支架的构建 |
| 1/2" 海洋级高密度聚乙烯 | 金星舷侧 | N/A | 1.1 齿轮准备;用于相机外框架和相机安装面板的构建 |
| 18-8 不锈钢十字槽平头螺钉,3/8”-16 螺纹尺寸,1-1/2” 长 | McMaster-Carr | 91771A628 | 1.1 设备准备;用于相机支架组装 |
| 18-8不锈钢内六角螺钉,10-24螺纹规格,1-1/8英寸长度" 长 | McMaster-Carr | 92196A248 | 1.1 齿轮准备;用于将安装板固定至手柄 |
| 1磅潜水配重 | 水肺之家 | WBELT24 1LB | 1.2 实验设置;用于参考浮点数 |
| 尼康D780单反相机200DL水下 housing | Ikelite | 71019 | 1.1 设备准备;数码相机的水下 housing |
| 24mm 定焦镜头(AF-S NIKKOR 24mm f/1.8G ED) | Nikkor | 20057 | 1.1 齿轮准备;使用广角镜头以获得更大的图像重叠 |
| 250# 灰色长线聚酯软线 | 大陆西部 | 503086 | 1.2 图表设置;用于创建比例尺。用于确定模型比例的地面控制标记 |
| 3磅钻孔锤 | Estwing | B3-3LB | 1.2 测量点设置;用于在测量现场安装不锈钢标桩 |
| 3/8-16 × 18" 带60度尖端的THRD杆,316不锈钢 | 阿巴巴螺栓 | 37C1800ROD6/60DEG | 1.2 样地设置;用于永久性安装以标记调查地点 |
| 316不锈钢尼龙嵌件锁紧螺母 超耐腐蚀,1/4"-20 号螺纹尺寸 | McMaster-Carr | 90715a125 | 1.2 实验装置设置;用于比例尺和框架组装。 |
| 316不锈钢尼龙嵌件锁紧螺母 超耐腐蚀,3/8"-16 螺纹尺寸 | McMaster-Carr | 90715A145 | 1.2 实验区布设;固定于左侧不锈钢桩上以确定实验区方位 |
| 316 不锈钢十字平头螺钉,10-32 螺纹尺寸,3/8" 长 | McMaster-Carr | 91500a827 | 1.1 齿轮准备;用于相机支架组装 |
| 4"x4" 防水纸上打印的 Agisoft 标记 | Agisoft | N/A | 1.2 布局设置;用于构建角落图块。用于确定模型方向的地面控制标记 |
| 4"x4"x1/4" 不锈钢瓷砖 | N/A | N/A | 1.2 地面控制点布设;用于构建角点瓦片,以确定模型方向的地面控制标记 |
| 4"x4"3/4" 定制印刷塑料 Agisoft 标记物 高密度聚乙烯 彩色核心 | N/A | N/A | 1.2 场景设置;用于构建比例尺。用于确定模型比例的地面控制标记 |
| 512 GB Extreme PRO SDXC UHS-I 卡 - C10, U3, V30, 4K 超高清, SD 卡 | SanDisk | SDSDXXY-512G-GN4IN | 1.1 设备准备;高速大容量存储卡。每台相机最多使用两张用于图像存储 |
| 5TB Elements 便携式外置硬盘,USB 3.0 | 西部数据 | WDBU6Y0050BBK-WESN | 1.3 图像采集;用于图像存储和图像备份的大容量外置硬盘驱动器 |
| 60 mm 固定镜头(AF-S Micro NIKKOR 60mm F2.8G ED) | Nikkor | 2177 | 1.1 设备准备;可选配用于双相机系统的宏变焦镜头 |
| 乙酰基机械加工并攻丝以用于1"x12" 3/8" 16线程支持支架 | N/A | N/A | 1.1 设备准备;相机支架立柱 |
| AquaMend 环氧腻子棒 | JD工业供应 | 470550 | 1.2 样地设置;用于在调查地点安装不锈钢桩 |
| 建筑用6063铝合金U型槽,1/8" 壁厚,1/2" 高倍 x 3/4" 宽外侧 | McMaster-Carr | 9001k46 | 1.2 场景设置;用于构建比例尺。用于确定模型比例的地面控制标记 |
| 黑氧化18-8不锈钢圆头菲利普斯螺钉,1/4"-20 螺纹,1/2" 长 | McMaster-Carr | 91249a537 | 1.1 装备准备;将 ikelite 手柄安装到外壳上 |
| 黑氧化18-8不锈钢圆头菲利普斯螺钉,1/4"-20 螺纹,5/8" 长 | McMaster-Carr | 91249A539 | 1.2 场地布设;用于构建比例尺。用于确定模型比例的地面控制标记 |
| 蓝色钢绳 | 大陆西岸 | 402020 | 1.2 样地设置;用于在调查期间将潜水浮标固定至海底 |
| D780 相机机身 | 尼康 | 1618 | 1.1 设备准备;相机机身型号 |
| DGX Tech Compass 配 Bungee Mount 和绳索 | Dive Gear Express | DX-9050x | 1.2 样地设置;用于记录样地方位,并作为相机框架的补充,以提供导航辅助 |
| 潜水电脑表 - Suunto Zoop Novo | Suunto | N/A | 1.2 实验区域设置;记录参考图块的深度数据 |
| 潜水写字板 | TexWipe | TX5835 | 1.2 田间小区设置;用于记录小区元数据,如土层深度和编码目标编号 |
| DL 8 英寸球形端口 | Ikelite | 75340 | 1.1 装备准备;用于水下机箱的圆顶端口 |
| 浮球,PVC 海绵,5-3/4" DIA。BY 3/4",RUST | 孟菲斯网络 &和 Twine | SB1 | 1.2 实验区域设置;用作视觉参考,以确定实验区域边界和摄像操作员的游泳高度 |
| Garmin 78s GPS | Garmin | 010-00864-01 | 1.2 样地设置;用于记录调查地点的位置 |
| 高性能计算机 | N/A | N/A | 2.0 模型构建;对于三维稠密点云处理,建议配置包括高速10核以上CPU、128GB内存(最低64GB)、1TB固态硬盘,以及独立的NVIDIA或AMD GPU。 |
| 可充气式水面潜水浮标 | Omer | Atol 6246 | 1.2 实验装置设置;兼具双重用途的水面标记浮标和 |
| JOHNSON 交叉校验水平仪:非磁性,2 1/4 英寸 × 1 7/16 英寸 × 3/16 英寸,塑料材质,带悬挂孔,精度 1 mm/m | 格雷格纳 | 6C225 | 1.1 齿轮准备;可选地添加至相机框架作为导航辅助 |
| 长卷尺,1/2 英寸 × 30 米,Pumpkin | 格雷格纳 | 3LJW9 | 1.2 作图区域设置;用于设置作图区域 |
| Manta reel SR卷轴。卷轴 | Manta Industries | N/A | 1.2 布设设置;在调查期间附着于潜水浮标使用 |
| Metashape 专业版许可证 | Agisoft | N/A | 2.0 模型构建;用于稠密点云处理的软件 |
| 无眩光透明亚克力 | N/A | N/A | 1.2 场地布设;用于构建角点图块。用于确定模型方位的地面控制标记 |
| 用于 DL 端口系统 ULTRAcompact 外壳的 O 型圈 0132.45 | Ikelite | 132.45 | 1.1 设备准备;水下外壳用O形圈 |
| 用于 DSLR 的 O 型圈 0132.59 &和无反相机外壳(1型) | Ikelite | 132.59 | 1.1 设备准备;水下外壳用O形圈 |
| 伞绳或涤纶线 | N/A | N/A | 1.2 布设方案;用于将参考浮标固定至潜水配重 |
| 钝化18-8不锈钢菲利普斯平头螺钉,82度沉头,1/4"-20 螺纹,1" 长 | McMaster-Carr | 91771a542 | 1.1 装备准备;框架滑动面板 |
| 钝化18-8不锈钢菲利普斯平头螺钉,82度沉头,1/4"-20 牙,1-3/4" 长 | McMaster-Carr | 91771a548 | 1.1 齿轮准备;框架滑动面板 |
| 钝化18-8不锈钢菲利普斯平头螺钉,82度沉头,10-32螺纹,3/8" 长 | McMaster-Carr | 91771A827 | 1.2 场地布置;用于构建角块瓦片。用于确定模型方向的地面控制标志点 |
| Pelican 1060 微型箱 | 鹈鹕 | 1060-025-100 | 1.2 布点设置;固定在充气潜水浮标上的GPS装置外壳 |
| 塑料头拇指螺钉 1/4"-20 × 2" | McMaster-Carr | 91185A819 | 1.1 齿轮准备;用于将相机外壳固定至支架 |
| 带延长杆的右手快速释放手柄 | Ikelite | 4077.02 | 1.1 设备准备;水下 housing 手柄 |
| R | N/A | N/A | 3.0 生态学分析;用于运行结构复杂性脚本的软件 |
| Taglab | N/A | N/A | 3.0 生态学分析;用于分割分析的软件 |
| 快门或后键对焦的触发扩展 v2 | Ikelite | 4077.95 | 1.1 装备准备;用于水下相机外壳快门按钮控制的触发延伸装置 |
| 带真空表的真空泵 | Ikelite | 47011 | 1.1 齿轮准备;用于检测水下相机外壳O形圈密封的完整性 |
| Viscore | N/A | N/A | 2.0 模型构建;3.0 生态学分析;用于生态学分析的软件 |
参考文献
- Hubbell, S. P., Foster, R. B. Short-term dynamics of a neotropical forest: Why ecological research matters to tropical conservation and management. Oikos. 63, 48-61 (1992).
- Fahey, T. J., et al. The promise and peril of intensive-site-based ecological research: Insights from the Hubbard Brook ecosystem study. Ecology. 96 (4), 885-901 (2015).
- Condit, R., et al. Spatial patterns in the distribution of tropical tree species. Science. 288 (5470), 1414-1418 (2000).
- Lieberman, D., Lieberman, M., Peralta, R., Hartshorn, G. Mortality patterns and stand turnover rates in a wet tropical forest in Costa Rica. J Ecol. 73 (3), 915-924 (1985).
- Hubbell, S. P. Tree dispersion, abundance, and diversity in a tropical dry forest: That tropical trees are clumped, not spaced, alters conceptions of the organization and dynamics. Science. 203 (4387), 1299-1309 (1979).
- Connell, J. H. The consequences of variation in initial settlement vs. Post-settlement mortality in rocky intertidal communities. J Exp Mar Biol Ecol. 93 (1-2), 11-45 (1985).
- Turner, M. G. Landscape ecology: The effect of pattern on process. Annu Rev Ecol Syst. 20, 171-197 (1989).
- Rietkerk, M., Van De Koppel, J. Regular pattern formation in real ecosystems. Trends Ecol Evol. 23 (3), 169-175 (2008).
- Harms, K. E., Wright, S. J., Calderón, O., Hernandez, A., Herre, E. A. Pervasive density-dependent recruitment enhances seedling diversity in a tropical forest. Nature. 404 (6777), 493-495 (2000).
- Marhaver, K., Vermeij, M., Rohwer, F., Sandin, S. Janzen-connell effects in a broadcast-spawning caribbean coral: Distance-dependent survival of larvae and settlers. Ecology. 94 (1), 146-160 (2013).
- Kenyon, J. C., Maragos, J. E., Cooper, S. Characterization of coral communities at rose atoll, american samoa. Atoll Res Bull. 586, 1-28 (2010).
- Goreau, T. F. The ecology of jamaican coral reefs i. Species composition and zonation. Ecology. 40 (1), 67-90 (1959).
- Sandin, S. A., et al. Baselines and degradation of coral reefs in the northern line islands. PLoS One. 3 (2), e1548(2008).
- Newman, M. J. H., Paredes, G. A., Sala, E., Jackson, J. B. C. Structure of Caribbean coral reef communities across a large gradient of fish biomass. Ecol Lett. 9 (11), 1216-1227 (2006).
- Smith, J. E., et al. Re-evaluating the health of coral reef communities: Baselines and evidence for human impacts across the central pacific. P Roy Soc B: Biol Sci. 283 (1822), 20151985(2016).
- Lewis, J. B. Spatial distribution and pattern of some Atlantic reef corals. Nature. 227 (5263), 1158-1159 (1970).
- Bradbury, R. H., Young, P. C. The effects of a major forcing function, wave energy, on a coral reef ecosystem. Mar Ecol Prog Ser. 5, 229-241 (1981).
- Bak, R. P. M., Nieuwland, G. Long-term change in coral communities along depth gradients over leeward reefs in the Netherlands Antilles. Bull Mar Sci. 56 (2), 609-619 (1995).
- Connell, J. H., Hughes, T. P., Wallace, C. C. A 30-year study of coral abundance, recruitment, and disturbance at several scales in space and time. Ecol Monogr. 67 (4), 461-488 (1997).
- Hughes, T. P. Population dynamics based on individual size rather than age: A general model with a reef coral example. Am Nat. 123 (6), 778-795 (1984).
- Hughes, T. P., Tanner, J. E. Recruitment failure, life histories, and long-term decline in Caribbean corals. Ecology. 81 (8), 2250-2263 (2000).
- Fong, P., Glynn, P. A dynamic size-structured population model: Does disturbance control size structure of a population of the massive coral Gardineroseris planulata in the Eastern Pacific. Mar Biol. 130 (4), 663-674 (1998).
- Vardi, T., Williams, D. E., Sandin, S. A. Population dynamics of threatened elkhorn coral in the Northern Florida Keys, USA. Endanger Species Res. 19 (2), 157-169 (2012).
- Doropoulos, C., Ward, S., Roff, G., González-Rivero, M., Mumby, P. J. Linking demographic processes of juvenile corals to benthic recovery trajectories in two common reef habitats. PLoS One. 10 (5), e0128535(2015).
- Edmunds, P. A quarter-century demographic analysis of the Caribbean coral, Orbicella annularis, and projections of population size over the next century. Limnol Oceanogr. 60 (3), 840-855 (2015).
- Deignan, L. K., Pawlik, J. R. Perilous proximity: Does the Janzen-Connell hypothesis explain the distribution of giant barrel sponges on a Florida coral reef. Coral Reefs. 34, 561-567 (2015).
- Zvuloni, A., et al. Spatio-temporal transmission patterns of black-band disease in a coral community. PLoS One. 4 (4), e4993(2009).
- Karlson, R. H., Cornell, H. V., Hughes, T. P. Aggregation influences coral species richness at multiple spatial scales. Ecology. 88 (1), 170-177 (2007).
- Jolles, A. E., Sullivan, P., Alker, A. P., Harvell, C. D. Disease transmission of aspergillosis in sea fans: Inferring process from spatial pattern. Ecology. 83 (9), 2373-2378 (2002).
- Carlon, D. B., Olson, R. R. Larval dispersal distance as an explanation for adult spatial pattern in two Caribbean reef corals. J Exp Mar Biol Ecol. 173 (2), 247-263 (1993).
- Bak, R., Termaat, R., Dekker, R. Complexity of coral interactions: Influence of time, location of interaction and epifauna. Mar Biol. 69, 215-222 (1982).
- Stimson, J. An analysis of the pattern of dispersion of the hermatypic coral Pocillopora meandrina var. Nobilis verril. Ecology. 55 (2), 445-449 (1974).
- Edwards, C., et al. Large-area imaging in tropical shallow water coral reef monitoring, research and restoration: A practical guide to survey planning, execution, and data extraction. NOAA Technical Memorandum NOS NCCOS. (313), (2023).
- Pizarro, O., Eustice, R. M., Singh, H. Large area 3-d reconstructions from underwater optical surveys. IEEE J Oceanic Eng. 34 (2), 150-169 (2009).
- Figueira, W., et al. Accuracy and precision of habitat structural complexity metrics derived from underwater photogrammetry. Remote Sens. 7 (12), 16883-16900 (2015).
- Burns, J., Delparte, D., Gates, R., Takabayashi, M. Integrating structure-from-motion photogrammetry with geospatial software as a novel technique for quantifying 3d ecological characteristics of coral reefs. PeerJ. 3, e1077(2015).
- Piazza, P., et al. Underwater photogrammetry in Antarctica: Long-term observations in benthic ecosystems and legacy data rescue. Polar Biol. 42, 1061-1079 (2019).
- Price, D. M., et al. Using 3d photogrammetry from rov video to quantify cold-water coral reef structural complexity and investigate its influence on biodiversity and community assemblage. Coral Reefs. 38, 1007-1021 (2019).
- Fallati, L., et al. Characterizing Håkon Mosby Mud Volcano (Barents Sea) cold seep systems by combining ROV-based acoustic data and underwater photogrammetry. Front Mar Sci. 10, 1269197(2023).
- Ventura, D., et al. Seagrass restoration monitoring and shallow-water benthic habitat mapping through a photogrammetry-based protocol. J Environ Manage. 304, 114262(2022).
- Combs, I. R., Studivan, M. S., Eckert, R. J., Voss, J. D. Quantifying impacts of stony coral tissue loss disease on corals in Southeast Florida through surveys and 3D photogrammetry. PLoS One. 16 (6), e0252593(2021).
- Bongaerts, P., et al. Reefscape genomics: Leveraging advances in 3D imaging to assess fine-scale patterns of genomic variation on coral reefs. Front Mar Sci. 8, 638979(2021).
- Raoult, V., Reid-Anderson, S., Ferri, A., Williamson, J. E. How reliable is Structure from Motion (sfm) over time and between observers? A case study using coral reef bommies. Remote Sens. 9 (7), 740(2017).
- Weinberg, S. A comparison of coral reef survey methods. Bijdr Dierkd. 51 (2), 199-218 (1981).
- Edwards, C. B., et al. Large-area imaging reveals biologically driven non-random spatial patterns of corals at a remote reef. Coral Reefs. 36 (4), 1291-1305 (2017).
- Gracias, N., Santos-Victor, J. Underwater video mosaics as visual navigation maps. Comput Vis Image Und. 79 (1), 66-91 (2000).
- Lirman, D., et al. Development and application of a video-mosaic survey technology to document the status of coral reef communities. Environ Monit Assess. 125 (1-3), 59-73 (2007).
- Kodera, S. M., et al. Quantifying life history demographics of the scleractinian coral genus Pocillopora at Palmyra Atoll. Coral Reefs. 39 (4), 1091-1105 (2020).
- Ferrari, R., et al. 3D photogrammetry quantifies growth and external erosion of individual coral colonies and skeletons. Sci Rep. 7 (1), 16737(2017).
- Sandin, S. A., et al. Considering the rates of growth in two taxa of coral across Pacific Islands. Adv Mar Biol. 87 (1), 167-191 (2020).
- Ventura, D., et al. Integration of close-range underwater photogrammetry with inspection and mesh processing software: A novel approach for quantifying ecological dynamics of temperate biogenic reefs. Remote Sens Ecol Conserv. 7 (2), 169-186 (2021).
- Ferrari, R., et al. Photogrammetry as a tool to improve ecosystem restoration. Trends Ecol Evol. 36 (12), 1093-1101 (2021).
- Remmers, T., et al. Close-range underwater photogrammetry for coral reef ecology: A systematic literature review. Coral Reefs. 43 (1), 35-52 (2024).
- Marre, G., Holon, F., Luque, S., Boissery, P., Deter, J. Monitoring marine habitats with photogrammetry: A cost-effective, accurate, precise and high-resolution reconstruction method. Front Mar Sci. 6, 276(2019).
- Nocerino, E., et al. Comparison of diver-operated underwater photogrammetric systems for coral reef monitoring. Int Arch Photogramm Remote Sens Spat Inf Sci. 42 (2/W10), 143-150 (2019).
- Mccarthy, O. S., Smith, J. E., Petrovic, V., Sandin, S. A. Identifying the drivers of structural complexity on Hawaiian coral reefs. Mar Ecol Prog Ser. 702, 71-86 (2022).
- Pascoe, K. H., Fukunaga, A., Kosaki, R. K., Burns, J. H. 3D assessment of a coral reef at Lalo Atoll reveals varying responses of habitat metrics following a catastrophic hurricane. Sci Rep. 11 (1), 12050(2021).
- Torres-Pulliza, D., et al. A geometric basis for surface habitat complexity and biodiversity. Nat Ecol Evol. 4 (11), 1495-1501 (2020).
- Friedman, A., Pizarro, O., Williams, S. B., Johnson-Roberson, M. Multi-scale measures of rugosity, slope and aspect from benthic stereo image reconstructions. PloS One. 7 (12), e50440(2012).
- Hernández-Landa, R. C., Barrera-Falcon, E., Rioja-Nieto, R. Size-frequency distribution of coral assemblages in insular shallow reefs of the Mexican Caribbean using underwater photogrammetry. PeerJ. 8, e8957(2020).
- Fukunaga, A., Burns, J. H., Pascoe, K. H., Kosaki, R. K. Associations between benthic cover and habitat complexity metrics obtained from 3D reconstruction of coral reefs at different resolutions. Remote Sens. 12 (6), 1011(2020).
- Ferrari, R., et al. Quantifying multiscale habitat structural complexity: A cost-effective framework for underwater 3D modelling. Remote Sens. 8 (2), 113(2016).
- Kopecky, K. L., et al. Quantifying the loss of coral from a bleaching event using underwater photogrammetry and ai-assisted image segmentation. Remote Sens. 15 (16), 4077(2023).
- Sandin, S. A., et al. Evidence of biological self-organization in spatial patterns of a common tropical alga. Am Nat. 200 (5), 722-729 (2022).
- Burns, J. H. R., Alexandrov, T., Ovchinnikova, K., Gates, R. D., Takabayashi, M. Data for spatial analysis of growth anomaly lesions on Montipora capitata coral colonies using 3D reconstruction techniques. Data Br. 9, 460-462 (2016).
- Pedersen, N. E., et al. The influence of habitat and adults on the spatial distribution of juvenile corals. Ecography. 42, 1-11 (2019).
- Ferrari, R., et al. Quantifying the response of structural complexity and community composition to environmental change in marine communities. Glob Chang Biol. 22 (5), 1965-1975 (2016).
- Cresswell, A. K., et al. Structure-from-motion reveals coral growth is influenced by colony size and wave energy on the reef slope at Ningaloo Reef, Western Australia. J Exp Mar Biol Ecol. 530, 151438(2020).
- Lange, I. D., Perry, C. T. A quick, easy and non-invasive method to quantify coral growth rates using photogrammetry and 3D model comparisons. Methods Ecol Evol. 11 (6), 714-726 (2020).
- George, E. E., et al. Space-filling and benthic competition on coral reefs. PeerJ. 9, e11213(2021).
- Sarribouette, L., Pedersen, N. E., Edwards, C. B., Sandin, S. A. Post-settlement demographics of reef building corals suggest prolonged recruitment bottlenecks. Oecologia. 199 (2), 387-396 (2022).
- Lyons, M. B., et al. Mapping the world's coral reefs using a global multiscale earth observation framework. Remote Sens Ecol Conserv. 6 (4), 557-568 (2020).
- Ventura, D., et al. Coastal benthic habitat mapping and monitoring by integrating aerial and water surface low-cost drones. Front Mar Sci. 9, 1096594(2023).
- Castellanos-Galindo, G. A., Casella, E., Mejía-Rentería, J. C., Rovere, A. Habitat mapping of remote coasts: Evaluating the usefulness of lightweight unmanned aerial vehicles for conservation and monitoring. Biol Conserv. 239, 108282(2019).
- Fox, M. D., et al. Limited coral mortality following acute thermal stress and widespread bleaching on palmyra atoll, central pacific. Coral Reefs. 38, 701-712 (2019).
- Charendoff, J. A., et al. Variability in composition of parrotfish bite scars across space and over time on a central pacific atoll. Coral Reefs. 42 (4), 905-918 (2023).
- Petrovic, V., Vanoni, D. J., Richter, A. M., Levy, T. E., Kuester, F. Visualizing high resolution three-dimensional and two-dimensional data of cultural heritage sites. Mediterr Archaeol Ar. 20 (10), 93-100 (2014).
- Noaa Coral Program. National coral reef monitoring plan. NOAA Coral Reef Conservation Program. , (2021).
- Goergen, E. A., et al. Coral reef restoration monitoring guide: Methods to evaluate restoration success from local to ecosystem scales. NOAA Technical Memorandum NOS NCCOS. 279, (2020).
- Pavoni, G., et al. Taglab: Ai-assisted annotation for the fast and accurate semantic segmentation of coral reef orthoimages. J Field Robot. 39 (3), 246-262 (2022).
- Coral Reef Ecosystem Program Pacific Islands Fisheries Science Center. National coral reef monitoring program: Benthic complexity and urchin abundance at climate stations of the hawaiian archipelago since 2013. , NOAA's National Center for Environmental Information. (2016).
- Coral Reef Ecosystem Program Pacific Islands Fisheries Science Center. National Coral Reef monitoring program: Benthic percent cover derived from analysis of benthic images collected for climate stations across the hawaiian archipelago since 2013. , NOAA's National Center for Environmental Information. (2021).
- Coral Reef Ecosystem Program Pacific Islands Fisheries Science Center. National Coral Reef monitoring program: Stratified random surveys (strs) of coral demography (adult and juvenile corals) across the Hawaiian archipelago since 2013. , NOAA's National Center for Environmental Information. (2022).
- Couch, C. S., et al. Comparing coral colony surveys from in-water observations and structure-from-motion imagery shows low methodological bias. Front Mar Sci. 8, 647943(2021).
- Barrera-Falcon, E., Rioja-Nieto, R., Hernández-Landa, R. C., Torres-Irineo, E. Comparison of standard Caribbean coral reef monitoring protocols and underwater digital photogrammetry to characterize hard coral species composition, abundance and cover. Front Mar Sci. 8, 722569(2021).
- Carneiro, I. M., et al. Precision and accuracy of common coral reef sampling protocols revisited with photogrammetry. Mar Environ Res. 194, 106304(2024).
- Curtis, J. S., Galvan, J. W., Primo, A., Osenberg, C. W., Stier, A. C. 3D photogrammetry improves measurement of growth and biodiversity patterns in branching corals. Coral Reefs. 42 (3), 623-627 (2023).
- Menna, F., Battisti, R., Nocerino, E., Remondino, F. Frog: A portable underwater mobile mapping system. Int Arch Photogramm Remote Sens Spat Inf Sci. 48, 295-302 (2023).
- Zhang, Y., Wang, Q., Shen, Y., He, B. An online path planning algorithm for autonomous marine geomorphological surveys based on AUV. Eng Appl Artif Intel. 118, 105548(2023).
- Mccarthy, O. S., et al. Closing the gap between existing large-area imaging research and marine conservation needs. Conserv Biol. 38 (1), e14145(2024).
- Pierce, J., Butler Iv, M. J., Rzhanov, Y., Lowell, K., Dijkstra, J. A. Classifying 3-D models of coral reefs using structure-from-motion and multi-view semantic segmentation. Front Mar Sci. 8, 706674(2021).
- Runyan, H., et al. Automated 2D, 2.5 D, and 3D segmentation of coral reef pointclouds and orthoprojections. Front Robot AI. 9, 884317(2022).
- Pavoni, G., Corsini, M., Pedersen, N., Petrovic, V., Cignoni, P. Challenges in the deep learning-based semantic segmentation of benthic communities from ortho-images. Appl Geomat. 13 (1), 131-146 (2021).
重印与许可
