本文提出了一种带有时滞补偿的随机最优半主动控制方法(SOSC-PSO),旨在维持由MR阻尼器控制的结构的可靠性。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
磁流变(MR)阻尼器在半主动控制系统中的应用面临一个关键挑战:由反馈过程引起的时间延迟,这会降低土木工程结构在随机激励下的可靠性。本文提出了一种带有时滞补偿的随机最优半主动控制方法(SOSC-PSO),基于物理随机最优控制理论(PSO)来解决这一问题,以维持结构的可靠性。该方法将半主动控制力表示为当前状态和先前状态的函数,从而补偿控制过程中的时间延迟。为了优化控制效果,关键参数根据系统的可靠性准则进行调优。在随机地震激励下对单自由度和多自由度结构进行的验证分析表明,时间延迟显著削弱了MR阻尼器的控制性能。然而,采用时滞补偿的SOSC-PSO方法显著提升了控制效果,且通过参数优化,其结构控制系统的可靠性优于未进行参数优化的方法。
引言
在面对地震和极端风力等灾难性事件时,提升工程结构的性能仍是土木工程领域的主要关注点。结构控制是一种有效的减振技术,已被证明能够提高此类结构的安全性和功能性1,2,3。在过去几十年中,为此已开发出多种先进方法和技术。根据驱动控制装置所用能量类型的差异,这些方法大致可分为四类:主动控制、半主动控制、被动控制和混合控制系统4,5,6,7。
在主动控制中,所需的控制力通过控制装置直接施加,这需要消耗大量能量8,9,10。而半主动控制则通过控制信号调节控制装置的性能参数(如阻尼或刚度),与主动系统相比所需能量显著减少11。相比之下,被动控制不依赖外部能量输入,而是依靠系统内部的能量耗散机制12,13,14。混合系统结合了主动/半主动控制与被动控制策略的特点,以实现更优的控制效果15。在这些方法中,半主动控制因其在低能耗与高效率之间的良好平衡而被认为具有特别广阔的应用前景16,17,18。磁流变(MR)阻尼器因其优异的动态阻尼特性,被视为最有效的半主动控制装置之一19,20,21,22。
然而,在采用磁流变阻尼器(MR dampers)的半主动控制系统中存在一个挑战,即反馈逻辑不可避免地会引入时间延迟。这些延迟通常由以下几个因素引起23,24,25:(i)传感器数据的采集与处理,(ii)控制器计算所需控制力的过程26,(iii)信号通过传感器传输至磁流变阻尼器的过程27,以及(iv)磁流变阻尼器自身实际产生控制力的过程28。此类时间延迟可能导致所产生的控制力与结构预期的控制力之间出现偏差,从而显著降低控制效果29。遗憾的是,目前大多数针对磁流变阻尼器的控制算法均未考虑这些延迟因素。
此外,由于灾难性事件具有内在的随机性,任何有效的半主动控制算法都必须能够在随机激励下保持性能。线性二次高斯(LQG)控制方法作为一种经典的随机优化技术,已被探索用于减轻配备磁流变(MR)阻尼器的结构振动。例如,Dyke 等人提出了一种基于 LQG 的限幅最优控制策略,通过加速度反馈来改善装有 MR 阻尼器结构的地震响应30。Ying 等人则针对带有 MR 阻尼器的非线性结构,提出了一种未限幅的半主动随机最优控制策略,并结合了随机平均法和动态规划技术31。其他研究还将基于模态的 LQG 控制应用于提升隔震建筑的抗震性能19,并分析了其在风力涡轮机塔架减振中的有效性32。然而,经典 LQG 方法假设激励为白噪声高斯过程,难以准确描述地震或强风等实际激励所具有的非平稳、非高斯特性。为解决这一问题,研究者提出了基于物理机制的随机最优(PSO)控制概念33,34,该方法克服了传统 LQG 方法的局限性,为应对多种随机激励提供了更精确的理论框架35。研究表明,基于 PSO 的半主动随机最优控制在应对随机地震作用时,能显著提升线性和非线性结构的振动控制效果36。
因此,迫切需要一种能够补偿时间延迟的鲁棒性半主动控制方法,以提高磁流变阻尼器控制结构的可靠性25,37。此外,为了在随机激励下确保最优控制性能,必须采用基于可靠性的方法对所提出控制方法的关键参数进行优化。为此,本文提出了一种带时间延迟补偿的随机最优半主动控制方法(SOSC-PSO),以提升含磁流变阻尼器结构的可靠性。
访问受限。请登录或开始试用以查看此内容。
方案
1. 随机最优半主动控制方法
由于磁流变阻尼器的控制效果受不可避免的时间延迟显著影响,本文提出了一种带有时间延迟补偿算法的半主动控制方法,以提高受控结构的性能。此外,外部激励 inherent 的随机性导致动力响应存在明显不确定性。引入粒子群优化(PSO)控制方法,以优化所提方法的关键参数,确保结构控制系统的可靠性。
1.1 半主动控制的补偿算法
不失一般性,考虑一个受随机激励作用的 n 自由度(n-DOF)结构,该结构由存在时间延迟的磁流变阻尼器进行控制,其运动方程如下所示:
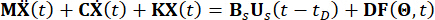 (1)
其中, 分别表示结构的 n × n 质量、阻尼和刚度矩阵;n 表示受控结构的自由度数量。结构的位移、速度和加速度向量分别由
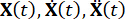 表示。符号上方的一个点和两个点分别表示对时间的一阶和二阶导数。Us (t - tD) 表示磁流变阻尼器时滞控制力的 r 维向量,r 表示阻尼器的数量;t 表示时间;tD 表示时滞,在本研究中假设所有阻尼器的时滞一致,其中
 ,此处整数
 ,
 表示采样周期。
 表示 p 维的随机激励向量,
 表示描述外部激励随机特性的随机参数向量。 的维度取决于所采用的外部激励模型,但与结构的力学自由度无关。Bs 和 D 分别为 n × r 和 n × p 矩阵,用于指定阻尼器和外部激励的作用位置。在状态空间表示中,方程 (1) 可写为:
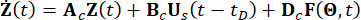 (2)
其中, 表示 2n 维状态向量;
 表示 2n × 2n 系统矩阵;
 表示 MR 阻尼器的 2n × r 位置矩阵;
 表示外部激励的 2n × p 位置矩阵。这些参数表达如下:
 ,
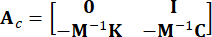 ,
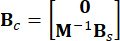 ,
 (3)
其中  表示与
 同阶的单位矩阵。为便于计算,连续状态空间方程(2)可表示为离散形式:
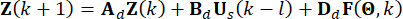 (4)
时间点  可简化为
 。其中,
 、
 和
 分别表示 2n × 2n、2n × r 和 2n × p 矩阵,其表达式如下:
 ,
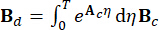 ,
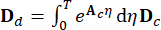 (5)
其中  表示采样周期。
为了达到与主动控制相当的控制效果,本文提出了一种基于Hrovat算法38的简单高效的控制方法,用于带有时滞的磁流变阻尼器控制:
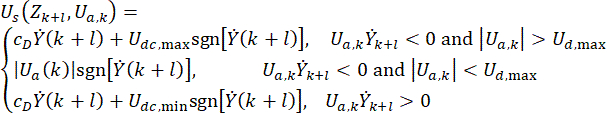 (6)
其中, 表示在时间点 \ 时磁流变(MR)阻尼器的半主动控制力信号;
 表示经时间延迟补偿后的参考主动控制力;
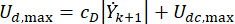 表示 MR 阻尼器的最大阻尼力,该值可变;
 表示绝对值运算符号;
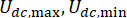 分别表示 MR 阻尼器的最大和最小库仑力;
 表示黏滞阻尼系数;
 表示 MR 阻尼器的输入速度,即活塞相对于阻尼器缸体的运动速度。在公式(6)中,
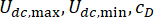 表示 MR 阻尼器的设计参数。
公式(6)展示了考虑时间延迟时磁流变阻尼器半主动控制力的计算方法。可以看出,公式(4)中在时间步  的半主动控制力
 ,是基于时间步 的主动控制力
 和时间步
 的状态变量
 计算得到的,这是由于存在
 个时间步的延迟。为了获得主动控制力 ,通过下式建立传统的代价函数:
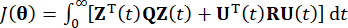 (7)
其中, 表示系统状态的 2n × 2n 对称半正定加权矩阵;
 表示控制力的 r × r 对称正定加权矩阵。由此可见,外部激励可忽略不计。实际上,根据公式(7),无论外部激励类型如何,结构控制系统均可实现最优控制效果。其离散形式如下39:
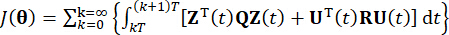 (8)
使成本函数  最小化可转化为一个条件极值问题,主动控制力
 可通过以下公式25计算:
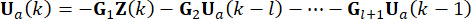 (9)
其中,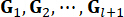 表示在时间步 时状态变量
 的控制增益,以及在时间步
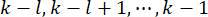 时的主动控制力
 ,该控制力由加权矩阵
 和
 37 确定。由于不可避免的时间延迟,所获得的控制力
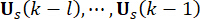 将在时间点
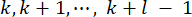 施加到结构上。因此,式(9)中的主动控制力由下式计算:
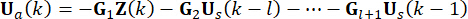 (10)
为了概念清晰,基于公式(6),公式(10)中的半主动控制力可表示如下:
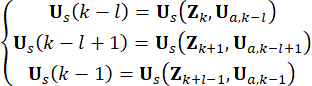 (11)
其中  表示在时间点
 的主动控制力。将公式(11)代入公式(10)得,
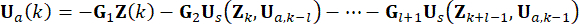 (12)
注意:需要从时间点 到  的所有状态
 值来计算 。因此,引入以下状态预测方法40。
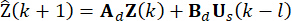 (13)
其中  表示预测变量。通过迭代式(13),可计算出在
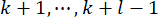 时刻的状态 。主动控制力 Ua(k) 表达为:
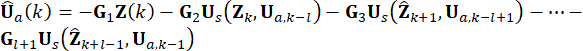 (14)
通过结合公式(6)、(12)和(13)可获得半主动控制力。
1.2 结构控制系统的可靠性分析
根据概率守恒原理,带有磁流变阻尼器的结构增广系统  和
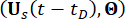 满足概率守恒,其演化过程由以下广义概率密度演化方程(GDEEs)38 描述:
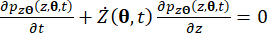 (15)
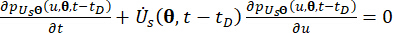 (16)
其中,、 分别表示具有时间延迟的系统状态和半主动控制力的相应分量; 和
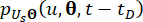 分别表示增广样本系统
 和
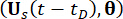 的联合概率密度函数;
 表示在 的样本空间内的样本;
 和
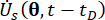 ) 分别表示系统状态分量和半主动控制力分量的一阶时间偏导数。联合概率密度函数
 和 可通过求解方程 (15) 和 (16) 并结合以下初始条件获得:
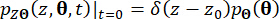 (17)
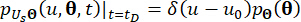 (18)
其中, 表示狄拉克δ函数;
 和
 分别表示
 和
 的确定性初始值;
 表示样本
 的概率密度函数。
通过对样本空间域上的 和 进行一维积分,可获得 和 的瞬时概率密度函数:
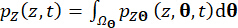 (19)
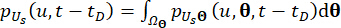 (20)
其中  表示 的分布域。
根据公式(19)和(20),可以看出,如果所关注物理量与算法参数之间的关系被明确定义,则这些物理量的完整概率信息可直接导出。所关注物理量的可靠性可通过以下相应的性能函数进行计算:
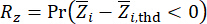 (21)
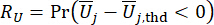 (22)
其中, 和
 分别表示所关注的状态量和半主动控制力的计算可靠性;
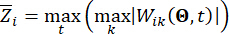 表示受控结构第 i 个所关注物理量的等效极值向量;
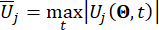 表示第 j 个控制力的等效极值向量;符号上的帽号“-”表示等效极值向量41;
 表示受控结构第 k 个自由度(DOF)的第 i 个所关注物理量;
 表示第 j 个控制力;
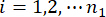 、
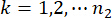 、
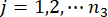 、
 、
 和
 分别表示所关注物理量的数量、结构自由度(DOF)数量以及安装在结构中的磁流变(MR)阻尼器的数量。
 和
 分别表示
 和
 的阈值;
 表示随机事件的概率。
1.3 参数优化
与 的幅值比对反馈控制模式下的控制效果具有显著影响38。因此,为实现最佳控制效果,需对 和 进行优化。此外,作为一种基于磁流变阻尼器的控制方法,其控制效果还受到式(6)中设备参数 的影响。为实现结构控制系统的最优可靠性,本文在式(25)中提出了基于可靠性的评价准则。
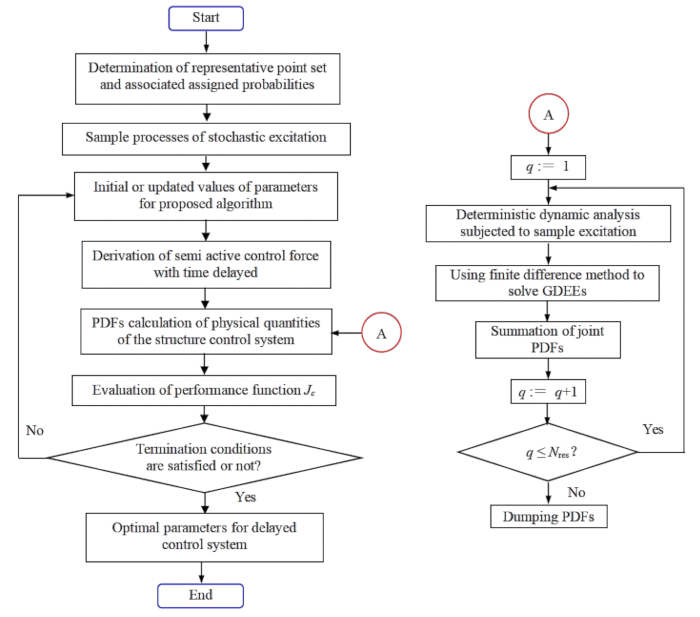
图 1:带有时滞补偿的随机最优半主动结构控制参数优化流程图。缩写:GDEE = 事件广义微分方程;PDF = 概率密度函数。请点击此处查看该图的放大版本。
综上所述,基于磁流变阻尼器并考虑时滞补偿的随机最优半主动结构控制需要分两个阶段进行:
1.3.1 最小化公式(7)中所示的成本函数  ,从而在样本意义上实现状态反馈逻辑,即公式(12)
1.3.2 最小化基于可靠性的性能函数  ,从而获得统计意义上的最优参数。图1展示了第1.3.2步中控制器参数的优化流程图。
步骤 1.3.2 中包含两层循环的后续步骤如下:
对以随机参数向量  为特征的具有概率分配的随机激励空间进行划分,可识别出一组代表性点
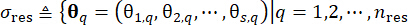 及其相应的分配概率 Pq。该方法能够高效地生成随机激励的样本过程,记作
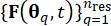 ,并可方便地获取。
1.3.2.2 对于半主动结构控制系统参数优化,初始化或更新代价函数权重 和 的值。随后计算带有时滞的相应状态反馈控制力,见公式(12)。
1.3.2.3 通过求解公式(17)–(20)所示的广义密度演化方程(GDEE),获得结构响应与控制力的概率密度函数(PDF):
优化为离线完成,而非在线完成。在将所提出的方法应用于实际结构控制系统时,已获得最优的 和 ,因此在实际应用过程中无需再进行优化。
通过对半主动结构控制系统施加样本激励进行确定性动力学分析,由此计算所关注的物理量 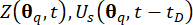 及其导数
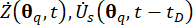 。
通过采用有限差分法,例如具有总变差减小(TVD)特性的修正Lax-Wendroff格式,可求解广义微分方程(GDEEs),并可导出联合概率密度函数 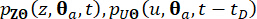 的数值解。
重复上述确定性动力学分析和有限差分法的两个步骤,并对所有代表性点 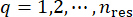 进行计算,可通过求和得到概率密度函数:
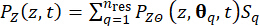 (23)
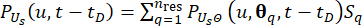 (24)
其中  表示与样本点
 相关联的子区域的面积测度。求解事件广义微分方程(GDEE)所采用的方法称为概率密度演化法(PDEM)42。
1.3.2.4 相关物理量的概率密度函数用于评估其可靠性,然后将其纳入概率准则的性能函数 中。
1.3.2.5 评估参数优化过程的终止条件是否已满足。若条件未满足,则返回步骤 1.3.2.2;若已满足,则可确定时滞控制系统的最优参数。本研究中采用 MATLAB 中的遗传算法(GA)工具箱进行参数优化,该工具箱有助于参数更新并定义终止条件。通过遗传算法,可在十次迭代内达到最优值,且收敛稳定,无局部极小值问题。尽管遗传算法的计算成本高于粒子群优化或基于梯度的方法,但其在处理复杂且不可微的问题方面表现优异,适用于本文所述问题。因此,选用遗传算法。此外,由于其快速收敛的特性,遗传算法的计算成本在可接受范围内。
1.3.2.6 为实现最优的可靠性控制,构建如下性能函数 。最小化 ,以确定参数  和
 的最优值:
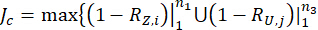 } (25)
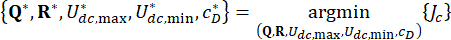 (26)
如前所述,控制器的加权矩阵是对称的,其中矩阵 的元素对应于位移、速度及其相互作用的权重分配,而矩阵 的元素表示与控制力相关的权重。根据先前研究38的发现,改变代价函数权重 和 的配置对控制效果的影响较小。因此,本研究采用如下简化的配置:
 ,
 (27)
其中, 表示待定义的状态加权矩阵系数;
 表示待定义的控制加权矩阵系数;
 表示单位矩阵。控制效果受 与 之比的影响,而非其具体数值。此外,式(6)中的
 表示磁流变阻尼器的最小库仑力,即阻尼器输入电流为零时的
 。于是,式(26)可进一步表示为:T
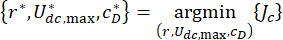 (28)
其中 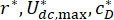 为所关注的最优系数。为使其在工程上具有合理性,它们的最优范围基于 MR 阻尼器生产厂家的生产能力确定。
显然,通过公式(28)获得的最优参数保持了所提出的具有时滞的半主动控制算法的最优控制效果,从而使结构控制系统在随机激励作用下实现均衡的最优可靠性。
2. 案例研究
为了分析所提出的具有时滞补偿的磁流变阻尼器半主动控制方法的有效性,将一个连接有磁流变阻尼器的单层平面剪切框架结构置于水平随机地震动作用下进行研究,如图2所示。半主动控制结构系统的参数如下:结构质量 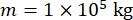 ,自振圆频率
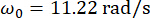 ,阻尼比
 。根据以往经验及市场上现有阻尼器的规格,结构位移、速度、加速度和控制力的阈值分别设定为10 mm、100 mm/s、1,500 mm/s2 和 150 kN。为模拟随机地震动,采用了基于物理机制的随机地震动模型43:
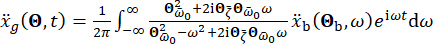 (29)
其中, 表示工程场地地表在时域中的地面运动,
 表示基岩处频域中的地面运动。
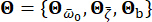 这一矢量表征了工程场地地表地面运动的随机特性。参数
 为描述场地土体特性的随机变量,包括卓越频率
 和等效阻尼
 。
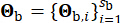 矢量表示基岩处地面运动的随机特性,其受震源特性及传播路径的影响,其中
 表示此阶段所涉及的随机变量数量。
 表示圆频率,i 为虚数单位。
工程场地的卓越频率  和等效阻尼比 是表征场地土体动力特性的关键参数。这些参数的概率分布和统计特征可根据从特定类别的工程场地采集的地震加速度记录确定。为说明起见,考虑了一类剪切波速度范围为 [150, 250] m/s 的场地,且地震动的设计特征周期设定为 0.45 s。
关键参数 和 被视为相互独立的随机变量,二者均服从对数正态分布,用于参数识别。统计参数如下: 和 的均值分别为 12 rad/s 和 0.1; 与 的变异系数分别为 0.42 和 0.35。基岩处的地震动被建模为具有 0.20 m/s2 傅里叶幅值的高斯白噪声过程,对应峰值地面加速度为 0.11 g。用于生成基岩运动的相位角表示为  。因此,Sb = 1 且
 。该方法可视为对给定超越概率的条件性随机地震动进行建模44。在地震动建模中,对数正态分布的假设被广泛采用,因其能够有效反映观测到的地震动参数的偏态特性。
为评估该假设的敏感性,其他研究已采用包括正态分布和伽马分布在内的替代概率分布进行了额外分析45,46。结果表明,尽管总体趋势保持一致,但对数正态分布对观测数据的拟合效果最佳,尤其在刻画地面运动强度指标的尾部行为方面表现更优
根据切线球方法47,选取了包含221个代表性点及其对应概率的集合,并合成了代表性地面加速度。采样频率为50 Hz,地面运动持续时间为20.48 s。为了赋予模拟地面运动非平稳强度,采用了一个均匀调制函数,其表达式如下42:
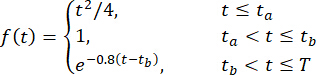 (30)
其中  分别取 2 和 16 秒。
随机地震地面运动的均值与标准差,以及代表性地震地面运动的时程曲线如图3所示。均值的幅值(0.06 m/s²)约为标准差幅值(0.8 m/s²)的8%。2),表明基于物理机制的随机地面运动模型具有零均值特性。同时,地震地面运动在时域和频域均表现出显著的非平稳特性。
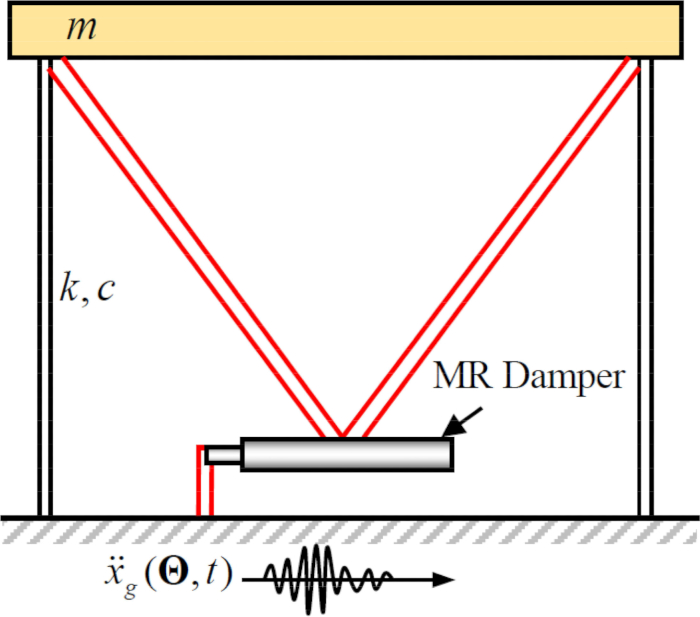
图 2: 带磁流变阻尼器的单层剪切框架示意图。  表示结构质量、阻尼比和刚度;
 表示随机地震激励。请点击此处查看此图的放大版本。
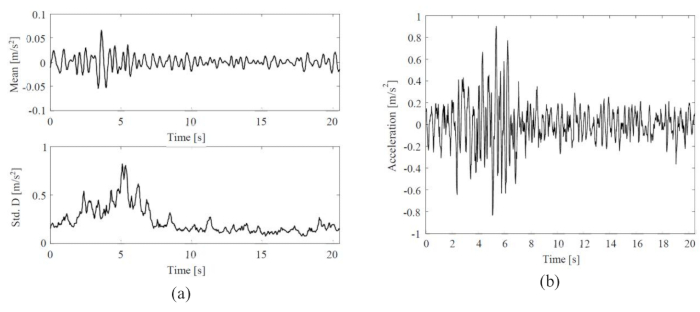
图3:所选地震动的统计特征与代表性样本。(A)随机地震动的均值与标准差;(B)代表性地震动的时间历程。请点击此处查看该图的放大版本。
2.1 时间延迟的影响分析
为了分析时间延迟对磁流变阻尼器半主动控制效果的影响,图4展示了受控结构的位移、速度和加速度均方根(RMS,root-mean-square response)。权重矩阵比和阻尼器参数分别为  、
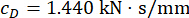 和
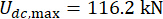 ,这些是无时间延迟情况下的优化结果38。存在时间延迟时,受控结构的响应大于无时间延迟时的响应,且时间延迟对控制效果的影响随延迟时间的增加呈现周期性变化。由于采用磁流变阻尼器的半主动控制方法属于一种反馈控制方法,该影响的周期性被认为与受控结构的自振周期(T = 0.56 s)相关。
与未控制结构相比,其最大MRS位移、速度和加速度分别为24.6 mm、270.0 mm/s和3111.3 mm/s2,采用MR阻尼器控制的结构取得了显著的减振效果。与存在时间延迟时主动控制结构出现的失稳现象25不同,基于MR阻尼器的半主动控制方法即使在存在时间延迟的情况下仍能保持一定的控制效果。
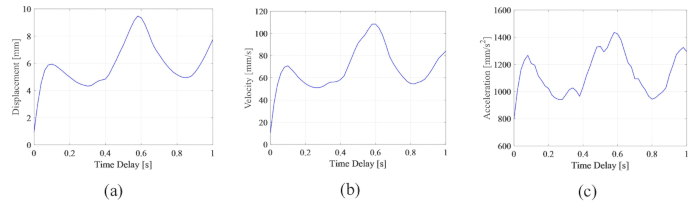
图4:受控结构的最大均方根'随时间变化的 s 响应。 (A位移;(B速度;(C加速度 请点击此处以查看此图的放大版本。
为分析时间延迟对半主动控制结构可靠性的影响,图5展示了位移、速度和加速度可靠性随时间延迟增加的变化情况。任何时间延迟下受控结构响应的可靠性均低于无时间延迟时的值,表明时间延迟降低了受控结构的可靠性。同时,与最大均方根(RMS)类似,可靠性控制效果随时间延迟的增加呈现出周期性变化。此外,无论是否存在时间延迟,受控结构的可靠性均高于未控制结构的相应值,未控制结构的位移、速度和加速度可靠性分别为0.0954、0.1058和0.1111。
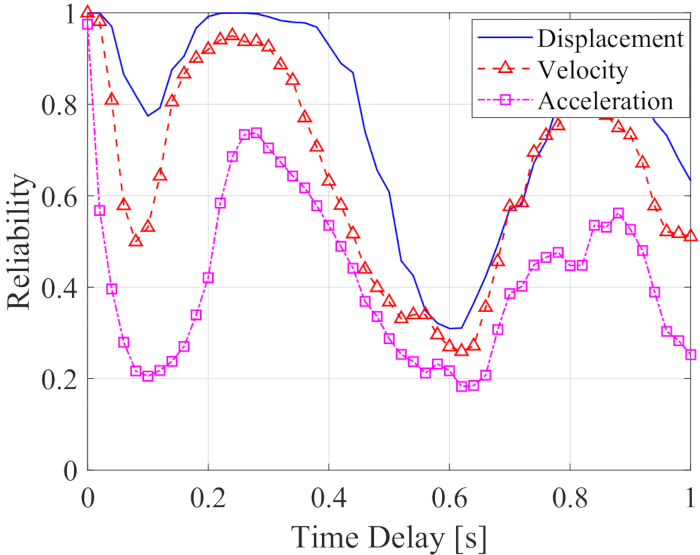
图5:反应结果' 具有时滞增大的受控结构的可靠性。 请点击此处以查看此图的放大版本。
综上所述,结构的响应通过半主动控制方法得到了缓解。然而,无论从均方根值还是可靠性来看,半主动控制方法的控制效果均因时间延迟而降低。因此,有必要对时间延迟进行补偿。
2.1.1 时间延迟补偿方法的分析
为分析所提出的时间延迟补偿方法的有效性,图6对比了无控制(Unc)、未补偿控制的时间延迟系统(TDN-SAC-PSO)和采用补偿控制的时间延迟系统(TDC-SAC-PSO)的位移、速度和加速度的均方根(RMS)时程曲线,其中时间延迟为0.1 s。加权矩阵参数和半主动控制方法与步骤2.1中的设置相同。
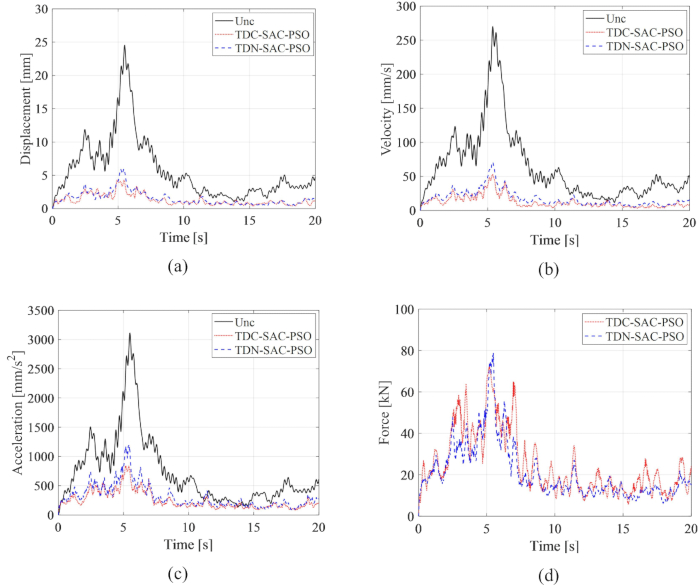
图6:不同控制方法下结构的均方根时间历程对比。(A)位移;(B)速度;(C)加速度;(D)控制力。缩写:Unc = 无控制;TDC-SAC-PSO = 带补偿控制的时滞系统;TDN-SAC-PSO = 带非补偿控制的时滞系统。请点击此处查看该图的高清版本。
与未受控结构相比,两种控制方法均显著降低了结构的响应,表明基于磁流变阻尼器的控制方法具有优势。与未受控结构相比,采用TDN-SAC-PSO方法时,位移、速度和加速度的最大均方根(RMS)分别降低了75.79%、73.75%和61.22%。进一步地,在引入时间延迟补偿后,采用TDC-SAC-PSO方法,受控结构的响应分别降低了82.59%、80.40%和73.04%。尽管前者的振动响应小于后者,但TDC-SAC-PSO方法的控制力最大均方根值相比TDN-SAC-PSO方法降低了8.43%。上述分析表明,补偿方法有效减小了时间延迟对基于磁流变阻尼器的控制方法的影响,凸显了在磁流变阻尼器半主动控制方法中进行时间延迟补偿的必要性。
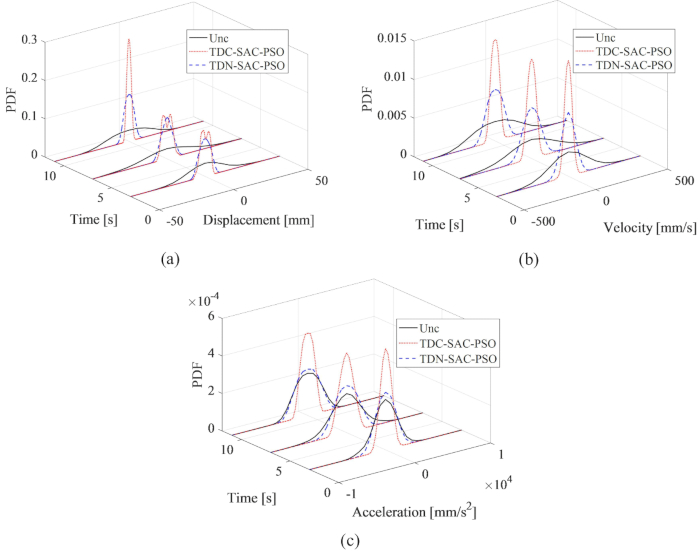
图7:结构响应在典型时刻的概率密度函数比较。(A)位移;(B)速度;(C)加速度。缩略语:PDF = 概率密度函数;Unc = 无控制;TDC-SAC-PSO = 带补偿控制的时滞系统;TDN-SAC-PSO = 无补偿控制的时滞系统。请点击此处查看该图的放大版本。
为全面揭示所提出的补偿方法对受控结构响应不确定度的影响,图7展示了在典型时刻(3、7 和 11 秒)位移、速度和加速度的概率密度函数(PDF)对比结果。TDN-SAC-PSO 方法的 PDF 曲线比未受控结构更窄,表明即使存在时间延迟,半主动控制方法仍能降低结构响应的不确定性。当对时间延迟进行补偿后,响应的 PDF 曲线进一步变窄。因此,所提出的补偿方法对于提升半主动控制效果是必要的。
| 控制方法 | 位移 | 速度 | 加速度 | 控制力 | 最小值 |
| Unc | 0.0954 | 0.1058 | 0.1111 | -- | 0.1111 |
| TDC-SAC-PSO | 0.9565 | 0.8107 | 0.7654 | 0.9845 | 0.7654 |
| TDN-SAC-PSO | 0.7747 | 0.531 | 0.2054 | 0.884 | 0.2054 |
表1:不同控制方法下结构的振动响应与控制力可靠性。 缩写:Unc = 未控制;TDC-SAC-PSO = 带补偿控制的时滞系统;TDN-SAC-PSO = 无补偿控制的时滞系统。
无控制、TDC-SAC-PSO 和 TDN-SAC-PSO 方法控制下的结构振动响应与控制力可靠性如表 1所示。采用 TDN-SAC-PSO 方法控制后,与无控制结构相比,结构的可靠性显著提高,即使在考虑时间因素的情况下,也验证了基于磁流变阻尼器控制方法的有效性。然而,在引入时间延迟补偿后,可靠性相较于无补偿情况显著提升,尤其是加速度响应方面。值得注意的是,TDC-SAC-PSO 方法下不同响应量及控制力的可靠性表现出明显差异。这表明,在无时间延迟条件下控制的关键参数最优值,在存在时间延迟时并非最优。为在时间延迟影响下实现振动响应与控制力的最佳控制效果,需对参数进行进一步优化。基于上述分析可得结论:采用磁流变阻尼器的半主动控制方法可有效降低结构的振动响应,但由于时间延迟的影响,控制参数仍需进一步优化。
2.2 参数优化
为了获得参数的最佳取值,采用了基于可靠性准则的综合优化方法38。关键参数的优化在以下条件下进行: 、
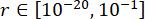 、
 、
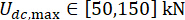 ,以及MR阻尼器力的可调次数 s = 8。优化过程使用了MATLAB中的遗传算法(GA)工具箱来实现。
参数的优化结果为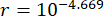 、
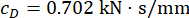 和
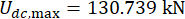 ,对应的时间延迟为
 。图8展示了无控制(Unc)、TDC-SAC-PSO方法控制和SOSC-PSO方法控制结构的位移、速度、加速度和控制力的均方根(RMS)时程曲线。SOSC-PSO方法表示具有时间延迟补偿和优化关键参数值的半主动控制方法。
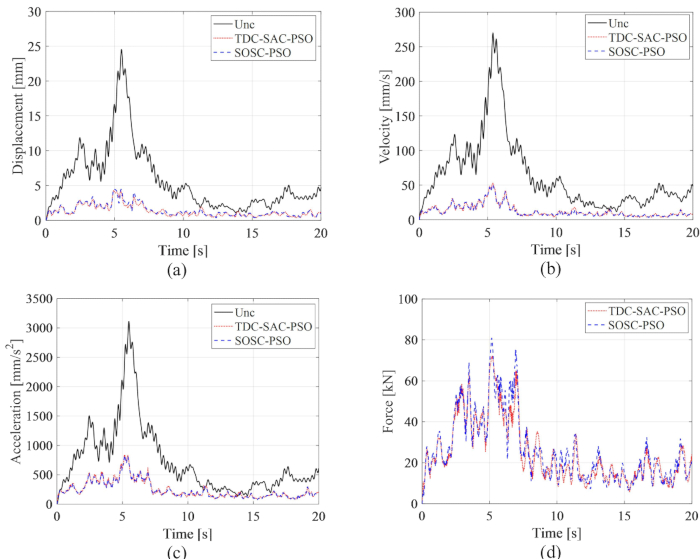
图8:无控制结构与采用TDC-SAC-PSO方法及SOSC-PSO方法控制结构的位移、速度、加速度和控制力的均方根(RMS)时程曲线。(A)位移;(B)速度;(C)加速度;(D)控制力。缩写:Unc = 无控制;TDC-SAC-PSO = 带补偿的时滞系统控制;SOSC-PSO = 带时滞补偿的随机最优半主动控制方法。请点击此处查看该图的放大版本。
由图8可见,TDC-SAC-PSO方法与SOSC-PSO方法的控制效果差异较小。前者的位移、速度和加速度最大均方根(RMS)分别为未控制结构的81.60%、81.21%和73.62%,后者则分别为82.59%、80.40%和73.04%。为全面分析两种控制方法下结构响应的概率特性,图9展示了未控制结构、采用TDC-SAC-PSO方法控制的结构以及采用SOSC-PSO方法控制的结构在位移、速度和加速度上的概率密度函数(PDF)。两种控制方法在典型时刻的位移和速度PDF几乎相同。SOSC-PSO方法的加速度PDF比TDC-SAC-PSO方法更窄,表明前者在降低加速度不确定性方面具有更优的控制效果。
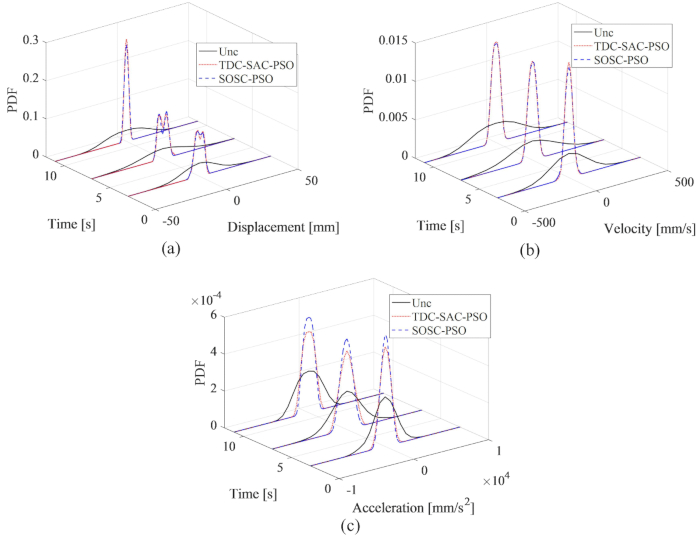
图9:不同控制结构下位移、速度和加速度的概率密度函数对比。(A)位移;(B)速度;(C)加速度。缩写:PDFs = 概率密度函数;Unc = 无控制;TDC-SAC-PSO = 带补偿控制的时滞系统;SOSC-PSO = 带时滞补偿的随机最优半主动控制方法。请点击此处查看该图的放大版本。
无控制结构以及采用TDC-SAC-PSO和SOSC-PSO方法控制结构的位移、速度、加速度和控制力的可靠性如表2所示。与无控制结构相比,两种控制方法均显著提高了可靠性。TDC-SAC-PSO与SOSC-PSO方法在位移可靠性方面差异较小。而在加速度可靠性方面,尽管其仍为受控结构中最低的可靠性指标,但已有明显提升。这表明SOSC-PSO方法实现了平衡的最优控制效果。
| 控制方法 | 位移 | 速度 | 加速度 | 控制力 | 最小值 |
| Unc | 0.0954 | 0.1058 | 0.1111 | -- | 0.1111 |
| TDC-SAC-PSO | 0.9565 | 0.8107 | 0.7654 | 0.9845 | 0.7654 |
| SOSC-PSO | 0.953 | 0.8704 | 0.8934 | 0.9586 | 0.8934 |
表2:不同控制方法下结构的可靠性。 缩写:Unc = 未受控;TDC-SAC-PSO = 带补偿控制的时滞系统;SOSC-PSO = 带时滞补偿的随机最优半主动控制方法。
分析了带有时延 的所提出 SOSC-PSO 方法的有效性。为进一步验证所提出方法在不同时延下的性能,表3 给出了时延范围 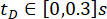 内的最优参数值及相应的可靠性。
| tD(s) | lg(r*) | CD(kN·s/mm) | Udc,max (kN) | 位移 | 速度 | 加速度 | 控制力 |
| 0 | -2.524 | 1.44 | 116.163 | 0.9997 | 0.9998 | 0.9752 | 1 |
| 0.02 | -4.413 | 0.414 | 144.066 | 0.9989 | 0.9988 | 0.872 | 0.9011 |
| 0.04 | -4.416 | 0.25 | 141.759 | 0.9998 | 0.9846 | 0.8881 | 0.9135 |
| 0.06 | -3.226 | 0.203 | 145.613 | 0.993 | 0.9318 | 0.8756 | 0.9556 |
| 0.08 | -5.207 | 0.345 | 133.692 | 0.9646 | 0.8998 | 0.8998 | 0.953 |
| 0.1 | -4.669 | 0.702 | 130.739 | 0.9531 | 0.8704 | 0.8934 | 0.9586 |
| 0.12 | -4.895 | 0.833 | 69.72 | 0.9526 | 0.863 | 0.888 | 0.9686 |
| 0.14 | -4.231 | 0.921 | 75.221 | 0.9531 | 0.8681 | 0.8697 | 0.9671 |
| 0.16 | -5.594 | 0.662 | 138.922 | 0.9529 | 0.8461 | 0.8262 | 0.931 |
| 0.18 | -4.262 | 0.882 | 76.335 | 0.9516 | 0.7873 | 0.7614 | 0.9618 |
| 0.2 | -3.926 | 0.783 | 67.951 | 0.904 | 0.7277 | 0.7116 | 0.9653 |
| 0.22 | -5.965 | 1.071 | 52.554 | 0.8377 | 0.6411 | 0.6205 | 0.965 |
| 0.24 | -4.481 | 1.216 | 128.148 | 0.7567 | 0.474 | 0.474 | 0.9687 |
| 0.26 | -3.53 | 0.672 | 53.706 | 0.53 | 0.4096 | 0.4158 | 0.9921 |
| 0.28 | -4.433 | 0.638 | 64.225 | 0.3547 | 0.3745 | 0.3464 | 0.9928 |
| 0.3 | -3.536 | 0.459 | 57.705 | 0.2735 | 0.316 | 0.2736 | 0.9929 |
| Unc | -- | -- | -- | 0.0954 | 0.1058 | 0.1111 | -- |
表3:不同时间延迟下的最优参数值及相应的可靠性值。 表示时间延迟;
 表示 r 的最优对数值,r 表示控制加权矩阵的系数;
 表示磁流变阻尼器的黏性阻尼系数;
 表示磁流变阻尼器的最大和最小库仑力。
可以观察到,即使存在时间延迟,与无控制结构相比,位移、速度和加速度的可靠性均有所提高,表明所提出方法对这类延迟具有鲁棒性。然而,随着时滞增大,采用所提出控制方法的结构响应可靠性有所下降,说明虽然时间延迟对控制效果的影响可以被缓解,但无法完全消除。值得注意的是,在不同时间延迟下,控制力的可靠性始终维持在90%以上。
3. 数值示例
为验证所提出的MDOF结构中的SOSC-PSO方法,分析了一个在第一层和第三层安装了两个MR阻尼器的六层结构,如图10所示。采用了第2节中随机地震模型生成的地震样本,位移、速度、加速度和控制力的可靠性阈值分别为20 mm、200 mm/s、3,000 mm/s2和200 kN。式(27)被用作权重矩阵,其中 。采用MATLAB的GA工具箱对
 、和
 进行优化,其最优范围分别为
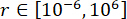 、和
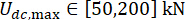 。
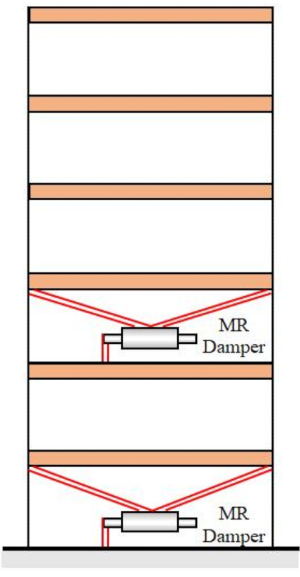
图10:配备两个磁流变阻尼器的六层结构。 缩写:MR = 磁流变。 请点击此处查看此图的放大版本。
3.1 时间延迟的影响分析
为分析时滞对多自由度结构中磁流变阻尼器控制效果的影响,图11展示了TDC-SAC-PSO方法下位移(层间位移)、速度(层间速度)和加速度(楼层加速度)的最大均方根(RMS)随时间延迟的变化情况。磁流变阻尼器在1层楼的参数为 、
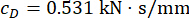 和
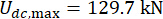 ;在3层楼的参数为
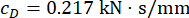 和
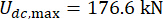 ,这些参数为无时滞条件下的优化结果。受控结构响应的最大均方根值随时间延迟呈现周期性波动。最大位移和速度出现在1层楼,最大加速度出现在6层楼。此外,任意时滞条件下的各项响应最大均方根值均大于无时滞时的对应值,表明时滞会降低磁流变阻尼器的控制效果。
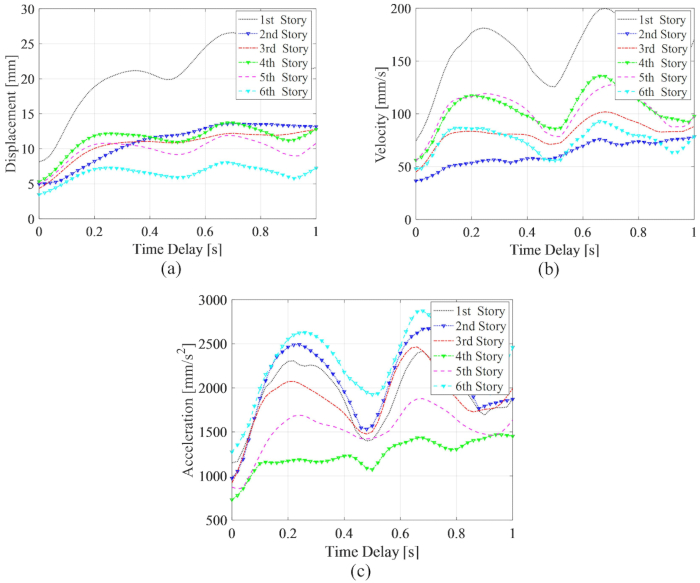
图11:TDC-SAC-PSO方法控制结构的响应最大均方根值及时间延迟。 (A位移;(B速度;(C加速度。缩写:RMS = 均方根;TDC-SAC-PSO = 带补偿控制的时延系统。 请点击此处以查看此图的放大版本。
位移、速度和加速度的可靠性以及时滞的影响如图12所示。速度和加速度的可靠性随时间延迟呈现周期性波动,而位移的可靠性则随时间延迟显著下降;在任何时间延迟下的可靠性值均低于无时间延迟时的值。因此,必须采用时间延迟补偿方法,以减小时间延迟对磁流变阻尼器控制结构可靠性的影响。
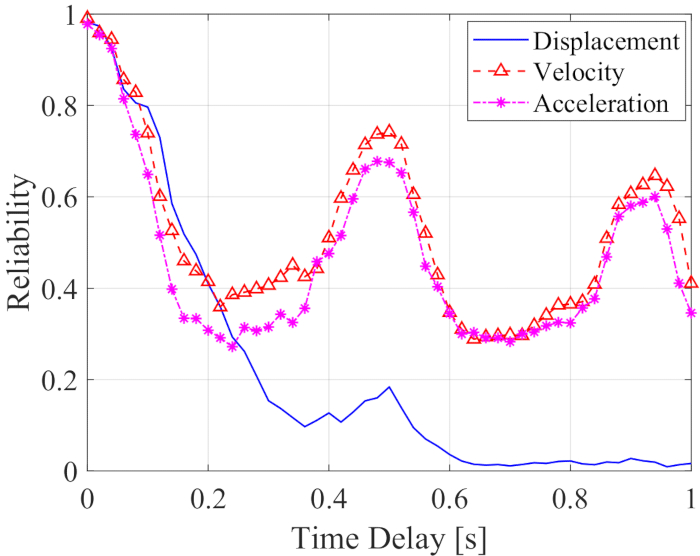
图12:受控结构响应随时间延迟的可靠性。 请点击此处查看该图的放大版本。
3.2 时间延迟补偿的控制效果
基于所提出的TDC-SAC-PSO方法,对带有两个磁流变阻尼器的6自由度结构进行了分析。图13展示了无控制(Unc)、采用TDC-SAC-PSO方法控制以及采用TDN-SAC-PSO方法控制的结构在第1层和第3层的位移与加速度均方根(RMS)时程曲线。时间延迟为 ,加权矩阵比值 ;磁流变阻尼器参数为第1层:、;第3层: 和 。
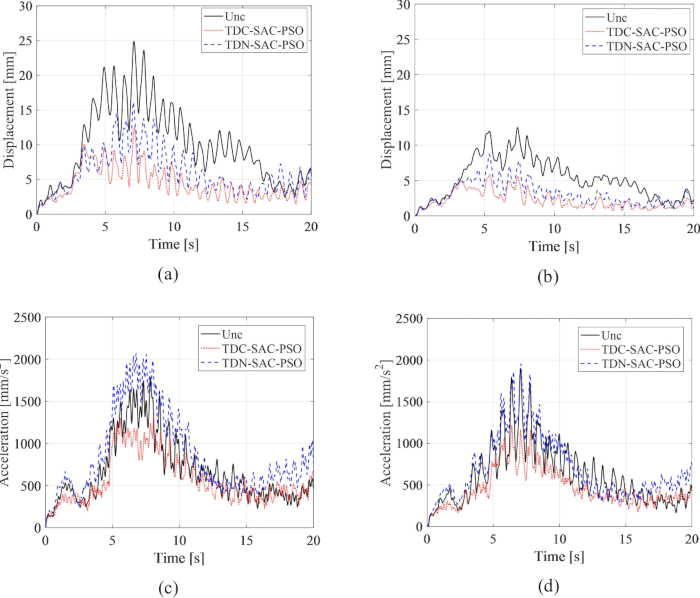
图13:不同控制方法下结构在1层和3层的位移与加速度均方根(RMS)时程曲线。(A)1层位移;(B)3层位移;(C)1层加速度;(D)3层加速度。缩略语:RMS = 均方根;Unc = 无控制;TDC-SAC-PSO = 带补偿控制的时滞系统;TDN-SAC-PSO = 无补偿控制的时滞系统。请点击此处查看该图的放大版本。
采用TDN-SAC-PSO方法后,在未补偿时间延迟的情况下,第1层和第3层的最大位移均方根(RMS)分别降低了35.42%和30.44%;而在进行时间延迟补偿后,第1层和第3层的最大位移均方根分别降低了49.33%和53.39%。在未补偿的情况下,第1层和第3层的最大加速度均方根分别增加了16.22%和2.88%;而经过补偿后,则分别降低了25.77%和36.00%。因此,在MR阻尼器控制方法中对时间延迟进行补偿,对于降低结构响应(尤其是加速度响应)是必要的。
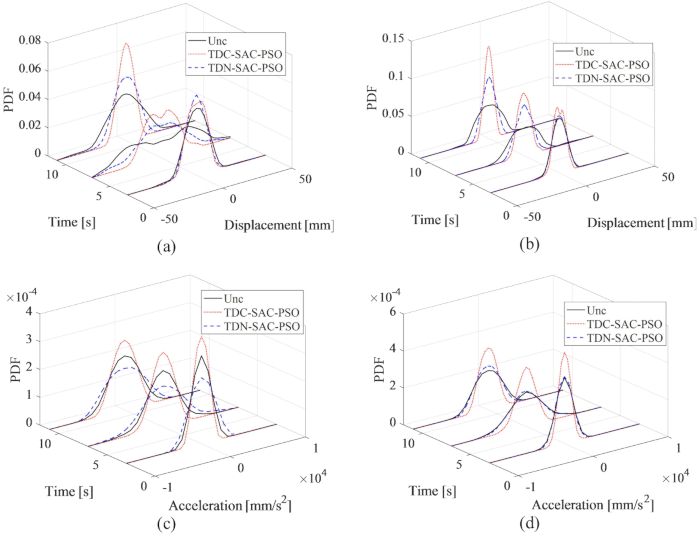
图14:不同控制方法下1层和3层的位移与加速度概率密度函数(PDFs)。(A)1层位移;(B)3层位移;(C)1层加速度;(D)3层加速度。缩写:PDFs = 概率密度函数;Unc = 无控制;TDC-SAC-PSO = 带补偿控制的时滞系统;TDN-SAC-PSO = 带非补偿控制的时滞系统。请点击此处查看该图的放大版本。
第1层和第3层位移与加速度的概率密度函数(PDF)如图14所示,揭示了TDC-SAC-PSO和TDN-SAC-PSO方法相较于无控制结构的不同控制效果。在未进行补偿的情况下,第1层和第3层位移的PDF仍比无控制结构的更窄。进一步地,在对时间延迟进行补偿后,位移的PDF比采用TDN-SAC-PSO方法控制的结构更窄。与位移不同的是,在未补偿的情况下,采用TDN-SAC-PSO方法时第1层加速度的PDF比无控制结构的更宽。然而,在进行补偿后,第1层和第3层加速度的PDF均比无控制结构的更窄。因此,时间延迟补偿的必要性得以验证,其可提高结构响应的确定性,尤其是对加速度的控制效果更为显著。
| 控制方法 | 位移 | 速度 | 加速度 | 1st 层控制力 | 3rd 层控制力 |
| Unc | 0.0114 | 0.5822 | 0.6372 | -- | -- |
| TDN-SAC-PSO | 0.5851 | 0.5258 | 0.398 | 1 | 1 |
| TDC-SAC-PSO | 0.806 | 0.8674 | 0.8037 | 1 | 1 |
表4:不同控制方法下结构的可靠性。 缩写:Unc = 未控制;TDC-SAC-PSO = 带补偿控制的时滞系统;TDN-SAC-PSO = 带非补偿控制的时滞系统。
采用不同方法控制结构系统时,位移、速度、加速度及控制力的可靠性数值如表4所示。结构响应的可靠性数值采用等效极值法25计算得出。通过TDN-SAC-PSO方法控制后,与未受控结构相比,位移的可靠性有所提高,而速度和加速度的可靠性则有所下降。在TDC-SAC-PSO方法中引入时间延迟补偿后,位移、速度和加速度的可靠性显著提升。此外,TDN-SAC-PSO和TDC-SAC-PSO两种方法下的控制力可靠性均得以充分保持。因此,所提出的带时间延迟补偿的控制方法在磁流变阻尼器控制结构中实现了良好的控制效果。
3.3 参数优化
为实现最佳控制效果,基于可靠性准则对所提出控制方法的参数进行了优化。在时滞为 的条件下,第1层磁流变阻尼器的最优结果为 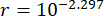 ;
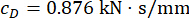 和
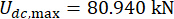 ;第3层磁流变阻尼器的最优结果为
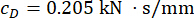 和
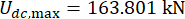 。
第1层和第3层的位移与加速度均方根(RMS)时程曲线如图15所示,其中比较了TDC-SAC-PSO方法、SOSC-PSO方法以及无控制结构的控制效果。采用MR阻尼器控制后,无论是否进行时间延迟补偿,位移和加速度的均方根值均显著降低。采用SOSC-PSO方法时,第1层和第3层位移的最大均方根值分别比无控制结构降低了65.15%和63.16%。与TDC-SAC-PSO方法相比,位移响应进一步减小。对于SOSC-PSO方法,第1层和第3层加速度的最大均方根值分别降低了23.39%和35.60%。SOSC-PSO方法与TDC-SAC-PSO方法在加速度控制效果上的差异较小,表明时间延迟补偿对位移和加速度的控制效果有所不同。
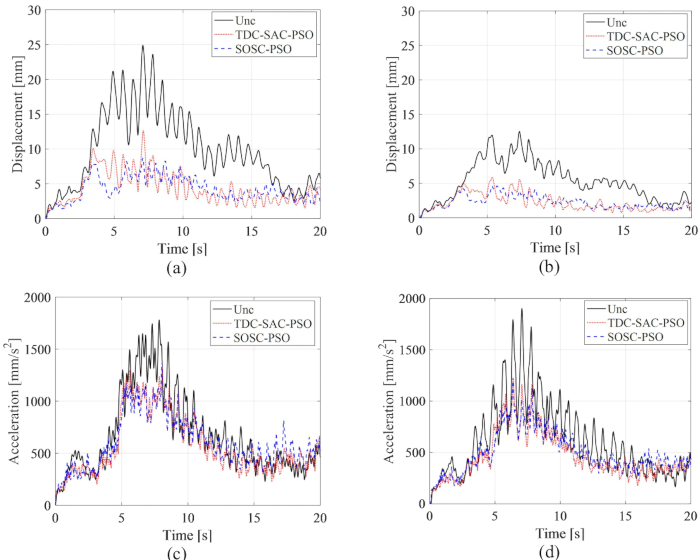
图15:不同控制方法下1层和3层位移与加速度的均方根时程曲线 (A) 1楼位移;(B) 第3层的位移;(C) 一楼的加速度;(D) 3楼加速度。缩写:RMS = 均方根;Unc = 无控制;TDC-SAC-PSO = 带补偿控制的时滞系统;SOSC-PSO = 带时滞补偿的随机最优半主动控制方法。 请点击此处以查看此图的放大版本。
第1层和第3层的位移与加速度概率密度函数(PDF)如图16所示;与未控制结构相比,TDC-SAC-PSO和SOSC-PSO方法均使位移和加速度的PDF曲线更为集中。此外,采用SOSC-PSO方法的位移和加速度PDF相较于TDC-SAC-PSO方法控制下的结构进一步收窄。因此,在参数优化的基础上,所提出的时滞补偿控制方法实现了优于无优化情况的控制效果。
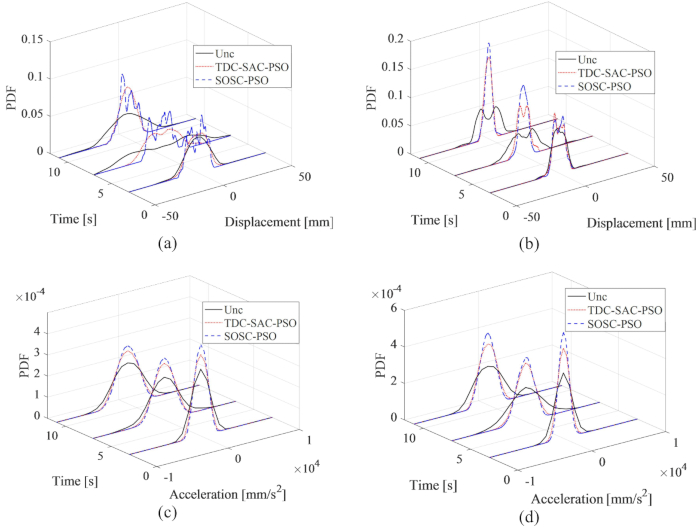
图16:不同控制方法下1层和3层的位移与加速度概率密度函数。(A)1层位移;(B)3层位移;(C)1层加速度;(D)3层加速度。缩写:PDFs = 概率密度函数;Unc = 无控制;TDC-SAC-PSO = 带补偿的时滞系统控制;SOSC-PSO = 带时滞补偿的随机最优半主动控制方法 请点击此处查看该图的放大版本。
位移、速度、加速度和控制力的可靠性数值如表5所示。SOSC-PSO方法的可靠性数值高于TDC-SAC-PSO方法。同时,控制力仍保持了足够的可靠性。因此,为实现基于磁流变阻尼器控制方法的最佳控制效果,参数优化是必要的。
| 控制方法 | 位移 | 速度 | 加速度 | 1楼控制力 | 3楼控制力 |
| Unc | 0.0114 | 0.5822 | 0.6372 | -- | -- |
| TDC-SAC-PSO | 0.806 | 0.8674 | 0.8037 | 1 | 1 |
| SOSC-PSO | 0.9544 | 0.9314 | 0.8788 | 1 | 1 |
表5:不同控制方法下结构的可靠性。 缩写:Unc = 未受控;TDC-SAC-PSO = 带补偿控制的时滞系统;SOSC-PSO = 带时滞补偿的随机最优半主动控制方法。
访问受限。请登录或开始试用以查看此内容。
结果
针对时间延迟对基于磁流变阻尼器控制方法效果的影响,本文提出了一种带有时间延迟补偿的半主动控制方法。在所提出的方法中,关键参数基于可靠性准则进行优化。通过对比控制效果,得出以下结论:
(1)基于磁流变阻尼器的半主动控制方法比主动控制方法更具鲁棒性。即使存在时间延迟,半主动控制系统仍能实现一定的控制效果,而不会导致失稳。
(2)采用磁流变阻尼器的半主动控制方法的控制效果受时间延迟影响显著,且随时间延迟呈现出周期性波动的特征。
(3)采用时间延迟补偿后,半主动控制结构的可靠性显著提高,不确定性降低。
(4)通过优化所提出的半主动控制方法的关键参数,结构控制系统实现了对不同响应的均衡最优可靠性。
访问受限。请登录或开始试用以查看此内容。
讨论
随着物理随机最优控制理论(PSO)的引入,本文提出了一种带有时滞补偿的随机最优半主动控制方法(SOSC-PSO),旨在维持由磁流变阻尼器控制结构的可靠性。为补偿该方法中的时滞效应,半主动控制力不仅表示为当前状态的函数,还表示为离散状态空间中前若干时间步的状态和控制力的函数。为了实现最优的控制效果以提升可靠性,SOSC-PSO方法中的关键参数基于结构控制系统的可靠性准则进行优化。
为验证该方法,研究了在随机地震激励下、由磁流变阻尼器控制的单自由度和多自由度结构。分析结果表明,时间延迟会显著降低磁流变阻尼器的控制效果。然而,若采用包含时间延迟补偿的合理设计的半主动控制方法,则可大幅提高控制效果。此外,通过优化参数,与未进行参数优化的方法相比,SOSC-PSO 方法可进一步提升结构控制系统的可靠性。
基于磁流变阻尼器的半主动控制方法由于反馈过程存在时间延迟,导致在随机激励作用下的土木工程结构可靠性下降。本研究有助于提高磁流变阻尼器控制结构的可靠性,可应用于承受地震或强风作用的工程结构。此外,在实际结构中实施此类控制系统时,不存在潜在...
访问受限。请登录或开始试用以查看此内容。
披露
所有作者均无利益冲突需要声明。
致谢
作者谨此感谢河北省自然科学基金(资助号:E2023210007)的支持。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| MATLAB | MathWorks | 2016 | 用于所提出方法的计算 |
参考文献
- Yao, J. T. P. Concept of structural control. J Struct Div. 98 (7), 1567-1574 (1972).
- Liu, J., Silva, C. E., Dyke, S. J., Wu, Y., Liu, H. Using real-time hybrid simulation for active mass damper experimentation and validation. Mech Mach Theory. 191, 105474(2024).
- Pan, H., Li, C., Cao, L. Bidirectional pendulum-type tuned tendem mass dampers-inerters for integrated control of alongwind and crosswind responses in super-tall buildings. J Build Eng. 100, 111676(2025).
- Housner, G. W., et al. Structural control: past, present, and future. J Eng Mech. 123 (9), 897-971 (1997).
- Rahman, M., Ong, Z. C., Chong, W. T., Julai, S. Smart Semi-active PID-ACO control strategy for tower vibration reduction in Wind Turbines with MR damper. Earthq Eng Eng Vib. 18 (4), 887-902 (2019).
- Morales-Beltran, M., Paul, J. Active and semi-active strategies to control building structures under large earthquake motion. J Earthquake Eng. 19 (7), 1086-1111 (2015).
- Shu, Z., You, R., Xie, Y. Viscoelastic dampers for vibration control of building structures: A state-of-art review. J Earthq Eng. 28 (12), 3558-3585 (2024).
- Soong, T. T. Active structural control: Theory and practice. Longman Scientific & Technical. , New York. (1990).
- Wan, H. P., Ma, Q., Dong, G. S., Luo, Y., Ni, Y. Q. Data-driven model reduction approach for active vibration control of cable-strut structures. Eng Struct. 302, 117434(2024).
- Cao, L., Li, X., Huang, Y., Li, C., Pan, H. High robust eddy current tuned tandem mass dampers-inerters for structures under the ground acceleration. Soil Dyn Earthq Eng. 188, 109040(2025).
- Chha, H., Peng, Y. Adaptive semiactive control of structure with magnetorheological dampers using wavelet packet transform. Adv Struct Eng. 27 (9), 1509-1527 (2024).
- Zeng, X., Peng, Y., Chen, J. Serviceability-based damping optimization of randomly wind-excited high-rise buildings. Struct Des Tall Spec. 26 (11), e1371(2017).
- Li, C., Chang, K., Cao, L., Huang, Y. Performance of a nonlinear hybrid base isolation system under the ground motions. Soil Dyn Earthq Eng. 143, 106589(2021).
- Cao, L., Li, C. A high performance hybrid passive base-isolated system. Struct Control Health Monitoring. 29 (3), e2887(2022).
- Zareie, S., Issa, A. S., Seethaler, R., Zabihollah, A., Ahmad, R. A novel SMA-magnetorheological hybrid bracing system for seismic control. Eng Struct. 244, 112709(2021).
- Chu, S. Y., Soong, T. T., Reinhorn, A. M. Active, hybrid and semi-active structural control. , John Wiley & Sons. New York. (2005).
- Danielian, S. A., Jabbari, F., Zareian, F. Effects and distribution of semi-active resettable springs on the seismic response of asymmetric structures. Earthq Eng Struct D. 52 (10), 2966-2982 (2023).
- Shuang, Z., Wenliuhan, H. S., Liu, Y. H., Inoue, N., Zhai, Z. P. Seismic response control for bridge piers with semi-active MR damper based on displacement feedback. J Earthq Eng. 28 (3), 849-865 (2024).
- Wang, Y., Dyke, S. Modal-based LQG for smart base isolation system design in seismic response control. Struct Control Health Monitoring. 20 (5), 753-768 (2013).
- Desai, R. M., et al. Performance evaluation of a single sensor control scheme using a twin-tube MR damper based semi-active suspension. J Vib Eng Technol. 9, 1193-1210 (2021).
- Abdi, M. S., Nekooei, M., Jafari, M. A. Seismic control of multi-degrees-of-freedom structures by vertical mass isolation method using MR dampers. Earthq Eng Eng Vib. 23 (2), 503-510 (2024).
- Bhowmik, K., Debnath, N. Semi-active vibration control of soft-storey building with magnetorheological damper under seismic excitation. J Vib Eng Technol. 12 (4), 6943-6961 (2024).
- Yang, J. N., Akbarpour, A., Askar, G. Effect of time delay on control of seismic-excited buildings. J Struct Eng. 116 (10), 2801-2814 (1990).
- Temimi, H., Ben-Romdhane, M., El-Borgi, S., Cha, Y. Time-delay effects on controlled seismically excited linear and nonlinear structures. Int J Struct Stab Dyn. 16 (7), 1550031(2016).
- Peng, J., Wang, L., Zhao, Y., Lenci, S. Time-delay dynamics of the MR damper-cable system with one-to-one internal resonances. Nonlinear Dynamics. 105 (2), 1343-1356 (2021).
- Cha, Y. J., Agrawal, A. K., Dyke, S. J. Time delay effects on large-scale MR damper based semi-active control strategies. Smart Mater Struct. 22 (1), 015011(2013).
- Yu, Y., et al. Experimental study of wireless structural vibration control considering different time delays. Smart Mater Struct. 24, 045005(2015).
- Ahmadizadeh, M., Mosqueda, G., Reinhorn, A. M. Compensation of actuator delay and dynamics for real-time hybrid structural simulation. Earthq Eng Struct Dyn. 37 (1), 21-42 (2008).
- Bathaei, A., Zahrai, S. M. Compensating time delay in semi-active control of a SDOF structure with MR damper using predictive control. Struc Eng Mech. 82 (4), 445-458 (2022).
- Dyke, S. J., Spencer, B. F. Jr, Sain, M. K., Carlson, J. D. Modeling and control of magnetorheological dampers for seismic response reduction. Smart Mater Struct. 5 (5), 565-575 (1996).
- Ying, Z. G., Ni, Y. Q., Ko, J. M. A semi-active stochastic optimal control strategy for nonlinear structural systems with MR dampers. Smart Struct Syst. 5 (1), 69-79 (2009).
- Rosol, M., Martynowicz, P. Implementation of the LQG controller for a wind turbine tower-nacelle model with a MR tuned vibration absorber. J Theor App Mech-Pol. 54 (4), 1109-1123 (2016).
- Lyu, M. Z., Feng, D. C., Chen, J. B., Li, J. A decoupled approach for determination of the joint probability density function of a high-dimensional nonlinear stochastic dynamical system via the probability density evolution method. Comput Method Appl M. 418 (A), 116443(2024).
- Chha, H., Peng, Y. Multiscale stochastic optimal control of hysteretic structures based on wavelet transform and probability density evolution method. Eng Computation. 41 (4), 865-896 (2024).
- Li, J., Peng, Y. B., Chen, J. B. A physical approach to structural stochastic optimal controls. Probabilist Eng Mech. 25 (1), 127-141 (2010).
- Peng, Y. B., Yang, J. G., Li, J. Seismic risk-based stochastic optimal control of structures using magnetorheological dampers. Nat Hazards Rev. 18 (1), B4016001(2017).
- Dong, X. M., Yu, M., Li, Z., Liao, C., Chen, W. Neural network compensation of semi-active Control for magneto-rheological suspension with time delay uncertainty. Smart Mater Struct. 18 (1), 015014(2008).
- Peng, Y. B., Zhang, Z. Optimal MR damper-based semiactive control scheme for strengthening seismic capacity and structural reliability. J Eng Mech. 146 (6), 04020045(2020).
- Luo, M. X., Gao, M., Cai, G. Delayed full-state feedback control of airfoil flutter using sliding mode control method. J Fluid Struct. 61, 262-273 (2016).
- Xu, J., Chung, K. W., Chan, C. L. An efficient method for studying weak resonant double Hopf bifurcation in nonlinear systems with delayed feedbacks. Siam J Appl Dyn Syst. 6 (1), 29-60 (2007).
- Yang, J. S., Jensen, H., Chen, J. B. Structural optimization under dynamic reliability constraints utilizing probability density evolution method and metamodels in augmented input space. Struct Multidiscip Optimization. 65, 107(2022).
- Li, J., Chen, J. B. Stochastic dynamics of structures. , John Wiley & Sons. Singapore. (2009).
- Peng, Y. B., Li, J. Stochastic optimal control of structures. , Springer. (2019).
- Dowrick, C. Beyond depression: A new approach to understanding and management. , Oxford University Press. (2009).
- Wang, D., Li, J. Physical random function model of ground motions for engineering purposes. Sci China Technol Sci. 54 (1), 175-182 (2011).
- Wang, D., Li, J. A random physical model of seismic ground motion field on local engineering site. Sci China Technol Sci. 55 (7), 2057-2065 (2012).
- Chen, J. B., Li, J. Strategy for selecting representative points via tangent spheres in the probability density evolution method. Int J Numer Meth Eng. 74 (13), 1988-2014 (2008).
访问受限。请登录或开始试用以查看此内容。
重印与许可
本文已发表
视频即将推出