本文旨在介绍一种在无喉神经监测仪的情况下,通过经口前庭入路进行机器人甲状腺切除术时识别并保护喉返神经的方法。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
甲状腺癌是一种常见的内分泌系统疾病,手术是治疗甲状腺癌最重要的手段。近年来,甲状腺手术及其术后并发症的发生率呈上升趋势。其中,喉返神经(RLN)损伤是甲状腺手术后常见的并发症,主要表现为声带麻痹和呼吸困难,对患者的生活质量产生不利影响。近年来,随着微创技术理念的不断发展,我们通过经口前庭入路将机器人手术系统引入甲状腺切除术中,并采用钝性与锐性分离相结合的方法,在无需依赖喉返神经监测仪的情况下对喉返神经进行探查。成功完成了喉返神经的识别与保护,同时实施了甲状腺叶切除及同侧中央区淋巴结清扫术。术后分别在1周、1个月和6个月进行随访观察,以评估患者的恢复情况。总体而言,在经口前庭入路机器人甲状腺手术中应用该方法,有助于术者快速探查并保护喉返神经,降低术后并发症的发生率。
引言
甲状腺癌的发病率持续上升,同时接受手术治疗的患者数量也在增加1。与此同时,甲状腺术后并发症的发生率也随之升高,尤其是喉返神经(RLN)损伤2。RLN损伤的发生率在2.3%至26%之间3。目前在甲状腺切除术中识别和保护RLN的技术包括:不使用神经监测的RLN肉眼识别、间歇性术中神经监测以及持续性术中神经监测4。已有明确证据表明,术中直视下识别RLN是维持神经功能、降低术后RLN麻痹发生率的关键因素5,6,7,8。因此,在甲状腺手术中,充分掌握喉返神经在甲状腺区域的解剖结构至关重要。RLN的走行与甲状腺下动脉关系密切9。尽管存在非返性喉神经的情况,但其发生极为罕见10。此外,Zuckerkandl结节是识别RLN的重要解剖标志11,12。
随着内镜技术和微创手术的进步,以及患者对美观效果需求的增加,内镜下甲状腺切除术已成为一种有效的选择。该术式在确保治疗效果的同时,能够显著减轻术后疼痛13。与传统内镜技术相比,机器人系统可提供放大的三维高清手术视野,并具备可旋转的关节式机械腕,使外科医生在操作中获得更高的灵活性14,15。实现微创解剖需通过三个8 mm通道,操作范围涉及颈前肌群、血管、神经、甲状旁腺及淋巴结,适用于甲状腺手术16,17,18。目前,中国仅有少数医院开展经口机器人甲状腺切除术19。经口机器人甲状腺切除术的学习曲线显示,完成55例手术后达到技术熟练阈值,此后手术效率和安全性趋于稳定。病例数量分析表明,平均需要完成52至55例手术方可获得技术胜任能力。在达到熟练水平后(>55例),并发症发生率和手术中转率均显著降低。迫切需要快速探索在不使用神经监测设备的情况下术中保护喉返神经(RLN)的有效方法。
本研究旨在介绍一种在不使用术中神经监测(IONM)的情况下,经口机器人甲状腺切除术中快速识别并保护喉返神经的技术。未来需要开展前瞻性对照研究以验证这些发现。
访问受限。请登录或开始试用以查看此内容。
方案
本研究遵循赫尔辛基宣言的规定,并由中国重庆陆军军医大学第三附属医院大坪医院临床研究伦理委员会批准(批准号:2024-08)。研究中涉及的所有患者均已签署知情同意书。
试验注册:中国临床试验注册中心:ChiCTR2400089023,注册日期为2024年8月30日。
1. 患者选择
- 选择符合以下纳入标准的患者:年龄范围为18至70岁;诊断确认为经组织病理学证实的乳头状甲状腺癌(PTC),原发肿瘤直径≤4 cm,临床分期为cN0、cN1a且无远处转移(M0);治疗史:无既往颈部手术或放疗史;手术可行性:无绝对的外科或麻醉禁忌证;美容优先考虑:患者明确表达对无颈部瘢痕结局的需求。
- 若患者符合以下任一排除标准,则予以排除:存在全身麻醉的绝对禁忌证;既往接受过头颈部或上纵隔区域的放射治疗;因严重的颈椎退行性疾病或术后颈椎伸展功能障碍导致颈部活动受限;术前3个月内接受过颏下区域干预,包括整形美容操作(如透明质酸填充剂、植入物等);口腔健康禁忌证:存在活动性感染(牙龈炎、脓肿)、义齿相关并发症,或因颞下颌关节紊乱、颊部纤维化或肌肉挛缩导致张口受限(切牙间距<3 cm);甲状腺向胸骨后延伸;肿瘤进展特征:分化型甲状腺癌原发肿瘤直径>2 cm,或术前影像学提示甲状腺外侵犯、cN1b淋巴结转移或远处转移(M1)。
2. 手术前患者的准备
- 确保所有患者术前均接受标准化超声检查和增强颈部CT检查,而疑似甲状腺肿瘤患者还需接受细针穿刺细胞学检查(FNAC)。
- 术前48小时,进行标准化的术前评估,包括电子纤维喉镜检查以评估声带功能,以及颈椎后伸锻炼以优化手术体位。
- 术前1-2天请牙医对接受机器人手术的患者进行口腔卫生评估和常规牙齿清洁。患者入院后立即使用氯己定漱口水进行口腔准备,并在手术前30分钟静脉注射头孢呋辛钠(10 mg)以预防切口感染。
- 气道管理
- 在纤维支气管镜引导下使用6.5 mm加强型气管导管进行经鼻气管插管。通过二氧化碳监测仪(呼气末CO₂ 35–40 mmHg)和双侧胸部听诊确认导管位置正确。
- 使用标准化肩垫(高度:8 cm)将患者置于15°颈部伸展位,并用泡沫头枕固定器维持嗅物位,以获得最佳手术暴露。
注意:鼻黏膜加压时间应限制为 <使用压力分散管固定装置固定120分钟。
- 眼部与听觉保护
- 在双侧结膜囊内涂抹一条5 mm宽的无菌眼科润滑剂。
- 使用哈特曼鳄嘴钳在直视下将医用棉球(直径20 mm)插入外耳道。
- 使用低致敏性手术胶带(6 x 125 mm)将眼睑固定于中立位置。
- 手术区域隔离
- 在面部皮肤表面覆盖一块无菌吸水棉垫(10 × 15 cm)。
- 使用无张力技术贴敷抗菌手术切口膜(15 × 25 cm),使其上缘位于发际线前方2 cm处,下缘延伸至颏唇沟,两侧边缘置于颧弓位置。
- 通过标准化帐篷试验验证粘附完整性的可靠性:轻柔地沿周边抬起铺巾边缘,以确认均匀密封的形成(图1).
- 机器人系统配置
- 将手术平台置于与患者右侧腋中线呈90°的位置,摄像头臂(臂#2)与经口入路轴线同轴,器械臂(臂#1 & #3)保持30 cm的器械三角定位,并通过系统状态确认 准备对接 指示剂验证
- 完成对接前安全规程。
- 验证 >所有机械臂需保持5 cm的无碰撞半径。
- 测试能量装置的连接。
- 进行30°内窥镜白平衡校准。
- 使用无菌技术,在无菌混合容器中依次混合以下成分以配制肿胀液:10 mL 2% 盐酸利多卡因:100 mg;总剂量≤4.5 mg/kg;10 mL 1% 盐酸罗哌卡因:50 mg;总剂量≤3 mg/kg;0.5 mL 1:1,000 肾上腺素:10 标定滴;总剂量≤0.5 mg;120 mL 0.9% 氯化钠。置于耐热容器中,4 °C(39.2 °F)冷藏保存,时间不超过 2 小时。
3. 手术操作
- 进行肿胀液注射并建立通路端口(图2):
- 使用10 mL一次性注射器,在主入路部位(唇系带上方5 mm处,FDI牙位41-31区域)以及双侧副入路部位(双侧尖牙之间,FDI 13/23,及第一磨牙之间,FDI 16/26的颊黏膜)以30 kPa压力注入10 mL肿胀液(按步骤2.8配制)。
- 使用#11手术刀在系带注射部位做一8 ± 0.5 mm的水平穿刺切口。
- 采用钝性分离技术,以45°头侧角度插入8 mm光学套管穿刺器。
- 机器人系统对接程序
- 确认系统自检完成,并检查无菌铺巾的完整性。
- 机械臂定位
- 将相机臂(#2)与法兰克福水平面成90°对齐,保持距口角18 cm的工作距离。
- 将器械臂(#1/#3)以30°角度汇聚,两臂间距25 cm(在套管基部测量),设定器械交换半径为8 cm。
- 安全锁定
- 启用5 cm的碰撞缓冲区(触觉力<0.3 N),测试紧急回缩功能(回缩速度:15 cm/s)。
- 向手术区域注入二氧化碳(CO2)。
- 维持手术区域内的呼气末二氧化碳(EtCO2)为6–8 mmHg(0.798–1.066 kPa),气体流速为20 L/min。
注:注意观察并避免皮下气肿和气体栓塞。
- 维持手术区域内的呼气末二氧化碳(EtCO2)为6–8 mmHg(0.798–1.066 kPa),气体流速为20 L/min。
- 解剖皮下瓣。
- 将手术镊装入左侧套管(臂#1),将指定剪刀(70 W)装入右侧套管(臂#3)。
- 开始解剖,使用手术镊辅助剪刀操作。解剖范围如下:上界:下颌骨下缘下方2 cm;下界:锁骨上缘(Deaver线);内侧界:颈前静脉通路;外侧界:颈外静脉-耳大神经复合体;后界:Erb点处胸锁乳突肌(SCM)前缘。
- 在甲状腺手术中使用盐酸米托蒽醌进行甲状旁腺阴性显像(图3)。
- 将手术镊装入左侧套管(臂#1),将单极弯剪装入右侧套管(臂#3)。
- 使用单极弯剪沿颈白线(中线)做4–5 cm纵向切口(切割模式:15 W;凝固模式:13 W)。使用钝性分离模式解剖胸骨舌骨肌(软凝,20 W)。以弯头在钝性模式下抬起甲状腺外科包膜,暴露甲状腺实质的中三分之一区域(目标区)。
- 使用1 mL注射器抽取盐酸米托蒽醌注射液(5 mg/mL),向甲状腺实质内每点注射0.2 mL盐酸米托蒽醌(深度:2–3 mm),总剂量不超过0.6 mg。
注:严格避免将盐酸米托蒽醌注入甲状腺动脉血管内。
- 悬吊前颈部肌肉。
- 将手术镊装入左侧套管(臂#1),将剪刀装入右侧套管(臂#3)。
- 使用手术镊并配合剪刀分离胸骨舌骨肌,暴露深部颈筋膜。
- 使用4-0可吸收缝线,在距胸骨舌骨肌切口边缘1–2 cm处,通过水平环状软骨缝合方式将胸骨舌骨肌与肩胛舌骨肌缝合固定。将肌肉向上提起,使其与气管轴线形成15–20°的倾斜角,以产生张力。
- 进行吲哚菁绿(ICG)荧光成像(图4)。
- 以精细密封模式(70 W)启动手术刀,切开甲状舌骨膜。解剖环甲间隙,识别颈动脉分叉水平,与喉上神经外支保持2 mm的安全距离,切断甲状腺上动脉。
- 通过足背静脉丛注射2 mL ICG(2.5 mg/mL,用无菌水稀释),在5秒内完成注射。建议在成像前30–45秒注射,以获得最佳组织摄取效果。
- 定位喉返神经(RLN)。
- 将手术镊装入左侧套管(臂#1),将5 mm马里兰双极电凝钳装入右侧套管(臂#3)。
- 确认喉返神经入喉三角区:内侧界:甲状旁腺内侧缘;外侧界:甲状腺包膜;后界:喉下缩肌;关键解剖标志:喉返神经在环甲关节后方进入喉部。
- 使用4-0可吸收缝线(按步骤3.5.3准备)将前颈部肌肉向外牵拉,暴露甲状腺叶及气管食管沟。识别甲状旁腺并保护其血管蒂。
- 用手术纱布对出血部位精确压迫3秒。从对侧经皮插入乳头吸引器(图5),持续吸引渗血,直至术野清晰。
- 使用马里兰双极电凝钳溶解纤维脂肪组织。每次器械激活的解剖深度不超过1 mm,确保交替进行凝固与冲洗。沿喉返神经走行追踪,持续解剖直至其入喉点可见。确认其解剖位置位于环甲关节后方,并在能量操作时与喉返神经保持>3 mm的距离。
- 解剖甲状腺叶及中央区淋巴结。
- 确认喉返神经在环甲关节处的入喉点(图6)。使用马里兰镊(能量关闭模式)解剖喉返神经与甲状腺包膜。沿其走行将喉返神经向内下方游离。全程保留喉返神经周围1–2 mm的神经周围组织。
- 使用单极剪刀解剖Berry韧带。从喉返神经-气管交界处开始,沿甲状腺包膜弧度进行,推进速度为5–7 mm/s。
- 解剖甲状腺胸腺韧带及甲状腺前筋膜,离断下极血管(距喉返神经2 mm)。保持超声刀与喉返神经平行,解剖甲状腺叶及中央区淋巴结(图7)。以2秒激活、3秒冷却的间歇模式使用超声刀。
- 术后标本取出与伤口处理程序
- 将所有切除组织(甲状腺叶、淋巴结等)放入无菌标本袋中,使用8 mm套管取出。在标本袋上标注患者编号、标本类型及侧别(例如:"右侧甲状腺叶,VI区淋巴结")。
- 使用低压脉冲冲洗(30–50 psi),以1,000–2,000 mL温热(37 °C)无菌生理盐水冲洗伤口,清除碎屑,降低细菌负荷,并确保无残留组织碎片。
- 在主切口外侧2 cm处做一2 mm穿刺切口,使用5-0可吸收缝线固定引流管,并设置持续负压吸引(125 mmHg)。使用3-0伤口闭合装置缝合筋膜,使用5-0可吸收缝线缝合口腔黏膜。
- 每6小时测量一次引流液量,并于术后24小时拔除引流管。
4. 术后随访
- 在术后随访期间,分别于术后1周、1个月和6个月进行嗓音功能评估。
- 当患者出现声音嘶哑或嗓音障碍时,通过纤维喉镜检查评估声带活动情况,以排除可能的喉返神经损伤。
访问受限。请登录或开始试用以查看此内容。
结果
术前48小时进行柔性喉镜检查,以评估双侧声带活动情况,所有患者的检查结果均正常。手术当天未观察到术前声音嘶哑或呼吸困难。所有患者均在术后1周、1个月和6个月接受标准化随访,随访期间未发现声带麻痹或发声障碍的证据。该队列的人口统计学和临床特征总结于表1中。
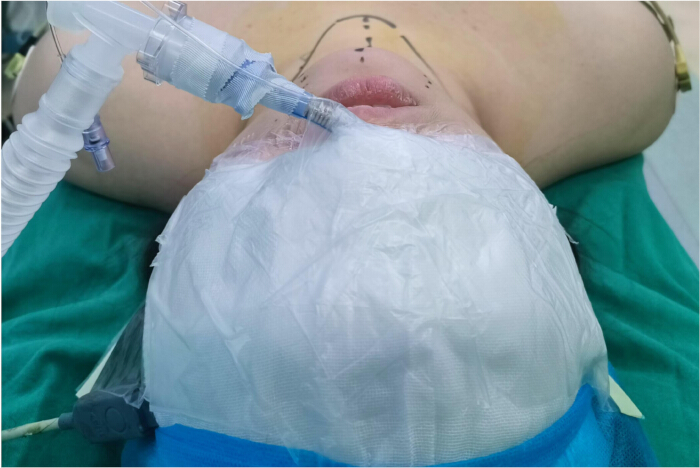
图1:棉垫的放置。将一整块棉垫平整地覆盖在面部。请点...
访问受限。请登录或开始试用以查看此内容。
讨论
喉返神经(RLN)损伤是甲状腺手术后声带麻痹的主要原因。在甲状腺切除术中,识别喉返神经仍是预防RLN损伤的金标准。目前,在传统开放手术中,快速识别RLN主要依赖于RLN监测设备。然而,气管插管可能导致位置不当、尺寸不合适20,21,以及由于术中气管和颈部伸展引起的移位22,23,24。这可能导致喉部肌电图(EMG)信号减弱或丢失,从而产生假阳性结果。在经口前庭入路的机器人甲状腺切除术中,由于操作空间狭窄且导管干扰术中神经监测(IONM),术中通过视觉定位RLN已成为首选方法。
目前的报道显示,外科医生主要依靠甲状腺下动脉和Zuckerkandl结节等解剖标志来视觉定位喉返神经(RLN)。由于与传统开放手术相比,经口机器人甲状腺切除术存在视野角度差异和操作空间受限等问题,依赖传统解剖...
访问受限。请登录或开始试用以查看此内容。
披露
作者声明不存在利益冲突。
致谢
由陆军军医大学大坪医院“人工智能”医学研究项目(项目编号:ZXAIYB014)资助。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 0.9% 氯化钠 | Generic Pharma | N/A | 无菌灌洗液 |
| 1% 盐酸罗哌卡因 | Generic Pharma | N/A | 长效局部麻醉药(10 mg/mL) |
| 1:1,000 肾上腺素 | Generic Pharma | N/A | 注射用血管收缩剂(1 mg/mL) |
| 2% 盐酸利多卡因 | Generic Pharma | N/A | 局部麻醉药(20 mg/mL) |
| 3-0 V-Loc180 | COVIDIEN | 3-0, 2 公制, 6" (15 cm) | 可吸收编织缝线 |
| 4-0 GL181 | COVIDIEN | N/A | 可吸收编织缝线 |
| 5-0 GL-885 | COVIDIEN | N/A | 可吸收编织缝线 |
| 5-mm 马里兰双极凝固器 | Olympus | MB-246 | 预装式腹腔镜双极钳(5mm) |
| 6.5-mm 加强型气管插管 | Smiths Medical | Portex 100-65R | 一次性手术刀片(#11) |
| 8 mm 光学穿刺器 | Ethicon | HARXX054E | 建立手术通路装置 |
| 11 号手术刀 | Swann-Morton | SM-11 | 一次性手术刀片(#11) |
| 30° 内窥镜白平衡校准 | Stryker | D-Light P | 内窥镜光源校准模块 |
| da Vinci Xi 外科手术平台 | Intuitive Surgical | IS4000 | 第四代机器人手术系统 |
| EndoWrist 单极弯剪 | Intuitive Surgical | 470030-01 | 5 mm 腕式单极剪刀(一次性使用) |
| Harmonic ACE+8 剪刀 | Ethicon | HARXX054E | 5 mm 超声组织分离器/血管闭合装置 |
| 吲哚菁绿 | Akorn | NDC 17478-310-10 | 近红外荧光剂(25 mg/瓶) |
| 盐酸米托蒽醌注射液 | Generic Pharma | N/A | 抗肿瘤药(20 mg/10 mL) |
| 乳头吸引器 | Stryker | 232-700-110 | 烟雾抽吸系统(腹腔镜用) |
参考文献
- Dralle, H. Surgical assessment of complications after thyroid gland operations. Chirurg. 86 (1), 70-77 (2015).
- Wojtczak, B., Kaliszewski, K., Sutkowski, K., Bolanowski, M., Barczyński, M. A functional assessment of anatomical variants of the recurrent laryngeal nerve during thyroidectomies using neuromonitoring. Endocrine. 59 (1), 82-89 (2018).
- Toniato, A., et al. Complications in thyroid surgery for carcinoma: one institution's surgical experience. World J Surg. 32 (4), 572-575 (2008).
- Cleere, E. F., et al. Intra-operative nerve monitoring and recurrent laryngeal nerve injury during thyroid surgery: a network meta-analysis of prospective studies. Langenbecks Arch Surg. 407 (8), 3209-3219 (2022).
- Hermann, M., Alk, G., Roka, R., Glaser, K., Freissmuth, M. Laryngeal recurrent nerve injury in surgery for benign thyroid diseases: effect of nerve dissection and impact of individual surgeon in more than 27,000 nerves at risk. Ann Surg. 235 (2), 261-268 (2002).
- Dralle, H., Sekulla, C., Lorenz, K., Brauckhoff, M., Machens, A. Intraoperative monitoring of the recurrent laryngeal nerve in thyroid surgery. World J Surg. 32 (7), 1358-1366 (2008).
- Gavilán, J., Gavilán, C. Recurrent laryngeal nerve: identification during thyroid and parathyroid surgery. Arch Otolaryngol Head Neck Surg. 112 (12), 1286-1288 (1986).
- Périé, S., et al. Value of recurrent laryngeal nerve monitoring in the operative strategy during total thyroidectomy and parathyroidectomy. Eur Ann Otorhinolaryngol Head Neck Dis. 130 (3), 131-136 (2013).
- Sturniolo, G., et al. The recurrent laryngeal nerve related to thyroid surgery. Am J Surg. 177 (6), 485-488 (1999).
- Page, C., Monet, P., Peltier, J., Bonnaire, B., Strunski, V. Non-recurrent laryngeal nerve related to thyroid surgery: report of three cases. J Laryngol Otol. 122 (7), 757-761 (2008).
- Serpell, J. W. New operative surgical concept of two fascial layers enveloping the recurrent laryngeal nerve. Ann Surg Oncol. 17 (6), 1628-1636 (2010).
- Yun, J. S., et al. The Zuckerkandl's tubercle: a useful anatomical landmark for detecting both the recurrent laryngeal nerve and the superior parathyroid during thyroid surgery. Endocr J. 55 (5), 925-930 (2008).
- Papaspyrou, G., et al. Extracervical approaches to endoscopic thyroid surgery. Surg Endosc. 25 (4), 995-1003 (2011).
- Clark, J. H., Kim, H. Y., Richmon, J. D. Transoral robotic thyroid surgery. Gland Surg. 4 (5), 429-434 (2015).
- Richmon, J. D., Pattani, K. M., Benhidjeb, T., Tufano, R. P. Transoral robotic-assisted thyroidectomy: a preclinical feasibility study in 2 cadavers. Head Neck. 33 (3), 330-333 (2011).
- Wilhelm, T., Metzig, A. Endoscopic minimally invasive thyroidectomy (eMIT): a prospective proof-of-concept study in humans. World J Surg. 35 (3), 543-551 (2011).
- Nakajo, A., et al. Trans-oral video-assisted neck surgery (TOVANS): a new transoral technique of endoscopic thyroidectomy with gasless premandible approach. Surg Endosc. 27 (4), 1105-1110 (2013).
- Anuwong, A. Transoral endoscopic thyroidectomy vestibular approach: a series of the first 60 human cases. World J Surg. 40 (3), 491-497 (2016).
- He, Q. Q., et al. Comparison of transoral vestibular robotic thyroidectomy with traditional low-collar incision thyroidectomy. J Robot Surg. 18 (1), 88(2024).
- Tsai, C. J., et al. Electromyographic endotracheal tube placement during thyroid surgery in neuromonitoring of recurrent laryngeal nerve. Kaohsiung J Med Sci. 27 (3), 96-101 (2011).
- Lu, I. C., et al. Optimal depth of NIM EMG endotracheal tube for intraoperative neuromonitoring of the recurrent laryngeal nerve during thyroidectomy. World J Surg. 32 (9), 1935-1939 (2008).
- Wu, C. W., et al. Loss of signal in recurrent nerve neuromonitoring: causes and management. Gland Surg. 4 (1), 19-26 (2015).
- Kim, H. Y., et al. Impact of positional changes in neural monitoring endotracheal tube on amplitude and latency of electromyographic response in monitored thyroid surgery: results from the porcine experiment. Head Neck. 38 (Suppl 1), E1004-E1008 (2016).
- Barber, S. R., et al. Changes in electromyographic amplitudes but not latencies occur with endotracheal tube malpositioning during intraoperative monitoring for thyroid surgery: implications for guidelines. Laryngoscope. 127 (9), 2182-2188 (2017).
- Chen, S., Hou, X., Hua, S., et al. Mitoxantrone hydrochloride injection for tracing helps to decrease parathyroid gland resection and increase lymph node yield in thyroid cancer surgery: a randomized clinical trial. Am J Cancer Res. 12 (9), 4439-4447 (2022).
- Motiee-Langroudi, M., Farahzadi, A., Shirkhoda, M., et al. Identifying and preserving parathyroid glands during thyroid surgery using indocyanine green and a review of the literature. Cancer Rep (Hoboken). 8 (6), e70226(2025).
- Kim, K. H., et al. Learning curve of transoral robotic thyroidectomy. Surg Endosc. 37 (1), 535-543 (2023).
访问受限。请登录或开始试用以查看此内容。
重印与许可
标签
