本方案描述了一种机器人辅助下治疗良性脾脏肿瘤的部分脾切除术。机器人手术通过提高手术精确度、减少出血量并改善术后转归,从而优化脾脏的保留。关键手术步骤包括精细的脾门解剖、选择性血管结扎、术中超声检查以及可控的脾实质离断。
本文内容
摘要
摘要
部分脾切除术(PS)已成为治疗良性脾脏病变的一种可行替代方案,旨在保留免疫功能的同时尽量减少手术相关并发症。机器人辅助手术通过提供三维可视化和精确的解剖分离,有助于实现更佳的止血控制,从而促进部分脾切除术的实施。本文报道一例38岁女性患者,因偶然发现脾脏内逐渐增大的占位性病变,怀疑为脾脏硬化性血管瘤样结节性转化(SANT),而接受机器人辅助部分脾切除术治疗。术中采用超声检查准确定位切除边界。手术操作包括对脾门进行精细解剖,并选择性结扎三条血管蒂。实质离断采用机器人电凝、双极能量器械与腹腔镜超声刀联合完成,显著减少了术中出血。患者术后第3天顺利出院,无任何并发症发生。本病例凸显了机器人辅助部分脾切除术在保留脾脏功能的同时降低手术创伤方面的技术可行性与优势。
引言
硬化性血管瘤样结节性转化(Sclerosing Angiomatoid Nodular Transformation,SANT)是一种罕见的脾脏良性血管性肿瘤,首次于2004年被描述1。该病通常表现为边界清楚的孤立性肿块,其特征是纤维硬化性间质中嵌有血管瘤样结节,主要累及脾脏红髓2。尽管其病因尚不明确,但SANT主要影响中年成人,且未显示出与性别或基础健康状况的明确关联3。
SANT 常在针对无关疾病的影像学检查中偶然发现。然而,偶尔也可出现非特异性症状,如腹部不适、呕吐或贫血。由于其影像学表现相似,SANT 常被误诊为其他脾脏血管性病变,包括血管瘤或错构瘤3,4。
尽管SANT为良性病变,但仍存在自发性破裂的风险,且可能被误判为恶性病变,因此需要进行手术干预。故建议行脾切除术以明确诊断并预防潜在并发症3。
传统上,全脾切除术一直是治疗良性脾脏病变的标准方法。然而,随着对脾脏免疫功能的认识不断加深,以及术后并发症相关风险的日益关注,保脾技术已被采纳为治疗良性脾脏疾病的一种重要替代方案5,6,7,8。
由于需要对脾门进行精细解剖,并存在术中出血的固有风险,部分脾切除术(PS)具有特定的挑战性。尽管已有腹腔镜下实施PS的报道9,但机器人辅助手术通过在复杂血管区域的解剖过程中提供更佳的视野、更高的操作灵活性和更强的稳定性,显著提高了PS等复杂手术的可行性和安全性7。
我们报告一例38岁女性患者,既往有两次剖宫产史。在随访脾腺瘤期间,通过CT检查偶然发现脾脏SANT,无任何临床症状或体征。在为期2年的超声随访过程中,病灶大小从约2 cm缓慢增大至5 cm,导致诊断上的疑虑。术前影像学检查(CT和MRI)显示脾脏前表面存在一个外生性病灶,大小为4.0 cm,如图1和图2所示。在获得知情同意后,患者接受了机器人辅助的部分脾切除术(PS)。
方案
患者已签署书面知情同意书,并口头同意将医疗数据和手术视频用于教育和科研目的。本研究严格遵守所有机构、国家和国际关于人类福祉的指南。已获得患者书面知情同意,同意发表本稿件及随附的任何图像。
1. 手术环境与套管针放置
- 将患者置于右侧卧位,左臂外展,以充分暴露手术区域。在患者右侧腰部下方放置侧腹垫或豆袋,并将手术台向头侧和尾侧方向分别倾斜20–30°。
- 检查所有必要的安全程序,并使用氯己定消毒液建立无菌区域。
- 在左侧肋下区插入Veress气腹针进行气腹建立,以形成气腹。按照图3所示位置放置四个8 mm机器人穿刺套管(R1–4)以及两个供床旁助手使用的辅助套管(A1–2)。R1置于左侧锁骨中线上,R2置于左侧腋前线,R3置于左侧腋中线,R4置于左侧腋后线。A1为5 mm套管,位于R1与R2之间尾侧约8 cm处;A2为12 mm套管,位于R2与R3之间尾侧约8 cm处。
- 将机器人置于患者左侧(可选:右侧),并将机械臂与相应的套管对接。床旁助手位于患者右侧。R1持双极抓钳,R2持镜头,R3持电凝钩,R4持Cadiere抓钳。A1持腹腔镜超声刀,A2持腹腔镜抓钳。
2. 手术技术
- 脾脏游离
- 使用机器人电钩和由床旁外科医生控制的腹腔镜超声刀,完全游离结肠肝曲。
- 切开脾结肠韧带、胃脾韧带和完全膈脾韧带,以游离脾脏并暴露脾门区域。
- 在切开胃脾韧带过程中,仔细横断胃短血管,以实现脾脏的完全游离。
- 切开膈脾韧带,完成脾脏的游离,从而无障碍地进入脾门。
- 术中超声检查
- 通过床旁外科医生的操作通道插入超声探头,识别脾脏病变。
注:超声系统集成于机器人控制台,通过专用于机器人抓钳的抓取点进行操控。 - 在术中超声引导下,使用电钩标记肿瘤边界,如图4所示。
- 通过床旁外科医生的操作通道插入超声探头,识别脾脏病变。
3. 脾门的处理
- 在脾门处放置一个10-15厘米长的血管环,以完全控制流入和流出(即此时脾脏与胃之间的所有血管连接已被切断)。
- 脾脏完全游离后,识别其下极的病灶。通过助手操作孔引入超声探头,确认脾脏病灶位置。
- 使用电凝钩标记肿瘤边界。
- 识别脾脏的血管蒂。
注:本病例中,如CT所示,共识别出三个血管蒂,见图2。 - 识别并游离胰尾,以避免意外损伤。
- 游离脾动脉并放置血管夹(bulldog clamp)。
- 解剖下极脾蒂,使用机器人电凝钩(3号机械臂)和腹腔镜超声刀选择性分离其血管分支。
- 仔细解剖并分离下极脾蒂的脾静脉,使用不可吸收、透X线的血管结扎夹进行结扎,以确保可靠的血管控制。
- 分离并暴露脾动脉,使用不可吸收、透X线的血管结扎夹进行夹闭,以实现有效的动脉控制,并最大限度降低术中出血风险。
- 仔细分离下极脾蒂剩余的血管结构。充分暴露后,使用不可吸收、透X线的血管结扎夹进行结扎,以确保血管控制可靠。
- 使用机器人电凝钩标记肉眼可见的脾脏缺血区域。
- 在脾门处应用血管夹(bulldog clamp),以实现完全的流入道阻断。
注:由于门部夹闭后缺血不完全,需进入小网膜囊暴露脾动脉。尽管此步骤为可选,但在缺血不完全的情况下可增强血管控制,并有助于预防潜在的出血并发症。
4. 实质组织离断
- 使用机器人电凝钩、双极器械以及由床旁外科医生操控的腹腔镜超声刀,沿无肿瘤切缘横断脾实质。
- 使用机器人1号臂的双极止血钳实现止血。
注意:术者必须精确沿缺血分界线操作,避免损伤邻近血管结构。此举有助于尽可能保留脾实质,维持足够的组织体积以保障术后免疫功能。 - 在脾实质横断面覆盖止血补片,其上放置一块湿润的10 × 10 cm纱布,3–5分钟后取出纱布。
注意:使用补片为可选步骤。 - 将标本装入取物袋,经床旁外科医生操作孔道取出。
- 移除两个血管夹,并确认残留脾脏血流灌注良好。
- 使用可吸收的4-0聚乳酸羟基乙酸缝线固定残留脾脏,防止扭转及缺血。
结果
手术时间为145分钟,术中出血量为400 mL。术后过程顺利,患者于术后第3天情况良好出院。这些结果与既往已发表的研究系列一致,如表17,10,11所示,证实了该手术的安全性和可行性。患者在门诊随访时仅报告轻度右侧背痛。手术切口愈合良好,如图5所示。
组织病理学分析显示一个3.8 cm的病灶,其特征为具有硬化包膜的中央结节。镜下可见伴血管的血管瘤样结节结构。免疫组织化学染色显示因子VIII阳性,增殖指数较低(Ki-67)。未见恶性证据。上述发现符合SANT的诊断。
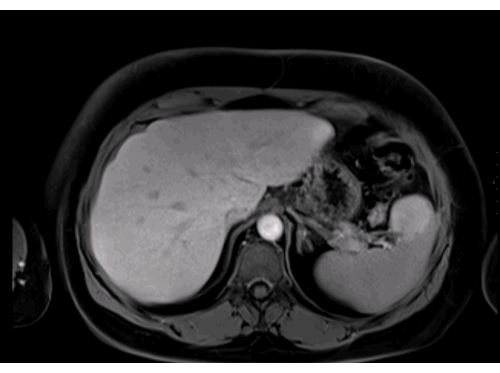
图1:MRI显示脾脏前表面的脾脏病变。 脾脏的术前MRI显示前表面有一个4.0 cm的向外生长的病灶,该病灶为偶然发现,后经证实为SANT。缩写:SANT = 硬化性血管瘤样结节性转化。 请点击此处查看此图的放大版本。

图2:CT显示的三条脾脏血管蒂。术前CT显示三条独立的脾脏血管蒂,这一重要的解剖学发现使得在机器人辅助下进行部分脾切除术时可实施选择性血管蒂结扎。请点击此处查看该图的放大版本。

图3:穿刺器放置位置。 机器人辅助部分脾切除术的穿刺器布局:四个8 mm机器人穿刺器(R1-R4)和两个助手穿刺器(A1-A2)。R1放置双极镊,R2为镜头,R3为电凝钩,R4为卡迪尔镊。A1放置腹腔镜超声刀,A2放置腹腔镜镊。 请点击此处查看该图的放大版本。
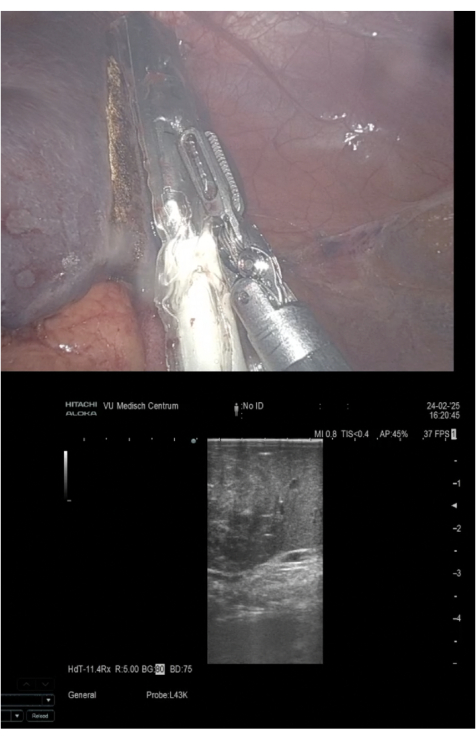
图 4:使用术中超声成像划定肿瘤边界。 采用术中超声成像定位病灶并划定肿瘤边界。使用电灼钩标记预定的切开线。请点击此处查看该图的放大版本。

图 5:手术伤口。机器人辅助部分脾切除术后手术伤口的术后外观。请点击此处查看此图的放大版本。
| 研究 | 方法 | 病例数 | 手术时间(分钟) | 失血量(mL) | 住院时间(天) | 备注 |
| Gómez et al. (2025) | 机器人辅助部分脾切除术 | 1 | 145 | 400 | 3 | SANT |
| Xue HM et al. (2024) | 机器人辅助部分脾切除术 | 4 | 120–180 | 20–100 | 6.2 | 良性肿瘤 |
| Li Y et al. (2024) | 腹腔镜部分脾切除术 | 87 | 142.5 | 105.2 | 5.9 | 良性肿瘤 |
| Lin J et al. (2024) | 腹腔镜部分脾切除术 | 20 | 162.25 | 93 | 7 | 良性肿瘤 |
表1:部分脾切除术的手术结果比较。针对良性脾脏病变的部分脾切除术(PS)手术结果比较,包括近期一系列微创部分脾切除术的结果。缩写:PS = 部分脾切除术;SANT = 硬化性血管瘤样结节性转化。
讨论
本报告描述了机器人辅助部分脾切除术(PS)的应用,旨在避免全脾切除,从而保留脾脏的免疫功能。保留20-25%的功能性实质组织足以降低凶险性脾切除后感染和血栓栓塞并发症的风险,这支持了在良性脾脏疾病治疗中对器官保留技术日益增长的认可12。
机器人辅助手术可提供卓越的三维视野、手术精确性、更高的灵活性以及对器械的精准控制,尤其适用于脾门等解剖结构复杂的区域13,14。本病例中,机器人手术方式有助于精细分离并选择性结扎下极血管蒂,确保了良好的止血效果,与腹腔镜手术相比,减少了术中出血量,并缩短了血管分离时间15。
尽管机器人手术具有优势,但其仍存在特定的技术挑战,包括较高的成本和学习曲线,这可能会限制其可及性和推广16。在已具备成熟腹腔镜技术的医疗中心,若缺乏明确的疗效优势证据,选择何种手术方式时,不仅应考虑病例的复杂程度,还应评估医疗机构的资源状况和外科医生的技术熟练度。因此,这些手术理想情况下应由经验丰富的外科医生在手术量较大的医疗中心开展,以确保最佳的手术效果和患者安全17。
术中超声检查作为准确定位病灶和评估切缘的重要辅助手段,具有关键作用。双重脾脏钳夹技术,即同时暂时阻断脾动脉和脾静脉,可用于实现脾脏的完全暂时性缺血。此外,在本例患者中,固定脾脏上极可防止脾脏在完全游离后发生旋转。尽管有人可能质疑是否必须完全游离脾脏,但该操作有助于门部解剖,并在发生出血时实现对脾脏的完全控制。
选择部分脾切除术还是全脾切除术取决于多种因素,包括病灶大小、相对于血管结构的位置、是否为恶性以及保留剩余脾组织充分血供的可行性。对于良性且位于脾脏外周的肿瘤,部分脾切除术是一种可行的选择,可保留免疫功能。尽管短期结果令人鼓舞,但仍需更长期的随访以确认脾功能的保留、免疫功能的完整性以及肿瘤学安全性,并以此制定临床指南10。
患者的治疗效果包括出血量少、住院时间短以及术后恢复顺利,这凸显了在具备机器人手术经验的医疗中心,机器人辅助保脾手术的可行性和安全性。组织病理学证实为脾脏血管瘤(SANT)且成功保留了脾实质,进一步印证了该术式在特定患者中的临床价值。
综上所述,机器人辅助脾切除术作为一种治疗良性脾脏肿瘤(如脾脏炎性假瘤SANT)的安全且有效的外科手术策略,结合了微创手术与机器人技术的精确性和灵活性优势。然而,由于本报告仅描述了单个病例,研究结果的普适性有限。未来仍需进一步的研究和长期随访,以验证该方法在临床实践中的推广应用价值。
披露
MG、FD 和 SF 是 Intuitive Surgical 公司的监考人员。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 可吸收性聚乳酸-羟基乙酸共聚物4-0缝线 | Ethicon | N/A | 用于脾实质固定 |
| 血管夹(Bulldog Clamps) | Aesculap | N/A | 用于临时性血管阻断 |
| CO2 气腹机 | Various | N/A | 用于建立和维持气腹 |
| 达芬奇外科手术系统 | Intuitive Surgical | N/A | 用于所有机器人器械操作的机器人平台 |
| 内镜标本取出袋 | Applied Medical | N/A | 用于标本取出 |
| 止血贴片 - ETHIZIA | Ethicon | N/A | 用于切缘部位辅助止血 |
| 腹腔镜超声刀 | Ethicon | N/A | 由床旁外科医生使用的超声能量设备 |
| 机器人电凝钩 | Intuitive Surgical | N/A | 安装于机械臂3,用于分离组织 |
| 机器人双极电凝钳 | Intuitive Surgical | N/A | 安装于机械臂1,用于止血 |
| 机器人Cadiere抓钳 | Intuitive Surgical | N/A | 安装于机械臂4,用于组织牵拉 |
| 机器人内窥镜(摄像头) | Intuitive Surgical | N/A | 安装于机械臂2的三维可视化系统 |
| 硅胶血管环(Silicone Vessel Loops) | Various | N/A | 用于脾门的临时控制 |
| 超声探头(腹腔镜用) | BK Medical | N/A | 用于术中病灶定位及切缘评估 |
| 血管夹(不可吸收) | Teleflex | N/A | 用于血管结扎的不可吸收夹 |
参考文献
- Martel, M., et al. Sclerosing angiomatoid nodular transformation (SANT): report of 25 cases of a distinctive benign splenic lesion. Am J Surg Pathol. 28 (10), 1268-1279 (2004).
- Jin, Y., Hu, H., Regmi, P., Li, F., Cheng, N. Treatment options for sclerosing angiomatoid nodular transformation of spleen. HPB (Oxford). 22 (11), 1577-1582 (2020).
- Chikhladze, S., et al. Sclerosing angiomatoid nodular transformation of the spleen, a rare cause for splenectomy: two case reports. World J Clin Cases. 8 (1), 103-109 (2020).
- Vigorito, R., Scaramuzza, D., Pellegrinelli, A., Marchianò, A. Sclerosing angiomatoid nodular transformation (SANT) of the spleen: a case report on CT and MRI. BJR Case Rep. 5 (2), 20180036(2019).
- Tahir, F., Ahmed, J., Malik, F. Post-splenectomy sepsis: a review of the literature. Cureus. 12 (2), e6898(2020).
- Attinà, G., et al. Role of partial splenectomy in hematologic childhood disorders. Pathogens. 10 (11), 1436(2021).
- Xue, H. M., Chen, P., Zhu, X. J., Jiao, J. Y., Wang, P. Robot-assisted partial splenectomy for benign splenic tumors: four case reports. World J Clin Oncol. 15 (10), 1366-1375 (2024).
- Esposito, F., et al. Partial splenectomy: a case series and systematic review of the literature. Ann Hepatobiliary Pancreat Surg. 22 (2), 116-127 (2018).
- De Pastena, M., et al. Laparoscopic hemi-splenectomy. Surg Today. 48 (7), 735-738 (2018).
- Li, Y., et al. The safety and feasibility of laparoscopic partial splenectomy: analysis of perioperative indications from different vascular subtypes and improvement of surgical approach. Surg Endosc. 38 (12), 7329-7340 (2024).
- Lin, J., et al. Ten-year experience of laparoscopic partial splenectomy for patients with splenic benign lesions. Asian J Surg. 48 (1), 245-249 (2024).
- Di Sabatino, A., Carsetti, R., Corazza, G. R. Post-splenectomy and hyposplenic states. Lancet. 378, 86-97 (2011).
- Reddy, K., et al. Advancements in robotic surgery: a comprehensive overview of current utilizations and upcoming frontiers. Cureus. 15 (12), e50415(2023).
- Kirih, M. A., et al. Robot-assisted partial splenectomy for splenic epidermoid cyst. Case Rep Surg. 2020, 6245909(2020).
- Vasilescu, C., Stanciulea, O., Tudor, S. Laparoscopic versus robotic subtotal splenectomy in hereditary spherocytosis: potential advantages and limits of an expensive approach. Surg Endosc. 26, 2802-2809 (2012).
- Gelmini, R., et al. Laparoscopic splenectomy: conventional versus robotic approach-a comparative study. J Laparoendosc Adv Surg Tech A. 21 (5), 393-398 (2011).
- Habib, N. A., Spalding, D., Navarra, G., Nicholls, J. How we do a bloodless partial splenectomy. Am J Surg. 186, 164-166 (2003).
重印与许可
