本文介绍了一种通过协作机器人与基于计算机视觉系统的质量控制验证相协同,实现对缩放式半自动化装配过程进行模拟与监控的实验方案。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
本方案描述了使用协作机械臂和计算机视觉系统,通过评估形状和颜色两个主要标准来监控产品质量,对组装教育用蜗轮组的缩放生产线进行半自动化模拟的方法。本研究的目的是根据客户规格,生成一致且可靠的数据,以评估该工艺的能力、稳定性和符合性。该方案提供了通过统计过程控制(SPC)收集和分析关键指标的清晰方法框架,采用能力指数如过程能力(Cp)、考虑中心偏移的工艺能力指数(Cpk)、上侧工艺能力(Cpu)和下侧工艺能力(Cpl),以及直方图和控制图等图形工具。这些方法可用于识别关键产品质量特性的偏差和趋势。形状评估结果表明,自动化过程处于统计控制状态,但存在接近规格上限的趋势,提示需要调整过程均值。相比之下,颜色评估显示出更大的变异性、较低的过程能力(Cpk = 0.539),并存在超出控制限的点,表明过程不稳定,需立即采取纠正措施。基于这些发现,建议实施减少颜色变异性的纠正措施,例如更严格地控制输入材料、标准化照明条件以及审查操作方法。总体而言,研究结果强调了将自动化技术与SPC等统计工具相结合的重要性,以识别关键偏差、优化工艺并确保产品符合规格要求。自动化与统计分析之间的这种协同作用,是在日益严苛的工业环境中保持竞争力的关键支柱。此外,本方案为在实际生产线中实施改进提供了坚实的基础。
引言
工业流程自动化的快速发展已显著改变了制造系统。这一演变在多个关键领域实现了显著提升,包括运行效率、成本节约、流程标准化以及产品质量优化1。在此背景下,技术进步推动了更复杂、更专业化解决方案的实施,使其能够满足日益敏捷、精确和灵活的生产需求2。
在这一新工业时代中,最具意义的进展之一是协作机器人(称为cobot)的引入。这类设备代表了传统工业机器人的发展,因其设计可在与人类操作员共享的环境中安全高效地协同工作3,4,5。它们的协作特性不仅提高了生产流程的灵活性,还通过配备先进的传感器提升了操作安全性,这些传感器能够实现受控的交互和环境感知6。
在工业5.0的框架下,智能自动化与人类贡献的和谐融合得到倡导,协作机器人(cobots)正成为推动以人为本的制造业发展的关键工具7。这些系统并非取代工人,而是通过高精度地高效执行重复性任务,并灵活适应生产环境的变化,从而提升工人的技能水平,促进更加一体化和高效的工作模式8。
其多功能性使其可应用于汽车装配、物流、制鞋、医疗器械等多个行业,在这些领域中有助于提高生产效率和工艺质量9,10。这种协作式动态已重新定义了生产系统,同时在培训、技术适应和工艺重构方面带来了新的挑战7。
在此背景下,本文介绍了一种围绕教学用蜗轮组设计和构建的缩微装配线。该装配线是工业生产线的缩小版和功能化版本,旨在通过受控方式模拟真实制造环境中典型的工艺流程、物流及操作,具有教学示范意义11。
这是一种物理和操作设置,能够在最小化工业现场直接实验相关风险和成本的同时,清晰观察生产动态、测试自动化技术,并应用质量保证方法。该方法为协作机器人和视觉系统等解决方案提供了有价值的教育工具和初步验证平台,支持在自动化、持续改进和运行效率方面的战略决策11。
协作机器人成功实现自动化和集成的一个关键因素是基于视觉的质量控制系统。配备高分辨率摄像头的视觉系统可使协作机器人精确感知和解读周围环境,为物体识别、异常检测和自主导航提供详细的视觉数据12。在某些情况下,这些系统可作为完整的解决方案运行,而在其他情况下,也可定制为组合式协同工作。
此类协作机器人最重要的应用之一是质量控制,这些系统能够实现生产线上缺陷的早期检测。实时异常检测使得有缺陷的部件能够被及时剔除,从而避免返工、材料浪费或客户投诉所带来的成本13。这种持续且非侵入式的检测能力可确保产品品质更加一致,并增强工艺过程的可追溯性。
这些技术的系统性整合使协作机器人能够有效感知、理解并响应其周围环境,从而提升其自主性和操作性能14。
近期研究表明,采用摄像头进行质量控制并与协作机器人相结合,不仅能减少人为错误,还能提高流程可靠性,增强关键装配和验证任务的精确性15。这种协同作用实现了更高水平的控制性、适应性和效率,这在以大规模定制和按需生产为特征的现代工业环境中至关重要16。
这些技术的应用需要采用一种综合性方法,包括持续的实时数据监测以及利用质量指数来支持科学决策。统计过程分析等工具为持续改进提供了坚实平台,确保企业能够适应市场变化,并在长期内保持高度竞争力16。
在缩放的装配线上实施半自动化的协作机器人(cobot)与计算机视觉系统,相较于传统的手动或全自动化质量控制方法具有显著优势。与依赖操作员感知能力、经验水平和身体状况的手动检测不同,后者可能因疲劳或长时间工作条件而导致错误17,该方法通过消除人为差异,确保了评估的一致性、客观性和精确性18。
与通常难以调整且成本高昂的全自动化机器人检测系统不同,协作机器人(cobots)凭借其通过演示学习的能力和易于重新编程的特点,提供了更高的灵活性19,这在产品变异性较高的环境中尤为有用。此外,通过集成计算机视觉,该系统显著提高了视觉检测的准确性,并能够发现人工检查中可能被忽略的缺陷10。与孤立的解决方案不同,该系统将感知与行动相结合,协作机器人能够对检测到的偏差做出实时响应。
另一个关键区别在于这种规模化装配线所提供的教学与培训方法:它不仅验证了一项技术流程,还有助于培训操作人员掌握数字与工业技能,帮助工人应对工业5.0时代的挑战20,21。
本文探讨了使用协作机器人UR322与CV-X视觉系统23实现自动化装配过程的集成方法。所装配的产品是一种名为KanbUAMito的缩尺工业模型,即“蜗杆传动教学套件”,代表由蜗杆和蜗轮组成的传动系统,也称为减速器,如图1所示。该模型具有六种不同的配置,详见表1。
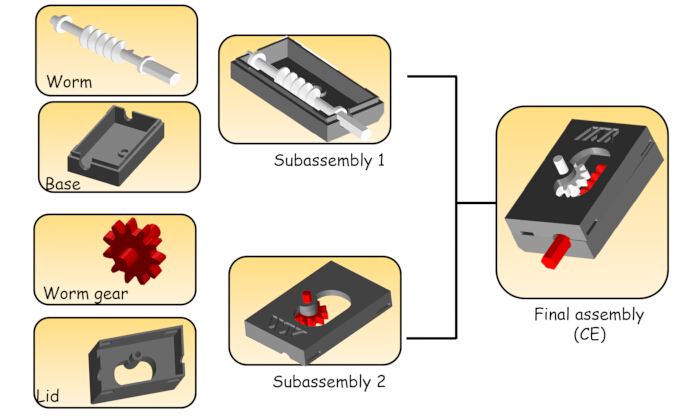
图1:Kanbuamito 装置的组成部分。 构成待组装最终产品的各个部件。请点击此处查看该图的放大版本。
| 最终产品 | 蜗杆 | 蜗轮 | 箱体(盖子和底座) |
| CE1 | 灰色 | 红色 | 红色 |
| CE2 | 白色 | 灰色 | 红色 |
| CE3 | 红色 | 白色 | 红色 |
| CE4 | 红色 | 灰色 | 红色 |
| CE5 | 灰色 | 白色 | 红色 |
| CE6 | 白色 | 红色 | 红色 |
表1:待组装产品的可能组合。 最终产品的不同组合,根据组成该产品的各个部件所使用的颜色而变化。
本研究重点阐述了该技术融合在提升运行效率、早期缺陷检测以及产品品质一致性方面的显著作用。此外,研究还分析了在工业5.0框架下实施该技术的战略意义,强调人类、协作机器人与智能系统之间的协同如何促进持续改进策略的发展,从而聚焦于生产过程的灵活性、定制化和可持续性。
访问受限。请登录或开始试用以查看此内容。
方案
本文档概述了一种模拟协议,旨在利用协作式机械臂半自动地复制一个按比例缩放的生产过程。该过程通过监控来验证装配是否正确完成或存在错误。本协议分为两个主要阶段:i)执行借助机械臂完成装配所需的各项操作(第1-3节);ii)配置用于监控和验证已装配部件的计算机视觉系统(第4-8节)。
1. 初始组装条件
- 启动执行本方案所需的设备,具体设备详见材料表。
注:本方案在一条分布式装配线上进行,如图2所示。 - 按照图3所示布局,将装配所需部件整理至补料托盘上。

图 2:装配线布局。装配线由四个主要部分组成:(A)产品装配过程发生的区域;(B)在装配完成后运输工件的传送带;(C)安装用于检测最终产品质量的视觉系统的区域;以及(D)供分析人员解读通过视觉系统获得结果的空间。请点击此处查看此图的放大版本。
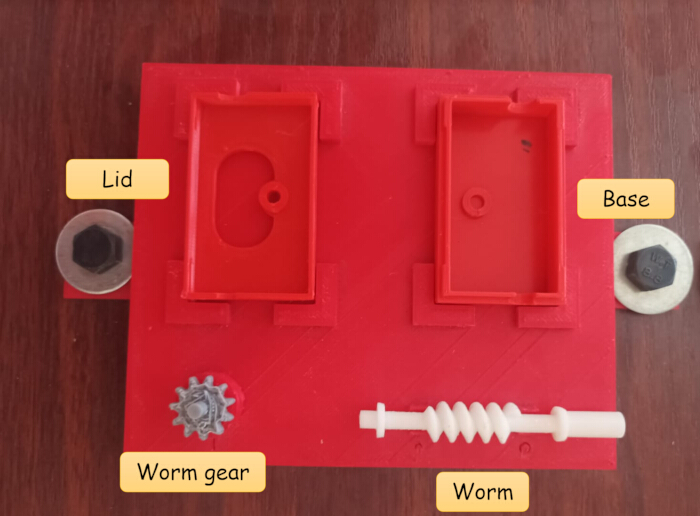
图3:组装前各部件的初始布局。 在开始组装过程之前,构成产品的各个组件必须按此初始排列方式放置。请点击此处查看该图的放大版本。
2. 协作机器人的编程与操作
- 协作机器人的编程
- 将机械臂定位至初始位置。使用以下坐标:X = 465.84 mm, Y = 71.87 mm, 和 Z = -308.31 mm。
- 根据图4所示的流程图输入编程序列。
- 自动装配
- 等待协作机器人开始装配流程,拾取盒体底部件并将其移至装配点。
注意:机械臂的最大有效载荷为 3 kg,重复定位精度保持在 0.03 mm。使用一种协作式夹爪,可调节施加的力和闭合距离,且根据装配过程中各部件的尺寸定制设计。 - 随后,协作机器人拾取蜗杆,并将其放置到装配体中的相应位置。
- 机器人再拾取蜗轮,并将其装配到盒体上方。
注意:该装配方法旨在防止蜗轮发生断裂或损坏,便于操作人员操作,并有助于提高装配过程的质量。 - 完成上述子装配后,等待机械臂将组件转移至手动装配区,由操作人员继续后续流程(图5)。
- 等待协作机器人开始装配流程,拾取盒体底部件并将其移至装配点。
- 手动装配
- 在手动装配区,操作人员应取走如图6所示放置的子装配件,并按照图7中详述的操作顺序完成装配。
- 完成手动装配后,确保将装配好的部件垂直放置在托盘上,且蜗杆朝向后方(图8)。
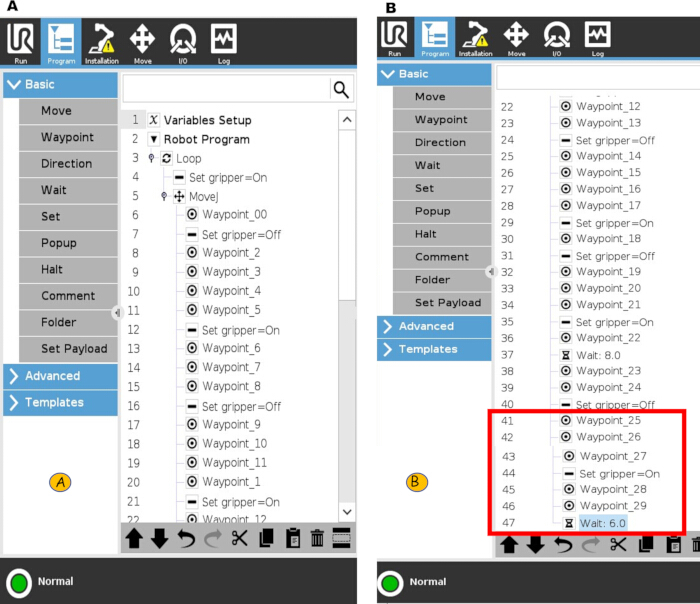
图4:协作机器人编程序列。必须载入协作机器人的指令顺序。(A、B)分别为编程序列的第一部分和第二部分。请点击此处查看该图的放大版本。
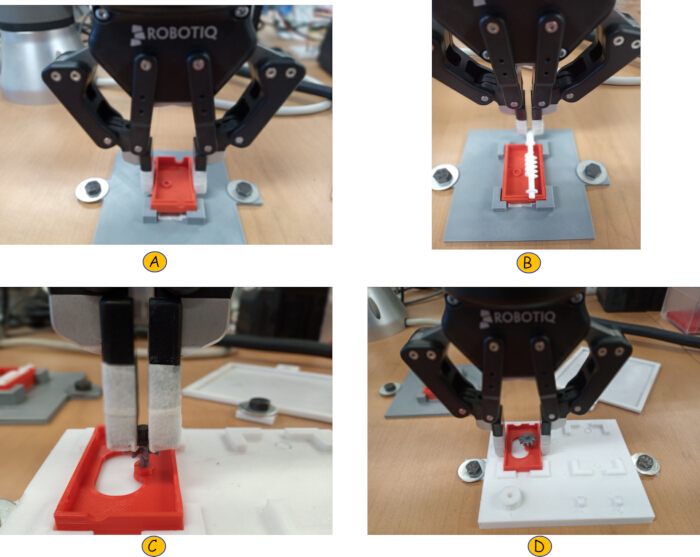
图5:协作机器人在自动装配过程中的运动序列。协作机器人执行以下一系列动作:(A)抓取底座并将其放置在夹具上;(B)随后抓取主轴并将其定位在底座上;(C)将盖板放置在夹具上,然后放置齿轮;以及(D)最后将装配好的底座和齿轮放置在夹具上,以供后续人工装配。 请点击此处查看该图的放大版本。
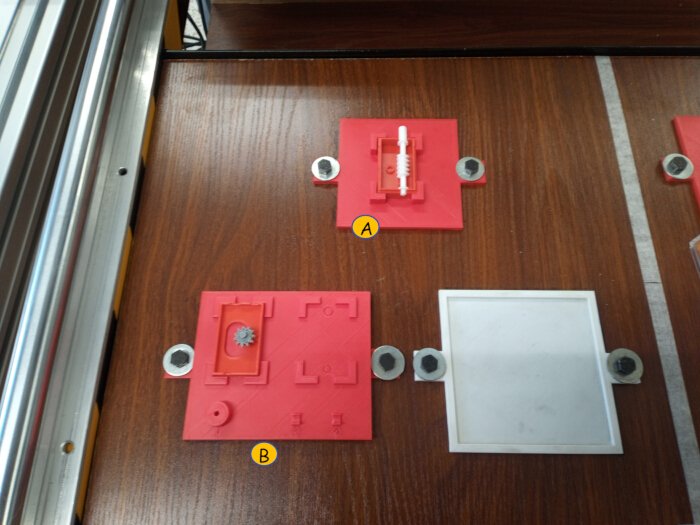
图6:手动装配的操作员取件点。 在操作员开始手动装配之前,必须将完成的子组件放置在此布局中。(A)子组件1放置在此区域,(B)子组件2放置在此区域。 请点击此处查看此图的放大版本。
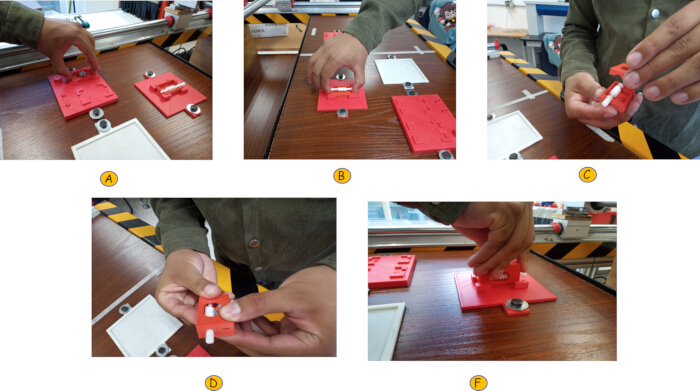
图7:手动组装操作顺序。 操作人员执行以下操作序列:(A)拿起组件2,(B)拿起组件1,(C)将组件2放置在组件1的上方,(D)按压两个部件以闭合装置,以及(E)将最终产品放置在夹具上。请点击此处查看此图的放大版本。
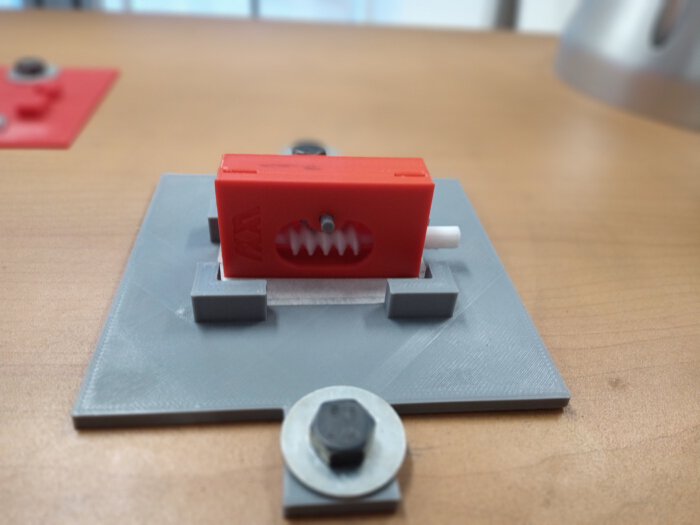
图8:夹具上的最终产品。 最终产品在运送到传送带之前,必须正确放置在夹具上的位置。请点击此处查看此图的放大版本。
3. 运送到传送带
- 将协作机器人定位以抓取已完成的组件。
- 固定后,让协作机器人将最终产品转移至传送带,尽可能靠近传感器,以便视觉相机进行检测。
注意:装配步骤 3.1–3.4 对应于图4中以红色高亮显示的编程序列。
4. 相机与软件的初始条件
- 启动计算机 CV-X 系列仿真软件的界面,并激活配置模式以编辑检测工具。
- 在左上角点击相机设置选项,选择CA-035C 型号,设置分辨率为640 × 418,采用逐行扫描模式,将感光度设为2.4,快门速度设为1/15 ms,启用闪光灯 1,选择DC40E 照明模型,最后点击确定(图 9)。
注:该相机提供两种逐行扫描分辨率:512 × 418 和 640 × 418 像素。选择较高分辨率以实现更好的适配性和图像质量。感光度设为 2.4(范围为 1 至 7),以保持良好的图像质量,避免因感光度过高而导致清晰度下降。快门速度为 1/15 ms,较慢的快门速度有利于更多光线进入,适用于低光照条件。

图9:视觉系统的初始条件。必须在视觉系统中配置的初始参数。这些设置中的每一项均以红色标出,便于识别。请点击此处查看该图的放大版本。
5. 特征评估
- 评估蜗杆形状特征
- 工具设置和图像注册参考
- 在界面中启用 添加工具 选项,从 功能列表 类别中选择 ShapeTrax3 功能,然后点击 添加。
- 选择该工具后,系统将提示注册参考图像(参考图像对应一个已构建好的图像)。为此,请点击右上角的 参考图像 图标,然后选择 注册图像 并点击 执行 以捕获图像。接着选择图像格式 BMP 并点击 保存。
注意:此时,“良好部分”定义为:当盒子组装完成后,蜗杆从盒子的左上侧突出。
- 蜗杆参数配置
- 选择 搜索区域 选项;将出现一个蓝色框,用于定义搜索区域。选择 确定。确认此蓝色框覆盖了步骤 5.1.1.2 中选定部分的图像。
- 选择 模板区域 选项以调整模板区域,并尽可能与参考图像达到最大相似度。为此,请选择 多边形 形状,勾勒出该部分的轮廓,然后选择 确定。
- 蜗杆的判断条件
- 在 判断条件 选项中,设置 匹配百分比 的 上限 = 99.99% 和 下限 = 70%,然后选择 确定。
- 工具设置和图像注册参考
- 评估蜗轮形状特征
注意:要评估蜗轮的形状特征,请重复步骤 5.1 和 5.1.2.1。- 蜗轮参数配置
- 选择 模板区域 选项以调整模板区域,并尽可能与参考图像达到最大相似度。为此,请选择 圆形 形状,标记蜗轮的轮廓,然后选择 确定。
- 蜗轮的判断条件
- 在 判断条件 选项中,选择 计数模式,并将最小值和最大值的限值均设置为 1,然后点击 确定。
- 蜗轮参数配置
- 评估蜗杆与蜗轮的位置特征
注意:要评估位置特征,请重复步骤 5.1.1,并在 位置调整 类别中选择 轮廓位置 功能。- 产品参数配置
- 按照步骤 5.2.1.1 操作,但此次选择 矩形 形状。
- 产品的判断条件
- 将 上限 设置为 99.99%,下限 设置为 60%。
- 产品参数配置
6. 颜色的检测
- 蜗杆的判断条件
注意:为了评估蜗杆的颜色检测功能,需要重复步骤 5.1.1.1 中的操作,并在 计数 类别下选择 聚类 功能。还必须使用步骤 5.1.1.2 注册一个新的参考图像,具体包含工具将要检测的颜色。然后重复步骤 5.1.2.1 和 5.1.2.2,但选择 矩形 形状以隔离从盒中伸出的蜗杆部分。- 选择 遮罩区域 选项,选择 矩形 形状,勾勒出需排除部分的红色边缘以在选择过程中排除该颜色,然后点击 确定。
- 点击 提取颜色 | 颜色转二值图。使用下拉图标时,点击 选择。
- 在蜗杆区域多次点击以提取颜色。当所选区域出现黄色高亮时,表示成功选中,如 图10 所示。
- 设置判断条件: 上限 = 1,下限 = 0。
- 蜗轮的判断条件
注意:为了评估蜗轮的颜色检测功能,需要重复步骤 5.1.1.1 中的操作,并在 计数 类别下选择 聚类 功能。必须按照步骤 5.1.1.2 所述,注册一个包含工具拟检测颜色的新参考图像。然后重复步骤 5.1.2.1 和 5.1.2.2,不同之处在于应选择 圆形 形状以隔离从盒中伸出的蜗轮部分。- 选择 遮罩区域 选项,选择 矩形 形状,勾勒出需排除部分的红色边缘以在选择过程中排除该颜色,然后点击 确定。
- 点击 提取颜色 | 颜色转二值图。点击 吸管图标 并选择“选择”选项。
- 在蜗轮图像上多次点击以提取所需颜色。当所选区域出现黄色覆盖层时,表示正确选中。
- 设置判断条件: 上限 = 1,下限 = 0。
注意:必须针对蜗轮盒的所有颜色组合重复步骤 6.1 和 6.2。
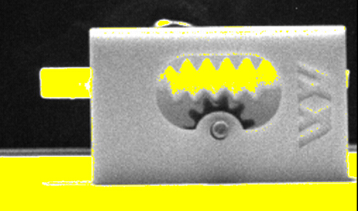
图10:线虫过度曝光。 视觉系统检测到纺锤体。当黄色框高亮显示所选区域时,表示选择成功。 请点击此处查看该图的放大版本。
7. 操作用相机与软件条件的准备
- 从计算机上启动程序 CV-X 系列仿真软件 的界面,并激活 切换到运行模式 模式。然后,选择 实用工具 图标并点击 I/O 监视器选项。
- 启用连接相机控制器与协作机器人控制器的端口。在此情况下,启用以下 输出 端口:F_OUT3 (RUN)、OUT3 (CMD_READY)、OUT4 (READY1)。
- 在软件界面中,选择 输出 图标,并在 整体状态 区域中,启用第 4、5 和 6 节中设定的所有工具。
8. 模拟结果的获取
注意:当运动传感器检测到产品时,传送带停止,随后拍照,并使用第4、5和6节中设定的参数执行检测过程。
- 从计算机启用软件界面并激活切换到运行模式。然后选择实用工具图标,点击统计选项。选择要查看的图表类型,例如趋势图或直方图,以便进行质量分析,并支持新流程经理基于数据管理做出决策(图11)。
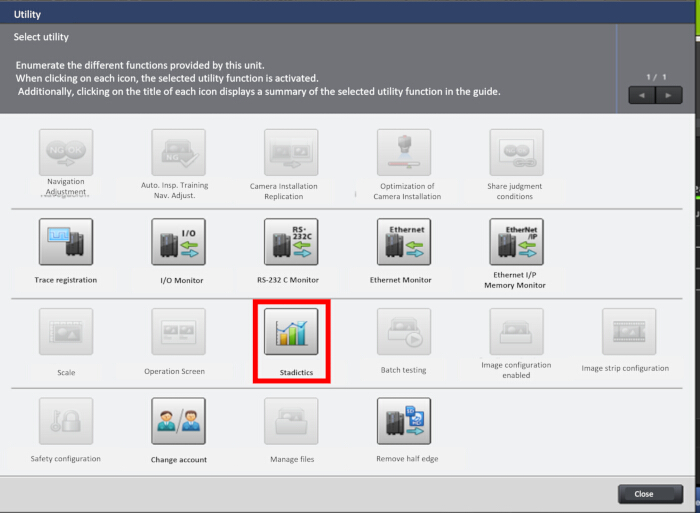
图 11:统计过程控制的选择。 红色高亮区域表示在仿真运行后用于访问统计过程控制功能的图标。请点击此处查看该图的放大版本。
访问受限。请登录或开始试用以查看此内容。
结果
本文介绍了一种利用协作机械臂对生产过程的缩比模型进行半自动化仿真的实验方案。通过计算机视觉系统检测装配体的关键特征,以评估最终产品的质量。
用于识别和分析生产过程中潜在故障的一项重要工具是统计过程控制(Statistical Process Control, SPC),该方法基于统计学技术的应用,旨在监控和控制生产过程,从而确保最佳性能和产品符合性。其主要目标是保持过程的稳定性和可预测性,在最大限度地生产合格零件的同时,将浪费降至最低24。
对一个过程进行质量评估时,首先需要确定标称值和公差范围,因为不同产品的规格要求可能有所不同。为了量化这种能力,最常用的指标之一是过程能力指数(Process Capability Index, PCI),其中包括Cp(过程能力)、Cpk(考虑中心偏移的调整后过程能力指数)、Cpu(上侧过程能力)和Cpl(下侧过程能力)等指标。这些指数有助于判断一个过程是否能够持续满足既定的要求25,<...
访问受限。请登录或开始试用以查看此内容。
讨论
在当今竞争激烈的全球市场中,企业必须持续改进并具备适应能力,才能保持竞争力并确保生存。因此,关键在于通过持续按时交付高质量的产品,并以具有竞争力的成本超越客户期望29。
利用协作机械臂和人工视觉系统等先进技术,对生产流程进行缩放模拟,是识别改进领域并响应当前市场需求的有力工具。在缩放装配线中,将协作机器人与人工视觉相结合的半自动化系统,相较于传统的手动或全自动化质量控制方法具有明显优势。手动检测高度依赖于人的感知能力和疲劳程度等主观因素,容易导致结果不一致17,18。相比之下,该方法可实现持续、客观且精确的评估,消除了人为差异。
与通常较为僵化且改造成本高昂的全自动机器人检测系统不同,协作机器人(cobots)通过示教学习和易于重新编程的特性提供了更高的灵活性,能够在无需长时间停机的情况下快速调整,因此非常适用于动态的生产环境1...
访问受限。请登录或开始试用以查看此内容。
披露
作者无任何利益冲突需要披露。
致谢
本文由墨西哥国立理工学院(Instituto Politécnico Nacional)通过研究与研究生事务秘书处(Secretaría de Investigación y Posgrado)、科学、人文、技术与创新秘书处(SECIHTI)资助的项目编号20250776提供支持。此外,还获得了科学、人文、技术与创新秘书处(SECIHTI)授予的CVU 1145035奖学金资助。同时,本文也得到墨西哥自治都市大学(Universidad Autónoma Metropolitana)项目SI004-20的支持。本研究亦属于2025年国立理工学院-自治都市大学-墨西哥州自治大学(IPN-UAM-UAEMÉX)机构间合作项目征集计划的一部分,项目名称为“开发用于污染物监测、健康评估及墨西哥州决定因素分析的人工智能应用”。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 协作机器人臂 | Universal Robot | UR3 型号 (CB-3 UR3) | |
| 传送带 | Gamalier | 尺寸为 30 x 150 cm 的传送带 | |
| 光电传感器 | OMRON | E3F2-DS10B4-N | |
| 视觉系统 | Keyence | CV-X-300 |
参考文献
- Broday, E. E. The evolution of quality: from inspection to quality 4.0. Int J Qual Serv Sci. 14 (3), 368-382 (2022).
- Galindo-Salcedo, M., Pertúz-Moreno, A., Guzmán-Castillo, S., Gómez-Charris, Y., Romero-Conrado, A. R. Smart manufacturing applications for inspection and quality assurance processes. Procedia Comput Sci. 198, 536-541 (2022).
- Colgate, J. E., Wannasuphoprasit, W., Peshkin, M. A. Cobots: robots for collaboration with human operators. Proc Inst Mech Eng C Mech Eng Sci. 58, 433-439 (1996).
- Fournier, É, et al. Human-cobot collaboration's impact on success, time completion, errors, workload, gestures and acceptability during an assembly task. Appl Ergon. 119, 104306(2024).
- Matheson, E., Minto, R., Zampieri, E. G., Faccio, M., Rosati, G. Human-robot collaboration in manufacturing applications: a review. Robotics. 8 (4), 100(2019).
- Gualtieri, L., Rauch, E., Vidoni, R. Emerging research fields in safety and ergonomics in industrial collaborative robotics: a systematic literature review. Robot Comput Integr Manuf. 67, 101998(2021).
- Rasheed, R., Sathya, R., Vaishali, V., Balavedhaa, S., Nagarajan, J. Industry 5.0: enhancing human-robot collaboration through collaborative robots: a review. In 2023 2nd International Conference on Advancements in Electrical, Electronics, Communication, Computing and Automation. , 1-6 (2023).
- Prassida, G. F., Asfari, U. A conceptual model for the acceptance of collaborative robots in Industry 5.0. Proc Comput Sci. 197, 61-67 (2022).
- Patil, S., Vasu, V., Srinadh, K. V. Advances and perspectives in collaborative robotics: a review of key technologies and emerging trends. Discov Mech Eng. 2, 13(2023).
- Gómez-Hernández, J., Gutiérrez-Hernández, J., Jimeno-Morenilla, A., Sánchez-Romero, J., Fabregat-Periago, M. Development of an integrated robotic workcell for automated bonding in footwear manufacturing. IEEE Access. 12, 5066-5080 (2024).
- Reinhart, G. CIRP Encyclopedia of Production Engineering. , 1st ed, Springer. (2014).
- Tsai, D. M., Wu, S. C., Chiu, W. Y. Defect detection in solar modules using ICA basis images. IEEE Trans Ind Inf. 9 (1), 122-131 (2012).
- Chaabani, A., Cherif, R., Yaddaden, Y. Automating quality control: real-time defect detection and automated decision-making with AI and Doosan Robotics. Int J Intell Robot Appl. , https://www.researchsquare.com/article/rs-4823989/v1 (2025).
- Can end inspection using neuro-fuzzy modeling. Marino, P., Pastoriza, V., Santamaría, M., Martínez, E. In IEEE Conference on Cybernetics and Intelligent Systems, 2, 926-930 (2004).
- Magalhaes, P., Ferreira, N. Inspection application in an industrial environment with collaborative robots. Automation. 3 (2), 258-268 (2022).
- Puttero, S., Verna, E., Genta, G., Galetto, M. Collaborative robots for quality control: an overview of recent studies and emerging trends. J Intell Manuf. , (2025).
- Salas-Arias, K. M., Madriz-Quirós, C. E., Sánchez-Brenes, O., Sánchez-Brenes, M., Hernández-Granados, J. B. Factores que influyen en errores humanos en procesos de manufactura moderna. Tecnol En Marcha. 31 (1), 22(2018).
- Balazikova, M., Kotianova, Z. Human reliability analysis in acetylene filling operations: risk assessment and mitigation strategies. Appl Sci. 15 (8), 4558(2025).
- Fager, P., Calzavara, M., Sgarbossa, F. Kit preparation with cobot-supported sorting in mixed model assembly. IFAC-Pap. 52 (13), 1878-1883 (2019).
- Kumar, R., Patil, O., Nath, K., Sangwan, K. S., Kumar, R. A machine vision-based cyber-physical production system for energy efficiency and enhanced teaching-learning using a learning factory. Procedia CIRP. 98, 424-429 (2021).
- Kragic, D., Gustafson, J., Karaoguz, H., Jensfelt, P., Krug, R. Interactive collaborative robots: challenges and opportunities. IJCAI. , 18-25 (2018).
- Brazo Robótico UR3E. , Universal Robots. https://www.universal-robots.com/es/productos/robot-ur3/ (2025).
- Sistema de visión de fácil programación - Serie CV-X. , KEYENCE México. https://www.keyence.com.mx/products/vision/vision-sys/cv-x100/ (2025).
- Chen, K., Yu, K., Sheu, S. Process capability monitoring chart with an application in the silicon-filler manufacturing process. Int J Prod Econ. 103 (2), 565-571 (2006).
- Deleryd, M., Vännman, K. Process capability plots: a quality improvement tool. Qual Reliab Eng Int. 15, 213-227 (1999).
- Chen, K. S., Li, F. C., Lai, K. K., Lin, J. M. Green outsourcer selection model based on confidence interval of PCI for SMT process. Sustainability. 14, 16667(2022).
- Boyles, R. A. The Taguchi capability. J Qual Technol. 23, 17-26 (1991).
- Franco-Santo, M., et al. Towards a definition of a business performance measurement system. Int J Oper Prod Manag. 27 (8), 784-801 (2007).
- Madanhire, I., Mbohwa, C. Application of statistical process control (SPC) in manufacturing industry in a developing country. Procedia CIRP. 40, 580-583 (2016).
访问受限。请登录或开始试用以查看此内容。
重印与许可
