本方案介绍了一种通过在硅烷涂层的纳米多孔表面上进行连续的数字图案化和接枝反应,光诱导制备滑润三维结构的方法。该方法可实现滑润区域的空间可控形成,从而实现图案化的液体排斥性,并对界面滑润性进行定量分析,在流体操控和表面工程领域具有应用价值。
方法文章
基于硅烷涂层纳米多孔结构的光诱导图案化与接枝制备润滑表面
* These authors contributed equally
本文内容
摘要
摘要
本方案描述了一种通过数字光处理(DLP)和聚合诱导相分离技术,利用光诱导方法制备具有空间图案化结构的超滑表面。将光固化聚氨酯丙烯酸酯(PUA)树脂与水溶性致孔剂(PEG-200)混合,使用DLP投影系统对其进行选择性紫外光(UV)照射。该过程同时引发聚合物交联和致孔剂的相分离。在去除致孔剂后,形成纳米多孔结构,并通过紫外-臭氧活化及气相硅烷化进行化学修饰,以增强其疏水性。随后,将硅油注入表面,并利用多波长紫外光将其共价接枝,形成稳定的聚二甲基硅氧烷(PDMS)刷状层。所得表面表现出优异的液体排斥性、低接触角滞后以及高光学透明度。通过测量水、辛烷、蜂蜜和人工人唾液的接触角及滞后角,对润湿性进行定量评估。该方法可实现选择性超滑性,表现为将基于水的液滴从超滑区域定向引导至未处理的亲水区域,形成清晰定义的液体图案。该技术可在柔性基底上实现高分辨率、无需掩模的图案化加工,并支持在微流控、液滴输运、集水系统及生物医学器件等领域中的可扩展应用。
引言
润滑液注入多孔表面(SLIPS)1 是一类受生物启发的界面,通过在微米或纳米结构的固体框架内锁住润滑液体,从而排斥多种液体2,3。与荷叶启发的超疏水表面4不同,SLIPS利用稳定的液-液界面,使液滴能够以极小的摩擦力移动。它们表现出全疏性、低接触角滞后以及由毛细作用驱动润滑剂重新分布所引起的自修复3,5行为6。这些特性使SLIPS在微流控7、防污6,8、防结冰9,10,11、集水12,13,14以及自清洁表面15等领域具有广阔的应用前景。
然而,将 SLIPS 扩展到几何结构复杂或空间图案化表面仍然具有挑战性。用于多孔支架的传统制造技术——例如光刻16,17、阳极氧化18、凝胶化6,19和静电纺丝20——耗时较长,且需要多个加工步骤。熔融沉积成型(FDM)21,22作为一种标准的3D打印方法,也已被用于通过打印多孔聚合物并注入润滑剂来制备 SLIPS。尽管 FDM 更易于实现,但其逐点沉积速度较慢,分辨率有限,难以高效地制造精细的表面特征或大面积图案。此外,通过这些技术制备的 SLIPS 通常具有均匀的滑性,限制了其在需要选择性液体控制的应用中的实用性。
为解决这些局限性,本文介绍了一种利用数字光处理(DLP)技术通过光诱导方法制备图案化滑润表面的方法23。DLP能够将设计好的图像快速、高分辨率地投射到光固化材料上。通过将DLP与聚合诱导相分离相结合,可形成具有润滑剂保留能力的纳米多孔微结构。将光固化聚氨酯丙烯酸酯(PUA)树脂与水溶性致孔剂混合后,暴露于图案化的紫外光(UV)下,引发交联反应及致孔剂的相分离。随后通过清洗去除致孔剂,留下多孔基质。
随后,表面用十八烷基三氯硅烷(OTS)进行硅烷化处理以增强疏水性24,并注入硅油。短暂的紫外光照射会诱导聚二甲基硅氧烷(PDMS)刷状层发生共价接枝6,19,25,将其化学锚定在基底上,从而提高润滑剂的长期界面稳定性。对所制备表面的特性——包括静态接触角、接触角滞后、滑动角、滑动速度和光学透过率——进行了定量评估。此外,通过引导水滴向未处理区域移动,液滴图案化实验展示了选择性滑移性能。本研究介绍了一种基于数字光处理(DLP)的光诱导图案化SLIPS制备方法,可在无需复杂光刻、阳极氧化或凝胶化工艺的情况下实现滑移区域的空间可控。通过在设计的纳米多孔表面上利用光诱导接枝将润滑剂化学键合,该方法可制备出高分辨率、稳定的滑移表面,适用于微流控系统13、集水装置12,13,14以及生物医学设备26,27中的液滴选择性操控。
方案
注意:此过程的示意图见图1。本研究中使用的材料和设备列于材料表中。
1. 纳米多孔表面
- 将光固化PUA树脂与聚乙二醇-200(PEG-200)按50 wt%的质量比混合,作为致孔剂。使用磁力搅拌器以500 rpm的转速搅拌混合物5分钟。
- 将混合溶液滴加到聚对苯二甲酸乙二醇酯(PET)薄膜上形成静置液滴。用氟化乙烯丙烯(FEP)薄膜覆盖液滴,并通过辊压系统28施加均匀压力,确保溶液均匀铺展。
- 使用LED紫外固化系统,以365 nm波长的紫外光照射PUA树脂,能量剂量为180 mJ/cm2 ,以引发聚合反应。固化完成后,移除FEP薄膜。
- 将固化后的样品浸入去离子水(DI水)中1小时,以萃取未反应的PEG-200。随后将多孔样品置于70 °C烘箱中干燥1小时,以去除残留水分,完成纳米多孔表面的制备(图2)。
注意:干燥后若表面呈现白色且无光泽,表明PEG-200已完全去除,纳米孔结构已形成。
2. OTS处理的表面
- 在室温与常压的标准实验室环境条件下,使用波长为185 nm和254 nm、紫外光强度为25 mW/cm2 的紫外臭氧处理20分钟,以在材料表面引入羟基,作为OTS自组装单分子层(SAM)形成的预处理步骤。
注意:紫外臭氧处理在185 nm和254 nm紫外光照射下会产生臭氧(O3)和活性氧物种(ROS)。这些副产物对人体健康有害,可能刺激呼吸系统。务必确保紫外臭氧系统连接至有效的排气或排烟装置。
紫外臭氧处理时间超过20分钟可能导致聚合物表面损伤并引起结构变形。 - 将加热板置于充满氮气的手套箱内。在加热板上放置一个洁净的烧杯,并将1 mL OTS溶液以静滴形式滴加至烧杯底部。
注意:十八烷基三氯硅烷(Octadecyltrichlorosilane)对湿气高度敏感,水解时会释放具有腐蚀性的氯化氢(HCl)气体,可能刺激皮肤、眼睛和呼吸系统。OTS必须仅在充满氮气的手套箱中操作,并穿戴适当个人防护装备(PPE),包括手套、护目镜和实验服。 - 将PET薄膜样品固定在玻璃载片上,将载片翻转并倒置于烧杯上方,以实现OTS的气相沉积。将装置加热至120 °C,持续40分钟。
注:过度加热或长时间暴露可能导致OTS过度包覆,从而引起表面缺陷。 - 将样品从手套箱中取出,并使用无尘布清洁烧杯。
注:若烧杯未彻底清洁,残留的OTS可能固化呈白色,影响后续重复处理的条件一致性。
3. 光诱导接枝
- 在OTS涂层表面进行波长为185 nm和254 nm、紫外光强度为25 mW/cm2 的紫外臭氧处理,持续20分钟,以引入羟基,作为PDMS刷层共价接枝的预处理步骤。该过程在室温、常压的标准实验室环境条件下进行。
注意:此步骤至关重要。若未进行羟基活化,PDMS刷层将无法形成,且无法构建润滑界面。 - 通过静滴法在表面施加20 µL/cm2 的10 cS硅油,以确保涂层均匀。
- 将样品置于距表面15 cm处的高强度紫外灯下照射15分钟。使用具有多个显著发射峰的多波长光源,主要峰位于207 nm(149 mW/cm2)、214 nm(155 mW/cm2)、296 nm(125 mW/cm2)、317 nm(93 mW/cm2)和321 nm(89 mW/cm2)。照射过程中产生热量,使基底温度升至103.3 ± 5.2 °C,促进共价刷层的形成。
警告:在高强度紫外照射期间,硅油可能达到较高温度(>100 °C)。尽管硅油本身急性毒性较低,但吸入油雾可能引起呼吸道刺激。高温下其挥发性增加,在通风不良或密闭空间中长时间暴露可能带来健康风险。请佩戴防紫外护目镜,并确保有充足的排风系统以排出臭氧。将易燃或挥发性物质远离实验装置,以防因热量和紫外照射引发火灾。 - 将样品倾斜至30°角并保持5分钟,使过量硅油从表面流尽。
注意:当表面呈现一层薄而均匀的硅油膜,无积液或明显大液滴时,表明排液成功。
4. 图案化滑润结构的制备
- 使用 CAD 软件(例如 CATIA)设计所需的形状,并将其导出为 STL 文件(齿轮、迷宫和 JoVE 文本;补充文件 1、补充文件 2、补充文件 3 和 补充文件 4)。将 STL 文件导入切片软件(例如 Carima Slicer),生成适用于 DLP 3D 打印机的二维投影图像。将生成的文件发送至打印机进行数字光投影。
- 将涂有聚合物溶液的薄膜(来自步骤 1.2)放置在 DLP 打印机的窗口上。使用投影的数字图案,以 180 mJ/cm2 的强度对样品进行 365 nm 紫外光照射,选择性固化树脂。
- 将曝光后的样品浸入去离子水中 1 小时,以萃取 PEG-200。将样品在 70 °C 的烘箱中干燥 1 小时,去除残留水分,形成纳米多孔结构。进行 OTS 表面处理和光诱导接枝,完成图案化滑润表面的制备。
结果
通过聚合诱导相分离法制备的纳米多孔表面表现出60–100 nm的主导孔径分布,如图2所示。该分布结果通过三次重复的高分辨率扫描电镜(SEM)成像测量得到验证。假设孔道为圆形截面,利用MATLAB进行基于像素的图像分析处理SEM图像,以确定孔径大小。
在多孔表面上测得的静态水接触角为 84.4 ± 1.4°,该数据基于五次重复实验,每次使用 5 µL 的静置水滴(图 3A)。为评估表面润湿性的变化,监测了表面改性各步骤中的接触角变化,包括纳米多孔结构形成、紫外-臭氧活化、硅烷化以及光诱导的 PDMS 接枝。硅烷化后,表面变为疏水性;然而,在 PDMS 接枝前进行的第二次紫外-臭氧处理暂时降低了接触角,原因是引入了羟基。这一降低效应因共价键合的 PDMS 刷状层的形成而逆转,从而恢复了表面的疏水性29。与容易流失的游离硅油涂层不同,键合的 PDMS 刷状层提供了一种稳定且柔韧的分子层,能够保留润滑剂并实现长期的滑润性能11。如果接枝过程未完成,液滴会滞留在表面而无法滑动,表明接枝步骤对于实现滑润性能至关重要。
为了验证四种代表性液体的滑移行为(图3B)——去离子水、辛烷(低表面张力)、蜂蜜(高黏度)以及人工人唾液(一种生物流体模拟物;市售合成溶液),测定了它们的接触角(图3C)、滑动角(图3D)、滑动速度(图3E)以及接触角滞后(CAH)(图3F)。对于每种液体,使用5 µL的静滴液滴测量接触角和滑动角(倾斜速率:0.8°/s),另取一个5 µL液滴置于倾斜30°的表面上,测量其在8.5 mm距离内的滑动速度。在每种情况下均量化了接触角滞后值。所有滑移行为测试均重复五次。在每次实验中,滑动角均保持在3°以下。蜂蜜的滑动速度明显较低,因其高黏度导致更大的内部黏性耗散,在相同驱动力下强烈阻碍液滴运动。此外,接触角滞后值始终低于10°(图3F),表明该界面具有稳定且广谱抗润湿特性的滑移性能。
在使用DLP投影实施超滑图案化方案之前,采用线-空间测试图案评估了PEG-PUA树脂的打印分辨率(图4)。鉴于DMD芯片的原始像素分辨率(50 µm × 50 µm),最小线宽设定为50 µm,并以50 µm为增量逐步增加至300 µm。每种线宽均制备并分析五次。50 µm的结构对设计几何形状具有高度保真性(50.3 ± 6.3 µm)。然而,随着特征尺寸增宽,尺寸偏差略有增加,这可能是由于在曝光较宽区域时发生光散射和横向扩散,导致固化超出预期图案边界。此类过度固化现象在未专门针对增材制造设计的光聚合物树脂中较为常见。本研究中,PEG-PUA树脂最初是为光图案化而开发的,并未针对3D打印进行优化,这可能是导致该现象的原因。尽管如此,通过优化树脂组分和光聚合特性,此类局限性有望得到缓解。
采用DLP工艺成功制备了具有字母形(JoVE)和图形化(迷宫、齿轮)设计的图案化纳米多孔表面(图5A)。在完成所有表面修饰步骤——包括硅烷化、紫外-臭氧活化、PDMS接枝和硅油灌注后——这些图案变为光学透明(图5B)。这种转变源于空气(na = 1.0)与聚合物基质(np = 1.5)之间的折射率失配,未填充的多孔结构因此产生光散射。当灌注硅油(ns = 1.4)后,折射率差异减小,表面呈现明显透明状态,透光率超过90%(图5C)。当施加含水墨水时,液滴选择性地迁移至未经处理的亲水区域(例如PET薄膜),避开滑移区域(图5D),从而形成清晰的液态图案(图5E)。这些结果表明,该方案能够实现对表面润湿性的有效空间调控。
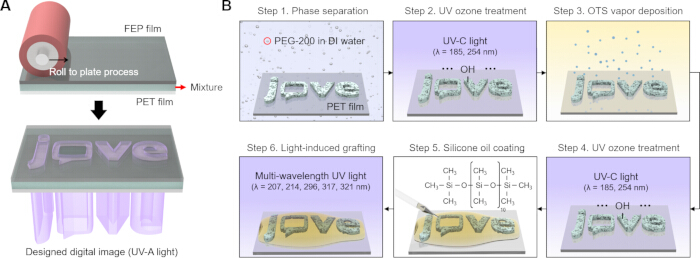
图1:在硅烷涂层纳米多孔结构上构建数字图案化滑润表面的制备过程示意图。 (A) 卷对板工艺,用于在PET薄膜与FEP薄膜之间均匀涂覆PEG-PUA树脂,随后通过DLP投影系统进行光诱导图案化。(B) 滑润表面的制备流程:(步骤1)通过相分离形成纳米多孔表面;(步骤2)UV臭氧处理以在纳米多孔表面生成羟基;(步骤3)OTS蒸气沉积形成疏水性自组装单分子层(SAM);(步骤4)第二次UV臭氧处理,在SAM表面引入羟基;(步骤5)硅油渗透;(步骤6)光诱导表面接枝,形成PDMS刷状层。缩写:PEG-PUA = Polyethylene glycol-Polyurethane acrylate;PET = Polyethylene terephthalate;FEP = Fluorinated ethylene propylene;DLP = Digital light processing;OTS = Octadecyltrichlorosilane;SAM = Self-assembled monolayer;PDMS = Polydimethylsiloxane。请点击此处查看该图的放大版本。
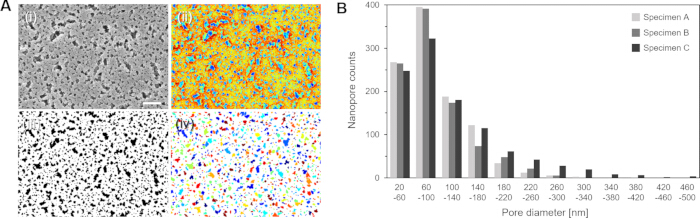
图 2:制备的纳米多孔表面。(A) 用于纳米孔尺寸分析的扫描电镜(SEM)图像及图像处理步骤:(i)原始 SEM 图像;(ii)深度图,通过伪彩色标度(基于亮度)显示相对孔深;(iii)二值化图像,用于孔区域分割;(iv)孔标记,其中每个孔被赋予不同的颜色。比例尺 = 500 nm。(B) 纳米孔的尺寸分布。请点击此处查看该图的高清版本。
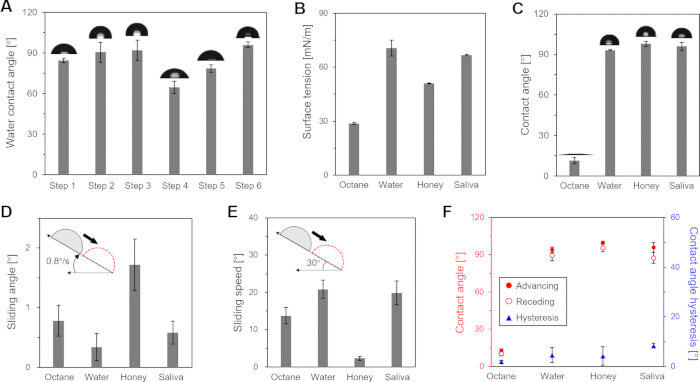
图3:表面润湿性分析。(A)各制备步骤后水接触角测量值(5 µL):多孔表面(步骤1)、紫外臭氧处理表面(步骤2)、OTS涂层表面(步骤3)、紫外臭氧处理的自组装单分子膜(步骤4)、硅油涂层表面(步骤5)以及光照接枝表面(步骤6)。(B)不同液体的表面张力:辛烷(28.7 ± 0.5 mN/m)、水(70.6 ± 4.4 mN/m)、蜂蜜(51.0 ± 0.2 mN/m)、人工人唾液(66.7 ± 0.4 mN/m);(C)静态接触角,(D)滑动角(5 µL),(E)滑动速度(5 µL),以及(F)上述液体液滴测得的接触角滞后(CAH)。所有实验均在室温及相对湿度40 ± 5%条件下进行。柱状图和数据点表示平均值,误差棒表示均值±标准差(n = 5 次独立实验)。请点击此处查看该图的放大版本。
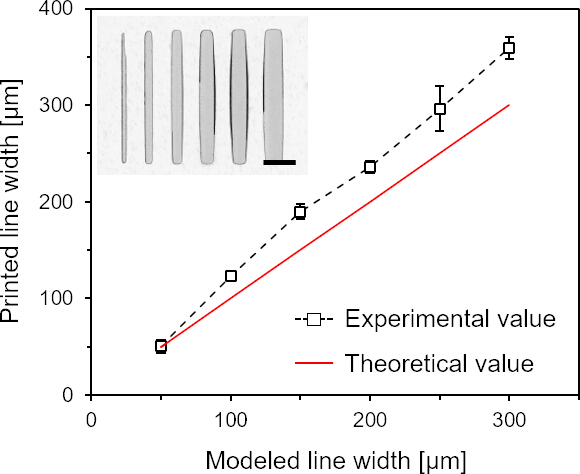
图 4:用于DLP系统分辨率测试的微线结构打印结果,线宽测量位置为每条线的中点(重复五次)。 比例尺 = 500 µm。数据点表示平均值,误差条表示平均值 ± 标准差(n = 5 次独立实验)。 请点击此处查看该图的高清版本。
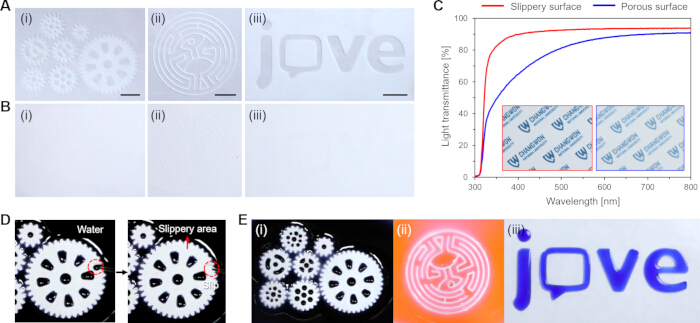
图 5:通过 DLP 投影技术,由数字设计图像制备的图案化表面。(A)硅油浸润前的纳米多孔表面,呈现不透明状态。图案包括:(i) 齿轮,(ii) 迷宫,(iii) JoVE 文字。比例尺:10 mm。(B)硅油浸润后的滑润表面,呈现透明状态。图案包括:(i) 齿轮,(ii) 迷宫,(iii) JoVE 文字。(C)滑润表面与多孔表面之间的光学透过率比较。(D)在滑润表面上,水滴被引导至指定的亲水区域(PET 薄膜),并实现选择性去除。(E)在滑润表面上利用水滴进行液体引导图案化。图案包括:(i) 齿轮,(ii) 迷宫,(iii) JoVE 文字。请点击此处查看该图的放大版本。
讨论
该方案中的关键步骤是通过基于DLP的紫外光固化过程中的聚合诱导相分离形成纳米多孔结构。将PEG-200与光固化PUA树脂混合,随后用图案化紫外光照射该混合物,可生成交联的多孔网络和空间可控的结构,从而有效保留润滑剂。1以实现后续聚二甲基硅氧烷刷状层的接枝11-形成稳定滑润界面的基础-在过程中进行了两次紫外臭氧处理:第一次是在硅烷化之前,向多孔聚合物表面引入羟基;第二次是在聚二甲基硅氧烷(PDMS)接枝之前,重新活化硅烷化表面。
在两次紫外-臭氧处理过程中均需谨慎操作,因为暴露于高能条件(如短波长紫外光和高温)可能会损坏聚合物基底或使表面结构发生形变25。在第二次紫外-臭氧处理后,将硅油沉积于活化表面。随后的多波长紫外照射会引发PDMS链的接枝反应。尽管该反应主要由紫外光驱动,但伴随的热能有助于分子间相互作用,并促进牢固的表面键合。该接枝过程形成了共价锚定的PDMS刷状层,从而获得具有低滑动角、低接触角滞后(CAH)和快速滑动速度的稳定滑润界面。然而,若任一次紫外-臭氧处理过程中羟基化不充分,则可能导致接枝效果差,滑润性能下降。此外,若在制备纳米多孔表面时,固化步骤所用的紫外强度低于推荐值,则表面往往变得过于粗糙,孔径高度不均,甚至在冲洗过程中纳米多孔层可能从PET基底上剥离23。另外,尽管可通过将PEG-200含量提高至50 wt%以上来制备纳米多孔表面,但所得结构通常表现出孔径增大和表面粗糙度增加,这可能导致液滴被钉扎在大孔中,从而阻碍滑润行为。因此,制备参数应严格控制在规定范围内。
本方案的一个局限性在于,使用透明树脂配方通过增材制造技术制备大尺寸或完全三维(毫米级)的滑润结构存在困难。由于PEG-PUA树脂具有高光学透射率,紫外光可能穿透预定曝光层,在凹陷或内凹区域引发固化反应。这可能导致非预期的固化,造成结构保真度下降,尤其是在内部空腔中更为明显。因此,在未进一步优化树脂光学吸收特性的前提下,将该方法拓展至整体式滑润三维结构仍具挑战性23。
尽管存在这一局限性,该方案相较于传统的SLIPS制备方法仍具有明显优势。与基于FDM的方法22(受限于低分辨率和缓慢的逐点沉积)或阳极氧化与凝胶化技术20(需要多步操作和刚性模板)不同,所提出的基于DLP的方法可通过单步、无掩模且可数字编程的投影过程,直接制备润滑剂浸润的多孔基底。该方法不仅缩短了制备时间,还简化了操作流程,并显著提高了图案化通量,从而实现图案化表面的高效生产。此外,该工艺适用于PET薄膜等柔性基底。同时,光诱导相分离策略可实现高分辨率、灵活的图案化,并简化能够锁住润滑剂的多孔支架的形成。光诱导过程的使用还有助于与图案化基底集成,实现选择性低摩擦表面,并支持多尺度结构的规模化制备。综上所述,这些优势使该方法特别适用于需要对表面润湿性进行精确空间调控的应用场景,例如液滴定向输运、开放式微流控、防污涂层8以及集水系统13,14。
披露
作者声明无利益冲突。
致谢
本工作获得了韩国国家研究基金会(NRF)由韩国政府(MSIT)资助的项目(编号:2023R1A2C3006499 和 RS-2023-00238462)的支持。本研究还得到了 LAMP(全球学习 & 韩国国家研究基金会(NRF)由教育部门资助的硕士、博士研究生及博士后研究人员学术研究机构项目(No. RS-2024-00444460)。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 365 nm 紫外 LED 系统 | Lichtzen | LZL-FL-220220-C | 紫外固化设备 |
| 人工唾液 | TMABIO | TB0924 | 人工人唾液(一种生物流体模拟物;市售合成溶液) |
| 卡里玛切片机 | CARIMA | V2.0 | 切片软件 |
| CATIA | 达索系统 | V5R20 | CAD 软件 |
| 去离子水(DI 水) | KOREA CLEANUP CHEM | KCU-PW3 | 冲洗与致孔剂去除 |
| DLP 3D 打印机(365 nm 紫外光) | CARIMA | IMD-C | 数字图案设备 |
| 氟化乙烯丙烯(FEP)薄膜 | ALPHAFLON | FEP0250 | 释放膜 |
| 手套箱 | MADE 实验室 | G801 | 用于安全处理危险材料 |
| 加热磁力搅拌器 | 康宁 | PC-420D | 热板 &和磁力搅拌器设备(5" × 7") |
| 多波长紫外灯系统 | Raynics | RX-H1000S | 光诱导接枝设备 |
| 十八烷基三氯硅烷(OTS) | Sigma-Aldrich | 104817 | 疏水表面涂层 |
| 烘箱 | SH Scientific | SH-VDO-30NH | 用于干燥样品 |
| 光固化树脂 | Minuta 技术 | MINS-311RM | 基于聚氨酯丙烯酸酯(PUA)的树脂 |
| 聚乙二醇(PEG)200 | 东京化工工业 | P0840 | 致孔剂 |
| 聚对苯二甲酸乙二醇酯(PET)薄膜 | 蓝色 DP | 用于压印的基底 | |
| 硅油 | 信越聚合物 | KF-96-10CS | 10cS |
| SmartDrop | 飞秒生物医学 | 接触角测量 | |
| 紫外臭氧清洗机 | Jaesung Engineering | UVC-30 | 紫外臭氧处理设备 |
| 紫外-可见/近红外分光光度计 | Jasco | V-770 | 光透射率测量 |
参考文献
- Wong, T. S., et al. Bioinspired self-repairing slippery surfaces with pressure-stable omniphobicity. Nature. 477 (7365), 443-447 (2011).
- Yao, X., et al. Adaptive fluid-infused porous films with tunable transparency and wettability. Nat Mater. 12 (6), 529-534 (2013).
- Kreder, M. J., Alvarenga, J., Kim, P., Aizenberg, J. Design of anti-icing surfaces: smooth, textured or slippery. Nat Rev Mater. 1 (1), 1-15 (2016).
- Latthe, S. S., Terashima, C., Nakata, K., Fujishima, A. Superhydrophobic surfaces developed by mimicking hierarchical surface morphology of lotus leaf. Molecules. 19 (4), 4256-4283 (2014).
- Xiang, T., et al. Slippery liquid-infused porous surface for corrosion protection with self-healing property. Chem Eng J. 345, 147-155 (2018).
- Lee, S. H., et al. Implementation of a large-area slippery surface using a transparent organogel. Mater Today Chem. 39, 102187(2024).
- Wang, X., Zhuang, Z., Li, X., Yao, X. Droplet manipulation on bioinspired slippery surfaces: from design principle to biomedical applications. Small Methods. 8 (4), 2300253(2024).
- Tesler, A. B., et al. Extremely durable biofouling-resistant metallic surfaces based on electrodeposited nanoporous tungstite films on steel. Nat Commun. 6 (1), 8649(2015).
- Yuan, Y., et al. Self-repairing performance of slippery liquid infused porous surfaces for durable anti-icing. Adv Mater Interfaces. 9 (10), 2101968(2022).
- Eder, T., et al. Transparent PDMS surfaces with covalently attached lubricants for enhanced anti-adhesion performance. ACS Appl Mater Interfaces. 16 (8), 10942-10952 (2024).
- Zhao, X., et al. Macroscopic evidence of the liquidlike nature of nanoscale polydimethylsiloxane brushes. ACS Nano. 15 (8), 13559-13567 (2021).
- Dai, X., et al. Hydrophilic directional slippery rough surfaces for water harvesting. Sci Adv. 4 (3), eaaq0919(2018).
- Lv, P., Zhang, Y. L., Han, D. D., Sun, H. B. Directional droplet transport on functional surfaces with superwettabilities. Adv Mater Interfaces. 8 (12), 2100043(2021).
- Lian, Z., et al. Recent progress in bio-inspired macrostructure array materials with special wettability-from surface engineering to functional applications. Int J Extreme Manuf. 6 (1), 012008(2023).
- Yin, J., et al. Self-cleaning and antibiofouling enamel surface by slippery liquid-infused technique. Sci Rep. 6 (1), 25924(2016).
- Ucuncuoglu, R., Erbil, H. Y. Water drop evaporation on slippery liquid-infused porous surfaces (SLIPS): effect of lubricant thickness, viscosity, ridge height, and pattern geometry. Langmuir. 39 (18), 6514-6528 (2023).
- Zhang, P., Zhang, L., Chen, H., Dong, Z., Zhang, D. Surfaces inspired by the Nepenthes peristome for unidirectional liquid transport. Adv Mater. 29 (45), 1702995(2017).
- Song, T., et al. Fabrication of super slippery sheet-layered and porous anodic aluminium oxide surfaces and its anticorrosion property. Appl Surf Sci. 355, 495-501 (2015).
- Yoon, S. M., et al. Photo-induced liquid-based slippery materials for highly efficient particle aggregation. Appl Surf Sci. 682, 161638(2025).
- Mahmut, T. A. S., Memon, H., Xu, F., Ahmed, I., Hou, X. Electrospun nanofibre membrane based transparent slippery liquid-infused porous surfaces with icephobic properties. Colloids Surf A Physicochem Eng Asp. 585, 124177(2020).
- Mazzanti, V., Malagutti, L., Mollica, F. FDM 3D printing of polymers containing natural fillers: a review of their mechanical properties. Polymers. 11 (7), 1094(2019).
- Shams, H., Basit, K., Khan, M. A., Mansoor, A., Saleem, S. Scalable wear-resistant 3D printed slippery liquid-infused porous surfaces (SLIPS). Addit Manuf. 48, 102379(2021).
- Quan, H., et al. Photo-curing 3D printing technique and its challenges. Bioact Mater. 5 (1), 110-115 (2020).
- Belgardt, C., Graaf, H., Baumgärtel, T., Borczyskowski, C. V. Self-assembled monolayers on silicon oxide. Phys Status Solidi C. 7 (2), 227-231 (2010).
- Tesler, A. B., et al. A one-pot universal approach to fabricate lubricant-infused slippery surfaces on solid substrates. Adv Funct Mater. 31 (27), 2101090(2021).
- Huang, W. P., et al. Patterned slippery surface through dynamically controlling surface structures for droplet microarray. Chem Mater. 31 (3), 834-841 (2019).
- Sun, L., et al. Tailoring materials with specific wettability in biomedical engineering. Adv Sci. 8 (19), 2100126(2021).
- Kim, W. Y., et al. Quasi-seamless stitching for large-area micropatterned surfaces enabled by Fourier spectral analysis of moiré patterns. Nat Commun. 14 (1), 2202(2023).
- Pupillo, D., et al. Corrosion resistance of biodegradable zinc surfaces enhanced by UV-grafted polydimethylsiloxane coating. ACS Biomater Sci Eng. 10 (8), 4891-4900 (2024).
重印与许可
