我们介绍一种利用水下图像采集、基于树莓派的控制器网络和人工神经网络(ANN)进行实时水质分类的实验方案。该方法详细描述了系统搭建、数据采集、预处理、模型训练及部署过程。该水质评估系统特别适用于锦鲤养殖者,有助于确保鱼类健康生长的最佳环境条件。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
在水产养殖中,维持最佳水质至关重要,特别是对于锦鲤等观赏性物种,其体色清晰度与环境平衡直接关系到健康状况和观赏价值。本文介绍了一套完整的方案,用于设计、部署和运行基于水下图像分类与嵌入式深度学习的实时水质监测系统。该系统将低成本水下摄像头与基于树莓派的控制器网络集成于一种自主式水面机器人中,通过轻量级神经网络模型实现水体图像的采集、传输与分类。系统可视觉区分五类水质状况——从清澈到浑浊,分类准确率在自建数据集上超过99%。系统配置为自主运行,能够持续评估水质并针对恶化情况发出可视化警报。本视觉化方案涵盖设备组装、系统校准、模型部署及实时监测演示。该方法利用经济、可扩展的技术实现对水生环境的无创、连续评估,支持可持续的水产养殖实践。该技术经少量修改后,亦可适用于其他水产养殖或环境监测场景。
引言
锦鲤(Cyprinus carpio var. koi)是普通鲤鱼的观赏品种,因其鲜艳的色彩、独特的斑纹、优美的体型和优雅的游姿而备受珍视。其美丽外观和流畅的游动姿态使其成为世界各地庭院池塘和装饰性水景的首选观赏鱼种。
保持池塘良好的水质不仅有助于水生生物的生存,还有助于减少碳排放,从而对环境产生积极影响1,2。通过遵循pH、温度、溶解氧、盐度、氨(NH3)、硝酸盐(NO3)、亚硝酸盐(NO2)、铁(Fe)和磷酸盐(PO43-)等参数的既定标准来维护水质,已被证明可为锦鲤鱼创造理想的生存环境3。水质确实可以通过图像进行评估。水的透明度、是否存在碎屑或藻类、颜色以及水面纹理4等视觉指标可提供有关水质状况的有用信息。Bhatnagar 等人和 Andrian 等人5,6 提供了池塘养鱼的指导原则,指出淡绿色至浅绿色的水体处于鱼类生长可接受的范围内。浅绿色至浅褐色且清澈的水体被视为理想范围,而深绿色和褐色水体则属于不利于池塘健康状....
访问受限。请登录或开始试用以查看此内容。
方案
注意:本研究中使用的源代码可在以下 GitHub 仓库获取:https://github.com/prawit-chu/Real-Time-Pond-Water-Assessment-via-Embedded-Deep-Learning-and-Visual-Data-Acquisition
1. 仪器设置
- 建立基于树莓派的控制器网络(机器人和动作相机)。
- 设置运行 Ubuntu v24.04 LTS 操作系统的服务器。
2. 运动相机设置
- 设置默认 IP 地址(10.5.5.9)和网络掩码(255.0.0.0)。
注意:表 1 显示了物联网网络中连接设备的分配 IP 地址。 - 配置 Wi-Fi SSID 和预共享密钥(PSK),将运动相机设置为 Wi-Fi 接入点。
- 查找 Wi-Fi SSID(名称)和 PSK(密码):在操作界面上向下滑动,然后进入 首选项 → 无线连接 → 相机信息。
- 如需更改频段,在无线连接菜单中选择
访问受限。请登录或开始试用以查看此内容。
结果
数据集被划分为独立的训练集、验证集和测试集。在训练过程中,通过验证集监控模型性能,最终评估使用一个独立保留的测试数据集进行,该数据集包含先前未见过的图像。验证集和测试集上表现的一致性表明模型具有稳定的泛化能力。
为实现水质的实时分类,最初测试了简化的卷积神经网络模型及预训练网络(Inception V3、Xception 和 ResNet50),但这些模型准确率较低且计算复杂度高。因此,设计了一种结合预处理的 ANN 模型以解决上述问题。五类水质状况——从清澈到浑浊——可被清晰区分,在自建数据集上的分类准确率超过 99%。
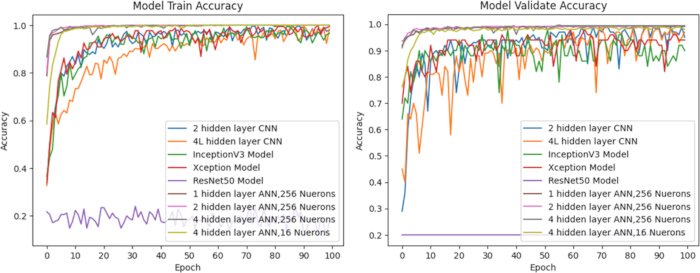
<.......
访问受限。请登录或开始试用以查看此内容。
讨论
本方案中的一个关键步骤是基于树莓派控制器的网络设置。设置错误将导致服务器与运动相机之间无法通信。在测试所提供程序之前,应通过 PING 命令验证服务器与运动相机之间的通信。尽管所提出的模型可在嵌入式硬件上实时运行,但推理时间与能耗的定量测量未在本研究中进行评估,且超出本研究的范围。
本方案旨在通过搭载运动相机的树莓派网络实现水下图像的实时分类。该方案还可应用于多种水下检测任务,如鱼类疾病识别、垃圾检测、鱼类行为检测以及藻类监测。
本方案的一个局限性在于依赖于所演示的动作相机。该动作相机在以1080p30持续录制时,电池续航时间约为2.5小时。为延长使用时间,用户可降低图像采集频率,例如每小时采集一帧图像,并每小时执行一次水质分类。这样可在两次采集之间使动作相机进入休眠模式,从而显著延长工作时间。若需要更长的运行时间,用户可采用防水USB相机。此类专用USB相机的成本明显高于具有相似性能的消费级相机(如动作相机)。
....访问受限。请登录或开始试用以查看此内容。
披露
作者无任何利益冲突需要披露。
致谢
作者谨向泰国 Kasetsart 大学、印度 Vishwakarma 大学和美国 Regent 大学致以诚挚感谢,感谢他们提出的宝贵意见、深入讨论和真知灼见,这些都极大地改进了我们的研究工作。我们衷心感谢 Kasetsart 大学是拉差工程学院通过研究单位基金(资助编号:KUSRCRU69-2001)为 2026 财政年度提供的支持。
....访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| GoPro Hero 11 Black | GoPro | 用于拍照和录制视频 | |
| GoPro Hero 12 Black | GoPro | 用于拍照和录制视频 | |
| GoPro Hero 13 Black | GoPro | 用于拍照和录制视频 | |
| Raspbery PI | Raspberry PI | Zero 2W | 控制器 |
| 无线路由器 | ZTE | HG8045x5-12 | |
| 以太网适配器 | Tp-link | UE300 | |
| 服务器 | Dell | T30 | |
| 12 VDC 电池组 | - | - | 电源 |
| 直流泵 | Thai Water | AW500S | 机器人运动 |
| 5V 降压模块 | - | - | 将电压从 12V 降至 5V |
| 8通道继电器 | - | - | 控制泵的运行 |
| GoPro Quick 应用程序 | GoPro | GoPro | 用于测试 GoPro Wi-Fi 连接 |
参考文献
- Macedo, H. R., Junior, O. J. L., Werneck, P. R., Feiden, A. Carbon footprint and automation in aquaculture. Rev Gest Soc Ambient. 18 (11), 1-15 (2024).
- Girard, L., et al. The balance of carbon emissions versus burial in fish ponds: The role....
访问受限。请登录或开始试用以查看此内容。
重印与许可
本文已发表
视频即将推出