光学拖网调查提供了一种非侵入式采样底栖鱼类种群的方法,相比传统拖网调查可提供更精细尺度的数据。本文提供了一份针对新英格兰地区底栖鱼类进行光学拖网调查的通用操作流程。
本文内容
摘要
摘要
光学拖网调查为量化底层鱼类种群提供了一种非侵入性方法,可作为传统底拖网调查数据的补充或增强手段。本方案描述了海洋科学与技术学院(SMAST)视频拖网调查方法,该光学拖网系统由科研人员与商业渔民合作开发,用于评估缅因湾西部底层鱼类的丰度与分布。摄像机和照明设备安装在改良的商业拖网网囊内部,用于记录鱼类通过张开的网口时的影像。系统集成了网具测量传感器、环境传感器和全球定位系统(GPS),以计算扫过面积并估算密度和生物量。示例调查采用分层随机设计,在2024年春季为期10天的航次中完成了47次拖曳。视频数据通过标注以统计目标物种数量,并结合定期封闭网囊的拖曳进行验证,展示了大西洋鳕鱼的代表性结果。本方案展示了一种可重复且侵入性极低的底层鱼类光学拖网调查方法,能够在降低捕获致死率的同时,提供高分辨率的空间与丰度数据。该方法可适用于其他底栖鱼类物种及生境,以支持独立于渔业的监测、资源评估和生态学研究。
引言
大西洋鳕鱼(G. morhua)长期以来一直是新英格兰底层鱼类渔业的基础1,但缅因湾西部种群目前被划分为过度捕捞状态,其捕捞量仅为1982年历史峰值的<2%2。为促进种群恢复而实施的较低总允许捕捞量,限制了多物种底层鱼类群落中更丰富物种的捕捞,从而带来经济和管理上的挑战。目前鳕鱼已成为“限制性物种”,一旦单艘渔船的配额用尽,整个渔业作业即受限制3。2010年至2015年间,东北部多物种底层鱼类年捕捞限额平均仅有32%被实际捕捞4,5。自2010年以来,约有100万吨底层鱼类配额未被使用,价值超过60亿美元,其中部分原因正是由于对鳕鱼的捕捞限制。商业捕捞率较高与资源调查丰度指数偏低之间的差异,引发了关于该种群真实状况的争议3,6,7,8,9,10,这种差异可能源于调查方法的局限性11、实际选择性偏离假设模型12,13,或种群在渔场内的聚集分布14,15。马萨诸塞大学达特茅斯分校海洋科学与技术学院(SMAST)开发了视频拖网调查,旨在补充现有种群评估信息,并缓解上述部分问题。
SMAST 视频拖网调查的目标是为渔业资源管理者、海洋科学家以及渔业行业提供一种独立且非侵入性的底层鱼类资源评估手段,特别是针对西缅因湾大西洋鳕鱼16,17与商业渔民合作开发,该调查将摄像机和照明设备集成到改良的商业拖网中,以记录鱼类通过敞开网囊时的情况13,16该系统结合高分辨率视频、网具测量、环境和位置数据,计算扫过的面积,并估算特定物种的密度和生物量。调查所用的开放式网尾设计可使鱼类自由通过渔具,从而降低死亡率18,19 并允许延长拖曳时间,从而提高空间覆盖范围和估计精度20除了适用于鳕鱼外,SMAST视频拖网调查为多种物种的光学拖网取样提供了一个通用框架。通过最大限度地减少生物死亡并获取精细尺度的分布数据,该方法可补充并增强传统的基于拖网的监测项目。该方法可根据不同生境和目标物种进行调整,提供适用于定量资源评估和生态学研究的高分辨率视频数据。该方法的实施效果取决于环境条件和渔具配置。在高浊度环境中,需对网具进行改造以维持足够的可视性21,22,且应进行闭网端拖网作业,以验证每种目标物种的数量。本文以2024年春季SMAST在缅因湾西部开展的大西洋鳕鱼视频拖网调查为例,描述了一种底栖鱼类光学拖网调查的通用操作流程,并提供了代表性结果。
方案
注意:所有生物采样均在马萨诸塞大学达特茅斯分校的指导方针和协议范围内进行。
1. 问卷设计
- 确定一艘配备液压绞车用于拖网作业的近海调查船。
注意:近海商业拖网渔船应足够大,以容纳必要的船员并满足调查作业所需的时间。 - 选择适合目标物种和生境的拖网网具。
注意:对于缅因州西部海湾存在的岩石底质,27米岩石跳跃式扫拖装置较为合适;对于较软的底质,链式扫拖装置可能更高效。在确定网具配置时,应咨询当地商业渔民。 - 对网具进行改造,以容纳光学设备并减少沉积物扰动。
- 至少配备两盏发光二极管(LED)灯、一台可通过同轴电缆实时传输视频的摄像机,以及一台高分辨率、高帧率的运动相机或立体摄像机。
注意:如果电缆配置支持高分辨率实时视频传输,则可能仅需一台摄像机。 - 将摄像机和灯具安装在网内,朝向网囊方向,并使用缝合在拖网中的刚性聚乙烯圆筒作为安装基座,以增强网具刚性。
- 在圆筒内安装接线盒,用于在灯具、摄像机与定制同轴电缆之间传输电力和视频信号。
注意:同轴电缆应支持将实时视频传输至船舶驾驶室进行观看和记录。 - 改造网具,使网囊延伸部分脱离海底,减少摄像机视野内的沉积物悬浮。
注意:常见的改造方式包括在圆筒上增加浮力装置、延长网囊延伸段以使摄像机远离沉积物羽流,以及在网腹部位加装挡泥帘以抑制沉积物扬起21,22。 - 在网内加装小网目衬网,防止在封闭网囊拖曳过程中生物逃逸。
注意:SMAST视频拖网调查使用网目尺寸为50.8 mm的衬网。
- 至少配备两盏发光二极管(LED)灯、一台可通过同轴电缆实时传输视频的摄像机,以及一台高分辨率、高帧率的运动相机或立体摄像机。
- 设计一项具有统计学严谨性的调查方案,确保足够的样本量,并根据目标物种的分布特征及底质变异情况进行针对性设计。
注意:SMAST视频拖网调查采用基于已有调查划分的分层随机设计,并将鳕鱼聚集区单独划分为独立的层。- 确定将要调查的总站位数量。
- 按照所选调查方法规定的方案分配站位。
注意:SMAST视频拖网调查根据各层表面积百分比分配站位,并随机选择起始位置。 - 额外设置若干备用站位,以应对复杂底质或固定渔具干扰的情况。
2. 数据采集
- 如果适用,在调查开始前进行水下立体相机校准,以确保鱼类测量的准确性。
注意:SMAST 视频拖网调查目前仍在进行立体校准与验证,本文所呈现的结果基于闭网目拖网获得的体长数据。- 在不同距离和角度下拍摄棋盘格图案的视频或图像。
- 在立体相机校准软件中提取并测量该棋盘格图像。
- 运行立体相机校准软件。
- 将设备装载到调查船上。
- 在船甲板及拖网中设置设备。
- 在船甲板上布置调查网和配备同轴电缆及连接滑环的压力感应绞车。
- 将调查用拖网门连接至船上的绞车缆绳。
- 使用临时焊接将压力感应绞车固定在甲板上。
- 将压力感应绞车的电源线接入船上的断路器箱。
- 在船的A型架(或类似结构)上安装一个缆索滑轮,使同轴电缆可穿过并通向船尾靠近网鼓的位置。
注意:布置滑轮时,应确保同轴电缆在拖网入水后能从绞车通向网囊,且不会与船上的绞车钢丝发生摩擦。 - 将接线盒连接至刚性聚乙烯圆筒(图1)。
- 将相机和照明灯安装在圆筒上(图1)。
- 使用带防水接头的相机和照明电缆,将相机和照明灯连接至接线盒。
- 将同轴电缆穿过悬挂在船A型架上的缆索滑轮,并连接至圆筒内的接线盒。
- 将电缆编织穿过网顶中央的网眼,以防止网囊扭转。
- 在接线盒连接点上方的圆筒处,将一段短电缆直接绑紧,以缓解张力。
- 将网具测量传感器阵列固定在网具和拖网门上。
- 在拖网上安装两个网门传感器和两个翼部传感器,以提供网门展开宽度和翼部展开宽度的实时信息。
- 在拖网网具上安装头纲传感器和触底传感器,以提供触底状态和头纲高度的实时信息。
注意:对于许多物种而言,触底是实现高效捕捞的关键,必须加以监测;而对于其他垂直分布的物种,头纲高度可能对捕捞效率具有重要影响。 - 在网具上安装深度和温度传感器。
注意:这些数据可由网具测量传感器或独立传感器记录。
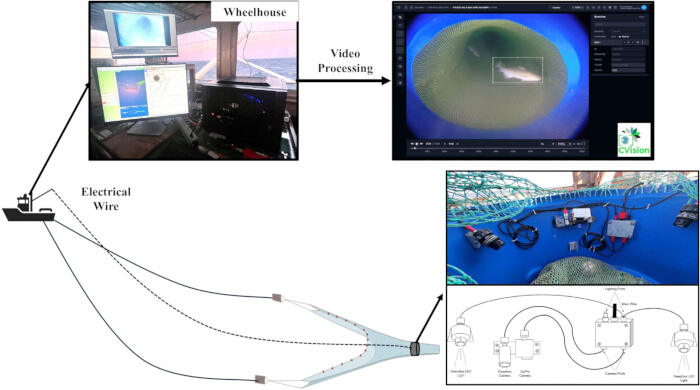
图1:显示拖网网囊和驾驶室位置及设置的示意图,并附有视频处理软件的截图。 请点击此处查看此图的放大版本。
- 在船舶驾驶室内设置设备(图1)。
- 将用于查看视频和运行软件的计算机和显示器固定在驾驶室内合适的工位上。
- 将全球定位系统(GPS)设备连接至计算机。
- 将网具测量接收器连接至计算机。
- 将摄像机和照明灯连接至船舶驾驶室内的电源。
- 将驾驶室段同轴电缆的“甲板端”连接至压力感应绞车中的滑环。
- 将驾驶室段同轴电缆的“驾驶室端”连接至计算机、灯光电源和摄像机电源。
- 打开必要的数据记录软件,确保在出发前所有设备正常运行。
- 打开摄像机电源并启动视频录制软件,确认摄像机功能正常。
注:如果摄像机无显示,请系统性地进行故障排查。 - 打开用于记录温度、深度和网具测量数据的传感器软件。
- 打开用于记录位置、速度和航向的软件。
- 启动地图软件以显示船舶位置与随机确定的站位之间的关系。通过选择第二个GPS设备所连接的端口,将其接入该软件。
- 打开摄像机电源并启动视频录制软件,确认摄像机功能正常。
- 为每次拖网作业采集视频和数据。
- 启动地图软件,开始显示船舶位置。
- 在视频录制软件中,确保时间和日期戳已显示且准确无误。
- 输入将在视频上叠加显示的拖网编号。
- 启动网具测量传感器软件并开始记录。
- 使用船舶液压绞车缓慢放下网具和网板。
注:确保船舶液压绞车的运行速度与带同轴电缆的压力感应绞车能够同步。根据海况需要调整绞车压力。 - 当圆筒形框架入水后,开始视频录制并将照明灯电源打开。
注:若水上时长时间开启水下照明灯,可能导致过热。 - 当控制网具的船舶液压绞车锁定到位时,开始记录位置和速度数据,标志着拖网作业的开始。
- 在每个预设的拖网点位,按规定的持续时间继续拖网。
- 使用船舶液压绞车缓慢回收网具和网板。
- 当船舶液压绞车开始回收操作时,停止记录位置和速度数据,标志着拖网作业的结束。
- 当照明灯升至水面时,关闭其电源。
- 对所有站位重复第2.5节中的全部步骤。
- 进行闭网尾拖网作业,以验证视频计数结果、验证立体测量数据,并收集渔获物的生物学信息。
- 使用网尾夹具关闭网具的网尾部分。
- 按照第2.5节中的所有步骤,采集本次拖网的视频和传感器数据。
- 将网具中的渔获物倾倒至船舶甲板上。
- 按物种将渔获物分类放入不同篮子中。
- 对每种物种的前100个个体进行体长测量、体重称量,并在可能的情况下鉴定性别。
- 对剩余渔获物记录各篮子的重量和数量。
- 将驾驶室计算机中的所有数据导出至外接硬盘。
- 回看视频,识别并统计目标物种(图1)。
- 将所有视频上传至标注软件。
- 安排经过培训的技术人员观看视频,并标注所有目标物种及未识别鱼类。
- 通过第二位独立技术人员再次查看部分视频,执行质量控制。
- 随机选取需由第二位经过培训的技术人员复核的视频。
- 标注前一位技术人员遗漏的目标物种个体。
- 删除因重复计数而错误标注的目标物种记录。
- 由专家复核每个标注图像,确认物种鉴定的准确性。
- 从标注软件中导出数据。
- 导出数据应包括日期、拖网编号、标注个体的时间戳、标注个体的物种名称,以及每个标注个体的唯一识别编号。
3. 数据产品
- 计算扫过的面积(km2根据各物种现有的操作规程,使用门幅式或翼幅式方法对每根拖网进行操作。
- 每次调查拖网开始至结束时间段内记录的平均门幅(公里)或翼展(公里)。
- 平均血管速度(km h-1每次调查拖网作业起止时间之间
- 将平均扩散范围乘以平均航速(km h-1)和拖网时间(h)。
- 将每个敞口网囊拖网中各物种的捕获数量转换为重量(kg)。
- 使用立体摄像机或封闭网目拖网获取的测量数据,按厘米为每个物种绘制长度频率分布。
- 通过计算每个物种在各长度区间内测量个体所占的比例,确定其体长分类(cm)的比例。
- 通过将总数量乘以每个尺寸区间(cm)内的比例,估算所有开放式网囊拖网中每种尺寸区间的鱼类数量
- 使用基于封闭网端样本或已发表文献得出的物种特异性体长-体重关系,估算每个体长组的平均体重(kg)。
- 将每次开放式网囊拖网的计数转换为重量(kg):用每个体长组的鱼类数量乘以该体长组的平均体重(kg),然后将各组结果相加。
注意:相对于不同拖网样本间的抽样方差,体长–体重关系所带来的不确定性可忽略不计,且未对生物量估计值产生实质性影响。
- 估算每个物种的分层平均密度,以丰度(尾鱼/米)和重量(千克/米)表示-1在整个调查区域内。
- 将捕获物的数量和重量(kg)除以先前计算的拖网覆盖面积(km²)2以获得每次拖网的密度估计值。
- 计算分层平均密度(Xst)按每个物种的数量和重量(kg)进行统计(公式 1)23).
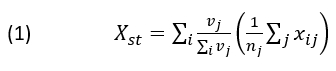
其中 nj = 第 j 个层中的拖网次数与 xij = 第i条带的密度。权重与面积(km²)成正比2第 j 层的流速(v)j调查区域内的面积(km²)23. - 计算分层随机密度的方差
 ) 作为分层加权平均值(公式 2),
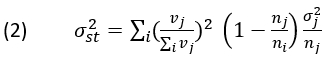
其中 nj = 第 j 个层中的拖网次数 = 第j层密度的方差23.
- 将分层平均密度(数量和重量,单位为kg)乘以总调查面积,以计算丰度和生物量。
- 计算丰度和生物量(kg)的变异2通过将分层平均密度的方差乘以调查面积的平方来计算。
- 将生物量(kg)估值除以1000,以公吨为单位报告生物量。
- 将生物量方差(kg2)乘以1000进行估算2 以公吨为单位报告。
结果
2024年春季缅因州西部海湾的调查于5月9日开始th-18th 在从马萨诸塞州新贝德福德出发的F/V Justice号船上,调查团队由一名船长、三名船员和三名科学家组成。在10天期间,共完成了47次调查拖网作业(其中4次为闭网拖网,43次为开网拖网),所有作业均在白天进行(图2)。调查拖网采用先前所述的分层随机调查设计完成。拖网作业(n = 47)持续时间为 0.04 至 3.15 小时(平均值 = 1.223 小时;标准差 = 0.7477 小时)表1)。平均航速范围为4.6至6.6 km/h(平均值 = 6.07 km/h;标准差 = 0.332 km/h)(表1)。门宽范围从34米到56米不等(平均值 = 47.1 米;标准差 = 3.90 米)(表1)。由于假设鳕鱼具有驱赶聚集行为,因此使用门宽来计算扫过的面积 24,25.
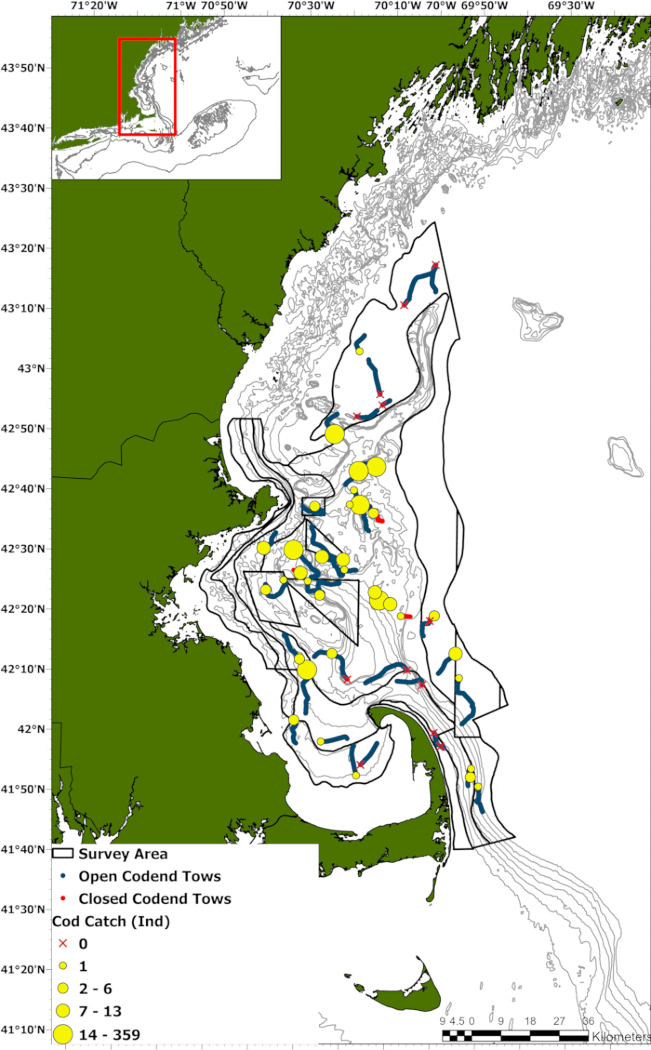
图 2:2024 年春季 SMAST 视频拖网调查中的开式网囊(蓝色)和闭式网囊(红色)拖网航迹,黄色气泡表示捕获的鳕鱼数量(尾)。 红色叉号表示无捕获。 请点击此处查看此图的放大版本。
| 拖网编号 | 拖网类型 | 平均深度 (m) | 平均温度 (摄氏度) | 平均网口宽度 (km) | 船速 (km/h) | 扫过面积 (km2) | 捕获量 (个体数) | 捕获量 (kg) | 密度 (个体数/km2) | 密度 (kg/km2) |
| 1 | 开放 | 32.0 | 5.65 | 0.0469 | 6.3 | 0.44 | 1 | 2.01 | 2.3 | 4.70 |
| 2 | 开放 | 30.4 | 5.97 | 0.0490 | 6.1 | 0.42 | 0 | 0.00 | 0.0 | 0.00 |
| 3 | 开放 | 43.3 | 5.57 | 0.0475 | 5.9 | 0.40 | 1 | 2.01 | 2.5 | 5.00 |
| 4 | 开放 | 33.9 | 5.47 | 0.0344 | 6.1 | 0.29 | 3 | 6.04 | 10.4 | 16.61 |
| 5 | 开放 | 52.3 | 5.07 | 0.0469 | 6.1 | 0.69 | 14 | 28.18 | 20.3 | 46.86 |
| 6 | 开放 | 66.9 | 5.00 | 0.0482 | 6.0 | 0.29 | 6 | 12.08 | 20.8 | 49.90 |
| 7 | 开放 | 35.7 | 5.52 | 0.0411 | 6.1 | 0.38 | 0 | 0.00 | 0.0 | 0.00 |
| 8 | 开放 | 77.2 | 5.67 | 0.0480 | 5.9 | 0.40 | 1 | 2.01 | 2.5 | 4.90 |
| 9 | 开放 | 42.9 | 6.18 | 0.0431 | 6.2 | 0.12 | 2 | 4.03 | 16.0 | 31.51 |
| 10 | 开放 | 54.7 | 5.60 | 0.0428 | 5.8 | 0.06 | 1 | 2.01 | 16.8 | 28.66 |
| 11 | 开放 | 25.0 | 7.14 | 0.0410 | 5.9 | 0.05 | 0 | 0.00 | 0.0 | 0.00 |
| 12 | 开放 | 22.5 | 7.31 | 0.0447 | 5.9 | 0.18 | 0 | 0.00 | 0.0 | 0.00 |
| 13 | 开放 | 99.3 | 6.33 | 0.0479 | 6.0 | 0.91 | 1 | 2.01 | 1.1 | 2.00 |
| 14 | 开放 | 43.1 | 5.92 | 0.0448 | 6.1 | 0.70 | 0 | 0.00 | 0.0 | 0.00 |
| 15 | 开放 | 57.1 | 5.45 | 0.0476 | 6.1 | 0.45 | 0 | 0.00 | 0.0 | 0.00 |
| 16 | 开放 | 123.1 | 6.65 | 0.0540 | 6.1 | 0.46 | 9 | 18.11 | 19.7 | 50.47 |
| 17 | 开放 | 107.7 | 6.64 | 0.0470 | 6.4 | 0.31 | 0 | 0.00 | 0.0 | 0.00 |
| 18 | 封闭 | 116.5 | 6.46 | 0.0513 | 6.2 | 0.15 | 2 | 4.03 | 13.2 | 28.62 |
| 19 | 封闭 | 80.7 | 5.44 | 0.0499 | 5.7 | 0.14 | 1 | 2.01 | 7.0 | 13.26 |
| 20 | 开放 | 72.1 | 5.20 | 0.0429 | 5.3 | 0.05 | 9 | 18.11 | 192.9 | 274.60 |
| 21 | 开放 | 67.0 | 5.22 | 0.0458 | 5.7 | 0.14 | 31 | 62.40 | 216.5 | 360.85 |
| 22 | 开放 | 59.5 | 5.25 | 0.0486 | 4.6 | 0.01 | 8 | 16.10 | 870.7 | 1514.50 |
| 23 | 开放 | 88.9 | 5.16 | 0.0524 | 6.1 | 0.20 | 1 | 2.01 | 5.1 | 12.46 |
| 24 | 开放 | 87.2 | 5.16 | 0.0494 | 6.4 | 0.56 | 13 | 26.17 | 23.3 | 47.00 |
| 25 | 开放 | 35.4 | 5.51 | 0.0442 | 5.9 | 0.54 | 3 | 6.04 | 5.6 | 9.84 |
| 26 | 开放 | 31.7 | 5.79 | 0.0442 | 6.0 | 0.23 | 1 | 2.01 | 4.3 | 5.63 |
| 27 | 开放 | 84.0 | 5.27 | 0.0500 | 6.3 | 0.46 | 19 | 38.24 | 40.9 | 78.30 |
| 28 | 开放 | 74.9 | 5.21 | 0.0486 | 6.1 | 0.12 | 6 | 12.08 | 51.3 | 95.63 |
| 29 | 封闭 | 18.1 | 11.01 | 0.0445 | 9.1 | 0.21 | 1 | 2.01 | 4.7 | 13.67 |
| 30 | 开放 | 109.0 | 5.35 | 0.0502 | 6.6 | 0.22 | 1 | 2.01 | 4.6 | 10.11 |
| 31 | 开放 | 78.3 | 5.27 | 0.0512 | 6.3 | 0.67 | 359 | 722.59 | 536.0 | 1272.48 |
| 32 | 封闭 | 74.0 | 5.39 | 0.0532 | 5.6 | 0.15 | 46 | 92.59 | 316.3 | 906.69 |
| 33 | 开放 | 122.1 | 6.37 | 0.0469 | 5.8 | 0.41 | 0 | 0.00 | 0.0 | 0.00 |
| 34 | 开放 | 138.6 | 6.93 | 0.0460 | 6.1 | 0.74 | 0 | 0.00 | 0.0 | 0.00 |
| 35 | 开放 | 122.4 | 6.49 | 0.0486 | 6.3 | 0.30 | 1 | 2.01 | 3.3 | 7.24 |
| 36 | 开放 | 115.6 | 6.45 | 0.0463 | 6.1 | 0.53 | 0 | 0.00 | 0.0 | 0.00 |
| 37 | 开放 | 118.2 | 6.29 | 0.0463 | 5.9 | 0.12 | 0 | 0.00 | 0.0 | 0.00 |
| 38 | 开放 | 141.4 | 6.79 | 0.0473 | 5.9 | 0.33 | 0 | 0.00 | 0.0 | 0.00 |
| 39 | 开放 | 106.9 | 6.14 | 0.0489 | 6.4 | 0.43 | 35 | 70.45 | 81.8 | 177.05 |
| 41 | 开放 | 91.7 | 5.12 | 0.0465 | 6.4 | 0.50 | 5 | 10.06 | 10.0 | 21.47 |
| 42 | 开放 | 106.1 | 5.17 | 0.0461 | 6.0 | 0.75 | 7 | 14.09 | 9.3 | 20.98 |
| 44 | 开放 | 60.6 | 5.12 | 0.0438 | 6.3 | 0.28 | 11 | 22.14 | 39.0 | 82.14 |
| 45 | 封闭 | 25.2 | 7.67 | 0.0406 | 6.5 | 0.25 | 10 | 20.13 | 40.7 | 75.96 |
| 46 | 开放 | 67.2 | 5.97 | 0.0495 | 6.2 | 0.55 | 15 | 30.19 | 17.4 | 34.99 |
| 47 | 开放 | 75.9 | 5.13 | 0.0559 | 6.2 | 0.09 | 2 | 4.03 | 21.3 | 42.81 |
| 48 | 开放 | 80.4 | 5.09 | 0.0453 | 6.5 | 0.46 | 1 | 2.01 | 2.2 | 4.40 |
| 49 | 开放 | 57.3 | 5.03 | 0.0518 | 6.2 | 0.47 | 5 | 10.06 | 10.6 | 21.30 |
表1:2024年春季SMAST视频拖网调查中完成的47次有效拖网的汇总。 请点击此处下载该表格。
根据视频统计的每次拖网中大西洋鳕鱼数量,从零到359尾不等(平均值 = 13.5;标准差 = 52.40)表1; 图2)。用于收集生物学数据的四次闭网目拖网作业共捕获54尾鳕鱼,体长范围为41至81厘米(平均值 = 58.9厘米:标准差 = 9.74厘米)(图3),体重范围为0.7至7.0公斤(平均值 = 2.43公斤;标准差 = 1.300公斤)(图4)。换算为重量后,鳕鱼的捕获量范围为0.0至722.6公斤(平均值 = 27.06公斤;标准差 = 104.465公斤)(表1分层平均鳕鱼密度(每平方公里)2 为57.9个个体(+4.9个个体)和118.2千克(+9.7千克)。乘以7,920千米后2 调查区域中,鳕鱼的扫海面积丰度和生物量分别为458,889尾(+38,458尾)和936吨(+77吨)。
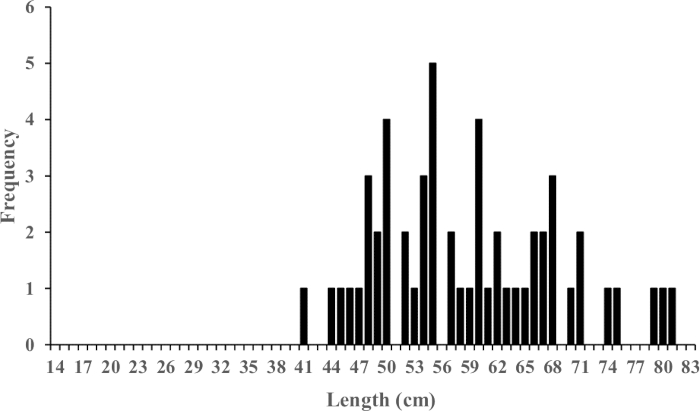
图 3:2024 年春季调查期间封闭网目拖网作业中捕获的大西洋鳕鱼(n = 54)的长度频次分布。 请点击此处查看此图的放大版本。
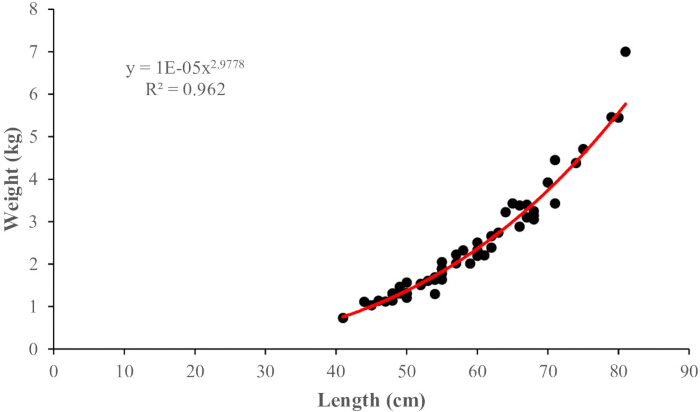
图4:2024年春季调查期间捕获的大西洋鳕鱼(n = 54)的体长-体重关系。 请点击此处查看该图的放大版本。
讨论
光学拖网调查产生的数据产品与传统底拖网调查所获得的数据类似;然而,捕捞相关死亡率显著降低18,19,且捕获数据的空间分辨率更高20。由于光学拖网采集的是连续视频数据,而非离散的点状捕获数据,因此可以推断每次拖网过程中鱼类进入网囊的具体时间。这种独特的方法使得研究人员能够在单次拖网内分析鱼类的分布情况,从而评估拖网时长、相遇频率以及拖网过程中的变异性等因素20,而无需进行配对或并行的实验性拖网作业。
调查设计的考虑因素与传统的底拖网调查基本相同,取决于目标物种的行为以及调查区域的特征。在海洋渔业中,通常采用分层随机设计,即在对多个物种进行采样时,根据纬度和深度对调查区域进行分层26。假设鱼类在每一层内分布均匀23。然而,这一假设常常因鱼类行为(例如繁殖)、季节变化、环境变化、捕捞活动以及层内栖息地的异质性而被违背27,28,29,30。在针对单一物种开展调查时,可通过将调查设计针对该物种的分布和行为特征进行优化,从而验证上述许多假设。
调查船及其设备可根据目标物种和生境进行调整。应根据调查区域选择合适的调查船,确保其尺寸足以在调查期间容纳设备、船员和研究人员。所需同轴电缆的长度取决于调查区域的水深,应大于最大水深的三倍,以适应拖网钢缆的放缆范围。网具的选择应遵循传统拖网调查的相同原则,在条件允许时使用已知捕捞效率的渔具。若以100%的捕捞效率进行保守的种群数量估算,则建议与商业渔民合作,为目标物种和生境设计最有效的网具配置。若在较松软的底质环境中开展调查,可对网具进行改造以抑制或避免沉积物悬浮21,22。在网囊腹部加装挡板可抑制沉积物形成的浑浊云团。延长末端网段并为摄像机配备浮力装置,可将网囊抬升至沉积物云团之上。
在恶劣的操作环境中,电气设备故障较为常见,大多数问题最初表现为信号丢失或视频质量下降。这些问题通常由同轴电缆扭曲或受到过度拉力引起,可通过沿网中心线布线、在摄像机连接处附近提供应力缓解措施,以及在部署和回收过程中保持压力补偿绞车的适当张力来尽量减少。当出现问题时,应系统性地进行故障排查,通过在每个连接点验证电源供应和数据连通性,依次隔离组件,直至确定故障源头。
近几十年来,水下技术取得了显著进步,许多价格合理的现成设备已广泛普及。然而,帧率和快门方式是需要重点考虑的因素,尤其是在使用立体相机时。帧率不足和卷帘快门可能导致运动模糊,使物种识别和测量变得困难甚至无法进行20。在条件允许的情况下,应使用全局快门相机,以尽量减少快速游动物种周围的图像畸变和模糊,从而提升光学数据的处理质量。视频的人工标注耗时较长,是及时产出结果的主要瓶颈。计算机视觉和机器学习图像分析技术的进步在自动化物种检测与计数方面具有巨大潜力,可显著减轻人工负担;然而,这些方法在能够替代人工判读之前,需要大量经过良好标注的训练数据集,并经过严格的验证31。
光学拖网调查方法可提供非侵入性的种群数量估计,这对于濒危物种尤其具有重要意义。例如,在一次西缅因湾的调查中,SMAST视频拖网记录到47尾大西洋鲟(Acipenser oxyrinchus oxyrinchus)安全通过网具。光学数据的一个主要优势在于,视频为捕获过程提供了永久性记录,便于后续分析并提高结果的透明度。在针对鳕鱼的调查过程中,还多次观察到海七鳃鳗(Petromyzon marinus)附着于宿主身上的现象20,32。本文所述方法可广泛适用于多种能被拖网有效捕获的物种,为种群数量估计提供了一种最小侵入性的手段。其设计、操作规程和设备均可根据具体调查需求进行定制。
披露
作者无任何利益冲突需要披露。
致谢
我们感谢海扇贝研究预留项目(资助编号:NA24NMFX454G0013-T1-01)、马萨诸塞州海洋渔业司以及海洋渔业研究所(资助编号:UMASSDEMRKSTKSBYFY26)对本次调查的资助,同时感谢其工作人员提供的宝贵指导。如果没有F/V Justice号渔船的Danny Eilertsen、Ronnie Borjeson、Bob Kohl、Tim Barrett、Mike Matulaitis和Andrew Earle的帮助,视频拖网调查将无法实现。我们还要感谢所有协助本项目的SMAST教职员工和学生,包括Chris Rillahan、Travis Lowery、Craig Lego、Amanda Meli、Caitlyn Riley、Andie Painten和Patricia Perez。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 8" Iceplast 1085 中心孔拖网浮子 | Iceplast | 1085 | 为拖网网口纲提供浮力,以增加网口纲离底高度;同时为 聚乙烯圆筒提供浮力,使其脱离海底 |
| ArcGIS Pro v3.5 | ESRI | N/A | 制图软件 |
| Benthic 4 摄像机外壳 | Group B LLC | CH-B4 | 高清摄像机的水下外壳 |
| Big Fin 测量板 | Big Fin Scientific | DCS5 | 用于封闭式拖网生物采样时的电子测量板 |
| 摄像机电缆 | SubConn | IL4F-L4M 尾缆定制 | 将电力和电信号从摄像机传输至接线盒 |
| 摄像机支架 | Electromechanica | 定制 | 将 Deepsea 和 GoPro 摄像机并排安装在聚乙烯圆筒上 |
| 摄像机电源 | B&K Precision Corp. | 9130 | 将船载电源转换为适合摄像机工作的电压 |
| 同轴光缆 | Seven Valley Specialty Cable | 定制 | 将电力和电信号从接线盒传输至甲板/驾驶室 |
| Deepsea Multi-SeaCam,彩色 Multi SeaCam,钛合金外壳,Seacon BH4 连接器,Pal 视频格式 | DeepSea Power & Light | 740-048-101-0B-02 | 水下实时视频摄像机 |
| Deepsea Multi-SeaCam,LED Multi SeaCam,低照度黑白型, 钛合金外壳,Seacon BH4 连接器,EIA 视频格式 | DeepSea Power & Light | 740-067-001-0B-03 | 内置光源的水下实时视频摄像机 |
| 台式计算机 | 多种厂商 | 定制 | 配备光纤接口的 Windows 操作系统计算机 |
| 数字化仪 | 马萨诸塞大学达特茅斯分校 | N/A | 视频数据采集程序 |
| 金属外壳内的玻璃钢滑轮 | Diversified Marine | 定制 | 安装在网鼓旁,引导同轴电缆越过船舷进入水中 |
| 渔业日志数据记录软件(FLDRS) | 美国国家海洋和大气管理局(NOAA)渔业部门 | 版本 4.1.7 | 用于记录拖网作业的起止时间与位置;以30秒为间隔记录拖网期间的速度、航向和位置 |
| GoPro Hero9 | GoPro | CHDHX-901-MX/CHDHX-901-XX/TH | 高清摄像机 |
| 液压绞车 | Diversified Marine | 定制 | 张力敏感型绞车,用于布放和回收同轴光缆 |
| LED SeaLite 1000,日光白色 LED,泛光型 | DeepSea Power & Light | LSL-1000 | 水下 LED 灯 |
| 灯光电缆 | SubConn | MCIL3M-Ysplit-2xMCILF 定制 | 将电力和电信号从灯光设备传输至接线盒 |
| 灯光电源 | B&K Precision Corp. | XLN30052 | 将船载电源转换为适合灯光设备的电压 |
| Marel M1100 PL2262 便携式海洋秤 | Marel | M1100 PL2262 | 用于封闭式拖网生物采样的便携式秤 |
| Marel M1100e 海洋秤 | Marel | M1100 PL4220 | 用于封闭式拖网生物采样的大型海洋秤 |
| Maruson 真双变换,DSP 技术,机架式与塔式不间断电源 | Maruson UPS Systems | ULT-1.5KRT | 稳定船载电源,确保驾驶室设备持续运行;在断电时提供备用电源 |
| 开源广播软件(OBS) | 版本 32.0.1 | 用于在驾驶室内显示实时视频并录制视频的软件 | |
| 光滑环 | Focal | ESR 1802674 | 向绞车上的旋转电缆传输电力和电信号 |
| 聚乙烯圆筒 | Graystone Industries | EP-PT6530 | 在拖网内提供刚性表面,用于安装摄像机、灯光和接线盒 |
| RBRduet3 T.D | RBR Global | SL3-M22_SEC23-ST21_SP21 | 提供连续的温度和深度数据 |
| Samsung Galaxy Tab Active 2 平板电脑 | Samsung | Galaxy Tab Active 3 SM-T570 | 平板电脑连接至 Marel 秤和 Big Fin 测量板,以自动采集测量数据 |
| Simrad PX MultiSensor MK2 | Kongsberg | 420643, 420642, 419122 | 提供网门间距、网翼展开宽度、网口纲高度及温度数据 |
| Simrad SR15 传感器接收器 | Kongsberg | 418973 | 接收水听器信号 |
| 立体摄像机外壳 | Sexton Co. | 定制 | 高清立体视频摄像机的水下外壳 |
| 立体摄像机 | Lucid Vision Labs | TRI089S-MC | 高清立体视频摄像机 |
| Tator | CVision AI, Inc | N/A | 视频标注软件 |
| 船体安装式拖网水听器 | Kongsberg | HYD-20524 | 记录来自 Simrad 传感器的声学信号 |
| 带 50.8 mm 网衬的拖网延伸段 | Reidar's Manufacturing, Inc. | 定制 | 延长拖网,使沉积物得以沉降,从而获得更清晰的视频 |
| TV80 处理器 | Kongsberg | PI5-201001-INC | 用于显示和采集 Simrad PX 多传感器数据的计算机 |
| TV80 软件 | Kongsberg | 321028 | 用于显示 Simrad PX 多传感器采集的数据的软件 |
| 双拖缆拖网,网目尺寸 120 mm,线径 3 mm,配 27 m 滚轮扫底索 | Reidar's Manufacturing, Inc. | 定制 | 用于布放摄像机和灯光的拖网 |
| 水下接线盒 | 马萨诸塞大学达特茅斯分校 | N/A | 将摄像机和灯光的电力与电信号连接至混合电缆 |
| USB GNSS GPS 接收器 | USGlobalSat | USB GNSS GPS 接收器 | 用于 ArcGIS Pro 和 FLDRS 的全球定位系统设备 |
| 驾驶室连接段 | Electromechanica | 定制 | 一段同轴光缆,一端可插入光滑环,另一端连接灯光电源和计算机 |
参考文献
- Kurlansky, M. Cod: A biography of the fish that changed the world. , Penguin Books. (2000).
- Assessment of Gulf of Maine Atlantic cod (Gadus morhua). , Northeast Fisheries Science Center. (2024).
- Fisheries of the northeastern United States; northeast multispecies fishery; 2019 and 2020 sector operations plans and allocation of northeast multispecies annual catch entitlements. Fed Regist. 84 (103), Federal Register. (2019).
- Rothschild, B. J., Chen, C., Wilson, J. Discards and the groundfish fishery: An economic and management challenge. Mar Policy. 40, 1-5 (2013).
- Murphy, J., et al. Groundfish catch limits and utilization in the Gulf of Maine. NOAA Tech. Memo. NMFS-NE-239. , (2015).
- Abel, D. New England fishermen hit hard by drastic cod cuts. , Boston Globe. https://www.bostonglobe.com (2014).
- Goodnough, A. New England fishermen feel pinched by tightened catch rules. , N. Y. Times. https://www.nytimes.com/2011/02/25/us/25cod.html (2011).
- Abel, D. Cod collapse spurs anger and worry in New England. , Boston Globe. https://www.bostonglobe.com (2014).
- Bell, R. Fishery managers slash cod quotas. , Gloucester Daily Times. https://www.gloucestertimes.com (2014).
- Castañón, R. New England cod stocks still struggling. , Natl Fisherman. https://www.nationalfisherman.com (2017).
- Grabowski, J. H., et al. Fishery-independent surveys and the challenges of estimating abundance for structurally complex habitats. ICES J. Mar. Sci. 77 (2), 573-588 (2020).
- Butterworth, D. S., et al. Bias in fishery stock assessments due to incorrect selectivity assumptions. Fish Res. 158, 35-48 (2014).
- Dean, M. J., Hoffman, W. S., Armstrong, M. P. Changes in trawl survey catchability of Gulf of Maine cod. ICES J Mar Sci. 77 (2), 589-602 (2020).
- Kerr, L. A., Cadrin, S. X., Kovach, A. I. Consequences of a climate-driven shift in stock structure on the Gulf of Maine Atlantic cod fishery. ICES J Mar Sci. 71 (9), 2418-2431 (2014).
- Richardson, D. E. Spatial distribution and aggregation of Atlantic cod (Gadus morhua) in the Gulf of Maine. Can J Fish Aquat Sci. 71 (8), 1247-1259 (2014).
- DeCelles, G. R., Martins, D., Stokesbury, K. D. E. The SMAST video trawl survey: A non-lethal sampling method for groundfish. ICES J Mar Sci. 74 (8), 2223-2234 (2017).
- Stokesbury, K. D. E., Rillahan, C. B., Baker, J., Matulaitis, M. Development of an optical trawl survey for groundfish in the Gulf of Maine. Fish Res. 204, 209-220 (2018).
- DeAlteris, J. T., Reifsteck, D. M. Escapement and survival of fish from the codend of a demersal trawl. ICES Mar Sci Symp. 196, 128-131 (1993).
- Soldal, A. V., Isaksen, B., Marteinsson, J. E., Engås, A. Scale damage and survival of cod and haddock escaping from a demersal trawl. ICES Mar Sci Symp. , (1991).
- Calabrese, N. M. Look but don’t touch: Minimally invasive trawl survey technology. [Ph.D. Dissertation]. , University of Massachusetts Dartmouth. (2025).
- Tenningen, M., Rosen, S., Westergerling, E. H. T., Handegard, N. O. How to obtain clear images from in-trawl cameras near the seabed? A case study from the Barents Sea demersal fishing grounds. Fish. Res. 268, 106856(2023).
- Sokolova, M., O’Neill, F. G., Savina, E., Krag, L. A. Test and development of a sediment-suppressing system for catch monitoring in demersal trawls. Fish. Res. 251, 106323(2022).
- Krebs, C. J. Ecological methodology. , Harper and Row. New York. (1989).
- Wardle, C. S. Fish behavior and fishing gear. Behaviour of Teleost Fishes. Pitcher, T. J. , 2nd ed, Chapman and Hall. (1993).
- Nguyen, V. Y., Bayse, S. M., Einarsson, H. A., Ingólfsson, ÓA. Inferring fish behaviour at the trawl mouth from Escape Location. PeerJ. 11, e14746(2023).
- Grosslein, M. D., Azarovitz, T. R., Sissenwine, M. P. Design and conduct of bottom trawl surveys for demersal fish populations on the northeast continental shelf. J. Fish. Res. Board Can. 26, 123-132 (1969).
- Blanchard, J. L., Maxwell, D. L., Jennings, S. Power of monitoring surveys to detect abundance trends in depleted fish populations: The effects of density-dependent habitat use, patchiness, and climate change. ICES J Mar Sci. 65, 111-120 (2008).
- Vanderwal, J., Shoo, L. P., Williams, S. E. New approaches to understanding climate change impacts on species distributions. Ecography. 36, 001-013 (2013).
- Wang, Y., Chen, X., Li, G. Environmental influences on fish community structure in coastal systems. Fish Oceanogr. 27, 1-14 (2018).
- Maunder, M. N., Piner, K. R. Contemporary fisheries stock assessment: Many issues still remain. ICES J Mar Sci. 72, 7-18 (2015).
- Wilson, K. C., Lurbur, M., Yochum, N. Automated fish detection in videos to support commercial fishing sustainability and innovation in the Alaska walleye pollock (Gadus chalcogrammus) trawl fishery. ICES J Mar Sci. 82 (9), fsaf168(2025).
- Calabrese, N. M., Merhoff, S. L., Norton, H. L., Stokesbury, K. D. E. In situ observations of juvenile sea lampreys (Petromyzon marinus) in the Gulf of Maine from a noninvasive trawl survey. Mar Coast Fish. 17 (5), vtaf028(2025).
重印与许可
