本方案介绍了一种由树莓派(Raspberry Pi)控制的、可自行组装的低成本三维(3D)打印延时成像平台,专为在标准培养箱内使用而设计。该平台采用可编程发光二极管(LED)照明,实现明场或斜射成像,并运行开源Python软件以实现自动化的延时成像工作流程。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
方法文章
一种用于细胞培养箱内活细胞延时成像的自制及3D打印成像平台
* These authors contributed equally
本文内容
摘要
摘要
集成式培养箱内显微系统和一体化延时培养成像培养箱通常价格昂贵且为专有系统,这限制了其可及性和定制化能力。虽然存在开源替代方案,但往往在成像性能、照明控制或适应性方面存在权衡。本文介绍了一种可自行组装、低成本、采用三维(3D)打印技术制造的延时成像平台,专为在标准细胞培养箱内部使用而设计。该设备采用基于树莓派(Raspberry Pi)的控制器,配备步进电机驱动装置以及可编程发光二极管(LED)背光源,支持明场和斜射照明两种模式。该系统可通过开源Python软件实现多孔板的自动成像、定时延时图像采集以及实时预览功能。性能验证结果表明,该设备可在培养箱环境下稳定运行,可靠地对培养细胞和早期胚胎进行长期成像。使用美国空军(USAF)1951分辨率测试板进行光学分辨率测试,确认其最小可分辨特征尺寸约为1.55 µm。运动性能评估显示系统漂移小、重复性高,定位精度与指令位移高度一致。该系统兼容多种培养板格式,并可根据特殊培养需求进行适配。总体而言,该平台为实验室环境下的长期活细胞和胚胎成像提供了一种经济高效、可重复且可定制的解决方案。
引言
活细胞成像技术广泛应用于生物学研究,以观察动态的细胞过程,包括细胞增殖1,2、分化3、迁移4,以及体外受精(IVF)实验室中用于胚胎质量评估的早期胚胎发育过程5,6。目前的主流解决方案主要包括基于培养室的显微镜系统7和集成式延时培养箱8。尽管这些平台能够在受控的环境条件下实现长时间的延时成像,但其成本高昂且大多为闭源系统9。这些局限性降低了小型实验室的可及性,并限制了在定制化实验流程或特定研究场景中的灵活性10,11。
近年来,已推出许多定制的成像系统12,13,14. Merces 等. 报道了一种利用3D打印机的机械框架构建的经济型显微镜,并可在培养箱内运行7 展示了一种灵活且易于操作的方法。Badon 等人 开发的 Incabascope15,一种紧凑型定制显微镜,成本低廉且操作简便,同时具备优异的成像性能。Zehrer 等. 描述了一种开源的自动荧光显微镜16 通过整合高分辨率荧光成像,进一步增强了成像能力。此外,还提出了其他基于培养箱的系统。EmSight 由 Kim 等.,应用傅里叶叠层显微技术以实现多角度观测17,以及 Ly 等人开发的 Picroscope 实现对多个样本的纵向成像18尽管这些系统针对基于培养箱的成像不同方面进行了优化,但每种设计通常仅适用于特定应用或培养板格式,因而仍存在实现更广泛兼容性和大规模成像的改进空间。部分设计成本较高,而另一些系统并非完全开源,这可能限制其复制与修改的可及性。
本文介绍了一种在培养箱内使用的成像系统,该系统由3D打印部件、定制设计的印刷电路板(PCB)以及常见标准组件构成。该系统可通过简单步骤完成组装,并通过可更换的板架支持6、12、24和96孔板的全面覆盖。此外,系统还可适配特殊培养格式,包括12孔胚胎培养皿。系统集成了可编程背光照明,提供巧妙且高效的照明解决方案,以及低成本高清摄像头,确保出色的成像性能。该组合可为长期活细胞成像提供稳定的照明和可靠的图像质量。
访问受限。请登录或开始试用以查看此内容。
方案
肿瘤细胞系和动物胚胎来自国家卫生健康委员会生物节律重点实验室(四川大学),并依照当地机构审查委员会和伦理委员会批准的方案以及相关国家法规进行操作。在缺乏充分实验验证的情况下,本方法不得直接应用于临床实践或用于人类胚胎培养。
注意:硬件(PCB 设计文件和 3D 模型/STL 文件)采用 CERN 开放硬件许可证第 2 版——强互惠型(CERN-OHL-S-2.0)发布,软件(控制器桌面图形用户界面和树莓派后端)采用 MIT 许可证发布。所有设计文件和源代码均可通过项目的 GitHub 仓库公开获取。
1. 3D 打印
- 下载并打印下列3D文件清单中的文件 材料表,可在补充文件的压缩文件夹中获取(补充文件 1或在 GitHub 仓库的 STL 目录中(https://github.com/michael513823-sys/OpenLapse)。
- 使用常见的3D打印机(工作体积为250 mm × 250 mm × 250 mm)制造大部分部件,但外壳和中框(最宽处可达312 mm)需要使用大幅面打印机进行一体打印。
- 如果部件必须分段打印,则切勿在切割面上添加对齐销。建议使用同一台3D打印机打印所有组件,最好使用经过XYZ校准的设备,以减少配合公差问题。
- 打印时,在切片软件中启用支撑并将其设置为 仅在构建板上提供支撑 以避免遮挡安装孔。使用0.2 mm的层高和50%的填充率,或根据经验进行调整。
- 使用标准的桌面式或商用3D打印机制造部件。
注意:所提供的设计文件为 STL 格式,可使用常见的切片软件进行处理。建议选用聚乳酸(PLA)作为打印材料,因其通常适用于实验室环境;在适用情况下,优先选择经验证具有低细胞毒性的材料。补充材料中提供了可选的预配置切片文件,供参考使用,并可根据不同打印机需求进行调整。 - 打印完成后,小心移除支撑结构,并打磨支撑面至光滑。对于切割部件,使用氰基丙烯酸酯胶粘剂粘合切割面,至少固化6小时后,再进行后续组装。
2. Z轴与成像模块的组装(图1)
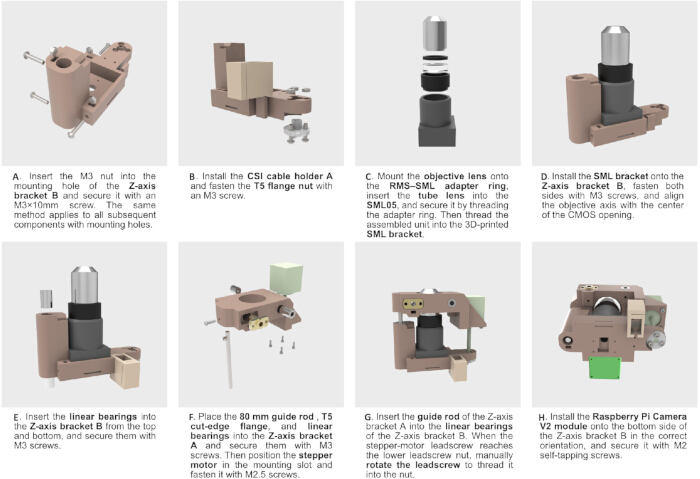
图1:Z轴聚焦机构与成像模块的组装。 Z轴聚焦系统与成像模块组装过程的分步示意图。(A) 准备带有嵌入式螺母的Z轴支架,用于安装组件。(B) 安装辅助部件,包括CSI线缆固定座和法兰螺母。(C) 组装光学模块,包括物镜、管镜和适配器,随后将其集成至支撑支架中。(D) 将光学模块安装到Z轴支架上,并使光轴与CMOS传感器开孔对齐。(E) 将直线轴承安装到Z轴支架中。(F) 集成导杆、法兰部件、直线轴承和步进电机,构成运动系统。(G) 通过导杆连接Z轴支架,并将丝杠与螺母啮合。(H) 将CMOS成像模块(Raspberry Pi Camera V2)安装到系统上。请点击此处查看该图的放大版本。
- 准备材料表中列出的标准组件。
注意:螺丝已按冗余配置提供,其余物品可根据需要少量多购。 - 安装固定螺丝(图1A)。将M3螺母插入Z轴支架B的螺母槽中,然后将10–15 mm的M3螺丝旋入到位。此阶段无需完全拧紧螺丝——最终拧紧应在后续组装过程中进行,以避免影响直线轴承和光学元件的安装。
注意:类似紧固结构在其他多个组件中也会出现,后续说明中不再重复。 - 将CSI线缆固定座A插入Z轴支架B的T型槽中(图1B、E)。将T5丝杠螺母放入其安装凹槽中,然后用M3螺丝和螺母将其固定。
注意:大多数T5丝杠螺母由PTFE制成,切勿过度拧紧,以免发生变形。 - 安装光学组件(图1C)。将10×物镜旋入RMS转SML转接环的内RMS螺纹中。将50 mm管镜放入SML05管镜固定座中,然后将转接环旋入SML05以固定管镜。
- 如果此时管镜无法牢固固定,可先使用SMLRR卡环固定镜片,再旋入RMS转SML转接环。最后将SML05旋入SML支架,完成光学组件的组装。
- 将光学组件安装到Z轴支架B上(图1D)。请注意,SML支架不具有中心对称性,需确保其方向正确,使镜片开口与CMOS开口同心。
- 拧紧两侧的M3螺丝以固定光学组件。随后,将两个5 mm直线轴承安装到位(图1E)。
- 安装Z轴支架A(图1F)。将80 mm导杆插入Z轴支架A的左下孔中,并用M3螺丝和螺母固定。插入T5带法兰切口丝杠螺母,并使用M2自攻螺丝将其紧固。
- 插入两个直线轴承并将其固定。将50 mm丝杠步进电机放入其安装座中,并用M2.5螺丝固定。
- 组装已完成的Z轴支架A和Z轴支架B部分(图1G)。
- 首先,将Z轴支架A的导杆插入Z轴支架B的直线轴承中。用手轻轻旋转A部分的丝杠,使其旋入B部分的丝杠螺母中。
- 若旋转丝杠时遇到明显阻力,可略微松开B部分用于固定直线轴承的M3螺丝;但切勿过度松动,以免轴承脱落。
- 从树莓派V2相机模块上拆下镜头组件,仅保留CMOS传感器。将CMOS传感器及其PCB板安装到Z轴支架B底部,并使用M2自攻螺丝固定。
- 将相机FPC线缆连接至模块的PCB板,然后小心地将线缆穿过CSI线缆固定座A的槽口,以固定线缆位置。
3. 中框运动平台的组装(图2)
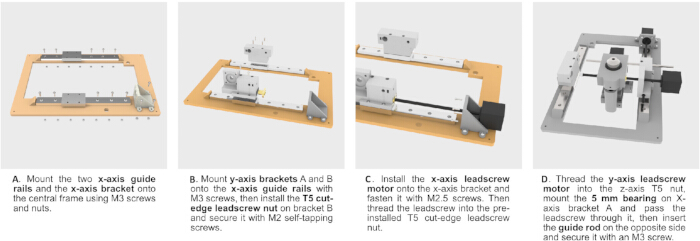
图2:中框与XY运动机构的组装。 中框及XY平移运动系统的逐步组装示意图。(A) 将X轴导轨和安装支架安装到中央机架上。(B) 将Y轴支架装配到X轴导轨上,并集成丝杠螺母。(C) 安装X轴步进电机并与丝杠联轴。(D) 集成Y轴丝杠、电机、导杆和轴承组件,完成运动系统。 请点击此处查看此图的放大版本。
- 安装 X 轴直线导轨和 X 轴支架(图 2A)。将两条 X 轴直线导轨 放置在 中框架 上,并插入 M3 螺钉将其固定。
- 安装过程中,请勿将滑块从导轨上拆下,否则可能难以重新安装或造成损坏。接下来,将 X 轴支架 安装到 中框架 上,并用 M3 螺钉紧固。
- 安装 Y 轴支架(图 2B)。将 Y 轴支架 A 和 Y 轴支架 B 安装到 X 轴滑块上,对准安装孔,并用 M3 螺钉固定。
- 将 T5 剖分法兰型丝杠螺母插入 Y 轴支架 B 的安装凹槽中,并用 M2 自攻螺钉紧固。
- 将 X 轴步进电机的丝杠穿过 X 轴支架 的中心开口,旋入已安装的 T5 剖分法兰型丝杠螺母中约 20 mm。使用 M2.5 螺钉将电机安装到 X 轴支架 上(图 2C)。检查丝杠是否能平稳旋转。
- 若感觉阻力过大,可略微松开固定 T5 丝杠螺母的自攻螺钉以及 X 轴支架 的安装螺钉,待对准后涂胶将螺母固定到位。
- 将 Z 轴和成像组件安装到 Y 轴支架 上(图 2D)。将内径为 5 mm 的球轴承装入 Y 轴支架 A 的轴承座中,并用 M3 螺钉固定。
- 将 Y 轴步进电机的丝杠穿过成像组件上 Z 轴支架 A 的丝杠螺母,然后插入轴承的内孔中。
- 将 5 mm 导轨杆穿过 Z 轴支架 A 的直线轴承,连接两个 Y 轴支架,并用 M3 螺钉固定两端。旋转 Y 轴丝杠,检查运动是否顺畅。
4. 背光板与外壳的组装(图3)
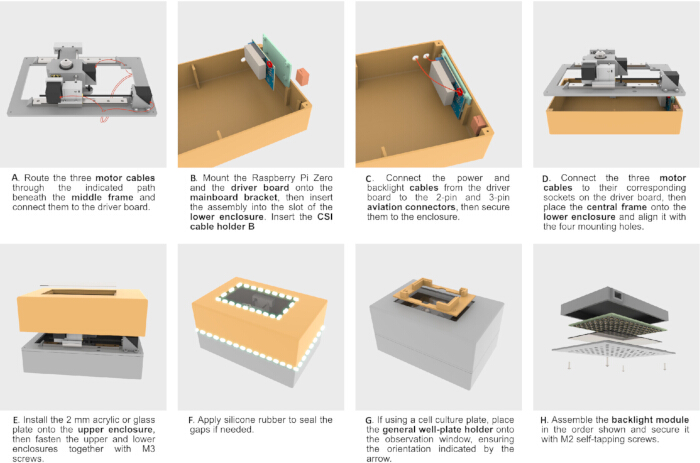
图3:外壳与背光模块的组装。 外壳及集成背光系统的逐步组装示意图。(A) 电机线缆在中框下方的布线及其与驱动板的连接。(B) 将控制组件(包括树莓派Zero和驱动板)安装至下外壳中。(C) 将电源和背光连接线与外部接头集成。(D) 将中框放置并校准到下外壳上,完成电气连接。(E) 安装透明板,并将上、下外壳组装在一起。(F) 密封外壳以增强环境隔离性能。(G) 将孔板支架放置于观察窗口上。(H) 背光模块的组装及其与外壳的集成。请点击此处查看该图的放大版本。
- 按照图3A所示方式布线。将X轴和Y轴步进电机电缆从中框前部的线缆开口向下穿入,而Z轴电机电缆则应从后部线缆开口向下穿入。
- 将每个电机移动到距离其对应开口最远的位置,以确定所需的最大电缆长度。确认电缆长度合适后,使用热熔胶将电缆固定到位。
- 将组装好的Raspberry Pi Zero 2 W和控制板安装到主板支架上,并用M3螺钉和螺母固定。将主板支架插入外壳下部对应的插槽中(图3B)。
- 连接背光和电源电缆(图3C)。剪断XH 3针电缆,将XH端插入控制板上的背光控制连接器;将另一端连接至3针航空插头的母端,并将其安装在外壳上,然后将另一自由端连接至3针航空插头的公端,并将其XH端插入 照明阵列板上的插座。
- 根据控制板上丝印标明的极性,将控制板电源端子的电源引线连接至2针航空插头的母端,并使用能够提供至少5 A稳定电流的12 V直流电源。
- 将步进电机电缆连接至控制板上的相应端口。确保所有连接牢固后,将中框放置在外壳下部上,并与M3安装孔对齐(图3D)。
- 将2 mm高透光亚克力板切割为116 × 194 mm尺寸,并使用硅橡胶将其粘接到外壳上部的观察窗上(图3E)。注意:玻璃板可提供更佳的成像性能,但更难切割。将外壳上部安装到中框上,若需提高密封性,可在接缝处涂抹硅橡胶(图3F)。使用细胞培养板时,将通用孔板支架放置在观察窗上方(图3G)。
- 组装背光阵列(图3H)。将照明阵列板放入3D打印的灯壳A中,插入1 mm亚克力或玻璃漫射板,然后盖上灯壳B,并使用M2自攻螺钉固定组件。
5. 电子元件与线路连接(图4)
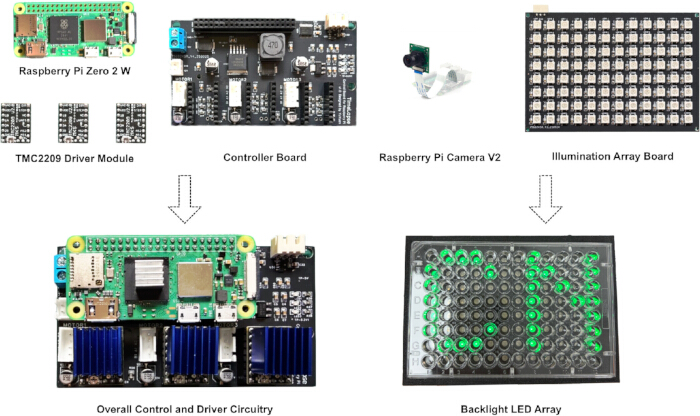
图4:主要电子元件及系统集成。 本图展示了系统中使用的关键电子元件及其组装后的配置。上排显示了各个独立组件,包括树莓派Zero 2 W、TMC2209驱动模块、控制器板、树莓派Camera V2以及照明阵列板。下排展示了组装完成的控制与驱动电路,其中树莓派已与控制器板和电机驱动器集成,并配置了背光LED阵列以实现多孔板的照明。 请点击此处查看该图的放大版本。
注意: 图4 展示了本项目中使用的关键电子元件,其余物品可在材料表中找到。控制器板和照明阵列板并非批量生产,其PCB设计文件已公开发布在GitHub仓库或补充文件(补充文件1)的“PCB”目录下。该仓库包含电路原理图、Gerber制造文件以及物料清单(BOM)。用户可下载这些文件并提交给PCB制造商进行定制加工。元件可通过手工焊接,也可使用SMT贴片加工服务直接获得完全组装好的电路板。
- 购买树莓派 Zero 2 W 时,请务必选择不带预焊接排针的版本,因为2×20 针公头排针的短边必须从树莓派 Zero 焊盘的底部插入并焊接固定——这是一种非标准的安装方向。
- 焊接完成后,将主板插入控制器板,然后将TMC2209 驱动模块安装到三个电机驱动插座中。
- 在组装其余部件之前进行功能测试。此步骤需要使用CSI FFC 排线将摄像头模块连接至树莓派 Zero(该排线仅可在系统断电时插入或拔出)。然后将每个步进电机连接到TMC2209 驱动模块旁边的 4 针连接器上。
6. 软件安装与配置(图5)
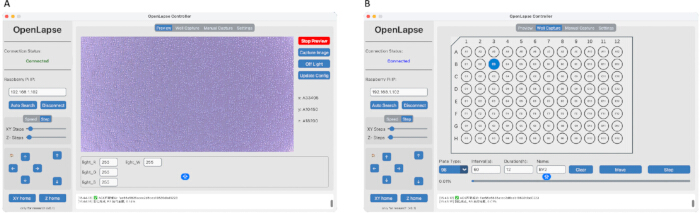
图5:控制软件的用户界面。 用于系统控制、图像采集和自动微孔板扫描的图形用户界面概览。(A)预览界面,显示实时图像采集,并提供照明设置、图像捕获和载物台手动移动的控制功能。(B)采集任务界面,展示用于自动扫描的多孔板布局,包括孔位选择、采集参数和任务执行控制。请点击此处查看该图的放大版本。
- 系统设置:使用树莓派成像工具(Raspberry Pi Imager)安装树莓派操作系统(Raspberry Pi OS)。选择目标设备为 Raspberry Pi Zero 2 W,并选用无桌面环境的 32 位系统以降低性能开销。使用 microSD 卡(最小 8 GB;建议 32 GB 或更大容量)。
- 网络配置:在成像工具设置中启用 SSH,设置用户名和密码,并配置 Wi-Fi 连接。烧录完成后,将 microSD 卡插入树莓派并通电启动。
- 树莓派端软件安装与配置:按照 GitHub 仓库中 Raspi 目录下的说明,克隆项目并在树莓派上安装嵌入式软件。根据说明完成必要的配置步骤,包括依赖项安装和系统设置。
- PC 端软件安装与配置:按照同一仓库中 Controller 目录下的说明,在 PC 或 Mac 上安装并配置控制软件。确保所有必需的依赖项均已安装,且软件环境已正确配置。
- 连接与验证:在 PC 或 Mac 上启动控制器图形用户界面(Controller GUI)。使用 自动搜索 功能查找树莓派并建立连接。通过测试载物台移动并确认实时相机预览,验证通信是否成功。
- 操作:在控制软件中配置采集参数,包括板类型、选定孔位、捕获间隔和任务名称。系统最多支持 96 个孔位,并自动执行最小间隔限制。
- 附加资源:更多详细说明、配置文件及故障排除指南可在 GitHub 仓库中获取。
访问受限。请登录或开始试用以查看此内容。
结果
分辨率测试
为评估成像模块的光学分辨率,使用10×物镜在明场照明下对USAF 1951分辨率测试板进行成像。原始图像的分辨率为3840 × 2160像素。如图6A所示,放大后的中心区域中线条对图案清晰可辨。通过目视判断,可分辨的最小特征为USAF 1951测试板的第8组第3个元素,该处线条对仍可区分,但对比度有所降低。更细的结构(例如第8组第4个元素)则无法分辨。根据标准USAF 1951图表,这对应于322.5线对/毫米的空间频率,相当于约1.55 µm的线宽。
图6B 显示了在明场下成像的BV2细胞,角落区域和中心区域以相同分辨率展示。中心区域成像清晰,而视野边缘则出现轻微失焦和亮度降低的现象。
运动精度与稳定性评估
采用 USAF 1951 分辨率测试板作为稳定性和精度测量的参考图案。在10倍物镜和3840 × 2160...
访问受限。请登录或开始试用以查看此内容。
讨论
该DIY平台(图10)集成了紧凑型光学结构、可编程照明系统和开源控制软件,为在标准培养箱内进行长期成像提供了便捷的解决方案。与商用延时培养箱和集成成像系统7,8相比,该3D打印平台在保持培养细胞和早期胚胎常规观察所需分辨率的同时,显著降低了成本。该系统无需额外的光学或机械组件,即可支持明场和斜射照明,体现了可编程LED背光的实际优势,用户可根据不同样本类型和成像条件调节对比度。
观察到若干局限性。在分辨率测试实验中,视野边缘出现了轻微的离焦和亮度下降现象。这些效应可能是由于组装过程中存在微小的未对准,或光学平面与物镜或传感器未完全平行所致。增加校准步骤或使用更高精度加工的光学安装支架可能缓解此问题。此外,使用低成本消色差物镜也限制了成像的清晰度和色差控制能力。在预算允许的情况下,采用更高等级的物镜可提升图像质量。
当前的光学配置不支持荧光成像
访问受限。请登录或开始试用以查看此内容。
披露
作者对本文所述产品无任何经济利益,亦无其他事项需要披露。
致谢
本工作得到了国家卫生健康委员会时间生物学重点实验室(四川大学)开放基金(NHCC-2023-02)、四川省医学科研项目(S22014)、成都市医学科研项目(2024112)、成都市科技项目(2024-YF05-00877-SN)、四川省妇幼健康协会科研项目(2024FX01)以及成都中医药大学杏林学者学科人才科研提升计划项目(ZYTS2024012)的资助。作者谨向国家卫生健康委员会时间生物学重点实验室提供的关键支持,以及Bangzhu Chen在项目全程中给予的宝贵协助,致以诚挚的感谢。图示摘要使用BioRender软件绘制。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 10× LWD Infinity 物镜 | 标准部件 | https://item.taobao.com/item.htm?id=750667327346 | 无限远校正长工作距离物镜,10× |
| 2 × 20 针公头排针 | 标准部件 | – | 2.54 mm 间距 GPIO 排针;数量:1 |
| 5 mm 内径球轴承 | 标准部件 | – | φ5 × 10 × 5 mm 球轴承;数量:1 |
| 航空插头 | 标准部件 | – | 2 针和 3 针航空插头;数量:2 |
| 摄像头模块(IMX219) | Raspberry Pi | IMX219 | Raspberry Pi Camera V2;数量:1 |
| CSI 排线固定座 A | 定制部件 | Custom | 3D 打印组件:3D-Print - csi_cable_holder_A.STL |
| CSI 排线固定座 B | 定制部件 | Custom | 3D 打印组件:3D-Print - csi_cable_holder_B.STL |
| 漫射亚克力板 | 标准部件 | – | 72 × 107 mm,厚度 1 mm;数量:1 |
| 外壳下部 | 定制部件 | Custom | 3D 打印组件:3D-Print - enclosure_lower.STL |
| 外壳上部 | 定制部件 | Custom | 3D 打印组件:3D-Print - enclosure_upper.STL |
| 通用孔板支架 | 定制部件 | Custom | 3D 打印组件:3D-Print - general_well-plate_holder.STL |
| 高透光亚克力板 | 标准部件 | – | 116 × 194 mm,厚度 2 mm;数量:1 |
| 光源外壳 A | 定制部件 | Custom | 3D 打印组件:3D-Print - light_shell_A.STL |
| 光源外壳 B | 定制部件 | Custom | 3D 打印组件:3D-Print - light_shell_B.STL |
| 直线轴承 LM5UU | 标准部件 | LM5UU | φ5 × 10 × 15 mm 直线轴承;数量:4 |
| M2 沉头自攻螺钉 | 标准部件 | – | M2 × 8 mm;数量:4 |
| M2 圆头自攻螺钉 | 标准部件 | – | M2 × 10 mm;数量:8 |
| M2.5 内六角螺钉(10 mm) | 标准部件 | – | M2.5 × 10 mm;数量:12 |
| M2.5 内六角螺钉(8 mm) | 标准部件 | – | M2.5 × 8 mm;数量:12 |
| M3 圆头螺钉 | 标准部件 | – | M3 × 20 mm;数量:4 |
| M3 圆头螺钉 + M3 螺母套装(10 mm) | 标准部件 | – | M3 × 10 mm 螺钉 + M3 螺母;数量:20 套 |
| M3 圆头螺钉 + M3 螺母套装(12 mm) | 标准部件 | – | M3 × 12 mm 螺钉 + M3 螺母;数量:20 套 |
| M3 圆头螺钉 + M3 螺母套装(15 mm) | 标准部件 | – | M3 × 15 mm 螺钉 + M3 螺母;数量:20 套 |
| 主板支架 | 定制部件 | Custom | 3D 打印组件:3D-Print - mainboard_bracket.STL |
| microSD 卡 | 标准部件 | – | 最小 8 GB;推荐 32 GB 或更大容量 |
| 中框 | 定制部件 | Custom | 3D 打印组件:3D-Print - middle_frame.STL |
| OpenLapse 控制板 | 定制部件 | Custom | PCB 文件见补充材料 |
| OpenLapse 照明阵列板 | 定制部件 | Custom | PCB 文件见补充材料 |
| Raspberry Pi 摄像头 FPC 排线 | 标准部件 | https://item.taobao.com/item.htm?id=774536454547 | 22 针转 15 针,40 mm CSI 排线 |
| Raspberry Pi Zero 2 W | Raspberry Pi | – | 主控计算机;数量:1 |
| RMS 转 SML 转接环 | 标准部件 | https://item.taobao.com/item.htm?id=711654577589 | RMS 转 SML 转换环 |
| SML 支架 | 定制部件 | Custom | 3D 打印组件:3D-Print - SML_bracket.STL |
| SML05 管筒支架 | 标准部件 | SML05 (https://detail.tmall.com/item.htm?id=613460973426) | 光学支架 |
| SMLRR 锁紧环 | 标准部件 | SMLRR (https://detail.tmall.com/item.htm?id=613460973426) | 锁紧环 |
| T5 带法兰切口丝杆螺母(2 mm 导程) | 标准部件 | – | T5 × 2 mm 导程丝杆螺母;数量:2 |
| T5 丝杆螺母(2 mm 导程) | 标准部件 | – | T5 × 2 mm 导程丝杆螺母;数量:1 |
| TMC2209 驱动模块 | MKS | TMC2209 (https://item.taobao.com/item.htm?id=782341270726) | 步进电机驱动器 |
| 管镜 | 标准部件 | https://item.taobao.com/item.htm?id=590466758183 | φ25.4 mm,焦距 50 mm |
| X 轴支架 | 定制部件 | Custom | 3D 打印组件:3D-Print - x-axis_bracket.STL |
| X 轴丝杆步进电机 | 标准部件 | https://item.taobao.com/item.htm?id=922508067421 | 28 系列电机,配 T5 × 200 mm 丝杆,导程 2 mm |
| 带滑块的 X 轴直线导轨 | 标准部件 | https://item.taobao.com/item.htm?id=837345295063 | MGW9-200 mm 导轨配 MGW9H 滑块 |
| XH 2.54 mm 3 针线缆 | 标准部件 | – | 公对公连接线,400 mm;数量:1 |
| Y 轴支架 A | 定制部件 | Custom | 3D 打印组件:3D-Print - y-axis_bracket_A.STL |
| Y 轴支架 B | 定制部件 | Custom | 3D 打印组件:3D-Print - y-axis_bracket_B.STL |
| Y 轴导杆 | 标准部件 | – | φ5 × 170 mm 精密轴;数量:1 |
| Y 轴丝杆步进电机 | 标准部件 | https://item.taobao.com/item.htm?id=788375595753 | 28 系列电机,配 T5 × 150 mm 丝杆,导程 2 mm |
| Z 轴支架 A | 定制部件 | Custom | 3D 打印组件:3D-Print - z-axis_bracket_A.STL |
| Z 轴支架 B | 定制部件 | Custom | 3D 打印组件:3D-Print - z-axis_bracket_B.STL |
| Z 轴导杆 | 标准部件 | – | φ5 × 80 mm 精密轴;数量:1 |
| Z 轴丝杆步进电机 | 标准部件 | https://item.taobao.com/item.htm?id=922508067421 | 28 系列电机,配 T5 × 50 mm 丝杆,导程 2 mm |
参考文献
- Kesavan, S. V., et al. High-throughput monitoring of major cell functions by means of lensfree video microscopy. Sci Rep. 4 (1), 5942 (2014).
- Massoner, P., et al. Novel mechanism of IGF-binding protein-3 action on prostate cancer cells: inhibition of proliferation, adhesion, and motility. Endocr Relat Cancer. 16 (3), 795-808 (2009).
- Matsui, T., et al. Neural stem cells directly differentiated from partially reprogrammed fibroblasts rapidly acquire gliogenic competency. Stem Cells. 30 (6), 1109-1119 (2012).
- Angelini, T. E., et al. Glass-like dynamics of collective cell migration. Proc Natl Acad Sci U S A. 108 (12), 4714-4719 (2011).
- Illingworth, P. J., et al. Deep learning versus manual morphology-based embryo selection in IVF: a randomized, double-blind noninferiority trial. Nat Med. 30 (11), 3114-3120 (2024).
- Chen, K., et al. Deep manifold learning reveals hidden developmental dynamics of a human embryo model. Sci Adv. 11 (32), eadr8901 (2025).
- Merces, G. O., et al. The Incubot: a 3D printer-based microscope for long-term live cell imaging within a tissue culture incubator. HardwareX. 9, e00189 (2021).
- Toulany, N., et al. Uncovering developmental time and tempo using deep learning. Nat Methods. 20 (12), 2000-2010 (2023).
- Tran, D., Cooke, S., Illingworth, P. J., Gardner, D. K. Deep learning as a predictive tool for fetal heart pregnancy following time-lapse incubation and blastocyst transfer. Human Reprod. 34 (6), 1011-1018 (2019).
- Berdeu, A., et al. Comparative study of fully three-dimensional reconstruction algorithms for lens-free microscopy. Appl Opt. 56 (13), 3939-3951 (2017).
- Wenzel, T. Open hardware: From DIY trend to global transformation in access to laboratory equipment. PLoS Biol. 21 (1), e3001931 (2023).
- Gürkan, G., et al. Incu-Stream 1.0: an open-hardware live-cell imaging system based on inverted bright-field microscopy and automated mechanical scanning for real-time and long-term imaging of microplates in incubator. IEEE Access. 7, 58764-58779 (2019).
- Jin, D., et al. Compact wireless microscope for in situ time-course study of large-scale cell dynamics within an incubator. Sci Rep. 5 (1), 18483 (2015).
- Diederich, B., et al. A versatile and customizable low-cost 3D-printed open standard for microscopic imaging. Nat Commun. 11 (1), 5979 (2020).
- Badon, A., et al. The Incubascope: a simple, compact and large field-of-view microscope for long-term imaging inside an incubator. R Soc Open Sci. 9 (2), 211444 (2022).
- Zehrer, A. C., Martin-Villalba, A., Diederich, B., Ewers, H. An open-source, high-resolution, automated fluorescence microscope. Elife. 12, RP89826 (2024).
- Kim, J., Henley, B. M., Kim, C. H., Lester, H. A., Yang, C. Incubator-embedded cell culture imaging system (EMSight) based on Fourier ptychographic microscopy. Biomed Opt Express. 7 (8), 3097-3110 (2016).
- Ly, V. T., et al. Picroscope: low-cost system for simultaneous longitudinal biological imaging. Commun Biol. 4 (1), 1261 (2021).
访问受限。请登录或开始试用以查看此内容。