这 体外 本研究比较了四种静态手术导板设计与动态导航在下颌游离端种植体植入中的应用。逐步改进的导板设计减少了大多数植入偏差,而动态导航在37号牙远中位点的角向和根尖控制方面表现出特定优势。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
数字化外科导板在种植牙科中广泛应用,但在下颌游离端区域进行种植体植入仍具挑战性,因为远端牙齿支持有限,且在备洞过程中可能发生导板移位。 体外 研究评估了四种数字化设计的静态手术导板配置在标准化下颌远端延伸树脂模型中的植入精度和稳定性,并比较了静态计算机辅助种植手术与动态导航技术的效果。通过口内扫描和锥形束计算机断层扫描数据构建了一个包含#36和#37种植位点的下颌部分缺牙模型。测试了四种静态导板设计:一种传统的单侧跨弓牙支持式导板(GT I),两种不同基牙支持配置的紧凑型非跨弓导板(GT II 和 GT III),以及一种带有远端微型螺钉固位的非跨弓导板(GT IV)。将术后扫描数据与术前虚拟方案进行叠加,以量化角度、冠方、根尖、深度及横向偏差。从GT I到GT IV的逐步改进降低了两个种植位点的大多数角度和线性偏差。在多数比较中,GT IV表现出最低的角度偏差以及良好的整体精度和稳定性表现,尽管在#37位点,GT III显示出略低的根尖三维偏差。在静态-与动态比较显示,在#37位点,动态导航在角度偏差和根尖整体偏差方面表现出特定部位的优势;而在#36位点,静态导板引导在多项测量指标上显示出相当或更优的结果。综合位点比较并未支持任一技术在所有方面均具一致优越性。这些结果表明,在下颌游离端树脂模型中,导板支撑方式和远端稳定性会影响种植体就位的准确性和导板的稳定性。在提出常规临床治疗建议之前,尚需进行临床验证。
引言
种植牙修复已成为部分和完全缺牙的一种成熟治疗选择,而种植体植入的准确性仍是决定修复体适合性、种植体周围安全性和长期功能效果的关键因素1。锥形束计算机断层扫描(CBCT)、口内扫描、三维规划和增材制造技术的发展,推动了计算机辅助种植手术(CAIS)在临床种植学中的广泛应用2,3。通过整合放射影像与表面扫描数据,静态手术导板可将预设的种植体位置转移至手术区域,从而实现对钻孔方向、深度及三维种植体定位的更精确控制4。
目前主要应用的计算机辅助种植手术(CAIS)有两种形式:静态计算机辅助种植手术(S-CAIS)和动态导航。静态导板因其相对易于获取、无需实时追踪,且可在对术中流程改动较少的情况下整合到常规种植手术中,因而被广泛应用5。相比之下,动态导航可提供钻针位置和角度的实时视觉反馈,使术者能够在备洞过程中调整植入路径6。近期的系统综述报道,静态与动态方法均具有良好的准确性,但两种技术均无法完全消除植入偏差,尤其在解剖结构受限或支撑条件较差的区域7。前瞻性临床证据还表明,在某些复杂的特定病例中,联合使用静态与动态辅助技术可能具有优势,但动态反馈的相对效益取决于解剖部位、术者控制能力、配准准确性以及基准导板设计的稳定性8。
尽管有这些数字化进展,静态导板的准确性仍显著受到支持方式、导板几何结构、套筒公差、打印精度以及术中就位稳定性的影响。当就位稳定时,牙齿支持式导板通常表现出较好的准确性,但下颌游离端区域在力学上仍具有挑战性,因为缺乏远中牙齿支持可能导致导板在钻孔过程中发生旋转或垂直移位9。这一问题可理解为与悬臂相关的不稳定性,即单侧远中延伸导板在剩余支持牙齿周围承受旋转力。即使微小的就位误差,也可能在根尖区域被放大,导致角度、冠方、根尖、深度或侧向偏差10。
已提出多种设计策略以提高游离端导板的稳定性,包括增加支持牙的数量、延长导板基托、扩大咬合支托面积、采用跨弓稳定设计或增加辅助固位元件11。然而,大范围跨弓导板可能降低术区视野,限制手术操作空间,使导板的插入与取出变得复杂,并增加临床操作难度。黏膜支持式设计在部分缺牙的后牙区也可能可靠性较低,因为软组织在受力时可能发生形变,导致不可预测的位移12。这些局限性促使人们关注紧凑型非跨弓导板设计,这类设计可在保留局部手术通路的同时,增强对抬升、旋转及远中微动的抵抗能力。
本研究中的紧凑型非跨弓设计并非旨在形成机械锁合的倒凹或卡扣式固位结构。相反,改良的咬合支托几何形态旨在增加与余留后牙咬合窝及牙尖斜面的局部接触,从而在不将导板延伸至全牙弓的情况下改善就位支持。既往已有研究报道过类似的非跨弓设计,其结合了基牙支持固位和螺钉辅助稳定。因此,本研究并不声称提出一种全新的手术导板类别,其贡献在于:在标准化的下颌游离端树脂模型条件下,评估支持牙配置的逐步变化以及远端微型螺钉固位对种植体植入精度和导板稳定性的影响。
在同一实验设置中纳入动态CAIS,为在相同下颌远端延伸条件下进行实时导航提供了参考对照。静态导板在游离端区域的准确性在很大程度上依赖于导板就位、局部支撑、制作精度以及机械稳定性。相比之下,动态导航则依赖于注册、校准、实时路径监测以及操作者在骨切开准备过程中的响应。在相同标准化模型中对这两种方法进行比较,使研究能够评估动态反馈是否在特定部位或特定测量指标上产生准确性差异,尤其是在远中程度更大的#37位点,预期导板不稳定性更高。该比较通过评估解决相同游离端准确性问题的两种策略——机械稳定化,与GT I-至GT IV设计分析在实验上建立了关联。 通过 引导设计与术中校正 通过 导航
因此,本项体外研究评估了四种用于下颌游离端种植体植入的静态手术导板设计:一种传统的单侧跨牙弓牙支持式导板、两种具有不同基牙支持配置的紧凑型非跨牙弓导板,以及一种结合远中微型螺钉固位的非跨牙弓导板。在#36和#37位点通过角度偏差、冠方和根尖三维偏差、深度偏差及横向偏差评估种植体植入的准确性。在相同种植位点还比较了静态计算机辅助种植手术(CAIS)与动态导航技术,以确定在相同实验条件下,两者是否在特定位点或特定测量指标上存在差异。零假设为:四种静态导板设计在下颌游离端位点的种植体植入准确性方面无显著差异,且静态与动态CAIS之间亦无显著差异。
访问受限。请登录或开始试用以查看此内容。
方案
下颌模型由一名成年志愿者提供的匿名化口内扫描和锥形束计算机断层扫描数据生成。使用人类来源的影像数据已通过马来西亚理科大学人类研究伦理委员会(JEPeM-USM;USM/JEPeM/PP/23110816)的审查和批准。志愿者已签署书面知情同意书,同意将其匿名化的口内扫描和CBCT数据用于in vitro模型制备、手术导板设计及精度分析。所有可识别的个人信息在数据处理前均已删除,实验中仅使用了匿名化的STL和DICOM文件。本方案中使用的化学品、试剂和工具列于材料表中。
1. 研究设计
这 体外 一项实验研究评估了四种静态手术导板设计在下颌游离端种植体植入中的定位准确性和机械稳定性,并比较了静态计算机辅助种植手术与动态导航技术。在左侧下颌后牙区评估了两个种植位点,对应FDI编号#36和#37。整体实验工作流程如图所示 图1.
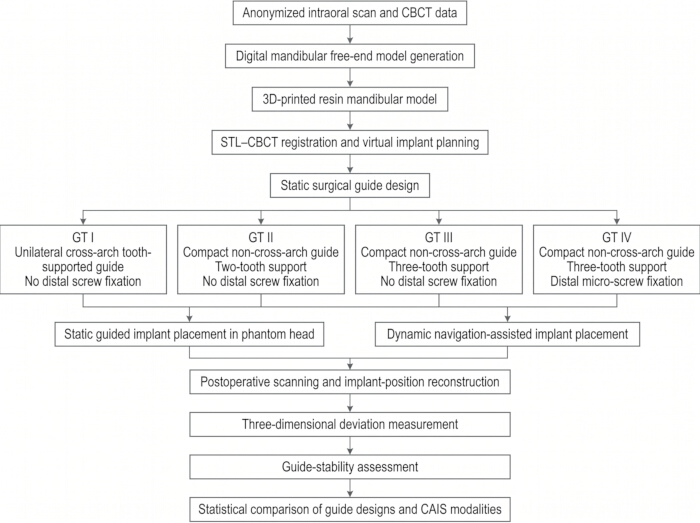
图1研究设计。 实验流程示意图 体外 实验流程,包括匿名化扫描数据处理、树脂下颌模型制备、STL与CBCT配准、虚拟种植规划、静态导板设计、静态与动态计算机辅助种植手术(CAIS)植入、三维偏差测量、导板稳定性评估以及统计分析。 请点击此处以查看此图的放大版本。
测试了四种静态导板设计。GT I 为传统的单侧跨弓牙支持导板,作为对照设计。GT II 为由两颗相邻牙齿支持的紧凑型非跨弓导板。GT III 为由三颗相邻牙齿支持的紧凑型非跨弓导板。GT IV 采用与 GT III 相同的三牙非跨弓支持结构,并在游离端区域增加了远中微型螺钉固位。
对于静态的与-动态CAIS对比中,静态CAIS组采用GT I型传统单侧跨弓牙齿支持式导板。选择GT I作为静态对照,因其代表了传统的牙齿支持式静态导板构型,可在相同的下颌远端延伸条件下与动态导航进行比较。GT I与GT IV的比较被视为一项独立的导板设计优化实验。
2. 实验单位、重复结构及样本量依据
在静态导板设计比较中,实验单位为使用一个独立打印的下颌模型和一个独立制作的导板在单个种植位点完成的一次种植体植入操作。对于每种导板设计,分别在 #36 位点进行 20 次种植体植入,在 #37 位点也进行 20 次植入。因此,n = 20 表示每种导板设计在每个种植位点对应 20 个独立的模型-导板-植入组合,而非对同一种植体的重复测量。
对于静态的与-动态CAIS对比中,每种方式在每个种植位点均包含20次种植体植入。每个模型仅用于一种种植体植入条件。同一种植体的重复测量结果取均值,不视为独立观测值。
样本量基于先前的研究 体外 以角度和线性种植体定位偏差为主要结局指标的计算机辅助种植手术准确性研究13组间三维根尖偏差预计差异约为0.35 mm,角度偏差预计差异为1.0°。假设线性偏差的标准差为0.35–0.50 mm,角度偏差的标准差为0.8–1.0°,显著性水平α = 0.05,检验效能为80%,则每组至少需要16个种植体植入位点。为预留扫描图像不可用或导板不适配的冗余,每组实际采用20个植入位点。
3. 随机化、操作者控制与盲法
两名操作者共同完成所有种植体植入操作。两名操作者均接受过静态导板种植和动态导航种植的前期培训。在正式数据采集前,每位操作者均完成了5次非研究性质的静态导板操作训练和5次动态导航操作训练。
GT I-GT IV的测试顺序、种植位点顺序以及静态-与- 使用计算机生成的随机序列对操作流程顺序进行随机化。操作者在导板设计、种植位点和计算机辅助种植手术(CAIS)模式间的分配保持均衡,确保每位操作者在每种实验条件下完成相同数量的种植操作。分配序列在模型制备前生成,并在种植体植入过程中严格遵循,以减少操作者相关的学习效应、疲劳效应以及对特定模式的偏好影响。
测量前对术后STL文件和规划文件进行编码。进行种植体偏差测量的评估人员对导板设计、种植位点、CAIS模式及操作者身份均设盲。
4. 数字模型获取与树脂模型制作
使用口内光学扫描仪获取下颌全牙弓的口内扫描数据,该扫描仪的标称准确度优于20 µm,扫描结果以STL文件格式导出。使用口腔CBCT设备采集CBCT数据,扫描参数如下:90 kVp、8 mA、视野8 cm × 8 cm、体素尺寸0.20 mm、曝光时间14 s。导出DICOM文件用于种植体规划。
将下颌骨的STL文件导入三维建模软件。去除扫描伪影,修复网格开放区域,并将左侧下颌后部区域标准化为涉及#36和#37的远端延伸无牙颌状态。保留邻近牙齿以提供导板支撑。
使用光固化三维打印机和刚性牙科模型树脂制作下颌模型。模型的打印层厚为50 µm,咬合平面与构建平台成约30°角。打印完成后,模型用95%异丙醇清洗两次,每次5分钟,随后空气干燥20分钟,并在405 nm波长下后固化30分钟。仅从非接触表面去除支撑结构。
每个打印模型均使用一台标称精度为10 µm的台式光学实验室扫描仪进行扫描。采用三维检测软件将打印模型的STL文件与原始设计文件进行比较。当平均表面偏差小于0.10 mm,且导板支撑牙面区域的最大局部偏差小于0.20 mm时,模型被视为合格。打印的下颌模型如图2A所示,用于导板支撑和种植体植入的标准化游离端区域如图2B所示。
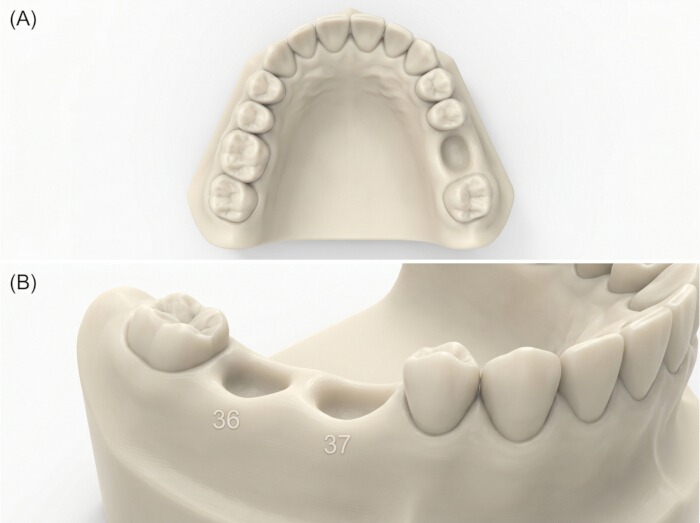
图2下颌树脂模型用于 体外 实验 (A) 在#36和#37位点设有标准化种植体位置的三维打印下颌树脂模型。B左下颌游离端区域的特写视图,显示无牙种植区及用于导板支撑的邻近牙齿。 请点击此处以查看此图的放大版本。
5. STL与CBCT配准及虚拟种植体规划
将验证后的模型STL文件和CBCT的DICOM数据集导入种植规划软件。采用基于牙齿表面的最佳拟合对齐方式进行配准。首先利用稳定的牙科解剖标志进行初步对齐,随后对牙弓进行基于表面的配准。最终配准过程中排除无牙种植区域及易产生伪影的表面。
在轴向、冠状向、矢状向和横截面视图中检查配准效果。仅当平均配准误差≤0.25 mm时,才接受该配准结果;若超过此阈值,则需重复配准。术前STL-CBCT配准采用此阈值,因为该步骤涉及表面扫描数据与CBCT衍生几何结构之间的跨模态配准。此阶段的配准误差可能传递至种植体规划、导板设计以及后续的偏差测量中。
计划在 #36 和 #37 位点植入两颗组织水平种植体。计划使用的种植体直径为 4.1 mm,长度为 10 mm。所有静态导板组及动态导航对照组均采用相同的种植体位置设计方案。虚拟种植计划对近远中间距、颊舌向位置、种植体深度、平行度以及与下颌管的距离进行了控制。
6. 静态手术导板设计
使用牙科导板设计软件创建了四种导板设计方案。所有导板组均采用相同的种植体位置、套管系统、套管高度和钻孔路径。导板主体厚度设定为 2.5 mm,牙齿表面避让空间为 0.05 mm,套管内径为 5.0 mm,套管高度为 5.0 mm,套管相对于种植体平台的偏移量为 9.0 mm。所有导板均设计用于全程引导式逐级钻孔。
采用0.05 mm的牙齿表面减径量,以在刚性树脂模型中标准化导板与代型牙的紧密贴合。该减径量并非用于形成卡扣式结构、迫使导板越过牙体外形高点,或产生真正嵌入倒凹区的机械锁合。在种植体植入前已确认导板完全就位,且未对任何导板施加强制就位。
GT I 被设计为一种单侧跨弓、由牙齿支持的导板,无远中螺钉固位。GT II 被设计为一种紧凑型非跨弓导板,由游离端区域近中侧的两颗相邻牙齿支持。GT III 被设计为一种紧凑型非跨弓导板,由三颗相邻牙齿支持。GT IV 采用与 GT III 相同的三牙支持结构,并增加了一个远中微螺钉固位通道。GT I 的颊舌向横截面结构见图 3A,相应的非跨弓 GT II 至 GT IV 设计概念见图 3B。
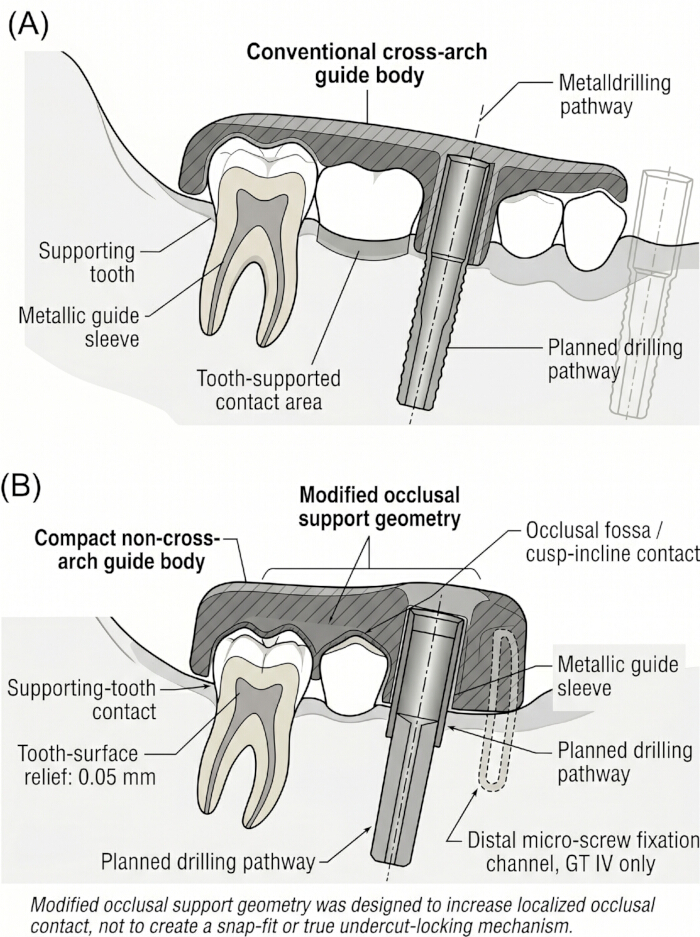
图3:静态导板设计概念的颊舌向截面比较。(A)传统的单侧跨弓牙支持式导板设计,无远中螺钉固位。(B)紧凑型非跨弓导板设计概念,显示改良的咬合支托几何结构、局部的窝沟与牙尖斜面接触、支持牙接触、牙面避让区以及导管套筒通路。改良的咬合支托几何结构旨在增强就位时的支撑力,并抵抗抬升或旋转,其设计目的并非实现卡扣式配合或真正的倒凹锁合机制。请点击此处查看此图的放大版本。
对于GT IV,微螺钉通道直径设置为1.5 mm,以适配1.5 mm × 8.0 mm的固位螺钉。该通道位于计划种植位点的远中侧,并相对于𬌗平面倾斜约20°,以避免与种植窝预备路径及导板套筒发生干涉。
所采用的紧凑型非跨弓导板设计了一种改良的咬合支托几何结构,旨在增加与余留后牙咬合窝及牙尖斜面的局部接触。该几何结构可在不将导板延伸至整个牙弓的情况下,增强对抬升和旋转的抵抗能力。此设计并非旨在实现真正的倒凹锁合,也不应如此理解。
7. 手术导板的制作与就位验证
所有手术导板均使用光固化立体成型打印机及生物相容性手术导板树脂打印制成。导板以50 µm的层厚进行打印,在95%异丙醇中清洗5分钟,干燥20分钟,并在405 nm波长下进行30分钟的二次固化。根据套管系统规格插入金属套管,并检查其是否完全就位。
传统的GT I型导向体如图4A所示,用于标准化钻孔路径的金属导向套筒如图4B所示。GT II型的代表性紧凑导向结构见图5A,GT III型见图5B,GT IV型见图5C。
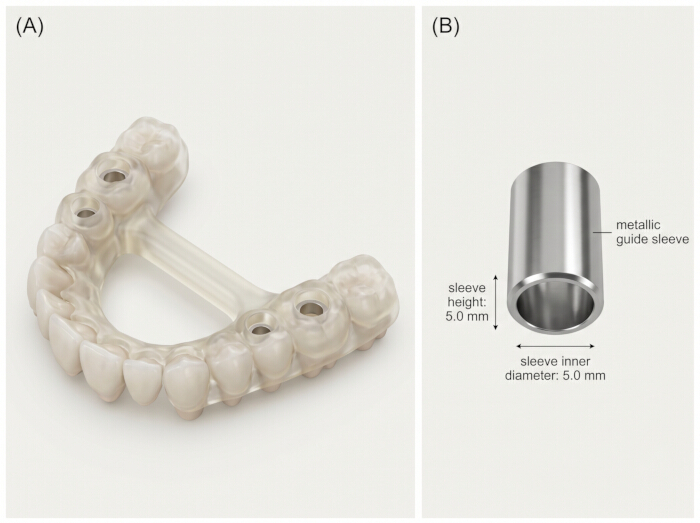
图4:静态导板种植系统的结构组成。(A)GT I型传统单侧跨弓牙齿支持式导板主体。(B)用于标准化钻孔路径、套管直径和套管高度的金属引导套管,适用于不同导板设计。请点击此处查看该图的放大版本。
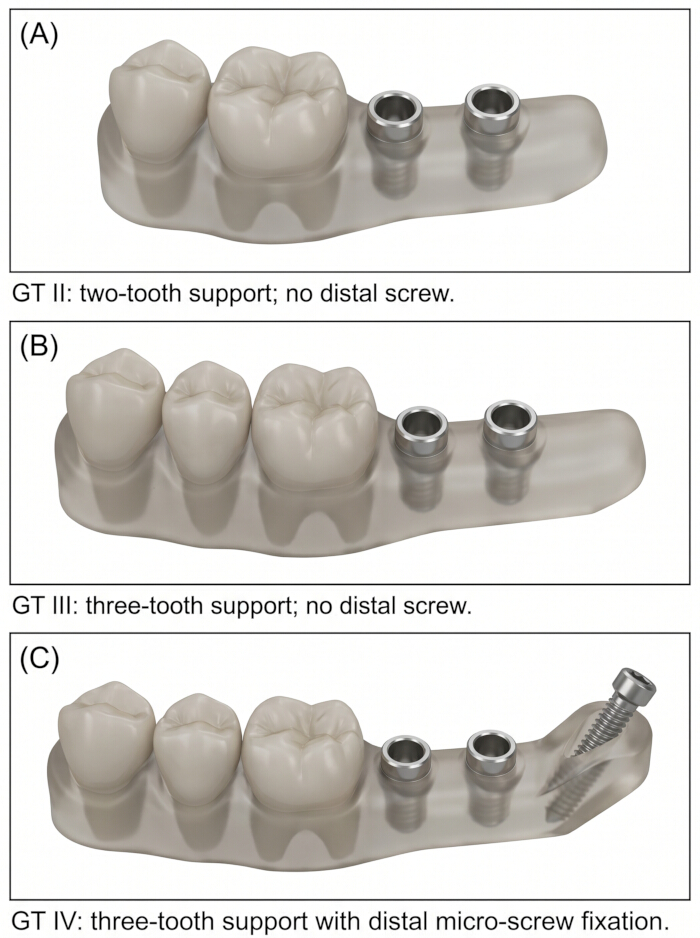
图 5:紧凑型非跨弓导板设计。 (A)GT II 型导板,具有双牙咬合支持,无远端螺钉固定。(B)GT III 型导板,具有三牙咬合支持,无远端螺钉固定。(C)GT IV 型导板,具有三牙咬合支持及远端微型螺钉固定。请点击此处查看该图的放大版本。
未对凹面表面进行无控制的修整。仅去除了牙齿接触面和套筒接触区域以外的打印支撑结构。牙齿接触区域、修改后的咬合支撑区域以及套筒通道均未进行手动调整。
在植入种植体之前,将每个导板放置在相应的模型上。通过目视检查、触觉检查以及使用50 µm的适合性检查硅胶层来确认导板是否完全就位。若导板出现晃动、未完全就位、套筒变形、可见裂纹或不密合度大于0.20 mm的情况,则予以排除并重新打印。
8. 动态导航的设置与校准
使用光学追踪导航系统进行动态导航辅助种植体植入,该系统包括追踪摄像头、模型追踪器、手机端追踪器、校准工具以及规划-导航软件。用于静态导板组的相同锁定虚拟种植计划被导入导航软件中。纳入动态导航是因为实时追踪可能在术中对进入点、角度和深度提供额外控制,尽管其准确性可能因部位和测量指标而异。
将下颌模型固定在牙科模拟头颅中,并在模型基座上安装一个刚性追踪标记。通过牙齿表面追踪和预设的解剖标志点对模型进行配准。配准的准确性通过触碰打印模型上的五个解剖标志点,并将其与相应的虚拟位置进行比较来验证。当系统报告的误差≤0.50 mm时,视为配准通过。该接受阈值遵循导航系统的操作流程,不同于术后扫描配准中用于偏差测量的更严格阈值。在40次动态导航定位过程中,系统报告的平均配准误差为0.34 ± 0.07 mm,范围为0.21–0.48 mm。所有配准均未超过预设的0.50 mm接受阈值。其中有两次配准接近接受限值,因此在截骨准备前重复进行了配准,直至系统报告的配准误差降至阈值以下。
每次钻孔操作前均对手柄和钻头轴进行校准。若钻头轴验证误差超过0.30 mm,则需重新校准。在备孔过程中,需通过导航显示屏监控入点、角度和深度。
9. 植入体放置步骤
使用机械夹具将打印出的下颌模型固定在牙科模拟头颅中。钻孔前检查模型的稳定性。图6展示了模拟头颅的设置。未使用人工黏膜层,因此该实验模拟的是刚性树脂下颌模型,而非生物软组织。
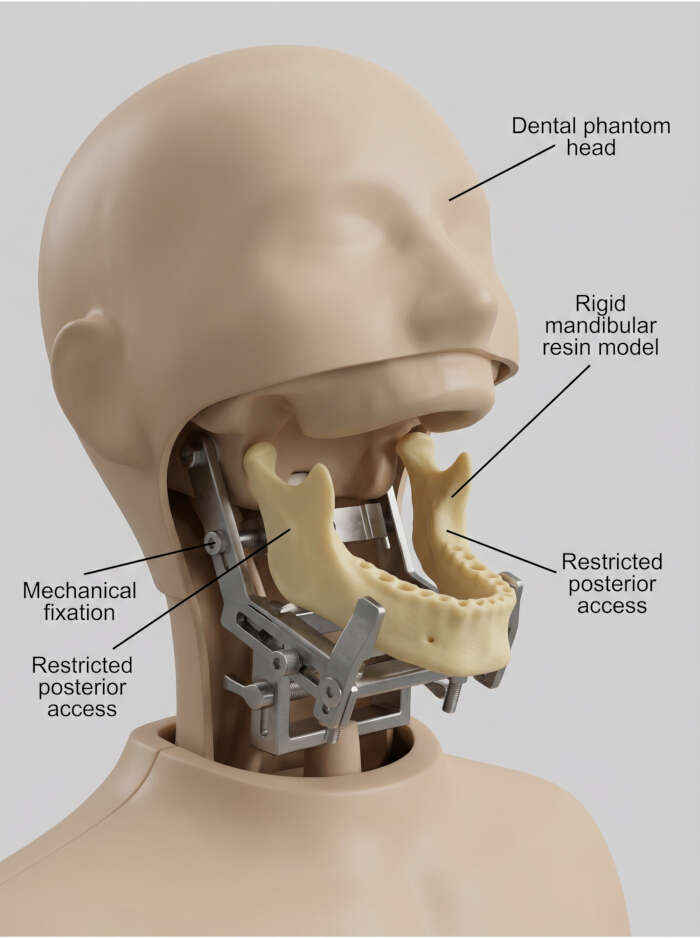
图6种植体植入的模拟头模装置 用于在牙科模拟头颅中固定三维打印的下颌树脂模型,以提供标准化的模型固定并限制后部操作通路 体外 种植体植入。未使用人工黏膜层。 请点击此处以查看此图的放大版本。
对于静态CAIS,先让指定的导板就位并确认完全贴合后,再进行钻孔。对于GT IV,通过固定通道插入远端微型螺钉,并使用校准扭矩扳手将其拧紧至8 N·cm。螺钉固定仅适用于GT IV。GT IV引导下的钻孔与种植体置入操作如图7A–E所示。
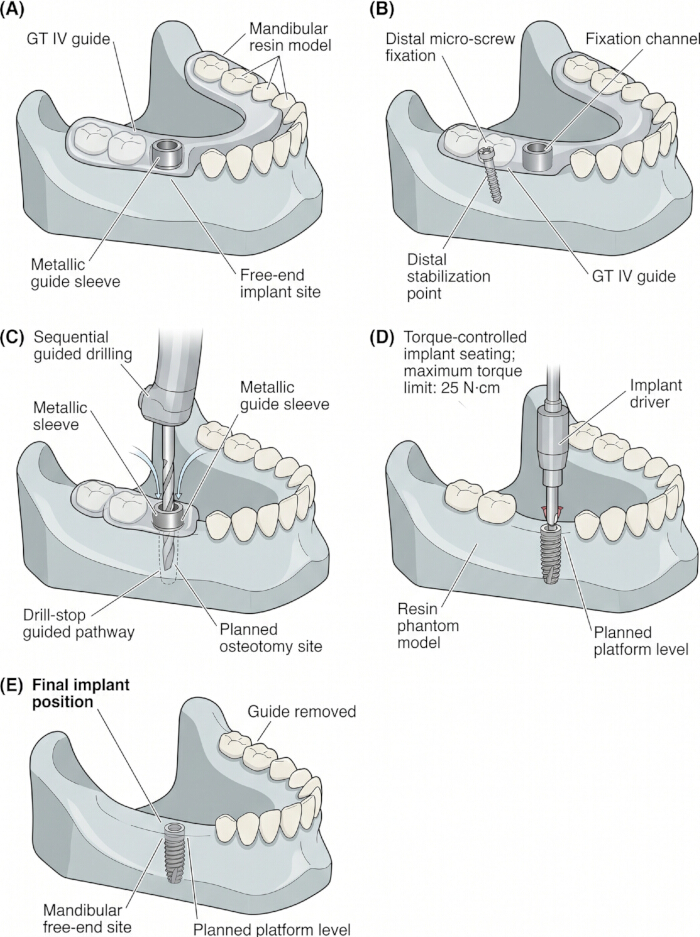
图 7:GT IV 导板引导下的种植体植入过程。(A)将 GT IV 导板就位于下颌树脂模型上。(B)通过导板通道进行远端微型螺钉固定。(C)通过金属套筒进行序列化导板钻孔。(D)在计划的下颌游离端位置进行扭矩控制式种植体植入,驱动器设定的最大扭矩限制为 25 N·cm。(E)移除导板后的最终种植体位置。请点击此处查看该图的放大版本。
采用完全导向钻孔方案。依次使用导向钻、中间钻和终末钻进行钻孔。钻孔过程在800 rpm转速下进行,并持续使用外部生理盐水冲洗。深度通过导向套管和钻停系统控制。
完成截骨准备后,使用设定最大扭矩限制为25 N·cm的校准扭矩控制驱动器插入种植体。该数值仅作为在树脂模拟模型中植入种植体的标准操作限值,不代表生物学上的初期稳定性,也不直接模拟人体骨组织中的临床植入扭矩。最终使种植体平台就位至与计划平台水平一致。植入后,检查截骨部位及周围树脂是否存在牙槽窝撕裂、树脂开裂、穿孔、变形或异常钻孔阻力等情况。
对于动态CAIS,种植体窝洞在实时导航下制备,无需使用静态导板。采用相同的钻孔序列、钻孔速度、冷却条件、种植系统以及扭矩控制就位方案。通过导航显示屏控制进入点、角度和深度。
由于模型采用树脂材料制成,未能模拟皮质骨或松质骨结构、黏弹性、牙周膜行为、血液、唾液或软组织变形,因此未评估生物学初期稳定性。植入扭矩仅作为操作一致性的参考指标。
10. 术后扫描与种植体位置获取
种植体植入后,安装与种植系统兼容的扫描帽,并检查其是否完全就位。使用标称精度为 10 µm 的台式光学实验室扫描仪对每个模型进行扫描。术后扫描数据以 STL 文件格式导出。
将术后STL文件导入偏差分析软件。利用扫描体数据库重建实际种植体位置。通过两步工作流程将术后模型与术前计划模型进行叠加配准:首先基于稳定牙面的解剖标志点进行初步对齐,然后对剩余牙弓部分进行最佳拟合对齐。在配准过程中,排除了种植体位点、扫描体、导板接触区域以及受损区域。
当平均术后配准误差≤0.10 mm时,文件被接受。超出该值的文件需重新扫描。若第二次扫描结果仍超过阈值,则排除该种植体植入并予以记录。在术后偏差测量阶段采用此更严格的阈值,以减少可能影响最终计划偏差结果的测量误差。与-植入物计算
11. 三维偏差测量
使用三维检测软件测量种植体偏差。计划种植体位置取自锁定的虚拟方案,实际种植体位置则根据术后扫描体文件重建获得。在测量前,提取并目视确认计划与实际种植体的轴线。偏差测量的工作流程见图8。
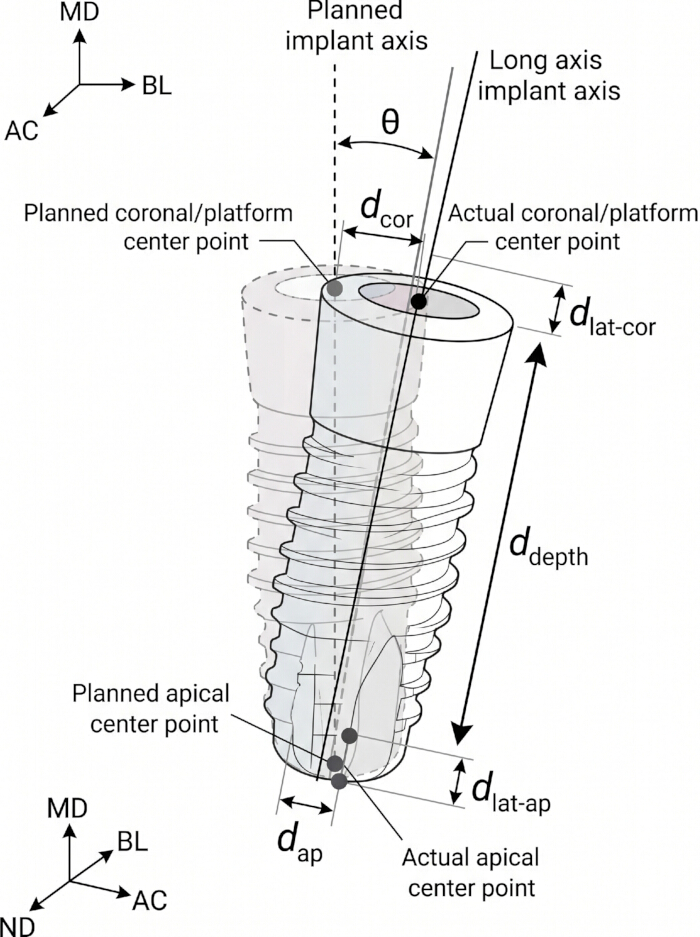
图8种植体植入位置与术前规划之间的偏差测量。 计划的示意图与-种植体位置偏差分析。θ 表示角向偏差;d_cor 表示冠方三维偏差;d_ap 表示根尖三维偏差;d_depth 表示深度(根尖-冠向)偏差;d_lat-cor 表示冠方侧向偏差;d_lat-ap 表示根尖侧向偏差。 请点击此处以查看此图的放大版本。
测量了角偏差、冠状面三维偏差、根尖三维偏差、深度偏差、近远中偏差、颊舌向偏差以及根尖-冠向偏差。这些指标是评估计划-与静态与动态CAIS研究中植入物定位的准确性14.
角度偏差定义为种植体设计轴线与实际植入轴线之间的夹角。冠状面三维偏差定义为种植体平台中心点的设计位置与实际位置之间的欧几里得距离。根尖三维偏差定义为种植体根尖中心点的设计位置与实际位置之间的欧几里得距离。深度偏差定义为沿种植体轴线方向的垂直位移。近远中向和颊舌向偏差通过将位置差异分解至相应坐标轴方向进行计算。
两名经过培训的评估人员独立测量了所有结果。每个结果每种植体测量三次,取平均值用于统计分析。采用组内相关系数评估观察者间的一致性。如果在线性偏差上评估人员之间的差异超过0.20 mm,或在角度偏差上超过0.40°,则由第三名评估人员重复测量,并通过共识确定最终数值。
12. 导板稳定性评估
通过微动测试、插入-取出循环以及螺钉固定测试来评估导板的稳定性。稳定性测试在独立于主要种植体定位准确性分析所用的模型-导板组件上进行,以确保重复的导板插入、螺钉固定和取出操作不会对用于偏差测量的组件引入磨损。
进行微动测试时,将导板放置在打印的下颌模型上,并将模型-导板组件固定于机械测试装置中。在导板的远端位置安置一个分辨率为1 µm的数字位移计。施加三种标准化的低强度载荷:5 N的水平剪切力、10 N的垂直轴向压力以及3 N的近远中干扰力。这些载荷强度是在预实验后选定的,旨在检测导板的微动情况,同时避免引起树脂可见损伤、导板断裂或永久变形。这些载荷并非用于模拟完整的术中咀嚼受力,而是为了在不同导板设计之间提供可比较的应力条件。每种载荷对每个导板重复施加10次,记录以微米为单位的平均位移值。
为评估重复使用稳定性,每件导板进行30次插入-取出循环。每个循环包括完全就位导板、目视确认适合性、GT IV型导板的螺钉锁紧,以及导板取出。完成30次循环后,再次进行微动测试。对导板进行检查,观察是否存在裂纹、套筒松动、套筒扩大、变形、与牙齿接触部位的磨损以及就位稳定性丧失等情况。
对于螺钉固定的稳定性,仅评估了GT IV,因为远端微型螺钉固定仅包含在此设计中。测试前将固定螺钉拧紧至8 N·cm。在微动测试和插入-拔出循环后测量拔出扭矩。记录插入扭矩与拔出扭矩之间的差值。若出现螺纹可见损伤、螺钉孔周围树脂损伤或导板断裂,则记录为机械失效。
13. 统计学分析
采用商业统计软件和开源统计计算环境进行数据分析。使用Shapiro-Wilk检验评估正态性,使用Levene检验评估方差齐性。连续变量根据分布情况以均值±标准差或中位数及四分位间距表示。采用双尾检验,统计学显著性水平设定为 P < 0.05。
在GT I-GT IV静态引导设计比较中,若满足假设条件,则采用单因素方差分析(ANOVA)并进行Bonferroni事后校正;当方差不齐时,采用Welch方差分析并结合Games-Howell事后检验;对于非正态分布的数据,采用Kruskal-Wallis检验并进行Dunn事后比较。效应量以η2表示基于方差分析的比较结果,以ε2表示非参数比较结果。
对于静态-与- 动态CAIS比较根据数据分布情况采用独立样本t检验或Mann-Whitney U检验。由于静态组和动态组来自不同的模型组装,因此被作为独立组进行分析。对于多中心联合分析,从最终的各中心特异性数据集中重新计算合并后的均值和标准差,每个中心n = 20,每种模态n = 40。合并值未取自早期电子表格版本,并在报告前与各中心特异性均值进行核对。
对于 #36-与-#37 站点比较根据数据分布情况采用配对t检验或Wilcoxon符号秩检验。静态CAIS与动态导航的站点比较结果分别报告。
对于微动和插入-拔出循环数据,采用配对t检验或Wilcoxon符号秩检验比较循环前与循环后的位移值。GT I至GT IV之间的差异采用单因素方差分析(one-way ANOVA)或Kruskal-Wallis检验进行分析。由于螺钉固定仅存在于GT IV中,螺钉拔出扭矩仅进行描述性分析,未在全部四种导板设计之间进行比较。
采用双因素随机效应组内相关系数评估观察者间可靠性。ICC 值在 0.75–0.89 之间被解释为具有良好的可靠性,≥0.90 则被解释为极佳的可靠性。
访问受限。请登录或开始试用以查看此内容。
结果
本项体外研究评估了在标准化的下颌游离端树脂模型中种植体植入的准确性及导板的稳定性。主要的准确性指标包括角度偏差、冠方三维偏差、根尖三维偏差、深度偏差和横向偏差。分析在种植位点#36和#37进行。静态导板设计比较包括GT I、GT II、GT III和GT IV,而技术模式比较则包括静态计算机辅助种植手术(CAIS)与动态导航。
四种静态导板设计的准确性
表1 总结了在#36和#37位点上GT I–GT IV的角偏差、冠状面三维偏差以及根尖三维偏差。在两个种植位点中,随着导板设计的逐步改进,角偏差和三维偏差均有所降低。
| 种植体位置 | 结果 |
访问受限。请登录或开始试用以查看此内容。
讨论
这 体外 研究评估了静态导板设计优化与动态导航在标准化下颌游离端树脂模型中对种植体植入精度和导板稳定性的影响。主要发现是,从GT I到GT IV的逐步改进总体上降低了角度偏差、冠状面偏差、深度偏差、横向偏差以及微动值。然而,这种改善在各项结果中并不完全一致。GT IV在大多数测量参数中表现出最优的整体性能,但在#37位点,GT III的根尖三维偏差平均值略低于GT IV。静态与动态比较也显示出混合模式。在远端#37位点,动态导航与较小的角度偏差和根尖整体偏差相关,而静态导板在多个#36参数上表现出相当或更优的数值。综合位点结果并未支持任一模式在所有方面均具有统一优势。这些发现支持针对具体测量指标进行解释,而非笼统地宣称某种导板设计或计算机辅助种植手术(CAIS)模式在所有条件下均更优。
目前的研究结果与以往证据一致,表明种植体植入的准确性受导板支持方式、导板延伸范围、套筒公差以及导板与牙齿界面稳定性的影响。当就位稳定时,以牙齿支持的静态导板可实现较好的准确性;然而,下颌远端延伸区域在力学上仍具有挑战性,因为导板缺乏后牙支持,在钻孔力作用下可能发生...
访问受限。请登录或开始试用以查看此内容。
披露
作者无任何利益冲突需要披露。
致谢
本研究未从公共、商业或非营利部门的资助机构获得任何专项资助。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 校准扭矩扳手 | Straumann | 棘轮/扭矩控制装置 | 用于8 N·cm GT IV微型螺钉固定和25 N·cm种植体植入。 |
| 牙科模型树脂 | Formlabs | Model Resin V3 | 用于打印刚性下颌树脂模型。 |
| 牙科模拟头模 | Nissin Dental Products | Simple Manikin III | 用于标准化固定下颌树脂模型并模拟后部操作受限条件。 |
| 台式实验室扫描仪 | 3Shape | E4 Lab Scanner | 用于打印模型验证及术后STL扫描。 |
| 数字位移测量仪 | Mitutoyo | ABS Digimatic Indicator, Series 543, 0.001 mm分辨率 | 用于导板微动测量。 |
| 数字测力计 | Mark-10 | 数字测力计,0–50 N量程 | 用于稳定性测试中5 N、10 N和3 N载荷的验证。 |
| 动态导航系统 | ClaroNav | Navident EVO | 用于动态导航辅助种植体植入。 |
| 适合性检查硅胶 | GC Corporation | Fit Checker Advanced Blue | 用于验证手术导板就位情况并检测高接触区域。 |
| 引导种植体驱动器 | Straumann | Tissue Level RN引导种植体驱动器 | 用于将种植体植入至计划的平台位置。 |
| 引导手术钻柄 | Straumann | 引导钻柄,Ø2.2–4.2 mm | 在顺序引导钻孔过程中与Ø5 mm导套配合使用。 |
| 引导手术钻头套装 | Straumann | Straumann引导手术器械 / VeloDrill系统 | 用于初钻、中钻和终钻。 |
| 种植体规划与导板设计软件 | Straumann / Dental Wings | coDiagnostiX | 用于STL–CBCT配准、虚拟种植体规划及导板设计。 |
| 异丙醇 | Sigma-Aldrich / Merck | 2-丙醇,≥99.5% | 用于清洗打印的树脂模型和导板;按方案使用时配制成95%异丙醇。 |
| 机械模型夹具 | 通用实验室装置 | 不锈钢可调夹具 | 用于刚性固定树脂下颌模型。 |
| 力学测试架 | Mark-10 / Instron | 手动测力试验台 | 用于微动测试期间的标准化加载。 |
| 金属导套 | Straumann | T型导套,Ø5 mm,高5 mm,货号034.053 | 用于所有静态导板设计,以标准化钻孔路径。 |
| 导航校准套件 | ClaroNav | Navident校准套件 | 用于手机和钻轴校准。 |
| 导航追踪器套装 | ClaroNav | Navident模型追踪器和手机追踪器 | 用于动态导航过程中的模型与手机追踪。 |
| 开源统计环境 | R Foundation | R版本4.3或更高 | 用于补充性统计检验和效应量计算。 |
| 树脂后固化工作站 | Formlabs | Form Cure | 用于405 nm波长的后固化处理。 |
| 树脂清洗工作站 | Formlabs | Form Wash | 用于打印后在异丙醇中进行清洗。 |
| 扫描体 | Straumann | 与Tissue Level RN平台兼容的RN扫描体 | 用于术后种植体位置重建。 |
| 电子表格软件 | Microsoft | Excel 365 | 用于数据整理和表格制备。 |
| 统计分析软件 | IBM | IBM SPSS Statistics 29.0 | 用于正态性检验、方差分析(ANOVA)、t检验、非参数检验和组内相关系数(ICC)分析。 |
| 手术导板专用树脂 | Formlabs | Surgical Guide Resin | 用于打印GT I–GT IV手术导板。 |
| 外科电机与手机 | NSK / W&H | 配备20:1反角接头的种植外科电机 | 用于在持续外部生理盐水冲洗条件下以800 rpm转速进行引导钻孔。 |
| 三维检测软件 | ZEISS | ZEISS INSPECT Optical 3D | 用于表面偏差检测以及计划位置与实际植入位置的种植体对比分析。 |
| 三维建模软件 | Materialise | 3-matic Medical 19.0 | 用于STL文件清理、网格修复及下颌模型准备。 |
| 三维打印机 | Formlabs | Form 3B+ | 用于下颌树脂模型和手术导板的立体光刻打印。 |
| 组织水平种植体 | Straumann | Standard Plus种植体,Ø4.1 mm RN,SLActive表面,10 mm,货号033.562G | 在所有组别中均用于#36和#37位点。 |
| 钛合金微型螺钉 | Dentium / Jeil Medical | 正畸用微型螺钉,1.5 mm × 8.0 mm | 仅用于GT IV导板的远端固定。 |
| 表格说明:若其他产品具备相同技术功能和测量精度,可使用等效产品。扫描仪精度、打印机层厚、导套尺寸、种植体尺寸、导板树脂类型、导航配准阈值、扭矩设置及位移测量仪分辨率应与本方案保持一致。 |