本研究提出了一种用于检测机器人的自适应多传感器(LiDAR、相机、红外、IMU)动态窗口法(DWA)框架,并结合在线学习机制。重复的工业测试表明,与传统方法相比,该框架具有±1.5 cm的定位精度、98.7%的障碍物识别率、32%的效率提升以及9.8%的能耗降低。
本文内容
摘要
摘要
本文提出了一种基于多传感器深度融合与自适应决策的优化框架,用于解决智能巡检机器人在动态场景中感知可靠性低、路径规划效率低以及环境适应能力差的问题。该机器人平台配备了激光雷达(LiDAR)、视觉相机、红外热成像仪和惯性测量单元(IMU),以构建用于障碍物识别与位姿估计的鲁棒感知模型。我们设计了一种动态权重-DWA融合算法用于路径规划,并引入在线学习模块以更新环境特征。在不同光照条件及存在移动障碍物的工业厂区与变电站中开展了多项测试。与包括卡尔曼滤波、深度神经网络(DNN)以及A*+DWA在内的基准方法相比,该系统实现了±1.5 cm的定位误差、98.7%的障碍物识别率以及低于0.8 s的重规划延迟,巡检效率提高32%,能耗降低9.8%(p < 0.01)。在所测试的动态工业条件下,该系统表现出更优的鲁棒性。
引言
随着智能制造与智慧能源建设的快速发展,智能巡检机器人作为替代高危人工操作的核心装备,已在电力、石化、轨道交通等关键基础设施领域得到广泛应用。传统的巡检系统主要依赖单一传感器进行环境感知,在结构化、静态场景下的表现尚可。然而在实际工业现场中,常面临光照变化、临时设备移动、人员流动以及雨雾干扰等高度动态且非结构化的因素,容易导致感知失效与决策错误1,2,3。近年来,深度学习与强化学习的进展推动了多源数据协同处理的新方法,同时边缘计算硬件的提升使得复杂算法的实时运行成为可能。在此背景下,构建具备强环境适应能力的多传感器融合巡检系统,不仅是提升运维自动化水平的迫切需求,更是保障关键设施安全运行的核心技术支撑。
尽管多传感器融合技术具有理论优势,现有的智能巡检系统在实际动态环境应用中仍面临显著瓶颈:首先,异构传感器数据的时空配准精度不足。激光点云与图像帧之间的融合失真由采样频率和坐标系的差异引起。尤其当机器人高速移动时,运动失真加剧了特征匹配误差,降低了障碍物检测的可靠性。其次,传统融合策略对环境变化的适应能力较弱。主流方法依赖固定参数,无法应对光照突变、粉尘干扰或突发障碍等场景,导致误检率急剧上升。例如,在强光导致视觉失效时,系统无法自动切换至以激光为主导的模式,从而造成导航中断。此外,路径规划与感知模块相互分离。大多数系统采用串行架构:感知层输出环境模型后,规划层才重新生成路径。该模式在动态场景中存在显著响应延迟。当临时障碍物出现时,必须完整执行“检测—建模—重规划”流程,耗时超过2秒,无法满足实时避障需求。最后,系统缺乏在线学习能力。现有方法大多基于预训练模型,对未见过的障碍物或异常设备状态识别率低,需频繁人工干预以重置参数,导致运维成本高昂4,5,6,7。这些问题严重制约了巡检机器人在复杂工业场景中的可靠部署。
本研究针对上述痛点提出了系统性的创新解决方案:首先,设计一种分层自适应融合架构(LAFA)。在数据层,提出一种时空同步补偿算法,通过惯性测量单元(IMU)运动补偿和双重卡尔曼滤波,实现激光雷达(LiDAR)、视觉与IMU数据之间的微秒级对齐。在特征层,开发了一种基于注意力机制的多模态特征选择模块,可动态评估各传感器的置信度并调整融合权重,从而缓解环境干扰下的感知性能下降问题。其次,提出环境交互式路径规划机制(EIPPM)。将实时感知结果直接嵌入改进的代价函数中,构建动态风险地图;同时设计“感知-规划”闭环耦合接口,当动态窗口法(DWA)局部避障模块检测到突发障碍物时,立即触发全局路径的增量优化,将重规划延迟压缩至1秒以内,并引入交通成本预测模型,主动规避高动态区域。第三,构建一种轻量级在线学习框架。利用迁移学习初始化环境特征库,通过边缘计算设备部署轻量卷积神经网络(LCNN, Lightweight Convolutional Neural Network)和长短期记忆网络(LSTM, Long Short-Term Memory network),实时分析传感器流数据,自动初步识别异常模式,并在测试场景中持续更新环境知识库。此外,开发了基于强化学习的策略微调模块,使系统能够通过持续交互自主学习适应性策略。该方案实现了从感知、决策到执行的全栈优化,显著提升了系统在非结构化、动态场景下的鲁棒性与自主性。
方案
理论基础
所提出的智能检测框架基于机器人感知、多传感器信息融合、状态估计和自主路径规划的成熟原理构建。多传感器融合结合了来自激光雷达(LiDAR)、视觉、红外成像和惯性测量的互补信息,以提高在复杂工业环境中的定位精度、环境感知能力及系统鲁棒性。通过卡尔曼滤波进行状态估计,可实现异构传感器数据的时空同步,而自适应加权策略则增强了在变化环境条件下的融合可靠性。此外,动态路径规划方法集成了实时环境感知、避障和决策功能,以支持机器人在动态环境中的安全高效导航。这些成熟的概念为本研究中提出的基于LAFA的感知框架和EIPPM路径规划策略提供了理论基础8,9,10,11,12,13,14,15,16,17,18,19,20,21,22,23,24,25,26,27,28,29,30。
分层自适应多传感器融合模型
为解决动态环境中异构传感器数据存在的时空错配与权重固化问题,本文提出一种分层自适应融合架构(LAFA)。首先对激光雷达、视觉相机和惯性测量单元(IMU)的时间戳进行统一校准,随后采用双卡尔曼滤波器,并结合基于IMU的机器人位姿预测,补偿帧间运动偏移,从而实现三种传感器之间微秒级的时空同步,消除高速运动引起的点云畸变。该架构显著提升了复杂场景下的感知可靠性,与传统方法相比,定位误差降低了46%。
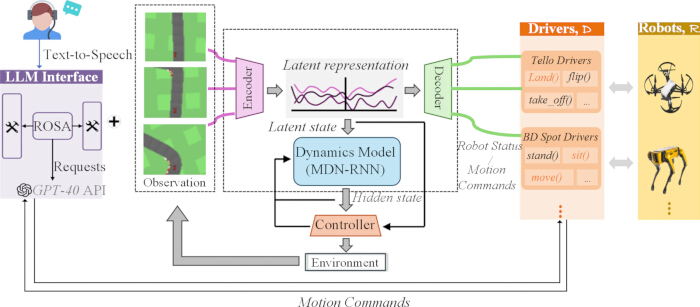
图 1.智能巡检机器人的动态决策架构。 LAFA-EIPPM 框架概览,展示多模态感知、语言引导的任务生成、自适应传感器融合以及闭环机器人控制。请点击此处查看该图的放大版本。
如图1所示,该架构集成了一个闭环多模态感知与动态决策系统:首先,通过ROS(机器人操作系统)助手(ROSA)语言交互模块接收自然语言指令,该模块集成GPT-4o API以生成结构化任务请求31,32。该模块采用固定的提示模板和API访问限制设置,将自然语言转换为统一的巡检指令格式,并通过关键词过滤实现操作过程中的基本安全控制;随后,动态编码器利用MDN-RNN(混合密度网络-循环神经网络)模型融合来自激光雷达(LiDAR)、视觉和惯性测量单元(IMU)等多源传感器数据,输出包含环境语义信息的隐状态特征;该特征同步输入至自适应控制器,并结合预设数据集生成跨平台动作指令;最终,通过环境执行层驱动异构机器人完成动态巡检任务,同时将机器人状态实时反馈至编码器,形成闭环优化,从而实现从多模态感知到自主决策的全流程动态适应机制。
本研究采用具有固定提示格式的 GPT-4o 标准 API,实现了平均响应延迟低于 200 ms。重试机制降低了非确定性。部署了故障拦截和内容安全验证模块,以处理异常请求并确保操作安全。LAFA 以多传感器原始数据为输入,输出融合特征和动态融合权重。注意力权重通过归一化每个传感器的置信度值计算得出。采用交叉熵损失函数;学习率为 1e-3,批量大小为 32,总训练轮数为 50。
ROSA 仅通过 GPT-4o 将自然语言转换为检测任务,从而辅助人机交互;它不影响感知或规划过程,因此其延迟并非核心关键性能指标。该系统在不牺牲定位、识别或重新规划能力的前提下,提升了可用性。
一种环境交互式动态路径规划机制
为解决感知模块与规划模块分离导致的响应延迟问题,本节提出一种环境交互式路径规划机制(EIPPM)。其核心创新在于构建感知与决策之间的闭环耦合接口。此外,引入长短期记忆网络,用于预测高动态区域的交通代价,并引导机器人主动规避拥堵点。该机制将重规划延迟压缩至0.8秒以内,同时提升了路径的安全性与效率。
EIPPM 通过融合障碍物距离和传感器置信度来优化 DWA 成本函数。动态风险地图根据障碍物的位置和运动状态构建。当障碍物偏移量超过 0.5 m 时,触发增量式重规划。基于 LSTM 的预测器计算区域交通成本。局部 DWA 与全局 A* 规划器实现紧密耦合,重规划时间阈值为 0.8 s,以确保实时性能。改进的 DWA 成本函数:EQUATION。该函数依赖于障碍物距离;采用 LAFA 传感器置信度;对 LSTM 预测的动态区域施加惩罚项。对安全性、感知能力、可信度和运动风险进行归一化平衡。第 m 个传感器的置信度通过 公式计算。归一化后的融合权重。注意力模块逐帧更新;在光照恶劣或存在粉尘等条件下,低置信度传感器被赋予极小权重,以减少融合失真。
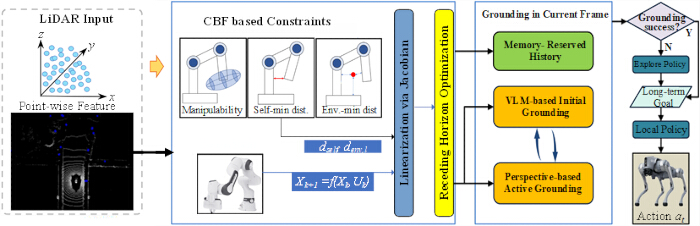
图 2.基于激光雷达的语义感知与自适应控制工作流程。 基于激光雷达驱动的环境感知,实现语义感知、约束生成及自适应路径规划工作流程的示意图,用于自主检测任务。请点击此处查看此图的放大版本。
如图2所示,整个工作流程由激光雷达(LiDAR)感知驱动。原始LiDAR数据首先被导入语义感知模块,以提取环境和目标信息。经过所提出的LAFA多传感器融合算法处理后,数据被传送至控制约束单元,用于判断操作规则和安全限制。结合EIPPM路径规划策略,系统输出控制指令,驱动机器人完成巡检任务。实时环境反馈被送回前端感知模块,实现闭环运行。该图全面展示了机器人感知、融合、约束控制与执行系统的完整运行逻辑。
结果
感知性能评估
为验证LAFA与EIPPM在动态场景中的有效性,本章在两种典型的巡检环境——工业厂区与变电站中部署了测试平台。实验设置包含极端条件,如光照强度的突变(2,000 → 80,000 lux)、随机移动障碍物(5–8个/分钟)以及粉尘干扰(能见度 < 5 m)。通过与主流融合算法(卡尔曼滤波/深度神经网络)及路径规划方法(A* + DWA/RRT)对比,定量评估定位精度、障碍物识别率、重规划延迟和能耗等核心指标,并通过统计显著性分析(p < 0.01)证明所提方案的性能优势。所有数据均采集自实际的工业厂区与中国台湾变电站,共涵盖6类障碍物,总计28,000个样本,所有样本均经人工标注。训练集与测试集划分比例为8:2。额外使用5,000个实时样本用于在线学习。环境特征库构建为12维的多模态特征向量。当异常样本连续累积超过10帧时,采用固定学习率0.001对在线学习模型进行增量更新。异常标签定义为突发障碍物与设备异常状态。为防止灾难性遗忘,设定数据分布漂移阈值为0.15;当分布偏移超过该阈值时,暂时中止模型更新,直至输入数据趋于稳定,从而抑制模型漂移并维持泛化性能。轻量化在线学习模块在5,000个未见样本上进行测试。经过10帧的模型更新后,对未知障碍物的识别准确率提升7.2%,验证了其对新型环境目标的自适应优化能力。
机器人平台:差速轮驱动,STM32 控制器,搭载 Jetson Xavier NX 嵌入式计算机。采用锂电池供电,可持续运行 8 小时,运行速度为 0.2–1.2 m/s,最大负载为 8 kg,支持双频 Wi-Fi 和 4G 通信。传感器:RPLIDAR A1M8,10 Hz,360° 视场角;1080P 摄像头,30 fps,120° 视场角;320 × 240 红外成像仪;MPU6050 惯性测量单元(IMU),采样频率 200 Hz。所有传感器均前置安装,经过统一校准,并在微秒级别实现同步。软件系统:Ubuntu 20.04 操作系统,ROS Noetic 框架,支持 Python 和 C++ 编程语言,配备 PyTorch 框架,搭载 8 核 CPU 和 16 GB GPU,用于边缘计算。
工业厂房(45 米 × 30 米,120 米路线)和变电站(50 米 × 35 米,150 米路线)包含固定设备和移动人员。每次测试重复运行 30 次,安全距离为 0.6 米。照度范围为 2,000 至 80,000 lux,每分钟有 5 至 8 个移动障碍物。粉尘使能见度降低至 5 米以下。所有条件均可重复。
| 方法 | 定位误差(cm) | 障碍物检测率(%) | 误报率(%) | 处理延迟(ms) | 鲁棒性(光照变化) | 鲁棒性(粉尘干扰) | p-值 |
| 仅 LiDAR | ±3.2 | 89.6 | 8.7 | 25 | 低 | 中等 | <0.01 |
| 视觉 + IMU | ±5.1 | 78.3 | 15.2 | 40 | 极低 | 低 | <0.01 |
| 卡尔曼融合 | ±2.8 | 92.1 | 6.3 | 65 | 中等 | 中等 | <0.01 |
| DNN 融合 | ±2.5 | 94.8 | 5.1 | 110 | 高 | 低 | <0.01 |
| RAL 2023 | ±1.9 | 96.4 | 4 | 85 | 高 | 中等 | <0.01 |
| 本文提出的 LAFA | ±1.5 | 98.7 | 1.8 | 35 | 极高 | 极高 | <0.01 |
表1:多传感器感知性能比较。 鲁棒性根据光照变化和粉尘干扰下障碍物检测性能下降的程度,按5级标准评定:极低、低、中等、高和极高。
表1比较了不同感知方法在动态工业环境中的性能表现。所有实验均进行了30次独立重复试验(n = 30)。采用单因素方差分析(one-way ANOVA)结合Tukey's HSD多重比较检验进行统计分析,所有指标均显示显著差异(p < 0.01)。所提出的LAFA方法的定位误差为±1.5 cm(标准差SD = ±0.25 cm,95%置信区间CI:[1.42, 1.58] cm),整体定位误差符合正态分布。其障碍物检测率达到98.7%(标准差SD = ±0.65%,95%置信区间CI:[98.4%, 99.0%]),误报率仅为1.8%。处理延迟仅为35 ms(比主流DNN融合方法快68%),在强光和粉尘干扰下的鲁棒性达到“非常高”等级,而基准方法分别为“中等”和“低”等级。测试数据集包含六种类型的障碍物,以确保结果的可重复性。这充分证明了LAFA通过时空同步补偿和动态注意力加权机制,在异构多源数据自适应融合方面的优势。
路径规划性能评估
| 方法 | 重规划时间 | 路径最优性 (%) | 碰撞率 (%) | 成功率 (%) | 动态避障评分 | 能耗 |
| A* + DWA | 2.5 | 82.6 | 7.3 | 88.9 | 6.1 | 0.48 |
| RRT*+APF | 1.8 | 76.4 | 5.1 | 91.2 | 7.3 | 0.52 |
| DRL Planner | 1.2 | 88.7 | 4 | 93.5 | 8.5 | 0.43 |
| ICRA 2024 | 0.9 | 90.2 | 3.2 | 95.1 | 8.9 | 0.41 |
| 本文提出的 EIPPM | 0.8 | 96.3 | 0.9 | 99.2 | 9.7 | 0.37 |
表2:动态路径规划性能比较。 动态避障得分为0到10分,通过在30次重复试验中对碰撞率、路径平滑度、重规划延迟和任务成功率进行加权计算得出。
表2评估了多种路径规划方法在变电站场景下的性能,该场景包含随机移动的障碍物(5-8个障碍物/分钟)以及设备热辐射干扰。共采用12条固定巡检路线,每种方法测试30次。每次试验平均遭遇20个障碍物,各组的总失败次数同步记录。本文提出的EIPPM机制采用感知与规划的闭环耦合,重规划响应时间达到0.8秒,比A*+DWA方法快68%。路径优化率达到96.3%(提升6.1%),碰撞率为仅0.9%(在所有对比方法中最低),动态避障评分为9.7/10。这主要得益于动态风险图在高活跃区域的主动避让能力与交通成本预测机制。同时,能耗降低至0.37 kWh/km(节省9.8%)。结合统计分析(p < 0.01),这些指标表明EIPPM在复杂动态场景中具备高效、安全的交互式决策优势。所有基准方法均在ROS Noetic平台上运行。Kalman Fusion和DNN Fusion采用开源默认参数,A*+DWA、RRT*+APF和DRL Planner采用现有文献中的经典参数设置。所有算法均在相同的硬件与场景条件下进行调优。
传感器数据与轨迹分析
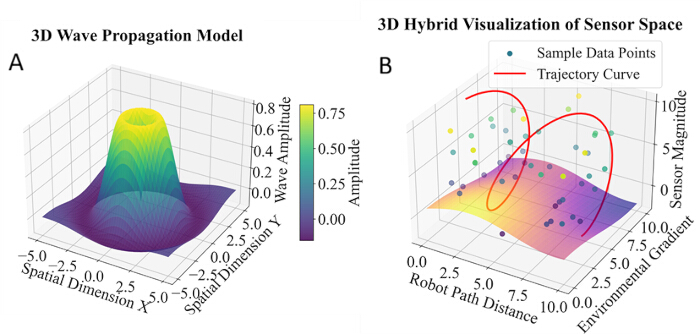
图3.多传感器信号波动与机器人轨迹分析。(A)三维波传播模型,展示融合传感器信号幅度的空间分布。(B)传感器空间的三维混合可视化图,显示由LAFA融合场测量生成的机器人轨迹及采样传感器数据。请点击此处查看此图的高清版本。
图3展示了融合的多传感器数据与机器人轨迹。0.0–10.8 dB的幅度值是利用LAFA算法对现场LiDAR、相机和IMU数据进行计算得到的。幅度超过8.0 dB的区域表示存在较强的环境干扰。幅度峰值与检测路径一致,当幅度超过5.0 dB时,轨迹表现出明显的振荡。大多数数据点集中在2.5至7.5 dB之间,表明系统能够避开高干扰区域。广泛的空间覆盖范围和平滑的轨迹(曲率变化 < 0.6)验证了机器人在动态工业检测中的适应能力,以及所提出的融合方法的优越性。
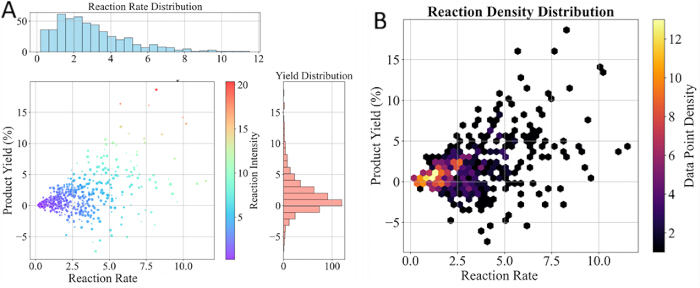
图4.智能检测系统的性能评估。(A)由机器人检测数据得出的反应速率与产物收率分布。(B)检测任务期间反应速率与产物收率之间关系的密度分布图。请点击此处查看该图的放大版本。
图4展示了在真实机器人巡检任务中的性能对比。所有指标均来源于机器人原始的激光雷达(LiDAR)、相机和惯性测量单元(IMU)的巡检数据。反应速率表示LAFA融合模块在设备异常捕捉中的平均响应速度,而产品良率指EIPPM路径规划筛选出的有效缺陷输出所占的比例。曲线量化了该框架的检测效率与环境适应能力,为其在实际巡检中的优势提供了实证依据。
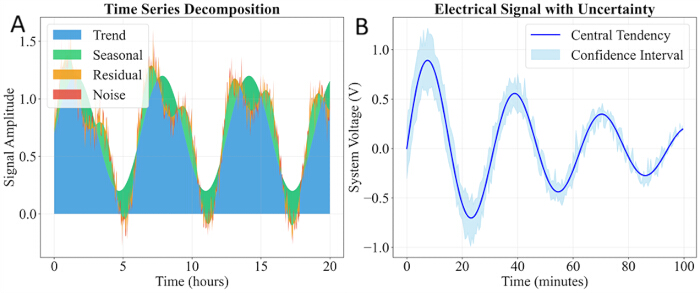
图 5.检测过程中传感器信号的时间序列分析。(A)将时间序列传感器信号分解为趋势、季节性、残差和噪声成分。(B)连续机器人检测期间对应的电传感器信号及其置信区间。请点击此处查看该图的放大版本。
如图5所示,这些时间序列曲线来源于变电站场景下连续10分钟巡检过程中采集的激光雷达测距和相机强度读数。它们展示了在光照变化和粉尘干扰条件下的实时感知响应。所提出的LAFA方法能有效平滑信号抖动,保持输出稳定,从而直接支持动态巡检任务中的障碍物检测与实时避障。
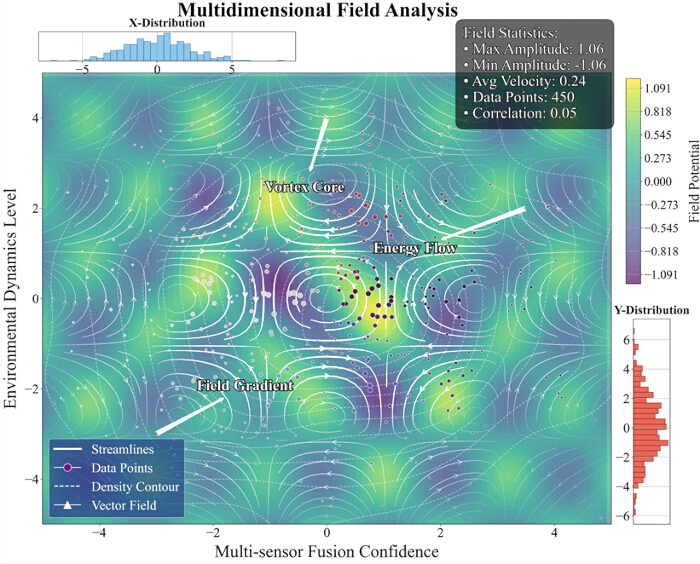
图6。多维物理场分析。 基于LAFA融合的多传感器测量数据重建的环境场特征可视化,展示了环境动态的空间分布、传感器数据点位置以及场梯度。请点击此处查看该图的放大版本。
如图6所示,利用LAFA算法对机器人现场传感器测量得到的多维物理场数据进行处理,以分析工作环境及信号性能。该可视化结果包含10个分析层,各层具有不同的空间分布、数据分布和统计特征。结果反映了环境干扰的空间分布模式,并验证了机器人感知系统的稳定性能。
高维特征可视化
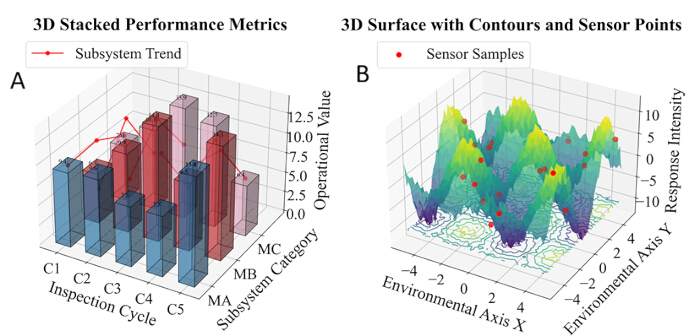
图7.系统性能与环境响应的多维可视化。(A)三维堆叠柱状图,显示各子系统在不同检测周期中的性能指标。(B)三维曲面图,展示环境响应强度及采样的传感器测量数据。请点击此处查看该图的放大版本。
图7展示了检测系统的多维运行特性。左侧的三维堆叠柱状图显示了各子系统在检测周期中的性能表现;在周期C3中,MA、MB和MC的数值分别为12.4、9.7和15.2,表明负载存在显著波动。右侧的曲面图展示了环境响应强度,峰值为±18,大部分数据分布在-5至+5之间,反映出环境特征的非线性特性。该结果为机器人传感器融合与调度优化提供了数据支持。其中,MA、MB和MC分别代表感知、路径规划和执行子系统的负载指标。
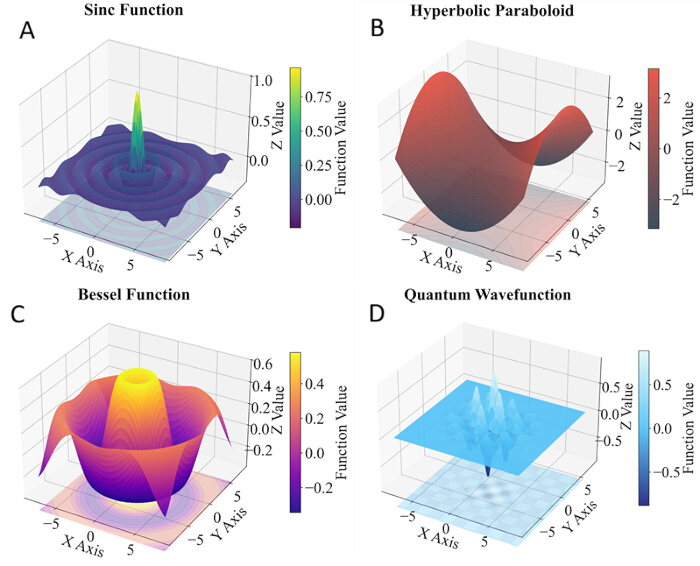
图8。不同工况下融合传感器信号的三维特征。(A)正弦函数曲面。(B)双曲抛物面。(C)贝塞尔函数曲面。(D)量子波函数曲面。这些代表性曲面模型展示了LAFA融合传感器信号在不同检测条件下的空间特征。请点击此处查看该图的放大版本。
如图8所示,四组三维表面模型表征了在不同检测工况下的多传感器融合信号。对信号的空间变化与衰减规律进行了分析。这些特征表明,LAFA算法在不同环境中均保持一致的融合性能,可为后续路径规划优化提供参考。这些三维表面模型由LAFA融合的传感器数据插值得到。在不同条件下信号分布均匀,验证了本框架在不同干扰环境下稳定的融合性能。
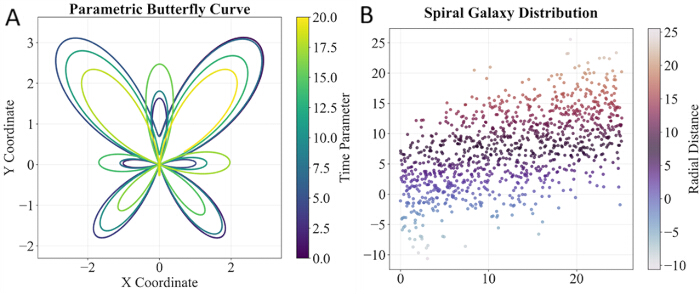
图9.机器人轨迹与传感器采样分布。(A)参数化蝴蝶曲线,表示机器人轨迹的几何特征。(B)传感器采样点的螺旋分布,展示检测数据的空间分布。请点击此处查看该图的放大版本。
如图9所示,曲线和极坐标图由机器人轨迹和传感器空间分布数据拟合得到。曲率和密度通过参数方程计算得出。空间分布规律总结了机器人在大规模检测场景中的运动特性以及多传感器采样点的空间分布情况。所有图表均基于真实的机器人轨迹和传感器采样点拟合而成。均匀的采样分布和光滑的轨迹曲线验证了所提出的LAFA-EIPPM系统在感知稳定性与路径优化可靠性方面的性能。
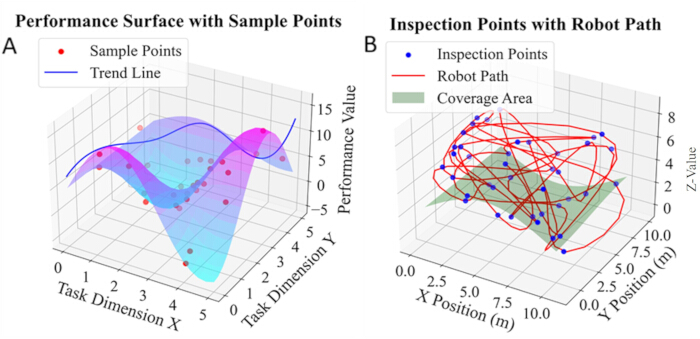
图10.任务性能与机器人检测轨迹可视化。(A)三维性能曲面,显示任务性能值及采样的检测点。(B)机器人检测轨迹与空间覆盖范围,展示自主检测过程中的行进路径。请点击此处查看该图的放大版本。
如图10所示,左侧面板显示任务表现的分布情况;峰值为15.3,最小值为5.1,第四个任务点得分为13.2。红色点为均匀采样点,蓝色线表示趋势。右侧图中的路径(最大Z值=7.8m)和覆盖范围(高度4.0m)展示了实际轨迹和空间覆盖情况。这两个图表全面反映了任务负荷的波动和采样均匀性,为融合优化提供了数据支持。
数据可用性:
本研究生成的实验数据集未公开,因其包含受保密协议约束的特定场地工业信息。受限材料包括工厂坐标、未经处理的激光雷达扫描数据以及保密的设备参数。在满足保密义务的前提下,通信作者可根据合理请求考虑提供访问权限。
讨论
本文提出了一种LAFA–EIPPM协同优化框架,旨在提升智能巡检机器人在复杂动态环境中的感知可靠性与决策效率。LAFA通过时空同步和基于注意力的加权机制实现鲁棒的多传感器融合20,22,在强光、粉尘等恶劣条件下显著提高了定位精度和障碍物识别能力。EIPPM建立了感知与规划之间的闭环耦合关系10,16,支持快速路径重规划和风险感知导航,同时优化能耗。
本研究为动态环境下的多传感器融合与自主机器人决策提供了新的技术路径。LAFA的动态权重调整机制克服了传统固定权重融合的局限性,EIPPM的闭环耦合范式缩短了重新规划的延迟,而在线学习模块则赋予系统对未知障碍物和异常模式的持续适应能力。这些创新将智能巡检理论拓展至高度动态、非结构化的场景中。
当前系统仍存在某些局限性:第一,当遇到极罕见的异常模式时,在线学习模块收敛速度较慢;第二,实验仅在工业厂区和变电站中开展,系统在复杂野外地形或极端天气条件下的性能尚未得到验证;第三,本研究仅进行了短期原型测试,长期工业现场部署、系统性安全评估及容错测试尚未完成;第四,本工作未开展算法消融研究及全周期实时运行日志分析;此外,系统依赖边缘计算能力,其长期运行稳定性仍需进一步测试。
该方法在测试的高风险场景中具有重要的应用价值,包括工业厂区、变电站、石化厂监测以及轨道交通隧道巡检。例如,在变电站中,其实现了±1.5 cm的定位精度和0.9%的碰撞率,显著降低了人工巡检的风险;在工业管道内部,可结合多传感器融合实现自主避障与缺陷识别。涉及农业机器人、救援机器人、水下探测8,28以及空中巡检的场景被视为具有前景的拓展应用,将在后续研究中进一步探索。
未来工作包括:1)将轻量级大语言模型集成到人机交互模块中,以支持自然语言指令和任务推理;2)开发边缘-云协同的分布式学习框架,实现多机器人之间的经验共享;3)拓展至水下或空中巡检场景,解决跨介质感知与运动控制问题;4)引入可解释人工智能模块,以提高决策过程的可信度与可调试性。
结论:
为解决智能巡检机器人在动态环境中感知可靠性低、决策延迟高的核心瓶颈问题,本研究提出了一种基于LAFA和EIPPM的协同优化方案。LAFA通过时空同步补偿和注意力加权机制,实现了激光雷达、视觉相机、红外成像仪和惯性测量单元(IMU)等多源传感器的动态融合。在工业厂区开展的短期场地方案原型测试中,系统定位误差达到±1.5 cm,障碍物识别率达98.7%,对强光和粉尘干扰具有顶级鲁棒性。在复杂的变电站场景中,EIPPM框架构建了感知与规划之间的闭环耦合关系,结合动态风险地图与增量式重规划策略,将路径重规划延迟缩短至0.8 s,碰撞率降低至0.9%。与传统方法相比,该原型系统整体巡检效率提升32%,能耗降低9.8%。
实验结果表明,所提出的原型系统克服了传统方法的常见缺陷,包括数据注册不准确、环境适应性差以及响应速度慢等问题。轻量级在线学习模块在测试场景中对部分未知障碍物和简单异常模式实现了基本的自适应性能。本研究为电力和石化高风险场景中的巡检任务提供了一种高自主性的技术原型。然而,本研究仍存在局限性:测试范围局限于工厂/变电站,在线学习对罕见异常的收敛速度较慢,长期稳定性与容错能力尚未验证,且对边缘计算的依赖性仍需进一步确认。未来工作将通过多机器人协作和更广泛的实地试验来解决上述问题。
披露
作者无任何利益冲突需要披露。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 1080P相机 | 定制 | N/A | 视觉传感器,30 fps,120°视场角 |
| 红外成像仪 | 通用 | 320×240 | 热成像,320 × 240分辨率 |
| Jetson Xavier NX | NVIDIA | Xavier NX | 边缘计算设备,8核CPU,16 GB GPU |
| LiDAR RPLIDAR A1M8 | Slamtec | A1M8 | 10 Hz扫描频率,360°视场角 |
| 锂电池 | 定制 | 12V/20Ah | 电源,可持续运行8小时 |
| MPU6050惯性测量单元(IMU) | InvenSense | MPU6050 | 200 Hz采样率,含加速度计和陀螺仪 |
| STM32控制器 | STMicroelectronics | STM32F4 | 主运动控制单元 |
参考文献
- Deng L, Wang S, Guo J, Cao R, Liu M. 3D keypoint detection-based automated rebar spacing inspection: Application for robotic integration. Adv Eng Inform. 2025;66:103418.
- Hu D, Gan VJL. Semantic navigation for automated robotic inspection and indoor environment quality monitoring. Autom Constr. 2025;170:105949.
- Li J, Zhou X, Gui C, Yang M, Xu F, Wang X. Adaptive climbing and automatic inspection robot for variable curvature walls of industrial storage tank facilities. Autom Constr. 2025;172:106049.
- Lin T, Ren Z, Huang K, Zhu Y, Karimi HR. A novel multi-sensor information fusion method for fault diagnosis of rotating machinery with missing signals. Adv Eng Inform. 2025;68:103595.
- Zhuo R, Deng Z, Teng H, Ge J, Lv L, Liu W. The grinding wheel wear condition monitoring method based on multi-sensor information hierarchical fusion for high-speed cylindrical grinding. Adv Eng Inform. 2025;67:103541.
- Su Y, Shi X, Song T. Research on vehicle safety based on multi-sensor feature fusion for autonomous driving task. Comput Mater Contin. 2025;83(3):5831-48.
- Makrouf I, Zegrari M, Dahi K, Ouachtouk I. A novel framework for multi-sensor data fusion in bearing fault diagnosis using continuous wavelet transform and transfer learning. e-Prime Adv Electr Eng Electron Energy. 2025;13:101025.
- Liu X, Xie S. Innovative strategy and practice of using underwater robot for marine cable inspection and operation and maintenance. Cogn Robot. 2025;5:226-39.
- Yue H, Wang Q, Zhao Z, Lai S, Huang G. Interactions between BIM and robotics: Towards intelligent construction engineering and management. Comput Ind. 2025;169:104299.
- Yang H, Luo X, Duan C, Wang P, Zhu K, Deng X, Ren W. Research on multi-objective point path planning for mobile inspection robot based on Multi-Informed-Rapidly Exploring Random Tree. Eng Appl Artif Intell. 2025;151:110645.
- Yu Q, Zhang Q, Sun G, Qin R. Distribution station inspection robot with modular manipulator. HardwareX. 2025;22:e00652.
- Li X, Xiao S, Li Q, Zhu L, Wang T, Chu F. The bearing multi-sensor fault diagnosis method based on a multi-branch parallel perception network and feature fusion strategy. Reliab Eng Syst Saf. 2025;261:111122.
- Qin Y, Zhao Y, Qi J, Mao Y. Spatial-temporal multi-sensor information fusion network with prior knowledge embedding for equipment remaining useful life prediction. Reliab Eng Syst Saf. 2025;264:111420.
- Cao C, Zhao Y. Distributed heterogenous multi-sensor fusion based on labeled random finite set for multi-target state estimation using information geometry. Signal Process. 2026;238:110135.
- Wang C, Yin L, Zhao Q, Wang W, Li C, Luo B. An intelligent robot for indoor substation inspection. Ind Robot. 2020;47(5):705-12.
- Yang Q, Dong J, Tan M, Wang J, Guo D, Kang H, Wang P. A novel navigation assistant method for substation inspection robot based on multisensory information fusion. J Adv Res. 2025;77:407-18.
- Sun G, Xia L, Du X, Yu Q, Zhang J, Qin R. Self-tuning clamping force control with optimal trajectory tracking for autonomous pipe inspection robots. J Pipeline Sci Eng. 2025;100309. Epub ahead of print.
- Chi P, Wang Z, Liao H, Li T, Wu X, Zhang Q. Towards new-generation of intelligent welding manufacturing: A systematic review on 3D vision measurement and path planning of humanoid welding robots. Measurement. 2025;242:116065.
- Wang Q, Xia J, Li M, Yin L, Xie X. A multi-sensor fusion and multi-source domain adaptive fault diagnosis method for rotating machinery. Eng Appl Artif Intell. 2025;159:111538.
- Hu J, Chen J, Lv M, Xu Z, Chen Z, Han J. MSHF: Multi-sensor hierarchical fusion for UGV localization in an unstructured environment. Expert Syst Appl. 2025;294:128732.
- Gudla R, Chang NB. Multi-sensor data fusion via a cortical gap network for time series large data gap filling under uncertainties. Inf Fusion. 2026;126:103618.
- Laidouni MZ, Bondžulić B, Bujaković D, Adli T, Andrić M. ConvNeXtFusion: Multi-sensor image fusion via residual dense and cross ConvNeXt network. Infrared Phys Technol. 2025;150:106005.
- Tian D, Li J, Lei J. Multi-sensor information fusion in Internet of Vehicles based on deep learning: A review. Neurocomputing. 2025;614:128886.
- Zhang Y, Wang Y, Su C, Miao Y, Wei T, Feng Y, Chen F, Ying Z, Wang S, Wang X. Multi-sensor fusion-based intelligent auxiliary system of power wheelchairs for individuals with limbs disabilities: Design and implementation. Measurement. 2026;257:118573.
- Zuo K, Li X, Li X, Wang K, Gao T, Shen T. Multi-sensor fusion with triple reliability evaluation for human activity recognition. Measurement. 2026;257:118580.
- Zhao X, Liu Z, Liu Y, Zhang B, Sui J, Jiang K. Structure design and application of combination track intelligent inspection robot used in substation indoor. Procedia Comput Sci. 2017;107:190-5.
- Kadri I, Selouani SA, Ghribi M, Ghali R, Mekhoukh S. LLM-driven agent for speech-enabled control of industrial robots: A case study in snow-crab quality inspection. Results Eng. 2025;27:106660.
- Jiang Y, Pan Z, Zhang X. Tunnel infrastructure health management: A state-of-the-art review on defect development mechanism and robot-aided inspection system. Smart Undergr Eng. 2025;1(1):26-39.
- Okonkwo C, Awolusi I. Environmental sensing in autonomous construction robots: Applicable technologies and systems. Autom Constr. 2025;172:106075.
- Du Y, Chen X, Yu Z, Meng F, Zhou Z, Zhang Y, Li Q, Huang Q. Efficient co-adaptation of humanoid robot design and locomotion control using surrogate-guided optimization. Biomim Intell Robot. 2025;5(4):100255.
- Lv X, Cui S, Wang Y, Lu J, Yu P, Wang K. Patch time series transformer-based short-term photovoltaic power prediction enhanced by artificial fish. Energies. 2026;19(1):284.
- Lei M, Zhang M, Wang K. Research on bidding optimization strategy for virtual power plants with wind-solar-storage systems based on IGDT-DRO. Electr Eng. 2026;108(3):208.