本研究提出了一种面向控制的数字孪生框架,通过机器学习与物理信息模型对油气系统进行监测与优化,并在模拟数据集和基准数据集上进行了评估。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
本文提出了一种面向控制的数字孪生框架,用于跟踪和优化油气生产系统。该方法结合了时空图神经网络、基于神经网络的4D-Var数据同化、基于强化学习的控制策略以及物理信息神经算子(FNO 和神经算子模型)。该框架在基准信息物理系统数据集(SWaT 和 WADI)以及一个模拟的油气数据集上进行了评估。通过多次独立实验的平均指标验证,结果表明该框架在状态估计、异常检测和控制优化方面表现出性能提升。然而,目前的评估仅限于基准数据集和模拟数据集,仍需利用实际工业数据进行进一步验证,以确认其实际应用价值。
引言
由于全球能源需求不断增长,对安全高效油气输送网络的需求也随之增加。然而,管道系统的可靠性正受到基础设施老化和系统复杂性日益增加的严重制约。在此背景下,数字孪生(DT)技术作为一种数据驱动的全生命周期管理策略,引起了广泛关注,其可在工业环境中实现风险评估、预测性维护和系统优化1,2,3,4,5。工业系统的数字化转型推动了从被动式维护向智能化、数据驱动决策的转变,提升了异常检测、故障预测和系统可靠性6,7,8。数字孪生在工艺优化、预测性维护和智能制造中的应用已成为大量研究的主题。例如,已有研究提出了基于数字孪生的预测性故障分析模型10和绿色性能评估方法11,以及基于深度学习的生产优化方案。在油气行业中,数字孪生已通过系统建模、性能评估和多传感器数据融合,被用于提升监测能力与异常识别水平12,13,14,15。
尽管取得了这些进展,目前大多数数字孪生技术仍主要集中于离散功能,如监测、建模或异常检测,缺乏实时同步与控制的集成。许多系统缺少双向交互和自适应学习能力,仅以单向数据流运行,形同数字映射。在油气系统中,由于动态工况和复杂的故障模式需要持续学习与控制,这一局限尤为突出。此外,当前的信息物理系统技术大多局限于离线分析,无法支持复杂工业过程中的实时闭环控制16。同时,为描述分布式传感器之间的相互作用,现有方法主要依赖传统机器学习和滤波技术,对时空图神经网络等复杂模型的应用较少。此外,针对操作算子学习技术在捕捉非线性物理动态方面的研究仍显不足,尤其是在油气生产系统中17。因此,现有数字孪生系统难以在建模复杂时空关联的同时,实现实时数据同化与自适应控制。
由于能够模拟工业控制环境,SWaT 和 WADI 等基准数据集常被用于验证网络物理系统中基于数字孪生(DT)的技术18。此外,数字孪生还带来更广泛的益处,例如提升生产效率、促进知识共享以及保障工业流程中的安全数据传输19,20。特别是在油气等高风险行业21,22,23,其在安全管理、实时监控和工业自动化方面的潜力正日益受到认可。然而,要实现实际部署,仍需要更加完整和集成的解决方案,以融合建模、监测与控制功能。诸如文献24,25中所述的评估研究,通过展示数字孪生在提升运行效率和优化决策方式方面的应用与优势,已为该领域奠定了基础。表1展示了现有油气生产与控制管理方法的比较26,27,28,29。由于油气生产系统具有高运行风险和复杂的动态特性,传统的维护方法往往难以及时识别异常并作出响应30,31,32,33。尽管近年来安全管理和远程监控已有改善,但仍亟需能够持续感知、学习并实时控制的智能系统。
本文提出一种面向控制的数字孪生架构,该架构结合了时空图神经网络、神经4D-Var数据同化、物理信息神经算子以及基于强化学习的控制方法,以克服上述难题。所提出的系统建立了一个统一的流程,用于数据采集、状态估计、异常检测和控制优化。时空图神经网络用于记录分布式传感器之间的相互作用,而物理信息神经算子(如傅里叶神经算子和深度算子网络(Neural operator model))则用于表征复杂的非线性系统动力学。强化学习实现了自适应的闭环控制,神经数据同化则提高了状态估计的准确性。通过在基准信息物理系统数据集(SWaT 和 WADI)以及模拟的油气数据上进行评估,验证了所提方法在不同工业场景下的通用性。本研究通过将建模、学习与控制集成到一个统一框架中,克服了当前数字孪生系统的重大缺陷,为油气生产系统的实时监测与优化提供了一种可扩展且适应性强的解决方案。
访问受限。请登录或开始试用以查看此内容。
方案
本研究不涉及任何人类受试者或动物实验。所使用的数据集(SWaT 和 WADI)均为公开可用的基准数据集,不包含任何敏感或个人数据。
该方法建立了一个注重控制的数字孪生系统,能够整合前沿的深度学习算法、数据同化技术,以及对油气开采系统及其控制的持续评估与优化。首先,采集来自地理上分散的生产基础设施的实时多模态传感器数据,并利用图结构对这些数据进行建模,该图结构定义了生产组件之间的连接关系与相互作用。随后,采用基于物理信息的神经算子,构建描述非线性多相流控制方程的算子级近似模型,从而在数字孪生系统中实现可扩展的仿真。本研究中,“神经算子模型”一词用于指代深度算子网络(Deep Operator Network)。为了纳入地理上分散的生产资产之间的时空依赖关系,利用基于物理信息的表征训练时空图神经网络。通过采用基于神经4DVAR的可微分数据同化方法,使数字孪生系统的仿真预测结果与实时监测数据保持一致并同步,即使在存在噪声和空间分布不规则的测量数据情况下亦能实现。在此实时同步的数字孪生系统基础上,进一步训练基于强化学习的优化工具以实现实时控制。最后,该数字孪生系统具备持续更新模型的能力,并可根据新获取的测量数据不断刷新,实现长期的适应性扩展。
所提出的数字孪生架构通过增加智能性、适应性和控制感知能力,增强了传统的数字孪生架构。整个流程由四个模块组成:(i)数据采集/图构建,(ii)基于神经算子和时空图神经网络(ST-GNN)的状态估计,(iii)基于残差分析的异常检测,以及(iv)基于强化学习的控制。
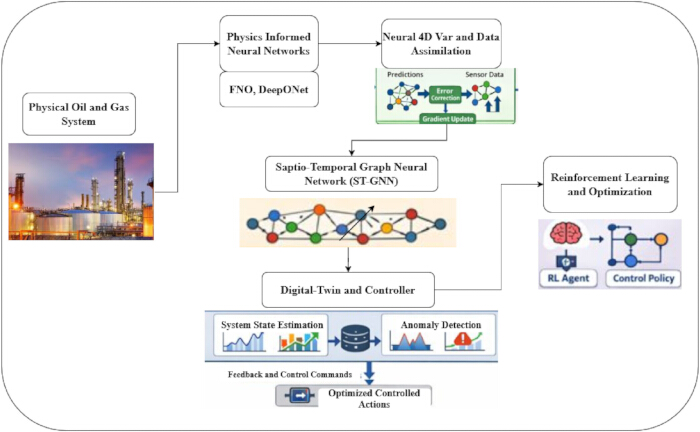
图1:整体控制感知型数字孪生架构。异常检测、时空图神经网络、神经4D-Var同步、物理信息神经算子以及基于强化学习的闭环控制,均集成于所提出的控制感知型数字孪生模型中。请点击此处查看此图的放大版本。
图1 表示一个面向油气生产控制的数字孪生系统作为闭环信息物理系统的功能流程。该功能流程始于油气生产系统层面,其中分布在油井、管道、阀门和处理单元上的各类传感器实时采集压力、流量、温度以及控制状态等数据。各类传感器以不同格式采集数据,并将数据传输至数字孪生系统,从而构建起该时刻系统组织感知的基础。
拟议的方法包括以下步骤:
数据收集
从油气生产环境中获取传感器关于压力、流量、温度和控制输入的实时信息。同时使用其他可用的基准数据集(如 SWAT 和 WADI)来验证方法的鲁棒性和泛化能力。为确保可重复性,所提出方法的每一步均通过技术细节进行了明确说明。
[数据集生成与模拟的详细信息请参见补充文件(S1)。]
为验证概念性数字孪生系统在处理复杂高维时间序列数据以及异常事件方面的能力,本研究采用了工业控制系统研究领域内两个公开的基准工业控制系统的数据集:安全水处理(Secure Water Treatment, SWaT)数据集和水分配(Water Distribution, WADI)基准数据集34。这两个数据集均来源于真实的网络物理系统测试平台,包含了在正常运行及异常/攻击场景下,系统中多变量传感器与执行器的操作数据。通过使用SWaT和WADI数据集,可实现跨领域测试,验证方法在更广泛的分布式工业系统中的普适性,涵盖具有时空相关性的不同地理位置与时间依赖性场景。数据集描述见Table 2。
本研究提出的方法利用三个不同的数据集,对所开发的数字孪生方法进行广泛评估,如表2所示。基础数据集由模拟数据构成,涉及油气制造中的生产组织,旨在复现系统感知到的实际运行测量值,以及控制和/或故障状态。此外,Secure Water Treatment(SWaT)数据集被用作一个缩小规模物理系统的示例,包含在约11天内的51个传感器和执行器的测量数据,涵盖正常工况以及人为构造的异常和攻击。该数据集被广泛视为研究领域的标准基准。另一个数据集是Water Distribution(WADI)数据集,其测量数据记录了一个缩小规模的供水系统在16天内的运行行为,包含约123个变量,涵盖多种攻击和正常运行工况。该数据集共包含15种不同类型的攻击。上述两个数据集主要围绕工业控制系统中的高维时间序列以及空间关系展开。
数据预处理
在模型训练之前,所有数据集均需经过彻底的预处理流程,以确保数据的质量、一致性和可重复性。预处理步骤包括缺失值处理、噪声过滤、归一化和特征缩放等。详细的预处理流程见补充文件(S2)。
系统图构建
在所提出的方法中,油气物理生产系统以图的形式表示,该图作为一种数学结构,用于描述资产之间的空间关联性以及系统状态随时间的动态变化(参见补充文件(S3)中的系统图构建公式)。
使用神经算子进行物理学习
为了准确表征多相流系统的非线性和多维特征,所提出的方法采用基于物理信息的算子形式,即傅里叶神经算子(FNO)和神经算子模型。与传统将神经网络表示为逐点映射的方法不同,算子的概念能够在不同边界条件下实现泛化。这一特性使得该方法更适用于油气生产中的多相流系统,因为物理现象是连续发生的。有关神经算子的数学方程,请参见补充文件(S4)。
为进一步评估物理信息神经算子的有效性,开展了额外实验,以检验其在不同流动状态和控制输入下逼近非线性算子映射的能力。结果表明,这些算子能够准确逼近非线性算子的映射关系,从而验证了其在高维条件下以低于其他求解器的计算成本精确建模系统动力学行为的能力。通过计算预测系统状态与模拟系统状态之间的均方误差,对算子学习精度进行定量评估,结果表明在不同流动条件下均具有稳定的逼近性能。
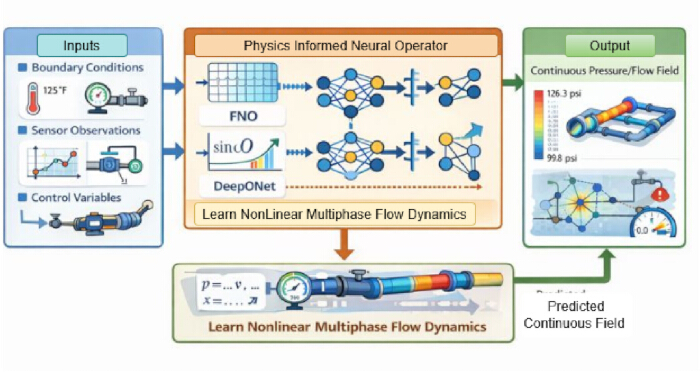
图 2: 物理信息神经算子框架的工作流程。该物理信息神经算子工作流程示例展示了如何利用控制输入、传感器数据和边界条件来学习非线性多相流动力学,并生成快速的、面向操作层面的系统预测。请点击此处查看此图的放大版本。
在图2所示的PINO工作过程中,油气过程中物理上复杂的非线性多相流的学习以连续方式进行。该过程始于输入层,模型在此接收关于物理演化系统的异构数据。这些输入包括压力、温度和速度等边界条件,以及来自油气系统内部传感器的实时数据,还包括阀门开度、泵的转速或节流阀开度等控制变量。所有这些输入共同定义了物理演化系统的运行状态。
工作流程中的关键组件是通过 FNO 和神经算子模型实现的 PINO。该方法的独特之处在于,它利用神经算子学习函数空间之间的映射关系,而不同于传统神经网络通常关注输入与输出之间的逐点映射。在此基础上,FNO 能够利用傅里叶域捕捉全局空间关系,而神经算子模型则可通过分支网络和主干网络共同学习算子的表示形式。所学习的模型由物理约束进行引导,以确保预测的多相流动力学行为符合预期。神经算子的输出表现为连续场解的形式,涵盖整个生产网络中关键物理变量的分布,如压力、流量和相态分布。此外,输出结果在整个场域内均具有高精度,覆盖井筒、管道及其他连接单元,而不仅限于传感器等特定测量点。因此,神经算子的输出能够快速生成高精度的模拟结果,可逼近偏微分方程的解而无需实际求解。该解在数字孪生系统中充当快速求解方案。
神经算子学习过程采用从油气生产过程中提取的函数级和系统级特征。这些特征主要包括油气生产中的物理状态变量,如连续场、温度、流速、压力以及油、气、水的相分数。特征还包含边界条件,如入口压力、流速和阀门位置。为了预测不同操作场景下的系统响应,控制输入(如节流阀位置和泵速)也被纳入考虑。神经算子模型接收物理特征和控制参数,并由主干网络和分支网络进行处理。这些特征为神经算子提供了充分的信息,使其能够预测准确的算子关系,从而实现依赖于物理过程和操作因素的快速数字孪生仿真。
傅里叶神经算子(FNO)
本研究采用傅里叶神经算子(Fourier Neural Operator, FNO)36,以有效估计描述油气生产系统中非线性多相流动力学的算子映射。与传统神经网络仅针对特定点集近似输入-输出映射不同,所提出的FNO能够在函数空间之间建立映射关系,从而实现对系统不同尺度和构型的泛化能力。在此方法中,FNO通过将系统状态表示从原始空间转换至傅里叶域,在该域中可高效应用谱卷积,以捕捉系统内存在的全局空间依赖关系。具体而言,输入状态表示被投影到一个更高维的潜在空间中,并通过傅里叶变换、谱核函数和激活函数进行迭代式的变换与激活操作。有关傅里叶神经算子的数学推导,请参见补充文件(S4.1)。
神经算子模型
神经算子模型37 是神经算子流程中用于逼近定义油气生产动态的非线性物理算子的一种替代方法。神经算子模型的详细描述见补充文件(S4.2)(算法1:数字孪生算法中的物理学习与神经算子,请参见补充文件 S10)。
因此,所提出的使用神经算子的方法首先需要收集成对的输入与输出示例,其中输入为以系统边界值、控制变量或物理特征形式呈现的系统状态示例。神经算子通过一个迭代过程进行训练,该过程包括对输入函数预测响应,并利用均方误差函数对预测值与实际响应之间的偏差进行后续优化。该方法基于梯度实现优化,使神经算子能够发现定义系统行为的系统性物理算子。由此,训练完成的系统便能够高效地预测不同输入条件下系统的响应。
时空系统建模
在所提出的数字孪生架构38中,油气生产过程通过时空图进行表示。此举旨在对分布式生产资源的连接性及其随时间演化的过程进行概念化描述。
石油和天然气生产过程在油井、管道基础设施和传感器方面具有天然的分布式结构。为了高效捕捉该过程中存在的空间/时间关系,本文开发的数字孪生方法采用了时空图神经网络(ST-GNN)。在该方法中,系统实体以图节点的形式表示,系统的空间/功能关系由图边表示。时间关系通过窗口函数表达,以高效预测系统状态转移和异常情况。有关时空图神经网络(ST-GNN)的详细描述,请参见补充文件(S5)。
使用神经 4D VAR 实现数字孪生同步
数字孪生同步可定义为基于实时传感器读数,将虚拟孪生体与持续变化的物理油气生产环境进行持续同步的过程。在实践中,数字孪生基于对物理系统动力学的理解,对系统中的状态(如压力、流量和温度)进行预测。然而,由于不确定性及传感器噪声的存在,预测值与实测值之间不可避免地会出现偏差。因此,为了使预测结果与实际测量值保持一致,本研究引入了一种称为“数据同化”的方法,以实现预测与物理测量之间的自洽性。为在传感器观测存在噪声且数据稀疏的情况下,确保物理过程与数字孪生体之间的同步,本文采用了神经网络4D-Var数据同化方法。该新增组件旨在减小同化时间窗内传感器测量值与模型预测值之间的差异。利用可微性,神经网络4D-Var方法实现了端到端学习,并支持对数字孪生体状态进行在线校正(有关神经网络4D-Var数据同化的详细信息,请参见补充文件(S6);有关算法2:基于神经网络4D-Var的数字孪生同步,请参见补充文件(S10);有关超参数及训练细节,请参见补充文件(S11))。
异常检测与诊断
在模拟的油气数据集中,通过引入受控扰动(如压力下降超过15%、异常流量激增以及阀门故障)注入异常数据。超出设定阈值或偏离基线统计分布的数据点被识别为异常。关于异常检测框架(Anomaly Detection Framework)的数学表达式(补充文件,S7).
闭环优化与控制
在所提出的系统中,通过结合协调的数字孪生体(DT)与强化学习模块进行优化,可实现闭环控制。在数字孪生部分,数字孪生体可预测油气生产过程在不同条件下的未来行为,例如不同阀门的位置、泵速或流量控制等。这使得能够构建一个安全区域,控制代理可在其中评估期望操作的结果,而无需在实际过程中实施这些操作。因此,通过利用数字孪生体提供的预测,强化学习模块能够在不受工艺约束限制的情况下,优化包括工艺效率、能耗和过程稳定性在内的运行目标。有关闭环优化与控制的数学描述,请参见补充文件(S8)。
持续学习与适应
工业系统面临设备老化、运行条件时变以及不可预见干扰等非平稳环境。为应对此类问题,所提出的数字孪生模型包含一个持续学习组件,该组件基于增量学习不断更新神经算子、图模型和策略。当观测到显著变化或无法识别的模式时,通过引入新数据并调整与数字孪生模型相关的参数,实现模型的学习与优化。
持续学习还有助于提高控制策略和异常检测的鲁棒性,因为它能够帮助系统识别新的或前所未见的行为模式。来自控制结果异常的反馈被用于调整模型,并优化强化学习策略,从而在系统持续变化和演进过程中确保有效的决策机制。这种自适应学习过程使数字孪生从被动观察者转变为智能系统,能够在长期运行中利用严谨高效的科技基础设施环境,对复杂的油气生产系统实施实时优化。如Table 3所示,展示了模型架构与超参数。
有关持续学习适应的数学公式,请参见补充文件(S9)。
数据预处理模块负责将原始传感器数据转换为结构化且标准化的输入,以适配下游学习模块的需求。具体而言,该模块聚合历史传感器测量值,去除噪声,并对特征进行标准化处理,以确保数据质量的一致性。处理后的数据连同边界条件和控制输入,被提供给物理信息神经算子模块(FNO/神经算子模型),该模块学习潜在的非线性物理关系,并生成连续的系统状态估计。所估计的系统状态随后被控制优化模块用于动态更新控制策略。优化后的控制输出被传递至决策模块,该模块解析结果并生成可执行的操作决策以指导系统运行。系统中引入了反馈机制,可根据新观测到的数据持续更新,从而随时间推移提高系统的适应性和性能。为增强清晰度与可重复性,本文展示了系统级架构,用以说明各模块之间的交互关系。所提出的系统由四个主要组件构成,即数据预处理、物理信息神经算子建模、控制优化和决策制定。这些模块通过明确定义的输入–输出接口相互连接,确保在整个数字孪生系统中实现无缝的数据流动、迭代学习和协调运行。
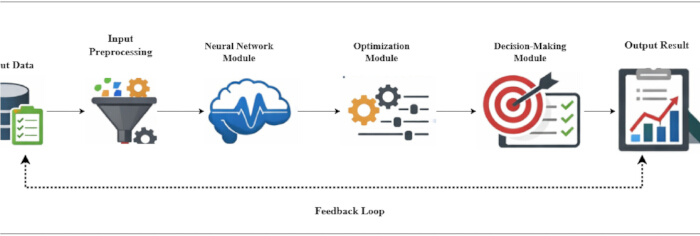
图3:整体系统级控制优化架构流程图。该图展示了本研究提出的整体系统架构。请点击此处查看此图的放大版本。
该系统架构展示了可用于建模和优化油气生产系统中复杂非线性物理动态的完整模型框架。该过程始于输入数据,包括用于仿真的参数以及用于表征物理环境的边界条件。这些数据首先经过数据预处理模块,进行归一化和特征提取。预处理后的数据被送入下一模块,使用神经算子(FNO)和神经算子模型进行处理。这些模型用于预测系统状态,并将预测信息输入优化模块以优化系统参数。优化结果随后被传递至决策模块,用于支持决策制定,该模块有助于评估系统的运行效率。该框架还包括输出结果部分,优化过程的结果如图3所示。此外,系统还包含一个反馈回路,输出结果将再次进入预处理模块进行处理。
访问受限。请登录或开始试用以查看此内容。
结果
为了验证物理信息神经算子的有效性,进一步开展了性能测试,以比较傅里叶神经算子(FNO)与神经算子模型在模拟非线性多相流系统动力学行为方面的表现。结果表明,FNO 在全局空间一致性方面表现更优,而神经算子模型在适应异质输入方面表现更佳。
为确保所提出的数字孪生框架的有效训练与评估,所有实验均在高性能计算环境中进行。实现过程以 Python 作为主要编程语言。采用一种支持 CUDA 加速并具备优化深度神经网络库的主流深度学习框架,用于构建深度学习模型,例如物理信息神经算子、时空图神经网络以及强化学习模块。为支持大规模多变量时间序列数据处理与模型训练,测试在配备多核 CPU、具有专用内存的高性能图形处理器(GPU)以及至少 64 GB 系统内存的工作站上进行。为确保与深度学习生态系统的兼容性,操作系统环境基于一种 Linux 发行版构建。
采用基于小批量梯度的优化方法训练模型,并进行了多次独立实验以确保统计可靠性。由于提供了计算设置,所提出的方法可在类似的高性能计算环境中重现。
访问受限。请登录或开始试用以查看此内容。
讨论
本研究的结果表明,所开发的控制感知型数字孪生系统在提升各类信息物理系统(CPS)的实时监测、故障检测与控制优化方面具有显著效果。与传统的监测模型相比,物理信息神经算子(PINO)与图神经网络的结合在状态估计的准确性方面表现更优,即使在存在噪声的系统中亦是如此。该结论成立的原因在于,数字孪生系统中采用的先进机器学习模型在系统预测与检测方面具有更高的有效性39。
与当前的异常检测解决方案(例如采用课程学习或因果表征模型的数字孪生异常检测器)相比,通过对比文献中获得的结果可以发现,所提出的方法能够实现具有竞争力的性能。例如,基于数字孪生并采用课程学习的异常检测器在信息物理系统(CPS)测试平台上的F1分数实现了适度提升,这表明学习范式可能影响检测过程的效率40。与此同时,当前主流的数字孪生模型高度重视通过因果推理实现高效的推理过程以及抑制误报,但这往往以因果模型本身复杂度的增加为代价。在这方面,我们提出的同步强化学习方法能够在单一框架内同时实现高效的运行优化和可靠的异常检测。然而需要注意的是,...
访问受限。请登录或开始试用以查看此内容。
致谢
作者感谢中国新疆克拉玛依中石油新疆油田公司数据公司和生产指挥中心部门在完成本研究过程中提供的技术和机构支持。本研究未获得任何外部资金资助。
访问受限。请登录或开始试用以查看此内容。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 中央处理器(Intel Xeon / AMD Ryzen) | Intel / AMD | Xeon / Ryzen 系列 | 用于系统仿真、数据预处理和通用计算 |
| 深度学习框架(PyTorch 2.0) | Meta AI(PyTorch) | https://pytorch.org RRID:SCR_018536 | 用于实现神经网络、优化算法和训练流程 |
| 深度神经网络库(cuDNN 8.x) | NVIDIA cuDNN | cuDNN 8.x | 为GPU上的深度学习操作提供优化的底层计算原语 |
| DeepONet | 不适用 | https://arxiv.org/abs/1910.03193 | 在脚本中被称为 "神经算子模型" |
| 图形处理器(NVIDIA RTX 4090) | NVIDIA | RTX 4090 | 用于训练包括神经算子、时空图神经网络(ST-GNN)和强化学习组件在内的深度学习模型 |
| GPU加速库(CUDA 11.8) | NVIDIA CUDA | CUDA 11.8 RRID:SCR_018131 | 支持基于GPU的并行计算,实现高性能模型训练 |
| Linux发行版(22.04 LTS版本) | Canonical(Ubuntu) | https://ubuntu.com/download; RRID:SCR_018127 | 用于执行实验和模型部署的操作系统 |
| 操作系统(Ubuntu 22.04 LTS) | Canonical(Ubuntu) | https://ubuntu.com/download RRID:SCR_018127 | 为所有实验和模型部署提供运行环境 |
| 优化算法(Adam优化器) | 不适用 | https://arxiv.org/abs/1412.6980 | 用于采用自适应学习率优化的模型训练 |
| 优化的深度神经网络库(版本8.x) | NVIDIA cuDNN | https://developer.nvidia.com/cudnn RRID:SCR_018131 | 为深度神经网络操作提供优化的GPU加速底层计算原语 |
| 编程语言(Python 3.10) | Python软件基金会 | https://www.python.org/downloads RRID:SCR_008394 | 实现和实验所使用的核心编程语言 |
| 系统内存(≥ 64 GB RAM) | Corsair / Kingston / Crucial | https://www.corsair.com / https://www.kingston.com / https://www.crucial.com | 支持高维多变量时间序列数据处理和大规模模型训练 |
参考文献
- Rebello CM, Jäschke J, Nogueira IBR. Digital twin framework for optimal and autonomous decision-making in cyber-physical systems: Enhancing reliability and adaptability in the oil and gas industry. arXiv preprint arXiv:2311.12755. 2023. https://doi.org/10.48550/arXiv.2311.12755
- Priyanka EB, Thangavel S, Gao XZ, Sivakumar N. Digital twin for oil pipeline risk estimation using prognostic and machine learning techniques. J Ind Inf Integr. 2022;26:100272. https://doi.org/10.1016/j.jii.2021.100272
- Xu X, Liu B, Guo J. Asset management of oil and gas pipeline systems based on digital twin. IFAC Pap OnLine. 2020;53:715–719. https://doi.org/10.1016/j.ifacol.2020.12.123
- Shen F, Ren SS, Zhang XY. A digital twin-based approach for optimization and prediction of oil and gas production. Math Probl Eng. 2021;2021:3062841. https://doi.org/10.1155/2021/3062841
- Wanasinghe TR, et al. Digital twin for the oil and gas industry: Overview, research trends, opportunities, and challenges. IEEE Access. 2020;8:104175–104197. https://doi.org/10.1109/ACCESS.2020.2999087
- Wang B, Tao F, Fang X. Smart manufacturing and intelligent manufacturing: A comparative review. Engineering. 2021;7:738–757. https://doi.org/10.1016/j.eng.2020.07.017
- Wang C, Wang C, Wang K. Technology research and standard development of predictive maintenance for intelligent manufacturing equipment. China Standardization. 2021;2:15–21.
- Ren S, Zhang Y, Huang B. Lifecycle big-data-driven smart manufacturing services for complex products. J Mech Eng. 2018;54:194–203.
- Li L, Lei B, Mao C. Digital twin in smart manufacturing. J Ind Inf Integr. 2022;26:100289. https://doi.org/10.1016/j.jii.2021.100289
- Grieves M, Vickers J. Digital twin: Mitigating unpredictable, undesirable emergent behavior in complex systems. In: Transdisciplinary perspectives on complex systems. Cham: Springer; 2017. p. 85–113. https://doi.org/10.1007/978-3-319-38756-7_4
- Yang M, et al. A novel embedding model based on a transition system for building industry-collaborative digital twin. Appl Sci. 2022;12:553. https://doi.org/10.3390/app12020553
- Wang T, Feng K, Ling J. Pipeline condition monitoring towards digital twin systems: A case study. J Manuf Syst. 2024;73:256–274. https://doi.org/10.1016/j.jmsy.2023.12.005
- Malek NG, et al. Live digital twin for smart maintenance in structural systems. IFAC Pap OnLine. 2021;54:1047–1052. https://doi.org/10.1016/j.ifacol.2021.10.146
- Yun J, Kim S, Kim J. Digital twin technology in the gas industry: A comparative simulation study. Sustainability. 2024;16:5864. https://doi.org/10.3390/su16145864
- Bhowmik S. Digital twin for offshore pipeline corrosion monitoring: A deep learning approach. In: Proc Offshore Technology Conf. 2021. D041S049R003.
- Hamidishad N, et al. Digital twin frameworks for oil and gas processing plants: A comprehensive literature review. Processes. 2025;13:3488. https://doi.org/10.3390/pr13123488
- Homaei M, et al. Causal digital twins for cyber-physical security: A framework for robust anomaly detection in industrial control systems. arXiv. 2025.
- Ahmed CM, Palleti VR, Mathur AP. WADI: A water distribution testbed for research in secure cyber-physical systems. In: Proc Int Workshop Cyber-Physical Systems Smart Water Networks. 2017.
- Sudhakar R. Robust digital twin approach towards operational excellence and sustainability goals. In: Proc Abu Dhabi Int Petroleum Exhibition Conf. 2023.
- Knebel FP, et al. Cloud and edge computing for implementation of digital twins in oil and gas industries. Comput Ind Eng. 2023;182:109363. https://doi.org/10.1016/j.cie.2023.109363
- Daher E. Digital safety trends in oil and gas. In: Proc SPE Asia Pacific Oil and Gas Conf. 2023.
- Tao F, et al. Digital twin in industry: State-of-the-art. IEEE Trans Ind Inform. 2019;15:2405–2415. https://doi.org/10.1109/TII.2018.2873186
- Sircar A, et al. Digital twin in the hydrocarbon industry. Pet Res. 2023;8:270–278. https://doi.org/10.1016/j.ptlrs.2023.03.002
- Li G, et al. Intelligent drilling and completion: A review. Engineering. 2022;18:33–48. https://doi.org/10.1016/j.eng.2021.12.004
- Hammerschmid M, et al. Development of virtual representations for energy plants: From digital model to predictive twin. Energies. 2023;16:2641. https://doi.org/10.3390/en16062641
- Lu L, Jin P, Karniadakis GE. Deep operator network: Learning nonlinear operators for identifying differential equations. arXiv. 2019.
- Lin M, et al. Reinforcement learning-based model predictive control for discrete-time systems. IEEE Trans Neural Netw Learn Syst. 2023;35:3312–3324. https://doi.org/10.1109/TNNLS.2022.3140110
- Huang Z, et al. Survey on AI-driven digital twins in Industry 4.0. Sensors. 2021;21:6340. https://doi.org/10.3390/s21196340
- Wang Y, et al. Structural health monitoring of oil and gas pipelines. Ocean Eng. 2024;308:118293. https://doi.org/10.1016/j.oceaneng.2024.118293
- Khisty VH. SCADA systems in oil and gas: Driving innovation and efficiency. Int J Res Appl Sci Eng Technol. 2024;12:96–107.
- Ma Z, Hao Z, Zhao Z. Energy-saving scheduling algorithm of wireless monitoring sensors. Energy Inform. 2024;7:104. https://doi.org/10.1186/s42162-024-00264-4
- Aba EN, et al. Petroleum pipeline monitoring using IoT platform. SN Appl Sci. 2021;3:180. https://doi.org/10.1007/s42452-021-04180-5
- Gulzar Q, Mustafa K. Cyber-attack detection in industrial control systems. Sci Rep. 2025;15:26575. https://doi.org/10.1038/s41598-025-26575-0
- Bloemheuvel S, et al. Graph construction for spatiotemporal data in GNNs. Int J Data Sci Anal. 2024;18:157–174. https://doi.org/10.1007/s41060-024-00423-7
- Li Z, et al. Fourier neural operator for parametric PDEs. arXiv. 2020.
- Yu B, Yin H, Zhu Z. Spatio-temporal graph convolutional networks. arXiv. 2017.
- Wu H, et al. Review of digital twins across processes. Sensors. 2023;23:8306. https://doi.org/10.3390/s23198306
- Xu Q, Ali S, Yue T. Digital twin-based anomaly detection. ACM Trans Softw Eng Methodol. 2023;32:1867–1878. https://doi.org/10.1145/3583555
- Ogbodo CO, et al. Adaptive sensor steering using reinforcement learning. Proc R Soc A. 2026;482:2329.
- Tao F, Qi Q, Liu A, Kusiak A. Data-driven smart manufacturing. J Manuf Syst. 2018;48:157–169. https://doi.org/10.1016/j.jmsy.2018.01.006
访问受限。请登录或开始试用以查看此内容。