本研究开发了一种由双面光伏系统供电的独立式电动汽车充电站的电池储能支持型基于人工神经网络的最大功率点跟踪(MPPT)系统。此外,秘书鸟优化算法(SBOA)用于优化直流-直流变换器、滤波器和比例-积分(PI)控制器参数,以最小化总谐波失真(THD)和直流母线电压偏差。
需要JoVE订阅才能观看此内容。 请登录或开始免费试用
本文内容
摘要
摘要
针对可持续交通日益受到重视的背景,本研究提出了一种基于可再生能源的电动汽车(EV)充电系统,该系统集成了站点电池储能(BES)。系统采用双面光伏(PV)阵列,并结合人工神经网络(ANN)辅助的最大功率点跟踪(MPPT)方案。此外,采用秘书鸟优化算法(SBOA)对DC–DC变换器、滤波器和PI控制器参数进行优化,以在维持稳定直流母线电压的同时最小化总谐波失真(THD)。共评估了五种电动汽车模型,包括一种基于铅酸电池的模型(BMW i3)和四种基于锂离子电池的模型(Fiat 500e、Mercedes EQA 250、Volkswagen e-Golf 和 Hyundai Kona Electric)。所提出的MPPT配置能够在变化的环境条件和负载条件下,从双面光伏系统中提取最大能量,同时保持直流母线电压的稳定。通过在三种运行场景下(辐照度 = 800–1000 W/m2;温度 = 20–25 °C)的MATLAB/Simulink仿真验证,该系统表现出高转换效率,总谐波失真分别为2.85%、2.26%和2.23%,并具备适用于离网型电动汽车充电站的稳健电力管理能力。
引言
如今,将可再生能源(主要是太阳能)以及电动汽车充电站集成到配电网系统中至关重要。然而,这种集成会导致电能质量(PQ)问题,并需要采用先进的最大功率点跟踪(MPPT)技术以从可再生能源中高效提取电能。此外,由于电动汽车的快速普及,建立快速、可靠的充电基础设施变得尤为必要。传统并网充电站的使用会导致碳排放增加,并引发电网压力和电能质量问题。将太阳能等可再生能源与电动汽车结合使用,有助于减少碳排放。然而,由于太阳能本身具有间歇性,因此通常需结合电池储能系统共同使用。基于人工智能的MPPT技术相比传统的扰动观察法(P & O)能够实现更高的太阳能输出效率。
提出了一种新的用于并网光伏系统的五阶阻尼广义积分器控制算法,该算法采用人类心理优化方法,可在单位功率因数下精确地将太阳能功率输送至电网1。此外,采用一种基于学习的爬山法最优控制策略,并结合自适应最优-M卡尔曼滤波器,以增强光伏系统的功率提取能力2。另一方面,采用预测算法对微电网集成光伏系统的功率进行高效管理和调节。该系统采用双级三相(3φ)结构配置3。
同时,一种采用低功耗设计的新型电压传感器被开发出来,用于从连接至电动汽车充电站的太阳能光伏系统中提取最大输出功率,重点关注效率与响应速度4。然而,研究人员提出了一种新颖的指令认证方法,用于识别专门针对系统集中式经济调度控制信号的虚假数据注入攻击5。此外,还引入了一种先进方法,用于从互连的太阳能电池板布局中生成显著性图,并评估周围环境是否存在遮挡6。一种控制策略被提出,可有效管理统一电能质量调节器(UPQC)在配备超导磁储能系统时的电能质量(PQ)问题,特别是针对电动汽车充电站负荷带来的影响7。
此外,双面光伏组件对光伏发电的经济可行性构成了重大挑战。尽管单面光伏系统性能的预测方法已较为成熟,但将这些模型应用于双面系统的研究仍在推进中。8,9此外,多项研究表明,双面光伏系统的发电量受几何因素影响。在评估双面光伏技术运行性能时,必须考虑这些因素。10,11,12,13,14,15。另一方面,P & O 和基于人工智能的最大功率点跟踪(AI-based MPPT)被开发用于光伏发电提取,同时结合优化方法设计控制器16,17,18双面光伏与单面光伏的建模与仿真进行了详细讨论19与此同时,P & 用于电动汽车充电站设计的基于O和ANN的光伏系统最大功率点跟踪方法20,21光伏电动汽车充电站被设计用于支持多种型号的P & 和 O MPPT22接下来,对秘书鸟为生存而表现出的行为(例如搜寻和捕猎猎物)进行数学建模,以用于SBOA23一种用于太阳能供电住宅恒定充电的新型模糊逻辑调控直流-直流转换器24引入模糊逻辑的直接转矩与转矩控制框图,用于响应车辆的转矩需求并优化训练性能25.
此外,还对新兴趋势进行了全面综述,包括车辆到电网(V2G)技术、由人工智能控制的能源管理系统,以及可再生能源在响应电网的电动汽车运行中的作用26。进一步地,提出了一种新方法,用于应对可再生电力发电、电动汽车充电行为及市场价格方面的不确定性27。然而,研究讨论了电动汽车(EV)与共享自动驾驶电动汽车(SAEV)在V2G技术中的关键差异,其中针对SAEV提出了一种具有独特特征的新方法,从而增强了其在V2G集成中的作用28。
已有若干研究针对采用传统最大功率点跟踪(MPPT)方法(如P&O(见表1)、增量电导法(I&C)、模糊控制及基于元启发式优化的方法)的单面光伏(PV)供电并网电动汽车(EV)充电站展开,这些研究主要聚焦于光伏功率提取系统或控制器参数选择。然而,目前尚缺乏将基于人工智能的MPPT与直流-直流(DC-DC)变换器、滤波器及比例-积分(PI)控制增益的最优参数选择集成于统一框架内的单面光伏系统,以维持直流母线电压稳定并降低总谐波畸变率(THD)。因此,这一研究空白促使本研究开发一种基于人工神经网络(ANN)的双面光伏MPPT方法,并对变换器与滤波器的控制器进行优化,以提升在动态运行条件下独立式电动汽车充电站的电能质量(PQ)。本研究提出一种集成人工神经网络驱动的MPPT控制器的独立式双面光伏充电架构,专为高速公路沿线的电动汽车充电站设计。该系统可为五种电动汽车电池类型22充电,包括四种锂离子电池型号:现代Kona Electric、大众e-Golf、菲亚特500e、梅赛德斯EQA 250和宝马i3,以及一种铅酸电池配置,并配备辅助电池储能模块,以确保在光照条件波动时系统的稳定运行。
本研究提出的主要贡献可概括如下:(1)构建一种由BES支持的双面光伏(PV)阵列,以孤岛模式运行,通过协调的DC/AC接口向多辆电动汽车(EV)及站级交流负荷供电。双面光伏可从正面和背面同时捕获能量,相比单面光伏可获取更多能量。(2)采用基于人工神经网络(ANN)的最大功率点跟踪(MPPT)算法,自适应调节升压变换器的占空比,以提取最大可用的太阳能功率。(3)利用秘书鸟优化算法(SBOA)对DC-DC变换器参数、滤波器的R和L值以及PI控制器增益进行优化,旨在辐照度和温度变化条件下实现低总谐波畸变率(THD)和稳定的直流母线电压。(4)通过三种不同环境条件和负载变化的运行场景进行验证,以评估控制器的鲁棒性及系统整体效率。
访问受限。请登录或开始试用以查看此内容。
方案
本研究开发了一种独立式双面光伏(PV)与电池储能系统(BESS)供电的电动汽车(EV)充电系统,如图1所示,采用基于人工神经网络(ANN)控制的最大功率点跟踪(MPPT)方法。使用单二极管等效电路对双面光伏阵列进行建模,考虑了温度、串联电阻、并联电阻、太阳辐照度以及背面辐照度等因素。光伏输出通过直流–直流升压变换器供给电动汽车充电站,而电池储能系统则用于支持直流母线电压的调节。秘书鸟优化算法(SBOA)用于优化比例-积分(PI)控制器增益及滤波器参数。系统各组件的建模及所提方法将在下述小节中详细描述。
组分建模
1. 双面光伏系统
光伏组件有助于实现所需的电流和电压输出。在本研究中,使用了两块单面光伏组件,以模拟双面组件阵列在不同地表反照率条件下的发电特性9。辐照度的双面增益 BGg 由公式(1)确定
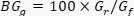 (1)
此处,正面辐照度为 Gf,背面辐照度为 Gr。双面光伏组件的最大电流为 Imp,电压为 Vmp。最后,由所选串联模块数 Ns 和并联模块数 Np 构成的双面系统输出由公式(2)给出。光伏系统的控制如图2所示。
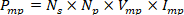 (2)
2. 电池储能系统 (BSS)
电池是储存电能的关键手段18。本研究采用锂离子电池作为储能系统。在现有的可充电电池选项中,本研究聚焦于锂离子电池,因其效率高、功率密度大,被认为是电动汽车的理想选择。公式(3)和(4)描述了锂离子电池及其约束条件。
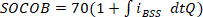 (3)
光伏组件、储能电池和换流器的规格参数总结于表2,而表3展示了光伏阵列、储能单元和连接负载之间的功率流向分配情况。
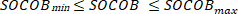 (4)
3. 直流-交流转换器
中点钳位型(Neutral-Point-Clamped, NPC)逆变器在现代可再生能源电力变换系统中被广泛应用。与传统的两电平结构相比,NPC 拓扑结构具有更低的总谐波失真(THD)、更小的电磁干扰以及对半导体器件更小的电压应力。该拓扑结构通过成对的电容和形成中性点连接的钳位二极管,将直流母线分为三个电位等级:+Vdc/2、0 和 -Vdc/2。通过合理控制开关动作,逆变器在输出端产生三个离散的电压状态,从而改善输出波形质量和电能转换效率。在 NPC 逆变器中,直流母线的中性点在平衡电容电压和确保逆变器正常运行方面起着关键作用。该逆变器的控制方案如图3所示。
4. 直流-直流升压转换器
DC-DC 变换器通过控制高频开关器件的占空比,在保持高效率的同时将输入直流电压升高至更高的输出电压。该变换器具有两种工作模式。在导通状态期间,二极管处于反向偏置状态,输入电源向电感器提供能量,并以磁场形式储存,同时输出电容向负载供电。在关断状态期间,二极管变为正向偏置,此时电感器中储存的能量通过二极管释放,向输出端连接的电容和负载供电,并与输入电源共同作用,产生高于输入电压的输出电压。通过调节 PWM 占空比,变换器的输出电压将根据关系式  变化,其中 D 为占空比。该技术广泛应用于太阳能、燃料电池、电动汽车及储能系统中。
用于最大功率点跟踪的ANN控制方案
本研究选用基于人工神经网络(ANN)的最大功率点跟踪(MPPT)方法,以获取太阳能系统产生的最大功率17。用于训练ANN的辐照度和温度数据集是在MATLAB/Simulink中,在不同环境运行条件下生成的,对应太阳辐照度范围为800–1000 W/m2,温度范围为20–25 °C,并包含占空比(D)。该ANN被训练以最小化实际输出与期望输出之间(Op, )的均方误差(MSE),从而从双面光伏系统中提取最大功率。其中,太阳辐照度和温度作为ANN的输入,占空比作为输出,用于控制升压变换器。本研究所采用的MPPT用ANN模型结构如图4所示。补充表1列出了所提出方法相较于其他标准方法的优缺点。
人工神经网络(ANN)包含三个主要层级:输出层(OPL)、输入层(IPL)和隐藏层(HIL)。该结构有助于在IPL与HIL之间传递数据。随后,通过连接IPL与HIL的链路中的权重生成结果。在此过程中,计算在对HL变量施加一定偏置的条件下执行,所得结果被累积至OPL变量中。本文选用LMBP型人工神经网络[17]。在训练过程中,通过测量误差以达到目标输出,从而调整连接权重。此处采用LMBP算法以均方误差(MSE)作为性能函数来训练人工神经网络。LMBP算法利用所导出的偏导数更新权重,具有学习效率高和收敛速度快的特点。
多层感知器网络中的每个神经元都具有一个求和函数和一个激活函数。然而,这些神经元在不同层之间通过特定的数值权重(wpk)相互连接。当输入量按公式(5)所示与权重相乘时,采用公式(6)给出的均方误差最小化方法来考虑非线性S型函数。
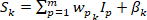 (5)
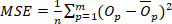 (6)
SBOA 优化了所提出系统的滤波器和控制参数
如今,元启发式算法在解决工程问题中发挥着关键作用。图5给出了算法的分类。SBOA算法23模拟了秘书鸟(SB)在其自然栖息环境中生存的行为。该算法对秘书鸟捕猎行为中的探索与开发阶段进行了建模。算法的探索阶段模拟了秘书鸟捕捉蛇类的行为,而开发阶段则模拟了其躲避鹰类等捕食者的行为。求解过程首先在种群中为每只秘书鸟在各自取值范围内生成随机值,并将每只秘书鸟的值作为设计参数,运行Simulink模型以计算目标函数值。根据目标函数值,每只秘书鸟会调整其位置以表示更优的解。SBOA的数学建模如下所述:
初始准备阶段
首先,需要确定用于启动目标函数 F(Y) 典型最小化搜索的初始解。在此情况下,通过 N 个初始解生成 SB 的初始随机种群 Y = [Y1, Y2, ......YN]。公式 (7) 用于初始化种群,其中 Yi 代表一个解。
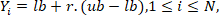 (7)
其中,选择变量的下界和上界分别用 lb 和 ub 表示。r 是区间 [0, 1] 内的一个随机数。N 为问题的维度。此外,解的适应度值 Fi = F(Yi) 用于量化 Yi 的质量。
SB 的捕食策略
发现猎物、摄取食物和攻击猎物是军舰鸟(SB)捕食行为的三个主要阶段。整个捕食过程被划分为三个相等的时间区间:t < 1/3T、1/3T < t < 2/3T 和 2/3T < t < T。其中,t 表示当前迭代次数,T 表示最大迭代次数。这些时间区间分别对应军舰鸟捕食行为的三个阶段:搜索、摄食和攻击猎物。该划分依据来源于鸟类捕食各阶段的生物学统计特征及其持续时间。因此,SBOA 算法的每个阶段建模如下:
寻找猎物
在此阶段,SB 必须从安全距离捕猎猎物。为了在整个搜索区域内收集足够的数据,优化算法的第一步需要更强的探索能力。通过利用另外两个 SB 的位置作为指引,SB 可以探索其他可能的区域。为了进一步提高算法的多样性,因此引入了差分变异过程。当 t 小于 T 的 1/3 时,使用公式 (8) 来更新每个个体的位置。它将搜索、捕食并攻击猎物。因此,每个 SBOA 阶段的建模方式如下:
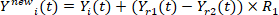 (8)
其中, Yi(t)是 i 的当前位置th SB, Y新i(t)给出更新后的溶液,两名个体 Yi(t), Yr2(t从现有种群中随机选择。用于参数选择策略的随机向量, R1 在开发与探索阶段之间实现有效平衡,其中 1 × N 为从 [0, 1] 区间内随机选取的数值。仅当更新后的解相较于先前获得的解能够产生更优的目标函数值时,才接受该更新解。
捕食猎物
SB 利用敏捷的灵活性,在发现可能的猎物后移动至猎物周围悬停。猎物的耐心将被利用,通过观察和引诱在周围盘旋的对手,使其降低防御。其他 SB 会调整自身姿态靠近猎物。采用这种方法可显著提高捕猎成功率。公式 (9) 说明了当 1/3 T < t < 2/3 T 时,如何利用布朗运动(B)模拟 SB 的随机移动。
 (9)
其中,B 通过随机生成的向量 r(1,M) 利用标准正态分布在 MATLAB 中实现。随后,SB 通过公式 (10) 更新其位置。
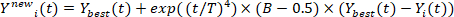 (10)
其中,Ybest(t) 为最优解,指数缩放因子 exp((t/T)4) 用于在每次迭代中增强开发能力。
攻击猎物
持续消耗后,猎物将耗尽能量。秘书鸟应在此时发起攻击。此处采用莱维飞行技术,模拟了不同的攻击方式,例如在短时间内连续踏击或间歇性长距离跳跃。这些特征由公式(11)和(12)描述。由于秘书鸟迅速逼近猎物,当前候选解已接近最优答案。该方案将在 t > 2/3T 时实施。
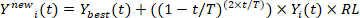 (11)
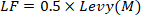 (12)
其中,LF 表示莱维飞行策略,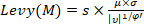 ,s = 0.01,φ = 1.5 为固定值。μ 和 υ 为在 [0, 1] 范围内取的任意值。其中,τ 表示伽马分布,η = 0.5,权重因子 0.5 采用原始 SBOA 公式中提出的取值,用于调节步长,以在大范围探索性跳跃与局部精细优化之间保持平衡。表 4 列出了所构建系统中人工神经网络(ANN)和 SB 算法所使用的参数值。
SB 的逃逸策略
在野外捕猎其他猎物时,秘书鸟(SBs)自身也面临被捕食的风险。鹰、隼、狐狸和胡狼是它们必须应对的主要天敌。当感知到危险时,秘书鸟必须采用多种逃避策略以保护自身或猎物。该算法通过模拟奔跑模式(D2)和伪装行为(D1)来模拟其逃生机制。面对天敌时,秘书鸟首先会融入周围环境以确保安全。在算法中,秘书鸟通过在猎物(即最优个体)周围更新自身位置,力求避免陷入局部最优。若无法成功躲避敌人,它们将采取飞行或快速奔跑的策略来确保安全。为避免局限于局部最优,算法中会随机选择一个个体 Yrand 作为领导者进行参考。秘书鸟利用公式(13)和(14)更新其位置。SBOA 的流程图如图6所示。
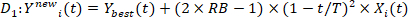 (13)
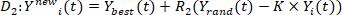 (14)
设计变量的表示
本研究中的问题变量包括设计参数,例如直流-直流变换器的PI控制器增益,以及滤波器和变换器的电阻与电感。控制变量的表示见公式(15)。控制参数的取值范围列于补充表2中。
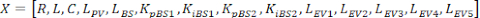 (15)
适应度函数(FF)
本研究选择总谐波失真(THD)的最小化作为目标函数(Obj)。填充因子(FF)的最大值对应于Obj的最小值,如公式(16)和(17)所示。
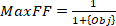 (16)
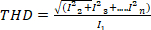 (17)
访问受限。请登录或开始试用以查看此内容。
结果
基于ANNC最大功率点跟踪(MPPT)的独立式双面光伏(PV)系统用于电动汽车(EV)充电站,在Simulink/Matlab 2022b中构建,并在配备16GB内存的Intel Core i7处理器上运行。所选系统及电动汽车负载额定值见表2和补充表3。本研究采用表5中列出的三种情况,包含不同组合的太阳辐照度(G)、温度(T)、交流负载以及五种不同型号和额定功率的电动汽车,以验证系统的性能。本研究主要致力于提升无电网连接的独立电动汽车系统的性能,通过使用人工神经网络(ANN)最大化从配备电池储能的光伏系统中提取的功率,同时降低总谐波失真(THD)。
在案例1中,针对所开发的系统,在双面光伏系统前端和后端选定数量的串联和并联组件上,考虑了标准辐照度和温度条件,并连接了电动汽车(EV)和基于电站的交流负载。此处,由所提出的经人工神经网络(ANN)训练的MPPT系统生成的太阳能电压、电流和功率用于为负载供电(图7A)。此外,如
访问受限。请登录或开始试用以查看此内容。
讨论
总体而言,研究结果表明,本研究通过引入一种新颖且经过优化的控制策略,为科学领域做出了贡献,该策略可提高太阳能输出、改善电能质量(PQ),并支持适用于高速公路的可持续电动汽车充电基础设施。所开发的基于人工神经网络(ANN)的MPPT系统,结合经SBOA优化的滤波器、变换器和控制器,在维持光伏(PV)和电池储能系统(BES)支持的独立式电动汽车充电站直流母线电压稳定的同时,实现了更低的总谐波畸变率(THD)17。
现有文献研究主要集中在采用传统最大功率点跟踪(MPPT)方法的单面光伏供电并网式电动汽车充电站。然而,仅有少数研究在一个统一框架内开发了双面光伏系统,并结合基于人工智能的MPPT技术以及直流-直流变换器、滤波器和PI控制增益的最优参数选择,以维持直流母线电压稳定并降低总谐波失真(THD)。首先,利用正面和背面辐照度,人工神经网络(ANN)从双面光伏系统中提取最大功率;通过将辐照度和温度作为输入,ANN持续进行占空比估算。这有助于在双面光伏系统与直流链路之间实现更平滑的功率传输,并减少扰动。
访问受限。请登录或开始试用以查看此内容。
披露
作者声明无利益冲突。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 直流–交流转换器 | MathWorks | Simscape Electrical 三电平转换器文档:https://www.mathworks.com/help/sps/ref/threelevelconverterthreephase.html | 三相、三电平中点钳位式直流–交流转换器模型。 |
| 直流–直流转换器 | MathWorks | Simscape Electrical 升压转换器文档:https://www.mathworks.com/help/sps/ref/boostconverter.html | 用于调节光伏输出电压的升压型直流–直流转换器模型。 |
| EV1 电池 | MathWorks | 电池模型文档:https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | 模拟的铅酸电池,代表 EV1。 |
| EV2–EV5 电池 | MathWorks | 电池模型文档:https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | 模拟的锂离子电池模型,代表 EV2、EV3、EV4 和 EV5。 |
| MATLAB/Simulink | MathWorks | 软件;https://www.mathworks.com/products/simulink.html | 用于建模和仿真光伏供电的电动汽车充电站的软件环境。 |
| Simscape Electrical | MathWorks | 软件;https://www.mathworks.com/products/simscape-electrical.html | 用于建模功率转换器、电力网络及相关控制系统的组件库。 |
| 太阳能电池板 | Waaree Energies Ltd.;在 MATLAB/Simulink 中建模 | 型号 WSM-315。Waaree 产品信息:https://www.waaree.com/solar-pv-modules/;系统顾问模型:https://sam.nrel.gov/ | 使用 Waaree 数据手册和美国国家可再生能源实验室(NREL)系统顾问模型的数据,将 WSM-315 太阳能电池板参数作为用户自定义光伏模块输入。 |
| 储能电池 | MathWorks | 铅酸电池模型文档:https://www.mathworks.com/help/simscape/ug/lead-acid-battery.html | 用作固定式储能系统的模拟铅酸电池。 |
参考文献
- Kumar N, Singh B, Panigrahi BK. Grid synchronization framework for partially shaded solar PV-based microgrid using intelligent control strategy. IET Gener Transm Distrib. 2019;13(6):829-837.
- Kumar N, Singh B, Wang J, Panigrahi BK. A framework of L-HC and AM-MKF for accurate harmonic supportive control schemes. IEEE Trans Circuits Syst I Regul Pap. 2020;67(12):5246-5256.
- Saxena V, Kumar N, Singh B, Panigrahi BK. An MPC-based algorithm for a multipurpose grid integrated solar PV system with enhanced power quality and PCC voltage assist. IEEE Trans Energy Convers. 2021;36(2):1469-1478.
- Kumar N, Singh B, Panigrahi BK. Voltage sensorless model predictive control with battery management system for solar PV-powered onboard EV charging. IEEE Trans Transp Electrif. 2023;9(2):2583-2592.
- Siu JY, Kumar N, Panda SK. Command authentication using multiagent system for attacks on the economic dispatch problem. IEEE Trans Ind Appl. 2022;58(4):4381-4393.
- Hole SR, Goswami AD. Design of an efficient MPPT optimization model via accurate shadow detection for solar photovoltaic. Energy Harvest Syst. 2023;10(2):377-383.
- Çelik D, Ahmed H. Enhanced control of superconducting magnetic energy storage integrated UPQC for power quality improvement in EV charging station. J Energy Storage. 2023;62:106843.
- Bouchakour S, Caballero DV, Luna A, Medina ER, El Amin KB, Cortes PR. Monitoring, modelling and simulation of bifacial PV modules over normal and high albedos. In: Proc 9th Int Conf Renew Energy Res Appl (ICRERA); 2020 Sep 27-30; Glasgow, UK. p. 252-256.
- Shoukry I, Libal J, Kopecek R, Wefringhaus E, Werner J. Modelling of bifacial gain for stand-alone and in-field installed bifacial PV modules. Energy Procedia. 2016;92:600-608.
- Yusufoglu UA, Pletzer TM, Koduvelikulathu LJ, Comparotto C, Kopecek R, Kurz H. Analysis of the annual performance of bifacial modules and optimization methods. IEEE J Photovolt. 2015;5(1):320-328.
- Luque A, Lorenzo E, Sala G, López-Romero S. Diffusing reflectors for bifacial photovoltaic panels. Sol Cells. 1985;13:277-292.
- Chieng YK, Green MA. Computer simulation of enhanced output from bifacial photovoltaic modules. Prog Photovolt Res Appl. 1993;1(4):293-299.
- Yusufoglu UA, Lee TH, Pletzer TM, Halm A, Koduvelikulathu LJ, Comparotto C, et al. Simulation of energy production by bifacial modules with revision of ground reflection. Energy Procedia. 2014;55:389-395.
- Janssen GJ, Van Aken B, Carr AJ, Mewe AA. Outdoor performance of bifacial modules by measurements and modelling. Energy Procedia. 2015;77:364-373.
- Lave L, Samuel M, Stein S, Burnham J. Performance Results for the Prism Solar Installation at the New Mexico Regional Test Center: Field Data from February 15-August 15, 2016. Albuquerque (NM): Sandia National Laboratories; 2016.
- Srilakshmi K, Jyothi KK, Kalyani G, Goud YSP. Design of UPQC with solar PV and battery storage systems for power quality improvement. Cybern Syst. 2023; 56(5):599-628
- Srilakshmi K, Sujatha CN, Balachandran PK, Mihet-Popa L, Kumar NU. Optimal design of an artificial intelligence controller for solar-battery integrated UPQC in three-phase distribution networks. Sustainability. 2022;14(21).
- Srilakshmi K, Srinivas N, Balachandran PK, Reddy JGP, Gaddameedhi S, Valluri N, et al. Design of soccer league optimization-based hybrid controller for solar-battery integrated UPQC. IEEE Access. 2022;10:107116-107136.
- Bouchakour S, Valencia-Caballero D, Luna A, Roman E, Boudjelthia EAK, Rodríguez P. Modelling and simulation of bifacial PV production using monofacial electrical models. Energies. 2021;14(14):4224. doi:10.3390/en14144224.
- Dineshraj V, Prasanna Moorthy V. ANN-based MPPT for electric vehicle charging station. Int J Adv Res Sci Commun Technol. 2022;2(1):721-728. doi:10.48175/IJARSCT-4652.
- Rashid A. A grid-integrated PV-powered EV charging station featuring artificial neural network-based MPPT and comprehensive power flow control. E3S Web Conf. 2025;650:01015. doi:10.1051/e3sconf/202565001015.
- Awad M, Ibrahim AM, Alaas ZM, El-Shahat A, Omar AI. Design and analysis of an efficient photovoltaic energy-powered electric vehicle charging station using perturb and observe MPPT algorithm. Front Energy Res. 2022;10:969482. doi:10.3389/fenrg.2022.969482.
- Fu Y, Liu D, Chen J, et al. Secretary bird optimization algorithm: A new metaheuristic for solving global optimization problems. Artif Intell Rev. 2024;57:123. doi:10.1007/s10462-024-10729-y.
- Vidia Laksmi BN. Design of automatic battery charger using forward DC-DC converter for solar home energy. Vokasi UNESA Bull Eng Technol Appl Sci. 2025;2(1):57-66.
- Araria R, Berkani A, Negadi K, Marignetti F, Boudiaf M. Performance analysis of DC-DC converter and DTC-based fuzzy logic control for power management in electric vehicle application. J Eur Syst Autom. 2020;53(1):1-9. doi:10.18280/jesa.530101.
- Satpathy PR, Ramachandaramurthy VK, Radha Krishnan TR, et al. Technological innovations and sustainable strategies for advancing electric vehicle performance and market integration. Energy Strategy Rev. 2025;60:101790. doi:10.1016/j.esr.2025.101790.
- Saheb GM, Jamiu O, Li L. A review on electric vehicle charging station operation considering market dynamics and grid interaction. Appl Energy. 2025;392:126058. doi:10.1016/j.apenergy.2025.126058.
- Radha Krishnan TR, Satpathy PR, Ramachandaramurthy VK, Dollah Z, Pulenthirarasa S, Ramasamy A. Optimizing vehicle-to-grid systems: Smart integration of shared autonomous and conventional electric vehicles. eTransportation. 2025;24:100401. doi:10.1016/j.etran.2025.100401.
访问受限。请登录或开始试用以查看此内容。