本文介绍了一种用于人工耳蜗植入术中远程监测的详细操作方案。文中描述了实施该监测所需的先决条件、设备设置及操作步骤,并结合本院实践经验,展示了其节省时间的优势以及遇到的问题。
本文内容
摘要
摘要
术中测量是人工耳蜗植入(CI)手术中的重要工具,可在患者仍处于手术室时评估植入体的功能状态。常规测量包括刺激性和非刺激性电极接触点的阻抗、引发镫骨肌反射(可选择是否估算阈值)以及通过测量电诱发复合动作电位来评估耳蜗神经功能。此外,还可进行其他测量。例如,可通过耳蜗电图观察并协助保护患者的残余听力。通常,测量在 原位 在手术室中进行此类操作非常耗时,尤其是对负责测量的工程师而言。本方案描述了如何利用手术室内的电话和一台可远程访问的笔记本电脑,远程完成人工耳蜗植入测量。通过该设置,工程师无需进入手术室即可完成测量,将所需时间从约29分钟缩短 原位 8分钟远程操作(不含耳蜗电图检查会话)。
引言
人工耳蜗植入(CI)手术期间的术中监测是用于检查设备完整性和确认其功能性的常规方法。传统上,大多数医院通过评估电极阻抗和电诱发复合动作电位(eCAP)来确保其功能性1。
阻抗检测可验证植入电路的功能,而电诱发复合动作电位(eCAP)则提供有关听觉神经电刺激性的信息。通过进行其他附加测量,例如电诱发镫骨肌反射(ESR)或耳蜗电图(ECochG),可以获得进一步的信息。ESR 能够反映听觉通路至脑干的信息,其中触发了镫骨肌反射。ECochG 是对耳蜗内电位的测量,可提供有关电极插入过程中及插入后残余听力和结构保存情况的信息2,3,4。Müller 等人已对术中测量提供了全面的综述5。通常,进行这些测量需要有经过培训的专业人员(通常是技术人员或听力师)在手术期间在场。本文中将该人员统称为听力师。即使仅在测量阶段在场,这种现场参与也会导致专业人员投入大量时间。
对于耳蜗植入适应证尚不明确的患者,标准的术中测试程序通常需增加使用测试电极或实际耳蜗植入体进行刺激的电诱发听觉脑干反应测量5,6,7,8。然而,由于这些测量需要额外的硬件设备,且难以远程实施,因此本方案未包含此类测量。
减少这一时间投入的一种选择是进行远程测量。Shapiro 等人9率先提出远程人工耳蜗(CI)监测的概念,证明了其可行性,并显著减少了听力师所需投入的时间。Yanov 等人10和 Kouhi 等人11随后重复了该研究,报告了不同程度的时间节省,表明远程测量既实用又可靠,仅在少数情况下远程测量结果不够充分。由于远程测量在时间和灵活性方面具有诸多优势,目前已有多个医院实施了该流程。然而,在大多数医院中,术中现场(in situ)测量仍是首选做法。本研究的目的是阐明人工耳蜗手术期间进行远程术中测量所需满足的要求及明确的方法学,以便更多医院能够应用文中所述技术。
方案
已获得患者知情同意,允许在适用情况下使用和发布其数据。
1. 远程术中监测的先决条件
- 准备测量设备。
- 确保所选人工耳蜗系统所需的编程接口和电缆已在手术中心备妥,并可供手术室(OR)工作人员使用。
- 确保在手术前已备齐进行特殊测量(如耳蜗电图,ECochG)所需的所有硬件和软件。参见图1和材料表,了解各制造商所需的测量设备。
- 将测量用计算机放置在手术室内,位置应便于手术室工作人员操作,且不干扰手术流程。使用支持远程访问的设备,并在需要时可进行故障排查。
注:在作者的设置中,使用笔记本电脑作为测量计算机,因其易于带入手术室、占用空间小,且内置麦克风和摄像头,有助于故障排查。
- 配置连接与通信。
- 将测量用计算机连接至本地网络,以实现远程访问,并将测量数据存储至连接的数据库中。
- 在手术前,在机构IT支持下启用远程控制软件。在术中使用前,验证登录权限、网络权限和端口权限。
注:在作者的设置中,使用Windows系统的远程桌面实现远程访问。也可使用其他远程控制软件。 - 建立手术室与听力师工作站之间的语音通信通道。确认外科医生或手术室工作人员可在整个监测过程中与听力师保持沟通。
注:在作者的设置中,通过手术室内的固定电话实现与手术室的语音通信。
- 培训并指定手术室工作人员。
- 指定一名经过培训的手术室工作人员负责测量硬件的设置,并在远程监测期间协助故障排查。
- 确认指定的手术室工作人员能够在手术开始前连接编程接口、电缆、线圈或处理器以及测量用计算机。
- 指导手术室工作人员在测量过程中不得关闭测量用计算机或合上笔记本电脑显示屏。
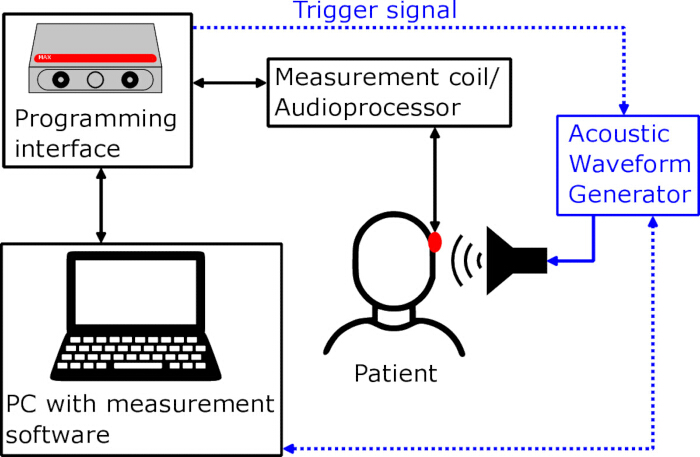
图 1:手术室中测量装置的示意图。 蓝色部件表示进行耳蜗电图(ECochG)测量所需的可选装置。请点击此处查看此图的放大版本。
2. 步骤
- ECochG 的额外准备(与制造商无关的工作流程)
- 作为听力师:若计划进行 ECochG 检测,需确保外科医生在第一次切口前已将入耳式耳机的尖端插入外耳道。在开始测量设置前,确认其位置正确(图 2)。
- 作为听力师:告知手术室工作人员,必须在电极阵列插入耳蜗前开始 ECochG 测量。
- 作为手术室工作人员:确认听力师已在电极插入开始前准备好进行 ECochG 记录。
- 标准准备工作
- 作为手术室工作人员:在植入体选定后,立即向外科医生获取植入体的制造商、型号和序列号。通知听力师即将进行的测量,并提供所收集的信息。
- 作为手术室工作人员:打开测量用计算机,并允许听力师远程登录(图 3)。
- 作为听力师:打开测量软件,输入患者信息和植入体信息。
- 作为听力师:当外科医生和听力师均准备就绪时,确认与植入体的连接状态,准备开始测量。
- 术中监测(本节从听力师角度描述)
- ECochG(MED-EL 工作流程,可适配其他制造商)
- 若临床指征需要进行 ECochG,应优先完成此项测量。与外科医生确认电极阵列尚未插入耳蜗。
- 选择 表 1 中列出的适当 ECochG 设置,并在开始测量前检查与植入体的连接状态。
- 当第一个接触点插入耳蜗时,开始记录。在插入过程中向外科医生提供 ECochG 反应的实时反馈。
- 若 ECochG 反应幅度下降,建议外科医生暂时暂停插入操作。
- 插入完成后,若未记录到 ECochG 反应,则停止测量并继续下一项测量。若记录到 ECochG 反应且临床流程允许,可对电极阵列进行额外的 ECochG 扫描测量,以评估残余反应。
注:ECochG 可用于评估残余听力。通常,反应幅度达到 5 µV 被视为阳性反应,提示存在结构完整性和残余听力。图 4 显示了一个明显阳性的 ECochG 反应示例,其幅度超过 5 µV。扫描测量还可提供电极阵列位置信息,反应峰值对应的电极位置与频率分布位置一致。
- 阻抗测量(本节从听力师角度描述)
- 若已进行 ECochG 测量,则在 ECochG 之后进行阻抗测量;若未进行 ECochG,则作为第一项测量执行。
- 向外科医生报告测量结果,包括高阻抗、开路或短路情况。
- 检查刺激电流引起的非刺激电极电压(SCINSEV),识别与电极放置相关的异常,包括可能的电极尖端翻折。
- 向外科医生报告任何与放置相关的异常,尤其是在使用预弯电极阵列时。
注:阻抗测量可提供电极阵列状态信息,包括短路、开路和故障电极。通过分析 SCINSEV 可检测电极放置异常,例如电极尖端翻折。图 5A 显示正常的 SCINSEV 结果,而 图 5B 显示典型的尖端翻折非对角线分布模式。
- 电诱发镫骨肌反射及阈值(本节从听力师角度描述)
- 完成阻抗测量后,询问外科医生是否根据解剖情况和既往手术史指征需要进行电诱发镫骨肌反射(ESR)测量。
- 若指征需要,测量电诱发镫骨肌反射,若时间允许,进一步测量电诱发镫骨肌反射阈值。
- 至少测量一个顶端、一个中部和一个底端电极,包括靠近电极阵列起始和末端的电极。
- 请外科医生目视检查是否触发镫骨肌反射,并向听力师口头反馈。
- 若选定电极(尤其是最底端电极)未引出反射,需与外科医生确认电极阵列是否已完全插入。
注:ESR 可确认听觉通路至脑干的完整性。可引出的反射强烈支持听觉通路完整,而完全缺失的反射并不一定意味着植入体对患者无效。
- 电诱发复合动作电位(本节从听力师角度描述)
- 在 ESR 测量后记录电诱发复合动作电位(ECAPs)。使用 表 1 中推荐的参数。
- 常规病例采用自动测量模式。
- 若反应难以评估或需进一步分析,可采用手动测量模式重复测量。
注:ECAPs 主要记录听神经的反应,对应于声诱发电位中的第一个波形。阳性 ECAP 可确认听神经对电刺激产生反应,但无法提供关于后续听觉通路完整性的信息。
- ECochG(MED-EL 工作流程,可适配其他制造商)
- 监测完成(本节从听力师角度描述)
- 向外科医生通报最终的监测结果。
- 必要时重复部分测量项目。
- 在外科医生确认无需额外测量后,将测量数据保存至连接的数据库中。
- 在关闭测量计算机前,确认数据已成功保存。
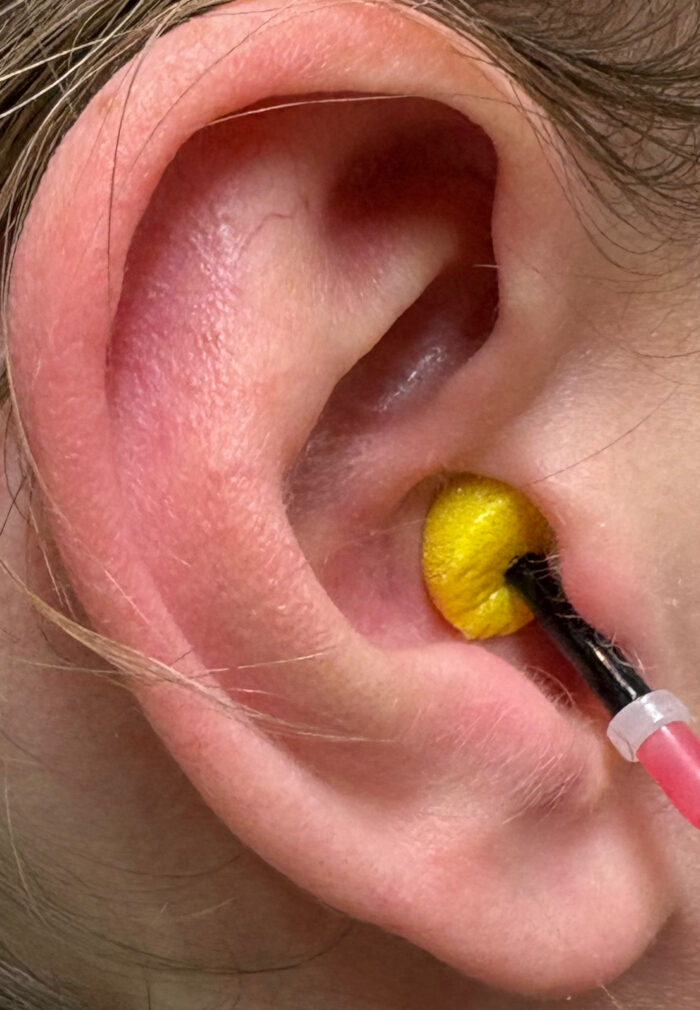
图2:电耳蜗图(ECochG)测量中所用耳机正确放置位置的示例。 请点击此处查看此图的放大版本。
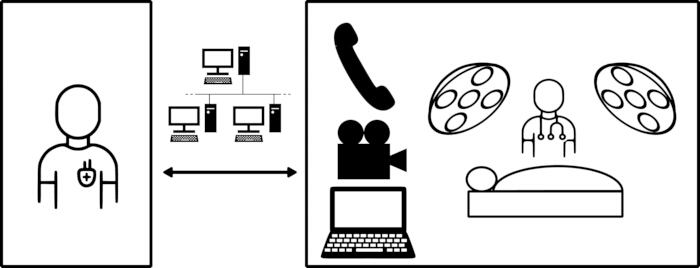
图3:远程监测设置的示意图。 请点击此处查看此图的放大版本。
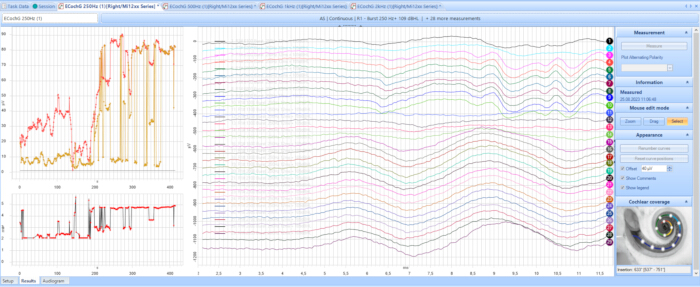
图4:使用MED-EL系统进行耳蜗电图(ECochG)记录的示例。承蒙MED-EL提供。 请点击此处查看此图的放大版本。
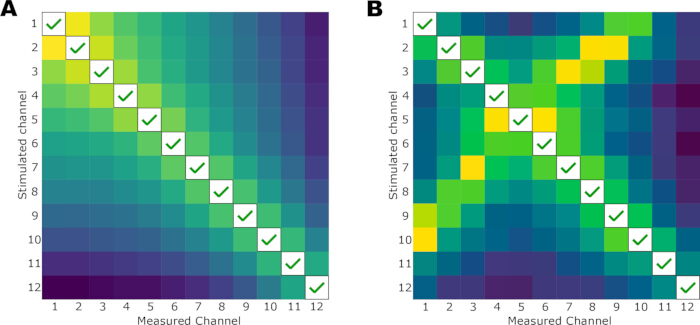
图 5:来自 MED-EL SCINSEV 的电压矩阵示例。 (A) 正常情况下的电压矩阵,引自 MED-EL12。 (B) 存在电极尖端翻转的显著病例的电压矩阵,改编自 Franke-Trieger 等人13。 请点击此处查看此图的放大版本。
结果
为便于比较,对听力学家在87次手术操作中所花费的时间进行了测量。其中,80次为远程操作,7次 原位u. 这源于我们医院已将远程测量作为常规实践。为了缩短患者的等待时间并尽量减少对临床常规工作的干扰,大多数术中测量均通过远程方式进行。在 图6,每次测量的频率如图所示。阻抗测量最为常见,每次手术中均会进行,紧随其后的是ECAP测量。在两次未对植入体进行操作的手术中,仅测量了阻抗。在十例手术中,由于外科医生的反馈(例如,无镫骨),未进行ESR测量。ECochG测量频率最低,因其并不适用于所有患者。只有当残余听力足够时,ECochG测量才具有临床意义,而这类患者仅占少数。
耳蜗电图(ECochG)可用于评估残余听力的存在情况。通常,幅值达到5 µV的反应被视为阳性反应,表明耳蜗结构完整且存在残余听力。图4展示了一个明显的阳性ECochG反应示例,其幅值超过5 µV。ECochG扫描还可提供有关电极阵列位置的信息,电极上的反应峰值与其对应频率区域相吻合。阻抗测量可提供电极阵列状态的信息,包括短路、开路和故障电极。通过评估刺激电流诱导的非刺激电极电压(SCINSEV),还可检测电极位置异常,例如电极尖端翻折。这一点在图5A、B中有所展示;图5A 显示了正常的SCINSEV结果,而图5B则显示了电极尖端翻折特有的非对角线分布模式。
远程进行术中测量的方法具有很高的时间效率,尤其对于参与其中的听力师而言。如果实施 原位 听力学家必须前往手术中心,更换衣物,进行消毒,然后进入手术室。在那里,他们通常需要等待,直到可以进行测量。监测过程本身通常耗时最短,而往返走动和等待所花费的额外时间则更长。手术过程中测得的耗时如图所示。 图7. 图7 表明远程测量可显著减少听力学家所花费的时间。远程测量的中位时间为8分钟,而传统方式的中位时间则更长。 原位 测量时,时间增加至29.03分钟。当同时进行耳蜗电图(ECochG)测量时,远程测量的中位时间为27.75分钟,且 原位 测量时,时间增加至48.63分钟。因此,通过远程测量节省的时间约为20分钟,若医院每年进行大量手术,这一时间节约将迅速累积。
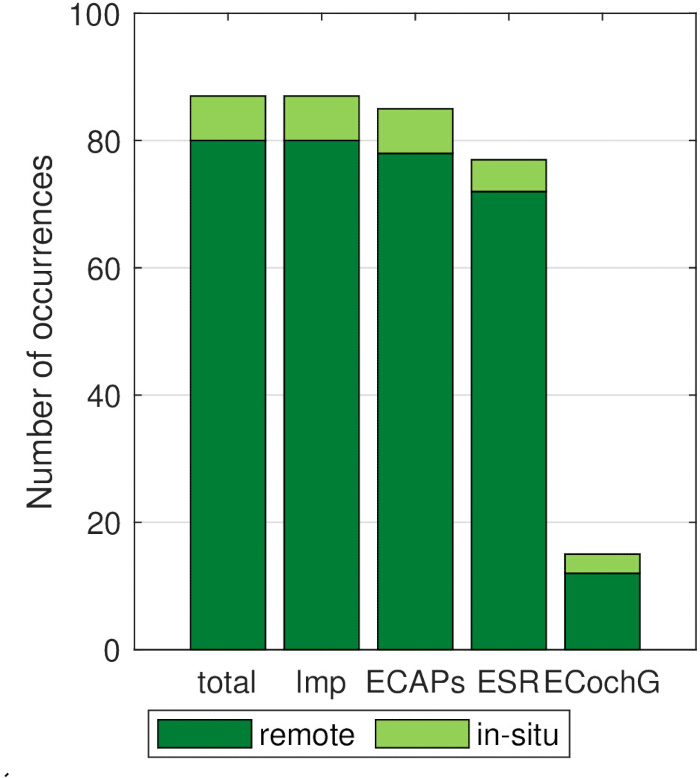
图6:执行的测量次数。 测量分为远程(深绿色)和 原位 (浅绿色) 请点击此处以查看此图的放大版本。
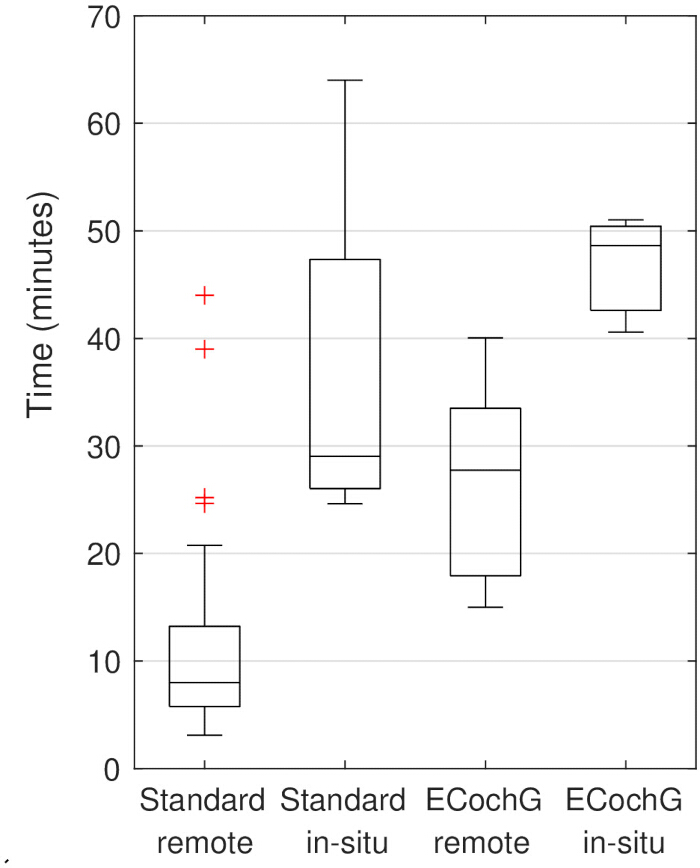
图7:听力学家在术中测量上所花费的时间。 请点击此处查看此图的放大版本。
| 制造商 | 测量项目 | 设置名称 | 设置值 |
| MED-EL | 阻抗 - IFT | 无设置 | |
| ESRT | 起始电荷 | 30 qu | |
| ECAP - AutoART | 最小电荷 | 0 qu | |
| 最大电荷 | 50 qu | ||
| 电荷增加速率 | 快速 | ||
| 测量模式 | 始终达到最大电荷 | ||
| ECAP – ART 所有通道 | 最大幅度 | 1000 cu | |
| 最小幅度 | 0 cu | ||
| 相位持续时间 | 40 µs | ||
| 迭代次数 | 15 | ||
| 测量间隔 | 0 ms | ||
| 层级 | 6 | ||
| ECochG (EAEP) 连续模式 | 刺激类型 | SPL Chirp 2 | |
| 刺激极性 | 交替 | ||
| 刺激强度 | 相关频率处听力图阈值 +40 dB | ||
| 刺激持续时间 | 8 ms | ||
| 测量参数 | 默认 | ||
| ECochG (EAEP) 顺序模式 | 方案 | 所有电极扫描 | |
| 刺激类型 | SPL Chirp 2 | ||
| 刺激极性 | 密波 | ||
| 刺激强度 | 相关频率处听力图阈值 +40 dB | ||
| 刺激持续时间 | 12 ms | ||
| 测量参数 | 默认 | ||
| Cochlear | 阻抗 | 模式 | 勾选所有选项 |
| TIM | 耳外电极导线是否放置 | 如已放置则勾选 | |
| 条件阵列 | 勾选框 | ||
| 设置 | 默认 | ||
| ESRT | 电极数量 | 5 | |
| 设置 | 默认 | ||
| 水平 | 220 cl | ||
| 上升 | 10 cl | ||
| 下降 | 5 cl | ||
| ECAP - AutoNRT | 电极数量 | 9 | |
| 起始值 | 150 cl | ||
| 步长 | 6 cl | ||
| 设置 | 默认,但若已测量 TIM,则取消勾选“执行电极调理” | ||
| Advanced Bionics | 阻抗 | 无设置 | |
| ESRT | 仅可通过创建程序图并单独刺激各通道实现 | 起始幅度 150 cu | |
| ECAP - NRI | 设置 | 默认 | |
表1:各项术中测量的推荐参数。
讨论
人工耳蜗植入术中远程术中测量是可行且高效的。Shapiro 等人9首次证实了这一点,随后 Yanov 等人10和 Kouhi 等人11的研究也予以确认。其最大的优势在于节省听力师的时间,而非必然缩短手术总时长。然而,节省的时间长短在很大程度上取决于医院的具体情况。Shapiro 等人9报告称节省了约 80 分钟,而 Yanov 等人10则显示仅改善了 10 分钟。影响时间节省的最主要因素是手术中心与听力师工作场所之间的物理距离。距离越远,通过远程方式进行测量所节省的时间就越多。如果手术中心位于另一栋邻近建筑内(如 Shapiro 等人9所述),甚至需要通勤(如 Kouhi 等人11所报告),则节省的时间相当可观。在我们的情况下,距离较短,因此节省的时间虽有意义,但并不显著,节省的时间主要来源于最大限度地减少等待时间。尽管远程测量和原位(in situ)测量均存在等待时间,但在远程测量时,听力师可更高效地利用这些时间,因为他们可以回到办公室并同时完成其他任务。远程测量的另一优势在于,当测量结果需要第二意见时,同事更容易提供支持。同事可直接在办公室查看测量数据,无需前往手术室,或通过电话进行解释。
远程测量成功最关键的要素是确保与手术室(OR)的稳定连接,这包括与测量计算机的连接以及(若为独立线路)语音通信的连接。同样重要的是对手术室工作人员的培训。他们需要能够自行安装测量硬件,并协助进行故障排查。此外,若手术室工作人员过早关闭测量计算机,可能导致未保存的测量数据丢失,从而影响测量结果。应通过对手术室工作人员进行充分指导来避免此类情况。可根据拟实施该方案的医院具体条件,对所述实验流程进行适当调整。建议使用 Windows 系统内置的远程桌面功能,但任何支持远程连接与控制的工具均可使用。所执行的测量项目也可根据医院常规开展的检测内容进行相应调整。
ESR 和 ECAP 结果也应在各自的局限性范围内进行解读。可引出的 ESR 支持听觉通路至脑干的完整性,而完全缺失的反射并不一定意味着植入体对患者无效。ECAP 主要记录听觉神经的反应,对应于声学诱发电位中的第一个波形。阳性 ECAP 可证实听觉神经对电刺激存在反应,但无法提供有关听觉通路后续部分的信息。
远程测量存在一些局限性和复杂情况。最大的缺点是无法亲自进行故障排除。大多数电缆连接问题可以在测量软件中被识别。如果测量计算机为笔记本电脑,其内置网络摄像头也有助于解决问题。连接问题通常较难解决,Shapiro 等人9曾对此进行过报道。这些问题的发生频率取决于所使用的远程连接软件。如果连接设置正确,使用 Windows 内置的远程桌面功能时,连接问题极为罕见。远程测量时与手术室(OR)的沟通也可能存在困难。当通过固定电话线路与手术室通话时,外科医生通常不在麦克风附近,这使得与外科医生进行详细讨论变得困难,特别是当结果非典型或难以解释时。Nuwer 等人14也提到了这一点,并将其描述为远程监测最主要的局限性之一。此外,远程测量还存在丢失测量数据的风险。如果测量计算机过早关闭,任何未保存的数据都将丢失,这种情况应予以避免。
尽管存在一些局限性,但远程测量带来的诸多益处,尤其是为相关听力学家节省的时间,使其成为一种颇具吸引力的模式。在我们医院,远程测量已基本取代了原位(in situ)测量,因为它能最大程度减少对临床常规工作的干扰。
披露
D.P. 收到了来自 MED-EL GmbH 和 Cochlear Ltd. 的商务旅行资助,以及来自 MED-EL GmbH 的科研项目资助,并担任 MED-EL GmbH 的顾问委员会成员。P.N. 收到了来自 MED-EL GmbH 和 Cochlear Ltd. 的商务旅行资助。J.M. 收到了来自 MED-EL GmbH 的科研项目资助,并担任 MED-EL GmbH 的顾问委员会成员。
致谢
我们感谢 Giacomo Mandruzzato(MED-EL)出借 ECochG 设备。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| AIM 测量系统 | Advanced Bionics | 未提供 | 用于 Advanced Bionics 的 ECochG 测量。 |
| Cochlear 客观测量(COM)软件或 Custom Sound EP 软件 | Cochlear | 未提供 | 用于 Cochlear 阻抗、ESR 和 ECAP 测量的软件。 |
| Cochlear 编程适配器(Programming Pod) | Cochlear | 未提供 | 用于 Cochlear 阻抗、ESR 和 ECAP 测量的编程接口。 |
| CP910 处理器或 CP1110 处理器 | Cochlear | 未提供 | 用于 Cochlear 阻抗、ESR 和 ECAP 测量的处理器。 |
| Dataman 波形发生器 | 未提供 | 未提供 | 用于 MED-EL ECochG 测量的波形发生器。 |
| 入耳式耳机/插入式耳机 | 未提供 | 未提供 | 用于 ECochG 测量期间的声学刺激。 |
| 固定电话 | 未提供 | 未提供 | 在作者的实验设置中,用于手术室与听力学家工作站之间的语音通信。 |
| MAESTRO AS RUO 软件 | MED-EL | 未提供 | 用于 MED-EL ECochG 测量的软件。 |
| MAESTRO 软件 | MED-EL | 未提供 | 用于 MED-EL 阻抗、ESR 和 ECAP 测量的软件。 |
| MAX 线圈 | MED-EL | 未提供 | 用于 MED-EL 阻抗、ESR 和 ECAP 测量的线圈。 |
| MAX 编程接口 | MED-EL | 未提供 | 用于 MED-EL 阻抗、ESR 和 ECAP 测量的编程接口。 |
| 测量用计算机/笔记本电脑 | 未提供 | 未提供 | 用于运行测量软件并实现远程访问的计算机。 |
| Naida M90 处理器 | Advanced Bionics | 未提供 | 用于 Advanced Bionics 阻抗、ESR 和 ECAP 测量的处理器。 |
| Noahlink Wireless | Advanced Bionics | 未提供 | 用于 Advanced Bionics 阻抗、ESR 和 ECAP 测量的无线接口。 |
| 远程桌面软件 | Microsoft | 未提供 | 作者基于 Windows 系统设置中使用的远程控制软件;也可使用其他远程控制软件。 |
| Target CI 软件 | Advanced Bionics | 未提供 | 用于 Advanced Bionics 阻抗、ESR 和 ECAP 测量的软件。 |
参考文献
- Wesarg, T., et al. Intraoperative audiologisch-technische Diagnostik bei der Cochleaimplantatversorgung. HNO. 62 (10), 725-734 (2014).
- Campbell, L., et al. Intraoperative real-time cochlear response telemetry predicts hearing preservation in cochlear implantation. Otol Neurotol. 37 (4), 332-338 (2016).
- Gibson, W. P. The clinical uses of electrocochleography. Front Neurosci. 11, 274 (2017).
- Harris, M. S., et al. Real-time intracochlear electrocochleography obtained directly through a cochlear implant. Otol Neurotol. 38 (6), e107-e113 (2017).
- Müller, A., et al. Empfehlungen zur Auswahl von Zielparametern und Prozessempfehlungen bei audiologisch-technischen Funktionsprüfungen des Cochlea-Implantats: erarbeitet von der Arbeitsgruppe ERA (AG-ERA) der ADANO in Kooperation mit dem Fachausschuss „Cochlea-Implantate und implantierbare Hörsysteme“ der DGA; bestätigt vom Vorstand der ADANO am 31.01.2025; englische Version. HNO. 73 (Suppl 3), 348-356 (2025).
- Cinar, B. C., et al. The role of eABR with intracochlear test electrode in decision making between cochlear and brainstem implants: preliminary results. Eur Arch Otorhinolaryngol. 274 (9), 3315-3326 (2017).
- Lassaletta, L., et al. Usefulness of electrical auditory brainstem responses to assess the functionality of the cochlear nerve using an intracochlear test electrode. Otol Neurotol. 38 (10), e413-e420 (2017).
- Polterauer, D., et al. Applications of pre- and intraoperative eAEP like eABR in cochlear implant candidacy. Curr Dir Biomed Eng. 10 (4), 502-505 (2024).
- Shapiro, W. H., et al. Remote intraoperative monitoring during cochlear implant surgery is feasible and efficient. Otol Neurotol. 29 (4), 495-498 (2008).
- Yanov, Y., et al. Successful application and timing of a remote network for intraoperative objective measurements during cochlear implantation surgery. Int J Audiol. 57 (9), 688-694 (2018).
- Kouhi, A., Swanson, A., Fitzgerald, M. B., Blevins, N. H. Remote intraoperative neural response telemetry: technique and results in cochlear implant surgery. Otol Neurotol. 43 (6), 638-642 (2022).
- . Neu in MAESTRO: IFT-Resultate auf einen Blick Available from: https://blog.medel.pro/de/audiology/neu-in-maestro-ift-resultate/ (2024)
- Franke-Trieger, A., et al. Voltage matrix algorithm for intraoperative detection of cochlear implant electrode misplacement. Audiol Neurotol. 30 (3), 252-262 (2025).
- Nuwer, M. R., Cohen, B. H., Shepard, K. M. Practice patterns for intraoperative neurophysiologic monitoring. Neurology. 80 (12), 1156-1160 (2013).
重印与许可
本文已发表
视频即将推出