本方案描述了腕戴式惯性测量单元(IMU)数据的同步采集、标注和时间分割,以生成用于验证机器学习评估三步手卫生技术的参考数据集。观察者标记和时间标记信号提供了可重复的步骤级标注,支持通过可穿戴运动传感算法的开发,为医疗专业人员提供未来的实时反馈。
本文内容
摘要
摘要
医护人员(HCP)经常未能执行推荐的手卫生(HH)技术,从而削弱了感染预防的效果。所提出的腕带设备旨在在护理现场分配消毒剂,同时提供关于手卫生技术执行情况的实时反馈。实时反馈将由一种算法生成,该算法通过腕部惯性传感器对手部动作的步骤级别进行分类。目前,该算法正通过与金标准——经过培训的观察员——进行同步效度评估来验证其准确性,该观察员负责评估手卫生技术的执行情况。本研究重点在于开发和验证在实时临床部署前用于算法训练及同步效度评估所需的数据采集与标注协议。该协议描述了使用时间标记惯性测量单元(IMU)同步采集数据,以界定各步骤的边界,并将分段的腕部传感器记录与观察员为每个动作分配的正确性标签配对。模型开发采用能够实现密集时间序列标注的序列模型架构,性能将通过动作级别的分类指标(例如F1分数)和片段重叠标准(例如交并比)进行量化,以反映正确性判断和时间分割质量。次要结局包括消毒剂递送性能、反馈的及时性和可用性,以及在临床工作流程中的用户可接受性。从一组多样化的医护人员样本中收集的数据,每位参与者完成多次受监督的操作,将支持同步效度分析,以确定该设备的准确性及其增强现有手卫生项目并减少医疗机构相关感染的潜力。
引言
手卫生(HH)是预防医疗相关感染(HAIs)最简单、最有效且成本最低的策略,而医疗相关感染已被公认为全球主要的公共卫生问题1。然而,全球范围内该措施的依从性仍低于理想水平2,3。因此,感染控制项目不仅需要监测基于机会的依从率,还必须评估手卫生(HH)技术的质量,这包括遵循推荐的操作步骤以及确保消毒剂作用的适当持续时间4。
在技术方面,世界卫生组织(WHO)推荐采用六步手卫生技术以确保有效性。具体步骤为:(1)掌心相对,进行旋转摩擦;(2)右手掌心与左手手背相互揉搓,同时手指交叉;(3)掌心相对,手指交叉后相互揉搓;(4)一只手的指背置于另一只手的掌心,手指并拢,来回揉搓,然后交换进行;(5)用左手掌心以环形动作揉搓右手拇指,然后交换进行;(6)将左手手指尖在右手掌心中以环形动作揉搓,然后交换进行5,6。
然而,关于世卫组织推荐技术的相对有效性和可行性的证据仍不充分。特别是,最近一项系统综述评估了世卫组织六步手卫生技术在降低医务人员手部细菌负荷方面的效果,并将其与国际文献中报道的其他方法进行了比较。尽管六步手卫生技术显示出可降低细菌负荷,但该综述得出结论认为,目前尚无确凿证据确定最有效且最实用的手卫生技术,且手卫生技术的研究需要在不同研究间实现更优的标准化7。与此同时,三步手卫生技术已被多位作者在全球范围内推广。其步骤包括:(1)覆盖双手所有表面;(2)交替将指尖在对侧手掌中进行旋转揉搓;(3)对双侧拇指进行旋转揉搓8,9,10。这些步骤如图1所示。
与这些进展一致,一项随机对照试验对美国12个医院病区的洗手机会进行了量化(n = 2,923)。其中,干预组共发生洗手机会1,516次(占51.9%),该组接受了三步洗手技术的培训9,而对照组(接受与世卫组织六步手卫生技术相一致的传统教育)发生了1,407例(48.1%)。干预组在遵循“世卫组织五个时刻”和三步技术方面表现出更高的依从性。尽管在主要微生物学结局指标(菌落形成单位减少)方面报告的差异无统计学意义p 干预组的观察手卫生依从率(51.7%)显著高于对照组(12.7%)(= 0.029)。
三步HH技术在菌落形成单位的对数减少值方面(中位数4.45,四分位距IQR 4.04–5.15)优于六步技术(中位数3.91,四分位距IQR 3.69–4.62;p = 0.021)8。值得注意的是,在两项研究中,不同技术之间的菌落计数减少值差异无统计学意义,且两项研究均支持以下结论:三步法若正确执行,是有效的8,9。
基于上述证据,该研究项目的首席研究员及其研究团队在巴西中西部地区一家教学与研究医院中,对医护人员实施了3步手卫生技术的有效性进行了评估和验证。在该项研究中,对参与者手部进行的微生物学评估显示,正确执行3步法15秒后,未检测到潜在致病微生物的生长。这些结果证实了该技术的有效性11,12。
鉴于上述全球性问题,本研究聚焦于开发一种与手卫生相关的技术产品,旨在通过使用一种能够在护理现场通过语音指令分配消毒剂的手环,提高医疗专业人员的手卫生依从性,并提供关于执行的手卫生技术质量的反馈(图2)。该手环配备可轻松与储液罐分离的显示屏,使得储液罐部分可根据需要接受高水平消毒。此外,需指出的是,本文所提出的方案目前已在巴西国家工业产权局(INPI)以实用新型专利申请(专利特权)的形式提交,协议编号为BR 20 2022 001267 4。因此,验证该手环的算法至关重要,以确保其能够对三个手卫生步骤提供可靠且有效的评估,并具备准确区分正确与错误操作技术的能力。准则效度(criterion validity)指的是一种方法与为研究同一概念而收集的其他测量结果相对应的能力。准则效度旨在评估一种新测量方法预测先前已验证概念或准则的准确性13。
效标关联效度描述了一种测量方法与旨在评估相同潜在构念的其他测量手段之间的一致程度,在此框架下,用于评价一种新仪器是否与已确立的、先前经过验证且可靠的参考标准(即效标)相一致。效标关联验证需要满足两个条件:(1)选择一个适当且概念上相关的效标;(2)独立验证该效标的效度14。当参考标准与待评估仪器在同一时间点获取时,效标关联效度通常被视为同时效度;而当参考标准在后续时间点进行测量时,则被视为预测效度;这一区分也可能由评估的预期用途决定15。
因此,可通过统计分析评估该仪器与外部金标准测量方法之间的一致性强度。此类分析通常采用适当的关联性或一致性指标,量化待研究仪器与外部标准(金标准)之间的关联或一致性程度14。
对于手卫生(HH)依从性的特定评估,直接观察法被公认为是标准评估的金标准,该方法通过系统记录手卫生时机并由经过培训的观察员评估手卫生技术质量来实施,世界卫生组织(WHO)也强烈推荐此方法165。
在本研究中,研究者作为经过培训的观察员,对参与者的手卫生技术进行评估。该主要研究者是医疗保健相关感染预防与控制领域的公认专家,尤其在遵循世界卫生组织手卫生五个时刻方面具有专长5。
为了实现对技术操作的客观、分步评估,本研究将金标准观察评估与腕戴式惯性传感技术以及每个步骤的时间划分原则性流程相结合。在数据采集过程中,由合作研究人员操作专用的时间标记惯性测量单元(IMU),通过短暂的敲击事件指示各步骤的开始或结束,并标注步骤间的过渡,从而确定步骤边界。这些敲击事件随后通过Python峰值检测流程进行识别,并用于将腕部IMU记录分割为步骤1、步骤2和步骤3的实例。所得的分步信号片段随后在动作层面与观察者评定的二元正确性标签(正确或错误)相匹配。该设计使得洗手技术评估可被建模为一个密集时间序列标注任务,继而进行步骤级别的分类。
基于Transformer的序列模型特别适用于此类问题建模,因为自注意力机制能够表征可穿戴传感器信号中的时间依赖性,并且在监督标签以精细时间分辨率定义时,可实现序列到序列的预测17。模型性能通过动作级别的分类指标(例如F1分数)以及片段级别的重叠度标准(例如交并比)进行量化,从而同时反映(i)技术判断的正确性以及(ii)时间分割的质量。
尽管该系统的最终目标是在临床环境中为手卫生操作提供自动化的实时反馈,但本研究主要关注生成参考数据集所需的惯性传感器数据采集、标注及时间分割流程,以用于后续算法的训练与验证。因此,本工作的主要目的是建立并验证一种可重复的协议,用于同步采集惯性传感器数据和观察者生成的标注信息,作为未来机器学习开发的基准真实数据。
数据在圣保罗州立大学(UNESP)圣若昂-达博阿维斯塔校区工程学院收集。共有50名专业人员(n = 50)参与:学生(n = 20)、教职员工(n = 18)、行政技术人员(n = 10)以及一般服务人员(n = 2)。最终数据集包含1,500次三步式手卫生(HH)技术的操作记录。参与者被要求在三种不同情境下执行三步式手卫生(HH)技术,实验由主要研究者组织实施,其作为金标准评估者对操作的正确性进行评定。
在数据收集之前,邀请潜在参与者参加研究,并向其详细说明研究目的和流程。参与者来自费斯赫/圣保罗州立大学(FESJ/UNESP)社区,包括本科生和研究生、教职员工、行政人员以及普通服务人员。符合条件的参与者需为成年人(≥18 岁),能够理解并执行手部卫生程序,并在参与前自愿签署书面知情同意书。
在获得书面知情同意后,电气工程系的一名研究助理将运动捕捉传感器连接到受试者惯用手的手腕(右侧或左侧)。在整个数据采集过程中,合作研究人员始终在场,提供技术支持,包括确保信号传输的可靠性以及监测信号的变异性。
方案
本实验方案已获得大学医院机构研究伦理委员会的批准。同意参与的受试者需根据巴西国家卫生委员会第466/2012号决议签署知情同意书18。所用试剂和设备列于材料表中。
1. 数据采集环境的准备
- 在研究助理前方放置一台笔记本电脑、一个安装在支架上的智能手机以及一把椅子。
- 在经过培训的观察员前方放置一台笔记本电脑和一把椅子。
- 在经过培训的观察员旁边放置一张凳子,并将时间标记用惯性测量单元(IMU)放在凳子上,以便于取用。
- 使用胶带将时间标记用惯性测量单元(IMU)固定在凳子表面。
- 在受试者前方的实验台上放置一瓶含酒精的手消毒液、湿巾、保湿霜、腕戴式惯性测量单元(IMU)和一块秒表。
- 在受试者旁边放置一个废物桶。
2. 应用连接性验证(由研究助理执行)
- 确保智能手机的电池电量保持在 80% 以上。
- 确保腕戴式惯性测量单元(IMU)已完全充电。
- 确保时间标记惯性测量单元(IMU)已完全充电。
- 确保“保持唤醒”(Stay Awake)应用程序处于激活状态。
- 启动由生物医学信号实验室(LSBio/UFSCar)开发的 BSL Capture 应用程序,并等待蓝牙设备扫描完成。
- 在主屏幕的可用设备列表中,确认两个惯性测量单元(IMU)均出现。
- 在开始数据采集前,确认两个惯性测量单元(IMU)的连接状态均显示为“已连接”,且传感器的实时数据持续更新。
- 在开始受试者记录前,确认 图 3 所示的完整数据采集与处理工作流程已正常运行。
- 在开始数据采集前,验证两个可穿戴式惯性测量单元(WitMotion WT901BLECL)均使用制造商的默认配置运行,持续记录三轴加速度计和陀螺仪信号,加速度计量程为 ±6 g,陀螺仪量程为 ±2000 °/s,有效采样频率约为 25 Hz。数据采集过程中未应用任何硬件级滤波。
3. 训练观察者的准备
- 确保每位参与者单独完成三个数据采集阶段,在信号采集期间房间内无其他参与者在场。
- 为每位参与者指派一名经过培训的观察员,负责指导并监督其操作。
- 在专用电子表格中记录3步手卫生技术每一步的分类结果。
- 确保培训过的观察员能够清晰观察到参与者的手卫生操作过程,并方便接触时间标记用惯性测量单元(IMU)。
- 根据标准化的3步手卫生操作规程9评估手卫生技术的每一步,并依据预定义的评估标准将其分类为正确或错误。
注意:电子表格的设计包含参与者编号、手卫生操作次数(每个数据采集阶段各1–10次),以及手卫生技术第1、2、3步的分类结果。需将每一步的分类结果记录为“正确”或“错误”。
4. 受试者准备(由研究助理执行)
- 让受试者坐在椅子上,面朝准备好的实验台。
- 指导受试者将双前臂放置在实验台上。
- 请受试者选择佩戴腕部惯性测量单元(IMU)的惯用手腕。
- 使用尼龙搭扣带将腕部IMU固定在受试者选定的手腕上,确保其牢固稳定且不会引起不适。
- 在实验台上放置一个清晰可见的秒表或数字计时器,确保处于受试者的视线范围内。
- 所有数据采集过程均应在同一实验室中进行,使用恒定的人工照明,并在实验期间持续开启空调,以保持一致的环境条件。
5. 数据采集与记录流程(由经过培训的观察者执行)
注意:完整的数据采集工作流程见图4。该方案包含三个依次进行的采集阶段:(1)口头指导,(2)正确操作技术的演示,以及(3)预定义错误模式的执行。在每个阶段中,参与者均需重复执行10次三步手卫生技术。在整个过程中,经过培训的观察员评估每一步操作的正确性,并使用时间标记惯性测量单元(IMU)生成时间标记,以支持后续信号的分割及数据集的标注。图3总结了完整的采集、处理、分割及数据集生成工作流程。
- 数据收集的第一阶段
- 向受试者口头描述三步式HH技术的每一步骤(图1).
- 明确说明: "每个步骤至少执行5秒,以确保整个操作技术持续至少15秒。"
- 指导受试者监测其前方放置的秒表。
- 指导受试者重复执行10次三步洗手技术,每次完成完整的洗手技术后给予休息间隔。
- 每次完成HH步骤后,立即轻敲一次时间标记IMU,以生成分割过程中使用的时间参考。
- 确保经过培训的观察员仔细评估所执行的每一步洗手操作的质量,并在电子表格中将其记录为正确或错误。
- 在执行3步式HH技术的第五次时,提醒参与者每一步至少持续5秒。
- 在智能手机应用程序中监控实时信号显示,确认在整个记录过程中持续接收到来自两个IMU的数据包。若检测到数据包丢失、传感器断开连接或信号质量不佳,应中断记录,必要时重新建立蓝牙连接,并重复采集过程,以确保信号记录的完整性与可靠性。
- 数据收集的第二阶段
- 确保经过培训的观察者演示正确的三步手卫生技术 (图1).
- 确保训练有素的观察者以缓慢的速度在参与者视野范围内完整演示每一步骤,并根据需要重复任何步骤,直至参与者表示理解。
- 确保经过培训的观察者在演示过程中指出关键的接触点和常见错误。
- 明确说明: "每个步骤至少执行5秒,确保整个操作技术持续至少15秒,具体操作应遵循经过培训的观察者的实际示范。"
- 指导受试者重复进行10次三步手部卫生技术。
- 评估三步式HH技术每一步的正确性。
- 在每次HH步骤后,使用时序标记IMU生成时序标记。
- 在整个采集过程中实时监测信号传输。若检测到数据包丢失、传感器断开或信号质量不佳,应立即中断记录,在恢复正常的信号传输后重新进行采集。
- 确保经过培训的观察者演示正确的三步手卫生技术 (图1).
- 数据收集的第三阶段
- 确保经过培训的观察者向参与者示范将要执行的错误模式。
- 确保训练有素的观察者依次应用错误模式1、2、3和4。
- 将错误模式1至4依次分配给连续的参与者,并在第4位参与者后重复该循环。
- 确保经过培训的观察者展示以下定义的错误模式:
- 错误模式1:第一步仅覆盖手掌,忽略手部其他表面;第二步揉搓指尖时排除拇指;第三步来回移动拇指,不进行旋转揉搓。
- 错误模式2:步骤1中,遗漏左手指背的覆盖。步骤2中,仅揉搓食指、中指和无名指的指尖,不包括小指和拇指。步骤3中,仅对拇指进行部分旋转揉搓。
- 错误模式3:步骤1中,遗漏右手背的覆盖;步骤2中,仅揉搓右手指尖;步骤3中,仅对右手拇指进行旋转揉搓。
- 错误模式4:步骤1仅覆盖手掌。步骤2使用反向或错误的移动模式揉搓指尖。步骤3仅对左手拇指进行旋转揉搓。
- "每个步骤至少执行5秒,确保整个操作技术持续至少15秒,具体操作以经过培训的观察员现场示范为准。"
- 指导受试者重复执行10次三步手部卫生技术。
- 评估三步式HH技术每一步的正确性。
- 在每次HH步骤后,使用时序标记IMU生成时序标记。
- 在整个采集过程中实时监测信号传输。若检测到数据包丢失、传感器断开或信号质量不佳,应立即中断记录,在恢复正常的信号传输后重新进行采集。
- 轻轻地将佩戴在受试者手腕上的惯性测量单元(IMU)取下。
- 用纸巾擦去多余的含酒精手消毒剂。
- 清洁工作台面,并将使用过的纸巾丢弃至废物桶中。
- 如果受试者提出要求或表示需要,可提供保湿霜。
- 感谢参与者所做出的贡献。
结果
临床数据采集方案按计划实施,所有入组参与者在每次预定的手部卫生(HH)操作过程中均成功获取了腕戴式惯性信号。最终数据集包含50名参与者,共1,500次完整的三步手部卫生技术操作(每位参与者30次操作)。若将每次操作分解为三个有序步骤,则这些数据总共产生4,500个运动片段。
临床检测执行
每位参与者完成了三组连续的10次徒手操作(每位参与者共完成30次操作),每次徒手操作均包含为三步法所定义的三个有序步骤。第一组操作在口头讲解正确动作后进行;第二组操作在口头讲解并结合正确动作的视觉示范后进行;第三组操作则在示范了反映医疗实践中常见错误模式的不正确动作后进行。在不正确动作组中,采用了四种预定义的错误模式,并通过平衡分配方案(即在连续参与者之间循环分配模式)在参与者间进行分配,以确保在队列水平上每种错误类型具有可比性的代表性。
所有50名参与者均成功完成了三个习得阶段,共完成了1500次完整的三步式HH技术操作。在数据采集过程中,经过培训的观察者对每次操作进行评估,并根据预定义的评估标准记录第一步、第二步和第三步的正确性。同时,使用辅助惯性测量单元(IMU)生成时间标记,以指示连续HH步骤之间的转换。该流程为所有记录的操作生成了完整的基于观察者的注释和时间参考,从而实现了后续的数据分割与数据集构建。
时间步长界定
每次实验均由一名合作研究人员参与,负责为步态边界的划分提供外部时间参考。该参考通过第二个专门用于标注的惯性测量单元(IMU)生成,研究人员用手轻轻敲击该设备,以标记每一步的开始和结束时刻,包括连续步态之间的过渡时刻。这些敲击事件生成了一个时间编码的标记信号,随后用于界定每次HH执行过程中第一步、第二步和第三步的时间范围。
所有记录的HH操作均成功生成了时间标记。敲击引发的事件在辅助IMU信号中产生了明显的峰值,从而能够清晰识别步骤1、步骤2和步骤3之间的转换。这些时间参考为将观察者标注与腕戴式IMU记录进行可重复的同步提供了依据,并作为后续信号分割的基础。
信号处理与分割
开发了一种基于 Python 的算法,用于处理时间标记的惯性测量单元(IMU)数据流,包括滤波操作和峰值检测逻辑,以可靠地识别由敲击引起的时间事件。信号处理通过在 Spyder IDE 6.0.5 版本中使用 Python 3.9.19(Anaconda 发行版,Windows 11 系统)实现的自定义 Python 脚本完成。IMU 信号以分隔符分隔的文本文件形式导入 Python,采用自动分隔符检测和区域设置感知的数值解析方法,恢复以 25 Hz 采样频率获取的陀螺仪角速度通道数据。信号经过全波整流,并使用一维高斯核(σ ≈ 60 ms)进行平滑处理,以抑制高频噪声,同时保留其时间包络特征。随后,通过自动峰值检测程序识别离散事件,该程序受限于最小显著性(最大振幅的 5%)、最小峰间距离和最小峰宽。检测到的峰值随后被用作时间参考,将腕戴式 IMU 记录分割为步骤 1、步骤 2 和步骤 3 的运动实例,最终生成一个包含 1,500 次执行过程(共 4,500 个分割后的步骤实例)的按步骤解析的数据集。
图5 展示了三次连续手部卫生操作(共九个步骤)的时间分割过程,显示了基于敲击滤波的时间标记IMU信号、用于作为步边界事件的相应检测峰值,以及在执行手部卫生过程中同步记录的腕戴式IMU信号。图3 总结了从数据采集到生成标注的步级数据集的完整工作流程。
该分割方法已成功应用于所有记录的HH操作过程。检测到的时间标记事件实现了对步进步骤边界的可靠识别,并将连续的手腕式惯性测量单元(IMU)记录数据分割为“步骤1”、“步骤2”和“步骤3”的独立片段。所得数据集与观察者为每个动作实例生成的注释相匹配,为后续算法的训练与验证提供了所需的参考标签。图5展示了时间标记事件、检测到的峰值与最终动作边界之间的对应关系,说明了所提出的采集与分割方案的成功实施。
结果数据集及后续应用
该数据集汇总了在三种采集条件下(口头指导、口头加视觉演示以及指导性错误模式)对三个手卫生步骤的正确和故意错误操作,其步骤级时间边界由辅助的惯性测量单元(IMU)标记信号提供。该数据集可用于开发和评估基于可穿戴式IMU数据的分步分类模型,其长期实际目标是实现在临床环境中为医疗专业人员执行手卫生时提供实时反馈。所有推论仅限于验证本方案的可行性,以及成功构建一个适用于后续算法建模的大规模、分步分割数据集。
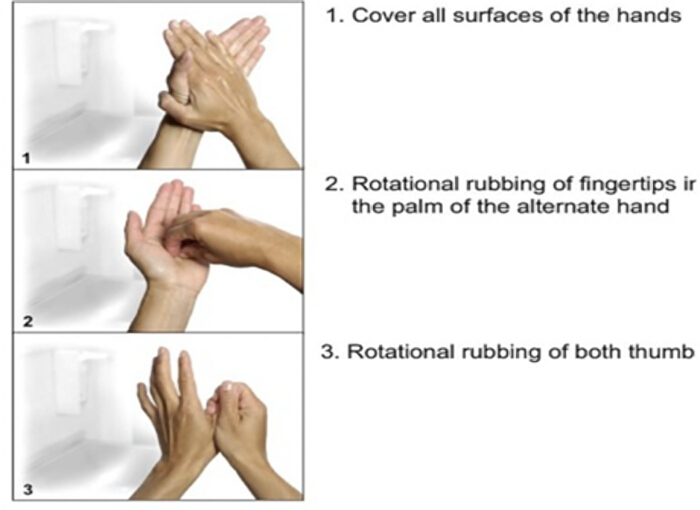
图1:三步手卫生(HH)技术示意图。 请点击此处查看此图的放大版本。
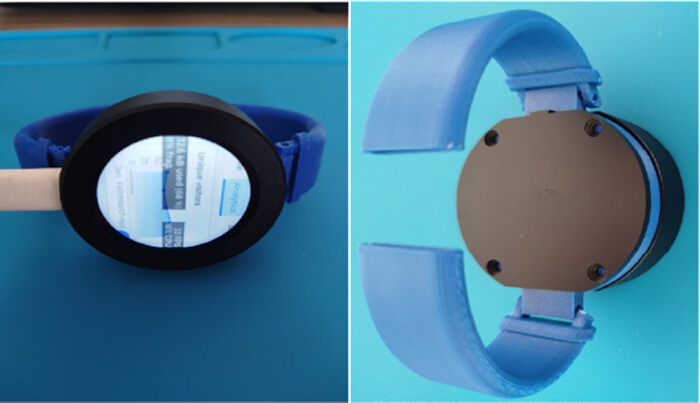
图2:腕戴式手部卫生监测设备原型。 请点击此处查看此图的放大版本
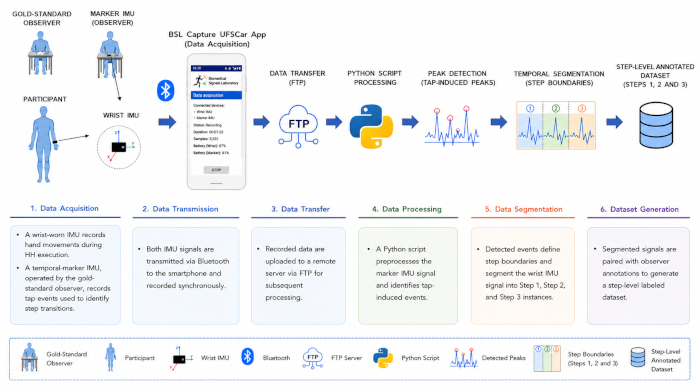
图3:数据采集、处理与分割的工作流程。 请点击此处查看此图的放大版本
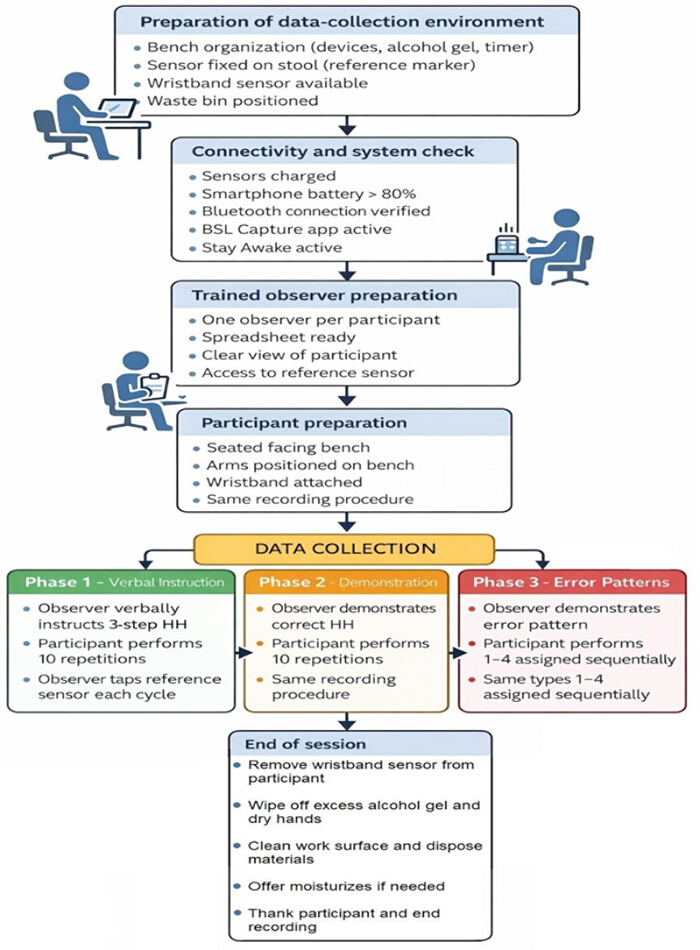
图4:所提出方法的示意图。 请点击此处查看此图的放大版本
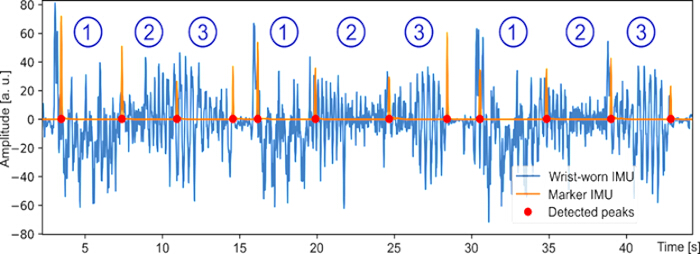
图5:三次连续三步手卫生操作的步骤边界检测与分割。图中显示了来自一名受试者的腕戴式惯性测量单元(IMU)信号(蓝色),以及经滤波处理的基于敲击的时间标记IMU信号(橙色)。用于识别手卫生各步骤之间转换的敲击诱发峰值以红色圆圈标出。每次手卫生操作中的各个步骤分别标记为1、2和3。图中展示了九个连续步骤(三次完整的手卫生操作),以供说明。请点击此处查看该图的放大版本。
讨论
本研究通过结合金标准观察标记方法、可穿戴惯性传感技术以及可重复的时间分割策略,探讨了分步式手卫生(HH)技术评估的准则效度。以下讨论将解读方法学选择,概述预期的科学贡献,同时保持与研究范围以及通过方案实施和数据集构建所产生的证据一致。
解释与贡献
一项重要贡献是证明了在受控条件下生成针对三步式手卫生(HH)技术的步态解析可穿戴传感器数据集的可行性,这些条件包括正确执行以及具有代表性的错误模式。该数据集的规模(50名参与者、1,500次完整的手卫生操作、4,500个步骤片段)支持在动作(步骤)层面而非将手卫生视为单一、未区分的整体活动来进行模型的开发与评估。
通过将训练过程明确划分为三个阶段(口头指导、口头结合视觉示范、以及指导下的错误模式),该研究为分析教学情境和错误诱导如何影响动作步骤层面的运动学特征及后续的算法判别提供了连贯的依据19。
方法学考量
使用第二个惯性测量单元(IMU)作为外部时间标记,并通过敲击提示步态周期的边界,可提供一种无需依赖事后主观视频解析的步态分割机制。随后在Python中实现的峰值检测与分割算法将这些边界提示转化为一致的处理流程,这对于密集时间标注和逐步行正确性分类至关重要。
在参与者之间均衡分布四种错误模式,可通过降低单一错误模式被过度代表的风险,增强“错误”类别的内部结构。鉴于分类目标是针对特定步骤的正确性判断,而非通用的异常检测,这一点尤为重要。
关键实验步骤
本方案的一个关键方面是保持基于观察的评估与可穿戴传感器采集的惯性信号之间的时间对应关系。这一目标依赖于四个相互关联的阶段。首先,必须可靠地同步采集惯性测量单元(IMU)信号,以确保记录过程中不会丢失任何相关的运动信息。第二,经过培训的观察者必须一致地应用预定义的评估标准,因为这些评估结果将作为后续机器学习开发所用的真实标签。第三,利用辅助IMU生成的时间标记必须能够准确指示手卫生各连续步骤之间的转换,从而实现观察评估与可穿戴传感器记录数据之间的同步。最后,准确的峰值检测与信号分割对于正确分离单个运动事件至关重要,因为分割不准确会直接影响标注数据集的质量,并可能将误差传递至后续的算法训练与验证过程中。上述各阶段共同构成了生成可重复、精确标注且可靠的参考数据集的方法学基础,为未来的算法开发提供支持。
尽管本研究中该方案已成功实施,但在未来应用中仍需考虑若干实际因素,以确保数据集的质量。惯性测量单元(IMU)与采集应用程序之间稳定的通信,以及可靠的时间标记生成,对于确保数据成功采集及后续信号分割至关重要。因此,应目视检查包含缺失或模糊时间标记的记录,并在必要时重新采集。此外,观察者标注的一致性至关重要,因为这些注释构成了后续机器学习开发的基准真实数据。最后,建议对分割后的信号进行目视验证,以确认检测到的动作边界与预期的手卫生步骤相符,然后再将其纳入参考数据集。
有效性和可推广性
从效标效度的角度来看,核心问题是根据惯性测量单元(IMU)信号推断出的步骤正确性是否与一个独立的外部效标相对应,此处的效标为数据采集过程中经过培训的观察结果。该设计将模型目标与一个可解释的行为构念——三个步骤中每一步的正确执行——相对齐,而非依赖间接的代理指标。同时,这种方法也使得报告的准确性能够与训练标签所定义的粒度保持一致。然而,效标效度不仅取决于模型本身,还依赖于效标自身的可靠性与一致性。因此,观察者的操作流程、各步骤正确性定义的清晰程度以及边界信号标记的一致性,都是决定所观察到的一致性结果是否具有说服力的关键因素。
实际意义
本研究未评估在临床实践中实时反馈的性能。相反,本研究建立并验证了用于生成参考数据集的数据采集、标注和时间分割方案,以支持后续的机器学习开发。因此,本研究验证的结果是数据采集方案,而非实时监测系统本身。自动动作分类、实时监测和反馈功能仍是项目后续阶段的目标,在本研究中未进行评估。逐步评估范式在临床上具有重要意义,因为它能够提供可操作的反馈:明确指出具体哪一步骤不正确,通常比对整个手卫生尝试给出单一的通过/失败标签更具实际应用价值。
该三阶段方案为今后分析教学与示范如何影响技术操作模式奠定了基础,这可能指导培训策略及针对步骤的反馈信息设计20。 若应用于未来的实时场景,佩戴在手腕上的方法可作为直接观察的补充,通过提高手卫生技术评估的频率和标准化程度,实现在无需持续人工现场审核的情况下进行监测。
与传统直接观察方法相比(后者仍是评估手卫生技术的参考标准5),本方案结合专家评估、同步可穿戴传感和基于时间标记的分割方法,以生成客观的动作级别标注。基于可穿戴惯性测量单元(IMU)的系统已成为人体运动分析的成熟方法,因其支持包含预处理、分割、特征提取和分类在内的结构化信号处理流程21。此外,近期综述已指出,可穿戴传感器及其他电子监测系统在手卫生评估中的应用日益广泛,同时强调了其补充传统观察方法的潜力22。在此背景下,本方案专门设计用于生成高质量的标注数据集,以支持未来开发和验证能够在个体操作步骤层面评估手卫生技术的机器学习算法。
局限性与未来研究方向
采集在受控环境下进行,并包含了指令性错误模式;对于错误分布相对于常规临床实践的代表性,应谨慎解读。在提出实际部署声明之前,需要在真实世界条件下进行外部验证23。此外,使用单一经过培训的观察者以及依赖基于点击的边界信号,可能引入系统性偏差和时间变异性的潜在来源。 这些因素应在后续研究中予以量化(例如,评估边界检测的稳健性和观察者间的一致性)。
未来的研究应优先考虑以下方面:(1)开发人工智能分类模型;(2)在动作层面开展模型输出与观察标准之间的正式一致性分析;(3)评估不同用户群体和传感器放置位置的影响;(4)在真实临床工作流程中验证实时监测和逐步反馈的性能。因此,任何关于自动监测、可用性、延迟、效率或临床可扩展性的陈述,均应视为未来目标,而非本研究已证明的结果。同样,该系统对洗手依从性或感染预防的潜在影响,仍有待通过未来的临床验证加以确立。
披露
作者声明他们与本研究无任何利益冲突。
致谢
作者衷心感谢巴西国家科学技术发展委员会(CNPq)提供的资金支持。
材料
| 姓名 | 公司 | 目录编号 | 评论 |
|---|---|---|---|
| 胶带 | SCOTCH | 5802 | 将参考用惯性测量单元(IMU)固定在凳子上 |
| 含酒精洗手液(70%) | Giovanna Babby | - | 手部卫生用品 |
| BSL Capture UFSCar 应用程序 | LSBio/UFSCar | - | 用于惯性测量单元(IMU)数据采集的智能手机应用程序 |
| 惯性测量单元(IMU)(2个) | WitMotion | WT901BLECL | 一个佩戴于手腕的IMU和一个用于时间标记的IMU |
| 笔记本电脑 | ASUS | S46C | 数据监控与处理 |
| 笔记本电脑 | Apple | MacBook Air M1 | 数据监控与处理 |
| 保湿霜 | NIVEA | - | 手部卫生操作后提升受试者舒适度 |
| 纸巾 | SNOB | - | 手部擦干与清洁 |
| Python 分段脚本 | Custom-developed | - | 用于IMU信号的峰值检测与时间分段算法 |
| 智能手机 | XIAOMI | REDMI 13 | IMU数据采集 |
| 智能手机支架 | - | - | 采集过程中智能手机的定位 |
| 湿巾 | Pampers | - | 受试者手部及工作台面清洁 |
参考文献
- World Health Organization. Global report on infection prevention and control: executive summary [Internet]. Geneva: World Health Organization; 2022. Available from: https://cdn.who.int/media/docs/default-source/integrated-health-services-(ihs)/ipc/ipc-global-report/who_ipc_global-report_executive-summary.pdf
- World Health Organization. WHO research agenda for hand hygiene in health care 2023–2030: summary. Geneva: World Health Organization; 2023. Available from: https://iris.who.int/bitstream/handle/10665/367527/9789240073715-eng.pdf
- Valim MD, et al. Efficacy of the multimodal strategy for hand hygiene compliance: an integrative review. 2019;72(2):552-565.
- Toney-Butler TJ, Gasner A, Carver N. Hand hygiene. In: StatPearls [Internet]. Treasure Island (FL): StatPearls Publishing; 2023. Available from: https://www.ncbi.nlm.nih.gov/books/NBK470254/
- World Health Organization. WHO guidelines on hand hygiene in health care: first global patient safety challenge Clean Care is Safer Care. Geneva: World Health Organization; 2009: WHO/IER/PSP/2009/01.
- World Health Organization. Interim recommendations on obligatory hand hygiene against transmission of COVID-19. Geneva: World Health Organization; 2020. Available from: https://www.who.int/publications/m/item/interim-recommendations-on-obligatory-hand-hygiene-against-transmission-of-covid-19
- Price L, et al. Comparing the effectiveness of hand hygiene techniques in reducing the microbial load and covering hand surfaces in healthcare workers: updated systematic review. Am J Infect Control. 2022;50(10):1079-1090.
- Tschudin-Sutter S, et al. Simplifying the WHO "how to hand rub" technique: three steps are as effective as six—results from an experimental randomized crossover trial. Clin Microbiol Infect. 2017;23(6):409-414.
- Tschudin-Sutter S, et al. Simplifying the World Health Organization protocol: 3 steps versus 6 steps for performance of hand hygiene in a cluster-randomized trial. Clin Infect Dis. 2019;69(4):614-620.
- Stadler RN, Tschudin-Sutter S. What is new with hand hygiene? Curr Opin Infect Dis. 2020;33(4):327-232.
- Valim MD, et al. The impact of an effective 3-step hand hygiene technique in reducing potentially pathogenic microorganisms found on nursing professionals' hands. J Infect Dev Ctries. 2023;17(8):1088-1098.
- Valim MD, et al. Adherence to hand hygiene technique: an observational study. Acta Paul Enferm. 2024;37:eAO0001262.
- Campbell JC, Hindle A, Stroulia E. The art and science of analyzing software data. Burlington (MA): Morgan Kaufmann; 2013.
- Cunha CM, Neto OPA, Stackfleth R. Main psychometric evaluation methods of the validity of measuring instruments. Rev Aten Saúde. 2016;14(47):75-83.
- Pasquali L. Psicometria. Rev Esc Enferm USP. 2009;43:992-999.
- Boyce JM, Pittet D. Guideline for hand hygiene in health care settings: recommendations of the Healthcare Infection Control Practices Advisory Committee and the HICPAC/SHEA/APIC/IDSA Hand Hygiene Task Force. MMWR Recomm Rep. 2002;51(RR-16):1-45.
- Ramachandra S, Hoelzemann A, Van Laerhoven K. Transformer networks for data augmentation of human physical activity recognition. arXiv. 2021. arXiv:2109.04054.
- Brasil. Conselho Nacional de Saúde. Resolução nº 466, de 12 de dezembro de 2012. Brasília: Conselho Nacional de Saúde; 2012.
- Dirgová Luptáková I, Kubovčík M, Pospíchal J. Wearable sensor-based human activity recognition with transformer model. Sensors (Basel). 2022;22(5):1911.
- Srigley JA, Furness CD, Baker GR, Gardam M. Quantification of the Hawthorne effect in hand hygiene compliance monitoring using an electronic monitoring system: a retrospective cohort study. BMJ Qual Saf. 2014;23(12):974-980.
- Ghasemzadeh H, Ostadabbas S, Guenterberg E, Pantelopoulos A. Wireless medical-embedded systems: a review of signal-processing techniques for classification. IEEE Sens J. 2013;13(2):423-437.
- Wang Y, Xu C, Xiang W, et al. Electronic monitoring systems for hand hygiene: systematic review of technology. J Med Internet Res. 2021;23(11):e27880.
- Gould DJ, Moralejo D, Drey N, Chudleigh JH. Interventions to improve hand hygiene compliance in patient care. Cochrane Database Syst Rev. 2010;(9):CD005186.
重印与许可
本文已发表
视频即将推出